JP3725877B2 - セルフピアシングリベット用かしめ機及びこのかしめ機で用いられる改良されたポンチ - Google Patents
セルフピアシングリベット用かしめ機及びこのかしめ機で用いられる改良されたポンチ Download PDFInfo
- Publication number
- JP3725877B2 JP3725877B2 JP2003036287A JP2003036287A JP3725877B2 JP 3725877 B2 JP3725877 B2 JP 3725877B2 JP 2003036287 A JP2003036287 A JP 2003036287A JP 2003036287 A JP2003036287 A JP 2003036287A JP 3725877 B2 JP3725877 B2 JP 3725877B2
- Authority
- JP
- Japan
- Prior art keywords
- inner cylinder
- punch
- stem
- rivet
- caulking
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images





Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21J—FORGING; HAMMERING; PRESSING METAL; RIVETING; FORGE FURNACES
- B21J15/00—Riveting
- B21J15/10—Riveting machines
- B21J15/36—Rivet sets, i.e. tools for forming heads; Mandrels for expanding parts of hollow rivets
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21J—FORGING; HAMMERING; PRESSING METAL; RIVETING; FORGE FURNACES
- B21J15/00—Riveting
- B21J15/02—Riveting procedures
- B21J15/025—Setting self-piercing rivets
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Insertion Pins And Rivets (AREA)
Description
【発明の属する技術分野】
本発明は、セルフピアシングリベット用かしめ機及びこのかしめ機で用いられる改良されたポンチに関し、より詳しくは、ワークの板厚や材質、積層枚数等のワーク条件が変化しても、リベットの変更(全長が異なるリベットに交換)、ポンチの変更(皿径や皿深さが異なるポンチに交換)をせずに確実にシールド状態で且つリベットとワークの間及びワーク同士の間に隙間が無い強固なかしめ締結を行うことができ、しかも、ワーク上層部のダレ込みを極力小さくすることができるセルフピアシングリベット用かしめ機及びこのかしめ機で用いられる改良されたポンチに関する。
【0002】
【従来の技術】
自動車製造等の分野において、車体の金属薄板同士をかしめ締結する際には、リベットの脚部が少なくとも下層ワークを貫通せず、脚部が下層ワーク内でテーパ状に拡径するかしめが行われることがある。ここで使用されるリベットはセルフピアシングリベットと称され、通常、脚部にその先端から基端部にかけて円筒状の中空部が形成され、先端面が開口している。
このようなかしめ締結を行えば、かしめ部から水漏れが生じないので、防水性に優れた車体を製造することができる。
【0003】
ところで、ワークの板厚や材質、積層枚数等のワーク条件を変更する場合には、従来、かしめ用凹部の径(皿径)、同凹部の深さ(皿深さ)、かしめ用凹部中央に設けた隆起部の高さ(隆起高さ)が相違するポンチに交換し、或いは、脚長や脚径が相違するリベットに交換することで、かしめ後におけるワークのシールド状態すなわち最下層のワークがリベットによって貫通されない状態、及び、ワーク相互の接合強度を確保していた。ここで使用されるポンチは、従来、金属一体成形品のポンチであった。
【0004】
このように、従来の一体成形型ポンチを用いる場合には、ワークの変化に応じて種々のポンチやリベットを用意する必要があった。この場合、リベットやポンチの在庫管理が煩雑になるとともにその管理費用が増大し、又、リベットやポンチの交換に必要な時間が作業のタイムロスに繋がるという問題があった。また、タイムロスや交換作業費をかけないようにするためには、リベットやポンチの種類に応じて多数のかしめ機が必要となり、かしめ機の設置スペースの拡大やかしめ装置にかかるコストも高くなるという問題があった。
【0005】
尚、ワークの板厚や材質、積層枚数等のワーク条件に変更がある場合、その変更に対応してポンチの皿深さを変更しないと、ワークにリベットが打ち込まれていく工程において、リベットがワークを打ち抜きワーク下部を押し出す体積と、ポンチ皿部内の容積のバランスがとれなくなり、その結果、リベットが最下層ワークを突き破ってシールド状態とならないことがあり、又、リベットとワークの間及びワーク同士の間に隙間が生じて接合強度が低下すると共に接合の耐久性が低下するという問題があった。
【0006】
また、従来より、リベット打ち込み用ステムの周面を囲むと共に該ステムに先行してワークの上面を押え付けるワーク押え部材を設けたかしめ機が提案されている(例えば、特表平9−506153号参照)。
従来提案されていたこの種のかしめ機は、上層ワークのダレ込みを小さくすることができたが、ワークの条件が変化した場合、かしめ時にワークに反りが発生するという問題が残っていた。ワークに反りが発生すると、かしめ作業後に、その反りを真直ぐに直したり、更に形状を整える等の作業が必要となっていた。
【0007】
また、従来提案されていたこの種のかしめ機を用いた場合、ワークの厚みやリベットの全長等が変わると、かしめ後においてリベットの頭部上面がワークの上面から大きく出てしまったり、或いは、リベットの頭部上面がワークの中に大きく埋もれてしまうことが多かった。リベット頭部の位置がこのような状態にあると、ワークの接合強度(ワークの剥離強度、せん断強度、耐振強度)が低下するとともに、かしめを完了したもの同士の間で前記接合強度に大きなばらつきが生じ、該強度の安定性が欠けてしまうという問題があった。このため、安全を期すために強度計算上より多くの本数のリベットをかしめる必要があった。
尚、ワーク押え部材を有さないかしめ機においては、例えばリベット頭部上面を常に上層ワークの上面と同一平面上に位置させようとすると、ワークの条件が変わる度にステム駆動装置の油圧力やステムの移動ストロークを微調整する必要があり、この微調整にはかなりの熟練が必要であった。
【0008】
【発明が解決しようとする課題】
本発明は、このような実情に鑑みてなされたもので、ワークの板厚や材質、積層枚数等のワーク条件が変化しても、リベットの変更(全長が異なるリベットに交換)、ポンチの変更(皿径や皿深さが異なるポンチに交換)をせずに確実にシールド状態で且つリベットとワークの間及びワーク同士の間に隙間が無い強固なかしめ締結を行うことができ、しかも、ワーク上層部のダレ込みを極力小さくすることができるセルフピアシングリベット用かしめ機及びこのかしめ機で用いられる改良されたポンチの提供を目的とする。
また、ワークの板厚や積層枚数が変化しても、リベットの変更(全長が異なるリベットに交換)、ポンチの変更(皿径や皿深さが異なるポンチに交換)の作業頻度が低下し、リベット頭部上面と上層ワークの上面との前後方向の距離をかしめ条件毎に常に一定にして、ワークの接合強度(ワークの剥離強度、せん断強度、耐振強度)の安定性を高めることができ、更に、ワーク押え部材の先端面をテーパ面にすることで、かしめによるワークの反り(歪み)をより小さくすることができるセルフピアシングリベット用かしめ機の提供を目的とする。
【0009】
【課題を解決するための手段】
請求項1記載の発明は、頭部と中実又は中空の脚部とからなるセルフピアシングリベットの該脚部をかしめ変形させるポンチと、このポンチに向かって進退するステムと、このステムの周面を包囲するように配置されると共に該ステムに先行してワークの上面を押え付ける筒状のワーク押え部材とを備え、前記ポンチは、少なくとも外筒体と、この外筒体の内周面に内接し該外筒体の前後方向に沿って移動可能である内筒体と、この内筒体の内周面に内接すると共に先端部中央に隆起部を有する中心軸体とを備えるとともに、このポンチは、前記内筒体をその前後方向に移動させる内筒体移動手段に連結され、この内筒体移動手段は前記ステムが前進して前進端に到達しその状態を維持しているときに前記内筒体を前記ステムに向けて所定位置まで前進させる構成とされ、前記内筒体が前記所定位置に到達したとき、該内筒体の先端が下層ワークの下面に食い込み、前記リベットとワークの間及びワーク同士の間の隙間が小さくなり若しくは無くなることを特徴とするセルフピアシングリベット用かしめ機である。
【0010】
請求項2記載の発明は、前記内筒体移動手段は、該内筒体を所定方向に往復運動させ得るように構成されており、前記ワークの厚みや材質、積層枚数等のワーク条件、或いは、前記リベットの全長等のリベット条件、のうち少なくともいずれか一方の条件に応じて、前記内筒体が所定位置まで到達したときの該内筒体の前進量及び/又は該内筒体が所定位置まで到達したときの前記ポンチ先端部の皿深さの寸法を予め決められた寸法に設定し又は無段階に変更設定し、該内筒体を移動させることができることを特徴とする請求項1に記載のセルフピアシングリベット用かしめ機である。
【0011】
請求項3記載の発明は、前記内筒体移動手段を制御する制御手段は、前記ワークの厚みや材質、積層枚数等のワーク条件、或いは、前記リベットの全長等のリベット条件、のうち少なくともいずれか一方の条件に応じて、前記内筒体が所定位置まで到達したときの該内筒体の前進量及び/又は該内筒体が所定位置まで到達したときの前記ポンチ先端部の皿深さの寸法を予め設定記憶し、又は、同寸法を任意に変更設定することができることを特徴とする請求項1又は2に記載のセルフピアシングリベット用かしめ機である。
【0012】
請求項4記載の発明は、前記ワーク押え部材の先端面は、内周縁から外周縁にかけて次第に前方へ迫り出すテーパ面とされることを特徴とする請求項1乃至3いずれかに記載のセルフピアシングリベット用かしめ機である。
【0013】
請求項5記載の発明は、前記ステムの位置を制御するステム位置制御手段を備え、このステム位置制御手段は、前記ステムが前進して前進端に到達したとき、該ステムの先端面とこのワーク押え部材の先端内周縁との前後方向の距離を、様々な厚み或いは各種材質等のワークにより決定されるかしめ条件及び/又は、様々な全長或いは各種材質等のリベットにより決定されるかしめ条件を基に決められた最適な距離にすることを特徴とする請求項4に記載のセルフピアシングリベット用かしめ機である。
【0014】
請求項6記載の発明は、頭部と中実又は中空の脚部とからなるセルフピアシングリベットの該脚部をかしめ変形させるポンチであって、このポンチは、少なくとも外筒体と、この外筒体の内周面に内接し該外筒体の前後方向に沿って移動可能である内筒体と、この内筒体の内周面に内接すると共に先端部中央に隆起部を有する中心軸体とを備え、前記内筒体は、このポンチに接続された内筒体移動手段によって前後方向に移動され、この内筒体移動手段は前記ステムが前進して前進端に到達しその状態を維持しているときに前記内筒体を前記ステムに向けて所定位置まで前進させる構成とされ、前記内筒体が前記所定位置に到達したとき、該内筒体の先端が下層ワークの下面に食い込み、前記リベットとワークの間及びワーク同士の間の隙間が小さくなり若しくは無くなることを特徴とする改良されたポンチである。
【0015】
請求項7記載の発明は、前記内筒体移動手段は、該内筒体を所定方向に往復運動させ得るように構成されており、前記ワークの厚みや材質、積層枚数等のワーク条件、或いは、前記リベットの全長等のリベット条件、のうち少なくともいずれか一方の条件に応じて、前記内筒体が所定位置まで到達したときの該内筒体の前進量及び/又は該内筒体が所定位置まで到達したときの前記ポンチ先端部の皿深さの寸法を予め決められた寸法に設定し又は無段階に変更設定し、該内筒体を移動させることができることを特徴とする請求項6に記載の改良されたポンチである。
【0016】
請求項8記載の発明は、前記内筒体移動手段を制御する制御手段は、前記ワークの厚みや材質、積層枚数等のワーク条件、或いは、前記リベットの全長等のリベット条件、のうち少なくともいずれか一方の条件に応じて、前記内筒体が所定位置まで到達したときの該内筒体の前進量及び/又は該内筒体が所定位置まで到達したときの前記ポンチ先端部の皿深さの寸法を予め設定記憶し、又は、同寸法を任意に変更設定することができることを特徴とする請求項6又は7に記載の改良されたポンチである。
これらの発明を提供することにより、上記課題を悉く解決する。
【0017】
【発明の実施の形態】
本発明の好適な実施形態について、図面を参照しつつ説明する。
まず、本発明の第1実施形態について説明する。
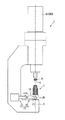
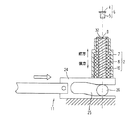
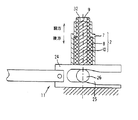
図1は、第1実施形態に係るセルフピアシングリベット用かしめ機を側面から見た部分断面図である。図2及び3は、図1におけるポンチ付近を拡大して示す部分断面図である。
【0018】
第1実施形態に係るセルフピアシングリベット用かしめ機(1)は、ポンチ(2)と、このポンチに向かって進退するステム(3)と、このステム(3)の周面を包囲するように配置されると共に該ステム(3)に先行してワーク(13)の上面を押え付ける筒状のワーク押え部材(35)とを備えている。
以下、これら構成要素について詳説する。
【0019】
ポンチ(2)は、図2に例示されるように頭部(4)と中実又は中空の脚部(5)とからなるセルフピアシングリベット(6)の該脚部(5)をかしめ変形させるものである。図示例には、中空の脚部(5)を有するリベット(6)が挙げられている。
このポンチ(2)は、図2及び3に示されるように、外筒体(7)と、この外筒体(7)の内周面に内接し該外筒体(7)の前後方向に沿って移動可能であり好ましくは常に先端部が外筒体(7)の先端面よりも前方に突出している内筒体(8)と、この内筒体(8)の内周面に内接すると共に先端部中央に隆起部(9)を有し好ましくはこの隆起部(9)の先端が常に内筒体(8)の先端面より後方に位置する中心軸体(10)とを備えると共に、内筒体(8)をその前後方向に移動させる内筒体移動手段(11)に連結されている。
【0020】
内筒体移動手段(11)は、内筒体(8)を所定方向に往復運動させ得るように構成されており、ワーク(13)の厚みや材質、積層枚数等のワーク条件、或いは、リベット(6)の全長等のリベット条件、のうち少なくともいずれか一方の条件に応じて、内筒体(8)が所定位置まで到達したときの該内筒体(8)の前進量及び/又は該内筒体(8)が所定位置まで到達したときのポンチ(2)先端部の皿深さの寸法を予め決められた寸法に設定し又は無段階に変更設定し、該内筒体(8)を移動させることができる。
【0021】
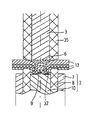
内筒体移動手段(11)は、ステム(3)が前進して前進端に到達しその状態を維持しているときに内筒体(8)をステム(3)に向けて前記所定位置まで前進させる。内筒体(8)が前記所定位置に到達したとき、該内筒体(8)の先端が下層ワーク(13)の下面に食い込み、リベット(6)とワーク(13)の間及びワーク(13)(13)同士の間の隙間が小さくなり、若しくは無くなる(図8参照)。
【0022】
内筒体移動手段(11)の具体的構成は、特に限定されるものではないが、例えば以下の構成を採ることができる。
図1乃至3に示す例では、内筒体移動手段(11)は、カム機構(15)と、このカム機構(15)を作動させる駆動装置(30)とから構成されている。駆動装置(30)の種類は特に限定されないが、例えば、油圧シリンダ等の各種シリンダ装置、或いは、サーボモータ等の各種モータを採用することができる。
カム機構(15)は、ステム(3)の移動方向に対して直角な方向に往復運動するスライダ(24)を備えている。このスライダ(24)は、かしめ機(1)のフレーム(31)上をスライドし、シリンダ装置やモータ等の駆動装置(30)によって往復運動することができる。
【0023】
スライダ(24)には、所定形状のカム溝(25)が形成されている。カム溝(25)の形状は特に限定されるものではないが、例えば、図2乃至4に例示する如く、1又は複数の段差部をスライダ(24)の移動方向に伸びる直線部で繋いだ形状(図4(a)参照)、若しくは、該スライダ(24)のスライド方向に対して斜め方向に伸びる全傾斜型の直線形状(図4(b)参照)とすることができる。このカム溝(25)には、従動片(26)が摺動自在に嵌め込まれている。この従動片(26)は、内筒体(8)に設けられている。
スライダ(24)をスライド移動させることにより、カム溝(25)が従動片(26)を内筒体(8)の前後方向へ移動させ、これに伴って、内筒体(8)が前後方向へ移動する。内筒体(8)を前進させることで、前述の如く該内筒体(8)の先端が下層ワーク(13)の下面に食い込み、リベット(6)とワーク(13)の間及びワーク(13)(13)同士の間の隙間が小さくなり、若しくは無くなる。
【0024】
図2及び3に示される如くカム溝(25)の段部を一段にした場合には、内筒体(8)の前進距離を1段階に設定することができる。図4(a)に示される如くカム溝(25)の段部を複数段にした場合には、内筒体(8)の前進距離を複数段階に設定することができる。
内筒体(8)の前進距離を複数段階に設定した場合、リベット(6)とワーク(13)の間及びワーク(13)(13)同士の間の隙間が小さくなり若しくは無くなるという効果に加え、ポンチ(2)の皿深さ、すなわち内筒体(8)の先端面と中心軸体(10)先端部における隆起部(9)周辺の平坦面(32)(図5乃至8参照)との距離を複数段階に変更することができるという効果を奏することができる。
【0025】
図4(b)に示される如くカム溝(25)を全傾斜型の直線形状とした場合には、内筒体(8)の前進距離を無段階に設定することができる。この場合、ポンチ(2)の皿深さ、すなわち内筒体(8)の先端面と中心軸体(10)先端部における隆起部(9)周辺の平坦面(32)(図5乃至8参照)との距離を無段階に変更することができるという効果を奏することができる。
【0026】
駆動装置(30)は、該駆動装置(30)の動きを制御する制御部(図示せず)に接続されている。この制御部は、例えば、かしめ機(1)を移動させるロボット(図示せず)等の制御部から、ワーク(13)の厚みや材質、積層枚数等のワーク条件、リベット(6)の全長等のリベット条件に関する情報を含む信号を受けて駆動装置(30)を作動させ、ステム(3)の降下端位置に対応した最適な位置まで内筒体(8)を前方へ移動(前進)させる。このときの前進距離の如何により、かしめ終了時におけるポンチ(2)の皿深さが決定する。この皿深さは、ワーク(13)の厚みや材質、積層枚数等のワーク条件、或いは、リベット(6)の全長等のワーク条件のうちの少なくともいずれか一方の条件に応じて設定することができる。
【0027】
尚、駆動装置(30)を制御する制御部は、ワーク(13)の厚みや材質、積層枚数等のワーク条件、或いは、リベット(6)の全長等のリベット条件、のうち少なくともいずれか一方の条件に応じて、内筒体(8)が所定位置まで到達したときの内筒体(8)の前進量及び/又は該内筒体(8)が所定位置まで到達したときのポンチ(2)先端部の皿深さの寸法を予め設定記憶し、又は、同寸法を任意に変更設定することができる。
この制御部は、ロボットから入力されるこれらの条件に応じて適宜に駆動装置(30)を制御し、かしめ終了時におけるポンチ(2)先端部の皿深さを適切に変更することができる。
【0028】
ここで、前記した適切な皿深さとは、かしめ完了時に、かしめ状態が完全なシールド状態となり、且つ、リベット(6)とワーク(13)間、及び、ワーク(13)(13)間に隙間が最も生じにくい皿深さである。
尚、制御部は、ステム(3)の先端がワーク(13)に接触したことをセンサ(図示せず)で検知し、その検知信号に基づいて駆動装置(30)を作動させる。
かしめ位置、ワーク条件、リベット条件、カム溝(25)の位置等の情報を記憶媒体により保存しておけば、品質情報として有用なものとなる。
【0029】
次に、このかしめ機(1)の動作の一例について説明する。
まず、かしめ位置に対応して予め設定されたワーク厚やリベット全長等の情報を制御部に記憶させておく。ステム(3)の先端にリベット(6)を装着し、ポンチ(2)の上に、例えば3層に積層されたワーク(13)を載置する。制御部は、記憶した設定ワーク条件やリベット条件の情報に基づいてスライダ(24)を初期位置まで移動させる命令を駆動装置(30)に与える。駆動装置(30)は、この命令に従ってスライダ(24)を移動させ、かしめ開始時に対応した位置まで内筒体(8)の先端部を突出させる。
【0030】
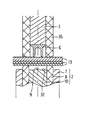
スライダ(24)を初期位置まで移動させたら、ワーク押え部材(35)をステム(3)とともに前進させ、このワーク押え部材(35)の先端で上層ワーク(13)を押え付ける(図5参照)。リベット(6)がワーク(13)に接触したら、該リベット(6)によるワーク(13)の打ち抜きを開始する(図6参照)。
【0031】
リベット(6)によるワーク(13)の打ち抜きが終わり(図7参照)、該ステム(3)がその降下端位置に到達したら、ステム(3)が降下端位置に到達したことをセンサ等で検知する。尚、図7に示される如くワーク(13)の打ち抜きが終わった段階では、リベット(6)とワーク(13)の間及びワーク(13)(13)同士の間に隙間が生じていることがある。
前記検知信号は、制御部に入力される。制御部は、駆動装置(30)を作動させ、内筒体(8)を前方所定位置まで移動させてそこで停止させる(図3、8参照)。このとき、ステム(3)は降下端位置で停止している。
内筒体(8)が前方所定位置に到達したとき、該内筒体(8)の先端が下層ワーク(13)の下面に食い込み、リベット(6)とワーク(13)の間及びワーク(13)(13)同士の間の隙間が小さくなり、若しくは無くなる(図8参照)。
【0032】
この一連の動作の間に、ワーク(13)はリベット(6)によってシールド状態で且つリベット(6)とワーク(13)の間及びワーク(13)同士の間に隙間が無い状態でかしめ締結される(図8参照)。かしめが完了したらステム(3)はワーク押え部材(35)とともに後退し、これに伴って内筒体(8)は元の位置に戻る。かしめられた部分は、内筒体(8)の後退によって自動的に押し出される。
以上により、かしめ作業が完了する。
【0033】
このかしめ作業においては、内筒体(8)の先端面が外筒体(7)の先端面及び中心軸体(10)の先端部よりも常に前方へ突出しているので、ワーク押え部材(35)の先端面と内筒体(8)の先端面との間でワーク(13)を確実にクランプすることができる。これにより、かしめ時における上層ワーク(13)のダレ込みを小さくすることができる。ダレ込みを小さくすることは、リベット(6)とワーク(13)の間及びワーク(13)(13)同士の間の隙間を小さくすることに好影響を与える。
【0034】
また、ステム(3)が降下端位置に達したときに、内筒体(8)の先端面が下層ワーク(13)の下面を突き上げ、これによって内筒体(8)の先端が下層ワーク(13)の下面に食い込む(図8参照)ので、リベット(6)とワーク(13)の間及びワーク(13)(13)同士の間の隙間が確実に小さくなり、若しくは無くなることになる。これにより、ワーク(13)(13)同士の接合強度が向上するとともに、その接合状態が安定する。
【0035】
次に、本発明の第2実施形態に係るかしめ機について説明する。
図9及び10は、第2実施形態におけるかしめ工程を順に示す断面図である。この第2実施形態は、主として、ワーク押え部材(230)の先端がテーパ形状となっている点が上記第1実施形態と相違している。ポンチ(2)の構成・動作については、第1実施形態のポンチ(2)と同様とすることができる。
【0036】
第2実施形態に係るセルフピアシングリベット用かしめ機(1)は、ポンチ(2)と、このポンチ(2)に向かって進退するステム(300)と、このステム(300)の周面を包囲するように配置されると共に該ステム(300)に先行してワーク(130)の上面を押え付ける筒状のワーク押え部材(230)及びワーク押え部材(230)の前進後退位置を制御するワーク押え部材位置制御手段(図示せず)と、ステム(300)の前進端位置を制御するステム位置制御手段(図示せず)とを備えている。
【0037】
ワーク押え部材(230)は、その先端面(240)が、内周縁(250)から外周縁(260)にかけて次第に前方へ迫り出すテーパ面である(図9及び10参照)。
ステム位置制御手段(図示せず)は、ステム(300)が前進して前進端に到達したとき、該ステム(300)の先端面とワーク押え部材(230)の先端内周縁(250)との前後方向の距離を、様々な厚み或いは各種材質等のワーク(130)により決定されるかしめ条件及び/又は、様々な全長或いは各種材質等のリベット(6)により決定されるかしめ条件を基に決められた最適な距離にする。
その最適距離は、例えば、ワーク上層部のダレ込み及び反りを極力小さくすることができる距離であり、一例として、かしめをした時にリベット(6)の頭部(4)上面を上層ワーク(130)の上面と同一平面上に位置させることができる距離である。
【0038】
ステム位置制御手段(図示せず)の例としては、次のものが挙げられる。
ステム位置制御手段(図示せず)は、ワーク押え部材(230)がワーク(130)に当たって該ワーク(130)を押し付けたときに該ワーク押え部材(230)の位置を検出するセンサ(図示せず)と、このセンサからの検出信号に基づきステム(300)の前進端位置を決定する演算装置(図示せず)とから構成される。ステム(300)の駆動装置(320)(図1参照)は、前記演算装置から出た制御信号によりその動作が制御される。
【0039】
次に、第2実施形態に係るかしめ機(1)の動作について説明する。
ここでは、ステム(300)の先端面をワーク押え部材(230)の先端面(240)の内周縁(250)と同一平面上に位置させた場合を例にとって説明する。
ポンチ(2)の動作は、第1実施形態と同様とすることができるので、その説明を省略する。
まず、ステム(300)の先端にリベット(6)を装着し、ポンチ(2)の上に、例えば3層に積層されたワーク(130)を載置する。
ワーク押え部材(230)を前進させ、その先端でワーク(130)の上面を押え付ける(図9参照)。ワーク(130)は、ポンチ(2)の先端面とワーク押え部材(230)の間で挟み付けられる。
【0040】
ワーク押え部材(230)がワーク(130)の上面を押え付けたら、ステム(300)が駆動装置(320)の作動によって前進する。駆動装置(320)は、例えばサーボモータ等によって構成されている。この駆動装置(320)は、様々な厚み或いは各種材質等のワークのかしめ締結、及び/又は、様々な全長或いは各種材質等のリベットの打ち込みに対応できるように、制御装置により数値制御できるようになっている。
【0041】
ステム(300)は、その先端面がワーク押え部材(230)の先端面(240)の内周縁(250)と同一平面上に位置まで前進する。後は、第1実施形態と同様、ポンチ(2)の突き上げを行って、かしめ作業が完了する(図10参照)。
かしめ完了後は、ステム(300)及びワーク押え部材(230)を元の位置へ戻す。
【0042】
ワーク押え部材(230)の先端面(240)がテーパ面とされるので、ワーク(130)は、ワーク押え部材(230)に押え付けられている間、図10に示されるように、やや山形状に弾性変形しているが、ワーク押え部材(230)による押圧力が除去されると、その山形に変形していた部分はほぼ元の平坦形状に復元する。
【0043】
このような一連の過程を経てかしめ作業が行われることにより、ワーク(130)の条件が変化しても、リベット(6)の頭部(4)上面を常に上層ワーク(130)の上面と同一平面上に位置させることができ、これにより、ワークの接合強度(ワークの剥離強度、せん断強度、耐振強度)の安定性を高めることができる。
また、ワーク押え部材(230)の先端面をテーパ状に形成することで、かしめによるワーク(130)の反りをより小さくすることができる。これにより、反りを平坦に直す作業が不要となるか又は軽減される。
尚、ステム(300)の先端面とワーク押え部材(230)の先端内周縁(250)との前後方向の距離は、様々な厚み或いは各種材質等のワーク(130)により決定されるかしめ条件及び/又は、様々な全長或いは各種材質等のリベット(6)により決定されるかしめ条件を基に決められた最適な距離であって必ずしもゼロではなく、ゼロ以外に設定された場合でも、相応の最適距離であれば、リベット(6)頭部上面と上層ワーク(130)の上面との前後方向の距離をかしめ条件毎に常に一定にして、ワーク(130)の接合強度(ワークの剥離強度、せん断強度、耐振強度)の安定性を高めることができる。
【0044】
【発明の効果】
本発明によれば、ワークの板厚や材質、積層枚数等のワーク条件が変化しても、リベットの変更(全長が異なるリベットに交換)、ポンチの変更(皿径や皿深さが異なるポンチに交換)をせずに確実にシールド状態で且つリベットとワークの間及びワーク同士の間に隙間が無い強固なかしめ締結を行うことができ、しかも、ワーク上層部のダレ込みを極力小さくすることができるセルフピアシングリベット用かしめ機及びこのかしめ機で用いられる改良されたポンチを提供することができる。
また、リベット頭部上面と上層ワークの上面との前後方向の距離をかしめ条件毎に常に一定にして、ワークの接合強度(ワークの剥離強度、せん断強度、耐振強度)の安定性を高めることができ、更に、ワーク押え部材の先端面をテーパ面にすることで、かしめによるワークの反り(歪み)をより小さくすることができるセルフピアシングリベット用かしめ機を提供することができる。
【図面の簡単な説明】
【図1】本発明の第1実施形態に係るセルフピアシングリベット用かしめ機を側面から見た部分断面図である。
【図2】本発明の第1実施形態に係るセルフピアシングリベット用かしめ機のポンチ付近を側面から見た拡大断面図であり、かしめ開始前における内筒体の状態を示す図である。
【図3】本発明の第1実施形態に係るセルフピアシングリベット用かしめ機のポンチ付近を側面から見た拡大断面図であり、かしめ終了時における内筒体の状態を示す図である。
【図4】本発明におけるスライダを示す図であり、(a)は、カム溝を複数の段差部をスライダの移動方向に伸びる直線部で繋いだ形状としたものを示す図、(b)は、カム溝を全傾斜型の直線形状としたものを示す図である。
【図5】ポンチの動作を示す部分断面図である。
【図6】ポンチの動作を示す部分断面図である。
【図7】ポンチの動作を示す部分断面図である。
【図8】ポンチの動作を示す部分断面図であり、特に、内筒体が所定位置まで前進してその先端が下層ワークの下面に食い込んだ状態を示す図である。
【図9】本発明の第2実施形態に係るセルフピアシングリベット用かしめ機によるかしめ工程を示す断面図である。
【図10】本発明の第2実施形態に係るセルフピアシングリベット用かしめ機によってかしめられたワークの状態を示す断面図である。
【符号の説明】
1・・・・・・・かしめ機
2・・・・・・・改良されたポンチ
3,300・・・ステム
4・・・・・・・頭部
5・・・・・・・中空脚部
6・・・・・・・セルフピアシングリベット
7・・・・・・・外筒体
8・・・・・・・内筒体
9・・・・・・・隆起部
10・・・・・・中心軸体
11・・・・・・内筒体移動手段
13,130・・ワーク
15・・・・・・カム機構
24・・・・・・スライダ
25・・・・・・カム溝
26・・・・・・従動片
35,230・・ワーク押え部材
240・・・・・先端テーパ面
250・・・・・内周縁
260・・・・・外周縁
Claims (8)
- 頭部と中実又は中空の脚部とからなるセルフピアシングリベットの該脚部をかしめ変形させるポンチと、このポンチに向かって進退するステムと、このステムの周面を包囲するように配置されると共に該ステムに先行してワークの上面を押え付ける筒状のワーク押え部材とを備え、前記ポンチは、少なくとも外筒体と、この外筒体の内周面に内接し該外筒体の前後方向に沿って移動可能である内筒体と、この内筒体の内周面に内接すると共に先端部中央に隆起部を有する中心軸体とを備えるとともに、このポンチは、前記内筒体をその前後方向に移動させる内筒体移動手段に連結され、この内筒体移動手段は前記ステムが前進して前進端に到達しその状態を維持しているときに前記内筒体を前記ステムに向けて所定位置まで前進させる構成とされ、前記内筒体が前記所定位置に到達したとき、該内筒体の先端が下層ワークの下面に食い込み、前記リベットとワークの間及びワーク同士の間の隙間が小さくなり若しくは無くなることを特徴とするセルフピアシングリベット用かしめ機。
- 前記内筒体移動手段は、該内筒体を所定方向に往復運動させ得るように構成されており、前記ワークの厚みや材質、積層枚数等のワーク条件、或いは、前記リベットの全長等のリベット条件、のうち少なくともいずれか一方の条件に応じて、前記内筒体が所定位置まで到達したときの該内筒体の前進量及び/又は該内筒体が所定位置まで到達したときの前記ポンチ先端部の皿深さの寸法を予め決められた寸法に設定し又は無段階に変更設定し、該内筒体を移動させることができることを特徴とする請求項1に記載のセルフピアシングリベット用かしめ機。
- 前記内筒体移動手段を制御する制御手段は、前記ワークの厚みや材質、積層枚数等のワーク条件、或いは、前記リベットの全長等のリベット条件、のうち少なくともいずれか一方の条件に応じて、前記内筒体が所定位置まで到達したときの該内筒体の前進量及び/又は該内筒体が所定位置まで到達したときの前記ポンチ先端部の皿深さの寸法を予め設定記憶し、又は、同寸法を任意に変更設定することができることを特徴とする請求項1又は2に記載のセルフピアシングリベット用かしめ機。
- 前記ワーク押え部材の先端面は、内周縁から外周縁にかけて次第に前方へ迫り出すテーパ面とされることを特徴とする請求項1乃至3いずれかに記載のセルフピアシングリベット用かしめ機。
- 前記ステムの位置を制御するステム位置制御手段を備え、このステム位置制御手段は、前記ステムが前進して前進端に到達したとき、該ステムの先端面とこのワーク押え部材の先端内周縁との前後方向の距離を、様々な厚み或いは各種材質等のワークにより決定されるかしめ条件及び/又は、様々な全長或いは各種材質等のリベットにより決定されるかしめ条件を基に決められた最適な距離にすることを特徴とする請求項4に記載のセルフピアシングリベット用かしめ機。
- 頭部と中実又は中空の脚部とからなるセルフピアシングリベットの該脚部をかしめ変形させるポンチであって、このポンチは、少なくとも外筒体と、この外筒体の内周面に内接し該外筒体の前後方向に沿って移動可能である内筒体と、この内筒体の内周面に内接すると共に先端部中央に隆起部を有する中心軸体とを備え、前記内筒体は、このポンチに接続された内筒体移動手段によって前後方向に移動され、この内筒体移動手段は前記ステムが前進して前進端に到達しその状態を維持しているときに前記内筒体を前記ステムに向けて所定位置まで前進させる構成とされ、前記内筒体が前記所定位置に到達したとき、該内筒体の先端が下層ワークの下面に食い込み、前記リベットとワークの間及びワーク同士の間の隙間が小さくなり若しくは無くなることを特徴とする改良されたポンチ。
- 前記内筒体移動手段は、該内筒体を所定方向に往復運動させ得るように構成されており、前記ワークの厚みや材質、積層枚数等のワーク条件、或いは、前記リベットの全長等のリベット条件、のうち少なくともいずれか一方の条件に応じて、前記内筒体が所定位置まで到達したときの該内筒体の前進量及び/又は該内筒体が所定位置まで到達したときの前記ポンチ先端部の皿深さの寸法を予め決められた寸法に設定し又は無段階に変更設定し、該内筒体を移動させることができることを特徴とする請求項6に記載の改良されたポンチ。
- 前記内筒体移動手段を制御する制御手段は、前記ワークの厚みや材質、積層枚数等のワーク条件、或いは、前記リベットの全長等のリベット条件、のうち少なくともいずれか一方の条件に応じて、前記内筒体が所定位置まで到達したときの該内筒体の前進量及び/又は該内筒体が所定位置まで到達したときの前記ポンチ先端部の皿深さの寸法を予め設定記憶し、又は、同寸法を任意に変更設定することができることを特徴とする請求項6又は7に記載の改良されたポンチ。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003036287A JP3725877B2 (ja) | 2002-02-14 | 2003-02-14 | セルフピアシングリベット用かしめ機及びこのかしめ機で用いられる改良されたポンチ |
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002036603 | 2002-02-14 | ||
| JP2002-36603 | 2002-02-14 | ||
| JP2003036287A JP3725877B2 (ja) | 2002-02-14 | 2003-02-14 | セルフピアシングリベット用かしめ機及びこのかしめ機で用いられる改良されたポンチ |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2003305531A JP2003305531A (ja) | 2003-10-28 |
| JP3725877B2 true JP3725877B2 (ja) | 2005-12-14 |
Family
ID=29405146
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003036287A Expired - Fee Related JP3725877B2 (ja) | 2002-02-14 | 2003-02-14 | セルフピアシングリベット用かしめ機及びこのかしめ機で用いられる改良されたポンチ |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3725877B2 (ja) |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2637812B1 (en) * | 2010-11-10 | 2018-02-21 | Henrob Limited | Riveting method |
| CN102806302A (zh) * | 2011-05-31 | 2012-12-05 | 葛江宏 | 一种铆接设备 |
| JP5817234B2 (ja) * | 2011-06-14 | 2015-11-18 | トヨタ自動車株式会社 | 樹脂部材の接続方法 |
| CN103551466A (zh) * | 2013-11-13 | 2014-02-05 | 维尔斯电子(昆山)有限公司 | 一种自动铆压机 |
| CN109047620B (zh) * | 2018-09-28 | 2024-04-02 | 无锡安士达五金有限公司 | 自冲铆钉 |
| JP7126734B2 (ja) * | 2020-01-17 | 2022-08-29 | 第一電通株式会社 | プレス装置 |
| JP2023102304A (ja) * | 2022-01-12 | 2023-07-25 | テイ・エス テック株式会社 | 乗り物用シート及び乗り物用シートの製造方法 |
-
2003
- 2003-02-14 JP JP2003036287A patent/JP3725877B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2003305531A (ja) | 2003-10-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPWO2003061869A1 (ja) | 自動穿孔リベット締結装置およびこの締結装置で用いられるダイ | |
| EP1844871B1 (en) | Press working method with a punch step and press working apparatus with a movable punch | |
| US9895738B2 (en) | Apparatus and method for manufacturing a knuckle bracket | |
| JP3704631B2 (ja) | パイプ材のバーリング加工装置 | |
| CN108541227B (zh) | 用于确定连接质量的方法,和通过连接装置连接多个金属板的过程的控制方法 | |
| CN114082863B (zh) | 用于前下控制臂c型口的修冲模具及其修边方法 | |
| JP2015196195A (ja) | 被加工材を加工するプレス装置 | |
| KR102407224B1 (ko) | 가공물 상에 연결 엘리먼트를 배치하기 위한 디바이스 및 방법 | |
| JP2003305531A (ja) | セルフピアシングリベット用かしめ機及びこのかしめ機で用いられる改良されたポンチ | |
| JP4513995B2 (ja) | タレットパンチプレス及びそのタレットパンチプレスを使用する加工方法 | |
| JP2009039722A (ja) | 抜き加工プレス型 | |
| US5692423A (en) | Vibration finishing method and apparatus for same | |
| CN107186050B (zh) | 不锈钢厚料零件精冲孔的方法 | |
| WO2005097373A1 (ja) | せん断加工装置 | |
| JP6468788B2 (ja) | バリ除去装置 | |
| JP3951218B2 (ja) | セルフピアシングリベット用かしめ機及びこのかしめ機で用いられるポンチ | |
| JP4924539B2 (ja) | プレス加工装置、およびプレス加工方法 | |
| JP3668390B2 (ja) | 筒状部材への座面を有する穴加工方法およびそれに用いる穴加工用パンチ | |
| CN107206452A (zh) | 用于在工件上产生套环的方法和装置 | |
| JP4946671B2 (ja) | クラッチドラムの製造方法および同製造装置 | |
| JP2002263748A (ja) | 打ち抜き加工方法 | |
| JP3861072B2 (ja) | ピストン用半製品の製造方法 | |
| JP2004017092A (ja) | セルフピアッシングリベット締結装置および締結方法 | |
| CN224042398U (zh) | 一种加工装置 | |
| CN114535381B (zh) | 包边模具 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20050223 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20050824 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20050922 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090930 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100930 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100930 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110930 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110930 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120930 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120930 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130930 Year of fee payment: 8 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |