JP3764246B2 - 立体倉庫 - Google Patents
立体倉庫 Download PDFInfo
- Publication number
- JP3764246B2 JP3764246B2 JP09085997A JP9085997A JP3764246B2 JP 3764246 B2 JP3764246 B2 JP 3764246B2 JP 09085997 A JP09085997 A JP 09085997A JP 9085997 A JP9085997 A JP 9085997A JP 3764246 B2 JP3764246 B2 JP 3764246B2
- Authority
- JP
- Japan
- Prior art keywords
- sensor
- crane
- bracket
- lifter
- tip
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 239000000463 material Substances 0.000 claims description 40
- 241001620265 Geranospiza caerulescens Species 0.000 claims description 17
- 230000003287 optical effect Effects 0.000 claims description 8
- 238000001514 detection method Methods 0.000 description 8
- 239000011295 pitch Substances 0.000 description 7
- 238000010586 diagram Methods 0.000 description 4
- 238000013523 data management Methods 0.000 description 2
- 238000000034 method Methods 0.000 description 2
- 229910000831 Steel Inorganic materials 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 239000012530 fluid Substances 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- NJPPVKZQTLUDBO-UHFFFAOYSA-N novaluron Chemical compound C1=C(Cl)C(OC(F)(F)C(OC(F)(F)F)F)=CC=C1NC(=O)NC(=O)C1=C(F)C=CC=C1F NJPPVKZQTLUDBO-UHFFFAOYSA-N 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
- 238000004804 winding Methods 0.000 description 1
Images




Landscapes
- Warehouses Or Storage Devices (AREA)
- Control And Safety Of Cranes (AREA)
Description
【発明の属する技術分野】
この発明は、立体倉庫に関する。
【0002】
【従来の技術】
従来、立体倉庫に備えたクレーンにおいて、立体棚に備えた支持アーム上に載置された材料を前記クレーンに備えたクレーンホークにて取り上げたり、おろしたりする時に、クレーンホークの先端から材料までの距離を機械側で知る必要がある。
【0003】
すなわち、図9に示されているごとく、クレーン101に備えたクレーンホーク103の先端より、立体棚105に設けた支持アーム107上に収納されている材料Wの側面までの距離A寸法がわかると、A寸法に加えて材料Wの直径寸法の合計分だけクレーンホーク103を進入せしめれば、図10に示されているごとく、材料Wを取り上げることが可能となる。
【0004】
前記A寸法の距離を検出する方法としては、コンピュータによるデータ管理により、座標軸で位置を推測する方法。あるいは、図11に示されているごとく、クレーンホーク103の先端に第1光電スイッチ109Aを設け、光電スイッチ109の光軸を受ける第2光電スイッチ109Bをクレーン101のクレーン本体111より突設した光電スイッチ用ブラケット113に設けた。そして、1組の光電スイッチ109A,109Bにて材料Wの側面を検出することによりA寸法を検出することができる。
【0005】
更に、図12に示されているごとく、シフティングアーム115を備えたクレーン本体111の下部に超音波センサ117を設け、この超音波センサ117にてA寸法を検出することも知られている。
【0006】
【発明が解決しようとする課題】
ところで、上述した従来の立体倉庫における収納棚の材料検知手段では、コンピュータによるデータ管理により座標軸で位置を推測する手段では、ヒューマンエラーによる材料データの入力ミスにより、位置が大きくずれる可能性があった。また、光電スイッチによる検出手段では、図13に示されているごとく、上下に設けた光電スイッチ109A,109Bを支持するクレーンホーク103と光電スイッチ用ブラケット113は固定のため、立体棚105に設けた支持アーム107の高さピッチが変わると対応できないという問題があり、また、シフティングアームが使えない。
【0007】
更に、超音波センサによる検出手段では、支持アーム107の高さピッチの変化やシフティングアームには対応できるが、コストが高く、超音波のため精度が数ミリになるという問題があった。
【0008】
この発明の目的は、多種の棚高さとシフティングアームに対応でき、高精度でしかも安全で、コストの低減を図った立体倉庫における収納棚への材料収納方法および立体倉庫を提供することにある。
【0010】
【課題を解決するための手段】
前述のごとき問題に鑑みて、請求項1によるこの発明の立体倉庫は、立体倉庫に備えたクレーンに設けたクレーンホークの一方側の先端に、収納棚に収納された材料の側面を検出する第1センサを設けると共に、この第1センサの光軸を受ける第2センサを前記クレーンを構成するクレーン本体に備えたセンサブラケットの先端に設け、前記センサブラケットを上下方向へ位置決めせしめる第1駆動装置を前記クレーン本体に設けてなることを特徴とするものである。
【0011】
したがって、クレーン本体に備えた第2センサを先端に設けたセンサブラケットを第1駆動装置により上下方向へ位置決め自在としたので、収納棚の棚ピッチの変化に対応でき、棚高さピッチを多種設けることが可能となり、収納効率の向上を図ることができる。
【0012】
また、第1,第2センサで構成されたセンサの光軸で収納棚に収納された材料の側面を検出し、この測定した値と材料の径分を加算してクレーンホークを収納棚側へ進入せしめて材料をクレーンホークにて取り出すため、センサにより直接計測するので精度良く位置決めができ、安全に材料の取り出しができる。
【0013】
請求項2によるこの発明の立体倉庫は、請求項1の立体倉庫において、前記クレーン本体を左右方向へ移動自在に設けると共に、クレーンホークの他方側の先端に第1センサを設け、センサブラケットを一方側より他方側へ旋回移動位置決めせしめる第2駆動装置を前記クレーン本体に設けてなることを特徴とするものである。
【0014】
したがって、センサブラケットを第2駆動装置にて旋回移動位置決め自在としたので、クレーンアームをシフトする構造に対応でき、コストの低減を図ることができる。
【0015】
請求項3によるこの発明の立体倉庫は、請求項1の立体倉庫において、前記第1駆動装置は、駆動モータよりネジ棒を回転し、このネジ棒の螺合したナット部材を介してセンサブラケットを上下方向へ移動位置決めせしめることを特徴とするものである。
【0016】
したがって、駆動モータの回転をネジ棒に伝え、ネジ棒の回転をナット部材を介してセンサブラケットの上下方向への移動に変換するので、簡単な部材構成でコストも安く、かつ、確実にセンサブラケットの位置決めがなされる。
【0017】
請求項4によるこの発明の立体倉庫は、請求項2の立体倉庫において、前記第2駆動装置は、前記クレーン本体に設けた回動ブラケットに駆動モータを設け、この駆動モータより歯車機構を介して前記回動ブラケットを回動せしめ、この回動ブラケット内に設けた前記センサブラケットを旋回位置決めせしめることを特徴とするものである。
【0018】
したがって、駆動モータより歯車機構を介して回動ブラケットを回動せしめ、この回動ブラケット内に設けたセンサブラケットを旋回させて左右方向へ位置決めするので、簡単な部材構成でコストも安く、かつ、確実にセンサブラケットの位置決めがなされる。
【0019】
【発明の実施の形態】
以下、この発明の実施の形態を図面に基づいて詳細に説明する。
【0020】
まず、理解を容易とするため立体倉庫の全体的構成について概略的に説明する。
【0021】
図7および図8を参照するに、立体倉庫1は、複数列設された立体棚3と、この立体棚3を跨いだ態様で左右方向(図7において左右方向、図8において図面に直交する方向)へ移動自在なクレーン5と、で構成されている。
【0022】
前記立体棚3は、床上に立設された支柱7の両側に複数上下方向へ列設された支持アーム9により構成された収納棚11が設けられ、この収納棚11内に前記支持アーム9とに複数本の材料として例えば丸棒、形鋼等が収納される。
【0023】
前記クレーン5は、床上に設けた架台13上に左右方向へ延伸したレール15が敷設され、このレール15上に複数の車輪17を介してクレーン本体19が乗り、このクレーン本体19は左右方向へ移動自在となっている。
【0024】
クレーン本体19は、前記支柱7に干渉しないように門型形状をしていて、クレーン本体19の上部枠体19Aに走行用モータ21が設けられ、この走行用モータ21より回転伝達部材23(回転軸とベベルギヤ等)を介して前記車輪17が回転せしめられ、クレーン5は左右方向へ移動されることになる。なお、走行用モータ21は位置検出器としてのエンコーダEを備えており、クレーン5の位置を常に検出している。
【0025】
また、クレーン本体19の側部枠体19Bの一側にリフタアーム25を備えたリフタビーム27を昇降せしめる昇降用モータ29が設けられている。そして、昇降用モータ29より回転伝達部材31(プーリとチェーン)を介してドラム33が回転し、このドラム33に一端を係止したワイヤ35が前記リフタビーム27に連結されている。
【0026】
上記構成により、昇降用モータ29を回転せしめると、ドラム33が回転され、このドラム33にてワイヤ35を巻取り巻戻すことにより、リフタビーム27は昇降される。
【0027】
前記リフタビーム27に備えたリフタアーム25は、モータ(図示省略)よりピニオン37が回転され、このピニオン37に噛合したラック(図示省略)がリフタアーム25に設けられ、モータの駆動によりリフタアーム25は左右方向へ移動されることになる。このため、リフタアーム25上に支承された材料を前記支持アーム9上へ移載することができると共に、支持アーム9上に支承された材料をリフタアーム25上へ移載することができる。
【0028】
次に、この発明の主要部である材料検出装置を備えたクレーンについて詳細に説明する。
【0029】
図5および図6を参照するに、クレーン5に備えたリフタビーム27に左右方向(図5において上下方向、図6において図面に直交する方向)へ移動自在なリフタアーム25が設けられている。このリフタアーム25は複数個リフタビーム27に列設されていて、複数個設けたリフタアーム25のうち片側(図5および図6において右側)の2ケ所のリフタアーム25の先端と前記リフタビーム27上に設けた2組の材料検知装置39のセンサブラケット41の先端にセンサ43が設けられている。
【0030】
なお、前記リフタアーム25を左右方向へ移動せしめる駆動部材としては、リフタビーム27に固着した駆動モータ45より回転軸47に回転が伝達され、この回転軸47に係止された前記ピニオン37が回転し、このピニオン37に噛合したラック(図示省略)を介して前記リフタビーム27はリフタアーム受け49に案内されながら左右方向へ移動自在に設けられている。また、前記材料検知装置39は2組設けられているが、この設置台数に限定するものでなく1組でも可能である。
【0031】
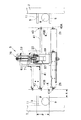
前記材料検知装置39の詳細は、図1,図2および図3を参照するに、まず、図1に示されているごとく、リフタビーム27に複数個のリフタアーム25が列設され、このリフタアーム25は図示を省略したが駆動モータ45より回転軸47が回転する。そして、この回転軸47に係止したピニオン37よりラック51を介してリフタアーム25はリフタアーム受け49に案内されながら左右方向 (図1において左右方向)へ移動自在となっている。このリフタアーム25の両先端にはそれぞれ1組のセンサ43のうち第1センサ43Aが設けられている。
【0032】
一方、前記リフタビーム27上には回動ブラケット53が軸受55を介して回動自在に装置されていて、前記回動ブラケット53はコ字形状をなし、このコ字形状内部に上下動自在に前記センサブラケット41が設けられ、このセンサブラケット41の先端に前記第1センサ43Aと相対して第2センサ43Bが設けられている。
【0033】
前記センサブラケット41を上下方向へ移動位置決めする第1駆動装置57の構成は、前記リフタビーム27内に垂下して設けたエンコーダEを備えたブレーキ付の駆動モータ59の出力軸61に軸63が連結されている。この軸61は前記軸受55内に挿着されていて、ネジ棒65に連結され、ネジ棒65の上下端は前記回動ブラケット53に軸受67,69を介して支承されている。
【0034】
前記ネジ棒65にはナット部材71が螺合し、このナット部材71は前記センサブラケット41に固着されている。そして、前記ネジ棒65の両側にガイド棒73が平行に立設され、このガイド棒73にブッシュ75が嵌合し、ブッシュ75は前記センサブラケット41に固着されている。また、センサブラケット41の上,下限に減速用リミットスイッチ77Aと停止用リミットスイッチ77Bが前記回動ブラケット53側に設けられている。
【0035】
上記構成により、エンコーダEを備えたブレーキ付の駆動モータ59を駆動せしめると、軸63を介してネジ棒65は回転し、ネジ棒65に螺合したナット部材71を介してセンサブラケット41はガイド棒73に案内されながら上下方向へ移動されることになる。そして、駆動モータ59に付いたエンコーダEおよび減速用,停止用のリミットスイッチ77A,77Bによりセンサブラケット41は停止位置を正確に設定することができる。なお、図1に実線で示す位置はセンサブラケット41の下限位置であり、2点鎖線で示す位置は上限位置である。
【0036】
次に、センサブラケット41を旋回せしめる第2駆動装置79について詳細に説明する。
【0037】
図2および図3を参照するに、第2駆動装置79を構成するエンコーダEを備えたブレーキ付の駆動モータ81は、前記回動ブラケット53の側面に設けたL形ブラケット83に垂下して設けられている。そして、前記駆動モータ81の出力軸には歯車機構85である第1歯車85Aが固着されていて、この第1歯車85Aに第2歯車85Bが噛合し、第2歯車85Bは前記ネジ棒65の先端に固着されている。
【0038】
上記構成により、ネジ棒65は駆動モータ59の停止により回転せずに固定されているので、第2歯車85Bは固定されている。この状態で駆動モータ81を駆動せしめると第1歯車85Aは回転し、第2歯車85Bに沿って動き回動ブラケット53が回動することによりセンサブラケット41は図2に矢印で示したごとく90度ずつ旋回することができる。なお、90度旋回停止位置決めは、駆動モータ81に設けたエンコーダEにより行なうことができるが、適宜な位置決めセンサにより行なうこともできる。
【0039】
上述したごとき構成により、その作用としては、図4を参照するに、センサブラケット41を上下動自在に位置決め可能としたので、支柱7に設けた支持アーム9のピッチPの変化、すなわち、支持アーム9に乗った材料Wの大きさにより、最適な位置にセンサブラケット41を位置決めすることができる。そして、予め設定された位置にあるリフタアーム25を収納棚11側へ動かして、リフタアーム25の先端に設けた第1センサ43Aとセンサブラケット41の先端に設けた第2センサ43Bとの間に照射される光軸Kが材料Wの側面を検出し、センサ43と材料Wの側面との間の距離Aを測定する。
【0040】
この測定したA値と材料Wの径を加算した値だけクレーン5に備えたリフタアーム25を進入せしめて、リフタアーム25にて材料Wを取り出すことができる。
【0041】
また、リフタアーム25を反対側へシフトして、反対側の収納棚11に収納された材料Wを取り出す時は、センサブラケット41を第2駆動装置79の駆動により、180度回動し図4に2点鎖線で示した位置へ位置決めする。そして、リフタアーム25の先端に設けた第1センサ43Aとセンサブラケット41の先端に設けた第2センサ43Bとの間に照射される光軸Kにて材料Wの側面を検出して、材料Wの取り出しを行なうことができる。
【0042】
なお、本実施の形態ではリフタアーム25を左右方向へ移動自在なシフティング形式としたが、固定式のリフタアームとしても可能である。
【0043】
而して、センサ43により実測するため精度良く測定ができ、位置決めが可能となるため、材料Wの落下等がなく安全に運転することができると共に、リフタアーム25をシフティング形状としたことにより、コストダウンおよび機能の向上を図ることができる。
【0044】
なお、この発明は前述した発明の実施の形態に限定されることなく、適宜な変更を行なうことにより、その他の態様で実施し得るものである。例えば、センサブラケット41を駆動モータ59にて上下移動自在としたが、駆動モータ59に変えて流体圧作動のシリンダとしても良い。また、センサブラケット41を駆動モータ81にて旋回自在としたが、センサブラケットを両側に延伸し、その両側に第2センサ43Bを設けて、センサブラケットを水平方向へ移動自在としてリフタアーム25に設けた第1センサ43Aに対応させても良い。
【0045】
【発明の効果】
以上のごとき実施の形態の説明より理解されるように、本発明によれば、クレーン本体に備えた第2センサを先端に設けたセンサブラケットを第1駆動装置により上下方向へ位置決め自在としたので、収納棚の棚ピッチの変化に対応でき、棚高さピッチを多種設けることが可能となり、収納効率の向上を図ることができる。
【0046】
また、第1,第2センサで構成されたセンサの光軸で収納棚に収納された材料の側面を検出し、この測定した値と材料の径分を加算してクレーンホークを収納棚側へ進入せしめて材料をクレーンホークにて取り出すため、センサにより直接計測するので精度良く位置決めができ、安全に材料の取り出しができる。
【0047】
請求項2によるこの発明によれば、センサブラケットを第2駆動装置にて旋回移動位置決め自在としたので、クレーンアームをシフトする構造に対応でき、コストの低減を図ることができる。
【0048】
請求項3によるこの発明によれば、駆動モータの回転をネジ棒に伝え、ネジ棒の回転をナット部材を介してセンサブラケットの上下方向への移動に変換するので、簡単な部材構成でコストも安く、かつ、確実にセンサブラケットの位置決めを行うことができる。
【0049】
請求項4によるこの発明によれば、駆動モータより歯車機構を介して回動ブラケットを回動せしめ、この回動ブラケット内に設けたセンサブラケットを旋回させて左右方向へ位置決めするので、簡単な部材構成でコストも安く、かつ、確実にセンサブラケットの位置決めを行うことができる。
【図面の簡単な説明】
【図1】この発明の主要部を示し、材料検知装置を示す正面図である。
【図2】図1における平面図である。
【図3】図1におけるIII矢視部の拡大側面図である。
【図4】作用説明図である。
【図5】クレーンのリフタビームを示す平面図である。
【図6】図5における側面図である。
【図7】この発明を実施する一実施の形態の立体倉庫の正面図である。
【図8】図7における側面図である。
【図9】従来例を示し、クレーンホークと材料との関係を示す説明図である。
【図10】図9において、材料をクレーンホークにて取り出す際の説明図である。
【図11】従来例を示し、材料の側面を検知するために光電スイッチをクレーンホークに設けた説明図である。
【図12】従来例を示し、材料の側面を検知するために超音波センサをリフタビームに設けた説明図である。
【図13】作用説明図である。
【符号の説明】
1 立体倉庫
5 クレーン
11 収納棚
19 クレーン本体
25 リフタアーム(クレーンホーク)
41 センサブラケット
43 センサ
43A 第1センサ
43B 第2センサ
53 回動ブラケット
57 第1駆動装置
59 駆動モータ
65 ネジ棒
71 ナット部材
79 第2駆動装置
81 駆動モータ
85 歯車機構
W 材料
K 光軸
Claims (4)
- 立体倉庫に備えたクレーンに設けたクレーンホークの一方側の先端に、収納棚に収納された材料の側面を検出する第1センサを設けると共に、この第1センサの光軸を受ける第2センサを前記クレーンを構成するクレーン本体に備えたセンサブラケットの先端に設け、前記センサブラケットを上下方向へ位置決めせしめる第1駆動装置を前記クレーン本体に設けてなることを特徴とする立体倉庫。
- 前記クレーンホークを左右方向へ移動自在に設けると共に、クレーンホークの他方側の先端に第1センサを設け、センサブラケットを一方側より他方側へ旋回移動位置決めせしめる第2駆動装置を前記クレーン本体に設けてなることを特徴とする請求項1記載の立体倉庫。
- 前記第1駆動装置は、駆動モータよりネジ棒を回転し、このネジ棒の螺合したナット部材を介してセンサブラケットを上下方向へ移動位置決めせしめることを特徴とする請求項1記載の立体倉庫。
- 前記第2駆動装置は、前記クレーン本体に設けた回動ブラケットに駆動モータを設け、この駆動モータより歯車機構を介して前記回動ブラケットを回動せしめ、この回動ブラケット内に設けた前記センサブラケットを旋回位置決めせしめることを特徴とする請求項2記載の立体倉庫。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP09085997A JP3764246B2 (ja) | 1997-04-09 | 1997-04-09 | 立体倉庫 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP09085997A JP3764246B2 (ja) | 1997-04-09 | 1997-04-09 | 立体倉庫 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH10279014A JPH10279014A (ja) | 1998-10-20 |
| JP3764246B2 true JP3764246B2 (ja) | 2006-04-05 |
Family
ID=14010294
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP09085997A Expired - Fee Related JP3764246B2 (ja) | 1997-04-09 | 1997-04-09 | 立体倉庫 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3764246B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN111268351B (zh) * | 2020-03-11 | 2025-06-17 | 上海旭虹精密模具制造有限公司 | 一种采血管用出管装置及采血管自动备管设备 |
| CN117585580B (zh) * | 2024-01-18 | 2024-04-16 | 河南省大方重型机器有限公司 | 一种防止搬运摇摆的双梁起重机吊装装置 |
-
1997
- 1997-04-09 JP JP09085997A patent/JP3764246B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JPH10279014A (ja) | 1998-10-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2062845B1 (fr) | Portique de levage et de translation, à usage pédagogique ou industriel | |
| CN209446782U (zh) | 可同时多测线进行隧道衬砌无损检测的检测台车 | |
| CN106395235B (zh) | 一种直轴类零部件水浸式超声波探伤设备的上下料设备 | |
| EP0530686B1 (en) | Improvements in a carriage for transporting a cylindrical body into a winding machine | |
| CN109470129A (zh) | 一种接触式轮对测量装置 | |
| JP3545635B2 (ja) | 自走式電線検査装置 | |
| CN108373114A (zh) | 水文新型电动巡测车 | |
| CN109187592B (zh) | 木材内部结构成像系统 | |
| CN217201600U (zh) | 一种线盘库吊装用智能化吊具 | |
| JP2813140B2 (ja) | 鉄道用車軸の超音波探傷装置 | |
| JPH10279014A (ja) | 立体倉庫における収納棚の材料取出し方法および立体倉庫 | |
| CN211072860U (zh) | 一种全方位主轴精度自动智能检测装置 | |
| CN222049375U (zh) | 一种牵引绳张力测量装置 | |
| CN221607524U (zh) | 一种电梯钢丝绳运行速度测量装置 | |
| JPH10245106A (ja) | 立体倉庫における棚への材料収納方法および立体倉庫 | |
| KR100797844B1 (ko) | 원료탄 재고 측정장치 | |
| JP3764242B2 (ja) | 立体倉庫における棚への材料収納方法および立体倉庫 | |
| JP3811102B2 (ja) | 自走式電車線検査装置 | |
| CN115638752B (zh) | 一种关节臂坐标测量机 | |
| US5320295A (en) | Device for a displacing carriage for displacing a cylindrical body into a winding machine | |
| JP3647163B2 (ja) | 円筒状スクリーンの壁間距離測定装置 | |
| JP2561279Y2 (ja) | 材料貯蔵装置のリフティング装置 | |
| CN222204318U (zh) | 单头自动排线收线装置 | |
| CN219223677U (zh) | 一种用于制动盘毂的检测装置 | |
| JPH0616005B2 (ja) | タイヤの振れ量測定装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20040329 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20050808 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20050816 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20051012 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20060110 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20060119 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100127 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100127 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110127 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120127 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120127 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130127 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130127 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140127 Year of fee payment: 8 |
|
| LAPS | Cancellation because of no payment of annual fees |