JP3772063B2 - 位置検出装置、及び、位置検出システム - Google Patents
位置検出装置、及び、位置検出システム Download PDFInfo
- Publication number
- JP3772063B2 JP3772063B2 JP2000051516A JP2000051516A JP3772063B2 JP 3772063 B2 JP3772063 B2 JP 3772063B2 JP 2000051516 A JP2000051516 A JP 2000051516A JP 2000051516 A JP2000051516 A JP 2000051516A JP 3772063 B2 JP3772063 B2 JP 3772063B2
- Authority
- JP
- Japan
- Prior art keywords
- marker
- rigid endoscope
- insertion tool
- attachment
- mounting plate
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000001514 detection method Methods 0.000 title claims description 24
- 239000003550 marker Substances 0.000 claims description 92
- 238000003780 insertion Methods 0.000 claims description 28
- 230000037431 insertion Effects 0.000 claims description 28
- 238000010586 diagram Methods 0.000 description 24
- 238000005259 measurement Methods 0.000 description 12
- 230000003287 optical effect Effects 0.000 description 6
- 238000001356 surgical procedure Methods 0.000 description 5
- 239000011159 matrix material Substances 0.000 description 4
- 230000009466 transformation Effects 0.000 description 4
- 238000000034 method Methods 0.000 description 3
- 230000000007 visual effect Effects 0.000 description 3
- 239000003814 drug Substances 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000003672 processing method Methods 0.000 description 1
- 230000001225 therapeutic effect Effects 0.000 description 1
Images








Landscapes
- Image Analysis (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Length Measuring Devices With Unspecified Measuring Means (AREA)
- Image Processing (AREA)
Description
【発明の属する技術分野】
本発明は、挿入具の位置検出装置に係り、特に、生体内に挿入される治療器具等の挿入具の位置姿勢を検出し、手術でのナビゲーション等に利用する位置計測装置としての挿入具の位置検出装置に関する。
【0002】
【従来の技術】
従来より、医療における手術等の治療行為に対して、術前にX線、CT、MRI等の画像診断装置より得られた断層画像を三次元画像に再構成し、術中に治療器具の三次元位置姿勢を検出して術前の三次元再構成像に表示することが行われている。
【0003】
この際、治療器具の三次元位置姿勢を計測する必要があるが、特開平5−305073号公報に開示されているような光学式の三次元計測装置が比較的多く利用されている。
【0004】
このような光学式の三次元計測装置を用いて、三次元位置姿勢計測を行う場合には、計測対象となる治療器具に、計測装置に対応した信号部材を取り付ける必要がある。
【0005】
三次元での姿勢を計測するためには、直線状になく、位置関係が拘束された3個以上の信号部材を必要とする。
【0006】
このため、光学式の三次元計測装置を用いて、三次元位置姿勢計測を行う場合には、治療器具の挿入軸後方に、信号部材が取り付けられた信号板が装着され、それらとは非接触でそれら信号部材を認識できるTVカメラ等の複数の受信部材が設けられている。
【0007】
そして、治療器具の位置姿勢を算出するには、治療器具に対して信号板がどのように固定されているのかを示すキャリブレーションデータが必要であり、信号板を取り付けた各治療器具毎にキャリブレーションデータが一対一に対応付けされている。
【0013】
【発明が解決しようとする課題】
位置計測装置では、処置中に受信部材と信号板の位置関係上、信号部材の計測が困難な状況になる場合がある。
【0014】
この場合、信号板の取り付け位置を受信部材で計測可能な位置姿勢へ変更することで、再び計測できるようになるが、この際に、三次元位置姿勢の算出に使用するキャリブレーションデータも変更した位置姿勢に対応したものに変更しなければ、計測対象である治療器具の三次元位置姿勢を算出することができない。
【0017】
本発明はこの点に着目し、治療器具使用時に容易に信号板の取り付け位置を変更でき、且つキャリブレーションデータも変更した取り付け位置に対応したものに変更することで、三次元位置姿勢計測を継続することができるようにすることを課題とする。
【0019】
本発明は、上記課題に鑑みてなされ、治療器具使用時に容易に信号板の取り付け位置を変更でき、かつ、キャリブレーションデータも変更した取り付け位置に対応したものに変更することで、三次元位置姿勢計測を継続可能な位置計測装置としての挿入具の位置検出装置を提供することを目的とする。
【0020】
【課題を解決するための手段】
本発明の一実施態様の位置検出装置は、位置検出の基準となるマーカーと、前記マーカーが取り付けられ、生体内に挿入される挿入具に連結部材を介して取り付けられ、前記挿入具に対する取り付け位置が可変なマーカー取り付け部材と、前記マーカーの位置を非接触で検出するマーカー検出部と、前記マーカー取り付け部材と前記挿入具との間に設けられ、前記取り付け位置の情報を設定する位置情報設定手段と、前記位置情報設定手段から入力された前記取り付け位置の情報に基づいて前記マーカーと前記挿入具とを関連付けるデータを変更し、当該データと前記マーカー検出部によって検出されたマーカーの位置とに基づいて前記挿入具の位置姿勢を算出する位置姿勢算出手段と、を具備することを特徴とする。
【0021】
(対応する発明の実施の形態)
この発明に関する実施の形態は、後述する第1及び第2の実施の形態が対応する。
【0022】
上記解決手段中の挿入具は、これらの実施の形態では、硬性鏡1が該当するが、硬性鏡1のみに限定されることなく、電気メス、吸引管、ピンセット、鉗子などの器具であってもよい。
【0023】
また、上記解決手段中の信号部材としてのマーカーは、これらの実施の形態では、LED3が該当するが、LED3のみに限定されることなく、赤外LEDのようなアクティブ型マーカーや反射球のようなパッシブ型マーカーであってもよい。
【0024】
また、上記解決手段中の受信部材としてのマーカー検出部は、これらの実施の形態では、カメラ6が該当するが、カメラ6のみに限定されることなく、マーカーの三次元位置姿勢を計測できるものであれば、個数は問わない。
【0025】
また、上記解決手段中の位置姿勢算出手段は、これらの実施の形態では、センサ制御部7、及びセンサ情報記憶部8が該当する。
【0026】
また、上記解決手段中の信号取付部材としてのマーカー取り付け部材は、これらの実施の形態では、マーカ取付板4、及びマーカ取付具5(取付部材5a、5bで構成)が該当する。
【0027】
また、上記解決手段中の連結部材は、上記解決手段中の信号取付部材としてのマーカー取り付け部材と一体になった部材としてもよい。
【0051】
上記解決手段中の位置情報設定手段は、第1の実施の形態ではスイッチ10、11が該当する。
【0052】
また、第2の実施の形態ではエンコーダ15が該当するが、ポテンショメータなどの角度を計測するためのセンサ、及び距離を計測するためのセンサ、及びこれらを複合的に組み合わせたものに置き換えてもよい。
【0057】
【発明の実施の形態】
以下図面を参照して本発明の実施の形態について説明する。
【0058】
(第1の実施の形態)
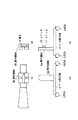
図1は、本発明の第1の実施の形態による挿入具の位置検出装置の全体的な概略構成を示す図である。
【0059】
この発明の第1の実施の形態は、次のように構成されている。
【0060】
すなわち、図1に示すように、硬性鏡1には、CCDカメラヘッド部2が、硬性鏡挿入軸に対して屈曲した状態で取り付けられている。
【0061】
また、マーカー取付板4には、LED3が正三角形の頂点を構成するように3個取り付けられている。
【0062】
このLED3は、ケーブルによりセンサ制御部7に接続されている。
【0063】
前記マーカー取付板4は、後述するように、マーカー取付具5によって、CCDカメラヘッド部2に取り付けられている。
【0064】
カメラ6は、硬性鏡1の使用範囲におけるマーカー取付板4の移動範囲を視野に捕らえるように設置されており、センサ制御部7へ接続されている。
【0065】
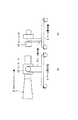
図2(a)〜(d)は、図1のマーカー取付具5の概略的な構成を示す図である。
【0066】
すなわち、図2の(a)〜(d)に示すように、マーカー取付具5は、CCDカメラヘッド部2に固定する取付部材5bと、マーカー取付板4に固定する取付部材5aとから構成されている。
【0067】
ここで、取付部材5bには、取り付け方向毎に異なる複数の窪み9が設けられている。
【0068】
一方、取付部材5aには、スイッチ10、11が取り付けられている。
【0069】
これにより、取付部材5aが取付部材5bへ取り付けられると、窪み9の無い部分に対応するスイッチだけがオン状態になり、窪み9がある部分に対応するスイッチはオフ状態のままになる。
【0070】
これらのスイッチ10、11は、図1のセンサ制御部7へ接続されている。
【0071】
図3の(a),(b)は、図2のスイッチ10、11のオン状態、オフ状態を示す図である。
【0072】
図1において、キャリブレーションデータが蓄えられているセンサ情報記憶部8は、センサ制御部7へ接続されている。
【0073】
このセンサ制御部7は、図示しないナビゲーション装置に接続されている。
【0074】
次に、この発明の実施の形態の作用を説明する。
【0075】
前記スイッチ10,11からの情報は、センサ制御部7へ渡される。
【0076】
センサ制御部7では、スイッチ10,11からの情報を位置を表現するビット情報として解釈し、現在の取り付け状態に対応するキャリブレーションデータをセンサ情報記憶部8より取得する。
【0077】
図4は、センサ制御部7によるキャリブレーションデータの取得関係を示す図である。
【0078】
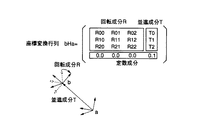
このキャリブレーションデータは、マーカー取付板4で構成される座標系と硬性鏡1で構成される座標系間に関係付けられる座標変換行列となっている。
【0079】
図5は、マーカー取付板4で構成される座標系と、硬性鏡1で構成される座標系とを示す図である。
【0080】
図6は、マーカー取付板4で構成される座標系と硬性鏡1で構成される座標系間に関係付けられる座標変換行列を示す図である。
【0081】
まず、センサ制御部7は、LED3を順番に1個ずつ発光させる。
【0082】
カメラ6は、マーカー取付板4の画像を取得し、センサ制御部7へ画像を送信する。
【0083】
センサ制御部7では、このカメラ6からの画像と、自ら制御したLED発光のタイミングとに基づいて導かれるLED3のID情報から、マーカー取付板4の三次元位置姿勢を算出する。
【0084】
次に、センサ制御部7は、センサ情報記憶部8より取得したキヤリブレーションデータを用いて、マーカー取付板4の三次元位置姿勢から硬性鏡1の三次元位置姿勢へ変換し、これを出力する。
【0085】
この結果として、センサ制御部7より出力される硬性鏡1の三次元位置姿勢を用いて、ナビゲーションが行われることになる。
【0086】
このナビゲーションを行っている状態で、術者は硬性鏡1と処置具12を用いて患部14に対して手術を行う。
【0087】
図7は、ナビゲーションを行っている状態で、術者は硬性鏡1と処置具12を用いて患部14に対して手術を行う状態を示す図である。
【0088】
すなわち、図7に示すように、硬正鏡1と処置具12は同じ穴13、もしくは非常に近い穴から患部14に向かって挿入されるため、処置具12の操作範囲に硬性鏡1が干渉しないよう配置することが非常に重要である。
【0089】
この実施の形態では、ナビゲーションを行うために必要なマーカー取付板4が、硬性鏡1に対して屈曲した状態になっているCCDカメラヘッド部2に取り付けられているため、処置具12の操作にマーカー取付板4が干渉することがないように考慮されている。
【0090】
また、カメラ6によってマーカー取付板4を撮影できない位置関係になったときには、マーカー取付板4の取り付け位置を変更することができるようになされている。
【0091】
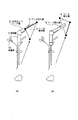
図8、カメラ6によってマーカー取付板4を撮影できない位置関係になったときに、マーカー取付板4の取り付け位置を変更状態を示す図である。
【0092】
図9の(a),(b)は、マーカー取付板4の取り付け位置の変更によって、マーカー取付板4を撮影できない位置関係からマーカー取付板4を撮影できる位置関係となることを示す図である。
【0093】
そして、マーカー取付板4の取り付け位置の変更によって、マーカー取付具5に設けられたスイッチ10、11より得られる情報が変化し、センサ制御部7は対応するキャリブレーションデータをセンサ情報記憶部8より再取得することになる。
【0094】
この結果、センサ制御部7は、マーカー取付板4の取り付け位置を変更しても正しい硬性鏡1の三次元位置姿勢を出力することができる。
【0095】
なお、かつ、マーカー取り付け位置を変更しても処置具12の操作に干渉することはない。
【0096】
なお、この発明の第1の実施の形態の各構成は、当然、各種の変形、変更が可能である。
【0097】
例えば、マーカー取付板4に取り付けられたLED3は、各々異なる波長であり、それらを同時に発光させ、カメラ6に各波長に対応するフィルタ等を用いて個々のLEDを識別する方式でもよい。
【0098】
また、マーカーとしては、それぞれが識別できる受動的な(発光しない)マーカーであってもよい。
【0099】
また、マーカーの形状そのものから画像処理的手法により、特徴部位を抽出する方式であってもよい。
【0100】
また、例えば、マーカー取付具5に設けられたスイッチ10、11は、これに限らず、角度を計測するためのセンサであるポテンショメータやエンコーダを用いることができる。
【0101】
また、この場合には、対応するキャリブレーションデータを選択するという方式だけでなく、ポテンショメータやエンコーダの出力をパラメータとしてキャリブレーションデータを計算することもできる。
【0102】
また、例えば、マーカー取付具5には、距離計測センサが取り付けられており、マーカー取付具5の取付部材5aと取付部材5bとの距離が可変になっていてもよい。
【0103】
この場合には、距離計測センサもセンサ制御部7へ接続され、キャリブレーションデータの選択/生成に利用される。
【0104】
また、この距離を段階的に変化させるようにし、距離情報をスイッチなどでセンシングしてもよい。
【0105】
また、例えば、CCDカメラヘッド部2の硬性鏡1に対する移動、及びまたは回転する手段と合わせて、これを計測する手段が設けられており、この情報をセンサ制御部7で取得することにより、CCDカメラヘッド部2の移動、回転によらず硬性鏡1の三次元位置姿勢を算出し、ナビゲーションを継続することが可能になる。
【0106】
(第2の実施の形態)
次に、本発明の第2の実施の形態について説明する。
【0107】
図10は、本発明の第2の実施の形態による挿入具の位置検出装置の全体的な概略構成を示す図である。
【0108】
この発明の第2の実施の形態は、前述した第1の実施の形態の構成と以下の点を除いて、同様に構成されている。
【0109】
すなわち、第1の実施の形態において、マーカー取付具5にはスイッチ10、11が取り付けられているが、第2の実施の形態では、マーカー取付具5Aにはエンコーダ15が取り付けられている。
【0110】
図11の(a),(b)は、図10のマーカー取付具5Aの概略的な構成を示す図である。
【0111】
すなわち、図11の(a),(b)に示すように、マーカー取付具5Aにはエンコーダ15が取り付けられている。
【0112】
このエンコーダ15は、図10のセンサ制御部7へ接続されている。
【0113】
また、センサ情報記憶部8に記録されているキャリブレーションデータは、エンコーダ15の出力を変数とする関数の形(キャリブレーション関数)で記述されている。
【0114】
図12の(a)〜(e)は、第2の実施の形態におけるCCDカメラヘッド部2と硬性鏡1の取り付け部分の構成を示す図である。
【0115】
図12中の接点17は,センサ制御部7へ接続されている。
【0116】
次に、この発明の第2の実施の形態の作用を説明する。
【0117】
まず、マーカー取付具5Aに取り付けられたエンコーダ15からの出力が、センサ制御部7へ渡される。
【0118】
また、CCDカメラヘッド部2と硬性鏡1の取り付け部に設けられた接点17のオン/オフ情報がセンサ制御部7に渡される。
【0119】
センサ制御部7では、接点情報を硬性鏡の個別番号(ID)を表現するビット情報として解釈し、現在の硬性鏡に対応するキャリブレーション関数をセンサ情報記憶部8より取得する。
【0120】
図13は、接点情報を硬性鏡の個別番号(ID)を表現するビット情報として解釈する一例を示す図である。
【0121】
図14は、センサ制御部7によるキャリブレーション関数の取得関係を示す図である。
【0122】
そして、センサ制御部7では、このキャリブレーション関数とエンコーダ15からの出力とにより、実際の計算で使用するキャリブレーションデータを算出する。
【0123】
ここで、算出されたキャリブレーションデータは、図5及び図6に示したように、マーカー取付板4で構成される座標系と硬性鏡1で構成される座標系間に関係付けられる座標変換行列となっている。
【0124】
次に、第1の実施の形態と同様に、センサ制御部7より、硬性鏡1の三次元位置姿勢が出力される。
【0125】
マーカー取付板4のLED3がカメラ6で撮影できない位置関係になったときには、マーカー取付板4の取り付け位置を変更することができる。
【0126】
マーカ取付板4の取り付け位置の変更によって、マーカ取付具5Aに設けられたエンコーダ15より得られる情報が変化し、センサ制御部7は対応するキャリブレーションデータをキャリブレーション関数とエンコーダ15との出力に基づいて算出する。
【0127】
この結果、センサ制御部7は、正しい硬性鏡1の三次元位置姿勢を出力することができる。
【0128】
なお、かつ、マーカ取付板4の位置を変更しても処置具操作に干渉することはない。
【0129】
また、硬性鏡1を用いる手術においては、視野方向を切り替えるため、複数の種類の硬性鏡(直視:挿入軸に対して光軸が平行、30度側視:挿入軸に対して光軸が30度傾斜、70度側視:挿入軸に対して光軸が70度傾斜、など)を術中に取り替える。
【0130】
図15の(a)は、直視硬性鏡を示しており、図15の(b)は、30度側視硬性鏡を示しており、図15の(c)は、70度側視硬性鏡を示している。
【0131】
この場合、この第2の実施の形態では、マーカー取付板4は、硬性鏡1ではなく、CCDカメラヘッド部2に取り付けられているので、使用する硬性鏡すべてに対してマーカー取付板4を用意する必要がなく、一つのマーカー取付板4で対応可能になっている。
【0132】
そして、硬性鏡1を取り替えた情報は、接点情報としてセンサ制御部7に渡されるので、センサ制御部7では、新たに対応するキャリブレーション関数をセンサ情報記憶部8より取得することにより、使用者に特別な操作を要求することなく、硬性鏡1の三次元位置姿勢を算出することができる。
【0133】
また、対応するキャリブレーション関数が存在しない場合には、同じ種類の硬性鏡をIDから識別可能であるので、同じ種類の硬性鏡に対応するキャリブレーション関数を用いることができ、状況の急変に対しても可能な限り対応することができるようになっている。
【0134】
なお、この発明の第2の実施の形態の各構成は、当然、各種の変形、変更が可能である。
【0135】
例えば、マーカー取付具5Aに取り付けられたエンコーダ15は、これに限らず、同様に角度情報を出力するポテンショメータに置き換えてもよい。
【0136】
また、マーカー取付具5Aに取り付けられたエンコーダ15は、第1の実施の形態に示したように、スイッチを用いてもよい。
【0137】
また、例えば、取り替えの対象となる硬性鏡1は、硬性鏡に限らず、患部の吸引、切除等を行う処置具であってもよい。
【0138】
この場合、CCDカメラヘッド部2は、マーカー取付板4を処置具に取り付けるための機能に限定される。
【0139】
また、CCDカメラヘッド部2と硬性鏡1の取り付け部に設けられた接点17は、この構造に限定されるものではなく、硬性鏡本体のIDを認識できれば、いかなる方式のものでもよい。
【0140】
例えば、CCDカメラヘッド部2と硬性鏡1の取り付け部に設けられた接点17は、硬性鏡視野外部分にIDを示すマーク(バーコード等)を映し込み、これを画像処理の手法によって読み取るという形態に置き換えることもできる。
【0141】
そして、上述したような実施の形態で示した本明細書には、特許請求の範囲に示した請求項1乃至3以外にも、以下に付記1乃至付記2として示すような発明が含まれている。
【0142】
(付記1) 前記位置情報設定手段は、
前記マーカー取り付け部材に設けられたスイッチであることを特徴とする請求項3に記載の挿入具の位置検出装置。
【0143】
(付記2) 前記位置情報設定手段は、
前記マーカー取り付け部材に設けられたエンコーダであることを特徴とする請求項3に記載の挿入具の位置検出装置。
【0148】
【発明の効果】
本発明によれば、治療器具使用時に容易に信号板の取り付け位置を変更でき、かつ、キャリブレーションデータも変更した取り付け位置に対応したものに変更することで、三次元位置姿勢計測を継続可能な位置計測装置としての挿入具の位置検出装置を提供することができる。
【図面の簡単な説明】
【図1】図1は、本発明の第1の実施の形態による挿入具の位置検出装置の全体的な概略構成を示す図である。
【図2】図2の(a)〜(d)は、図1のマーカー取付具5の概略的な構成を示す図である。
【図3】図3の(a),(b)は、図2のスイッチ10、11のオン状態、オフ状態を示す図である。
【図4】図4は、センサ制御部7によるキャリブレーションデータの取得関係を示す図である。
【図5】図5は、マーカー取付板4で構成される座標系と、硬性鏡1で構成される座標系とを示す図である。
【図6】図6は、マーカー取付板4で構成される座標系と硬性鏡1で構成される座標系間に関係付けられる座標変換行列を示す図である。
【図7】図7は、ナビゲーションを行っている状態で、術者は硬性鏡1と処置具12を用いて患部14に対して手術を行う状態を示す図である。
【図8】図8、カメラ6によってマーカー取付板4を撮影できない位置関係になったときに、マーカー取付板4の取り付け位置を変更状態を示す図である。
【図9】図9の(a),(b)は、マーカー取付板4の取り付け位置の変更によって、マーカー取付板4を撮影できない位置関係からマーカー取付板4を撮影できる位置関係となることを示す図である。
【図10】図10は、本発明の第2の実施の形態による挿入具の位置検出装置の全体的な概略構成を示す図である。
【図11】図11の(a),(b)は、図10のマーカー取付具5Aの概略的な構成を示す図である。
【図12】図12の(a)〜(e)は、第2の実施の形態におけるCCDカメラヘッド部2と硬性鏡1の取り付け部分の構成を示す図である。
【図13】図13は、接点情報を硬性鏡の個別番号(ID)を表現するビット情報として解釈する一例を示す図である。
【図14】図14は、センサ制御部7によるキャリブレーション関数の取得関係を示す図である。
【図15】図15の(a)は、直視硬性鏡を示しており、図15の(b)は、30度側視硬性鏡を示しており、図15の(c)は、70度側視硬性鏡を示している。
【符号の説明】
1…硬性鏡、
2…CCDカメラヘッド部、
3…LED、
4…マーカー取付板、
5…マーカー取付具、
5a…取付部材、
5b…取付部材、
6…カメラ、
7…センサ制御部、
9…窪み、
10,11…スイッチ、
5A…マーカー取付具、
12…処置具、
13…穴、
14…患部、
15…エンコーダ、
17…接点。
Claims (2)
- 位置検出の基準となるマーカーと、
前記マーカーが取り付けられ、生体内に挿入される挿入具に連結部材を介して取り付けられ、前記挿入具に対する取り付け位置が可変なマーカー取り付け部材と、
前記マーカーの位置を非接触で検出するマーカー検出部と、
前記マーカー取り付け部材と前記挿入具との間に設けられ、前記取り付け位置の情報を設定する位置情報設定手段と、
前記位置情報設定手段から入力された前記取り付け位置の情報に基づいて前記マーカーと前記挿入具とを関連付けるデータを変更し、当該データと前記マーカー検出部によって検出された前記マーカーの位置に関するデータとに基づいて前記挿入具の位置姿勢を算出する位置姿勢算出手段と、
を具備することを特徴とする位置検出装置。 - 生体内に挿入される挿入具と、請求項1に記載の位置検出装置と、を具備することを特徴とする位置検出システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000051516A JP3772063B2 (ja) | 2000-02-28 | 2000-02-28 | 位置検出装置、及び、位置検出システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000051516A JP3772063B2 (ja) | 2000-02-28 | 2000-02-28 | 位置検出装置、及び、位置検出システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2001238894A JP2001238894A (ja) | 2001-09-04 |
| JP3772063B2 true JP3772063B2 (ja) | 2006-05-10 |
Family
ID=18573161
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000051516A Expired - Fee Related JP3772063B2 (ja) | 2000-02-28 | 2000-02-28 | 位置検出装置、及び、位置検出システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3772063B2 (ja) |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB0015683D0 (en) * | 2000-06-28 | 2000-08-16 | Depuy Int Ltd | Apparatus for positioning a surgical instrument |
| JP4137910B2 (ja) * | 2005-05-09 | 2008-08-20 | 日本電信電話株式会社 | 測位装置、識別情報発信装置、受信装置、測位システム、測位方法及びコンピュータプログラム並びに記録媒体 |
| JP4892982B2 (ja) * | 2006-01-12 | 2012-03-07 | 株式会社島津製作所 | 磁気マッピング装置 |
| JP2010082189A (ja) * | 2008-09-30 | 2010-04-15 | Olympus Corp | 手術マニピュレータシステムにおけるマニピュレータのキャリブレーション方法 |
| JP5509645B2 (ja) * | 2009-03-25 | 2014-06-04 | 富士ゼロックス株式会社 | 位置・姿勢認識方法、部品把持方法、部品配置方法、部品組立方法、位置・姿勢認識装置、部品把持装置、部品配置装置、および部品組立装置 |
| JP5540583B2 (ja) | 2009-06-24 | 2014-07-02 | 富士ゼロックス株式会社 | 位置計測システム、位置計測用演算装置およびプログラム |
| JP5842248B2 (ja) * | 2010-12-24 | 2016-01-13 | 国立研究開発法人産業技術総合研究所 | マーカ |
| JP6275347B1 (ja) * | 2016-04-21 | 2018-02-07 | オリンパス株式会社 | 内視鏡用処置具 |
| KR102478842B1 (ko) | 2020-10-13 | 2022-12-20 | 주식회사 고영테크놀러지 | 휴대용 3차원 영상 측정 장치, 이를 이용한 3차원 영상 측정 방법, 및 의료 영상 정합 시스템 |
-
2000
- 2000-02-28 JP JP2000051516A patent/JP3772063B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2001238894A (ja) | 2001-09-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12472004B2 (en) | Surgical instrument and method for detecting the position of a surgical instrument | |
| JP6985262B2 (ja) | 患者の体内における内視鏡の位置を追跡するための装置及び方法 | |
| CN104367322B (zh) | 未标出的区域可视化 | |
| CN105848552B (zh) | 基于内窥镜的距离测定方法和内窥镜系统 | |
| JP3792257B2 (ja) | 画像誘導手術システム | |
| ES2774799T3 (es) | Sistemas de instrumentos robóticos que utilizan sensores de fibra óptica | |
| EP3212104B1 (en) | Hybrid navigation system for surgical interventions | |
| US12489960B2 (en) | Communication of detected grasping forces in a surgical robotic platform | |
| JP4472085B2 (ja) | 手術用ナビゲーションシステム | |
| JP2001061861A (ja) | 画像撮影手段を備えたシステムおよび医用ワークステーション | |
| KR20140132649A (ko) | 햅틱 글로브 및 수술로봇 시스템 | |
| US20020077544A1 (en) | Endoscopic targeting method and system | |
| US20140276940A1 (en) | Surgical robot and method of controlling the same | |
| US20140228631A1 (en) | Surgical robot and control method for the same | |
| US10631826B2 (en) | Medical apparatus, medical-image generating method, and recording medium on which medical-image generating program is recorded | |
| JPH11318938A (ja) | 画像案内手術システム | |
| JP2012115521A (ja) | 管状挿入システム | |
| WO2006120690A2 (en) | Endoscopic measurement techniques | |
| CN111936074A (zh) | 监视手术室中的移动物体 | |
| US20210186648A1 (en) | Surgical shape sensing fiber optic apparatus and method thereof | |
| US20240164706A1 (en) | In-vivo observation system, observation system, in-vivo observation method, and in-vivo observation device | |
| US20030012342A1 (en) | Laser pointer | |
| JP2001238894A (ja) | 挿入具の位置検出装置 | |
| CN117479875A (zh) | 内窥镜导航指示器 | |
| CN101467890B (zh) | 加速牙科诊断及手术规划的系统及观察立体影像的方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20050727 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20050802 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20051003 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20051122 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20051227 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20060131 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20060213 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090217 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100217 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110217 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110217 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120217 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120217 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130217 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140217 Year of fee payment: 8 |
|
| LAPS | Cancellation because of no payment of annual fees |