JP3788112B2 - 内燃機関用速度制御装置 - Google Patents
内燃機関用速度制御装置 Download PDFInfo
- Publication number
- JP3788112B2 JP3788112B2 JP19648699A JP19648699A JP3788112B2 JP 3788112 B2 JP3788112 B2 JP 3788112B2 JP 19648699 A JP19648699 A JP 19648699A JP 19648699 A JP19648699 A JP 19648699A JP 3788112 B2 JP3788112 B2 JP 3788112B2
- Authority
- JP
- Japan
- Prior art keywords
- internal combustion
- combustion engine
- excitation current
- electromagnet
- dither signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000002485 combustion reaction Methods 0.000 title claims description 116
- 230000005284 excitation Effects 0.000 claims description 141
- 239000000446 fuel Substances 0.000 claims description 109
- 230000010349 pulsation Effects 0.000 claims description 66
- 230000008859 change Effects 0.000 claims description 29
- 238000006073 displacement reaction Methods 0.000 claims description 23
- 230000007246 mechanism Effects 0.000 claims description 14
- 230000005540 biological transmission Effects 0.000 claims description 11
- 238000002347 injection Methods 0.000 description 42
- 239000007924 injection Substances 0.000 description 42
- 238000001514 detection method Methods 0.000 description 23
- XEEYBQQBJWHFJM-UHFFFAOYSA-N Iron Chemical group [Fe] XEEYBQQBJWHFJM-UHFFFAOYSA-N 0.000 description 19
- 238000004364 calculation method Methods 0.000 description 15
- 230000005291 magnetic effect Effects 0.000 description 15
- 238000010586 diagram Methods 0.000 description 9
- 230000000694 effects Effects 0.000 description 8
- 238000000034 method Methods 0.000 description 7
- 230000003247 decreasing effect Effects 0.000 description 6
- 230000004044 response Effects 0.000 description 6
- 230000002123 temporal effect Effects 0.000 description 6
- 230000006835 compression Effects 0.000 description 3
- 238000007906 compression Methods 0.000 description 3
- 230000007935 neutral effect Effects 0.000 description 3
- 238000006243 chemical reaction Methods 0.000 description 2
- 230000007423 decrease Effects 0.000 description 2
- 238000004880 explosion Methods 0.000 description 2
- 230000008569 process Effects 0.000 description 2
- 229910000831 Steel Inorganic materials 0.000 description 1
- 230000001934 delay Effects 0.000 description 1
- 230000005281 excited state Effects 0.000 description 1
- 230000002349 favourable effect Effects 0.000 description 1
- 239000003302 ferromagnetic material Substances 0.000 description 1
- 230000004907 flux Effects 0.000 description 1
- 229910052742 iron Inorganic materials 0.000 description 1
- WABPQHHGFIMREM-UHFFFAOYSA-N lead(0) Chemical compound [Pb] WABPQHHGFIMREM-UHFFFAOYSA-N 0.000 description 1
- 230000005389 magnetism Effects 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 229910052751 metal Inorganic materials 0.000 description 1
- 238000007493 shaping process Methods 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
- 239000006200 vaporizer Substances 0.000 description 1
Images



Landscapes
- Electrical Control Of Air Or Fuel Supplied To Internal-Combustion Engine (AREA)
- Combined Controls Of Internal Combustion Engines (AREA)
Description
【発明の属する技術分野】
本発明は、内燃機関の速度と指示速度との偏差を許容範囲内に収めるように制御する内燃機関用速度制御装置に関するものである。
【0002】
【従来の技術】
内燃機関の回転速度を制御する速度制御装置として、内燃機関の燃料供給量調節部を操作するために電磁式のアクチュエータを用いて、機関の回転速度と指示速度との偏差に応じてアクチュエータを制御することにより、内燃機関の回転速度と指示速度との間の偏差を許容範囲内に収めるように制御するようにしたものが用いられている。
【0003】
この種の制御装置に用いられるアクチュエータは、電磁石(ソレノイド)と、該電磁石の可動部に連結された入力端及び内燃機関の燃料供給量調節部材に連結された出力端を有して電磁石の可動部の変位を燃料供給量調節部に伝達する操作出力伝達機構と、電磁石の可動部を原位置に復帰させるように付勢するバネとにより構成される。
【0004】
この種のアクチュエータでは、電磁石に与える励磁電流を増加させていくことにより出力端を一方向に変位させ、該励磁電流を減少させていくことにより出力端を他方向に変位させて内燃機関への燃料供給量を調節するべく燃料供給量調節部の位置を調節するが、鉄心のヒステリシス特性の影響により、励磁電流を増加させていく際に生じる出力トルクと、励磁電流を減少させていく際に生じる駆動トルクとの間に差が生じるため、電磁石に与えられる励磁電流とその可動部の位置との間の関係を与える特性がヒステリシス特性を示す。
【0005】
図7は電磁石に与える励磁電流Iを増加させていったときの、電磁石の出力トルクとその可動部の位置との間の関係を示したものである。同図の曲線aないしdはそれぞれ励磁電流を1[A],2[A],3[A]及び4[A]とした場合である。電磁石の励磁電流を減少させていく際には、鉄心中に残留している磁気の影響により、各励磁電流に対する出力トルクが図7に示した値よりも大きな値を示す。図7の横軸の目盛りは、燃料供給量を最大にする位置(燃料供給量最大位置)Sf を100[%]として、電磁石の可動部の変位量を%で表示している。電磁石の可動部の変位量が0[%]のときの位置So が該可動部の原位置である。
【0006】
図7において直線eは、電磁石の可動部を原位置に復帰させるように付勢するバネの反力を示しており、電磁石の可動部は、出力トルクとバネの反力とが釣り合う位置で停止する。
【0007】
上記のように、電磁石においては、励磁電流を増加させていく際に生じる出力トルクと該励磁電流を減少させていく際に生じる出力トルクとの間に差があるため、電磁石の励磁電流Iと可動部の位置との間の関係を与える特性が、図8に示すようなヒステリシス特性を示し、該ヒステリシス特性により、励磁電流が変化しても可動部の位置が変化しない不感帯が生じる。
【0008】
図8に示した例では、励磁電流をI2 まで増加させて可動部の位置をS1 とした状態から励磁電流を減少させて可動部の位置を原位置So 側に変位させようとする際に、図示のIhに相当する分だけ余分に変化させてI1 まで減少させないと、可動部を原位置に向けて始動させることができない。
【0009】
上記の説明では、アクチュエータ単体の特性を問題にしたが、アクチュエータと該アクチュエータにより操作される燃料供給量調節部材とを含む制御装置の実際の機械系においては、操作力伝達機構の各部の摺動トルクや、内燃機関の燃料供給量調節部材の摺動抵抗等の影響を受けて、アクチュエータに与える励磁電流と燃料供給量調節部材の位置との間の関係を与える特性が、電磁石単独のヒステリシス特性よりも更に大きなヒステリシス特性を示す。
【0010】
本明細書では、アクチュエータの出力端が燃料供給量調節部材に連結されている状態での該アクチュエータの励磁電流と燃料供給量調節部材の位置との間の関係を与える特性が有するヒステリシス特性の幅を与える電流値Ih´(図8のIhに相当する電流値)を励磁電流の不感帯幅と呼ぶことにする。
【0011】
上記のように、アクチュエータにより燃料供給量調節部材を操作する制御装置の機械系がヒステリシス特性を有する場合には、該ヒステリシス特性により生じる不感帯の影響をなくすための制御を行わないと、機関の回転速度を適確に制御することはできない。
【0012】
特に、シリンダ内に燃料噴射ポンプから直接燃料を噴射するディーゼル機関の場合には、燃料噴射量の変化に敏感に反応して機関の回転速度が変化するため、制御装置の機械系が有するヒステリシス特性により生じる不感帯の影響により、アクチュエータの励磁電流を変化させても機関の燃料供給量調節部材が反応しない状態が生じると、機関の回転速度を修正する動作を行わせる際に燃料供給量の調節に遅れが生じて回転が不安定になるのを避けられない。特に、機関の慣性エネルギが小さい低速領域では、機械系の不感帯の存在が機関の回転速度の制御に与える影響が顕著になる。
【0013】
以下、本明細書では、制御の対象とする内燃機関として4サイクル3気筒ディーゼル機関を例にとり、該ディーゼル機関への燃料供給量を調節するために上記のような電磁式のアクチュエータを用いて、該アクチュエータの励磁電流を制御することにより、機関の回転速度と指示速度と偏差を許容範囲内に収めるように制御するものとする。
【0014】
周知のように、4サイクルディーゼル機関においては、燃料噴射ポンプにコントロールラックが設けられていて、該コントロールラックの位置により、燃料の供給量が調節されるようになっている。したがって、ディーゼル機関の回転速度を制御する場合には、燃料噴射ポンプのコントロールラック(燃料供給量調節部材)にアクチュエータの出力端を結合し、機関の回転速度と指示速度との偏差を許容範囲内に収めるようにアクチュエータに供給する励磁電流を制御する。
【0015】
図10は、電磁式アクチュエータを用いて4サイクルディーゼル機関の回転速度を制御する場合に、アクチュエータ及び燃料供給量調節部材を含む制御装置の機械系のヒステリシス特性により生じる不感帯をなくすための制御を行うことなく、機関の回転速度と指示速度との偏差を補償するために必要な制御量だけアクチュエータの励磁電流を変化させた場合の制御特性を示したものである。
【0016】
図10において、曲線aは機関の回転速度の時間的変化を示し、曲線b及びcはそれぞれアクチュエータの電磁石を流れる励磁電流の時間的変化及びコントロールラックの位置の時間的変化を示している。この例では、機関の指示速度を一定としている。
【0017】
図10に示した例では、制御装置の機械系が有するヒステリシス特性により生じる不感帯によって、図示のt1 ,t2 及びt3 の区間でコントロールラックが動かない状態が発生し、励磁電流が不感帯幅Ih´を超える大きさだけ変化した後にやっとコントロールラックが動き出すため、機関の回転が不安定になっている。
【0018】
図10において機関の回転速度の細かい脈動は、機関の各燃焼サイクルにおける行程変化に伴って生じるもので、解消不可能な回転変動成分である。ディーゼル機関の各燃焼サイクルにおける瞬時回転速度は、圧縮行程の終期においてピストンが上死点に達したときに最も低くなる。燃料の噴射は、圧縮行程においてピストンが上死点に達するタイミング付近で行われる。したがって、図10に示した例では、回転速度を示す曲線aの脈動の各谷部付近が燃料噴射タイミングとなっている。機関の各燃焼サイクルにおける行程変化に伴う回転速度の脈動は、機関の慣性エネルギが小さい低速時に特に大きくなる。
【0019】
特開昭59−66719号公報に示されているように、アクチュエータ及び燃料供給量調節部材を含む機械系が有するヒステリシス特性により生じる不感帯をなくすために、アクチュエータが有するヒステリシス特性を予め記憶させておいて、記憶させたヒステリシス特性を補正するように電磁石の励磁電流を制御することが提案されている。
【0020】
しかしながら、制御装置の機械系のヒステリシス特性は一様ではなく、個々の製品毎に異なるため、該機械系が有するヒステリシス特性を予め記憶させておく方法では、個々の製品毎に特性を測定して、測定した特性を記憶させるための作業を行う必要があり、面倒であった。
【0021】
また制御装置の機械系のヒステリシス特性は、機関の振動の影響を受けるため、不感帯をなくすための制御を適確に行わせるためには、機関を運転した状態で特性を測定することが望ましいが、機関の運転状態での振動は一様ではなく、負荷の状態や、回転速度により異なるため、機関を運転した状態での制御装置の機械系のヒステリシス特性を適確に測定して記憶させることは困難であった。
【0022】
また制御装置の機械系が有するヒステリシス特性により生じる不感帯を解消する手法として、機関の燃焼サイクルにおける行程変化に伴って生じる回転速度の脈動成分をディザ信号(不感帯を解消するための振動電流)として励磁電流に重畳する方法が知られている。
【0023】
図11は、機関の行程変化に伴って生じる回転速度の脈動成分そのものをディザ信号として励磁電流に重畳した場合の制御特性を示したものである。同図において曲線aは機関の回転速度の時間的変化を示し、曲線b及びcはそれぞれアクチュエータの電磁石を流れる励磁電流の時間的変化及びコントロールラックの位置の時間的変化を示している。この例でも機関の指示速度は一定としている。
【0024】
上記のように、アクチュエータの励磁電流にディザ信号を重畳すると、電磁石の可動部が励磁電流の変化に追従して直ちに動き得る状態にある(ディザ効果が得られる)ため、燃料の噴射タイミングで励磁電流が変化したときにコントロールラックが応答しない状態(制御の不感帯)が生じるのを防ぐことができる。しかしながら、回転速度の脈動成分をディザ信号とした場合には、脈動成分の波高値の変動により、各燃料噴射タイミングにおけるディザ効果が変動し、各燃料噴射タイミングにおいてコントロールラックが動き始める位置を一定にすることができないため、励磁電流の同じ変化量に対するコントロールラックの変化量が噴射タイミング毎にばらついて制御が不安定になるのを避けられなかった。
【0025】
即ち、燃料噴射ポンプからの燃料噴射量は噴射タイミングにおけるコントロールラックの位置により決まるが、回転速度の脈動成分をディザ信号とした場合には、実際の燃料噴射量が図11の曲線cと噴射タイミングを示す縦線との交点を結んだ破線の折れ線のようになるため、燃料噴射量が燃焼サイクル毎に大きくばらつく結果となって、特に機関の低速領域における回転が不安定になるのを避けられなかった。
【0026】
機関の回転速度が上昇していくと、機関の振動により燃料供給量調節部材が動き易くなって、制御装置の機械系のヒステリシス特性により生じる不感帯の幅が狭くなるため、励磁電流にディザ信号を重畳しなくても機関の回転速度の制御は安定に行わせることができる。
【0027】
【発明が解決しようとする課題】
上記のように、機関の燃料供給量調節部材を操作する手段として電磁式アクチュエータを用いた従来の内燃機関用速度制御装置では、その機械系が有するヒステリシス特性により生じる不感帯を解消するための制御を適確に行うことができなかったため、特に機関の低速領域で回転が不安定になり、制御可能領域の下限を与える回転速度が高くなるのを避けられなかった。
【0028】
そのため、従来の内燃機関用速度制御装置では、機関のアイドリング回転数を比較的高い値に設定せざるを得ず、アイドリング状態での燃費が悪くなるのを避けられなかった。
【0029】
なお制御装置の機械系のヒステリシス特性により生じる不感帯を狭くして、該不感帯が機関の回転速度の制御に与える影響を少なくするために、電磁石として、燃料供給量調節部材の摺動抵抗に比べて十分に大きい出力トルクを発生する大形のものを用いることが考えられるが、大形の電磁石を用いるとアクチュエータの重量が重くなるだけでなく、電磁石での消費電力が大きくなるため好ましくない。また大形の電磁石を用いても、アクチュエータのヒステリシス特性は変らないため、問題を解決することができない。
【0030】
本発明の目的は、アクチュエータ及び燃料供給量調節部材を含む制御装置の機械系が持つヒステリシス特性により生じる不感帯の影響を受けることなく、機関の回転速度を適確に制御して、機関の低速領域における運転を安定に行わせることができるようにした内燃機関用回転速度制御装置を提供することにある。
【0031】
【課題を解決するための手段】
本発明は、電磁石と、該電磁石の可動部に連結された入力端と内燃機関の燃料供給量調節部材に連結された出力端とを有して電磁石の可動部の変位を燃料供給量調節部に伝達する操作出力伝達機構とを備えていて、電磁石に与えられる励磁電流と出力端の位置との間の関係を与える特性がヒステリシス特性を示し、該ヒステリシス特性により、励磁電流が変化しても出力端の位置が変化しない不感帯が生じる電磁式アクチュエータと、内燃機関の回転速度と指示速度との偏差に応じて電磁石に励磁電流を与えることにより偏差を許容範囲内に収めるように制御する制御部とを備えた内燃機関用速度制御装置を対象とする。
【0032】
本発明においては、アクチュエータの励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を励磁電流に重畳するディザ信号重畳手段を設けた。
【0033】
上記のように、内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を有し、かつ各脈動の1周期当り整数サイクルずつ発生するディザ信号を電磁石の励磁電流に重畳させると、回転速度の脈動の幅または高さの如何に係わりなく、ディザ効果を常に一定にすることができるため、各燃料噴射タイミングにおいて、コントロールラックの位置をほぼ同じにすることができる。したがって、各燃料噴射タイミングにおいて燃料の噴射量を修正すべくアクチュエータの励磁電流を変化させたときに、常にコントロールラックをほぼ同じ位置から動かし始めることができ、励磁電流の同じ変化量に対するコントロールラックの変化量が噴射タイミング毎にばらつくのを防止することができる。そのため、アクチュエータの電磁石のヒステリシス特性により生じる不感帯が制御に与える影響をなくして、機関の回転速度の制御を安定に行わせることができる。
【0034】
また本発明では、ディザ信号の振幅を大きめに設定しておいても差し支えないいため、制御装置の機械系の個体差による特性のばらつきの影響を受けることなく、該機械系が有するヒステリシス特性により生じる不感帯の影響をなくして制御性を良好にすることができる。
【0035】
機関の回転速度が高いときには、機関の振動により制御装置の機械系のヒステリシス特性による不感帯が狭まり、また機関の慣性エネルギの増大により、燃料噴射量の調整の遅れが機関の回転速度に与える影響が少なくなるため、アクチュエータの励磁電流にディザ信号電流を重畳しなくても機関を安定に運転することができる。したがって、励磁電流へのディザ信号電流の重畳は、機関の回転速度が設定速度以下になっているときにのみ行わせるようにしてもよい。
【0036】
上記ディザ信号電流の振動幅は、アクチュエータと該アクチュエータにより操作される燃料供給量調節部材とを含む機械系の個体差により生じる励磁電流の不感帯幅のばらつきの範囲の最大幅よりも僅かに大きい値に設定するのが好ましい。
【0037】
上記ディザ信号の振動幅は、内燃機関の回転速度に応じて適値に設定するか、または、内燃機関の指示速度に応じて適値に設定するのが好ましい。
【0038】
また上記制御部は、内燃機関が単位角度回転する毎に回転検出パルスを発生する回転センサと、回転速度の脈動の1周期の期間に亘って求めた回転検出パルスの発生間隔の平均値から内燃機関の回転速度を演算する回転速度演算手段と、回転速度演算手段と指示速度との偏差を演算する偏差演算手段と、偏差を許容値以下に保つために必要な励磁電流の制御量を演算する制御量演算部と、制御量演算部により演算された制御量に応じてアクチュエータに励磁電流を与える励磁回路とを備えた構成とすることができる。
【0039】
上記のように、回転速度演算手段を構成すると、機関の回転速度の脈動成分が回転速度の演算値に含まれるのを防いで、回転速度の制御を安定に行わせることができる。
【0040】
内燃機関がn気筒(nは1以上の整数)の4サイクルディーゼル機関またはn気筒の4サイクルガソリン機関からなっている場合には、回転センサは、回転検出パルスを内燃機関の1回転当り(n/2)×m個(mは2以上の整数)発生するように構成される。この場合、ディザ信号重畳手段は、回転検出パルスがm個発生する間にディザ信号電流を回転速度の脈動に対して一定の位相関係を持たせて整数サイクルずつ発生させるように構成される。
【0041】
また内燃機関がn気筒(nは1以上の整数)の2サイクルディーゼル機関またはn気筒の2サイクルガソリン機関からなっている場合には、回転センサが、回転検出パルスを内燃機関の1回転当りn×m個(mは2以上の整数)発生するように構成される。この場合、ディザ信号重畳手段は、回転検出パルスがm個発生する間にディザ信号電流を回転速度の脈動に対して一定の位相関係を持たせて整数サイクルずつ発生させるように構成される。
【0042】
【発明の実施の形態】
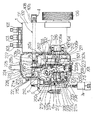
図1は、本発明で用いる電磁式アクチュエータの一例と、該アクチュエータによりコントロールラックが操作される4サイクルディーゼル機関の燃料噴射ポンプの一例とを示したものである。
【0043】
図1において、1は燃料噴射ポンプ、2は該燃料噴射ポンプ1の片側に並べて配置されて該ポンプの燃料供給量調節部を操作するアクチュエータである。
【0044】
燃料噴射ポンプ1は、機関により駆動されて燃料を噴射するポンプ本体(図示せず。)と、燃料供給量調節部材としてのコントロールラック101と、該コントロールラックの歯部に噛み合わされたピニオン歯車の回転によりポンプ本体からの燃料の噴射量を調節する噴射量調節機構(図示せず。)とをハウジング102内に収納したものである。
【0045】
図示の燃料噴射ポンプ1は4サイクル3気筒ディーゼル機関に燃料を供給するもので、ハウジング102の上部には機関の3つの気筒にそれぞれ燃料を供給するパイプを連結するためのコネクタ103が設けられている。ハウジング1内の下部には、ポンプを駆動する回転軸104が、コントロールラック101と平行に伸びるように設けられて、ハウジング102の側壁部にベアリング105を介して支持されている。
【0046】
回転軸104の一端はアクチュエータ2と反対側に導出され、ハウジング102から導出された回転軸104の端部に歯車106が取り付けられている。内燃機関は、クランク軸とは別個に、該クランク軸の回転数の1/2の回転数で回転する駆動軸(例えばカム軸)を有し、該駆動軸に取り付けられた歯車が歯車106に噛み合わされて回転軸104が回転駆動される。
【0047】
回転軸104の他端はアクチュエータ2側に導出され、アクチュエータ2側に導出された回転軸104の端部に鉄などの強磁性体からなるロータ301が取り付けられている。このロータ301はその外周にリングギア状のリラクタ301aを備えていて、後記する信号発電子303とともに回転センサ(信号発電機)を構成する。
【0048】
コントロールラック101は、ハウジング102の側壁部に固定された支持部材107,108により回転軸104の軸線方向と平行な方向に直線変位し得るように支持されていて、その一端101a及び他端101bが、それぞれアクチュエータ2側及びアクチュエータ2と反対側に導出されている。図示の例では、コントロールラック101がアクチュエータ2から離れる側に変位した際に燃料の噴射量(燃料供給量)が増加し、該コントロールラック101がアクチュエータ2側に変位したときに燃料噴射量が減少するようになっている。
【0049】
アクチュエータ2と反対側に導出されたコントロールラック101の他端101bは、キャップ4により覆われている。
【0050】
アクチュエータ2は、ケースを兼ねるフレーム201を備えていて、該フレーム201内にアクチュエータの各部が収納されている。図示のフレーム201は、燃料ポンプと反対側に開口するように形成されて、その底部が燃料ポンプ1のハウジング102の側面にネジ202により固定された中空の第1のフレーム半部201Aと、該フレーム半部201Aの開口部を閉じるように設けられて、図示しないボルトにより半部201Aに締結された第2のフレーム半部201Bとにより、2つ割りに構成されている。
【0051】
前記ロータ301は、第1のフレーム半部201A内に位置するように設けられていて、該第1のフレーム半部201Aに支持部材302を介して支持された信号発電子303の磁極部が、ロータ301の外周に設けられたリングギア状のリラクタ301aに対向させられている。信号発電子303は、リラクタ301aに対向する磁極部を先端に有する鉄心と該鉄心に巻回された信号コイルと該鉄心に磁束を流す永久磁石とを有する周知のもので、リングギア状のリラクタ301aの歯部が鉄心の先端の磁極部との対向を開始する際、及び該対向を終了する際にそれぞれ信号コイルに極性が異なるパルス信号が誘起するようになっている。このパルス信号は、内燃機関の回転軸の回転角度位置の情報や、回転速度情報を得るための回転検出パルスとして用いられる。
【0052】
図示の例では、リングギア状のリラクタ301aが15個の歯部を等角度間隔で有していて、信号発電子303は、機関のクランク軸が1回転する間に正極性パルス及び負極性パルスをそれぞれ30個ずつ発生する。
【0053】
本発明に係わる制御装置では、クランク軸の1回転当り30個発生する正極性パルスまたは負極性パルスのいずれかを回転検出パルスとして用いる。
【0054】
第2のフレーム半部201B内の下部には、電磁石205が固定され、該電磁石205の側方に可動子206が配置されている。電磁石205は、鋼板の積層体からなっていて、ヨーク207aから3つの磁極部207bないし207dを突出させた形状を有するほぼE字形の鉄心207と、ボビンに巻回されて中央の磁極部207cに嵌装された励磁コイル208と、可動子206とからなっている。
【0055】
可動子206は、I字形のヨーク206aと、該ヨーク206aから片側に突出した3つの磁極部206bないし206dとを備えたほぼ櫛歯形の形状を有している。
【0056】
可動子206のヨーク206aの一端には孔が設けられていて、該孔に支持軸210が回転自在に嵌合されている。支持軸210は、フレーム半部201Bのほぼ中央部にその軸線をコントロールラック101の軸線と直交させた状態で配置されて、その両端がフレーム半部201Bに固定されている。これにより可動子206がフレーム201に回動自在に支持されている。可動子206の磁極部206bないし206dはそれぞれ鉄心の磁極部207bないし207dに対応するように設けられていて、励磁コイル208が励磁された時に可動子206の磁極部206bないし206dがそれぞれ鉄心207の磁極部207bないし207dに吸引されて、可動子206が鉄心207側に回動させられるようになっている。
【0057】
フレーム半部201Bの下部には、可動子206が鉄心207から離反する向きに回動したときに可動子206の先端を当接させて該可動子の回動範囲を規制するストッパ211がネジ止めされている。図示の例では、可動子206の先端がストッパ211に当接した状態にあるときの該可動子の位置(図1に示した位置)を可動子の第1の位置としている。可動子206は、この原位置と、磁極部206bないし206dがそれぞれ鉄心207の磁極部207bないし207dに完全に吸引されて該電磁石に当接した状態になる第2の位置との間を変位し得るようにその回動範囲が定められている。
【0058】
可動子206の先端部に設けられたバネ受け部とフレーム半部201Bの下部に固定されたバネ受け部材212との間に復帰バネ213が配置され、この復帰バネにより可動子206が常時第1の位置側に付勢されている。従って、可動子206は、電磁石205が非励磁状態にあるときに図示の第1の位置に保持される。
【0059】
支持軸210にはまた出力レバー215が回動自在に支持されている。出力レバー215は、所定の形状に打ち抜かれた金属板からなっていて、出力レバー215と可動子206とは、支持軸210の軸線方向に位置をずらした状態で配置されている。出力レバー215は、その中間部に形成された孔に支持軸210を回転自在に嵌合させることにより、回動中心を可動子206の回動中心(支持軸210の中心軸線)に一致させた状態で、かつ可動子206との間に相対的な回動変位が生じるのを許容した状態で回動し得るように支持されている。
【0060】
出力レバー215は、支持軸210に支持されている部分から可動子206と反対側に突出して伸びる第1の部分215aと、可動子206と同じ側に伸びる第2の部分215bとを有していて、第2の部分215bの支持軸210寄りの部分に、鉄心207と反対側に突出した突起215cが設けられている。この突起215cに引っ張りバネからなる連結バネ216の一端が連結され、該連結バネ216の他端は可動子206の先端寄りに設けられた突起206eに固定されている。このバネ216により、可動子206と出力レバー215とが連結されていて、可動子206が鉄心207により吸引されて第1の位置から第2の位置に向けて回動する際及び鉄心207の励磁電流が減少させられて可動子206が第2の位置から第1の位置に向けて回動する際に、出力レバー215が可動子206の回動に追従して回動するようになっている。
【0061】
出力レバー215の第2の部分215bの端部には、可動子206側に起立した起立部215dが形成され、該起立部215dに設けられたネジ孔に螺合されたネジ217が可動子206のヨーク206aの側面に当接されている。この例では、ネジ217により、可動子206が第1の位置にある時の出力レバー215の位置を調節する位置調節機構が構成され、ネジ217の可動子206側への突出量を調節することにより、可動子206が第1の位置にある時の出力レバー215の位置を適宜に調節することができるようになっている。ネジ217は、バネ216の付勢力により、可動子206に当接した状態に保持される。
【0062】
出力レバー215の第1の部分にリンク218の一端が第1のピンP1 を介して連結され、該リンク218の他端がコントロールラック101の一端101aに第2のピンP2 を介して連結されている。第1のピンP1 及び第2のピンP2 にはそれぞれ第1のカラー221及び第2のカラー222が取り付けられている。
【0063】
この例では、出力レバー215の第2の部分215bがアクチュエータ2の出力端となっていて、電磁石の可動子206が第1の位置から第2の位置に向って回動した際に出力レバー215がコントロールラック101を燃料供給量増量側に変位させるようになっている。
【0064】
フレーム201の第2の半部201Bの外側にポテンショメータからなる位置センサ5が取り付けられている。位置センサ5は、該センサの本体から突出する側にバネで付勢された可動軸5aを有していて、該可動軸5aの直線変位量に比例した電気信号を出力するようになっている。位置センサ5の可動軸5aは、フレーム201内に挿入されていて、該可動軸5aの先端が、出力レバー215の中間部から電磁石205側に突出した突出部215eの先端に設けられた板状部215fに当接されている。従って、出力レバー215の回動に伴って位置センサ5の可動軸5aが変位し、該位置センサ5から出力レバー215の回動位置に相応した電気信号が得られる。
【0065】
電磁石205の励磁コイル208は、先端にコネクタ6aを有する電気コード6を通して図示しないコントローラに接続され、該コントローラから励磁コイル208に励磁電流が与えられるようになっている。また位置センサ5の出力は、先端にコネクタ7aを有するリード線7を通して図示しないコントローラに与えられるようになっている。
【0066】
上記の例では、出力レバー215と、連結バネ216と、ネジ217からなる位置調節機構と、リンク218からなる連結手段とにより電磁石の可動子206の変位をコントロールラック101(燃料供給量調節部材)に伝達する操作出力伝達機構が構成されている。
【0067】
図示の例ではまた、リンク218の側方を出力レバー215の回動軸(支持軸210)と平行に伸びる駆動軸223がフレーム201に回転自在に支持されている。駆動軸223の一端はフレーム201の外部に導出されていて、該駆動軸223の一端に手動操作レバー224の一端が固定されている。手動操作レバー224は、その他端が手動操作し得る位置まで伸びるように設けられていて、該手動操作レバーを図1において時計方向及び反時計方向に回動させることにより、駆動軸223を時計方向及び反時計方向に回転させることができるようになっている。
【0068】
フレーム201内に位置する駆動軸223の他端には、強制駆動部材を構成する回動板225の一端が固定されている。この回動板225は、第1のピンP1 と第2のピンP2 との間の位置でリンク218と非接触で交差するように配置されていて、第1のピンP1 と第2のピンP2 との間の位置に強制駆動部材(回動板)225の中立位置が設定されている。図示の状態では、回動板225が中立位置に配置されていて、該回動板225に固定されたピン226と、フレーム201に対して固定されたピンとの間に回動板225を中立位置に保持するように付勢する保持バネ(引っ張りバネ)227が取り付けられている。回動板225は、手動操作レバー224側から外力が与えられない状態にあるときに、保持バネ227により付勢されて図示の中立位置に保持される。
【0069】
そして、手動操作レバー224により回動板225が出力レバー215側に回動させられたときに該回動板225が第1のカラー221に当接してコントロールラック101を連結バネ216の付勢力に抗して燃料供給量減量側に変位させるように出力レバー215を回動させ、回動板225がコントロールラック101側に回動させられたときに該回動板225がコントロールラック101の一端101a(図2参照)に当接してコントロールラック101を燃料供給量増量側に変位させるように構成されている。
【0070】
上記の燃料供給装置において、電磁石205の励磁コイル208に通電されると、該鉄心207の磁極部207b,207c及び207dにそれぞれ可動子206の磁極部206b,206c及び206dが吸引されて、可動子206が図示の第1の位置から鉄心207側の限界位置である第2の位置に向けて回動する。可動子206が回動すると、該可動子にバネ216を介して連結されている出力レバー215が可動子206と同方向に回動させられる。これにより燃料噴射ポンプ1のコントロールラック101が燃料の供給量を増加させる側に変位させられる。可動子206は、鉄心207による吸引力と復帰バネ213の付勢力とが釣り合う位置で停止する。可動子206の停止位置は励磁コイル208に流す電流の大きさにより適宜に調整することができる。
【0071】
コントロールラック101が図示しないストッパ部に当接するとコントロールラック101の移動が停止し、燃料供給量の増量が止まる。このときのコントロールラック101の位置が燃料供給量最大位置となる。
【0072】
上記の電子ガバナ用燃料供給装置においては、何らかの原因で電磁石205が出力レバー215を駆動することができなくなってコントロールラック101の操作を行うことができなくなったときに、手動操作レバー224を手で持って回動させることにより強制駆動部材225を回動させて、出力レバー215及びコントロールラック101を手動にて操作することができるようになっている。
【0073】
図1に示した例では、出力レバー215を可動子206と共通の支持軸210により支持して出力レバー215の回動中心を可動子206の回動中心に一致させるようにしたが、出力レバー215は可動子の回動中心軸と共通の軸または該回動中心軸と平行な軸を回動中心として可動子に対して相対的に回動し得る状態でフレームに回動可能に支持されていればよい。従って、出力レバー215の回動中心は必ずしも可動子206の回動中心に一致している必要はなく、可動子206を支持する軸と別の軸により出力レバー215を回動自在に支持するようにしてもよい。
【0074】
また図1に示した例では、出力レバー215の回動位置を検出する位置センサ5が設けられているが、コントロールラックの位置を目標位置に保つようにアクチュエータ2を制御する位置制御を行わない場合には、この位置センサ5は省略することができる。
【0075】
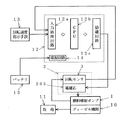
図2は、上記のアクチュエータ2を制御するコントローラ12を、制御の対象とする4サイクル3気筒ディーゼル機関10及び該機関の負荷11等とともに示したものである。図2に示したコントローラ12は、回転センサ3の出力と、機関の指示回転速度を与える指示速度信号を出力するアクセルセンサ13の出力とを入力とする入力処理回路12aと、入力処理回路12aを通して各センサの出力が入力されるマイクロコンピュータ12bと、マイクロコンピュータ12bの出力をアクチュエータの電磁石に与える励磁電流に変換して電磁石205の励磁コイルに与える励磁回路12cと、バッテリ13の出力を入力として、コントローラの各部を駆動するために必要な電圧を出力する電源回路14とを備えている。
【0076】
マイクロコンピュータ12bは、回転センサ3、回転速度指示手段13、及び励磁回路12cとともに、内燃機関の回転速度と指示速度との偏差に応じて電磁石205に励磁電流を与えて、回転速度と指示速度との偏差を許容範囲内に収めるように制御する制御部を構成する。
【0077】
この制御部の構成は、例えば図3に示す通りである。図3において、回転速度演算手段21は、機関の回転速度の脈動の1周期の期間(1燃焼サイクルの機関)に亘って求めた回転検出パルスの発生間隔の平均値から内燃機関の回転速度を演算し、偏差演算手段23は、回転速度演算手段により演算された回転速度と、回転速度指示手段13から与えられる指示速度との偏差を演算する。
【0078】
また操作量演算部24は、偏差演算手段23により演算された偏差を許容値以下に保つためにアクチュエータの電磁石205に与える必要がある励磁電流の大きさを操作量として演算する。励磁回路12cは、操作量演算部24により演算された操作量に応じて電磁石2に励磁電流を供給する。これによりアクチュエータ2の出力端を変位させて、コントロールラック101を所定の位置まで移動させ、機関の回転速度と指示速度との偏差を許容範囲に内に収めるように機関の回転速度を修正する。
【0079】
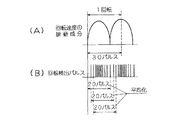
4サイクルディーゼル機関は、クランク軸が2回転する間に吸気、圧縮、爆発及び排気の4行程を行うため、3気筒の場合には、2回転当り3回の爆発行程が行われる。そのため、3気筒の4サイクルディーゼル機関では、図4(A)に示すように、回転速度の脈動の幅がクランク軸の2/3回転分に相当する幅となり、前述のように回転センサがクランク軸の1回転当り30個の回転検出パルスを発生するものとすると、その20パルス分の幅が回転速度の脈動幅となる。
【0080】
この場合、図4(B)に示すように、20パルス分のパルス間隔の平均値(2/3回転するのに要する時間の平均値)を求めて、その平均値から回転速度を演算するようにすれば、回転速度の脈動成分の影響を受けることなく、機関の回転速度を求めることができる。
【0081】
また各パルスが発生する毎に前回発生したパルスとの間のパルス間隔を求めて、逐次20パルス分のパルス間隔の平均値を求め、その平均値から回転速度を演算するようにすれば、1パルス毎に脈動成分の影響を受けずに回転速度を検出することができる。
【0082】
なお図10に示した励磁電流が、脈動を補償する成分を含まない励磁電流であり、図11の回転速度に重ねて示した脈動のない曲線が、上記の方法により検出される回転速度である。アクチュエータに不感帯がないとすれば、このようにして検出した回転速度に基づいて回転速度の変動を補償するために必要な励磁電流の補償分(制御量)を求めて、該補償分をアクチュエータに流す励磁電流に加えることにより、機関の回転速度を指示速度に保つための制御を安定に行わせることができる。
【0083】
ところが実際にはアクチュエータ及びコントロールラックを含む機械系が有するヒステリシス特性により生じる不感帯があるため、単に脈動成分の影響を受けずに検出した回転速度を用いて励磁電流の補償分を演算しただけでは、回転速度の制御を安定に行わせることができない。
【0084】
そこで、本発明においては、アクチュエータの励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を、内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を励磁電流に重畳するディザ信号重畳手段を設ける。
【0085】
図5(A)ないし(C)はこのディザ信号重畳手段が行う信号処理を示したもので、(A)は回転速度の脈動成分を示し、(B)は回転センサが発生する回転検出パルスを示している。回転検出パルスの発生間隔は、回転速度の脈動成分の瞬時値に応じて変化する。図5(C)はアクチュエータの励磁電流にディザ信号電流を重畳するために電磁石の励磁コイルに印加される制御電圧Qに重畳するディザ信号電圧を示したものである。この例では、該ディザ信号電圧が、励磁電流の不感帯幅の中心を与えるレベルを中心にして該不感帯の幅に等しい振動幅を持って振動する振動電圧からなっていて、各脈動の1周期の期間当たり1サイクルのディザ信号電圧を発生させている。
【0086】
図示の例では、回転速度の脈動の1周期当たり回転検出パルスが20パルス発生するため、回転検出パルスが20パルス発生する区間をディザ信号の1周期として、該ディザ信号の周期と脈動の周期とを等しくし、ディザ信号を回転速度の脈動に対して一定の位相関係を持たせて発生させている。
【0087】
図示の例では、回転検出パルスの10パルス間隔で電磁石の励磁コイルに印加する制御電圧Qにディザ信号電圧の半波の振幅に相当する電圧を加えたり減じたりして、脈動の1周期当たり1サイクルのディザ信号電圧を、その零点を回転速度の脈動の谷部(燃料噴射タイミング)に一致させた状態で発生させている。
【0088】
なおディザ信号の周期は、必ずしも回転速度の脈動の周期に等しくなくてもよく、回転速度の脈動の周期よりも短くてもよいが、回転速度の脈動の各周期の期間にディザ信号を整数サイクルずつ発生させることが必要である。
【0089】
ディザ信号電流の振動幅は、制御装置の機械系の個体差による励磁電流の不感帯幅Ih´のばらつきの範囲の下限を与える値よりも僅かに大きい程度に設定するのが好ましい。
【0090】
なおアクチュエータの励磁電流をPWM制御する場合には、ディザ信号電流の大きさをデューティ比の形で設定して、励磁電流の大きさ(平均値)を与えるデューティ比にディザ信号電流の大きさを与えるデューティ比を加算したり、減算したりすることにより、励磁電流にディザ信号電流を重畳することができる。
【0091】
図3に示した制御部において、回転速度演算手段21、偏差演算手段23、制御量演算部24及びディザ信号重畳手段26は、マイクロコンピュータ12bに所定のプログラムを実行させることにより実現することができる。
【0092】
図6は、ディザ信号重畳手段26を実現するために、回転センサ3が回転検出パルスを発生する毎に実行される回転検出パルス割込みルーチンを示している。回転検出パルスが発生すると、ステップ1において割込みカウンタの計数値をインクリメントし、次いでステップ2において割込みカウンタの計数値が20以下であるか否かを判定する。その結果、計数値が20以下の場合には、次いでステップ3において割込みカウンタの計数値が10以下であるか否かを判定し、計数値が10以下である場合には、PWM出力からディザデータを減算してメインルーチンに戻る。
【0093】
ステップ3において、割込みカウンタの計数値が10を超えていると判断された場合には、ステップ5に進んでPWM出力にディザデータを加えた後にメインルーチンに戻る。
【0094】
ここで「PWM出力」は、機関の回転速度と指示速度との偏差にPID演算を施すことにより求めた制御量(偏差を許容範囲以下に収めるために必要な励磁電流)であり、メインルーチンで実現される制御量演算手段により演算される。
【0095】
また「ディザデータ」は、ディザ信号の半波の振幅を与える量であり、電磁石の励磁電流をPWM制御する場合には、デューティ比の形でROMに記憶させておく。
【0096】
ステップ2において割込みカウンタの計数値が20を超えていると判定されたときには、ステップ6に進んで割込みカウンタをクリアし、メインルーチンに戻る。
【0097】
アクチュエータ2の励磁電流に振動するディザ信号電流を重畳すると、ディザ信号の振動に伴って電磁石の可動部が振動する。このように、電磁石の可動部が常に振動していると、燃料噴射タイミングで励磁電流の変化が生じたときに電磁石の可動部が直ちに動き得る状態にあるため、励磁電流が変化してもコントロールラックが動かないといった状態が生じることはなくなる(ディザ効果が得られる)。しかしながら、噴射タイミング毎に電磁石の可動部が動き始める位置がばらつくと、励磁電流の変化分に対して燃料の供給量を適確に変化させることがでないため、回転速度の制御を安定に行わせることができない。
【0098】
しかるに、本発明のように、アクチュエータ2の励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を励磁電流に重畳するようにすると、回転速度の脈動の幅または高さの如何に係わりなく、ディザ効果を常に一定にすることができるため、各燃料噴射タイミングにおいて、コントロールラック101が励磁電流の変化に応答して動き始める位置を同じにすることができる。
【0099】
したがって、各燃料噴射タイミングにおいて燃料の噴射量を修正すべくアクチュエータの励磁電流を変化させたときに、常にコントロールラックを同じ位置から動かし始めることができ、励磁電流の同じ変化量に対するコントロールラックの変化量が噴射タイミング毎にばらつくのを防止することができる。そのため、制御装置の機械系が有するヒステリシス特性により生じる不感帯が制御に与える影響をなくして、機関の回転速度の制御を常に安定に行わせることができる。
【0100】
本発明においては、ディザ信号電流をアクチュエータの励磁電流の不感帯幅の中心レベルを中心にして上下対称に振動させるため、ディザ信号電流の振幅を大きくしても、何等差し支えない。したがって、前述のように、ディザ信号電流の振動幅を、制御装置の機械系の個体差による励磁電流の不感帯幅Ih´のばらつきの範囲の下限を与える値よりも大きく設定することができ、このようにディザ信号電流の振幅を設定することにより、アクチュエータの特性のばらつきの影響を受けることなく、その不感帯の影響をなくして、良好な制御を行わせることができる。
【0101】
実際に、図10及び図11に示したディーゼル機関と同様の機関の回転速度を制御する場合に、図5(C)に示すように、回転速度の脈動の1周期当たり1サイクルのディザ信号電圧をアクチュエータの電磁石に印加して、その励磁電流にディザ信号電流を重畳させたところ、図9に示すような良好な制御特性を得ることができた。
【0102】
図9に示した例では、ディザ信号成分によりアクチュエータの励磁電流にヒステリシス幅(不感帯幅)以上の電流リップルが生じ、これにより不感帯がなくなって、コントロールラックが励磁電流に迅速に応答して燃料の供給量を調節している。
【0103】
また負荷の投入により、機関の回転速度が低下し始めると、アクチュエータの励磁電流が増加し始めるが、コントロールラックは不感帯による応答遅れを伴うことなく動作して機関の燃料を調節している。
【0104】
本発明においては、ディザ信号の振動幅は、内燃機関の回転速度に応じて適値に設定するか、または内燃機関の指示速度に応じて適値に設定するのが好ましい。
【0105】
ディザ信号の適値は、機関の回転速度により異なり、一般には、回転速度が低い場合ほどディザ信号の振動幅を大きくすることが好ましい。したがって、上記のように、ディザ信号の振動幅を、内燃機関の回転速度に応じて適値に設定するか、またはディザ信号の振動幅を、内燃機関の指示速度に応じて適値に設定するようにすると、常に最適のディザ効果を得ることができる。
【0106】
上記の例では、回転センサから得られる回転検出パルスを基にして発生させたが、ディザ信号の発生のさせ方は上記の例に限られるものではなく、例えば機関の回転速度の脈動成分の周波数を逓倍して得た信号の波高値を揃えるように波形整形することにより、ディザ信号を得るようにしてもよい。
【0107】
上記の例では、ディーゼル機関を例にとったが、ガソリン機関やガス機関の燃料供給量を調節するために電磁式アクチュエータを用いて、回転速度の制御を行う場合にも本発明を適用することができる。ガソリン機関やガス機関の回転速度を制御する場合には、燃料を気化させる気化器や、燃料と空気とを混合するミキサの応答遅れにより、制御系の安定化を図っているが、本発明によれば、これらの応答遅れによる安定要素に期待せずに、ディザ信号の振幅を適当に設定することにより、安定な回転速度制御を行わせることができる。
【0108】
上記の例では、4サイクル3気筒内燃機関を例にとったが、4サイクル4気筒内燃機関の場合には、回転速度の脈動の周期がクランク軸の1/2回転に相当する期間となり、回転センサが1回転当り30個の回転検出パルスを発生する場合には、回転速度の脈動の周期が15パルス分の期間に等しくなる。また4サイクル6気筒内燃機関の場合には、回転速度の脈動の周期がクランク軸の1/3回転に相当する期間となり、回転センサが1回転当り30個の回転検出パルスを発生する場合には、回転速度の脈動の周期が10パルス分の期間に等しくなる。
【0109】
また2サイクル機関の回転速度を制御する場合にも本発明を適用することができる。m気筒の2サイクル機関の回転速度を制御する場合には、回転速度の脈動の1周期の期間がクランク軸の1/m回転に相当する期間に等しくなる。
【0110】
【発明の効果】
以上のように、本発明によれば、内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を有し、かつ各脈動の1周期当り整数サイクルずつ発生するディザ信号を電磁石の励磁電流に重畳させるようにしたので、回転速度の脈動の幅または高さの如何に係わりなく、ディザ効果を常に一定にすることができ、各燃料噴射タイミングにおいて、励磁電流の変化に応答してコントロールラックが始動する位置を同じにすることができる。したがって、各燃料噴射タイミングにおいて燃料の噴射量を修正すべくアクチュエータの励磁電流を変化させたときに、常にコントロールラックを同じ位置から動かし始めることができ、励磁電流の同じ変化量に対するコントロールラックの変化量が噴射タイミング毎にばらつくのを防止することができる。そのため、制御装置の機械系が有するヒステリシス特性により生じる不感帯が制御に与える影響をなくして、機関の回転速度の制御を安定に行わせることができる。
【0111】
また本発明によれば、ディザ信号の振幅を大きめに設定しておいても差し支えないため、アクチュエータの特性のばらつきや機関の燃料供給量調節部の摺動抵抗のばらつき等の影響を受けることなく、制御装置の機械系が有するアクチュエータのヒステリシス特性により生じる不感帯の影響をなくして制御性を良好にすることができる。
【図面の簡単な説明】
【図1】本発明に係わる内燃機関用速度制御装置で用いるアクチュエータ及び燃料噴射ポンプの構成例を一部断面して示した側面図である。
【図2】本発明に係わる速度制御装置で用いるコントローラの構成を示したブロック図である。
【図3】本発明に係わる速度制御装置で用いる制御部の構成例を示したブロック図である。
【図4】本発明が制御の対象とする内燃機関の回転速度の脈動成分と回転検出パルスとを示した波形図である。
【図5】本発明が制御の対象とする内燃機関の回転速度の脈動成分と回転検出パルスとディザ信号とを示した波形図である。
【図6】本発明に係わる速度制御装置においてマイクロコンピュータが実行するプログラムのアルゴリズムの一例を示したフローチャートである。
【図7】本発明に係わる内燃機関用速度制御装置に用いられるアクチュエータの電磁石の可動部の位置と出力トルクとの関係の一例を励磁電流をパラメータとして示した線図である。
【図8】本発明に係わる内燃機関用速度制御装置に用いられるアクチュエータの電磁石の可動部の位置と励磁電流との関係を与える特性の一例を示した線図である。
【図9】本発明を適用した内燃機関用速度制御装置により得られる制御特性の一例を示した線図である。
【図10】4サイクル3気筒ディーゼル機関の速度制御装置において、アクチュエータの励磁電流にディザ信号を重畳しない場合の制御特性を示した線図である。
【図11】4サイクル3気筒ディーゼル機関の速度制御装置において、アクチュエータの励磁電流に機関の回転速度の脈動成分をディザ信号として重畳した場合の制御特性を示した線図である。
【符号の説明】
1…燃料噴射ポンプ、2…アクチュエータ、3…回転センサ、12…コントローラ、13…回転速度指示手段。
Claims (8)
- 励磁電流の大きさに相応した変位を生じる可動部を有する電磁石と、該電磁石の可動部に連結された入力端と内燃機関の燃料供給量調節部材に連結された出力端とを有して前記電磁石の可動部の変位を前記燃料供給量調節部に伝達する操作出力伝達機構とを備えていて、前記電磁石に与えられる励磁電流と前記出力端の位置との間の関係を与える特性がヒステリシス特性を示し、該ヒステリシス特性により、前記励磁電流が変化しても前記出力端の位置が変化しない不感帯が生じる電磁式アクチュエータと、前記内燃機関の回転速度と指示速度との偏差に応じて前記電磁石に励磁電流を与えることにより前記偏差を許容範囲内に収めるように制御する制御部とを備えた内燃機関用速度制御装置において、
前記アクチュエータの励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を前記内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を前記励磁電流に重畳するディザ信号重畳手段が設けられ、
前記ディザ信号の振動幅は、前記内燃機関の回転速度に応じて適値に設定されることを特徴とする内燃機関用速度制御装置。 - 励磁電流の大きさに相応した変位を生じる可動部を有する電磁石と、該電磁石の可動部に連結された入力端と内燃機関の燃料供給量調節部材に連結された出力端とを有して前記電磁石の可動部の変位を前記燃料供給量調節部に伝達する操作出力伝達機構とを備えていて、前記電磁石に与えられる励磁電流と前記出力端の位置との間の関係を与える特性がヒステリシス特性を示し、該ヒステリシス特性により、前記励磁電流が変化しても前記出力端の位置が変化しない不感帯が生じる電磁式アクチュエータと、前記内燃機関の回転速度と指示速度との偏差に応じて前記電磁石に励磁電流を与えることにより前記偏差を許容範囲内に収めるように制御する制御部とを備えた内燃機関用速度制御装置において、
前記アクチュエータの励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を前記内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を前記励磁電流に重畳するディザ信号重畳手段が設けられ、
前記ディザ信号電流の振動幅は、前記アクチュエータと該アクチュエータにより操作される燃料供給量調節部材とを含む機械系の個体差により生じる励磁電流の不感帯幅のばらつきの範囲の最大幅よりも僅かに大きい値に設定され、
前記ディザ信号の振動幅は、前記内燃機関の回転速度に応じて適値に設定されることを特徴とする内燃機関用速度制御装置。 - 励磁電流の大きさに相応した変位を生じる可動部を有する電磁石と、前記電磁石の可動部に連結された入力端と内燃機関の燃料供給量調節部材に連結された出力端とを有して前記電磁石の可動部の変位を前記燃料供給量調節部に伝達する操作出力伝達機構とを備えていて、前記電磁石に与えられる励磁電流と前記出力端の位置との間の関係を与える特性がヒステリシス特性を示し、該ヒステリシス特性により、前記励磁電流が変化しても前記出力端の位置が変化しない不感帯が生じる電磁式アクチュエータと、前記内燃機関の回転速度と指示速度との偏差に応じて前記電磁石に励磁電流を与えることにより前記偏差を許容範囲内に収めるように制御する制御部とを備えた内燃機関用速度制御装置において、
前記内燃機関の回転速度が設定速度以下になっているときに、前記アクチュエータの励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を前記内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を前記励磁電流に重畳するディザ信号重畳手段が設けられ、
前記ディザ信号の振動幅は、前記内燃機関の回転速度に応じて適値に設定されることを特徴とする内燃機関用速度制御装置。 - 励磁電流の大きさに相応した変位を生じる可動部を有する電磁石と、前記電磁石の可動部に連結された入力端と内燃機関の燃料供給量調節部材に連結された出力端とを有して前記電磁石の可動部の変位を前記燃料供給量調節部に伝達する操作出力伝達機構とを備えていて、前記電磁石に与えられる励磁電流と前記出力端の位置との間の関係を与える特性がヒステリシス特性を示し、該ヒステリシス特性により、前記励磁電流が変化しても前記出力端の位置が変化しない不感帯が生じる電磁式アクチュエータと、前記内燃機関の回転速度と指示速度との偏差に応じて前記電磁石に励磁電流を与えることにより前記偏差を許容範囲内に収めるように制御する制御部とを備えた内燃機関用速度制御装置において、
前記内燃機関の回転速度が設定速度以下になっているときに、前記アクチュエータの励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を前記内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を前記励磁電流に重畳するディザ信号重畳手段が設けられ、
前記ディザ信号電流の振動幅は、前記アクチュエータと該アクチュエータにより操作される燃料供給量調節部材とを含む機械系の個体差により生じる励磁電流の不感帯幅のばらつきの範囲の最大幅よりも僅かに大きい値に設定され、
前記ディザ信号の振動幅は、前記内燃機関の回転速度に応じて適値に設定されることを特徴とする内燃機関用速度制御装置。 - 励磁電流の大きさに相応した変位を生じる可動部を有する電磁石と、該電磁石の可動部に連結された入力端と内燃機関の燃料供給量調節部材に連結された出力端とを有して前記電磁石の可動部の変位を前記燃料供給量調節部に伝達する操作出力伝達機構とを備えていて、前記電磁石に与えられる励磁電流と前記出力端の位置との間の関係を与える特性がヒステリシス特性を示し、該ヒステリシス特性により、前記励磁電流が変化しても前記出力端の位置が変化しない不感帯が生じる電磁式アクチュエータと、前記内燃機関の回転速度と指示速度との偏差に応じて前記電磁石に励磁電流を与えることにより前記偏差を許容範囲内に収めるように制御する制御部とを備えた内燃機関用速度制御装置において、
前記アクチュエータの励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を前記内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を前記励磁電流に重畳するディザ信号重畳手段が設けられ、
前記ディザ信号の振動幅は、前記内燃機関の回転速度に応じて適値に設定され、
前記ディザ信号の振動幅は、前記内燃機関の指示速度に応じて適値に設定されることを特徴とする内燃機関用速度制御装置。 - 励磁電流の大きさに相応した変位を生じる可動部を有する電磁石と、該電磁石の可動部に連結された入力端と内燃機関の燃料供給量調節部材に連結された出力端とを有して前記電磁石の可動部の変位を前記燃料供給量調節部に伝達する操作出力伝達機構とを備えていて、前記電磁石に与えられる励磁電流と前記出力端の位置との間の関係を与える特性がヒステリシス特性を示し、該ヒステリシス特性により、前記励磁電流が変化しても前記出力端の位置が変化しない不感帯が生じる電磁式アクチュエータと、前記内燃機関の回転速度と指示速度との偏差に応じて前記電磁石に励磁電流を与えることにより前記偏差を許容範囲内に収めるように制御する制御部とを備えた内燃機関用速度制御装置において、
前記アクチュエータの励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を前記内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を前記励磁電流に重畳するディザ信号重畳手段が設けられ、
前記ディザ信号電流の振動幅は、前記アクチュエータと該アクチュエータにより操作される燃料供給量調節部材とを含む機械系の個体差により生じる励磁電流の不感帯幅のばら つきの範囲の最大幅よりも僅かに大きい値に設定されて、
前記ディザ信号の振動幅は、前記内燃機関の指示速度に応じて適値に設定されることを特徴とする内燃機関用速度制御装置。 - 励磁電流の大きさに相応した変位を生じる可動部を有する電磁石と、前記電磁石の可動部に連結された入力端と内燃機関の燃料供給量調節部材に連結された出力端とを有して前記電磁石の可動部の変位を前記燃料供給量調節部に伝達する操作出力伝達機構とを備えていて、前記電磁石に与えられる励磁電流と前記出力端の位置との間の関係を与える特性がヒステリシス特性を示し、該ヒステリシス特性により、前記励磁電流が変化しても前記出力端の位置が変化しない不感帯が生じる電磁式アクチュエータと、前記内燃機関の回転速度と指示速度との偏差に応じて前記電磁石に励磁電流を与えることにより前記偏差を許容範囲内に収めるように制御する制御部とを備えた内燃機関用速度制御装置において、
前記内燃機関の回転速度が設定速度以下になっているときに、前記アクチュエータの励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を前記内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を前記励磁電流に重畳するディザ信号重畳手段が設けられ、
前記ディザ信号の振動幅は、前記内燃機関の指示速度に応じて適値に設定されることを特徴とする内燃機関用速度制御装置。 - 励磁電流の大きさに相応した変位を生じる可動部を有する電磁石と、前記電磁石の可動部に連結された入力端と内燃機関の燃料供給量調節部材に連結された出力端とを有して前記電磁石の可動部の変位を前記燃料供給量調節部に伝達する操作出力伝達機構とを備えていて、前記電磁石に与えられる励磁電流と前記出力端の位置との間の関係を与える特性がヒステリシス特性を示し、該ヒステリシス特性により、前記励磁電流が変化しても前記出力端の位置が変化しない不感帯が生じる電磁式アクチュエータと、前記内燃機関の回転速度と指示速度との偏差に応じて前記電磁石に励磁電流を与えることにより前記偏差を許容範囲内に収めるように制御する制御部とを備えた内燃機関用速度制御装置において、
前記内燃機関の回転速度が設定速度以下になっているときに、前記アクチュエータの励磁電流の不感帯幅以上の振動幅を持って振動するディザ信号電流を前記内燃機関の燃焼サイクルにより生じる回転速度の脈動に対して一定の位相関係を持たせて、かつ各脈動の1周期当り整数サイクルずつ発生させて、該ディザ信号電流を前記励磁電流に重畳するディザ信号重畳手段が設けられ、
前記ディザ信号電流の振動幅は、前記アクチュエータと該アクチュエータにより操作される燃料供給量調節部材とを含む機械系の個体差により生じる励磁電流の不感帯幅のばらつきの範囲の最大幅よりも僅かに大きい値に設定され、
前記ディザ信号の振動幅は、前記内燃機関の指示速度に応じて適値に設定されることを特徴とする内燃機関用速度制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP19648699A JP3788112B2 (ja) | 1999-07-09 | 1999-07-09 | 内燃機関用速度制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP19648699A JP3788112B2 (ja) | 1999-07-09 | 1999-07-09 | 内燃機関用速度制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2001020789A JP2001020789A (ja) | 2001-01-23 |
| JP3788112B2 true JP3788112B2 (ja) | 2006-06-21 |
Family
ID=16358592
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP19648699A Expired - Fee Related JP3788112B2 (ja) | 1999-07-09 | 1999-07-09 | 内燃機関用速度制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3788112B2 (ja) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6772074B2 (en) | 2001-02-27 | 2004-08-03 | Sikorsky Aircraft Corporation | Adaptation performance improvements for active control of sound or vibration |
| JP4578492B2 (ja) * | 2007-03-01 | 2010-11-10 | ヤンマー株式会社 | 電子制御ガバナ |
| KR101156101B1 (ko) * | 2007-03-01 | 2012-06-20 | 얀마 가부시키가이샤 | 전자 제어 조속기 |
| JP4659803B2 (ja) * | 2007-09-28 | 2011-03-30 | 株式会社クボタ | エンジンの電子ガバナ |
| JP5283446B2 (ja) * | 2008-08-04 | 2013-09-04 | ヤマハ発動機株式会社 | 燃料噴射制御装置およびそれを備えた車両 |
| JP5780581B2 (ja) * | 2010-12-28 | 2015-09-16 | ボッシュ株式会社 | コモンレール式燃料噴射制御装置用圧力制御弁 |
-
1999
- 1999-07-09 JP JP19648699A patent/JP3788112B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2001020789A (ja) | 2001-01-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP3918441B2 (ja) | 内燃機関の加減速検出装置 | |
| JP3596382B2 (ja) | 筒内直噴形2サイクル内燃機関用燃料噴射装置及びその制御方法 | |
| JP3665710B2 (ja) | 直流トルクモータ、およびこれを用いた駆動制御装置、スロットル弁制御装置 | |
| EP2133541B1 (en) | Electronic control governor | |
| US6729277B2 (en) | Electromagnetic valve controller | |
| KR100598532B1 (ko) | 영구자석과 전자석이 혼용된 선형 이엠브이 구동기 | |
| JPH04232362A (ja) | 内燃機関の燃料噴射装置 | |
| JP2001020789A (ja) | 内燃機関用速度制御装置 | |
| KR100284733B1 (ko) | 내연기관의 연료 분사 제어장치 | |
| EP0635924A2 (en) | Torque control system for internal combustion engines | |
| US7146944B2 (en) | Valve timing controller | |
| JP2002106397A (ja) | 多気筒内燃機関用バッテリレス燃料噴射装置 | |
| JP3828383B2 (ja) | 内燃機関用電磁駆動弁の制御方法および装置 | |
| JPH05507980A (ja) | ソレノイドの作動制御方法及びその装置 | |
| JP2005330815A (ja) | 内燃機関用燃料噴射装置 | |
| JPH08503052A (ja) | 内燃機関高圧噴射装置用噴射制御装置 | |
| TWI573933B (zh) | 引擎系統及跨坐型車輛 | |
| SU1312210A1 (ru) | Способ регулировани двигател внутреннего сгорани | |
| CN109891734B (zh) | 用于稳定与电机作用连接的内燃机的转速的方法、计算单元、存储介质 | |
| JP3039776U (ja) | 内燃機関用燃料供給制御装置 | |
| JP2861455B2 (ja) | スロットル操作用アクチュエータ駆動装置 | |
| JPH10299548A (ja) | 内燃機関用電子ガバナ装置 | |
| JP2710058B2 (ja) | アイドル運転時のエンジン燃焼制御システム | |
| JP2012057534A (ja) | 汎用エンジンの制御装置 | |
| JPH0381511A (ja) | 誘導式電磁力バルブ駆動装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20050329 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20051227 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20060203 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20060307 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20060320 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090407 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100407 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110407 Year of fee payment: 5 |
|
| LAPS | Cancellation because of no payment of annual fees |