JP4032603B2 - 3次元計測装置 - Google Patents
3次元計測装置 Download PDFInfo
- Publication number
- JP4032603B2 JP4032603B2 JP2000097241A JP2000097241A JP4032603B2 JP 4032603 B2 JP4032603 B2 JP 4032603B2 JP 2000097241 A JP2000097241 A JP 2000097241A JP 2000097241 A JP2000097241 A JP 2000097241A JP 4032603 B2 JP4032603 B2 JP 4032603B2
- Authority
- JP
- Japan
- Prior art keywords
- light
- light receiving
- filter
- optical
- measurement
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images










Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/24—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures
- G01B11/25—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures by projecting a pattern, e.g. one or more lines, moiré fringes on the object
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/24—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/50—Depth or shape recovery
- G06T7/521—Depth or shape recovery from laser ranging, e.g. using interferometry; from the projection of structured light
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Optics & Photonics (AREA)
- Theoretical Computer Science (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Measurement Of Optical Distance (AREA)
Description
【発明の属する技術分野】
本発明は、物体にスリット光などの光を照射して物体形状を非接触で計測する3次元計測装置に関し、特に、物体の3次元計測のための計測データと物体の2次元画像データとの両方のデータを得るように改良された3次元計測装置に関する。
【0002】
【従来の技術】
レンジファインダなどと呼称される非接触型の3次元計測装置は、接触型に比べて高速の計測が可能であることから、CGシステムやCADシステムヘのデータ入力、身体計測、ロボットの視覚認識などに利用されている。
【0003】
レンジファインダの中でも、特定の検出光を対象物に照射してその反射光を受光し、三角測量に基づいて計測を行う方法がある。半導体レーザなどの光源から対象物(被写体)に投影してできる輝きを異なった角度からカメラでとらえ、光源とカメラと輝きの位置を結んで三角形をつくり、3次元位置を求める方式である。
【0004】
この方式として、スポット光を投影し対象物を光学的に2次元走査することで対象物の3次元画像を得るスポット光投影法、およびスリット光を投影し対象物を光学的に1次元走査するスリット光投影法(光切断法ともいう)が知られている。スポット光投影法では、受光面上に断面が点状のスポット像が得られ、スリット光投影法では、断面が直線状のスリット像が得られる。3次元画像は、対象物上の複数の部位の3次元位置を示す画素の集合である。
【0005】
図26はスリット光投影法の概要を示す図、図27はスリット光投影法による計測の原理を説明するための図である。
計測の対象物である物体Qに断面が細い帯状の計測スリット光Uを照射し、その反射光を例えば2次元受光素子の撮像面Sに入射させる〔図26(a)〕。物体Qの照射部分が平坦であれば、撮影像(スリット画像)は直線になる〔図26(b)〕。照射部分に凹凸があれば、直線が曲がったり階段状になったりする〔図26(c)〕。つまり、計測装置と物体Qとの距離の大小が撮像面Sにおける反射光の入射位置に反映する〔図26(d)〕。計測スリット光Uをその幅方向に偏向することにより、受光側から見える範囲の物体表面を走査して3次元位置をサンプリングすることができる。サンプリング点数はイメージセンサの画素数に依存する。
【0006】
図27において、投光の起点Aと受光系の撮像面Sとを結ぶ基線ASが受光軸と垂直になるように、投光系と受光系とが配置されている。受光軸は撮像面Sに対して垂直であり、受光軸と撮像面Sとの交点S0を3次元直交座標系の原点とする。受光軸がZ軸、基線ASがY軸、スリット光の長さ方向がX軸である。
【0007】
受光レンズの前側主点Hと後側主点H’との主点間距離をHH’、点S0から受光レンズの後側主点H’までの距離をbとする。
なお、距離bは、いわゆる像距離のことであり、有限遠の対象物の像が撮像面Sに結像したときのレンズの後側主点H’から撮像面Sまでの距離である。像距離bは、受光レンズの焦点距離とピント調整のためのレンズ繰出し量との関係により決まる。
【0008】
計測スリット光Uが物体上の点P(X,Y,Z)を照射したときの投光軸と投光基準面(受光軸と平行な投光面)との角度を投光角θaとし、点Pと前側主点Hとを結ぶ直線と受光軸を含む平面(受光軸平面)とのなす角度を受光角θpとすると、点Pの座標Zは次の式で表される。
【0009】
L=L1+L2
=Ztanθa+(Z−HH’−b)tanθp
∴Z={L+(HH’+b)tanθp}/{tanθa+tanθp}
点Pの受光位置をP’(xp,yp,0)とし〔図27(a)参照〕、受光レンズの撮像倍率をβとすれば、点Pの座標X,Yは、
X=xp/β
Y=yp/β
となる。上式において、基線長Lは投光系と受光系との配置により決まるものであり、予め既知の値である。受光角θpは、tanθp=b/ypの関係から算出できる。受光レンズの撮像倍率βは、β=−b/(Z−HH’一b)で算出できる。
【0010】
つまり、何らかの手段によって、主点間距離HH’、像距離b、および投光角θaを知れば、撮像面S上での位置P’(xp,yp)を計測することにより、点Pの3次元位置を求めることができる。前側主点と後側主点との距離HH’、および像距離bは、受光系を構成するレンズ群の相対位置関係により決まる。
【0011】
受光レンズ系が単焦点ピント固定式、つまり受光レンズと対象物とが唯一所定の距離関係にある場合のみ計測可能な3次元計測装置では、レンズ群と撮像面Sとの距離は常に一定であるから、前側主点と後側主点との距離HH’、および像距離bは、予め固定値を入力しておくことができる。しかし、このような3次元計測装置は使い勝手が悪い。
【0012】
一方、受光系と対象物との距離関係が可変な3次元計測装置では、受光系を構成するレンズ群の一部または全部を受光軸に沿って移動しピント合わせをおこなう必要がある。また受光系の画角を可変に設定可能な3次元計測装置では、レンズ群の一部または全部を受光軸に沿って移動することでレンズの焦点距離を変えるズーム機構を有する。
【0013】
これらの場合、レンズ群の位置を知るためのポテンショメータ(位置センサ)を設け、またモータを使用した自動レンズ駆動ではモータと関連づけられたエンコーダを設ることにより、レンズ群の相対位置を知り、予め記憶しているテーブルから前側主点と後側主点との距離HH’、および像距離bを得ることができる。
【0014】
投光角θaは計測スリット光Uの偏向角によって決まる。偏向手段としてガルバノミラーを用いた3次元計測装置では、受光素子の撮像タイミング、ガルバノミラーの回転開始角度、および回転角速度を同期制御することにより、撮像時の計測スリット光Uの偏向角を認識し、投光角θaを算出する方法が知られている。
【0015】
以上の原理による3次元計測に際して、計測者であるユーザは、3次元計測装置の位置や向きを決め、必要に応じて受光レンズの画角を変えて物体Qの撮像範囲(走査範囲)を設定する。
【0016】
画角の変更は、受光レンズにズームレンズを使用することにより、または異なる焦点距離のレンズに交換することで可能となる。
このフレーミング作業を容易化する上で、走査範囲と同じ画角で物体Qを撮影したモニタ画像は有用である。
【0017】
さて、例えば3次元CG(3次元コンピュータグラフィックス)では、物体Qの形状を示す3次元データとともに、物体Qのカラー情報を示す2次元画像データを必要とする場合が多くある。
【0018】
3次元データおよび2次元画像データの両方のデータを取得するために、特開平9−196632号は、受光光学系においてビームスプリッタを用いて複数の光路に色分解する方法を提案する。
【0019】
図28は色分離用ビームスプリッタを用いた受光光学系の模式図、図29は計測用の受光素子71の受光波長を示すグラフ、図30はモニタ用の受光素子72の受光波長を示すグラフである。
【0020】
ビームスプリッタ70は、色分解膜(ダイクロックミラー)701、色分解膜701を挟む2つのプリズム702,703、プリズム702の射出面に設けられた赤外線カットフィルタ704、受光素子71の前面側に設けられた可視カットフィルタ705、プリズム703の射出面に設けられた赤外線カットフィルタ706、およびローパスフィルタ707,708から構成されている。
【0021】
受光レンズから入射した光UCは、ローパスフィルタ707およびプリズム702を通って色分解膜701に入射する。
半導体レーザの発振帯域の光U0は色分解膜701で反射し、プリズム702の入射面で全反射した後、射出面から受光素子71に向かって射出する。プリズム702から射出した光U0の内、赤外線カットフィルタ704および可視カットフィルタ705を透過した光が受光素子71によって受光される。一方、色分解膜701を透過した光C0は、プリズム703を通って射出面から受光素子72に向かって射出する。プリズム703から射出した光C0の内、赤外線カットフィルタ706およびローパスフィルタ708を透過した光が受光素子72によって受光される。
【0022】
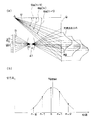
図29において、破線で示されるように、色分解膜701は、スリット光の波長(λ:690nm)を含む比較的に広範囲の波長帯域の光を反射する。つまり、色分解膜701の波長選択性は、スリット光のみを選択的に受光素子71に入射させる上で不十分である。しかし、ビームスプリッタ70では、鎖線で示される特性の赤外線カットフィルタ704と、実線で示される特性の可視カットフィルタ705とが設けられているので、最終的に受光素子71に入射する光は、図29において斜線で示される狭い範囲の波長の光である。
【0023】
一方、受光素子72には、図30に実線で示される特性の赤外線カットフィルタ708によって、破線で示される特性の色分解膜701を透過した赤外帯域の光が遮断されるので、可視光のみが入射する。
【0024】
【発明が解決しようとする課題】
上に述べたように、複数の受光素子を備え、ビームスプリッタにより色分離を行う従来の方式では、受光素子間の相対位置関係が重要であるため、受光光学系の組み立ての際に受光素子間の相対位置の調整を慎重に行う必要があり、その作業が大変である。さらに、調整が終わった後に、振動や衝撃によっても相対位置が変化しないようにする必要であり、製造や調整に困難をともなう。
【0025】
また、高精度なビームスプリッタは高価なものである。受光素子や制御ドライバーが複数必要となることとも相まって、3次元計測装置の製造コストか高くなる。さらに、受光素子72によってカラー画像を取得する場合に、受光素子としてカラーCCDが用いられるが、受光素子72に入射する光は図30に示されるように可視域でも650nm以下に限定され、赤の色再現性が悪くなる。
【0026】
これらを克服するための手法として、単一の受光素子を用いて3次元データと2次元画像データとを取得するために、受光光学系に図14の(b)(c)(d)に示されるような透過率をもつRGB回転フィルタを用いることが考えられる。この手法によると、コスト削減ができるとともに、各画像間での画素位置ずれのない画質を得ることが可能となる。
【0027】
しかし、その場合には、カラーの2次元画像データを取得するためのRGB回転フィルタを3次元データの取得のために使用するので、S/Nが悪くなる。
例えば、投光系から投影される光の光源として赤色レーザを用いた場合には、上に述べたように投光された光の対象物からの反射光がRフィルタを透過して受光素子に到達する。前述のように、3次元データはその受光素子の出力信号から算出されるが、その出力信号中、投光された光の反射光以外の成分はノイズとなり、できるだけ除去する必要がある。ところが、この場合では、2次元画像データを取得するために用いられるRフィルタは図14(b)に示す透過率であり、半導体レーザの波長が690nmの場合には不要な波長の光が多分に入射してしまい、これが3次元データを算出する際の誤差要因となる。
【0028】
本発明は、上述の問題に鑑みてなされたもので、3次元計測における計測データと2次元画像データとの両方について、それらの間の位置ずれがなく、また不要な波長成分によるノイズの少ないデータを得ることのできる3次元計測装置を提供することを目的とする。
【0029】
【課題を解決するための手段】
請求項1の発明に係る装置は、対象物に光を投射する投光光学系と、投射された光の対象物による反射光を受光レンズ系を介して受光素子で受光する受光光学系とを備え、前記受光素子から出力される信号に基づいて3次元計測のための計測データを得るように構成された3次元計測装置であって、前記受光光学系は、前記投光光学系から投射される光の波長領域のみを透過する第1の光学フィルタと、前記第1の光学フィルタとは異なる波長領域を透過する少なくとも1つの第2の光学フィルタと、前記第1の光学フィルタおよび前記第2の光学フィルタのうちの1つを選択的に前記受光レンズ系の光路に配置するフィルタ選択装置と、を有し、前記第1の光学フィルタおよび第2の光学フィルタの厚みが、それぞれを透過する光の波長領域による色収差を補正するように設定されてなる。
【0030】
請求項2の発明に係る装置では、前記第2の光学フィルタは、対象物についての2次元画像を得るための、R,G,Bの各色の波長領域を透過する3つの光学フィルタを含む。
【0032】
請求項3の発明に係る装置では、前記第2の光学フィルタは、対象物についての分光放射輝度を示す2次元画像を得るための、互いに異なる波長領域を透過する複数の光学フィルタを含む。
【0034】
請求項4の発明に係る装置では、前記第1の光学フィルタおよび第2の光学フィルタの少なくとも1つに対して、透過する光量を制限するための絞り部材が設けられてなる。
【0035】
請求項5の発明に係る装置では、前記フィルタ選択装置は、軸を中心として回転可能に設けられ、前記第1の光学フィルタおよび第2の光学フィルタが互いに異なる回転角度位置において取り付けられた回転板と、前記回転板を回転駆動し、且つ前記第1の光学フィルタまたは第2の光学フィルタが前記受光レンズ系の光路に適合した状態で前記回転板を位置決めするように制御されるモータと、を有してなる。
【0036】
【発明の実施の形態】
〔全体構成〕
図1は本発明に係る計測システム1の構成図である。
【0037】
計測システム1は、スリット光投影法によって立体計測を行う3次元カメラ2と、3次元カメラ2の出力データを処理するホスト3とから構成されている。
3次元カメラ2は、物体Q上の複数のサンプリング点の3次元位置を特定する計測データ(スリット画像データ)とともに、物体Qのカラー情報を示す2次元画像(2次元画像データ)およびキャリブレーションに必要なデータを出力する。三角測量法を用いてサンプリング点の座標を求める演算処理はホスト3が担う。
【0038】
ホスト3は、CPU3a、ディスプレイ3b、キーボード3c、およびマウス3dなどから構成されたコンピュータシステムである。CPU3aには計測データ処理のためのソフトウェアが組み込まれている。ホスト3と3次元カメラ2との間では、オンラインおよび可搬型の記録メディア4によるオフラインの両方の形態のデータ受渡しが可能である。記録メディア4としては、光磁気ディスク(MO)、ミニディスク(MD)、メモリカードなどがある。
〔3次元カメラの構成〕
図2は3次元カメラ2の外観を示す図である。図2(a)は斜視図、図2(b)は背面に設けられたオペレーションパネルの平面図である。
【0039】
ハウジング5の前面に投光窓5a、受光窓5b、および参照光窓5cが設けられている。内部の光学ユニットOUが射出する計測スリット光(所定幅wの帯状のレーザビーム)Uは、投光窓5aを通って計測対象の物体(被写体)Qに向かう。
【0040】
また、内部の光学ユニットOUが射出する参照スポット光URは、参照光窓5c通って物体Qに向かう。
物体Qの表面で反射した計測スリット光(計測光)Uおよび参照スポット光(参照光)URの一部が、受光窓5bを通って光学ユニットOUに入射する。
【0041】
ハウジング5の上面には、ズーミングボタン7a,7b、フォーカシング切替えボタン8a,8b、手動フォーカシングボタン9a,9b、レリーズボタン10、および参照光投射ボタン11が設けられている。図2(b)に示すように、ハウジング5の背面には、液晶ディスプレイ6、カーソルボタン12、セレクトボタン13、レコードボタン14、アナログ出力端子15,16、デジタル出力端子17、および記録メディア4の着脱口18が設けられている。レコードボタン14はフォーカシングロックボタンを兼ねる。
【0042】
液晶ディスプレイ6は、操作画面の表示手段および電子ファインダとして用いられる。計測者であるユーザは、背面の各ボタン12,13によって撮影モードの設定を行うことができる。アナログ出力端子15からは計測データが出力され、アナログ出力端子16からは2次元画像信号が例えばNTSC形式で出力される。デジタル出力端子17は例えばSCSI端子である。
〔制御回路〕
図3は3次元カメラ2の機能構成を示すブロック図である。図中の実線矢印は電気信号の流れを示し、破線矢印は光の流れを示す。
【0043】
3次元カメラ2は、上述の光学ユニットOUを構成する投光光学系20、参照光光学系30、および受光光学系40を有する。
投光光学系20において、半導体レーザ(LD)21が射出する波長(690nm)のレーザビームは、投光レンズ系22を通過することによって計測スリット光Uとなり、走査手段として用いられるガルバノミラー23によってスリット長さ方向と直交する方向に偏向される。半導体レーザ21のドライバ24、投光レンズ系22の駆動系25、およびガルバノミラー23の駆動系26は、システムコントローラ52によって制御される。
【0044】
参照光光学系30において、半導体レーザ(LD)31は、投光光学系40を構成する半導体レーザ21と同一の波長のレーザビームを射出する。射出されたレーザビームは、投射レンズ系32を通過し、参照スポット光URとなって物体Qに向けて投射される。半導体レーザ31のドライバ33は、システムコントローラ52によって制御される。
【0045】
受光光学系40において、受光レンズ系41によって集光された光は受光素子43に入射する。受光素子43はCCDエリアセンサである。
受光レンズ系41として、画角(焦点距離)の異なる複数のレンズが用意されており、ユーザにより所望の画角を有する受光レンズ系41に交換取付けが可能である。レンズ検出器44は、取り付けられている受光レンズ系41のレンズ種別Lkを検出し、その信号をシステムコントローラ52に出力する。
【0046】
レンズコントローラ51および撮影コントローラ50は、システムコントローラー52の指示にしたがって撮影動作を制御する。
フォーカシング駆動は、レンズコントローラ51およびフォーカシング駆動系47によって実現される。ズーミング駆動系48は、受光レンズにズームレンズが使用されたときの電動ズーミングのために設けられている。駆動系47,48は、それぞれレンズコントローラ51により制御される。
【0047】
フィルタ交換器42は、半導体レーザ21,31の発振波長帯域の光を透過するバンドパスフィルタ、赤色透過フィルタ、緑色透過フィルタ、および青色透過フィルタの合計4つのフィルタを備える。
【0048】
駆動系46によって、フィルタ交換器42が駆動され、受光レンズ系41の光路中に4つのフィルタのいずれかを挿入した状態で位置決めする。駆動系46は撮影コントローラー50により制御される。
【0049】
撮影コントローラ50は、フィルタ交換器42の制御と同期し、ドライバ45を制御する。
バンドパスフィルタを通過して受光素子43に入射した際の撮影情報は、出力処理回路53へ転送され、出力処理回路53によって受光素子43の各画素毎に対応する計測データDsが生成され、出力処理回路53内のメモリに一旦格納される。
【0050】
また、赤色透過フィルタ、緑色透過フィルタ、または青色透過フィルタを通過して受光素子43へ入射した撮影情報は、それぞれ、赤色画像処理回路54、緑色画像処理回路55、または青色画像処理回路56へ転送された後、カラー処理回路57で画像合成されカラー処理される。
【0051】
カラー処理を受けた撮像情報は、NTSC変換回路58およびアナログ出力端子16を経てオンライン出力され、またはデジタル画像生成部60で量子化されてカラー画像メモリ61に格納される。
【0052】
出力処理回路53は、計測データDsに基づいて計測結果を示す距離画像データDdを生成し、マルチプレクサ62に出力する。マルチプレクサ62は、システムコントローラ52の指示にしたがって、距離画像データDdおよびカラー画像メモリ61からのカラー画像データDcの2つの入力のうちの一方を出力として選択する。
【0053】
マルチプレクサ62によって選択されたデータは、D/A変換器63を経てアナログのモニタ表示信号としてキャラクタジェネレータ64に転送される。キャラクタジェネレータ64は、モニタ表示信号が示す画像とシステムコントローラ52が指定した文字や記号とを合成し、合成画像を液晶ディスプレイ6に出力する。
【0054】
ユーザがレコードボタン14を操作してデータ出力(録画)を指示すると、出力処理回路53内の計測データDsが、SCSIコントローラ59又はNTSC変換回路65によって所定形式でオンライン出力され、または記録メディア4に格納される。計測データDsのオンライン出力には、アナログ出力端子15又はデジタル出力端子17が用いられる。また、カラー画像データDcがカラー画像メモリ61からSCSIコントローラ59へ転送され、デジタル出力端子17からオンライン出力され、または計測データDsと対応づけて記録メディア4に格納される。
【0055】
カラー画像は、ホスト3側におけるアプリケーション処理に際して参考情報として利用される。カラー情報を利用する処理としては、例えばカメラ視点の異なる複数組の計測データを組み合わせて3次元形状モデルを生成する処理、3次元形状モデルの不要の頂点を間引く処理などがある。
【0056】
システムコントローラ52は、ブザー66を駆動して動作確認音または警告音を発生させる。また、出力処理回路53に対して、モニタ表示のためのスケール値scを与える。出力処理回路53は、システムコントローラ52に対して、後述する3種の警告信号S11〜13、および計測データDsの一部である受光データDgを出力する。
〔投光光学系〕
図4は投光光学系20の構成を示す模式図である。図4(a)は正面図であり、図4(b)は側面図である。
【0057】
投光レンズ系22は、4枚の球面レンズで構成されるコリメータレンズ群221、レーザビームのスリット幅wの方向にのみパワーを有するシリンドリカルレンズで構成されるバリエータレンズ群222、および、スリットの長さ方向Mにのみパワーを有する3枚のシリンドリカルレンズで構成されたエキスパンダレンズ群223の3つのレンズ群から構成されている。
【0058】
半導体レーザ21が射出したレーザビームに対して、次の順序で適切な計測スリット光Uを得るための光学的処理が行われる。まず、コリメータレンズ群221によってビームを概ね平行にする。次に、バリエータレンズ群222によって、レーザビームのスリット幅wが調整される。最後に、エキスパンダレンズ群223によって、ビームがスリット長さ方向Mに拡げられる。
【0059】
バリエータレンズ群222は、受光光学系40の撮影距離および撮影の画角に係わらず、受光素子43に3以上の複数画素分(本実施例では5画素分)の幅の計測スリット光Uを入射させるために設けられている。駆動系25は、システムコントローラ52の指示にしたがって、受光素子43上での計測スリット光Uの幅wを一定に保つようにバリエータレンズ群222を移動させる。
【0060】
走査系23による偏向の以前にスリットの長さを拡げることにより、偏向の後で行う場合と比較して計測スリット光Uの歪みを低減することができる。エキスパンダレンズ群223を投光レンズ系22の最終段に配置することにより、すなわちガルバノミラー23に近づけることにより、ガルバノミラー23を小型化することができる。
〔参照光光学系〕
参照光光学系30は、参照スポット光URを物体Qに向けて投射し、その反射光を受光光学系40で受光して得られるデータ(参照データ)を用いることによって、ガルバノミラー23の制御誤差に基づく計測データDsの誤差を補正するためのものである。
【0061】
図5は参照光光学系30の構成を模式的に示す一部断面側面図、図6は参照光光学系30の構成を模式的に示す背面図、図7は図5と同様な図である。なお、図5の断面位置は図6におけるA−A線の位置である。図7には角度調整ネジ344aをねじ込んだときの様子が示されている。
【0062】
参照光光学系30は、半導体レーザ31、投射レンズ系32、および投射角調整機構34から構成されている。
半導体レーザ31から射出したレーザビームに対して、投射レンズ系32によって参照スポット光URが投射される。投射されるビームスポット径は、受光光学系40の撮影距離および撮影画角に係わらず、受光素子43に3画素以上の幅の参照スポット光URを入射させることができるように設定されている。
【0063】
投射角調整機構34は、投射方向AX2の向きを精密に調整するものであり、保持板341、本体支持板342、角度調整用板ばね343a〜d、および角度調整ネジ344a,344bから構成されている。
【0064】
本体支持板342は、後述するブラケット401(図16)に取り付けられている。保持板341は、角度調整板ばね343a〜dを介して本体支持板342に取り付けられている。つまり、角度調整板ばね343a〜dは、突起342bを中心とする直角な位置にそれぞれ2つずつ配置され、ネジによって保持板341および本体支持板342に取り付けられている。保持板341には、半導体レーザ31および投射レンズ系32が取り付けられている。
【0065】
また、本体支持板342には、突起342bと2つの角度調整ネジ344a,344bが、突起342bを中心として直角な位置に設けられており、それらの先端部が保持板341の表面に当接している。角度調整ネジ344a,bのねじ込み量を調整することにより、突起342bの先端部Cを支点として保持板341の姿勢が変化し、それにともなって角度調整板ばね343a〜dが撓む。2つの角度調整ネジ344a,bをそれぞれ調整することによって、本体支持板342に対する保持板341の傾き方向を任意に調整することができる。これによって、半導体レーザ31の投射角を変化させ、投射方向AX2をXY方向の任意の方向に傾くことが可能なように微調整することができる。
【0066】
図5では、角度調整ネジ344aがねじ込み基準位置にあり、投射方向AX2と本体支持板342とが直角をなす状態が示されている。
図7では、角度調整ネジ344aがねじ込まれ、角度調整ばね343a,bが撓み、保持板341が角度θrだけ傾き、投射方向AX2が角度θrだけ傾いた状態が示されている。
【0067】
図8は参照光光学系30と受光光学系40との位置関係および参照スポット光URの投射方向AX2の例を示す図、図9は参照スポット光URの投射方向AX2の他の例を示す図である。
【0068】
図8において、投光光学系20および受光光学系40の配置関係については、図27において説明した従来のものと基本的には同じである。すなわち、投光の起点Aと受光系の撮像面Sとを結ぶ基線ASが受光軸と垂直になるように、投光光学系20および受光光学系40が配置されている。受光軸は撮像面Sに対して垂直であり、受光軸と撮像面Sとの交点S0が原点である。
【0069】
本実施形態においては、原点である点S0と投光の起点Aとの間に、参照光光学系30における参照スポット光URの起点Rが配置される。つまり、参照スポット光URの起点Rと撮像面Sとを結ぶ基線RSは、受光軸AX3と垂直である。基線RSの長さはL3である。そして、参照スポット光URの投射方向AX2は、受光軸AX3と平行である。
【0070】
次に、参照光光学系30による計測データDsの誤差の補正原理について説明する。
投光光学系20から投射される計測スリット光Uは、ガルバノミラー23への入力信号SSaに応じた投光角θaで走査される。入力信号SSaと投光角θaとは、既知の関係にあり、その関係が予め適当なメモリに記憶されている。したがって、通常、実際の入力信号SSaに対応して投光角θaがメモリから読み出され、読み出された投光角θaを用いて3次元位置が計算される。
【0071】
ところが、ガルバノミラー23は、温度および湿度の影響を受けやすい。そのため、温度または湿度が変化した場合に、ガルバノミラー23が動作エラーを起こす可能性がある。この場合の動作エラーとは、入力信号SSaに対する投光角θaが既知の関係から外れることである。
【0072】
その結果、入力信号SSaに対し、投光角θaとなるべきところが投光角θa’となってしまった場合に、(θa’−θa)の制御誤差が生じる。
そこで、投光光学系20による3次元計測を行う直前に、同じ物体Qに対して参照スポット光URを投射し、ガルバノミラー23の制御誤差を補正するための補正データを取得するのである。
【0073】
図8において、まず、参照光光学系30から参照スポット光URを投射し、物体Qに当たった点Prにおける拡散反射光を受光光学系40で受光した点Pr’(xpr,ypr)の位置座標を得る。なお、参照スポット光URがYZ平面上にある場合には、xpr=0となる。
【0074】
点Pr’の位置座標(xpr,ypr)と、基線RSの長さL3と、受光レンズ系41のパラメータ(焦点距離、主点位置、繰出し量)とから、物体Q上の点Prまでの距離Zを求める。
【0075】
距離Zと、基線長Lと、受光レンズ系41のパラメータとから、投光光学系20から投射した計測スリット光Uが物体Q上の点Prに当たるべき投光角θarを求める。
【0076】
入力信号SSaと投光角θaとの既知の関係から、投光角θarとなる入力信号SSarを得る。
そして、ここで、投光光学系20から計測スリット光Uを実際に投射して3次元計測を行う。
【0077】
ガルバノミラー23への入力信号がSSarとなったときの計測データDsのうち、X座標値がxprである受光点(点Pr’と同じX座標の位置)のY座標値(ypr2)を得る。
【0078】
Y座標値yprとY座標値ypr2との差(ypr2−ypr)を求める。この差が、ガルバノミラー23の動作エラーによる受光位置ずれ量であるので、全計測データDsのY座標値に対し、ずれ量=ypr2−yprの分を位置補正し、または投光角補正し、補正した計測データDsを用いて3次元データを算出する。
【0079】
また、受光素子43上の点Pr’を計測スリット光Uの反射光が通過するタイミングtat2(または投光角θat2)を計測し、理論上のタイミングtat(または投光角θat)との差(tat2−tat)を求め、これに基づいて補正を行ってもよい。
【0080】
このような補正データの算出、および計測データDsの補正処理は、例えば出力処理回路53において行われる。
上に述べた方法は、参照光光学系30が1つである場合であるが、参照光光学系30が複数ある場合には、複数の点において受光位置ずれ量が求まり、複数点で補正を行うことができる。
【0081】
その場合に、YZ面上に複数の参照光光学系30がある場合には、ガルバノミラー23の走査における角速度の誤差が検出できるので、角速度の誤差に基づく計測データDsの誤差を補正することができる。
【0082】
また、XZ面上に複数の参照光光学系30がある場合には、複数のX座標位置での受光位置ずれ量が求まるので、計測スリット光UのX軸に対する曲がりまたはうねりなどが補正できる。
【0083】
また、図9に示すように、参照スポット光URの投射方向AX2を、受光軸AX3と平行とはせずに、撮影距離範囲内での最近接距離の中心(最近接面と受光軸AX3との交点)E1に向くようにするのがよい。この場合においても、上に述べたと同様の原理によって計測データDsを補正することができる。
【0084】
そして、参照スポット光URの投射方向AX2を最近接距離の中心E1に向けた場合には、中心E1の近辺に計測の対象物である物体Qが存在する可能性が高く、したがって参照スポット光URによる補正データの取得の成功の確率が高い。遠方側での撮影エリアサイズは、近接側での撮影エリアサイズよりも大きいので、参照スポット光URの位置から撮影エリア中心までの距離が大きくても撮影エリアサイズとの比は小さくなる。
【0085】
このように、参照スポット光URの投射方向AX2は、参照スポット光URを撮影エリア内の物体Qに照射できれるのであればよい。望ましくは、参照スポット光URは撮影エリアの中心近くを照射するのがよい。しかし、幾何学的に明らかなように、全ての撮影距離において撮影エリアの中心に参照スポット光URを照射することはできない。
【0086】
図10は複数の参照光光学系30を備えた3次元カメラ2Bの外観を示す斜視図である。
図10に示す3次元カメラ2Bでは、ハウジング5の前面に、投光窓5a、受光窓5b、および、4つの参照光窓5c1〜5c4が設けられている。内部の光学ユニットOUに備えられる4つの参照光光学系から射出される参照スポット光は、参照光窓5c1〜5c4を通って投射される。この図の例では、4つの参照スポット光は、いずれも、その投射方向が受光軸AX3と平行である。
【0087】
また、参照光光学系30を備えているので、計測を行うために3次元カメラ2と物体Qとをセッティングする際に、参照光光学系30から参照スポット光URを投射することによって、その参照スポット光URを計測位置を示すマーカーとして利用することができる。ユーザは、参照スポット光URを見て、計測すべき物体Qまたは3次元カメラ2の配置を決めればよい。
〔受光光学系〕
図11は受光光学系40の構成を摸式的に示す図、図12はレンズ検出器44を模式的に示す図である。
【0088】
図11において、受光光学系40は、受光レンズ系41、レンズ検出器44、フィルタ交換器42、および受光素子43から構成される。
本実施例での受光レンズ系41は、7枚のレンズにより構成される単焦点の受光レンズ411と、赤外カットフィルタ412とによって構成される。
【0089】
受光レンズ系41のオートフォーカシング動作は、駆動系47によって受光レンズ411を受光軸AX3の方向に沿って移動させることにより行われる。図11に示す構成の受光レンズ441は単焦点レンズであるので、ズーミング動作は行われない。
【0090】
図12において、レンズ検出器44は、受光レンズマウント441、接点442、および判別器443から構成される。
接点442は電気的接点または機械的接点である。レンズマウント441には、受光レンズ系41が着脱可能に取り付けられ、取り付けられた受光レンズ系41のパラメータ、例えば、Fナンバー、焦点距離、ズーム範囲およびズームの現在位置などが、接点442を介して判別器443に入力される。判別器443は、受光レンズ系41が取り付けられているか否かの判断を行い、取り付けられている場合に、そのパラメータをシステムコントローラ52に出力する。
【0091】
このように、受光レンズ系41は交換可能である。したがって、物体Qの大きさ、形状、距離、または明るさなどにより、それらに応じた適切な受光レンズ系41を用いることができる。
【0092】
図13はフィルタ交換器42を示す斜視図である。
フィルタ交換器42は、フィルタ板421、モータ422、バンドパスフィルタ423、赤色透過フィルタ424、緑色透過フィルタ425、および青色透過フィルタ426から構成される。
【0093】
フィルタ板421は、例えばアルミニウム合金または合成樹脂などから円板状に形成されており、その中央の回転軸427を中心として回転可能に取り付けられている。フィルタ板421には、回転軸427を中心として、互いに異なる回転角度位置毎に、ここでは90度毎に、4つの貫通した穴が設けられ、その穴に上述の4つのフィルタがそれぞれ装着されている。これら4つのフィルタが取り付けられたフィルタ板421は、回転部材420を構成する。
【0094】
なお、フィルタの装着に当たっては、例えばフィルタ板421の穴を径大の穴と径小の穴との2段構成とし、径大の穴に各フィルタの外形が嵌入するように構成すればよい。フィルタを固定するために、接着剤を用いるか、または、リング状の押さえ板でフィルタの外縁を押さえた状態で、その押さえ板をネジでフィルタ板421に固定する。なお、そのような押さえ板を、後述する絞り部材と兼用することも可能である。
【0095】
フィルタ板421の外周には歯車が設けられており、モータ422の出力軸に取り付けられた歯車と噛み合う。モータ422は、撮影コントローラ50の制御によって、歯車を介してフィルタ板421を回転駆動するとともに、バンドパスフィルタ423、赤色透過フィルタ424、緑色透過フィルタ425、または青色透過フィルタ426のいずれかの光軸が受光レンズ系41の光路と一致する位置において、フィルタ板421を位置決めする。
【0096】
なお、フィルタ板421に設けられた穴の内径および各フィルタの有効径は、受光レンズ系41から入射する光(光束)UCのフィルタ面での最大光路径Exよりも充分に大きく設定されている。したがって、モータ422によるフィルタ板421の位置決め精度が悪い場合でも、入射した光UCはフィルタ板421で遮られることなく、全てがフィルタを通過して受光素子43上に結像する。受光素子43で受光して得られた撮影情報は、各フィルタに対応する処理回路53〜56へ転送される。
【0097】
図14は各フィルタの分光透過波長を示すグラフである。図14(a)はバンドパスフィルタ423、図14(b)は赤色透過フィルタ424、図14(c)は緑色透過フィルタ425、図14(d)は青色透過フィルタ426の分光透過波長をそれぞれ示す。
【0098】
図14(a)に示すバンドパスフィルタ423は、半導体レーザ21、31の発振波長帯域(本実施例ではλ=690nm)の光を透過するフィルタである。バンドパスフィルタ423は、3次元計測時の計測スリット光U、および予備計測時の参照スポット光URを選択的に透過する。
【0099】
図14(b)〜(d)に示す各色用のフィルタ424〜426は、それぞれ、カラー画像形成のために必要な、赤色、緑色、青色に対応した分光透過波長をもつ。
【0100】
これによって、3次元計測による画像(計測データDs)、および2次元撮影による赤色画像、緑色画像、青色画像が、同じ1つの受光素子43によって、同一の条件、つまり例えば受光レンズ系41の繰出し量および画角などが同一の状態で撮影することができ、各画像間に位置ずれのない画像情報を得ることができる。
【0101】
しかも、各画像について、それぞれの分光透過波長をもつ専用のフィルタを用いて撮影を行うものであるから、不要な波長成分によるノイズの少ないデータを得ることができ、計測精度の向上を図ることができる。
【0102】
図15は受光レンズ系41にフィルタ423〜426を挿入したときの最良像面位置を示すグラフである。図15(a)はフィルタの厚さによる修正前を、図15(b)はフィルタの厚さによる修正後を、それぞれ示す。
【0103】
バンドパスフィルタ423を挿入したときの最良像面位置をBbpf、赤色透過フィルタ424、緑色透過フィルタ425、青色透過フィルタ426を挿入したときの最良像面位置をそれぞれBr、Bg、Bbで示す。
【0104】
ここでの最良像面とは、受光素子43の画素サイズに対応した空間周波数で計算したときの軸上MTFがピークとなる像面をいう。各フィルタでの計算波長は、バンドパスフィルタ423では半導体レーザの波長(λ=690nm)、つまり3次元計測用の波長とし、赤色、緑色、青色の各フィルタではその代表波長として、656nm、546nm、436nmの各波長とする。
【0105】
図15(a)(b)では、バンドパスフィルタ423を挿入したときの最良像面位置Bbpfを、像面位置の原点つまり0mmとして表している。
図15(a)は、フィルタ423〜426の厚みを1mmとした場合の最良像面位置を示す。受光レンズ系41の持つ色収差のために、各フィルタを通過した際の最良像面位置が異なっていることが分かる。つまり、いずれか1つのフィルタを通過した像に対してピント合わせを行っても、他のフィルタに切り替えた場合にピントがずれてしまうことを示している。例えば、バンドパスフィルタを通過した像に対してピントを合わせた場合には、赤色、緑色、青色の各色の画像の画質が悪くなってしまう。
【0106】
図15(b)は、フィルタ423〜426の厚みを、バンドパスフィルタ423は1mm、赤色フィルタ424は1.03mm、緑色フィルタ425は1.15mm、青色フィルタ426は1.05mmとした場合の最良像面位置を示す。この場合には、各フィルタの厚みの相違によって、それぞれを透過する光の波長領域による色収差が同じになるように補正される。したがって、いずれのフィルタを通過した波長でも最良像面位置は一致する。そのため、いずれか1つのフィルタを通過した像に対してピント合わせを行っておけば、他のフィルタに切り替えてもピンボケの生じない良好な画質を得ることができ、波長の相違によって画質に差が生じる問題を解決することができる。
【0107】
ところで、各フィルタ423〜426の外径サイズおよび比重が互いに同じであるとき、フィルタの厚みが異なれば、各フィルタの重量が異なることになる。そのため、フィルタ板421が回転軸427について点対称の形状であって、しかも各フィルタを回転軸427に対して点対称の位置に取り付けた場合には、回転部材420の重心位置Gは、回転軸427の中心位置と異なる位置となり、回転がスムーズに行われない可能性がある。
【0108】
そこで、回転部材420の重心位置Gが回転軸427の位置と一致するように、フィルタ板421およびフィルタ423〜426の形状および寸法を決定する。例えば、フィルタ板421の形状を回転軸427に対して点対称でない形状とし、または各フィルタ423〜426の外径サイズを異なるサイズとし、または各フィルタ423〜426を回転軸427に対して対称でない位置に取り付ける。また、フィルタ板421の適所に重心位置の調整のための適当な径および深さの穴を設けてもよい。
【0109】
また、フィルタ板421を利用して受光レンズ系41の開口絞りを構成することができる。
すなわち、フィルタ板421を受光レンズ系41の開口絞り位置に配置し、各フィルタの径Efによって受光レンズ系41の光路の有効面積を規制することにより、受光レンズ系41のFナンバーを規定することができる。
【0110】
例えば、フィルタ板421の穴およびフィルタ423〜426の外径を最大光路径Exよりも小さな適当な値とし、または穴径の小さな絞り板を各フィルタ毎に別途作成して取り付け、受光レンズ系41から入射する光UCを各フィルタ毎に適量絞ることによって、受光レンズ系41のFナンバーをフィルタ毎に最適となるように制御して撮影を行うことができる。
【0111】
受光レンズ系41の性能は、一般にFナンバーを大きくするほど(暗くするほど)解像力が向上し、被写界深度(合焦幅)も広がる。また、カラー画像の取得時においては、赤色、緑色、青色の各フィルタの透過光量のレベル差を、受光レンズ系41のFナンバーを制御することで補正することができる。これによって、いわゆるホワイトバランスの調整を行うことが可能である。
〔光学ユニットの2軸調整機構〕
次に、光学ユニットOUに備えられた2軸調整機構について説明する。
【0112】
図16は光学ユニットOUの2軸調整機構の概略を説明するための斜視図である。
図16に示すように、光学ユニットOUは、投光光学系20、参照光光学系30、および受光光学系40が、ブラケット201,401に取り付けられて構成されている。
【0113】
これら2つのブラケット201,401は、Y方向軸である回転軸AX4を中心として互いに回転可能に連結されている。投光光学系20は、ブラケット201に対して、Z方向軸である回転軸AX1を中心に回転可能に取り付けられている。
【0114】
参照光光学系30および受光光学系40は、ブラケット401に固定されている。回転軸AX1は、受光光学系40の受光軸AX3と平行になるように調整される。
【0115】
なお、投光光学系20における投光の起点Aと受光光学系40の撮像面Sとを結ぶ基線AS、および参照光光学系30における投射の起点Rと受光光学系40の撮像面Sとを結ぶ基線RSは、それぞれ受光軸AX3と垂直である。撮像面Sは屈折した受光軸AX3に対して垂直である。なお、光学ユニットOUの2軸調整方法の詳細については特開平9−145320号に開示されている。
〔参照スポット光による画像位置の算出原理〕
図17は参照スポット光URによる画像位置の算出原理を示す図である。
【0116】
図17に示すように、受光素子43の撮像面S上で複数画素分となる比較的に幅の広い参照スポット光URを物体Qに照射する。ここでの例では、参照スポット光URの幅を5画素分とする。
【0117】
受光素子43から1フレーム分の受光データDgか出力される。撮像面Sの1つの画素ラインg(1〜m)に注目すると、5画素分において有効な受光データが得られる。これら5画素分の受光データに対する補間演算によって、受光量が最大となる座標位置を求める。これが参照スポット光URによる画像位置(参照スポット画像位置)である。
【0118】
図17(b)の例では、画素g(l)とその1つ後の画素g(l+1)との間で受光量が最大である。これにより、撮像面Sの画素ピッチpvで規定される分解能より高い分解能の計測が可能となる。
【0119】
本実施形態の計測システム1では、受光素子43のサンプリング1回分の受光データDgをシステムコントローラ52に出力し、システムコントローラ52が受光データDgに基づいて参照スポット画像位置データDpを算出する。
〔3次元データの算出原理〕
図18は3次元データの算出原理を示す図である。
【0120】
図18に示すように、受光素子43の撮像面S上で複数画素分となる比較的に幅の広い計測スリット光Uを物体Qに照射する。ここでの例では、計測スリット光Uの幅を5画素分とする。計測スリット光Uは、サンプリング周期毎に撮像面S上で1画素ピッチpvだけ移動するように上から下に向かって偏向され、それによって物体Qが走査される。
【0121】
サンプリング周期毎に、受光素子43から1フレーム分の受光データDgが出力される。撮像面Sの1つの画素g(x)に注目すると、走査中に行うN回のサンプリングの内の5回のサンプリングにおいて有効な受光データが得られる。これら5回分の受光データに対する補間演算によって、注目画素g(x)がにらむ範囲の物体表面agを計測スリット光Uの光軸が通過するタイミング(時間重心Npeak:注自画素g(x)の受光量が最大となる時刻)を求める。
【0122】
図18(b)の例では、n回目とその1つ後の(n+1)回目の間のタイミングで受光量が最大である。求めたタイミングにおける計測スリット光Uの投射方向と、注目画素g(x)に対する計測スリット光Uの入射方向との関係に基づいて、物体Qの位置(座標)を算出する。これにより、撮像面Sの画素ピッチpvで規定される分解能より高い分解能の計測が可能となる。
【0123】
本実施形態の計測システム1では、3次元カメラ2が受光素子43の画素g(x)毎に5回分の受光データを計測データDsとしてホスト3に出力し、ホスト3が計測データDsに基づいて物体Qの3次元座標を算出する。
【0124】
3次元カメラ2における各画素g(x)に対応した計測データDsの生成は、出力処理回路53が担う。
〔出力処理回路の構成〕
図19は出力処理回路53のブロック図、図20は受光素子43の読出し範囲を示す図である。
【0125】
出力処理回路53は、クロック信号CKを出力するクロック発生回路530、受光素子43の出力する光電変換信号のレベルを最適化するための増幅器531、クロック信号CKに同期して各画素gの光電変換信号を8ビットの受光データDgに変換するAD変換器532、直列接続された4つのフレームディレイメモリ533〜536、コンパレータ537、フレーム番号(サンプリング番号)FNを指し示すジェネレータ538、マルチプレクサ539、6個のメモリ540A〜540F、警告判別回路541、スケール発生回路542、および画像合成回路543を有している。
【0126】
増幅器531のゲインは可変であり、システムコントローラ52によって適切な値に設定される。4つのフレームディレイメモリ533〜536は、受光素子43の各画素gについて5フレーム分の受光データDgを同時にメモリ540A〜Eに出力するために設けられている。
【0127】
メモリ540A〜540Eは、有効な5回分の受光データDgを記憶するために設けられており、それぞれが計測のサンプリング点数(つまり受光素子43の有効画素数)と同数個の受光データDgを記憶可能な容量をもつ。メモリ540Fは、画素g毎に特定のフレーム番号FNを記憶するために設けられており、サンプリング点数と同数個のフレーム番号FNを記憶可能な容量をもつ。
【0128】
メモリ540B〜540Fには、書込み信号としてコンパレータ537の出力信号S537が共通に加えられる。これに対して、メモリ540Aには、出力信号S537とクロック信号CKの2つの信号のうち、マルチプレクサ539によって選択された一方の信号が書込み信号として加えられる。
【0129】
予備計測に続いて行われる計測、つまり本計測において、受光素子43における1フレームの読出しは、撮像面Sの全体ではなく、高速化を図るために図20のように撮像面Sの一部の有効受光エリア(帯状画像)Aeのみを対象に行われる。有効受光エリアAeは、計測スリット光Uの偏向にともなってフレーム毎に1画素分だけシフトする。
【0130】
本実施形態では、有効受光エリアAeのシフト方向の画素数は32に固定されている。この32画素分の幅が計測対象となる距離範囲(計測可能範囲)に対応する。CCDエリアセンサの撮影像の一部のみを読み出す手法は、特開平7−174536号公報に開示されている。
【0131】
AD変換器532は、1フレーム毎に32ライン分の受光データDgを画素gの配列順にシリアルに出力する。各フレームディレイメモリ533〜536は、31(=32−1)ライン分の容量をもつFIFOメモリ(ファーストインファーストアウトメモリ)である。AD変換器532から出力された注目画素gの受光データDgは、2フレーム分だけ遅延された時点で、コンパレータ536によって、メモリ540Cが記憶する注目画素gについての過去の受光データDgの最大値と比較される。遅延された受光データDg(フレームディレイメモリ534の出力)が過去の最大値より大きい場合に、その時点のAD変換器532の出力および各フレームディレイメモリ533〜536の出力が、メモリ540A〜Eにそれぞれ格納され、メモリ540A〜Eの記憶内容が書換えられる。
【0132】
これと同時に、メモリ540Fには、メモリ540Cに格納する受光データDgに対応したフレーム番号FNが格納される。ただし、ここでのフレーム番号FNは、撮像面Sの全体における通しのライン番号(Y方向の画素番号)ではなく、上述した32画素幅の有効受光エリアAe内でのライン番号であり、0〜31の範囲の値をとる。32ライン分ずつの読出しの順位(すなわち注目画素gのY方向の位置)とフレーム番号FNとにより、撮像面Sの全体におけるライン番号を特定することができる。
【0133】
n番目のラインで注目画素gの受光量が最大になった場合には、メモリ540Aに(n+2)番目のラインのデータか格納され、メモリ540Bに(n+1)番目のフレームのデータか格納され、メモリ540Cにn番目のフレームのデータが格納され、メモリ540Dに(n−1)番目のフレームのデータが格納され、メモリ540Eに(n−2)番目のフレームのデータが格納され、メモリ540Fにnが格納される。本計測の結果としてホスト3へ送られる上述の計測データDsは、メモリ540A〜Eに格納された受光データDgとメモリ540Fに格納されたフレーム番号FNとを合わせたデータである。
【0134】
警告判別回路541、スケール発生回路542、および画像合成回路543は、計測結果のモニタ表示(プレビュー)のための回路である。警告判別回路541には、メモリ540Cからの受光データDg、メモリ540Fからのフレーム番号FN、およびシステムコントローラ52からのスケール値scが入力される。警告判別回路541は、3種の入力の値の組合せに応じて、計測結果である3次元形状を無彩色の濃淡(グレースケール)で表した距離画像データDd、および3種の警告信号S11〜13を出力する。
【0135】
距離画像データDdは、具体的には、画像の各画素の表示色を規定するR,G,Bの3色の輝度データである。スケール発生回路542は、距離画像の濃淡と対物間距離との関係を示す帯状のグラデーション画像(スケールバー)69を生成する。画像合成回路543は、距離画像データDdにスケールバー69の表示データを組み入れる。
〔3次元位置の計測結果のプレビュー表示〕
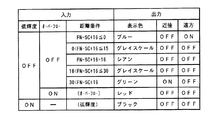
図21は警告判別回路541のブロック図、図22は警告判別回路541の入力と出力との関係を表形式で示す図である。
【0136】
警告判別回路541は、2個のコンパレータ5411,5412、およびルックアップテーブル(LUT)5413から構成されている。コンパレータ5411,5412には、メモリ540Cから有効画素数の受光データDgが画素毎にシリアルに入力される。一方のコンパレータ5411は、注目画素の最大受光量を示す受光データDgの値が許容受光量の下限値である閾値thBより小さいときに、低輝度検出信号SLを出力する。他方のコンパレータ5412は、受光データDgの値が許容受光量の上限値である閾値thAを越えたときに、オーバーフロー警告信号S13を出力する。LUT5413は、フレーム番号FN、スケール値sc、低輝度検出信号SL、およびオーバーフロー警告信号S13の値の組合せに応じて、距離画像データDd、近接警告信号S11、および遠方警告信号S12を出力する。
【0137】
スケール値scは、有効受光エリアAeの幅で規定される計測可能範囲内の計測基準面の位置を示し、0〜31の値をとる。スケール値scのデフォルト値は16である。フレーム番号FNは、計測可能範囲内における物体位置(厳密には注目画素に対応したサンプリング点の位置)を示す。基本的には距離画像データDdは、このフレーム番号FNをそのままグレースケール変換したデータである。すなわち、グレースケールにおけるR,G,Bの輝度Yr,Yg,Ybは、8×(FN−sc+16)である。ただし、本実施形態においては、計測結果の良否を視覚的に容易に理解できるように、特定の画素についてカラー表示による強調が行われる。
【0138】
図22に示すように、低輝度検出信号SLがアクティブ(オン)であれば、その画素の表示色はブラックである。つまり、表示画面のうち、物体の反射率が極端に小さい画素および計測可能範囲外の画素はブラックで表示される。オーバーフロー警告信号S13がオンであれば、正確に時間重心Npeakを算出することができないことをユーザに知らせるため、その画素はレッドで表示される。計測基準面と物体との位置関係の理解を助けるため、フレーム番号FNがスケール値scと等しい画素はシアンで表示される。そして、計測可能範囲の近接側の端縁に対応した画像がグリーンで表示され、遠方側の端縁に対応した画像はブルーで表示される。このような色分け表示により、ユーザは物体の所望部分が正しく計測されているかを容易に確認することができる。
〔3次元位置の計測手順〕
次に、3次元カメラ2およびホスト3の動作を計測の手順と合わせて説明する。計測に用いられるイメージセンサ53の撮像面Sの有効画素数(サンプリング点数)は、480×640である。すなわち、1フレームは480×640画素であり、480回のサンプリングにより480フレームのデータが得られる。したがって、実質的なフレーム数Nは480である。撮像面Sにおけるスリット長さ方向の画素数は640である。
〔撮影エリアの設定〕
3次元計測に際し、ユーザはまず撮影エリアの設定をおこなう。
【0139】
受光レンズ系41の画角(焦点距離)が一定の場合には、撮影エリアは撮影距離に比例して変化する。ユーザは、液晶ディスプレイ6が表示するモニタ画像を見ながら、3次元カメラ2または物体Qを移動することで撮影距離を変化させ、撮影エリアを設定することができる。
【0140】
このとき、液晶ディスプレイ6のモニタ画像を見ながらの設定が困難な場合には、ユーザは参照光投射ボタン11を操作して参照スポット光URを投射し、参照スポット光URのスポット点が物体Qに当たるように3次元カメラ2と物体Qとの位置を設定する。
【0141】
複数の参照光光学系30を備える計測システム1の場合(例えば図10に示すような4つの参照光光学系から参照スポット光URが投射される場合)には、物体Qに4つのスポット点が当たるので、4つのスポット点の中央付近に物体Qの中心を設定するのがよい。
【0142】
ユーザは、必要に応じて撮影画角を変えることができる。画角の設定は、画角(焦点距離)の異なる複数の受光レンズ系41のうちのいずれかを、受光レンズマウント441に交換取付けするにより行われる。
【0143】
ズーミング機能を備えた受光レンズ系41を取り付けた場合は、ズーミングボタン7a,7bによりズーム操作を行うことで画角の変更ができる。
〔オートフォーカシング制御〕
受光光学系40のピント合わせにおいて、ユーザはフォーカシング切替えボタン8a,8bを操作することで、マニュアルフォーカシング、またはオートフォーカシングの選択ができる。
【0144】
マニュアルフォーカシングが選択された場合に、ユーザは液晶ディスプレイ6に表示されるモニタ画像を見ながら、手動フォーカシングボタン9a,9bを操作することにより受光レンズ系41のフォーカシング駆動がなされ、ユーザのモニタ目視によってピントを合わすことができる。
【0145】
オートフォーカシングが選択された場合に、後述するピント検出方式に基づいて、システムコントローラ52がフォーカシング制御を行う。
ピント検出方式には、従来から提案されている種々の方式がある。例えば、受光レンズの繰出しに応じて撮影情報のコントラストを計算し、コントラストが最大となる繰出し位置がピント位置であるとする、いわゆる「コントラスト山登り方式」、または、受光レンズの異なる領域を通過した物体光をそれぞれ結像させ、その像の位相差に基づいてピント状態を検出する「位相差法」などがある。
【0146】
また、参照スポット光URの投射方向AX2と受光軸AX3とが同一軸でない場合には、三角測量法より対物間距離d0を求めることによるオートフォーカス制御が可能である。
【0147】
その場合には、まず、物体Qに向けて1つの参照光光学系30から参照スポット光URを投射する。参照スポト光URの投射時に受光素子43によって得られた撮影情報に基づいて、システムコントローラ52は、参照スポット画像位置データDpを算出し、基線長L3を用いて三角測量法によって対物間距離d0を求める。
【0148】
次に、システムコントローラ52は、レンズ検出器44の判別結果(レンズ種別Lk)、およびレンズ情報テーブルT2を参照し、求められた対物間距離d0に対応したフォーカシング繰出し量Edをレンズコントローラ51へ出力し、フォーカシング駆動系47を駆動制御することでピント位置へ受光レンズ系41を移動しオートフォーカシング制御を行う。
【0149】
レンズ情報テーブルT2は、受光レンズ系41における、対物間距離d0とフォーカシング繰出し量Ed、および像距離bとの関係、レンズ主点間距離HH’、およびズーミング移動条件(ズームレンズの場合)などの情報をテーブルとしたものであり、受光レンズ系41のレンズ種別Lkに対応したテーブルとしてシステムコントローラ52に内蔵された図示しないROMに格納されている。
〔予備計測〕
レリーズボタン10が操作されると、予備計測、本計測の順に計測が行われる。予備計測では、本計測の動作設定、および本計測での計測条件の情報を取得する。
【0150】
本計測のための動作設定項目には、半導体レーザ21の出力(レーザ光強度)、計測スリット光Uの偏向条件(投射角度範囲を特定する投射開始角度および投射終了角度、偏向角速度)などがある。取得する計測条件の情報には、撮影条件データ、参照スポット画像位置データなどがある。
〔対物間距離の決定とレンズ駆動設定〕
最適な計測可能範囲の設定をおこなうための対物間距離dを決定し、受光レンズ繰出し量Edの設定をおこなう。
【0151】
予備計測に際しては、投光光学系20から計測スリット光Uを投射する。
投光角θaは、おおよその対物間距離d0に平面物体が存在するものとして、撮像面Sの中央に反射光が入射するように設定する。
【0152】
システムコントローラ52は、スリット画像位置データに基づいて、三角測量法によって対物間距離d0を求める。
図23(a)に示すように、対物間距離の算定の基準位置を物体の近接位置(3次元カメラ2の側)に設定し、その前後に同一量の計測可能範囲d’を設定すると、前側(3次元カメラ2の側)の計測可能範囲が無駄になることが多い。
【0153】
そのため、図23(b)に示すように、シフト量pitchoffを設定して、前側25%、後側75%の割合になるように計測可能範囲d’を後側へシフトさせるのが望ましい。
【0154】
したがって、本計測での対物間距離dは、次の式に示すように、求められた対物間距離d0に計測可能範囲d’の25%を加えた距離に設定するのが望ましい。
【0155】
d=d0+d’/4
決定された対物間距離dに基づいて、繰出し量Edを設定し、受光レンズ系41の駆動を行う。これにより、本計測の対物間距離dおよび計測可能範囲が定まる。
〔半導体レーザの出力設定〕
投光光学系20の半導体レーザ21をパルス点灯して計測スリット光Uを投射したときの受光量を測定し、半導体レーザ21の投射光強度を決定する。
【0156】
計測スリット光Uの投射は、短期間内に断続的に計3回行われ、その際に投射毎にレーザ光強度(投射光強度)が大きい値から小さい値へと変更される。つまり、強度A,B,C(A>B>C)の3種の計測スリット光Uによる計測が行われる。強度の異なる3種の計測スリット光Uを投射することによって信頼性が高められている。
【0157】
図24は投射光強度と受光量との関係の代表例を示すグラフである。
図24(a)の例では、強度A〜Cにおける受光レベルは飽和レベル(受光のダイナミックレンジの上限)より低い。図24(b)の例では、強度Aにおいて受光量が飽和している。
【0158】
受光レベルが非飽和の範囲内であり且つ環境光や信号ノイズの影響がなければ、強度A〜Cと受光データDgとの間に比例関係が成立する。したがって、各強度A〜Cの受光データDgの値から、任意の投射光強度における受光レベルを推測することができる。言い換えれば、最適の受光レベルの得られる投射光強度を演算で求めることができる。強度A〜Cの大小関係と受光データDgの大小関係とが一致しない場合は、受光データDgの信頼性に問題がある。
【0159】
このとき、人体への安全と半導体レーザ21の定格とを考慮した許容上限値に投射光強度を設定しても必要な受光量が得られない場合には、計測を中止し、その旨の警告メッセージを表示するとともに警告音を発する。
〔計測スリット光の偏向条件〕
計測スリット光Uの投射角度範囲を特定する投射開始角度および投射終了角度、並びに偏向角速度などの偏向条件の算定に際しては、走査方向の端部においても中央部と同様の計測可能範囲d’を確保するため、所定量(例えば8画素分)のオーバースキャンを行うようにする。投射開始角th1、投射終了角th2、偏向角速度ωは、次の(1)(2)(3)式で表される。
【0160】
【数1】

レンズ検出器45からのレンズ種別(画角)Lkと、ズーミング駆動系48のエンコーダ出力(受光レンズ系がズームレンズの場合)とから、投光側のバリエータレンズ422の移動量が演算により算出され、算出結果に基づいてバリエータレンズ222の移動制御が行われる。
【0161】
投光側のレンズ制御は、撮影距離および画角に係わらず、受光素子43に5画素分の幅の計測スリット光Uを入射させるためのものである。
〔計測条件の情報取得〕
システムコントローラ52は、レンズコントローラ51を介して、レンズ検出器45からのレンズ種別Lk、フォーカシング駆動系47のエンコーダ出力(繰出し量Ed)、およびズーミング駆動系48のエンコーダ出力fp(受光レンズがズームレンズの場合)を読み込む。
【0162】
システムコントローラ52の内部において、歪曲収差テーブルT1およびレンズ情報テーブルT2から、レンズ種別Lk、繰出し量Ed、およびズーム刻み値fpに対応した撮影条件データT3を抽出し、抽出された撮影条件データT3をホスト3へ出力する。
【0163】
ここでの撮影条件データT3は、歪曲収差パラメータ(レンズ歪み補正係数d1,d2)、主点間距離HH’、および像距離bである。
〔参照スポット画像位置データの取得〕
参照光光学系30の半導体レーザ31を点灯して参照スポット光URを投射する。
【0164】
参照スポット光URの投射時に受光素子43によって得られた撮影情報に基づき、システムコントローラ52は、参照スポット画像位置データDpを算出し、システムコントローラ52に内蔵されている図示しないRAMに一旦格納した後、ホスト3へ出力する。
〔本計測〕
本計測では、計測スリット光Uによって物体Qが走査され、出力処理回路53によって1画素当たり5フレーム分の計測データDsが生成され、ホスト3へ送られる。同時に、偏向条件(偏向制御データDa)および受光素子43の仕様などを示す装置情報Dbも、ホスト3へ送られる。
【0165】
図25に示すように、ホスト3においては、スリット重心演算#31、カメラ視線方程式の演算#33、スリット面方程式の演算#34、偏向制御データの補正演算#36、歪曲収差の補正演算#32、および3次元位置演算#35が実行される。
〔スリット重心演算〕
計測スリット光Uの時問重心Npeak(図18参照)は、各サンプリング時の受光データDg(i)を用いて、次の(4)式又は(4’)式て与えられる。
【0166】
【数2】
〔カメラ視線方程式の演算〕
カメラ視線方程式は、次に示す(5)式および(6)式である。
【0167】
【数3】
スリット面方程式は、次に示す(7)式である。
【0168】
【数4】
スリット面方程式である(7)式は、スリット光通過時間nopを変数として規定されている。予備計測時に得られた参照スポット画像位置を理想的(走査が正常に行われたときに)に通過するタイミング計算により求め、本計測時に計測スリット光Uが参照スポット画像位置を通過した実際のタイミングとの時間差txを算出する。
【0169】
ここで、スリット光通過時間nopに時間差txを加えることで、偏向のタイミング誤差の補正ができる。
具体的には、本実施形態のように、参照スポット画像位置が1ケ所の場合、つまり参照光光学系30が1つの場合は、投射開始時間th1の誤差を補正することができる。
【0170】
また、複数の参照光光学系30を備えた3次元カメラの場合、タイミング誤差補正を複数点で行うことが可能となり、投射開始時間th1の誤差補正だけでなく、偏向角速度ωの誤差補正も可能となる。
〔歪曲収差の補正演算〕
幾何収差は画角に依存する。歪はほぼ中心画素を中心として対称に生じる。したがって、歪み量は中心画素からの距離の関数で表される。ここでは、距離の3次関数で近似する。2次の補正係数をd1、3次の補正係数をd2とする。補正後の画素位置u’,v’は次の(8)式および(9)式で与えられる。
【0171】
【数5】
〔3次元位置演算〕
サンプリング点の3次元位置(座標X,Y,Z)は、カメラ視線(サンプリング点と前側主点Hとを結ぶ直線)とスリット面(サンプリング点を照射する計測スリット光Uの光軸面)との交点である。
【0172】
カメラ視線方程式である(5)式および(6)式と、スリット面方程式である(7)式との交点を演算することにより、480×640個のサンプリング点の3次元位置(座標X,Y,Z)が算定される。
【0173】
なお、キャリブレーションについては、電子情報通信学会研究会資料PRU91-113[カメラの位置決めのいらない画像の幾何学的補正]小野寺・金谷、電子情報通信学会論文誌D-II vol. J74-D-II No.9 pp.1227-1235,'91/9 [光学系の3次元モデルに基づくレンジファインダの高精度キャリブレーション法]植芝・吉見・大島、などに詳しい開示がある。
【0174】
上の実施形態においては、本発明に係る第2の光学フィルタとして、R,G,Bの各色の波長領域を透過する3つの光学フィルタ424〜426を用いた例を説明したが、これ以外の波長選択特性を有する種々の光学フィルタを用いることができる。例えば、X,Y,Zの各刺激値の波長領域を透過する3つの光学フィルタを用いてもよい。また、対象物についての分光放射輝度を示す2次元画像を得るために、互いに異なる任意の狭い波長領域を透過する多数の光学フィルタを用いてもよい。これによると、単なる表示のための2次元画像のみでなく、対象物の色または分光放射輝度を計測し、それを表示することもできる。
【0175】
上の実施形態において、フィルタ交換器42によってバンドパスフィルタ423が受光レンズ系41の光路に配置されたときにのみ、投光光学系20または参照光光学系30から計測スリット光Uまたは参照スポット光URを投射すればよい。これによって無駄な光の投射を防ぐことができる。
【0176】
上の実施形態において、フィルタ交換器42、フィルタ板421、投光光学系20、参照光光学系30、受光光学系40、3次元カメラ2、または計測システム1の全体または各部の構造、形状、寸法、個数、材質、処理の内容、処理の順序などは、本発明の趣旨に沿って適宜変更することができる。
【0177】
【発明の効果】
本発明によると、3次元計測における計測データと2次元画像データとの両方について、それらの間の位置ずれがなく、また不要な波長成分によるノイズの少ないデータを得ることができる。また、波長の相違によって画質に差が生じる問題を解決することができる。
【0178】
請求項3の発明によると、単なる表示のための2次元画像のみでなく、対象物の色または分光放射輝度を計測してそれを表示することが可能となる。
【0179】
請求項4の発明によると、入射する光を各フィルタ毎に適量絞ることによって、受光レンズ系のFナンバーをフィルタ毎に最適となるように制御して撮影を行うことができる。
【図面の簡単な説明】
【図1】本発明に係る計測システムの構成図である。
【図2】3次元カメラの外観を示す図である。
【図3】3次元カメラの機能構成を示すブロック図である。
【図4】投光光学系の構成を示す模式図である。
【図5】参照光光学系の構成を模式的に示す一部断面側面図である。
【図6】参照光光学系の構成を模式的に示す背面図である。
【図7】参照光光学系の構成を模式的に示す一部断面側面図である。
【図8】参照光光学系と受光光学系との位置関係および参照スポット光の投射方向の例を示す図である。
【図9】参照スポット光の投射方向の他の例を示す図である。
【図10】複数の参照光光学系を備えた3次元カメラの外観を示す斜視図である。
【図11】受光光学系の構成を摸式的に示す図である。
【図12】レンズ検出器を模式的に示す図である。
【図13】フィルタ交換器を示す斜視図である。
【図14】各フィルタの分光透過波長を示すグラフである。
【図15】受光レンズ系にフィルタを挿入したときの最良像面位置を示すグラフである。
【図16】光学ユニットの2軸調整機構の概略を説明するための斜視図である。
【図17】参照スポット光による画像位置の算出原理を示す図である。
【図18】3次元データの算出原理を示す図である。
【図19】出力処理回路のブロック図である。
【図20】受光素子の読出し範囲を示す図である。
【図21】警告判別回路のブロック図である。
【図22】警告判別回路の入力と出力との関係を表形式で示す図である。
【図23】対物間距離の算定の基準位置と計測可能範囲との関係を説明する図である。
【図24】投射光強度と受光量との関係の代表例を示すグラフである。
【図25】ホストにおけるデータの流れを示す図である。
【図26】スリット光投影法の概要を示す図である。
【図27】スリット光投影法による計測の原理を説明するための図である。
【図28】色分離用ビームスプリッタを用いた受光光学系の模式図である。
【図29】計測用の受光素子の受光波長を示すグラフである。
【図30】モニタ用の受光素子の受光波長を示すグラフである。
【符号の説明】
1 計測システム(3次元計測装置)
2 3次元カメラ(3次元計測装置)
20 投光光学系
30 参照光光学系
40 受光光学系
41 受光レンズ系
43 受光素子
42 フィルタ交換器(フィルタ選択装置)
421 フィルタ板(回転板)
422 モータ
423 バンドパスフィルタ(第1の光学フィルタ)
424 赤色透過フィルタ(第2の光学フィルタ)
425 緑色透過フィルタ(第2の光学フィルタ)
426 青色透過フィルタ(第2の光学フィルタ)
Claims (5)
- 対象物に光を投射する投光光学系と、投射された光の対象物による反射光を受光レンズ系を介して受光素子で受光する受光光学系とを備え、前記受光素子から出力される信号に基づいて3次元計測のための計測データを得るように構成された3次元計測装置であって、
前記受光光学系は、
前記投光光学系から投射される光の波長領域のみを透過する第1の光学フィルタと、
前記第1の光学フィルタとは異なる波長領域を透過する少なくとも1つの第2の光学フィルタと、
前記第1の光学フィルタおよび前記第2の光学フィルタのうちの1つを選択的に前記受光レンズ系の光路に配置するフィルタ選択装置と、を有し、
前記第1の光学フィルタおよび第2の光学フィルタの厚みが、それぞれを透過する光の波長領域による色収差を補正するように設定されてなる、
ことを特徴とする3次元計測装置。 - 前記第2の光学フィルタは、対象物についての2次元画像を得るための、R,G,Bの各色の波長領域を透過する3つの光学フィルタを含む、
請求項1記載の3次元計測装置。 - 前記第2の光学フィルタは、対象物についての分光放射輝度を示す2次元画像を得るための、互いに異なる波長領域を透過する複数の光学フィルタを含む、
請求項1記載の3次元計測装置。 - 前記第1の光学フィルタおよび第2の光学フィルタの少なくとも1つに対して、透過する光量を制限するための絞り部材が設けられてなる、
請求項1乃至請求項3のいずれかに記載の3次元計測装置。 - 前記フィルタ選択装置は、
軸を中心として回転可能に設けられ、前記第1の光学フィルタおよび第2の光学フィルタが互いに異なる回転角度位置において取り付けられた回転板と、
前記回転板を回転駆動し、且つ前記第1の光学フィルタまたは第2の光学フィルタを前記受光レンズ系の光路に挿入した状態で前記回転板を位置決めするように制御されるモータと、
を有してなる請求項1乃至請求項4のいずれかに記載の3次元計測装置。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000097241A JP4032603B2 (ja) | 2000-03-31 | 2000-03-31 | 3次元計測装置 |
| US09/822,834 US6509973B2 (en) | 2000-03-31 | 2001-04-02 | Apparatus for measuring three-dimensional shape |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000097241A JP4032603B2 (ja) | 2000-03-31 | 2000-03-31 | 3次元計測装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2001280916A JP2001280916A (ja) | 2001-10-10 |
| JP4032603B2 true JP4032603B2 (ja) | 2008-01-16 |
Family
ID=18611884
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000097241A Expired - Fee Related JP4032603B2 (ja) | 2000-03-31 | 2000-03-31 | 3次元計測装置 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US6509973B2 (ja) |
| JP (1) | JP4032603B2 (ja) |
Families Citing this family (76)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8412377B2 (en) | 2000-01-24 | 2013-04-02 | Irobot Corporation | Obstacle following sensor scheme for a mobile robot |
| US8788092B2 (en) | 2000-01-24 | 2014-07-22 | Irobot Corporation | Obstacle following sensor scheme for a mobile robot |
| US6956348B2 (en) | 2004-01-28 | 2005-10-18 | Irobot Corporation | Debris sensor for cleaning apparatus |
| US6690134B1 (en) | 2001-01-24 | 2004-02-10 | Irobot Corporation | Method and system for robot localization and confinement |
| US7571511B2 (en) | 2002-01-03 | 2009-08-11 | Irobot Corporation | Autonomous floor-cleaning robot |
| JP3733296B2 (ja) * | 2001-03-19 | 2006-01-11 | キヤノン株式会社 | 撮像光学系および撮像装置 |
| DE10119018A1 (de) * | 2001-04-18 | 2002-10-24 | Emhart Llc Newark | Positionier- und/oder Montagehilfe sowie dementsprechendes Verfahren |
| JP4931288B2 (ja) * | 2001-06-08 | 2012-05-16 | ペンタックスリコーイメージング株式会社 | 画像検出装置と絞り装置 |
| US8396592B2 (en) | 2001-06-12 | 2013-03-12 | Irobot Corporation | Method and system for multi-mode coverage for an autonomous robot |
| US7429843B2 (en) | 2001-06-12 | 2008-09-30 | Irobot Corporation | Method and system for multi-mode coverage for an autonomous robot |
| US9128486B2 (en) | 2002-01-24 | 2015-09-08 | Irobot Corporation | Navigational control system for a robotic device |
| JP2003240521A (ja) * | 2002-02-21 | 2003-08-27 | Bridgestone Corp | 被検体の外観・形状検査方法とその装置、及び、被検体の外観・形状検出装置 |
| JP3903836B2 (ja) * | 2002-04-22 | 2007-04-11 | 三菱電機株式会社 | 並行変位傾斜測定機、及びアンテナ装置 |
| US8386081B2 (en) | 2002-09-13 | 2013-02-26 | Irobot Corporation | Navigational control system for a robotic device |
| US8428778B2 (en) | 2002-09-13 | 2013-04-23 | Irobot Corporation | Navigational control system for a robotic device |
| JPWO2005017644A1 (ja) * | 2003-08-13 | 2006-11-24 | 株式会社トプコン | 3次元測量装置及び電子的記憶媒体 |
| US7064810B2 (en) * | 2003-09-15 | 2006-06-20 | Deere & Company | Optical range finder with directed attention |
| US8098275B2 (en) * | 2003-12-30 | 2012-01-17 | The Trustees Of The Stevens Institute Of Technology | Three-dimensional imaging system using optical pulses, non-linear optical mixers and holographic calibration |
| US7332890B2 (en) | 2004-01-21 | 2008-02-19 | Irobot Corporation | Autonomous robot auto-docking and energy management systems and methods |
| US7525667B2 (en) * | 2004-05-24 | 2009-04-28 | International Electronic Machines Corp. | Portable electronic measurement |
| KR101214723B1 (ko) | 2004-06-24 | 2012-12-24 | 아이로보트 코퍼레이션 | 자동 로봇 장치용의 원격 제어 스케줄러 및 방법 |
| US8972052B2 (en) | 2004-07-07 | 2015-03-03 | Irobot Corporation | Celestial navigation system for an autonomous vehicle |
| US7706917B1 (en) | 2004-07-07 | 2010-04-27 | Irobot Corporation | Celestial navigation system for an autonomous robot |
| US8392021B2 (en) | 2005-02-18 | 2013-03-05 | Irobot Corporation | Autonomous surface cleaning robot for wet cleaning |
| ES2346343T3 (es) | 2005-02-18 | 2010-10-14 | Irobot Corporation | Robot autonomo de limpieza de superficies para una limpieza en seco y en mojado. |
| US7620476B2 (en) | 2005-02-18 | 2009-11-17 | Irobot Corporation | Autonomous surface cleaning robot for dry cleaning |
| US8930023B2 (en) | 2009-11-06 | 2015-01-06 | Irobot Corporation | Localization by learning of wave-signal distributions |
| JP4644540B2 (ja) * | 2005-06-28 | 2011-03-02 | 富士通株式会社 | 撮像装置 |
| EP2816434A3 (en) | 2005-12-02 | 2015-01-28 | iRobot Corporation | Autonomous coverage robot |
| EP2533120B1 (en) | 2005-12-02 | 2019-01-16 | iRobot Corporation | Robot system |
| US8584305B2 (en) | 2005-12-02 | 2013-11-19 | Irobot Corporation | Modular robot |
| KR101300492B1 (ko) | 2005-12-02 | 2013-09-02 | 아이로보트 코퍼레이션 | 커버리지 로봇 이동성 |
| EP2829939B1 (en) | 2005-12-02 | 2019-11-13 | iRobot Corporation | Autonomous coverage robot navigation system |
| US8528157B2 (en) | 2006-05-19 | 2013-09-10 | Irobot Corporation | Coverage robots and associated cleaning bins |
| US8417383B2 (en) | 2006-05-31 | 2013-04-09 | Irobot Corporation | Detecting robot stasis |
| ES2559128T3 (es) | 2007-05-09 | 2016-02-10 | Irobot Corporation | Robot autónomo de cubrimiento compacto |
| US9018561B2 (en) * | 2007-05-23 | 2015-04-28 | Cymer, Llc | High power seed/amplifier laser system with beam shaping intermediate the seed and amplifier |
| JP5027735B2 (ja) * | 2007-05-25 | 2012-09-19 | サッポロビール株式会社 | 発泡性アルコール飲料の製造方法 |
| EP2180832A2 (en) * | 2007-08-22 | 2010-05-05 | Koninklijke Philips Electronics N.V. | Method and apparatus for the optical characterization of surfaces |
| US8253801B2 (en) * | 2008-12-17 | 2012-08-28 | Sony Computer Entertainment Inc. | Correcting angle error in a tracking system |
| US8761434B2 (en) * | 2008-12-17 | 2014-06-24 | Sony Computer Entertainment Inc. | Tracking system calibration by reconciling inertial data with computed acceleration of a tracked object in the three-dimensional coordinate system |
| US9058063B2 (en) * | 2009-05-30 | 2015-06-16 | Sony Computer Entertainment Inc. | Tracking system calibration using object position and orientation |
| CA2771727C (en) | 2009-11-04 | 2013-01-08 | Technologies Numetrix Inc. | Device and method for obtaining three-dimensional object surface data |
| JP5809390B2 (ja) * | 2010-02-03 | 2015-11-10 | 株式会社リコー | 測距・測光装置及び撮像装置 |
| KR101497197B1 (ko) | 2010-02-16 | 2015-02-27 | 아이로보트 코퍼레이션 | 진공 브러쉬 |
| KR101129259B1 (ko) | 2010-04-21 | 2012-03-26 | 한국생산기술연구원 | 3차원 계측기를 이용한 방탄 성능 계측시스템 및 그를 이용한 방탄 성능 계측방법 |
| WO2012048420A1 (en) * | 2010-10-15 | 2012-04-19 | Silonex Inc. | Optical positioning system and method |
| US8439520B2 (en) * | 2010-10-21 | 2013-05-14 | Rambus Delaware Llc | Color-configurable lighting assembly |
| US8791901B2 (en) | 2011-04-12 | 2014-07-29 | Sony Computer Entertainment, Inc. | Object tracking with projected reference patterns |
| JP4821934B1 (ja) * | 2011-04-14 | 2011-11-24 | 株式会社安川電機 | 3次元形状計測装置およびロボットシステム |
| JP5494597B2 (ja) * | 2011-09-16 | 2014-05-14 | 株式会社安川電機 | ロボットシステム |
| JP6009753B2 (ja) * | 2011-10-26 | 2016-10-19 | 株式会社トプコン | 画像測定装置 |
| CN102494637B (zh) * | 2011-12-21 | 2014-06-11 | 哈尔滨理工大学 | 三个编码周期的三基色梯形相移三维信息获取方法 |
| CN102494638B (zh) * | 2011-12-21 | 2014-06-11 | 哈尔滨理工大学 | 三个编码周期的三基色三角形相移三维信息获取方法 |
| KR101411647B1 (ko) | 2012-08-02 | 2014-06-24 | 박규영 | 자연광을 이용하는 식물 공장 |
| JP2014044060A (ja) * | 2012-08-24 | 2014-03-13 | Canon Inc | 形状測定装置、および形状測定方法 |
| US9644942B2 (en) * | 2012-11-29 | 2017-05-09 | Mitsubishi Hitachi Power Systems, Ltd. | Method and apparatus for laser projection, and machining method |
| KR102048361B1 (ko) * | 2013-02-28 | 2019-11-25 | 엘지전자 주식회사 | 거리 검출 장치, 및 이를 구비하는 영상처리장치 |
| US9684010B2 (en) * | 2013-05-24 | 2017-06-20 | Pavel Romashkin | Screen-less ballistic chronograph |
| US20150015701A1 (en) * | 2013-07-10 | 2015-01-15 | Faro Technologies, Inc. | Triangulation scanner having motorized elements |
| US10058670B2 (en) * | 2013-12-05 | 2018-08-28 | Fisher & Paykel Healthcare Limited | Interface sizing tool and method |
| US10095086B2 (en) | 2013-12-23 | 2018-10-09 | Lg Electronics Inc. | Camera module |
| US20150260509A1 (en) * | 2014-03-11 | 2015-09-17 | Jonathan Kofman | Three dimensional (3d) imaging by a mobile communication device |
| RU2649420C2 (ru) * | 2014-05-20 | 2018-04-03 | Яков Борисович Ландо | Способ дистанционного измерения подвижных объектов |
| JP2016070762A (ja) * | 2014-09-29 | 2016-05-09 | ファナック株式会社 | 対象物の三次元位置を検出する検出方法および検出装置 |
| US10684485B2 (en) | 2015-03-06 | 2020-06-16 | Sony Interactive Entertainment Inc. | Tracking system for head mounted display |
| US10296086B2 (en) | 2015-03-20 | 2019-05-21 | Sony Interactive Entertainment Inc. | Dynamic gloves to convey sense of touch and movement for virtual objects in HMD rendered environments |
| JP6459701B2 (ja) * | 2015-03-26 | 2019-01-30 | 日産自動車株式会社 | 自己位置算出装置及び自己位置算出方法 |
| US10863163B2 (en) * | 2015-09-16 | 2020-12-08 | Andrew Neil Aurigema | Vision enhancing system and method |
| CN108885098B (zh) * | 2016-03-22 | 2020-12-04 | 三菱电机株式会社 | 距离计测装置和距离计测方法 |
| JP2018051728A (ja) * | 2016-09-30 | 2018-04-05 | ファナック株式会社 | 対象物の三次元位置を検出する検出方法および検出装置 |
| JP7085900B2 (ja) * | 2018-05-31 | 2022-06-17 | 三菱電機エンジニアリング株式会社 | 測距装置 |
| JP2020187079A (ja) * | 2019-05-17 | 2020-11-19 | 三菱重工業株式会社 | レーザレーダ装置及び走行体 |
| JP7653039B2 (ja) * | 2021-02-24 | 2025-03-28 | 株式会社デンソーウェーブ | 三次元計測システム |
| CN115648629B (zh) * | 2022-10-24 | 2024-06-28 | 上海复志信息科技股份有限公司 | 用于dlp光机的led光衰补偿装置及方法 |
| KR102875390B1 (ko) * | 2023-11-08 | 2025-10-24 | 주식회사 레이 | 3차원 스캐너 및 그의 색상 보정 방법 |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4199253A (en) * | 1978-04-19 | 1980-04-22 | Solid Photography Inc. | Methods and systems for three-dimensional measurement |
| US5046162A (en) | 1988-08-31 | 1991-09-03 | Brother Kogyo Kabushiki Kaisha | Image input device having color filters and filter position detector |
| US5110203A (en) * | 1991-08-28 | 1992-05-05 | The United States Of America As Represented By The Secretary Of The Navy | Three dimensional range imaging system |
| US5668631A (en) | 1993-12-20 | 1997-09-16 | Minolta Co., Ltd. | Measuring system with improved method of reading image data of an object |
| JP3016476U (ja) * | 1995-04-01 | 1995-10-03 | 株式会社ペティオ | 立体加工装置 |
| US5737084A (en) * | 1995-09-29 | 1998-04-07 | Takaoka Electric Mtg. Co., Ltd. | Three-dimensional shape measuring apparatus |
| US6141105A (en) | 1995-11-17 | 2000-10-31 | Minolta Co., Ltd. | Three-dimensional measuring device and three-dimensional measuring method |
| JP3235485B2 (ja) | 1995-11-17 | 2001-12-04 | ミノルタ株式会社 | 3次元計測のための分光装置 |
| JP4111592B2 (ja) * | 1998-06-18 | 2008-07-02 | コニカミノルタセンシング株式会社 | 3次元入力装置 |
-
2000
- 2000-03-31 JP JP2000097241A patent/JP4032603B2/ja not_active Expired - Fee Related
-
2001
- 2001-04-02 US US09/822,834 patent/US6509973B2/en not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| JP2001280916A (ja) | 2001-10-10 |
| US20020036779A1 (en) | 2002-03-28 |
| US6509973B2 (en) | 2003-01-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2001280916A (ja) | 3次元計測装置 | |
| JP4111592B2 (ja) | 3次元入力装置 | |
| US6529280B1 (en) | Three-dimensional measuring device and three-dimensional measuring method | |
| US7046838B1 (en) | Three-dimensional data input method and apparatus | |
| JP3873401B2 (ja) | 3次元計測システム | |
| JP4565115B2 (ja) | 多焦点撮像装置 | |
| JP6504274B2 (ja) | 三次元形状データおよびテクスチャ情報生成システム、撮影制御プログラム、及び三次元形状データおよびテクスチャ情報生成方法並びに情報記録媒体 | |
| US20020159072A1 (en) | Measuring system with improved method of reading image data of an object | |
| JP2002325199A (ja) | 電子撮像装置 | |
| JP3893169B2 (ja) | 3次元計測装置 | |
| JP3493403B2 (ja) | 3次元計測装置 | |
| JP3235485B2 (ja) | 3次元計測のための分光装置 | |
| JPH10124646A (ja) | 3次元計測装置 | |
| JP2001280917A (ja) | 3次元計測装置 | |
| JP3324367B2 (ja) | 3次元入力カメラ | |
| JP2000287223A (ja) | 3次元データ入力方法及び装置 | |
| JPH11271030A (ja) | 3次元計測装置 | |
| JPH07174537A (ja) | 画像入力カメラ | |
| JP3733625B2 (ja) | 3次元計測のための撮像装置 | |
| US6297881B1 (en) | Three-dimensional measurement method and three-dimensional measurement device | |
| JP2009014495A (ja) | 計測装置及びこれを用いた計測方法 | |
| JP3861475B2 (ja) | 3次元入力装置 | |
| JP3360505B2 (ja) | 3次元計測方法及び装置 | |
| JP2009092409A (ja) | 3次元形状測定装置 | |
| JP3740848B2 (ja) | 3次元入力装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A712 Effective date: 20050615 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20050704 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050922 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20070614 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20070626 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20070817 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20071002 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20071015 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20101102 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111102 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121102 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121102 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131102 Year of fee payment: 6 |
|
| LAPS | Cancellation because of no payment of annual fees |