JP4103018B2 - サーボモータ - Google Patents
サーボモータ Download PDFInfo
- Publication number
- JP4103018B2 JP4103018B2 JP24791798A JP24791798A JP4103018B2 JP 4103018 B2 JP4103018 B2 JP 4103018B2 JP 24791798 A JP24791798 A JP 24791798A JP 24791798 A JP24791798 A JP 24791798A JP 4103018 B2 JP4103018 B2 JP 4103018B2
- Authority
- JP
- Japan
- Prior art keywords
- magnetic
- permanent magnet
- stator
- rotor
- encoder
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Landscapes
- Transmission And Conversion Of Sensor Element Output (AREA)
- Brushless Motors (AREA)
- Permanent Magnet Type Synchronous Machine (AREA)
- Permanent Field Magnets Of Synchronous Machinery (AREA)
Description
【発明の属する技術分野】
本発明は、永久磁石型の同期サーボモータ、とくに磁気エンコーダを内蔵した小型のサーボモータに関する。
【0002】
【従来の技術】
従来、サーボモータは、エンコーダ部をサーボモータの軸端に別体として取り付けたものがあり、その全体構成は、図9に示すブロック図のようになっている。すなわち、モータ1に付設した回転位置や速度を検出するエンコーダ2の信号を信号処理回路3により行い、その出力を制御回路4にフィードバックし、モータ1をコントロールするものである。制御回路4はそれぞれ速度演算回路41、位置アンプ42、速度アンプ43、電流アンプ44、パワー回路45、電流センサ46により構成されている。
エンコーダ2の方式として主に磁気式のものと光学式のものとがある。磁気式の例として、符号板を多極着磁した永久磁石とし、その近傍に永久磁石の漏れ磁束を検出する磁気センサをもうけたものがある。検出精度に応じて多極着磁した永久磁石のパターン列を増加させ各パターン列にそれぞれ磁気を検出する磁気センサをもうけている。
一方、光学式の例として、図8に示すような構造のものがある。これは、モータ1の軸端に別体のエンコーダ2を直列に結合したものである。LED231からの光を符号板であるスリットを刻んだ回転スリット板233に照射してPD(フォトダイオード)232で受光し、光電変換することにより回転位置や回転速度を検出している。
また、光学式の他の例として、LEDやPDを用いずに光ファイバーと回転スリット板で構成し、スリット部分に光ファイバーから導いた光を照射して、その反射光を光ファイバーで受光し、スリットの有無による反射光の光量の変化を光電変換することにより回転位置や回転速度を検出しているものもある(精密工学会誌vol.63,No.8,p1075,1997)。この構成のうち光量検出部や光電変換部は大きくなるため外部に配置している。
【0003】
【発明が解決しようとする課題】
ところが、従来のサーボモータは、磁気式または光式のエンコーダとも別体になっているため、小型化に限界がある。磁気式では精度を上げようとすれば、符号板である磁石のパターン列が複数必要であり、このため軸長が長くなる。また、光式においても、回転スリット板のスリットの寸法、LEDやPDの寸法の小型化は、数mmが限界でこれ以上小さくできない。精度を上げようとすれば、符号板のスリットとこれに対応する光ファイバーも増加させねばならず、小型化はできない。また、磁気式または光式のエンコーダとも部品点数も多いので、製作コストも高いという問題がある。さらに、エンコーダ部の体積がモータ部と同等以上の大きな体積となっているので、単位体積当たりのトルク、すなわち、トルク密度も小さいという問題がある。
そこで、本発明は構造が簡単で、コストが低く高性能・高トルク密度の超小型サーボモータを提供することを目的とする。
【0004】
【課題を解決するための手段】
上記課題を解決するため本発明は、電機子コアおよび電機子コイルを有するステータと前記ステータの内径側に空隙を介して設けた永久磁石を有するロータとからなるモータと、前記ロータの回転位置を検出するエンコーダとを備えたサーボモータにおいて、前記ロータの永久磁石は回転軸と直角方向に着磁された2極の磁極をもつ直線異方性を有した磁石であり、前記エンコーダは前記ロータの磁界を検出する磁気センサを用いた構成にしている。
また、前記磁気センサを周方向に90度間隔で4個配置し、互いに180度の位置で対向する磁気センサ間の信号の差動をとるようにしてもよい。
また、前記磁気センサを前記ロータの軸方向の端部または中央部のいずれかに配置してもよい。
また、前記磁気センサがホール素子または磁気抵抗効果素子にしてもよい。
また、前記永久磁石は、フェライト系、Sm−Co系またはNd−Fe−B系のいずれかにしてもよい。
上記構成により、簡単な構造で、高性能・高トルク密度の超小型サーボモータを得ることができる。
【0005】
【発明の実施の形態】
以下、本発明の実施例を図に基づいて説明する。
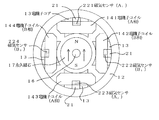
図1は本発明の実施例を示すサーボモータの断面図、図2は図1A−A’線における断面図である。図において、11はステータ、12はフレーム、15はロータ、2は磁気式のエンコーダである。本発明のサーボモータは、2極、2相、4スロットの構造であり、ステータ11とエンコーダ2とを結合しその両端面にフレーム12を固定し、ロータ15はフレーム12の軸受18で保持している。ステータ11は、電機子コアが磁性材料からなる突極部13と、突極部13の周囲に巻回した電機子コイル14からなる。ロータ15は回転軸16の周囲に固定した永久磁石17からなる。永久磁石17は、Nd−Fe−B系からなる直線異方性の磁石を用い、ステータ11の突極部13の軸方向の長さより長くしてある。そして、軸と直角方向にN極とS極の2極に着磁してある。エンコーダ2は、永久磁石17を発磁体とし円形状のセンサホルダー21とその内側に設けた磁気センサ22とからなる。センサホルダー21は、プラスチック板の絶縁材からなる。磁気センサ22は、4個のホール素子221〜224からなりセンサホルダー21の内側に90度の間隔で固定されている。なお、フレーム12の材質は特に限定されるものではないが、モータ寸法が特に小さい場合は、磁性体を用いた方が波形ひずみがなく、ノイズも遮断されるため、精度はさらに向上する。
つぎに、動作について述べる。
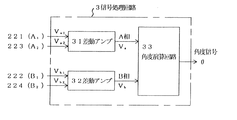
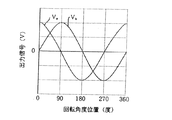
電機子コイル13に図示しない電源から電圧を印加すると、ロータ15が回転する。ホール素子221〜224に永久磁石17の漏れ磁束が作用する。図3に永久磁石17から発生する漏れ磁束の磁束分布を示す。永久磁石17は回転軸と垂直に着磁されているため、漏れ磁束は円周方向に連続的に分布している。ホール素子221〜224からの信号は、図4に示す信号処理回路で処理される。信号処理回路3は、180度対向するホール素子221と223の信号Va1、Va2を差動アンプ31により、222と224の信号Vb1、Vb2を差動アンプ32によりそれぞれ差動をとりA相、B相の信号Va 、Vb として信号処理するようにしている。差動アンプ31、32によって互いに90度位相がずれたsinθとcosθの2つの正弦波波形が得られる。図5にA相、B相に2つの正弦波波形を示す。つぎに、A相、B相の出力信号を角度演算回路323に入力すると、θ=arctan(Vb/Va)の演算が行われ絶対位置の角度が検出できる。図6は高精度の基準エンコーダ(分解能100万パルス/1回転)の回転角度θに対する本実施例の検出角度および検出誤差を示している。この図から回転角度θは0.1%の精度で検出できることが分かる。すなわち、この出力値から回転角を知ることができるので、設定値とのずれ量をフィードバックしてロータ15の位置を制御することができる。ロータ15の位置に応じてA相,B相に駆動電流を流し、発生する回転磁界とロータ15との磁気力によりモータ1に回転力を与える。なお、ロータ15が偏心して回転しても、A相とB相は互いに180度位相がずれたA1 相とA2 相およびB1 相とB2 相の差動をとるので、偏心量は相殺される。
エンコーダの検出出力を測定した結果、小型で簡単な構造にもかかわらず、1回転32000分割した検出精度の高い絶対位置信号が得られた。一方、駆動トルクを測定した結果、エンコーダを別体とした従来のサーボモータより、トルク密度(トルク/体積)が200%強まで向上した。
図7は本発明の他の実施例を示すサーボモータの断面図である。
本実施例は、磁気センサ22の取り付け位置をロータ15の軸方向の中央部に設置したものである。同じ形状のステータ11を2個作製して直列に合わせ、その間に磁気センサ22を固定したセンサホルダー21を結合させている。磁気センサ22として4個の磁気抵抗効果素子を用い、永久磁石17としてSm−Co系の材質を用いた。他の構成は前述の実施例と同じである。
エンコーダの検出出力およびを駆動トルクは、前述の実施例と同様に良好な結果であった。本実施例では、エンコーダ2をモータ1の中央部に配置したので、永久磁石17の発生する磁界が均一で安定し、その結果さらに検出精度が向上したものと考えられる。
なお、本実施例ではモータの構造を2極、2相、4スロットとしたが、これに限定されるものではなく、極数を3相とし、コイル数およびスロット数も3個、6個、8個と増してもよい。また、電機子コアを突極構造を持たないリング状の構造のものでもよい。
また、永久磁石17にNd−Fe−B系およびSm−Co系の直線異方性磁石を用いたが、モータ寸法が比較的大きいものでは、フェライト系の磁石を用いてもよい。また、Sm−Co系またはNd−Fe−B系の材料を高分子材料で結合した分散複合型の磁石を用いてもよい。
【0006】
【発明の効果】
以上述べたように、本発明によればロータの永久磁石に直線異方性の磁石を用い、これを回転軸と直角方向に2極に着磁し、この永久磁石の一部の漏れ磁束を検出して位置検出を行う構成にしたので、構造が簡単で、コストが低く高性能・高トルク密度の小型サーボモータを得る効果がある。
【図面の簡単な説明】
【図1】本発明のサーボモータを示すの断面図である。
【図2】図1のA−A’線における断面図である。
【図3】本発明のサーボモータに用いた永久磁石の磁束の分布を示す磁束分布図である。
【図4】本発明の実施例に用いた信号処理回路を示すブロック図である。
【図5】本発明に用いた磁気エンコーダのA相、B相の波形図である。
【図6】本発明に用いた磁気エンコーダの回転角度に対する磁束密度を示す波形図である。
【図7】本発明の他の実施例を示すサーボモータの断面図である。
【図8】従来のサーボモータを示す断面図である。
【図9】サーボモータの全体構成を示す制御ブロック図である。
【符号の説明】
1 モータ
11 ステータ
12 フレーム
13 電機子コア
14 電機子コイル
15 ロータ
16 回転軸
17 永久磁石
18 軸受
2 エンコーダ
21 センサホルダー
22 磁気センサ
221〜224 ホール素子
23 光センサ
231 LED
232 PD(フォトダイオード)
233 回転スリット板
3 信号処理回路
31,32 差動アンプ
33 角度演算回路
4 制御回路
41 速度演算回路
42 位置アンプ
43 速度アンプ
44 電流アンプ
45 パワー回路
46 電流センサ
Claims (3)
- 電機子コアおよび電機子コイルを有するステータと、前記ステータの内径側に空隙を介して設けた永久磁石を有するロータと、前記ロータの回転位置を検出する磁気式エンコーダとフレームを備えたサーボモータにおいて、
直線異方性を有する円筒状の永久磁石を回転軸と直角方向に2極に磁化し、前記円筒状永久磁石の一部を前記ロータの永久磁石として用いるとともに、前記円筒状永久磁石の一部を前記磁気式エンコーダの発磁体として用いたことを特徴とするサーボモータ。 - 前記磁気式エンコーダを、前記発磁体と磁気センサと前記磁気センサを設置した円形状のセンサホルダーから構成し、前記ステータと前記フレームの間に前記センサホルダーを配置したことを特徴とする請求項 1 記載のサーボモータ。
- 同形状のステータを2個直列に合わせて前記ステータを構成し、前記磁気センサを設置した円形状のセンサホルダーを、前記2個の同形状ステータの間に配置したことを特徴とする請求項 1 記載のサーボモータ。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP24791798A JP4103018B2 (ja) | 1998-09-02 | 1998-09-02 | サーボモータ |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP24791798A JP4103018B2 (ja) | 1998-09-02 | 1998-09-02 | サーボモータ |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2000078809A JP2000078809A (ja) | 2000-03-14 |
| JP4103018B2 true JP4103018B2 (ja) | 2008-06-18 |
Family
ID=17170485
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP24791798A Expired - Fee Related JP4103018B2 (ja) | 1998-09-02 | 1998-09-02 | サーボモータ |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4103018B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN105939080A (zh) * | 2015-03-04 | 2016-09-14 | 广东德昌电机有限公司 | 一种电机 |
Families Citing this family (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006101602A (ja) * | 2004-09-28 | 2006-04-13 | Keihin Corp | 電動モータ |
| JP2006201148A (ja) | 2004-12-22 | 2006-08-03 | Toshiba Mach Co Ltd | 信号処理装置、信号処理方法、信号処理プログラム、信号処理プログラムを記録した記録媒体、速度検出装置、サーボ機構 |
| WO2007012419A2 (de) * | 2005-07-26 | 2007-02-01 | Ebm-Papst St. Georgen Gmbh & Co. Kg | Absolutwert-drehwinkelsensor, und verfahren zur erzeugung eines drehwinkel-absolutwerts |
| JP2007300771A (ja) * | 2006-05-08 | 2007-11-15 | Matsushita Electric Ind Co Ltd | モータ |
| JP2008048560A (ja) * | 2006-08-20 | 2008-02-28 | Tokyo Univ Of Science | ベアリングレス回転機 |
| JP4858855B2 (ja) * | 2006-11-21 | 2012-01-18 | 日立金属株式会社 | 回転角度検出装置および回転機 |
| JP4273363B2 (ja) | 2006-11-21 | 2009-06-03 | 日立金属株式会社 | 回転角度検出装置、回転機、及び回転角度検出法 |
| JP5464793B2 (ja) * | 2007-05-24 | 2014-04-09 | キヤノン株式会社 | モータ駆動装置 |
| JP5200778B2 (ja) * | 2008-09-05 | 2013-06-05 | 株式会社安川電機 | 直動回転モータの位置検出装置および直動回転モータ |
| CN102171914B (zh) * | 2008-09-30 | 2014-03-19 | Thk株式会社 | 直线-旋转复合致动器 |
| JP5764929B2 (ja) * | 2010-04-14 | 2015-08-19 | 株式会社安川電機 | 直動回転アクチュエータ |
| JP2014180108A (ja) * | 2013-03-14 | 2014-09-25 | Yaskawa Electric Corp | 回転電機 |
| CZ2013205A3 (cs) | 2013-03-22 | 2014-10-22 | Rieter Cz S.R.O. | Zařízení pro snímání polohy otáčejícího se pracovního prostředku v aktivním magnetickém ložisku |
| US10833555B2 (en) | 2015-11-27 | 2020-11-10 | Foundation Of Soongsil University Industry Cooperation | Motor for reducing a repulsive force |
| FR3051999A1 (fr) * | 2016-05-31 | 2017-12-01 | Valeo Equip Electr Moteur | Machine electrique tournante munie d'une plaque de maintien d'un capteur de position angulaire du rotor |
| KR101906100B1 (ko) * | 2018-02-28 | 2018-10-08 | 숭실대학교산학협력단 | 반발력을 저감할 수 있는 ac 서보 모터 |
| CN113193705A (zh) * | 2021-04-30 | 2021-07-30 | 深圳市唯川科技有限公司 | 一种有感电机和园林工具 |
-
1998
- 1998-09-02 JP JP24791798A patent/JP4103018B2/ja not_active Expired - Fee Related
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN105939080A (zh) * | 2015-03-04 | 2016-09-14 | 广东德昌电机有限公司 | 一种电机 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2000078809A (ja) | 2000-03-14 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6552453B2 (en) | Magnetic pole position detector for an electric motor | |
| CA2337920C (en) | Accurate rotor position sensor, method using magnet ring and linear output hall effect sensors | |
| JP2000078809A (ja) | サーボモータ | |
| US6720763B1 (en) | Compact rotary magnetic position sensor having a sinusoidally varying output | |
| KR20220047181A (ko) | 모터 제어용 자기 센서 시스템 | |
| EP0174290B1 (en) | Magnetic structure for synchro and tachometer | |
| JP3110176B2 (ja) | 可変磁気抵抗・絶対角位置変換器 | |
| US4659953A (en) | Magnetic structure for synchro and tachometer | |
| EP1083406A2 (en) | Rotary position sensor | |
| US4701650A (en) | Brushless motor with phase cancelling leads for rotational speed detector pattern | |
| JP6615259B2 (ja) | 回転電機 | |
| KR20100138163A (ko) | 로터 위치검출장치 및 그를 구비하는 브러시리스 모터 | |
| JP2000092805A (ja) | サーボモータ | |
| JP4591682B2 (ja) | 磁気式エンコーダ付き永久磁石同期モータ | |
| JP4150133B2 (ja) | 多極回転電機とそのセンシング方法 | |
| JP3687622B2 (ja) | 回転電機のロータ位置検出方法 | |
| US7049723B2 (en) | DC motor | |
| JPH0727823Y2 (ja) | 位置検知素子を備えたサ−ボステツピングモ−タ | |
| JP7701954B2 (ja) | エンコーダ、サーボモータ、サーボシステム | |
| US20120112676A1 (en) | Roatry position encoding method and unit | |
| JP3395147B2 (ja) | 磁極位置検出器 | |
| JP2021122171A (ja) | ステッピングモータ | |
| JPH01110085A (ja) | モータ制御装置 | |
| JP2516670Y2 (ja) | 位置検知素子を備えたサ−ボステツピングモ−タ | |
| JP2001078392A (ja) | センサー付きステッピングモータ |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050714 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20070625 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20070702 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20070831 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080228 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080312 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110404 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120404 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120404 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130404 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140404 Year of fee payment: 6 |
|
| LAPS | Cancellation because of no payment of annual fees |