JP4132924B2 - 列車制御システム - Google Patents
列車制御システム Download PDFInfo
- Publication number
- JP4132924B2 JP4132924B2 JP2002099548A JP2002099548A JP4132924B2 JP 4132924 B2 JP4132924 B2 JP 4132924B2 JP 2002099548 A JP2002099548 A JP 2002099548A JP 2002099548 A JP2002099548 A JP 2002099548A JP 4132924 B2 JP4132924 B2 JP 4132924B2
- Authority
- JP
- Japan
- Prior art keywords
- train
- upper limit
- instruction signal
- speed
- predetermined
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 230000005540 biological transmission Effects 0.000 claims description 22
- 230000007423 decrease Effects 0.000 claims description 12
- 230000007246 mechanism Effects 0.000 claims description 3
- 101000811220 Saccharomyces cerevisiae (strain ATCC 204508 / S288c) 40S ribosomal protein S19-A Proteins 0.000 description 6
- 238000001514 detection method Methods 0.000 description 4
- 238000009434 installation Methods 0.000 description 4
- 238000000034 method Methods 0.000 description 4
- 238000012790 confirmation Methods 0.000 description 3
- 238000010586 diagram Methods 0.000 description 3
- 230000008859 change Effects 0.000 description 2
- 230000006870 function Effects 0.000 description 2
- 230000008569 process Effects 0.000 description 2
- 238000004891 communication Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 230000004044 response Effects 0.000 description 1
- 230000008054 signal transmission Effects 0.000 description 1
- 230000001360 synchronised effect Effects 0.000 description 1
Images

Landscapes
- Electric Propulsion And Braking For Vehicles (AREA)
- Train Traffic Observation, Control, And Security (AREA)
Description
【発明の属する技術分野】
本発明は、地上側から列車に向けて送信される指示信号に基づいて設定される上限速度パターンと、列車の現在速度と、に基づいて列車制御信号を生成する列車制御システムに関し、特に、目標停止位置の手前でより確実に列車を停止させるための技術に関する。
【0002】
【従来の技術】
自動列車制御システム(ATCシステム)では、所定区間の軌道を複数に分割した軌道区間(閉塞区間)毎に信号供給器が設けられ、列車の上限速度を示す指示信号がこの信号供給器からそれぞれ対応する軌道区間の軌道に供給される。
【0003】
列車には軌道に対向して指示信号を受信する受電器が設けられ、列車では、受信した指示信号に基づいて、表示または音声により上限速度の出力が行われたり、現在速度が上限速度を超過した際の警報出力が行われたり、あるいは列車のブレーキあるいはモータの制御が行われたりする。
【0004】
このような従来の自動列車制御システムには、なるべく高速で列車を運転させつつ目標停止位置の手前側に列車を停止させるため、軌道区間内での列車の進行とともに所定速度から所定の終端速度(例えば所定の停止制御によって所定位置からほぼ所定の距離内で列車を停止させることができる速度;一例としては速度発電器の速度検出誤差以上に設定される)まで漸減する上限速度パターンに基づいて上記各種の制御を行うものがある。従来の端末過走防護では、進入速度から終端速度(速度発電器の速度検出誤差以上:例えば7.5km/h)までに必要な距離分だけ地上にORP用ループが設置されている。車上装置は、ORP信号による上限速度パターンと列車の現在速度を比較し、上限速度パターンを上回る速度になると非常ブレーキ制御を行う。また、ループ端末側境界から軌道端末までに所定の終端速度(例えば7.5km/h)から停止(0km/h)できるような距離が確保されている。(この区間は無信号区間であり、車上装置により非常ブレーキ制御が行われる。)このシステムでは、車上装置の記憶部に、一定距離の区間における走行位置に応じた上限速度を示す上限速度パターンが格納されており、車上装置は、受信した指示信号を特定し、その指示信号に示される上限速度パターンを記憶部から取得した時点以降、そのパターンによる制御を行う。このとき、信号供給器からは、同じ指示信号(シリアル信号)が反復して送信されており、車上装置は、信頼性確保の観点から、同じ指示信号を所定回数(例えば2回)取得したことにより、その指示信号を特定するようにしている。
【0005】
このシステムでは、信号供給器から指示信号の供給されるタイミングと、指示信号を受信可能な軌道区間に列車が進入するタイミングとは、同期していない。このため、これらタイミングのずれに応じて、車上装置におけるシリアル指示信号の受信開始位置(ビット)が変化する。信頼性確保の観点から、途中から受信開始された指示信号については無視されるようになっている。
【0006】
【発明が解決しようとする課題】
したがって、上記した上限速度パターンを用いる従来の自動列車制御システムでは、指示信号の供給されるタイミングの直前に軌道区間に進入した列車では、比較的早いタイミングで指示信号が特定されるが、指示信号の供給されるタイミングより前または後にずれたタイミングで軌道区間に進入した列車では、指示信号が特定されるまでにより長い時間を要することになってしまう。上限速度パターンは、指示信号が特定されて初めて有効となり、また、それが有効となった地点から一定距離の区間に対して設定されるものであるから、指示信号が特定されるまでに長い時間を要すると、その分、上限速度パターンの終了地点が進行方向先方側にずれてしまう。このずれ(ばらつき)が大きいとパターン発生点にもばらつきが生じ、そのため、停止のための余裕距離が長く必要になる。
【0007】
【課題を解決するための手段】
本発明にかかる列車制御システムは、地上側から列車に向けて送信される指示信号に基づいて設定される上限速度パターンと、列車の現在速度と、に基づいて列車制御信号を生成する列車制御システムにおいて、所定区間の軌道を分割した軌道区間内に設置された信号供給器から発信される第一の指示信号に基づいて設定される上限速度パターンであって、列車が前記所定区間に進入し、前記軌道区間内に設置された信号供給器から発信される第一の指示信号の受信が開始された時点から、前記列車が第一の指示信号を特定するのに要する最遅時間を考慮した所定時間が経過した後に到達する位置から目標停止位置までの距離以下の制御対象区間において所定速度から所定の終端速度まで漸減する第一の上限速度パターンと、地上子が設置された所定の送信地点において地上側から列車の車上子に向けて送信される第二の指示信号に基づいて設定される上限速度パターンであって、前記地上子は前記所定時間が経過した後に到達する位置よりも前記目標停止位置側である送信地点に設置され、その送信地点から前記目標停止位置までの制御対象区間で所定速度から所定の終端速度まで漸減する第二の上限速度パターンと、が用いられ、前記送信地点に対応する位置に列車が到来したときに送信される第二の指示信号に基づく前記第二の上限速度パターンが優先的に用いられることを特徴とする。これにより、受信開始から前記所定時間以下の時間で上限速度パターンの設定が完了した場合については、より確実に目標停止位置の手前で列車速度を所定の終端速度以下とすることができる。すなわち、この所定時間は、上限速度パターン設定の実質的な最長所要時間またはそれ以上に余裕を持たせた時間として設定するのが好適である。
【0008】
また本発明にかかる列車制御システムは、地上側から列車に向けて送信される指示信号に基づいて設定される上限速度パターンと、列車の現在速度と、に基づいて列車制御信号を生成する列車制御システムにおいて、所定区間の軌道を分割した軌道区間内に設置された信号供給器から発信される第一の指示信号に基づいて設定される上限速度パターンであって、列車が前記所定区間に進入し、前記軌道区間内に設置された信号供給器から発信される第一の指示信号の受信が開始された地点に対し、前記列車が第一の指示信号を特定するのに要する最遅距離を考慮した所定距離先方側に離間した位置から目標停止位置までの距離以下の制御対象区間において所定速度から所定の終端速度まで漸減する第一の上限速度パターンと、地上子が設置された所定の送信地点において地上側から列車の車上子に向けて送信される第二の指示信号に基づいて設定される上限速度パターンであって、前記地上子は前記所定時間が経過した後に到達する位置よりも前記目標停止位置側である送信地点に設置され、その送信地点から前記目標停止位置までの制御対象区間で所定速度から所定の終端速度まで漸減する第二の上限速度パターンと、が用いられ、前記送信地点に対応する位置に列車が到来したときに送信される第二の指示信号に基づく前記第二の上限速度パターンが優先的に用いられることを特徴とする。これにより、受信開始点から前記所定距離以内の位置で上限速度パターンの設定が完了した場合については、より確実に目標停止位置の手前で列車速度を所定の終端速度以下とすることができる。すなわち、この所定距離は、上限速度パターン設定の実質的な最長所要距離またはそれ以上に余裕を持たせた距離として設定するのが好適である。
【0009】
また、このような構成によれば、万一前記第一の上限速度パターンが設定できないような事態が生じた場合にも、この第二の上限速度パターンを用いて、列車速度をより確実に目標停止位置手前で所定の終端速度以下とすることができる。また、第二の上限速度パターンは、第一の上限速度パターンに比して、その受信開始から短時間で、または受信開始点から短距離で、設定されるのが望ましい。このため、例えば第二の指示信号の伝送速度を第一の指示信号の伝送速度より高くしたり、あるいは第二の指示信号によって伝送される情報量を第一の指示信号によって伝送される情報量より少なくしたりするのが望ましい。
【0010】
また、このような構成によれば、設定位置のばらつきの少ない第二の上限速度パターンによって、列車速度をより精度良く目標停止位置手前で所定の終端速度以下とすることができる。ここで、第二の指示信号を送信する機構は例えばトランスポンダ地上子として、また第二の指示信号を受信する機構は例えばトランスポンダ車上子として、それぞれ構成し、トランスポンダ地上子がトランスポンダ車上子から送信された信号に対する応答として第二の指示信号を送信(返信)するのが好適である。
【0011】
また本発明では、前記第一の上限速度パターンは、パターン開始当初の速度で一定となる定速区間を有し、前記第二の上限速度パターンの開始当初の速度は、前記第一の上限速度パターンの開始当初の速度と略同じであり、前記第二の指示信号の送信地点は、第二の上限速度パターンの開始位置が第一の上限速度パターンの前記定速区間内となるような位置に設定されるのが好適である。こうすれば、使用する上限速度パターンを、その第一の上限速度パターンからその第二の上限速度パターンに切り替えた場合にも、切り替えの前後で上限速度が変化しないので、より円滑な制御が可能となる。このとき、第一の上限速度パターンの設定に要する時間によらず、実質的に全ての場合について(すなわち、第一の上限速度パターンの設定時間が最も短くなる場合から実質的に最も長くなる場合まで)、その定速区間内に第二の上限速度パターンの開始位置が設定されるように構成するのが望ましい。また、さらに第二の上限速度パターンについても、パターン開始当初の速度で一定となる定速区間を設定してもよい。
【0012】
また本発明では、前記第一の指示信号の前に送信される予告信号が受信できなかったときには、第一の上限速度パターンによる列車制御信号を作成せず、列車が所定の速度以下となるように制御するのが好適である。列車制御システム(車上装置)が、停電などで機能が停止した状態から第一の指示信号が送信されている軌道区間の途中で復帰し、その指示信号の受信が開始されると、その途中位置よりさらに進行方向先方側の位置で上限速度パターンが設定されてしまい、パターン終了点が目標停止位置より先方側にずれてしまう可能性が生じる。このような構成によれば、予告信号が受信できなかったときは、第一の指示信号の送信開始点を通過していないと見なすことができるから、そのようなずれを防止することができる。
【0013】
【発明の実施の形態】
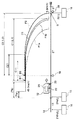
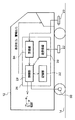
以下、本発明の実施形態について図面を参照して説明する。図1は、本実施形態にかかる列車制御システム10の全体構成およびこのシステム10において設定される上限速度パターンの例を示す図、また図2は、列車12の装置構成を示す図である。
【0014】
図1に示す列車制御システム10では、所定区間の軌道14を複数に分割した軌道区間(閉塞区間;1T〜3T)毎に信号供給器16が設けられ、列車12の上限速度を示す指示信号がこの信号供給器16からそれぞれ対応する軌道区間(1T〜3T)の軌道14に供給される。また、軌道14に沿って(第二の)上限速度パターンの指示信号(第二の指示信号)を送信するトランスポンダ地上子18が設置される。なお、図1では列車12は、矢印の方向に進行する。
【0015】
列車12には、軌道14に対向してそれに供給された指示信号を受信する受電器20と、トランスポンダ地上子18の設置地点に対応する位置(地上子18に正対する位置)でその地上子18からの第二の指示信号を受信するトランスポンダ車上子(アンテナ)22と、が設けられる。列車12では、受信した指示信号に基づいて、例えば乗務員室内で表示または音声により上限速度の出力が行われたり、現在速度が上限速度を超過した際の警報出力が行われたり、あるいは列車12のブレーキの制御が行われたりする。これらの制御はいずれも車上装置26によって行われる。
【0016】
各軌道区間(1T〜3T)の軌道14に供給される第一の指示信号は、図1の例では、それぞれ、YP45,P45,01となっている。これら第一の指示信号は、例えばFSK変調(周波数変調)またはAM変調(振幅変調)された信号として送信される。目標停止位置Sの手前の軌道区間2Tに供給される指示信号P45は、当初速度(最大速度):45km/hから、終端速度(停止可能速度):7.5km/hまで漸減する上限速度パターン(第一の上限速度パターン)を指示する信号である。また、軌道区間1Tに供給される指示信号YP45のうち、「YP」は、次の軌道区間2Tの信号が上限速度パターンとして与えられることを予告することを意味し、また「45」は、当該軌道区間1Tの上限速度が45km/h(定速)であることを意味する。すなわち、この指示信号YP45は指示信号P45の予告信号に相当する。また、最後の軌道区間3Tの指示信号01は、許容停止(基本的には停止だが、徐行の許容された状態)を意味する。なお、図1の例では、予告信号YP45は、上限速度パターンが用いられる軌道区間2Tの手前の軌道区間1Tに供給されたが、列車12が軌道区間2Tに進入してから所定時間だけその軌道区間2Tに予告信号YP45を送信し、その後、軌道区間2Tに第一の指示信号を送信するようにしてもよい。なお、上記終端速度は、例えば所定の停止制御によって所定位置からほぼ所定の距離内で列車を停止させることができる速度(一例としては速度検出器30の速度検出誤差以上、すなわち検出誤差:5km/hの場合終端速度:7.5km/hなど)に設定される。
【0017】
図2に示すように、車上装置26は、列車12各部の制御を司る制御部(例えばCPU)28、列車12の速度を検出する速度検出器(例えば速度発電器)30、上限速度パターンなど制御部28の制御に関する各種データを記憶する記憶部(例えばRAM,ROM,またはハードディスク等)32、受電器20からの信号を受信する受信器34、およびトランスポンダ車上子22を介した信号の送受信を行う送受信器36を備える。このうち速度検出器30は、車輪の回転した回数を積算することで列車12の走行距離を検出する距離検出部としても機能している。また制御部28は、上限速度パターン、速度検出器30から取得した列車12の現在速度、および列車12の走行位置(基準点からの走行距離)に基づいて、列車12各部を制御するための制御信号を生成する。より具体的には、例えば、上限速度パターンより取得された現在の走行位置に対する上限速度を列車12の現在速度が超過した場合には、その上限速度以下となるように制動する制御信号が生成される。また記憶部32には、軌道区間2Tからの第一の指示信号が特定されたときに設定される第一の上限速度パターンと、トランスポンダ地上子18からの第二の指示信号が特定されたときに設定される第二の上限速度パターンと、が格納されている。
【0018】
ここで、二つの上限速度パターンP1,P2について説明する。第一の上限速度パターンP1は、図1に示すように、第一の指示信号の受信開始から所定時間経過後に到達する位置B1から目標停止位置Sまでの距離L1以下の制御対象区間C1において所定速度(例えば45km/h)から所定の終端速度(例えば7.5km/h)まで漸減するパターンである。軌道区間2Tに列車12が進入するタイミング、あるいは第一の指示信号の通信状態等により、軌道区間2Tに列車12が進入した時点(車上装置26で第一の指示信号の受信が開始された時点)から第一の指示信号が特定されるまでの時間は、それぞれの場合で異なる。図1では、第一の指示信号が最も早く特定された場合(所要時間Ta)に設定されるパターンをP1a、また実質的に(確率的に)最も遅く特定された場合(所要時間Tb)に設定されるパターンをP1bとしているが、本実施形態では、パターンP1は、パターン設定に最も時間がかかると想定される時間(Tb)以上に時間がかかったとしても、目標停止位置Sの手前で列車速度を所定の終端速度以下とすることができるように、余裕を持たせて設定される。こうすることで、この第一の上限速度パターンP1によって制御されるほとんどの場合において、目標停止位置Sの手前で列車速度は所定の終端速度以下となる。
【0019】
なお、ここでは、時間的な余裕を持たせて第一の上限速度パターンP1を設定する場合について説明したが、この時間的な余裕は、距離的な余裕として考えることもできる。すなわち、図1に示す第一の上限速度パターンP1の制御対象区間C1は、第一の指示信号の受信開始点に対して所定距離先方側に離間した位置B1から目標停止位置Sまでの距離以下の制御対象区間C1と言い換えることができる。
【0020】
また第二の上限速度パターンP2は、図1に示すように、そのパターン開始位置B2から目標停止位置Sまでの制御対象区間C2(距離L2)で所定速度(例えば45km/h)から所定の終端速度(例えば7.5km/h)まで漸減するパターンである。第二の指示信号は、上述したように、車上子22が地上子18の設置地点に対応する位置にあるときに特定されるから、それに基づいて設定される第二の上限速度パターンは、第一の上限速度パターンに比してばらつきが少なく、設定位置の精度が高いと言える。このため、本実施形態にかかる列車制御システム10では、第二の上限速度パターンが第一の上限速度パターンより優先的に用いられるようになっている。上限速度パターンの詳細な切り替え手法については後に述べる。
【0021】
第一の上限速度パターンP1は、パターン開始当初の所定速度(45km/h)で一定となる定速区間C11を有する。また第二の上限速度パターンP2は、第一の上限速度パターンP1と略同じパターン開始当初の所定速度(45km/h)で一定となる定速区間C21を有する。また第一の上限速度パターンの設定に要する時間によらず(すなわちパターンP1a,P1b,P1の全てにおいて)、第二の上限速度パターンP2の開始位置B2が第一の上限速度パターンの定速区間C11内となるよう、地上子18の位置が設定されている。地上子18の位置(第二の指示信号の送信地点)と第二の上限速度パターンP2の開始位置B2との距離は、第二の指示信号の送信から第二の上限速度パターンP2の設定までにに要する時間、およびそのときの列車12の速度に依存する。このように設定することで、パターンP1,P2が切り替えて用いられる場合にも、第一の上限速度パターンP1の設定に要する時間によらず、その切り替えの前後で上限速度が変化することがない。
【0022】
次に、図3を参照して、上限速度パターンによって制御される軌道区間における制御の流れについて説明する。
【0023】
車上装置26の制御部28は、軌道区間(図1では2T)から所定回数(例えば2回)同じ第一の指示信号(例えばP45)を取得すると(第一の指示信号取得工程S10)、その指示信号の前の指示信号として予告信号(例えばYP45)を受信していたか否かを確認する(予告信号受信済み確認工程S12)。なお、この工程S12を実行するため、制御部28は、前の軌道区間で受信した信号を記憶部32(例えばRAM)に予め格納しておく。
【0024】
予告信号が事前に受信されていた場合、制御部28は、記憶部32から第一の指示信号に示される第一の上限速度パターンを取得し、これに基づく制御を開始する(第一の上限速度パターンによる制御工程S14)。
【0025】
次いで、制御部28は、トランスポンダ地上子18から第二の指示信号を取得できたか否かを確認し(第二の指示信号の取得確認工程S16)、正しく取得できた場合には、記憶部32から、その第二の指示信号に示される第二の上限速度パターンを取得し、第一の上限速度パターンに替えて第二の上限速度パターンに基づく制御を行う(第二の上限速度パターンによる制御工程S18)。上述したように、第二の上限速度パターンは、第一の上限速度パターンより設定位置の精度が高く、より確実に目標停止位置手前で列車速度を所定の終端速度以下とすることができる。なお、第二の指示信号を取得できなかった場合には、引き続き第一の上限速度パターンに基づく制御が続行される(第一の上限速度パターンによる制御工程S14)。
【0026】
一方、予告信号を受信していなかった場合、制御部28は、所定の低い速度(例えば所定の終端速度:7.5km/h)を上限として列車12の制御を行う(低速制御工程S20)。これにより、軌道区間の途中位置で上限速度パターンが設定されてパターン終了点が目標停止位置より先方側にずれてしまうのを、抑制することができる。この場合にも、制御部28は、トランスポンダ地上子18から第二の指示信号を取得できたか否かを確認し(第二の指示信号の取得確認工程S22)、正しく取得できた場合には、記憶部32から、その第二の指示信号に示される第二の上限速度パターンを取得し、第一の上限速度パターンに替えて第二の上限速度パターンに基づく制御を行う(第二の上限速度パターンによる制御工程S18)。第二の指示信号を取得できなかった場合には、引き続き所定の終端速度以下の速度による制御が続行される(低速制御工程S20)。なお、これらの処理は列車停止まで継続される。
【0027】
なお、軌道区間3Tでは、第一の指示信号として「01」(許容停止)が列車12に向けて送信されるが、軌道14に沿って設置されたトランスポンダ地上子38からもこれに並行して第二の指示信号(例えば「01」を示す信号)が送信される。トランスポンダ地上子38から送信された指示信号の方が、軌道14から送信された指示信号より、短時間で特定されるから、このような構成とすることにより、列車12は、目標停止位置Sを超えて軌道区間3Tに進入した場合にも、指示信号をより迅速に認識して停止することができる。
【0028】
【発明の効果】
以上説明したように、本発明によれば、より確実に目標停止位置の手前で上限速度を所定の終端速度以下とすることができ、列車が目標位置を超えて停止するのを抑制することができる。
【図面の簡単な説明】
【図1】 本発明の実施形態にかかる列車制御システムの全体図および上限速度パターンの一例を示す図である。
【図2】 本発明の実施形態にかかる列車制御システムの列車の装置構成を示すブロック図である。
【図3】 本発明の実施形態にかかる列車制御システムによる制御のフローチャートである。
【符号の説明】
10 列車制御システム、12 列車、14 軌道、16 信号供給器、18トランスポンダ地上子、20 受電器、22 トランスポンダ車上子、26 車上装置、28 制御部、30 速度検出器、32 記憶部、34 受信器、36 送受信器、1T〜3T 軌道区間、P1(P1a,P1b) 第一の上限速度パターン、P2 第二の上限速度パターン。
Claims (5)
- 地上側から列車に向けて送信される指示信号に基づいて設定される上限速度パターンと、列車の現在速度と、に基づいて列車制御信号を生成する列車制御システムにおいて、
所定区間の軌道を分割した軌道区間内に設置された信号供給器から発信される第一の指示信号に基づいて設定される上限速度パターンであって、列車が前記所定区間に進入し、前記軌道区間内に設置された信号供給器から発信される第一の指示信号の受信が開始された時点から、前記列車が第一の指示信号を特定するのに要する最遅時間を考慮した所定時間が経過した後に到達する位置から目標停止位置までの距離以下の制御対象区間において所定速度から所定の終端速度まで漸減する第一の上限速度パターンと、
地上子が設置された所定の送信地点において地上側から列車の車上子に向けて送信される第二の指示信号に基づいて設定される上限速度パターンであって、前記地上子は前記所定時間が経過した後に到達する位置よりも前記目標停止位置側である送信地点に設置され、その送信地点から前記目標停止位置までの制御対象区間で所定速度から所定の終端速度まで漸減する第二の上限速度パターンと、が用いられ、
前記送信地点に対応する位置に列車が到来したときに送信される第二の指示信号に基づく前記第二の上限速度パターンが優先的に用いられることを特徴とする列車制御システム。 - 地上側から列車に向けて送信される指示信号に基づいて設定される上限速度パターンと、列車の現在速度と、に基づいて列車制御信号を生成する列車制御システムにおいて、
所定区間の軌道を分割した軌道区間内に設置された信号供給器から発信される第一の指示信号に基づいて設定される上限速度パターンであって、列車が前記所定区間に進入し、前記軌道区間内に設置された信号供給器から発信される第一の指示信号の受信が開始された地点に対し、前記列車が第一の指示信号を特定するのに要する最遅距離を考慮した所定距離先方側に離間した位置から目標停止位置までの距離以下の制御対象区間において所定速度から所定の終端速度まで漸減する第一の上限速度パターンと、
地上子が設置された所定の送信地点において地上側から列車の車上子に向けて送信される第二の指示信号に基づいて設定される上限速度パターンであって、前記地上子は前記所定時間が経過した後に到達する位置よりも前記目標停止位置側である送信地点に設置され、その送信地点から前記目標停止位置までの制御対象区間で所定速度から所定の終端速度まで漸減する第二の上限速度パターンと、が用いられ、
前記送信地点に対応する位置に列車が到来したときに送信される第二の指示信号に基づく前記第二の上限速度パターンが優先的に用いられることを特徴とする列車制御システム。 - 前記第一の上限速度パターンは、パターン開始当初の速度で一定となる定速区間を有し、
前記第二の上限速度パターンの開始当初の速度は、前記第一の上限速度パターンの開始当初の速度と略同じであり、
前記第二の指示信号の送信地点は、第二の上限速度パターンの開始位置が第一の上限速度パターンの前記定速区間内となるような位置に設定されることを特徴とする請求項1または2に記載の列車制御システム。 - 前記第一の指示信号の前に送信される予告信号が受信できなかったときには、第一の上限速度パターンによる列車制御信号を作成せず、列車が所定の速度以下となるように制御することを特徴とする請求項1乃至3のいずれかに記載の列車制御システム。
- 請求項1乃至4のいずれかに記載の列車制御システム用の地上装置であって、第一の指示信号および第二の指示信号を送信する機構を備えた地上装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002099548A JP4132924B2 (ja) | 2002-04-02 | 2002-04-02 | 列車制御システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002099548A JP4132924B2 (ja) | 2002-04-02 | 2002-04-02 | 列車制御システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2003291811A JP2003291811A (ja) | 2003-10-15 |
| JP4132924B2 true JP4132924B2 (ja) | 2008-08-13 |
Family
ID=29240934
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002099548A Expired - Lifetime JP4132924B2 (ja) | 2002-04-02 | 2002-04-02 | 列車制御システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4132924B2 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4723612B2 (ja) | 2008-06-03 | 2011-07-13 | 株式会社日立製作所 | 定位置自動停止制御手段を備えた電気車両の制御装置 |
| JP5307184B2 (ja) * | 2011-05-27 | 2013-10-02 | 株式会社京三製作所 | 車内信号式自動列車制御システム、及び、車内信号式自動列車制御方法 |
| JP5732366B2 (ja) * | 2011-10-06 | 2015-06-10 | 株式会社京三製作所 | 地上装置、車上装置、列車制御システム及び制御方法 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH08130807A (ja) * | 1994-11-01 | 1996-05-21 | Nippon Signal Co Ltd:The | 車上装置、地上装置及び車両制御装置 |
| JP3286934B2 (ja) * | 1996-10-29 | 2002-05-27 | 日本信号株式会社 | パターン式ats装置の信号上位現示情報伝送装置 |
| JPH1169516A (ja) * | 1997-08-14 | 1999-03-09 | East Japan Railway Co | 力行カット方式を用いた自動列車制御装置 |
| JP3369477B2 (ja) * | 1998-07-07 | 2003-01-20 | 三菱電機株式会社 | 自動列車制御装置 |
| JP2000190846A (ja) * | 1998-12-28 | 2000-07-11 | Nippon Signal Co Ltd:The | Ats―p地上装置 |
| JP2000318611A (ja) * | 1999-05-07 | 2000-11-21 | Railway Technical Res Inst | 自動列車停止装置 |
-
2002
- 2002-04-02 JP JP2002099548A patent/JP4132924B2/ja not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| JP2003291811A (ja) | 2003-10-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4087786B2 (ja) | 列車位置検知方法 | |
| US6732023B2 (en) | Train control method and apparatus | |
| JP4128914B2 (ja) | 自動列車停止システム | |
| JP3300915B2 (ja) | 列車制御システム | |
| JP2003011819A (ja) | 軌道車両自動制御システム | |
| JP3342979B2 (ja) | 列車保安制御システム | |
| US12528526B2 (en) | Train control system | |
| JP4197096B2 (ja) | 自動列車制御装置 | |
| JP4832457B2 (ja) | 自動列車制御システム | |
| CN114524001A (zh) | 用于列车定位的方法、系统及存储介质 | |
| JP4172007B2 (ja) | 車上主体型自動列車制御装置 | |
| JP3729748B2 (ja) | 自動列車制御装置 | |
| KR19980083717A (ko) | 자동 열차제어 장치 및 방법 | |
| JP3392916B2 (ja) | ディジタル伝送式自動列車制御装置 | |
| JP2003291811A (ja) | 列車制御システム | |
| JP4025954B2 (ja) | 車上主体型自動列車制御装置 | |
| JP4025955B2 (ja) | 車上主体型自動列車制御装置 | |
| JP2003226240A (ja) | 自動列車制御装置 | |
| JP3968628B2 (ja) | 車上主体型自動列車制御装置 | |
| JP4053959B2 (ja) | 定位置停止制御装置 | |
| AU2019201238B2 (en) | Railway vehicle control method, associated device and system | |
| JPH08130807A (ja) | 車上装置、地上装置及び車両制御装置 | |
| JP3823220B2 (ja) | 自動列車制御装置 | |
| JPH11178122A (ja) | 自動列車制御装置 | |
| JP2003040110A (ja) | 車上主体型自動列車制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050325 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20050325 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20050811 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A821 Effective date: 20050811 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20071002 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20071127 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080122 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080324 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080501 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080602 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110606 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 4132924 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110606 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120606 Year of fee payment: 4 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130606 Year of fee payment: 5 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| EXPY | Cancellation because of completion of term |