JP4133768B2 - 伝動ベルトの振動解析方法及び装置、並びにプログラム - Google Patents
伝動ベルトの振動解析方法及び装置、並びにプログラム Download PDFInfo
- Publication number
- JP4133768B2 JP4133768B2 JP2003396667A JP2003396667A JP4133768B2 JP 4133768 B2 JP4133768 B2 JP 4133768B2 JP 2003396667 A JP2003396667 A JP 2003396667A JP 2003396667 A JP2003396667 A JP 2003396667A JP 4133768 B2 JP4133768 B2 JP 4133768B2
- Authority
- JP
- Japan
- Prior art keywords
- pulley
- belt
- tension
- calculated
- angular velocity
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000004458 analytical method Methods 0.000 title claims description 77
- 230000005540 biological transmission Effects 0.000 title claims description 77
- 238000000034 method Methods 0.000 claims description 37
- 238000006073 displacement reaction Methods 0.000 claims description 25
- 238000004364 calculation method Methods 0.000 claims description 23
- 230000001133 acceleration Effects 0.000 claims description 19
- 238000004804 winding Methods 0.000 claims description 9
- 238000004088 simulation Methods 0.000 description 27
- 238000002474 experimental method Methods 0.000 description 6
- 238000010586 diagram Methods 0.000 description 5
- 238000012545 processing Methods 0.000 description 5
- 238000012360 testing method Methods 0.000 description 5
- 238000007796 conventional method Methods 0.000 description 4
- 238000012937 correction Methods 0.000 description 4
- 238000005516 engineering process Methods 0.000 description 4
- 230000007423 decrease Effects 0.000 description 3
- 238000005259 measurement Methods 0.000 description 3
- 238000005452 bending Methods 0.000 description 2
- 238000013461 design Methods 0.000 description 2
- 230000020169 heat generation Effects 0.000 description 2
- 230000006835 compression Effects 0.000 description 1
- 238000007906 compression Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000000926 separation method Methods 0.000 description 1
- 238000004904 shortening Methods 0.000 description 1
- 230000003068 static effect Effects 0.000 description 1
- 230000008961 swelling Effects 0.000 description 1
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 description 1
Images






Landscapes
- Testing Of Devices, Machine Parts, Or Other Structures Thereof (AREA)
- Measurement Of Mechanical Vibrations Or Ultrasonic Waves (AREA)
- Devices For Conveying Motion By Means Of Endless Flexible Members (AREA)
Description
この振動解析技術は、一般に、振動解析モデルを用いて、伝動ベルト駆動系に加わるベルトの張力、プーリの角加速度、プーリの角速度、ベルト速度、ベルト変位、スリップ率等をできる限り精度良く計算している。そして、振動解析技術により計算した数値を元に、実際の伝動ベルト駆動系の設計を行えるようにしている。

なお、この伝動ベルト駆動系Tでは、プーリ数が6である3気筒エンジンを例としている。
なお、プーリ1とプーリ2の間のスパンをスパン7b、プーリ2とプーリ3の間のスパンをスパン7c、プーリ3とプーリ4の間のスパンをスパン7d、プーリ4とプーリ5の間のスパンをスパン7e、プーリ5とプーリ6の間のスパンをスパン7f、プーリ6とプーリ1の間のスパンをスパン7aとする。そして、ベルト張力とは、スパン(ベルト部分)間のベルト張力のことを意味する。
尚、以下で説明する本実施形態に係る伝動ベルト駆動系の振動解析方法の処理は、コンピュータにおいても同様に、プログラムとしてCPUにより読み出して実行することができる。また、このプログラムは、CD−ROMやFD、MOなどのリムーバブルな記憶媒体に記録しておくことにより、様々なコンピュータの記憶装置にインストールすることが可能である。
また、入力された条件を基に、関連する計算を行う。具体的には、基準レイアウト(初張力時のプーリレイアウト)の計算を行う。基準レイアウトの計算では、オートテンショナのX,Y座標の計算、接触角、ベルト長さ、各スパン長(基準スパン長)などの計算、基準時の張力の計算、各プーリのスリップファクターの計算を行う。ただし、オートテンショナ回りの基準スパン長は、基準レイアウトでのA/Tプーリ(本実施の形態ではプーリ2)前後のスパン長(接線の長さ)と、A/Tプーリ上の巻付け長さと、前後に隣り合う2つのプーリの合算巻付け長さの2分の1とを、合計した長さを初張力時のA/T回りの基準スパン長と定義する。
以下、ステップS6における各ベルト部分のベルト張力の計算について、図2に基づいて、より詳細に説明する。図2は、各ベルト部分のベルト張力の計算の処理の手順を示すフローチャート図である。
オートテンショナ前後のスパンでない場合(ステップS601:NO)、ステップS602において、一般のベルト張力の計算が行われる。一方、オートテンショナ7前後のスパンの場合(ステップS601:YES)、ステップS603においてオートテンショナのベルト張力の計算が行われる。
本実施形態においては、オートテンショナ前後のスパンとは、オートテンショナを形成するプーリ2の隣のスパンであるスパン7b及びスパン7cのことをいう。そして、一般のスパンのスパンとはオートテンショナを形成するプーリ2前後のスパン以外のスパン7a、7d、7e、7fのことをいう。
図5(a)のような単純な2軸の場合を考える。負荷がかかると図5(b)のようにスパンAのベルト張力が増加し、スパンBのベルト張力が低下する。さらに負荷を増加するとスパンBのベルト張力はゼロ近くまで低下する。このような低張力域ではベルトの曲げ剛性が効いていて図5(c)のような直線でなく図5(d)のように膨らんでくる。
しかし、このような膨らみ状態にあっても、ベルトは明白に自然放置状態(ベルトの内部応力が緩和するリング状に復元する状態。)とは異なる状態にある。即ち、この膨らみは略楕円曲線に沿う形状であり、この略楕円形状を維持するためには、ベルトの内部応力に打ち勝つ外力が必要である。なお、リング状態のベルトを略楕円状態に変形させる外力は、一般的にベルトの曲げ応力に対抗する外力といわれる。この外力はベルト張力で与えられるのであるが、本実施の形態にかかる振動解析方法では、駆動プーリに入力される角速度入力(調和関数入力)に対して各従動プーリ軸は角速度変動する。
従って、隣り合う一対のプーリの角速度変動が強制変位入力となって、このスパンのベルト張力を決定する。そして、ベルトの各スパンは図6に示すようなフォークトモデルを仮定して、このベルト張力を計算する。
具体的には次式によりベルト張力を計算する。
具体的には、次式によりベルト張力を計算する。
即ち、ステップS602またはステップS603で計算したベルト張力Tiが予め定めた値Tspより小さい場合、次式により、ベルト張力を補正する。
まず、長さの異なる4リブのVリブベルトを用い、駆動プーリと従動プーリの2軸からなる走行試験機のプーリ径が夫々Φ60及びΦ120である2台の走行試験機に上記長さの異なるリブ数4のリブベルトを取り付けて実験を行った。
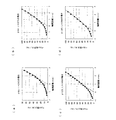
負荷は無負荷とし、実験方法は2000rpmで回転中に軸間距離を逐次変化させて軸間力との関係をとり、軸間距離は移動側軸受け箱の移動量をダイアルゲージで軸間力はロードセルにて測定した結果を図7(a)〜(d)に示す。
図7(a)〜(d)で、縦軸は測定された軸間力を2で割りさらにリブ数4で割って1リブあたりのベルト張力に直したものである。また、横軸は軸間距離の変化量であるが、実験データの直線部分を外挿し、ベルト張力がゼロ(X軸)と交わる点を0としたものである。なお、図中の点(●)は実験データであり、実線は後述する補正曲線である。
4つの実験では、いずれもベルト張力が36N/リブ以下で直線から外れていくことがわかる。この外れはじめるベルト張力をTspとし、それ以下では補正が必要となる。この補正式にはいろいろ考えられるが、以下では単純な指数関数式にて近似する方法を説明する。
Aを断面積、Eを弾性係数、Lを基準長さとすると、図8の応力(張力)−歪み(伸び)の関係式から次の関係が成立する。なお、X0,Tsp,AE/Lは与条件(実験データ)によって決まる定数である。
Tsp=(AE/L)×X0 (式1)
Tsp−Ta=(AE/L)×Xa (式2)
この式1と式2を整理すると、
X0−Xa=Ta×(L/AE) (式3)
X0=Tsp×(L/AE) (式4)
となる。
最後に、T=Tsp×exp((X0−Xa)/X0−1)と、式3、式4から、伸びX=(X0−Xa)のときの張力Tを計算すると、
T=Tsp×exp(Ta/Tsp−1)
となり、ベルト張力を補正する上述の式が導かれる。
以下、ステップS7における各プーリの角加速度及び角速度の計算について、図3に基づいて、より詳細に説明する。図3は、各プーリ及びA/Tアームの角加速度及び角速度の計算の処理の手順を示すフローチャート図である。
具体的には、各補機プーリの慣性モーメントと、補機プーリに加えられる定常トルクと、ルンゲクッタギルの微分方程式の解法と、次式を用いて、角加速度を計算する。尚、各補機プーリの角速度は、次式により求めた角加速度にステップ幅H時間のルンゲクッタ法を適用して計算する。
具体的には、本実施の形態において、ベルト7によるプーリ2への荷重の大きさと方向、及びオートテンショナのアームの長さ、アーム角度などの幾何学的関係から、ベルト張力によるオートテンショナのアームにかかるトルクが求められる。
具体的には、次式によりPPを計算する。
一方、オートテンショナ(A/T)がとまった瞬間がないと判断された場合(ステップS705:NO)は、ステップS706において、オートテンショナ(A/T)の角加速度及び角速度を計算する。
具体的には、次式によりオートテンショナの角加速度を計算する。尚、オートテンショナのアームの角速度は、次式により求めた角加速度にステップ幅H時間のルンゲクッタ法を適用して計算する。
具体的には、次式のスリップ率関数により、スリップ率を計算する。
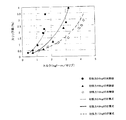
図9中、△印はα=61°の実験値であり、●印はα=86°の実験値である。そして、図10中、△印は初張力24kgfの実験値であり、●印は初張力48kfgの実験値であり、◇印は初張力72kgfの実験値である。
図9中、点線はα=61°のシミュレーション結果であり、実線はα=86°のシミュレーション結果である。そして、図10中、実線は24kgfのシミュレーション結果であり、太線は初張力48kfgのシミュレーション結果であり、点線は初張力72kgfのシミュレーション結果である。
具体的には、次式により、ベルト速度を計算する。ベルト変位は、次式により求めたベルト速度にステップ幅H時間のルンゲクッタ法を適用して計算する。
本実施例で用いた伝動ベルト駆動系は、上述した図4に示す伝動ベルト駆動系Tである。尚、実際には、伝動ベルト駆動系Tにおいて、プーリ1〜6のプーリ径を、それぞれ、φ130mm、φ80mm、φ110mm、φ55mm、φ80mm、φ115mmとし、駆動プーリ1の回転数を900rpm、ACGプーリ4を無負荷として振動解析の実験を行った。
図11に示すように、実験データと比較すると、従来技術を適用したシミュレーション結果は最大ベルト張力が高くなっており、又、時間遅れが生じている。これに対して、本発明を適用したシミュレーション結果はほぼ一致する。従って、本発明は、振動解析モデルを用いて伝動ベルト駆動系Tの振動解析を精度良く行えることがわかる。
図12に示すように、実験データと比較すると、従来技術を適用したシミュレーション結果は大きくはずれており、本発明を適用したシミュレーション結果はほぼ一致する。従って、本発明は、振動解析モデルを用いて伝動ベルト駆動系Tの振動解析を精度良く行えることがわかる。
図13に示すように、クランクプーリ1と比較したACGプーリ4のプーリ角速度のシミュレーション結果から、本発明は振動解析モデルを用いて伝動ベルト駆動系Tの振動解析を精度良く行えることが分かる。
ここで、図11に示すように、I/Dプーリ5の両側ベルト部分(スパン7e、7f)についてのベルト張力がゼロ近くまで下がっている時間がある。また、図13に示すように、ACGプーリ4のプーリ角速度が下がっている(減速している)部分がある。そして、図14に示すように、A/Cプーリ6にはプラスの負荷がかかっており、A/Cプーリのプーリ角速度はベルト速度に対して小さくなり、A/Cプーリ6とベルト7の間スリップ率はプラスとなるが、図14のシミュレーション結果も同様の結果となっている。一方で、ACGプーリ5にはベルトの減速に伴いマイナスの負荷トルクが作用するため、ACGプーリ5とベルト7の間のスリップ率はマイナスとなるが、図14のシミュレーション結果も同様の結果となっている。従って、本発明は、振動解析モデルを用いて伝動ベルト駆動系Tの振動解析を精度良く行えることがわかる。
2 従動プーリ(A/Tプーリ)
3 従動プーリ(W/Pプーリ)
4 従動プーリ(ACGプーリ)
5 従動プーリ(I/Dプーリ)
6 従動プーリ(A/Cプーリ)
7 伝動ベルト
7a スパン(ベルト部分)
7b スパン(ベルト部分)
7c スパン(ベルト部分)
7d スパン(ベルト部分)
7e スパン(ベルト部分)
7f スパン(ベルト部分)
T 伝動ベルト駆動系
Claims (6)
- 少なくとも駆動及び従動プーリからなるプーリと、これらに巻き掛けられた伝動ベルトとを備えた伝動ベルト駆動系の縦方向の振動を解析するのに際し、前記各プーリと当該各プーリと隣り合ったプーリとの間のベルト部分をフォークトモデルによりモデル化した振動解析モデルを用い、前記駆動プーリの角速度と、前記駆動プーリ以外の前記各プーリの角速度と、前記各プーリのベルト速度及びベルト変位と、前記各ベルト部分のベルト張力と、前記各プーリとベルト間のスリップ率と、を、収束条件を満たすまでステップ幅Hで繰り返し計算する伝動ベルトの振動解析方法であって、
前記駆動プーリの角速度は、前記駆動プーリが備えるクランク軸の回転を模擬した調和関数を含んだ計算式から計算し、
前記各ベルト部分のベルト張力は、前記駆動プーリを含む各プーリのベルト速度と各プーリのベルト変位とを前記フォークトモデルに適用して計算し、
前記駆動プーリ以外の前記各プーリの角速度は、前記各ベルト部分のベルト張力と前記各プーリの負荷トルクと前記各プーリの回転慣性モーメントとから計算した前記各プーリの角加速度にステップ幅Hのルンゲクッタ法を適用して計算し、
前記各プーリ上のスリップ率は、前記各ベルト部分のベルト張力を変数とする所定のスリップ率関数から計算し、
前記各プーリのベルト変位は、前記各プーリ上のスリップ率と前記各プーリの角速度から計算した前記各プーリのベルト速度にステップ幅Hのルンゲクッタ法を適用して計算することを特徴とする伝動ベルトの振動解析方法。 - 前記スリップ率関数は、スリップ率S、定数K、プーリ半径R、摩擦係数μ、ベルト巻付け角度α、緊張側張力Tt、弛み側張力Tsとしたときに、
- 前記収束条件は、
前記ステップ幅Hの繰返し時間が前記調和関数の変動周期に相当する時間経過する度に生成した前記ベルト張力の時系列データ群について、n番目の時系列データ群とn−1番目の時系列データ群とを同時刻のステップ点で比較した差異が所定の判定値以下となること
であることを特徴とする請求項1又は2に記載の伝動ベルトの振動解析方法。 - 前記収束条件は、所定の判定値をαとし、緊張側張力Tt、弛み側張力Tsとしたときに、
|Tt(n)/Ts(n)−Tt(n−1)/Ts(n−1)|<α
と定義されることを特徴とする請求項3に記載の伝動ベルトの振動解析方法。 - 少なくとも駆動及び従動プーリからなるプーリと、これらに巻き掛けられた伝動ベルトとを備えた伝動ベルト駆動系の縦方向の振動を解析するのに際し、前記各プーリと当該各プーリと隣り合ったプーリとの間のベルト部分をフォークトモデルによりモデル化した振動解析モデルを用い、前記駆動プーリの角速度と、前記駆動プーリ以外の前記各プーリの角速度と、前記各プーリのベルト速度及びベルト変位と、前記各ベルト部分のベルト張力と、前記各プーリとベルト間のスリップ率と、を、収束条件を満たすまでステップ幅Hで繰り返し計算する伝動ベルトの振動解析装置であって、
前記駆動プーリの角速度は、前記駆動プーリが備えるクランク軸の回転を模擬した調和関数を含んだ計算式から計算し、
前記各ベルト部分のベルト張力は、前記駆動プーリを含む各プーリのベルト速度と各プーリのベルト変位とを前記フォークトモデルに適用して計算し、
前記駆動プーリ以外の前記各プーリの角速度は、前記各ベルト部分のベルト張力と前記各プーリの負荷トルクと前記各プーリの回転慣性モーメントとから計算した前記各プーリの角加速度にステップ幅Hのルンゲクッタ法を適用して計算し、
前記各プーリ上のスリップ率は、前記各ベルト部分のベルト張力を変数とする所定のスリップ率関数から計算し、
前記各プーリのベルト変位は、前記各プーリ上のスリップ率と前記各プーリの角速度から計算した前記各プーリのベルト速度にステップ幅Hのルンゲクッタ法を適用して計算することを特徴とする伝動ベルトの振動解析装置。 - 少なくとも駆動及び従動プーリからなるプーリと、これらに巻き掛けられた伝動ベルトとを備えた伝動ベルト駆動系の縦方向の振動を解析するのに際し、コンピュータに、前記各プーリと当該各プーリと隣り合ったプーリとの間のベルト部分をフォークトモデルによりモデル化した振動解析モデルを用い、前記駆動プーリの角速度と、前記駆動プーリ以外の前記各プーリの角速度と、前記各プーリのベルト速度及びベルト変位と、前記各ベルト部分のベルト張力と、前記各プーリとベルト間のスリップ率と、を、収束条件を満たすまでステップ幅Hで繰り返し計算させるためのプログラムであって、
前記駆動プーリの角速度は、前記駆動プーリが備えるクランク軸の回転を模擬した調和関数を含んだ計算式から計算し、
前記各ベルト部分のベルト張力は、前記駆動プーリを含む各プーリのベルト速度と各プーリのベルト変位とを前記フォークトモデルに適用して計算し、
前記駆動プーリ以外の前記各プーリの角速度は、前記各ベルト部分のベルト張力と前記各プーリの負荷トルクと前記各プーリの回転慣性モーメントとから計算した前記各プーリの角加速度にステップ幅Hのルンゲクッタ法を適用して計算し、
前記各プーリ上のスリップ率は、前記各ベルト部分のベルト張力を変数とする所定のスリップ率関数から計算し、
前記各プーリのベルト変位は、前記各プーリ上のスリップ率と前記各プーリの角速度から計算した前記各プーリのベルト速度にステップ幅Hのルンゲクッタ法を適用して計算することを特徴とするプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003396667A JP4133768B2 (ja) | 2003-11-27 | 2003-11-27 | 伝動ベルトの振動解析方法及び装置、並びにプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003396667A JP4133768B2 (ja) | 2003-11-27 | 2003-11-27 | 伝動ベルトの振動解析方法及び装置、並びにプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2005156394A JP2005156394A (ja) | 2005-06-16 |
| JP4133768B2 true JP4133768B2 (ja) | 2008-08-13 |
Family
ID=34722036
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003396667A Expired - Fee Related JP4133768B2 (ja) | 2003-11-27 | 2003-11-27 | 伝動ベルトの振動解析方法及び装置、並びにプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4133768B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3006231U (ja) * | 1994-01-18 | 1995-01-24 | 株式会社アイールインターナショナル | 寝 具 |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4867458B2 (ja) * | 2006-04-25 | 2012-02-01 | 日産自動車株式会社 | オートテンショナ設計システムおよびオートテンショナ設計方法 |
| JP4839242B2 (ja) * | 2007-02-15 | 2011-12-21 | 株式会社リコー | 転写ベルト駆動機構のモデル化方法及びそのモデル化方法を用いた制御系の設計支援方法 |
| JP4858265B2 (ja) * | 2007-03-28 | 2012-01-18 | マツダ株式会社 | ベルト伝達機構の解析方法 |
| JP2010033427A (ja) * | 2008-07-30 | 2010-02-12 | Yokohama Rubber Co Ltd:The | 粘弾性体のシミュレーション方法およびシミュレーション装置 |
| JP5920203B2 (ja) * | 2012-12-21 | 2016-05-18 | トヨタ自動車株式会社 | 変速機の部品の試験装置及び方法 |
| CN109002652B (zh) * | 2018-08-22 | 2023-06-16 | 奥克斯空调股份有限公司 | 一种空调室外机的模态分析方法 |
| TWI891941B (zh) * | 2020-11-26 | 2025-08-01 | 日商發那科股份有限公司 | 張力推定裝置、壽命評價裝置及機器人系統 |
-
2003
- 2003-11-27 JP JP2003396667A patent/JP4133768B2/ja not_active Expired - Fee Related
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3006231U (ja) * | 1994-01-18 | 1995-01-24 | 株式会社アイールインターナショナル | 寝 具 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2005156394A (ja) | 2005-06-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Abrate | Vibrations of belts and belt drives | |
| US12044594B2 (en) | Abnormality diagnostic method and abnormality diagnostic device for rolling bearing | |
| Ulsoy et al. | Design of belt-tensioner systems for dynamic stability | |
| JP3851223B2 (ja) | 伝動ベルトの振動解析方法及び装置、並びにプログラム | |
| JPH10274558A (ja) | 回転機器の異常診断方法およびその装置 | |
| JP2005156394A (ja) | 伝動ベルトの振動解析方法及び装置、並びにプログラム | |
| CN114060483B (zh) | 用于具备动力传递装置的车辆的装置 | |
| CN103363096A (zh) | 用于带式无级变速器的异常判定装置 | |
| JP2960648B2 (ja) | ベルトの荷重分担予測方法 | |
| Long et al. | Method for estimating vibration responses of belt drive systems with a nonlinear tensioner | |
| Cepon et al. | Validation of a flexible multibody belt-drive model | |
| US6882945B2 (en) | Method, apparatus, and program for estimating noise generation for a synchronous belt | |
| JP4520718B2 (ja) | ねじり振動解析方法及びそのプログラム | |
| JP2003049905A (ja) | 有限要素法解析を用いた伝動ベルトの荷重分担予測方法及び装置、並びにプログラム | |
| JP2001311456A (ja) | 伝動ベルト駆動系の振動解析方法及び設計支援方法 | |
| JP4995687B2 (ja) | ベルト鳴きの評価方法及び装置、並びにプログラム | |
| US20050216240A1 (en) | Design method for belt transmission system | |
| Lin et al. | Analysis for dynamic performances of engine front end accessory drive system under accelerating condition | |
| JP2003098041A (ja) | エンジン補機駆動用ベルト装置の性能評価方法 | |
| Rengaraj | Design optimisation of auxiliary belt-drives in heavy-duty vehicle engines using HEEDS MDO | |
| JP3881722B2 (ja) | ベルトの設計支援方法及び設計支援装置 | |
| JP2868995B2 (ja) | ベルトの設計支援方法及び設計支援装置 | |
| Rodriguez et al. | A comprehensive and efficient model of belt-drive systems | |
| Villegas-Jiménez et al. | Computational Analysis of a Serpentine Pulley-Belt System | |
| Yin et al. | Modeling and Analysis of Front End Accessory Drive System with Overrunning Alternator Decoupler |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20061017 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20080418 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080507 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080602 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110606 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 4133768 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120606 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130606 Year of fee payment: 5 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |