JP4136417B2 - 位置検出装置 - Google Patents
位置検出装置 Download PDFInfo
- Publication number
- JP4136417B2 JP4136417B2 JP2002092766A JP2002092766A JP4136417B2 JP 4136417 B2 JP4136417 B2 JP 4136417B2 JP 2002092766 A JP2002092766 A JP 2002092766A JP 2002092766 A JP2002092766 A JP 2002092766A JP 4136417 B2 JP4136417 B2 JP 4136417B2
- Authority
- JP
- Japan
- Prior art keywords
- signal
- moving body
- pen
- distance measurement
- time
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Measurement Of Velocity Or Position Using Acoustic Or Ultrasonic Waves (AREA)
Description
【発明の属する技術分野】
本発明は位置検出装置に係り、特にコンピュータ等に対して座標情報を入力するために用いられる座標入力装置に適用可能な位置検出装置に関する。
【0002】
【従来の技術】
コンピュータに対して座標情報を入力するための座標入力装置(ポインティングデバイス)としては、マウス、トラックボール、磁気式、感圧式タブレット等が知られている。
【0003】
この中で操作性及び精度の観点から優れているものが磁気式、感圧式タブレットである。これはペンタイプの移動体で磁気式又は感圧式のセンサー平面をなぞると、そのなぞられたセンサー平面上の座標位置が感知され、その位置情報が電気信号として出力されるものである。
【0004】
【発明が解決しようとする課題】
この磁気式、感圧式タブレットは上記の如く優れた特性を有するが、書込み操作範囲は付属のセンサー平面内に限られている。この書込み操作範囲を拡げようとすればセンサー平面を構成する装置として大型のものを用意する必要があり、その場合センサー平面装置の価格が増加すると共に同平面装置を収納するための広いスペースも必要となる。
【0005】
本発明は上記問題点に鑑み、磁気式、感圧式タブレット同様の優れた操作性及び精度を持ち、更に書き込み操作範囲を限定せずに広く取ることが可能で応用範囲が広い座標入力装置に適用可能な位置検出装置を提供することを目的とする。
【0006】
【課題を解決するための手段】
本発明は、接触を検出する手段と、断続的に互いに伝播速度の異なる同期信号と距離計測信号とを発信する手段とを有する移動体と、これら同期信号と距離計測信号とを受信し、それらの受信タイミングの差から前記移動体から所定の複数の固定位置の各々に至るまでの当該距離計測信号の夫々の伝播距離を算出る手段と、これら複数の伝播距離及び上記複数の固定位置の相互位置関係から前記移動体の位置を算出する手段と、前記移動体の接触面に対する接触のストロークによる距離計測信号のうち、当該ストロークの最初に発信される信号によるデータを無視する手段とを有する位置検出装置であって、前記最初に発信される信号によるデータを無視する手段は、前回のストロークの終了を、断続的に発信される同期信号の発信間隔の乱れを検出することによって判断する構成の位置検出装置である。
参考例1では、移動体から互いに伝播速度の異なる同期信号と距離計測信号とを断続的に発信し、その受信タイミングの差からその距離計測信号の異なる固定位置迄の伝播距離を算出し、これら固定位置の間の距離と上記夫々の算出伝播距離から当該移動体の位置を算出する構成を有し、更に断続的な距離計測信号の発信開始タイミングを所定時間遅延させる手段を設けた。
【0007】
参考例1の構成によれば、前記距離計測信号を超音波等の音波信号とした場合であっても、移動体と接触面との接触時に発生する衝突音とこの距離計測信号とを明確に区別可能である。即ち、同衝突音は移動体と接触面との接触時に時間遅れ無しに発生し伝播されるのに対し、上記距離計測信号は所定時間遅延された後に伝播される。したがって不自然に早いタイミングで受信される音波を位置検出演算の適用除外とすることにより、上記衝突音を距離計測信号と誤判断してこれを位置検出演算に適用することによって誤った位置検出を行ってしまうような事態を防止可能である。
【0008】
【発明の実施の形態】
以下、図面と共に本発明の実施の形態について説明する。
【0009】
本発明の実施例或いは参考例は、コンピュータ等に座標情報を入力するための座標入力装置であって、ペン型移動体の座標位置を以下の如く求める。即ち、移動体が発する超音波の伝搬時間を計測することによって同移動体への距離を計測し,三角測量法によりその座標位置を求める。この構成により、例えば机上に置いた紙原稿に対する当該ペン型移動体による手書き文字を、そのままコンピュータ等へ入力することが可能となる。
【0010】
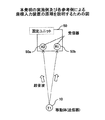
図1にその原理を示す。即ち、ペン型移動体10は超音波送信機を内蔵しており、同移動体10の超音波送信機から発せされた超音波を固定ユニット50内の複数の受信機50a,50bで受信し、各々で受信した時刻と同超音波がペン型移動体10から発信された時刻との差、即ち超音波の伝播時間を計測することによってペン型移動体10と複数の受信機50a,50bとの夫々の距離(伝播距離)を算出する。そしてこれら算出距離と予め測定されている受信機50a,50b間の距離とによって、周知の三角測量法によってペン型移動体10の座標位置を算出する。
【0011】
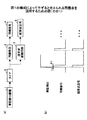
尚、上記距離計算では,超音波の伝搬時間に超音波の音速を乗ずることでその間の距離を得ることが可能である。又、この伝搬時間は,図2(a)に示す同期手段3から得られる送信タイミングから各受信機50a,50bにおける超音波の受信タイミング迄の時間として求める。
【0012】
ここでペン型移動体10には,図2(a)に示す如く、操作者、即ち筆記者のペン型移動体10による筆記動作を検出するための機構,例えば感圧スイッチ1が設けられ,机上の紙面等の筆記面に同ペン型移動体10のペン先端が接触すると同スイッチ1がオンされる。スイッチ1がオンされると,同スイッチ1が上記筆記面から離されてオフされる迄の間、タイマ2による所定の時間間隔で上記送信機5から超音波の送信が行われる(図2(a)中、符号6)。
【0013】
この際,上記超音波の送信に合わせて,同期手段3により,受信側の固定ユニット50に対し、同期タイミングを示す同期信号が伝達される(図2(a)中、符号4)。なお、この同期信号として、例えば赤外線等の発光による光信号を適用することにより、その伝播時間は超音波信号の伝播時間に対して無視出来る程度に短くすることが可能である。
【0014】
ここで、図2(b)に示す如く、上記筆記検出機構1によって筆記を検出すると同時に超音波の送信を行う場合について考える。この場合、タイマ2の機能により、同図に示すごとく、上記同期信号と超音波信号とがタイマ2で規定される所定周期で断続的に発信される。
【0015】
ところでペン型移動体10で筆記動作を行う場合,そのペン先と筆記面との間の接触時に双方間の硬さ関係に依存する態様で衝突音が発生する。この衝突音は数十kHzの超音波成分を持つものである場合がある。また,ペン型移動体10の構造や周囲環境等により,当該衝突音の残響が数ms程度継続する場合がある(図3)。このため,固定ユニット50において本来検出すべき送信機5から発せられた超音波ではなく,この衝突音による超音波を検出し、その結果座標位置を誤検出してまう可能性がある。
【0016】
尚、ここで図3に示される如く、衝突音と正規の超音波信号との発生間に時間差Δtが生ずる要因としては、主に上記筆記検出機構1としての感圧スイッチの動作時間、超音波駆動回路(送信機)5の回路動作時間等が考えられる。
【0017】
上記衝突音による誤検出の問題を解決するため、参考例1では、図5に示す如く、筆記検出機構1と同期手段3,超音波の送信機構5との間に遅延回路11を設ける。問題となる衝突音は,操作者による筆記動作における各ストロークの最初,つまり,筆記面にペン型移動体10のペン先が接触する最初の時点で発生する。そこで本参考例では,筆記検出機構1における筆記検出後に上記遅延回路11により所定の時間間隔T(図4参照)を設け,その時間の経過後に送信機構5によるタイマ2を介した断続的な超音波の送信を実施する構成としている。このようにして上記衝突音やその残響が自然消滅する迄の間,筆記検出後の待ち時間が設定されているため,超音波の誤検出が防止可能である。
【0018】
即ち、参考例1の場合、スイッチ1により筆記の検出を行い,その後遅延回路11により,所定の時間間隔T遅延させる。この場合の時間間隔Tは予め衝突音や残響時間を測定した結果(例えば数ms)により設定される。上記遅延後,スイッチ1によるペン型移動体10と筆記面との間の接触状態の検出による筆記終了を検出する迄の間、タイマー2により所定の間隔(周期)で超音波の送信が断続的に繰り返される。この参考例の場合,同期手段3として赤外光発光手段を用い,赤外LEDの発光により同期信号が伝達される。但し,同期手段3は,これに限らず,移動体10と固定ユニット50とを有線で接続し,電気信号として直接伝達される方式でもかまわない。
【0019】
次に本発明の実施例について説明する。衝突音の影響を受けてもそれを操作者に意識させないようにすることが出来れば衝突音の影響を見掛け上無くすことが可能である。即ち、操作者によるペン型移動体10による筆記動作の各ストロークの終了を検出し、その直後に始まる次ストロークの初回座標検出データを使用しない(無視する)構成とすればよい。これは前述の如く、問題となっている衝突音が、筆記動作の各ストロークの最初の時点にのみ発生する事実を利用した手法である。
【0020】
この実施例の場合、上記ストローク終了の検出は、具体的には、例えば,断続的に一定周期で送信される超音波の送信繰り返し周波数を検出し,繰り返し周波数(50乃至100,200Hz程度)の周期が所定のものであるか否かを判定することによってなされる。即ち、図5に示す如く同期信号のタイマ2を介した断続的且つ周期的生成はスイッチ1によるペン型移動体10と筆記面との接触検出によって開始され、以降接触が継続する間継続する。したがって、筆記動作のストロークの終了によって上記スイッチ1による接触検出が途切れることによって、上記同期信号の断続的且つ周期的生成も途切れることになる。その結果、次の筆記動作のストロークが始まることによって次の同期信号の断続的且つ周期的生成が開始されるまでの間、比較的長い間が空くことになる。したがってこの間が空く状態を同期信号受信(即ち同期パルス受信)の周期の乱れとして検出することが可能である。
【0021】
図6は,上記実施例による方法の動作を示す。即ち、ストロークの終了を検出して,次ストロークの最初の時点における計測値を無視する。具体的にはストロークの終了の検出を以下のごとくに行う,即ち、移動体10からの同期信号が送られてくる時間間隔を計測し(ステップS11,S12)、その計測結果が同期信号送信の所定の繰り返し周期と一致しない場合(ステップS13のNo),当該ストロークが終了し,次ストロークが開始された判断し、その場合超音波信号受信による移動体10の座標計算を行わずにステップS11に戻る。
【0022】
逆に同期信号の検出周期が所定の値であることが判断されると(ステップS13のYes)、上記実施例及び各参考例にて説明した如く、同期信号と超音波信号との間の受信検出タイミングの差から三角測量法によってペン型移動体10の座標計算を行う(ステップS14)。
【0023】
又、図6に示す構成により、外乱光等によるノイズを同期信号として誤検出し得る場合であっても、その場合同期パルス受信周期の乱れとして検出することによって当該計測値を位置算出に適用しないようにすることで対処可能である。
【0024】
次に図7と共に、参考例2について説明する。この参考例では、上述の如く上記衝突音はあくまで筆記ストロークの初期時点のみで発生するという事実を利用し、各筆記ストロークの初期時点を検出し、その時点における計測値を無視する構成を有する。
【0025】
具体的には、送信側であるペン型移動体10から筆記動作のストロークの終了を固定ユニット50側に伝達することにより、固定ユニット50側でそれを受け取り上記衝突音と正規の超音波信号との区別を行う。このストローク終了の伝達は同期信号で行う。
【0026】
本参考例では,上記各参考例及び実施例同様、同期手段3として,赤外光発光手段を利用する。このとき,予め発光可能な赤外光のパルス幅を2種類(ペンon信号/ペンoff信号、図7(c)参照)用意することにより,ストロークの終了(ペンoff)を伝達可能である。一方,固定ユニット50においては,ペンon/offによる初期flagを設ける。このフラグにより,ストロークの最初の時点か否かを判定し,最初の時点であれば、この時点の計測値を無視する。
【0027】
即ち、図7(a)において、移動体10側でスイッチ1の出力からペン先の接触が検出されると(ステップS21のYes)、上記2種類の同期信号のうちのペンon信号が適用されて送信される(ステップS22)。そして同時に超音波信号も発信される(ステップS23)。そしてタイマ2の機能による繰り返し周期が経過したと判断されると(ステップS24のYes)ステップS21に戻り、ペン先接触有無を判断する動作から再開される。
【0028】
ここでステップS21にてペン先接触の終了が検出されると(No)、ステップS25にて上記2種類の同期信号のうちのペン先非接触検出時の信号であるペンoff信号を既に発信済みか否かを判断する。未発信の場合(Yes),ステップS26にて上記ペンoff信号を発信する。他方発信済みの場合(No)にはステップS21に戻る。このようにしてペン型移動体10が筆記面から離間されている間に繰り返してぺんoff信号が発信されることを防止する。
【0029】
他方受信側の固定ユニット50では、図7(b)に示す如く、ステップS31にて同期信号を検出すると(Yes)、その信号がペンoff信号か否かを判断し(ステップS32)、ペンoff信号の場合(Yes)、上記初期flagを立て(ステップS33)、その時点の計測値は無視してステップS31に戻る。他方ステップS32の判断がペンoff信号でない場合(No)、ステップS34でペンon信号か否かを判断し、ペンon信号であった場合(Yes)、次にステップS35にて初期flagが立っているか否かを判断し、立っていれば(Yes)その時点の計測値を無視し、ステップS31に戻る。もし立っていなければ(No)、ステップS37にてその時点の計測値を使用して上述の如く三角測量法によって移動体10の座標計算を行う。
【0030】
このように参考例2によれば、ペンoff検出時に初期flagを立て、ペンon検出後一旦初期flagをクリアし、次の同期信号検出時から座標計算を実施する。その結果筆記ストロークの初期段階における計測値は無視される。尚、上記の如くタイマ2による同期信号及び超音波信号の繰返し周波数は50乃至200Hzであるため、このように筆記ストローク初期の数回分のデータが無視されても手書き文字等の筆記ストローク検出には支障は無い。
【0031】
次に参考例3について説明する。本参考例では、上記衝突音と正規の超音波信号とを区別する手段を固定ユニット50に設けることで,衝突音と正規超音波信号との間の誤検出を防止する。具体的には、上記衝突音は一般に比較的多数の周波数成分を含むが,他方ペン型移動体10から発信される超音波信号はその周波数が固定値である。そこで,受信音波の周波数成分を解析することで,衝突音と正規超音波信号との区別を行うことが可能である。
【0032】
図8は,この参考例3による受信側、即ち固定ユニット50の動作を示す。ここで、例えばゼロクロス検出等の手法により、受信した音波の周期を計測する(ステップS51、S52,S53)。この周期がペン型移動体10から送信される超音波信号の所定の周期と異なる場合(ステップS54のNo),その受信音波を無視し,正規超音波信号(パルス)を待つ(ステップS56)。他方受信音波の周期が上記所定の周期と一致した場合(S54のYes)、当該受信音波を正規の超音波信号と判断し、これを使用して上記の如く三角測量法によるペン型移動体10の座標計算処理を行う(ステップS55)。
【0033】
図9は上述の参考例3による受信側(固定ユニット50側)の構成を示す。同図において超音波受信器50a、50b以降の回路は同様であるため、超音波受信器50aの側についてのみ説明する。受信器51aの出力は入力アンプ51aに入力され、ここで増幅された検出信号を超音波受信タイミング、即ち超音波信号の伝播時間を測定するため、並びに受信音波の周期測定のために利用する。即ち当該アンプ出力は伝播時間測定用のコンパレータ53aと受信音波の1/2周期を測定するためのコンパレータ52aの双方に入力される。
【0034】
伝播時間の測定に関しては、赤外PD(同期信号検出器)50cからの入力でタイマ59aを起動(start)し、コンパレータ53aの出力によって同タイマ59aを停止(stop)させることによって計測する。このタイマ59aによって計測された時間T1を超音波信号の伝播時間とする。上記コンパレータ53aは所定の閾値を有し、当該閾値を超えるレベルの音波が受信された際に出力を発生する。この閾値は、外乱音波等のノイズによる音波の検出を防止し得る程度のレベルに設定する。
【0035】
他方受信音波の1/2周期測定に利用するコンパレータ52aはゼロクロスコンパレータであり、この出力を立ち上がりエッジ検出回路55a及び立ち下がりエッジ検出回路56bの双方に入力する。ここでゼロクロスコンパレータ52aはノイズ等により頻繁にパルスを発生するため、上記伝播時間測定用のコンパレータ53a出力をFF(フリップフロップ)で受けた信号をマスクとして利用する。即ち、立ち上がり,立ち下がりエッジ検出回路55a、55bの出力とのANDをとることで余分なノイズ分をマスクする。
【0036】
この立ち上がりエッジ検出回路55aのマスク出力によってタイマ60aを起動(start)し、立ち下がりエッジ検出回路56aのマスク出力によってタイマ60aを停止(stop)させる。このようにして得られる時間T2が受信音波のゼロクロス間隔、即ち1/2周期に相当する。(なお同図では立ち上がりエッジでタイマ起動、立ち下がりエッジで同停止としているが、同起動、停止に用いる信号は, 逆でもよい。)
即ち、図9の回路において、コンパレータ53a及びタイマ59aによる回路は赤外PD50cで受信された同期信号の受信タイミングから超音波受信器50aによって受信された超音波信号の受信タイミング迄の時間差T1(即ち上記「伝播時間」)を計測し、対応するコンパレータ53b及びタイマ59bによる回路から得られる他系統の時間差T3とから上記三角測量法によって座標計算を行うための回路部分である。この構成により、所定のレベルを有し、且つ所定の周期を有する音波が正規の超音波信号として検出され、ペン型移動体10の座標位置計算に適用される。
【0037】
他方、コンパレータ52a、立ち上がりエッジ、立ち下がりエッジ検出回路55a,56a、AND回路57a,58a、及びタイマ60aによる回路は、受信信号レベルがゼロレベルを上方向、下方向に交叉する度毎にタイマ60aを起動、停止することによって受信音波の音波周期(例えば80kHz等に相当する周期)を計測するための回路部分である。
【0038】
本発明は以下の付記に記載の構成を含む。
【0039】
(付記1)
接触を検出する手段と、互いに伝播速度の異なる同期信号と距離計測信号とを断続的に発信する手段とよりなる移動体と、
これら同期信号と距離計測信号とを受信し、それらの受信タイミングの差から前記移動体から所定の複数の固定位置の各々に至るまでの当該距離計測信号の夫々の伝播距離を算出する手段と、
これら複数の伝播距離及び上記複数の固定位置の相互位置関係から前記移動体の位置を算出する手段と、
上記距離計測信号を発信する手段によって断続的に発信される距離計測信号の発信開始時間を所定時間遅延させる手段とよりなる位置検出装置。
【0040】
(付記2)
上記距離計測信号は超音波信号よりなり、
上記所定時間は上記移動体と接触面との接触時に発生する衝突音の残響が自然消滅する迄に経過する時間によって決定される構成の付記1に記載の位置検出装置。
【0041】
(付記3)
接触を検出する手段と、互いに伝播速度の異なる同期信号と距離計測信号とを断続的に発信する手段とよりなる移動体と、
これら同期信号と距離計測信号とを受信し、それらの受信タイミングの差から前記移動体から所定の複数の固定位置の各々に至るまでの当該距離計測信号の夫々の伝播距離を算出する手段と、
これら複数の伝播距離及び上記複数の固定位置の相互位置関係から前記移動体の位置を算出する手段と、
前記移動体の接触面に対する接触のストロークによる距離計測信号のうち、当該ストロークの最初に発信される信号によるデータを無視する手段とよりなる位置検出装置。
【0042】
(付記4)
上記最初に発信される信号によるデータを無視する手段は、前回のストロークの終了を、断続的に発信される同期信号の発信間隔の乱れを検出することによって判断する構成の付記3に記載の位置検出装置。
【0043】
(付記5)
前記移動体は接触ストロークが途切れたことを送信する手段を有し、
前記最初に発信される信号によるデータを無視する手段は、当該ストローク途切れ検出手段からの検出信号によって前回のストロークの終了を判断する構成の付記3に記載の位置検出装置。
【0044】
(付記6)
接触を検出する手段と、互いに伝播速度の異なる同期信号と距離計測信号とを断続的に発信すると手段よりなる移動体と、
これら同期信号と距離計測信号とを受信し、それらの受信タイミングの差から前記移動体から所定の複数の固定位置の各々に至るまでの当該距離計測信号の夫々の伝播距離を算出する手段と、
これら複数の伝播距離及び上記複数の固定位置の相互位置関係から前記移動体の位置を算出する手段とよりなり、
前記伝播距離算出手段は、前記距離計測信号を識別する手段を含む構成の位置検出装置。
【0045】
(付記7)
前記距離計測信号は超音波よりなり、
前記距離計測信号を識別する手段は、前記移動体と接触面との接触時に発生する衝突音と前記超音波の距離計測信号とを区別する構成の付記6に記載の位置検出装置。
【0046】
(付記8)
前記距離計測信号を識別する手段は、受信音波の周期を測定する手段を含む構成の付記7に記載の位置検出装置。
【0047】
【発明の効果】
このように、本発明によれば、超音波等の距離計測信号の伝播時間を検出して対応する伝播距離を算出し、三角測量法等によって移動体の位置を検出する構成において、移動体が接触面に最初に接触する時点のデータを位置検出演算に適用しないようにすることにより、当該接触当初にのみ発生し得る衝突音等による誤った位置検出を防止可能である。その結果、書込み操作範囲を限定しないことによって適用範囲を広くし得る、操作性及び精度の高い座標入力装置を実現可能である。
【図面の簡単な説明】
【図1】 本発明の実施例及び各参考例による座標入力装置の原理を説明するための図である。
【図2】図1の構成によって生ずると考えられる問題点を説明するための図(その1)である。
【図3】図1の構成によって生ずると考えられる問題点を説明するための図(その2)である。
【図4】 参考例1の動作について説明するための図である。
【図5】 参考例1の構成について説明するための図である。
【図6】 本発明の実施例の動作について説明するための図である。
【図7】 参考例2の動作について説明するための図である。
【図8】 参考例3による受信側の動作について説明するための図である。
【図9】 参考例3による受信側の構成について説明するための図である。
【符号の説明】
10 ペン型移動体(送信側)
50 固定ユニット(受信側)
50a,50b 超音波受信機
50c 赤外線受光器
Claims (1)
- 接触を検出する手段と、断続的に互いに伝播速度の異なる同期信号と距離計測信号とを発信する手段とを有する移動体と、
これら同期信号と距離計測信号とを受信し、それらの受信タイミングの差から前記移動体から所定の複数の固定位置の各々に至るまでの当該距離計測信号の夫々の伝播距離を算出する手段と、
これら複数の伝播距離及び上記複数の固定位置の相互位置関係から前記移動体の位置を算出する手段と、
前記移動体の接触面に対する接触のストロークによる距離計測信号のうち、当該ストロークの最初に発信される信号によるデータを無視する手段とを有する位置検出装置であって、
前記最初に発信される信号によるデータを無視する手段は、前回のストロークの終了を、断続的に発信される同期信号の発信間隔の乱れを検出することによって判断する構成の位置検出装置。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002092766A JP4136417B2 (ja) | 2002-03-28 | 2002-03-28 | 位置検出装置 |
| KR1020020079608A KR100893114B1 (ko) | 2002-01-31 | 2002-12-13 | 좌표 입력을 위한 초음파 거리 측정 장치 및 방법 |
| CNB031017568A CN100347519C (zh) | 2002-01-31 | 2003-01-21 | 用于坐标输入的超声波长度测量设备和方法 |
| US10/354,196 US6944557B2 (en) | 2002-01-31 | 2003-01-30 | Ultrasonic length measuring apparatus and method for coordinate input |
| EP03250585A EP1347365A3 (en) | 2002-01-31 | 2003-01-30 | Ultrasonic length measuring apparatus and method for coordinate input |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002092766A JP4136417B2 (ja) | 2002-03-28 | 2002-03-28 | 位置検出装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2003288157A JP2003288157A (ja) | 2003-10-10 |
| JP4136417B2 true JP4136417B2 (ja) | 2008-08-20 |
Family
ID=29237501
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002092766A Expired - Fee Related JP4136417B2 (ja) | 2002-01-31 | 2002-03-28 | 位置検出装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4136417B2 (ja) |
Families Citing this family (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4779338B2 (ja) * | 2004-05-25 | 2011-09-28 | セイコーエプソン株式会社 | 位置検出装置、および情報端末装置 |
| JP2008032426A (ja) * | 2006-07-26 | 2008-02-14 | Matsushita Electric Works Ltd | 物体検知装置 |
| WO2011013418A1 (ja) | 2009-07-31 | 2011-02-03 | 日本電気株式会社 | 位置検出装置、位置検出方法、移動体およびレシーバ |
| JP5278288B2 (ja) * | 2009-11-24 | 2013-09-04 | 日本電気株式会社 | 位置検出装置、位置検出方法および移動体 |
| CN101943958B (zh) * | 2010-09-29 | 2012-03-07 | 宇龙计算机通信科技(深圳)有限公司 | 一种防止轨迹球误操作的方法及终端设备 |
| KR101757735B1 (ko) * | 2010-12-23 | 2017-07-17 | 엘지디스플레이 주식회사 | 적외선 및 초음파를 이용한 위치검출 시스템 및 위치검출 방법 |
| KR101773975B1 (ko) | 2011-05-31 | 2017-09-05 | 엘지디스플레이 주식회사 | 유저 인터페이스 장치 및 방법 |
| CN108802688A (zh) * | 2018-07-18 | 2018-11-13 | 上海天豚信息科技有限公司 | 待测目标物体在空间中的定位方法、空间定位系统 |
-
2002
- 2002-03-28 JP JP2002092766A patent/JP4136417B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2003288157A (ja) | 2003-10-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6944557B2 (en) | Ultrasonic length measuring apparatus and method for coordinate input | |
| JP4146188B2 (ja) | 超音波型座標入力装置 | |
| CN101578568B (zh) | 多指示笔注释系统 | |
| US10969908B2 (en) | Using multiple signals to detect touch input | |
| US6414673B1 (en) | Transmitter pen location system | |
| US7414705B2 (en) | Method and system for range measurement | |
| JPWO2011013418A1 (ja) | 位置検出装置、位置検出方法、移動体およびレシーバ | |
| US20160209940A1 (en) | Stylus synchronization with a digitizer system | |
| JP5937294B2 (ja) | 位置決定システム、送信装置、受信装置及び位置決定方法 | |
| JP4354650B2 (ja) | 超音波飛行時間から算出された距離変動の追跡方法および追跡システム | |
| JP2004511024A (ja) | コンピュータ入力装置 | |
| JP5664550B2 (ja) | 位置検出システム、送信装置、受信装置及び位置検出方法 | |
| US10353493B2 (en) | Apparatus and method of pen detection at a digitizer | |
| JP2000259331A (ja) | 無線式入力装置 | |
| JP2003288157A (ja) | 位置検出装置 | |
| JP2001520772A (ja) | 電子プレゼンテーションボード用マーキングデバイス | |
| JP4741937B2 (ja) | 距離測定システムおよび距離測定方法 | |
| US10168831B2 (en) | Touch device detection | |
| JP2009085635A (ja) | 手書き筆跡入力システム | |
| JP2007179507A (ja) | 超音波ペン誤座標入力防止システム | |
| JP5278288B2 (ja) | 位置検出装置、位置検出方法および移動体 | |
| KR102198238B1 (ko) | 주차 초음파 센서의 감지오류 방지장치 | |
| JP4779338B2 (ja) | 位置検出装置、および情報端末装置 | |
| NO349119B1 (en) | Proximity sensing keyboard | |
| JP2003140819A (ja) | 超音波座標入力装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050322 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20071115 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20071127 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080123 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20080219 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080312 |
|
| A911 | Transfer of reconsideration by examiner before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20080417 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080513 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080603 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110613 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120613 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120613 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130613 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140613 Year of fee payment: 6 |
|
| LAPS | Cancellation because of no payment of annual fees |