JP4138541B2 - 分散型経路計画装置及び方法、分散型経路計画プログラム - Google Patents
分散型経路計画装置及び方法、分散型経路計画プログラム Download PDFInfo
- Publication number
- JP4138541B2 JP4138541B2 JP2003067522A JP2003067522A JP4138541B2 JP 4138541 B2 JP4138541 B2 JP 4138541B2 JP 2003067522 A JP2003067522 A JP 2003067522A JP 2003067522 A JP2003067522 A JP 2003067522A JP 4138541 B2 JP4138541 B2 JP 4138541B2
- Authority
- JP
- Japan
- Prior art keywords
- transport
- route
- distributed
- devices
- route plan
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images








Classifications
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/02—Control of position or course in two dimensions
- G05D1/021—Control of position or course in two dimensions specially adapted to land vehicles
- G05D1/0287—Control of position or course in two dimensions specially adapted to land vehicles involving a plurality of land vehicles, e.g. fleet or convoy travelling
- G05D1/0289—Control of position or course in two dimensions specially adapted to land vehicles involving a plurality of land vehicles, e.g. fleet or convoy travelling with means for avoiding collisions between vehicles
Landscapes
- Engineering & Computer Science (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Aviation & Aerospace Engineering (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
- Warehouses Or Storage Devices (AREA)
- Container, Conveyance, Adherence, Positioning, Of Wafer (AREA)
Description
【発明の属する技術分野】
本発明は、分散型経路計画装置及び方法、分散型経路計画プログラムに係り、特に、複数台の移動ロボットや自動無人搬送車等の搬送装置の総搬送時間又は距離を最短とする経路計画を短時間で作成する分散型経路計画装置及び方法、分散型経路計画プログラムに関する。
【0002】
【従来の技術】
半導体ウエハ製造プロセスは、複数の工程から構成され、ほこりの付着を避けるため、クリーンルーム内で処理が行われる。また、インターベイ搬送システムでは、人手による製品不良をなくすため、工程間の製品の搬送には自動無人搬送車(AGV:Automated Guided Vehicle)が広く一般に利用される。また、近年、ウエハサイズの拡大と半導体需要の増加に伴い、クリーンルームの大規模化、AGV搬送システムの高効率化、高密度化が進められている。
しかしながら、複数台AGVの経路計画を適切に行わなければ、AGV間で衝突や干渉を起こし、工程間に製品が移送されなくなり、ものの停滞を引き起こす。そこで、AGVの稼働率を高めながら搬送時間を短縮し、AGV間の衝突や干渉を回避した経路計画を迅速に得ることが求められている。
従来、搬送経路計画は、複数の目的地への巡回路の計画問題(最短路問題)に代表される巡回経路長の最小化問題として取り扱われてきた。
【0003】
また、一般に用いられている経路計画手段は、クリーンルーム内に存在する全てのAGVの位置を一つのホストコンピュータを用いて管理し、全てのAGVを同時に考慮して経路計画を行おうとする集中型の経路計画システムを基本としている。例えば、特許文献1参照では、複数のAGVに対して、現在地から目的地までの経路候補を木構造で表現し、AGV間で衝突が生じないかどうかを逐次チェックしながら、探索木を登録、削除し、全てのAGVの動作を一括して探索するという集中型経路計画法が採用されている。
また、経路計画法としては、一般にダイキストラ法と呼ばれるアルゴリズムが知られている。例えば、特許文献2参照には、ダイキストラ法を用いたIPネットワークにおけるMPLS(Multiprotocol label switching)による経路設定方法が開示されている。
【0004】
【特許文献1】
特開平11−175153号公報
【特許文献2】
特開2002−247084号公報
【0005】
【発明が解決しようとする課題】
しかしながら、従来の巡回経路長の最小化問題として取り扱う経路計画は、一台のAGVが複数の工程を巡回して搬送を行うものであり、実際のクリーンルーム等で行われている複数台のAGVでの経路計画についてのものではない。
また、特許文献1のような従来の集中型経路計画システムでは、経路計画対象となるAGV台数が増加したとき、可能な経路の候補が膨大となるため、最適な経路を短時間で探索することは極めて難しい。また、従来の集中型経路計画システムは、全てのAGVの位置や速度等に関する情報が必要となり、AGVの故障や計画からのずれが生じた際、全てのAGVの計画を始めから作成しなおす必要が生じるため、設備で生じるさまざまな変化に対応することが難しい。
本発明は、以上の点に鑑み、搬送システムにおいて、複数台の自律移動ロボット、無線搬送車(AGV)等の搬送装置が、互いに衝突することなく総搬送時間を最短とする経路計画を短時間で作成することを目的とする。また、本発明は、搬送要求が各AGVへ割当てられたとき、AGVの搬送時間は、初期位置から目的位置までの経路選択に大きく依存するため、複数のAGV間の干渉を生じないように、全AGVの総搬送時間を最短とすることを目的とする。
【0006】
さらに、本発明は、無線を用いた各AGV間の非同期的タイミングによる情報通信と各AGVの経路計画を繰り返すことにより、全てのAGVの経路計画を短時間の計算時間で作成することを目的とする。
【0007】
【課題を解決するための手段】
本発明は、上記のような目的を達成するため、次のような手段により分散型経路計画を実現するものである。
本発明は、特に、所定の領域内で敷設された搬送路を移動する複数のAGVを用いた搬送システムにおいて、搬送要求が発生し、中央制御装置から搬送要求発生地点の近傍に位置するAGVに搬送初期位置と目的地が与えられたとき、各AGVはそれぞれに経路計画手段を有し、総搬送時間を最短とする経路計画を作成可能な分散型経路計画決定・制御装置である。
本発明に関する分散型経路計画装置は、例えば、各AGV独自の評価指標に基づく経路計画最適化機能を備えた経路最適化部と、全てのAGVの経路計画としてみた際に生じるAGV間の衝突や干渉をなくすため、全AGVの経路計画をAGVに設置された無線又は有線を介して情報通信を行うことのできる通信部と、及び、他のAGVとの協調をはかりながら、全AGVとして干渉やデッドロックを生じない経路計画を作成可能な分散協調部とを有する。
【0008】
本発明に関する分散型経路計画装置において、AGV独自の評価指標に他のAGVとの衝突や干渉に関する不整合な経路計画に対するペナルティ関数を導入し、情報通信手段によって行われる情報の授受と各AGVでの再経路探索を複数回繰り返して実行することにより、そのペナルティ関数の重み係数を各AGVで次第に増加させ、生成される経路の最適性を保ちながら不整合な経路計画を分散協調的に解消することを可能とする。
本発明に関する分散型経路計画装置の実装において、AGV間の情報通信と各AGVの経路計画システムを分散させた各々のAGVにプロセッサに導入し、互いの状態に関する情報を非同期タイミングで通信することにより、各AGVが他のAGVでの計算終了を待つことなく非同期並列的に計算を進めながら実行することを可能とする。
本発明に関する分散型経路計画装置において、各AGVで得られる経路計画が、実行可能な経路計画に収束するための方法として、例えば、ある段階において確率的に経路計画の作成を飛ばす、スキップという処理を行うことと、各AGVが同一の経路計画を導出するという条件、及び他のAGVと干渉を生じないという条件を収束条件とすることにより、非同期最適化計算実行時においても、他のAGVとの衝突や干渉を生じない経路計画に収束させることを可能とする分散協調手段を備えることができる。
【0009】
本発明に関する分散型経路計画装置が他のAGVの分散型経路計画装置との情報伝達を行う手段として、中央処理装置に共有リレーショナルデータベースを利用して、常時複数の分散経路計画装置からのアクセスを可能とする情報通信機能を備えた通信手段を備えることができる。
本発明に関する分散型経路計画装置は、AGV自体の向きや大きさ、速度等を考慮して、AGVの回転に必要な時間、移動するタイミングを制御して、AGV間のデッドロックや衝突を回避することを可能とする。
本発明に関する分散型経路計画装置は、搬送要求が時々刻々と複数で与えられたとき、あるいは経路変更の必要性が生じたとき、経路計画の不整合を判断し、整合のとれた経路計画であるAGVの動作を固定し、不整合な経路計画を作成するAGVのみが経路計画を再び行うことによって、全てのAGVの経路計画を変更せず、局所的な変更のみで経路計画をやり直すことで計算時間の短縮をはかることを可能とする。
従って、各AGVに設置された情報通信のための装置と各AGVの経路計画のための装置を利用して各AGVからみたときに最短となる経路計画を作成しておき、情報通信と再経路計画を並列計算により繰り返すごとに、各AGVが他のAGVとの衝突や干渉に対するペナルティを除々に増加させることで、全てのAGVとして整合性のとれた経路計画を分散環境において短い計算時間で作成することができる。
【0010】
本発明の第1の解決手段によると、
所定の領域内で敷設された搬送路を移動する複数の搬送装置を用いた搬送システムにおいて、前記搬送装置の各々に備えられた分散型経路計画装置であって、
中央演算装置から、搬送元及び搬送先を含む搬送要求が、搬送元の近傍に位置する搬送装置に与えられたとき、全搬送装置による総搬送時間又は総搬送距離を最短とする各搬送装置の最短経路を各搬送装置独自の評価指標に基づき作成することにより、経路計画を最適化するための経路最適化部と、
各搬送装置の位置及び経路計画を含む状態情報を、他の搬送装置又は中央演算装置と通信するための通信部と、
前記通信部で通信した状態情報に基づき、前記経路最適化部により作成された全ての搬送装置の経路計画により生じる搬送装置間の干渉及び/又はデッドロックを判定し、経路計画の評価指標を変更し、前記経路最適化部で変更された評価指標に基づき再び経路計画を最適化するか否かを所定の条件で選択することにより、全搬送装置として干渉及び/又はデッドロックを生じないように経路計画を最適化して他の搬送装置と協調するための分散協調部と
を備え、
前記通信部は、前記中央演算装置から送られる搬送元及び搬送先を含む搬送要求を得て、
前記経路最適化部は、他の搬送装置との干渉を考慮せずに、全搬送装置による総搬送時間又は総搬送距離を最短とするように、当該搬送装置の搬送元から搬送先への最短経路を各搬送装置独自の評価指標に基づき作成することで初期の経路計画を作成し、
前記通信部は、他の全ての搬送装置の位置及び経路と他の全ての搬送装置の経路計画の変更の有無を含む経路計画に関する情報を得て、
前記分散協調部は、他の搬送装置との干渉及び/又はデッドロックを生じている場合、経路計画の作成に用いられる評価関数中の他の搬送装置との干渉に関するペナルティ関数の重み係数を増加させ、
前記分散協調部は、次の再び経路計画を作成する処理を予め定められた基準により確率的にスキップし、
前記経路最適化部は、各搬送装置の搬送時間又は搬送距離と、分散協調部により求められたペナルティ関数を用いた評価関数を最小とする経路を作成し、全搬送装置による総搬送時間又は総搬送距離を最短とするように、当該搬送装置の搬送元から搬送先への最短経路を導出して再び経路計画を作成し、
前記分散協調部は、他の搬送装置との干渉及び/又はデッドロック、及び、他の全ての搬送装置の経路計画の変更の有無を判断し、その判断結果に基づき、経路計画の収束を判定し、
前記経路最適化部は、経路計画が全ての搬送装置について収束した場合、得られた最短経路に基づき、搬送装置の制御部に搬送指示を与える、
分散型経路計画装置が提供される。
【0011】
本発明の第2の解決手段によると、
所定の領域内で敷設された搬送路を移動する複数の搬送装置を用いた搬送システムにおいて、前記搬送装置の各々に備えられた分散型経路計画装置であって、
中央演算装置から、搬送元及び搬送先を含む搬送要求が、搬送元の近傍に位置する搬送装置に与えられたとき、全搬送装置による総搬送時間又は総搬送距離を最短とする各搬送装置の最短経路を各搬送装置独自の評価指標に基づき作成することにより、経路計画を最適化するための経路最適化部と、
各搬送装置の位置及び経路計画を含む状態情報を、他の搬送装置又は中央演算装置と通信するための通信部と、
前記通信部で通信した状態情報に基づき、前記経路最適化部により作成された全ての搬送装置の経路計画により生じる搬送装置間の干渉及び/又はデッドロックを判定し、経路計画の評価指標を変更し、前記経路最適化部で変更された評価指標に基づき再び経路計画を最適化するか否かを所定の条件で選択することにより、全搬送装置として干渉及び/又はデッドロックを生じないように経路計画を最適化して他の搬送装置と協調するための分散協調部と
を備えた分散型経路計画装置における分散型経路計画方法、及び、以下の各ステップをコンピュータに実行させるための分散型経路計画プログラムであって、
前記通信部は、前記中央演算装置から送られる搬送元及び搬送先を含む搬送要求を得るステップと、
前記経路最適化部は、他の搬送装置との干渉を考慮せずに、全搬送装置による総搬送時間又は総搬送距離を最短とするように、当該搬送装置の搬送元から搬送先への最短経路を各搬送装置独自の評価指標に基づき作成することで初期の経路計画を作成するステップと、
前記通信部は、他の全ての搬送装置の位置及び経路と他の全ての搬送装置の経路計画の変更の有無を含む経路計画に関する情報を得るステップと、
前記分散協調部は、他の搬送装置との干渉及び/又はデッドロックを生じている場合、経路計画の作成に用いられる評価関数中の他の搬送装置との干渉に関するペナルティ関数の重み係数を増加させるステップと、
前記分散協調部は、次の再び経路計画を作成する処理を予め定められた基準により確率的にスキップするステップと、
前記経路最適化部は、各搬送装置の搬送時間又は搬送距離と、分散協調部により求められたペナルティ関数を用いた評価関数を最小とする経路を作成し、全搬送装置による総搬送時間又は総搬送距離を最短とするように、当該搬送装置の搬送元から搬送先への最短経路を導出して再び経路計画を作成するステップと、
前記分散協調部は、他の搬送装置との干渉及び/又はデッドロック、及び、他の全ての搬送装置の経路計画の変更の有無を判断し、その判断結果に基づき、経路計画の収束を判定するステップと、
前記経路最適化部は、経路計画が全ての搬送装置について収束した場合、得られた最短経路に基づき、搬送装置の制御部に搬送指示を与えるステップと、
を含む分散型経路計画方法、及び、これら各ステップをコンピュータに実行させるための分散型経路計画プログラムが提供される。
【0012】
【発明の実施の形態】
以下、本発明の実施の形態を図面を参照して説明する。
1.分散型経路計画装置
図1は、半導体画像デバイス工場における格子状の搬送システムを模式化した図である。
搬送システムは、ノードとアークを備え、ノードは、作業場やAGVが方向転換可能な場所を表し、アークは、ノード間で移動可能な経路を表す。AGVは、各AGVの初期ノードと目的地ノードが与えられたとき、AGV間の衝突や干渉のない経路を選択して、目的地ノードへ荷物を搬送する。ここで、一例として、搬送路は2方向走行が可能であるものとし、各ノードでは、1台のAGVのみが待機できるものとする。また、各アーク上では2台のAGVのすれ違いは不可能であるとする。
なお、本実施の形態では、一例として、半導体工場等の搬送システムにおけるAGVを対象に説明するが、本発明の分散型経路計画装置及び方法、分散型経路計画プログラムは、半導体工場等の搬送システムに限定されるものではなく、適宜の搬送システムの経路計画に適用することができ、さらに、移動ロボットやAGVに限定されず、適宜の搬送装置に適用することができる。
つぎに、図2に、分散型経路計画装置の構成図を示す。本実施の形態における分散型経路計画装置は、大きく分けて、中央演算装置1と、各AGVの分散型制御装置2と、経路計画結果を表示する表示装置3とを備える。
【0013】
中央演算装置1は、搬送路のレイアウトや搬送要求を管理するデータベース機能と、搬送要求を各AGVへ割当てる機能とを有する。搬送要求が与えられたとき、中央演算装置1は、搬送要求地点近傍に位置するAGVに搬送初期地点と搬送先地点を伝達する。中央演算装置1におけるデータベースは、搬送要求に関するデータとして、各AGVの初期地点、搬送先地点、各AGVの速度及びサイズ等のAGVに関するデータ、及び、各AGVで計画された経路計画データ、動作・回転・向き等のAGVの状態に関する状態データを蓄積する。
分散型制御装置2は、各AGVに設置され、各AGVの最適な経路計画を作成可能な経路最適化部21と、共有データベースや他のAGVとの無線又は有線による通信機能を有する通信部22と、経路計画の収束処理機能を有する分散協調部23と、計画された経路計画に従ってAGVの走行を制御する制御部24と、各種データを記憶する記憶部25とを備える。
【0014】
各AGVの経路最適化部21は、複数の経路候補の中から各AGVの初期地から目的地までの搬送時間又は経路長を最短とする最適な経路計画を最適性の原理に基づくダイキストラ法等の数値計画法を用いて最適解を導出する。経路最適化部21は、中央演算装置1から、搬送元及び搬送先を含む搬送要求が、搬送元の近傍に位置するAGVに与えられたとき、全AGVによる総搬送時間又は総搬送距離を最短とする各AGVの最短経路を各AGV独自の評価指標に基づき作成することにより、経路計画を最適化する。通信部22は、各AGVの位置及び経路計画を含む状態情報を、他のAGV又は中央演算装置1と通信する。各AGVは、通信部22により、中央演算装置1のデータベース及び他のAGVから情報を得ることが可能である。通信部22は、並列計算を実行する際の非同期での通信処理を行う。なお、通信部22は、無線通信を行うものが好ましいが、優先通信を行うものでもよい。分散協調部23は、他のAGVにおける分散制型御装置2で作成された経路計画との不整合をなくすための協調機構や、非同期タイミングによる最適化計算に対する収束判定機能等を備える。分散協調部23は、前記通信部22で通信した状態情報に基づき、前記経路最適化部21により作成された全てのAGVの経路計画により生じるAGV間の干渉及び/又はデッドロックを判定し、経路計画の評価指標を変更し、前記経路最適化部21で変更された評価指標に基づき再び経路計画を最適化するか否かを所定の条件で選択することにより、全AGVとして干渉を生じないように経路計画を最適化して他のAGVと協調する。制御部24は、作成された経路計画に従って、AGVの走行を制御する機能を備えている。記憶部25は、後述するように、AGV情報データベース、AGV制御情報データベース等の各種データベースを含む。
表示装置3は、各AGVで得られた経路計画結果を表示する機能を有する。
【0015】
2.分散型経路計画処理
2−1.中央演算装置
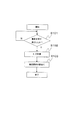
図3に、中央演算装置の処理についてのフローチャートを示す。
中央演算装置1及びAGVは、複数個の搬送要求を格納可能なデータベースを有している。経路計画を行う場合は、まず搬送要求の発生を待つ(S101)。中央演算装置1は、搬送要求が発生した場合は、その搬送要求が発生した搬送元ノードと搬送先ノードを内部のデータベースに格納する。
つぎに、全てのAGVに対して、次式により各AGVkの搬送所要時間Ekを計算する(S102)。
【0016】
【数1】
【0017】
ここで、図4に、Tk free及びTk min pathの計算に用いるデータベースの説明図を示す。
以下に、Tk freeの求め方を説明する。まず、データ構造として、AGVの時刻Tのノード番号がRoute[T]として用意されているものとする。Tfreeは、Route[T]をRoute[1]から順に、Route[2]、Route[3]・・・という順序に検索していき、Route[T]が最後に割り付けられた搬送要求の目的値ノード番号となる時刻TをTk freeとする。
つぎに、Tk min pathの求め方を説明する。AGVにその時点ですでに割り付けられている搬送要求の目的値から次に割り付けられた搬送要求の搬送元までの最短距離をダイキストラ法のアルゴリズムを利用して求める。その結果、データ構造として、AGVの時刻Tのノード番号がRoute[T]で得られるとする。Tk min pathは、Route[T]をRoute[1]から順に、Route[2]、Route[3]・・・という順序に検索していき、Route[T]が割り付けられた搬送要求先となる時刻Tとする。
つぎに、上述のフローに戻り、中央演算装置1は、搬送要求は、全てのAGVを比較して、Ekが最も小さくなるAGVに割り当てる(S103)。以上により、全てのAGVの中から搬送時間が最短になると予想されるAGVに搬送要求が割り当てられる。
【0018】
2−2.AGV
つぎに、各AGVの処理について説明する。
図5に、AGVの処理についてのフローチャートを示す。
AGVの分散型制御装置2は、中央演算装置1のデータベースにアクセスし、搬送要求が割り当てられたかどうか、又は、中央演算装置1から送信された搬送要求の割り当てを受信したかどうかを調べる(S201)。もし、割り当てられた搬送要求が存在すれば、分散型制御装置2は搬送要求(搬送指示)を受信し、記憶部25に格納する(S202)。例えば、各分散型制御装置2の通信部22は、中央演算装置1のデータベースにアクセスし、搬送要求(指示)データの有無を確認する。そして、搬送要求(指示)データが存在すれば、各分散型制御装置2は、データベースから搬送要求場所と搬送先、製品等の情報を読み込むことができる。そして、分散型制御装置2は、受信した搬送要求に従って、経路計画を実行する(S203)。経路計画が得られた時点で分散型制御装置2は表示装置3にその経路計画のデータを送り、経路計画結果を表示装置3で表示することができる(S204)。また、分散型制御装置2は、経路計画が終了すると同時に、AGVの制御部24に動作指示を与える(S205)。
【0019】
つぎに、図6に、経路計画作成処理のフローチャートを示す。この図は、上述のステップS203についての詳細フローチャートを示す。
本実施の形態における経路作成手段は、各AGVはまず、他のAGVとの干渉を考慮せず、独自に経路を作成する。次に、全てのAGVで得られた搬送経路は全AGVに情報交換される。しかしながら、AGVごとに作成された経路計画はほとんどの場合、AGVどうしが干渉し、実行不可能となる。そこで、各AGVはAGV間で干渉することに対するペナルティ関数を評価関数に組み込んで再経路計画を行う。このように、AGV間の情報交換と各AGVでの再経路計画を最終的に実行可能な経路計画が得られるまで繰り返す。本アルゴリズムは、各AGVのアルゴリズムであるが、全てのAGVで同一のアルゴリズムであるため、複数のAGVに同一のアルゴリズムを用いることで全体の経路計画システムを構成することが可能である。
【0020】
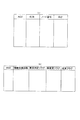
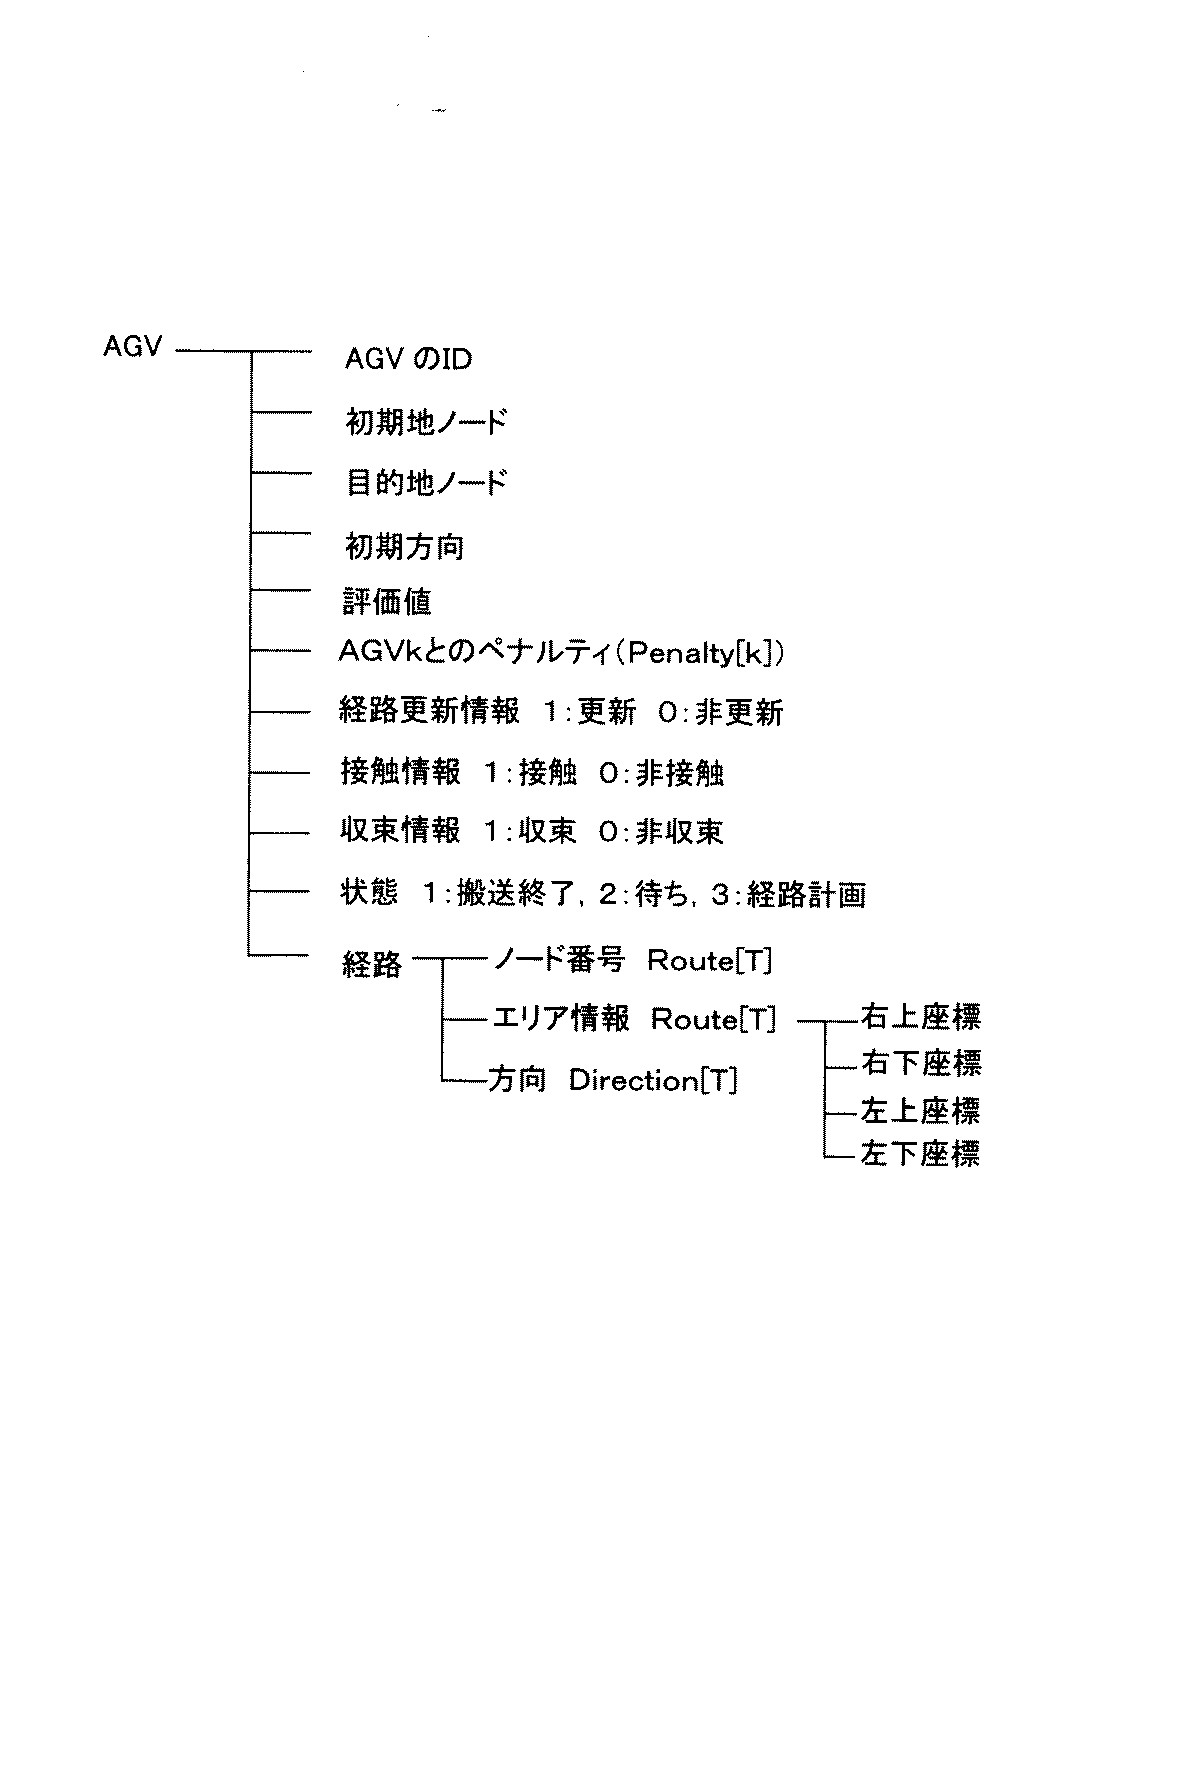
図7に、AGVのメモリフォーマットを示す。
分散型制御装置2は、搬送路のレイアウトを表すノード集合と、それらをつなぐアーク集合を予め記憶部25内に格納している。なお、中央演算装置1のデータベースにも、全AGVに対してこれと同様のフォーマットの情報が記憶されている。このデータベースは、AGVのID(識別子)に対応して、初期値ノード、目的地ノード、初期方向、評価値、AGVkとのペナルティ(Penalty[k])、経路更新情報、接触情報、収束情報、状態(搬送終了、待ち、経路計画中等)、経路(ノード番号、エリア情報、方向等)を含む。
【0021】
分散型制御装置2は、以下の手順で経路計画を作成する。
(1)搬送要求入力(S1)
各分散型制御装置2は、中央演算装置1から送られる搬送指示を通信部22又は記憶部25により入力する(S1)。
(2)初期経路計画作成(S2)
各分散型制御装置2の経路最適化部21は、他のAGVとの衝突やすれ違い、又は、デッドロック等の干渉を考慮せず、各AGVで最適な経路、即ち搬送要求元から搬送先への最短経路を作成する(S2)。すなわち、経路最適化部21は、他のAGVとの干渉を考慮せずに、全AGVによる総搬送時間又は総搬送距離を最短とするように、当該AGVの搬送元から搬送先への最短経路を各AGV独自の評価指標に基づき作成することで初期の経路計画を作成する。しかしながら、各AGVが他のAGVを考慮せず経路を作成すれば、全体としてみた場合、不整合となる経路計画が得られる場合がある。なお、本実施の形態では、一例として、経路作成の処理に、ダイキストラ法を利用している。ここで、ダイキストラ法は、ノードとアーク(例、ノードとアーク間距離)の集合、及び評価関数が与えられたとき、初期ノードと目的地ノードを入力すれば、初期ノードから目的値ノードまでの最短経路を出力することができる処理方法である。なお、ダイキストラ法の処理アルゴリズムについては後述する。
【0022】
(3)情報交換(S3)
分散型制御装置2の経路最適化部21は、通信部22による無線通信を利用して、他のAGVの分散型制御装置2との間において、暫定的な経路計画を交換する(S3)。経路計画を交換すると、経路最適化部21は情報交換回数iを1増加させる。次に、各AGVの通信部22は、他の全てのAGVからその時点での以下の情報を読み込み記憶部25に記憶する。ただし、このとき、非同期通信を採用しているため、他のAGVが経路計画途中であっても構わない。
・他のAGVの暫定経路(時刻、ノード番号、AGVの方向)
・他のAGVが経路計画の解を変更したかどうかを表すフラグ
・他のAGVの経路計画が収束したかどうかを表すフラグ
・他のAGVの情報交換回数
図8に、AGVのデータベースを示す。AGVの状態は、一例として、図8(a)に示すAGV状態データベースと、図8(b)に示すAGV制御情報データベースの2つのデータベースで記述される。AGV状態データベースは、AGVの識別子に対応して、時刻、ノード番号、向きを記憶したデータベースである。AGV制御情報データベースは、AGVの識別子に対応して、情報交換回数、衝突判定フラグ、解変更フラグ、収束フラグを記憶したデータベースである。
なお、中央演算装置1は、経路計画処理を分散環境で実現するために他のAGVの分散型経路制御装置2との情報伝達を行う手段として、他のAGVの情報を記憶した共有リレーショナルデータベースを備え、この共有リレーショナルデータベースを利用して、常時複数の分散経路制御装置2から通信部22によりアクセスを可能とすることで、情報交換を行うようにしてもよい。
【0023】
(4)収束判定(S4)
分散協調部23は、情報交換によって得られた情報を用いて収束判定を行い(S4)、収束していればステップS8に移る。収束していない場合は、ステップS5に移る。ここで、収束条件は、例えば、全AGVで再経路計画時に得られた経路が更新されず、かつAGVどうしの干渉がないことである。分散協調部23は、次の2つの条件のうち、いずれかの条件を満たした場合、収束と判定し、経路計画の計算を終了する。
(i)他のAGVと衝突やデッドロックを生じていない、かつ、他の全てのAGVが解を変更していないこと
(ii)他の全てのAGVの経路計画が収束していること
つぎに、図9に、衝突の判定の説明図を示す。ここで、分散協調部23は、次のように衝突を判定する。まず、AGVをk、他のAGVをk’、とする。時刻TにおけるAGVkの経路をノード番号Rk[T]の集合、AGVk’の経路をノード番号Rk’[T]の集合で表す。このとき、衝突しているかどうかは、Rk[T]=Rk’[T]となるTが存在するかどうかで判定する。
また、図10に、すれちがいの判定の説明図を示す。分散協調部23は、次のように、すれちがいを判定する。AGVをk、他のAGVをk’とする。時刻TにおけるAGVkの経路をノード番号Rk[T]の集合、AGVk’の経路をノード番号Rk’[T]の集合で表す。このとき、すれちがいで衝突しているかどうかは、Rk[T]=Rk’[T+1]かつRk[T+1]=Rk’[T]となるTが存在するかどうかで判定する。
【0024】
(5)ペナルティ関数の重み係数増加(S5)
ステップS2又は後述のステップS7で経路最適化部21により得られた経路計画が実行不可能であれば、分散協調部23は、干渉を生じているAGVの分散型制御装置2のみ、経路計画の計算に用いられる評価関数J(後述の式(2)参照)中の他のAGVとの干渉に対するペナルティ関数の重み係数であるαを所定値増加させ、更新する(S5)。この場合、衝突やデッドロック等の干渉が生じているAGVの分散型制御装置2のみペナルティの重み係数を所定量増加させる。なお、ペナルティ関数は、例えば、一定値としてもよいし、他のAGVと衝突していないとき0となり、衝突している場合は1となる関数を用いてもよい。また、ペナルティ関数は、他のAGVとの間で生じた衝突ノード個数、他のAGVとの間で生じたすれ違い回数、又はこれらの和とすることもできる。
【0025】
(6)スキップ判定(S6)
各AGVの分散協調部23は、次の再経路計画を確率的に飛ばし、ステップS3に進み(以後、この操作をスキップと呼ぶ)、一方、スキップしない場合はステップS7に移る(S6)。各分散協調部23は、例えば、0から1の一様乱数を発生させ、ある予め定められた確率(以下、スキップ確率と呼ぶ)、スキップ確率と比較する。そして、乱数<=スキップ確率ならば、スキップ処理を実行する。
【0026】
(7)再経路計画(S7)
ステップS6でスキップしないと判定されると、経路最適化部21は、情報交換を行うことによって得られた情報を用いて、再経路計画を行う(S7)。再経路計画では、経路最適化部21は、各AGVの搬送時間、及び他のAGVとの衝突やデッドロック等の干渉に対するペナルティ関数の重みつき和を最小とする経路を作成する。すなわち、経路最適化部は、各AGVの搬送時間又は搬送距離と、分散協調部23により求められたペナルティ関数を用いた評価関数に従い、全AGVによる総搬送時間又は総搬送距離を最短とするように、当該AGVの搬送元から搬送先への最短経路を導出して再び経路計画を作成する。例えば、経路最適化部21は、情報交換(ステップS3)で得られた他のAGVの経路情報から、他のAGVが現在通っているノード間の距離の大きさをαだけ長く設定する。ノードiからノードjの距離をdijとするとき、もし情報交換によって得られた他のAGVがノードiからノードjを通っていたとき、ノード間距離をdij+αとする。これによって、経路最適化部21は、評価関数Jを最小とする最短経路をダイキストラ法を用いて導出することが可能となる。なお、評価関数Jは、次式により与えられる。
J=(経路長)+α(他のAGVと干渉することに対するペナルティ) (2)
(8)搬送指示(S8)
経路最適化部21は、得られた搬送経路を基にして、AGVの制御部25に移動指示を与える(S8)。
【0027】
2−3.ダイキストラ法
図11に、ダイキストラ法のアルゴリズムの説明図を示す。
ノード集合をP、計算回数をk、k回目の探索途中ノードをikとする。初期値ノードを0とし、任意のノード間の距離{dij}を与えたとき、ダイキストラ法のアルゴリズムは、図示のようになる。ここで、G(i)は、初期値ノードからノードiまでの最短距離を表す。このアルゴリズムで、初期値ノードから任意のノードnまでの最短距離G(n)と最短経路を計算することができ、最短経路は、H(n)で与えられる。
【0028】
2−4.分散型経路計画の例
つぎに、図12に、簡単な例題を用いたAGVの分散型経路計画の説明図を示す。
ここでは、図のような簡単な搬送システムにおいて、2台のAGVに矢印が示す搬送要求が与えられているという問題を考える。この問題に対して、本アルゴリズムを適用した際に得られるAGVの経路計画の例を示す。初期経路計画の段階では各AGVは他のAGVとの干渉を考慮せずに各AGVにとって最短となる経路を作成する(図12(a))。ここで得られた経路は情報交換され、この情報に基づいて再経路計画が行われる。しかし、どちらのAGVも同様に、干渉に対するペナルティをより少なくするために、次の再経路計画では図12(a)と同様に干渉のある図12(b)で示す経路を作成する可能性が高い。また、図12(b)の経路計画が得られた場合、次の反復でも再び同様に図12(a)に示す経路計画が作成される場合もある。このように、同じ実行不可能な経路が周期的に作成され、収束しなくなる場合がある。
【0029】
図13に、各AGVが作成する経路計画の評価値の変化を表す図を示す。反復回数が5回から10回の付近で評価値が振動していることがわかる。このような状況を回避するために、確率的に(約20%の確率)再経路計画をスキップする。このような処理を追加することにより、一方のAGVの経路が回避され、図をみてもわかるように、一方の評価値が大きくなるが、これにより全体の収束を早め、本実施の形態の経路計画手順の収束性を高めることができる。この結果、図12(c)で示す経路計画を作成することができる。
つぎに、図14に、図1で示した搬送システムに7台のAGVが走行する際の分散型経路計画法の例の説明図を示す。
これは、図1の搬送システムにおける7台のAGVの経路計画を分散型経路計画装置を用いて作成したものである。各矢印は、各AGVの移動経路を表す。図示の結果から、全てのAGVは遠回りや回避移動を行うことなく最短経路で目的値に到達していることがわかる。
【0030】
3.AGVの大きさ等を考慮した分散型経路計画
以下に、AGVの大きさを考慮した経路計画結果の実施の形態を説明する。
図15(a)に、3台の移動ロボットと12個のノードから構成される模擬搬送システム構成図、図15(b)に、実施に利用した移動ロボットの構成図を示す。搬送路は、横方向のノード間距離が360mm、縦方向のノード間距離が500mmであり、白線により構成されている。移動ロボットは、一辺が300mmの正方形であり、前部に白線を認識するフォトセンサが搭載されている。三つのタイヤのうち、後部の二つが動輪、前部の一つが操縦輪となっている。ターン時の回転中心は、二つの動輪間の中心点である。実験において、回転中心がノード上に一致した場合をAGVの到着とし、ターン及び停止は、回転中心をノード上に一致させて行う。
【0031】
図14の経路計画では、比較的大規模な搬送路を対象としていたため、各AGVを点として扱え、同一ノード上に進入する場合と、隣接するノード間ですれ違いをする場合のみを衝突とみなしていた。しかしながら、実際の工場では搬送路の大きさやレイアウト等の制限のため、搬送路の大きさに比べ、ロボットの大きさが無視できない場合も存在する。その場合には、ロボットの大きさを考慮し、経路計画を行わなければならないが、本発明による経路計画手法はAGV毎に経路計画手段が独立しているために、このような変更に対しても、各AGVの経路計画手段を多少改良するだけで、簡単に対応することが可能である。改良点を以下に示す。
【0032】
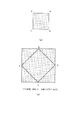
(1)占有領域の計算
図16に、占有領域の説明図を示す。図16(a)に、AGVが非回転の場合を、図16(b)に、回転の場合をそれぞれ示す。
占有領域は、AGVの四隅の座標から定義される。ただし、回転中は、図16(b)のように、実際にAGVが存在しているよりも大きめに領域を確保している。これは、接触が生じやすい回転時に余裕を与えるためである。回転中以外では、四隅の座標により求められる四角形が占有領域となる。分散型制御装置2の分散協調部23は、ダイキストラ法により計画した移動経路から、各時刻においてAGVが占有する領域を計算する。
占有領域の計算は、AGVの形状とAGVの中心位置からAGVの占有領域を計算する。収束判定時には、占有領域の端点(A、B、C、D)が他のAGVの占有領域に入るかどうかで判定する。また、計算に用いるメモリフォーマットは、図7で説明したフォーマットと同一である。なお、この実施の形態では、一例として、占有領域が四角形であるAGVについて説明しているが、このような判定の計算方法は、AGVの形状や回転位置に依存するので、上述の計算法を限定する必要はなく、適宜の計算法を用いて判定を行うことができる。
【0033】
移動中におけるAGVの状態は、次の三種類に分類され、それぞれの状態に対して、四隅座標の計算を行う。なお、計算は、情報交換で得た三つの情報を用いて行う。
(1−1)AGVの回転中心がノード上に存在する場合
ノード上におけるAGVの方向は分かっているため、ノードの座標とAGVの大きさからAGVの四隅の座標を計算する。
(1−2)ノード間を移動している場合
(1−2−a)前ノードに到着した時刻と次のノードに到着した時刻の差から、ノード間の移動時間を求める。
(1−2−b)AGVの移動速度は一定であると仮定しているため、前ノードと次ノードの座標の差から、一時刻分の移動量を求める。
(1−2−c)前ノード上におけるAGVの四隅の座標をスタート地点とし、移動中の各時刻におけるAGVの四隅の座標を計算する。
(1−3)ノード上で方向転換をしている場合
(1−3−a)方向転換前の時刻と方向転換後の時刻の差から、方向転換に要する時刻を求める。
(1−3−b)AGVの回転速度は一定であると仮定しているため、一時刻分の回転角度を求める。
(1−3−c)ノードの座標(AGVの回転中心)とAGVの大きさから、回転中の各時刻におけるAGVの四隅の座標を求める。
【0034】
(2)交換する情報
以上の説明では、各AGVが計画した移動経路を交換していたが、ここではそれの代わりに、各時刻において各AGVが占有する領域の交換を行う。各AGVは、その情報を用いて経路計画を行う。
AGVが搬送先に到着するまでに経由する全てのノードに対して、AGVの回転中心がノード上に到着する時刻、そのノード番号及びAGVの方向の三つの情報を交換する。ただし、ノード上で方向転換する場合も、新たにノード上に到着したものと見なし、方向転換終了時の時刻、ノード番号及びAGVの方向を交換する。(方向転換は90度毎に分解する。つまり、180度回転は90度回転が二回と見なす。)
【0035】
(3)衝突の定義
図17に、衝突の説明図を示す。
他のAGVの占有領域内に自分の領域が侵入する場合を衝突と定義し、その場合に接触ペナルティを加える。
つぎに、図18に、経路計画の実験結果の図を示す。以下に、AGVの大きさを考慮した経路計画の例について説明する。
この図は、分散型制御装置2によって得られた経路計画結果に従って、AGVを動作させたときの軌道を表す。経路計画は、3台のAGV#1〜#3に対して、それぞれ、初期ノードS1〜S3、目的地ノードG1〜G3、及び初期方向を与えて行った。初期方向とは、AGVが最初に向いている方向である。ターンに必要な時間は、AGVが10mm移動するのに必要とする時間を1とし、実際の移動ロボットから、実験的に求めた。図(a)は、初期状態である。図(b)、(c)、・・・、(f)に、時間tを経るにつれて、各AGV#1〜#3が回転及び移動し、各々の動作における占有領域が示される。図(g)に最終状態として、各AGV#1〜#3が目的ノードに到達したことが示される。この例では、分散型制御装置2により各AGVに経路計画を行うことによって得られた経路にしたがって、AGVを走行させた結果、AGV間の衝突やデッドロックの生じない経路が得られることが確認できる。
【0036】
4.非同期による分散型経路計画
図19に、非同期通信による経路計画の説明図を示す。図19(a)は、同期的タイミングによる情報通信による計算時間を、図19(b)は、非同期による計算時間を示す。この図は、3台のAGVの分散型制御装置の計算時間を表す。DSS(分散サブシステム)は、各AGVの分散型制御装置2を表し、図中の□は情報通信時間、■は経路計画時間を表す。同期通信によるデータ交換では、分散型制御装置2を用いて並列的計算を実行したとき、各AGVで得られる経路の実行可能性を判定する場合には、計算の実行を同期化させる必要があった。これに対して、非同期通信によるデータ交換を用いると、データベースに保存されている1ステップ前の経路情報を利用することにより、他のAGVの計算が終了していなくても、次のステップの計算を実行する非同期通信による並列計算が可能となる。ここで、各AGVがいったん収束条件を満たしてしたとしても、他のAGVのうち、一つでも収束条件を満たさないAGVが存在すれば計算を続けるという処理を加えることにより、非同期通信の場合でも収束が可能となる。図示のように、非同期通信を利用することにより、通信時の待ち時間が短縮化され、同期通信に比べ約12%の計算時間の短縮が確認できる。
【0037】
5.その他
本発明の分散型経路計画方法又は分散型経路計画装置・システムは、その各手順をコンピュータに実行させるための分散型経路計画プログラム、分散型経路計画プログラムを記録したコンピュータ読み取り可能な記録媒体、分散型経路計画プログラムを含みコンピュータの内部メモリにロード可能なプログラム製品、そのプログラムを含むサーバ等のコンピュータ、等により提供されることができる。
【0038】
【発明の効果】
以上述べたように、本発明によれば、複数台の移動ロボットから構成される搬送システムにおける、分散型経路計画装置を開発した。本発明で開発した経路計画装置は、各AGVが独自の評価による経路の最適化と、他のAGVとの情報交換を繰り返すことにより、最適に近い経路を計画する。半導体工場をモデルとした搬送システムにおいて数値実験を行った結果、15台のAGVが存在する場合においても、最適に近い経路計画を、5秒以下の計算時間で導出することができることが可能となった。同様の経路計画を、全AGVの経路計画を同時に最適化するホストコンピュータを用いて、混合整数計画問題に対する分枝限定法、遺伝的アルゴリズム、シミュレーティッドアニーリング法を利用して同様のプロセッサを利用して計算時間の比較を行った結果、同等の搬送時間の評価を有する結果の導出に、約10000秒、約800秒、及び約100秒の計算時間を必要とした。
【0039】
経路計画装置で得られた結果の妥当性を確認するため、模擬搬送路を用いた搬送実験に提案法を適用した。模擬搬送路では、AGVの大きさを考慮した経路計画を行うことが必要であるが、占有領域の計算、情報交換の変更、接触の定義の変更を行い、得られた結果を実際の移動ロボットで実行した結果、接触の生じない経路が得られることを確認した。
分散型経路計画装置は、AGVに組み込まれた複数のCPUと無線による情報通信を利用した非同期通信による並列最適化計算アルゴリズムへの適用することにより、計算時間の大幅な削減が可能となり、搬送要求が時事刻々に発生する搬送環境へ適用することも可能である。したがって、本発明はより実用的な経路計画問題に対しても経路計画を極めて迅速に行うことが可能であり、その効果は極めて大きい。
【図面の簡単な説明】
【図1】半導体画像デバイス工場における格子状の搬送システムを模式化した図。
【図2】分散型経路計画装置の構成図。
【図3】中央演算装置の処理についてのフローチャート。
【図4】Tk free及びTk min pathの計算に用いるデータベースの説明図。
【図5】AGVの処理についてのフローチャート。
【図6】分散型経路計画のフローチャート。
【図7】AGVのメモリフォーマット。
【図8】AGVのデータベース。
【図9】衝突の判定の説明図。
【図10】すれちがいの判定の説明図。
【図11】ダイキストラ法のアルゴリズムの説明。
【図12】簡単な例題を用いたAGVの分散型経路計画の説明図。
【図13】各AGVが作成する経路計画の評価値の変化を表す図。
【図14】図1で示した搬送システムに7台のAGVが走行する際の分散型経路計画法の例の説明図。
【図15】3台の移動ロボットと12個のノードから構成される模擬搬送システム構成図。
【図16】占有領域の説明図。
【図17】衝突の説明図。
【図18】経路計画の実験結果の図。
【図19】非同期通信による経路計画の説明図。
【符号の説明】
1 中央演算装置
2 分散型制御装置
3 表示装置
21 経路最適化部
22 通信部
23 分散協調部
24 制御部
25 記憶部
Claims (20)
- 所定の領域内で敷設された搬送路を移動する複数の搬送装置を用いた搬送システムにおいて、前記搬送装置の各々に備えられた分散型経路計画装置であって、
中央演算装置から、搬送元及び搬送先を含む搬送要求が、搬送元の近傍に位置する搬送装置に与えられたとき、全搬送装置による総搬送時間又は総搬送距離を最短とする各搬送装置の最短経路を各搬送装置独自の評価指標に基づき作成することにより、経路計画を最適化するための経路最適化部と、
各搬送装置の位置及び経路計画を含む状態情報を、他の搬送装置又は中央演算装置と通信するための通信部と、
前記通信部で通信した状態情報に基づき、前記経路最適化部により作成された全ての搬送装置の経路計画により生じる搬送装置間の干渉及び/又はデッドロックを判定し、経路計画の評価指標を変更し、前記経路最適化部で変更された評価指標に基づき再び経路計画を最適化するか否かを所定の条件で選択することにより、全搬送装置として干渉及び/又はデッドロックを生じないように経路計画を最適化して他の搬送装置と協調するための分散協調部と
を備え、
前記通信部は、前記中央演算装置から送られる搬送元及び搬送先を含む搬送要求を得て、
前記経路最適化部は、他の搬送装置との干渉を考慮せずに、全搬送装置による総搬送時間又は総搬送距離を最短とするように、当該搬送装置の搬送元から搬送先への最短経路を各搬送装置独自の評価指標に基づき作成することで初期の経路計画を作成し、
前記通信部は、他の全ての搬送装置の位置及び経路と他の全ての搬送装置の経路計画の変更の有無を含む経路計画に関する情報を得て、
前記分散協調部は、他の搬送装置との干渉及び/又はデッドロックを生じている場合、経路計画の作成に用いられる評価関数中の他の搬送装置との干渉に関するペナルティ関数の重み係数を増加させ、
前記分散協調部は、次の再び経路計画を作成する処理を予め定められた基準により確率的にスキップし、
前記経路最適化部は、各搬送装置の搬送時間又は搬送距離と、分散協調部により求められたペナルティ関数を用いた評価関数を最小とする経路を作成し、全搬送装置による総搬送時間又は総搬送距離を最短とするように、当該搬送装置の搬送元から搬送先への最短経路を導出して再び経路計画を作成し、
前記分散協調部は、他の搬送装置との干渉及び/又はデッドロック、及び、他の全ての搬送装置の経路計画の変更の有無を判断し、その判断結果に基づき、経路計画の収束を判定し、
前記経路最適化部は、経路計画が全ての搬送装置について収束した場合、得られた最短経路に基づき、搬送装置の制御部に搬送指示を与える、
分散型経路計画装置。 - 前記通信部が、全搬送装置の経路計画を搬送装置間で情報通信すること、及び、
前記経路最適化部及び前記分散協調部が、各搬送装置における最適化計算を実行すること、
を複数回繰り返すことにより、短時間で総搬送時間を最短とする最適な経路計画を得るようにした請求項1に記載の分散型経路計画装置。 - 前記分散協調部は、搬送装置独自の評価指標に他の搬送装置との干渉及び/又はデッドロックに関する不整合な経路計画に対するペナルティ関数を導入し、前記通信手段によって受信される情報に基づき、干渉及び/又はデッドロックを生じている搬送装置のペナルティ関数の重み係数を各搬送装置で増加させて設定し、
前記経路最適化部は、設定されたペナルティ関数に基づき、各搬送装置での再経路計画を実行することにより、
生成される経路の最適性を保ちながら不整合な経路計画を分散協調的に解消する請求項1に記載の分散型経路計画装置。 - 前記分散協調部は、各搬送装置で得られる経路計画が、実行可能な経路計画に収束するために、ある段階において確率的に再経路計画の作成を飛ばすスキップ処理を実行する請求項1に記載の分散型経路計画装置。
- 前記情報通信部は、互いの状態に関する情報を非同期なタイミングで通信し、前記経路最適化部及び前記分散協調部は、各搬送装置における分散環境で非同期並列的に経路計画を実行する請求項1に記載の分散型経路計画装置。
- 前記分散協調部は、
各搬送装置で生成される不整合な経路計画を各搬送装置独自の評価指標に基づいて分散的に解消することを可能とし、経路計画の実現可能性を判定するための収束機能を備えた請求項1に記載の分散型経路計画装置。 - 前記分散協調部は、
(i)他の搬送装置と干渉を生じていない、且つ、前回と各搬送装置が同一の経路計画を導出しているという条件、又は、
(ii)他の搬送装置と干渉を生じていない、且つ、他の全ての搬送装置の経路計画が収束しているという条件、
のうちいずれかの条件を満たしていることを収束条件として判定することにより、他の搬送装置との干渉及び/又はデッドロックを生じない経路計画に収束させる請求項1に記載の分散型経路計画装置。 - 搬送装置自体の向き、大きさ、速度のいずれか又は複数を考慮して、搬送装置の回転に必要な時間又は移動するタイミングを制御して、搬送装置間のデッドロックや衝突を回避する請求項1に記載の分散型経路計画装置。
- 前記経路計画に関する情報は、さらに、各時刻における搬送装置の占有領域に関する情報を含み、
分散協調部は、さらに、
搬送装置の四隅の座標情報から、ノード上に存在する場合、ノード間で移動する場合、及び/又は、ノード上で方向転換する場合の占有領域を計算し、
前記占有領域により、搬送装置間の干渉を判定する、
請求項1に記載の分散型経路計画装置。 - 前記経路計画手段は、搬送要求が時々刻々と与えられたとき、あるいは経路変更が生じたとき、干渉を生じている搬送装置のみが再経路計画を行うことによって、局所的な経路変更のみで全体の経路計画をやり直すことなく短時間で可能な経路選択を可能とする請求項1に記載の分散型経路計画装置。
- 前記経路最適化部は、搬送元及び搬送先、搬送路のノード及びノード間距離、評価指標が入力され、これら入力された情報に基づき、搬送元ノードから搬送先ノードまでの最短経路を導出するダイキストラ法を用いて最短経路を計算する請求項1に記載の分散型経路計画装置。
- 前記中央演算装置は、経路計画手段を分散環境で実現するために他の搬送装置の分散型経路計画装置との情報伝達を行う手段として、他の搬送装置の情報を記憶した共有リレーショナルデータベースを備え、
前記中央演算装置の前記共有リレーショナルデータベースを利用して、常時複数の分散経路計画装置から前記通信部によりアクセスする請求項1に記載の分散型経路計画装置。 - 前記中央演算装置は、各搬送装置の識別子に対応して位置情報を含む状態情報を記憶したデータベースを有し、与えられた搬送指示に従い、搬送元の近傍に位置し、且つ、搬送元から搬送先までの搬送に必要となる最小搬送時間に従う値が最も小さくなる搬送装置を判定し、前記搬送装置に搬送要求を与える請求項1に記載の分散型経路計画装置。
- 所定の領域内で敷設された搬送路を移動する複数の搬送装置を用いた搬送システムにおいて、前記搬送装置の各々に備えられた分散型経路計画装置であって、
中央演算装置から、搬送元及び搬送先を含む搬送要求が、搬送元の近傍に位置する搬送装置に与えられたとき、全搬送装置による総搬送時間又は総搬送距離を最短とする各搬送装置の最短経路を各搬送装置独自の評価指標に基づき作成することにより、経路計画を最適化するための経路最適化部と、
各搬送装置の位置及び経路計画を含む状態情報を、他の搬送装置又は中央演算装置と通信するための通信部と、
前記通信部で通信した状態情報に基づき、前記経路最適化部により作成された全ての搬送装置の経路計画により生じる搬送装置間の干渉及び/又はデッドロックを判定し、経路計画の評価指標を変更し、前記経路最適化部で変更された評価指標に基づき再び経路計画を最適化するか否かを所定の条件で選択することにより、全搬送装置として干渉及び/又はデッドロックを生じないように経路計画を最適化して他の搬送装置と協調するための分散協調部と
を備えた分散型経路計画装置における分散型経路計画方法であって、
前記通信部は、前記中央演算装置から送られる搬送元及び搬送先を含む搬送要求を得るステップと、
前記経路最適化部は、他の搬送装置との干渉を考慮せずに、全搬送装置による総搬送時間又は総搬送距離を最短とするように、当該搬送装置の搬送元から搬送先への最短経路を各搬送装置独自の評価指標に基づき作成することで初期の経路計画を作成するステップと、
前記通信部は、他の全ての搬送装置の位置及び経路と他の全ての搬送装置の経路計画の変更の有無を含む経路計画に関する情報を得るステップと、
前記分散協調部は、他の搬送装置との干渉及び/又はデッドロックを生じている場合、経路計画の作成に用いられる評価関数中の他の搬送装置との干渉に関するペナルティ関数の重み係数を増加させるステップと、
前記分散協調部は、次の再び経路計画を作成する処理を予め定められた基準により確率的にスキップするステップと、
前記経路最適化部は、各搬送装置の搬送時間又は搬送距離と、分散協調部により求められたペナルティ関数を用いた評価関数を最小とする経路を作成し、全搬送装置による総搬送時間又は総搬送距離を最短とするように、当該搬送装置の搬送元から搬送先への最短経路を導出して再び経路計画を作成するステップと、
前記分散協調部は、他の搬送装置との干渉及び/又はデッドロック、及び、他の全ての搬送装置の経路計画の変更の有無を判断し、その判断結果に基づき、経路計画の収束を判定するステップと、
前記経路最適化部は、経路計画が全ての搬送装置について収束した場合、得られた最短経路に基づき、搬送装置の制御部に搬送指示を与えるステップと、
を含む分散型経路計画方法。 - 経路計画に関する情報は、経路計画に関する情報暫定経路、他の全ての搬送装置の経路計画を変更したかどうかを表すフラグ、他の搬送装置が収束したかどうかを表すフラグ、他の搬送装置の情報交換回数を含む請求項14に記載の分散型経路計画方法。
- 分散協調部は、乱数を発生させ、予め定められたスキップ確率と比較することで、次の再経路計画処理をスキップする請求項14に記載の分散型経路計画方法。
- 前記経路計画に関する情報は、さらに、各時刻における搬送装置の占有領域に関する情報を含み、
分散協調部は、さらに、
搬送装置の四隅の座標情報から、ノード上に存在する場合、ノード間で移動する場合、及び/又は、ノード上で方向転換する場合の占有領域を計算するステップと、
前記占有領域により、搬送装置間の干渉を判定するステップと、
を含む請求項14に記載の分散型経路計画方法。 - 前記占有領域に関する情報は、搬送装置が搬送先に到着するまでに経由する全てのノードに対して、搬送装置の回転中心がノード上に到着する時刻、そのノード番号、及び、搬送装置の方向に関する情報、を含む請求項17に記載の分散型経路計画方法。
- 中央計算機は、搬送要求が発生した場合は、各搬送装置が搬送要求の発生時点からすでに割り当てられた搬送要求を搬送し終える時間と、その搬送要求が搬送装置に割り当てられたときに、搬送元から搬送先までの搬送に必要となる最小搬送時間に従う値が最も小さくなる搬送装置を求めるステップと、
搬送要求を該当する搬送装置に割り当てるステップと
を含む請求項14に記載の分散型経路計画方法。 - 所定の領域内で敷設された搬送路を移動する複数の搬送装置を用いた搬送システムにおいて、前記搬送装置の各々に備えられた分散型経路計画装置であって、
中央演算装置から、搬送元及び搬送先を含む搬送要求が、搬送元の近傍に位置する搬送装置に与えられたとき、全搬送装置による総搬送時間又は総搬送距離を最短とする各搬送装置の最短経路を各搬送装置独自の評価指標に基づき作成することにより、経路計画を最適化するための経路最適化部と、
各搬送装置の位置及び経路計画を含む状態情報を、他の搬送装置又は中央演算装置と通信するための通信部と、
前記通信部で通信した状態情報に基づき、前記経路最適化部により作成された全ての搬送装置の経路計画により生じる搬送装置間の干渉及び/又はデッドロックを判定し、経路計画の評価指標を変更し、前記経路最適化部で変更された評価指標に基づき再び経路計画を最適化するか否かを所定の条件で選択することにより、全搬送装置として干渉及び/又はデッドロックを生じないように経路計画を最適化して他の搬送装置と協調するための分散協調部と
を備えた分散型経路計画装置における、コンピュータに次の各ステップを実行させるための分散型経路計画プログラムであって、
前記通信部は、前記中央演算装置から送られる搬送元及び搬送先を含む搬送要求を得るステップと、
前記経路最適化部は、他の搬送装置との干渉を考慮せずに、全搬送装置による総搬送時間又は総搬送距離を最短とするように、当該搬送装置の搬送元から搬送先への最短経路を各搬送装置独自の評価指標に基づき作成することで初期の経路計画を作成するステップと、
前記通信部は、他の全ての搬送装置の位置及び経路と他の全ての搬送装置の経路計画の変更の有無を含む経路計画に関する情報を得るステップと、
前記分散協調部は、他の搬送装置との干渉及び/又はデッドロックを生じている場合、経路計画の作成に用いられる評価関数中の他の搬送装置との干渉に関するペナルティ関数の重み係数を増加させるステップと、
前記分散協調部は、次の再び経路計画を作成する処理を予め定められた基準により確率的にスキップするステップと、
前記経路最適化部は、各搬送装置の搬送時間又は搬送距離と、分散協調部により求められたペナルティ関数を用いた評価関数を最小とする経路を作成し、全搬送装置による総搬送時間又は総搬送距離を最短とするように、当該搬送装置の搬送元から搬送先への最短経路を導出して再び経路計画を作成するステップと、
前記分散協調部は、他の搬送装置との干渉及び/又はデッドロック、及び、他の全ての搬送装置の経路計画の変更の有無を判断し、その判断結果に基づき、経路計画の収束を判定するステップと、
前記経路最適化部は、経路計画が全ての搬送装置について収束した場合、得られた最短経路に基づき、搬送装置の制御部に搬送指示を与えるステップと、
をコンピュータに実行させるための分散型経路計画プログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003067522A JP4138541B2 (ja) | 2003-03-13 | 2003-03-13 | 分散型経路計画装置及び方法、分散型経路計画プログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003067522A JP4138541B2 (ja) | 2003-03-13 | 2003-03-13 | 分散型経路計画装置及び方法、分散型経路計画プログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2004280213A JP2004280213A (ja) | 2004-10-07 |
| JP4138541B2 true JP4138541B2 (ja) | 2008-08-27 |
Family
ID=33285096
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003067522A Expired - Fee Related JP4138541B2 (ja) | 2003-03-13 | 2003-03-13 | 分散型経路計画装置及び方法、分散型経路計画プログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4138541B2 (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109491342A (zh) * | 2018-11-30 | 2019-03-19 | 山东师范大学 | 一种多工序智能rgv动态调度方法、装置及系统 |
| CN111258280A (zh) * | 2018-12-03 | 2020-06-09 | 发那科株式会社 | 生产计划装置 |
| EP3819738A1 (en) | 2019-11-08 | 2021-05-12 | Mitsubishi Heavy Industries, Ltd. | Method, device, and system of controlling movement of multi-vehicle, and computer-readable storage medium |
| US11397442B2 (en) | 2019-03-13 | 2022-07-26 | Kabushiki Kaisha Toshiba | Travel planning system, travel planning method, and non-transitory computer readable medium |
| US11860621B2 (en) | 2019-10-30 | 2024-01-02 | Kabushiki Kaisha Toshiba | Travel control device, travel control method, travel control system and computer program |
| US12468313B2 (en) * | 2023-08-23 | 2025-11-11 | Toyota Jidosha Kabushiki Kaisha | Moving object operation management device |
Families Citing this family (76)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4933055B2 (ja) | 2005-05-06 | 2012-05-16 | 国立大学法人 熊本大学 | ワーク搬送システム、経路設定方法及び経路設定プログラム |
| JP4621073B2 (ja) * | 2005-05-23 | 2011-01-26 | 本田技研工業株式会社 | ロボット制御装置 |
| JP4784381B2 (ja) * | 2006-04-27 | 2011-10-05 | トヨタ自動車株式会社 | 自律移動型ロボット |
| JP4915302B2 (ja) * | 2007-07-13 | 2012-04-11 | ムラテックオートメーション株式会社 | 経路探索システム及び方法、搬送システム、並びにコンピュータプログラム |
| JP5057239B2 (ja) * | 2008-05-28 | 2012-10-24 | 株式会社Ihi | 無人搬送装置とその搬送経路決定方法 |
| JP4945512B2 (ja) * | 2008-05-29 | 2012-06-06 | Ihi運搬機械株式会社 | 車両移動方法 |
| JP5337543B2 (ja) * | 2009-03-16 | 2013-11-06 | ラピスセミコンダクタ株式会社 | 搬送制御方法、制御装置及び搬送システム |
| JP5987259B2 (ja) * | 2012-06-19 | 2016-09-07 | 株式会社リコー | 自動運転ナビゲーションシステム |
| JP6584048B2 (ja) * | 2013-07-05 | 2019-10-02 | 綜合警備保障株式会社 | 経路生成装置および経路生成方法 |
| GB201409883D0 (en) | 2014-06-03 | 2014-07-16 | Ocado Ltd | Methods, systems, and apparatus for controlling movement of transporting devices |
| JP6695653B2 (ja) * | 2014-08-08 | 2020-05-20 | 株式会社ケンコントロールズ | 搬送計画策定方法、搬送計画策定装置、搬送システム、コンピュータプログラム |
| JP6709055B2 (ja) * | 2016-01-22 | 2020-06-10 | 株式会社ダイヘン | 移動体、及びサーバ |
| US11460864B2 (en) | 2016-07-29 | 2022-10-04 | Nidec Corporation | Moving body guidance system, moving body, guidance device, and computer program |
| US10363657B2 (en) | 2016-12-23 | 2019-07-30 | X Development Llc | Multi-agent coordination under sparse networking |
| CN109558960A (zh) * | 2017-09-26 | 2019-04-02 | 北京京东尚科信息技术有限公司 | 路径规划方法、装置以及计算机可读存储介质 |
| GB2570119B (en) * | 2018-01-10 | 2022-06-08 | Ocado Innovation Ltd | A controller and method for transporting devices |
| CN108469791B (zh) * | 2018-03-20 | 2020-09-15 | 博众精工科技股份有限公司 | 智能线体的自动导引运输车的优化调度控制系统及方法 |
| JP7092304B2 (ja) * | 2018-09-21 | 2022-06-28 | 株式会社デンソー | 経路推定システム、経路推定方法、及び経路推定プログラム |
| US11911908B2 (en) * | 2018-12-21 | 2024-02-27 | Intrinsic Innovation Llc | Dynamic probabilistic motion planning |
| CN111487957B (zh) * | 2019-01-28 | 2023-05-02 | 杭州海康机器人股份有限公司 | 一种agv路径规划方法、装置、电子设备及存储介质 |
| CN109934388A (zh) * | 2019-02-18 | 2019-06-25 | 上海东普信息科技有限公司 | 一种用于智能拣选优化系统 |
| CN110262408A (zh) * | 2019-05-08 | 2019-09-20 | 盐城品迅智能科技服务有限公司 | 一种用于多agv的智能仓储路线识别装置和方法 |
| CN110488826B (zh) * | 2019-08-20 | 2022-09-20 | 集美大学 | 一种适于路径冲突的agv避碰方法、终端设备及存储介质 |
| CN110794829A (zh) * | 2019-08-27 | 2020-02-14 | 广州蓝胖子机器人有限公司 | 一种用于agv集群的调度方法和系统 |
| CN110531767A (zh) * | 2019-08-27 | 2019-12-03 | 广州蓝胖子机器人有限公司 | 一种用于agv集群的调度和寻路算法的方法和系统 |
| CN110703774B (zh) * | 2019-09-10 | 2023-11-24 | 上海快仓智能科技有限公司 | 自动引导车的导航 |
| CN110889918B (zh) * | 2019-11-28 | 2021-04-16 | 安徽江淮汽车集团股份有限公司 | 磁导航死锁解锁控制方法、装置及计算机可读存储介质 |
| JP7328923B2 (ja) * | 2020-03-16 | 2023-08-17 | 株式会社東芝 | 情報処理装置、情報処理方法、及びコンピュータプログラム |
| CN111474926B (zh) * | 2020-03-24 | 2023-09-01 | 浙江中烟工业有限责任公司 | 一种基于多agv时间窗路径优化算法的废烟回收方法 |
| JP7608698B2 (ja) * | 2020-06-22 | 2025-01-07 | トーヨーカネツ株式会社 | 物流機構 |
| NO346109B1 (en) * | 2020-06-25 | 2022-02-21 | Autostore Tech As | Multiposition search |
| WO2022004163A1 (ja) * | 2020-06-30 | 2022-01-06 | 日本電気株式会社 | 情報処理装置、移動体制御システム、及び情報処理方法 |
| KR102431933B1 (ko) * | 2020-07-07 | 2022-08-11 | 주식회사 한화 | 무인 반송 차량의 충돌 방지 장치 및 그 방법 |
| CN112068544B (zh) * | 2020-07-20 | 2024-06-04 | 上海擎朗智能科技有限公司 | 一种自主移动装置的调度方法、装置、设备及存储介质 |
| CN111735470B (zh) * | 2020-07-29 | 2021-03-02 | 上海国际港务(集团)股份有限公司 | 一种动态环境下的自动导引运输车路径规划方法 |
| JP7471595B2 (ja) * | 2020-07-31 | 2024-04-22 | 三菱重工業株式会社 | ビークルユニット、ビークルの制御方法、及びプログラム |
| KR102265604B1 (ko) * | 2020-10-30 | 2021-06-17 | 주식회사 세미티에스 | 반도체 제조 공정에서 사용되는 웨이퍼 보관 용기의 반송 시스템에서 최적 반송 경로를 탐색하는 방법 및 이를 사용한 중앙 제어 장치 |
| CN112539750B (zh) * | 2020-11-25 | 2022-08-16 | 湖北三环智能科技有限公司 | 一种智能运输车路径规划方法 |
| KR102635999B1 (ko) * | 2020-12-03 | 2024-02-13 | 세메스 주식회사 | 물품 저장 장치 및 그의 제어 방법 |
| CN112833905B (zh) * | 2021-01-08 | 2022-09-27 | 北京大学 | 基于改进a*算法的分布式多agv无碰撞路径规划方法 |
| JP7517203B2 (ja) * | 2021-03-04 | 2024-07-17 | トヨタ自動車株式会社 | 搬送管理システム、搬送管理方法、及び、プログラム |
| CN116867716A (zh) * | 2021-03-09 | 2023-10-10 | 松下知识产权经营株式会社 | 货物搬送系统及搬送体 |
| CN113064436B (zh) * | 2021-03-31 | 2022-12-23 | 翁嘉琦 | 一种agv系统中动态路径规划和去中心化避障方法 |
| WO2022215314A1 (ja) * | 2021-04-05 | 2022-10-13 | ソニーグループ株式会社 | 経路計画装置、経路計画方法、およびプログラム |
| CN113359702B (zh) * | 2021-05-11 | 2022-09-23 | 浙江工业大学 | 一种基于水波优化-禁忌搜索的智能仓库agv作业优化调度方法 |
| JP2022188993A (ja) * | 2021-06-10 | 2022-12-22 | 株式会社日立製作所 | 経路探索情報処理システム、経路探索情報処理方法 |
| CN113592158B (zh) * | 2021-07-13 | 2024-03-22 | 华中科技大学 | 多agv路径规划和多agv智能生产线中agv与机器联合调度方法 |
| CN113671965B (zh) * | 2021-08-24 | 2024-03-12 | 同济大学 | 路径规划方法及装置 |
| CN114003011B (zh) * | 2021-11-03 | 2023-08-15 | 盐城工学院 | 一种多载量agvs防死锁任务调度方法 |
| CN114035578B (zh) * | 2021-11-11 | 2023-07-18 | 江苏昱博自动化设备有限公司 | 一种基于路径计算的仓储搬运机器人搬运方法 |
| JP7600964B2 (ja) * | 2021-11-12 | 2024-12-17 | 株式会社デンソー | 移動体制御装置 |
| CN114355904B (zh) * | 2021-12-20 | 2024-06-28 | 广东嘉腾机器人自动化有限公司 | 基于提前预判的复杂路径交管方法及电子设备及存储介质 |
| CN114881284B (zh) * | 2022-03-30 | 2026-03-27 | 南京航空航天大学 | 基于变轨道的oht搬运系统防堵塞调度策略 |
| CN114815751B (zh) * | 2022-04-08 | 2026-03-03 | 沈阳工业大学 | 一种基于标签提升智能制造系统加工效率的方法 |
| JP7845021B2 (ja) * | 2022-04-25 | 2026-04-14 | 東京エレクトロン株式会社 | 経路設定システム、経路設定方法及びソフトウエア |
| CN115167410B (zh) * | 2022-07-01 | 2024-05-28 | 安徽机电职业技术学院 | 一种多机器人运动的冲突路径纠正方法及其系统 |
| CN115242112B (zh) * | 2022-07-26 | 2023-04-21 | 南京理工大学 | 基于路径规划的并联型多电平变换器开关时序统一构造方法 |
| JP2024029380A (ja) * | 2022-08-22 | 2024-03-06 | シャープ株式会社 | 走行システム、走行方法、及び走行プログラム |
| CN115373398B (zh) * | 2022-08-31 | 2023-06-27 | 上海木蚁机器人科技有限公司 | 搬运设备路径规划方法、装置以及电子设备 |
| CN115752491B (zh) * | 2022-10-21 | 2024-10-15 | 盈合(深圳)机器人与自动化科技有限公司 | 一种路径规划方法、终端及计算机存储介质 |
| CN115375251B (zh) * | 2022-10-27 | 2023-01-10 | 埃克斯工业有限公司 | 基于ropn技术的物料搬运调度方法、设备及介质 |
| JPWO2024090321A1 (ja) * | 2022-10-27 | 2024-05-02 | ||
| CN115689447A (zh) * | 2022-10-31 | 2023-02-03 | 金鹏装配式建筑有限公司 | 一种pc构件堆场管理系统 |
| KR102998345B1 (ko) * | 2022-11-04 | 2026-07-31 | 주식회사 벰로보틱스 | 주행로봇의 실시간 움직임을 예측하여 충돌을 방지하는 방법 및 이를 수행하는 프로그램이 기록된 컴퓨터 판독이 가능한 기록매체 |
| CN115860431B (zh) * | 2023-02-07 | 2023-05-26 | 广东技术师范大学 | 基于异构感知的多机器人智能调度方法、系统、机器人及介质 |
| JP7837021B2 (ja) * | 2023-02-28 | 2026-03-30 | 株式会社日立製作所 | 移動体制御システム |
| CN116401951B (zh) * | 2023-04-10 | 2026-01-30 | 中国电子科技集团公司第三十八研究所 | 集成多agv路径规划与多行设备布局优化方法 |
| CN116681365B (zh) * | 2023-05-17 | 2025-07-04 | 南京航空航天大学 | 一种基于遗传算法的智能制造车间物流两段式调度方法 |
| CN116542417B (zh) * | 2023-07-05 | 2023-09-12 | 泓浒(苏州)半导体科技有限公司 | 一种面向半导体生产线搬运系统的控制系统及方法 |
| CN116661466B (zh) * | 2023-07-28 | 2023-09-26 | 深圳市磐锋精密技术有限公司 | 一种用于agv设备的运行控制管理系统 |
| CN116767740B (zh) * | 2023-08-18 | 2024-04-30 | 天津万事达物流装备有限公司 | 一种用于四向穿梭车的立体库存储方法 |
| CN116804847A (zh) * | 2023-08-23 | 2023-09-26 | 北京鑫平物流有限公司 | 一种集装箱搬运小车控制方法 |
| CN119671439A (zh) * | 2023-09-13 | 2025-03-21 | 北京京东乾石科技有限公司 | 路径规划方法及装置 |
| CN119085650B (zh) * | 2024-08-29 | 2025-10-10 | 广东工业大学 | 智能搬运小车路径搜索优化方法、装置、设备及介质 |
| CN119555111B (zh) * | 2024-11-08 | 2025-10-03 | 哈尔滨工业大学 | 一种自主导航系统鲁棒性评估方法 |
| CN120589350B (zh) * | 2025-06-20 | 2026-06-26 | 国家能源集团宿迁发电有限公司 | 用于智能仓储的货物自动化入库方法及系统 |
-
2003
- 2003-03-13 JP JP2003067522A patent/JP4138541B2/ja not_active Expired - Fee Related
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109491342A (zh) * | 2018-11-30 | 2019-03-19 | 山东师范大学 | 一种多工序智能rgv动态调度方法、装置及系统 |
| CN111258280A (zh) * | 2018-12-03 | 2020-06-09 | 发那科株式会社 | 生产计划装置 |
| US11385626B2 (en) * | 2018-12-03 | 2022-07-12 | Fanuc Corporation | Production planning apparatus |
| CN111258280B (zh) * | 2018-12-03 | 2024-04-05 | 发那科株式会社 | 生产计划装置 |
| US11397442B2 (en) | 2019-03-13 | 2022-07-26 | Kabushiki Kaisha Toshiba | Travel planning system, travel planning method, and non-transitory computer readable medium |
| US11860621B2 (en) | 2019-10-30 | 2024-01-02 | Kabushiki Kaisha Toshiba | Travel control device, travel control method, travel control system and computer program |
| EP3819738A1 (en) | 2019-11-08 | 2021-05-12 | Mitsubishi Heavy Industries, Ltd. | Method, device, and system of controlling movement of multi-vehicle, and computer-readable storage medium |
| US11556135B2 (en) | 2019-11-08 | 2023-01-17 | Mitsubishi Heavy Industries, Ltd. | Method, device, and system of controlling movement of multi-vehicle, and computer-readable storage medium |
| US12468313B2 (en) * | 2023-08-23 | 2025-11-11 | Toyota Jidosha Kabushiki Kaisha | Moving object operation management device |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2004280213A (ja) | 2004-10-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2004280213A (ja) | 分散型経路計画装置及び方法、分散型経路計画プログラム | |
| CN112833905B (zh) | 基于改进a*算法的分布式多agv无碰撞路径规划方法 | |
| CN114489062B (zh) | 面向车间物流的多自动导引车分布式动态路径规划方法 | |
| KR102917026B1 (ko) | 무인운반차 제어 방법 및 장치 | |
| JP2023035767A (ja) | マルチロボット経路計画 | |
| CN113074728A (zh) | 基于跳点寻路与协同避障的多agv路径规划方法 | |
| JP2021071891A (ja) | 走行制御装置、走行制御方法、及びコンピュータプログラム | |
| CN107272678A (zh) | 使用经协调路径规划器有效调度多个自动非完整车辆的方法和设备 | |
| CN101303596A (zh) | 工厂自动化系统 | |
| JP2020030724A (ja) | 走行車制御装置、走行車システム、及び走行車制御方法 | |
| CN112817305B (zh) | 行驶控制装置、移动体以及运行系统 | |
| KR102934392B1 (ko) | 다중 로봇 경로 생성 장치 및 방법 | |
| Haq et al. | Scheduling decisions in FMS using a heuristic approach | |
| JP2024045465A (ja) | 走行制御装置、走行制御方法及びコンピュータプログラム | |
| CN118753699A (zh) | 基于云边协同的智能仓储多层机器人系统 | |
| WO2022242966A1 (en) | Robot fleet management method and system using a graph neural network | |
| CN110412990B (zh) | 一种用于工厂环境下的agv避碰方法 | |
| Liu et al. | Holonic manufacturing system for distributed control of automated guided vehicles | |
| JP7835617B2 (ja) | エージェント管理システム及び方法 | |
| CN117055544A (zh) | 一种基于预测模型的多agv分布式路径规划方法 | |
| CN116249659A (zh) | 分配系统 | |
| Wu et al. | Continuous lifelong conflict-aware AGV routing with kinematic constraints | |
| CN120406463A (zh) | 多机器人路径规划方法、系统及电子设备 | |
| JPH04340607A (ja) | 最適経路決定装置 | |
| CN120722845A (zh) | 基于有向无环图建模的单载自动导引车车间路径规划方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050105 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20070620 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20070703 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20070816 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080129 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080310 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080603 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080605 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110613 Year of fee payment: 3 |
|
| LAPS | Cancellation because of no payment of annual fees |