JP4143776B2 - 車体のヨーレート、ロールレート、横加速度検出装置 - Google Patents
車体のヨーレート、ロールレート、横加速度検出装置 Download PDFInfo
- Publication number
- JP4143776B2 JP4143776B2 JP15064998A JP15064998A JP4143776B2 JP 4143776 B2 JP4143776 B2 JP 4143776B2 JP 15064998 A JP15064998 A JP 15064998A JP 15064998 A JP15064998 A JP 15064998A JP 4143776 B2 JP4143776 B2 JP 4143776B2
- Authority
- JP
- Japan
- Prior art keywords
- lateral acceleration
- vehicle body
- vehicle
- yaw rate
- roll
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T8/00—Arrangements for adjusting wheel-braking force to meet varying vehicular or ground-surface conditions, e.g. limiting or varying distribution of braking force
- B60T8/17—Using electrical or electronic regulation means to control braking
- B60T8/171—Detecting parameters used in the regulation; Measuring values used in the regulation
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01P—MEASURING LINEAR OR ANGULAR SPEED, ACCELERATION, DECELERATION, OR SHOCK; INDICATING PRESENCE, ABSENCE, OR DIRECTION, OF MOVEMENT
- G01P3/00—Measuring linear or angular speed; Measuring differences of linear or angular speeds
- G01P3/42—Devices characterised by the use of electric or magnetic means
- G01P3/44—Devices characterised by the use of electric or magnetic means for measuring angular speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60G—VEHICLE SUSPENSION ARRANGEMENTS
- B60G2400/00—Indexing codes relating to detected, measured or calculated conditions or factors
- B60G2400/05—Attitude
- B60G2400/052—Angular rate
- B60G2400/0521—Roll rate
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60G—VEHICLE SUSPENSION ARRANGEMENTS
- B60G2400/00—Indexing codes relating to detected, measured or calculated conditions or factors
- B60G2400/05—Attitude
- B60G2400/052—Angular rate
- B60G2400/0523—Yaw rate
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60G—VEHICLE SUSPENSION ARRANGEMENTS
- B60G2400/00—Indexing codes relating to detected, measured or calculated conditions or factors
- B60G2400/10—Acceleration; Deceleration
- B60G2400/104—Acceleration; Deceleration lateral or transversal with regard to vehicle
- B60G2400/1042—Acceleration; Deceleration lateral or transversal with regard to vehicle using at least two sensors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60G—VEHICLE SUSPENSION ARRANGEMENTS
- B60G2800/00—Indexing codes relating to the type of movement or to the condition of the vehicle and to the end result to be achieved by the control action
- B60G2800/70—Estimating or calculating vehicle parameters or state variables
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Vehicle Body Suspensions (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Regulating Braking Force (AREA)
- Steering Control In Accordance With Driving Conditions (AREA)
Description
【発明の属する技術分野】
本発明は、自動車等の車輌の状態量を検出する装置に係り、更に詳細には車体のヨーレート、ロールレイト、横加速度を検出する装置に係る。
【0002】
【従来の技術】
自動車等の車輌の状態量を検出する装置の一つとして、例えば本願出願人の出願にかかる特開平2−70561号公報に記載されている如く、車輌の前端及び後端に設けられた二つの横加速度センサを有し、二つの横加速度センサにより検出される横加速度と二つの横加速度センサの間の距離とに基づき車輌のヨーレートを演算するよう構成された状態量検出装置が従来より知られている。
【0003】
【発明が解決しようとする課題】
上述の如き従来の状態量検出装置によれば、車輌の横加速度及びヨーレートを検出することができるが、この検出装置に於いては、二つの状態量の検出に二つのセンサが必要であり、検出されるべき状態量の数に対しセンサの数を低減することができず、またこの検出装置によっては車体のロールレートを検出することができないという問題がある。。
【0004】
本発明は、従来の状態量検出装置に於ける上述の如き問題に鑑みてなされたものであり、本発明の主要な課題は、センサの組合せ及びそれらの設置位置を工夫することにより、実質的に二つのセンサにて車体のヨーレート、ロールレート、横加速度の三つの状態量を検出することである。
【0005】
【課題を解決するための手段】
上述の主要な課題は、本発明によれば、車輌の重心位置に設けられたヨーレートセンサと、ヨーレートセンサより車輌上下方向に隔置された位置に設けられた横加速度センサと、前記ヨーレートセンサにより検出されたヨーレートに基づき前記ヨーレートセンサの位置に於ける推定横加速度を演算する横加速度演算手段と、前記推定横加速度に基づき車体のロールレートを演算するロールレート演算手段とを有し、前記横加速度演算手段はヨーレートと車速との積として前記推定横加速度を演算し、前記ロールレート演算手段は前記横加速度センサにより検出された横加速度と前記推定横加速度との偏差及び前記横加速度センサと前記ヨーレートセンサとの間の上下方向の距離に基づき車体のロール角加速度を演算し、前記ロール角加速度を時間積分することにより車体のロールレートを演算する車体のヨーレート、ロールレート、横加速度検出装置(請求項1の構成)、又は車体の上下方向及び前後方向に互いに隔置された位置に設けられた二つの横加速度センサと、前記二つの横加速度センサにより検出された横加速度及び前記二つの横加速度センサの間の車輌前後方向の距離に基づき車体のヨーレートを演算するヨーレート演算手段と、前記二つの横加速度センサにより検出された横加速度及び前記二つの横加速度センサの間の上下方向の距離に基づき車体のロールレートを演算するロールレート演算手段と、車輌の重心と前記二つの横加速度センサとの間の車輌前後方向の距離及び前記二つの横加速度センサにより検出された横加速度に基づき車体の横加速度を演算する横加速度演算手段とを有し、前記ヨーレート演算手段は前記二つの横加速度センサにより検出された横加速度の偏差及び前記二つの横加速度センサの間の車輌前後方向の距離に基づき車体のヨー角加速度を演算し、前記ヨー角加速度を時間積分することにより車体のヨーレートを演算し、前記ロールレート演算手段は前記二つの横加速度センサにより検出された横加速度の偏差及び前記二つの横加速度センサの間の上下方向の距離に基づき車体のロール角加速度を演算し、前記ロール角加速度を時間積分することにより車体のロールレートを演算し、前記横加速度演算手段は車輌の重心と前記二つの横加速度センサとの間の車輌前後方向の距離及び前記二つの横加速度センサにより検出された横加速度に基づき前記二つの横加速度センサの間の位置であって車輌の重心の上方の特定の位置に於ける推定横加速度を演算し、前記推定横加速度、前記車体のロール角加速度、車輌の重心と前記特定の位置との間の距離に基づき車輌の重心に於ける車体の横加速度を演算する車体のヨーレート、ロールレート、横加速度検出装置(請求項2の構成)によって達成される。
【0006】
上記請求項1の構成によれば、車輌の重心位置にヨーレートセンサが設けられ、ヨーレートセンサより車輌上下方向に隔置された位置に横加速度センサが設けられ、ヨーレートセンサにより検出されたヨーレートに基づきヨーレートセンサの位置に於ける横加速度が演算され、横加速度演算手段により演算された横加速度に基づき車体のロールレートが演算されるので、実質的にヨーレートセンサ及び横加速度センサの二つのセンサにより車体のヨーレート、ロールレート、車輌の重心位置に於ける横加速度の三つの状態量を検出することが可能になる。
また上記請求項1の構成によれば、ヨーレートと車速との積として推定横加速度が演算され、横加速度センサにより検出された横加速度と推定横加速度との偏差及び横加速度センサとヨーレートセンサとの間の上下方向の距離に基づき車体のロール角加速度が演算され、ロール角加速度を時間積分することにより車体のロールレートが演算されるので、ヨーレートセンサの位置に於ける横加速度及び車体のロールレートが正確に演算される。
【0007】
また上記請求項2の構成によれば、車体の上下方向及び前後方向に互いに隔置された位置に二つの横加速度センサが設けられ、二つの横加速度センサにより検出された横加速度及び二つの横加速度センサの間の車輌前後方向の距離に基づき車体のヨーレートが演算され、二つの横加速度センサにより検出された横加速度及び二つの横加速度センサの間の上下方向の距離に基づき車体のロールレートが演算され、車輌の重心と二つの横加速度センサとの間の車輌前後方向の距離及び二つの横加速度センサにより検出された横加速度に基づき車体の横加速度が演算されるので、二つの横加速度センサにより車体のヨーレート、ロールレート、横加速度の三つの状態量を検出することが可能になる。
また上記請求項2の構成によれば、二つの横加速度センサにより検出された横加速度の偏差及び二つの横加速度センサの間の車輌前後方向の距離に基づき車体のヨー角加速度が演算され、ヨー角加速度を時間積分することにより車体のヨーレートが演算され、二つの横加速度センサにより検出された横加速度の偏差及び二つの横加速度センサの間の上下方向の距離に基づき車体のロール角加速度が演算され、ロール角加速度を時間積分することにより車体のロールレートが演算され、車輌の重心と二つの横加速度センサとの間の車輌前後方向の距離及び二つの横加速度センサにより検出された横加速度に基づき二つの横加速度センサの間の位置であって車輌の重心の上方の位置に於ける推定横加速度が演算され、推定横加速度、ロール角加速度、車輌の重心と特定の位置との間の距離に基づきに基づき重心に於ける車体の横加速度が演算されるので、車体のヨーレート、車体のロールレート、車体の横加速度が正確に演算される。
【0008】
【課題解決手段の好ましい態様】
本発明の一つの好ましい態様によれば、上記請求項1の構成に於いて、横加速度センサはヨーレートセンサの上方に位置するよう構成される(好ましい態様1)。
【0009】
本発明の他の一つの好ましい態様によれば、上記請求項1の構成に於いて、横加速度センサにより検出された横加速度と推定横加速度との偏差を横加速度センサとヨーレートセンサとの間の距離にて除算することにより車体のロール角加速度を演算するよう構成される(好ましい態様2)。
【0010】
本発明の他の一つの好ましい態様によれば、上記請求項2の構成に於いて、ヨーレート演算手段は二つの横加速度センサにより検出された横加速度の偏差を二つの横加速度センサの間の車輌前後方向の距離にて除算することにより車体のヨー角加速度を演算するよう構成される(好ましい態様3)。
【0011】
本発明の他の一つの好ましい態様によれば、上記請求項2の構成に於いて、ロールレート演算手段は二つの横加速度センサにより検出された横加速度の偏差を二つの横加速度センサの間の上下方向の距離にて除算することにより車体のロール角加速度を演算するよう構成される(好ましい態様4)。
【0012】
本発明の他の一つの好ましい態様によれば、上記請求項2の構成に於いて、横加速度演算手段は車輌の重心と特定の位置との間の上下方向の距離及び車体のロール角加速度との積を補正値として、推定横加速度より補正値を減算することにより車輌の重心に於ける車体の横加速度を演算するよう構成される(好ましい態様5)。
【0013】
【発明の実施の形態】
以下に添付の図を参照しつつ、本発明を幾つかの好ましい実施形態について詳細に説明する。
【0014】
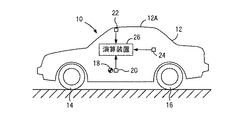
図1はセダン型の自動車に適用された本発明によるヨーレート、ロールレート、横加速度検出装置の第一の実施形態を示す概略構成図である。
【0015】
図1に於いて、10は自動車を全体的に示しており、12は自動車10の車体を示している。また14及び16はそれぞれ左右の前輪及び左右の後輪を示しており、18は自動車10の重心を示している。図1に示されている如く、重心18は一般に自動車10の横方向中央且つ下方部であって後輪16よりも前輪14に近い位置に位置している。
【0016】
重心18又はそれに近接した位置には車体12のヨーレートγを検出するヨーレートセンサ20が設けられており、ヨーレートセンサ20の上方のルーフ構造体12Aには車体の横加速度Gy を検出する横加速度センサ22が設けられており、図には示されていない駆動系には車速Vを検出する車速センサ24が設けられている。尚ヨーレートセンサ20及び横加速度センサ22は自動車10の左旋回時のヨーレート及び横加速度の方向を正としてそれぞれヨーレートγ及び横加速度Gy を検出する。
【0017】
ヨーレートセンサ20により検出されたヨーレートγを示す信号、横加速度センサ22により検出された横加速度Gy を示す信号、及び車速センサ24により検出された車速Vを示す信号は演算装置26へ入力される。図には詳細に示されていないが、演算装置26は例えば中央処理ユニット(CPU)とリードオンリメモリ(ROM)とランダムアクセスメモリ(RAM)と入出力ポート装置とを有し、これらが双方向性のコモンバスにより互いに接続された一般的な構成のマイクロコンピュータであってよい。
【0018】
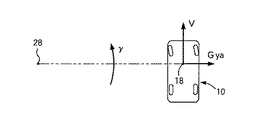
図2に示されている如く、自動車10が旋回中心28の周りに車速V及びヨーレートγにて定常円旋回する状況に於いては、重心18に於ける車体の推定横加速度Gyaは下記の式1により求められる。
Gya=γ・V ……(1)
【0019】
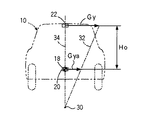
また図3に示されている如く、ヨーレートセンサ20と横加速度センサ22との間の上下方向の距離をHo とすると、車体のロール角加速度Ar は下記の式2により求められ、従って車体のロールレートRr はロール角加速度Ar を時間積分することにより求められる。尚図3に於いて、30は横加速度Gy 及び推定横加速度Gyaのベクトルの先端を結ぶ直線32と車輌の上下方向の中心線34との交点である車体ロールの瞬間中心を示している。
Ar =(Gy −Gya)/Ho ……(2)
【0020】
従って演算装置26は後述の如くヨーレートγ及び車速Vに基づき上記式1に従って車体の推定横加速度Gyaを演算し、また横加速度Gy 及び推定横加速度Gyaに基づき上記式2に従って車体のロール角加速度Ar を演算し、更にロール角加速度Ar を時間積分することにより車体のロールレートRr を演算する。
【0021】
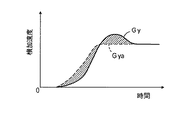
尚図5は車輌が直進状態より定常円旋回に移行する際の横加速度Gy 及び推定横加速度Gyaの変化の一例を示しており、特に右下がりのハッチングが施された領域は上記式2により求められるロール角加速度Ar が負の領域を示し、右上がりのハッチングが施された領域はロール角加速度Ar が正の領域を示している。
【0022】
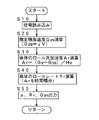
次に図4に示されたフローチャートを参照して第二の実施形態に於ける車体のロールレートRr 及び推定横加速度Gyaの演算ルーチンについて説明する。尚この演算ルーチンは図には示されていないイグニッションスイッチが閉成されることにより開始される。
【0023】
まずステップ10に於いてはヨーレートセンサ20により検出された車体のヨーレートγを示す信号等の読み込みが行われ、ステップ20に於いては読み込まれたヨーレートγ及び車速Vに基づき上記式1に従って車体の推定横加速度Gyaが演算される。
【0024】
ステップ30に於いては横加速度Gy 及び推定横加速度Gyaに基づき上記式2に従って車体のロール角加速度Ar が演算され、ステップ40に於いてはロール角加速度Ar を時間積分することにより車体のロールレートRr が演算され、ステップ50に於いてはヨーレートγ、ロールレートRr 、推定横加速度Gyaを示す信号が車輌の運動制御装置の如き制御装置へ出力される。
【0025】
かくして図示の第一の実施形態によれば、ステップ20に於いてヨーレートγ及び車速Vに基づき車体の推定横加速度Gyaが演算され、ステップ30及び40に於いて横加速度Gy 及び推定横加速度Gyaに基づき車体のロールレートRr が演算されるので、車速センサが搭載された一般的な自動車にヨーレートセンサ20及び横加速度センサ22を追加するだけで、車体のヨーレートγ、ロールレートRr 、及び車輌の重心位置に於ける車体の横加速度Gyaの三つの状態量を検出することができる。
【0026】
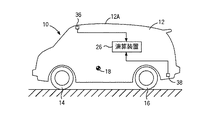
図6はワンボックス型の自動車に適用された本発明によるヨーレート、ロールレート、横加速度検出装置の第二の実施形態を示す概略構成図である。尚図6に於いて図1に示された部材と同一の部材には図1に於いて付された符号と同一の符号が付されている。
【0027】
この実施形態に於いては、ルーフ構造体12Aには重心18の前方且つ上方の位置に車体の横加速度Gyfを検出する横加速度センサ36が設けられており、車体12の後端近傍には重心18の後方且つ下方の位置に車体の横加速度Gyrを検出する横加速度センサ38が設けられている。尚横加速度センサ36及び38も自動車10の左旋回時の横加速度の方向を正としてそれぞれ横加速度Gyf及びGyrを検出する。
【0028】
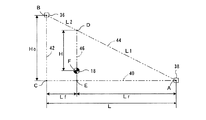
図7に示されている如く、横加速度センサ36と横加速度センサ38との間の前後方向の距離をLとすると、車体のヨー角加速度Ay は下記の式3により求められ、従って車体のヨーレートγはヨー角加速度Ay を時間積分することにより求められる。
Ay =(Gyf−Gyr)/L ……(3)
【0029】
また図7に示されている如く、横加速度センサ36と横加速度センサ38との間の上下方向の距離をHo とすると、車体のロール角加速度Ar は下記の式4により求められ、従って車体のロールレートRr はロール角加速度Ar を時間積分することにより求められる。
Ar =(Gyf−Gyr)/Ho ……(4)
【0030】
更に図7に示されている如く、横加速度センサ36と重心18との間の前後方向の距離をLf とし、重心18と横加速度センサ38との間の前後方向の距離をLr とする。また横加速度センサ38及び36の位置をそれぞれ点A及びBとし、点Aより車輌前方へ引かれた直線40と点Bより鉛直下方へ下した直線42との交点を点Cとし、点Aと点Bとを結ぶ線分を線分44とし、重心18を通り直線42に平行な直線を直線46とし、直線46と線分44及び直線40との交点をそれぞれ点D及び点Eとし、重心18の位置を点Fとする。
【0031】
△ABC及び△ADEは互いに相似であり、AC:AB=AE:AD=EC:DBであるので、AD=L1、DB=L2とすると、下記の式5が成立する。
(Lf+Lr):(L1+L2)
=Lf:L2
=Lr:L1 ……(5)
【0032】
従ってL r とL f との和をLとすると、点Dに於ける車体の横加速度Gydは下記の式6により求められる。
Gyd=(Gyf・L1+Gyr・L2)/(L1+L2)
=(Gyf・Lr+Gyr・Lf)/(Lr+Lf)
=(Gyf・Lr+Gyr・Lf)/L
……(6)
【0033】
また点Dと点Fとの間の距離をHとすると、点F、即ち重心18に於ける推定横加速度Gyaは下記の式7により求められる。
Gya=Gyd−Ar ・H
=(Gyf・Lr +Gyr・Lf )/(Lr +Lf )−Ar ・H
……(7)
【0034】
従ってこの実施形態に於ける演算装置26は後述の如く横加速度Gyf及び横加速度Gyrに基づき上記式3に従って車体のヨー角加速度Ay を演算すると共に、ヨー角加速度Ay を時間積分することにより車体のヨーレートγを演算し、また横加速度Gyf及び横加速度Gyrに基づき上記式4に従って車体のロール角加速度Ar を演算すると共に、ロール角加速度Ar を時間積分することにより車体のロールレートRr を演算し、更に横加速度Gyf、横加速度Gyr、ロール角加速度Ar に基づき上記式7に従って重心18に於ける車体の推定横加速度Gyaを演算する。
【0035】
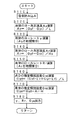
次に図8に示されたフローチャートを参照して第二の実施形態に於ける車体のヨーレートγ、ロールレートRr 、推定横加速度Gyaの演算ルーチンについて説明する。
【0036】
まずステップ110に於いてはそれぞれ横加速度センサ36及び38により検出された横加速度Gyf及びGyrを示す信号の読み込みが行われ、ステップ120に於いては横加速度Gyf及びGyrに基づき上記式3に従って車体のヨー角加速度Ay が演算され、ステップ130に於いてはヨー角加速度Ay を時間積分することにより車体のヨーレートγが演算される。
【0037】
ステップ140に於いては横加速度Gyf及びGyrに基づき上記式4に従って車体のロール角加速度Ar が演算され、ステップ150に於いてはロール角加速度Ar を時間積分することにより車体のロールレートRr が演算される。
【0038】
ステップ160に於いては横加速度Gyf及びGyrに基づき上記式6に従って点Dに於ける推定横加速度Gydが演算され、ステップ170に於いては推定横加速度Gyd及び車体のロール角加速度Ar に基づき上記式7に従って重心18に於ける車体の推定横加速度Gyaが演算され、ステップ180に於いてはヨーレートγ、ロールレートRr 、推定横加速度Gyaを示す信号が車輌の運動制御装置の如き制御装置へ出力される。
【0039】
かくして図示の第二の実施形態によれば、ステップ120及び130に於いて横加速度Gyf及びGyrに基づき車体のヨーレートγが演算され、ステップ140及び150に於いて横加速度Gyf及びGyrに基づき車体のロールレートRr が演算され、ステップ160及び170に於いて横加速度Gyf、Gyr及び車体のロール角加速度Ar に基づき重心18に於ける車体の推定横加速度Gyaが演算されるので、車輌前後方向及び上下方向に互いに隔置された二つの横加速度センサ36及び38により車体のヨーレートγ、ロールレートRr 、及び車輌の重心位置に於ける車体の横加速度Gyaの三つの状態量を検出することができる。
【0040】
特に図示の実施形態によれば、推定横加速度Gyaは点Dに於ける推定横加速度Gydが車体のロール角加速度Ar に基づき補正されることによって重心18に於ける推定横加速度として演算されるので、車体の推定横加速度が点Dに於ける推定横加速度Gydと実質的に同一と見なされる場合に比して正確に重心18に於ける推定横加速度を演算することができる。
【0041】
また図示の実施形態によれば、横加速度センサ36は重心18の前方に位置し、横加速度センサ38は重心18の下方に位置するので、横加速度センサ36が重心18の後方に設けられる場合や、横加速度センサ38が重心18の上方に設けられる場合に比して距離L及びHo を大きくすることができ、これにより車体のヨーレートγ、ロールレートRr 、推定横加速度Gyaを正確に求めることができる。
【0042】
以上に於いては本発明を特定の実施形態について詳細に説明したが、本発明は上述の実施形態に限定されるものではなく、本発明の範囲内にて他の種々の実施形態が可能であることは当業者にとって明らかであろう。
【0043】
例えば上述の第一の実施形態に於いては、重心18に於ける車体の推定横加速度Gyaはヨーレートγと車速Vとの積として演算されるようになっているが、自動車に各輪の車輪速度を検出する車輪速度センサが設けられている場合には、それらの車輪速度センサの検出結果に基づき重心18に於ける車体速度Vbが車速として演算され、重心18に於ける車体の推定横加速度Gyaがヨーレートγと車体速度Vbとの積として演算されてもよい。
【0044】
また上述の第二の実施形態に於いては、横加速度センサ36は重心18の前方且つ上方の位置に設けられ、加速度センサ38は重心18の後方且つ下方の位置に設けられているが、加速度センサ36が重心18よりも下方にてその前方に設けられ、加速度センサ38が重心18よりも上方にてその後方に設けられてもよく、また加速度センサ36及び38の両者が上下方向及び前後方向に互いに隔置された状態にて重心18の後方且つ上方に設けられてもよい。
【0045】
更に上述の第二の実施形態に於いては、推定横加速度Gyaは点Dに於ける推定横加速度Gydが車体のロール角加速度Ar に基づき補正されることによって演算されるようになっているが、車体のロール角加速度Ar に基づく補正が省略されてもよい。
【0046】
【発明の効果】
以上の説明より明らかである如く、本発明の請求項1の構成によれば、実質的にヨーレートセンサ及び横加速度センサの二つのセンサにより車体のヨーレート、ロールレート、車輌の重心位置に於ける横加速度の三つの状態量を正確に検出することができ、また請求項2の構成によれば、二つの横加速度センサにより車体のヨーレート、ロールレート、横加速度の三つの状態量を正確に検出することができ、従って本発明によれば各状態量に対応して三つのセンサが設けられる場合に比して状態量検出装置の構造を簡略化し、そのコストを低減することができる。
【図面の簡単な説明】
【図1】セダン型の自動車に適用された本発明によるヨーレート、ロールレート、横加速度検出装置の第一の実施形態を示す概略構成図である。
【図2】第一の実施形態の車輌の運動を示す説明図である。
【図3】第一の実施形態に於ける横加速度、推定横加速度、車体のロールの瞬間中心との関係を示す説明図である。
【図4】第一の実施形態に於けるロールレートRr 及び推定横加速度Gyaの演算ルーチンを示すフローチャートである。
【図5】車輌が直進状態より定常円旋回に移行する際の横加速度Gy 及び推定横加速度Gyaの変化の一例を示すグラフである。
【図6】ワンボックス型の自動車に適用された本発明によるヨーレート、ロールレート、横加速度検出装置の第二の実施形態を示す概略構成図である。
【図7】第二の実施形態に於ける横加速度演算の要領を示す説明図である。
【図8】第二の実施形態に於けるヨーレートγ、ロールレートRr 、推定横加速度Gyaの演算ルーチンを示すフローチャートである。
【符号の説明】
10…自動車
12…車体
18…重心
20…ヨーレートセンサ
22…横加速度センサ
24…車速センサ
26…演算装置
36、38…横加速度センサ
Claims (2)
- 車輌の重心位置に設けられたヨーレートセンサと、ヨーレートセンサより車輌上下方向に隔置された位置に設けられた横加速度センサと、前記ヨーレートセンサにより検出されたヨーレートに基づき前記ヨーレートセンサの位置に於ける推定横加速度を演算する横加速度演算手段と、前記推定横加速度に基づき車体のロールレートを演算するロールレート演算手段とを有し、前記横加速度演算手段はヨーレートと車速との積として前記推定横加速度を演算し、前記ロールレート演算手段は前記横加速度センサにより検出された横加速度と前記推定横加速度との偏差及び前記横加速度センサと前記ヨーレートセンサとの間の上下方向の距離に基づき車体のロール角加速度を演算し、前記ロール角加速度を時間積分することにより車体のロールレートを演算する車体のヨーレート、ロールレート、横加速度検出装置。
- 車体の上下方向及び前後方向に互いに隔置された位置に設けられた二つの横加速度センサと、前記二つの横加速度センサにより検出された横加速度及び前記二つの横加速度センサの間の車輌前後方向の距離に基づき車体のヨーレートを演算するヨーレート演算手段と、前記二つの横加速度センサにより検出された横加速度及び前記二つの横加速度センサの間の上下方向の距離に基づき車体のロールレートを演算するロールレート演算手段と、車輌の重心と前記二つの横加速度センサとの間の車輌前後方向の距離及び前記二つの横加速度センサにより検出された横加速度に基づき車体の横加速度を演算する横加速度演算手段とを有し、前記ヨーレート演算手段は前記二つの横加速度センサにより検出された横加速度の偏差及び前記二つの横加速度センサの間の車輌前後方向の距離に基づき車体のヨー角加速度を演算し、前記ヨー角加速度を時間積分することにより車体のヨーレートを演算し、前記ロールレート演算手段は前記二つの横加速度センサにより検出された横加速度の偏差及び前記二つの横加速度センサの間の上下方向の距離に基づき車体のロール角加速度を演算し、前記ロール角加速度を時間積分することにより車体のロールレートを演算し、前記横加速度演算手段は車輌の重心と前記二つの横加速度センサとの間の車輌前後方向の距離及び前記二つの横加速度センサにより検出された横加速度に基づき前記二つの横加速度センサの間の位置であって車輌の重心の上方の特定の位置に於ける推定横加速度を演算し、前記推定横加速度、前記車体のロール角加速度、車輌の重心と前記特定の位置との間の距離に基づき車輌の重心に於ける車体の横加速度を演算する車体のヨーレート、ロールレート、横加速度検出装置。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP15064998A JP4143776B2 (ja) | 1998-05-14 | 1998-05-14 | 車体のヨーレート、ロールレート、横加速度検出装置 |
| US09/288,223 US6121873A (en) | 1998-05-14 | 1999-04-08 | Device for producing electrical signals indicating yaw rate, lateral acceleration and roll rate of vehicle body |
| DE19922154A DE19922154C2 (de) | 1998-05-14 | 1999-05-12 | Vorrichtung zum Erzeugen elektrischer Signale die die Giergeschwindigkeit, die Querbeschleunigung und die Wankgeschwindigkeit der Fahrzeugkarosserie repräsentieren |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP15064998A JP4143776B2 (ja) | 1998-05-14 | 1998-05-14 | 車体のヨーレート、ロールレート、横加速度検出装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH11326361A JPH11326361A (ja) | 1999-11-26 |
| JP4143776B2 true JP4143776B2 (ja) | 2008-09-03 |
Family
ID=15501466
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP15064998A Expired - Fee Related JP4143776B2 (ja) | 1998-05-14 | 1998-05-14 | 車体のヨーレート、ロールレート、横加速度検出装置 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US6121873A (ja) |
| JP (1) | JP4143776B2 (ja) |
| DE (1) | DE19922154C2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103391871A (zh) * | 2011-02-23 | 2013-11-13 | 罗伯特·博世有限公司 | 用于确定车辆的倾斜位置的方法和装置 |
| CN108593308A (zh) * | 2018-04-24 | 2018-09-28 | 桂林电子科技大学 | 一种基于卡车转向振动路径的多源振点等效和故障结构区域的故障区定位方法 |
Families Citing this family (28)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6324446B1 (en) * | 1999-12-21 | 2001-11-27 | Ford Global Technologies, Inc. | Roll over stability control for an automotive vehicle |
| US6834218B2 (en) | 2001-11-05 | 2004-12-21 | Ford Global Technologies, Llc | Roll over stability control for an automotive vehicle |
| US6356188B1 (en) | 2000-09-25 | 2002-03-12 | Ford Global Technologies, Inc. | Wheel lift identification for an automotive vehicle |
| US6523409B2 (en) | 2001-06-08 | 2003-02-25 | Brudis & Associates, Inc. | Roadway curve advisory speed determination |
| US6654674B2 (en) | 2001-11-21 | 2003-11-25 | Ford Global Technologies, Llc | Enhanced system for yaw stability control system to include roll stability control function |
| US20040024504A1 (en) | 2002-08-05 | 2004-02-05 | Salib Albert Chenouda | System and method for operating a rollover control system during an elevated condition |
| US20040024505A1 (en) | 2002-08-05 | 2004-02-05 | Salib Albert Chenouda | System and method for operating a rollover control system in a transition to a rollover condition |
| US7239949B2 (en) | 2003-02-26 | 2007-07-03 | Ford Global Technologies, Llc | Integrated sensing system |
| DE10316114A1 (de) * | 2003-04-09 | 2004-11-04 | Daimlerchrysler Ag | Aktive Wankdämpfung |
| DE10339120A1 (de) * | 2003-08-22 | 2005-03-31 | Continental Teves Ag & Co. Ohg | Verfahren zum Verhindern des Kippens und System zur Beeinflussung der Fahrdynamik eines Kraftfahrzeugs |
| WO2005061295A1 (de) * | 2003-12-20 | 2005-07-07 | Daimlerchrysler Ag | Verfahren und system zur stabilisierung eines kraftfahrzeuges, insbesondere eines busses |
| WO2005063514A1 (de) * | 2003-12-20 | 2005-07-14 | Daimlerchrysler Ag | System und verfahren zur wankstabilisierung eines kraftfahrzeuges, insbesondere von bussen, transportern, geländewagen oder dergleichen |
| JP4314137B2 (ja) * | 2004-03-19 | 2009-08-12 | カヤバ工業株式会社 | ロール制御に最適な装置および方法 |
| US7031816B2 (en) * | 2004-03-23 | 2006-04-18 | Continental Teves, Inc. | Active rollover protection |
| US7451032B2 (en) | 2004-06-02 | 2008-11-11 | Ford Global Technologies, Llc | System and method for determining desired yaw rate and lateral velocity for use in a vehicle dynamic control system |
| US7640081B2 (en) | 2004-10-01 | 2009-12-29 | Ford Global Technologies, Llc | Roll stability control using four-wheel drive |
| US7668645B2 (en) | 2004-10-15 | 2010-02-23 | Ford Global Technologies | System and method for dynamically determining vehicle loading and vertical loading distance for use in a vehicle dynamic control system |
| US7715965B2 (en) | 2004-10-15 | 2010-05-11 | Ford Global Technologies | System and method for qualitatively determining vehicle loading conditions |
| DE102004055856A1 (de) * | 2004-11-19 | 2006-05-24 | Daimlerchrysler Ag | Vorrichtung zur Schätzung der Schwerpunktlage eines Fahrzeugs |
| US7660654B2 (en) | 2004-12-13 | 2010-02-09 | Ford Global Technologies, Llc | System for dynamically determining vehicle rear/trunk loading for use in a vehicle control system |
| US7480547B2 (en) | 2005-04-14 | 2009-01-20 | Ford Global Technologies, Llc | Attitude sensing system for an automotive vehicle relative to the road |
| US7590481B2 (en) | 2005-09-19 | 2009-09-15 | Ford Global Technologies, Llc | Integrated vehicle control system using dynamically determined vehicle conditions |
| JP4636262B2 (ja) * | 2005-11-04 | 2011-02-23 | 株式会社アドヴィックス | 車両の重心位置横加速度取得装置、及び車両の運動制御装置 |
| US7600826B2 (en) | 2005-11-09 | 2009-10-13 | Ford Global Technologies, Llc | System for dynamically determining axle loadings of a moving vehicle using integrated sensing system and its application in vehicle dynamics controls |
| US8121758B2 (en) | 2005-11-09 | 2012-02-21 | Ford Global Technologies | System for determining torque and tire forces using integrated sensing system |
| JP5234286B2 (ja) * | 2008-03-31 | 2013-07-10 | 日立オートモティブシステムズ株式会社 | サスペンション制御装置および制御方法 |
| JP5344089B2 (ja) * | 2011-07-20 | 2013-11-20 | トヨタ自動車株式会社 | 車両制御装置 |
| JP5970832B2 (ja) * | 2012-01-26 | 2016-08-17 | 日産自動車株式会社 | ロールレイト推定装置 |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH06104455B2 (ja) * | 1985-03-15 | 1994-12-21 | 日産自動車株式会社 | 車両運動状態推定装置 |
| JPS6483424A (en) * | 1987-09-25 | 1989-03-29 | Honda Motor Co Ltd | Indicator for vehicle |
| US4898431A (en) * | 1988-06-15 | 1990-02-06 | Aisin Seiki Kabushiki Kaisha | Brake controlling system |
| JPH0833408B2 (ja) * | 1990-03-29 | 1996-03-29 | 株式会社日立製作所 | 角度検出装置と並進加速度検出装置並びに自動車制御装置 |
| JPH06297985A (ja) * | 1993-04-19 | 1994-10-25 | Toyota Motor Corp | 車両の制御装置 |
| DE19632943C2 (de) * | 1996-08-16 | 1999-10-21 | Daimler Chrysler Ag | Verfahren zum Betrieb eines Kraftfahrzeugs mit fahrstabilisierenden Bremseingriffen |
| US5948027A (en) * | 1996-09-06 | 1999-09-07 | Ford Global Technologies, Inc. | Method for enhancing vehicle stability |
| US6002974A (en) * | 1998-02-06 | 1999-12-14 | Delco Electronics Corporation | Vehicle rollover sensing using extended kalman filter |
| JP3855441B2 (ja) * | 1998-03-06 | 2006-12-13 | トヨタ自動車株式会社 | 車体ロール評価値演算装置 |
-
1998
- 1998-05-14 JP JP15064998A patent/JP4143776B2/ja not_active Expired - Fee Related
-
1999
- 1999-04-08 US US09/288,223 patent/US6121873A/en not_active Expired - Lifetime
- 1999-05-12 DE DE19922154A patent/DE19922154C2/de not_active Expired - Fee Related
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103391871A (zh) * | 2011-02-23 | 2013-11-13 | 罗伯特·博世有限公司 | 用于确定车辆的倾斜位置的方法和装置 |
| CN103391871B (zh) * | 2011-02-23 | 2016-12-07 | 罗伯特·博世有限公司 | 用于确定车辆的倾斜位置的方法和装置 |
| US9605958B2 (en) | 2011-02-23 | 2017-03-28 | Robert Bosch Gmbh | Method and device for determining the inclined position of a vehicle |
| CN108593308A (zh) * | 2018-04-24 | 2018-09-28 | 桂林电子科技大学 | 一种基于卡车转向振动路径的多源振点等效和故障结构区域的故障区定位方法 |
| CN108593308B (zh) * | 2018-04-24 | 2019-10-25 | 桂林电子科技大学 | 一种基于卡车转向振动路径的故障区定位方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| DE19922154C2 (de) | 2001-08-09 |
| US6121873A (en) | 2000-09-19 |
| JPH11326361A (ja) | 1999-11-26 |
| DE19922154A1 (de) | 1999-12-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPH11326361A (ja) | 車体のヨーレート、ロールレート、横加速度検出装置 | |
| JP2749784B2 (ja) | 旋回半径計算方法および旋回半径計算装置 | |
| US5248957A (en) | Method of detecting a deflated tire on a vehicle | |
| JP3855441B2 (ja) | 車体ロール評価値演算装置 | |
| JP3331310B2 (ja) | 路面摩擦係数検出装置 | |
| JP3485239B2 (ja) | 車両運動制御装置 | |
| JPH07125510A (ja) | タイヤ空気圧判定装置 | |
| US6178368B1 (en) | Roll control device of vehicles with tracing of turning course | |
| US20030195689A1 (en) | Method of estimating quantities that represent state of vehicle | |
| EP0803386A1 (en) | A method and apparatus for dynamically determining an operating state of a motor vehicle | |
| JPH10506861A (ja) | 自動車の走行安定性を制御するためのシステム | |
| JPH09118212A (ja) | 車体の横滑り速度推定装置 | |
| JP4242134B2 (ja) | 車両用加速度及び角速度検出装置 | |
| US20210008944A1 (en) | Damper control system and method for vehicles | |
| JPH0814490B2 (ja) | 車載用ナビゲ−シヨン装置 | |
| JP2004291895A (ja) | 車両のロールオーバ防止装置 | |
| US5040115A (en) | System for monitoring vehicle slip angle | |
| JPH11321603A (ja) | 車両横すべり角の推定装置 | |
| JP4266266B2 (ja) | タイヤ空気圧低下警報装置および方法 | |
| JPH11287749A (ja) | 路面摩擦係数推定装置 | |
| JPH07186786A (ja) | 車両における走行安定性の制御方法および制御装置 | |
| JP2002213959A (ja) | 角速度検出装置および車両用ナビゲーション装置 | |
| JP2002274306A (ja) | 車両のロールオーバ防止装置 | |
| JP3282449B2 (ja) | 車輌の横滑り状態量検出装置 | |
| JP3598046B2 (ja) | 車体の傾斜角度検出方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050414 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20051226 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20051227 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20070515 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20071204 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080115 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080227 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080409 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080521 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080603 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110627 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110627 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120627 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120627 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130627 Year of fee payment: 5 |
|
| LAPS | Cancellation because of no payment of annual fees |