JP4163280B2 - 物品供給装置及び物品供給装置を備える組合せ秤 - Google Patents
物品供給装置及び物品供給装置を備える組合せ秤 Download PDFInfo
- Publication number
- JP4163280B2 JP4163280B2 JP05623398A JP5623398A JP4163280B2 JP 4163280 B2 JP4163280 B2 JP 4163280B2 JP 05623398 A JP05623398 A JP 05623398A JP 5623398 A JP5623398 A JP 5623398A JP 4163280 B2 JP4163280 B2 JP 4163280B2
- Authority
- JP
- Japan
- Prior art keywords
- article
- cutting
- articles
- weighing
- trough
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Landscapes
- Discharge Of Articles From Conveyors (AREA)
Description
【発明の属する技術分野】
この発明は、物品を略所定の重量又は体積ずつ供給するための物品供給装置、及びこの物品供給装置により供給された物品を組合わせて所望の目標重量の物品の組合せを作る物品供給装置を備える組合せ秤に関する。
【0002】
【従来の技術】
従来、図13に示す供給フィーダ1を備える半自動式の組合せ秤2がある。この組合せ秤2によると、複数台、例えば10台の電磁振動式の供給フィーダ(図13には1台の供給フィーダ1が現れている。)1を使用して、各供給フィーダ1に対応して設けられている10台の各供給ホッパ3に物品4を略所定重量ずつ供給することにより、この組合せ秤2に予め設定されている許容重量範囲内の物品の組合せを作って排出コンベア5から排出することができる。
【0003】
10台の各供給フィーダ1は、物品4の搬送方向6が互いに平行するように配置してあり、各供給ホッパ3とそれぞれ対応して設けてある。そして、対応する供給ホッパ3が空になると振動部7が振動してトラフ8内の物品4をトラフ8の送出し口8aから送り出してその空の供給ホッパ3に供給することができる。供給ホッパ3に供給された物品は、その供給ホッパ3の下方に設けられている計量ホッパ9が空になるとその計量ホッパ9に供給されてその物品の重量が計量される。なお、10台の各計量ホッパ9は、第1と第2の2つの計量室9a、9bを備えており、各計量室9a、9bに供給されたそれぞれの物品の重量を計量することができる。つまり、図13に示す計量ホッパ9の右側(又は左側)の第1の計量室9a(又は第2の計量室9b)が空であるときは、供給ホッパ3の右側(又は左側)に設けられている第1のゲート3a(又は第2のゲート3b)が開閉して物品が第1の計量室9a(又は第2の計量室9b)に供給されてその物品の重量が計量される。物品の重量は、計量ホッパ9を支持しているロードセル10によって計量される。そして、10台の各計量ホッパ9により計量して得られた各物品の計量信号は、中央演算処理装置(CPU)に送られる。CPUは、各計量信号を種々に組合わせて物品の合計重量が予め設定されている許容重量範囲内となる計量信号の組合せを選択し、この選択した計量信号と対応する物品が収容されている計量室の第1又は第2のゲート11a又は11bを開閉させる。これによって、組合せに選択された物品は、排出コンベア5上に排出され、この排出コンベア5によって搬送されてその排出口から排出される。このようにして、合計重量が許容重量範囲内の物品の組合せを順次作ることができる。
【0004】
【発明が解決しようとする課題】
しかし、上記従来の供給フィーダ1では、例えば粘着性や付着性を有する物品、又は互いに絡み合い易い物品を各供給ホッパ3に送り出そうとした場合に、供給フィーダ1から送り出された物品4の全部又は一部がトラフ8上の物品4とつながり、トラフ8の送出し口8aで垂れ下がることがあるし、トラフ8上の物品の大きな塊が供給ホッパ3に供給されることもある。更に、トラフ8上の物品がトラフ8に付着することによって供給ホッパ3に供給されないこともある。これによって、各供給ホッパ3に物品を略所定重量ずつ供給することができないという問題がある。
このように、各供給ホッパ3に物品を略所定重量ずつ供給することができない場合は、合計重量が許容重量範囲内となる組合せが成立する確率が低くなり、組合せ秤2の計量速度が低下するし、組合せ計量精度が低下するという問題がある。
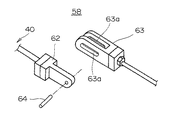
そこで、各供給フィーダ1から物品が略所定重量ずつ送り出されるように人手をかけることも考えられるが、人手をかけると人件費が嵩むし、更に、作業者の高齢化によりそのような肉体的疲労を伴う作業を作業者に負わせることが困難な状況となっている。
【0005】
本発明は、特に、粘着性や付着性を有する物品、又は互いに絡み合い易い物品を略所定の重量又は体積ずつ確実に供給することができる物品供給装置、及びこの物品供給装置により供給された物品を組合わせて所望の目標重量の物品の組合せを作る物品供給装置を備える組合せ秤を提供することを目的とする。
【0006】
【課題を解決するための手段】
第1の発明にかかる物品供給装置は、物品に振動を与えながら所定の搬送方向の先端にある物品送り出し口側に搬送する搬送手段と、上記搬送手段の上方に設けられ、上記搬送手段上の物品と係合した後退位置から上記搬送方向側の前進位置に移動して前記物品を上記物品送り出し口から送り出す第1及び第2の切出し手段と、第1及び第2の切出し手段を駆動する切り出し駆動手段とを、具備し、第1の切出し手段は、前記後退位置において前記搬送方向の前側に位置し、第2の切出し手段は、前記後退位置において第1の切出し手段から所定の距離だけ離れて後ろ側に位置し、第2の切出し手段は、前記前進位置において前記物品送り出し口の近傍またはその手前に位置し、第1の切出し手段は、前記前進位置において前記物品送り出し口よりも前方に位置するものである。
【0007】
第2の発明にかかる物品供給装置は、第1の発明の物品供給装置において、第1及び第2の切出し手段は、上記前進位置から上昇して上記後退位置に戻り、第2の切出し手段は、掻きならし手段を有し、この掻きならし手段は、上記前進位置から上昇して上記後退位置に戻る間に、上記搬送手段上の物品を掻きならすものである。
【0008】
第3の発明の物品供給装置を備える組合せ秤は、第1の発明の物品供給装置の上記物品送り出し口より送り出される物品の重量を計量して計量信号を生成する計量手段と、計量手段が生成する物品の計量信号を種々に組合わせて物品の合計重量が目標重量に等しいか若しくは近くなる計量信号の組合せを選択する組合せ演算手段とを、具備するものである。
【0022】
【発明の実施の形態】
本発明の第1実施形態に係る物品供給装置を図1乃至図9を参照して説明する。物品供給装置12は、図1及び図2に示すカップ式組合せ秤13に設けてある。このカップ式組合せ秤13は、図2に示すように、この物品供給装置12が円筒形の空のカップ14に物品を投入するための投入ステージ15と、4台の計量器16(16−1、16−2、16−3、16−4)と、滞留コンベア17と、搬送コンベア18と、排出装置19と、カップ反転装置20と、移送コンベア66と、を備えており、多数個のカップ14を図2に各矢印で示すようにこの組合せ秤13上を時計方向に搬送することができる構成である。
【0023】
この組合せ秤13によると、これらカップ14が投入ステージ15上を通過する際に、例えばカット野菜、漬物、筋子等のように付着性、又は粘着性を有する被計量物品4、又は互いに絡み合い易い被計量物品4を各カップ14に物品供給装置12が投入(充填)して、これら各物品4の重量WB を計量器16が計量する。そして、演算制御部がこれら計量済み物品4の計量信号を種々に組合わせて、これら複数の組合せのうちから物品4の合計重量が許容重量範囲内となる計量信号の組合せを選択し、組合せに選択された各計量信号と対応する各物品4を収容するカップ14を排出装置19に搬送する。そして、この排出装置19が組合せに選択された各物品4を収容するカップ14を所定の排出位置22に搬送し、この排出位置22で各カップ14を反転させて各カップ14から物品4を排出し、これにより、合計重量が許容重量範囲内の物品4の組合せ計量を行うことができる。そして、空になったカップ14は、送出しコンベア23により送り出されてカップ反転装置20を通り、このカップ反転装置20により反転させられて開口部を上側に向けた状態となって移送コンベア21上に移動する。次に、空のカップ14は、この移送コンベア21により搬送されて投入ステージ15上に移動し、物品供給装置12が、上記と同様にして各空のカップ14に新たに物品4を投入して上記計量及び組合せ計量が繰り返して行われる。なお、各カップ14は、同一重量となるように形成してある。
【0024】
投入ステージ15は、図2に示すように、カップ14を進行方向に3個並べて1列としたものを4列保持することができる固定台(簀の子状の受け台)24を備えている。この固定台24には、各列のカップ14が隣の列又は固定台24の外側にはみ出ないように5本のガイド25を進行方向26に平行し、互いに間隔を隔てて設けてある。この投入ステージ15の入口には、移送コンベア21の終端部27が接続している。この終端部27に空のカップ14が4個溜まり、かつ、この組合せ秤13に設けられている中央演算処理装置(CPU)(図示せず)から所定の供給信号が出力されると、空カップ用プッシャー(図示せず)が伸長動作し、終端部27上の4個の空カップ14を投入ステージ15上の入口に送り出すことができる。そして、この投入ステージ15の入口に4個の空カップ14が順次送り出されると、物品供給装置12がこれら4個の各空カップ14に略所定重量の物品4を順次供給する。このように、空カップ用プッシャーの伸長動作により、物品4が供給された4個のカップ14は、夫々の前方のカップ14を前方に押し進め、これによって、投入ステージ15上の最前列の4個のカップ14を夫々と対応する4台の各計量器16−1、16−2、16−3、16−4上に移動させることができ、更に、各計量器16上の4個の各カップ14を滞留コンベア17上に移動させることができる。しかる後に、空カップ用プッシャーが短縮動作して移送コンベア21上の後続の4個の空カップ14を終端部27に溜めておくことができ、この4個の空カップ14を上記と同様にして投入ステージ15上に順次送り出すことができる。
【0025】
次に、本発明の特徴とする物品供給装置12を説明する。
物品供給装置12は、図4の切欠き断面図に示すように、供給フィーダ29、第1の切出し装置281 、及び第2の切出し装置282 を備えている。
供給フィーダ29は、電磁振動式のものであり、トラフ30と、振動部31を備えている。トラフ30は、底板と側板を有する樋状体である。このトラフ30の投入ステージ15側が物品送出し側であり物品送出し部32である。物品送出し部32の投入ステージ15側には側板を設けておらず、その反対側が物品供給側であり、物品供給部33である。この物品供給部33には、作業者によって物品4が供給される。そして、物品送出し部32には、図1乃至図4に示すように、搬送方向26に対して直角方向の断面形状が略逆三角形の4つの溝34を向けてある。これら4つの各溝34のピッチは、図2に示すように、投入ステージ15上に4列に整列する各列のカップ14どうしのピッチと等しくしてある。
【0026】
振動部31は、図1に示すように、トラフ30を支持しており、トラフ30上の物品4を物品供給部33側から物品送出し部32側に向かって搬送方向26に搬送するように振動する。そして、この振動部31は、図には示さないがCPUと接続する振動発生回路から所定のタイミングで駆動信号が供給された時に所定時間振動して、トラフ30の各溝34の送出し口35から物品4を送り出して4つの各カップ14に投入することができる。
【0027】
第2の切出し装置282 は、第1の切出し装置281 に掻きならし部材36を設けたものである。第1の切出し装置281 と第2の切出し装置282 は、掻きならし部材36以外は同等のものである。
第1の切出し装置281 は、切出し部材371 、揺動アーム381 、切出し駆動シリンダ391 、揺動駆動シリンダ401 を備えている。なお、図3は、第1及び第2の切出し装置281 、282 の両方の切出し部材371 、372 と掻きならし部材36を示してあるが、図4乃至図7では、掻きならし部材36を省略してある。
切出し部材371 は、図7の正面図に示すように熊手状であり、多数の棒状体41を備えている。この多数の各棒状体41は、所定のピッチで連結棒42に設けてあり、図7に示すように、切出し部材371 が下降位置で夫々の下端がトラフ30の4つの各溝34の上面と一定の間隔を隔てて沿うように長さを形成してある。切出し部材371 は、支持部材43、43を介して水平に配置されている支持アーム44に設けてあり、この支持アーム44は揺動アーム381 に設けてある。
【0028】
揺動アーム381 は、図4及び図7に示すように、支持アーム44が設けられている伸縮部45とこの伸縮部45が伸縮自在に設けられているL字状部46を備えている。
伸縮部45は、図4に示すように、先端部に支持アーム44をネジ止めしてある。
L字状部46は、断面が矩形のパイプであり、先端部の開口部内に伸縮部45が摺動自在に差し込まれている。伸縮部45は、その差し込み深さを変更することによりL字状部46の先端部からの突出する長さを変更することができ、2つの固定用ネジ47によりこのL字状部46に固定される。L字状部46の基端部は、図4に示す支点軸48を中心にして回動自在にこの支点軸48を介して軸受金具49に設けてあり、この軸受金具49は、直動フレーム50の下側部材50aの先端部に設けてある。
【0029】
直動フレーム50は、互いに平行する上側部材50bと下側部材50aを有し、この上側部材50bと下側部材50aは連結部材50cにより連結されている。下側部材50aは、図4の左右の方向(水平方向)に移動自在にガイド51、51により支持されており、上側部材50bは、下側部材50aと同方向(水平方向)に移動自在にガイドローラ52により支持され、これによって直動フレーム50が水平方向に移動自在となっている。直動フレーム50を水平方向に駆動するのが切出し駆動シリンダ391 である。ガイド51、51は、本体フレーム53に設けてあり、ガイドローラ52は、図7に示すように、取付けスタンド54に回動自在に設けてあり、この取付けスタンド54は本体フレーム53に設けてある。
【0030】
切出し駆動シリンダ391 は、エアーシリンダであり、図4に示すエンドピン55を介して揺動自在に本体フレーム53に設けてある。切出し駆動シリンダ391 のピストンロッドの先端部に設けられているヘッド金具56は、連結部材50cとヘッドピン57を介して連結している。この切出し駆動シリンダ391 は、図4に示す短縮状態で揺動アーム381 に取り付けられている切出し部材371 がトラフ30上の物品4を送り出す前の後退位置となり、図5に示す伸長状態で切出し部材371 がトラフ30上の物品4を送り出した後の前進位置となる。
【0031】
そして、図4に示すように、直動フレーム50の上側部材50bの左側端部には、揺動駆動シリンダ401 を設けてある。揺動駆動シリンダ401 のピストンロッドの先端部は、連結金具58を介して連結ロッド59の左側端部と連結し、この連結ロッド59の右側端部に設けられているヘッド金具60が揺動アーム381 と連結ピン61を介して連結している。連結ロッド59は、筒状の上側部材50bの内孔に挿通されている。この揺動駆動シリンダ401 は、図4に示す伸長状態で揺動アーム381 及び切出し部材371 がトラフ30上の物品4を送出し可能な下降位置となり、図6に示す短縮状態で揺動アーム381 及び切出し部材371 が後退位置に移動可能な上昇位置となる。
【0032】
連結金具58は、図8に示すように、揺動駆動シリンダ401 のピストンロッドの先端部に設けられているヘッド金具62と、連結ロッド59の左側端部に設けられているエンド金具63と、ヘッド金具62とエンド金具63とを連結するヘッドピン64と、を備えている。ヘッドピン64は、エンド金具63に穿設されている長孔63aに挿通しており、この長孔63aに沿って移動自在である。この連結金具58は、ヘッドピン64が長孔63aに沿って所定の範囲内で移動可能としたことにより、図6に示すように、切出し部材371 が上昇位置から下降位置に移動する際に、トラフ30上に多量の物品4が載置されている場合でも、物品を切出し部材371 によって押し潰すことなく略所定重量又は体積ずつ順次送り出すことができる。
【0033】
図9は、揺動駆動シリンダ401 の伸縮状態とヘッドピン64の位置を示す図である。図9(a)は、揺動駆動シリンダ401 が短縮状態であり、ヘッドピン64が長孔63aの左側端部と係合して切出し部材371 を上昇位置に係止している状態を示す図である。図9(b)は、揺動駆動シリンダ401 が伸長状態であり、ヘッドピン64が長孔63aの左側端部と係合して切出し部材371 を下降位置に係止している状態を示す図である。図9(c)は、揺動駆動シリンダ401 が伸長状態であり、切出し部材371 が自重により下降位置に移動可能な状態であるが、切出し部材371 が例えばトラフ30上の物品4と当接して上昇位置又はその近傍位置に押し上げられていてヘッドピン64が長孔63aの右側端部と係合している状態を示す図である。
【0034】
次に、第2の切出し装置282 を説明する。第2の切出し装置282 は、第1の切出し装置281 に掻きならし部材36を設けたものであり、掻きならし部材36以外は第1の切出し装置281 と同等であるので、同等部分の詳細な説明を省略する。
掻きならし部材36は、図3に示すように、取付け金具65及び取付けアーム66を介して支持アーム44に設けてある。掻きならし部材36は、図には示さないが、熊手状であって、トラフ30の横幅と略同じ幅であり、多数の棒状体67を備えている。そして、この多数の各棒状体67は、所定のピッチで連結棒68に設けてあり、各棒状体67の下端が略水平線に沿うように長さを形成してある。そして、各棒状体67の下端は、図3に示すように水平方向から見て揺動アーム382 の支点軸48と略一致するように配置してあり、これにより、揺動アーム382 が支点軸48を中心にして揺動して上昇位置又は下降位置に移動しても、各棒状体67の下端の高さを略支点軸48の高さに位置させることができる。つまり、掻きならし部材36は、切出し部材371 、372 が図3及び図4に示すように下降位置にある状態で前進移動して物品4を送り出している時、及び切出し部材371 、372 が図6(掻きならし部材36は図示せず)に示すように上昇位置にある状態で後退移動している時のいずれの時もその下端が略支点軸48の高さにあるので、トラフ30の物品送出し部32(4本の溝34が形成されている部分)上の物品4の表面を略平らであって水平に掻きならすことができる。そして、掻きならし部材36がトラフ30上の物品4を所定の層厚に掻きならすことができるように、切出し部材372 の支点軸48の高さを定めてある。図3及び図4に矢印で示す高さの低い1つの平行四辺形は、掻きならし部材36の下端の移動経路を表している。図3及び図4に矢印で示す高さの高い一方の平行四辺形70は、第1の切出し装置281 の切出し部材371 の下端の移動経路を表し、高さの高い他方の平行四辺形71は、第2の切出し装置282 の切出し部材372 の下端の移動経路を表している。
【0035】
2本の切出し駆動シリンダ391 、392 及び2本の揺動駆動シリンダ401 、402 は、図には示さないが、CPUから出力される駆動信号に基づいて以下に説明するように所定のタイミングで伸長及び短縮駆動して投入ステージ15の入口に順次搬送されてくる4個の各空カップ14にトラフ30上の物品4を供給するように構成されている。そして、供給フィーダ29の振動部31も、図には示さないが、CPUから出力される駆動信号に基づいて2本の切出し駆動シリンダ391 、392 が伸長動作するタイミングと同期して駆動して、トラフ30上の物品4を物品供給部33側から物品送出し部32側に向かって搬送し、切出し駆動シリンダ391 、392 が伸長動作するタイミング以外のタイミングでは駆動が停止するように構成されている。また、2つの切出し部材371 、372 が対応する各切出し駆動シリンダ391 、392 に駆動されて物品4の搬送方向26に移動する移動速度は、供給フィーダ29の振動部31が振動してトラフ30上の物品4を搬送方向26に搬送する搬送速度よりも速くなるように構成してある。
【0036】
次に、上記のように構成された物品供給装置12が投入ステージ15の入口に横1列に並ぶ4個の空の各カップ14にトラフ30上の物品4を略所定重量ずつ順次供給する動作を説明する。
今、図4(及び図3)に示すように、第1及び第2の切出し駆動シリンダ391 、392 は短縮状態であり、これにより、第1及び第2の切出し部材371 、372 は、夫々が後退位置で互いに所定の間隔を隔てて位置し、切出し部材371 が切出し部材372 よりもトラフ30の送出し口35側に位置している。そして、第1及び第2の揺動駆動シリンダ401 、402 は伸長状態であり、これにより、切出し部材371 、372 は下降位置となっており、夫々の下端がトラフ30の物品送出し部32上に掻きならされている物品4に差し込まれて係合している。
【0037】
上記の状態で、空カップ用プッシャーが伸長動作し、移送コンベア21の終端部27上の4個の空カップ14を投入ステージ15上の入口に送り出されると、物品供給装置12がCPUにより駆動制御されて、切出し部材371 、372 が下降位置の状態で切出し駆動シリンダ391 、392 が伸長動作すると共に、供給フィーダ29の振動部31が駆動してトラフ30上の物品4を搬送方向26に搬送する。そして、図5に示すように、後側の(第2の)切出し部材372 はトラフ30の送出し口35を塞ぐ前進位置で停止し、前側の(第1の)切出し部材371 は送出し口35を通り過ぎて後側の切出し部材372 と所定の間隔を隔てた前進位置で停止する。そして、切出し駆動シリンダ391 の伸長動作が停止した時に振動部31の振動が停止する。
【0038】
このようにして、2つの切出し部材371 、372 の前進移動するストローク内の物品4をトラフ30の送出し口35より送り出して4つの各カップ14に供給することができる。なお、送出し口35は、物品送出し部32に形成されている4つの溝34のそれぞれの逆三角形の開口端により形成されている。そして、この2つの切出し部材371 、372 の移動速度が振動部31の振動により搬送方向26に搬送される物品4の搬送速度よりも速いので、トラフ30上の物品4どうしが絡み合っていても、図4に示す後退位置にある切出し部材371 、372 と係合する物品4を、その係合する物品4よりも物品供給部33側の物品から強制的に引き離して送出し口35から送り出すことができる。
【0039】
これにより、物品4が互いに絡み合い易い為に、供給フィーダ29による搬送ではその絡み合った物品をほぐして略所定の重量(又は体積)ずつ送り出すことができない場合でも、この2つの切出し部材371 、372 と係合する物品4を、それよりも後方にあるトラフ30上の物品と切り離して送り出すことができる。勿論、互いに絡み合い易い物品以外にも、付着性及び粘着性を有する物品4であっても略所定重量(又は体積)ずつ送り出すことができる。このように、各カップ14に物品4を略所定重量ずつ供給することができるので、各カップ14に供給された物品4の重量の組合わせて計量を行う組合せ計量精度の向上を図ることができる。そして、この結果、許容される組合せが成立しないことによる組合せ秤13の停止時間を短縮することができるので、計量処理速度の向上を図ることができる。
【0040】
また、図5に示すように、前側の切出し部材371 は、トラフ30の送出し口35を通過してその前方位置まで移動してその前方位置で所定時間停止するが、これにより、前側の切出し部材371 に係合する物品4がこの前側の切出し部材371 から確実に外れた後に次のステップに移行することができる。そして、後側の切出し部材372 は、送出し口35を塞ぐ位置で所定時間停止するので、トラフ30上の物品4が送出し口35から零れ出ないように留めておくことができ、物品4の送り出しを確実に停止させることができる。このように、物品4の送出しと停止とを確実に行うことができるので、投入ステージ15上で前後に並ぶカップ14の上縁に物品4が跨がって供給されることがなく、そのようなことが原因で起こる計量ミスを防止することができる。
【0041】
更に、切出し部材371 、372 の搬送方向26の移動によって物品送出し部32上の物品4の量が少なくなるが、振動部31は、切出し駆動シリンダ391 、392 が伸長動作中に振動して、物品供給部33上の物品4を物品送出し部32上に搬送して補給することができ、これにより、切出し部材371 、372 が後退位置に戻った時に、次回以降の物品4の送出しを停滞することなく順次行うことができる。
【0042】
そして、図5に示すように、切出し部材371 、372 が前進位置に移動して、物品4が各カップ14に供給されると、揺動駆動シリンダ401 、402 が短縮動作し、これにより、各揺動アーム381 、382 が各支点軸48、48を中心にして所定角度だけ反時計方向に揺動して切出し部材371 、372 が上昇位置に移動する。そして、伸長状態の切出し駆動シリンダ391 、392 が短縮動作して切出し部材371 、372 が上昇位置にある状態で後退位置に移動する(図6に実線で示す。)。次に、揺動駆動シリンダ401 、402 が伸長動作し、これにより、各揺動アーム381 、382 が各支点軸48、48を中心にして所定角度だけ時計方向に揺動して切出し部材371 、372 が下降位置に移動して元の物品供給待機位置に戻る(図4参照)。このようにして、切出し部材371 、372 の下端部は、図4及び図3に示す2つの大きな平行四辺形70、71の矢印に沿って移動する。また、前進位置に移動して物品4を送出した切出し部材371 、372 が上昇位置に移動した状態で後退位置に戻ることにより、物品送出し部32上の物品4を物品供給部33側に引き戻すことなく元の後退位置に戻ることができ、これにより、前回に各カップ14に供給した物品4の重量と略同じ重量の物品4を今回も各カップ14に供給することができ、これによって、比較的高い組合せ計量精度が得られる。
【0043】
次に、組合せ秤13を説明する。物品供給装置12により各カップ14に物品4が略所定重量ずつ供給されると、これら物品4が供給されたカップ14は、図2に示す4台の各計量器16により重量が計量される。
4台の各計量器16は、ロードセル等の重量検出器を有しており、各ロードセルに設けられている載台上に投入ステージ15から物品4の投入されたカップ14が送られてくると、そのカップ14及びカップ14に投入されている物品4の合計重量を計量することができる。そして、この組合せ秤13に設けられている演算制御部がこの合計重量値から既知であるカップ14(各カップ14は同一の重量である)の重量値を減算して物品4の重量を演算して得ることができる。そして、計量済み物品4の投入されている4個のカップ14は、後段の滞留コンベア17上に搬送される。
【0044】
滞留コンベア17は、図2に示すように、直線コンベアであり、4台の各計量器16から排出されたカップ14を受け取って同図の右方向に搬送することができる。そして、右側先端部にはストッパ72を設けてあり、このストッパ72によりカップ14を係止することができる。つまり、滞留コンベア17は、モータにより常時回転駆動しており、滞留コンベア17上の各カップ14はストッパ72側に搬送されて先頭のカップ14がストッパ72に当接すると後続のカップ14は順次互いに接触した押せ押せの状態で1列に並び、各カップ14はその位置で停止することとなる。ただし、滞留コンベア17は、常時搬送駆動されているので、この滞留コンベア17上に1列に並んでいるカップ14は進行方向に向かって左側又は右側にはみ出ようとするが、はみ出し防止部材(図示せず)によってカップ14が滞留コンベア17の外側にはみ出ないように規制している。
【0045】
そして、図2に示す滞留コンベア17のその搬送方向に向かって右側にはプッシャー装置73を設けてある。このプッシャー装置73は、第1〜第10のプッシャー(図示せず)から成っている。
第1〜第10の各プッシャーは、カップ14が滞留コンベア17上で1列に並んだ状態で先頭から10個までの各カップ14と対応して設けてあり、この滞留コンベア17上の10個のカップ14のうちから所望のカップ14を搬送コンベア18側に押し出すための手段である。
【0046】
次に、組合せ演算手段が、これら計量済み物品4の各重量を種々に組合わせて組合せ演算する手順、及び組合せに選択された物品4を滞留コンベア17から取り出して搬送コンベア18上に移動させて排出装置19に搬送する手順を説明する。
組合せ演算手段は、中央演算処理装置(CPU)により構成されている演算制御部(図示せず)と、この演算制御部と接続する記憶部(図示せず)に記憶されている所定のプログラムと、により構成されており、所定の組合せ演算を行う手段である。即ち、各計量器16により計量して得られた被計量物品4の各重量値を種々に組合わせてそれら組合せのうち合計重量値が予め定めた所定重量範囲内であって、予め定めた条件を満足する組、例えば目標重量に等しいか若しくは最も近い組を構成する物品を選択する手段である。
【0047】
なお、組合せに選択されたカップ14を滞留コンベア17から取り出して搬送コンベア18に移動させる取り出し手段は、プッシャー装置73(第1〜第10のプッシャー)である。従って、これら第1〜第10のプッシャーにより取り出すことができるのは、図2に示す滞留コンベア17上に滞留する12個のカップ14のうち、先頭から10個のカップ14のうちのいずれかのカップ14であるので、組合せに参加させる重量値もこれら10個のカップ14に投入されている物品4の重量値としている。
そして、図2に示すプッシャー装置73により取り出されたカップ14を所定の排出位置22に搬送する搬送手段は、同図に示す搬送コンベア18と、排出装置19と、からなっている。
【0048】
今、組合せ演算手段により物品(重量値)の所定の組合せとして例えば図2に示すように滞留コンベア17上の先頭から第2番目の物品4と第5番目の物品4と第8番目の物品4と第10番目の物品4が選択されたとすると、プッシャー装置73の第2、第5、第8、及び第10のプッシャーが伸縮駆動してこれら第2、第5、第8、及び第10番目の各物品4を収容する各カップ14を滞留コンベア17上から押し出して、搬送コンベア18上に移動させる。
【0049】
そして、搬送コンベア18上に移動した第2、第5、第8、及び第10番目の4個のカップ14は、この搬送コンベア18により搬送されて排出装置19に搬送される。この排出装置19に搬送された第2、第5、第8、及び第10番目の各カップ14は、物品4が取り出され、これら取り出された物品4を包装機(図示せず)が包装する。一方、第2、第5、第8、及び第10のプッシャーが短縮状態となると、選択されなかった第1、第3、第4、第6、第7、及び第9番目の各物品4を収容する6個の各カップ14、及び後続の2個のカップ14が滞留コンベア17により搬送されて前進する。また、4台の計量器16から計量済み物品4を収容する4個のカップ14が順次滞留コンベア17に供給され、合計12個のカップ14は、1列に互いに接触した押せ押せの状態で滞留コンベア17上で停止する。しかる後に、次の組合せ演算が行われる。
【0050】
次に、排出装置19の説明をする。排出装置19は、傾斜コンベア74と送出しコンベア23とを備えている。傾斜コンベア74は、図には示さないが、搬送面に4列に配置された多数のカップ保持部を設けてなるチェーンコンベアである。この傾斜コンベア74が、搬送コンベア18と接続しており、組合せに選択された物品4を収容するカップ14を1個ずつ4個の各カップ保持部に受け入れる。これらカップ保持部に受け入れたカップ14は、図2に示すように、横1列に4個並んだ状態で順次斜め上方に向かって搬送され、上昇端で反転してカップ保持部から外れて位置決め筒部内に落下して所定の排出位置22で停止する。この排出位置22では、カップ14が反転していることとカップ14の落下による衝撃とにより内側に収容されている物品4がカップ14から排出され、カップ受板の下部に設けたじょうご状部(図示せず)を通って包装機(図示せず)に投入される。そして、空になった4個のカップ14は、エアーシリンダ(図示せず)によって図2の矢印75の方向に搬送される。4個の空のカップ14は、送出しコンベア23上に搬送され、この送出しコンベア23によって搬送され、そして、カップ反転装置20により180°反転されて、カップ14の口を上側に向けた状態で移送コンベア21に送り出される。そして、移送コンベア21は、空のカップ14をこの移送コンベア21の終端部27に移送し、この終端部27に空のカップ14が4個溜まり、中央演算処理装置から所定の供給信号が出力されると、空カップ用プッシャーが伸長動作し、この空カップ用プッシャーの先端に設けたパッドが終端部27上の4個の空カップ14を投入ステージ15上の入口部に送り出すことができる。このようにして、カップ14は循環して物品4の組合せ計量を順次連続して行うことができる。
【0051】
次に、第1参考例に係る物品供給装置76を備える組合せ秤13を説明する。第1参考例と第1実施形態とが相違するところは物品供給装置76と12であり、組合せ秤13は同等であるので組合せ秤13の説明を省略する。
第1参考例の物品供給装置76は、図10に示すように、第1実施形態の物品供給装置12のそれぞれの切出し駆動シリンダ391、392にストローク調整用の3つの前側センサ771、772、中間センサ781、782、及び後側センサ791、792を設けて、切出し部材371、372の停止位置と移動動作の変更を可能なようにしてある。これら前側センサ771、772、中間センサ781、782、及び後側センサ791、792は、それぞれの切出し駆動シリンダ391、392にベルトにより締め付けて取り付けてあり、各センサ771、772、・・・の取付け位置を変更することにより各切出し駆動シリンダ391、392の停止位置と移動動作を変更することができるものである。
【0052】
つまり、第1参考例の物品供給装置76の切出し部材372は、切出し駆動シリンダ392に設けられている後側センサ792と中間センサ782によって後退位置(第1実施形態の後退位置と同じ位置)と中間位置(前進位置)が検出されて、この後退位置と中間位置(図10は、切出し部材372が中間位置に移動している状態を示す。)の間を第1実施形態と同様に同じタイミングで往復移動するように構成してある。なお、第1参考例の切出し部材371の中間位置は、第1実施形態の切出し部材371の前進位置よりも少し手前(後退位置側)にある。また、第1参考例の物品供給装置76の切出し部材371は、切出し駆動シリンダ391に設けられている後側センサ791と前側センサ771によって後退位置と前進位置(第1実施形態の後退位置と前進位置と同じ位置)が検出されて、この後退位置と前進位置(図10は、切出し部材371が前進位置に移動している状態を示す。)の間を往復移動し、この往復移動するところは第1実施形態と同等であるが、第1参考例では、切出し部材371が前進位置に移動した後に、この前進位置とこの前進位置よりも少し手前の中間位置(後退位置側)との間を複数回、例えば2回往復移動するように構成してある。なお、切出し部材371の中間位置は、中間センサ781によって検出することができる。なお、上記以外は、第1実施形態と同等の構成であり、同様に作用するのでそれらの説明を省略する。図10に矢印で示す3つの平行四辺形80、81、82は、切出し部材371、372及び掻きならし部材36のそれぞれの下端の移動経路を示す図である。
【0053】
上記のように構成された物品供給装置76は、前側と後側の2つの切出し部材371 、372 が下降位置にある状態で後退位置から同じタイミングで前進移動して、まず、図10に示すように後側の切出し部材372 が中間位置で停止し、しかる後に、前側の切出し部材371 が前進位置で停止する。これにより、移動長さが比較的長い前側の切出し部材371 と係合する物品4を、移動長さの比較的短い後側の切出し部材372 と係合して留められているトラフ30上の物品4から強制的に切り離して物品の送出し口35から送り出すことができる。
これにより、絡み合い易い物品や、粘着性又は付着性を有する物品がトラフ30上で塊となっている場合でも、その塊となっている物品4を移動長さ(ストローク)が互いに相違する切出し部材371 、372 によってほぐすことができ、物品4を略所定重量又は体積ずつ送り出すことができる。
【0054】
そして、前側の切出し部材371 が前進位置に移動した後に、トラフ30の送出し口35の外側と内側に亘る範囲内で往復移動することにより、送出し口35及び前側の切出し部材371 に付着する物品4を払い落とすことができるので、物品4が送出し口35から垂れ下がらないようにすることができる。
【0055】
また、切出し駆動シリンダ392 の後側センサ792 と中間センサ782 の取付けの間隔、及び切出し駆動シリンダ391 の後側センサ791 と前側センサ771 の取付けの間隔を長く又は短くすることにより、前側及び後側の切出し部材371 、372 の搬送方向26の移動長さを長く又は短くすることができ、これにより、物品送出し口35から送り出される物品4の重量又は体積を増加又は減少させることができる構成であるので、所望の重量又は体積の物品4を送り出すように設定を変更することができる。
【0056】
第2参考例に係る物品供給装置83を備える組合せ秤2を図11を参照して説明する。図11に示す組合せ秤2は、図13に示す半自動式組合せ秤2と同等であるので説明を省略する。第2参考例と第1実施形態の物品供給装置83と12が相違するところは、第1実施形態では、1台の物品供給装置12により4つの各カップ14に同一のタイミングで物品4を供給する構成であるのに対して、第2参考例では、組合せ秤2に設けられている例えば10台の各供給ホッパ3に対して夫々物品供給装置83を設けてあり、供給ホッパ3が空になった時に対応する物品供給装置83がその空の供給ホッパ3に物品4を供給する構成としたところと、第1実施形態の物品供給装置12が第1と第2の切出し装置281、282を備えているのに対して、第2参考例の物品供給装置83では、第1の切出し装置281を有し、第2の切出し装置282を省略してあるところと、第1実施形態の物品供給装置12の切出し部材371は4つの各カップ14に同時に物品4を供給することができる形状であるのに対して、第2参考例の物品供給装置83では、供給フィーダ29が各供給ホッパ3ごとに設けられているので、切出し部材371に設けられている各棒状体41の下端が略水平となるように棒状体41の長さを形成してあるところである。更に、第2参考例の物品供給装置83は、図11に示すように、切出し駆動シリンダ391及び揺動駆動シリンダ401が収容されている本体フレーム53を供給ホッパ3を基準として供給フィーダ1と略対称となる位置に配置し、本体フレーム53の基端部を組合せ秤2の枠体84に支点軸85及びこの支点軸85を支持する軸受部86を介して回動自在に設けてあり、更に、切出し駆動シリンダ391が略水平となるように本体フレーム53が保持部87により保持されている。また、第1実施形態の物品供給装置12は、図4に示すように、短縮状態から伸長動作することによりトラフ30上の物品を送出し口35より送り出す構成であるのに対して、第2参考例の物品供給装置83は、図11に示すように、伸長状態から短縮動作することによりトラフ8上の物品4を送出し口8aより送り出す構成である。なお、供給フィーダ1のトラフ8は、搬送方向6に向かうに従って下降傾斜しているので、切出し部材371が前進位置にあるときの切出し部材371の下端部の高さが後退位置にあるときの下端部の高さよりも高くなるようにトラフ8によって押し上げられるが、この高さの差は、図8に示す連結金具58による切出し部材371の上下方向の揺動の遊びにより吸収することができ、従って、トラフ8上の物品4を順次送り出すことができる。図11に矢印で示す四角形88は、切出し部材371の下端部の移動経路を表している。物品供給装置83の上記以外の部分の構成は、第1実施形態のものと同等であるのでそれらの詳細な説明を省略する。
【0057】
上記のように構成された物品供給装置83は、以下のように作用する。
図11は、切出し部材371 が下降位置の状態で搬送方向6に後退移動して供給ホッパ3に物品4を供給する状態を示している。切出し部材371 が搬送方向6に移動中は、第1実施形態と同様に、供給フィーダ1の振動部7が振動してトラフ8上の物品4を搬送方向6に搬送しており、これにより、次回に切出し部材371 によって送り出される物品4をトラフ8の物品送出し部8b上に搬送することができる。ここで、切出し部材371 が下降位置の状態で搬送方向6に後退移動してトラフ8上の物品4を送り出す移動速度は、第1実施形態と同様に、トラフ8上の物品4が振動部7の振動によって搬送方向6に移動する速度よりも速い速度であり、これによって、切出し部材371 と係合する物品4を、切出し部材371 と係合していないトラフ8の物品供給部8b上の物品4から強制的に切り離してトラフ8の物品送出し口8aから送り出すことができる。従って、例えば粘着性や付着性を有する物品4、又は互いに絡み合い易い物品4でも所定の重量又は体積ずつ確実に送り出すことができる。ただし、第1実施形態のように、トラフ8の物品送出し部8b上の物品4を別個の切出し部材372 によって留めておく構成でないので、第1実施形態ほど物品4を確実に切り離して送り出すことができないが、1台の切出し装置281 で済むので構造を簡単とすることができる。
【0058】
そして、切出し部材371 が搬送方向6に移動して、図11に示すように、トラフ8の送出し口8aまで後退移動すると、揺動駆動シリンダ401 が伸長状態から短縮動作して切出し部材371 を下降位置から上昇位置に移動させる(図示せず)。次に、短縮状態の切出し駆動シリンダ391 が伸長動作して切出し部材371 が上昇位置にある状態で後退位置から搬送方向6と反対方向に移動して前進位置に移動する(図示せず)。次に、揺動駆動シリンダ401 が伸長動作し、これにより、切出し部材371 が下降位置に移動して元の物品供給待機位置に戻り、1サイクルが終了する。このようにして、トラフ8上の物品4を所定の供給タイミングに略所定重量又は体積ずつ順次供給ホッパ3に供給することができる。
また、物品供給装置83は、図11に示すように、支点軸85を中心にして反時計方向に回転移動させることができるので、物品供給装置83が邪魔にならず、供給ホッパ3等を簡単に洗浄することができる。
【0059】
ただし、第2参考例では、各供給ホッパ3ごとに物品供給装置83を設け、各物品供給装置83に設けられている各切出し部材371を、それぞれの切出し部材371に設けられている専用の切出し駆動シリンダ391によって駆動する構成としたが、各物品供給装置83に設けられている複数の切出し部材371を1台の共用の切出し駆動シリンダ391によって駆動する構成としてもよい。この構成とした場合は、全ての切出し部材371が同じタイミングで進退移動するので、物品4を供給しようとする供給ホッパ3に対応して設けられている切出し部材371に対しては、この切出し部材371と連結する揺動駆動シリンダ401を伸長動作させて切出し部材371を下降位置に移動させ、これにより物品を供給ホッパ3に送り出すようにする。そして、物品を供給しない供給ホッパ3に対応して設けられている切出し部材371に対しては、この切出し部材371と連結する揺動駆動シリンダ401を短縮動作させて切出し部材371を上昇位置に移動させ、これにより物品4を供給ホッパ3に送り出さないようにする。
【0060】
第3参考例に係る物品供給装置89を備える組合せ秤90を図12を参照して説明する。第3参考例の組合せ秤90は、物品4の重量を計量する例えば5台の計量ホッパ91を有し、これら各計量ホッパ91はロードセル等の荷重検出器99により支持されている。そして、荷重検出器99は、各計量ホッパ91に供給された物品4の重量と対応する計量信号を生成して、これら計量信号を中央演算処理装置(CPU)に出力する。CPUは、これら計量信号を種々に組合わせて合計重量が予め設定されている許容重量範囲内であり、目標重量に最も近い組合せとなる計量信号の組合せを選択し、そして、この選択した組合せを構成する計量信号と対応する物品4を収容する計量ホッパ91のゲート91aを開閉させて、組合せに選択された物品4を各計量ホッパ91から排出させることができるものである。
【0061】
5台の計量ホッパ91の下方には、集合シュート100を設けてある。集合シュート100は、組合せに選択された各計量ホッパ91から排出された物品4を上側開口部より受け入れて下側開口から排出することができる形状である。そして、集合シュート100の下側開口部の下方には、集合カップ101を配置してある。従って、組合せに選択されて各計量ホッパ91から排出された物品4は、集合シュート100を通ってその下側開口部より排出されて集合カップ101に供給される。このようにして、合計重量が予め設定されている許容重量範囲内であり、目標重量に最も近い物品4の詰合せを集合カップ101に供給することができる。物品4が供給された集合カップ101は、図12に示すベルトコンベア102によって搬送され、次いで空の集合カップ101が集合シュート100の下側開口部の下方に搬送されることにより、許容重量範囲内の物品4を空の各集合カップ101に順次供給することができる。
【0062】
次に、第3参考例の物品供給装置89を図12を参照して説明する。第3参考例と第1実施形態の物品供給装置89と12が相違するところは、第1実施形態は、1台の物品供給装置12により4つの各カップ14に同一のタイミングで物品4を供給する構成であるのに対して、第3参考例では、組合せ秤90に設けられている5台の各計量ホッパ91に対して夫々物品供給装置89を設けてあり、計量ホッパ91が空になった時に、対応する物品供給装置89がその空の計量ホッパ91に物品4を供給する構成としたところと、第1実施形態の物品供給装置12が第1と第2の切出し装置281、282を備えているのに対して、第3参考例の物品供給装置89では、第2の切出し装置282有し、第1の切出し装置281を省略してあるところと、第1実施形態の物品供給装置12の切出し部材371は4つの各カップ14に同時に物品を供給することができる構成であるのに対して、第3参考例の物品供給装置89では、供給フィーダ29が各計量ホッパ91ごとに設けられているので、切出し部材372に設けられている各棒状体41の下端が略水平となるように棒状体41の長さを形成してあるところである。なお、供給フィーダ92のトラフ93は、物品供給部93a側から物品送出し部93b側に向かって下降傾斜しているが、切出し部材372の進退方向がトラフ93と平行しているので、掻きならし部材36は、トラフ93の物品供給部93a上の物品4を略一定の厚みとなるように表面を平らに掻きならすことができる。図12に矢印で示す大きい平行四辺形94は、切出し部材372の下端部の移動経路を表し、矢印で示す高さの低い平行四辺形95は、掻きならし部材36の下端部の移動経路を表している。物品供給装置89の上記以外の構成は、第1実施形態のものと同等であるのでそれらの詳細な説明を省略する。
【0063】
また、図12に示すように、5台の各物品供給装置89の後方にはそれぞれ物品搬送装置96を設けてある。これら5台の各物品搬送装置96は、それぞれが接続する供給フィーダ92のトラフ93の物品供給部93a上に物品4を供給するためのものであり、ベルトコンベア97とホッパ98とを備えている。図には示さないが、物品供給部93a上の物品4の有無を検出する検出器を設けてあり、物品供給部93a上に物品4が無いことを検出器が検出すると、コンベアベルトが自動的に走行し、これにより、ホッパ98内の物品4がホッパ98の下側開口部よりコンベアベルト上に略一定の厚みで送り出されて物品供給部93a上に供給され、物品供給部93a上に或る一定以上の物品4が供給されるとコンベアベルトの走行が自動的に停止する。
【0064】
上記のように構成された物品供給装置89は、以下のように作用する。
図12は、切出し部材372 が下降位置の状態で搬送方向6に前進移動して計量ホッパ91に物品4を供給する状態を示している。切出し部材372 が搬送方向6に移動中は、第1実施形態と同様に、供給フィーダ92の振動部7が振動してトラフ93上の物品4を搬送方向6に搬送しており、これにより、次回に切出し部材372 によって送り出される物品4をトラフ93の物品送出し部93b上に搬送している。ここで、切出し部材372 が下降位置の状態で搬送方向6に前進移動してトラフ93上の物品4を送り出す移動速度は、第1実施形態と同様に、トラフ93上の物品4が振動部7の振動によって搬送方向6に移動する速度よりも速い速度であり、これによって、切出し部材372 と係合する物品4を、切出し部材372 と係合していないトラフ93の物品供給部93a上の物品4から強制的に切り離してトラフ93の物品送出し口93cから送り出すことができ、従って、例えば粘着性や付着性を有する物品4、又は互いに絡み合い易い物品4でも所定の重量又は体積ずつ確実に送り出すことができる。
なお、第1実施形態のように、トラフ93の物品送出し部93b上の物品4を別個の切出し部材によって留めておく構成でないので、第1実施形態ほど物品4を確実に切り離して送り出すことができないが、1台の切出し装置282 で済むので構造を簡単とすることができる。
【0065】
そして、切出し部材372 が搬送方向6に移動して、トラフ93の送出し口93cまで前進移動すると、揺動駆動シリンダ402 が伸長状態から短縮動作して切出し部材372 を下降位置から上昇位置に移動させる(図示せず)。次に、伸長状態の切出し駆動シリンダ392 が短縮動作して切出し部材372 が上昇位置にある状態で前進位置から搬送方向6と反対方向に移動して後退位置に移動する(図示せず)。次に、揺動駆動シリンダ402 が伸長動作し、これにより、切出し部材372 が下降位置に移動して元の物品供給待機位置に戻り、1サイクルが終了する。このようにして、トラフ93上の物品4を所定の供給タイミングに略所定重量又は体積ずつ順次計量ホッパ91に供給することができる。
なお、掻きならし部材36は、第1実施形態と同様に作用するので、その説明を省略する。
【0066】
ただし、上記第1実施形態の第1の切出し装置281の切出し部材37 1 は、下降位置にある状態で物品4の搬送方向26、6に移動して物品4をトラフの送出し口より送り出し、そして、その移動端から上昇位置に移動して上昇位置にある状態で搬送方向26、6と反対の方向に移動して物品供給待機位置に戻る構成としたが、これに代えて、上記各切出し部材371、372は、下降位置にある状態で物品4の搬送方向26、6に移動して物品4をトラフの送出し口より送り出し、そして、その移動端から下降位置にある状態で搬送方向26、6と反対の方向に少し戻り、その少し戻った位置で上昇位置に移動してその上昇位置にある状態で搬送方向26、6と反対の方向に移動して物品供給待機位置に戻る構成としてもよい。これにより、トラフの送出し口より物品4を送り出した時に、物品4が送出し口から垂れ下がることがあっても、その垂れ下がった物品4をトラフ上に引き戻すことができ、この垂れ下がる物品4を引き戻した状態で元の物品供給待機位置に戻ることができる。
【0067】
そして、上記実施形態の切出し部材371 、372 及び掻きならし部材36は、多数の棒状体41を設けて熊手状としたが、この多数の棒状体41に代えて、板状体としてもよい。切出し部材371 、372 及び掻きならし部材36を板状体とすることにより、小さい物品4を効果的に送り出すことができる。
【0068】
【発明の効果】
本発明に係る物品供給装置によると、切出し手段が、搬送手段による搬送速度よりも速い速度でその搬送方向に移動して、搬送手段上に残る物品からこの切出し手段と係合する物品を強制的に切り離して搬送手段の物品送出し口から送り出す構成としているので、例えば粘着性や付着性を有する物品、又は互いに絡み合い易い物品でも所定の重量又は体積ずつ確実に送り出すことができる。
つまり、搬送手段の物品送出し口から送り出された物品が搬送手段上に残る物品とつながり、物品送出し口で垂れ下がることを防止できるし、搬送手段上の物品の大きな塊が送り出されることも防止できる。更に、搬送手段上の物品が搬送手段に付着していて送出しが困難な場合でも確実に送り出すことができる。これによって、人手をかけずに物品を所定の重量又は体積ずつ送り出す機能の向上を図ることができる。
【0071】
この物品供給装置は、移動長さの比較的長い第1の切出し手段と係合する物品を、移動長さの比較的短い第2の切出し手段と係合する搬送手段上の物品から強制的に切り離して物品送出し口から送り出すことができる構成である。
これにより、絡み合い易い物品や、粘着性又は付着性を有する物品が搬送手段上で塊となっている場合でも、その塊となっている物品を移動長さが互いに相違する第1と第2の切出し手段によって切り離してほぐすことができ、物品を略所定重量又は体積ずつ確実に送り出すことができる。
【0074】
第2の発明に係る物品供給装置によると、掻きならし手段によって搬送手段上の物品の表面を略平坦に掻きならすことができるので、切出し手段の移動によって送り出される物品の重量又は体積を略一定に近づけることができる。そして、掻きならし手段を切出し手段に設けているので、掻きならし手段と切出し手段を共用の切出し駆動手段により駆動することができる。
【0075】
第3の発明に係る物品供給装置を備える組合せ秤によると、第1の発明の物品供給装置を備えているので、物品を予め定めた所定のタイミングで略所定の重量又は体積ずつ計量手段に供給することができ、これにより、合計重量が目標重量に等しいか若しくは近い物品の組合せが成立する可能性を高めることができ、その結果、組合せ計量の処理能力及び組合せ計量精度の向上を図ることができる。また、図13に示す従来の組合せ秤では、絡み合い易い物品や、粘着性又は付着性を有する物品を供給フィーダにより所定のタイミングで略所定重量ずつ供給ホッパに供給しようとした場合には人手を必要としたが、第3の発明に係る組合せ秤によると、この人手の労力を軽減し又は削除することができる。これにより、作業者の熟練度の影響を受け難くすることができ、組合せ秤を略安定した処理能力で稼働させることができる。
【図面の簡単な説明】
【図1】 この発明の第1実施形態に係る物品供給装置を備える組合せ秤の右側面図である。
【図2】 同第1実施形態に係る同組合せ秤の平面図である。
【図3】 同第1実施形態の前側と後側の切出し部材と掻きならし部材が後退位置に戻り切出し部材が下降位置に移動した状態を示す拡大縦断右側面図である。
【図4】 同第1実施形態の前側と後側の切出し部材が後退位置に戻り下降位置に移動した状態を示す掻きならし部材を省略した拡大縦断左側面図である。
【図5】 同第1実施形態の前側と後側の切出し部材が下降位置の状態で前進位置に移動して物品を送り出した状態を示す掻きならし部材を省略した拡大縦断左側面図である。
【図6】 同第1実施形態の前側と後側の切出し部材が上昇位置の状態で後退位置に移動した状態を示す掻きならし部材を省略した拡大縦断左側面図である。
【図7】 同第1実施形態の前側と後側の切出し部材が下降位置に移動した状態を示す拡大縦断正面図である。
【図8】 同第1実施形態の揺動駆動シリンダの連結金具を示す拡大分解斜視図である。
【図9】 同第1実施形態の揺動駆動シリンダと連結金具を示す拡大図であり、(a)は揺動駆動シリンダの短縮状態を示す図、(b)は揺動駆動シリンダの伸長状態を示す図、(c)は揺動駆動シリンダが伸長状態であり切出し部材が押し上げられている状態を示す図である。
【図10】 同発明の第1参考例の前側と後側の切出し部材が下降位置の状態で前進位置に移動して物品を送り出した状態を示す掻きならし部材を省略した拡大縦断左側面図である。
【図11】 同発明の第2参考例に係る物品供給装置を備える組合せ秤の右側面図である。
【図12】 同発明の第3参考例に係る物品供給装置を備える組合せ秤の右側面図である。
【図13】 従来の供給フィーダを備える組合せ秤の右側面図である。
【符号の説明】
12 物品供給装置
13 カップ式組合せ秤
14 カップ
15 投入ステージ
16 計量器
26 進行方向
281 第1の切出し装置
282 第2の切出し装置
29 供給フィーダ
30 トラフ
31 振動部
32 物品送出し部
33 物品供給部
36 掻きならし部材
371、372 切出し部材
391、392 切出し駆動シリンダ
401、402 揺動駆動シリンダ
Claims (3)
- 物品に振動を与えながら所定の搬送方向の先端にある物品送り出し口側に搬送する搬送手段と、
上記搬送手段の上方に設けられ、上記搬送手段上の物品と係合した後退位置から上記搬送方向側の前進位置に移動して前記物品を上記物品送り出し口から送り出す第1及び第2の切出し手段と、
第1及び第2の切出し手段を駆動する切り出し駆動手段とを、
具備し、第1の切出し手段は、前記後退位置において前記搬送方向に沿って前方に位置し、第2の切出し手段は、前記後退位置において第1の切出し手段から所定の距離だけ離れて後ろ側に位置し、第2の切出し手段は、前記前進位置において前記物品送り出し口の近傍またはその手前に位置し、第1の切出し手段は、前記前進位置において前記物品送り出し口よりも前方に位置する物品供給装置。 - 請求項1記載の物品供給装置において、第1及び第2の切出し手段は、上記前進位置から上昇して上記後退位置に戻り、第2の切出し手段は、掻きならし手段を有し、この掻きならし手段は、上記前進位置から上昇して上記後退位置に戻る間に、上記搬送手段上の物品を掻きならす物品供給装置。
- 請求項1記載の物品供給装置の上記物品送り出し口より送り出される物品の重量を計量して計量信号を生成する計量手段と、
計量手段が生成する物品の計量信号を種々に組合わせて物品の合計重量が目標重量に等しいか若しくは近くなる計量信号の組合せを選択する組合せ演算手段とを、
具備する物品供給装置を備えた組合せ秤。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP05623398A JP4163280B2 (ja) | 1998-02-20 | 1998-02-20 | 物品供給装置及び物品供給装置を備える組合せ秤 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP05623398A JP4163280B2 (ja) | 1998-02-20 | 1998-02-20 | 物品供給装置及び物品供給装置を備える組合せ秤 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH11236118A JPH11236118A (ja) | 1999-08-31 |
| JP4163280B2 true JP4163280B2 (ja) | 2008-10-08 |
Family
ID=13021399
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP05623398A Expired - Fee Related JP4163280B2 (ja) | 1998-02-20 | 1998-02-20 | 物品供給装置及び物品供給装置を備える組合せ秤 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4163280B2 (ja) |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002107210A (ja) * | 2000-09-29 | 2002-04-10 | Anritsu Corp | 自動供給装置及び該装置を備えた組合せ計量装置 |
| JP5086506B2 (ja) * | 2001-09-27 | 2012-11-28 | 株式会社イシダ | 組合せ計量装置 |
| JP7825925B2 (ja) * | 2022-03-30 | 2026-03-09 | 大和製衡株式会社 | 均し装置及びそれを備えた組合せ計量装置 |
| CN117182875B (zh) * | 2023-09-01 | 2024-05-17 | 安徽凯斯汀科技有限公司 | 自动取件装置及工件位置修正系统 |
| CN119796877B (zh) * | 2025-03-12 | 2025-08-08 | 广东歌得智能装备有限公司 | 一种自动上管装置 |
-
1998
- 1998-02-20 JP JP05623398A patent/JP4163280B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JPH11236118A (ja) | 1999-08-31 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0109844B1 (en) | Weighing out batches of mixed articles | |
| US4821820A (en) | Method and apparatus for linear combination weighing | |
| JPS61217421A (ja) | 細長い物品の処理装置及びその方法 | |
| CN111971535B (zh) | 组合计量装置 | |
| JP5864287B2 (ja) | 組合せ計量装置 | |
| US4564103A (en) | Method and apparatus for conveying linear articles | |
| EP0105756B1 (en) | Combinatorial weighing apparatus and method | |
| JPS6160414A (ja) | もやし類の定量供給装置 | |
| JPH11236118A (ja) | 物品供給装置及び物品供給装置を備える組合せ秤 | |
| JP2020046179A (ja) | 組合せ計量装置、組合せ計量システム、領域設定装置 | |
| JP2023118049A (ja) | 麺計量分割装置および茹麺のほぐし機構 | |
| JP2002107210A (ja) | 自動供給装置及び該装置を備えた組合せ計量装置 | |
| JP5374393B2 (ja) | 棒状体の計量装置 | |
| EP0074827B1 (en) | Combinatorial weighing apparatus | |
| US2659562A (en) | Method and apparatus for depositing a weighed fill in a receptacle | |
| CN109649724B (zh) | 一种用于饼干小包入大包的摆槽式组合计量装置 | |
| JP3617863B2 (ja) | 組合せ秤 | |
| JP4235314B2 (ja) | 物品供給装置 | |
| CN221367686U (zh) | 一种输送带分料式组合秤 | |
| JP2003177056A (ja) | 組合せ計量装置 | |
| WO2020003407A1 (ja) | 組合せ計量装置 | |
| JP2019035601A (ja) | トラフ、供給フィーダ及び計量装置 | |
| JP3569358B2 (ja) | 棒状物品用組合せ計量方法及び組合せ計量装置 | |
| JPS61134628A (ja) | 長尺物計量装置 | |
| JP3640732B2 (ja) | 組合せ秤の高速処理方法及び高速処理機能付き組合せ秤 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050208 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20070816 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20070828 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20071029 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080408 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080415 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080722 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080724 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110801 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110801 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140801 Year of fee payment: 6 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |