JP4200739B2 - 電気式産業車両の走行制御装置 - Google Patents
電気式産業車両の走行制御装置 Download PDFInfo
- Publication number
- JP4200739B2 JP4200739B2 JP2002325211A JP2002325211A JP4200739B2 JP 4200739 B2 JP4200739 B2 JP 4200739B2 JP 2002325211 A JP2002325211 A JP 2002325211A JP 2002325211 A JP2002325211 A JP 2002325211A JP 4200739 B2 JP4200739 B2 JP 4200739B2
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- driver
- acceleration
- stop
- upper limit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 230000001133 acceleration Effects 0.000 claims description 82
- 238000000034 method Methods 0.000 description 13
- 230000003247 decreasing effect Effects 0.000 description 10
- 230000000694 effects Effects 0.000 description 9
- 230000007423 decrease Effects 0.000 description 7
- 238000001514 detection method Methods 0.000 description 4
- 230000009194 climbing Effects 0.000 description 3
- 238000010586 diagram Methods 0.000 description 2
- 230000007935 neutral effect Effects 0.000 description 2
- 230000000994 depressogenic effect Effects 0.000 description 1
- 230000006698 induction Effects 0.000 description 1
- 230000000737 periodic effect Effects 0.000 description 1
- 238000004904 shortening Methods 0.000 description 1
Images



Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Forklifts And Lifting Vehicles (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
Description
【発明の属する技術分野】
本発明は、電気式産業車両の走行制御装置に関するものである。
【0002】
【従来の技術】
従来の電気式フォークリフトには、坂路の途中で停車した状態でアクセルペダルが操作されず、かつ、ブレーキペダルが踏まれないときに、車両がずり下がるときの車速を所定の低速値以下に維持する制御を行うものがある(特許文献1参照。)。
【0003】
【特許文献1】
特開2001−139294号公報
【0004】
【発明が解決しようとする課題】
ところが、上記技術では、車両が停止状態から所定の低速値に達するまでずり下がるときの加速状態が制御されていないため、車両がずり下がるときの加速度が坂路の勾配に応じて変化する。このため、比較的急な坂路上に停止したときには、車両の停止後に運転者が駐車ブレーキ操作、ブレーキ操作又はアクセル操作を速やかに行わないと、車両が急激にずり下がることがある。従って、急な坂路上で車両を停止させたときには、運転者が次の運転操作を速やかに行う必要があり、運転が容易でなかった。
【0005】
本発明は、上記課題を解決するためになされたものであって、その目的は、坂路上で車両の走行を停止させた後、駐車ブレーキ操作、ブレーキ操作又はアクセル操作を、運転者が余裕を持って行うことができる電気式産業車両の走行制御装置を提供することにある。
【0006】
【課題を解決するための手段】
上記目的を達成するため、請求項1に記載の発明は、車両の走行用動力を供給する電気モータを、アクセル操作に応じて制御する電気式産業車両の走行制御装置である。この走行制御装置は、車両が停止状態とされた後、ブレーキ操作及びアクセル操作が共に行われない状態を検出したときに、車両に加わる外力に抗して車両の停止状態を所定の時間だけ維持するように前記電気モータを制御する停止制御手段と、前記所定の時間を、運転者が任意に設定するための設定手段と、前記停止制御手段が車両の停止状態を所定時間だけ維持した後、前記外力によって車両が走行し出したときの加速度を所定の上限値以下に制限するように前記電気モータを制御する加速度制御手段と、前記電気モータに電力を供給するバッテリの残量電力に応じて前記加速度の上限値を設定する手段とを備えた。ここで、「停止状態」とは、車速がほぼ「0」の状態である(第1実施形態。)。
【0007】
請求項1に記載の発明によれば、坂路上で車両を停止させた後、運転者がブレーキ操作又はアクセル操作を速やかに行わなくても、車両がすぐにはずり下がらない。従って、坂路上で車両を停止させた後、車両を駐車させるための駐車ブレーキ操作、ずり下がりを防止するためのブレーキ操作、あるいは、再び走行するためのアクセル操作を、運転者が余裕を持って行うことができる。
【0009】
また、車両が停止状態に維持される期間が終了して以後も、運転者が、ブレーキ操作又はアクセル操作を行わないでいると、加速度制御手段が電気モータを制御して、坂路の勾配による車両のずり下がりを許容するとともにそのときの加速度を制御する。このため、停止状態の終了時点まで運転者がブレーキ操作又はアクセル操作を行わなくても、車両が勾配をずり下がるときの加速度が過大となることがない。従って、車両の走行を停止させた後、外力によって車両が移動し出したとしても、駐車ブレーキ操作、ブレーキ操作又はアクセル操作を運転者がさらに余裕を持って行うことができる。
【0012】
請求項2に記載の発明は、請求項1に記載の発明において、運転者が運転席から離れたことを検出する手段と、運転者が運転席から離れたときに、前記停止制御手段に停止状態を中止させる手段とを備えた。
【0033】
【発明の実施の形態】
(第1実施形態)
以下、本発明を、三輪型のカウンタバランス式フォークリフトの走行制御装置に具体化した第1実施形態を図1〜図6に従って説明する。
【0034】
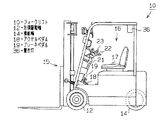
図2及び図3に示すように、電気式で三輪型のカウンタバランス式フォークリフト(産業車両。以下、単にフォークリフトという。)10は、その車体11の前部に左側駆動輪12及び右側駆動輪13を備え、同じく後部に操舵輪14を備えている。また、車体11の前側にはマスト装置15を備え、同じく両駆動輪12,13と操舵輪14との間には運転席16を備えている。さらに、運転席16には、座席17を備えている。
【0035】
左側駆動輪12及び右側駆動輪13は、共通の固定軸線上に配置されている。操舵輪14は、左側駆動輪12及び右側駆動輪13との中央に対応する位置に配置されている。
【0036】
運転席16には、アクセルペダル18、ブレーキペダル19、ディレクションレバー20、駐車ブレーキレバー21、ステアリングホイール22及び荷役レバー23が設けられている。
【0037】
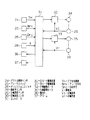
次に、本実施形態の電気的構成を図4に従って説明する。
フォークリフト10は、アクセル開度センサ24、ブレーキスイッチ25、ディレクションスイッチ26、操舵角センサ28、左輪速度センサ29及び右輪速度センサ30を備えている。
【0038】
また、フォークリフト10は、コントローラ31、左モータ駆動装置32、右モータ駆動装置33、左輪駆動モータ34及び右輪駆動モータ35を備えている。さらに、警告灯36及びアラーム37を備えている。
【0039】
本実施形態では、コントローラ31が停止制御手段、加速度制御手段及び速度制御手段である。また、コントローラ31、警告灯36及びアラーム37が警告手段を構成する。
【0040】
アクセル開度センサ24は、アクセルペダル18の踏み込み量に対応したアクセル開度THを検出し、その検出値をコントローラ31に出力する。ブレーキスイッチ25は、運転者によってブレーキペダル19がブレーキ操作されているか否かを検出し、そのブレーキ信号Brkをコントローラ31に出力する。ディレクションスイッチ26は、ディレクションレバー20によって中立位置、前進位置及び後退位置のいずれが検出されているかを検出し、その方向信号Drkをコントローラ31に出力する。操舵角センサ28は、操舵輪14の操舵角θを検出し、その検出値をコントローラ31に出力する。なお、操舵輪14は、車両が直進するときの操舵角θ=0°から、右操舵時には操舵角θ=90°まで、また、左操舵時には操舵角θ=−90°まで操舵される。
【0041】
左輪速度センサ29は回転数センサであって、左側駆動輪12の移動速度である左輪速度Vlを検出し、その検出値をコントローラ31及び左モータ駆動装置32に出力する。同様に、右輪速度センサ30は、右側駆動輪13の移動速度である右輪速度Vrを検出し、その検出値をコントローラ31及び右モータ駆動装置33に出力する。
【0042】
左輪駆動モータ34及び右輪駆動モータ35は、三相交流誘導モータであって、左モータ駆動装置32及び右モータ駆動装置33はインバータ回路を備え、バッテリ電力を三相交流に変換して左輪駆動モータ34及び右輪駆動モータ35に供給する。
【0043】
コントローラ31は、図示しないマイクロコンピュータを用いて構成されている。コントローラ31は、アクセル開度センサ24からアクセル開度THの検出値を取得する。また、ブレーキスイッチ25が出力するブレーキ信号Brkから、ブレーキペダル19によるブレーキ操作の有無を検出する。また、ディレクションスイッチ26が出力する方向信号Drkから、運転者が選択した車両の進行方向、又は、中立状態を検出する。また、操舵角センサ28から操舵角θの検出値を取得する。さらに、左輪速度センサ29から左輪速度Vlの検出値を取得し、右輪速度センサ30から右輪速度Vrの検出値を取得する。また、コントローラ31は、警告灯36を点灯させ、また、アラーム37を作動させる。
【0044】
コントローラ31は、アクセル開度TH及び操舵角θに基づいて左輪駆動モータ34及び右輪駆動モータ35の各回転数を制御し、操舵輪14の移動速度である操舵輪速度(車速)Vstを制御する公知の速度制御を行う。
【0045】
速度制御として、先ず、コントローラ31は、その時点のアクセル開度THの検出値に対する操舵輪速度Vstの目標値を設定する。次に、設定した操舵輪速度Vstの目標値から、左輪速度Vl及び右輪速度Vrの各目標値を求める。このとき、左輪速度Vl及び右輪速度Vrの各目標値は、車両旋回時の旋回中心に対する左側駆動輪12及び右側駆動輪13の角速度が、操舵輪14の同旋回中心に対する角速度と等しくなるように設定される。なお、左輪速度Vl及び右輪速度Vrは、操舵角θ=0°の車両直進時には、操舵輪速度Vstと等しいが、操舵角θが「0°」でない機台旋回時には、そのときの操舵角θに応じた速度差だけ旋回外輪の方が内輪よりも大きくなる。
【0046】
また、速度制御において、コントローラ31は、左輪速度センサ29から取得する左輪速度Vlの検出値を用い、左輪速度Vlを目標値にフィードバック制御する。同様に、右輪速度センサ30から取得する右輪速度Vrの検出値を用い、右輪速度Vrを目標値にフィードバック制御する。
【0047】
また、コントローラ31は、坂路上で車両が停止状態とされたときに、ブレーキ操作及びアクセル操作が共に検出されないときには、両駆動モータ34,35を制御して、車両の停止状態を所定の停止時間t0だけ維持する停止制御を行う。
【0048】
また、コントローラ31は、前記停止制御の終了後、勾配によって車両がずり下がるときに両駆動モータ34,35を制御して、そのときの加速度ΔVst/Δtを所定の上限値Acc以下に制限する加速度制御を行う。
【0049】
さらに、コントローラ31は、車両がずり下がるときに両駆動モータ34,35を制御して、そのときの操舵輪速度Vstを所定の上限値V0以下に制限する速度制御をも行う。
【0050】
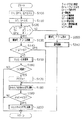
停止制御、加速度制御及び速度制御は、マイクロコンピュータが、図1のフローチャートで示すプログラムを繰り返し実行することで行われる。
先ず、コントローラ31は、ステップ(以下Sと略記する。)100で、アクセル開度TH、ブレーキ信号Brk及び方向信号Drkを取り込む。次に、S110で、左輪速度Vl及び右輪速度Vrを取り込む。
【0051】
次に、S120で、左輪速度Vl、右輪速度Vr、アクセル開度TH及びブレーキ信号Brkから、左輪速度Vl及び右輪速度Vrが共に「0」であって、かつ、アクセル操作及びブレーキ操作がいずれも行われていない状態であるか否か判断する。すなわち、アクセル操作の停止、又は、ブレーキ操作によって車両の走行が停止された後、ブレーキ操作及びアクセル操作が共に行われていない状態であるか否かを判断する。
【0052】
このS120の条件が成立したときには、次に、S130で、警告灯36を点灯させ、また、アラーム37を作動させる。警告灯36及びアラーム37は、運転者に停止制御による停止状態であることを警告するものである。
【0053】
次に、S140で、S120の判定結果が、例えば坂路の勾配によって車両に加わる力(外力)に抗して車両の停止状態を維持する状態であることを示すフラグFSTが「1」であるか否かを判定する。
【0054】
S140でフラグFSTが「1」でなかったときには、次に、S150で、左モータ駆動装置32及び右モータ駆動装置33を介して左輪駆動モータ34及び右輪駆動モータ35を制御し、左側駆動輪12及び右側駆動輪13の回転を「0」に制御する。そして、操舵輪速度Vstをほぼ「0」に維持し、車両の停止状態を維持する。
【0055】
この車両を停止状態に維持する制御は、各速度センサ29,30の検出値に基づいて各駆動輪12,13の回転の有無及び回転方向を検出し、各駆動輪12,13に対しその回転方向と逆向きのトルクを供給するように各駆動モータ34,35を制御することで行う。このとき、各駆動モータ34,35が発生するトルクは変動するものの、各駆動輪12,13は実質的な停止状態となる。
【0056】
次に、S160で、停止状態を所定の停止時間t0だけ継続したか否かを判定し、停止時間t0未満であったときには本処理を終了する。
この停止時間t0は、例えば、フォークリフト10が登坂可能な最大勾配の坂路上で車両の走行を停止させた後、運転者が急いでブレーキ操作又はアクセル操作を行わなくても車両がずり下がり出さないだけの長さに設定されている。例えば、フォークリフト10の仕様上想定される最大登坂角の坂路を登坂中にブレーキペダル19を踏んで車両を停止させた時点から、再発進のために運転者がブレーキペダル19をアクセルペダル18に踏み換える間に、車両がずり下がり出さないだけの長さに設定されている。本実施形態では、この停止時間t0の最小値を0.5秒としている。一方、停止時間t0は、運転者が駐車ブレーキを操作した状態であると勘違いしないだけの長さに設定されている。本実施形態では、停止時間t0の最大値を5.0秒としている。従って、この停止時間t0は、0.5〜5.0秒間が適切である。また、0.5〜3.0秒間がより適切である。さらに、0.5〜1.0秒間が最適である。
【0057】
一方、S160で、停止状態が停止時間t0だけ継続したときには、次に、S170で、フラグFSTを「1」にセットする。
次に、S180で、各駆動モータ34,35を制御し、坂路の勾配によって車両がずり下がるときの加速度を所定の上限値Acc以下に制限する。
【0058】
この上限値Accは、例えば、登坂可能な最大勾配の坂路上に停止させた車両がずり下がるときの加速度ΔVst/Δtが過度に大きくなることがない値に設定されている。加速度制御は、例えば、所定時間毎に取得する左輪速度Vl及び右輪速度Vrの各検出値から求めた操舵輪速度Vstの時間変化率が、上限値Accを超えないように左輪速度Vl及び右輪速度Vrを速度制御することで行う。
【0059】
次に、S190で、車両がずり下がるときの操舵輪速度Vstが、所定の上限値V0に達するか否かを判定し、操舵輪速度Vstが上限値V0に達しないと判定したときには本処理を終了する。上限値V0は、例えば運転者が余裕を持ってブレーキ操作又はアクセル操作を行うことができる値に設定されている。
【0060】
また、S190で、操舵輪速度Vstが上限値V0に達すると判定したときには、S200で、操舵輪速度Vstが上限値V0以下に制限されるように、各駆動モータ34,35を制御する速度制御を行う。
【0061】
また、S140で、フラグFSTが「1」であったときには、次に、S180を実行し、加速度制御を継続する。
また、S120の条件が成立しないときには、次に、S300で、警告灯36及びアラーム37の作動を停止させる。
【0062】
次に、S310で、停止制御を終了し、ブレーキ操作又はアクセル操作に基づく通常の制御を行う。すなわち、ブレーキ操作が行われたときには、左輪駆動モータ34及び右輪駆動モータ35の制御を停止し、また、アクセル操作が行われたときには、アクセル開度THに基づく通常の速度制御を実行する。
【0063】
なお、停止制御終了後、各駆動輪12,13の回転が検出されず、操舵輪速度Vstが「0」の状態が一定時間継続すると、コントローラ31は、停止制御実行中又は停止制御終了後の車両ずり下がり途中に、駐車ブレーキが操作されたものと判断し、警告灯36及びアラーム37の作動を停止させる。
【0064】
以上のように構成された本実施形態は、以下の各作用効果を有する。
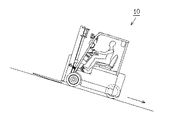
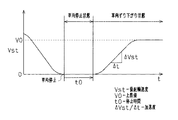
(1) 図5に示すように、坂路上で車両を停止させた後、運転者がブレーキ操作及びアクセル操作のいずれも行わないと、コントローラ31が各駆動モータ34,35を制御して停止制御を行う。そして、図6に示すように、坂路の勾配に抗して車両の停止状態を所定の停止時間t0だけ維持する。このため、アクセルオフ又はブレーキオンによって急勾配の坂路上で車両を停止させた後、運転者が駐車ブレーキ操作、ブレーキ操作又はアクセル操作を速やかに行わなくても、車両がすぐにはずり下がらない。
【0065】
従って、坂路上で車両の走行を停止させた後、駐車させるための駐車ブレーキ操作、ずり下がりを防止するためのブレーキ操作、又は、再び走行するためのアクセル操作を運転者が余裕を持って行うことができ、運転が容易となる。例えば、登坂中にブレーキペダル19を踏んで車両の走行を停止させたとき、アクセルペダル18への踏み替えを運転者が慌てずに行うことができる。また、登坂中にアクセルペダル18を離して車両が停止したとき、駐車ブレーキレバー21の操作を慌てずに行うことができる。このため、坂路上での作業を容易に行うことができる。
【0066】
また、車両の走行を停止させた後、ブレーキ操作又はアクセル操作が行われない限り車両の停止状態を維持する技術と異なり、停止状態を維持するためのバッテリ電力の消費量が少なくて済み、バッテリの充填1回当たりの稼働時間が短くならない。また、急勾配の坂路上で停止させたときに各駆動モータ34,35がオーバヒートすることがない。
【0067】
(2) また、停止制御が終了するまで運転者がブレーキ操作又はアクセル操作を行わず、坂路の勾配によって車両がずり下がり出すと、コントローラ31が各駆動モータ34,35を制御して加速度制御を行う。そして、車両がずり下がるときの加速度ΔVst/Δtを上限値Acc以下に制御する。
【0068】
従って、停止制御の終了後、車両がずり下がり出すまで運転者がブレーキ操作又はアクセル操作を行わなくても車両が急激にずり下がることはなく、ブレーキ操作又はアクセル操作を運転者が余裕を持って行うことができる。
【0069】
(3) さらに、車両がずり下がるにも拘らず、運転者がブレーキ操作及びアクセル操作のいずれも行わないでいると、コントローラ31が各駆動モータ34,35を制御して速度制御を行い、そのときの操舵輪速度Vstを上限値V0以下に制限する。
【0070】
従って、車両がずり下がるにも拘らず運転者がブレーキ操作又はアクセル操作を行わないでいても車両の操舵輪速度Vstが過大となることがなく、ブレーキ操作又はアクセル操作を運転者が余裕を持って行うことができる。
【0071】
(4) また、停止制御によって車両を停止状態にした時点から、コントローラ31が警告灯36及びアラーム37を作動することによって運転者に警告するので、停止制御による停止状態を運転者が自らの駐車ブレーキ操作によるものと勘違いすることがない。従って、運転者に駐車ブレーキ操作を促し、駐車ブレーキをかけることなく運転者が車両から離れてしまわないようにすることができる。
【0072】
(第2実施形態)
次に、本発明を具体化した第2実施形態を図7及び図8に従って説明する。尚、本実施形態は、前記第1実施形態においてコントローラ31が行う停止制御を行わず、加速度制御及び速度制御を行うことのみが第1実施形態と異なる。従って、第1実施形態と同じ構成については、符号を同じにしてその説明を省略し、加速度制御及び速度制御のみについて詳述する。
【0073】
本実施形態のコントローラ31は、坂路上で車両の走行が停止されたときに、ブレーキ操作及びアクセル操作が共に行われずに、勾配によって車両がずり下がるときに、両駆動モータ34,35を制御し、そのときの加速度ΔVst/Δtを所定の上限値Acc以下に制限する加速度制御を行う。また、車両がずり下がるときに両駆動モータ34,35を制御し、そのときの操舵輪速度Vstを所定の上限値V0以下に制限する速度制御を行う。
【0074】
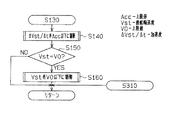
加速度制御及び速度制御として、コントローラ31は、先ず、前記第1実施形態のS100〜S120の処理を行う。コントローラ31は、S120の条件が成立したとき、S130で警告灯36及びアラーム37を作動させた後に、前記第1実施形態におけるS140〜S200の処理の代わりに、図7のフローチャートで示すS140〜S160の処理を行う。
【0075】
S140で、コントローラ31は、両駆動モータ34,35を制御し、坂路の勾配によって車両がずり下がるときの加速度ΔVst/Δtが所定の上限値Acc以下に制限する。
【0076】
次に、S150で、操舵輪速度Vstが所定の上限値V0に達するか否かを判定し、達しないと判定したときには本処理を終了する。
また、S150で、操舵輪速度Vstが上限値V0に達すると判定したときには、次に、S160で、両駆動モータ34,35を制御し、車両がずり下がるときの操舵輪速度Vstを上限値V0以下に制限する。
【0077】
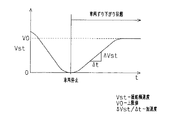
本実施形態の走行制御装置が行う加速度制御により、坂路上での停止後、ブレーキ操作及びアクセル操作が共に行われないときには、図8に示すように、車両がずり下がるときの加速度ΔVst/Δtが上限値Acc以下に制限され、その値が過大となることはない。また、速度制御により、車両がずり下がるときの操舵輪速度Vstが上限値V0以下に制限され、その値が過大となることはない。
【0078】
以上のように構成された本実施形態は、前記第1実施形態の(2),(3)に記載した各作用効果を有する。
(第3実施形態)
次に、本発明を具体化した第3実施形態を図9及び図10に従って説明する。尚、本実施形態は、前記第2実施形態においてコントローラ31が行う加速度制御及び速度制御の内容を変更したことのみが第2実施形態と異なる。従って、第2実施形態と同じ構成については、符号を同じにしてその説明を省略し、加速度制御及び速度制御のみについて詳述する。
【0079】
本実施形態のコントローラ31は、坂路上で車両の走行が停止された後、勾配によって車両がずり下がるときに、各駆動モータ34,35を制御して、そのとときの加速度ΔVst/Δtを所定の上限値Acc以下に制限する加速度制御を行う。また、各駆動モータ34,35を制御して、車両がずり下がるときの操舵輪速度Vstを所定の上限値V0以下に制限する速度制御を行う。
【0080】
また、コントローラ31は、操舵輪速度Vstが上限値V0に達すると、各駆動モータ34,35を制御して、操舵輪速度Vstが再び「0」となるまで車両を減速させる。この後、車両が再びずり下がり出すと、各駆動モータ34,35を制御して、そのときの加速度ΔVst/Δtを上限値Accに制限するとともに操舵輪速度Vstを上限値V0以下に制限する加速度制御及び速度制御を繰り返し行う。
【0081】
加速度制御及び速度制御として、コントローラ31は、先ず、前記第1実施形態のS100〜S120の処理を行う。コントローラ31は、S120の条件が成立したとき、S130で警告灯36及びアラーム37を作動させた後に、前記第1実施形態におけるS140〜S200の処理の代わりに、図9のフローチャートで示すS140〜S200の処理を行う。
【0082】
S140で、コントローラ31は、坂路の勾配によって車両がずり下がるときの操舵輪速度Vstが、所定の上限値V0以下であるか否かを示すフラグFACが「1」であるか否かを判定する。
【0083】
S140で、フラグFACが「1」でなく、操舵輪速度Vstが上限値V0未満であるときには、次に、S150で、各駆動モータ34,35を制御し、坂路の勾配によって車両がずり下がるときの加速度ΔVst/Δtが上限値Acc以下に制限する。
【0084】
次に、S160で、操舵輪速度Vstが上限値V0に達するか否かを判定し、上限値V0に達すると判定したときには、本処理を終了する。
一方、S160で、操舵輪速度Vstが上限値V0に達しないと判定したときには、S170でフラグFACを「1」にセットした後にS180を実行する。
【0085】
また、S140でフラグFACが「1」であって、操舵輪速度Vstが上限値V0に達すると判定しているときにも、S180を実行する。
S180で、各駆動モータ34,35を制御し、車両がずり下がるときの操舵輪速度Vstを減速させる。
【0086】
そして、次のS190で、操舵輪速度Vstが「0」に達するか否かを判定し、「0」に達しないと判定したときには本処理を終了する。
S190で、操舵輪速度Vstが「0」に達すると判定したときには、S200でフラグFACを「0」にセットした後に本処理を終了する。
【0087】
本実施形態の走行制御装置が行う加速度制御により、坂路上での停止後、ブレーキ操作及びアクセル操作が共に行われないときには、図10に示すように、車両がずり下がるときの加速度ΔVst/Δtが上限値Acc以下に制限され、その値が過大となることはない。また、速度制御により、車両がずり下がるときの操舵輪速度Vstが上限値V0以下に制限され、その値が過大となることはない。さらに、操舵輪速度Vstが上限値V0に達したときには、再び「0」となるまで車両が減速される。この後、勾配によって車両が再びずり下がり出すと、そのときの加速度ΔVst/Δtが上限値Acc以下に制限されるとともに操舵輪速度Vstが上限値V0以下に制限される制御が繰り返し行われる。
【0088】
以上のように構成された本実施形態は、前記第1実施形態の(2),(3)に記載した作用効果を有する他、下記の作用効果を有する。
(5) 坂路の勾配によってずり下がる車両の操舵輪速度Vstが所定の上限値V0に達すると、コントローラ31は、各駆動モータ34,35を制御して制動をかけ、停止状態まで車両を減速させる。
【0089】
従って、車両の走行を停止させた後、車両がずり下がるにも拘らず運転者がブレーキ操作又はアクセル操作を行わないときには、車両がずり下がるときの車速変化によってブレーキ操作又はアクセル操作を運転者に促すことができる。
【0090】
(6) 坂路の勾配によって車両がずり下がる間は、コントローラ31が各駆動モータ34,35を制御して、操舵輪速度Vstを「0」と上限値V0の間で往復変化させる。従って、車両の走行を停止させた後、車両がずり下がるにも拘らず運転者がブレーキ操作又はアクセル操作を行わないでいても、車両がずり下がるときの周期的な車速変化によってブレーキ操作又はアクセル操作を運転者により確実に促すことができる。
【0091】
また、車両が坂路をずり下がって平坦路に達したときには、速度制御によって操舵輪速度Vstが「0」に制御されたときに、車両が平坦路上で停止する。従って、車両が自走する距離をより短くすることができる。
【0092】
さらに、坂路で車両を停止させた後、万が一、運転者が駐車ブレーキをかけずに車両を離れてしまっても、速度制御によって車両が一時的に停止するので、気づいた運転者が容易に車両に乗り込むことができる。
【0093】
(第4実施形態)
次に、本発明を具体化した第4実施形態を図11及び図12に従って説明する。尚、本実施形態は、前記第2実施形態においてコントローラ31が行う加速度制御の内容を変更したことのみが第2実施形態と異なる。従って、第2実施形態と同じ構成については、符号を同じにしてその説明を省略し、加速度制御のみについて詳述する。
【0094】
本実施形態のコントローラ31は、坂路上で車両の走行が停止された後、勾配によって車両がずり下がるときに、各駆動モータ34,35を制御して、そのときの加速度ΔVst/Δtを所定の上限値Acc以下に制限する加速度制御を行う。
【0095】
また、車両がずり下がるときに、各駆動モータ34,35を制御して、そのときの加速度ΔVst/Δtを「0」から所定の期間t1だけ増大させた後に、再び「0」まで減少させる加速度制御を繰り返し行う。
【0096】
加速度制御として、コントローラ31は、前記第1実施形態のS100〜S120の処理を行う。コントローラ31は、S120の条件が成立したとき、S130で警告灯36及びアラーム37を作動させた後に、前記第1実施形態におけるS140〜S200の処理の代わりに、図11のフローチャートで示すS140〜S200の処理を行う。
【0097】
S140で、コントローラ31は、坂路の勾配によって車両がずり下がるときの加速度ΔVst/Δtを所定の上限値Acc以下に制限している期間が、所定の期間t1以内であるか否かを示すフラグFATが「1」であるか否かを判定する。
【0098】
S140で、フラグFATが「1」でなく、加速度ΔVst/Δtを上限値Acc以下に制限している期間が期間t1未満であるときには、次に、S150で、各駆動モータ34,35を制御して、坂路の勾配によって車両がずり下がるときの加速度ΔVst/Δtを上限値Acc以下に制限する。
【0099】
次に、S160で、加速度ΔVst/Δtを制限している期間が期間t1に達したか否かを判定し、期間t1に達しないと判定したときには本処理を終了する。
【0100】
一方、S160で、加速度ΔVst/Δtを制限している期間が期間t1に達すると判定したときには、次に、S170で、フラグFATを「1」にセットした後に、S180を実行する。
【0101】
また、S140で、フラグFATが「1」であって、加速度ΔVst/Δtを上限値Acc以下に制限している期間が期間t1に達するときにも、S180を実行する。
【0102】
S180で、各駆動モータ34,35を制御して、車両がずり下がるときの加速度ΔVst/Δtを減少させる。
そして、次のS190で、加速度ΔVst/Δtが「0」まで減少するか否かを判定し、「0」まで減少しないと判定したときには本処理を終了する。
【0103】
一方、S190で、加速度ΔVst/Δtが「0」まで減少すると判定したときには、S200でフラグFATを「0」にセットして本処理を終了する。
本実施形態の走行制御装置が行う加速度制御により、坂路上での停止後、運転者によってブレーキ操作及びアクセル操作が共に行われないときに、図12に示すように、車両がずり下がるときの加速度ΔVst/Δtが上限値V0以下に制限され、その値が過大となることはない。
【0104】
また、車両がずり下がるときの加速度ΔVst/Δtが「0」から所定期間t1だけ増大された後、再び「0」まで減少される加速度制御が繰り返し行われるため、ずり下がりに伴う操舵輪速度Vstの増大が緩慢となる。
【0105】
以上のように構成された本実施形態は、前記第1実施形態の(2),(3)に記載した各作用効果を有する他、下記の作用効果を有する。
(7) 車両の走行が停止された後、コントローラ31は、坂路の勾配によって車両を所定の期間t1だけずり下がらせ、その加速度ΔVst/Δtを「0」から一旦増大させた後に、各駆動モータ34,35を制御して、再び「0」まで減少させる。
【0106】
従って、車両がずり下がるにも拘らず運転者がブレーキ操作又はアクセル操作を行わないでいるとき、その加速度の増減によってブレーキ操作又はアクセル操作が運転者に促される。また、一旦増大した加速度が「0」まで減少するので、運転者が余裕を持って、駐車ブレーキ操作、ブレーキ操作又はアクセル操作を行うことができる。
【0107】
(8) コントローラ31は、車両がずり下がるときの加速度ΔVst/Δtを「0」から期間t1だけ増大させた後、各駆動モータ34,35を制御して、再び「0」まで減少させる制御を繰り返し行う。
【0108】
このため、車両がずり下がるときの操舵輪速度Vstの増大が緩慢となるので、車両を停止させた後、車両がずり下がり出してからでも、駐車ブレーキ操作、ブレーキ操作又はアクセル操作を運転者が余裕を持って行うことができる。
【0109】
次に、上記第1、第2、第3及び第4実施形態以外の実施形態を列記する。
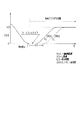
○ 前記第1実施形態で、停止制御の実行中に、座席17に設けられたシートスイッチの検出信号により、運転者が座席17から降りたことが検出されたときに、図13に示すように、停止制御を中止して加速度制御及び速度制御に移行する構成としてもよい。この場合には、停止制御の実行時に、駐車ブレーキをかけたと思いこんだ運転者が座席17から降りたときに、車両がずり下がることによって、駐車ブレーキがかけられていないことを運転者に警告することができる。(技術的思想の(2)。)
○ 前記第1実施形態で、車両の停止状態を維持する停止時間t0の長さを、運転席16に設けたタッチパネル等の入力装置からの入力によって運転者が任意に変更することができる構成としてもよい。このような構成によれば、例えば、運転者の車両運転に対する習熟度に応じて停止時間t0の長さを設定することにより、坂路上で車両の走行を停止させてから運転者がブレーキペダル19をアクセルペダル18に踏み換えるために要する余裕時間を運転者の習熟度に合わせて最適に設定することができる。(技術的思想の(1)。)
○ 前記第1実施形態で、車両の停止状態を維持する停止時間t0の長さを、バッテリの残量電力に応じてコントローラ31が変更する構成としてもよい。このような構成によれば、例えば、バッテリの残量電力が少ないときの停止時間t0を短くして、停止制御に要するバッテリ電力の消費量を低減させ、停止制御中でのバッテリの消耗を回避することで、バッテリの消耗に起因する車両の急激なずり下がりを極力防止することができる。(技術的思想の(3)。)
○ 前記第1実施形態で、車両の停止状態を維持する停止時間t0の長さを、停止状態を維持するために必要なバッテリ電力の大きさ、すなわち、坂路の勾配の強さ(外力の大きさ)に応じて変更する構成としてもよい。このような構成によれば、例えば、坂路が急勾配のときの停止時間t0を短くして、停止制御に要するバッテリ電力の消費量を低減させ、停止制御中におけるバッテリの消耗を回避することで、バッテリの消耗に起因する車両の急激なずり下がりを極力防止することができる。(技術的思想の(4)。)
○ 前記第1、第2、第3及び第4実施形態で、車両がずり下がるときに制限する加速度の上限値Accを、バッテリの残量に応じてコントローラ31が変更する構成としてもよい。このような構成によれば、バッテリの残量が少ないときの上限値Accをより大きくして、加速度制御に要するバッテリ電力の消費量を低減させ、加速度制御中におけるバッテリの消耗を回避することで、バッテリの消耗に起因する車両の急激なずり下がりを極力防止することができる。(技術的思想の(8)。)
○ 前記第3実施形態で、操舵輪速度Vstを初めて上限値V0に制限したときに、「0」まで減少させた後に、各駆動モータ34,35を制御してその停止状態を継続する構成とする。このような構成によれば、ブレーキ操作又はアクセル操作を運転者に促した上で、車両のずり下がりを極力防止することができる。(請求項1。)
○ 前記第3実施形態で、操舵輪速度Vstを上限値V0から「0」で減少させた後、「0」から上限値V0まで再び増大させ、その後、上限値V0まで増大させた回数に応じて、より高い速度値まで減少させる速度制御を繰り返し行う構成とする。例えば、最初に上限値V0まで増大させた後はV0/2まで減少させ、このV0/2から次に上限値V0まで増大させた後はV0/4まで減少させる。さらに、このV0/4から上限値V0まで増大させた後はV0/8まで減少させるといったように、次に減少させるときの速度値を前回の速度値の半分にしていく。このような構成によれば、速度制御に要するバッテリ電力の消費量を低減し、車両の稼働時間の減少を抑制することができる。(請求項14。)
○ 前記第3実施形態で、坂路をずり下がるときの車両の操舵輪速度Vstを上限値V0から「0」まで減少させたとき毎に、コントローラ31が各駆動モータ34,35を制御して、所定の停止時間t0だけ車両を停止状態に維持する停止制御を行う構成とする。このような構成によれば、車両がずり下がるときの速度変化によって運転者にブレーキ操作又はアクセル操作を促すことができる上に、運転者が余裕を持ってブレーキ操作又はアクセル操作を行うことができる。(請求項1。)
○ 前記第4実施形態で、期間t1の終了後、加速度が「0」でなく、かつ、上限値Accよりも小さく設定された所定の加速度値になったときに、再び車両を期間t1だけずり下がらせる構成とする。このような構成によっても、前記第4実施形態の(7),(8)に記載した各効果が得られる。(請求項8。)
○ 前記第1、第2、第3及び第4実施形態で、コントローラ31が制御する車速は、操舵輪速度Vstに限らず、旋回時の外輪速度や、左右駆動輪の中央位置の移動速度や、座席17の位置の移動速度であってもよい。
【0110】
○ 本発明を実施するフォークリフトは、カウンタバランス式に限らず、その他、リーチ式等であってもよい。
○ 本発明を実施する産業車両は、フォークリフトに限らず、その他例えば、トーイングトラクタ、搬送車等であってもよい。
【0111】
以下、前記各実施形態から把握される技術的思想をその効果とともに列記する。
(1) 前記停止時間を、運転者が任意に設定するための設定手段(タッチパネル、コントローラ31)を備えた。
【0112】
(2) 運転者が運転席から離れたことを検出する手段(シートスイッチ)と、運転者が運転席から離れたときに、前記停止制御手段に停止状態を中止させる手段(コントローラ31)とを備えた。
【0113】
(3) 前記電気モータに電力を供給するバッテリの残量電力を検出する手段と、バッテリの残量電力に応じて前記停止時間を調節する手段とを備えた。
【0114】
(4) 車両に加わる外力の大きさを検出する手段と、外力の大きさに応じて前記停止時間を調節する手段とを備えた。
【0115】
(5) 前記停止時間は、0.5〜5.0秒の範囲内である。
(6) 前記停止時間は、0.5〜3.0秒の範囲内である。
【0116】
(7) 前記停止時間は、0.5〜1.0秒の範囲内である。
(8) 前記電気モータに電力を供給するバッテリの残量電力に応じて前記加速度の上限値を設定する手段を備えた。
【0117】
(9) 前記電気式産業車両の走行制御装置を備えた電気式産業車両。
【0118】
【発明の効果】
各請求項に記載の発明によれば、坂路上で車両を停止させた後、運転者がブレーキ操作又はアクセル操作を速やかに行わなくても、車両がずり下がるときの加速度が過度に大きくなることや、ずり下がるときの車速が過度に高くなることがない。従って、坂路上で車両を停止させた後、運転者が余裕を持ってブレーキ操作又はアクセル操作を行うことができる。
【図面の簡単な説明】
【図1】 第1実施形態の走行制御装置が実行する停止・加速度・速度制御を示すフローチャート。
【図2】 フォークリフトの模式平面図。
【図3】 同じく模式側面図。
【図4】 走行制御装置の電気ブロック図。
【図5】 坂路上での停止状態を示すフォークリフトの模式図。
【図6】 停止、加速度及び速度制御時の速度変化を示すタイムチャート。
【図7】 第2実施形態の走行制御装置が実行する速度及び加速度制御を示すフローチャート。
【図8】 加速度及び速度制御時の速度変化を示すタイムチャート。
【図9】 第3実施形態の走行制御装置が実行する加速度及び速度制御を示すフローチャート。
【図10】 加速度及び速度制御時の速度変化を示すタイムチャート。
【図11】 第4実施形態の走行制御装置が実行する加速度及び速度制御を示すフローチャート。
【図12】 加速度及び速度制御時の速度変化を示すタイムチャート。
【図13】 他の実施形態の走行制御装置が実行する加速度及び速度制御時の速度変化を示すタイムチャート。
【符号の説明】
10…電気式産業車両としてのカウンタバランス式フォークリフト、31…停止制御手段、速度制御手段及び加速度制御手段としてのコントローラ、34…電気モータとしての左輪駆動モータ、35…同じく右輪駆動モータ、36…警告手段としての警告灯、37…同じくアラーム、Acc…(加速度の)上限値、V0…(車速の)上限値、Vst…車速としての操舵輪速度、t0…停止時間、ΔVst/Δt…加速度。
Claims (2)
- 車両の走行用動力を供給する電気モータを、アクセル操作に応じて制御する電気式産業車両の走行制御装置であって、
車両が停止状態とされた後、ブレーキ操作及びアクセル操作が共に行われない状態を検出したときに、車両に加わる外力に抗して車両の停止状態を所定の時間だけ維持するように前記電気モータを制御する停止制御手段と、
前記所定の時間を、運転者が任意に設定するための設定手段と、
前記停止制御手段が車両の停止状態を所定時間だけ維持した後、前記外力によって車両が走行し出したときの加速度を所定の上限値以下に制限するように前記電気モータを制御する加速度制御手段と、
前記電気モータに電力を供給するバッテリの残量電力に応じて前記加速度の上限値を設定する手段と
を備えた電気式産業車両の走行制御装置。 - 運転者が運転席から離れたことを検出する手段と、
運転者が運転席から離れたときに、前記停止制御手段に停止状態を中止させる手段と
を備えた請求項1に記載の電気式産業車両の走行制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002325211A JP4200739B2 (ja) | 2002-11-08 | 2002-11-08 | 電気式産業車両の走行制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002325211A JP4200739B2 (ja) | 2002-11-08 | 2002-11-08 | 電気式産業車両の走行制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2004155581A JP2004155581A (ja) | 2004-06-03 |
| JP4200739B2 true JP4200739B2 (ja) | 2008-12-24 |
Family
ID=32804510
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002325211A Expired - Fee Related JP4200739B2 (ja) | 2002-11-08 | 2002-11-08 | 電気式産業車両の走行制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4200739B2 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4770538B2 (ja) | 2006-03-24 | 2011-09-14 | 株式会社日立製作所 | 電気駆動車両、及び電気駆動車両の制御方法 |
| JP5195889B2 (ja) * | 2010-12-20 | 2013-05-15 | 株式会社日立製作所 | 電気駆動車両 |
| JP5344195B2 (ja) * | 2011-12-02 | 2013-11-20 | 株式会社日立製作所 | 電気駆動車両 |
-
2002
- 2002-11-08 JP JP2002325211A patent/JP4200739B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2004155581A (ja) | 2004-06-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2749446B1 (en) | Regenerative brake control device | |
| JP4062085B2 (ja) | 電気式産業車両の操舵装置 | |
| JP6014159B2 (ja) | 電動車両の回生ブレーキ制御システム | |
| JPH05268704A (ja) | 電気自動車 | |
| JP4488012B2 (ja) | 車両走行支援装置 | |
| JPH09202221A (ja) | 車両のブレーキ制御装置 | |
| JP3536785B2 (ja) | 産業車両の走行制御装置 | |
| US20020021106A1 (en) | Control system for small electric motor vehicle | |
| US20220218555A1 (en) | Electric walking assisting vehicle | |
| JP6234661B2 (ja) | 転舵機構等の制御装置 | |
| JP3780504B2 (ja) | 電気車両の制御装置 | |
| JP4141314B2 (ja) | 全方向操舵式フォークリフトの走行規制装置 | |
| JP3780827B2 (ja) | 産業車両の走行制御装置 | |
| KR20130142347A (ko) | 스마트 전기자동차 및 이의 운용방법 | |
| JP7565013B2 (ja) | 小型電動車両 | |
| JP2004248499A (ja) | 電気自動車の駆動制御装置 | |
| JP2004155581A (ja) | 電気式産業車両の走行制御装置 | |
| JP2013147104A (ja) | 車両の制御装置 | |
| JP7636715B2 (ja) | 小型電動車両 | |
| JP2002271916A (ja) | 車両用モータ駆動制御方法 | |
| JP4289719B2 (ja) | 電動車 | |
| JP2010030440A (ja) | 同軸二輪車及びその制御方法 | |
| JP2000166025A (ja) | 電動車 | |
| JP6500614B2 (ja) | エンジンの始動制御装置 | |
| JP2004161471A (ja) | 電動車両の走行制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050214 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20071214 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20071218 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080215 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080513 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080714 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080916 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080929 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 4200739 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111017 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121017 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121017 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131017 Year of fee payment: 5 |
|
| LAPS | Cancellation because of no payment of annual fees |