JP4209103B2 - 制動制御装置 - Google Patents
制動制御装置 Download PDFInfo
- Publication number
- JP4209103B2 JP4209103B2 JP2001316743A JP2001316743A JP4209103B2 JP 4209103 B2 JP4209103 B2 JP 4209103B2 JP 2001316743 A JP2001316743 A JP 2001316743A JP 2001316743 A JP2001316743 A JP 2001316743A JP 4209103 B2 JP4209103 B2 JP 4209103B2
- Authority
- JP
- Japan
- Prior art keywords
- braking
- wheel
- vehicle
- threshold value
- threshold
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images

Landscapes
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Regulating Braking Force (AREA)
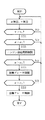
Description
【発明が属する技術分野】
本発明は、車両の姿勢制御または横転防止制御に関する。本発明は、車速の超過または操舵をきっかけにして車両に過大な横方向加速度が発生し、車両が横転する現象を未然に防止するための姿勢制御に関する。本発明は、横方向加速度を入力情報として自動制動制御を実行するための論理に関する。
【0002】
【従来の技術】
車両に横方向加速度センサを設け、あるいは車両の左右輪の回転速度差を検出し、これらの検出結果から車両姿勢が横転傾向にあることが判定されたときには、車両姿勢が復元可能なうちに、運転操作にかかわらず自動的に制動制御を実行する装置がさまざまな形で知られている。本発明に係る主なものをあげると次のような公知技術がある。
【0003】
特開平10-81215号公報(出願人:ダイムラーベンツ)には、左右輪の荷重センサの出力を取込み、左右の荷重差が大きくなり車両が横転傾向にあることを識別し、これが設定した閾値を越えると、旋回時に外側にある車輪を自動的に制動する制動制御装置が開示されている。
【0004】
特開平11-254992号公報(出願人:三菱自動車工業)には、左右車輪の回転速度差および横方向加速度センサの出力を利用して、車両が横転する可能性を検出し、所定閾値を越えると自動的に制動制御を実行する装置が開示されている。この公報には、その制動制御の形態として、複数の車輪の制動力に差をつけること、あるいはエンジン出力を低下させることが記載されている。
【0005】
また特開平9-226557号公報(出願人:トヨタ自動車)には、車速センサおよび横方向加速度センサの出力情報を入力として、車両にスピンまたはドリフトなどの傾向が検出されたときに、自動的に制動制御を実行する装置が開示されている。そしてこの公報には、車輪に対する制動圧力を制御するとともに、同時にエンジン出力を低下させるように制御することが記載されている。
【0006】
本願出願人は、トラクタがトレーラを牽引する連結車両について、トラクタに装備する横方向加速度センサの検出出力を利用して、運転操作がなくとも車両に自動的に制動制御を行う装置について特許出願した(特開2001−58563号公報、および特願2001−231863号(本願出願時において未公開)、この未公開の特許出願を以下「先願」という)。とくにこの先願には、複数の閾値を設定する、あるいは制動制御のための閾値を変更する技術が説明されている。
【0007】
【発明が解決しようとする課題】
本発明は上記先願に開示した技術の延長線上にある。そしてこの先願発明の技術を必ずしも他車両を牽引しないトラック、またはSUV (Sports Utility Vehcle) その他車両に実施するために研究したものである。
【0008】
本願発明者は、上記各公報に記載があるように、横方向加速度、車速およびその継続時間を含む入力情報から判定される車両姿勢が、横転傾向にあることが識別されたときに、その横転傾向にある姿勢を安定な姿勢に引き戻すために、その姿勢に対応して一部の車輪に自動的に制動を行う制御についてさまざまに試験を行った。その結果から、たしかに横転傾向にある姿勢に対応して、旋回外輪あるいは前輪など、一部の車輪に制動制御を実行することは合理的であり、かつ横転傾向にある姿勢をたて直すために原則的に有効であることがわかった。しかし、そのときの路面状況や積み荷の状態など、つねに一様な条件であるとは限らない条件により、一部の車輪、とくに前輪にのみ、あるいは前輪の片側のみに制動制御を実行すると、それをきっかけにしてその不安定な傾向がさらに増大する場合があることがわかった。たとえば、車両に自動的な制動制御を実行するタイミングで、その車両が滑りやすい路面に進入した場合などに、前輪のみの制動では車両姿勢に予測できない変化が発生することがある。本願発明者は、この対策として横方向加速度の動作閾値およびその検出感度をさまざまに変更して対応することを試みたが、閾値や感度の変更だけでは必ずしも満足な結果が得られなかった。
【0009】
本発明はこのような背景に行われたものであって、車両が横転傾向にあるときに、横転に至るまでに余裕のある段階で、その横転傾向にある姿勢に対応する一部の車輪に制動制御を実行するに先だって、車両を安定に減速させる制御を実行することを目的とする。本発明は、安全効果の高い制動制御装置を提供することを目的とする。本発明は、路面の状態や積み荷の状態など、あらかじめ予測設定することができない条件にかかわらず、安全な制動制御を実行する制動制御装置を提供することを目的とする。
【0010】
【課題を解決するための手段】
本発明は、制動制御の閾値を一つではなく複数設定して、車両姿勢が横転傾向にあることが識別されたとき、横転に対して余裕のある段階で、もっとも安定な減速制御が実行されるように後軸両輪の制動を実行する。そして、さらに車両姿勢が横転傾向になるときに、その姿勢に対応する一部の車輪に対して選択的に制動制御を実行することを特徴とする。そしてこの制動制御の初期段階では、はじめにエンジン・ブレーキを自動的に有効にして、つぎの段階で後輪の制動系への制動圧力の制御を行うように段階的に実行することができる。このような制御により、安全効果が高くかつ有効な制動制御を実行することができる。
【0011】
すなわち本発明は、車速、横方向加速度および継続時間を含む組み合わせからなる入力情報(α)が前記組み合わせについて設定された閾値(α3 、三番目に厳しい閾値となるから以下「第三の閾値」という )を越えたときに(α>α3)制動の運転操作がなくとも前記横方向加速度を小さくするに適する全部の車輪の制動圧力を自動的に制動状態にする制御手段(11および12)を備えた制動制御装置において、前記第三の閾値(α3 )に達する前の段階の余裕のある緩やかな第二の閾値(α2 )を設定し、前記制御手段は、入力情報(α)が前記第二の閾値を越えたときには前記第三の閾値に至るまでは横転傾向にある姿勢に対応する前記車輪の制動を実行するに先立って後軸両輪を自動的に制動状態に制御する手段を含むことを特徴とする。この後軸両輪に対する制動は緩やかな制動とすることが望ましい。この構成により、車両姿勢に横転傾向が識別されたとき、横方向角速度を小さくするに適する車輪に制動制御を実行してその姿勢をたて直すに先だって、まだ特別な制動制御を行うには時間的な余裕のある状態で、後軸両輪を制動状態に制御して、車両速度をもっとも安定な方法で減速させることになる。後軸両輪にたいする適度な制動は、あらゆる車両姿勢に対してもっとも安全かつ安定な制動制御である。
【0012】
上記括弧内の数字は後から説明する実施例装置の図面参照数字である。
【0013】
車速、横方向加速度および継続時間を含む組み合わせからなる入力情報(α)、または前記組み合わせについて設定された閾値を説明すると、これは車両姿勢が横転傾向にあるかを識別するための入力情報であって、たとえば車速についてある閾値(例: 25km/h) を固定しておき、車速がその閾値を上回るときに、横方向加速度(α)が一つの設定された閾値をこえる状態が所定時間(例: 50ミリ秒)を越えて継続した場合を想定すると理解しやすい。この所定時間(例: 50ミリ秒)も時間についての閾値である。このように車速および継続時間について閾値を固定したときに、横方向加速度について設定閾値を小さくすれば、横転にいたるまでに余裕がある「緩やかな閾値」になり、横方向加速度について設定閾値を大きくすれば、横転にいたるまでに余裕がない「厳しい閾値」になる。しかし、横方向加速度だけでなく車速または継続時間についても、緩やかな条件または厳しい条件を設定するように識別のための閾値を変更することが可能である。さらに車速、横方向加速度および継続時間以外にも、ほかの要素、たとえばヨーレイトセンサの出力、進行方向加速度、その他の情報を組み合わせて車両姿勢の識別に利用することも可能である。この場合にはヨーレイトセンサの出力や進行方向加速度などについても閾値を設定することができる。本発明ではこれを「複数の閾値の組み合わせについて設定された閾値」と表現した。
【0014】
本発明は、前記第二の閾値(α2 )よりさらに余裕のある緩やかな第一の閾値(α1 )を設定し、前記制御手段は、入力情報(α)が前記第一の閾値を越え前記第二の閾値に至るまで(α1<α<α2 )は、エンジンに供給する燃料流量をアクセル・ペダルの操作入力より小さく制限する手段を含む構成とすることができる。この構成により上記のように後軸両輪を制動状態とするよりさらに前の段階で、エンジン・ブレーキを作用させて車両を安定に減速させることができる。
【0015】
前記制御手段は、操舵輪の操舵角度情報または各車輪の回転情報を併せて取込み車両の旋回状態を識別する手段を備え、入力情報(α)が前記第二の閾値を越え前記第三の閾値に至るまでは(α2 <α<α3 )前記識別する手段により車両が旋回中であることが識別されているときには、後軸の旋回外輪となる車輪の制動圧力を旋回内輪となる車輪の制動圧力より大きくなるように制御する手段を含む構成とすることができる。
【0016】
前記制御手段は、入力情報(α)が前記第三の閾値に越えたとき(α>α3 )には、前軸両輪を制動状態に制御する手段を含む構成とすることができるし、さらに、前記制御手段は、操舵輪の操舵角度情報または各車輪の回転情報を入力情報として車両の旋回状態を識別する手段を備え、入力情報(α)が前記第三の閾値に越え(α>α3 )、かつ前記識別する手段により車両が旋回中であることが識別されているときには、前軸両輪のうち旋回外輪となる車輪の制動圧力を旋回内輪となる車輪の制動圧力より大きくなるように制御する手段を含む構成とすることができる。
【0017】
このような本発明の構成は、上記従来公知の技術を含む独特な姿勢制御を実行する前段階にもう一つまたは二つの閾値を設定し、この前段階で車両を適正にかつ安定に減速させようとするものである。この前段階の制動制御により車両姿勢の横転傾向がなくなるなら、エンジン・ブレーキ、あるいはもっとも安定な制動制御である後軸両輪の制動により、横転傾向にあった姿勢は回復したことになる。その場合にはさらなる制動制御は不要になる。さらに横転傾向の状態が識別されるときには、それぞれの姿勢に対応して一部の車輪に制動制御を実行するなど、各種の独特な姿勢制御を実行することができる。このように本発明により、もっとも安定にかつ安全な手順で自動的な制動制御が実行されることになる。
【0018】
【発明の実施の形態】
図面を参照して実施例について説明する。図1は本発明実施例装置のハードウエア・ブロック構成図である。この例は本発明を前軸が1軸、後軸が2軸ある大型貨物自動車に実施したものである。後軸は後前軸および後後軸としてこの2軸を区別する。図1の上方が車両前方になるように、そして全体がほぼ平面図になるように各要素の概略の配置を模式的に示す。図1の実線は空気圧の接続を示し、破線は電気信号の接続を示す。
【0019】
この装置は、車両の重心付近に配置された横方向加速度センサ1、前軸左右輪の車輪回転センサ2、3、および後前軸の車輪回転センサ4、5の出力を入力情報とする。制御手段として制御回路11および制御回路12を備える。この二つの制御回路はいずれもプログラム制御回路であり、本発明の制御論理はこの制御回路のプログラム・ソフトウエアとして実装される。制御回路11はこの実施例装置では、本発明を実施するためにとくに増設された装置である。この制御回路11は、この車両に標準設計として装備されているブレーキ制御用の制御回路12と連結して動作するように構成される。この二つの制御回路11および12は、本発明の装置が標準仕様となったときには、一つのユニットにまとめて実装されるように設計することができる。
【0020】
ブレーキ制御回路12の制御出力は、後軸左右輪の制動圧力を制御する電磁弁6および前軸左右輪の制動圧力を制御する電磁弁7、8および14を制御する。電磁弁14への空気圧は空気圧タンク9から供給される。電磁弁6への空気圧は空気圧タンク10から供給される。前軸のブレーキ圧力について、電磁弁14はプロポーショナル制御を行うものであり、電磁弁7および8はそれぞれ個別に前左輪および前右輪を制御するものである。この構成はABS (Anti-lock Break System) の構成を利用したものである。この技術はよく知られている技術であるから、ここでは詳しい説明を省略する。また、ブレーキ制御用の制御回路12は、エンジン制御回路13に接続されている。
【0021】
このように構成された装置の動作を説明すると、図2はこの制御動作の要部を説明するフローチャートである。車両走行中につねに横方向加速度センサ1の出力αおよび車速vが動作周期(10ミリ秒) 毎に検出されている。車速vは前二輪の各回転速度の平均値として観測される。車速vがあらかじめ設定された閾値v0 (この実施例では25km/h) を越え、横方向加速度センサの出力αが第一の閾値α1を越える(α>α1 )状態が、上記動作周期の所定回数(この実施例では5回以上)にわたり連続すると、制御出力はエンジン制御回路13に送出されて、エンジンに供給される燃料流量をそのときのアクセル・ペダルの操作入力量より小さくなるように制限する。
【0022】
さらに検出される横方向加速度αが大きくなり、前記第一の閾値α1より大きい第二の閾値α2 を越えた(α>α2 )状態が所定回数(同上)連続すると、後軸の両車輪にブレーキ圧力を供給して制動制御を実行する。さらに検出される横方向加速度αが大きくなり、前記第二の閾値α2よりさらに大きい閾値α3を越える(α>α3 )状態が所定回数(この実施例では5回以上)にわたり連続すると、後軸だけでなく前軸の両車輪についてもブレーキ圧力を供給して制動状態とする。
【0023】
このとき操舵またはその他の原因により前軸の両輪(または後軸の両輪)について回転速度差があるときには、旋回外輪となる車輪のブレーキ圧力を旋回内輪となる車輪のブレーキ圧力より大きくなるように制御する構成とすることにより、よい結果を得た。とくに、このような制動制御のうち、後軸の旋回外輪に限定的に制動圧力を供給する方式は、車速を大きく減じることなく、横転傾向の姿勢を引き戻すために即効性があり有効である。
【0024】
【発明の効果】
本発明の装置では、車両が横転傾向にあるときに横転に至るまでに余裕のある段階で、その横転傾向にある姿勢に対応する一部の車輪に制動制御を実行するに先だって、車両を安定に減速させる制御を実行することができる。本発明は、一部の車輪に制動制御を実行する場合にも安全効果の高い装置となる。本発明の装置は、路面の状態や積み荷の状態など、あらかじめ予測設定することができない条件にかかわらず、安全な制動制御を実行する制動制御装置となる。
【図面の簡単な説明】
【図1】本発明実施例装置のブロック構成図。
【図2】本発明実施例装置の要部制御フローチャート。
【符号の説明】
1 横方向加速度センサ
2、3、4、5 車輪回転センサ
6 電磁弁(後2軸用)
7 電磁弁(前左輪用)
8 電磁弁(前右輪用)
9 空気圧タンク(前輪用)
10 空気圧タンク(後輪用)
11 制御回路
12 ブレーキ制御回路
13 エンジン制御回路
14 電磁弁(前輪プロポーショナル制御用)
Claims (5)
- 車速、横方向加速度および継続時間を含む組み合わせからなる入力情報(α)が前記組み合わせについて設定された車両姿勢が横転傾向にあることを判定する所定の閾値(α3、三番目に厳しい閾値となるから以下「第三の閾値」という )を越えたときに(α>α3 )制動の運転操作がなくとも前記横方向加速度を小さくするに適する全部の車輪の制動圧力を自動的に制動状態にする制御手段を備えた制動制御装置において、
前記第三の閾値(α3 )に達する前の段階の余裕のある緩やかな第二の閾値(α2 )を設定し、
前記制御手段は、入力情報(α)が前記第二の閾値を越えたときには前記第三の閾値に至るまでは横転傾向にある姿勢に対応する前記車輪の制動を実行するに先立って後軸両輪を自動的に制動状態に制御する手段を含むことを特徴とする制動制御装置。 - 前記第二の閾値(α2 )よりさらに余裕のある緩やかな第一の閾値(α1 )を設定し、
前記制御手段は、入力情報(α)が前記第一の閾値を越え前記第二の閾値に至るまで(α1<α<α2 )は、エンジンに供給する燃料流量をアクセル・ペダルの操作入力より小さく制限する手段を含む請求項1記載の制動制御装置。 - 前記制御手段は、操舵輪の操舵角度情報または各車輪の回転情報を併せて取込み車両の旋回状態を識別する手段を備え、入力情報(α)が前記第二の閾値を越え前記第三の閾値に至るまでは(α2<α<α3 )前記識別する手段により車両が旋回中であることが識別されているときには、後軸の旋回外輪となる車輪の制動圧力を旋回内輪となる車輪の制動圧力より大きくなるように制御する手段を含む請求項1記載の制動制御装置。
- 前記制御手段は、入力情報(α)が前記第三の閾値に越えたとき(α>α3 )には、前軸両輪を制動状態に制御する手段を含む請求項1記載の制動制御装置。
- 前記制御手段は、操舵輪の操舵角度情報または各車輪の回転情報を入力情報として車両の旋回状態を識別する手段を備え、入力情報(α)が前記第三の閾値に越え(α>α3 )、かつ前記識別する手段により車両が旋回中であることが識別されているときには、前軸両輪のうち旋回外輪となる車輪の制動圧力を旋回内輪となる車輪の制動圧力より大きくなるように制御する手段を含む請求項4記載の制動制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001316743A JP4209103B2 (ja) | 2001-10-15 | 2001-10-15 | 制動制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001316743A JP4209103B2 (ja) | 2001-10-15 | 2001-10-15 | 制動制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2003118553A JP2003118553A (ja) | 2003-04-23 |
| JP4209103B2 true JP4209103B2 (ja) | 2009-01-14 |
Family
ID=19134702
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2001316743A Expired - Fee Related JP4209103B2 (ja) | 2001-10-15 | 2001-10-15 | 制動制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4209103B2 (ja) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4869792B2 (ja) * | 2006-06-02 | 2012-02-08 | 日野自動車株式会社 | 自動制動制御装置 |
| JP4869793B2 (ja) * | 2006-06-02 | 2012-02-08 | 日野自動車株式会社 | 自動制動制御装置 |
| JP5274601B2 (ja) * | 2011-02-22 | 2013-08-28 | 日信工業株式会社 | 車両用ブレーキ液圧制御装置 |
| US9260096B2 (en) | 2011-02-22 | 2016-02-16 | Nissin Kogyo Co., Ltd. | Brake fluid pressure control apparatus for vehicle |
-
2001
- 2001-10-15 JP JP2001316743A patent/JP4209103B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2003118553A (ja) | 2003-04-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2618382B2 (ja) | カーブ走行時の車両のブレーキ圧制御方法 | |
| JP4396002B2 (ja) | 車輌のトラクション制御装置 | |
| EP0879747B1 (en) | Brake control apparatus | |
| KR20010015907A (ko) | 전복 방지를 목적으로 하는 차량 안정 방법 및 차량 안정장치 | |
| JP3528452B2 (ja) | 制動力制御装置 | |
| US7118184B2 (en) | Roll-over suppressing control apparatus for a vehicle | |
| KR970059020A (ko) | 자동차용 미끄럼 방지 제어 시스템 | |
| US5488557A (en) | Anti-skid controlling system and method for automotive vehicle | |
| JP4083881B2 (ja) | 連結車両の自動減速制御装置 | |
| JP4936600B2 (ja) | 車両におけるブレーキ・システムを制御する方法および装置 | |
| JP2572860B2 (ja) | 車両の旋回挙動制御装置 | |
| JP2500857B2 (ja) | アンチスキツド制御装置 | |
| JP2004209998A (ja) | 車両の統合制御装置 | |
| US5707119A (en) | Stability control device of vehicle adaptive to failure of wheel speed sensor | |
| JPH09132127A (ja) | 動力車のためのabs及び(あるいは)asc制御システム | |
| JP2003081073A (ja) | ブレーキシステムの制御方法 | |
| JP2004155303A (ja) | 車輌用制動力制御装置 | |
| JP2003118553A (ja) | 制動制御装置 | |
| JPH06144178A (ja) | 制動力配分制御装置 | |
| JP3039071B2 (ja) | 車両旋回限界判定装置 | |
| JP3700274B2 (ja) | 車両用制御装置 | |
| JP3522157B2 (ja) | 車両の制動操作状態判定手段及び該制動操作状態判定手段を備えた前後制動力配分制御装置 | |
| JPH05319238A (ja) | アンチスキッドブレーキ制御装置 | |
| JP3239606B2 (ja) | 四輪駆動車用アンチスキッド制御装置 | |
| JP4269594B2 (ja) | 車輌用乗員保護装置の作動制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20060912 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20060915 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20061101 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20070206 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20070403 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080926 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20080926 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20081022 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111031 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111031 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121031 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121031 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131031 Year of fee payment: 5 |
|
| LAPS | Cancellation because of no payment of annual fees |