JP4266503B2 - 基材搬送装置および基材塗工体の製造方法 - Google Patents
基材搬送装置および基材塗工体の製造方法 Download PDFInfo
- Publication number
- JP4266503B2 JP4266503B2 JP2000252801A JP2000252801A JP4266503B2 JP 4266503 B2 JP4266503 B2 JP 4266503B2 JP 2000252801 A JP2000252801 A JP 2000252801A JP 2000252801 A JP2000252801 A JP 2000252801A JP 4266503 B2 JP4266503 B2 JP 4266503B2
- Authority
- JP
- Japan
- Prior art keywords
- base material
- substrate
- pressing
- transport direction
- shift
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images





Landscapes
- Control Of Conveyors (AREA)
- Registering, Tensioning, Guiding Webs, And Rollers Therefor (AREA)
- Laminated Bodies (AREA)
Description
【発明の属する技術分野】
本発明は、織物、不織布、紙、フィルム(多孔質フィルムを含む)等の基材を搬送する基材搬送装置、及び、基材搬送装置により搬送される基材に塗工液を塗工して塗工膜を形成する基材塗工体の製造方法に関するものである。
【0002】
【従来の技術】
複数のロールを有する基材搬送装置により織物、不織布、紙、フィルム等の基材を連続的に搬送させる場合には、基材が蛇行することにより、ロールから基材が脱線したり、基材の巻取りの端部が揃わない等の問題が発生することがある。このような基材の蛇行を修正する装置としては、例えば特公平7−59455号公報や特開平9−109359号公報に記載されているものが知られている。
【0003】
【発明が解決しようとする課題】
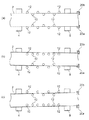
しかしながら、上記従来技術においては、ガイドロール等が基材の幅方向全体に接するため、基材の受ける変形や破損等のダメージが大きく、品質の良好な製品が得られなくなる虞れがある。
【0004】
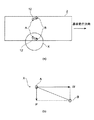
本発明の目的は、基材に大きなダメージを与えることなく、基材の搬送方向ずれを修正することができる基材搬送装置および基材塗工体の製造方法を提供することである。
【0005】
【課題を解決するための手段】
本発明に係る基材搬送装置は、基材を搬送するための少なくとも2つの搬送部材と、2つの搬送部材間における基材の搬送方向の左右両側に配置され、基材の両エッジ部を挟持する少なくとも1対の基材挟持部材と、基材挟持部材を駆動する駆動手段と、基材の搬送方向がずれた時にそのずれを修正するように駆動手段を制御する方向修正手段とを備え、1対の基材挟持部材は、基材を押し付ける押付ローラをそれぞれ有し、各押付ローラが、それらの軸心を基材の搬送方向側で交差させるように基材の搬送方向に対して傾斜して配置され、基材挟持部材は、2つの搬送部材間において基材の搬送方向に直線状に複数配置された押付ローラと、基材の搬送方向に延びる平板としての板状部材とで基材の端部を挟持するように構成され、駆動手段は、各押付ローラを個別に駆動する手段であることを特徴とするものである。
【0006】
このように構成した本発明においては、1対の基材挟持部材の各押付ローラを、それらの軸心が基材の搬送方向側で交差するように基材の搬送方向に対して傾斜させて配置することにより、基材の搬送方向にかかる張力が押付ローラを介して基材の幅方向外側に作用するようになる。このとき、方向修正手段により基材の左右両側で幅方向外側にかかる張力を調整することで、基材の搬送方向ずれを修正することが可能となる。具体的には、基材が搬送方向に対して右側にずれたときは、左側のエッジ部にかかる張力が右側のエッジ部にかかる張力よりも大きくなるように駆動手段を制御し、基材が搬送方向に対して左側にずれたときは、右側のエッジ部にかかる張力が左側のエッジ部にかかる張力よりも大きくなるように駆動手段を制御する。このようにする事により、1対の基材挟持部材により基材の両エッジ部のみを挟持した場合であっても、基材の搬送方向ずれを修正することができるので、基材に大きなダメージを与えることはほとんど無い。
【0007】
好ましくは、方向修正手段は、基材のエッジ位置を検出するエッジセンサと、エッジセンサにより基材の搬送方向ずれが検出されると、基材のずれ側の反対側で作動させる押付ローラの数が基材のずれ側で作動させる押付ローラの数よりも多くなるように駆動手段を制御する手段とを有する。これにより、エッジセンサの検出結果に応じて、基材の左右両側における幅方向外側にかかる張力が調整されるため、基材の搬送方向ずれの修正を自動的に行うことができる。
【0008】
また、方向修正手段は、基材のエッジ位置を検出するエッジセンサと、エッジセンサにより基材の搬送方向ずれが検出されると、基材のずれ側の反対側に位置する押付ローラの押付力が基材のずれ側に位置する押付ローラの押付力よりも高くなるように駆動手段を制御する手段とを有してもよい。この場合も、エッジセンサの検出結果に応じて、基材の左右両側における幅方向外側にかかる張力が調整されるため、基材の搬送方向ずれの修正を自動的に行うことができる。
【0009】
さらに、方向修正手段は、基材のエッジ位置を検出するエッジセンサと、エッジセンサにより基材の搬送方向ずれが検出されると、基材のずれ側の反対側に位置する押付ローラの基材搬送方向に対する傾斜角度が基材のずれ側に位置する押付ローラの基材搬送方向に対する傾斜角度よりも大きくなるように駆動手段を制御する手段とを有してもよい。この場合も、エッジセンサの検出結果に応じて、基材の左右両側における幅方向外側にかかる張力が調整されるため、基材の搬送方向ずれの修正を自動的に行うことができる。
【0010】
なお、エッジセンサは、基材の両エッジ位置を検出するものであってもよいし、基材の片方のエッジ位置を検出するものであってもよい。また、基材の片方のエッジ位置を検出する場合、エッジセンサの数は、2個以上でもよいし、1個でもよい。
【0012】
また、基材挟持部材は、押付ローラと板状部材とで基材のエッジ部を挟持するように構成されていてもよい。この場合には、押付ローラを基材の搬送方向に複数配置した構成としたときに、板状部材として長板を基材の搬送方向に延びるように配置することで、複数の押付ローラと1枚の板状部材とで基材のエッジ部を挟持できる。これにより、基材挟持部材を構成する部品数を減らすことができる。
【0013】
さらに、好ましくは、押付ローラは、2つの搬送部材間における基材の搬送方向の左右両側にそれぞれ複数配置されている。これにより、基材の搬送方向ずれの修正を効果的に行うことができる。
【0014】
本発明に係る基材塗工体の製造方法は、上述した基材搬送装置により基材を搬送する工程と、基材の搬送方向に配置された複数の押付ローラのうちのいずれか2つの押付ローラ間で、基材における基材挟持部材と接触する部分の内側の領域に塗工液を塗工して塗工膜を形成する工程とを有することを特徴とするものである。
【0015】
このような基材塗工体の製造方法においては、基材に塗工液を塗工する部位(塗工部)の上流側および下流側に、基材挟持部材が配置されることになる。このように塗工部の上流側に基材挟持部材を配置することによって、塗工前に基材の搬送方向ずれが修正されるため、基材の塗工位置がずれることが防止され、塗工液の塗工精度が高くなる。また、塗工部の下流側にも基材挟持部材が配置されるが、この基材挟持部材は基材の幅方向全体ではなく、基材の両エッジ部を挟持するものであり、しかも、基材挟持部材によって、塗工液が固化して安定するまで、基材の搬送方向ずれの修正を行うことができるため、基材に塗工した塗工液が基材挟持部材に触れることが防止される。従って、基材に大きなダメージを与えることはほとんど無い。
【0016】
好ましくは、基材として、その材質が熱可塑性ポリマー、ガラス繊維、アルミナ繊維のいずれであるものを使用し、塗工液として、芳香族ポリアミド、芳香族ポリイミド、芳香族ポリアミドイミド等の耐熱性樹脂を1種または2種以上含むものを使用する。これにより、基材上には耐熱性を有する層が形成される。
【0017】
この場合、基材として多孔質フィルムを使用することが好ましい。より好ましくは、基材として熱可塑性ポリマーからなる多孔質フィルムを用い、塗工液として、芳香族ポリアミド、芳香族ポリイミド、芳香族ポリアミドイミドのいずれかを含むものを用いる。このようにして得られた基材塗工体は、二次電池用セパレータとして好適に使用できる。
また、基材の厚さは、100μm以下であることが好ましい。
【0018】
【発明の実施の形態】
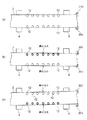
以下、本発明に係る基材搬送装置および基材塗工体の製造方法の好適な実施形態について図面を参照して説明する。
【0019】
まず、本発明の第1の実施形態を図1〜図8により説明する。図1は、本実施形態の基材搬送装置の概略を示す構成図であり、図2はその平面図である。これらの図において、基材搬送装置1は、基材塗工体を製造(製膜ともいう)する製膜装置に備えられるものであり、この製膜装置は、織物、不織布、紙、樹脂フィルム(多孔質フィルムを含む)、金属フィルム等の基材2に塗工液(以下、ドープという)Dを塗工することで、基材2に樹脂膜を形成する。基材2としては、幅寸法が150〜1000mm程度であり、厚さが通常100μm以下、好ましくは50μm以下、より好ましくは25μm以下のものが用いられる。なお、本実施形態で使用する基材2及びドープDについては、後で詳述する。
【0020】
基材搬送装置1は、巻き出し機3を有し、この巻き出し機3から巻き出された基材2は、ガイドロール(搬送部材)4を介して塗工部5に送られる。塗工部5は、基材2を支持する支持台6と、この支持台6の上部に設けられドープDをせき止めるダム部7とを有し、ダム部7の吐出口7aからドープDを基材2の搬送方向に連続的に送り出し、基材2上に塗工膜Sを形成する。この塗工膜Sが形成された基材2は、乾燥炉8内の析出部に送られ、この析出部で析出処理が行われた後、ガイドロール(搬送部材)9を介して凝固部に送られる。
【0021】
ガイドロール4と塗工部5との間における基材2の搬送方向の左右両側には、基材2の両エッジ部をそれぞれ挟持する1対の基材挟持部材10a,10bが配置されている。また、塗工部5とガイドロール9との間における基材2の搬送方向の左右両側には、塗工膜Sが形成された基材2の両エッジ部をそれぞれ挟持する1対の基材挟持部材11a,11bが配置されている。なお、上述した塗工部5は、基材2における基材挟持部材11a,11bと接触する部分の内側の領域にドープDを塗工するように構成されている。
【0022】
基材挟持部材10a,10bは、押付ローラ12と平板13とで構成されている。基材挟持部材11a,11bは、基材2の搬送方向に直線状に配置された複数(ここでは6つ)の押付ローラ12と、基材2の搬送方向に延びる平板14とで構成されている。ここで、平板14を長板とし、1枚の平板14と複数の押付ローラ12とで基材2のエッジ部を挟むようにしたので、基材挟持部材11a,11bを構成する部品の数が少なくて済む。左右両側の各押付ローラ12は、それらの軸心を基材2の搬送方向側で交差させるように基材2の搬送方向に対して傾斜して配置されている。なお、押付ローラ12は、図示しない傾斜角調整手段によって、その傾斜角度を調節できるようになっている。また、押付ローラ12の直径は例えば30mmであり、幅は例えば5mmである。
【0023】
各押付ローラ12は、図3に示すように、その軸部がエアーシリンダ15のピストンロッド15aに連結されている。なお、エアーシリンダ15は、取付アーム(図示せず)に固定されている。このエアーシリンダ15によって、押付ローラ12が平板13,14に対して接触・離間可能であると共に、押付ローラ12と平板13,14との押し付け荷重が調節可能となっている。このようなエアーシリンダ15の制御系構成図を図4に示す。
【0024】
同図において、複数本のエアーシリンダ15は、通常用シリンダ15rと修正用シリンダ15sとからなり、これらは基材2の搬送方向に交互に配置されている。左右両側の通常用シリンダ15rと空気圧源16との間には圧力調整弁17a,17bがそれぞれ接続されており、これら圧力調整弁17a,17bによって左右の各通常用シリンダ15rの作動圧力を調整することで、基材2の走行バランスをとっている。修正用シリンダ15sと空気圧源16との間には圧力調整弁18が接続されており、この圧力調整弁18によって、基材2の搬送方向ずれの修正の度合い(速度)を調整する。
【0025】
圧力調整弁18と左右両側の修正用シリンダ15sとの間には電磁バルブ19a,19bがそれぞれ接続されており、この電磁バルブ19a,19bによって修正用シリンダ15sの駆動/停止及びストローク方向を切り換える。具体的には、電磁バルブ19a,19bが図5(a)に示す位置(以下、加圧位置という)にあるときは、空気圧源16からの空気が修正用シリンダ15sのボトム側に供給され、これにより修正用シリンダ15sのピストンロッドが下側(ロッド側)に移動する。一方、電磁バルブ19a,19bが図5(b)に示す位置(以下、開放位置という)にあるときは、空気圧源16からの空気が修正用シリンダ15sのロッド側に供給され、これにより修正用シリンダ15sのピストンロッドが上側(ボトム側)に移動する。また、電磁バルブ19a,19bが図示しないオフ位置にあるときは、修正用シリンダ15sへの空気の供給が遮断され、修正用シリンダ15sが停止状態となる。
【0026】
なお、電磁バルブとしては、図示のような形式のものには限定されず、例えばセレックスバルブ等も使用できる。また、エアーシリンダとしては、図示のような直線駆動式のシリンダには限定されず、回転駆動式のシリンダ等も使用できる。
【0027】
電磁バルブ19aは、エッジセンサ20bからの電気信号によって加圧位置と開放位置とが切り換えられ、電磁バルブ19bは、エッジセンサ20aからの電気信号によって加圧位置と開放位置とが切り換えられる。エッジセンサ20a,20bは、ガイドロール9の下流側において基材2の両エッジ位置を検出するものであり、例えば光センサ等で構成されている。エッジセンサ20aは、基材2が右側に所定量ずれるとオン信号を出力し、エッジセンサ20bは、基材2が左側に所定量ずれるとオン信号を出力する。
【0028】
なお、エッジセンサとしては、上記のものに限らず、基材2の片方のエッジ位置を検出するものであってもよい。この場合、エッジセンサの数は、2個以上でもよいし、1個でもよい。要は、エッジセンサとしては、基材2のエッジ位置を検出することによって、基材2の搬送方向ずれを検出するものであれば何でも良い。
【0029】
ここで、空気圧源16、圧力調整弁17a,17b,18、電磁バルブ19a,19b、エッジセンサ20a,20bは、基材2の搬送方向がずれた時にそのずれを修正するようにエアーシリンダ15を制御する方向修正手段を構成する。
【0030】
このような基材搬送装置1において、基材2が図6(a)に示すように搬送方向に対してほぼ直進状態で走行しているときは、エッジセンサ20a,20bの出力信号は共にオフ信号であるので、電磁バルブ19a,19bはオフ位置にある。このため、複数本のエアーシリンダ15のうち全ての修正用シリンダ15sは作動せず、通常用シリンダ15rのみが作動する。この場合には、基材2の左右両側において、通常用シリンダ15rにより駆動される押付ローラ12のみで基材2を押し付ける。
【0031】
このような状態から、基材2が図6(b)に示すように搬送方向に対して右側にずれると、エッジセンサ20aの出力信号がオン信号となり、電磁バルブ19bが加圧位置に切り換えられる。これにより、空気圧源16からの空気が左側の全ての修正用シリンダ15sのボトム側に送られるため、その修正用シリンダ15sに対応する押付ローラ12が作動するようになる。つまり、基材2の右側では、通常用シリンダ15rにより駆動される押付ローラ12のみで基材2を押し付け、基材2の左側では、全ての押付ローラ12で基材2を押し付ける。
【0032】
ここで、押付ローラ12を基材2に対して押し付けると、押付ローラ12は変形して基材2に対し線接触した状態となる。また、各押付ローラ12は、上述したように、それらの軸心を基材2の搬送方向側で交差させるように基材2の搬送方向に対して傾斜されている。このため、図7(a)に示すように、A点で押付ローラ12と接した基材2は、基材2の走行に応じた押付ローラ12の回転によってA点の外側のB点に移動することになる。これによって、図7(b)に示すように、基材2の搬送方向にかかる張力Wが押付ローラ12を介して基材2の幅方向外側に作用し、基材2の幅方向外側に張力Pがかかるようになる。
【0033】
そこで、上記のように基材2の左側で作動させる押付ローラ12の数を基材2の右側で作動させる押付ローラ12の数よりも多くすると、基材2の左側に作用する張力Pが基材2の右側に作用する張力Pよりも大きくなる。これにより、基材2は左側に移動し、基材2は図6(a)に示すように搬送方向に対してほぼ直進状態で走行するようになる。すると、エッジセンサ20aの出力信号がオフ信号となり、電磁バルブ19bが開放位置に切り換えられ、空気圧源16からの空気が左側の全ての修正用シリンダ15sのロッド側に送られるため、その修正用シリンダ15sに対応する押付ローラ12が基材2から離れる。
【0034】
また、基材2が図6(c)に示すように搬送方向に対して左側にずれると、エッジセンサ20bの出力信号がオン信号となり、電磁バルブ19aが開放位置から加圧位置に切り換えられる。これにより、空気圧源16からの空気が右側の全ての修正用シリンダ15sのボトム側に送られるため、その修正用シリンダ15sに対応する押付ローラ12が作動するようになる。つまり、基材2の左側では、通常用シリンダ15rにより駆動される押付ローラ12のみで基材2を押し付け、基材2の右側では、全ての押付ローラ12で基材2を押し付ける。このため、基材2の右側に作用する張力Pが基材2の左側に作用する張力Pよりも大きくなる。これにより、基材2は右側に移動し、基材2は図6(a)に示すように搬送方向に対してほぼ直進状態で走行するようになる。すると、エッジセンサ20bの出力信号がオフ信号となり、電磁バルブ19aが開放位置に切り換えられ、空気圧源16からの空気が右側の全ての修正用シリンダ15sのロッド側に送られるため、その修正用シリンダ15sに対応する押付ローラ12が基材2から離れる。
【0035】
このように基材2の搬送方向が左右両側にずれても、エッジセンサ20a,20bにより基材2のずれ方向を検出し、これに応じて作動させる押付ローラ12の数を左右両側で変えることによって、基材2の搬送方向ズレが自動的に修正される。
【0036】
上記の基材2の幅方向外側に加わる張力Pは、押付ローラ12の傾斜角度を調整したり、圧力調整弁17a,17b,18によりエアーシリンダ15の作動圧を変えることで押付ローラ12と平板13,14との押し付け荷重を調整することによって、適宜変更することができる。
【0037】
また、基材2の幅方向外側に張力Pを効率良くかけるには、図8に示すような構成を採用するのが好ましい。同図において、押付ローラ12の外周面にはゴムリング21が装着されており、押付ローラ12における基材2との当たり面の動摩擦係数を大きくしている。この動摩擦係数は、具体的には0.1〜10であることが好ましい。これにより、基材2の幅方向外側への張力Pがより効果的に作用するようになる。また、押付ローラ12にゴムリング21を設けることによって、押付ローラ12が基材2に当たることで生じる基材2の変形や破損を防止できるという効果もある。平板13,14の上面部には、ポリテトラフルオロチレン(登録商標名:テフロン)製の板材22が設けられており、平板13,14における基材2との当たり面の動摩擦係数を小さくしている。この動摩擦係数は、具体的には1.0以下であることが好ましい。このような板材22によって、基材2の幅方向外側への張力Pを更に効率良くかけることが可能となる。
【0038】
以上のように構成した基材搬送装置1を備えた製膜装置により製膜処理を行う場合、巻き出し機3から巻き出された基材2は塗工部5に送られ、この塗工部5において、基材2における基材挟持部材11a,11bと接触する部分の内側の領域にドープDを塗工して塗工膜Sを形成する。このとき、ガイドロール4と塗工部5との間に配置された基材挟持部材10a,10bによって、基材2の搬送方向ズレが修正される。これにより、基材2の塗工位置が所望の位置からずれることが防止され、ドープDの塗工精度が高くなる。
【0039】
この塗工膜Sが形成された基材2は、乾燥炉8を介して次の工程に送られる。このとき、塗工部5とガイドロール9との間に配置された基材挟持部材11a,11bによって、基材2の搬送方向ズレが修正される。このため、ガイドロール9から基材2が脱線したり、基材2の巻取りの端部が揃わなくなること等が防止される。しかも、基材挟持部材11a,11bは、基材2の両エッジ部のみを挟持するので、基材2に塗工したドープDが基材挟持部材11a,11bに触れる可能性は少なく、これにより、塗工膜Sが固化して安定するまで、ドープDを乱さないで基材2の搬送方向ずれの修正を行うことができる。
【0040】
その後、塗工膜Sが固化した基材2は、次の工程に順次送られ、所定の処理が行われ、巻き取り機9に巻き取られる。その後、必要に応じ、基材2における基材挟持部材10a,10b及び基材挟持部材11a,11bと接触した部分を切断することにより、品質の高い製品を得ることができる。
【0041】
次に、本実施形態で使用される基材2及びドープDについて説明する。基材2及びドープDは、その目的に応じて適宜選択することができる。
【0042】
基材2の材質としては、有機物でも無機物でもよく、また合成物でも天然物でもよい。有機物としては、具体的には熱可塑性ポリマーがあげられる。熱可塑性ポリマーとしては、ポリエチレン、ポリプロピレン等のポリオレフィン、レーヨン、ビニロン、ポリエステル、アクリル、ポリスチレン、ナイロン等があげられる。無機物としては、ガラス繊維、アルミナ繊維等があげられる。
【0043】
ドープDとしては、塗工により基材2上に耐熱性を有する層を形成するためには、耐熱樹脂を含むドープを用いる。耐熱樹脂としては、芳香族ポリアミド(以下、アラミドということがある)、芳香族ポリイミド(以下、ポリイミドということがある)、芳香族ポリアミドイミド等があげられる。
【0044】
アラミドとしては、例えばメタ配向芳香族ポリアミド(以下、メタアラミドということがある)、パラ配向芳香族ポリアミド(以下、パラアラミドということがある)等があげられ、多孔質になりやすい点ではパラアラミドが好ましい。
【0045】
ここで、パラアラミドとは、パラ配向芳香族ジアミンとパラ配向芳香族ジカルボン酸ハライドの縮合重合により得られるものであり、アミド結合が芳香族環のパラ位またはそれに準じた配向位(例えば、4,4’−ビフェニレン,1,5−ナフタレン,2−6−ナフタレン等のような反対方向に同軸または平行に延びる配向位)で結合される繰り返し単位から実質的になるものである。
【0046】
具体的には、ポリ(パラフェニレンテレフタルアミド)、ポリ(パラベンズアミド)、ポリ(4,4’−ベンズアニリドテレフタルアミド)、ポリ(パラフェニレン−4,4’−ビフェニレンジカルボン酸アミド)、ポリ(パラフェニレン−2,6−ナフタレンジカルボン酸アミド)、ポリ(2−クロロ−パラフェニレンテレフタルアミド)、パラフェニレンテレフタルアミド/2,6−ジクロロパラフェニレンテレフタルアミド共重合体等のパラ配向型またはパラ配向型に準じた構造を有するパラアラミドが例示される。
【0047】
本実施形態におけるパラアラミドは、極性有機溶媒に溶けて低粘度の溶液とすることができ、塗工性が優れるので、固有粘度1.0〜2.8dl/gであることが好ましく、固有粘度1.7〜2.5dl/gであることがより好ましい。これにより、十分なフィルム強度が得られると共に、安定したパラアラミド溶液となってフィルム化が容易になる。
【0048】
ここで、極性有機溶媒としては、例えば極性アミド系溶媒または極性尿素系溶媒であり、具体的には、N,N−ジメチルホルムアミド、N,N−ジメチルアセトアミド,N−メチル−2−ピロリドン、テトラメチルウレア等があげられるが、これらに限定されるものではない。
【0049】
本実施形態におけるパラアラミドは、多孔質であり、フィブリル状ポリマーであることが好ましい。このフィブリル状ポリマーは、微視的には不織布状であり、層状で多孔状の空隙を有するものであり、いわゆるパラアラミド多孔質樹脂を形成している。
【0050】
本実施形態で使用されるポリイミドとしては、芳香族の二酸無水物とジアミンの縮重合で製造される全芳香族ポリイミドが好ましい。二酸無水物の具体例としては、ピロメリット酸二無水物、3,3’,4,4’−ジフェニルスルホンテトラカルボン酸二無水物、3,3’,4,4’−ベンゾフェノンテトラカルボン 酸二無水物、2,2’−ビス(3,4−ビカルボキシフェニル)ヘキサフルオロプロパン、3,3’,4,4’−ビフェニルテトラカルボン酸二無水物などがあげられる。ジアミンの具体例としては、オキシジアニリン、パラフェニレンジアミン、ベンゾフェノンジアミン、3,3’−メチレンヂアニリン、3,3’−ジアミノジフェニルスルフォン、1,5’−ナフタレンジアミンなどがあげられるが、これらに限定されるものではない。本実施形態では、ポリイミド溶液から直接的に多孔質フィルムを作成する場合には、溶媒に可溶なポリイミドが好適に使用できる。このポリイミドとしては、例えば、3,3’,4,4’−ジフェニルスルホンテトラカルボン酸二無水物と、芳香族ジアミンとの重縮合物のポリイミドがあげられる。
【0051】
ポリイミドに用いる極性有機溶媒としては、アラミドの記載箇所で例示したもののほか、ジメチルスルホキサイド、クレゾール、o−クロロフェノール等が好適に使用できる。
【0052】
耐熱樹脂を含むドープは、セラミック粉末を含んでしてもよい。このセラミック粉末は、耐熱樹脂と絡まって、塗工フィルム全体または部分的に分散して配置している。
【0053】
セラミック粉末は、強度に与える影響、塗工面の平滑性の点より、一次粒子の平均粒径が1.0μm以下であることが好ましく、0.5μm以下であることがより好ましい。一次粒子の平均粒径は、電子顕微鏡により得た写真を、粒子径計測器で解析する方法によって測定する。
【0054】
セラミック粉末としては、電気絶縁性の金属酸化物、金属窒化物、金属炭化物等からなるセラミック粉末があげられ、例えばアルミナ、シリカ、二酸化チタンまたは酸化ジルコニウム等の粉末が好ましく用いられる。上記セラミック粉末は、単独で用いてもよいし、2種以上を混合して用いることもできる。
【0055】
以上のような本実施形態にあっては、左右両側の押付ローラ12を、その軸心が基材2の搬送方向側で交差するように傾斜させると共に、作動させる押付ローラ12の数を基材2の左右両側で変えることによって、基材2の搬送方向ズレを修正するようにしたので、基材2に与えるダメージは少なく、その結果欠陥の少ない製品が得られる。
【0056】
なお、本実施形態では、押付ローラ12と平板13,14とで基材2の両エッジ部を挟持する構成としたが、平板の代わりに、上面(基材2と接触する側の面)が曲面形状をなした板材やバー等を用いてもよい。
【0057】
本発明の第2の実施形態を図9〜図11により説明する。本実施形態では、押付ロール12を駆動するエアーシリンダの構成が第1の実施形態と異なっている。図中、第1の実施形態と同一または同等の部材には同じ符号を付し、その説明を省略する。
【0058】
本実施形態の基材搬送装置31は、図9に示すような2重構造のエアーシリンダ部32を有し、このエアーシリンダ部32は、両ロッド型シリンダである下側エアーシリンダ33と、片ロッド型シリンダである上側エアーシリンダ34とからなっている。そして、下側エアーシリンダ33の一方のピストンロッド33aが押付ロール12の軸部に連結され、下側エアーシリンダ33の他方のピストンロッド33bが上側エアーシリンダ34のピストンロッド34aと連結されている。このようなエアーシリンダ部32の制御系構成図を図10に示す。
【0059】
同図において、空気源16と各下側エアーシリンダ33との間には圧力調整弁35a,35bが接続され、空気源16と各上側エアーシリンダ34との間には圧力調整弁36が接続されている。この圧力調整弁36と左右両側の各上側エアーシリンダ34との間には、電磁バルブ37a,37bがそれぞれ接続されている。この電磁バルブ37a,37bの構成は、図4に示す電磁バルブ19a,19bと同じである。
【0060】
電磁バルブ37aは、エッジセンサ20bからの信号によって加圧位置と開放位置とが切り換えられ、電磁バルブ37bは、エッジセンサ20aからの信号によって加圧位置と開放位置とが切り換えられる。電磁バルブ37a,37bが図10に示すような位置(加圧位置)にあるときは、空気圧源16からの空気が上側エアーシリンダ34のボトム側に供給され、これにより下側エアーシリンダ33及び上側エアーシリンダ34の両方で押付ロール12が作動する。この場合、押付ロール12の押付力は、下側エアーシリンダ33の作動圧と上側エアーシリンダ34の作動圧34との和となる。
【0061】
このような基材搬送装置31において、基材2が図11(a)に示すように搬送方向に対してほぼ直進状態で走行しているときは、エッジセンサ20a,20bの出力信号は共にオフ信号であるので、電磁バルブ37a,37bは共にオフ位置にある。このため、基材2の左右両側において、上側エアーシリンダ34は作動せず、下側エアーシリンダ33のみが作動する。従って、押付ローラ12の押付力は左右で同じである。
【0062】
このような状態から、基材2が図11(b)に示すように搬送方向に対して右側にずれると、エッジセンサ20aの出力信号がオン信号となり、電磁バルブ37bが加圧位置に切り換えられ、左側の上側エアーシリンダ34が作動するようになる。つまり、基材2の右側では、下側エアーシリンダ33のみが作動し、基材2の左側では、下側エアーシリンダ33及び上側エアーシリンダ34の両方が作動する。このため、左側の押付ロール12の押付力が右側の押付ロール12の押付力よりも大きくなるので、基材2の左側に作用する基材2の幅方向外側の張力(以下、単に張力という)が基材2の右側に作用する張力よりも大きくなる。これにより、基材2は左側に移動し、基材2は図11(a)に示すように搬送方向に対してほぼ直進状態で走行するようになる。すると、エッジセンサ20aの出力信号がオフ信号となり、電磁バルブ37bが開放位置に切り換えられるため、基材2の左側でも、下側エアーシリンダ33のみが作動するようになる。
【0063】
一方、基材2が図11(c)に示すように搬送方向に対して左側にずれると、エッジセンサ20bの出力信号がオン信号となり、電磁バルブ37aが加圧位置に切り換えられ、右側の上側エアーシリンダ34が作動する。この場合には、右側の押付ロール12の押付力が左側の押付ロール12の押付力よりも大きくなるため、基材2の右側に作用する張力が基材2の左側に作用する張力よりも大きくなる。これにより、基材2は右側に移動し、基材2は図11(a)に示すように搬送方向に対してほぼ直進状態で走行するようになる。すると、エッジセンサ20bの出力信号がオフ信号となり、電磁バルブ37aが開放位置に切り換えられるため、基材2の右側でも、下側エアーシリンダ33のみが作動するようになる。
【0064】
なお、本実施形態では、押付ロール12を駆動するエアーシリンダを2重構造とすることで、押付ローラ12の押付力を左右両側で変えるようにしたが、スムーズな搬送方向修正が可能であれば、1つのエアーシリンダにより左右の押付ローラ12の押付力を変えてもよい。
【0065】
本発明の参考実施形態を図12により説明する。本実施形態では、基材挟持部材の構造が第1の実施形態と異なっている。図中、第1の実施形態と同一または同等の部材には同じ符号を付し、その説明を省略する。
【0066】
図12において、本実施形態の基材搬送装置41は、基材2の搬送方向の左右両側に配置された複数対の基材挟持部材42を有している。各基材挟持部材42は上下1対の押付ローラ12,12で構成され、これらの押付ローラ12,12により基材2の両エッジ部を挟持する。左右両側に位置する押付ローラ12は、それらの軸心を基材2の搬送方向側で交差させるように基材2の搬送方向に対して傾斜して配置されている。これにより、作動させる押付ローラ12の数や押付ローラ12の押付力を基材2の左右両側で変えることによって、基材2の搬送方向ズレを修正することができる。
【0067】
また、基板2の変形や破損を防止する観点からは、押付ローラ12の外周面の形状は、平面状または湾曲面状とし、局部的な応力集中が基材2にかからないようにするのが好ましい。このとき、上下1対の押付ローラ12,12の外周面を同じ形状にしてもよく、あるいは上下1対の押付ローラ12,12の一方の外周面を平面状とすると共に、他方の外周面を湾曲面状としてもよい。また、押付ローラ12の外周面に、図8に示すようなゴムリングを装着してもよい。
【0068】
以上、本発明に係る基材搬送装置の実施形態についていくつか説明したが、本発明は、上記実施形態に限定されるものではない。例えば、上記実施形態では、作動させる押付ローラ12の数を基材2の左右両側で変えたり、押付ローラ12の押付力を左右両側で変えるようにしたが、押付ローラ12の基材搬送方向に対する傾斜角度を左右両側で変えることで、基材2の搬送方向ズレを修正することもできる。具体的には、傾斜角調整手段(図示せず)によって、基材2のずれ側の反対側に位置する押付ローラ12の基材搬送方向に対する傾斜角度を、基材2のずれ側に位置する押付ローラ12の基材搬送方向に対する傾斜角度よりも大きくする。この場合にも、基材2の左右両側における幅方向外側にかかる張力が調整されるため、基材2の搬送方向ずれを修正できる。
【0069】
また、上記実施形態の基材搬送装置は、基材2にドープDを塗工する製膜装置に備えられたものであるが、本発明に係る基材搬送装置は、ドープを塗工しない基材の搬送についても適用できる。また、ドープが塗工された基材の水洗、乾燥等の工程にも適用できる。
【0070】
また、押付ローラ12を上下動させる手段は、上記のような空気圧を用いるエアーシリンダに限定されるものでなく、油圧、電気動力、バネ等の弾性体を用いるものであってもよい。
【0071】
さらに、本発明の基材搬送装置は、基材2を水平方向に走行させるものには限定されず、基材2を垂直方向または傾斜方向に走行させるものにも、適用可能である。
【0072】
【発明の効果】
本発明によれば、1対の基材挟持部材の各押付ローラを、それらの軸心が基材の搬送方向側で交差するように基材の搬送方向に対して傾斜させると共に、各押付ローラを個別に駆動するようにしたので、1対の基材挟持部材により基材のエッジ部のみを挟持した場合であっても、基材の搬送方向ずれを確実に修正することができる。これにより、基材に与えるダメージは少なく、欠陥の少ない製品が得られる。
【図面の簡単な説明】
【図1】 本発明の第1の実施形態による基材搬送装置の概略を示す構成図である。
【図2】 図1に示す基材搬送装置の平面図である。
【図3】 図1に示す押付ローラの駆動機構を示す図である。
【図4】 図3に示すエアーシリンダの制御系を示す構成図である。
【図5】 図4に示す電磁バルブの切換位置を示す図である。
【図6】 図1に示す基材搬送装置による基材の搬送方向ズレの修正動作を示す図である。
【図7】 図1に示す基材搬送装置による基材の搬送方向ズレの修正の原理を示す図であり、(b)は(a)のX部を拡大したものである。
【図8】 図1に示す基材挟持部材の変形例を示す図である。
【図9】 本発明の第2の実施形態による基材搬送装置の押付ローラの駆動機構を示す図である。
【図10】 図9に示すエアーシリンダ部の制御系を示す構成図である。
【図11】 本発明の第2の実施形態による基材の搬送方向ズレの修正動作を示す図である。
【図12】 本発明の参考実施形態による基材搬送装置の概略を示す構成図である。
【符号の説明】
1…基材搬送装置、2…基材、4…ガイドロール(搬送部材)、5…塗工部、9…ガイドロール(搬送部材)、10a,10b…基材挟持部材、11a,11b…基材挟持部材、12…押付ローラ、13…平板(板状部材)、14…平板(板状部材)、15…エアーシリンダ(駆動手段)、16…空気圧源(方向修正手段)、17a,17b…圧力調整弁(方向修正手段)、18…圧力調整弁(方向修正手段)、19a,19b…電磁バルブ(方向修正手段)、20a,20b…エッジセンサ(方向修正手段)、31…基材搬送装置、32…エアーシリンダ部(駆動手段)、35,36…圧力調整弁(方向修正手段)、37a,37b…電磁バルブ(方向修正手段)、41…基材搬送装置、42…基材挟持部材、D…ドープ(塗工液)、S…塗工膜。
Claims (8)
- 基材を搬送するための少なくとも2つの搬送部材と、
前記2つの搬送部材間における前記基材の搬送方向の左右両側に配置され、前記基材の両エッジ部を挟持する少なくとも1対の基材挟持部材と、
前記基材挟持部材を駆動する駆動手段と、
前記基材の搬送方向がずれた時にそのずれを修正するように前記駆動手段を制御する方向修正手段とを備え、
前記1対の基材挟持部材は、前記基材を押し付ける押付ローラをそれぞれ有し、各押付ローラが、それらの軸心を前記基材の搬送方向側で交差させるように前記基材の搬送方向に対して傾斜して配置され、
前記基材挟持部材は、前記2つの搬送部材間において前記基材の搬送方向に直線状に複数配置された前記押付ローラと、前記基材の搬送方向に延びる平板としての板状部材とで前記基材のエッジ部を挟持するように構成され、
前記駆動手段は、前記各押付ローラを個別に駆動する手段であることを特徴とする基材搬送装置。 - 前記方向修正手段は、前記基材のエッジ位置を検出するエッジセンサと、前記エッジセンサにより前記基材の搬送方向ずれが検出されると、前記基材のずれ側の反対側で作動させる前記押付ローラの数が前記基材のずれ側で作動させる前記押付ローラの数よりも多くなるように前記駆動手段を制御する手段とを有することを特徴とする請求項1記載の基材搬送装置。
- 前記方向修正手段は、前記基材のエッジ位置を検出するエッジセンサと、前記エッジセンサにより前記基材の搬送方向ずれが検出されると、前記基材のずれ側の反対側に位置する前記押付ローラの押付力が前記基材のずれ側に位置する前記押付ローラの押付力よりも高くなるように前記駆動手段を制御する手段とを有することを特徴とする請求項1記載の基材搬送装置。
- 前記基材の厚さは、100μm以下であることを特徴とする請求項1〜3のいずれか一項記載の基材搬送装置。
- 請求項1記載の基材搬送装置により基材を搬送する工程と、
前記基材の搬送方向に配置された前記複数の押付ローラのうちのいずれか2つの押付ローラ間で、前記基材における前記基材挟持部材と接触する部分の内側の領域に塗工液を塗工して塗工膜を形成する工程とを有することを特徴とする基材塗工体の製造方法。 - 前記基材として、その材質が熱可塑性ポリマー、ガラス繊維、アルミナ繊維のいずれかであるものを使用し、前記塗工液として、芳香族ポリアミド、芳香族ポリイミド、芳香族ポリアミドイミドのいずれかを含むものを使用することを特徴とする請求項5記載の基材塗工体の製造方法。
- 前記基材として多孔質フィルムを使用することを特徴とする請求項6記載の基材塗工体の製造方法。
- 前記基材の厚さは、100μm以下であることを特徴とする請求項5〜7のいずれか一項記載の基材塗工体の製造方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000252801A JP4266503B2 (ja) | 2000-08-23 | 2000-08-23 | 基材搬送装置および基材塗工体の製造方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000252801A JP4266503B2 (ja) | 2000-08-23 | 2000-08-23 | 基材搬送装置および基材塗工体の製造方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2002060102A JP2002060102A (ja) | 2002-02-26 |
| JP4266503B2 true JP4266503B2 (ja) | 2009-05-20 |
Family
ID=18741993
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000252801A Expired - Fee Related JP4266503B2 (ja) | 2000-08-23 | 2000-08-23 | 基材搬送装置および基材塗工体の製造方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4266503B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104338712A (zh) * | 2013-07-31 | 2015-02-11 | 日东电工株式会社 | 从膜层叠体去除异物的异物去除方法、膜层叠体的制造方法及制造装置 |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010177343A (ja) * | 2009-01-28 | 2010-08-12 | Fuji Electric Holdings Co Ltd | 薄膜積層体の製造装置 |
| JP5126088B2 (ja) * | 2009-01-29 | 2013-01-23 | 富士電機株式会社 | 薄膜積層体の製造装置 |
| JPWO2016031990A1 (ja) * | 2014-08-29 | 2017-04-27 | 住友化学株式会社 | 多孔質フィルムの捲回体、および、その製造方法 |
| CN104789913A (zh) * | 2015-03-27 | 2015-07-22 | 中国重型机械研究院股份公司 | 一种夹送纠偏机构 |
| JP6696749B2 (ja) * | 2015-09-18 | 2020-05-20 | 株式会社Screenホールディングス | 塗工装置 |
| JP6645457B2 (ja) * | 2017-02-28 | 2020-02-14 | 株式会社村田製作所 | ウェブ加工装置 |
-
2000
- 2000-08-23 JP JP2000252801A patent/JP4266503B2/ja not_active Expired - Fee Related
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104338712A (zh) * | 2013-07-31 | 2015-02-11 | 日东电工株式会社 | 从膜层叠体去除异物的异物去除方法、膜层叠体的制造方法及制造装置 |
| TWI608926B (zh) * | 2013-07-31 | 2017-12-21 | 日東電工股份有限公司 | 自薄膜積層體除去異物的方法、薄膜積層體的製造方法及製造裝置 |
| CN104338712B (zh) * | 2013-07-31 | 2018-03-30 | 日东电工株式会社 | 从膜层叠体去除异物的异物去除方法、膜层叠体的制造方法及制造装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2002060102A (ja) | 2002-02-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2001316006A (ja) | 基材搬送装置および基材塗工体の製造方法 | |
| KR100324167B1 (ko) | 신장된 탄성부재를 이동하는 기재웨브에 결합하는 방법 및 장치 | |
| JP5509168B2 (ja) | 両面塗工装置 | |
| US5964973A (en) | Method and apparatus for making an elastomeric laminate web | |
| JP4642472B2 (ja) | 電気化学センサを製造するための連続工程での酵素印刷の加湿 | |
| CN103459126B (zh) | 微细结构转印膜的制造方法及制造装置 | |
| CN106536800A (zh) | 处理装置以及处理方法 | |
| KR101677324B1 (ko) | 한쪽 면 상에 적층되는 골판지 웨브를 제조하기 위한 장치 | |
| CN101678987A (zh) | 织物折叠装置、织物折叠方法以及穿着物品的制造方法 | |
| JPWO2011001648A1 (ja) | 両面塗工基材用搬送装置 | |
| JP2002060102A (ja) | 基材搬送装置および基材塗工体の製造方法 | |
| US20160325538A1 (en) | Method and apparatus for applying film | |
| AU773064B2 (en) | Pressure laminator apparatus and non-woven fabric formed thereby | |
| CA2671377A1 (en) | Controlled vertical axis unwinding method for rolls of web material | |
| CN103144813B (zh) | 贴标签设备 | |
| US6805771B1 (en) | Pressure laminator apparatus and non woven fabric formed thereby | |
| KR100294527B1 (ko) | 적층시이트제조방법및제조장치 | |
| CN101137561A (zh) | 用于码放柔性材料带的方法和设备 | |
| JPH0616297A (ja) | 横方向で安定したウェブをガイドする装置 | |
| JP2812911B2 (ja) | 段ボールの製造方法および製造装置 | |
| US20240375392A1 (en) | Roll-to-roll glass lamination system and method of laminating glass | |
| CN118613433A (zh) | 用于幅材偏斜控制的位置辊 | |
| JP2023546023A (ja) | 熱可塑性フィルムで基材をラミネートするための装置および方法 | |
| CN101312812A (zh) | 生产多功能聚合膜的混合制造平台 | |
| DK2439133T3 (en) | Process for preparing a membrane material |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20070621 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20081006 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20081014 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20081208 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20090210 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20090217 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120227 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120227 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130227 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130227 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140227 Year of fee payment: 5 |
|
| LAPS | Cancellation because of no payment of annual fees |