以下、添付図面を参照して本発明の実施形態を説明する。以下の図面において同様の部材には同一の参照符号が付けられている。理解を容易にするために、これら図面は縮尺を適宜変更している。
図1は、本発明の第一の実施形態に基づく二次空気供給装置を備えた内燃機関の概略図である。本発明の二次空気供給装置30は内燃機関1、例えば多気筒V型ガソリンエンジンに取付られている。図1に示されるように内燃機関1の左右両バンクの気筒は相互に独立した排気マニホルド4a、4bを介して排気管7a、7bにそれぞれ連結されている。また、排気管7a、7bには酸化機能を有する触媒を担持した触媒コンバータ5a、5bがそれぞれ設けられている。これら触媒コンバータ5a、5bは排気浄化装置としての役目を果たす。さらに、排気管7a、7bの触媒コンバータ5a、5bの上流側には二次空気供給口8a、8bがそれぞれ設けられている。これら二次空気供給口8a、8bは後述する二つの分岐管23a、23bにそれぞれ接続されている。さらに、排気管7a、7bにおいてはO2センサ6a、6bが触媒コンバータ5a、5bの上流にそれぞれ設けられると共に、O2センサ16a、16bが触媒コンバータ5a、5bの下流にそれぞれ設けられている。従って、触媒コンバータ5a、5bの上流および下流のO2濃度を測定することによって、触媒コンバータ5a、5bにおいて消費されたO2量を算出することが可能となる。一方、内燃機関の左右両バンクの気筒に吸気ガスを供給する吸気管3にはスロットル弁3aが設けられており、この吸気管3はエアクリーナ2に接続されている。エアクリーナ2とスロットル弁3aとの間には空気量(一次空気量)を測定するためのエアフロメータ3bが設けられている。さらに、吸気温度を測定するための温度センサ3cが吸気管3に設けられている。
二次空気供給装置30はエアクリーナ20から延びる空気取入管21を有している。空気取入管21は電動エアポンプ9に接続されており、二次空気供給管22が電動エアポンプ9から延びている。図示されるように二次空気供給管22は分岐点23において二つの分岐管23a、23bに分岐しており、これら分岐管23a、23bは排気管7a、7bの二次空気供給口8a、8bにそれぞれ接続している。図1に示されるように分岐管23aと分岐管23bの長さは概ね同じであるが、分岐管23aの内径は分岐管23bの内径よりも小さくなっている。すなわち、図1に示される実施形態においては、分岐管23aの容積は分岐管23bの容積よりも小さい。
また、図1に示されるように分岐管23aには制御弁V1が設けられており、また分岐管23bには制御弁V2が設けられている。これら制御弁V1、V2はエアスイッチングバルブ(ASV)またはバキュームスイッチングバルブ(VSV)もしくは電磁弁であり、後述するECU40によって分岐管23a、23bおよび二次空気供給管22内を流れる二次空気量を制御するよう開閉する。さらに、圧力センサ33が二次空気供給管22において分岐点23と電動エアポンプ9との間に設けられている。なお、図1に示される実施形態においては第一および第二の制御弁V1、V2が分岐点23から概ね等しい距離に配置されているが、分岐管23a、23bにそれぞれ設けられる第一および第二の制御弁V1、V2の分岐点23からの距離が互いに異なっていてもよい。
電子制御ユニット40はデジタルコンピュータからなり、双方向性バス41によって互いに接続されたROM(リードオンリメモリ)42、RAM(ランダムアクセスメモリ)43、CPU(マイクロプロセッサ)44、入力ポート45および出力ポート46を具備する。図1に示されるように触媒コンバータ5a、5bの上流に設けられたO2センサ6a、6bおよび触媒コンバータ5a、5bの下流に設けられたO2センサ16a、16bの出力信号は対応するAD変換器47を介して入力ポート45に入力される。また、エアフロメータ3bの出力信号も、対応するAD変換器47を介して入力ポート45に入力される。さらに、二次空気供給管22に設けられた圧力センサ33の出力信号も、対応するAD変換器47を介して入力ポート45に入力される。さらに、吸気通路に設けられた温度センサ3c、および機関冷却水の温度センサ(図示しない)からの出力信号も、対応するAD変換器47を介して入力ポート45に入力される。アクセルペダル50にはアクセルペダル50の踏込み量Lに比例した出力電圧を発生する負荷センサ51が接続され、負荷センサ51の出力電圧は対応するAD変換器47を介して入力ポート45に入力される。また、入力ポート45にはクランクシャフトが例えば30°回転する毎に出力パルスを発生するクランク角センサ、いわゆる回転数センサ55が接続される。さらに、入力ポート45には車速を表す車速センサ53からの出力パルスが入力される。一方、出力ポート46は対応する駆動回路48を介して内燃機関1の燃料噴射弁(図示しない)、スロットル弁3aを制御するためのステップモータ(図示しない)、分岐管23a、23bの制御弁V1、V2および電動エアポンプ9に接続される。
触媒コンバータ5a、5b内に配置されていて酸化機能を有する触媒としては、酸化触媒、三元触媒、または吸蔵されたNOxを放出し還元浄化する吸蔵還元型NOx触媒を用いることができる。なお、NOx触媒は燃焼室における平均空燃比がリッチになるとNOxを放出する機能を有する。NOx触媒は例えばアルミナを担体とし、この担体上に例えばカリウムK、リチウムLi、セシウムCsのようなアルカリ金属、バリウムBa、カルシウムCaのようなアルカリ土類、ランタンLa、イットリウムYのような希土類から選ばれた少なくとも一つと、白金Ptのような貴金属とが担持されている。
この二次空気供給装置30は、主に冷間始動時等の燃料濃度が高く、空燃比が小さく、かつ排気浄化装置としての触媒コンバータ5a、5bが十分に昇温しておらず、その機能が十分に発揮されにくい状況において使用される。そして、二次空気を触媒コンバータ5a、5bに供給することにより触媒コンバータ5a、5bにおける酸素濃度が高くなるので、排気ガス中のCO、HC、NOx等を浄化することができるようになる。
図2(a)は本発明の第一の実施形態に基づく二次空気供給装置の異常判定動作を示すタイムチャートである。以下、図2(a)を参照しつつ、本発明の二次空気供給装置30に備えられていて異常判別される構成部品の異常判定について説明する。本発明に基づく二次空気供給装置30によって異常検出される二次空気供給装置30の構成部品とは、第一の制御弁V1および第二の制御弁V2のことである。なお、本発明においてはエアポンプ9の異常、例えばON状態のままであるので電源を遮断することのできないON固着およびOFF状態のであるので駆動することのできないOFF固着は検出されない。
図2(a)に示されるように、はじめにエアポンプ9が停止していると共に第一および第二の制御弁V1、V2が閉鎖している状態、つまり二次空気が二次空気供給管22に流れていない状態を形成する。そして、時刻t1においてエアポンプ9の駆動ならびに第一および第二の制御弁V1、V2の開放を同時に行う。これにより、二次空気が二次空気供給管22および分岐管23a、23bを通って触媒コンバータ5a、5bのそれぞれに供給されるようになる。次いで、所定の時間が経過して二次空気の状態が安定した後で、圧力センサ33を用いて二次空気供給管22内における第一回目の圧力P1の検出(CHK1)を行う。
次いで、時刻t2において、エアポンプ9を停止すると共に、第一および第二の制御弁V1、V2の両方を同時に閉鎖する。これにより、二次空気の供給が停止される。そして、所定の時間が経過して二次空気の状態が安定した後で、圧力センサ33を用いて第二回目の圧力P2の検出(CHK2)を行う。
CHK1およびCHK2において圧力センサ33により検出される二次空気供給管22内の圧力P1、P2は、内燃機関1の燃焼室から排気マニホルド4a、4bおよび分岐管23a、23bを通じて伝達される排気脈動の成分を含んでいる。このため、電子制御ユニット40において所定の処理を行うことにより、これら圧力P1、P2から排気脈動の成分のみを抽出する。第一の実施形態においては、CHK1のときに得られた排気脈動を排気脈動PX0(1)、CHK2のときに得られた排気脈動を排気脈動PX0(2)とする。圧力センサ33は分岐点23よりも上流に設けられているので、これら排気脈動PX0(1)、PX0(2)のそれぞれは、分岐管23aを通じて伝達される排気脈動と分岐管23bを通じて伝達される排気脈動とを含みうる。なお、図2(a)から分かるように、排気脈動PX0(1)は第一および第二の制御弁V1、V2が開放しているときの排気脈動であり、排気脈動PX0(2)は第一および第二の制御弁V1、V2が閉鎖しているときの排気脈動である。
図2(b)は、抽出された排気脈動と時間との関係を示す図である。図2(b)において縦軸は圧力P1、P2からそれぞれ抽出された排気脈動PX0(1)、PX0(2)を示しており、また横軸は時間を示している。
図2(b)に示されるように、排気脈動PX0(PX0(1)、PX0(2))は、第一の基準値X1よりも大きい領域Z1、第一の基準値X1と該第一の基準値X1よりも小さい第二の基準値X2との間の領域Z2、第二の基準値X2と該第二の基準値X2よりも小さい第三の基準値X3との間の領域Z3および第三の基準値X3よりも小さい領域Z4のいずれかの領域に在りうる。これら基準値X1〜X3は実験などにより予め求められる値であり、電子制御ユニット40のROM42またはRAM43に予め組み入れられているものとする。
例えば排気脈動PX0(1)または排気脈動PX0(2)が第一の基準値X1を越えて領域Z1に在る場合(例えば図2(b)における値P01)には、排気脈動が最も大きくなっている。このように排気脈動が領域Z1に在る場合には、第一および第二の制御弁V1、V2の両方が開放しているために、排気脈動は分岐管23a、23bの両方を通じて伝達されており、それゆえ、排気脈動が大きくなったものと判断できる。
一方、排気脈動PX0(1)または排気脈動PX0(2)が第三の基準値X3を下回って領域Z4に在る場合(例えば図2(b)における値P04)には、排気脈動が最も小さい。このように排気脈動が領域Z4に在る場合には、第一および第二の制御弁V1、V2の両方が閉鎖しているために、排気脈動は分岐管23a、23bのいずれをも通じて伝達されず、従って、排気脈動が小さものと判断できる。
また、排気脈動PX0(1)または排気脈動PX0(2)が第一の基準値X1と第三の基準値X3との間に在る場合(領域Z2および領域Z3)には、第一および第二の制御弁V1、V2のうちのいずれか一方の開閉弁が開放しているために、排気脈動は分岐管23a、23bのうちの開放した開閉弁に対応する一方の分岐管のみを通じて伝達されており、従って、排気脈動が第一の基準値X1と第三の基準値X3との間に在るようになったものと判断できる。
ここで、内燃機関1の排気系から伝達される排気脈動について考えると、このような排気脈動は分岐管23aおよび/または分岐管23bを通過するときに配管抵抗などの影響により或る程度、減衰する。このような排気脈動は分岐管23a、23bが長いほど減衰し、また分岐管23a、23bの容積が大きいほど減衰する傾向がある。すなわち、排気脈動の減衰量は伝達される分岐管23a、23bが長いほど大きく、また分岐管23a、23bの容積が大きいほど大きくなる。
図1に示される実施形態においては、第一の制御弁V1が設けられる分岐管23aの容積は、第二の制御弁V2が設けられる分岐管23bの容積よりも小さい。すなわち分岐管23aを通じて伝達される排気脈動の減衰量は分岐管23bを通じて伝達される排気脈動の減衰量よりも小さいので、分岐管23aを通じて伝達される排気脈動の大きさは、分岐管23bを通じて伝達される排気脈動よりも大きい。従って、第一の制御弁V1のみが開放している場合の排気脈動は、第二の制御弁V2のみが開放している場合の排気脈動よりも大きくなる。
それゆえ、排気脈動PX0(1)または排気脈動PX0(2)が第一および第二の基準値の間の領域Z2に在る場合(例えば図2(b)における値P02)には、第一の制御弁V1が開放していて第二の制御弁V2が閉鎖しているものと判断することができる。同様に、排気脈動PX0(1)または排気脈動PX0(2)が第二および第三の基準値の間の領域Z3に在る場合(例えば図2(b)における値P03)には、第二の制御弁V2が開放していて第一の制御弁V1が閉鎖しているものと判断することができる。
本実施形態においては、CHK1、CHK2において検出された排気脈動PX0(1)、PX0(2)のそれぞれがこれら四つの領域Z1〜Z4のいずれに在るかに応じて、第一および第二の制御弁V1、V2の異常を検出することができる。
ここで、表1は本発明の第一の実施形態に基づく二次空気供給装置による異常検出結果を示す表である。表1において、記号「正」は対応する制御弁が正常状態にあることを示している。また、記号「開」は対応する制御弁が開固着状態にあることを示しており、記号「閉」は対応する制御弁が閉固着状態にあることを示している。以下、表1を参照しつつ、第一および第二の制御弁V1、V2の異常検出について説明する。
表1に示されるパターンAの場合には、CHK1のときの排気脈動PX0(1)が領域Z1に在ってCHK2のときの排気脈動PX0(2)が領域Z4に在る。CHK1のときには第一および第二の制御弁V1、V2の両方は開放しているので排気脈動PX0(1)が領域Z1に在るのは正常であり、またCHK2のときには第一および第二の制御弁V1、V2の両方が閉鎖しているので排気脈動PX0(2)が領域Z4に在るのは正常である。従って、パターンAのような挙動が得られる場合には、第一および第二の制御弁V1、V2の両方が正常状態にあると判断される。
表1に示されるパターンBの場合には、CHK1のときの排気脈動PX0(1)が領域Z1に在ってCHK2のときの排気脈動PX0(2)が領域Z2に在る。CHK1のときの排気脈動はパターンAの場合に前述した理由より同様に適切である。CHK2のときには第一および第二の制御弁V1、V2の両方が閉鎖しているはずであるが、CHK2のときの排気脈動PX0(2)は領域Z2に在る。このことは、第一の制御弁V1に対して閉鎖命令が出された後であっても該第一の制御弁V1が開放し続けていることが原因である。つまり、パターンBのような挙動が得られる場合には、第二の制御弁V2は正常状態にあるものの、第一の制御弁V1は開固着状態にあるものと判断することができる。
表1に示されるパターンCの場合には、CHK1のときの排気脈動PX0(1)が領域Z1に在ってCHK2のときの排気脈動PX0(2)が領域Z3に在る。CHK1のときの排気脈動PX0(1)はパターンAの場合に前述した理由より同様に適切である。CHK2のときには第一および第二の制御弁V1、V2の両方が閉鎖しているはずであるが、CHK2のときの排気脈動PX0(2)は領域Z3に在る。このことは、第二の制御弁V2に対して閉鎖命令が出された後であっても該第二の制御弁V2が開放し続けていることが原因である。つまり、パターンCのような挙動が得られる場合には、第一の制御弁V1は正常状態にあるものの、第二の制御弁V2は開固着状態にあるものと判断することができる。
表1に示されるパターンDの場合には、CHK1のときの排気脈動PX0(1)が領域Z3に在ってCHK2のときの排気脈動PX0(2)が領域Z4に在る。CHK2のときには第一および第二の制御弁V1、V2は閉鎖されるので、排気脈動PX0(2)が領域Z4に在るのは適切である。CHK1のときには第一および第二の制御弁V1、V2の両方が開放しているはずであるが、CHK1のときの排気脈動PX0(1)は領域Z3に在る。このことは、第一の制御弁V1に対して開放命令が出された後であっても該第一の制御弁V1が閉鎖し続けていることが原因である。つまり、パターンDのような挙動が得られる場合には、第二の制御弁V2は正常状態にあるものの、第一の制御弁V1は閉固着状態にあるものと判断することができる。
表1に示されるパターンEの場合には、CHK1のときの排気脈動PX0(1)が領域Z2に在ってCHK2のときの排気脈動PX0(2)が領域Z4に在る。CHK2のときの排気脈動PX0(2)はパターンDの場合に前述した理由より同様に適切である。CHK1のときには第一および第二の制御弁V1、V2の両方が開放しているはずであるが、CHK1のときの排気脈動PX0(1)は領域Z2に在る。このことは、第二の制御弁V2に対して開放命令が出された後であっても該第二の制御弁V2が閉鎖し続けていることが原因である。つまり、パターンEのような挙動が得られる場合には、第一の制御弁V1は正常状態にあるものの、第二の制御弁V2は閉固着状態にあるものと判断することができる。
次いで、表1に示されるパターンFの場合には、CHK1のときの排気脈動PX0(1)およびCHK2のときの排気脈動PX0(2)の両方が領域Z1に在る。CHK1およびCHK2の両方で同じ程度の排気脈動が検出されているので第一および第二の制御弁V1、V2の両方に異常が存在することが分かる。CHK2のときには第一および第二の制御弁V1、V2の両方が閉鎖しているはずであるが、CHK2のときの排気脈動PX0(2)は領域Z1に在る。このことは、第一および第二の制御弁V1、V2に対して閉鎖命令が出された後であってもこれら第一および第二の制御弁V1、V2の両方が開放し続けていることが原因である。つまり、パターンFのような挙動が得られる場合には、第一および第二の制御弁V1、V2の両方が開固着状態にあるものと判断することができる。
表1に示されるパターンGの場合には、CHK1のときの排気脈動PX0(1)およびCHK2のときの排気脈動PX0(2)の両方が領域Z4に在る。CHK1およびCHK2の両方で同じ程度の排気脈動が検出されているので第一および第二の制御弁V1、V2の両方に異常が存在することが分かる。CHK1のときには第一および第二の制御弁V1、V2の両方が開放しているはずであるが、CHK1のときの排気脈動PX0(1)は領域Z4に在る。このことは、第一および第二の制御弁V1、V2に対して開放命令が出された後であってもこれら第一および第二の制御弁V1、V2の両方が閉鎖し続けていることが原因である。つまり、パターンGのような挙動が得られる場合には、第一および第二の制御弁V1、V2の両方が閉固着状態にあるものと判断することができる。
表1に示されるパターンHの場合には、CHK1のときの排気脈動PX0(1)およびCHK2のときの排気脈動PX0(2)の両方が領域Z2に在る。CHK1およびCHK2の両方で同じ程度の排気脈動が検出されているので第一および第二の制御弁V1、V2の両方に異常が存在することが分かる。排気脈動がCHK1およびCHK2の両方において領域Z2に在ることから、パターンHのような挙動が得られる場合には、第一の制御弁V1は開固着状態にあり、第二の制御弁V2は閉固着状態にあるものと判断することができる。
最終的に、表1に示されるパターンIの場合には、CHK1のときの排気脈動PX0(1)およびCHK2のときの排気脈動PX0(2)の両方が領域Z3に在る。CHK1およびCHK2の両方で同じ程度の排気脈動が検出されているので第一および第二の制御弁V1、V2の両方に異常が存在することが分かる。排気脈動がCHK1およびCHK2の両方において領域Z3に在ることから、パターンIのような挙動が得られる場合には、第一の制御弁V1は閉固着状態にあり、第二の制御弁V2は開固着状態にあるものと判断することができる。
このようにして、本発明の第一の実施形態においては、エアポンプ9が駆動していて第一および第二の制御弁V1、V2の両方が開放しているCHK1のときの排気脈動PX0(1)と、エアポンプ9が停止していて第一および第二の制御弁V1、V2が閉鎖しているCHK2のときの排気脈動PX0(2)との挙動を検出することにより、第一および第二の制御弁V1、V2の異常状態を検出することが可能となる。このような場合には、分岐点23よりも上流に別の開閉弁を設ける必要がないので、本発明の第一の実施形態においてはアクティブな検出は行われず、従って、要求量よりも多量の空気が流れることによりエミッションが悪化することも避けることも可能である。
なお、図2を参照しつつ説明した第一の実施形態においては、CHK1のときにエアポンプ9を駆動していて、CHK2のときにエアポンプ9を停止している。ところが、本発明においては内燃機関1の排気系から分岐管23aおよび/または分岐管23bを通じて伝達される排気脈動のみを第一および第二の制御弁V1、V2の異常判断の指標としており、エアポンプ9を駆動することにより供給される二次空気の圧力を考慮していない。このため、エアポンプ9の吐出能力が経年劣化により低下した場合であっても、第一および第二の制御弁V1、V2に関する正確な異常検出を行うことが可能である。
さらに、本実施形態の場合には、排気脈動の大きさに基づいて異常検出を行っているので、CHK1のときにエアポンプ9が停止している場合および/またはCHK2のときにエアポンプ9が駆動している場合であっても異常検出を行うことができる。しかしながら、第一および第二の制御弁V1、V2のうちの少なくとも一方に対して開放命令を出す場合にはエアポンプ9が駆動していることが好ましい。このような場合には、内燃機関1の排気系からの高温の排ガスが分岐管23aおよび/または分岐管23bを通じて圧力センサ33および/またはエアポンプ9に到達するのを防止でき、従って、圧力センサ33および/またはエアポンプ9が熱により破損するのを回避することができる。
さらに、図1に示される第一の実施形態においては分岐管23aおよび分岐管23bの内径が互いに異なっているが、例えばこれら分岐管23a、23bの内径が互いに等しくて、分岐管23bが分岐管23aよりも長いように形成されていてもよい。この場合にも、分岐管23bにおける排気脈動の減衰量は分岐管23aにおける排気脈動の減衰量よりも大きくなるので、表1を参照して説明したのと同様な異常検出を行うことが可能となる。当然のことながら、分岐管23bにおける排気脈動の減衰量が分岐管23aにおける排気脈動の減衰量よりも大きいのであれば、これら分岐管23a、23bの長さ、内径、形状、内壁の表面粗さなどが互いに異なるようにしてもよい。また、分岐管23a、23bからそれぞれ伝達される排気脈動が分岐点23において互いに打ち消し合うのを避けるために、これら分岐管23a、23bの長さ、内径、形状、内壁の表面粗さなどは適切に調節されているものとする。
図3は、本発明の第二の実施形態に基づく二次空気供給装置を備えた内燃機関の概略図である。図3に示される二次空気供給装置30の構成のうち、図1に示される第一の実施形態に基づく二次空気供給装置30と同一である部材については説明を省略する。
以下、図3に示される第二の実施形態のうちの第一の実施形態に対する相違点について説明する。図3に示される本発明の第二の実施形態においては二次空気供給管22は存在しておらず、分岐管23a、23bのそれぞれがエアポンプ9から延びている。これら分岐管23a、23bの一部分は二次空気供給管の役目を果たしているものとする。また、図示されるように、これら分岐管23a、23bの長さおよび内径などは互いに等しい。さらに、図3に示されるように、圧力センサ33aが分岐管23aにおける第一の制御弁V1の上流に設けられており、圧力センサ33bが分岐管23bにおける第二の制御弁V2の上流に設けられている。これら圧力センサ33a、33bの各出力信号は、前述した圧力センサ33と同様に、対応するAD変換器47を介して入力ポート45に入力されるものとする。なお、図3に示される実施形態においては、圧力センサ33aおよび二次空気供給口8aの間の距離と、圧力センサ33bおよび二次空気供給口8bとの間の距離は互いに等しいものとする。
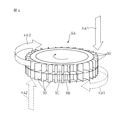
図4は、図3に示されるエアポンプの内部状態を示す略図である。図4にはエアポンプ9のロータ9Aが示されている。ロータ9Aはエアポンプ9内に図4における矢印方向に回転可能に配置されている。図示されるように、ロータ9Aの周面9Cの中央には環状フランジ9Bが設けられている。この環状フランジ9Bによってロータ9Aは上方部分と下方部分とに分けられる。
さらに、周面9Cにおける環状フランジ9Bの上方および下方には複数の羽根90が周方向に等間隔に設けられている。図5から分かるように、これら羽根90は互いに等しい湾曲形状であり、二次空気を適切に圧送できるように周面9Cに対して所定の角度をなして配置されている。
ところで、図面には示さないものの空気取入管21はエアポンプ9内部において二つの分岐通路に分岐している。そして、一方の分岐通路を流れる空気は矢印XA1により示されるようにロータ9Aの軸線に対して平行にロータ9aの上方部分に供給される。次いで、この空気はロータ9Aの回転によりロータ9Aの上方部分を周方向(矢印XA2を参照されたい)に流れて、一方の分岐管23aに導入される。
同様に、他方の分岐通路を流れる空気は矢印YA1により示されるように前述した矢印XA1とは反対方向にロータ9aの下方部分に供給される。次いで、この空気はロータ9Aが回転することによりロータ9Aの下方部分を周方向(矢印YA2を参照されたい)に流れて、他方の分岐管23bに導入される。
ロータ9Aの周面9Cには環状フランジ9Bが設けられているために、分岐管23aに供給される空気と分岐管23bに供給される空気とはエアポンプ9内で互いに混合することはない。また、第二の実施形態においては、環状フランジ9Bが周面9Cの中央に設けられているので、分岐管23aに供給される空気量と分岐管23bに供給される空気量とは互いに等しくされる。
図5(a)は本発明の第二の実施形態に基づく二次空気供給装置の異常判定動作を示すタイムチャートであり、図2(a)の場合と同様のタイミングでCHK1、CHK2が行われる。第二の実施形態においては、圧力センサ33aを用いて算出される排気脈動を排気脈動PXA(1)、PXA(2)および圧力センサ33bを用いて算出される排気脈動を排気脈動PXB(1)、PXB(2)と表現する。
また、図5(b)は抽出された排気脈動と時間との関係を示す図2(b)と同様の図である。図5(b)においては縦軸は圧力センサ33aを用いて算出される排気脈動PXA(1)、PXA(2)および圧力センサ33bを用いて算出される排気脈動PXB(1)、PXB(2)の大きさを示しており、横軸は時間を示している。
図2(b)に示されるように、排気脈動PXA(1)、PXA(2)、PXB(1)、PXB(2)は、第五の基準値X5よりも大きい領域Z5、第五の基準値X5よりも小さい領域Z6のいずれかの領域に在りうる。これら基準値X5、X6は実験などにより予め求められる値であり、電子制御ユニット40のROM42またはRAM43に予め組み入れられているものとする。
第二の実施形態においては排気脈動PXA(PXA(1)、PXA(2))、PXB(PXB(1)、PXB(2))を用いて別個に判定が行われるので、以下、排気脈動PXA(PXA(1)、PXA(2))を用いた判定について説明する。例えば排気脈動PXAが第五の基準値X5を越えて領域Z5に在る場合(例えば図5(b)における値P05)には、排気脈動が大きい。このように排気脈動が領域Z5に在る場合には、第一の制御弁V1が開放しているために、排気脈動が分岐管23aを通じて検出され、それゆえ、排気脈動が大きくなっているものと判断できる。
一方、排気脈動PXAが第五の基準値X5を下回って領域Z6に在る場合(例えば図2(b)における値P06)には、排気脈動が最も小さい。このように排気脈動が領域Z6に在る場合には、第一の制御弁V1が閉鎖しているために排気脈動は分岐管23aを通じて伝達されず、従って、排気脈動が小さくなっているものと判断できる。
本実施形態においては、CHK1、CHK2において検出された排気脈動PXA(PXA(1)、PXA(2))、PXB(PXB(1)、PXB(2))のそれぞれがこれら領域Z5、Z6のいずれに在るかに応じて、対応する制御弁V1、V2の異常を検出することができる。
ここで、表2は本発明の第二の実施形態に基づく二次空気供給装置による異常検出結果を示す前述した表1と同様の表である。以下、表2を参照しつつ、本発明の第二の実施形態における第一および第二の制御弁V1の異常検出について説明する。
表2に示されるパターンJの場合には、CHK1のときの排気脈動PXA(1)が領域Z5に在ってCHK2のときの排気脈動PXA(2)が領域Z6に在る。CHK1のときには第一の制御弁V1は開放しているので排気脈動PXA(1)が領域Z5に在るのは正常であり、またCHK2のときには第一の制御弁V1が閉鎖しているので排気脈動PXA(2)が領域Z6に在るのは正常である。従って、パターンJのような挙動が得られる場合には、第一の制御弁V1が正常状態にあると判断される。
表2に示されるパターンKの場合には、CHK1のときの排気脈動PXA(1)が領域Z5に在ってCHK2のときの排気脈動PXA(2)も領域Z5に在る。CHK1のときには第一の制御弁V1は開放しているので排気脈動PXA(1)が領域Z5に在るのは正常である。CHK2のときには第一の制御弁V1に対して閉鎖命令が出されているにもかかわらず、排気脈動PXA(2)が領域Z5に在るのは第一の制御弁V1が開放し続けているためであると判断できる。従って、パターンKのような挙動が得られる場合には、第一の制御弁V1が開固着状態にあると判断される。
表2に示されるパターンLの場合には、CHK1のときの排気脈動PXA(1)が領域Z6に在ってCHK2のときの排気脈動PXA(2)も領域Z6に在る。CHK2のときには第一の制御弁V1は閉鎖されているので、排気脈動PXA(2)が領域Z6に在るのは正常である。CHK1のときには第一の制御弁V1に対して開放命令が出されているにもかかわらず、排気脈動PXA(1)が領域Z6に在るのは第一の制御弁V1が閉鎖し続けているためであると判断できる。従って、パターンLのような挙動が得られる場合には、第一の制御弁V1が閉固着状態にあると判断される。
なお、詳細には説明しないが、第二の制御弁V2の場合にも排気脈動PXB(1)、PXB(2)を用いて、図5(b)および表2を参照しつつ第一の制御弁V1の場合と同様の異常判定が行われるものとする。
このようにして、本発明の第二の実施形態においても、エアポンプ9が駆動していて第一および第二の制御弁V1、V2の両方が開放しているCHK1のときの排気脈動PXA(1)、PXB(1)と、エアポンプ9が停止している第一および第二の制御弁V1、V2が閉鎖しているCHK2のときの排気脈動PXA(2)、PXB(2)の挙動を検出することにより、第一および第二の制御弁V1、V2の異常状態を検出することが可能となる。この場合においても、分岐点23よりも上流に別の開閉弁を設ける必要がないので、本発明の第二の実施形態においてはアクティブな検出は行われず、従って、要求量よりも多量の空気が流れることによりエミッションが悪化することも避けることも可能である。さらに、第二の実施形態の場合にも、排気脈動に基づいて異常検出を行っているので、エアポンプ9の吐出能力が経年劣化により低下した場合であっても、第一および第二の制御弁V1、V2に関する正確な異常検出を行うことが可能である。
なお、第一の実施形態の場合と同様に、圧力センサ33aおよび圧力センサ33bによる圧力検出時にはエアポンプ9が駆動していることが好ましく、それにより、排気系からの高温の排気ガスが逆流するのを防止することができる。
図6は、本発明の第三の実施形態に基づく二次空気供給装置を備えた内燃機関の概略図である。図6に示される二次空気供給装置30の構成のうち、図1に示される第一の実施形態に基づく二次空気供給装置30と同一である部材については説明を省略する。
以下、図6に示される第三の実施形態のうちの第一の実施形態に対する相違点について説明する。図6に示される本発明の第三の実施形態においては分岐管23a、23bの長さおよび容積などは互いに等しくなっている。そして、二次空気供給管22には圧力センサ33は設けられていない。圧力センサ33の代わりに、熱電対TC1が分岐管23aにおける第一の制御弁V1の上流に設けられている。同様に、熱電対TC2が分岐管23bにおける第二の制御弁V2の上流側に設けられている。これら熱電対TC1、TC2の各出力信号は対応するAD変換器47を介して入力ポート45に入力されるものとする。なお、図6に示される実施形態においては、熱電対TC1および二次空気供給口8aの間の距離と、熱電対TC2および二次空気供給口8bとの間の距離は互いに等しくなっているものとする。
図7は、本発明の第三の実施形態に基づく二次空気供給装置の異常判定動作を示すタイムチャートである。さらに、図7の下方には熱電対TC1、TC2によりそれぞれ検出される温度の挙動が示されている。以下、図7を参照しつつ、本発明の二次空気供給装置30に備えられていて異常判別される構成部品(第一および第二の制御弁V1、V2)の異常判定について説明する。
図7に示されるように、はじめにエアポンプ9が停止していると共に第一および第二の制御弁V1、V2が閉鎖している状態、つまり二次空気が二次空気供給管22に流れていない状態を形成する。そして、図7に示される時刻t3においてエアポンプ9の駆動ならびに第一および第二の制御弁V1、V2の開放を同時に行う。これにより、二次空気が二次空気供給管22および分岐管23a、23bを通って触媒コンバータ5a、5bのそれぞれに供給されるようになる。このときには、二次空気が流れているので排気系からの排ガスの熱が分岐管23a、23bを通じて伝達されることはない。従って、熱電対TC1および熱電対TC2は外部から取入れられた二次空気の温度を検出しており、この温度は常温であるので温度変化は無い。
次いで、時刻t4において、エアポンプ9を停止すると共に、第一および第二の制御弁V1、V2の両方を同時に閉鎖する。熱電対TC1、TC2のそれぞれは第一および第二の制御弁V1、V2の上流側に配置されているので、エアポンプ9を停止したとしても、第一および第二の制御弁V1、V2が閉鎖されているために分岐管23a、23b内の温度は上昇しない。
これに対し、図7において破線矢印YA1により示されるように時刻t4において熱電対TC1により検出される温度が所定の基準値X6を越えて上昇する場合には、第一の制御弁V1は閉鎖命令を出しても開放したままである開固着状態にあると判断することができる。
同様に時刻t4においては第二の制御弁V2に対しても閉鎖命令を出しているので、時刻t4において熱電対TC2により検出される温度が所定の基準値X7を越えて上昇する場合には第二の制御弁V2は閉鎖命令を出しても開放したままである開固着状態にあると判断することができる(図7の破線矢印YB1を参照されたい)。なお、基準値X6、X7は実験などにより予め求められる値であり、ROM42またはRAM43に予め組み入れられているものとする。これら基準値X6、X7は互いに等しい値であってもよい。
次いで、時刻t5において第一の制御弁V1を開放し、第二の制御弁V2は閉鎖状態のままとする。このときにはエアポンプ9が停止しているので、第一の制御弁V1を開放することにより排気系の熱が分岐管23aを通じて熱電対TC1により検出され、温度は基準値X6を越えて上昇する(実線矢印YA0を参照されたい)。
これに対し、破線矢印YA2により示されるように時刻t5においても熱電対TC1により検出される温度が基準値X6を越えて上昇しない場合には、第一の制御弁V1は開放命令を出しても閉鎖したままである閉固着状態にあると判断することができる。
次いで、時刻t6において第一の制御弁V1を再び閉鎖した後で、時刻t7において第二の制御弁V2を開放し、第一の制御弁V1は閉鎖状態のままとする。このときにはエアポンプ9が停止しているので、第二の制御弁V2を開放することにより排気系の熱が分岐管23bを通じて熱電対TC2により検出され、温度は基準値X7を越えて上昇する(実線矢印YB0を参照されたい)。
これに対し、破線矢印YB2により示されるように時刻t7においても熱電対TC2により検出される温度が基準値X7を越えて上昇しない場合には、第二の制御弁V2は開放命令を出しても閉鎖したままである閉固着状態にあると判断することができる。次いで、時刻t8において第二の制御弁V2を閉鎖し、処理を終了する。
従って、本発明の第三の実施形態においても、熱電対TC1、TC2により検出される分岐管23a、23bの温度を用いることにより、分岐点23よりも上流に別の開閉弁を設けることなしに、第一および第二の制御弁V1、V2の異常状態を検出することが可能となる。従って、第三の実施形態においてもアクティブな検出は行われず、それにより、要求量よりも多量の空気が流れることによりエミッションが悪化することも避けることも可能である。
なお、第三の実施形態においては排気系から伝わる熱を検出する必要があるので、時刻t5および時刻t7において第一および第二の制御弁V1、V2をそれぞれ開放する際にはエアポンプ9が停止していることが要求される。言い換えれば、第三の実施形態においても、エアポンプ9の吐出能力が経年劣化により低下した場合であっても、第一および第二の制御弁V1、V2に関する正確な異常検出を行うことが可能である。