JP4354144B2 - 輸送手段用制御システム - Google Patents
輸送手段用制御システム Download PDFInfo
- Publication number
- JP4354144B2 JP4354144B2 JP2001508660A JP2001508660A JP4354144B2 JP 4354144 B2 JP4354144 B2 JP 4354144B2 JP 2001508660 A JP2001508660 A JP 2001508660A JP 2001508660 A JP2001508660 A JP 2001508660A JP 4354144 B2 JP4354144 B2 JP 4354144B2
- Authority
- JP
- Japan
- Prior art keywords
- pair
- momentum
- saddle
- cmg
- spin axis
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64G—COSMONAUTICS; VEHICLES OR EQUIPMENT THEREFOR
- B64G1/00—Cosmonautic vehicles
- B64G1/22—Parts of, or equipment specially adapted for fitting in or to, cosmonautic vehicles
- B64G1/24—Guiding or controlling apparatus, e.g. for attitude control
- B64G1/28—Guiding or controlling apparatus, e.g. for attitude control using inertia or gyro effect
- B64G1/286—Guiding or controlling apparatus, e.g. for attitude control using inertia or gyro effect using control momentum gyroscopes (CMGs)
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64G—COSMONAUTICS; VEHICLES OR EQUIPMENT THEREFOR
- B64G1/00—Cosmonautic vehicles
- B64G1/22—Parts of, or equipment specially adapted for fitting in or to, cosmonautic vehicles
- B64G1/24—Guiding or controlling apparatus, e.g. for attitude control
- B64G1/244—Spacecraft control systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64G—COSMONAUTICS; VEHICLES OR EQUIPMENT THEREFOR
- B64G1/00—Cosmonautic vehicles
- B64G1/22—Parts of, or equipment specially adapted for fitting in or to, cosmonautic vehicles
- B64G1/24—Guiding or controlling apparatus, e.g. for attitude control
- B64G1/28—Guiding or controlling apparatus, e.g. for attitude control using inertia or gyro effect
- B64G1/283—Guiding or controlling apparatus, e.g. for attitude control using inertia or gyro effect using reaction wheels
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64G—COSMONAUTICS; VEHICLES OR EQUIPMENT THEREFOR
- B64G1/00—Cosmonautic vehicles
- B64G1/22—Parts of, or equipment specially adapted for fitting in or to, cosmonautic vehicles
- B64G1/24—Guiding or controlling apparatus, e.g. for attitude control
- B64G1/36—Guiding or controlling apparatus, e.g. for attitude control using sensors, e.g. sun-sensors, horizon sensors
Landscapes
- Engineering & Computer Science (AREA)
- Remote Sensing (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Radar, Positioning & Navigation (AREA)
- Aviation & Aerospace Engineering (AREA)
- Automation & Control Theory (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
- Vehicle Body Suspensions (AREA)
- Navigation (AREA)
- Control Of Position Or Direction (AREA)
- Operation Control Of Excavators (AREA)
- Air Bags (AREA)
- Body Structure For Vehicles (AREA)
- Paper (AREA)
Description
【発明の属する技術分野】
本発明は、輸送手段(vehicles)の位置制御に関し、更に詳細には、人工衛星の分野に主な用途がある制御モーメントジャイロ(CMG)及びリアクションホイール組立体(RWA)等の運動量装置を使用する位置制御を使用した位置制御に関する。
【0002】
【従来の技術】
CMG及びRWAは、角運動量を使用することにより人工衛星を位置決めし回転するのに使用されてきた。CMGは、スピニング質量(spinning mass)を小さなトルクで第2軸線を中心として回転させたときに第1軸線に沿って比較的大きなトルクを発生するように作動する。このプロセスは、多くの場合、トルク増倍と呼ばれる。RWAは、質量を高速で又は低速でスピンさせるとき、スピン軸に沿って比較的小さなトルクを及ぼすスピニング質量を含む。従って、CMGの組み合わせ(通常は3個又はそれ以上がアレイをなしている)を、これらのCMGのトルクを様々な組み合わせを使用して任意の所望の回転方向で加えることができるように、非一致(non−coincidental)取り付けプレートに配置する。リアクションホイール組立体は、同様に、任意の方向に回転させるように整合させた幾つかの(通常は3個又はそれ以上がアレイをなしている)反動ホイールとともに配置される。CMGは、最も一般的には、大きな及び/又は迅速な移動、又は高精度で移動させる必要がある高慣性の機器、例えば宇宙船の旋回挙動の場合に使用される。RWAは、通常は、地上の領域又は標的を見るように作動する小型カメラや人工衛星のレーダーアンテナ等のセンサ又は検出器の走査方向の制御といった、小さな移動が必要な場合に使用される。本明細書中、大きな動きを「旋回」と呼び、小さな移動を「走査」と呼ぶ。
【0003】
CMGは、これらの装置が、通常は、高い強度及び精度、及びかくして高品質の材料及び洗練されたプロセスを必要とする高価な構造を必要とするため、極めて高価な装置である。RWAは、設計が遙かに簡単でありこれらが小型の装置に使用されるため、かなり安価な装置である。例えば、地上の標的を走査するのに使用されるけれども、一つの標的領域から別の標的領域にRWAアレイで可能であるよりも更に迅速に移動しなければならない人工衛星で、高慣性の装置を一つの位置から別の位置まで迅速に回転できる安価な装置が必要とされている。
【0004】
更に、CMGが出力軸線に大きなトルクを発生するため、トルク増倍によりジンバル軸線に小さなトルクが加わると入力トルクの外乱(disturbances)が増幅され、その結果、装置からの出力トルクに大きな外乱が生じる。これらの外乱は、走査中に宇宙船の向きを正確にしようとするセンサ又は検出器の性能に有害な影響を及ぼす。宇宙船の慣性が十分に小さい場合には、最も正確なCMGでも、宇宙船がセンサを適切な作動に必要な精度で差し向けることができなくする外乱を発生してしまう。逆に、RWAアレイはCMGと比較した場合、発生する外乱が比較的少なく、走査挙動に良好に適合させる。
【0005】
CMGの鋏状の対(Scissored Pair)と呼ばれる別の装置が存在する。この装置は二つのCMGを含み、これらのCMGは、それらのスピン軸が同じ平面内にあるように位置決めされているが、二つの平行な軸線を中心としてジンバルするように個々に回転させることができる。鋏状の対CMGは、船外活動中に姿勢を制御するのに使用される人間用バックパックで使用することが提案されている。鋏状の対をなして使用されるCMGは、CMGアレイと同様に、増倍した外乱をホスト宇宙船に及ぼす場合がある。
【0006】
【発明が解決しようとする課題及び課題を解決するための手段】
本発明は、CMGの鋏状の対の概念を使用するが、低精度で及び安価な材料で、及び従って遙かに低価格でRWAと組み合わせて製造される。RWAアレイにより、走査を行うための正確な三軸トルクが得られ、低価格迅速旋回運動を得るのが必要な場合に鋏状の対から高いトルクを得ることができる。
【0007】
【発明の実施の形態】
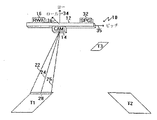
図1では、平らなプレート12として示すかなり大きな慣性質量を持つ人工衛星10は、正確に指し向ける必要があるカメラ、レーダーアンテナ、又は科学的プラットホーム等の遠隔感知装置であるのがよいスキャナ14を収容した態様で示してある。人工衛星10及びスキャナ14の目的は、領域T1として示すような地上の選択的部分即ち標的を見ることである。人工衛星10に取り付けられた状態で示すRWAアレイは、スキャナ14に光線22、24、及び26でわかるような移動を生ぜしめ、T1の全領域が走査されるまで地上の線28等の線に沿って前後に移動するように作動できる。
【0008】
更に、図1には、第2領域T2が示してある。この領域は、標的としていきなり重要になった領域であり、そのため、スキャナ14が領域T2を見ることができる位置に人工衛星10を迅速に移動することが望ましい。CMG32の鋏状の対が宇宙船10に取り付けられた状態で示してある。これらのCMGは、人工衛星10を正しく位置決めするのに必要な更に迅速であり且つ更に強力なトルクを発生するのに使用できる。人工衛星10のヨー軸、ピッチ軸、及びロール軸が、参照番号34、35、及び36の夫々によって示してあるということに着目しなければならない。CMGの鋏状の対の運動量ベクトルは、一つの位置において反対方向に作用し、これによって正味運動量が加えられない。運動量ベクトルが同じ方向に作用するように移動するとき、これらのベクトルは加算され、本発明において人工衛星10をロール軸線を中心として移動し、領域T2を走査する位置に人工衛星を迅速に持っていくように作用するベクトル和を発生する。新たな標的が図1のT3のように別の方向である場合には、先ず最初に、CMG32の鋏状の対の運動量ベクトルがロール−ピッチ平面の固有軸線(eigen−axis)に対して垂直になるまでこれらのCMGの逆方向に向いた運動量ベクトルが逆方向に向いたままであるようにCMG32の鋏状の対を一緒に回転させることによって、人工衛星を操作する。その後、運動量ベクトルを個々に回転させ、これらの運動量ベクトルにより、センサ14を領域T3と上文中に説明したように整合させる追加の運動量を発生する。鋏状の対は、必ずしもロール−ピッチ平面内に取り付けられていなくてもよく、ピッチ−ヨー平面、ロール−ヨー平面、又は目的により必要とされる任意の固有平面内に取り付けることができるということに着目すべきである。更に、必要であれば、CMGが誘導する外乱を全て又は或る程度相殺するため、旋回中、RWAアレイによって供給されるトルクを使用してもよく、場合によってはこのトルクをCMGの鋏状の対からのトルクに加え、旋回を行うための僅かに大きな速度及び出力を提供できるということに着目すべきである。同様に、スキャナ14について更に大きな速度が望ましい場合には、CMGの鋏状の対からの運動量バイアスをRWAアレイの出力に加えるのがよい。
【0009】
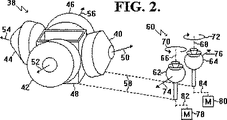
図2は、ボックス48として示す取り付け装置の周囲に四つの異なる方向に取り付けられた四つの反動ホイールを含むRWAアレイ38を示す。反動ホイール40は、軸線50を中心としてスピンする所定の質量を有し、反動ホイール42は、軸線52を中心としてスピンする所定の質量を有し、反動ホイール44は、軸線54を中心としてスピンする所定の質量を有し、及び反動ホイール46は、軸線56を中心としてスピンする所定の質量を有する。これらの軸線50、52、54、及び56は同じ平面内になく、そのため、反動ホイール40、42、44、及び46を適正に制御することによって、図1のスキャナ14を任意の方向に移動できる。RWAアレイ38は、破線58によって示すように人工衛星に取り付けられた状態で示してある。
【0010】
CMG60の鋏状の対は、図2に示すように、対をなした平行な軸線66及び68の夫々を中心として回転するように取り付けられた二つの個々のCMG62及び64を含む。CMG62は、軸線74を中心としてスピンする所定の質量を有し、これに対しCMG64は、軸線76を中心としてスピンする所定の質量を有する。これによって及ぼされる矢印74及び76によって示される運動量ベクトルは、このように、反対方向に作用する。CMG62及び64は、それらのスピン軸66及び68が、破線58に対して垂直な平面内でいずれの方向にも回転できるように取り付けられている。これは、破線82及び84として示す駆動装置によってCMG62及び64に連結されたモータ78及び80等の適当な原動手段によって行うことができる。このように、運動量ベクトル74及び76を図3に最もよく示すのと同じ方向に加えることができる。
【0011】
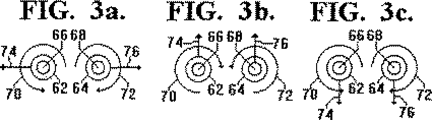
図3のaには、回転矢印70及び72の平面に対して垂直な軸線に沿って見たCMG62及び64が示してある。運動量ベクトル74及び76が互いに逆方向であり、これにより正味運動量の発生が相殺されることがわかる。図3のbでは、スピン軸66及び68が90°回転させてある。そのため、両CMGの運動量ベクトル74及び76は上方に向かう。この状態ではベクトルが加算され、そのため運動量の和が上方に向く。図3のcでは、スピン軸66及び68が逆方向に90°回転させてある。そのため、両CMGの運動量ベクトルは下方に向く。この状態では、ベクトルが加算され、加算された運動量ベクトルは下方に向く。勿論、スピン軸66及び68の回転は、図3のaにおける0°と図3のb及びcにおける±90°との間のどこかにあり、その結果、運動量ベクトルが加わり、回転平面内の任意の方向に運動量を提供する。これに関し、鋏状の対CMGは、通常のCMGと異なり、任意の立体的方向に運動量ベクトルを発生できる。上述のように、単一の軸線を中心として回転する鋏状の対を使用するのが適当である。これは、人工衛星の利用可能な他の操作装置によって他の方向が取り扱われるためである。換言すると、本発明の用途において、人工衛星12の旋回に必要なのは単一の平面だけである。CMG62及び64は、標準的なジャイロスコープであってもよいが、走査中の正確なトルク用のRWAアレイの存在により、CMGの品質外乱出力を低くでき、これによって価格を下げることができる。
【0012】
安価なCMGには、価格以外の利点がある。この利点は次の通りである。三軸CMG制御装置は、代表的には、CMG回転ジンバルに又はこのジンバルから電気信号を伝えるためにスリップリング又は同様の装置を必要とするけれども、本発明の鋏状の対CMGは、信号を通すため、ケーブル又は所定限度内で変位する信号伝達アッセンブリを備えているだけであり、そのため、信頼性が向上した簡単な装置が提供されるのである。高価なCMGのトルク品質は、必然的に高いけれども、本発明のCMGには、旋回及び走査の両目的を達成するために低品質のトルク即ち「未処理(crude)」のトルクを加えることができる。更に、代表的な人工衛星制御装置では、制御に最少3個のCMGを必要とするが、本発明では二つあればよい。CMGの鋏状の対をリアクションホイール配列と組み合わせて使用することにより、比較的安価なCMGを使用でき、これらのCMGの数を減らすことができる。
【0013】
従って、走査モードで作動でき、その後、従来可能であったよりも外乱が少ない更に迅速な旋回モードに切り換えることができる制御システムが提供されるということがわかる。これは、従来技術のシステムで使用されていたよりも安価で簡単な機器によって行うことができる。当業者は、例えばCMGの代わりに傾斜テーブル取付型RWAを使用して、及び宇宙以外の環境でRWA及び鋏状の対の組み合わせを使用して、旋回及び走査以外の目的について、多くの明白な変更を思い付くであろう。例えば、二つのCMGを鋏状の対として示したが、二つ又はそれ以上の鋏状の対及びそれらの全ての運動量ベクトルを加算することによって出力を二倍、三倍、等にできる。三つ又は他の追加の数のCMGを、これらの運動量ベクトルが1つの位置で無効になり、他の位置で加算されるように配置できる限り、使用できる。3つのCMGをアーム間を120°にして「Y字形」形状に配置することにより、無効状態を発生し、次いで角度を変えることによって個々のCMG運動量の三倍の最大運動量の加算状態を発生する。従って、好ましい実施例の説明に使用した特定の構造及び方法に限定されるものではなく、本発明の範囲は特許請求の範囲によって提供される。
【図面の簡単な説明】
【図1】 宇宙飛行体及び走査を受ける地球の一部を示す概略図である。
【図2】 本発明によるRWA及びCMGの鋏状の対の組み合わせを示す図である。
【図3】 図3a、3b、3cは、トルクの方向が鋏状の対のスピン軸の配向によって変化する状態を示す図である。
【符号の説明】
10 人工衛星
12 プレート
14 スキャナ
16 RWA
22、24、26 光線
32 CMG
Claims (3)
- 輸送手段用制御システムであって、
輸送手段(10)に複数の平面上の制御された走査運動を提供するように動作可能なリアクションホイール配列(38)と、
それぞれ単一平面内に制御されるスピン軸(66、68)及び角運動量を有する鋏状の対の制御モーメントジャイロ(62、64)と、
前記鋏状の対の制御モーメントジャイロのスピン軸(66、68)を回転させることにより運動量ベクトルの方向を変え、且つ前記スピン軸の回転量に従って逆方向と同方向とこれらの方向の間の方向とに作用し、輸送手段(10)を旋回する手段と、を有する輸送手段用制御システム。 - 前記鋏状の対の制御モーメントジャイロ(62、64)が、走査と走査の間に輸送手段を迅速に旋回再配向するための大トルクを発生するために使用され、前記リアクションホイール配列(38)によって生じる走査運動が、前記鋏状の対の制御モーメントジャイロ(62、64)によって発生する運動量により補助される、請求項1に記載の輸送手段用制御システム。
- 輸送手段用制御システムであって、
輸送手段(10)に複数の平面上の制御された走査運動を提供するように動作可能なリアクションホイール配列(38)と、
それぞれスピン軸(66、68)及び角運動量を有する鋏状の対の制御モーメントジャイロ(62、64)と、
前記鋏状の対の制御モーメントジャイロのスピン軸(66、68)を回転させることにより運動量ベクトルの方向を変え、且つ前記スピン軸の回転量に従って逆方向と同方向とこれらの方向の間の方向とに作用し、前記輸送手段(10)を旋回する手段と、を有し、
前記鋏状の対の制御モーメントジャイロ(62、64)の運動量ベクトルが実質上1つの平面内にある輸送手段用制御システム。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US09/340,806 US6241194B1 (en) | 1999-06-28 | 1999-06-28 | Momentum position control |
| PCT/US2000/017717 WO2001002921A2 (en) | 1999-06-28 | 2000-06-28 | Momentum position control |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2004538439A JP2004538439A (ja) | 2004-12-24 |
| JP2004538439A5 JP2004538439A5 (ja) | 2007-05-10 |
| JP4354144B2 true JP4354144B2 (ja) | 2009-10-28 |
Family
ID=23335015
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2001508660A Expired - Fee Related JP4354144B2 (ja) | 1999-06-28 | 2000-06-28 | 輸送手段用制御システム |
Country Status (8)
| Country | Link |
|---|---|
| US (1) | US6241194B1 (ja) |
| EP (1) | EP1188098B1 (ja) |
| JP (1) | JP4354144B2 (ja) |
| AT (1) | ATE259078T1 (ja) |
| AU (1) | AU1324001A (ja) |
| CA (1) | CA2378157A1 (ja) |
| DE (1) | DE60008103T2 (ja) |
| WO (1) | WO2001002921A2 (ja) |
Families Citing this family (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2796172B1 (fr) * | 1999-07-08 | 2001-09-21 | Cit Alcatel | Systeme pour le controle d'un satellite en attitude et procede corespondant |
| US6354163B1 (en) * | 2000-05-17 | 2002-03-12 | Honeywell International Inc. | Mitigating gimbal induced disturbances in CMG arrays |
| US6515221B1 (en) * | 2000-08-01 | 2003-02-04 | Honeywell International Inc. | Modular reaction wheel assembly to shield electronics on a satellite |
| FR2846107B1 (fr) * | 2002-10-21 | 2005-06-24 | Cit Alcatel | Dispositif de controle d'attitude d'un satellite geostationnaire |
| FR2861690B1 (fr) * | 2003-11-04 | 2006-04-07 | Eads Astrium Sas | Controle d'attitude de satellites en particulier agiles a nombre reduit de gyrodynes |
| US7014150B2 (en) * | 2004-07-30 | 2006-03-21 | Honeywell International Inc. | Method and system for optimizing torque in a CMG array |
| US7627404B2 (en) * | 2007-04-13 | 2009-12-01 | The Boeing Company | Singularity escape and avoidance using a virtual array rotation |
| US8620496B2 (en) * | 2008-07-23 | 2013-12-31 | The Boeing Company | Systems and method of controlling a spacecraft using attitude sensors |
| US8209070B2 (en) * | 2008-12-17 | 2012-06-26 | Honeywell International Inc. | Methods and systems for efficiently orienting an agile vehicle using a gyroscope array |
| US8561944B2 (en) | 2010-06-17 | 2013-10-22 | Lockheed Martin Corporation | System and method for desaturation of a control moment gyroscope |
| US20120160965A1 (en) * | 2010-12-23 | 2012-06-28 | Muller Ronald M | Method to achieve a rapid and low power slew of a satellite |
| US9745082B2 (en) | 2015-06-02 | 2017-08-29 | The Charles Stark Draper Laboratory, Inc. | Rapid slew and settle systems for small satellites |
| US9551994B2 (en) | 2015-06-15 | 2017-01-24 | The Boeing Company | System and method for vehicle attitude control |
| JP7054249B2 (ja) * | 2016-12-22 | 2022-04-13 | マイリオタ ピーティーワイ エルティーディー | 拡張された衛星エフェメリス・データを生成するシステムおよび方法 |
| US12617554B2 (en) | 2023-03-08 | 2026-05-05 | The Boeing Company | Systems and methods for combined control moment gyroscope and thruster control |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3741500A (en) * | 1971-04-21 | 1973-06-26 | Sperry Rand Corp | A cmg fine attitude control system |
| DE4129628A1 (de) * | 1991-09-06 | 1993-03-18 | Deutsche Aerospace | Verfahren und vorrichtung zur lageregelung eines dreiachsenstabilisierten, drallbehafteten raumfahrzeuges |
| US5681012A (en) * | 1995-01-05 | 1997-10-28 | Hughes Electronics | Spacecraft control with skewed control moment gyros |
| DE19510371C1 (de) * | 1995-03-22 | 1996-10-31 | Daimler Benz Aerospace Ag | Verfahren zur Sonnensuche für einen dreiachsenstabilisierten Satelliten und dreiachsenstabilisierter Satellit |
| JP2937123B2 (ja) * | 1995-06-15 | 1999-08-23 | 日本電気株式会社 | 宇宙航行体及び宇宙航行体の姿勢制御方法 |
| JPH09226696A (ja) * | 1996-02-22 | 1997-09-02 | Toshiba Corp | 人工衛星姿勢制御装置 |
| US6053445A (en) * | 1996-09-09 | 2000-04-25 | C-1 Design Group | Fly fishing reel with isolated conical drag |
| US6062512A (en) * | 1997-08-27 | 2000-05-16 | Hughes Electronics Corporation | Wobble and nutation control, and spin stabilization for a spacecraft using momentum conserving devices |
| US6047927A (en) * | 1998-03-16 | 2000-04-11 | Honeywell Inc. | Escaping singularities in a satellite attitude control |
-
1999
- 1999-06-28 US US09/340,806 patent/US6241194B1/en not_active Expired - Lifetime
-
2000
- 2000-06-28 WO PCT/US2000/017717 patent/WO2001002921A2/en not_active Ceased
- 2000-06-28 DE DE60008103T patent/DE60008103T2/de not_active Expired - Lifetime
- 2000-06-28 AU AU13240/01A patent/AU1324001A/en not_active Abandoned
- 2000-06-28 CA CA002378157A patent/CA2378157A1/en not_active Abandoned
- 2000-06-28 JP JP2001508660A patent/JP4354144B2/ja not_active Expired - Fee Related
- 2000-06-28 AT AT00975149T patent/ATE259078T1/de not_active IP Right Cessation
- 2000-06-28 EP EP00975149A patent/EP1188098B1/en not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| WO2001002921A2 (en) | 2001-01-11 |
| JP2004538439A (ja) | 2004-12-24 |
| DE60008103D1 (de) | 2004-03-11 |
| ATE259078T1 (de) | 2004-02-15 |
| AU1324001A (en) | 2001-01-22 |
| WO2001002921A3 (en) | 2001-07-26 |
| EP1188098A2 (en) | 2002-03-20 |
| DE60008103T2 (de) | 2004-12-09 |
| CA2378157A1 (en) | 2001-01-11 |
| US6241194B1 (en) | 2001-06-05 |
| EP1188098B1 (en) | 2004-02-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US4375878A (en) | Space satellite with agile payload orientation system | |
| US5692707A (en) | Universal spacecraft attitude steering control system | |
| US6241194B1 (en) | Momentum position control | |
| JP2637288B2 (ja) | 3軸安定衛星の姿勢制御で使用する測定装置と付属する評価方法、制御系および制御方法 | |
| EP3087006B1 (en) | Attitude control for agile satellite applications | |
| US5107434A (en) | Three-axis spacecraft attitude control using polar star sensor | |
| US7823836B2 (en) | Optimal sun safe attitude for satellite ground tracking | |
| US3741500A (en) | A cmg fine attitude control system | |
| US4334226A (en) | Antenna system for satellite communication | |
| JPH02157913A (ja) | 静止衛星のための姿勢制御システム | |
| US5681012A (en) | Spacecraft control with skewed control moment gyros | |
| US6435457B1 (en) | Thruster systems for spacecraft station changing, station keeping and momentum dumping | |
| US6588708B2 (en) | Spacecraft methods and structures for acquiring and determining power-safe attitudes | |
| US6311931B1 (en) | Bi-directional momentum bias spacecraft attitude control | |
| US6152403A (en) | Gyroscopic calibration methods for spacecraft | |
| US9551994B2 (en) | System and method for vehicle attitude control | |
| US3830447A (en) | Active nutation damping in dual-spin spacecraft | |
| US10301043B2 (en) | Conical scanning process for spacecraft sun pointing | |
| US5129600A (en) | Rotating-unbalanced-mass devices and methods for scanning balloon-borne-experiments, free-flying spacecraft, and space shuttle/space station attached experiments | |
| JP2024526348A (ja) | 延ばされた持続時間標的を撮像するためのスポットライトモードを有する衛星 | |
| US6196502B1 (en) | Attitude control of spinning spacecraft with counterspun controls platform | |
| EP0392130A1 (en) | Attitude control actuator, particularly for spacecraft | |
| Shigeto et al. | Development and Evaluation of the 1/30U Small-Sized 3 Axis Attitude Control Module, and its Application for the JEM Internal Ball Camera Robot | |
| EP0496184A1 (en) | Attitude control actuator, particularly for spacecrafts | |
| JP2581014B2 (ja) | テザー型人工衛星の姿勢制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20070308 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20070308 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090310 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090512 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20090713 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20090729 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120807 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130807 Year of fee payment: 4 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |