JP4357501B2 - 内燃機関のノッキング判定装置 - Google Patents

内燃機関のノッキング判定装置 Download PDF

Info

Publication number
JP4357501B2
JP4357501B2 JP2006148803A JP2006148803A JP4357501B2 JP 4357501 B2 JP4357501 B2 JP 4357501B2 JP 2006148803 A JP2006148803 A JP 2006148803A JP 2006148803 A JP2006148803 A JP 2006148803A JP 4357501 B2 JP4357501 B2 JP 4357501B2
Authority
JP
Japan
Prior art keywords
waveform
crank angle
knock
value
vibration
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2006148803A
Other languages
English (en)
Other versions
JP2007315363A (ja
Inventor
正朝 吉原
健司 笠島
理人 金子
健次 千田
優一 竹村
修平 大江
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Denso Corp
Toyota Motor Corp
Soken Inc
Original Assignee
Denso Corp
Nippon Soken Inc
Toyota Motor Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Denso Corp, Nippon Soken Inc, Toyota Motor Corp filed Critical Denso Corp
Priority to JP2006148803A priority Critical patent/JP4357501B2/ja
Priority to US12/280,753 priority patent/US7822533B2/en
Priority to DE112007001073T priority patent/DE112007001073B4/de
Priority to PCT/JP2007/061240 priority patent/WO2007139221A1/ja
Publication of JP2007315363A publication Critical patent/JP2007315363A/ja
Application granted granted Critical
Publication of JP4357501B2 publication Critical patent/JP4357501B2/ja
Anticipated expiration legal-status Critical
Expired - Fee Related legal-status Critical Current

Links

Images

Classifications

    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
    • F02D—CONTROLLING COMBUSTION ENGINES
    • F02D35/00—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for
    • F02D35/02—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for on interior conditions
    • F02D35/027—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for on interior conditions using knock sensors
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
    • F02D—CONTROLLING COMBUSTION ENGINES
    • F02D2250/00—Engine control related to specific problems or objectives
    • F02D2250/28—Control for reducing torsional vibrations, e.g. at acceleration
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
    • F02P—IGNITION, OTHER THAN COMPRESSION IGNITION, FOR INTERNAL-COMBUSTION ENGINES; TESTING OF IGNITION TIMING IN COMPRESSION-IGNITION ENGINES
    • F02P5/00—Advancing or retarding ignition; Control therefor
    • F02P5/04—Advancing or retarding ignition; Control therefor automatically, as a function of the working conditions of the engine or vehicle or of the atmospheric conditions
    • F02P5/145—Advancing or retarding ignition; Control therefor automatically, as a function of the working conditions of the engine or vehicle or of the atmospheric conditions using electrical means
    • F02P5/15—Digital data processing
    • F02P5/152—Digital data processing dependent on pinking

Landscapes

  • Engineering & Computer Science (AREA)
  • Chemical & Material Sciences (AREA)
  • Combustion & Propulsion (AREA)
  • Mechanical Engineering (AREA)
  • General Engineering & Computer Science (AREA)
  • Combined Controls Of Internal Combustion Engines (AREA)

Description

本発明は、内燃機関のノッキング判定装置に関し、特に、内燃機関の振動の波形に基づいてノッキングの有無を判定する技術に関する。
従来より、内燃機関において発生するノッキング(ノック)を検出する様々な方法が提案されている。たとえば、内燃機関の振動の強度がしきい値よりも高いとノッキングが発生したと判定する技術がある。ところが、ノッキングが発生していなくても、たとえば吸気バルブや排気バルブが閉じる際に発生する振動がしきい値よりも高い場合がある。この場合、ノッキングが発生していないにもかかわらず、ノッキングが発生したと誤判定し得る。そこで、振動が発生するクランク角や減衰率など、強度以外の特性も考慮するために振動の波形に基づいてノッキングの有無を判定する技術が提案されている。
特開2004−353531号公報(特許文献1)は、波形形状を用いることによりノック発生の有無を正確に判定し内燃機関の運転状態を適切に制御する内燃機関のノック制御装置を開示する。特許文献1に記載のノック制御装置は、内燃機関で発生する振動波形信号を検出する信号検出部と、信号検出部で検出された振動波形信号を複数の周波数成分に分離する周波数分離部と、周波数分離部で分離された複数の周波数成分を所定クランク角からなる所定区間毎に強度積算した値によりノック波形形状を設定する波形形状設定部と、波形形状設定部によるノック波形形状に基づき内燃機関におけるノック発生の有無を判定するノック判定部と、ノック判定部による判定結果に応じて内燃機関の運転状態を制御するノック制御部と、内燃機関で発生する振動波形信号の理想的なノック波形形状を理想ノック波形として予め設定する理想波形設定部とを含む。波形形状設定部は、ノック波形形状のピークまでの強度上昇部分が、理想ノック波形の強度上昇率よりも緩やかな場合には、ノック強度が小さくなるよう補正する。
この公報に記載のノック制御装置によれば、信号検出部で検出された内燃機関で発生する振動波形信号が、周波数分離部にて複数の周波数成分に分離される。これら分離された周波数成分を所定クランク角からなる所定区間毎に強度積算した値により波形形状設定部でノック波形形状が設定される。このノック波形形状に基づきノック判定部で内燃機関におけるノック発生の有無が判定され、この判定結果に応じてノック制御部により内燃機関の運転状態が制御される。このように、内燃機関で発生する振動波形信号が複数の周波数成分に分離され、この分離された複数の周波数成分を所定クランク角からなる所定区間毎に強度積算した値により設定されたノック波形形状によれば、各振動モードの総和としてのノック波形形状を表わすことができる。このノック波形形状によれば内燃機関におけるノック発生の有無が正確に判定されることで、内燃機関の運転状態が適切に制御される。また、ノック波形形状のピークまでの強度上昇部分が理想ノック波形の強度上昇率よりも緩やかであると、ノック波形と疑わしいため強度が小さくなる方向に補正される。つまり、ノック波形形状のピークまでの強度上昇部分の強度上昇率はばらつきが大きいため、強度上昇率が理想ノック波形の強度上昇率と比較して急峻であるときには強度がそのままとされ、緩やかであるときには強度が小さくなる方向に補正される。これにより、ノックとは波形形状が異なるノイズ波形をノックと誤判定することが防止される。
特開2004−353531号公報
ところで、特開2004−353531号公報に記載のノック制御装置のように、検出された波形と理想ノック波形とを比較する際において波形のピークを基準にする場合、ピークになるクランク角を精度よく検出することが必要である。ピークになるクランク角を誤って検出すると、検出された波形と理想ノック波形との比較を正しく行なうことができず、ノッキングの有無を誤判定し得るからである。しかしながら、特開2004−353531号公報には、ピークになるクランク角のように、検出された波形と理想ノック波形との比較を行なう基準となるクランク角を精度よく検出する方法については何等開示がない。したがって、検出された波形と理想ノック波形との比較を正しく行ない、ノッキングの有無を精度よくするためには更なる改善の余地がある。
本発明は、上述の課題を解決するためになされたものであって、その目的は、ノッキングの有無を精度よく判定することができる内燃機関のノッキング判定装置を提供することである。
第1の発明に係る内燃機関のノッキング判定装置は、内燃機関のクランク角を検出するための第1の検出手段と、クランク角に対応させて、クランク角についての第1の範囲における内燃機関の振動の波形を検出するための第2の検出手段と、第1の範囲に含まれる第2の範囲において、予め定められた条件を満たすクランク角を検出するための第3の検出手段と、検出された波形、および第1の範囲の幅以下の幅を有するように内燃機関の振動の波形の基準として定められた波形モデルを、条件を満たすクランク角を基準にしたクランク角において比較した結果に基づいて、内燃機関にノッキングが発生したか否かを判定するための判定手段と、内燃機関の運転状態を検出するための第4の検出手段と、内燃機関の運転状態に応じて、第2の範囲を設定するための設定手段とを含む。
第1の発明によると、クランク角が検出されるとともに、クランク角に対応させて、内燃機関の振動の強度が検出される。この振動の強度に基づいて、クランク角についての第1の範囲における振動の波形が検出される。この波形は、ノッキングが発生した場合、ノッキング時に特有の形状になる。したがって、ノッキングが発生した場合の振動の波形として作成された波形モデルと検出された波形とを比較することにより、ノッキングの有無を判定することができる。ここで、検出された波形と波形モデルとを比較するクランク角は、所定のクランク角を基準として定めることが好ましい。このとき、第1の範囲の全域を対象として基準として用いるクランク角を検出するようにしていたのでは、処理に時間を要する。そこで、第1の範囲に含まれる第2の範囲において予め定められた条件を満たすクランク角が検出される。このクランク角を基準にしたクランク角において、検出された波形と波形モデルとを比較した結果に基づいて、内燃機関にノッキングが発生したか否かが判定される。ここで、振動波形を検出する際には、たとえばバンドパスフィルタなどの機器において信号処理が行なわれる。そのため、振動波形を得るまでにある程度の時間が必要になる。また、振動が発生してからたとえばノックセンサの設置箇所まで振動が伝播するのにある程度の時間がかかる。そのため、クランク角の検出に遅れて振動波形が検出される。この差は、内燃機関の運転状態に応じて異なる。たとえば、内燃機関の回転数が高いほど大きくなる。したがって、仮に、第2の範囲を常に同じクランク角に対して設定していたとすると、条件を満たすクランク角が、第2の範囲外に現れるおそれがある。この場合、条件を満たすクランク角を検出することができない。そこで、内燃機関の運転状態が検出される。この運転状態に応じて、クランク角の基準値を設定するための第2の範囲が設定される。これにより、第2の範囲を検出される波形に追従させ、第2の範囲から条件を満たすクランク角が外れることを抑制することができる。そのため、検出された波形と波形モデルとを比較するクランク角の基準となるクランク角を精度よく検出することができる。その結果、検出された波形と波形モデルとを正しく比較して、ノッキングの有無を精度よく判定することができる内燃機関のノッキング判定装置を提供することができる。
第2の発明に係る内燃機関のノッキング判定装置においては、第1の発明の構成に加え、予め定められた条件は、振動の強度が最大になるという条件である。
第2の発明によると、振動の強度が最大になるという条件を満たすクランク角が検出される。これにより、ノッキングが発生したと考えられるクランク角を検出することができる。
第3の発明に係る内燃機関のノッキング判定装置においては、第1または2の発明の構成に加え、運転状態は、内燃機関の回転数である。
第3の発明によると、条件を満たすクランク角を検出する第2の範囲が、内燃機関の回転数に応じて設定される。これにより、第2の範囲を検出される波形に追従させ、第2の範囲から条件を満たすクランク角が外れることを抑制することができる。そのため、検出された波形と波形モデルとを比較するクランク角の基準となるクランク角を精度よく検出することができる。
第4の発明に係る内燃機関のノッキング判定装置においては、第3の発明の構成に加え、第2の設定手段は、内燃機関の回転数が高いほど、より大きいクランク角を含むように第2の範囲を設定するための手段を含む。
第4の発明によると、内燃機関の回転数が高いほど、より大きいクランク角を含むように、条件を満たすクランク角を検出する第2の範囲が設定される。これにより、クランク角の検出に遅れて検出される波形に、第2の範囲を検出される波形に追従させることができる。そのため、第2の範囲から条件を満たすクランク角が外れることを抑制することができる。その結果、内燃機関の振動の波形として検出された波形と波形モデルとを比較するクランク角の基準となるクランク角を精度よく検出することができる。
第5の発明に係る内燃機関のノッキング判定装置においては、第1〜4のいずれかの発明の構成に加え、判定手段は、検出された波形および波形モデルを比較する際において、波形モデルに対応するクランク角が第1の範囲外のクランク角を含む場合、波形モデルに対応するクランク角と第1の範囲とが重複するクランク角において、波形モデルおよび検出された波形を比較した結果に基づいて、内燃機関にノッキングが発生したか否かを判定するための手段を含む。
第5の発明によると、クランク角の検出に遅れて波形が検出された結果、検出された波形および波形モデルを比較する際において、波形モデルに対応するクランク角が第1の範囲外のクランク角を含む場合、波形モデルに対応するクランク角と第1の範囲とが重複するクランク角において、波形モデルおよび検出された波形が比較される。これにより、内燃機関の振動の波形が検出されていない領域を除外してノッキングの有無を判定することができる。そのため、ノッキングの有無を誤判定することを抑制することができる。
以下、図面を参照しつつ、本発明の実施の形態について説明する。以下の説明では、同一の部品には同一の符号を付してある。それらの名称および機能も同一である。したがって、それらについての詳細な説明は繰返さない。
図1を参照して、本発明の実施の形態に係るノッキング判定装置を搭載した車両のエンジン100について説明する。このエンジン100には複数の気筒が設けられる。本実施の形態に係るノッキング判定装置は、たとえばエンジンECU(Electronic Control Unit)200が実行するプログラムにより実現される。
エンジン100は、エアクリーナ102から吸入された空気とインジェクタ104から噴射される燃料との混合気を、燃焼室内で点火プラグ106により点火して燃焼させる内燃機関である。点火時期は、出力トルクが最大になるMBT(Minimum advance for Best Torque)になるように制御されるが、ノッキングが発生した場合など、エンジン100の運転状態に応じて遅角されたり、進角されたりする。
混合気が燃焼すると、燃焼圧によりピストン108が押し下げられ、クランクシャフト110が回転する。燃焼後の混合気(排気ガス)は、三元触媒112により浄化された後、車外に排出される。エンジン100に吸入される空気の量は、スロットルバルブ114により調整される。
エンジン100は、エンジンECU200により制御される。エンジンECU200には、ノックセンサ300と、水温センサ302と、タイミングロータ304に対向して設けられたクランクポジションセンサ306と、スロットル開度センサ308と、車速センサ310と、イグニッションスイッチ312と、エアフローメータ314とが接続されている。
ノックセンサ300は、エンジン100のシリンダブロックに設けられる。ノックセンサ300は、圧電素子により構成されている。ノックセンサ300は、エンジン100の振動により電圧を発生する。電圧の大きさは、振動の大きさと対応した大きさとなる。ノックセンサ300は、電圧を表わす信号をエンジンECU200に送信する。水温センサ302は、エンジン100のウォータージャケット内の冷却水の温度を検出し、検出結果を表わす信号を、エンジンECU200に送信する。
タイミングロータ304は、クランクシャフト110に設けられており、クランクシャフト110と共に回転する。タイミングロータ304の外周には、予め定められた間隔で複数の突起が設けられている。クランクポジションセンサ306は、タイミングロータ304の突起に対向して設けられている。タイミングロータ304が回転すると、タイミングロータ304の突起と、クランクポジションセンサ306とのエアギャップが変化するため、クランクポジションセンサ306のコイル部を通過する磁束が増減し、コイル部に起電力が発生する。クランクポジションセンサ306は、起電力を表わす信号を、エンジンECU200に送信する。エンジンECU200は、クランクポジションセンサ306から送信された信号に基づいて、クランク角およびクランクシャフト110の回転数を検出する。
スロットル開度センサ308は、スロットル開度を検出し、検出結果を表わす信号をエンジンECU200に送信する。車速センサ310は、車輪(図示せず)の回転数を検出し、検出結果を表わす信号をエンジンECU200に送信する。エンジンECU200は、車輪の回転数から、車速を算出する。イグニッションスイッチ312は、エンジン100を始動させる際に、運転者によりオン操作される。エアフローメータ314は、エンジン100に吸入される空気量を検出し、検出結果を表わす信号をエンジンECU200に送信する。
エンジンECU200は、電源である補機バッテリ320から供給された電力により作動する。エンジンECU200は、各センサおよびイグニッションスイッチ312から送信された信号、ROM(Read Only Memory)202やSRAM(Static Random Access Memory)204に記憶されたマップおよびプログラムに基づいて演算処理を行ない、エンジン100が所望の運転状態となるように、機器類を制御する。
本実施の形態において、エンジンECU200は、ノックセンサ300から送信された信号およびクランク角に基づいて、予め定められたノック検出ゲート(予め定められた第1クランク角から予め定められた第2クランク角までの区間)におけるエンジン100の振動の波形(以下、振動波形と記載する)を検出し、検出された振動波形に基づいて、エンジン100にノッキングが発生したか否かを判定する。本実施の形態におけるノック検出ゲートは、燃焼行程において上死点(0度)から90度までである。なお、ノック検出ゲートはこれに限らない。このノック検出ゲートが、前述の第1の発明における第1の範囲に対応する。
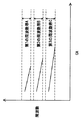
ノッキングが発生した場合、エンジン100には、図2において実線で示す周波数付近の周波数の振動が発生する。ノッキングに起因して発生する振動の周波数は一定ではなく、所定の帯域幅を有する。そのため、本実施の形態においては、図2に示すように、第1の周波数帯A、第2の周波数帯Bおよび第3の周波数帯Cに含まれる振動を検出する。なお、図2におけるCAは、クランク角(Crank Angle)を示す。なお、ノッキングに起因して発生する振動の周波数帯は3つに限られない。
図3を参照して、エンジンECU200についてさらに説明する。エンジンECU200は、A/D(アナログ/デジタル)変換部400と、バンドパスフィルタ(1)410と、バンドパスフィルタ(2)420と、バンドパスフィルタ(3)430と、積算部450とを含む。
A/D変換部400は、ノックセンサ300から送信されたアナログ信号をデジタル信号に変換する。バンドパスフィルタ(1)410は、ノックセンサ300から送信された信号のうち、第1の周波数帯Aの信号のみを通過させる。すなわち、バンドパスフィルタ(1)410により、ノックセンサ300が検出した振動から、第1の周波数帯Aの振動のみが抽出される。
バンドパスフィルタ(2)420は、ノックセンサ300から送信された信号のうち、第2の周波数帯Bの信号のみを通過させる。すなわち、バンドパスフィルタ(2)420により、ノックセンサ300が検出した振動から、第2の周波数帯Bの振動のみが抽出される。
バンドパスフィルタ(3)430は、ノックセンサ300から送信された信号のうち、第3の周波数帯Cの信号のみを通過させる。すなわち、バンドパスフィルタ(3)430により、ノックセンサ300が検出した振動から、第3の周波数帯Cの振動のみが抽出される。
積算部450は、バンドパスフィルタ(1)410〜バンドパスフィルタ(3)430により選別された信号、すなわち振動の強度を、クランク角度で5度分づつ積算する。以下、積算された値を積算値と表わす。積算値の算出は、周波数帯ごとに行なわれる。この積算値の算出により、各周波数帯における振動波形が検出される。
さらに、算出された第1の周波数帯A〜第3の周波数帯Cの積算値は、クランク角度に対応して加算される。すなわち、第1の周波数帯A〜第3の周波数帯Cの振動波形が合成される。
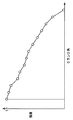
これにより、図4に示すように、エンジン100の振動波形が検出される。すなわち、第1の周波数帯A〜第3の周波数帯Cの合成波形が、エンジン100の振動波形として用いられる。
検出された振動波形は、図5に示すようにエンジンECU200のROM202に記憶されたノック波形モデルと比較される。ノック波形モデルは、エンジン100にノッキングが発生した場合の振動波形のモデルとして予め作成される。
ノック波形モデルにおいて、振動の強度は0〜1の無次元数として表され、振動の強度はクランク角と一義的には対応していない。すなわち、本実施の形態のノック波形モデルにおいては、振動の強度のピーク値以降、クランク角が大きくなるにつれ振動の強度が低減することが定められているが、振動の強度がピーク値となるクランク角は定められていない。ノック波形モデルは、クランク角に関してノック検出ゲートよりも短い幅を有するように作成される。
本実施の形態におけるノック波形モデルは、ノッキングにより発生した振動の強度のピーク値以降の振動に対応している。なお、ノッキングに起因した振動の立ち上がり以降の振動に対応したノック波形モデルを記憶してもよい。
ノック波形モデルは、実験などにより、強制的にノッキングを発生させた場合におけるエンジン100の振動波形を検出し、この振動波形に基づいて予め作成されて記憶される。
ノック波形モデルは、エンジン100の寸法やノックセンサ300の出力値が、寸法公差やノックセンサ300の出力値の公差の中央値であるエンジン100(以下、特性中央エンジンと記載する)を用いて作成される。すなわち、ノック波形モデルは、特性中央エンジンに強制的にノッキングを発生させた場合における振動波形である。なお、ノック波形モデルを作成する方法は、これに限られず、その他、シミュレーションにより作成してもよい。
検出された波形とノック波形モデルとの比較においては、図6に示すように、正規化された波形とノック波形モデルとが比較される。ここで、正規化とは、たとえば、検出された振動波形における積算値の最大値で各積算値を除算することにより、振動の強度を0〜1の無次元数で表わすことである。なお、正規化の方法はこれに限らない。
本実施の形態において、エンジンECU200は、正規化された振動波形とノック波形モデルとの偏差に関する値である相関係数Kを算出する。正規化後の振動波形において振動の強度が最大になるタイミングとノック波形モデルにおいて振動の強度が最大になるタイミングとを一致させた状態で、正規化後の振動波形とノック波形モデルとの偏差の絶対値(ズレ量)をクランク角ごと(5度ごと)に算出することにより、相関係数Kが算出される。
正規化後の振動波形とノック波形モデルとのクランク角ごとの偏差の絶対値をΔS(I)(Iは自然数)とし、ノック波形モデルにおける振動の強度をクランク角で積分した値(ノック波形モデルの面積)をSとおくと、相関係数Kは、K=(S−ΣΔS(I))/Sという方程式により算出される。ここで、ΣΔS(I)は、ΔS(I)の総和である。本実施の形態において、相関係数Kは、振動波形の形状がノック波形モデルの形状に近いほど、大きな値として算出される。したがって、振動波形にノッキング以外の要因による振動の波形が含まれた場合、相関係数Kは小さく算出される。なお、相関係数Kの算出方法はこれに限らない。
さらに、エンジンECU200は、積算値の最大値(ピーク値)に基づいて、ノック強度Nを算出する。積算値の最大値をPとし、エンジン100にノッキングが発生していない状態におけるエンジン100の振動の強度を表わす値をBGL(Back Ground Level)とおくと、ノック強度Nは、N=P/BGLという方程式で算出される。なお、ノック強度Nを算出する際の積算値の最大値Pは対数変換される。また、ノック強度Nの算出方法はこれに限らない。
BGLは、後述する強度値LOG(V)の頻度分布において、標準偏差σと係数(たとえば「1」)との積を、中央値V(50)から減算した値として算出される。なお、BGLの算出方法はこれに限らず、BGLをROM202に記憶しておくようにしてもよい。
本実施の形態において、エンジンECU200は、算出されたノック強度NとSRAM204に記憶された判定値V(KX)とを比較し、さらに検出された波形と記憶されたノック波形モデルとを比較して、エンジン100にノッキングが発生したか否かを1点火サイクルごとに判定する。
図7に示すように、判定値V(KX)は、エンジン回転数NEと吸入空気量KLとをパラメータとした運転状態により区分される領域毎に、マップとして記憶される。本実施の形態においては、低回転(NE<NE(1))、中回転(NE(1)≦NE<NE(2))、高回転(NE(2)≦NE)、低負荷(KL<KL(1))、中負荷(KL(1)≦KL<KL(2))、高負荷(KL(2)≦KL)で区分することにより、気筒毎に9つの領域が設けられる。なお、領域の数はこれに限らない。また、エンジン回転数NEおよび吸入空気量KL以外のパラメータを用いて領域を区分するようにしてもよい。
エンジン100もしくは車両の出荷時において、ROM202に記憶される判定値V(KX)(出荷時における判定値V(KX)の初期値)には、予め実験などにより定められる値が用いられる。ところが、ノックセンサ300の出力値のばらつきや劣化などにより、エンジン100で同じ振動が生じた場合であっても、検出される強度が変化し得る。この場合、判定値V(KX)を補正し、実際に検出される強度に応じた判定値V(KX)を用いてノッキングが発生したか否かを判定する必要がある。
そこで、本実施の形態においては、強度Vを対数変換した値である強度値LOG(V)と、各強度値LOG(V)が検出された頻度(回数、確率ともいう)との関係を示す頻度分布に基づいて、ノック判定レベルV(KD)が算出される。
エンジン回転数NEと吸入空気量KLとをパラメータとする領域ごとに強度値LOG(V)が算出される。強度値LOG(V)を算出するために用いられる強度Vは、予め定められたクランク角の間における強度のピーク値(5度ごとの積算値のピーク値)である。算出される強度LOG(V)に基づいて、強度値LOG(V)の頻度を最小値から累積して50%になる中央値V(50)が算出される。また、中央値V(50)以下の強度値LOG(V)における標準偏差σが算出される。たとえば、本実施の形態においては、複数(たとえば200サイクル)の強度値LOG(V)に基づいて算出される中央値および標準偏差と近似した中央値V(50)および標準偏差σが、以下の算出方法により1点火サイクルごとに算出される。
今回検出された強度値LOG(V)が前回算出された中央値V(50)よりも大きい場合、前回算出された中央値V(50)に予め定められた値C(1)を加算した値が、今回の中央値V(50)として算出される。逆に、今回検出された強度値LOG(V)が前回算出された中央値V(50)よりも小さい場合、前回算出された中央値V(50)から予め定められた値C(2)(たとえばC(2)はC(1)と同じ値)を減算した値が、今回の中央値V(50)として算出される。
今回検出された強度値LOG(V)が、前回算出された中央値V(50)よりも小さく、かつ前回算出された中央値V(50)から前回算出された標準偏差σを減算した値よりも大きい場合、前回算出された標準偏差σから予め定められた値C(3)を2倍した値を減算した値が、今回の標準偏差σとして算出される。逆に、今回検出された強度値LOG(V)が、前回算出された中央値V(50)よりも大きい場合、または前回算出された中央値V(50)から前回算出された標準偏差σを減算した値よりも小さい場合、前回算出された標準偏差σに予め定められた値C(4)(たとえばC(4)はC(3)と同じ値)を加算した値が、今回の標準偏差σとして算出される。なお、中央値V(50)および標準偏差σの算出方法はこれに限定されない。また、中央値V(50)および標準偏差σの初期値は、予め設定された値であってもよいし、「0」であってもよい。
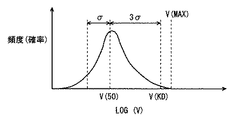
中央値V(50)および標準偏差σを用いて、ノック判定レベルV(KD)が算出される。図8に示すように、中央値V(50)に係数U(1)(U(1)は定数で、たとえばU(1)=3)と標準偏差σとの積を加算した値が、ノック判定レベルV(KD)となる。なお、ノック判定レベルV(KD)の算出方法はこれに限らない。
ノック判定レベルV(KD)よりも大きい強度値LOG(V)の割合(頻度)が、ノッキングが発生した頻度として判定され、ノック占有率KCとしてカウントされる。ノック占有率KCがしきい値KC(0)よりも大きいと、点火時期の遅角が行なわれる頻度が高くなるように、判定値V(KX)が予め定められた補正量だけ小さく補正される。ノック占有率KCがしきい値KC(0)よりも小さいと、点火時期の進角が行なわれる頻度が高くなるように、判定値V(KX)が予め定められた補正量だけ大きく補正される。
係数U(1)は、実験などより得られたデータや知見から求められた係数である。U(1)=3とした場合のノック判定レベルV(KD)よりも大きい強度値LOG(V)が、実際にノッキングが発生した点火サイクルにおける強度値LOG(V)と略一致する。なお、係数U(1)に「3」以外の値を用いるようにしてもよい。
強度値LOG(V)の頻度分布においては、エンジン100においてノッキングが発生していなければ、図9に示すように正規分布となり、強度値LOG(V)の最大値V(MAX)とノック判定レベルV(KD)とが一致する。一方、ノッキングが発生することにより、検出される強度Vが大きくなり、大きい強度値LOG(V)が算出されると、図10に示すように、ノック判定レベルV(KD)よりも最大値V(MAX)が大きくなる。
さらにノッキングが発生する頻度が大きくなると、図11に示すように最大値V(MAX)はさらに大きくなる。このとき、頻度分布における中央値V(50)および標準偏差σは、最大値V(MAX)とともに大きくなる。そのため、ノック判定レベルV(KD)が大きくなる。
ノック判定レベルV(KD)よりも小さい強度値LOG(V)は、ノッキングが発生したサイクルにおける強度値LOG(V)とは判定されないため、ノック判定レベルV(KD)が大きくなると、それだけ、ノッキングが発生していても、ノッキングが発生していないと判定される頻度が高くなる。
そこで、本実施の形態においては、図12で示すように、破線で囲まれる領域内の強度値LOG(V)を用いることで、しきい値V(1)よりも大きい強度値LOG(V)を除外して中央値V(50)および標準偏差σが算出される。図12は、算出された強度値LOG(V)を、その強度値LOG(V)が得られたサイクルにおける相関係数Kごとにプロットした図である。
しきい値V(1)は、強度値LOG(V)の頻度分布の中央値に、中央値以下の強度値LOG(V)における標準偏差と係数U(2)(U(2)は定数で、たとえばU(2)=3)との積を加算した値である。
しきい値V(1)より小さい強度値LOG(V)のみを抽出して中央値V(50)および標準偏差σを算出することにより、中央値V(50)および標準偏差σが過大にならず、安定した値となる。これにより、ノック判定レベルV(KD)が過大になることを抑制することができる。そのため、ノッキングが発生していても、ノッキングが発生していないと判定される頻度が高くなることを抑制することができる。
なお、中央値V(50)および標準偏差σを算出するために用いられる強度値LOG(V)の抽出方法は、これに限らない。たとえば、前述のしきい値V(1)よりも小さい強度値LOG(V)のうち、相関係数Kがしきい値K(1)より大きい点火サイクルにおいて算出された強度値LOG(V)を抽出するようにしてもよい。
図13を参照して、本実施の形態に係るノッキング判定装置であるエンジンECU200が、ノッキングが発生したか否かを1点火サイクルごとに判定して点火時期を制御するために実行するプログラムの制御構造について説明する。
ステップ(以下、ステップをSと略す)100にて、エンジンECU200は、クランクポジションセンサ306から送信された信号に基づいて、エンジン回転数NEを検出するとともに、エアフローメータ314から送信された信号に基づいて、吸入空気量KLを検出する。
S102にて、エンジンECU200は、ノックセンサ300から送信された信号に基づいて、エンジン100の振動の強度を検出する。振動の強度は、ノックセンサ300の出力電圧値で表される。なお、ノックセンサ300の出力電圧値と対応した値で振動の強度を表してもよい。強度の検出は、燃焼行程において上死点から90度(クランク角で90度)までの間で行なわれる。
S104にて、エンジンECU200は、ノックセンサ300の出力電圧値(振動の強度を表わす値)を、クランク角で5度ごとに(5度分だけ)積算した値(積算値)を算出する。積算値の算出は、第1の周波数帯A〜第3の周波数帯Cの振動ごとに行なわれる。さらに第1の周波数帯A〜第3の周波数帯Cの積算値が、クランク角度に対応して加算されて、エンジン100の振動波形が検出される。
S106にて、エンジンECU200は、エンジン回転数NEに基づいて、第1の周波数帯A〜第3の周波数帯Cの合成波形(エンジン100の振動波形)における積算値のうち、最も大きい積算値(ピーク値P)のクランク角の検索範囲を設定する。
検索範囲は、ノック検出ゲート内に含まれ、かつ一定の幅有するように設定される。また、検索範囲は、エンジン回転数NEが高いほど、大きいクランク角を含むように遅角側に設定される。さらに、検索範囲は、シミュレーションや実験などの結果に基づいて、積算値がピーク値Pになるクランク角を含むように設定される。この検索範囲が、前述の第1の発明における第2の範囲に対応する。
S108にて、エンジンECU200は、検索範囲内において最も大きい積算値を検出するとともに、検出した積算値を振動波形のピーク値Pに設定する。すなわち、エンジンECU200は、検索範囲内でピーク値Pを検索する。
S110にて、エンジンECU200は、検索範囲内において最も大きい積算値のクランク角を検出するとともに、検出したクランク角を振動波形のピーク値Pのクランク角に設定する。すなわち、エンジンECU200は、検索範囲内でピーク値Pのクランク角を検索する。
S112にて、エンジンECU200は、エンジン100の振動波形を正規化する。ここで、正規化とは、算出されたピーク値Pで、各積算値を除算することにより、振動の強度を0〜1の無次元数で表わすことをいう。
S114にて、エンジンECU200は、ピーク値Pのクランク角とノック波形モデルにおいて振動の強度が最大になるタイミングとを一致させて、振動波形とノック波形モデルとの偏差に関する値である相関係数Kを算出する。すなわち、ピーク値Pのクランク角を基準にしたクランク角において振動波形とノック波形モデルとが比較されて、相関係数Kが算出される。
このとき、ノック波形モデルに対応するクランク角がノック検出ゲート外のクランク角を含む場合、ピーク値Pのクランク角からノック検出ゲートの終端のクランク角までの範囲で振動波形とノック波形モデルとが比較されて、相関係数Kが算出される。
S116にて、エンジンECU200は、ピーク値PをBGLで除算してノック強度Nを算出する。
S118にて、エンジンECU200は、相関係数Kが予め定められた値よりも大きく、かつノック強度Nが判定値V(KX)よりも大きいか否かを判別する。相関係数Kが予め定められた値よりも大きく、かつノック強度Nが判定値V(KX)よりも大きい場合(S118にてYES)、処理はS120に移される。そうでない場合(S118にてNO)、処理はS124に移される。
S120にて、エンジンECU200は、エンジン100にノッキングが発生したと判定する。S122にて、エンジンECU200は、点火時期を遅角する。
S124にて、エンジンECU200は、エンジン100にノッキングが発生していないと判定する。S126にて、エンジンECU200は、点火時期を進角する。
以上のような構造およびフローチャートに基づく、本実施の形態に係るノッキング判定装置であるエンジンECU200の動作について説明する。
エンジン100の運転中において、クランクポジションセンサ306から送信された信号に基づいて、エンジン回転数NEが検出されるとともに、エアフローメータ314から送信された信号に基づいて、吸入空気量KLが検出される(S100)。また、ノックセンサ300から送信された信号に基づいて、エンジン100の振動の強度が検出される(S102)。
燃焼行程における上死点から90度までの間において、5度ごとの積算値が第1の周波数帯Aから第3の周波数帯Cの振動ごとに算出される(S104)。算出された第1の周波数帯A〜第3の周波数帯Cの積算値がクランク角度に対応して加算され、前述した図4に示すようなエンジン100の振動波形が検出される。
5度ごとの積算値により振動波形を検出することにより、振動波形において強度が細かく変化することを抑制することができる。そのため、検出された振動波形とノック波形モデルとの比較を容易にすることができる。
検出された振動波形とノック波形とは、振動波形において積算値が最大になるクランク角を基準にしたクランク角において比較される。そのため、積算値が最大になるクランク角を検出する必要がある。
ここで、ノッキングは、運転状態に関わらず略同じクランク角の範囲で発生する。したがって、ノック検出ゲートの全域を検索して振動波形における積算値のピーク値Pおよびそのクランク角を検出せずとも、一部の範囲のみを検索すればよい。そこで、図14に示すように、ノック検出ゲート内に含まれ、かつ一定の幅を有するように、ピーク値Pのクランク角の検索範囲が設定される(S106)。
しかしながら、振動波形を検出する際、バンドパスフィルタを用いた処理を行なうため、振動波形を得るまでにある程度の時間が必要になる。また、振動が発生してからノックセンサ300の設置箇所まで伝播するのにある程度の時間がかかる。そのため、実際に振動が発生したクランク角、すなわちクランクポジションセンサ306により検出されるクランク角に遅れて振動波形が検出される。この差は、エンジン回転数NEが高いほど大きくなる。
したがって、検索範囲が常に同じクランク角に対して設定されていると、図15において一点鎖線で示すように、振動波形におけるピーク値Pのクランク角が検索範囲外のクランク角になる場合がある。この場合、実際のピーク値Pよりも小さい積算値がピーク値Pとして設定され得る。
そこで、本実施の形態においては、図16に示すように、エンジン回転数NEが高いほど大きいクランク角を含むように、ピーク値Pのクランク角の検索範囲が設定される(S106)。これにより、検索範囲を振動波形に追従させることができる。そのため、エンジン回転数NEによらず、検索範囲がピーク値Pのクランク角を含むようにすることができる。
この検索範囲内において最も大きい積算値が検出されて、振動波形のピーク値Pに設定される(S108)。また、検索範囲内において最も大きい積算値のクランク角が検出されて、振動波形のピーク値Pのクランク角に設定される(S110)。これにより、振動波形のピーク値Pおよびそのクランク角を精度よく検出することができる。
算出されたピーク値Pでエンジン100の振動波形における積算値が除算されて、振動波形が正規化される(S112)。正規化により、振動波形における振動の強度が0〜1の無次元数で表される。これにより、振動の強度に関係なく検出された振動波形とノック波形モデルとの比較を行なうことができる。そのため、振動の強度に対応した多数のノック波形モデルを記憶しておく必要がなく、ノック波形モデルの作成を容易にすることができる。
ピーク値Pのクランク角にノック波形モデルにおいて振動の強度が最大になるタイミングを一致させ(図6参照)、この状態で、正規化後の振動波形とノック波形モデルとのクランク角ごとの偏差の絶対値ΔS(I)の総和ΣΔS(I)およびノック波形モデルにおいて振動の強度をクランク角で積分した値Sに基づいて、K=(S−ΣΔS(I))/Sにより相関係数Kが算出される(S114)。
これにより、検出された振動波形とノック波形モデルとの一致度合を数値化して客観的に判定することができる。また、振動波形とノック波形モデルとを比較することで、振動の減衰傾向など、振動の挙動からノッキング時の振動であるか否かを分析することができる。
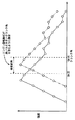
ここで、図17に示すように、ノック波形モデルに対応するクランク角がノック検出ゲート外のクランク角を含む場合、ピーク値Pのクランク角からノック検出ゲートの終端のクランク角までの範囲で振動波形とノック波形モデルとが比較されて、相関係数Kが算出される。これにより、波形が検出されていない領域を除外してノッキングの有無を判定することができる。そのため、ノッキングの有無を誤判定することを抑制することができる。
さらに、ピーク値PをBGLで除算することにより、ノック強度Nが算出される(S116)。これにより、振動の強度に基づいて、エンジン100の振動がノッキングに起因した振動であるか否かをより詳細に分析することができる。
相関係数Kが予め定められた値よりも大きく、かつノック強度Nが判定値V(KX)よりも大きい場合(S118にてYES)、ノッキングが発生したと判定され(S120)、点火時期が遅角される(S122)。これにより、ノッキングの発生が抑制される。
相関係数Kが予め定められた値よりも大きく、かつノック強度Nが判定値V(KX)よりも大きい状態ではない場合(S118にてNO)、ノッキングが発生していないと判定され(S124)、点火時期が進角される(S126)。このようにして、ノック強度Nと判定値V(KX)とを比較することにより1点火サイクルごとにノッキングが発生したか否かが判定され、点火時期が遅角されたり、進角されたりする。
以上のように、本実施の形態に係るノッキング判定装置であるエンジンECUによれば、エンジン回転数NEが高いほど、大きいクランク角を含むように、振動波形のピーク値Pの検索範囲が設定される。これにより、振動がピークになるクランク角を常に含むように検索範囲を設定することができる。そのため、振動波形とノック波形モデルとを比較するクランク角の基準となるクランク角を精度よく検出することができる。その結果、振動波形とノック波形モデルとを正しく比較して、ノッキングの有無を精度よく判定することができる。
なお、本実施の形態においては、検索範囲の幅を一定にしていたが、エンジン回転数NEに応じて検索範囲の幅を変化させるようにしてもよい。この場合、エンジン回転数NEが高いほど、より大きいクランク角を含むように検索範囲の幅を広げるようにしてもよい。
また、エンジン回転数NEの代わりにもしくは加えて、車速や加速度など、エンジン回転数NEに関連したパラメータを用いるようにしてもよい。
今回開示された実施の形態はすべての点で例示であって制限的なものではないと考えられるべきである。本発明の範囲は上記した説明ではなくて特許請求の範囲によって示され、特許請求の範囲と均等の意味および範囲内でのすべての変更が含まれることが意図される。
本発明の実施の形態に係るノッキング判定装置であるエンジンECUにより制御されるエンジンを示す概略構成図である。 ノッキング時にエンジンで発生する振動の周波数帯を示す図である。 図1のエンジンECUを示す制御ブロック図である。 エンジンの振動波形を示す図である。 エンジンECUのROMに記憶されたノック波形モデルを示す図である。 振動波形とノック波形モデルとを比較した図(その1)である。 エンジンECUのROMもしくはSRAMに記憶された判定値V(KX)のマップを示す図である。 強度値LOG(V)の頻度分布を示す図(その1)である。 強度値LOG(V)の頻度分布を示す図(その2)である。 強度値LOG(V)の頻度分布を示す図(その3)である。 強度値LOG(V)の頻度分布を示す図(その4)である。 強度値LOG(V)の頻度分布を作成するために用いられる強度値LOG(V)を示す図である。 本発明の実施の形態に係るノッキング判定装置であるエンジンECUが実行するプログラムの制御構造を示すフローチャートである。 ピーク値Pの検索範囲を示す図(その1)である。 ピーク値Pの検索範囲を示す図(その2)である。 ピーク値Pの検索範囲を示す図(その3)である。 振動波形とノック波形モデルとを比較した図(その2)である。
符号の説明
100 エンジン、104 インジェクタ、106 点火プラグ、110 クランクシャフト、116 吸気バルブ、118 排気バルブ、120 ポンプ、200 エンジンECU、202 ROM、204 SRAM、300 ノックセンサ、302 水温センサ、304 タイミングロータ、306 クランクポジションセンサ、308 スロットル開度センサ、314 エアフローメータ、320 補機バッテリ。

Claims (3)

  1. 内燃機関のノッキング判定装置であって、
    前記内燃機関のクランク角を検出するための第1の検出手段と、
    クランク角に対応させて、クランク角についての第1の範囲における前記内燃機関の振動の波形を検出するための第2の検出手段と、
    前記第1の範囲に含まれる第2の範囲において、振動の強度が最大になるという条件を満たすクランク角を検出するための第3の検出手段と、
    前記検出された波形、および前記第1の範囲の幅以下の幅を有するように前記内燃機関の振動の波形の基準として定められた波形モデルを、前記条件を満たすクランク角を基準にしたクランク角において比較した結果に基づいて、前記内燃機関にノッキングが発生したか否かを判定するための判定手段と、
    前記内燃機関の回転数を検出するための第4の検出手段と、
    前記内燃機関の回転数に応じて、前記第2の範囲を設定するための設定手段とを含む、内燃機関のノッキング判定装置。
  2. 前記設定手段は、前記内燃機関の回転数が高いほど、より大きいクランク角を含むように前記第2の範囲を設定するための手段を含む、請求項1に記載の内燃機関のノッキング判定装置。
  3. 前記判定手段は、前記検出された波形および前記波形モデルを比較する際において、前記波形モデルに対応するクランク角が前記第1の範囲外のクランク角を含む場合、前記波形モデルに対応するクランク角と前記第1の範囲とが重複するクランク角において、前記波形モデルおよび前記検出された波形を比較した結果に基づいて、前記内燃機関にノッキングが発生したか否かを判定するための手段を含む、請求項1または2に記載の内燃機関のノッキング判定装置。
JP2006148803A 2006-05-29 2006-05-29 内燃機関のノッキング判定装置 Expired - Fee Related JP4357501B2 (ja)

Priority Applications (4)

Application Number Priority Date Filing Date Title
JP2006148803A JP4357501B2 (ja) 2006-05-29 2006-05-29 内燃機関のノッキング判定装置
US12/280,753 US7822533B2 (en) 2006-05-29 2007-05-28 Knocking determination device and knocking determination method of internal combustion engine
DE112007001073T DE112007001073B4 (de) 2006-05-29 2007-05-28 Klopfbestimmungsvorrichtung und Klopfbestimmungsverfahren einer Brennkraftmaschine
PCT/JP2007/061240 WO2007139221A1 (ja) 2006-05-29 2007-05-28 内燃機関のノッキング判定装置およびノッキング判定方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2006148803A JP4357501B2 (ja) 2006-05-29 2006-05-29 内燃機関のノッキング判定装置

Publications (2)

Publication Number Publication Date
JP2007315363A JP2007315363A (ja) 2007-12-06
JP4357501B2 true JP4357501B2 (ja) 2009-11-04

Family

ID=38778733

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2006148803A Expired - Fee Related JP4357501B2 (ja) 2006-05-29 2006-05-29 内燃機関のノッキング判定装置

Country Status (4)

Country Link
US (1) US7822533B2 (ja)
JP (1) JP4357501B2 (ja)
DE (1) DE112007001073B4 (ja)
WO (1) WO2007139221A1 (ja)

Families Citing this family (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP4447576B2 (ja) * 2006-05-29 2010-04-07 トヨタ自動車株式会社 内燃機関のノッキング判定装置
JP4945482B2 (ja) * 2008-02-27 2012-06-06 株式会社デンソー 内燃機関のノック検出装置
JP5516622B2 (ja) * 2012-03-14 2014-06-11 株式会社デンソー センサ信号の処理装置
JP6288699B2 (ja) * 2014-01-10 2018-03-07 三菱重工業株式会社 内燃機関のノッキング判定装置及びノッキング制御装置
US11255288B2 (en) * 2018-05-23 2022-02-22 Ford Global Technologies, Llc Method and system for determining engine knock background noise levels

Family Cites Families (17)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
DE3523017A1 (de) * 1984-06-29 1986-01-02 Nissan Motor Co., Ltd., Yokohama, Kanagawa Einrichtung und verfahren zum ermitteln und beeinflussen des klopfens einer brennkraftmaschine
JPH0819890B2 (ja) 1990-07-16 1996-03-04 株式会社ユニシアジェックス 内燃機関のノッキング検出装置及び点火時期補正装置
JP3668497B2 (ja) * 1992-09-30 2005-07-06 株式会社日立製作所 内燃機関のノッキング検出方法及び点火時期制御方法
JPH07139415A (ja) 1992-12-04 1995-05-30 Nippondenso Co Ltd 内燃機関用ノッキング検出装置
JP4106992B2 (ja) 2002-07-15 2008-06-25 トヨタ自動車株式会社 回転速度推定装置
JP4297734B2 (ja) 2003-05-28 2009-07-15 株式会社デンソー 内燃機関のノック制御装置
JP4165751B2 (ja) 2003-07-03 2008-10-15 株式会社デンソー 内燃機関のノック検出装置
JP4390104B2 (ja) * 2004-04-16 2009-12-24 株式会社デンソー 内燃機関のノック判定装置
JP4410674B2 (ja) 2004-04-22 2010-02-03 トヨタ自動車株式会社 内燃機関のノッキング判定装置およびその装置を含む点火制御システム
DE102004046081A1 (de) 2004-09-23 2006-04-06 Robert Bosch Gmbh Verfahren und Vorrichtung zur Steuerung einer Brennkraftmaschine
JP4452660B2 (ja) * 2005-06-28 2010-04-21 トヨタ自動車株式会社 ノッキング状態判定装置
JP4600181B2 (ja) * 2005-06-28 2010-12-15 トヨタ自動車株式会社 内燃機関の点火時期制御装置
JP4538383B2 (ja) * 2005-06-28 2010-09-08 トヨタ自動車株式会社 内燃機関の点火時期制御装置
JP4404813B2 (ja) * 2005-06-30 2010-01-27 トヨタ自動車株式会社 内燃機関のノッキング判定装置
JP4390774B2 (ja) * 2006-01-27 2009-12-24 トヨタ自動車株式会社 内燃機関の点火時期制御装置
JP4491427B2 (ja) * 2006-03-20 2010-06-30 トヨタ自動車株式会社 内燃機関の点火時期制御装置
JP4575902B2 (ja) * 2006-05-29 2010-11-04 トヨタ自動車株式会社 内燃機関のノッキング判定装置

Also Published As

Publication number Publication date
WO2007139221A1 (ja) 2007-12-06
US7822533B2 (en) 2010-10-26
JP2007315363A (ja) 2007-12-06
DE112007001073B4 (de) 2013-05-29
DE112007001073T5 (de) 2009-02-19
US20090005956A1 (en) 2009-01-01

Similar Documents

Publication Publication Date Title
JP4314240B2 (ja) 内燃機関の点火時期制御装置
JP4997026B2 (ja) 内燃機関のノッキング判定装置、ノッキング判定方法およびその方法をコンピュータに実現させるプログラムならびにそのプログラムを記録した記録媒体
JP4390774B2 (ja) 内燃機関の点火時期制御装置
JP4404813B2 (ja) 内燃機関のノッキング判定装置
JP4422693B2 (ja) 内燃機関の点火時期制御装置
JP4390786B2 (ja) 内燃機関のノッキング判定装置
JP4491427B2 (ja) 内燃機関の点火時期制御装置
JP4390792B2 (ja) 内燃機関のノッキング判定装置、ノッキング判定方法、その方法を実現するプログラムおよびそのプログラムを記録した記録媒体
JP4342520B2 (ja) 内燃機関の点火時期制御装置
JP4589238B2 (ja) 内燃機関のノッキング判定装置
JP4575902B2 (ja) 内燃機関のノッキング判定装置
JP4324158B2 (ja) 内燃機関の点火時期制御装置
US7822533B2 (en) Knocking determination device and knocking determination method of internal combustion engine
JP4180090B2 (ja) 内燃機関のノッキング判定装置
JP4447576B2 (ja) 内燃機関のノッキング判定装置
JP4559977B2 (ja) 内燃機関の点火時期制御装置
JP4221013B2 (ja) 内燃機関の点火時期制御装置
JP4324137B2 (ja) 内燃機関の制御装置
JP4919939B2 (ja) 内燃機関の点火時期制御装置および点火時期制御方法
JP4745198B2 (ja) 内燃機関のノッキング判定装置、判定方法、その方法を実現するプログラムおよびそのプログラムを記録した記録媒体
JP4952554B2 (ja) 内燃機関の点火時期制御装置および点火時期制御方法
JP2009144616A (ja) 内燃機関の点火時期制御装置および点火時期制御方法
JP4729536B2 (ja) 内燃機関のノッキング判定装置、判定方法およびその方法をコンピュータで実現されるプログラムならびにそのプログラムを記録した記録媒体
JP2009121276A (ja) 内燃機関の点火時期制御装置および点火時期制御方法
JP2007211690A (ja) 内燃機関の点火時期制御装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20070830

A711 Notification of change in applicant

Free format text: JAPANESE INTERMEDIATE CODE: A711

Effective date: 20080212

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A821

Effective date: 20080212

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20090421

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20090619

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20090714

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20090804

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20120814

Year of fee payment: 3

R151 Written notification of patent or utility model registration

Ref document number: 4357501

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20120814

Year of fee payment: 3

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20120814

Year of fee payment: 3

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20130814

Year of fee payment: 4

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees