JP4457886B2 - 組付方法及びその装置 - Google Patents
組付方法及びその装置 Download PDFInfo
- Publication number
- JP4457886B2 JP4457886B2 JP2004374006A JP2004374006A JP4457886B2 JP 4457886 B2 JP4457886 B2 JP 4457886B2 JP 2004374006 A JP2004374006 A JP 2004374006A JP 2004374006 A JP2004374006 A JP 2004374006A JP 4457886 B2 JP4457886 B2 JP 4457886B2
- Authority
- JP
- Japan
- Prior art keywords
- assembly
- unit
- gripper
- assembling
- line
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Automatic Assembly (AREA)
Description
また、そのために組付部Bの剛性を大きくすると、組付部Bが重く大きくなってしまうという問題があった。
更に、上述の組付部Bは2軸方向の移動であるが、これが3軸方向の移動を行えるようにすると、一層組付部Bの構造が大型化し、複雑になるという問題がある。
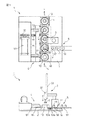
請求項1に記載の組付方法は、被組付物10が移動する搬送ラインL上にある該被組付物10を、搬送部4のグリッパ6によって保持し、グリッパ6と一緒に搬送ラインLに対して直角に水平方向に移動すると共に、該被組付物の移動に伴って、部品供給部5の移動テーブル部51を組付部3のチャック部31の真下の搬送ラインL上に移動させる第1の移動工程と、上下方向だけに移動可能なチャック部31によって移動テーブル部51から部品11を取り出す部品取出工程と、被組付物10を保持しているグリッパ6を水平方向に斜め前方に移動して、被組付物10を前進させてチャック部31真下の搬送ラインL上に位置決めして、グリッパ6による被組付物の保持を解除すると共に、部品供給部5の移動テーブル部51を元に戻す第2の移動工程と、チャック部31によって移動テーブル部51から取り出された部品11を、搬送ラインL上に位置決めされた被組付物10に組み付ける組付工程とからなるものであり、これにより、組付部3のチャック部31は上下方向の一軸方向の動作のみで部品11の取出しと被組付物10への組み付けができるようになり、組付部の小型、軽量化が可能となる。また、部品供給部の移動テーブル部51と被組付物10とを交互に組付部3のチャック部31真下に移動させることができ、部品の高速組み付けが可能となる。
また、連続的な部品の供給及び被組付物への組み付が可能となる。更に、1つの駆動部9で搬送部のグリッパによる被組付物の搬送動作と部品供給部の移動テーブル部52を作動させることができ、組付装置の一層の小型化を可能とする。
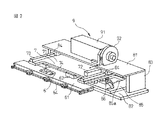
請求項4の組付装置は、搬送部4は、グリッパ6を移動可能に保持していて、駆動部9の動きをグリッパ6に伝達する伝達部7と、この伝達部7を一軸方向に移動可能に保持する搬送部本体8とを更に備え、グリッパ6に設けられたカムフロア63が、搬送部本体8に設けられたカム85及び切換カム86に案内されて、グリッパ6を移動させているものであり、これにより、1つの駆動部9で搬送部4の被組付物10の水平面内での2次元の搬送動作を簡単な構造で作動させることができる。
まず、図6(a)に示すように、被組付物(パレット)10を搬送部4の爪部開閉機構64で保持する。このとき、被組付物10は搬送ラインL上にあり、被組付物10の突起10aが図4(b)に示すようにパレット押付ガイド53の溝53aに係合している。この状態においては、カムフロア63のカム85内の位置は、図5中のP1の位置にある。この状態において、駆動部9を正転駆動して、伝達部7及びグリッパ6を後退させ、被組付物10を搬送ラインLに対して略直角方向に移動させる。このとき、搬送部4に被組付部10及びパレット押付ガイド53を介して係合している部品供給部5の移動テーブル部51は、図6(b)に示すように組付部3の真下の搬送ラインL上に移動する。カムフロア63の位置は、図5のP2の位置にくる。
次に、駆動部9を逆転駆動して搬送部4を略斜め前方に移動し、被組付物10を組付部3の真下の搬送ラインL上に移動、位置決めする。このとき、爪部開閉機構64の爪開閉レバー64dが爪アンクランプ用カム87に当接して、被組付物10の把持が解除される。この状態が、図6(c)に示されている。このとき、カムフロア63の位置は、図5のP3の位置にくる。部品供給部5の移動テーブル部51は元の位置に戻る。
次に、組付部3のチャック部31が降下して部品11を被組付物10に組み付ける。
次に、駆動部9の動きにより伝達部7(伝達用プレート板71)は搬送方向Fと直角方向(後方)に移動し、伝達部7の動きがカム85に案内され、切換カム86により方向を変えられたカムフロア63により、グリッパ6(グリッパ本体61)は搬送方向Fと直角方向(後方)に移動しながら搬送方向Fに送られる(P2→P3)。
ここで部品11を被組付物10に組み付ける。グリッパ6の爪部開閉機構64は、被組付物10を放す。
次に、駆動部9の動きにより伝達部7(伝達用プレート板71)は、搬送方向Fと直角方向(後方)に移動し、伝達部7の動きがカム85に案内されたカムフロア63により、グリッパ6(グリッパ本体61)は搬送方向Fと直角方向(後方)に移動しながら、搬送方向Fと逆方向に送られて、最初の位置に戻る(P4→P1)。
10 被組付物(パレット)
10a 突起
10b 爪引掛け部
11 部品
2 組付装置本体
3 組付部
31 チャック部
32 昇降部
4 搬送部
5 部品供給部
51 固定テーブル部
52 移動テーブル部
53 移送パレット押付ガイド
53a 溝
6 グリッパ
61 グリッパ本体
62 第2のスライド体
63 カムフロア
64 爪部開閉機構
64a 固定爪
64b 可動爪
64c リンク機構
64d 爪開閉レバー
7 伝達部
71 伝達用プレート板
72 ラック
73 第1のスライド体
74 第2のガイド体
8 搬送部本体
81 天板
82 底板
84 第1のガイド体
85 カム
86 切換カム
87 爪アンクランプ用カム
9 駆動部
91 モータ
92 ピニオンギア
Claims (4)
- 部品(11)を部品供給部(5)から取り出して被組付物(10)に組み付ける組付方法が、
被組付物(10)が移動する搬送ライン(L)上にある前記被組付物(10)を、搬送部(4)のグリッパ(6)によって保持し、前記グリッパ(6)を搬送ライン(L)に対して直角に水平方向に移動して、前記グリッパ(6)に保持されている前記被組付物(10)を搬送ライン(L)から水平に直角方向に後退させると共に、前記被組付物(10)の移動に伴って、部品供給部(5)の移動テーブル部(52)を組付部(3)のチャック部(31)の真下の搬送ライン(L)上に移動させる第1の移動工程と、
上下方向だけに移動可能な前記チャック部(31)によって、前記移動テーブル部(52)から部品(11)を取り出す部品取出工程と、
前記被組付物(10)を保持している前記グリッパ(6)を水平方向に斜め前方に移動して、前記被組付物(10)を前進させて前記チャック部(31)真下の搬送ライン(L)上に位置決めして、前記グリッパ(6)による前記被組付物(10)の保持を解除すると共に、前記部品供給部(5)の前記移動テーブル部(52)を元の位置に戻す第2の移動工程と、
前記チャック部(31)によって前記移動テーブル部(52)から取り出された前記部品(11)を、搬送ライン(L)上に位置決めされた前記被組付物(10)に組み付ける組付工程と、からなることを特徴とする組付方法。 - ベースとなる組付装置本体(2)と、
前記組付装置本体(2)に組み込まれる、被組付物(10)を水平方向に搬送移動させる搬送部(4)と、前記被組付物(10)に部品(11)を組み付ける組付部(3)と、前記部品(11)を連続的に供給する部品供給部(5)とから構成される組付装置において、
前記搬送部(4)は、前記被組付物(10)の保持及び保持解除と共に、前記被組付物(10)を保持して水平方向に搬送移動させるグリッパ(6)と、前記グリッパ(6)を搬送ライン(L)に対して直角に搬送ライン(L)から離れるように及び搬送ライン(L)に対して斜め前方へと搬送ライン(L)に向かうように水平方向に移動させる駆動部(9)とを備え、
前記部品供給部(5)は、前記部品(11)が連続的に送られてくる固定テーブル部(51)とは分離されて、送られてきた1つの前記部品(11)を載せて搬送ライン(L)上に水平移動する移動テーブル部(52)を備えており、かつ前記移動テーブル部(52)には、移送パレット押付ガイド(53)が固定されていて、前記移送パレット押付ガイド(53)が前記被組付物(10)と係合するようになっており、前記被組付物(10)の移動に伴って前記移動テーブル部(52)が搬送ライン(L)に対して直角に水平方向に移動することができ、
前記組付部(3)は、前記移動テーブル部(52)から前記部品(11)を取り出し、前記被組付物(10)に前記部品(11)を組み付ける、搬送ライン(L)の真上にあり、上下方向だけに移動可能なチャック部(31)を備えていることを特徴とする組付装置。 - 前記駆動部(9)の正転駆動によって、前記グリッパ(6)が搬送ライン(L)に対して直角に水平方向に移動し、前記駆動部(9)の逆転駆動によって、前記グリッパ(6)が搬送ライン(L)に対して斜め前方へ水平方向に移動することを特徴とする請求項2に記載の組付装置。
- 前記搬送部(4)は、前記グリッパ(6)を移動可能に保持していて、前記駆動部(9)の動きを前記グリッパ(6)に伝達する伝達部(7)と、前記伝達部(7)を一軸方向に移動可能に保持する搬送部本体(8)とを更に備え、
前記グリッパ(6)に設けられたカムフロア(63)が、前記搬送部本体(8)に設けられたカム(85)及び切換カム(86)に案内されて、前記グリッパ(6)を移動させていることを特徴とする請求項2又は3に記載の組付装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004374006A JP4457886B2 (ja) | 2004-12-24 | 2004-12-24 | 組付方法及びその装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004374006A JP4457886B2 (ja) | 2004-12-24 | 2004-12-24 | 組付方法及びその装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2006175578A JP2006175578A (ja) | 2006-07-06 |
| JP4457886B2 true JP4457886B2 (ja) | 2010-04-28 |
Family
ID=36730160
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004374006A Expired - Fee Related JP4457886B2 (ja) | 2004-12-24 | 2004-12-24 | 組付方法及びその装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4457886B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN120734685B (zh) * | 2025-07-23 | 2026-01-23 | 山东恒基集团股份有限公司 | 一种多孔齿轮装配机器人 |
-
2004
- 2004-12-24 JP JP2004374006A patent/JP4457886B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2006175578A (ja) | 2006-07-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8303234B2 (en) | Transfer device | |
| CN109623370B (zh) | 一种棘轮扳手自动装配机 | |
| JP4908861B2 (ja) | ワーク搬送装置 | |
| JP2010168152A (ja) | 基板取出装置及び基板取出システム | |
| JP5469657B2 (ja) | 部品移送組付装置 | |
| JP5217601B2 (ja) | 板材ストッカ | |
| CN112551151A (zh) | 一种电芯上料入支架设备 | |
| CN100556269C (zh) | 支承销把持装置及基板支承装置 | |
| JP2006175578A (ja) | 組付方法及びその装置 | |
| JP4875550B2 (ja) | アッセンブリの組立て方法 | |
| JPH06278857A (ja) | 搬送装置 | |
| JPS63306111A (ja) | 搬送装置 | |
| CN213916933U (zh) | 一种上料装置 | |
| CN214358879U (zh) | 一种电芯上料入支架设备 | |
| JPH0627350Y2 (ja) | 搬送装置 | |
| JPH05301133A (ja) | コッター組付方法及びコッター組付装置 | |
| CN215699602U (zh) | 一种杯盖按钮装配机 | |
| CN209811686U (zh) | 一种棘轮扳手自动装配机 | |
| JP5026372B2 (ja) | サンルーフユニット把持装置およびサンルーフユニット把持方法 | |
| JP7816211B2 (ja) | ワーク整列装置及びワーク整列方法 | |
| JP3761064B2 (ja) | 弾球遊技機の遊技盤自動組立機械 | |
| JP3761062B2 (ja) | 弾球遊技機の遊技盤自動組立方法及びその機械 | |
| CN216582557U (zh) | 流水线整形机工装板运输设备 | |
| KR101266146B1 (ko) | 부품 조립 장치 | |
| JP2008010586A (ja) | 被搬送部材の搬送装置及び電子部品の実装装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20070214 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090804 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090911 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20091110 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20091222 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20100119 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20100201 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 4457886 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130219 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140219 Year of fee payment: 4 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |