JP4464643B2 - 顕微鏡装置及び顕微鏡装置の制御方法 - Google Patents
顕微鏡装置及び顕微鏡装置の制御方法 Download PDFInfo
- Publication number
- JP4464643B2 JP4464643B2 JP2003319406A JP2003319406A JP4464643B2 JP 4464643 B2 JP4464643 B2 JP 4464643B2 JP 2003319406 A JP2003319406 A JP 2003319406A JP 2003319406 A JP2003319406 A JP 2003319406A JP 4464643 B2 JP4464643 B2 JP 4464643B2
- Authority
- JP
- Japan
- Prior art keywords
- specimen
- stage
- sample
- pin
- microscope
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000000034 method Methods 0.000 title claims description 13
- 230000008859 change Effects 0.000 claims description 2
- 230000004308 accommodation Effects 0.000 claims 1
- 230000001105 regulatory effect Effects 0.000 description 27
- 230000003287 optical effect Effects 0.000 description 7
- 230000008569 process Effects 0.000 description 5
- 230000001276 controlling effect Effects 0.000 description 4
- 230000009471 action Effects 0.000 description 3
- 230000007246 mechanism Effects 0.000 description 3
- 238000007689 inspection Methods 0.000 description 2
- 230000005540 biological transmission Effects 0.000 description 1
- 238000001514 detection method Methods 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 238000007599 discharging Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 239000011521 glass Substances 0.000 description 1
Images



Landscapes
- Microscoopes, Condenser (AREA)
Description
また、このような自動供給機に関連し、顕微鏡装置において通常用いられているものよりも広い駆動範囲が得られる大きな電動ステージを取り付けて複数の標本の自動検査を可能とする技術が従来提案されている(例えば特許文献3参照)。
また、標本移動規制手段は、ステージから見て対物レンズの焦点面よりも遠くに配置されているようにしてもよい。
また、標本移動規制手段をピンとするときには、このピンがバネ棒の構造を有するようにしてもよい。
また、前述した本発明に係る顕微鏡装置において、標本移動規制手段が標本の載置位置を変化させたときにステージ上における当該変化後の載置位置で当該標本を保持する標本保持手段を更に有するようにしてもよい。
また、本発明の別の態様のひとつである顕微鏡の制御方法は、顕微鏡装置に備えられているステージであって位置の移動の制御が可能な当該ステージを移動させることにより、複数の標本が収容可能な標本収容部に収容されている標本を当該ステージに載置させる制御を行い、当該標本が載置されている当該ステージを更に移動させて当該標本を当該標本収容部から取り出させる制御を行い、当該標本収容部から取り出された標本が載置されている前記ステージを更に移動させて当該標本の載置位置を当該ステージ上の所定の位置へ移動させる制御を行うようにすることを特徴とするものである。
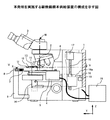
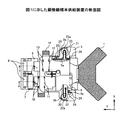
図1は本発明を実施する顕微鏡標本供給装置の構成を示しており、図2は図1に示されている一点鎖線Vにおけるこの顕微鏡標本供給装置の断面図である。
なお、以下の説明においては方向の説明を頻繁に行うため、三次元座標をここで定義しておく。すなわち、互いに直交するX、Y、Zの各軸の正方向(+方向)を、図1及び図2の各々右下部の矢印で示した方向と定義することとする。
ステージホルダ4にはその移動方向と平行な面を有するZ遮光板18が設置されている。電動顕微鏡1にはZ遮光板18の位置を検出するZ検出器19が設置されている。なお、Z検出器19と対物レンズ2の焦点面UとのZ方向の距離は既知である。
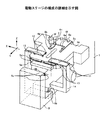
この電動ステージ5の構成の詳細について図3を参照しながら説明すると、電動ステージ5には、ステージホルダ4に取り付けるための固定ステージ5aと、固定ステージ5aに対してY方向への移動が可能なYステージ5bと、Yステージ5bに対してX方向に移動が可能なXステージ5cとが備えられている。
固定ステージ5a及びXステージ5cには両端が固定されたX歯付ベルト20及びY歯付ベルト21がそれぞれ取り付けられている。このX歯付ベルト20及びY歯付ベルト21は、Yステージ5bに設置されたプーリ28を介して、Yステージ5bに固定されているXモータ22及びYモータ23各々の出力軸の出力歯車22a及び23aにそれぞれ噛合わされている。
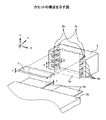
カセット8は標本7を小スペースに保管するため櫛歯形状の棚板部8aを4段備えている。棚板部8aの各々にはX方向で2箇所のX段差8bと、Y方向で同一面内に2箇所のY段差8cとが設けられており、標本7の位置を規制している。なお、各段差Dの高さは標本7の厚みtよりも低く設定されている。
なお、カセット8からの標本7を1枚取り出すときに他の標本7に干渉を生じないようにするために、電動ステージ5の先端にはYステージ5bのZ方向+側の面と同一にした(当該面と平らに接続される面を有する)アクセス部5dが2箇所設けられている。このアクセス部5dのZ方向の寸法(厚みT)は、
T=(棚板部8aのピッチP)−(標本7の厚みt)−(余裕値)
で算出される寸法とされている。
次に、カセットホルダ9について図3を参照しながら説明する。
次に、電動ステージ5に載置された標本7の載置位置を変化させる標本移動規制手段である規制ピンについて、図1、図2、及び図3を参照しながら説明する。
第一規制ピン10及び第二規制ピン11、また第三規制ピン12及び第四規制ピン13のY方向での外周間距離は、標本7のY方向の長さよりも1mm(ミリメートル)だけ長く設定されており、各ピン10、11、12、及び13の底面は対物レンズ2の焦点面Uよりも1.2mmだけZ方向で+側の位置に設定されている。
なお、図2や図3に示されているように、本実施形態においては標本供給用に規制ピン10及び11を、排出用に規制ピン12及び13を設けている。これにより、標本の供給及び排出に必要な移動量をステージの少ない移動量で補うことができる。
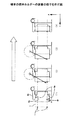
図5及び図6は図2においてmの符号が付されている一点鎖線での断面をどちらも図示しており、説明の便宜上、必要な部位で形状を簡略化したこのモデルを用いて説明する。
この動作の概要を始めに説明すると、電動ステージ5上において標本7を移動させようとする方向とは反対側の標本7の端面の近傍に規制ピン10、11、12、及び13の瑞面を合わせ、標本7を移動させたい方向と反対方向に電動ステージ7を移動させることで、電動ステージ5と標本7との相対的な位置を変えるというものである。
図5の(1)は、標本ホルダ6の上面(Z方向+側面)が対物レンズ2の焦点面Uに位置した標本観察位置を示す。
図5の(3)は、電動ステージ5をZ方向で+側に移動させ、標本7のZ方向+側の面を対物レンズ2の焦点面Uよりも1mmだけ+側に移動させた状態を示している。
標本7は第一規制ピン10で移動が規制される結果、標本7と電動ステージ5との相対的な位置が変化する。例えば電動ステージ5を50mm移動させると、Yステージ5bに対する標本7の相対的な位置はY方向で−側に49.9mm変化する。この動作は、第一規制ピン10によるYステージ5bと標本7との相対位置を移動させる動作である。
図6の(6)は、電動ステージ5をY方向で+側に0.1mm移動させて標本7と第二規制ピン11とを接触させた後、電動ステージ5を更にY方向で+側に移動させた状態を示している。このとき標本7は第二規制ピン11によって移動が規制されるため、電動ステージ5に対する標本7の相対的な位置が変化する。この動作は電動ステージ11によるYステージ5bと標本7との相対位置を移動させる動作であり、この動作によって標本7は標本ホルダ6に挿入されて装着され、標本ホルダ6によって保持されるようになる。
なお、図5の(2)にはカセット8の最下段の棚板部8aに装填されている標本7を電動ステージ5のアクセス部5dで持ち上げた状態を示したが、カセット8内の下から2段目の棚板部8aの標本7をアクセス部5dで持ち上げたときには、図7に示すような状態となる。
なお、図8において、白抜き矢印は工程の流れを示している。
図8の(1)は、標本7の装着前の標本7と標本ホルダ6との位置関係図である。標本ホルダ6のX規制面6fは、標本7のX方向の−側端面より寸法A(0.5mm程度)だけ−側に位置している。
図8の(3)は、電動ステージ5をY方向−側に更に移動させた結果、標本7が標本ホルダ6のR規制面6gに接触した状態でX方向−側に移動し、標本7がX規制面6fに接触した状態を示している。
図8の(2)から(3)までの工程において、可動部6bが標本7に作用させる力(図8中に矢印にて表記)は、二つの第一規制ピン10の間を向いているので、標本7は電動ステージ5の移動に伴い向転してしまうことはなく、R規制面6gをなぞるようにX方向−側に移動する。標本ホルダ6のX規制面6fに標本7のX方向の−側端面が位置した後は、電動ステージ5の移動に伴い、標本7は可動部6bを回転させる。その後、電動ステージ5をY方向−側に更に所定量移動させると標本7は標本ホルダ6のY規制面6eに接する。このとき、標本ホルダ6のベース部6a及び可動部6bに接続されているバネの弾性力によって、標本7は可動部6bとX規制面6fとで挟持されるようになる。
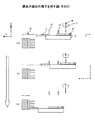
図9及び図10は図2においてnの符号が付されている一点鎖線での断面をどちらも図示しており、説明の便宜上、必要な部位で形状を簡略化したこのモデルを用いて説明する。
初め、標本ホルダ6はX方向で最も+側に位置させておく。
図9の(1)は、は、標本7のZ方向+側面を対物レンズ2の焦点面に位置させた状態を示している。この状態は標本の観察状態であり、図6の(7)と同一の状態である。
図10に移り、(4)は、電動ステージ5をZ方向で−側に2mm移動させた後、標本7のY方向−側の端面を、第四規制ピン13のY方向+側の端面から0.1mmだけ+側に位置させた状態を示している。この動作は、第三規制ピン12と標本7との衝突を避けながら第四規制ピン13と標本7との位置合わせを行う動作である。
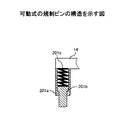
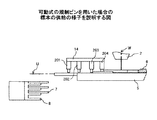
なお、上述した実施形態においては、電動ステージ5の移動と標本7の相対位置を変化させるための規制ピン10、11、12、及び13を固定式としていたが、その代わりに、図11に示す規制ピン201のような可動式のもの、すなわち、図12に示す規制ピン201、202、203、及び204を、内側に段差を持つ固定ピン201a、202a、203a、及び204aと、同様の段差を持つ可動ピン201b、202b、203b、及び204bと、弾性部材であるコイルバネ201c、202c、203c、及び204cとで構成する、いわゆる「バネ棒」の構造のものとしてもよい(なお、固定ピン202a、203a、及び204a、可動ピン202b、203b、及び204b、並びにコイルバネ202c、203c、及び204cについては図示を省略している)。
図12において、第A規制ピン201、第B規制ピン202、及び第C規制ピン203にはZ方向での外力が作用していないため、可動ピン201b、202b、及び203bはコイルバネ201c、202c、及び203cによってそれぞれ押圧され、固定ピン201a、202a、及び203cの内側段差に可動ピン201b、202b、及び203bの外側段差がそれぞれ当付く位置になる。一方、第D規制ピン204の可動ピン204bは、電動ステージ5の上昇に応じて標本7により持ち上げられている。
2 対物レンズ
3 鏡筒
4 ステージホルダ
5 電動ステージ
5a 固定ステージ
5b Yステージ
5c Xステージ
5d アクセス部
6 標本ホルダ
6a ベース部
6b 可動部
6c 回転軸
6e Y規制面
6f X規制面
6g R規制面
7 標本
8 カセット
8a 棚板部
8b X段差
8c Y段差
8e 空間部
9 カセットホルダ
9a カセット当付け面
9b 顕微鏡当付け面
10 第一規制ピン
11 第二規制ピン
12 第三規制ピン
13 第四規制ピン
14 ピンホルダ
15 コントローラ
16 ボールネジ
16a ナット
17 Zモータ
18 Z遮光板
19 Z検出器
20 X歯付ベルト
21 Y歯付ベルト
22 Xモータ
22a 出力歯車
23 Yモータ
23a 出力歯車
24 X遮光板
25 Y遮光板
26 X検出器
27 Y検出器
28 プーリ
201、202、203、204 規制ピン
201a、202a、203a、204a 固定ピン
201b、202b、203b、204b 可動ピン
201c、202c、203c、204c コイルバネ
Claims (7)
- 移動可能なステージと、
複数の標本を収容可能な標本収容手段と、
前記ステージを移動させることによって、前記標本収容手段に収容されていた前記標本を取り出すと共に、前記ステージに載置する制御を行う移動制御手段と、
前記ステージに載置されている前記標本の載置位置を、前記ステージを移動させることによって変化させる標本移動規制手段と、
を有することを特徴とする顕微鏡装置。 - 前記標本移動規制手段は、前記ステージを移動させたときに前記標本が接触することによって前記載置位置を変化させることを特徴とする請求項1に記載の顕微鏡装置。
- 前記標本移動規制手段は、前記ステージから見て前記対物レンズの焦点面よりも遠くに配置されていることを特徴とする請求項2に記載の顕微鏡装置。
- 前記標本移動規制手段はピンであることを特徴とする請求項2に記載の顕微鏡標本供給装置。
- 前記ピンは、バネ棒の構造を有することを特徴とする請求項4に記載の顕微鏡装置。
- 前記標本移動規制手段が前記標本の載置位置を変化させたときに前記ステージ上における当該変化後の載置位置で前記標本を保持する標本保持手段を更に有することを特徴とする請求項1に記載の顕微鏡装置。
- 顕微鏡装置に備えられているステージであって位置の移動の制御が可能な前記ステージを移動させることにより、複数の標本が収容可能な標本収容部に収容されている標本を前記ステージに載置させる制御を行い、
前記標本が載置されている前記ステージを更に移動させて前記標本を前記標本収容部から取り出させる制御を行い、
前記標本収容部から取り出された標本が載置されている前記ステージを更に移動させて前記標本の載置位置を前記ステージ上の所定の位置へ移動させる制御を行う、
ことを特徴とする顕微鏡装置の制御方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003319406A JP4464643B2 (ja) | 2003-09-11 | 2003-09-11 | 顕微鏡装置及び顕微鏡装置の制御方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003319406A JP4464643B2 (ja) | 2003-09-11 | 2003-09-11 | 顕微鏡装置及び顕微鏡装置の制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2005084588A JP2005084588A (ja) | 2005-03-31 |
| JP4464643B2 true JP4464643B2 (ja) | 2010-05-19 |
Family
ID=34418353
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003319406A Expired - Fee Related JP4464643B2 (ja) | 2003-09-11 | 2003-09-11 | 顕微鏡装置及び顕微鏡装置の制御方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4464643B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB0602083D0 (en) | 2006-02-02 | 2006-03-15 | Smartdrive Technology Ltd | Microscopes |
| JP6563224B2 (ja) * | 2015-03-25 | 2019-08-21 | キヤノンプレシジョン株式会社 | 顕微鏡ステージ、顕微鏡、および顕微鏡システム |
-
2003
- 2003-09-11 JP JP2003319406A patent/JP4464643B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2005084588A (ja) | 2005-03-31 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US5717482A (en) | Stage apparatus and method of mounting a substrate on a substrate holding surface of a substrate chuck in which a substrate is mounted in a Z-axis direction | |
| KR100935315B1 (ko) | 카메라 모듈의 손떨림 보정장치 | |
| CN100472267C (zh) | 变焦透镜组件及摄像装置 | |
| CN101556373B (zh) | 自动聚焦控制单元、电子设备以及自动聚焦控制方法 | |
| US8369024B2 (en) | Lens driving device and electronic device | |
| US6985288B2 (en) | Illumination apparatus for microscope and microscope | |
| KR20130097168A (ko) | 부품 실장 장치 및 부품 실장 방법 | |
| CN101359083A (zh) | 图像输入模块调整装置和图像输入模块调整方法 | |
| JP5065596B2 (ja) | ダイアフラム交換装置 | |
| CN103176260B (zh) | 驱动装置 | |
| JP2005084588A (ja) | 顕微鏡装置及び顕微鏡装置の制御方法 | |
| CN111090210B (zh) | 自动对焦用压电式透镜驱动装置、相机装置及电子设备 | |
| JP2016061877A (ja) | ズームレンズ鏡胴及び撮像装置 | |
| US7443620B2 (en) | Lens barrel unit and imaging apparatus | |
| CN111025521A (zh) | 自动对焦滚珠式usm的透镜驱动装置、相机装置及电子设备 | |
| US20120002275A1 (en) | Optical element switching apparatus and microscope system | |
| JP5958013B2 (ja) | アクチュエーターおよびロボット | |
| EP1630581B1 (en) | Lens-barrel and image pickup apparatus | |
| CN1585024A (zh) | 光盘装置 | |
| CN209930411U (zh) | 摄像机模块检查用图片载物台装置 | |
| JP6497465B2 (ja) | 光学機器 | |
| JP2011222099A (ja) | 光ピックアップ送り装置およびそれを備えた光ピックアップ支持装置 | |
| CN116569558A (zh) | 镜头镜筒和拍摄装置 | |
| US7249362B2 (en) | Disk chucking mechanism and disk drive device with increased positional accuracy | |
| JP4493355B2 (ja) | 顕微鏡用電動ステージ |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20060907 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20091124 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20091224 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20100126 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20100219 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130226 Year of fee payment: 3 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 4464643 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140226 Year of fee payment: 4 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313531 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| LAPS | Cancellation because of no payment of annual fees |