JP4557760B2 - 燃料噴射システム - Google Patents
燃料噴射システム Download PDFInfo
- Publication number
- JP4557760B2 JP4557760B2 JP2005076141A JP2005076141A JP4557760B2 JP 4557760 B2 JP4557760 B2 JP 4557760B2 JP 2005076141 A JP2005076141 A JP 2005076141A JP 2005076141 A JP2005076141 A JP 2005076141A JP 4557760 B2 JP4557760 B2 JP 4557760B2
- Authority
- JP
- Japan
- Prior art keywords
- rack position
- load
- fuel injection
- adjustment amount
- engine
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Fuel-Injection Apparatus (AREA)
- Electrical Control Of Air Or Fuel Supplied To Internal-Combustion Engine (AREA)
Description
負荷率=(実ラック位置R1−無負荷ラック位置R2)÷(最大ラック位置R3−無負荷ラック位置R2)
つまり、負荷率は、「実ラック位置から無負荷ラック位置までの差」と、「最大ラック位置から無負荷ラック位置までの差」との比率で定義されるものである。したがって、ECMは上述の関係より負荷率を算出し、その算出した負荷率に対応する位相差を予め記憶するマップ等から抽出することで目標位相差を決定する処理を行っている。
また、燃料噴射ポンプと油圧式タイマユニットとの組立完成品間で組み付け誤差によるばらつきが生じていたとしても、実機と整合性のとれた負荷率を算出できるので、どのような組立完成品間でもエンジンの制御性能を向上させることが可能となって、制御性能を均一にすることが可能となる。
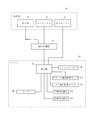
先ず、図1を用いて本発明の燃料噴射システム1の概略構成について説明する。尚、ここで説明する燃料噴射システム1は、例えば船舶が具備するエンジンの燃料噴射ポンプの制御システムとして採用する場合について説明するが、本システムを利用することで同様の効果が得られるものであれば如何なるものに採用しても良い。燃料噴射システム1は、図1に示すように、操作部10とエンジン20とに大別される。操作部10は、船舶の運転室に設けられるものであって、例えば表示部11、主スロットル12、副スロットル13等が設けられるものである。表示部11は、本システムを採用する船舶の状態や警告等を表示するものであり、スピーカ等を内臓することによって音声による警告を発することも可能なものである。主スロットル12は、例えばエンジン20のスロットルバルブ29を操作するものであって、船舶が正常運転状態である場合に操作されるものであり、例えばレバー式のものである。副スロットル13は、主スロットル12と同様にスロットルバルブ29を操作するものであるが、船舶が正常運転状態でない場合に操作されるものである点で主スロットル12とは使用態様が異なる。また、この副スロットル13の形状は、例えばつまみ式(ボリューム式)のスイッチである。また、表示部11及び主スロットル12は各々独自の制御部を具備しており、エンジン20側の制御部であるECM21(Engine Control Module)と通信することによって、操作部10とエンジン20との全体制御を行っている。尚、操作部10とエンジン20とでプロトコル等の通信方式が異なる場合には、図1に示すように通信方式の整合を図るための通信中継器15を設ける。また、副スロットル13は、エンジン20側のECM21に直接接続される構成となっており、通信方式はエンジン20側と同じである。エンジン20は、例えばディーゼルエンジンであり、ECM21、クランク軸回転数センサ22、カム軸回転数センサ23、遅角用電磁弁24、進角用電磁弁25、ラック28等が設けられるものである。ECM21は、エンジン20に関するセンサや上述した操作部10等の操作系の状態に基づいて、エンジン20に関するアクチュエータ等を制御するものである。クランク軸回転数センサ22は、エンジン20のクランク軸の回転数を検出するものであって、その検出結果をクランク軸パルスとしてECM21に出力している。即ち、エンジン20の回転数は、クランク軸回転数センサ22を用いて検出することは可能である。カム軸回転数センサ23は、エンジン20のカム軸の回転数を検出するものであって、その検出結果をカム軸パルスとしてECM21に出力している。また、クランク軸回転数センサ22及びカム軸回転数センサ23は光学センサで構成することが可能であり、例えばクランク軸やカム軸の軸自体又はギヤ等に予め製造時に所定間隔で所定数のマークを記しておくことで、このマークを上記光学センサ検出することによって、ECM21はクランク軸とカム軸41の回転数を算出することができる。遅角用電磁弁24及び進角用電磁弁25は、図2に示すような燃料噴射ポンプ40のカム軸の位相を変化させるための油圧式タイマユニットのタイマピストンを、進角側又は遅角側に摺動させる油圧を制御するための油圧制御弁である。ラック28は、燃料噴射ポンプ40から噴射する燃料の量を調節するものである。
次に、図2を用いて燃料噴射ポンプ40とそれに関連する装置等の概略構成について説明する。尚、この図2における油圧式タイマユニット50に関しては断面を示している。特に、タイマピストン52に関しては便宜的に一点鎖線で、上下に2分割した状態で示しており、遅角側位置に移動した状態をタイマピストン52aで示し、他方、進角側位置に移動した状態をタイマピストン52bで示している。勿論、実際のタイマピストン52は、上述のように一点鎖線で2分割されるものではなく一体的に形成されるものであって、図2においてはあくまでもタイマピストン52の移動状態を説明するために一点鎖線で2分割しているのである。燃料噴射ポンプ40は、燃料タンクに貯蔵される燃料をエンジン20のシリンダに設けた噴射ノズルへ圧送するためのものであり、カム軸41により駆動され、該カム軸41の先端部分にはカム軸カップリング51をカム軸41に固定するためのカップリング固定部材42が固設されている。また、燃料噴射ポンプ40には、エンジン20のシリンダへ燃料を供給するための供給口43が気筒分設けられており、図2に示す例においては6気筒ある場合を示している。更に、燃料噴射ポンプ40には、ガバナ30及び油圧式タイマユニット50が一体的に設けられている。ガバナ30は、上記ラック28を具備し、該ラック28はECM21によって駆動制御される比例ソレノイドによって駆動される構造となっている。油圧式タイマユニット50は、カム軸カップリング51の外周面にストレートでスプライン嵌合するタイマピストン52が設けられており、更に該タイマピストン52の外周面にヘリカルでスプライン嵌合するポンプ駆動歯車53が設けられている。このポンプ駆動歯車53は、エンジン20のクランク軸からの回転力を受ける受歯車55とボルト56によって固設されている。このように構成されているので、クランク軸の回転によってカム軸41を回転させることが可能となると共に、タイマピストン52をカム軸カップリング51のスプライン方向(図2に向って左右方向)に摺動させることによって、カム軸カップリング51とポンプ駆動歯車53との位相差を変化させることが可能となる。尚、ここでは既に上述したとおり、タイマピストン52を52a側へ摺動させることでカム軸は遅角し、52b側へ摺動させることで進角するようにスプライン嵌合のヘリカル形状を構成している。また、ポンプ駆動歯車53と嵌合するタイマピストン52の外周側にできる空間を遅角室57a、他方、カム軸カップリング51と嵌合するタイマピストン52の内周側の空間を進角室57bと各々称する。この場合に、遅角室57aに圧油を圧送することでタイマピストン52を遅角側(52a側)へ摺動させることができ、他方、進角室57bに圧油を圧送することでタイマピストン52を進角側(52b側)へ摺動させることができる。また、遅角室57aへ通じる遅角用圧油経路58aと、進角室57bへ通じる進角用圧油経路58bにはそれぞれ上述した遅角用電磁弁24及び進角用電磁弁25が配設されて、該遅角用電磁弁24と進角用電磁弁25をECM21で制御して作動し、圧油を送油してタイマピストン52を摺動させるのである。このように構成されているので、ECM21は、エンジン20の状況に応じてタイマピストン52を油圧で制御する制御手段として機能し、エンジン20のクランク軸とカム軸41との位相差を自在に遅角又は進角させることが可能となる。
ところで、装置全体の温度(例えば、冷却水温度)等の影響によって、無負荷におけるラック位置が変化することが知られている。そこで、ECM21には予め開発段階等で求められた基準温度における無負荷ラック位置曲線RSが記憶されており、冷却水温度に応じて該無負荷ラック位置曲線RSを遷移することで負荷率を算出していた。例えば、無負荷ラック位置曲線RSが基準温度を50度として定められたものとするとき、実際にエンジン20を無負荷で運転しているときの冷却水温度が80度である場合に、ECM21は、温度差30度分だけ無負荷ラック位置曲線RSを遷移させたもの(無負荷ラック位置曲線RS1)を用いて負荷率を算出する。つまり、無負荷ラック位置曲線RS1は、無負荷ラック位置曲線RSを冷却水温度に応じて補正したものと言える。そこで、以下、エンジン回転数M2における、無負荷ラック位置曲線RS1(点E5)と無負荷ラック位置曲線RS(点E4)との差(即ち、R5−R4)を水温補正量Fと称する。尚、この水温補正量Fは、例えばECM21に基準温度(50度)からの温度差と対応付けられて記憶されるものであり、ECM21は冷却水温度を検出することによって、水温補正量Fを決定することができる。
ECM21は、ステップS16で計測した実無負荷ラック位置R6(点E6)と、エンジン回転数M2における無負荷ラック位置曲線RS1(点E5)との差(即ち、R6−R5)を調整量Gとして1つ算出する(S18)。即ち、ECM21は、無負荷時の所定のエンジン回転数における実際のラック位置と、そのエンジン回転数に対応する無負荷ラック位置曲線上のラック位置との差である調整量を算出する調整量算出手段としても機能するものである。そして、ECM21は、上記ステップS18で算出した調整量Gを記憶する(S20)。即ち、ECM21は、調整量Gを記憶するための調整量記憶手段としても機能するものである。
上述のステップS18の処理においては、ECM21は、エンジン回転数M2における調整量Gを1つだけ算出しているが、複数算出することもできる。例えば、ECM21は、初回の校正処理においては、エンジン回転数M2を校正用回転数としてステップS16からステップS20の処理を行った後、校正用回転数をエンジン回転数M2以外の他の回転数に設定してステップS16からステップS20の処理を行う。つまり、図4において点線で示したようなループで処理をステップS14へ複数回移行させて各回とも異なる校正用回転数を設定することで、図5に示す実無負荷ラック位置軌跡RR1と無負荷ラック位置曲線RS1との差である調整量を、横軸方向(エンジン回転数軸方向)に複数箇所でサンプリングすることが可能となる。したがって、無負荷ラック位置曲線RS1を調整量に基づいて遷移させて実無負荷ラック位置軌跡RR1に一致させる場合に、複数の調整量を用いた場合の方が1つの場合と比較して精度良く一致させることが可能となる。したがって、アルゴリズムを簡略化したい場合は調整量を1つだけ算出し、他方、精度良く無負荷ラック位置曲線RS1を遷移させたい場合は調整量を複数算出することが望ましい。
10 操作部
15 通信中継器
20 エンジン
21 ECM
22 クランク軸回転数センサ
23 カム軸回転数センサ
24 遅角用電磁弁
25 進角用電磁弁
28 ラック
29 スロットルバルブ
30 ガバナ
40 燃料噴射ポンプ
Claims (4)
- 燃料噴射ポンプの燃料噴射量を調節するラックを具備し、無負荷時におけるラック位置を予め無負荷ラック位置曲線として記憶する燃料噴射システムにおいて、無負荷時の所定のエンジン回転数における実際のラック位置と、該エンジン回転数に対応する前記無負荷ラック位置曲線上のラック位置との差である調整量を算出する調整量算出手段と、該調整量算出手段によって算出された調整量を記憶する調整量記憶手段と、を具備し、前記無負荷時の所定のエンジン回転数とは、最小回転数から増加した場合に、回転数の増加量に対するラック位置の変化量が漸減し始める回転数であって、前記調整量算出手段は、校正処理要求を受信して、前記無負荷時の所定のエンジン回転数に設定して、前記調整量を算出することを特徴とする燃料噴射システム。
- 前記調整量算出手段は、前記調整量を1つ算出してなる請求項1記載の燃料噴射システム。
- 前記調整量算出手段は、前記調整量を複数算出してなる請求項1記載の燃料噴射システム。
- 前記無負荷ラック位置曲線を、前記調整量に基づいて遷移したものである校正無負荷ラック位置曲線を、マップ化して記憶してなる請求項1から請求項3のいずれかに記載の燃料噴射システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005076141A JP4557760B2 (ja) | 2005-03-16 | 2005-03-16 | 燃料噴射システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005076141A JP4557760B2 (ja) | 2005-03-16 | 2005-03-16 | 燃料噴射システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2006257951A JP2006257951A (ja) | 2006-09-28 |
| JP4557760B2 true JP4557760B2 (ja) | 2010-10-06 |
Family
ID=37097499
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2005076141A Expired - Fee Related JP4557760B2 (ja) | 2005-03-16 | 2005-03-16 | 燃料噴射システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4557760B2 (ja) |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3011595A1 (de) * | 1980-03-26 | 1981-10-01 | Robert Bosch Gmbh, 7000 Stuttgart | Korrektureinrichtung fuer ein kraftstoffmesssystem bei einer brennkraftmaschine |
| JPH0745845B2 (ja) * | 1986-06-19 | 1995-05-17 | 日本電装株式会社 | 燃料噴射制御装置の補正装置 |
| JP2002106407A (ja) * | 2000-09-28 | 2002-04-10 | Kubota Corp | 作業車の自動補正構造 |
-
2005
- 2005-03-16 JP JP2005076141A patent/JP4557760B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2006257951A (ja) | 2006-09-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| GB2288037A (en) | Valve time control mechanism for internal combustion engine | |
| JPH06159105A (ja) | バルブタイミング調整装置 | |
| CN101548067B (zh) | 液压致动器的控制装置和液压致动器的控制方法 | |
| US9441602B2 (en) | Ignition timing control system for a spark ignition type internal combustion engine | |
| JP2006257951A (ja) | 燃料噴射システム | |
| US9057292B2 (en) | Valve timing adjustment system | |
| JP4830998B2 (ja) | バルブ特性制御装置及びバルブ特性制御システム | |
| JP4359253B2 (ja) | 燃料噴射システム | |
| JP5035127B2 (ja) | 可変動弁機構の制御装置 | |
| JP4399383B2 (ja) | 燃料噴射システム | |
| JP4359254B2 (ja) | 燃料噴射システム | |
| JP2006257955A (ja) | 燃料噴射システム | |
| JP2007278087A (ja) | 可変バルブタイミング機構の制御方法、制御装置、及び該制御装置を備える自動二輪車 | |
| JP5534320B2 (ja) | 弁開閉時期制御装置 | |
| KR100343763B1 (ko) | 내연기관의 제어장치 | |
| JP5422141B2 (ja) | エンジンのバルブタイミング調節装置 | |
| JP4352013B2 (ja) | 燃料噴射システム | |
| JPH0118254B2 (ja) | ||
| JP2017227198A (ja) | ディーゼルエンジンの制御装置 | |
| JP4352014B2 (ja) | 燃料噴射システム | |
| JP5182388B2 (ja) | バルブ特性制御装置及びバルブ特性制御システム | |
| JP2008115729A (ja) | 油圧アクチュエータ制御装置 | |
| JP4720766B2 (ja) | バルブタイミング可変装置及び油圧アクチュエータ制御装置 | |
| JP4254203B2 (ja) | 可変動弁機構を備えた内燃機関の制御装置 | |
| JP2013019352A (ja) | 弁開閉時期調整システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20070801 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090526 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20090528 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090702 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20100202 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20100326 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20100713 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20100720 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 4557760 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130730 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130730 Year of fee payment: 3 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313531 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130730 Year of fee payment: 3 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140730 Year of fee payment: 4 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313531 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| LAPS | Cancellation because of no payment of annual fees |