JP4643285B2 - 医療用光学器具のためのスタンド装置 - Google Patents
医療用光学器具のためのスタンド装置 Download PDFInfo
- Publication number
- JP4643285B2 JP4643285B2 JP2005022915A JP2005022915A JP4643285B2 JP 4643285 B2 JP4643285 B2 JP 4643285B2 JP 2005022915 A JP2005022915 A JP 2005022915A JP 2005022915 A JP2005022915 A JP 2005022915A JP 4643285 B2 JP4643285 B2 JP 4643285B2
- Authority
- JP
- Japan
- Prior art keywords
- stand device
- force transmission
- stand
- link
- pulley
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images


Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M11/00—Stands or trestles as supports for apparatus or articles placed thereon ; Stands for scientific apparatus such as gravitational force meters
- F16M11/02—Heads
- F16M11/18—Heads with mechanism for moving the apparatus relatively to the stand
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B90/00—Instruments, implements or accessories specially adapted for surgery or diagnosis and not covered by any of the groups A61B1/00 - A61B50/00, e.g. for luxation treatment or for protecting wound edges
- A61B90/50—Supports for surgical instruments, e.g. articulated arms
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M11/00—Stands or trestles as supports for apparatus or articles placed thereon ; Stands for scientific apparatus such as gravitational force meters
- F16M11/02—Heads
- F16M11/04—Means for attachment of apparatus; Means allowing adjustment of the apparatus relatively to the stand
- F16M11/06—Means for attachment of apparatus; Means allowing adjustment of the apparatus relatively to the stand allowing pivoting
- F16M11/10—Means for attachment of apparatus; Means allowing adjustment of the apparatus relatively to the stand allowing pivoting around a horizontal axis
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M11/00—Stands or trestles as supports for apparatus or articles placed thereon ; Stands for scientific apparatus such as gravitational force meters
- F16M11/20—Undercarriages with or without wheels
- F16M11/2007—Undercarriages with or without wheels comprising means allowing pivoting adjustment
- F16M11/2035—Undercarriages with or without wheels comprising means allowing pivoting adjustment in more than one direction
- F16M11/2064—Undercarriages with or without wheels comprising means allowing pivoting adjustment in more than one direction for tilting and panning
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M11/00—Stands or trestles as supports for apparatus or articles placed thereon ; Stands for scientific apparatus such as gravitational force meters
- F16M11/20—Undercarriages with or without wheels
- F16M11/2092—Undercarriages with or without wheels comprising means allowing depth adjustment, i.e. forward-backward translation of the head relatively to the undercarriage
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M11/00—Stands or trestles as supports for apparatus or articles placed thereon ; Stands for scientific apparatus such as gravitational force meters
- F16M11/20—Undercarriages with or without wheels
- F16M11/24—Undercarriages with or without wheels changeable in height or length of legs, also for transport only, e.g. by means of tubes screwed into each other
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B7/00—Mountings, adjusting means, or light-tight connections, for optical elements
- G02B7/001—Counterbalanced structures, e.g. surgical microscopes
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B90/00—Instruments, implements or accessories specially adapted for surgery or diagnosis and not covered by any of the groups A61B1/00 - A61B50/00, e.g. for luxation treatment or for protecting wound edges
- A61B90/20—Surgical microscopes characterised by non-optical aspects
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M2200/00—Details of stands or supports
- F16M2200/06—Arms
- F16M2200/063—Parallelogram arms
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Health & Medical Sciences (AREA)
- Surgery (AREA)
- Physics & Mathematics (AREA)
- Life Sciences & Earth Sciences (AREA)
- Biomedical Technology (AREA)
- Animal Behavior & Ethology (AREA)
- Oral & Maxillofacial Surgery (AREA)
- Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
- Heart & Thoracic Surgery (AREA)
- Medical Informatics (AREA)
- Molecular Biology (AREA)
- Pathology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Optics & Photonics (AREA)
- General Physics & Mathematics (AREA)
- Microscoopes, Condenser (AREA)
Description
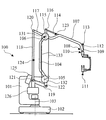
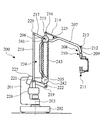
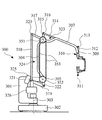
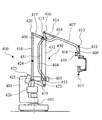
101,201,301,401,501,601 保持ユニット
104,204,304,404,504,604 第1のリンク棒
105,205,305,405,505,605 第1の回転取付部材
106,206,306,406,506,606 第2の回転取付部材
107,207,307,407,507,607 第2のリンク棒
108,208,308,408,508,608 第2のリンク棒の前部部分
109,209,309,409,509,609 第3の回転取付部材
110,210,310,410,510,610 受容ユニット
111,211,311,411,511,611 医療用光学器具
112,212,312,412,512,612 フロントリンク棒
115,215,315,415,515,672 力伝動手段
133,243,353,451,452,533,633 力伝動要素
Claims (21)
- 医療用光学器具(111,211,311,411,511,611)のためのスタンド装置(100,200,300,400,500,600)であって、
第1の回転取付部材(105,205,305,405,505,605)により保持ユニット(101,201,301,401,501,601)に回動可能に支持されている第1のリンク棒(104,204,304,404,504,604)と、
第2の回転取付部材(106,206,306,406,506,606)を介して第1のリンク棒(104,204,304,404,504,604)と回転可能に結合され、第3の回転取付部材(109,209,309,409,509,609)を備えた前部部分(108,208,308,408,508,608)に医療用光学器具(111,211,311,411,511,611)のための受容ユニット(110,210,310,410,510,610)を担持している第2のリンク棒(107,207,307,407,507,607)と
を備え、
受容ユニット(110,210,310,410,510,610)がフロントリンク棒(112,212,312,412,512,612)を有し、フロントリンク棒(112,212,312,412,512,612)が第2の回転取付部材(106,206,306,406,506,606)に回転可能に支持されている力伝動手段(115,215,315,415,515,672)と連結され、
保持ユニット(101,201,301,401,501,601)と力伝動手段(115,215,315,415,515,672)とを連結させるための手段が設けられている
前記スタンド装置(100,200,300,400,500,600)において、
保持ユニット(101,201,301,401,501,601)と、回転可能に支持されている力伝動手段(115,215,315,415,515,672)とを連結させるための手段が引張り負荷可能な可撓性の力伝動要素(133,243,353,451,452,533,633)とこの力伝動要素を案内する第1の案内要素と第2の案内要素とを有し、かつ該第2の案内要素が前記力伝動手段と固定結合されて、前記第1のリンク棒が運動しても前記フロントリンク棒の方向が変化しないよう構成されていることを特徴とするスタンド装置。 - 力伝動要素がロープ(133)または糸またはベルト(243)またはチェーン(353)として構成されていることを特徴とする請求項1に記載のスタンド装置。
- ロープ(133)またはベルト(243)が前記第1、第2の案内要素としての第1のプーリ(132)と第2のプーリ(131)とを介して案内されていることを特徴とする請求項2に記載のスタンド装置。
- 第1のプーリ(132)が保持ユニット(101)と固定結合されていることを特徴とする請求項3に記載のスタンド装置。
- 第1のプーリ(132)が保持ユニット(501)に回転可能に支持されていることを特徴とする請求項3に記載のスタンド装置。
- 第1のプーリに制動装置が付設されていることを特徴とする請求項5に記載のスタンド装置。
- 第1のプーリ(532)に駆動部(560)が付設されていることを特徴とする請求項5に記載のスタンド装置。
- チェーン(353)が前記第1、第2の案内要素としての第1のピニオン(352)と第2のピニオン(351)とを介して案内されていることを特徴とする請求項2に記載のスタンド装置。
- 第1のピニオン(352)が保持ユニット(301)と固定結合されていることを特徴とする請求項8に記載のスタンド装置。
- 第1のピニオン(352)が保持ユニット(301)に回転可能に支持されていることを特徴とする請求項8に記載のスタンド装置。
- 第1のピニオンを駆動する駆動部が設けられていることを特徴とする請求項10に記載のスタンド装置。
- 力伝動手段(115,215,315,415,515)とフロントリンク棒(112,212,312,412,512)とを連結させるための第3のリンク棒(114,214,314,414,514)が設けられていることを特徴とする請求項1から11までのいずれか一つに記載のスタンド装置。
- 第2のリンク棒(107,207,307,407,507)とフロントリンク棒(112,212,312,412,512)と力伝動手段(115,215,315,415,515)とが第1のパラレルリンク機構(123)を形成していることを特徴とする請求項12に記載のスタンド装置。
- 第2のリンク棒(107,207,307,407,507)が後部部分において延長されてアーム(117,217,317,417,517)を成し、リンク棒(118,218,318,418,518)およびリンク棒(119,219,319,419,519)とともに第2のパラレルリンク機構(124)を形成していることを特徴とする請求項13に記載のスタンド装置。
- 第2のパラレルリンク機構(124)に少なくとも1つのバランスウェイト(125,126)が設けられていることを特徴とする請求項14に記載のスタンド装置。
- 保持ユニット(101,201,301,401,501)が実質的に鉛直方向に延びている軸線(103,203,303,403,503)のまわりに回転可能であることを特徴とする請求項1から15までのいずれか一つに記載のスタンド装置。
- 緩衝すべき運動を検知するための振動ピックアップ(571)および/または角度センサおよび/または距離センサを備えた制御回路または調整回路(570)が駆動部と接続されていることを特徴とする請求項7または11に記載のスタンド装置。
- フロントリンク棒(612)と回転可能に支持される力伝動手段(672)とを連結するため、引張り負荷可能な可撓性の力伝動要素(673)が設けられていることを特徴とする請求項1から17までのいずれか一つに記載のスタンド装置。
- 力伝動要素(673)がロープまたは糸またはベルトまたはチェーンとして構成されていることを特徴とする請求項18に記載のスタンド装置。
- フロアスタンドとして構成されていることを特徴とする請求項1から19までのいずれか一つに記載のスタンド装置。
- 天井取付け型スタンドとして構成されていることを特徴とする請求項1から19までのいずれか一つに記載のスタンド装置。
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102004004602.6A DE102004004602B4 (de) | 2004-01-29 | 2004-01-29 | Stativvorrichtung für ein medizinisch-optisches Instrument |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2005211667A JP2005211667A (ja) | 2005-08-11 |
| JP4643285B2 true JP4643285B2 (ja) | 2011-03-02 |
Family
ID=34801227
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2005022915A Expired - Lifetime JP4643285B2 (ja) | 2004-01-29 | 2005-01-31 | 医療用光学器具のためのスタンド装置 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US7461824B2 (ja) |
| JP (1) | JP4643285B2 (ja) |
| DE (1) | DE102004004602B4 (ja) |
Families Citing this family (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004358239A (ja) * | 2003-05-15 | 2004-12-24 | Olympus Corp | 医療器具保持装置 |
| GB2437052A (en) * | 2006-04-13 | 2007-10-17 | Colebrook Bosson Saunders Prod | Monitor support arm |
| JP4480703B2 (ja) * | 2006-10-05 | 2010-06-16 | 三鷹光器株式会社 | 医療用スタンド装置のためのトルク伝達機構 |
| DE102007034286A1 (de) * | 2007-07-20 | 2009-01-22 | Carl Zeiss Surgical Gmbh | Stativanordnung und Stativ für ein medizinisch-optisches Instrument |
| DE102008015210A1 (de) * | 2008-03-20 | 2009-09-24 | Maquet Gmbh & Co. Kg | Stativ zur Halterung und Positionierung einer Nutzlast im Raum |
| JP5350675B2 (ja) * | 2008-05-15 | 2013-11-27 | オリンパスメディカルシステムズ株式会社 | 医療用保持装置 |
| JP5135069B2 (ja) * | 2008-06-12 | 2013-01-30 | 三鷹光器株式会社 | 医療用器具保持アーム装置 |
| US7891621B1 (en) * | 2009-10-28 | 2011-02-22 | General Electric Company | Mounting apparatus in support of a device from a platform |
| JP5590983B2 (ja) * | 2010-06-15 | 2014-09-17 | オリンパスメディカルシステムズ株式会社 | 医療器具保持装置 |
| DE102010027248A1 (de) | 2010-07-15 | 2012-01-19 | Sensodrive Gmbh | Haltevorrichtung für ein Instrument |
| US8584994B2 (en) * | 2011-10-21 | 2013-11-19 | Endure Medical, Inc. | Floor stand with angled arm for microscope |
| US10353165B2 (en) | 2013-05-24 | 2019-07-16 | Koh Young Technology Inc. | Stand equipped with counterbalance unit |
| KR101740699B1 (ko) * | 2013-05-24 | 2017-05-26 | 주식회사 고영테크놀러지 | 카운터 밸런스부를 구비한 스탠드 |
| JP6704255B2 (ja) * | 2016-01-19 | 2020-06-03 | ソニー・オリンパスメディカルソリューションズ株式会社 | 医療用観察装置、医療用観察システム及び画揺れ補正方法 |
| CN107028579B (zh) * | 2017-05-25 | 2019-04-23 | 杭州妙手机器人有限公司 | 腹腔镜设备的绕点移动机构 |
| TW202028091A (zh) * | 2019-01-22 | 2020-08-01 | 緯創資通股份有限公司 | 平衡機構與具有該平衡機構的移動醫療裝置 |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2825721B2 (ja) | 1992-12-28 | 1998-11-18 | 三鷹光器株式会社 | 医療用光学機器のスタンド装置 |
| JPH0773587B2 (ja) * | 1993-03-18 | 1995-08-09 | 三鷹光器株式会社 | 医療用スタンド装置の2軸バランス調整構造 |
| US6406472B1 (en) * | 1993-05-14 | 2002-06-18 | Sri International, Inc. | Remote center positioner |
| EP0699053B1 (en) | 1993-05-14 | 1999-03-17 | Sri International | Surgical apparatus |
| JP2781164B2 (ja) | 1995-12-28 | 1998-07-30 | 三鷹光器株式会社 | 医療用スタンド装置のオートバランス構造 |
| US6702805B1 (en) * | 1999-11-12 | 2004-03-09 | Microdexterity Systems, Inc. | Manipulator |
| DE10310459A1 (de) | 2003-03-07 | 2004-09-16 | Carl Zeiss | Stativvorrichtung für ein medizinisch-optisches Instrument |
-
2004
- 2004-01-29 DE DE102004004602.6A patent/DE102004004602B4/de not_active Expired - Lifetime
-
2005
- 2005-01-27 US US11/043,112 patent/US7461824B2/en active Active
- 2005-01-31 JP JP2005022915A patent/JP4643285B2/ja not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| US7461824B2 (en) | 2008-12-09 |
| DE102004004602B4 (de) | 2022-09-08 |
| JP2005211667A (ja) | 2005-08-11 |
| DE102004004602A1 (de) | 2005-08-18 |
| US20050167550A1 (en) | 2005-08-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2005211667A (ja) | 医療用光学器具のためのスタンド装置 | |
| JP5706477B2 (ja) | 重量補償式の保持装置 | |
| JP6006403B2 (ja) | アクチュエータを有する外骨格アーム | |
| JP6506324B2 (ja) | 水平多関節型ロボットとその設置反転方法 | |
| JP5135069B2 (ja) | 医療用器具保持アーム装置 | |
| US7942378B2 (en) | Torque transmitting mechanism for medical stand | |
| US6963444B2 (en) | Stand arrangement for a medical-optical instrument | |
| CN109681755B (zh) | 一种具备竖向减振功能的手持四轴稳定器 | |
| JP2002207174A (ja) | 台架装置 | |
| JP2013167878A (ja) | 調節可能なスタンド | |
| CN102080312B (zh) | 缝纫机 | |
| JP2006218563A (ja) | ロボット機構 | |
| JP2017149574A (ja) | 吊下げ物体の姿勢安定化装置 | |
| CN109668014A (zh) | 一种具备竖向减振功能的四轴稳定器 | |
| JP4490775B2 (ja) | 医療装置用架台 | |
| JP2012188189A (ja) | テーブルリフト装置 | |
| JP5413602B2 (ja) | キャンバ角調整装置 | |
| JP5193414B2 (ja) | 荷重取扱装置におけるアーム自重のバランス機構 | |
| JP5317577B2 (ja) | 手術顕微鏡システム | |
| JP2006064404A (ja) | 加振試験装置 | |
| JP5396307B2 (ja) | 手術顕微鏡システム | |
| JPH05256047A (ja) | 制振装置 | |
| JP5078831B2 (ja) | エレベータのテールコード支持装置 | |
| CN109869588A (zh) | 一种竖向减振装置 | |
| JP3428037B2 (ja) | 工業用ロボット |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20071023 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20100720 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20101020 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20101124 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20101202 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 4643285 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131210 Year of fee payment: 3 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| EXPY | Cancellation because of completion of term |