JP4657806B2 - ブリッジ回路を備えた物理量検出装置および温度補償方法 - Google Patents

ブリッジ回路を備えた物理量検出装置および温度補償方法 Download PDF

Info

Publication number
JP4657806B2
JP4657806B2 JP2005150896A JP2005150896A JP4657806B2 JP 4657806 B2 JP4657806 B2 JP 4657806B2 JP 2005150896 A JP2005150896 A JP 2005150896A JP 2005150896 A JP2005150896 A JP 2005150896A JP 4657806 B2 JP4657806 B2 JP 4657806B2
Authority
JP
Japan
Prior art keywords
circuit
physical quantity
detection device
voltage
bridge
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2005150896A
Other languages
English (en)
Other versions
JP2006017700A (ja
Inventor
賢治 瀬戸
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Yamaha Motor Co Ltd
Original Assignee
Yamaha Motor Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Yamaha Motor Co Ltd filed Critical Yamaha Motor Co Ltd
Priority to JP2005150896A priority Critical patent/JP4657806B2/ja
Publication of JP2006017700A publication Critical patent/JP2006017700A/ja
Application granted granted Critical
Publication of JP4657806B2 publication Critical patent/JP4657806B2/ja
Anticipated expiration legal-status Critical
Expired - Fee Related legal-status Critical Current

Links

Images

Landscapes

  • Indication And Recording Devices For Special Purposes And Tariff Metering Devices (AREA)
  • Combined Controls Of Internal Combustion Engines (AREA)

Description

本発明は、ブリッジ回路を備えた物理量検出装置に関し、特に、測定対象となる物理量に応じてインピーダンスが変化する一対のセンサ素子を備えた検出装置に関している。本明細書における「物理量」とは、使用するセンサ素子で測定可能な物理量であって、力(トルク荷重を含む種々の力)、電流、電圧、光量、温度などを広く含むものとする。
従来より、磁歪センサ素子を備えた磁歪式荷重検出装置が開発されている。磁歪センサ素子は、荷重に応じて初透磁率が変化する磁歪材料を用い、磁歪材料の初透磁率の変化を検出用コイルなどのインピーダンス(インダクタンスおよび抵抗値)の変化として検出する素子である。磁歪材料としては、例えば鉄系、鉄クロム系、鉄ニッケル系、鉄コバルト系、純鉄、鉄珪素系、鉄アルミニウム系、パーマロイ系などの磁性材料、軟磁性材料、または超磁性材料などが好適に用いられる。
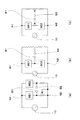
図1(a)は、従来の磁歪式荷重検出装置における典型的な検知回路を示す等価回路図である。この図に示されるブリッジ回路は、交流電圧が入力される第1および第2の入力点N1、N2と、不図示の差動増幅回路に接続される第1および第2の出力点S1、S2を有しており、第1および第2の入力点N1、N2に与えられる交流電圧は、交流電圧生成回路部10から供給される。
図1(a)のブリッジ回路では、磁歪センサ素子SE1、SE2が並列に接続されている。このようなブリッジ回路を「並列型ブリッジ回路」と称することとする。並列型ブリッジ回路を備えた荷重検出装置は、例えば特許文献1〜4に記載されている。
磁歪センサ素子の感度は温度変化の影響を受けて変化するため、温度補償を行なうことが必要になる。このような温度補償は、従来、サーミスタを用いた温度検出回路および感度変動補正回路を用いて行なわれている(例えば特許文献5)。
特許文献6は、交流信号検出コイルの直流抵抗を測定し、それに基づいて検出装置における検出特性の温度補償を行なう方法を開示している。この方法では、特別な温度検出素子が不要になるだけでなく、温度係数を有するコイルの温度を直接に測定できるという利点がある。
特開平5−60627号公報 特開平10−261128号公報 実開平5−45537号公報 特開2001−356059号公報 特開2001−356059号公報 特許第2776693号明細書
しかしながら、特許文献5に記載されている方法では、温度検出素子としてのサーミスタだけでなく温度検出や感度変動補正回路などが必要になるため、回路の構成が複雑化し、基板実装面積の増加や製造コストの上昇が問題となる。
また、特許文献6に記載されている方法では、直流抵抗を測定する手段が別途必要となるため、やはり回路構成が複雑化し、基板実装面積の増加や製造コストの上昇が問題となる。
本発明は、上記課題を解決するためになされたものであり、その目的は、温度検出素子やゲイン調整回路を特別に設けることなく、簡単な回路構成で増幅率の温度補償機能を発揮できる物理量検出装置を提供することにある。
本発明の物理量検出装置は、交流電圧を生成する交流電圧生成部と、前記交流電圧が入力される第1および第2の入力点、および差動増幅回路に接続される第1および第2の出力点を有するブリッジ回路とを備えた物理量検出装置であって、前記ブリッジ回路は、測定対象となる物理量に応じてインピーダンスが変化する第1のセンサ素子と、前記物理量に応じてインピーダンスが変化する第2のセンサ素子を含み、前記第1および第2のセンサ素子は、温度上昇に伴って感度が増加する正の温度特性を有しており、前記交流電圧生成部は、発振回路と、所定範囲内に振幅が制限された前記交流電圧を前記発振回路の出力信号に基づいて出力する振幅制限回路とを備えており、前記振幅制限回路は、温度上昇に伴って前記交流電圧の振幅を小さく変化させる負の温度特性を有しており、それによって前記第1および第2の出力点の間に生じる差動電圧の温度依存性が補償されている。
好ましい実施形態において、前記発振回路は、第1および第2のオペアンプを有し、前記第1のオペアンプからの出力が第2のオペアンプのマイナス入力端子に入力される正弦波発振回路であり、前記振幅制限回路は、前記第2のオペアンプから出力される信号を受け取る端子と、前記端子をVcc電位に接続するように直列に接続された抵抗器R1およびR2と、前記端子を接地電位に接続するように直列に接続された抵抗器R3およびR4と、前記抵抗器R1と抵抗器R2との接続部を接地電位に接続するように直列に接続された順方向ダイオードD1および抵抗器R5と、前記ダイオードD1および抵抗器R5の接続部を前記第2のオペアンプのマイナス入力端子に接続するダイオードD2と、前記抵抗器R3と抵抗器R4との接続部をVcc電位に接続するように直列に接続された順方向ダイオードD3および抵抗器R6と、前記ダイオードD3および抵抗器R6の接続部を前記第2のオペアンプのマイナス入力端子に接続するダイオードD4とを有しており、ダイオードD2またはダイオードD4は、前記端子における電位の増減に応じて交互に導通し、それによって前記端子における電位の振幅を制限している。
好ましい実施形態において、前記ダイオードD1およびD2はカソードどうしが接続された同種のダイオードから構成され、前記ダイオードD3およびD4はアノードどうしが接続された同種のダイオードから構成されており、前記ダイオードD1およびD3には動作中に電流が常に流れている。
好ましい実施形態において、前記抵抗器R5および抵抗器R6の大きさは、前記ブリッジ回路の第1および第2の出力点に生じる差動電圧の振幅の温度変化が0℃以上80℃以下の範囲において0.1%/℃以下になるように調節されている。
好ましい実施形態において、前記ブリッジ回路は、前記第1の入力点と前記第1の出力点とを電気的に接続する第1ブリッジアーム、前記第1の出力点と前記第2の入力点とを電気的に接続する第2ブリッジアーム、前記第1の入力点と前記第2の出力点とを電気的に接続する第3ブリッジアーム、および、前記第2の出力点と前記第2の入力点とを電気的に接続する第4ブリッジアームを有し、前記第1ブリッジアームは前記第1のセンサ素子を含み、かつ、前記第2ブリッジアームは前記第2のセンサ素子を含み、前記第1および第2ブリッジアームが有する合計のインピーダンスは、前記第3および第4のブリッジアームが有する合計のインピーダンスよりも小さく設定されている。
好ましい実施形態において、前記第1および第2のセンサ素子は、いずれも、荷重に応じてインピーダンスが変化する磁歪センサ素子であり、測定対象となる物理量は、前記第1および第2のセンサ素子のいずれか一方に加えられた荷重である。
好ましい実施形態において、前記第1のセンサ素子は、磁歪材料から形成された第1磁歪部材と、前記第1磁歪部材を取り囲む第1コイルを有する第1の磁歪センサ素子であり、前記第1コイルは、前記第1の入力点と前記第1の出力点とを電気的に接続しており、前記第2のセンサ素子は、磁歪材料から形成された第2磁歪部材と、前記第2磁歪部材を取り囲む第2コイルを有する第2の磁歪センサ素子であり、前記第2コイルは、前記第1の出力点と前記第2の入力点とを電気的に接続している。
好ましい実施形態において、前記第1および第2ブリッジアームの少なくとも一方は、平衡調節用可変抵抗を含んでいる。
好ましい実施形態において、前記ブリッジ回路は、前記第1のセンサ素子と前記第2のセンサ素子との間に直列的に接続された平衡調節用可変抵抗素子を有しており、前記第1の出力点は、前記平衡調節用可変抵抗素子に接続されている。
好ましい実施形態において、前記ブリッジ回路は、前記第3のブリッジアームと前記第4のブリッジアームとの間に直列的に接続された第2の平衡調節用可変抵抗素子を有しており、前記第2の出力点は、前記第2の平衡調節用可変抵抗素子に接続されている。
好ましい実施形態において、測定動作時において、前記第1の出力点と前記差動増幅回路との間、および、前記第2の出力点と前記差動増幅回路との間には電流が実質的に流れない。
好ましい実施形態において、前記交流電圧生成回路、前記ブリッジ回路および前記差動増幅回路は、いずれも同一の電子回路基板上に搭載されている。
本発明の乗り物は、上記いずれかの物理量検出装置と、前記物理量検出装置によって検出される物理量に応じて動作が制御されるエンジンとを備えている。
好ましい実施形態において、前記物理量検出装置によって検出される物理量は、操作者によって前記乗り物のハンドルに加えられた力に依存した量である。
本発明の物理量検出装置によれば、温度検出素子やゲイン調整回路を特別に設けることなく、簡単な回路構成でセンサ感度の温度補償機能を発揮できる。
図1(a)から(c)は、いずれも、本発明を適用することが可能な物理量検出装置の例を示す回路図である。
図1に示されるブリッジ回路は、いずれも、交流電圧が入力される第1および第2の入力点N1、N2と、不図示の差動増幅回路に接続される第1および第2の出力点S1、S2を有しており、第1および第2の入力点N1、N2に与えられる交流電圧は、交流電圧生成回路部10から供給される。
センサ素子SE1、SE2として磁歪センサを備えた荷重検出装置では、磁歪センサ素子SE1、SE2の感度が「正」の温度係数を示すため、第1および第2の入力点N1、N2に入力される交流電圧の振幅が一定であっても、第1および第2の出力点S1、S2の間における差動電圧(振幅)は温度上昇に伴って大きくなる。
しかし、本発明では、このような温度特性を補償するために、ブリッジ回路に入力する交流電圧の振幅が温度上昇に伴って自動的に低下する回路構成を採用する。より具体的には、交流電圧生成回路部10における振幅制限回路(図1において不図示)に「負」の温度係数を有する回路を採用するとともに、その温度係数を調節することにより、第1および第2の出力点S1、S2に生じる差動電圧の振幅が温度に依存して変化しないようにしている。
[実施形態1]
以下、本発明の物理量検出装置の好ましい実施形態として、磁歪式荷重検出装置を説明する。
図2は、本実施形態の荷重検出装置における主要部の回路構成を示している。この荷重検出装置は、交流電圧生成回路部10と、ブリッジ回路部20と、検出回路部30とを有している。
交流電圧生成回路部10は、基準直流電源回路16と、基準電圧を中心に正弦波を発生させる正弦波発振回路17と、入力インピーダンスの高いバッファアンプ18と、ブリッジ回路部20を流れる電流(励磁電流)の大きさを調節する電流制限固定抵抗器19とを有している。
ブリッジ回路部20は、平衡調整用可変抵抗器23を間に挟んで直列に接続された磁歪センサ素子21、22と、平衡調整用可変抵抗器26を間に挟んで直列に接続されたブリッジ固定抵抗器24、25を有している。このブリッジ回路部20は、図1(c)に示すブリッジ回路と基本的に同一の構成を有している。
検出回路部30は、ブリッジ回路部20の差動電圧を増幅する交流差動増幅回路31と、この出力信号中の直流成分をカットする直流阻止コンデンサ32と、このコンデンサ32を通過してきた交流信号を整流する全波整流回路33と、電圧を平滑化する低域通過フィルタ34と、ゲイン調整用可変抵抗器を備えた直流増幅回路35と、信号電圧出力端子36とを備えている。
次に、図3を参照して、ブリッジ回路部20の構成を詳しく説明する。
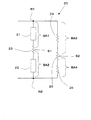
本実施形態のブリッジ回路部20は、交流電圧(交流電流)が供給される第1および第2の入力点N1、N2と、検出回路部30に接続される第1および第2の出力点S1、S2を有しており、第1および第2の入力点N1、N2に供給される交流電圧は、交流電圧生成回路部10から入力される。
このブリッジ回路部20は、第1の入力点N1と第1の出力点S1とを電気的に接続する第1ブリッジアームBA1、第1の出力点S1と第2の入力点N2とを電気的に接続する第2ブリッジアームBA2、第1の入力点N1と第2の出力点S2とを電気的に接続する第3ブリッジアームBA3、および、第2の出力点S2と第2の入力点N2とを電気的に接続する第4ブリッジアームBA4を有している。
第1ブリッジアームBA1は、測定対象となる物理量(荷重)に応じてインピーダンスが変化する第1の磁歪センサ素子21を含み、かつ、第2ブリッジアームBA2は、荷重に応じてインピーダンスが変化する第2の磁歪センサ素子22を含む。このように、図3に示すブリッジ回路では、2つのセンサ素子SE1、SE2が直列に接続されているため、このようなブリッジ回路を、「並列型ブリッジ回路」に対して、「直列型ブリッジ回路」と称することができる。
なお、磁歪センサ素子21、22は、いずれも、磁歪材料から形成された磁歪部材と、この磁歪部材を取り囲むコイルを有している。磁歪センサ素子21のコイルは、第1の入力点N1と第1の出力点S1とを電気的に接続し、磁歪センサ素子22のコイルは、第1の出力点S1と第2の入力点N2とを電気的に接続している。
本実施形態におけるブリッジ回路部20では、第1ブリッジアームBA1と第2ブリッジアームBA2との接続ノード(第1の出力点S1)は、平衡調整用可変抵抗器23の中に存在している。本実施形態で用いる平衡調整用可変抵抗器23は、図4に示すような構成を有しており、端子Aと端子Bとの間に存在する抵抗体40の抵抗値Rは固定値であるが、端子Cに接続された接触子42と抵抗体40との接続点(接触位置)を移動させることにより、端子Aと端子Cとの間の抵抗値を可変にすることができる。端子Aと端子Cとの間の抵抗値を増加させるとき、端子Bと端子Cとの間の抵抗値は低下することになる。接触子42と抵抗体40との間の接続点の位置により、抵抗体40を直列に接続された2つの抵抗部分に分けて考えることができる。これらの2つの抵抗部分の抵抗値を、それぞれ、RaおよびRbとすると、R=Ra+Rbの関係が成立する。
再び図3を参照する。
第1ブリッジアームBA1のインピーダンスは、磁歪センサ素子21のインピーダンスと、平衡調整用可変抵抗器23における抵抗成分Raとの和によって表される(配線抵抗は無視する。以下同様。)。一方、第2ブリッジアームBA2のインピーダンスは、磁歪センサ素子7のインピーダンスと、平衡調整用可変抵抗器23における抵抗成分Rbとの和によって表される。したがって、第1および第2ブリッジアームBA1、BA2の合計のインピーダンスは、磁歪センサ素子21、22の合計インピーダンスと、平衡調整用可変抵抗器23における抵抗値Rとの和によって表される。抵抗値Rは、磁歪センサ素子21のインピーダンスと磁歪センサ素子22のインピーダンスの差程度の大きさを有していればよく、各磁歪センサ素子21、22のインピーダンスに比べて充分に小さな値に設定することが可能である。本実施形態で使用する各磁歪センサ素子21、22のインピーダンスは、50〜100Ωの範囲にあるが、2つの磁歪センサ素子21、22の間にあるインピーダンスの差異は5〜10Ω程度であるため、抵抗値Rは例えば5〜10Ωの範囲の大きさを有するものが用いられ得る。
一方、ブリッジ回路部20における第3ブリッジアームBA3は固定抵抗器24を含み、第4ブリッジアームBA4は固定抵抗器25を含んでいる。そして、第3ブリッジアームBA3と第4ブリッジアームBA4との接続ノード(第2の出力点S2)は、平衡調整用可変抵抗器26の中に存在している。平衡調整用可変抵抗器26の構造は、平衡調整用可変抵抗器23の構造と同様である。
本実施形態では、上述のように、平衡調節可変抵抗器23、26における端子C(図4参照)を図2に示す検出回路部30に接続している。このため、交流差動増幅回路31の入力インピーダンスを高くすることにより、ブリッジ回路部20の出力点と検出回路部30の信号端子との間に電流を流さない構成を実現できる。このことによる効果は、後に説明する。
次に、図5〜図9を参照しながら、交流電圧生成回路部10の正弦波発振回路17の構成を説明する。
まず、図5を参照する。図5は、本実施形態における正弦波発振回路17を示す図である。この正弦波発振回路17は、図6に示す発振回路と、この発振回路の出力する正弦波の振幅を所定範囲内に制限する振幅制限回路とを有している。
発振回路は、2つのオペアンプOP1、OP2が図6に示すように接続された回路構成を有しており、クワドラチャ型の正弦波発振回路として機能する。第2のオペアンプOP2の出力信号Voは、抵抗Rを介して第1のオペアンプOP1のプラス入力端子に入力される。第1のオペアンプOP1の出力信号Vo’は、図2に示すバッファアンプ18に出力されるとともに、抵抗Rを介して第2のオペアンプOP2のマイナス入力端子に入力される。信号Voおよび信号Vo’は、相互に振幅が等しく、位相のシフトした関係にある正弦波波形を有している。
本実施形態では、このような発振回路に対して、図5に示す4つのダイオードD1〜D4を含む振幅制限回路を付加している。以下、図7を参照しながら振幅制限回路の構成および動作を説明する。
図7(a)は、第2のオペアンプOP2および振幅制限回路を示す回路図であり、図7(b)は、電圧V1、V2、およびVoの波形図である。
図7(a)に示す振幅制限回路は、第2のオペアンプOP2から出力される信号を受け取る端子70と、端子70をVcc電位に接続するように直列に接続された抵抗器R1およびR2と、端子70を接地電位に接続するように直列に接続された抵抗器R3およびR4とを有している。また、この回路は、抵抗器R1と抵抗器R2との接続部71を接地電位に接続するように直列に接続された順方向ダイオードD1および抵抗器R5と、ダイオードD1および抵抗器R5の接続部72を第2オペアンプOP2のマイナス入力端子に接続するダイオードD2と、抵抗器R3と抵抗器R4との接続部73をVcc電位に接続するように直列に接続された順方向ダイオードD3および抵抗器R6と、ダイオードD3および抵抗器R6の接続部74を第2オペアンプOP2のマイナス入力端子に接続するダイオードD4とを有している。
ダイオードD2またはダイオードD4は、後述するように、端子70における電圧Voの増減に応じて交互に導通し、それによって端子70における電圧変動の振幅を制限している。また、ダイオードD1およびD2は、カソードどうしが接続された同種のダイオードから構成され、ダイオードD3およびD4は、アノードどうしが接続された同種のダイオードから構成されている。動作中、ダイオードD1およびD3には常に電流が流れている。
上記の回路において、ダイオードD1はダイオードD2の順方向電圧を補償し、ダイオードD3はダイオードD4の順方向電圧を補償する機能を果たすために挿入されている。また、抵抗器R5および抵抗器R6は、発振振幅の温度係数を調整するための固定抵抗器である。
接続部71における電圧V1は負側ピーク電圧VPNを制御し、接続部73における電圧V2は正側ピーク電圧VPPを制御する。図7(b)からわかるように、電圧Voの振幅は、負側ビーク分圧VPNと正側ピーク電圧VPPとによって挟まれた範囲内に制限される。
ここで、図7(a)に示す回路の部品定数を、以下の式(1)に示す関係を満足するように設定する。
Figure 0004657806
ここで、R1〜R6は、それぞれ、抵抗器R1〜R6の抵抗値を示している。
このとき、正のピーク電圧VPPおよび負のピーク電圧VPNは、それぞれ、以下の式(2)および式(3)で表される。
Figure 0004657806
ここで、Vf1はダイオードD1の順方向電圧、Vf2はダイオードD2の順方向電圧、Vf3はダイオードD3の順方向電圧、Vf4はダイオードD4の順方向電圧である。
発振回路の第1のオペアンプOP1から抵抗器Rを介して第2のオペアンプOP2のマイナス入力端子に正弦波(信号Vo’)が入力されると、図7(a)に示すコンデンサCの両端電圧が変化する。このとき、第2のオペアンプOP2は、マイナス入力端子の電圧がプラス入力端子の電圧と等しくなるように自動的に出力電圧Voの大きさを調節する。電圧Voの波形は、第2のオペアンプOP2のマイナス入力端子に入力される電圧の波形と同様に正弦波となるが、2つの正弦波の間に位相のずれが発生している。
本実施形態では、第2のオペアンプOP2のプラス入力端子における電圧はVcc/2に設定されているため、第2のオペアンプOP2はマイナス入力端子の電圧がVcc/2に等しくなるように出力電圧Voの大きさを調節することになる。その結果、抵抗器R1および抵抗器R2によって分圧された電圧V1、または、抵抗器R3および抵抗器R4によって分圧された電圧V2がVcc/2に近づくことになる。すると、ダイオードD2またはダイオードD4が導通するため、図7(a)に示すコンデンサCに流れる電流の方向が逆転し、コンデンサCの両端電圧が変化する。この影響が再び電圧Voに反映するため、電圧Voの発振振幅、ひいてはブリッジ回路部に入力される交流電圧の振幅が制限されることになる。
図8は、一般的なダイオードの順方向電圧(順電圧)VFと順方向電流(順電流)IFの関係を示すグラフである。図8の曲線aは、動作温度が100℃のときの順方向電流−電圧特性、曲線bは、動作温度が25℃のときの順方向電流−電圧特性、曲線cは、動作温度が−25℃のときの順方向電流−電圧特性を示している。
図8から明らかなように、順方向電流IFが一定であっても、温度が高くなるほど順方向電圧VFは小さくなる。また、順方向電流IFが小さいほど、温度変化に対するVFの変化も大きい。
ダイオードD1およびダイオードD3は、オペアンプの動作に関係なく常に導通している。ダイオードD1およびダイオードD3の順方向電流は、ダイオードD2およびダイオードD4に流れる電流よりも多くなるように、R5とR6の値を設定している。この結果、ダイオードD1の順方向電圧Vf1は、ダイオードD2の順方向電圧Vf2より温度変化の影響が少ない。同様に、ダイオードD3の順方向電圧Vf3はダイオードD4の順方向電圧Vf4よりも温度変化の影響が少ない。
温度変化に応じて(Vf3−Vf4)および(Vf1−Vf2)が変化すると、式(2)および(3)が示すように、正側ピーク電圧VPPおよび負側ピーク電圧VPNも、それぞれ、変化することになる。この変化の大きさは、温度が高くなると小さくなり、このことは、出力信号Voの振幅が「負」の温度係数を持つことを意味している。
なお、ダイオードD1およびダイオードD3を流れる順方向電流がダイオードD2およびダイオードD4を流れる順方向電流よりも大きくなるほど、温度係数は大きくなる。抵抗値R5の値を変化させると、ダイオードD1およびダイオードD2の各々を流れる電流の比率を調節することができる。同様に、抵抗値R6の値を変化させると、ダイオードD3およびダイオードD4の各々を流れる電流の比率を調節することができる。したがって、抵抗値R5および抵抗値R6の値を適切な大きさに調節することにより、出力信号Voにおける振幅の負の温度係数を所望の大きさに設定することが可能である。
本実施形態では、上記の現象を利用し、発振振幅が持つ負の温度係数と磁歪センサ素子の持つ正の温度係数の大きさとを等しく設定することにより、それぞれが持つ温度特性を相殺する(正負の温度係数の和を略ゼロにする)。その結果、特別な温度検出素子やゲイン調整回路を新に追加することなく、荷重検出出力の温度補償を自動的に行なうことが可能になる。
図9(a)から(c)は、それぞれ、本実施形態におけるセンサ感度、発振電圧、および差動電圧の温度特性を模式的に示すグラフである。
図9(a)に示すように、センサ感度は、温度の増加に伴って増加している。一方、交流電圧生成回路部10からバッファアンプ18を介してブリッジ回路に入力される交流電圧(正弦波信号)の振幅は、温度の増加に伴って減少している。
本実施形態では、振幅制限回路中の抵抗値R5および抵抗値R6の値を適切な大きさに調節することにより、交流信号(励磁電流)の振幅が温度の増加に伴って変化する割合(図9(b)のグラフにおける勾配)の絶対値を、センサ感度が温度の増加に伴って変化する割合の絶対値に略等しく設定している。
このため、正負の温度依存性(温度特性)が互いに相殺され、図9(c)に示すように温度依存性をほとんど有しない差動電圧(温度補償後の出力電圧)を得ることが可能になる。
(磁歪センサ素子)
次に、図10および図11を参照しながら、本実施形態の荷重検出装置で用いる磁歪センサ素子21、22の配置例を説明する。本実施形態の荷重検出装置は、荷重測定が必要となる種々の機器に用いられ得るが、ここでは、乗り物の操舵軸に取り付けられ、トルクを検出するために用いられる例について説明する。
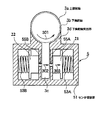
図10は、操舵軸に取り付けられた荷重センサユニット5を示す斜視図であり、図11は、荷重センサユニット5における操舵軸を横切る断面を示す図である。図10に示す荷重センサユニット5は、上操舵軸3aと下操舵軸3bとを連結する部分に設けられている。下操舵軸3bは、その上端部に位置する上操舵軸3aとの連結部にセンサ収容部51を有し、このセンサ収容部51内には、上操舵軸3aの下端部の外周部の一部から突出している押圧部3cが突入している。
押圧部3cは、上操舵軸3aの外周部からセンサ収容部51内に突出している。センサ収容部51は、押圧部3cを境にして左右の2つの部分に分割され、右側の部分には磁歪センサ素子21が収容され、また左側の部分には磁歪センサ素子22が収容されている。
磁歪センサ素子21は、その底部とセンサ収容部51の一方の側壁との間に設けられたばね53Aによって磁歪センサ素子21の底部が押圧部3cに向かう方向に押圧され、これにより磁歪センサ素子21の底部と反対側に突出して設けられた被押圧部55Aが押圧部3cに当接して押圧するようになっている。
磁歪センサ素子22も同様に、この磁歪センサ素子22の底部とセンサ収容部51の他方の壁との間に設けられたばね53Bによって磁歪センサ素子22の底部が押圧部3cに向かう方向に押圧され、これにより、磁歪センサ素子22の底部と反対側に突出して設けられた被押圧部55Bが押圧部3cに当接して押圧するようになっている。
磁歪センサ素子21、22は、磁気変化を検知する磁気コイルを有し、各磁歪センサに対応する被押圧部55A、55Bとともに逆磁歪効果を利用した磁歪センサを構成している。被押圧部55A、55Bが押圧部3cによって押圧されて歪むことにより、この歪みに応じて生じる被押圧部55A、55Bの磁気変化、具体的には透磁率または磁化特性の変化を磁歪センサ素子21、22の磁気コイルのインピーダンスの変化として検知することができる。
荷重センサユニット5を用いて操舵軸のトルクを検出する場合、ハンドルを例えば左方向に操作すると、ハンドルに連結されている上操舵軸3aは、矢印301で示すように回転する。このように上操舵軸3aが回転すると、その押圧部3cは上操舵軸3aとともに矢印302に示すように回動し、この上操舵軸3aの回転力に応じて被押圧部55Aおよび磁歪センサ素子21を矢印303で示すようにばね53Aに抗して押圧する。
このように上操舵軸3aの回転力により押圧部3cを介して被押圧部55Aが押圧されると、被押圧部55Aは上操舵軸3aの回転力に応じて歪むことになり、この歪みに応じて被押圧部55Aに磁気変化が生じる。この磁気変化は磁歪センサ素子21を構成する磁気コイルで上操舵軸3aの回転トルクとして検知されることになる。
ハンドルを反対の右方向に操作した場合には、磁歪センサ素子21、被押圧部55A、ばね53Aの代わりに磁歪センサ素子22、被押圧部55B、ばね53Bがそれぞれ同様の作用を行うものであり、単に回転方向や押圧方向が異なるのみであるので、その説明は省略する。
ばね53Aに対して組立時に一定の荷重、例えばFニュートン(N)を予め印加しておくと、押圧部3cにより被押圧部55Aと磁歪センサ素子21が押圧される場合に、この押圧荷重がFニュートンを超えない限りにおいては、被押圧部55Aと磁歪センサ素子21は動かないが、Fニュートンを超えると、被押圧部55Aと磁歪センサ素子21は右方向に移動するため、被押圧部55Aと磁歪センサ素子21にはFニュートン以上の押圧荷重がかからないという過荷重防止機能を実現するようになっている。
荷重検出装置における磁歪センサ素子に対する荷重印加方法は、上述した例に限定されず、種々の印加方法に適用可能である。ただし、本発明の好ましい実施形態においては、一対の磁歪センサ素子のいずれか一方のみに荷重を印加し、そのとき荷重が印加されていない他方の磁歪センサ素子を測定のレファランスとして利用している。このため、本実施形態の荷重検出装置による場合、磁歪センサ素子のいずれか一方に測定対象の荷重を印加する必要がある。このことは、本発明の物理量測定装置で所定の物理量を測定する場合のすべてに成立することである。
なお、図10および図11では、アンプや抵抗器などの回路要素を集積した電子回路基板は図示していないが、これの電子回路基板は、磁歪センサ素子の近傍に配置されていても良いし、磁歪センサ素子から離れた位置において他の制御回路部と一体化されていても良い。
(荷重検出動作)
以下、図2を参照しながら、本実施形態の荷重検出装置における測定動作の詳細を説明する。
まず、基準直流電源回路16は、5Vの電源電圧(不図示)に基づいて2.5Vの基準直流電圧を出力する。この基準直流電圧は正弦波発振回路17に入力される。正弦波発振回路17は、この基準直流電圧を中心に振動する正弦波の発振信号を出力する。正弦波発振信号の周波数は例えば1kHzに設定され、振幅Vpp(ピークtoピーク)は例えば2Vに調節される。
この発振信号は、ハイインピーダンスのバッファアンプ18および電流制限固定抵抗器19を介してブリッジ回路部20に供給される。
磁歪センサ素子21、22の一方に荷重が加えられると、磁歪効果により、荷重の加えられた磁歪センサ素子21または磁歪センサ素子22における磁歪材料の初透磁率が変化する。その結果、その磁歪センサ素子21または磁歪センサ素子22のインピーダンスが初期値から変化するため、第1ブリッジアームと第2ブリッジアームとの間でインピーダンスのバランスが崩れる。
上記のようにしてインピーダンスのバランスが崩れると、ブリッジ回路部20の第1の出力点S1と第2の出力点S2との間で差動電圧が発生する。この差動電圧は、検出回路部30における交流差動増幅回路31で増幅される。交流差動増幅回路31から出力される信号の交流成分は、直流阻止コンデンサ32を通過して全波整流回路33に入力される。
全波整流回路33は、整流用ダイオードなどから構成されており、順方向電圧以下では整流動作が行えず、不感帯となる。このような事態を避け、全波整流回路33で適切な整流動作を行なわせるためには、交流差動増幅回路31のゲインを可能な限り高い値に設定しておくことが好ましい。本実施形態では、磁歪センサ素子21、22の一方に定格の最大荷重が印加された場合においても交流差動増幅回路31の出力が飽和しない最大レベルに交流差動増幅回路31のゲインを調節している。
本実施形態では、全波整流回路33における検出感度を向上させるため、全波整流を行なった後、信号振幅を2倍に増幅している。増幅された信号は、低域通過フィルタ34に入力される、励磁電流の周波数(発振周波数)に等しい周波数を有する交流成分を十分に除去するため、低域通過フィルタ34のカットオフ周波数を発振周波数の1/10以下に設定している。
低域通過フィルタ34の出力は、直流増幅回路35で増幅された後、信号電圧出力端子36から出力される。信号電圧出力端子36上の信号電圧は、磁歪センサ素子21または磁歪センサ素子22の一方に印加された荷重に対応した大きさを有している。
(初期調整)
荷重を高い精度を測定するためには、初期調整を行なう必要がある。本実施形態では、2種類の初期調整を行なっている。第1の初期調整は、磁歪センサ素子21、22に荷重を印加しない状態で信号電圧出力端子36から出力される信号電圧をゼロに設定する「ゼロ点調整」である。第2の初期調整は、磁歪センサ素子21、22の一方に最大荷重を印加した状態で信号電圧出力端子36から出力される信号電圧を所定の要求値に設定する「感度調整」である。
本実施形態では、交流差動増幅回路31から出力される交流出力を測定しながら、この交流出力の振幅値が最小となるように平衡調整用可変抵抗器23および26を調節する(ゼロ点調整)。次に、直流増幅回路35の直流出力を測定しながら、磁歪センサ素子21または磁歪センサ素子22に400N(ニュートン)の荷重を印加する。この荷重が印加された状態で直流増幅回路35から出力される直流電圧が例えば3.5Vに等しくなるように、直流増幅回路35のゲインを調整する(感度調整)。
本実施形態では、並列型のブリッジ回路を用いる代わりに、直列型のブリッジ回路を採用しているため、磁歪センサ素子21、22が設けられている第1および第2ブリッジアームに流れる電流を、第3および第4ブリッジアームに流れる電流よりも大きくすることができる。このため、2つの磁歪センサ素子21、22の間に初透磁率の差異などに起因する初期特性のばらつきが存在していたとしても、充分に大きな電流を磁歪センサ素子21、22に流すことができ、磁歪センサ素子21、22の出力特性の差異が検出精度を低下させないようにすることが可能である。
なお、交流差動増幅回路31の検出感度を向上させるためには、交流差動増幅回路31に入力される信号の差動振幅レンジを広げることが重要である。絶対最大定格の荷重が印加されたときに差動出力電圧の振幅が最大となるためには、ブリッジ回路における第1ブリッジアームのインピーダンスを第2ブリッジアームのインピーダンスと略等しく設定する必要がある。第1ブリッジアームと第2ブリッジアームとの間でインピーダンスと略等しく設定すると、差動振幅レンジの中央付近を基準電圧付近に設定することができるため、交流差動増幅回路31のゲインを向上させることができる。

本実施形態で用いる磁歪センサ素子21、22のインピーダンスは相互に略等しいため、並列型のブリッジ回路を採用した従来例に比べ、第1ブリッジアームのインピーダンスを第2ブリッジアームのインピーダンスと略等しく設定することが容易である。これは、磁歪センサ素子21、22を直列に接続することによる利点の1つである。
また、磁歪センサ素子21のインピーダンスと磁歪センサ素子22のインピーダンスが略等しいと、平衡調整用可変抵抗器23に要求される抵抗変化の範囲を、各磁歪センサ素子21、22のインピーダンスに比べて格段に小さくすることができる。このことは、第1および第2ブリッジアームの全体のインピーダンスを低減することに寄与するとともに、平衡調整用可変抵抗器23が有する温度特性の影響を低減することにも役立つ。通常、平衡調整用可変抵抗器23の抵抗は比較的大きな温度依存性を有しているため、ゼロ点調整を行なった後、平衡調整用可変抵抗器23の温度が変動すると、それに応じてインピーダンスバランスが崩れやすくなる。しかし、本実施形態によれば、平衡調整用可変抵抗器23の抵抗値をセンサインピーダンスに比べて充分小さい値に設定できるため、平衡調整用可変抵抗器の抵抗値温度特性に起因する影響も及びにくい。
(平衡調整)
以下、本実施形態における平衡調整の方法を説明する。なお、「平衡調整」とは、磁歪センサ素子21、22のいずれにも荷重を印加していない状態(無荷重状態)において、ブリッジ回路部20から出力される差動電圧(出力点S1、S2の間の電圧)をゼロにすることである。
まず、無荷重状態で平衡調整用可変抵抗器23、26のいずれか一方を調節し、交流差動増幅回路31の出力振幅を最小にする。次に、無荷重状態で平衡調整用可変抵抗器23、26の他方を調節して、交流差動増幅回路31の出力振幅を最小にする。このような調節作業を、2つの平衡調整用可変抵抗器23、26について交互に実行することにより、原理的には残差電圧を完全にゼロに低減すること(完全平衡)が可能である。
ゼロ点調整が不完全なために残差電圧がゼロに調節されていないと、磁歪センサ素子21、22の一方に荷重が印加されたとき、その出力信号が一時的に低下する。その結果、2つ磁歪センサ素子間に出力特性差が生じることになる。しかし、本実施形態では、このような現象を防止することができる。
図2に示す回路構成によれば、完全平衡調整が実現し、残差電圧をゼロにすることが可能になる。残差電圧がゼロになるということは、無荷重時の出力電圧レベルがゼロになることを意味している。
平衡調整回路の違いが残差電圧にどの程度影響を与えるかを調べた。不完全平衡調整回路の場合、その残差電圧レベルとばらつきが大きいのに対して、完全平衡調整回路によるデータから、測定ダイナミックレンジの拡大に効果があることが分かった。
前述のようにゼロ点の安定度は、センサの左右ばらつきや微小荷重の検出精度への影響が大きい。そのためこのゼロ点は極力安定化させる必要がある。
図2に示す回路を構成する配線、抵抗器、アンプ、コンデンサなどの回路構成要素は、1つの電子回路基板上に搭載されることが好ましい。電子回路基板は、調整後に樹脂注型によって封止されることが好ましい。このようにして電子回路基板の表面を樹脂で覆うことにより、平衡調整用可変抵抗器23、26の可動部が動くことは無い。ただし、この平衡調整用可変抵抗器23、26の接触子42(図4)は完全に固定されるわけではないため、図4に示す抵抗体40と接触子42との接触部の抵抗値(接触抵抗値)は不安定であり、経時変化を起こしやすい。
従来の並列型のブリッジ回路において可変抵抗器を用いる例では、接触子に電流が流れるような構成が採用されている。そのような回路では、接触抵抗値の変化が図4(b)に示す端子A−B間の抵抗値を変化させるため、ブリッジ回路の平衡点を変化させる原因となる。
しかしながら、本実施形態のブリッジ回路部20では、交流差動増幅回路31の入力インピーダンスが高く設定されているため、平衡調整用可変抵抗器23、26の接触子には電流がほとんど流れない。したがって、平衡調整用可変抵抗器23、26の接触子に存在する接触抵抗値が経年的に変化するなどに理由によって変動したとしても、検出電圧に影響を与えることはなく、測定の信頼性が向上する。
なお、本実施形態で採用している直列型ブリッジ回路においても、可変抵抗器をブリッジアームの少なくとも一方(好ましくは両方)に挿入しても、平衡調整は可能である。しかし、この場合は、各可変抵抗器における接触子に電流が流れるため、接触抵抗の変動による信頼性の低下が生じえる。ただし、このような場合でも、接触抵抗の安定性を充分に向上させた可変抵抗器を用いれば、ゼロ点安定性の低下を避けることは可能である。
[実施形態2]
以下、実施形態1の荷重検出装置を備えた水上乗り物の実施形態を説明する。ここでは、水上乗り物の本実施形態として、水ジェット推進艇を説明する。水ジェット推進艇は、エンジンで駆動されるジェット推進機で加圧された水をノズルから噴射することにより、その反動で推進することができる。このような乗り物に荷重検出装置などの物理量検出装置を用いる場合、海上という厳しい環境で使用されるため、耐久性や長期信頼性が必要となり、また、使用時の温度変化が著しいことも多いため、本発明の物理量検出装置が用いられて有利な効果を発揮することができる。
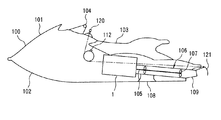
図12は、本実施形態の水ジェット推進艇100の概略構成を示している。水ジェット推進艇の艇体100は、下部のハル部材101と上部のデッキ部材102とから構成され、デッキ部材102上に跨座式シート103が設けられている。このシート103の前方に設けられているのが操舵用のハンドル104である。
艇体内には、駆動源であるエンジン1が配設され、エンジン1の出力軸105にはジェット推進機106のインペラが107接続されている。従って、エンジン1でジェット推進機106のインペラ107が回転駆動されると、艇底の水吸引口108から水が吸引され、ジェット推進機106内で加圧・加速された水はノズル109から後方に噴射され、その反動で自艇が前進する。また、ハンドル104を操舵すると、ノズル109の後方のディフレクタと呼ばれる舵取り装置が揺動して、自艇を左右に旋回することができる。つまり、ハンドル104を操舵すると噴射される水の向きが変わり、これにより自艇を旋回させることができるようになっている。なお、自艇を後進させる場合には、リバースレバー120を操作して、ノズル109後方のリバースゲート121を昇降し、ノズル109から噴射される水の向きを自艇前方に変換することにより可能となる。なお、図中の符号112は、リバースレバー120操作により自艇が後進していることを検出するリバーススイッチである。
図13は、ハンドル104の構成を示している。ハンドル104は、操舵軸113の回りに回転可能であり、ハンドル104を左右に操舵することができる。ハンドル104の右グリップの近傍には、操艇者の加減速意思に合わせて操作されるスロットルレバー110が設けられている。このスロットルレバー110は、解放時、グリップから離れており、加速する場合には、操艇者がグリップ側に近づけるようにしてスロットルレバー110を握り込む。スロットルレバー110を戻すということは、スロットルレバー110を解放することである。
操舵軸113には、ハンドル104への操舵力、具体的には操舵トルクを検出するための操舵トルクセンサ111が設けられている。この操舵トルクセンサ111は、実施形態1の磁歪式荷重検出装置と同様の構成を有しており、ハンドル104が所定操舵角以上操舵されている状態で、ハンドル104に係る操舵トルクを検出するロードセルとして機能する。なお、操舵トルクセンサ111の構成は、図10および図11に示す荷重センサユニットの具体的構成に限定されず、磁歪センサ素子の配置や機械的な接続関係は、多様な態様で実現することができる。スロットルレバー110には、操艇者によるスロットルレバー110の操作量、即ちスロットル開度を検出するスロットル開度センサ114が設けられている。
図14は、水ジェット推進艇100のエンジン及びその制御装置の概略を示している。本実施形態のエンジン201は、比較的小排気量のストロークエンジン201であり、シリンダボディ202、クランクシャフト203、ピストン204、燃焼室205、吸気管206、吸気バルブ207、排気管208、排気バルブ209、点火プラグ210、点火コイル211を備えている。また、吸気管206内には、スロットルレバー110の開度に応じて開閉されるスロットルバルブ212が設けられ、このスロットルバルブ212の下流側の吸気管206に、燃料噴射装置としてのインジェクタ213が設けられている。このインジェクタ213は、燃料タンク219内に配設されているフィルタ218、燃料ポンプ217、圧力制御バルブ216に接続されている。
吸気管206のスロットルバルブ212の近傍には、スロットルバルブ212をバイパスするバイパス路206aが設けられ、このバイパス路206aにバイパス路の開度を調整するバイパスバルブ214(減速時エンジン出力制御手段)が設けられている。バイパスバルブ214は、アイドルバルブのように、スロットルバルブ212の開度とは個別にエンジン201側への吸気流量を調整してエンジンの出力、この場合はエンジントルクを制御する。なお、バイパス路206aの開度、つまりエンジントルクは、例えば電磁デューティバルブのように、バイパスバルブ214を駆動するためのアクチュエータ223への電流値、またはデューティ比を制御することにより制御可能である。
エンジン201の運転状態並びにバイパスバルブ214のアクチュエータ223の駆動状態は、エンジンコントロールユニット215によって制御され、エンジンコントロールユニット215は、マイクロコンピュータ等の演算処理装置を備えている。エンジンコントロールユニット215の制御入力、つまりエンジン201の運転状態を検出する手段として、クランクシャフト203の回転角度、つまり位相を検出したり、クランクシャフト203自身の回転速度を検出したりするためのクランク角度センサ220、シリンダボディ202の温度又は冷却水温度、即ちエンジン本体の温度を検出する冷却水温度センサ221、排気管208内の空燃比を検出する排気空燃比センサ222、吸気管206内の吸気圧力を検出するための吸気圧力センサ224、吸気管206内の温度、即ち吸気温度を検出する吸気温度センサ225が設けられている。
操舵用ハンドル104に設けられた操舵トルクセンサ111(磁歪式荷重検出装置)の出力信号やスロットルレバー110に設けられたスロットル開度センサ114(スロットル開度センサ)の出力信号もエンジントルク制御に用いられる。エンジンコントロールユニット215は、これらのセンサの検出信号を入力し、燃料ポンプ217、圧力制御バルブ216、インジェクタ213、点火コイル211、およびアクチュエータ223に制御信号を出力する。
本実施形態によれば、温度検出素子やゲイン調整回路を特別に設けることなく、温度補償機能が発揮され、しかも、完全平衡調整がなされた荷重検出装置を用いて操舵トルクを検出するため、温度変化(例えば0〜80℃)の大きな環境下でも、測定精度が高く、また信頼性も向上している。本実施形態では、乗り物として水ジェット推進艇の実施形態を説明したが、本発明の適用範囲は、このような場合に限定されない。
なお、上記の実施形態で使用しているセンサ素子は、磁歪センサ素子であったが、本発明におけるセンサ素子は、これに限定されるものではなく、例えば磁気変化の変わりに静電容量の変化、圧電効果、電気抵抗の変化を利用するセンサ素子であってもよい。静電容量の変化を利用するセンサの場合には、被押圧部が静電容量の電極で構成され、所定の静電容量変化検出手段が、操舵軸の回転力によって電極が押圧されたことによる静電容量の変化を、被押圧部の変化として検出することになる。また、圧電効果を利用するセンサの場合には、被押圧部が圧電素子で構成され、所定の圧電変化検出手段が、操舵軸の回転力によって圧電素子が押圧されたことによる圧電素子の電気的変化を、被押圧部の変化として検出することになる。更に、電気抵抗の変化を利用するセンサの場合には、被押圧部が抵抗手段で構成され、所定の抵抗変化検出手段が、操舵軸の回転力によって抵抗手段が押圧されたことによる抵抗手段の電気抵抗の変化を、被押圧部の変化として検出することになる。
なお、各種のセンサ素子の中でも、本発明は、磁歪式センサ素子を使用する場合に特に顕著な効果を発揮することができる。これは、磁歪センサ素子を使用する場合において、前述したように正の温度係数を示す出力が得られるため,負の温度係数を示す振幅制限回路と組み合わせてブリッジ回路の差動電圧の温度依存性を小さくすることが可能になるからである。したがって、このような問題を有する磁歪センサ素子を用いて正確な荷重測定を行う上で、本発明は顕著な効果を発揮することができる。ただし、磁歪センサ素子と同様に正の温度係数を示すセンサ素子を用いる場合、同様の効果を得ることが可能である。
本発明の物理量検出装置は、陸上または海上で使用される各種の乗り物における荷重検出に好適に用いられるため、産業上の利用可能性が高い。
(a)は、1対のセンサ素子が並列に接続されたブリッジ回路を示す図であり、(b)は、1対のセンサ素子が直列に接続されたブリッジ回路を示す図であり、(c)は、一対のセンサ素子が直列に接続され、さらに2つの出力点に可変抵抗器が設けられたブリッジ回路を示す図である。 本発明の物理量検出装置の実施形態1における回路構成を示す回路図である。 実施形態1におけるブリッジ回路部20の構成を詳しく示す回路図である。 (a)は可変抵抗器を示し、(b)は可変抵抗器の具体的構成例を示す図である。 実施形態1における正弦波発振回路17を示す回路図である。 正弦波発振回路17の発振回路を示す回路図である。 (a)は、第2のオペアンプおよび振幅制限回路を示す回路図であり、(b)は、電圧V1、V2、およびVoの波形図である。 一般的なダイオードの順方向電圧VFと順方向電流IFとの関係を示すグラフである。 (a)から(c)は、それぞれ、実施形態1におけるセンサ感度、発振電圧、および差動電圧の温度特性を模式的に示すグラフである。グラフの横軸は温度、縦軸は相対値を示している。 操舵軸に取り付けた荷重センサ装置(荷重センサユニット)を示す斜視図である。 図10の荷重センサユニットの構成を示す断面図である。 本発明の物理量検出装置を備えた乗り物の実施形態である水ジェット推進艇100の概略構成を示す図である。 ハンドル104の構成を示す図である。 水ジェット推進艇100のエンジン及びその制御装置の概略を示す図である。
符号の説明
BA1 第1ブリッジアーム
BA2 第2ブリッジアーム
BA3 第3ブリッジアーム
BA4 第4ブリッジアーム
N1 第1の入力点
N2 第2の入力点
S1 第1の出力点
S2 第2の出力点
OP1 正弦波発振回路の第1のオペアンプ
OP2 正弦波発振回路の第2のオペアンプ
10 交流電圧生成回路部
20 ブリッジ回路部
30 検出回路部
16 基準直流電源回路
17 正弦波発振回路
18 バッファアンプ
19 電流制限固定抵抗器
21、22 磁歪センサ素子
23 平衡調整用可変抵抗器
24、25 ブリッジ固定抵抗器
26 平衡調整用可変抵抗器
31 交流差動増幅回路
32 直流阻止コンデンサ
33 全波整流回路
34 低域通過フィルタ
35 直流増幅回路
36 信号電圧出力端子
70 振幅制限回路の端子
71〜74 振幅制限回路の接続部
100 水ジェット推進艇
101 ハル部材
102 デッキ部材
103 跨座式シート
104 操舵用のハンドル
105 エンジン1の出力軸
106 ジェット推進機
107 インペラ
108 水吸引口
109 ノズル
110 スロットルレバー
111 操舵トルクセンサ
112 リバーススイッチ
113 操舵軸
114 スロットル開度センサ
120 リバースレバー
121 リバースゲート
201 エンジン
202 シリンダボディ
203 クランクシャフト
204 ピストン
205 燃焼室
206 吸気管
206a バイパス路
207 吸気バルブ
208 排気管
209 排気バルブ
210 点火プラグ
211 点火コイル
212 スロットルバルブ
213 インジェクタ
214 バイパスバルブ
215 エンジンコントロールユニット
216 圧力制御バルブ
217 燃料ポンプ
218 フィルタ
219 燃料タンク
220 クランク角度センサ
221 冷却水温度センサ
222 排気空燃比センサ
223 アクチュエータ
224 吸気圧力センサ
225 吸気温度センサ

Claims (12)

  1. 交流電圧を生成する交流電圧生成部と、
    前記交流電圧が入力される第1および第2の入力点、および差動増幅回路に接続される第1および第2の出力点を有するブリッジ回路と、
    を備えた物理量検出装置であって、
    前記ブリッジ回路は、測定対象となる物理量に応じてインピーダンスが変化する第1のセンサ素子と、前記物理量に応じてインピーダンスが変化する第2のセンサ素子を含み、前記第1および第2のセンサ素子は、温度上昇に伴って感度が増加する正の温度特性を有しており、
    前記交流電圧生成部は、発振回路と、所定範囲内に振幅が制限された前記交流電圧を前記発振回路の出力信号に基づいて出力する振幅制限回路と、
    を備えており、
    前記振幅制限回路は、温度上昇に伴って前記交流電圧の振幅を小さく変化させる負の温度特性を有しており、それによって前記第1および第2の出力点の間に生じる差動電圧の温度依存性が補償されており、
    前記ブリッジ回路は、
    前記第1の入力点と前記第1の出力点とを電気的に接続する第1ブリッジアーム、前記第1の出力点と前記第2の入力点とを電気的に接続する第2ブリッジアーム、前記第1の入力点と前記第2の出力点とを電気的に接続する第3ブリッジアーム、および、前記第2の出力点と前記第2の入力点とを電気的に接続する第4ブリッジアームを有し、
    前記第1ブリッジアームは前記第1のセンサ素子を含み、かつ、前記第2ブリッジアームは前記第2のセンサ素子を含み、
    前記第1および第2ブリッジアームが有する合計のインピーダンスは、前記第3および第4のブリッジアームが有する合計のインピーダンスよりも小さく設定され、
    前記第1および第2のセンサ素子は、いずれも、荷重に応じてインピーダンスが変化する磁歪センサ素子であり、
    測定対象となる物理量は、前記第1および第2のセンサ素子のいずれか任意の一方に加えられた荷重である、物理量検出装置。
  2. 前記発振回路は、第1および第2のオペアンプを有し、前記第1のオペアンプからの出力が第2のオペアンプのマイナス入力端子に入力される正弦波発振回路であり、
    前記振幅制限回路は、
    前記第2のオペアンプから出力される信号を受け取る端子と、
    前記端子をVcc電位に接続するように直列に接続された抵抗器R1およびR2と、
    前記端子を接地電位に接続するように直列に接続された抵抗器R3およびR4と、
    前記抵抗器R1と抵抗器R2との接続部を接地電位に接続するように直列に接続された順方向ダイオードD1および抵抗器R5と、
    前記ダイオードD1および抵抗器R5の接続部を前記第2のオペアンプのマイナス入力端子に接続するダイオードD2と、
    前記抵抗器R3と抵抗器R4との接続部をVcc電位に接続するように直列に接続された順方向ダイオードD3および抵抗器R6と、
    前記ダイオードD3および抵抗器R6の接続部を前記第2のオペアンプのマイナス入力端子に接続するダイオードD4と、
    を有しており、
    ダイオードD2またはダイオードD4は、前記端子における電位の増減に応じて交互に導通し、それによって前記端子における電位の振幅を制限している、請求項1に記載の物理量検出装置。
  3. 前記ダイオードD1およびD2はカソードどうしが接続された同種のダイオードから構成され、前記ダイオードD3およびD4はアノードどうしが接続された同種のダイオードから構成されており、
    前記ダイオードD1およびD3には動作中に電流が常に流れている、請求項2に記載の物理量検出装置。
  4. 前記抵抗器R5および抵抗器R6の大きさは、前記ブリッジ回路の第1および第2の出力点に生じる差動電圧の振幅の温度変化が0℃以上80℃以下の範囲において0.1%/℃以下になるように調節されている、請求項3に記載の物理量検出装置。
  5. 前記第1のセンサ素子は、磁歪材料から形成された第1磁歪部材と、前記第1磁歪部材を取り囲む第1コイルを有する第1の磁歪センサ素子であり、前記第1コイルは、前記第1の入力点と前記第1の出力点とを電気的に接続しており、
    前記第2のセンサ素子は、磁歪材料から形成された第2磁歪部材と、前記第2磁歪部材を取り囲む第2コイルを有する第2の磁歪センサ素子であり、前記第2コイルは、前記第1の出力点と前記第2の入力点とを電気的に接続している、請求項1に記載の物理量検出装置。
  6. 前記第1および第2ブリッジアームの少なくとも一方は、平衡調節用可変抵抗を含んでいる請求項1に記載の物理量検出装置。
  7. 前記ブリッジ回路は、前記第1のセンサ素子と前記第2のセンサ素子との間に直列的に接続された平衡調節用可変抵抗素子を有しており、
    前記第1の出力点は、前記平衡調節用可変抵抗素子に接続されている、請求項1に記載の物理量検出装置。
  8. 前記ブリッジ回路は、前記第3のブリッジアームと前記第4のブリッジアームの間に直列的に接続された第2の平衡調節用可変抵抗素子を有しており、
    前記第2の出力点は、前記第2の平衡調節用可変抵抗素子に接続されている、請求項7に記載の物理量検出装置。
  9. 測定動作時において、前記第1の出力点と前記差動増幅回路との間、および、前記第2の出力点と前記差動増幅回路との間には電流が実質的に流れない、請求項8に記載の物理量検出装置。
  10. 前記交流電圧生成回路、前記ブリッジ回路および前記差動増幅回路は、いずれも同一の電子回路基板上に搭載されている、請求項1から9のいずれかに記載の物理量検出装置。
  11. 請求項1から10のいずれかに記載の物理量検出装置と、
    前記物理量検出装置によって検出される物理量に応じて動作が制御されるエンジンと、
    を備えた乗り物。
  12. 前記物理量検出装置によって検出される物理量は、操作者によって前記乗り物のハンドルに加えられた力に依存した量である、請求項11に記載の乗り物。
JP2005150896A 2004-05-31 2005-05-24 ブリッジ回路を備えた物理量検出装置および温度補償方法 Expired - Fee Related JP4657806B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2005150896A JP4657806B2 (ja) 2004-05-31 2005-05-24 ブリッジ回路を備えた物理量検出装置および温度補償方法

Applications Claiming Priority (2)

Application Number Priority Date Filing Date Title
JP2004161673 2004-05-31
JP2005150896A JP4657806B2 (ja) 2004-05-31 2005-05-24 ブリッジ回路を備えた物理量検出装置および温度補償方法

Publications (2)

Publication Number Publication Date
JP2006017700A JP2006017700A (ja) 2006-01-19
JP4657806B2 true JP4657806B2 (ja) 2011-03-23

Family

ID=35792110

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2005150896A Expired - Fee Related JP4657806B2 (ja) 2004-05-31 2005-05-24 ブリッジ回路を備えた物理量検出装置および温度補償方法

Country Status (1)

Country Link
JP (1) JP4657806B2 (ja)

Families Citing this family (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN111147062B (zh) * 2020-01-19 2023-03-14 芯海科技(深圳)股份有限公司 压力传感器模组、压力检测装置及终端设备
CN113176006B (zh) * 2021-03-22 2022-08-05 中国地震局地震预测研究所 高分辨率温度测量装置及多通道测温系统
WO2022239621A1 (ja) * 2021-05-14 2022-11-17 株式会社村田製作所 センサ装置

Family Cites Families (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS5563711A (en) * 1978-11-07 1980-05-14 Toshiba Corp Pressure transducer
JPS58202804A (ja) * 1982-05-21 1983-11-26 Nippon Denso Co Ltd 回転角度検出装置
JPH0615963B2 (ja) * 1986-03-25 1994-03-02 株式会社アマダ うず電流式距離検出装置
JP2967250B2 (ja) * 1992-12-03 1999-10-25 光洋精工株式会社 トルクセンサ
JP2768219B2 (ja) * 1993-06-24 1998-06-25 日本電気株式会社 歪量検出装置並びにその駆動回路及び増幅回路
JP2003227765A (ja) * 2002-02-04 2003-08-15 Yamaha Motor Co Ltd 差動増幅回路

Also Published As

Publication number Publication date
JP2006017700A (ja) 2006-01-19

Similar Documents

Publication Publication Date Title
CN100552400C (zh) 具有桥接电路的物理量检测设备和温度补偿方法
US4893502A (en) Angle sensor for throttle valve of internal combustion engine
US6498479B1 (en) Rotational angle detector using linear converter
CN100520326C (zh) 具有桥接电路的物理量检测设备和零点调节方法
JP4657807B2 (ja) ブリッジ回路を備えた物理量検出装置およびゼロ点調節方法
US20010052337A1 (en) Signal processing device for piezoelectric sensor
US7913579B2 (en) Magnetostrictive load sensor and movable unit comprising same
JP2006017700A (ja) ブリッジ回路を備えた物理量検出装置および温度補償方法
US6520009B2 (en) Air flow rate measuring apparatus
JPH0287075A (ja) 電流センサ回路
US4039931A (en) System to sense a marker on a rotating body
US6486767B1 (en) Rotary position sensor using a strain gage
US4217795A (en) Engine load detection system for automatic power transmission
US20020078748A1 (en) Circuit arrangement for evaluating an acceleration sensor using the Ferraris principle
JP2000329513A (ja) 物理量検出素子の駆動回路及び回転角度センサ
JP2010107894A (ja) 位置信号補正回路及びボイスコイルモータ駆動装置
JP2006256067A (ja) 電動式射出成形機の圧力制御方法および装置
JPH11295022A (ja) 回転角度センサ
JPH1038611A (ja) 温度特性補償回路及び該温度特性補償回路を用いた磁電変換素子の駆動装置
JP3086553B2 (ja) スロットルポジションセンサ
FR2929579A1 (fr) Dispositif de commande de direction a assistance electrique
JPS5826215A (ja) 回転角検出装置
JPH04286927A (ja) トルク測定装置の感度補償装置
JP2001123920A (ja) 発熱抵抗体式空気流量測定装置と吸気系構成部材のシ−ル方法
JPH05328774A (ja) Dcモータ速度制御方法

Legal Events

Date Code Title Description
RD13 Notification of appointment of power of sub attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7433

Effective date: 20070720

A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20080403

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20100519

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20100525

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20100706

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20101221

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20101222

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20140107

Year of fee payment: 3

R150 Certificate of patent or registration of utility model

Ref document number: 4657806

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees