JP4720437B2 - 搬送装置 - Google Patents

搬送装置 Download PDF

Info

Publication number
JP4720437B2
JP4720437B2 JP2005318681A JP2005318681A JP4720437B2 JP 4720437 B2 JP4720437 B2 JP 4720437B2 JP 2005318681 A JP2005318681 A JP 2005318681A JP 2005318681 A JP2005318681 A JP 2005318681A JP 4720437 B2 JP4720437 B2 JP 4720437B2
Authority
JP
Japan
Prior art keywords
stage
pallet
block
stage block
stages
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2005318681A
Other languages
English (en)
Other versions
JP2007126227A (ja
Inventor
敦資 坂井田
敏尚 谷口
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Denso Corp
Original Assignee
Denso Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Denso Corp filed Critical Denso Corp
Priority to JP2005318681A priority Critical patent/JP4720437B2/ja
Publication of JP2007126227A publication Critical patent/JP2007126227A/ja
Application granted granted Critical
Publication of JP4720437B2 publication Critical patent/JP4720437B2/ja
Anticipated expiration legal-status Critical
Expired - Fee Related legal-status Critical Current

Links

Images

Landscapes

  • Reciprocating Conveyors (AREA)

Description

本発明は、ワークを搭載したパレットを搬送するための搬送装置に関するもので、特に、クリーンルーム内での使用に好適な搬送装置に関する。
半導体装置は一般的にクリーンルーム内で製造されるが、半導体装置の各製造工程内および各製造工程間においては、微細なワークである半導体装置を搬送するための種々の搬送装置が使用されている。例えば、特開平7−316641号公報(特許文献1)には、半導体装置等のワークを熱処理するメッシュベルト炉が開示されているが、このメッシュベルト炉ではエンドレス回転するメッシュベルトを用いた搬送装置が使用されている。
図14は、クリーンルーム内で用いられる上記メッシュベルト炉と同様のスチールベルト搬送炉を示す図で、(a)は、スチールベルト搬送炉90の要部を部分的な断面で示した上面図であり、(b)は、スチールベルト搬送炉90の要部を部分的な断面で示した正面図である。
図14(a),(b)に示すスチールベルト搬送炉90は、半導体センサ装置の組付け工程において、センサと制御LSIを接合する接着剤のベーキングに用いられる。
センサと制御LSIの間に接着剤が塗布されたワーク10は、ステンレス製のパレット11に数十個単位でまとめて搭載され、前工程搬送装置89により、スチールベルト搬送炉90に供給される。供給されたパレット11は、パレット投入機構(図示省略)により多数列に分配されて、スチールベルト90b上に載せられる。
スチールベルト90bは、2個のローラ90rによってエンドレス回転しており、連続して循環するコンベヤとなっている。ワーク10を搭載したパレット11は、図の左の投入口から図の右の取り出し口までゆっくり搬送され、この間にワーク10の熱処理が行われる。スチールベルト90bは、回転途中でヒータ90hを埋設した加熱プレート90pに接触しており、ワーク10がパレット11ごとスチールベルト90bを介して加熱される構造となっている。尚、スチールベルト搬送炉90内には窒素ガスが導入され、接着剤のベーキングは、窒素雰囲気中でおこなわれる。
ベーキング処理の終わったワーク10は、パレット取り出し機構(図示省略)によりパレット11に搭載されたままスチールベルト搬送炉90から取り出され、集合されて後工程搬送装置91に供給される。尚、前工程搬送装置89と後工程搬送装置91でのパレット11の搬送は、できるだけパレット11と搬送装置89,91が擦れて磨耗しないように、パレット11を機械的に持ち上げて移動し、所定の位置に下ろす、いわゆるグリッパ搬送機構89g,91gが採用されている。
特開平7−316641号公報
図14(a),(b)に示すスチールベルト搬送炉90は、搬送中のワークを連続的に熱処理することができるため、ワークの処理効率(スループット)が高い。
一方、図14(a),(b)のスチールベルト搬送炉90に用いられている搬送装置は、スチールベルト90bが加熱プレート90p上を擦る構造が採用されており、伝熱効率は高い反面、スチールベルト90bと加熱プレート90pの摩擦磨耗によって粉塵が発生する。また、スチールベルト搬送炉90に用いられているエンドレス回転構造の搬送装置では、2個のローラ90rとスチールベルト90bの接触部においても、粉塵が発生しやすい。このため、スチールベルト搬送炉90に用いられている搬送装置は、クリーンルームの清浄度低下要因となっており、発生した粉塵がワークである半導体装置に付着すると、半導体装置の動作不良にもつながってしまう。また、スチールベルト搬送炉90に用いられている搬送装置は、横方向に搬送する構造で広い床面積を占めるため、床費の高いクリーンルームの利用効率の低下要因にもなっている。
そこで本発明は、粉塵の発生を抑制することができると共に、必要床面積を低減でき、特にクリーンルーム内での使用に適した小型で安価な搬送装置を提供することを目的としている。
請求項1に記載の搬送装置は、ワークを搭載したパレットを一時的に載せるためのステージが、複数段、縦方向に等間隔に並んで配置され、前記複数段のステージが、一方の端部において互いに連結されてなる第1ステージブロックと、前記第1ステージブロックと同じ間隔で縦方向に並んで配置された複数段のステージが、前記第1ステージブロックの複数段のステージと対向するように配置され、一方の端部において互いに連結されてなり、全体として縦方向に移動可能な第2ステージブロックと、前記第1ステージブロックまたは第2ステージブロックのステージ上に載せられたパレットを把持し、第1ステージブロックと第2ステージブロックの間で、把持したパレットを載せるステージを移動するパレット移動機構と、外部から新たに供給されるワークを搭載したパレットを把持し、前記第1ステージブロックまたは第2ステージブロックにおける所定の投入ステージに載せるためのパレット投入機構と、前記第1ステージブロックまたは第2ステージブロックにおける所定の取り出しステージ上に載せられたワークを搭載したパレットを把持し、外部へ取り出すためのパレット取り出し機構とを有する搬送装置であって、前記第1ステージブロックと前記第2ステージブロックが、同じ段数のステージを有してなり、前記パレット移動機構が、同じ高さ位置にある2本一組のロッドを有してなり、前記ロッドの一方の端部に前記パレットを持ち上げるための爪が設けられ、前記ロッドのもう一方の端部において2本が互いに連結されてなり、前記2本一組のロッドが、縦方向に垂直な水平面内において前記第1ステージブロックと第2ステージブロックを結ぶ方向に移動し、前記2本一組のロッドが、前記第1ステージブロックのステージと同じ段数と間隔で複数段配置され、前記各段における2本一組のロッドのもう一方の端部が互いに連結されて、パレット移動ロッドブロックが構成されてなり、前記パレット移動機構が、2個の前記パレット移動ロッドブロックを有してなり、前記2個のパレット移動ロッドブロックが、互いの各段の爪が干渉しないように縦方向における高さ位置を異にして配置され、縦方向連結部材を介して、縦方向に連結して移動することによって、前記2本一組のロッドが、全体として縦方向に移動することを特徴としている。
上記搬送装置においては、ワークを搭載したパレットを把持して移動(機械的に持ち上げて移動し、所定の位置に下ろす、いわゆるグリッパ搬送)することができ、従来のローラとベルトを用いた搬送装置にあるような摩擦構造部がない。このため、粉塵の発生が抑制され、クリーンルーム内に設置しても、クリーンルームの清浄度を低下する要因とならない。また、上記搬送装置は、ワークを搭載したパレットを縦方向(鉛直方向)に搬送できるため、小型の搬送装置とすることができると共に当該搬送装置を含む設備の必要床面積を低減することができ、床費の高いクリーンルーム内での使用にも適している。
また、上記搬送装置は、前記第1ステージブロックと前記第2ステージブロックが、同じ段数のステージを有しており、前記パレット移動機構が、同じ高さ位置にある2本一組のロッドを有してなり、前記ロッドの一方の端部に前記パレットを持ち上げるための爪が設けられ、前記ロッドのもう一方の端部において2本が互いに連結されてなり、前記2本一組のロッドが、縦方向に垂直な水平面内において前記第1ステージブロックと第2ステージブロックを結ぶ方向に移動する構成となっている。
これにより、次に示すように、例えばステージからはみ出したパレットの両端を、2本一組のロッドの爪に載せてパレットを持ち上げ、ワークを搭載したパレットを第1ステージブロックと第2ステージブロック間で移動することができる。
また、上記搬送装置においては、前記2本一組のロッドが、前記第1ステージブロックのステージと同じ段数と間隔で複数段配置され、前記各段における2本一組のロッドのもう一方の端部が互いに連結されて、パレット移動ロッドブロックが構成されている。
これによって、1個の駆動源を用いて、各段のステージ上にあるワークを搭載したパレットを、一括して移動させることができる。
さらに、上記搬送装置においては、前記パレット移動機構が、2個の前記パレット移動ロッドブロックを有してなり、前記2個のパレット移動ロッドブロックが、互いの各段の爪が干渉しないように縦方向における高さ位置を異にして配置され、縦方向連結部材を介して、縦方向に連結して移動することによって、前記2本一組のロッドが、全体として縦方向に移動する構成となっている。
これにより、上記2個のパレット移動ロッドブロックを操作して、第1ステージブロックと第2ステージブロックの各ステージに載せられた全パレットを、第1ステージブロックと第2ステージブロックの間で、グリッパ搬送により載せるステージを一括して交換することができる。これによって、当該搬送装置の構造と操作が簡略化され、コストダウンを図ることができる。
以上のようにして、上記搬送装置は、粉塵の発生を抑制することができると共に、必要床面積を低減でき、特にクリーンルーム内での使用に適した小型で安価な搬送装置となっている。
上記搬送装置は、請求項2に記載のように、前記パレット移動機構が、3本のシリンダを有してなり、2本の前記シリンダが、それぞれ、前記2個のパレット移動ロッドブロックの水平面内における移動を駆動し、もう1本の前記シリンダが、前記縦方向連結部材を介した2個のパレット移動ロッドブロックの縦方向における移動を駆動する構成とすることができる。
このように、上記したパレット移動機構は、3本のシリンダのみを用いて駆動することができる。
上記搬送装置において、前記投入ステージと取り出しステージは、第1ステージブロックまたは第2ステージブロックの任意のステージとしてよいが、例えば請求項3に記載のように、前記投入ステージと取り出しステージが、前記第2ステージブロックにおける最下段のステージであるように構成することができる。また、請求項4に記載のように、前記投入ステージと取り出しステージが、前記第2ステージブロックにおける最上段のステージであるように構成してもよい。
いずれの場合も、ワークを搭載したパレットが、縦方向に往復循環して搬送される。尚、ワークを搭載したパレットが、前者の場合には上方に往復循環され、後者の場合には下方に往復循環される。
上記搬送装置においては、請求項5に記載のように、前記第1ステージブロックと第2ステージブロックの対向する各ステージの幅は、前記パレットの幅より狭く設定され、前記パレットが、前記各ステージの幅方向において、両端をはみ出すようにして各ステージに載せられることが好ましい。
これにより、第1ステージブロックおよび第2ステージブロックの各ステージと干渉することなく、パレット移動機構によりステージからはみ出したパレットの両端を把持し、両ステージブロックの間で把持したパレットを移動することができる。
請求項6に記載のように、上記搬送装置においては、前記第1ステージブロックが、固定されてなることが好ましい。
前記第1ステージブロックは、第2ステージブロックと同様に縦方向に移動可能な構成としてもよいが、第1ステージブロックが固定されていても、第2ステージブロックの移動とパレット移動機構の操作のみで、グリッパ搬送によるワークの縦方向の搬送を実現することができる。従って、当該搬送装置の構造と操作が簡略化され、コストダウンを図ることができる。
また、第1ステージブロックを固定とすることで、当該搬送装置の第1ステージブロックにワークの処理装置を連結させて、第1ステージブロックの各ステージ上で、ワークに対する処理を実施することができる。
請求項7に記載のように、上記搬送装置においては、前記第2ステージブロックの各段のステージが、前記第1ステージブロックの対応する各段のステージと同じ高さ位置から、一段ずれた高さ位置へ移動するように構成することができる。
この場合には、ワークの縦方向での搬送を実現する第2ステージブロックの移動ストロークが最小となり、これによって、高さ方向においても小型の搬送装置とすることができる。
請求項8に記載のように、上記搬送装置においては、前記第2ステージブロックに、シリンダが連結され、前記シリンダが、前記第2ステージブロックの縦方向の移動を駆動するように構成することができる。
上記シリンダを用いた第2ステージブロックの移動によるワークの搬送は、従来のローラとベルトを用いた搬送のような摩擦構造部がなく、粉塵の発生要因とならない。また、第2ステージブロックは、1本のシリンダで駆動することができる。
以上のようにして、上記搬送装置は、請求項9に記載のように、前記ワークが半導体装置であり、クリーンルーム内で用いられる搬送装置として好適である。
例えば、請求項10に記載のように、前記半導体装置が、隣接して配置された櫛歯状の可動電極と固定電極を有する、加速度センサ装置である場合にも好適である。
上記加速度センサ装置における櫛歯状の可動電極と固定電極は、微細構造体を構成している。このような微細構造体を持つ加速度センサ装置の搬送であっても、上記した搬送装置によれば、粉塵の発生が抑制されるため、粉塵の微細構造体への混入に起因する動作不良を抑制することができる。
以下、本発明を実施するための最良の形態を、図に基づいて説明する。
最初に、本発明の搬送装置を用いて搬送されるワークの代表例を示す。
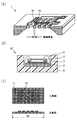
図1(a)〜(c)は、上記ワークの代表例である半導体装置の一例で、加速度センサ装置を示す図である。図1(a)は、加速度センサ1の断面を示す斜視図であり、図1(b)は、ワークである加速度センサ装置10の模式的な断面図である。また、図1(c)は、ワーク10のパレット11への搭載状態を模式的に示した上面図および正面図である。
図1(a)に示す加速度センサ1は、隣接して配置された櫛歯状の可動電極1mと固定電極1sを有する、静電容量式の加速度センサである。加速度センサ1の櫛歯状の可動電極1mと固定電極1sの隙間は2μm程度であり、微細構造体を構成している。このような微細構造を有する加速度センサ1は、微細な異物であっても混入を嫌うため、クリーン度の高いクラス100以上のクリーンルームで組み立てられる。
図1(b)に示すように、図1(a)の加速度センサ1が制御LSI2と組み合わされてボンディングワイヤ4により電気的に接続され、加速度センサ装置10が構成される。制御LSI2上に載せられた加速度センサ1は、接着剤3により固定され、パッケージ5内に入れられる。
パッケージ5の寸法は、5mm角程度と小さい。このため、ワークである加速度センサ装置10は、図1(c)に示すように、ステンレス製のパレット11に数十個単位で搭載されて、加工工程間を搬送される。
次に、本発明の搬送装置を示す。
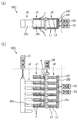
図2(a),(b)は、本発明の搬送装置の一例で、それぞれ、搬送装置100の要部を示した上面図と側面図である。
図2(a),(b)に示す搬送装置100は、第1ステージブロックJ1,第2ステージブロックJ2およびパレット移動機構H3とを有している。
搬送装置100における第1ステージブロックJ1では、ワークを搭載したパレットを一時的に載せるためのステージJ1sが、複数段(図では6段)、縦(鉛直)方向に等間隔に並んで配置され、複数段のステージJ1sが、一方の端部(図の右側)において互いに連結されている。尚、搬送装置100の第1ステージブロックJ1は、固定されている。
搬送装置100における第2ステージブロックJ2は、第1ステージブロックJ1と同じ段数のステージJ2sを有している。第1ステージブロックJ1と同じ間隔で縦方向に並んで配置された複数段(図では6段)のステージJ2sは、第1ステージブロックJ1の複数段のステージJ1sと対向するように配置され、一方の端部(図の左側)において互いに連結されている。第2ステージブロックJ2には、1本のシリンダC1が連結されている。このシリンダC1に駆動されて、第2ステージブロックJ2が、全体として縦方向に移動可能に構成されている。尚、搬送装置100における第2ステージブロックJ2の移動ストロークは、第2ステージブロックJ2の各段のステージJ2sが、第1ステージブロックJ1の対応する各段のステージJ1sと同じ位置から、下方に一段ずれた位置(図2(b)に示す状態)まで移動するように設定されている。
図2(a)に示す第1ステージブロックJ1と第2ステージブロックJ2の対向する各ステージの幅wsは、図1(c)に示すパレット11の幅wpより狭く設定されている。このため、パレット11は、各ステージJ1s,J2sの幅(ws)方向において、両端をはみ出すようにして第1ステージブロックJ1または第2ステージブロックJ2の各ステージJ1s,J2sに載せられる。従って、以下に示すように、ステージJ1s,H2からはみ出したパレット11の両端を2本一組のロッドL1の爪Tに載せて、パレット11を持ち上げることができる。
搬送装置100におけるパレット移動機構H3は、第1ステージブロックJ1または第2ステージブロックJ2のステージJ1s,J2s上に載せられたパレット11(ワーク10)を把持し、第1ステージブロックJ1と第2ステージブロックJ2の間で、把持したパレットを載せるステージを移動する。
図2(a),(b)に示す搬送装置100のパレット移動機構H3は、図中において点のパターンで塗られた、1個のパレット移動ロッドブロックLB1を有している。
パレット移動ロッドブロックLB1は、一方の端部(図の左側)にパレットを持ち上げるための爪Tが設けられ、もう一方の端部(図の右側)において互いに連結された、同じ高さ位置にある2本一組のロッドL1を有している。2本一組のロッドL1は、第1ステージブロックJ1のステージJ1sと同じ段数と間隔で複数段(図では6段)配置され、各段におけるロッドL1のもう一方の端部(図の右側)が互いに連結されて、パレット移動ロッドブロックLB1が構成されている。
パレット移動ロッドブロックLB1には、シリンダC2が連結されている。このシリンダC2に駆動されて、パレット移動ロッドブロックLB1が、水平面内において、第1ステージブロックJ1と第2ステージブロックJ2を結ぶ方向に移動するように構成されている。また、パレット移動ロッドブロックLB1は、連結部材Qを介して、縦方向に連結されている。連結部材Qには、シリンダC4が連結されている。このシリンダC4に駆動されて、パレット移動ロッドブロックLB1が、連結部材Qを介して、縦方向に連結して移動可能に構成されている。
尚、図2(a),(b)において、符号P1は、外部から新たに供給されるワーク10を搭載したパレット11を把持し、第1ステージブロックJ1または第2ステージブロックJ2における所定の投入ステージに載せるためのパレット投入機構である。また、符号O2は、第1ステージブロックJ1または第2ステージブロックJ2における所定の取り出しステージ上に載せられたワーク10を搭載したパレット11を把持し、外部へ取り出すためのパレット取り出し機構である。
次に、図3〜図5を用いて、搬送装置100の搬送動作を説明する。
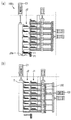
最初に、図3(a)に示すように、シリンダC1を駆動して、第2ステージブロックJ2を下限端に移動する。
次に、外部から新たに供給される6番のパレット11(ワーク10)をパレット投入機構P1により把持し、第1段(最下段)の空いたステージJ2s−1に載せて、搬送装置100にパレット11を投入する。尚、図3(a)では、搬送装置100に投入されているパレット11が、投入順の番号を付されて示されている。
次に、図3(b)に示すように、シリンダC1を駆動して、第2ステージブロックJ2を上限端に移動する。これによって、第1ステージブロックJ1と第2ステージブロックJ2の各段のステージが、同じ高さ位置に揃う。
次に、シリンダC2を駆動して、パレット移動ロッドブロックLB1を左限端に移動する。これによって、パレット移動ロッドブロックLB1における各段の爪Tが、第2ステージブロックJ2の各段のステージ位置まで移動する。
次に、図4(a)に示すように、シリンダC4を駆動し、パレット移動機構H3のパレット移動ロッドブロックLB1を、連結部材Qを介して上限端に移動する。これによって、第2ステージブロックJ2の各段のステージ上にあるパレット11(ワーク10)が、爪Tによって持ち上げられて把持される。
次に、図4(b)に示すように、シリンダC2を駆動して、パレット移動ロッドブロックLB1を右限端に移動する。
次に、シリンダC4を駆動し、パレット移動ロッドブロックLB1を下限端に移動する。これによって、爪Tに把持されていたパレット11(ワーク10)が、第1ステージブロックJ1の各段のステージ上に載せられる。
以上の動作によって、図4(b)では、先の図3(b)に示した第2ステージブロックJ2側に載っていたパレット11が第1ステージブロックJ1側に移動する。この第1ステージブロックJ1において、各段のステージJ1s上に載せられたパレット11のワーク10に対して、各段のステージJ1sに接続された処理装置により、組み付けや加工等の種々の処理が施される。
次に、第1ステージブロックJ1の第6段(最上段)のステージJ1s−6に載せられている処理が終わった1番のパレット11(ワーク10)を、パレット取り出し機構O2により把持し、搬送装置100の外部に取り出す。
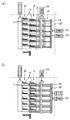
次に、図5(a)に示すように、シリンダC1を駆動して、第2ステージブロックJ2を下限端に移動する。
次に、シリンダC4を駆動し、パレット移動ロッドブロックLB1を上限端に移動する。これによって、第1ステージブロックJ1の最上段を除く各段のステージ上にあるパレット11が、爪Tによって持ち上げられて把持される。
次に、シリンダC2を駆動して、パレット移動ロッドブロックLB1を左限端に移動する。
次に、図5(b)に示すように、シリンダC4を駆動し、パレット移動ロッドブロックLB1を下限端に移動する。これによって、爪Tに把持されていたパレット11(ワーク10)が、第2ステージブロックJ2の各段のステージ上に載せられる。
次に、シリンダC2を駆動して、パレット移動ロッドブロックLB1を右限端に移動する。これによって、パレット移動ロッドブロックLB1の各段の爪Tが、第1ステージブロックJ1の各段のステージ位置まで戻る。
最後に、外部から新たに供給される7番のパレット11(ワーク10)をパレット投入機構P1により把持し、第2ステージブロックJ2の第1段(最下段)の空いたステージJ2sに載せて、搬送装置100にパレット11を投入する。
以上、図3〜図5に示した動作を繰り返すことで、搬送装置100に投入されたパレット11(ワーク10)は、第1ステージブロックJ1と第2ステージブロックJ2の各ステージ上を経て、縦方向(鉛直方向)に搬送される。この搬送の間に、第1ステージブロックJ1の各段のステージJ1sにおいて、種々の処理がワーク10に施される。
図2(a),(b)に示す搬送装置100においては、例えば図1(a)〜(c)に示すワーク10を搭載したパレット11を把持して移動(機械的に持ち上げて移動し、所定の位置に下ろす、いわゆるグリッパ搬送)することができ、図14(a),(b)に示したスチールベルト搬送炉90にある従来のローラとベルトを用いた搬送装置にあるような摩擦構造部がない。このため、粉塵の発生が抑制され、クリーンルーム内に設置しても、クリーンルームの清浄度を低下する要因とならない。また、上記搬送装置100は、ワーク10を搭載したパレット11を縦方向(鉛直方向)に搬送できるため、小型の搬送装置とすることができると共に当該搬送装置を含む処理設備の必要床面積を低減することができ、床費の高いクリーンルーム内での使用にも適している。
以上のようにして、図2(a),(b)に示す搬送装置100は、粉塵の発生を抑制することができると共に、必要床面積を低減でき、特にクリーンルーム内での使用に適した小型で安価な搬送装置となっている。
尚、図2(a),(b)に示す搬送装置100では、第1ステージブロックJ1と第2ステージブロックJ2の対向する各ステージJ1s,J2sの幅wsは、図1(c)に示すパレット11の幅より狭く設定され、パレット11が、各ステージJ1s,J2sの幅方向において、両端をはみ出すようにして各ステージJ1s,J2sに載せられていた。
これにより、第1ステージブロックJ1および第2ステージブロックJ2の各ステージJ1s,J2sと干渉することなく、パレット移動機構H1によりステージJ1s,J2sからはみ出したパレット11の両端を把持し、両ステージブロックJ1,J2の間で把持したパレット11を移動することができる。しかしながら、本発明の搬送装置はこれに限らず、例えばパレット11に任意の把持部を設けて、別のパレット移動機構に把持するようにしてもよい。
また、図2(a),(b)に示す搬送装置100では、第1ステージブロックJ1が、固定されていた。
第1ステージブロックJ1は、第2ステージブロックJ2と同様に縦方向に移動可能な構成としてもよいが、搬送装置100のように第1ステージブロックJ1が固定されていても、第2ステージブロックJ2の移動とパレット移動機構H3の操作のみで、グリッパ搬送によるワークの縦方向の搬送を実現することができる。従って、搬送装置100の構造と操作が簡略化され、コストダウンを図ることができる。
また、前述したように、第1ステージブロックJ1を固定とすることで、搬送装置100の第1ステージブロックJ1にワーク10の処理装置を連結させて、第1ステージブロックJ1の各ステージJ1s上で、ワーク10に対する各種の処理を実施することができる。
図2(a),(b)に示す搬送装置100では、第2ステージブロックJ2の各段のステージJ2sが、第1ステージブロックJ1の対応する各段のステージJ1sと同じ高さ位置から、下方の一段ずれた高さ位置へ移動するように構成されていた。
この場合には、ワーク10の縦方向での搬送を実現する第2ステージブロックJ2の移動ストロークが最小となり、これによって、高さ方向においても小型の搬送装置とすることができる。しかしながら本発明の搬送装置はこれに限らず、第2ステージブロックJ2の各段のステージJ2sが、第1ステージブロックJ1の対応する各段のステージJ1sと同じ高さ位置から、下方もしくは上方の任意の段数ずれた高さ位置へ移動するように構成してもよい。
図2(a),(b)に示す搬送装置100では、第2ステージブロックJ2に、シリンダC1が連結され、シリンダC1が、第2ステージブロックJ2の縦方向の移動を駆動するように構成されていた。
上記シリンダを用いた第2ステージブロックJ2の移動によるワークの搬送は、従来のローラとベルトを用いた搬送のような摩擦構造部がなく、粉塵の発生要因とならない。しかしながら本発明の搬送装置における第2ステージブロックJ2の駆動は、油圧や空気圧等を用いるシリンダに限らず、粉塵の発生が抑制された任意の駆動機構であってよい。尚、第2ステージブロックJ2は、各ステージJ2sが連結されているため、1本のシリンダC1で駆動することができる。
さらに、図2(a),(b)に示す搬送装置100では、第1ステージブロックJ1と第2ステージブロックJ2が、同じ段数のステージJ1s,J2sを有していた。また、搬送装置100のパレット移動機構H3は、同じ高さ位置にある2本一組のロッドL1を有し、ロッドL1の一方の端部にパレット11を持ち上げるための爪Tが設けられ、ロッドL1のもう一方の端部において2本が互いに連結され、2本一組のロッドL1が、全体として、縦方向と、縦方向に垂直な水平面内において第1ステージブロックJ1と第2ステージブロックJ2を結ぶ方向に移動する構成とされていた。
また、搬送装置100では、2本一組のロッドL1が、第1ステージブロックJ1のステージと同じ段数と間隔で複数段配置され、各段における2本一組のロッドL1のもう一方の端部が互いに連結されて、パレット移動ロッドブロックLB1が構成されていた。
上記のように簡単な構成で、例えばステージJ1s,J2sからはみ出したパレット11の両端を、2本一組のロッドL1の爪Tに載せてパレット11を持ち上げ、ワーク10を搭載したパレット11を第1ステージブロックJ1と第2ステージブロックJ2間で移動することができる。搬送装置100では、1個の駆動源であるシリンダC2を用いて、各段のステージJ1s,J2s上にあるワーク10を搭載したパレット11を、一括して移動させることができる。
しかしながら本発明の搬送装置におけるパレット移動機構ではないが、参考として、例えば各段における2本一組のロッドL1のもう一方の端部が互いに連結されおらず、各段における2本一組のロッドL1を別々に駆動するようにしてもよい。また、例えば2本一組のロッドL1に限らず、図2(b)の紙面に垂直な方向から、第1ステージブロックJ1または第2ステージブロックJ2のステージJ1s,J2s上に載せられたパレット11を把持し、第1ステージブロックJ1と第2ステージブロックJ2の間で、把持したパレット11を載せるステージを移動するパレット移動機構であってもよい。
尚、図3〜図5では、搬送装置100のパレット投入機構P1が、外部から新たに供給されるパレット11(ワーク10)を、第2ステージブロックJ2の最下段のステージJ2s−1に投入し、パレット取り出し機構O2が、第1ステージブロックJ1の最上段のステージJ1s−6から、処理の終わったパレット11(ワーク10)を、外部へ取り出していた。
しかしながらこれに限らず、パレット投入機構によるパレットの投入ステージとパレット取り出し機構によるパレットの取り出しステージは、第1ステージブロックまたは第2ステージブロックにおける任意のステージであってよい。
次に、本発明の別の搬送装置を示す。
図6(a),(b)は、本発明における別の搬送装置の例で、それぞれ、搬送装置100jの要部を示した上面図と側面図である。尚、図6(a),(b)の搬送装置100jにおいて、図2(a),(b)の搬送装置100と同様の部分については同じ符号を付して、その説明は省略する。
図6(a),(b)に示す搬送装置100jは、ワーク10を搭載したパレット11の縦方向(鉛直方向)の往復循環搬送が可能な搬送装置である。
図6(a),(b)に示すように、搬送装置100jは、第1ステージブロックJ1,第2ステージブロックJ2およびパレット移動機構J3とを有している。第1ステージブロックJ1および第2ステージブロックJ2は、図2(a),(b)の搬送装置100におけるそれと同様である。
図6(a),(b)に示す搬送装置100jのパレット移動機構J3は、図2(a),(b)の搬送装置100におけるパレット移動機構H3と同様に、第1ステージブロックJ1または第2ステージブロックJ2のステージJ1s,J2s上に載せられたパレット11(ワーク10)を把持し、第1ステージブロックJ1と第2ステージブロックJ2の間で、把持したパレットを載せるステージを移動する。
図6(a),(b)に示す搬送装置100jのパレット移動機構J3は、図中において疎な点のパターンと蜜な点のパターンで塗り分けられた、2個のパレット移動ロッドブロックLB1,LB2を有している。
パレット移動ロッドブロックLB1,LB2は、それぞれ、一方の端部(図の左側)にパレットを持ち上げるための爪Tが設けられ、もう一方の端部(図の右側)において互いに連結された、同じ高さ位置にある2本一組のロッドL1,L2を有している。2本一組のロッドL1,L2は、それぞれ、第1ステージブロックJ1のステージJ1sと同じ段数と間隔で複数段(図では6段)配置され、各段におけるロッドL1,L2のもう一方の端部(図の右側)が互いに連結されて、各パレット移動ロッドブロックLB1,LB2が構成されている。
各パレット移動ロッドブロックLB1,LB2には、それぞれ、シリンダC2,C3が連結されている。このシリンダC2,C3に駆動されて、各パレット移動ロッドブロックLB1,LB2が、水平面内において、第1ステージブロックJ1と第2ステージブロックJ2を結ぶ方向に移動するように構成されている。また、2個のパレット移動ロッドブロックLB1,LB2は、互いの各段の爪Tが干渉しないように高さ位置を異にして配置され、連結部材Rを介して、鉛直方向に連結されている。連結部材Rには、シリンダC4が連結されている。このシリンダC4に駆動されて、2個のパレット移動ロッドブロックLB1,LB2が、連結部材Rを介して、縦方向に連結して移動可能に構成されている。
次に、図7〜図10を用いて、搬送装置100jの往復循環搬送動作を説明する。
最初に、図7(a)に示すように、シリンダC1を駆動して、第2ステージブロックJ2を下限端に移動する。
次に、外部から新たに供給される12番のパレット11(ワーク10)をパレット投入機構P1により把持し、第1段(最下段)の空いたステージJ2s−1に載せて、搬送装置100jにパレット11を投入する。尚、図7(a)では、搬送装置100jに投入されているパレット11が、投入順の番号を付されて示されている。
次に、図7(b)に示すように、シリンダC1を駆動して、第2ステージブロックJ2を上限端に移動する。これによって、第1ステージブロックJ1と第2ステージブロックJ2の各段のステージが、同じ高さ位置に揃う。
次に、シリンダC3を駆動して、パレット移動ロッドブロックLB2を左限端に移動する。これによって、パレット移動ロッドブロックLB2における各段の爪Tが、第2ステージブロックJ2の各段のステージ位置まで移動する。
次に、図8(a)に示すように、シリンダC4を駆動し、パレット移動機構J3の2個のパレット移動ロッドブロックLB1,LB2を、連結部材Rを介して上限端に移動する。これによって、第1ステージブロックJ1と第2ステージブロックJ2の各段のステージ上にあるパレット11(ワーク10)が、爪Tによって持ち上げられて把持される。
次に、シリンダC2,C3をそれぞれ駆動して、パレット移動ロッドブロックLB1を左限端に移動すると共に、パレット移動ロッドブロックLB2を右限端に移動する。これによって、爪Tに把持されたパレット11を載せるステージが、第1ステージブロックJ1と第2ステージブロックJ2の間で交換される。
次に、図8(b)に示すように、シリンダC4を駆動し、パレット移動ロッドブロックLB1,LB2を下限端に移動する。これによって、爪Tに把持されていたパレット11(ワーク10)が、第1ステージブロックJ1と第2ステージブロックJ2の各段のステージ上に載せられる。
以上の動作によって、図8(b)では、先の図7(b)に示した第1ステージブロックJ1側に載っていたパレット11が第2ステージブロックJ2側に、また第2ステージブロックJ2側に載っていたパレット11が第1ステージブロックJ1側に移動している。
次に、シリンダC2を駆動して、パレット移動ロッドブロックLB1を右限端に移動する。これによって、2個のパレット移動ロッドブロックLB1,LB2の各段の爪Tが、第1ステージブロックJ1の各段のステージ位置まで戻る。
次に、図9(a)に示すように、シリンダC1を駆動して、第2ステージブロックJ2を下限端に移動する。
次に、第2ステージブロックJ2の第1段(最下段)のステージJ2s−1上にある処理の終わった1番のパレット11(ワーク10)を、パレット取り出し機構P2により把持し、搬送装置100jから外部に取り出す。
次に、図9(b)に示すように、シリンダC3を駆動して、パレット移動ロッドブロックLB2を左限端に移動する。
次に、シリンダC4を駆動し、パレット移動ロッドブロックLB1,LB2を上限端に移動する。これによって、第1ステージブロックJ1と第2ステージブロックJ2の各段のステージ上にあるパレット11が、爪Tによって持ち上げられて把持される。
次に、図10(a)に示すように、シリンダC2,C3をそれぞれ駆動して、パレット移動ロッドブロックLB1を左限端に移動すると共に、パレット移動ロッドブロックLB2を右限端に移動する。これによって、爪Tに把持されたパレット11を載せるステージが、第1ステージブロックJ1と第2ステージブロックJ2の間で交換される。
次に、シリンダC4を駆動し、パレット移動ロッドブロックLB1,LB2を下限端に移動する。これによって、最上にある7番を除いた残りの全てのパレット11(ワーク10)が、第1ステージブロックJ1と第2ステージブロックJ2の各段のステージ上に載せられる。
次に、図10(b)に示すように、シリンダC2を駆動して、パレット移動ロッドブロックLB1を右限端に移動する。これによって、爪T上に残っていた7番のパレット11が、第1ステージブロックJ1の第6段(最上段)のステージ上に載せられる。尚、簡単化のために図示を省略したが、第1ステージブロックJ1の最上段のステージには、第2ステージブロックJ2に対向する端面(図の左側)から連結部(図の右側)に向ってテーパが形成されている。このため、パレット移動ロッドブロックLB1の右限端への移動に伴って、7番のパレット11を第1ステージブロックJ1の最上段のステージ上にスムーズに載せることができる。また、上記のように第1ステージブロックJ1の最上段のステージにテーパを形成する代わりに、シリンダC1,C4を連動して上昇駆動し、7番のパレット11が第1ステージブロックJ1の最上段のステージと干渉しない高さで、パレット移動ロッドブロックLB1を右限端に移動するようにしてもよい。
最後に、外部から新たに供給される13番のパレット11(ワーク10)をパレット投入機構P1により把持し、第2ステージブロックJ2の第1段(最下段)の開いたステージJ2sに載せて、搬送装置100jにパレット11を投入する。
以上、図7〜図10に示した動作を繰り返すことで、搬送装置100jに投入されたパレット11(ワーク10)は、第1ステージブロックJ1と第2ステージブロックJ2の各ステージ上を、縦方向(鉛直方向)で往復循環搬送される。この往復循環搬送の間に、例えば第2ステージブロックJ2に備えられた処理装置によって、ワーク10の各種処理がなされる。
図6(a),(b)に示す搬送装置100jにおいては、パレット移動機構J3が、2個のパレット移動ロッドブロックLB1,LB2を有しており、2個のパレット移動ロッドブロックLB1,LB2が、互いの各段の爪が干渉しないように縦方向における高さ位置を異にして配置され、縦方向連結部材Rを介して、縦方向に連結して移動する。
このため、上記2個のパレット移動ロッドブロックLB1,LB2を操作して、第1ステージブロックJ1と第2ステージブロックJ2の各ステージJ1s,J2sに載せられた全パレット11を、第1ステージブロックJ1と第2ステージブロックJ2の間で、グリッパ搬送により載せるステージを一括して交換することができる。これによって、搬送装置100jの構造と操作が簡略化され、コストダウンを図ることができる。
また、パレット移動機構J3は、3本のシリンダC2〜C4を有しており、2本のシリンダC2,C3が、それぞれ、2個のパレット移動ロッドブロックLB1,LB2の水平面内における移動を駆動し、もう1本のシリンダC4が、縦方向連結部材Rを介した2個のパレット移動ロッドブロックLB1,LB2の縦方向における移動を駆動する構成となっている。
このように、搬送装置100jにおけるパレット移動機構J3は、3本のシリンダC2〜C4のみを用いて駆動することができる。
図11〜13は、図6〜図10に示した搬送装置100jを熱処理装置の往復循環搬送機構として利用した例で、それぞれ、熱処理装置110の模式的な正面図、上面図および側面図で、要部を部分的な断面で示した図である。図11〜13は、熱処理装置110を、前工程搬送装置99と後工程搬送装置101の中間に配置した図となっている。
図11〜13に示す熱処理装置110は、半導体装置をワークとする、クリーンルーム内での使用に好適な熱処理装置である。熱処理装置110は、図14に示したスチールベルト搬送炉90と同様に、半導体センサ装置の組付け工程において、図1に示すワーク10の加速度センサ2と制御LSI2を接合する接着剤3のベーキングに用いられる。
図11〜13に示す熱処理装置110は、パレット11(ワーク10)を把持して移動し、縦方向(鉛直方向)に往復循環して搬送する搬送装置100jと、図13に示した搬送装置100jにより搬送中のワーク10を加熱するためのヒータ100hと、図中に破線ハッチングで示したヒータ100hにより加熱中のワーク10を内部に収容する断熱壁100dとを有している。断熱壁100dは、図11と図12に示すように、縦方向(鉛直方向)において筒状で、一端(鉛直下方)が開口し、もう一端(鉛直上方)が閉じた形状となっている。
このように、図11〜13に示す熱処理装置110では、筒状で一端が閉じた形状の断熱壁100dの開口が、鉛直下方にある。このため、空気より軽い雰囲気ガスや温まって軽くなった雰囲気ガスを、効率的に炉内に閉じ込めることができる。
熱処理装置110は酸化雰囲気を嫌う半導体装置をワーク10としているため、雰囲気ガス導入管(図示省略)によって断熱壁100dの内部に窒素ガスもしくはアルゴンガスが導入され、ワーク10の熱処理が、低酸素雰囲気中で行われる。過剰となった窒素ガスもしくはアルゴンガスは、鉛直下方にある断熱壁100dの開口から放出されるため、外気の導入が防止される。以上のようにして、図11〜13に示す熱処理装置110は、酸化雰囲気を嫌う半導体装置の熱処理に利用できる構造となっている。
熱処理装置110においては、図11と図12に示す前工程搬送装置99で外部から新たに供給されるパレット11(ワーク10)を、図13に示すパレット投入機構P1により断熱壁100dの開口から露出する搬送装置100j(第2ステージブロックJ2の最下段のステージJ2s−1)に投入する。また、断熱壁100dの同じ開口から露出する搬送装置100j(第2ステージブロックJ2の最下段のステージJ2s−1)から、熱処理の終わったパレット11(ワーク10)をパレット取り出し機構P2により外部へ取り出し、後工程搬送装置101で次工程へ搬送する。
図13に示すように、熱処理装置110のヒータ100hは、搬送装置100jの第1ステージブロックJ1および第2ステージブロックJ2において、上方にある第3〜6段のステージ近くの連結部に組み込まれている。このため、図中に波線パターンで塗りつぶした部分が加熱領域となり、この第1ステージブロックJ1および第2ステージブロックJ2の上方にある第3〜6段のステージが、加熱プレートとして作用する。例えば、先に説明したように熱処理装置110を加速度センサ装置10の接着剤のベーキングに用いる場合には、上方にある第3〜6段のステージが、温度制御装置により170℃に温度調節される。搬送中のパレット11(ワーク10)は、この第3〜6段のステージ上に直置きされて、熱伝導により加熱される。この熱伝導を用いた加熱機構は、輻射や対流による加熱機構に較べて、パレット11(ワーク10)を高い伝熱効率で加熱することができる。尚、ヒータの設置は、上記連結部に限らず、第1ステージブロックJ1および第2ステージブロックJ2のステージJ1s,J2sに組み込むようにしてもよい。
また、図13に示すように、第2ステージブロックJ2の第1段のステージJ2s−1は、パレット11(ワーク10)の投入や取り出しに利用されるため、強制冷却されることが好ましい。例えば、熱処理装置110を加速度センサ装置10の接着剤のベーキングに用いる場合には、ステージJ2s−1が、温度制御装置により40℃以下に温度調節される。尚、パレット11の投入や取り出しに利用されるステージJ2s−1だけでなく、断熱壁100dの開口側にある第1ステージブロック1および/または第2ステージブロックJ2の他のステージについても、必要に応じて強制冷却するようにしてもよい。
以上のようにして、図11〜13に示す熱処理装置110では、熱伝導を用いた加熱機構を採用し、熱処理時間を確保するため、加熱プレートとして機能する第1ステージブロック1と第2ステージブロックJ2の複数段のステージJ1s,J2sが、縦方向に等間隔に配置された構造となっている。さらに、これらの複数段のステージJ1s,J2sを包み込むようにして、下方端が開口し、上方端が閉じた筒状(釣鐘状)の断熱壁100dが設けられている。この断熱壁100d内に、上部から窒素ガスもしくはアルゴンガスを流すことによって、容器内が低酸素雰囲気に保たれる構造となっている。
図11〜13に示す熱処理装置110は、搬送装置100jにより搬送中のワーク10を連続的に熱処理するため、ワーク10の処理効率(スループット)が高い。また、熱処理装置110では、パレット11(ワーク10)を、擦らずに把持して移動する(機械的に持ち上げて移動し、所定の位置に下ろす、いわゆるグリッパ搬送方式)。このため、図14に示す従来のスチールベルト搬送炉90のような摩擦構造部がなく、粉塵の発生が抑制される。従って、熱処理装置110は、特にクリーンルームでの使用に適しており、クリーンルームの清浄度を低下することのない連続熱処理装置となっている。このため、図1に示した微細構造体を持つ加速度センサ装置10の熱処理であっても、上記した熱処理装置110によれば、粉塵の発生が抑制されるため、粉塵の微細構造体への混入に起因する動作不良を抑制することができる。尚、第2ステージブロックJ2を駆動するシリンダC1や、2個のパレット移動ロッドブロックLB1,LB2を駆動するシリンダC1〜C3および連結部材Rは、パレット11(ワーク10)の熱処理室の外部に、分離されて設置されている。このため、これら駆動部で発生する異物が、ワーク10に付着することもない。
また、図11〜13に示す熱処理装置110は、ワーク10を鉛直方向で往復循環して搬送している。このため、図14に示す従来のスチールベルト搬送炉90に較べて、熱処理装置110の床面に対する占有面積(装置設置面積)を低減でき、小型の熱処理装置とすることができる。このため、これによっても、床費の高いクリーンルームでの使用に特に適している。
さらに、図11〜13に示す熱処理装置110は、ワーク10を鉛直方向の一方向に往復循環して搬送し、外部から新たに供給されるワーク10の投入と熱処理の終わったワーク10の外部の取り出しを、断熱壁100dの同じ開口付近で行っている。このため断熱壁100dの内部の開口付近において、熱処理の終わったワークと外部から新たに供給されるワークの間で熱交換させることもでき、効率的な熱利用が可能である。また、熱処理装置110では、外部から新たに供給されるワーク10の投入と熱処理の終わったワーク10の外部の取り出しを第2ステージブロックJ2の第1段のステージJ2s−1に統合しており、これによって装置の小型化が図られている。
以上のようにして、図11〜13に示す熱処理装置110は、ワーク10の処理効率(スループット)が高く、粉塵の発生が抑制され、特にクリーンルームでの使用に適する小型で安価な熱処理装置となっている。
以上示したように、上記した本発明の搬送装置は、縦型のグリッパ搬送が可能な搬送装置であって、粉塵の発生を抑制することができると共に、必要床面積を低減でき、特にクリーンルーム内での使用に適した小型で安価な搬送装置となっている。
ワークの代表例である半導体装置の一例で、(a)は、加速度センサ1の断面を示す斜視図であり、(b)はワークである加速度センサ装置10の模式的な断面図である。また、(c)は、ワーク10のパレットへの搭載状態を模式的に示した上面図および正面図である。 (a),(b)は、本発明の搬送装置の一例で、それぞれ、搬送装置100の要部を示した上面図と側面図である。 (a),(b)は、搬送装置100の搬送動作を説明する図である。 (a),(b)は、搬送装置100の搬送動作を説明する図である。 (a),(b)は、搬送装置100の搬送動作を説明する図である。 (a),(b)は、本発明における別の搬送装置の例で、それぞれ、搬送措置100jの要部を示した上面図と側面図である。 (a),(b)は、搬送装置100jの往復循環搬送動作を説明する図である。 (a),(b)は、搬送装置100jの往復循環搬送動作を説明する図である。 (a),(b)は、搬送装置100jの往復循環搬送動作を説明する図である。 (a),(b)は、搬送装置100jの往復循環搬送動作を説明する図である。 搬送装置100jを熱処理装置の往復循環搬送機構として利用した例で、熱処理装置110の模式的な正面図で、要部を部分的な断面で示した図である。 熱処理装置110の模式的な上面図で、要部を部分的な断面で示した図である。 熱処理装置110の模式的な側面図で、要部を部分的な断面で示した図である。 従来のスチールベルト搬送炉90を示す図で、(a)は、スチールベルト搬送炉90の要部を部分的な断面で示した上面図であり、(b)は、スチールベルト搬送炉90の要部を部分的な断面で示した正面図である。
符号の説明
10 ワーク(加速度センサ装置)
11 パレット
100,100j 搬送装置
J1 第1ステージブロック
J2 第2ステージブロック
J1s,J2s ステージ
H3,J3 パレット移動機構
LB1,LB2 パレット移動ロッドブロック
L1,L2 ロッド
T 爪
Q,R 連結部材
C1〜C4 シリンダ
P1 パレット投入機構
O2,P2 パレット取り出し機構

Claims (10)

  1. ワークを搭載したパレットを一時的に載せるためのステージが、複数段、縦方向に等間隔に並んで配置され、前記複数段のステージが、一方の端部において互いに連結されてなる第1ステージブロックと、
    前記第1ステージブロックと同じ間隔で縦方向に並んで配置された複数段のステージが、前記第1ステージブロックの複数段のステージと対向するように配置され、一方の端部において互いに連結されてなり、全体として縦方向に移動可能な第2ステージブロックと、
    前記第1ステージブロックまたは第2ステージブロックのステージ上に載せられたパレットを把持し、第1ステージブロックと第2ステージブロックの間で、把持したパレットを載せるステージを移動するパレット移動機構と、
    外部から新たに供給されるワークを搭載したパレットを把持し、前記第1ステージブロックまたは第2ステージブロックにおける所定の投入ステージに載せるためのパレット投入機構と、
    前記第1ステージブロックまたは第2ステージブロックにおける所定の取り出しステージ上に載せられたワークを搭載したパレットを把持し、外部へ取り出すためのパレット取り出し機構とを有する搬送装置であって、
    前記第1ステージブロックと前記第2ステージブロックが、同じ段数のステージを有してなり、
    前記パレット移動機構が、同じ高さ位置にある2本一組のロッドを有してなり、
    前記ロッドの一方の端部に前記パレットを持ち上げるための爪が設けられ、前記ロッドのもう一方の端部において2本が互いに連結されてなり、
    前記2本一組のロッドが、縦方向に垂直な水平面内において前記第1ステージブロックと第2ステージブロックを結ぶ方向に移動し、
    前記2本一組のロッドが、前記第1ステージブロックのステージと同じ段数と間隔で複数段配置され、
    前記各段における2本一組のロッドのもう一方の端部が互いに連結されて、パレット移動ロッドブロックが構成されてなり、
    前記パレット移動機構が、2個の前記パレット移動ロッドブロックを有してなり、
    前記2個のパレット移動ロッドブロックが、互いの各段の爪が干渉しないように縦方向における高さ位置を異にして配置され、縦方向連結部材を介して、縦方向に連結して移動することによって、前記2本一組のロッドが、全体として縦方向に移動することを特徴とする搬送装置。
  2. 前記パレット移動機構が、3本のシリンダを有してなり、
    2本の前記シリンダが、それぞれ、前記2個のパレット移動ロッドブロックの水平面内における移動を駆動し、
    もう1本の前記シリンダが、前記縦方向連結部材を介した2個のパレット移動ロッドブロックの縦方向における移動を駆動することを特徴とする請求項1に記載の搬送装置。
  3. 前記投入ステージと取り出しステージが、前記第2ステージブロックにおける最下段のステージであることを特徴とする請求項1または2に記載の搬送装置。
  4. 前記投入ステージと取り出しステージが、前記第2ステージブロックにおける最上段のステージであることを特徴とする請求項1または2に記載の搬送装置。
  5. 前記第1ステージブロックと第2ステージブロックの対向する各ステージの幅が、前記パレットの幅より狭く設定され、
    前記パレットが、前記各ステージの幅方向において、両端をはみ出すようにして各ステージに載せられることを特徴とする請求項1乃至4のいずれか一項に記載の搬送装置。
  6. 前記第1ステージブロックが、固定されてなることを特徴とする請求項1乃至5のいずれか一項に記載の搬送装置。
  7. 前記第2ステージブロックの各段のステージが、前記第1ステージブロックの対応する各段のステージと同じ高さ位置から、一段ずれた高さ位置へ移動することを特徴とする請求項1乃至6のいずれか一項に記載の搬送装置。
  8. 前記第2ステージブロックに、シリンダが連結され、
    前記シリンダが、前記第2ステージブロックの縦方向の移動を駆動することを特徴とする請求項1乃至7のいずれか一項に記載の搬送装置。
  9. 前記ワークが、半導体装置であり、
    前記搬送装置が、クリーンルーム内で用いられることを特徴とする請求項1乃至8のいずれか一項に記載の搬送装置。
  10. 前記半導体装置が、隣接して配置された櫛歯状の可動電極と固定電極を有する、加速度センサであることを特徴とする請求項9に記載の搬送装置。
JP2005318681A 2005-11-01 2005-11-01 搬送装置 Expired - Fee Related JP4720437B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2005318681A JP4720437B2 (ja) 2005-11-01 2005-11-01 搬送装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2005318681A JP4720437B2 (ja) 2005-11-01 2005-11-01 搬送装置

Publications (2)

Publication Number Publication Date
JP2007126227A JP2007126227A (ja) 2007-05-24
JP4720437B2 true JP4720437B2 (ja) 2011-07-13

Family

ID=38149200

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2005318681A Expired - Fee Related JP4720437B2 (ja) 2005-11-01 2005-11-01 搬送装置

Country Status (1)

Country Link
JP (1) JP4720437B2 (ja)

Family Cites Families (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS59127012A (ja) * 1983-01-11 1984-07-21 Sony Corp 超広角レンズ
JP3113821B2 (ja) * 1996-08-27 2000-12-04 タバイエスペック株式会社 熱処理装置の物品搬送装置

Also Published As

Publication number Publication date
JP2007126227A (ja) 2007-05-24

Similar Documents

Publication Publication Date Title
CN106558520B (zh) 晶片传输系统及晶片传输方法
JP5566658B2 (ja) パレット搬送装置
KR20120114155A (ko) 기판의 반송장치 및 이를 구비한 기판의 가공장치
CN101616855A (zh) 基板输送装置
JP7384766B2 (ja) 縦型加熱炉
JPH05347349A (ja) 加熱炉におけるトレイ連続搬送装置
CN103874772B (zh) 炉内搬运装置及加热炉
WO2004079283A1 (ja) 線材を用いた搬送機構並びにそれを使用した熱処理炉及び熱処理方法
JP2007126227A (ja) 搬送装置
JP4534909B2 (ja) 熱処理装置
JP5606507B2 (ja) 複合搬送装置及びそれを用いた方法
JP2004216404A (ja) プレス生産装置およびプレス方法
CN101208274A (zh) 光学元件的制造装置
JP3862197B2 (ja) 縦型熱処理装置
JP2005228771A (ja) 基板搬送方法、及びその装置
JP4221040B2 (ja) メタライズセラミックス部品の製造方法
KR20190046595A (ko) 핸들러
JP4179714B2 (ja) 熱処理炉装置
JP7721181B1 (ja) 乾燥装置
TWI780820B (zh) 熱處理裝置
JP4237017B2 (ja) 基板搬送装置
JP4541326B2 (ja) 連続式熱処理炉及び熱処理方法
JP4763763B2 (ja) レジスト塗布現像処理システム
CN118668054A (zh) 一种退火炉循环系统
JP2003014375A (ja) 被焼成板の連続式焼成炉装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20071211

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20100128

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20100803

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20100927

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20110308

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20110321

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20140415

Year of fee payment: 3

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20140415

Year of fee payment: 3

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees