JP4754875B2 - 安全装置 - Google Patents

安全装置 Download PDF

Info

Publication number
JP4754875B2
JP4754875B2 JP2005142206A JP2005142206A JP4754875B2 JP 4754875 B2 JP4754875 B2 JP 4754875B2 JP 2005142206 A JP2005142206 A JP 2005142206A JP 2005142206 A JP2005142206 A JP 2005142206A JP 4754875 B2 JP4754875 B2 JP 4754875B2
Authority
JP
Japan
Prior art keywords
window
window glass
capacitance
pinching
safety device
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2005142206A
Other languages
English (en)
Other versions
JP2006316564A (ja
Inventor
政幸 加藤
聰 井上
和志 廣瀬
貴雄 古場
裕樹 西田
実 田中
良裕 藤村
貴史 井上
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Shiroki Corp
Tachibana Eletech Co Ltd
Original Assignee
Shiroki Corp
Tachibana Eletech Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Shiroki Corp, Tachibana Eletech Co Ltd filed Critical Shiroki Corp
Priority to JP2005142206A priority Critical patent/JP4754875B2/ja
Publication of JP2006316564A publication Critical patent/JP2006316564A/ja
Application granted granted Critical
Publication of JP4754875B2 publication Critical patent/JP4754875B2/ja
Anticipated expiration legal-status Critical
Expired - Fee Related legal-status Critical Current

Links

Images

Landscapes

  • Power-Operated Mechanisms For Wings (AREA)
  • Window Of Vehicle (AREA)

Description

本発明は、安全装置に関し、とくに、窓枠を閉じた位置と開いた位置の間で窓ガラスを往復させるウィンドウレギュレータについて窓ガラスによる人体の挟み込みを回避させる安全装置に関する。
車両等のパワーウィンドウは、ウィンドウレギュレータによって窓枠を閉じた位置と開いた位置の間で窓ガラスを往復(昇降)させるように構成されている。ウィンドウレギュレータについては、搭乗者の身体等が窓ガラスで挟まれるのを防止するため安全装置が設けられる。
安全装置の一方式として、窓ガラスと窓枠の間の静電容量を利用して人体の挟み込み検出し、窓ガラスを反転させるようにしたものがある。挟み込みの有無の判定は、静電容量の値を所定の閾値と比較することによって行われる(例えば、特許文献1参照)。
特開平10−110574号公報(第4−6,8頁、図1−4,14)
上記のように静電容量の値を閾値と比較して挟み込みの有無を判定する手法では、人体挟み込み以外の原因で静電容量が閾値を越えた場合にも、挟み込み回避が行われる可能性がある。このため、例えば、窓枠を閉じきる寸前で窓ガラスが反転するような誤動作が起こり得る。
そこで、本発明の課題は、窓ガラスの誤反転を生じさせないウィンドウレギュレータ用の安全装置を実現することである。
上記の課題を解決するための請求項1に係る発明は、窓枠を閉じた位置と開いた位置の間で窓ガラスを往復させるウィンドウレギュレータについて窓ガラスによる人体の挟み込みを回避させる安全装置であって、窓ガラスと窓枠の間の静電容量を利用して人体の挟み込みを検出する第1の検出手段と、静電容量とは異なる物理量を利用して人体の挟み込みを検出する第2の検出手段と、窓枠を閉じる方向の窓ガラスの移動に伴って静電容量の急増が始まる位置を境にして窓枠を閉じた位置側と開いた位置側とに2分された窓ガラスの移動範囲のうち、開いた位置側の範囲においては前記第1の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせ、閉じた位置側の範囲においては前記第2の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせる制御手段と、を具備することを特徴とする安全装置である。
上記の課題を解決するための請求項2に係る発明は、窓枠を閉じた位置と開いた位置の間で窓ガラスを往復させるウィンドウレギュレータについて窓ガラスによる人体の挟み込みを回避させる安全装置であって、窓ガラスと窓枠の間の静電容量を利用して人体の挟み込みを検出する第1の検出手段と、静電容量とは異なる物理量を利用して人体の挟み込みを検出する第2の検出手段と、窓枠を閉じる方向の窓ガラスの移動に伴って静電容量の急増が始まる位置を境にして窓枠を閉じた位置側と開いた位置側とに2分された窓ガラスの移動範囲のうち、開いた位置側の範囲においては前記第1の検出手段の検出結果および前記第2の検出手段の検出結果のうちの少なくとも前記第1の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせ、閉じた位置側の範囲においては前記第2の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせる制御手段と、を具備することを特徴とする安全装置である。
上記の課題を解決するための請求項3に係る発明は、前記物理量は窓ガラスを駆動するモータの回転を表すパルス信号のパルス幅であることを特徴とする請求項1または請求項2に記載の安全装置である。
請求項1に係る発明によれば、窓枠を閉じた位置と開いた位置の間で窓ガラスを往復させるウィンドウレギュレータについて窓ガラスによる人体の挟み込みを回避させる安全装置は、窓ガラスと窓枠の間の静電容量を利用して人体の挟み込みを検出する第1の検出手段と、静電容量とは異なる物理量を利用して人体の挟み込みを検出する第2の検出手段と、窓枠を閉じる方向の窓ガラスの移動に伴って静電容量の急増が始まる位置を境にして窓枠を閉じた位置側と開いた位置側とに2分された窓ガラスの移動範囲のうち、開いた位置側の範囲においては前記第1の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせ、閉じた位置側の範囲においては前記第2の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせる制御手段とを具備するので、窓ガラスの誤反転を生じさせないウィンドウレギュレータ用の安全装置を実現することができる。
請求項2に係る発明によれば、窓枠を閉じた位置と開いた位置の間で窓ガラスを往復させるウィンドウレギュレータについて窓ガラスによる人体の挟み込みを回避させる安全装置は、窓ガラスと窓枠の間の静電容量を利用して人体の挟み込みを検出する第1の検出手段と、静電容量とは異なる物理量を利用して人体の挟み込みを検出する第2の検出手段と、窓枠を閉じる方向の窓ガラスの移動に伴って静電容量の急増が始まる位置を境にして窓枠を閉じた位置側と開いた位置側とに2分された窓ガラスの移動範囲のうち、開いた位置側の範囲においては前記第1の検出手段の検出結果および前記第2の検出手段の検出結果のうちの少なくとも前記第1の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせ、閉じた位置側の範囲においては前記第2の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせる制御手段とを具備するので、窓ガラスの誤反転を生じさせないウィンドウレギュレータ用の安全装置を実現することができる。
請求項3に係る発明によれば、前記物理量は窓ガラスを駆動するモータの回転を表すパルス信号のパルス幅であるので、パルス幅によって負荷変化を表すことができる。
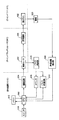
以下、図面を参照して発明を実施するための最良の形態を詳細に説明する。なお、本発明は発明を実施するための最良の形態に限定されるものではない。図1に、パワーウィンドウのブロック図を示す。同図に示すように、パワーウィンドウは、ウィンドウ100、ウィンドウレギュレータ200および安全装置300からなる。
ウィンドウ100は窓ガラス102を有する。ウィンドウレギュレータ200は昇降モータ202と昇降機構204を有し、昇降モータ202により昇降機構204を介して窓ガラス102を昇降させるようになっている。
安全装置300は、ウィンドウレギュレータ200による窓ガラス102の昇降の安全を管理する。安全装置300は、発明を実施するための最良の形態の一例である。本装置の構成によって、安全装置に関する発明を実施するための最良の形態の一例が示される。
安全装置300はCPU302を有する。CPU302は安全装置300の中枢であり、所定のプログラムに基づいてウィンドウレギュレータ200の安全管理を遂行する。CPU302は駆動回路304を介して昇降モータ202を制御する。昇降モータ202の回転量は、パルス発生器306とカウンタ308を通じてCPU302にフィードバックされる。CPU302は、カウンタ308計数値に基づいて窓ガラス位置を認識する。
パルス発生器306の出力パルスはパルス処理回路318で処理され、その処理結果がCPU302に入力される。パルス処理回路318におけるパルスの処理は、パルス幅の検出またはパルス周期の検出である。
CPU302には、スイッチ310を通じて窓ガラス昇降指令が入力される。スイッチ310の操作は使用者によって行われる。CPU302はメモリ312を有し、プログラム実行の過程で適宜データの書込および読出を行う。
窓ガラス102には電極320が設けられている。電極320の静電容量が静電容量検出部330によって検出され、静電容量検出信号がCPU302に入力される。
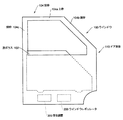
図2に、このようなパワーウィンドウを備えた車両用ドアの一例を示す。ここでは、セダン形車両の後部ドアの例を示す。このドアは、ドア本体110の上部がウィンドウ100となっている。ウィンドウ100は、ドア本体110側から昇降する窓ガラス102により窓枠104を開閉する構造となっている。窓ガラス102を昇降させるウィンドウレギュレータ200とその安全装置300はドア本体110内に設けられる。
窓枠104は、上枠104a、後枠104bおよび前枠104cを有する。上枠104aは概ね水平になっている。後枠104bは概ね後下がりに傾斜している。前枠104cは概ね垂直になっている。窓ガラス102の電極320は、上枠104aおよび後枠104bに対応する二辺にかけて設けられる。
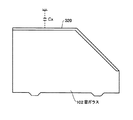
図3に、窓ガラス102における電極320の配置を示す。同図に示すように、窓ガラス102の上辺から後辺にかけて電極320が設けられる。電極320は、例えば導電材料等を用いて構成される。電極320に対応する窓枠側の電極は、窓枠を構成する金属そのものであってよい。
電極320は、対応する窓枠に対して静電容量cxを持つ。窓枠はグラウンド電位にあるので静電容量cxはグラウンドに対する静電容量となる。グラウンドに対する静電容量は、電極320に例えば搭乗者の手や指等の人体が触れたときに増大する。
これは、図4に等価回路で示すように、電極320の静電容量cxに人体の静電容量cx’が並列接続されるためである。電極320の静電容量cxは例えば80pF程度であり、人体の静電容量cx’は例えば400pF程度であるので、等価回路の静電容量は大幅に増大することになる。このような静電容量の変化が人体の接触の検出に利用される。
図5に、静電容量の変化を検出する回路の一例を示す。本回路は静電容量検出部330の主要部を構成する。同図に示すように、本回路は、OPアンプ332を用いて構成される。OPアンプ332には例えばVC=+5V、VE=0Vの片極性の直流電源が供給されている。
OPアンプ332は、非反転入力端子とグラウンドの間にキャパシタcxと抵抗Rxが並列に接続され、反転入力端子とグラウンドの間にキャパシタciが並列に接続され、反転入力端子と出力端子が抵抗Rfで接続されている。
キャパシタcxは窓ガラスの電極320の静電容量cxである。キャパシタciは、補償用のキャパシタであり、人体等が接触しないときの電極320の静電容量に相当する静電容量を持つものである。抵抗Rxは抵抗Rfと値が等しい。
このようなOPアンプ332の非反転入力端子および反転入力端子に、電圧発生器334の電圧Viが、抵抗Ri+およびRi−を通じてそれぞれ入力される。抵抗Ri+およびRi−は値が等しい。
OPアンプ332は、非反転入力端子の電圧V+と反転入力端子の電圧V−の差を増幅率Rf/Riで増幅した電圧を出力する。この電圧が抵抗RoとキャパシタCoからなる平滑回路で平滑されて出力電圧Voとなる。出力電圧Voは静電容量検出信号としてCPU302に入力される。
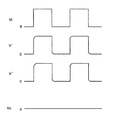
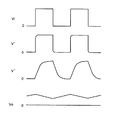
図6および図7に、電圧Vi、V−、V+およびVoの波形の一例を示す。同図に示すように、電圧Viは単極性の定周期の矩形波パルスである。電圧V−およびV+は、それぞれ、電圧ViによるキャパシタCiおよびCxの充電電圧となる。電圧VoはV+とV−の差の増幅値を平滑したものとなる。
図6は窓ガラスの電極320に対して人体等の接触がない場合であり、キャパシタCxとCiの静電容量に差がないことにより、電圧V+およびV−は波形も振幅も同一となり、それらの差を増幅および平滑して得られる電圧Voは0Vとなる。
図7は窓ガラスの電極320に対して人体等の接触がある場合であり、キャパシタCxの静電容量の増加により電圧V+の波形や振幅が変わるので、V+とV−の差を増幅かつ平滑して得られる電圧Voは0Vから増加したものとなる。増加量はキャパシタCxの静電容量の増加に対応する。
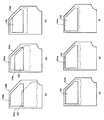
図8に、窓ガラス102の昇降過程を示す。同図に示すように、窓ガラス102は(a)、(b)、(c)、(d)、(e)、(f)の順に上昇する。下降はこの逆順になる。(a)は窓ガラス102が下死点にある状態を示し、(f)は上死点にある状態を示す。(b)、(c)、(d)、(e)は途中の状態を示す。
各状態についてさらに説明すれば、(a)はパワーウィンドウの全開状態である。(b)は窓ガラス102が上昇し始めた状態である。この状態では、窓ガラス102の上辺および後辺がそれぞれ上枠104aおよび後枠104bに対して隙間を生じている。なお、窓ガラス102の前辺は昇降の全過程を通じて前枠104cの中にある。
(c)は窓ガラス102の後辺が後枠104bに進入し始める状態であり、(d)は窓ガラス102の後辺が後枠104bに完全に進入した状態である。この状態では、窓ガラス102の上辺だけが窓枠に対して隙間を生じる。
(e)は窓ガラス102の上辺が上枠104aに進入し始める状態である。(f)は窓ガラス102の上辺が上枠104aに完全に進入した状態である。これはパワーウィンドウの全閉状態である。
図9に、窓枠への窓ガラスの進入し始めおよび完全進入状態をさらに詳細に示す。これは、窓ガラス102の後辺に関する(c)および(d)の状態であり、また、窓ガラス102の上辺に関する(e)および(f)の状態である。(なお、図9には誤記があり、(d)は、正しくは(c),(e)と表記すべきものであり、(e)は、正しくは(d),(f)と表記すべきものである。)先ず、窓ガラス102の上辺または後辺が上枠104aのガラスラン144aに接触し、次に、窓ガラス102の上辺または後辺が上枠104aのガラスラン144a内に完全に進入する。ガラスラン144aは例えばゴムやプラスチック等の絶縁材料で構成される。
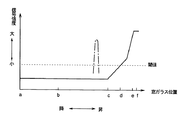
図10に、窓ガラス102の昇降に伴う静電容量検出信号の変化を示す。同図は、窓ガラス位置を横軸とし静電容量検出信号の信号強度を縦軸とするグラフである。横軸の各所に付した符号a−fは、図8に示した窓ガラス位置(a)−(f)に対応する。以下、窓ガラスをガラスともいい、窓ガラス位置をガラス位置ともいう。また、静電容量検出信号を検出信号ともいう。
検出信号は、位置aからcまでは信号強度が小さく変化の少ないものとなる。これは電極320と窓枠104との間に十分な間隔があるためである。位置cからdまでは信号強度が急増する信号となる。これは電極320が後枠104bに入り込むためである。位置dからeまでは信号強度がさらに増加する。これは電極320が上枠104aに入り込むためである。位置eからfまでは信号強度が大きく変化の少ない信号となる。これは電極320が窓枠104に完全に入り込んだためである。
このような検出信号について、人体の接触ないし挟み込みの有無を判定するための閾値が設定されている。閾値としては、窓ガラス102のどの部分も窓枠に入り込まないときの検出信号強度より大きく、窓ガラス102が一部でも窓枠に完全に入り込んだときの検出信号強度より小さく、かつ、一点鎖線で示すような人体接触等による検出信号の増加を確実に判別できる値が、例えば破線で示すように設定される。
閾値はメモリ312に記憶され、CPU302による挟み込み判定に利用される。この閾値をガラス位置と検出信号強度の関係の最新の測定値に応じて更新すれば、ガラス位置と検出信号強度の関係の変化に関わらず常に適正な閾値とすることができる。
CPU302による挟み込み判定には、静電容量以外の物理量も利用される。そのような物理量として、例えば、パルス発生器306が発生するパルス信号の属性が利用される。パルス信号の属性はパルス幅またはパルス周期である。
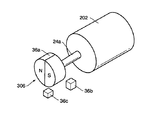
パルス発生器306は、例えば図11に示すように、昇降モータ202の回転軸24aに取り付けられた永久磁石36aと、その磁束を検出する2つのホール素子36b,36cを有し、ホール素子36b,36cから永久磁石36aの回転に伴う周期的な磁束変化を表すパルス信号をそれぞれ出力するようになっている。
昇降モータ202の回転速度はパルス信号のパルス幅およびパルス周期に反映され、回転速度の増加および減少が、それぞれ、パルス幅およびパルス周期の短縮および伸長となる。
回転速度の変化に対応するパルス幅およびパルス周期の変化を図12に示す。(a)は定速回転中のパルス信号を示し、パルス幅およびパルス周期が一定である。(b)は途中で速度が低下したときのパルス信号を示し、例えば窓ガラス102による挟み込み発生時の負荷増加に伴う昇降モータ202の速度低下によって、パルス幅およびパルス周期が伸長する。
パルス幅またはパルス周期については、予め定められた閾値がメモリ310に記憶されている。この閾値は、CPU302によって、パルス幅またはパルス周期に基づく挟み込み判定に利用される。
以下、静電容量を利用する挟み込み検出系を第1センサ系ともいい、パルス信号を利用する挟み込み検出系を第2センサ系ともいう。第1センサ系は電極320および静電容量検出部330によって構成される。第1センサ系は本発明における第1の検出手段の一例である。第2センサ系はパルス発生器306およびパルス処理回路318によって構成される。第2センサ系は本発明における第2の検出手段の一例である。
第1センサ系および第2センサ系について、挟み込み検出を行うための監視範囲がそれぞれ設定されている。監視範囲の設定の一例を図13に示す。監視範囲は、一点鎖線で示す境界によって窓ガラスの移動範囲を2分して設定される。
この境界によって、窓ガラス移動範囲は、窓枠を開いた位置側(下死点側)と閉じた位置側(上死点側)とに2分される。以下、開いた位置側(下死点側)の監視範囲を第1エリアともいい、窓枠を閉じた位置側(上死点側)の監視範囲を第2エリアともいう。
両エリアの境界の位置は、例えば、図10に示した窓ガラス位置cまたはその近傍の位置である。この位置は、図8の(c)に示したように、窓ガラス102の後辺が後枠104bに進入し始める位置であり、それに伴う静電容量の急増が始まる位置である。このような境界設定により、第1エリアでは、挟み込みが発生しない限り窓ガラスの静電容量は閾値を越えることがない。このような監視範囲設定の下で、挟み込み回避のための制御がCPU302によって行われる。CPU302は本発明における制御手段の一例である。
図14に、CPU302による挟み込み回避動作の一例のフロー図を示す。ステップ101で窓ガラスを閉じる方向にスイッチ操作が行われると、ステップ103で窓ガラスを上昇させるように昇降モータ駆動して閉動作を行う。
ステップ105で、上死点に達したか否かを判定する。上死点に達したと判定したときはステップ127で昇降モータを停止させる。上死点に達していないと判定したときは、ステップ107でエリア境界に到達したか否かを判定する。エリア境界に到達していないと判定したときは、ステップ109で第1センサ系による監視をスタートさせる。
ステップ111で静電容量が閾値を越えたか否かを判定し、NOの場合はステップ113でエリア境界に到達したか否かを判定する。エリア境界に到達せず、静電容量が閾値を越えない間はステップ111,113の動作が繰り返される。
静電容量が閾値を越えたときは、ステップ123で窓ガラスを下降させるように昇降モータを駆動して開動作を行わせる。そして、ステップ125で規定値まで窓ガラスが下降したか否かを判定(開口量チェック)して、NOの場合はステップ123で窓ガラス下降を続けさせ、YESの場合はステップ127で昇降モータを停止させる。このようにして静電容量を利用した挟み込み回避が行われる。
静電容量が一度も閾値を越えることなく窓ガラスがエリア境界に到達したときは、ステップ115で静電容量方式の検出を終了し、ステップ117で第2センサ系による監視をスタートさせる。なお、ステップ107でエリア境界に到達したと判定したときも、ステップ117で第2センサ系による監視をスタートさせる。
ステップ119でパルス幅が閾値を越えたか否かを判定する。なお、パルス幅に代えてパルス周期を判定するようにしてもよい。NOの場合はステップ121で上死点に達したか否かを判定し、NOの場合はステップ119でのパルス幅監視を行う。パルス幅が閾値を越えず、上死点に達しない間はステップ119,121の動作が繰り返される。
パルス幅が閾値を越えたときはステップ123で窓ガラスを下降させるように昇降モータを駆動して開動作を行わせる。そして、ステップ125で規定値まで窓ガラスが下降したか否かを判定(開口量チェック)して、NOの場合はステップ123で窓ガラス下降を続けさせ、YESの場合はステップ127で昇降モータを停止させる。このようにしてパルス信号を利用した挟み込み回避が行われる。
このように、静電容量を利用した挟み込み検出は第1エリアだけに限り、窓ガラスの静電容量が急増する第2エリアではパルス信号を利用して挟み込み検出を行うので、従来のように静電容量のみを利用して挟み込み検出する場合に発生しかねない上死点付近での窓ガラスの誤反転をなくすことができる。
図15に、CPU302による挟み込み回避動作の他の例のフロー図を示す。ステップ201で窓ガラスを閉じる方向にスイッチ操作が行われると、ステップ203で窓ガラスを上昇させるように昇降モータ駆動して閉動作を行う。
ステップ205で、上死点に達したか否かを判定する。上死点に達したと判定したときはステップ217で昇降モータを停止させる。上死点に達していないと判定したときはステップ207で第1エリア内か否かを判定する。
YESの場合はステップ209で静電容量が閾値を越えたか否かを判定し、NOの場合はステップ211でパルス幅が閾値を越えたか否かを判定する。なお、パルス幅に代えてパルス周期を判定するようにしてもよい。上死点に達せず、第1エリア内で、静電容量が閾値を越えず、かつ、パルス幅が閾値を越えない間はステップ205−211の動作が繰り返される。
第1エリア内で静電容量が閾値を越えたときは、ステップ213で窓ガラスを下降させるように昇降モータを駆動して開動作を行わせる。そして、ステップ215で規定値まで窓ガラスが下降したか否かを判定(開口量チェック)して、NOの場合はステップ213で窓ガラス下降を続けさせ、YESになったらステップ217で昇降モータを停止させる。このようにして静電容量を利用した挟み込み回避が行われる。
第1エリア内で静電容量が一度も閾値を越えなくても、パルス幅が閾値を越えたときはステップ213で窓ガラスを下降させるように昇降モータを駆動して開動作を行わせる。そして、ステップ215で規定値まで窓ガラスが下降したか否かを判定(開口量チェック)して、NOの場合はステップ213で窓ガラス下降を続けさせ、YESになったらステップ217で昇降モータを停止させる。
このようにして、第1エリア内でもパルス信号を利用した挟み込み回避が行われる。このため、静電容量の増加を生じさせない何らかの物体を挟み込んだときも挟み込み回避を行うことができる。
静電容量もパルス幅も一度も閾値を越えることなく第1エリア外となった後は、ステップ209の静電容量の判定はスキップされ、ステップ211のパルス幅の判定だけが行われる。このため、第2エリアではパルス信号を利用した挟み込み検出だけが行われる。上死点に達せず、第2エリア内で、かつ、パルス幅が閾値を越えない間はステップ205−211の動作が繰り返される。
パルス幅が閾値を越えたときはステップ213で窓ガラスを下降させるように昇降モータを駆動して開動作を行わせる。そして、ステップ215で規定値まで窓ガラスが下降したか否かを判定(開口量チェック)して、NOの場合はステップ213で窓ガラス下降を続けさせ、YESの場合はステップ217で昇降モータを停止させる。このようにしてパルス信号を利用した挟み込み回避が行われる。
このように、静電容量を利用した挟み込み検出は第1エリアだけに限るので、従来のように静電容量のみを利用して挟み込み検出する場合に発生しかねない上死点付近での窓ガラスの誤反転をなくすことができる。また、第1エリアと第2エリアを通じてパルス信号を利用して挟み込み検出を行うので、第2エリアにおける人体の挟みこの回避に加えて第1エリアおける人体以外の物体の挟み込み回避を行うこともできる。
図16に、CPU302による挟み込み回避動作のさらに他の例のフロー図を示す。ステップ301で窓ガラスを閉じる方向にスイッチ操作が行われると、ステップ303で窓ガラスを上昇させるように昇降モータ駆動して閉動作を行う。
ステップ305で、上死点に達したか否かを判定する。上死点に達したと判定したときはステップ317で昇降モータを停止させる。上死点に達していないと判定したときはステップ307でエリア境界到着か否かを判定する。
NOの場合はステップ309で静電容量が閾値を越えたか否かを判定する。静電容量が閾値を越えない場合は、ステップ305に戻る。上死点に達せず、エリア境界に到着せず、静電容量が閾値を越えない間はステップ305−309の動作が繰り返される。
静電容量が閾値を越えた場合は、ステップ311でパルス幅が閾値を越えたか否かを判定する。なお、パルス幅に代えてパルス周期を判定するようにしてもよい。パルス幅が閾値を越えない場合は、ステップ305に戻る。上死点に達せず、エリア境界に到着せず、静電容量が閾値を越え、かつ、パルス幅が閾値を越えない間はステップ305−311の動作が繰り返される。
上死点に達せず、エリア境界に到着せず、静電容量が閾値を越え、かつ、パルス幅が閾値を越えたときは、ステップ313で窓ガラスを下降させるように昇降モータを駆動して開動作を行わせる。そして、ステップ315で規定値まで窓ガラスが下降したか否かを判定(開口量チェック)して、NOの場合はステップ313で窓ガラス下降を続けさせ、YESになったらステップ317で昇降モータを停止させる。このようにして、第1エリア内では、静電容量が閾値を越え、かつ、パルス幅が閾値を越えたときに挟み込み回避が行われる。
静電容量もパルス幅も一度も閾値を越えることなく第1エリア外となった後は、ステップ309の静電容量の判定はスキップされ、ステップ311のパルス幅の判定だけが行われる。このため、第2エリアではパルス信号を利用した挟み込み検出だけが行われる。上死点に達せず、第2エリア内で、かつ、パルス幅が閾値を越えない間はステップ305−311の動作が繰り返される。
パルス幅が閾値を越えたときはステップ313で窓ガラスを下降させるように昇降モータを駆動して開動作を行わせる。そして、ステップ315で規定値まで窓ガラスが下降したか否かを判定(開口量チェック)して、NOの場合はステップ313で窓ガラス下降を続けさせ、YESの場合はステップ317で昇降モータを停止させる。このようにしてパルス信号を利用した挟み込み回避が行われる。
このように、静電容量を利用した挟み込み検出は第1エリアだけに限るので、従来のように静電容量のみを利用して挟み込み検出する場合に発生しかねない上死点付近での窓ガラスの誤反転をなくすことができる。また、第1エリアでは静電容量が閾値を越えかつパルス幅が閾値を越えたときに挟み込み回避を行うので、静電容量のみを利用する場合の誤った挟み込み回避をなくすことができる。
以上は、車両用のパワーウィンドウの例であるが、パワーウィンドウは車両用のパワーウィンドウに限らず、ウィンドウレギュレータによって窓ガラスを移動させるものであればよい。また、窓ガラスを上昇させて窓枠を閉じるパワーウィンドウの例であるが、パワーウィンドウは窓ガラスを下降させて窓枠を閉じるものであってよく、あるいは、窓ガラスを水平方向または斜め方向に移動させて窓枠を閉じるものであってよい。
また、静電容量以外の物理量としてパルス信号の属性を利用する例を示したが、静電容量以外の物理量としてはパルス信号の属性に限らず、光を含む電磁波、超音波、温度、圧力、歪み等を利用するようにしてもよい。また、静電容量を検出信号として電圧信号を利用する例を示したが、静電容量検出信号は電流信号、周波数信号、あるいは、静電容量そのものであってよい。
本発明を実施するための最良の形態の一例の安全装置を使用するパワーウィンドウのブロック図である。 本発明を実施するための最良の形態の一例の安全装置を使用するパワーウィンドウの構成を示す図である。 窓ガラスにおける電極の配置を示す図である。 電極の静電容量を示す等価回路図である。 静電容量検出部の主要部の回路図である。 静電容量検出部の主要部の回路中の電圧波形を示す図である。 静電容量検出部の主要部の回路中の電圧波形を示す図である。 窓ガラスの昇降状態を示す図である。 窓ガラスとガラスランの関係を示す図である。 窓ガラス位置と静電容量検出信号の関係を示す図である。 パルス発生器の構成を示す図である。 パルス発生器が発生するパルスの波形を示す図である。 挟み込み検出のエリアを示す図である。 本発明を実施するための最良の形態の一例の安全装置の動作のフロー図である。 本発明を実施するための最良の形態の一例の安全装置の動作のフロー図である。 本発明を実施するための最良の形態の一例の安全装置の動作のフロー図である。
符号の説明
100 ウィンドウ
102 窓ガラス
104 窓枠
110 ドア本体
300 ウィンドウレギュレータ
302 昇降モータ
304 昇降機構
300 安全装置
302 CPU
304 駆動回路
306 パルス発生器
308 カウンタ
318 パルス処理回路
310 スイッチ
312 メモリ
320 電極
330 静電容量検出部
332 OPアンプ
334 電圧発生器

Claims (3)

  1. 窓枠を閉じた位置と開いた位置の間で窓ガラスを往復させるウィンドウレギュレータについて窓ガラスによる人体の挟み込みを回避させる安全装置であって、
    窓ガラスと窓枠の間の静電容量を利用して人体の挟み込みを検出する第1の検出手段と、
    静電容量とは異なる物理量を利用して人体の挟み込みを検出する第2の検出手段と、
    窓枠を閉じる方向の窓ガラスの移動に伴って静電容量の急増が始まる位置を境にして窓枠を閉じた位置側と開いた位置側とに2分された窓ガラスの移動範囲のうち、開いた位置側の範囲においては前記第1の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせ、閉じた位置側の範囲においては前記第2の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせる制御手段と、
    を具備することを特徴とする安全装置。
  2. 窓枠を閉じた位置と開いた位置の間で窓ガラスを往復させるウィンドウレギュレータについて窓ガラスによる人体の挟み込みを回避させる安全装置であって、
    窓ガラスと窓枠の間の静電容量を利用して人体の挟み込みを検出する第1の検出手段と、
    静電容量とは異なる物理量を利用して人体の挟み込みを検出する第2の検出手段と、
    窓枠を閉じる方向の窓ガラスの移動に伴って静電容量の急増が始まる位置を境にして窓枠を閉じた位置側と開いた位置側とに2分された窓ガラスの移動範囲のうち、開いた位置側の範囲においては前記第1の検出手段の検出結果および前記第2の検出手段の検出結果のうちの少なくとも前記第1の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせ、閉じた位置側の範囲においては前記第2の検出手段の検出結果に基づいてウィンドウレギュレータに挟み込み回避を行わせる制御手段と、
    を具備することを特徴とする安全装置。
  3. 前記物理量は窓ガラスを駆動するモータの回転を表すパルス信号のパルス幅である、
    ことを特徴とする請求項1または請求項2に記載の安全装置。
JP2005142206A 2005-05-16 2005-05-16 安全装置 Expired - Fee Related JP4754875B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2005142206A JP4754875B2 (ja) 2005-05-16 2005-05-16 安全装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2005142206A JP4754875B2 (ja) 2005-05-16 2005-05-16 安全装置

Publications (2)

Publication Number Publication Date
JP2006316564A JP2006316564A (ja) 2006-11-24
JP4754875B2 true JP4754875B2 (ja) 2011-08-24

Family

ID=37537477

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2005142206A Expired - Fee Related JP4754875B2 (ja) 2005-05-16 2005-05-16 安全装置

Country Status (1)

Country Link
JP (1) JP4754875B2 (ja)

Families Citing this family (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR101443745B1 (ko) * 2013-02-06 2014-09-23 한국오므론전장 주식회사 차량의 윈도우 안전 제어 시스템
CN114234391B (zh) * 2021-11-08 2023-03-21 青岛海尔空调器有限总公司 空调回步的控制方法、控制系统、电子设备和储存介质

Family Cites Families (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH10110574A (ja) * 1996-08-12 1998-04-28 Shiroki Corp ウインドレギュレータ安全装置
JP3695113B2 (ja) * 1997-03-03 2005-09-14 アスモ株式会社 動力付窓開閉装置
JP3865965B2 (ja) * 1999-02-25 2007-01-10 アスモ株式会社 窓開閉制御装置
JP3708393B2 (ja) * 2000-02-03 2005-10-19 松下電器産業株式会社 挟み込み判定装置および開閉装置
JP3846712B2 (ja) * 2002-09-06 2006-11-15 オムロン株式会社 ドア開閉制御装置および方法

Also Published As

Publication number Publication date
JP2006316564A (ja) 2006-11-24

Similar Documents

Publication Publication Date Title
US8217607B2 (en) Safety device for power window, opening/closing control method and plate-glass processing method
US7830107B2 (en) Safety device for power window
US7984655B2 (en) Entrapment detection and prevention device for opening/closing mechanism
WO2021004188A1 (zh) 一种防夹检测方法及系统
US8067914B2 (en) Multizone capacitive anti-pinch system
US20020039008A1 (en) Power closure sensor system and method
JP2015503093A (ja) コンデンサセンサ、非接触物検出システム、及び非接触物検出方法
US20160215553A1 (en) Vehicle window opening device
JP6430911B2 (ja) 開閉体制御装置
CN105229250B (zh) 车窗的防夹保护方法、防夹保护单元及车门的调节系统
JP5128849B2 (ja) パワーウィンドウおよび窓ガラス
CN116981589A (zh) 用于操控机动车辆的机动化翻盖装置的方法
JP4358024B2 (ja) パワーウィンド用安全装置
KR102299494B1 (ko) 차량의 윈도 제어 장치 및 그 방법
JP2000179230A (ja) 開閉駆動制御装置
JP2008297756A (ja) ウィンドウレギュレータ制御装置
JP2006316562A (ja) ウィンドウレギュレータ制御方法
JP2006316564A (ja) 安全装置
JP2019027247A (ja) 挟み込み検出装置
JP4786934B2 (ja) ウィンドウレギュレータ制御方法
JP2017128936A (ja) 車両用挟み込み防止装置
CN108442844A (zh) 电动尾门系统及车辆
JP2006312837A (ja) ウィンドウレギュレータ制御方法
JP2006188878A (ja) 安全装置
JP5129006B2 (ja) 挟込検出方法および装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20080502

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20101217

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20101228

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20110225

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20110524

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20110526

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20140603

Year of fee payment: 3

R150 Certificate of patent or registration of utility model

Free format text: JAPANESE INTERMEDIATE CODE: R150

Ref document number: 4754875

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees