JP4760244B2 - 接近検知システム、車載装置、および携帯端末装置 - Google Patents

接近検知システム、車載装置、および携帯端末装置 Download PDF

Info

Publication number
JP4760244B2
JP4760244B2 JP2005260623A JP2005260623A JP4760244B2 JP 4760244 B2 JP4760244 B2 JP 4760244B2 JP 2005260623 A JP2005260623 A JP 2005260623A JP 2005260623 A JP2005260623 A JP 2005260623A JP 4760244 B2 JP4760244 B2 JP 4760244B2
Authority
JP
Japan
Prior art keywords
vehicle
terminal device
current position
mobile terminal
response signal
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2005260623A
Other languages
English (en)
Other versions
JP2007072860A (ja
Inventor
伸好 小野木
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Denso Corp
Original Assignee
Denso Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Denso Corp filed Critical Denso Corp
Priority to JP2005260623A priority Critical patent/JP4760244B2/ja
Publication of JP2007072860A publication Critical patent/JP2007072860A/ja
Application granted granted Critical
Publication of JP4760244B2 publication Critical patent/JP4760244B2/ja
Anticipated expiration legal-status Critical
Expired - Fee Related legal-status Critical Current

Links

Images

Landscapes

  • Traffic Control Systems (AREA)

Description

本発明は、自動車などの移動体が、携帯電話装置などの携帯端末装置を所持する歩行者に接近したことを検知することができる接近検知システム、車載装置、および携帯端末装置に関するものである。
従来より、自動車などの移動体が接近したことを、携帯電話などの携帯端末を用いて歩行者に報知したり、あるいは逆に、自動車などの移動体が、携帯電話などの携帯端末を携帯する歩行者に接近したことを検知し、携帯端末を利用することによって歩行者を保護することが可能な接近報知装置が考案されている。
例えば、歩行者が通常歩行中であるのか、あるいは走っているのか等の挙動に関する情報を得ることができ、運転者の注意を喚起できる車両用歩行者検知システムが考案されている(特許文献1参照)。また、GPS(Global Positioning System:全地球測位システム)を利用した衛星航法系と自立航法系とを組み合わせて、確実かつ効率的な移動体衝突予測が可能となる移動体衝突予測装置が考案されている(特許文献2参照)。
また、交差点等の道路側に特別な装置を布設することなく、横断歩行者の存在を運転者に報知することができる道路横断歩行者報知システムが考案されている(特許文献3参照)。また、レーダを用いて、路面を走行している自車両に対して走行方向前方を走行している前方車両や人間等の移動物体が自車両に接近するかどうかを予測する接近予測装置が考案されている(特許文献4参照)。
特開2000−149198号公報 特開2004−171269号公報 特開2004−157847号公報 特開2004−178610号公報
上記の従来技術では、歩行者が車両の走行進路内に存在するかどうかの判定については、歩行者の持つ携帯端末によって歩行者の歩いている位置や方向等を車両に伝達すること、あるいはレーダにより歩行者を探知することで自車両に接近するかどうかを予測している。しかし、GPSの精度やレーダの探知範囲・精度の制約から、歩行者の運動状態を把握する等の、予測のための別の判定材料が必要であった。しかし、歩行者の運動状態を詳細に把握するには、センサ等の構成要素も増えて内部処理が複雑になり、携帯端末が大型化したり製造コストが上昇する問題もある。
上記問題を背景として、本発明の課題は、低コストで精度のよい接近検知システム、車載装置、および携帯端末装置を提供することにある。
課題を解決するための手段および発明の効果
本発明は、上記課題を解決するための接近検知システムを提供するものである。即ち、携帯端末装置を探索するための探索信号を発信する探索信号発信手段と、携帯端末装置からの、探索信号に対する応答信号を受信する応答信号受信手段と、受信した応答信号により車両が携帯端末装置に接近するかどうかを推定する接近推定手段と、を有する車載装置と、探索信号を受信する探索信号受信手段と、探索信号を受信した場合に、応答信号を車載装置へ発信する応答信号発信手段と、を有する携帯端末装置と、を備えることを前提とする。
本発明の構成では、探索信号は携帯端末装置まで到達さえすればよく、従来技術のような反射波を検出するレーダと異なり、歩行者での反射による電波の減衰を考慮しなくてもよいため探索信号の送信出力は小さくて済むので車載装置を小型化でき、製造コストも低減できる。また、携帯端末装置からの応答信号を受信する構成であるため、反射波を検出するレーダのように携帯端末装置以外の物体を検出するということはない。さらに、携帯端末装置は車載装置からの探索信号を受信し位置が車両からの距離が限られた範囲にある場合のみに応答信号を発信するので、携帯端末装置の電力消費を抑制することも可能である。
また、本発明の接近検知システムにおける探索信号発信手段は車両の進行方向にのみ探索信号を発信する構成をとることができる。
前進する車両が自ら車両後方の物体に接近することはあり得ず、歩行者(すなわち携帯端末装置)の検知が必要な範囲は車両の進行方向のみでよい。上記構成によって、探索信号発信手段に含まれる送信機やアンテナを簡素化・小型化でき、車載装置の製造コストも低減できる。また、上記構成によって、車両の進行方向にいない歩行者からは応答信号が返ってこないため、車載装置の処理負荷も低減される。
また、本発明の接近検知システムにおける車載装置は、車両の現在位置を検出する車両位置検出手段と、検出された車両の現在位置を含む所定の範囲を携帯端末装置の探索の範囲とするエリアコードとして設定するエリアコード設定手段とを有し、探索信号発信手段は、エリアコードを含む探索信号を携帯端末装置へ発信する構成をとることができる。
上記構成によって、車載装置(すなわち車両)の位置を含むエリアコードが携帯端末装置に送信されるため、探索信号を受信した携帯端末装置は、従来は常に応答信号を発信していたが、該エリアコードの内容によって応答信号を発信すべきかどうかの判断を行なうことが可能となる。応答信号を発信しなくてもよいと判断できれば、携帯端末装置での電力消費を抑えることが可能となる。
また、本発明の接近検知システムにおける車載装置は電子地図データを記憶する地図データ記憶手段を有し、エリアコード設定手段は電子地図データおよび車両の現在位置に基づいてエリアコードを設定する構成をとることができる。
例えば、単に「車両の現在位置を中心とした半径1km」のような一律の範囲設定を行なうと、車両の進行方向左側が川で探索信号到達範囲内に橋がない場合、川の対岸の歩行者(携帯端末装置)を探索することは無意味である。上記構成によって、車両周辺の道路状況あるいは地理的状況によってエリアコードを木目細かく設定できる。また、携帯端末装置に対し応答信号を発信すべきかどうかの判断を行なうための有用なデータを提供することが可能となる。
また、本発明の接近検知システムにおけるエリアコード設定手段は車両の現在位置および進行方向に基づいてエリアコードを設定する構成をとることができる。
一般的に、車両周囲の情報のうち必要とされるものは車両の走行方向にあることが多い。上記構成によって、単に「車両の現在位置を中心とした半径1km」のような一律の範囲設定ではなく、車両の走行状態によってエリアコードを木目細かく設定できる。また、携帯端末装置に対し応答信号を発信すべきかどうかの判断を行なうための有用なデータを提供することが可能となる。
また、本発明の接近検知システムにおける携帯端末装置は、携帯端末装置の現在位置を検出する端末位置検出手段と、検出された携帯端末装置の現在位置がエリアコードに含まれるかを判定するエリアコード判定手段を有し、応答信号発信手段は検出された携帯端末装置の現在位置が受信したエリアコードに含まれると判定された場合に、応答信号を車載装置へ発信する構成をとることができる。
上記構成によって、探索信号を受信した携帯端末装置は、従来は常に応答信号を発信していたが、携帯端末装置の現在位置が受信したエリアコードに含まれる場合のみ応答信号を発信すればよいため、応答信号の発信回数を低減でき、携帯端末装置での電力消費をさらに抑えることが可能となる。また、車載装置は応答が必要な携帯端末装置のみから応答信号を受信できるので、受信処理等の処理負荷を低減できる。当然、車両までの距離を計算し求めさらに限定することは可能である。
また、本発明の接近検知システムにおける探索信号は車両の現在位置を含み、携帯端末装置は携帯端末装置の現在位置を検出する端末位置検出手段と、検出された携帯端末装置の現在位置と車両の現在位置との距離を演算する距離演算手段と、演算された距離が所定の範囲内にあるか判定する距離判定手段とを有し、応答信号発信手段は演算された距離が所定の範囲内にあると判定された場合に、応答信号を車載装置へ発信する構成をとることができる。
携帯端末装置と車両との距離は、車両の探索信号に車両の現在位置情報が含まれていれば携帯端末装置において演算可能である。上記構成によって、探索信号を受信した携帯端末装置は、従来は常に応答信号を発信していたが、携帯端末装置の現在位置と車両の現在位置との距離が所定の範囲内にあると判定された場合にのみ応答信号を発信すればよいため、応答信号の発信回数を低減でき、携帯端末装置での電力消費をさらに抑えることが可能となる。また、車載装置は応答が必要な携帯端末装置のみから応答信号を受信できるので、受信処理等の処理負荷を低減できる。
また、本発明の接近検知システムにおける車載装置は、車両の速度を検出する車速検出手段を有し、探索信号は車両の速度および車両の現在位置を含み、携帯端末装置は、携帯端末装置の現在位置を検出する端末位置検出手段と、携帯端末装置の現在位置、車両の速度および車両の現在位置とから、車両の携帯端末装置の現在位置への到達時間を推定演算する到達時間推定演算手段と、推定演算された到達時間が所定の範囲内にあるか判定する到達時間判定手段を有し、応答信号発信手段は、推定演算された到達時間が所定の範囲内にあると判定された場合に、応答信号を車載装置へ発信する構成をとることができる。
携帯端末装置の現在位置までの車両の到達時間は、車両の探索信号に車両の現在位置情報と車両の速度情報が含まれていれば携帯端末装置において演算可能である。上記構成によって、探索信号を受信した携帯端末装置は、従来は常に応答信号を発信していたが、携帯端末装置の現在位置が車両からの到達時間の所定の範囲内にあると判定された場合にのみ応答信号を発信すればよいため、応答信号の発信回数を低減でき、携帯端末装置での電力消費をさらに抑えることが可能となる。また、車載装置は応答が必要な携帯端末装置のみから応答信号を受信できるので、受信処理等の処理負荷を低減できる。
また、本発明の接近検知システムにおける応答信号は検出された携帯端末装置の現在位置を含む構成をとることができる。
上記構成によって、該応答信号を受信した車載装置は該携帯端末装置の現在位置を把握することが可能となり、車載装置で携帯端末装置の現在位置を検出する必要もなくなり、処理負荷が低減される。また、該携帯端末装置の接近の可能性も容易に推定することが可能となる。
また、本発明の接近検知システムにおける車載装置は車両の速度を検出する車速検出手段を有し、接近推定手段は、受信した応答信号に含まれる携帯端末装置の現在位置、検出された車両の速度、および検出された車両の現在位置から、車両が携帯端末装置の現在位置に到達するまでの到達時間を推定演算する構成をとることができる。
例えば広く普及しているアンチロックブレーキシステム等の他の車載制御装置では、車速検出手段を用いて車速をパラメータとした制御を行なっている。これらの車載制御装置に含まれる車速検出手段を用いることで、低コストで本発明の構成を実現することが可能となる。上記構成によって、歩行者(携帯端末装置)の運動状態を検出する手段も不要で、携帯端末装置を小型化でき、製造コストも低減できる。また、レーダを用いる構成に比べて高精度に接近の推定を行なうことができる。
また、本発明の接近検知システムにおける車載装置は推定演算された到達時間に基づいて携帯端末装置への接近を警告する接近警告手段を有する構成をとることができる。
上記構成によって、車両の乗員は携帯端末装置を所持する歩行者への接近を認識でき、また、携帯端末装置を所持する歩行者も車両の接近を認識でき、接近の回避などの適切な処置をとることが可能となる。
また、本発明の接近検知システムにおける接近警告手段は推定演算された到達時間に応じて接近警告手段の対応を変える構成をとることができる。
上記構成によって、車両の乗員は携帯端末装置を所持する歩行者への接近の度合いを認識でき、その度合いによって接近の回避などの適切な処置をとることが可能となる。
また、本発明の接近検知システムにおける接近警告手段は車両のライトを所定のパターンでオン/オフさせるライト制御手段を含む構成をとることができる。
上記構成によって、携帯端末装置を所持する歩行者に車両の接近を知らせることができ、該歩行者は安全な場所への退避等、これ以上車両に接近しないような回避行動を余裕を持って行なうことが可能となる。また、車両に既に備えられているライトを用いることで製造コストを上昇させることなく接近警告手段を実現することが可能となる。
また、本発明の接近検知システムにおける接近警告手段は車両のホーンを所定のパターンで吹鳴させるホーン吹鳴手段を含む構成をとることができる。
上記構成によっても、携帯端末装置を所持する歩行者に車両の接近を知らせることができ、該歩行者は安全な場所への退避等、これ以上車両に接近しないような回避行動を余裕を持って行なうことが可能となる。また、車両に既に備えられているホーンを用いることで製造コストを上昇させることなく接近警告手段を実現することが可能となる。
また、本発明の接近検知システムにおける接近警告手段は車両を減速させる車両減速手段を含む構成をとることができる。
上記構成によって、車両の乗員は携帯端末装置を所持する歩行者への接近を認識でき、車両が減速されることによりこれ以上歩行者に接近しないような回避行動を余裕を持って行なうことが可能となる。また、車両に接近しつつある歩行者の動きを注視して運転することも可能となる。さらに、車両減速手段として車両に既に備えられている例えばブレーキシステムを用いることで製造コストを上昇させることなく接近警告手段を実現することが可能となる。
また、本発明は、上記課題を解決するための車載装置を提供するものである。即ち、携帯端末装置を探索するための探索信号を発信する探索信号発信手段と、携帯端末装置からの、探索信号に対する応答信号を受信する応答信号受信手段と、受信した応答信号により車両が携帯端末装置に接近するかどうかを推定する接近推定手段と、を備えることを前提とする。
本発明の構成では、探索信号は携帯端末装置まで到達さえすればよく、従来技術のような反射波を検出するレーダと異なり、歩行者での反射による電波の減衰を考慮しなくてもよいため探索信号の送信出力は小さくて済むので車載装置を小型化でき、製造コストも低減できる。また、携帯端末装置からの応答信号を受信する構成であるため、反射波を検出するレーダのように携帯端末装置以外の物体を検出するということはない。
また、本発明の車載装置における探索信号発信手段は車両の進行方向にのみ探索信号を発信する構成をとることができる。
前進する車両が自ら車両後方の物体に接近することはあり得ず、歩行者(すなわち携帯端末装置)の検知が必要な範囲は車両の進行方向のみでよい。上記構成によって、探索信号発信手段に含まれる送信機やアンテナを簡素化・小型化でき、車載装置の製造コストも低減できる。また、上記構成によって、車両の進行方向にいない歩行者からは応答信号が返ってこないため、車載装置の処理負荷も低減される。
また、本発明の車載装置は、車両の現在位置を検出する車両位置検出手段と、検出された現在位置を含む所定の範囲を携帯端末装置の探索の範囲とするエリアコードとして設定するエリアコード設定手段とを有し、探索信号発信手段はエリアコードを含む探索信号を携帯端末装置へ発信する構成をとることができる。
上記構成によって、車載装置(すなわち車両)の位置を含むエリアコードが携帯端末装置に送信されるため、探索信号を受信した携帯端末装置は、従来は常に応答信号を発信していたが、該エリアコードの内容によって応答信号を発信すべきかどうかの判断を行なうことが可能となる。応答信号を発信しなくてもよいと判断できれば、携帯端末装置での電力消費を抑えることが可能となる。
また、本発明の車載装置は電子地図データを記憶する地図データ記憶手段を有し、エリアコード設定手段は電子地図データおよび車両の現在位置に基づいてエリアコードを設定する構成をとることができる。
例えば、単に「車両の現在位置を中心とした半径1km」のような一律の範囲設定を行なうと、車両の進行方向左側が川で探索信号到達範囲内に橋がない場合、川の対岸の歩行者(携帯端末装置)を探索することは無意味である。上記構成によって、車両周辺の道路状況あるいは地理的状況によってエリアコードを木目細かく設定できる。
また、本発明の車載装置におけるエリアコード設定手段は車両の現在位置および進行方向に基づいてエリアコードを設定する構成をとることができる。
一般的に、車両周囲の情報のうち必要とされるものは車両の走行方向にあることが多い。上記構成によって、単に「車両の現在位置を中心とした半径1km」のような一律の範囲設定ではなく、車両の走行状態によってエリアコードを木目細かく設定できる。
また、本発明の車載装置は車両の速度を検出する車速検出手段を有し、受信した応答信号には携帯端末装置の現在位置を含み、接近推定手段は、携帯端末装置の現在位置、検出された車両の速度、および検出された車両の現在位置から、車両が携帯端末装置の現在位置に到達するまでの到達時間を推定演算する構成をとることができる。
例えば広く普及しているアンチロックブレーキシステム等の他の車載制御装置では、車速検出手段を用いて車速をパラメータとした制御を行なっている。これらの車載制御装置に含まれる車速検出手段を用いることで、低コストで本発明の構成を実現することが可能となる。上記構成によって、歩行者(携帯端末装置)の運動状態を検出する手段も不要で、車載装置の製造コストを低減することもできる。また、レーダを用いる構成に比べて高精度に接近の推定を行なうことができる。
また、本発明の車載装置は、推定演算された到達時間に基づいて携帯端末装置への接近を警告する接近警告手段を有する構成をとることができる。
上記構成によって、車両の乗員は携帯端末装置への接近を認識でき、接近の回避などの適切な処置をとることが可能となる。
また、本発明の車載装置における接近警告手段は推定演算された到達時間に応じて接近警告手段の対応を変える構成をとることができる。
上記構成によって、車両の乗員は携帯端末装置を所持する歩行者への接近の度合いを認識でき、その度合いによって接近の回避などの適切な処置をとることが可能となる。
また、本発明の車載装置における接近警告手段は車両のライトを所定のパターンでオン/オフさせるライト制御手段を含む構成をとることができる。
上記構成によって、携帯端末装置を所持する歩行者に車両の接近を知らせることができる。また、車両に既に備えられているライトを用いることで製造コストを上昇させることなく接近警告手段を実現することが可能となる。
また、本発明の車載装置における接近警告手段は車両のホーンを所定のパターンで吹鳴させるホーン吹鳴手段を含む構成をとることができる。
上記構成によっても、携帯端末装置を所持する歩行者に車両の接近を知らせることができる。また、車両に既に備えられているホーンを用いることで製造コストを上昇させることなく接近警告手段を実現することが可能となる。
また、本発明の車載装置における接近警告手段は車両を減速させる車両減速手段を含む構成をとることができる。
上記構成によって、車両の乗員は携帯端末装置を所持する歩行者への接近を認識でき、車両が減速されることによりこれ以上歩行者に接近しないような回避行動を余裕を持って行なうことが可能となる。また、車両に接近しつつある歩行者の動きを注視して運転することも可能となる。さらに、車両減速手段として例えば車両に既に備えられているブレーキシステムを用いることで製造コストを上昇させることなく接近警告手段を実現することが可能となる。
また、本発明は、上記課題を解決するための携帯端末装置を提供するものである。即ち、車載装置からの探索信号を受信する探索信号受信手段と、探索信号を受信した場合に、応答信号を車載装置へ発信する応答信号発信手段と、を備えることを前提とする。
上記構成によって、従来技術のような反射波を検出するレーダのように反射による電波の減衰を考慮しなくてよく、常に一定の信号出力で応答信号を車載装置へ発信することが可能となる。また、車載装置からの探索信号を受信した場合のみに応答信号を発信するので、携帯端末装置の電力消費を抑制することも可能である。
また、本発明の携帯端末装置は、受信した探索信号は、地図上の所定の範囲が設定されたエリアコードを含み、携帯端末装置の現在位置を検出する端末位置検出手段と、検出された携帯端末装置の現在位置がエリアコードに含まれるかを判定するエリアコード判定手段を有し、応答信号発信手段は検出された携帯端末装置の現在位置がエリアコードに含まれると判定された場合に、応答信号を車載装置へ発信する構成をとることができる。
上記構成によって、探索信号を受信した携帯端末装置は、従来は常に応答信号を発信していたが、携帯端末装置の現在位置が受信したエリアコードに含まれる場合のみ応答信号を発信すればよいため、応答信号の発信回数を低減でき、携帯端末装置での電力消費をさらに抑えることが可能となる。
また、本発明の携帯端末装置における応答信号は検出された携帯端末装置の現在位置を含む構成をとることができる。
上記構成によって、携帯端末装置以外の装置が携帯端末装置の現在位置を検出する方法に比べて位置検出の精度が向上する。また、該応答信号を受信した車載装置は該携帯端末装置の現在位置を把握することが可能となり、車載装置で携帯端末装置の現在位置を検出する必要もなくなり、処理負荷が低減される。
また、本発明の携帯端末装置は、受信した探索信号は車両の現在位置を含み、検出された携帯端末装置の現在位置と車両の現在位置との距離を演算する距離演算手段と、演算された距離が所定の範囲内にあるか判定する距離判定手段とを有し、応答信号発信手段は演算された距離が所定の範囲内にあると判定された場合に、応答信号を車載装置へ発信する構成をとることができる。
携帯端末装置と車両との距離は、車両からの探索信号に車両の現在位置情報が含まれていれば携帯端末装置において演算可能である。上記構成によって、探索信号を受信した携帯端末装置は、従来は常に応答信号を発信していたが、携帯端末装置の現在位置と車両の現在位置との距離が所定の範囲内にあると判定された場合にのみ応答信号を発信すればよいため、応答信号の発信回数を低減でき、携帯端末装置での電力消費をさらに抑えることが可能となる。
また、本発明の携帯端末装置は、受信した探索信号は、車両の現在位置および車両の速度を含み、検出された携帯端末装置の現在位置、車両の速度および車両の現在位置とから、車両の携帯端末装置の現在位置への到達時間を推定演算する到達時間推定演算手段と、推定演算された到達時間が所定の範囲内にあるか判定する到達時間判定手段を有し、応答信号発信手段は推定演算された到達時間が所定の範囲内にあると判定された場合に、応答信号を車載装置へ発信する構成をとることができる。
携帯端末装置の現在位置までの車両の到達時間は、車両からの探索信号に車両の現在位置情報と車両の速度情報が含まれていれば携帯端末装置において演算可能である。上記構成によって、探索信号を受信した携帯端末装置は、従来は常に応答信号を発信していたが、携帯端末装置の現在位置が車両からの到達時間の所定の範囲内にあると判定された場合にのみ応答信号を発信すればよいため、応答信号の発信回数を低減でき、携帯端末装置での電力消費をさらに抑えることが可能となる。
低コストで精度のよい接近検知システム、車載装置、および携帯端末装置を提供するという目的を、車両(車載装置)の進行方向から所定の範囲内に存在する携帯端末装置のみが応答信号を発信し、応答信号を発信した携帯端末装置と車両との距離に応じて警報を発する構成により実現した。
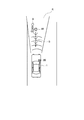
以下、本発明の実施の形態を、接近検知システムを例に挙げて図面を参照しながら説明する。図1は、本発明の接近検知システムの全体構成を示す図である。接近検知システムは歩行者Aの持つ携帯端末装置10と車両1に搭載された車載装置20を含んで構成される。
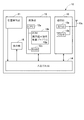
図3は本発明の接近検知システムに含まれる車載装置20の一例を示したブロック図である。車載装置20は位置検出部21,演算部22,通信部23,地図データ記憶部30およびこれら各部との信号の遣り取りを行なう入出力回路24等を含んで構成される。また、車載装置20には、車速センサ26,ライト制御部27,ホーン制御部28,ブレーキ制御部29が車内LAN(Local Area Network)等によって接続されている。
本発明の車両位置検出手段である位置検出部21は衛星からの電波に基づいて車両1の位置を検出するGPS受信機が用いられる。また、GPS受信機の他に、周知の地磁気センサ,ジャイロスコープ,距離センサを用いてもよい。これらのセンサは各々が性質の異なる誤差を持っているため、複数のセンサにより各々補完しながら使用するように構成されている。なお、精度によっては前述したうちの一部のセンサで構成してもよく、さらに、ステアリングの回転センサや各転動輪の車輪センサを用いてもよい。
本発明の接近推定手段,エリアコード設定手段である演算部22は周知のCPU22a,ROM22b,RAM22c,および図示しないA/D変換回路等の周辺回路を含んで構成される。ROM22bには車載装置20で行なう各種処理を実行するための車載装置制御プログラム22pおよびデータが記憶されている。
通信部23は携帯端末装置10へ探索信号を発信する本発明の探索信号発信手段である送信部23a,携帯端末装置10からの応答信号を受信する本発明の応答信号受信手段である受信部23b,アンテナ23cを含んで構成される。通信部23の構成は周知の無線通信機と同様の回路構成をとるため、詳細な説明は割愛する。
本発明の地図データ記憶手段である地図データ記憶部30は、EEPROM(Electrically Erasable & Programmable Read Only Memory:電気的消去・プログラム可能・読出し専用メモリ)やフラッシュメモリ等の書き換え可能な半導体メモリ、あるいはハードディスク装置等によって構成され、地図データの他に車載装置20の動作に必要な情報およびデータが記録されている。
地図データは、位置検出の精度向上のためのいわゆるマップマッチング用データ、道路の接続を表した道路データを含んで構成される。地図データは、表示用となる所定の地図画像情報を記憶すると共に、リンク情報やノード情報等を含む道路網情報を記憶する。リンク情報は、各道路を構成する所定の区間情報であって、位置座標、距離、所要時間、道幅、車線数、制限速度等から構成される。また、ノード情報は、交差点(分岐路)等を規定する情報であって、位置座標、右左折車線数、接続先道路リンク等から構成される。また、リンク間接続情報には、通行の可不可を示すデータなどが設定されている。
本発明の車速検出手段である車速センサ26は周知のロータリエンコーダ等の回転検出部を含み、例えば車輪取り付け部付近に設置されて車輪の回転を検出してパルス信号として演算部22に送るものである。演算部22では、その車輪の回転数を車両1の速度に換算する。
本発明の接近警告手段,ライト点滅手段であるライト制御部27は、車両1のヘッドライト,方向指示器,車幅灯などの補助灯の灯火の制御を行なうものである。構成は周知のもので、例えば、方向指示器レバーにスイッチが組み込まれ、そのスイッチの位置によってライトのオン/オフ制御を行なう。また、他の車載機器からの指令信号によってライトのオン/オフを行なうことができる。車載装置20から点滅させたいライトを選択するための選択信号および点滅パターンに応じたオン/オフ指令信号をライト制御部27へ送る。
本発明の接近警告手段,ホーン吹鳴手段であるホーン制御部28は、車両1のホーンの制御を行なうものである。ホーン制御部28およびホーンの構成は周知のものであるため、詳細な構成は割愛する。ステアリングハンドルに取り付けられた図示しないホーンスイッチのオン/オフによってホーンを吹鳴させる。また、例えば盗難防止装置のような他の車載機器からのオン/オフ指令信号によってホーンを吹鳴させることができる。車載装置20から吹鳴させたいパターンに応じたオン/オフ指令信号をホーン制御部28へ送る。
本発明の接近警告手段,車両減速手段であるブレーキ制御部29は、車両1のブレーキの制御を行なうものである。ブレーキ制御部29およびブレーキの制御の構成は周知のものであるため、詳細な構成は割愛する。ブレーキはフットブレーキペダルの踏み具合をセンサで検出して、そのセンサの値と車両の状態によって制動力を演算しブレーキアクチュエータを作動させる。車載装置20の演算部22において発生させたい制動力を演算しその制動力に応じたセンサの値を求めて指令信号としてブレーキ制御部29へ送る。
図4は本発明の接近検知システムに含まれる携帯端末装置10の一例を示したブロック図である。携帯端末装置10は位置検出部11,演算部12,通信部13,およびこれら各部との信号の遣り取りを行なう入出力回路14等を含んで構成される。携帯端末装置10は例えば携帯電話機を用いてもよい。
本発明の端末位置検出手段である位置検出部11は衛星からの電波に基づいて車両1の位置を検出するGPS受信機が用いられる。また、車載装置20の位置検出部21のようにGPS受信機以外のセンサを用いてもよい。
本発明のエリアコード判定手段,距離演算手段,距離判定手段,到達時間推定演算手段,到達時間判定手段である演算部12は周知のCPU12a,ROM12b,RAM12c,および図示しないA/D変換回路等の周辺回路を含んで構成される。ROM12bには携帯端末装置10で行なう各種処理を実行するための携帯端末装置制御プログラム12pおよびデータが記憶されている。
通信部13は車載装置20へ応答信号を発信する本発明の応答信号発信手段である送信部13a,車載装置20からの探索信号を受信する本発明の探索信号受信手段である受信部13b,アンテナ13cを含んで構成される。通信部13の構成は周知の無線通信機と同様の回路構成をとるため、詳細な説明は割愛する。
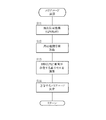
図3および図5を用いて車載装置20における探索信号発信処理について説明する。なお、本処理は車載装置制御プログラム22pに含まれ、車載装置制御プログラム22pの他の処理とともに繰り返し実行される。
なお、本処理の実行タイミングは車速センサ26により検出される車両1の車速に応じて変化させてもよい。例えば、本処理を一定周期で実行する場合、車速が大きい場合は比較的短い周期で実行し、車速が小さい場合は比較的長い周期で実行するというものである。
まず、車載装置20は、車両1が走行中かどうかを判定する(S1)。車速センサ26により取得した車速が例えば5km/hを上回るときは、車両1が走行中であると判定する。また、車両1のシフトレバーの位置を検出する図示しないシフトポジションセンサで検出されたシフトレバーの位置が「D」(ドライブ)等の前進ギア位置または「R」(リバース)の位置にあるときは、車両1が走行中であると判定してもよい。
シフトポジションセンサはメカニカルスイッチ,ポテンショメータ等により構成される。メカニカルスイッチの場合は現在のシフト位置に対応したスイッチがオン状態になる。また、ポテンショメータの場合はシフト位置に応じて電圧が変化する。演算部22ではオン状態になっているスイッチ、あるいはポテンショメータの電圧からシフト位置を検出する。
車両1が走行中の場合(S1:Yes)、車載装置20は、車両1の進行方向を検出する(S2)。進行方向の検出方法は以下のうちのいずれか一方あるいは両方を用いる。
(1)位置検出部21で検出される車両1の現在位置を所定の間隔で記憶し、その現在位置の変化から進行方向を検出する。
(2)車両1のシフトレバーの位置が「D(ドライブ)」等の前進ギア位置にある場合は進行方向は前方、「R(リバース)」位置にある場合は進行方向は後方と判定する。
また、車両1のステアリングの回転数あるいは回転角を検出するロータリエンコーダ等の回転検出部を含む図示しない回転センサを用い、検出されたステアリングの回転数あるいは回転角と車両1のシフトレバーの位置とから進行方向を検出してもよい。
次に、車載装置20は、エリアコードを演算する(S3)。エリアコードの演算処理については後述する。
そして、車載装置20は、送信部23aを介して検出された車両1の進行方向に探索信号を発信する(S4)。車両1の進行方向に探索信号を発信する方法としては、アンテナ23cを車両1の前方および後方に設置して、進行方向に応じてどのアンテナを用いるかを選択する方法、アンテナ23cの支柱を回転させるためのロータを介して車両1に取り付け、アンテナ23cの先端が進行方向を向くようにロータを回転させる方法などがある。
探索信号は、例えば図1のように、車両1の進行方向が前方の場合はRで示される範囲に探索信号が発信される。
図6を用いて図5のステップS3に相当するエリアコード演算処理について説明する。まず、位置検出部21で検出される車両1の現在位置を取得する(S11)。次に、地図データ記憶部30から車両1の現在位置周辺の地図情報を取得する(S12)。
そして、車載装置20は、地図情報,車速センサ26により取得した車速,および車両1の進行方向から、車両1が例えば8秒のような所定の時間内に到達すると思われるセル(領域)を演算する(S13)。図10にそのセルの一例を示す。車両1は進行方向Uの向きに走行中であるため、進行方向Uの領域へ到達する可能性が高く、セルはTで示されるような、車両1の進行方向により広い範囲となる。またリンク情報やノード情報等を加味してセルの演算を行なってもよい。よって、地形や道路の形状が加味されると、セルの形状は図10のような矩形状とは限らなくなる。
最後に、車載装置20は、携帯端末装置10へ送信するエリアコードを決定する(S14)。エリアコードには、上記演算されたセルの外縁部の座標データが含まれる。例えば、セルの形状が矩形状の場合には4つの頂点の座標データとなる。その他の多角形の場合は各頂点の座標データ、セルの外縁部が曲線の場合は曲線を直線に近似したときに形成される多角形の各頂点の座標データとなる。
図4および図7を用いて携帯端末装置10における応答信号発信処理について説明する。なお、本処理は携帯端末装置制御プログラム12pに含まれ、携帯端末装置制御プログラム12pの他の処理とともに繰り返し実行される。
まず、携帯端末装置10は、受信部13bを介して車載装置20からの探索信号を受信した場合(S21:Yes)、該探索信号に含まれるエリアコードを参照し(S22)、位置検出部11により検出された携帯端末装置10の現在位置が、エリアコードで示されるセル内に含まれるかを調べる。なお、車載装置20からの探索信号を受信しない場合(S21:No)は、探索信号を待ち続けるが、いわゆる無限ループではなく、携帯端末装置制御プログラム12pの他の処理を実行している。
携帯端末装置10の現在位置がエリアコードで示されるセル内に含まれる場合(S23:Yes)、携帯端末装置10は、携帯端末装置10の現在位置を含む応答信号を、送信部13aを介して車載装置20に発信する(S24)。
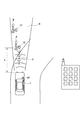
図10の例では、セルはTの範囲で示されるが、探索信号の発信範囲はRで示される領域であるため、歩行者Cが所持する携帯端末装置10は探索信号を受信しないため応答信号は発信されない。また、歩行者Bは探索信号の発信範囲R内にいるので、その所持する携帯端末装置10は探索信号を受信するが、歩行者B(すなわち携帯端末装置10)の現在位置がセルTの範囲外であるため応答信号は発信されない。一方、歩行者Aは探索信号の発信範囲R内かつセルTの範囲内にいるため、その所持する携帯端末装置10は応答信号を発信する。
携帯端末装置10の現在位置がエリアコードで示されるセル内に含まれる場合に応答信号を送信する方法の他に、携帯端末装置10と車両1との距離が所定の範囲内にある場合に応答信号を送信する方法を用いてもよい。この場合、車載装置20からの探索信号には、車両1の現在位置が含まれている。図7のステップS22では、受信した車両1の現在位置と携帯端末装置10の現在位置とから、携帯端末装置10と車両1との距離を演算する。そして、ステップS23では演算された距離が所定の範囲内にあるかを調べ、所定の範囲内にある場合(S23:Yes)には、車載装置20に応答信号を発信する(S24)。
また、携帯端末装置10の現在位置がエリアコードで示されるセル内に含まれる場合に応答信号を送信する方法の他に、携帯端末装置10への車両1の到達時間が所定の範囲内にある場合に応答信号を送信する方法を用いてもよい。この場合、車載装置20からの探索信号には、車両1の現在位置と車速が含まれている。図7のステップS22では、受信した車両1の現在位置と携帯端末装置10の現在位置とから、携帯端末装置10と車両1との距離を演算する。次いで、演算された距離と車速とから、車両1が携帯端末装置10に到達する時間を推定演算する(距離を車速で除算する)。そして、ステップS23では推定演算された到達時間が所定の範囲内にあるかを調べ、所定の範囲内にある場合(S23:Yes)には、車載装置20に応答信号を発信する(S24)。
図3および図8を用いて車載装置20における接近検出処理について説明する。なお、本処理は車載装置制御プログラム22pに含まれ、車載装置制御プログラム22pの他の処理とともに繰り返し実行される。
受信部23bを介して携帯端末装置10からの応答信号を受信した場合(S31:Yes)、車載装置20は、受信データをRAM82のバッファ領域に格納する。そして、受信データに含まれる携帯端末装置10の現在位置がセル(図10のT)内に含まれるかを調べる(S32)。なお、携帯端末装置10からの応答信号を受信しない場合(S31:No)は、応答信号を待ち続けるが、いわゆる無限ループではなく、車載装置制御プログラム22pの他の処理を実行している。
携帯端末装置10の現在位置がセル内に含まれるときは、車載装置20は、車両1が携帯端末装置10の現在位置へ到達するまでの到達時間を計算する(S33)。到達時間の計算方法については後述する。
車載装置20は、計算された到達時間が接近警告を行なう条件を満たす場合(S34:Yes)、その条件すなわち到達時間に応じて警告を行なう(S35)。
警告は、例えば以下のように行なう。
(1)到達時間が5秒以上8秒未満の場合は、ライト制御部27に指令信号を送り、ヘッドライトを所定の時間あるいは所定の点滅パターンでハイビーム点灯(いわゆるパッシング)させる。
(2)到達時間が3秒以上5秒未満の場合は、ホーン制御部28に指令信号を送り、ホーンを所定の時間あるいは所定の吹鳴パターンで吹鳴させる。
(3)到達時間が3秒未満の場合は、ブレーキ制御部29に指令信号を送り、車両1を所定の速度まで減速させる。
車両1を減速する手段として車両の変速機の制御を行なう図示しない変速機制御部を用い、到達時間が3秒未満の場合は、変速機制御部に対しシフトダウンを行なう指令信号を送るようにしてもよい。シフトダウンされればエンジンブレーキがかかり車両1は減速される。
このとき、表示部15あるいは25を設けて警告メッセージを表示してもよい。また、図示しない音声合成回路およびスピーカを用いて音声メッセージを送出してもよい。
表示部15および25は周知のカラー液晶表示器で構成され、ドット・マトリックスLCD(Liquid Crystal Display)およびLCD表示制御を行なうための例えばアクティブマトリックス駆動方式のようなドライバ回路を含んで構成されている。また、表示器として有機EL(ElectroLuminescence:電界発光)表示器,プラズマ表示器を用いてもよい。また、表示部15および25にタッチパネルを設けたり、別途メカニカルスイッチを設けて、各種入力操作を可能としてもよい。
図9を用いて図8のステップS33に相当する到達時間計算処理について説明する。まず、車載装置20は、車速センサ26から車両1の車速VBを取得する(S41)。
次いで、車載装置20は、応答のあった全ての携帯端末装置10の受信データから携帯端末装置10(すなわち歩行者)の位置情報を取得する(S42)。さらに、車載装置20は、位置検出部21から車両1の現在位置を取得する(S43)。
そして、車載装置20は、車両1と各携帯端末装置10との距離を計算する(S44)。距離の計算方法は、最短の直線距離を求める方法でも、周知の車載用ナビゲーション装置のように、地図データ上で現在地(すなわち車両1の現在位置)と目的地(すなわち携帯端末装置10の位置)間での最適案内経路を検索し、その案内経路の距離を求める方法でもよい。なお、最適案内経路を検索する方法にはダイクストラ法などがあるが、周知であるため詳細な説明は割愛する。
車両1と各携帯端末装置10との距離を求めたら、車載装置20は、到達時間を求める(S45)。到達時間は、車両1と各携帯端末装置10との距離を車速VBで除算したものである。
図2は図10の内容を歩行者AおよびBのみに限定して詳細に表したものである。先に図10を用いて説明したように、応答信号Sを発信するのは歩行者Aのみである。車載装置20は歩行者Aの所持する携帯端末装置10からの応答信号を受信したら、車両1と携帯端末装置10との距離Lを計算する。図10の場合は車両1,歩行者Aともほぼ同一道路上にあるので、直線距離を求めればよい。そして距離Lを車両1の車速VBで除算し到達時間を求める。
以上、本発明の実施の形態を説明したが、これらはあくまで例示にすぎず、本発明はこれらに限定されるものではなく、特許請求の範囲の趣旨を逸脱しない限りにおいて、当業者の知識に基づく種々の変更が可能である。
接近検知システムの構成を示すブロック図。 接近検知システムの動作の一例を示す図。 車載装置の構成を示すブロック図。 携帯端末装置の構成を示すブロック図。 探索信号発信処理を説明するためのフロー図。 エリアコード演算処理を説明するためのフロー図。 応答信号発信処理を説明するためのフロー図。 接近検出処理を説明するためのフロー図。 到達時間計算処理を説明するためのフロー図。 エリアコード,探索信号,歩行者の関係を説明するための図。
符号の説明
1 車両
10 携帯端末装置
11 位置検出部(端末位置検出手段)
12 演算部(エリアコード判定手段,距離演算手段,距離判定手段,到達時間推定演算手段,到達時間判定手段)
13 通信部
13a 送信部(応答信号発信手段)
13b 受信部(探索信号受信手段)
13c アンテナ
20 車載装置
21 位置検出部(車両位置検出手段)
22 演算部(接近推定手段,エリアコード設定手段)
23 通信部
23a 送信部(探索信号発信手段)
23b 受信部(応答信号受信手段)
23c アンテナ
26 車速センサ(車速検出手段)
27 ライト制御部(接近警告手段,ライト制御手段)
28 ホーン制御部(接近警告手段,ホーン吹鳴手段)
29 ブレーキ制御部(接近警告手段,車両減速手段)
30 地図データ記憶部(地図データ記憶手段)

Claims (27)

  1. 携帯端末装置を探索するための探索信号を、車両の進行方向にのみ発信する探索信号発信手段と、
    前記携帯端末装置からの、前記探索信号に対する応答信号を受信する応答信号受信手段と、
    前記受信した応答信号により前記車両が前記携帯端末装置に接近するかどうかを推定する接近推定手段と、を有する車載装置と、
    前記探索信号を受信する探索信号受信手段と、
    前記探索信号を受信した場合に、前記応答信号を前記車載装置へ発信する応答信号発信手段と、を有する前記携帯端末装置と、
    を備える接近検知システムであって、
    前記車載装置は、前記車両の現在位置を検出する車両位置検出手段と、
    前記検出された車両の現在位置を含む所定の範囲を前記携帯端末装置の探索の範囲とするエリアコードとして設定するエリアコード設定手段と、をさらに有し、
    前記探索信号発信手段は、前記エリアコードを含む探索信号を前記携帯端末装置へ発信することを特徴とする接近検知システム。
  2. 前記エリアコード設定手段は前記車両の現在位置および前記車両の進行方向に基づいて前記エリアコードを設定する請求項1に記載の接近検知システム。
  3. 前記車載装置は、電子地図データを記憶する地図データ記憶手段を有し、
    前記エリアコード設定手段は、前記電子地図データおよび前記車両の現在位置に基づいて前記エリアコードを設定する請求項1または請求項2に記載の接近検知システム。
  4. 前記携帯端末装置は、前記携帯端末装置の現在位置を検出する端末位置検出手段と、
    前記検出された携帯端末装置の現在位置が前記エリアコードに含まれるかを判定するエリアコード判定手段を有し、
    前記応答信号発信手段は、前記検出された携帯端末装置の現在位置が前記受信したエリアコードに含まれると判定された場合に、前記応答信号を前記車載装置へ発信する請求項1ないし請求項3のいずれか1項に記載の接近検知システム。
  5. 前記探索信号は、前記車両の現在位置を含み、
    前記携帯端末装置は、前記携帯端末装置の現在位置を検出する端末位置検出手段と、
    前記検出された携帯端末装置の現在位置と前記車両の現在位置との距離を演算する距離演算手段と、
    前記演算された距離が所定の範囲内にあるか判定する距離判定手段とを有し、
    前記応答信号発信手段は、前記演算された距離が所定の範囲内にあると判定された場合に、前記応答信号を前記車載装置へ発信する請求項1ないし請求項4のいずれか1項に記載の接近検知システム。
  6. 前記車載装置は、前記車両の速度を検出する車速検出手段を有し、
    前記探索信号は、前記車両の速度および前記車両の現在位置を含み、
    前記携帯端末装置は、前記携帯端末装置の現在位置を検出する端末位置検出手段と、
    前記携帯端末装置の現在位置、前記車両の速度および前記車両の現在位置とから、前記車両の前記携帯端末装置の現在位置への到達時間を推定演算する到達時間推定演算手段と、
    前記推定演算された到達時間が所定の範囲内にあるか判定する到達時間判定手段を有し、
    前記応答信号発信手段は、前記推定演算された到達時間が所定の範囲内にあると判定された場合に、前記応答信号を前記車載装置へ発信する請求項1ないし請求項5のいずれか1項に記載の接近検知システム。
  7. 前記応答信号は前記検出された携帯端末装置の現在位置を含む請求項4ないし請求項6のいずれか1項に記載の接近検知システム。
  8. 前記車載装置は、前記車両の速度を検出する車速検出手段を有し、
    前記接近推定手段は、前記受信した応答信号に含まれる前記携帯端末装置の現在位置、前記検出された車両の速度、および前記検出された車両の現在位置から、前記車両が前記携帯端末装置の現在位置に到達するまでの到達時間を推定演算する請求項7に記載の接近検知システム。
  9. 前記車載装置は、前記推定演算された到達時間に基づいて前記携帯端末装置への接近を警告する接近警告手段を有する請求項8に記載の接近検知システム。
  10. 前記接近警告手段は、前記推定演算された到達時間に応じて接近警告の対応を変える請求項9に記載の接近検知システム。
  11. 前記接近警告手段は、前記車両のライトを所定のパターンでオン/オフさせるライト制御手段を含む請求項9または請求項10に記載の接近検知システム。
  12. 前記接近警告手段は、前記車両のホーンを所定のパターンで吹鳴させるホーン吹鳴手段を含む請求項9ないし請求項11のいずれか1項に記載の接近検知システム。
  13. 前記接近警告手段は、前記車両を減速させる車両減速手段を含む請求項9ないし請求項12のいずれか1項に記載の接近検知システム。
  14. 携帯端末装置を探索するための探索信号を、車両の進行方向にのみ発信する探索信号発信手段と、
    前記携帯端末装置からの、前記探索信号に対する応答信号を受信する応答信号受信手段と、
    前記受信した応答信号により前記車両が前記携帯端末装置に接近するかどうかを推定する接近推定手段と、
    前記車両の現在位置を検出する車両位置検出手段と、
    前記検出された車両の現在位置を含む所定の範囲を前記携帯端末装置の探索の範囲とするエリアコードとして設定するエリアコード設定手段とを有し、
    前記探索信号発信手段は、前記エリアコードを含む探索信号を前記携帯端末装置へ発信することを特徴とする車載装置。
  15. 前記エリアコード設定手段は、前記車両の現在位置および前記車両の進行方向に基づいて前記エリアコードを設定する請求項14に記載の車載装置。
  16. 電子地図データを記憶する地図データ記憶手段を有し、
    前記エリアコード設定手段は、前記電子地図データおよび前記車両の現在位置に基づいて前記エリアコードを設定する請求項14または請求項15に記載の車載装置。
  17. 前記車両の速度を検出する車速検出手段を有し、
    前記受信した応答信号には前記携帯端末装置の現在位置を含み、
    前記接近推定手段は、前記携帯端末装置の現在位置、前記検出された車両の速度、および前記検出された車両の現在位置から、前記車両が前記携帯端末装置の現在位置に到達するまでの到達時間を推定演算する請求項14ないし請求項16のいずれか1項に記載の車載装置。
  18. 前記推定演算された到達時間に基づいて前記携帯端末装置への接近を警告する接近警告手段を有する請求項17に記載の車載装置。
  19. 前記接近警告手段は、前記推定演算された到達時間に応じて接近警告の対応を変える請求項18に記載の車載装置。
  20. 前記接近警告手段は、前記車両のライトを所定のパターンでオン/オフさせるライト制御手段を含む請求項18または請求項19に記載の車載装置。
  21. 前記接近警告手段は、前記車両のホーンを所定のパターンで吹鳴させるホーン吹鳴手段を含む請求項18ないし請求項20のいずれか1項に記載の車載装置。
  22. 前記接近警告手段は、前記車両を減速させる車両減速手段を含む請求項18ないし請求項21のいずれか1項に記載の車載装置。
  23. 携帯端末装置であって、
    車両に搭載された車載装置からの探索信号を受信する探索信号受信手段と、
    前記探索信号を受信した場合に、応答信号を前記車載装置へ発信する応答信号発信手段と、を有し、
    前記受信した探索信号は、地図上の所定の範囲が設定されたエリアコード、および前記車両の現在位置を含み、
    前記携帯端末装置の現在位置を検出する端末位置検出手段と、
    前記検出された携帯端末装置の現在位置が前記エリアコードに含まれるかを判定するエリアコード判定手段と、
    前記現在位置と前記車両の現在位置との距離を演算する距離演算手段と、
    前記演算された距離が所定の範囲内にあるか判定する距離判定手段とを、をさらに有し、
    前記応答信号発信手段は、前記検出された携帯端末装置の現在位置が前記エリアコードに含まれ、かつ前記演算された距離が所定の範囲内にあると判定された場合に、前記応答信号を前記車載装置へ発信することを特徴とする携帯端末装置。
  24. 前記受信した探索信号は、前記車両の現在位置および前記車両の速度を含み、
    前記携帯端末装置の現在位置、前記車両の速度および前記車両の現在位置とから、前記車両の、前記携帯端末装置の現在位置への到達時間を推定演算する到達時間推定演算手段と、
    前記推定演算された到達時間が所定の範囲内にあるか判定する到達時間判定手段を有し、
    前記応答信号発信手段は、前記推定演算された到達時間が所定の範囲内にあると判定された場合に、前記応答信号を前記車載装置へ発信する請求項23に記載の携帯端末装置。
  25. 携帯端末装置であって、
    車両に搭載された車載装置からの探索信号を受信する探索信号受信手段と、
    前記探索信号を受信した場合に、応答信号を前記車載装置へ発信する応答信号発信手段と、を有し、
    前記受信した探索信号は、地図上の所定の範囲が設定されたエリアコード、前記車両の現在位置および前記車両の速度を含み、
    前記携帯端末装置の現在位置を検出する端末位置検出手段と、
    前記検出された携帯端末装置の現在位置が前記エリアコードに含まれるかを判定するエリアコード判定手段と、
    前記検出された携帯端末装置の現在位置、前記車両の速度および前記車両の現在位置とから、前記車両の、前記携帯端末装置の現在位置への到達時間を推定演算する到達時間推定演算手段と、
    前記推定演算された到達時間が所定の範囲内にあるか判定する到達時間判定手段と、をさらに有し、
    前記応答信号発信手段は、前記検出された携帯端末装置の現在位置が前記エリアコードに含まれ、かつ前記推定演算された到達時間が所定の範囲内にあると判定された場合に、前記応答信号を前記車載装置へ発信することを特徴とする携帯端末装置。
  26. 前記受信した探索信号は前記車両の現在位置を含み、
    前記検出された携帯端末装置の現在位置と前記車両の現在位置との距離を演算する距離演算手段と、
    前記演算された距離が所定の範囲内にあるか判定する距離判定手段とを有し、
    前記応答信号発信手段は、前記演算された距離が所定の範囲内にあると判定された場合に、前記応答信号を前記車載装置へ発信する請求項25に記載の携帯端末装置。
  27. 前記応答信号は、前記検出された携帯端末装置の現在位置を含む請求項23ないし請求項26のいずれか1項に記載の携帯端末装置。
JP2005260623A 2005-09-08 2005-09-08 接近検知システム、車載装置、および携帯端末装置 Expired - Fee Related JP4760244B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2005260623A JP4760244B2 (ja) 2005-09-08 2005-09-08 接近検知システム、車載装置、および携帯端末装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2005260623A JP4760244B2 (ja) 2005-09-08 2005-09-08 接近検知システム、車載装置、および携帯端末装置

Publications (2)

Publication Number Publication Date
JP2007072860A JP2007072860A (ja) 2007-03-22
JP4760244B2 true JP4760244B2 (ja) 2011-08-31

Family

ID=37934235

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2005260623A Expired - Fee Related JP4760244B2 (ja) 2005-09-08 2005-09-08 接近検知システム、車載装置、および携帯端末装置

Country Status (1)

Country Link
JP (1) JP4760244B2 (ja)

Families Citing this family (9)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP4620795B1 (ja) * 2009-08-07 2011-01-26 治幸 岩田 自動車接近警報システム
JP5045796B2 (ja) * 2009-12-03 2012-10-10 株式会社デンソー 車両接近警告システム、携帯警告端末、および車載通信機
JP5029703B2 (ja) * 2010-01-15 2012-09-19 株式会社デンソー 車両存在報知装置
JP5562362B2 (ja) * 2012-02-01 2014-07-30 ビッグローブ株式会社 レコメンド情報提供装置、携帯端末、レコメンド情報提供方法、レコメンド情報提供支援方法およびプログラム
CN102708704B (zh) * 2012-05-25 2014-10-22 江南大学 一种交互行人便携警示装置
JP6807021B2 (ja) 2016-11-18 2021-01-06 株式会社オートネットワーク技術研究所 車両用物体検知装置及び車両用物体検知システム
US11122852B2 (en) 2018-05-31 2021-09-21 Nike, Inc. Intelligent electronic footwear and logic for navigation assistance by automated tactile, audio, and visual feedback
US10334906B1 (en) 2018-05-31 2019-07-02 Nike, Inc. Intelligent electronic footwear and control logic for automated infrastructure-based pedestrian tracking
JP2023061664A (ja) * 2021-10-20 2023-05-02 ソニーグループ株式会社 車載通信装置、端末装置、通信方法、情報処理方法及び通信システム

Family Cites Families (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP3835175B2 (ja) * 2001-01-31 2006-10-18 株式会社デンソー 移動体通信装置の狭域通信方法
JP2002342887A (ja) * 2001-05-17 2002-11-29 Honda Motor Co Ltd 移動体通信装置
JP4577637B2 (ja) * 2001-05-29 2010-11-10 マツダ株式会社 接近警報方法、接近警報システム、ナビゲーション装置及びそのコンピュータ・プログラム
JP2004157847A (ja) * 2002-11-07 2004-06-03 Seiko Epson Corp 道路横断歩行者報知システム
JP4172368B2 (ja) * 2003-10-07 2008-10-29 株式会社デンソー 車両検知装置
JP2005184330A (ja) * 2003-12-18 2005-07-07 Denso Corp 位置関連情報通信システムおよび通信端末
JP4370173B2 (ja) * 2004-01-05 2009-11-25 クラリオン株式会社 車々間通信システム及び車々間通信機

Also Published As

Publication number Publication date
JP2007072860A (ja) 2007-03-22

Similar Documents

Publication Publication Date Title
US11821740B2 (en) Route generation using road lane line quality
US11007929B2 (en) Multimodal vehicle-to-pedestrian notification system
US11493350B2 (en) Method and apparatus for providing alert notifications of high-risk driving areas in a connected vehicle
US10510256B2 (en) Vehicle collision avoidance system and method
US20200398743A1 (en) Method and apparatus for learning how to notify pedestrians
CN105564441B (zh) 警报装置、警报系统、警报方法及便携终端
EP2068120B1 (en) Mobile tracking
US10821976B2 (en) Navigation system with dynamic speed setting mechanism and method of operation thereof
JP3565413B2 (ja) 移動体通信装置
JP2019145077A (ja) 自律走行車(adv)に対して車両とクラウド間のリアルタイム交通地図を構築するためのシステム
JP2009015498A (ja) 緊急車両接近報知システム、一般車用装置および緊急車用装置
JP4147270B1 (ja) 飛び出し警告システム及び飛び出し警告方法
US20220187098A1 (en) Safety and performance integration device for non-autonomous vehicles
JP4285321B2 (ja) 車車間通信システム及び車両用無線通信装置
JP2007072860A (ja) 接近検知システム、車載装置、および携帯端末装置
JP2021060941A (ja) 物体認識方法及び物体認識システム
US20230326339A1 (en) Information generation device, information generation method, and program for information generation device
JP4691993B2 (ja) 衝突危険性判断装置及び方法、衝突危険性判断プログラム、衝突危険性報知装置及び方法、及び衝突危険性報知プログラム
JP2015064733A (ja) 運転支援装置及び運転支援方法
JPWO2019003992A1 (ja) 情報管理装置
JP4036194B2 (ja) 車載警報装置および車両用警報システム
JP2004171269A (ja) 移動体衝突予測装置および移動体衝突予測方法
JP2018025871A (ja) 運転支援システム
JP2008129631A (ja) 車載用走行安全システム
JP7843795B2 (ja) 制御装置、制御方法、およびプログラム

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20071109

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20100602

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20100603

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20100721

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20101124

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20110107

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20110510

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20110523

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20140617

Year of fee payment: 3

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20140617

Year of fee payment: 3

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees