JP4829520B2 - モータ駆動装置及び電子機器 - Google Patents
モータ駆動装置及び電子機器 Download PDFInfo
- Publication number
- JP4829520B2 JP4829520B2 JP2005113332A JP2005113332A JP4829520B2 JP 4829520 B2 JP4829520 B2 JP 4829520B2 JP 2005113332 A JP2005113332 A JP 2005113332A JP 2005113332 A JP2005113332 A JP 2005113332A JP 4829520 B2 JP4829520 B2 JP 4829520B2
- Authority
- JP
- Japan
- Prior art keywords
- motor
- level
- vibration motor
- motor drive
- vibration
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P6/00—Arrangements for controlling synchronous motors or other dynamo-electric motors using electronic commutation dependent on the rotor position; Electronic commutators therefor
- H02P6/20—Arrangements for starting
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P6/00—Arrangements for controlling synchronous motors or other dynamo-electric motors using electronic commutation dependent on the rotor position; Electronic commutators therefor
- H02P6/14—Electronic commutators
- H02P6/16—Circuit arrangements for detecting position
- H02P6/18—Circuit arrangements for detecting position without separate position detecting elements
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Control Of Motors That Do Not Use Commutators (AREA)
- Apparatuses For Generation Of Mechanical Vibrations (AREA)
Description
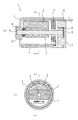
スペース的に優れた偏心ロータ部が構成できる。高比重のタングステン合金は比重18に近いものほどその効果が得られる。
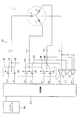
101 モータ駆動装置
102 モータ駆動回路
SU1,SU2,SV1,SV2,SW1,SW2 スイッチング素子
U,V,W モータコイル
Claims (3)
- 各モータコイルがスター結線されたインナーロータ型3相ブラシレスモータである振動モータをセンサレス駆動するモータ駆動装置において、
前記各モータコイルへの通電をオン、オフする複数のスイッチング素子を備えたモータ駆動回路と、
通電パターンが異なる6つのステージを所定時間ごとに順次移行して前記振動モータへ通電するように前記モータ駆動回路を制御して、前記振動モータを起動する起動手段と、
を備え、
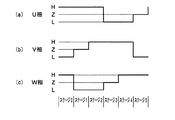
前記起動手段は、位置検出回路の検出結果とは無関係に、前記各モータコイルの前記モータ駆動回路側の電位が、連続する3ステージ分はHレベルに、次の連続する2ステージ分はLレベルに、次の1ステージ分はLレベルとHレベルとの中間的電位になる電圧波形となるようにし、かつ、前記電圧波形は前記各モータコイル間で2ステージずつ位相がずれたものとなるようにする、
ことを特徴とするモータ駆動装置。 - 前記起動手段による前記振動モータの起動後には、位置検出回路の検出結果に基づいて、前記モータ駆動回路を制御して前記振動モータをPWM制御するPWM制御手段をさらに備えている、ことを特徴とする請求項1に記載のモータ駆動装置。
- 電子機器において、
各モータコイルがスター結線されたインナーロータ型3相ブラシレスモータである振動モータと、
前記振動モータを駆動する請求項1又は2に記載のモータ駆動装置と、
を備えていることを特徴とする電子機器。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005113332A JP4829520B2 (ja) | 2005-04-11 | 2005-04-11 | モータ駆動装置及び電子機器 |
| PCT/JP2006/307435 WO2006109712A1 (ja) | 2005-04-11 | 2006-04-07 | モータ駆動装置及び電子機器 |
| CN2006800100501A CN101189789B (zh) | 2005-04-11 | 2006-04-07 | 电动机驱动装置及电子设备 |
| TW095112386A TW200644385A (en) | 2005-04-11 | 2006-04-07 | Motor drive and electronic equipment |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005113332A JP4829520B2 (ja) | 2005-04-11 | 2005-04-11 | モータ駆動装置及び電子機器 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2006296084A JP2006296084A (ja) | 2006-10-26 |
| JP4829520B2 true JP4829520B2 (ja) | 2011-12-07 |
Family
ID=37086987
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2005113332A Expired - Fee Related JP4829520B2 (ja) | 2005-04-11 | 2005-04-11 | モータ駆動装置及び電子機器 |
Country Status (4)
| Country | Link |
|---|---|
| JP (1) | JP4829520B2 (ja) |
| CN (1) | CN101189789B (ja) |
| TW (1) | TW200644385A (ja) |
| WO (1) | WO2006109712A1 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009178016A (ja) * | 2007-07-03 | 2009-08-06 | Seiko Epson Corp | 電動機の駆動制御回路 |
| US11159109B2 (en) | 2016-12-16 | 2021-10-26 | Seiko Instruments Inc. | Control device for vibration generation device, electronic apparatus, and method of controlling vibration generation |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3234012B2 (ja) * | 1992-10-09 | 2001-12-04 | 日本電産株式会社 | センサレス多相直流モータの起動方法 |
| JPH06153580A (ja) * | 1992-10-29 | 1994-05-31 | Haipii Tec:Kk | 三相ブラシレス同期電動機のセンサレス駆動方法及びその装置 |
| JP3283377B2 (ja) * | 1994-05-10 | 2002-05-20 | 株式会社日立製作所 | 直流電動機の同期起動装置 |
| JPH10313585A (ja) * | 1997-05-09 | 1998-11-24 | Matsushita Refrig Co Ltd | ブラシレスモータの運転制御装置 |
| JP2000316294A (ja) * | 1999-04-27 | 2000-11-14 | Hitachi Ltd | 直流ブラシレスモータ駆動装置及びこれを用いた空気調和機 |
| JP2001300425A (ja) * | 2000-02-14 | 2001-10-30 | Tokyo Parts Ind Co Ltd | 径方向空隙式回転ヨーク型ブラシレス振動モータ |
-
2005
- 2005-04-11 JP JP2005113332A patent/JP4829520B2/ja not_active Expired - Fee Related
-
2006
- 2006-04-07 TW TW095112386A patent/TW200644385A/zh unknown
- 2006-04-07 WO PCT/JP2006/307435 patent/WO2006109712A1/ja not_active Ceased
- 2006-04-07 CN CN2006800100501A patent/CN101189789B/zh not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| CN101189789A (zh) | 2008-05-28 |
| JP2006296084A (ja) | 2006-10-26 |
| TW200644385A (en) | 2006-12-16 |
| CN101189789B (zh) | 2012-07-04 |
| WO2006109712A1 (ja) | 2006-10-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4572967B2 (ja) | 単相ブラシレスdcモータの駆動回路 | |
| US8610385B2 (en) | Motor driving circuit | |
| JP2011019386A (ja) | モータの駆動回路および駆動方法 | |
| JP5697320B2 (ja) | ドライバ回路 | |
| JP2004040943A (ja) | センサレスモータのロータ停止位置検出方法及び装置並びに起動方法及び起動装置 | |
| JPH11356088A (ja) | ブラシレスモータの駆動装置 | |
| KR101009177B1 (ko) | 센서리스 타입의 브러시리스 직류모터 | |
| JP2016073041A (ja) | 半導体装置及び電動機器 | |
| JP2006296084A (ja) | モータ駆動装置及び電子機器 | |
| US20150002064A1 (en) | Circuit for detecting rotor position, apparatus and method for motor driving control using the same | |
| US8125174B2 (en) | Motor driven electronic apparatus | |
| CN100578910C (zh) | 电动机驱动装置及电子设备 | |
| JP2011067063A (ja) | ドライバ回路 | |
| JP2010268553A (ja) | ドライバ回路 | |
| JP2010104115A (ja) | モータ制御回路及びこれを備えたモータ装置ならびにモータ制御方法 | |
| JP4056749B2 (ja) | ブラシレスdcモータの駆動方法 | |
| JP2013031294A (ja) | モータ制御装置 | |
| JP2010104113A (ja) | モータ制御回路及びこれを備えたモータ装置ならびにモータ制御方法 | |
| JP2002354893A (ja) | ステップモータの回転制御装置 | |
| JP4056750B2 (ja) | ブラシレスdcモータの起動方法 | |
| JP2007215281A (ja) | ブラシレスモータの駆動制御装置 | |
| JPH11206181A (ja) | センサレス・スイッチドリラクタンスモータの回転子位置検出装置及びその方法 | |
| JP7056583B2 (ja) | モータ制御装置、センサレスブラシレスモータ、送風装置及びモータ制御方法 | |
| JP2005304255A (ja) | モータ駆動回路 | |
| JPH11146683A (ja) | 多相モータの駆動装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20080208 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20110208 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20110331 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20110830 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20110916 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140922 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 4829520 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140922 Year of fee payment: 3 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: R3D02 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |