JP4932062B2 - 車両制御システム及び自動車 - Google Patents

車両制御システム及び自動車 Download PDF

Info

Publication number
JP4932062B2
JP4932062B2 JP2011519613A JP2011519613A JP4932062B2 JP 4932062 B2 JP4932062 B2 JP 4932062B2 JP 2011519613 A JP2011519613 A JP 2011519613A JP 2011519613 A JP2011519613 A JP 2011519613A JP 4932062 B2 JP4932062 B2 JP 4932062B2
Authority
JP
Japan
Prior art keywords
power storage
storage means
parking position
control system
physical
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2011519613A
Other languages
English (en)
Other versions
JPWO2010150555A1 (ja
Inventor
秀樹 中田
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Panasonic Corp
Panasonic Holdings Corp
Original Assignee
Panasonic Corp
Matsushita Electric Industrial Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Panasonic Corp, Matsushita Electric Industrial Co Ltd filed Critical Panasonic Corp
Priority to JP2011519613A priority Critical patent/JP4932062B2/ja
Application granted granted Critical
Publication of JP4932062B2 publication Critical patent/JP4932062B2/ja
Publication of JPWO2010150555A1 publication Critical patent/JPWO2010150555A1/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B60—VEHICLES IN GENERAL
    • B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
    • B60L58/00—Methods or circuit arrangements for monitoring or controlling batteries or fuel cells, specially adapted for electric vehicles
    • B60L58/10—Methods or circuit arrangements for monitoring or controlling batteries or fuel cells, specially adapted for electric vehicles for monitoring or controlling batteries
    • B60L58/18—Methods or circuit arrangements for monitoring or controlling batteries or fuel cells, specially adapted for electric vehicles for monitoring or controlling batteries of two or more battery modules
    • B60L58/20—Methods or circuit arrangements for monitoring or controlling batteries or fuel cells, specially adapted for electric vehicles for monitoring or controlling batteries of two or more battery modules having different nominal voltages
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B60—VEHICLES IN GENERAL
    • B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
    • B60L50/00—Electric propulsion with power supplied within the vehicle
    • B60L50/40—Electric propulsion with power supplied within the vehicle using propulsion power supplied by capacitors
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B60—VEHICLES IN GENERAL
    • B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
    • B60L2240/00—Control parameters of input or output; Target parameters
    • B60L2240/60—Navigation input
    • B60L2240/62—Vehicle position
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B60—VEHICLES IN GENERAL
    • B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
    • B60W2556/00—Input parameters relating to data
    • B60W2556/45—External transmission of data to or from the vehicle
    • B60W2556/50—External transmission of data to or from the vehicle of positioning data, e.g. GPS [Global Positioning System] data
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
    • Y02T10/00—Road transport of goods or passengers
    • Y02T10/60—Other road transportation technologies with climate change mitigation effect
    • Y02T10/70—Energy storage systems for electromobility, e.g. batteries
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
    • Y02T10/00—Road transport of goods or passengers
    • Y02T10/60—Other road transportation technologies with climate change mitigation effect
    • Y02T10/72—Electric energy management in electromobility
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
    • Y02T90/00—Enabling technologies or technologies with a potential or indirect contribution to GHG emissions mitigation
    • Y02T90/10—Technologies relating to charging of electric vehicles
    • Y02T90/16—Information or communication technologies improving the operation of electric vehicles

Landscapes

  • Engineering & Computer Science (AREA)
  • Power Engineering (AREA)
  • Transportation (AREA)
  • Mechanical Engineering (AREA)
  • Life Sciences & Earth Sciences (AREA)
  • Sustainable Development (AREA)
  • Sustainable Energy (AREA)
  • Electric Propulsion And Braking For Vehicles (AREA)
  • Charge And Discharge Circuits For Batteries Or The Like (AREA)

Description

本発明は蓄電池を主たる電力源として電動機により走行する車両制御システム及び当該車両制御システムを搭載した自動車に関する。
近年、環境に配慮した自動車として、モータの駆動力により走行する電気自動車や、エンジンとモータとを駆動源として走行するハイブリッドカーなどが注目されている。これらの車両には、二次電池や、電気二重層キャパシタなどからなる蓄電機構が搭載されており、二次電池の電力が電気二重層キャパシタに蓄積され、当該電気二重層キャパシタの電力がモータの駆動に用いられる。また、回生動作時には車両の運動エネルギーは電気エネルギーに変換されて電気二重層キャパシタに蓄電される。蓄電機構からの放電または蓄電機構への充電は、二次電池及び電気二重層キャパシタの残存電圧を考慮して行われる。
ところで、電気二重層キャパシタの残存電圧が高い状態で長時間放置されると自己放電が発生する。そうすると、例えば、図14に示すように電気二重層キャパシタの残存電圧が時間とともに低減するため、蓄積されている電気エネルギーが無駄に消費されてしまうという問題がある。
そこで、当該無駄な消費を避けるべく、特許文献1には、車両が停止してから一定時間経過すると、キャパシタの残存電圧を検出し、検出された残存電圧が所定値以上である場合にキャパシタから補機バッテリに電力を充電する電源制御手段が開示されている。
特開2000−156919号公報
しかしながら、上記特許文献1に記載の技術は、車両が停止してから一定時間以上経過してから、キャパシタの残存電圧を検出し、検出された残存電圧が所定値以上である場合にキャパシタから補機バッテリに電力を供給している。そのため、当該一定時間の間にもキャパシタの自己放電が発生するという問題があった。
そこで、車両が止まった瞬間にキャパシタの残存電圧を検出して、その残存電圧が所定値以上である場合にキャパシタから補機バッテリに電力を供給することが考えられる。しかし、この場合、車両が止まるたびに、キャパシタから補機バッテリに対する充電が発生することから、補機バッテリの充電が頻繁に発生してしまい、補機バッテリの寿命を縮めてしまうという問題がある。
そこで、本発明は、上記問題を鑑みてなされたものであり、キャパシタの自己放電によるエネルギーロスを極力抑制しつつ、かつ、二次電池の寿命が無駄に短縮されることがない車両制御システム及び当該車両制御システムを備えた自動車を提供することを目的とする。
上記課題を解決するため、本発明は、化学系蓄電手段と、物理系蓄電手段と、前記化学系蓄電手段と前記物理系蓄電手段との間に接続され、前記化学系蓄電手段と前記物理系蓄電手段との間で電力を相互供給する充放電回路とを備えた車両制御システムであって、少なくとも一つの駐車位置を示す駐車位置情報を記憶し得る駐車位置情報記憶手段と、車両制御システムの現在地を示す現在地情報を逐次取得する現在地情報取得手段と、前記現在地と前記駐車位置との間の距離が所定距離以下となったか否かを判定する位置判定手段と、前記位置判定手段により前記距離が前記所定距離以下となったと判定された場合に、前記駐車位置情報で示される駐車位置に到着するまでに前記物理系蓄電手段の電力を使用するための制御を実行する制御手段とを備えることを特徴としている。
ここで、化学系蓄電手段とは、化学反応を用いた蓄電を実行する二次電池であり、例えば、鉛蓄電池、ニッケル水素電池、リチウムイオン電池などが該当する。
また、物理系蓄電手段とは、電子やイオンの電極に対する吸脱着により、蓄電を実行する素子であり、例えば、電気二重層キャパシタなどが該当する。
上述のような構成によって、車両が駐車位置情報で示される駐車位置に近づくと、制御手段が物理系蓄電手段の電力を使用する制御を実行する。そのため、車両が停車したときには、物理系蓄電手段の電圧は低くなっていることになる。一般に物理系蓄電手段は、その残存電圧が低ければ低いほど自己放電が発生しにくくその放電量も少なくなるという特性を有する。したがって、車両が停止してからの物理系蓄電手段からの自己放電が発生しにくくなっている事になるので、従来よりもエネルギーロスを抑制することができる。また、物理系蓄電手段の電力の使用が、例えば、化学系蓄電手段への充電であったとしても、予め定められた駐車位置に近づいたときにのみ当該制御が発生することになるので、車両が止まるたびに充電が実行されるということがなく、化学系蓄電手段の寿命を無駄に縮めることがなくなる。
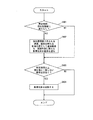
実施の形態1に係る車両制御システムの構成を示す構成図である。 駐車位置情報の構成例を示すデータ概念図である。 実施の形態1に係る駐車位置に近づいたときの制御手段の動作を示すフローチャートである。 実施の形態1に係る設定手段の駐車位置情報の設定、削除に係る動作を示すフローチャートである。 実施の形態1に係る設定手段が新たな駐車位置情報を設定した場合の制御手段の動作を示すフローチャートである。 実施の形態2に係る車両制御システムの構成を示す構成図である。 実施の形態3に係る車両制御システムの構成を示す構成図である。 実施の形態3に係る車両制御システムの制御動作を示すフローチャートである。 実施の形態4に係る車両制御システムの構成を示す構成図である。 車両制御システムで使用される電力の推移と、キャパシタの電圧の変化の推移の一例を示すグラフである。 実施の形態4に係る駐車位置までの必要電力量を示した到達電力情報を示すデータ概念図である。 実施の形態4に係る車両制御システムの動作を示すフローチャートである。 実施の形態5に係る自動車の構成を示す構成図である。 キャパシタの自己放電による電圧の低減を示すグラフである。
以下、本発明の一実施形態である車両制御システム及び自動車について図面を用いて説明する。
<実施の形態1>
<構成>
図1は、実施の形態1に係る車両制御システムの構成を示す構成図である。
図1に示すように車両制御システムは、化学系蓄電手段110と、物理系蓄電手段120と、充放電回路130と、インバータ140と、モータ150と、駐車位置情報記憶手段160と、現在地情報取得手段170と、位置判定手段180と、設定手段185と、制御手段190とを含んで構成される。
化学系蓄電手段110は、化学反応により電力を蓄電する二次電池であり、例えば、ニッケル水素電池や、リチウムイオン電池、リチウムポリマー電池などにより実現される。
物理系蓄電手段120は、電子やイオンの電極に対する吸脱着により電力を蓄電するものであり、例えば、電気二重層キャパシタなどにより実現される。電気二重層キャパシタは、ウルトラキャパシタ、スーパーキャパシタなどと呼称されることもあり、近年では、カーボンナノチューブを用いたキャパシタが注目されている。
充放電回路130は、制御手段190からの指示に従って、スイッチング素子132a、132bのオンオフを実行することで、化学系蓄電手段110から物理系蓄電手段120及びインバータ140への電力の供給、並びに、物理系蓄電手段120から化学系蓄電手段110に電力を供給する機能を有する。なお、以降においては、化学系蓄電手段110から物理系蓄電手段120方向への電力の供給を放電と呼称し、物理系蓄電手段120から化学系蓄電手段110方向への電力の供給を充電と呼称することもある。
充放電回路130は、インダクタ131と、スイッチング素子132aと、スイッチング素子132bとを含んで構成される。
まず、充放電回路130における放電について説明する。
物理系蓄電手段120の両端電圧が化学系蓄電手段110の両端電圧よりも低い場合、インダクタ131及びスイッチング素子132aに並列されているダイオードを介して電流が流れる。このため、充放電回路130のスイッチング素子132a、132bのオンオフ状態によらず、物理系蓄電手段120の両端電圧が化学系蓄電手段110の両端電圧よりも低くなることはない。化学系蓄電手段110の両端電圧よりも物理系蓄電手段120の両端電圧を高める場合、制御手段190により、スイッチング素子132bがPWM(Pulse Width Modulation)制御などによりオンオフされる。即ち、このとき充放電回路130は昇圧回路として機能する。
一方、充電においては、制御手段190によるPWM制御によりスイッチング素子132aがオンオフされることにより、物理系蓄電手段120からスイッチング素子132a及びインダクタ131を介して化学系蓄電手段110に電流が流れ込み、物理系蓄電手段120から化学系蓄電手段110への電力の供給が行われる、即ち、化学系蓄電手段110が充電される。スイッチング素子132aがオンすると、物理系蓄電手段120の両端電圧が、化学系蓄電手段110の両端電圧よりも高い場合は充電電流が増大する。スイッチング素子132aがオフすると、インダクタ131に流れる電流は減少する。このときは、インダクタ131には、スイッチング素子132bに並列に接続されているダイオードを介して電流が流れ続ける。したがって、インダクタ131に流れる電流が、制御手段190で定められる電流指令値よりも大きい場合はスイッチング素子132aのオンオフのオン時比率(単位時間当たりにおけるスイッチング素子132aがオンされている比率)は減少する。逆にインダクタ131に流れる電流が電流指令値よりも小さい場合はスイッチング素子132aのオン時比率は増大する。
インバータ140は、化学系蓄電手段110又は物理系蓄電手段120を電圧源として、車両を走行させるためのモータ150に交流電流を供給する機能を有する。インバータ140は、主として、物理系蓄電手段120を電圧源としており、物理系蓄電手段120から受け付けた直流電流を、制御手段190からのPWM制御により、各スイッチング素子のオンオフを実行することで三相交流電流を生成してモータ150に出力する。また、モータ150の回転力を制動させるように動作することで、車両の運動エネルギーを電気エネルギーに変換して物理系蓄電手段120に回生させる機能も有する。なお、直流電流から交流電流を生成するためのスイッチング動作の詳細については、従来からも実行されているので、本明細書においては、その説明を割愛する。
モータ150は、所謂三相交流モータであり、インバータ140からの交流電流の供給を受け付けて回動する。モータ150は、車両制御すステムを搭載する車両の車輪を駆動する機能を有する。
駐車位置情報記憶手段160は、例えば、不揮発性のHDD(Hard Disc Drive)や、フラッシュメモリなどにより実現される記録媒体であり、駐車位置情報161を記憶する機能を有する。駐車位置情報161は、車両制御システムが物理系蓄電手段120の電力を使用するための制御を実行するための条件となる駐車位置を定めた情報であり、その詳細については後述する。駐車位置情報161に登録される駐車位置は、例えば、自宅などの車両を駐車させる少なくとも1つの目的地である。
現在地情報取得手段170は、例えばGPS(Global Positioning System)などにより実現されるものであり、逐次(例えば、5秒毎)、車両制御システムを搭載している車両の現在地情報(緯度、経度)を取得して、当該現在地情報を位置判定手段180と設定手段185とに伝達する機能を有する。
位置判定手段180は、現在地情報取得手段170から現在地情報を受け付けるごとに、当該現在地情報で示される座標から、駐車位置情報161に登録されている各駐車位置情報の座標までの距離を算出し、算出した各距離が予め所定の距離Dis以下であるかどうかを判定する。そして、位置判定手段180は、算出した各距離が予め所定の距離Dis以下であった場合にその旨を制御手段190に通知する機能を有する。なお、当該所定の距離Disは、化学系蓄電手段110が破損あるいは劣化しない範囲の充電電流で物理系蓄電手段120から化学系蓄電手段110に充電して、十分に物理系蓄電手段120の電圧を自己放電しない電圧Vs以下にすることができるのに足るだけの時間を確保できる距離とする。
また、位置判定手段180は、車両が駐車位置の何れかに近付いたと判定した後であって、車両が駐車位置で停止するまでに現在地情報取得手段170から逐次受け付けている現在地情報から駐車位置までの距離が所定の距離Dis以上になった場合に、車両が駐車位置から遠ざかったことを制御手段190に通知する機能も有する。
設定手段185は、駐車位置情報記憶手段160の駐車位置情報161に新たな駐車位置情報を登録する機能と、駐車位置情報161から駐車位置情報を削除する機能を有する。
設定手段185は、例えば、図1に図示しないカーナビゲーションシステム等に接続されており、当該カーナビゲーションシステムに含まれるタッチパネルに表示されている地図上に対してユーザが駐車位置情報として指定する位置の入力を受け付けた場合、当該入力で示される位置の緯度、経度を新たな位置情報として駐車位置情報161に追加登録する。また、設定手段185は、現在地情報取得手段170から受け取った現在地情報の履歴を残し、所定時間以上(例えば、24時間以上)現在地情報に変化がなかった場合に、その現在地情報を新たな駐車位置として駐車位置情報161に新規に登録するとともに制御手段190に対して新たな駐車位置を登録した旨を通知する。
また、設定手段185は、上述のようにユーザからの入力を受け付けて、駐車位置情報161の中のある駐車位置を削除する。更に設定手段185は、駐車位置情報161の各駐車位置について、所定期間(例えば、1週間)以上現在地情報が一致することがなかった場合に、その一致することがなかった駐車位置を駐車位置情報161から削除する。
制御手段190は、充放電回路130及びインバータ140を制御する機能や物理系蓄電手段120の残存電圧を検出する機能を有する。
まず、制御手段190が有する機能のうち、充放電回路130の各スイッチング素子を制御することによる充電の制御並びに放電の制御について説明する。
制御手段190から充電を指示する場合、化学系蓄電手段110が破損あるいは劣化しない範囲で任意に充電電流値、即ち化学系蓄電手段110に流す電流値を決定する。制御手段190は、当該充電電流値の平均値が、電流指令値となるようにフィードバック制御を実行する。当該電流指令値は、制御手段190が化学系蓄電手段110を充電する際に破損あるいは劣化させない値を生成もしくは予め保持している、あるいは、システム外部から取得するものとする。制御手段190は、インダクタ131に流れる電流を検出し、電流指令値との誤差を比例制御あるいは比例積分制御などの誤差増幅を行った後、その演算結果に基づいてスイッチング素子132aをPWM制御などでオンオフ動作させる。
スイッチング素子132bをオンオフ動作させるための指令値は、化学系蓄電手段110が出力する放電電流値が化学系蓄電手段110を破損あるいは劣化させない範囲であって、物理系蓄電手段120の目標電圧値に基づいて決定される。即ち、制御手段190は、物理系蓄電手段120の実際の電圧値を検出し、物理系蓄電手段120の目標電圧値との誤差を比例制御あるいは比例積分制御などの誤差増幅を行う。そして、その演算結果に基づいてスイッチング素子132bをPWM制御などでオンオフさせる。この時、化学系蓄電手段110の放電電流値を検出し、化学系蓄電手段110が破損や劣化する過電流出力とならないように必要に応じてオン時比率を低下させる。このように動作させることで、化学系蓄電手段110の両端電圧よりも高い電圧を物理系蓄電手段120に印加することができる。
次に制御手段190のインバータ140の制御について説明する。また、制御手段190は、PWM制御によりインバータ140の各スイッチング素子のオンオフを切り替えることで、インバータ140に物理系蓄電手段120から出力される直流電流を3相交流電流にして出力させる制御を実行する。当該制御は、車両制御システムが搭載される車両の駆動システム(図示せず)からの指示等により実行される。例えば、ユーザによるアクセルの踏み込みによる回転数の指令や、ブレーキの踏み込みによる回生制御などの指令がある。
また、制御手段190は、位置判定手段180から、車両が駐車位置に近付いていることを通知された場合には、物理系蓄電手段120の電圧値Vcを検出する。そして、検出した電圧値Vcが、予め設定されている電圧値Vsよりも高いかどうかを判定する。当該電圧Vsは、物理系蓄電手段120の自己放電が抑制される電圧に設定される。図14を用いて説明すれば、当該電圧Vsは、例えば、自己放電による物理系蓄電手段120の残存電圧の減少率(図14に示すグラフの傾き)が所定値以下になる電圧に設定される。例えば、当該電圧Vsは、物理系蓄電手段120の電圧が横軸に略平行になる電圧に設定されてもよい(図14のVs参照)。そして、制御手段190は、VcがVsよりも高いと判定した場合に、充放電回路130のスイッチング素子132aをオンオフして、物理系蓄電手段120から化学系蓄電手段110の方向に電流が流れるようにして、充放電回路に充電を実行させる。充電の手法については上述の通りである。当該制御により目的地に到着したときに、物理系蓄電手段120の電圧を自己放電が抑制される電圧Vsよりも低くすることができる。
また、制御手段190は、位置判定手段180から、現在地が駐車位置まで近付いたことを通知されて充電を開始した後に、車両が停止するまでに、現在値が駐車位置から遠ざかったことを通知された場合に、充電を中止する機能も有する。
以上が、車両制御システムの機能構成である。
<データ>
図2は、駐車位置情報記憶手段160が記憶している駐車位置情報161の一具体例を示すデータ概念図である。
図2に示すように駐車位置情報161は、識別番号201と、駐車位置202とが対応付けられた情報である。
識別番号201は、車両制御システムが各駐車位置を管理、区別するために便宜上付された識別子である。
駐車位置202は、車両の目的地として設定された駐車位置の座標を示す情報であり、緯度と経度とから構成される。なお、図2においては、世界測地系(WGS:World Geodetic System)における表記法で座標を示している。
位置判定手段180は、当該駐車位置情報161の駐車位置202で示される各座標を参照する。当該駐車位置の何れかに車両が近付くことにより、車両がまもなく駐車されるものとして、物理系蓄電手段120の電力を使用する制御が実行されることとなる。
<動作>
ここから、車両制御システム100の動作について図3〜図5に示すフローチャートを用いて説明する。
まず、図3のフローチャートを用いて、車両制御システム100が物理系蓄電手段120の電力を使用する制御を説明する。当該図3に示すフローチャートの処理は、位置判定手段180が現在情報取得手段170から現在地情報を受け付けるたびに実行される。
位置判定手段180は、現在地情報取得手段170から現在地情報を受け付けると、当該現在地情報で示される現在地と、駐車位置情報161に登録されている各駐車位置との間の距離を算出する。当該算出は最も単純な計算であれば、現在地の座標を(X1、Y1)、1つの駐車位置の座標を(X2、Y2)として(X12+Y12)−(X22+Y22)の平方根により求まる。そのほかに、算出された値の単位系の変換等も行われてもよい。そして、位置判定手段180は、算出した各距離について、予め記憶している所定の距離Dis以下であるか否かを、即ち、現在地から何れかの駐車位置までの距離が所定の距離以下であるか否かを判定する(ステップS301)。
算出した距離のうち、ひとつでも上記条件を満たした場合、即ち現在地から駐車位置の何れかまでの距離が所定の距離以下である場合に(ステップS301のYES)、位置判定手段180は、制御手段190に車両が駐車位置に近付いている旨を通知する。当該通知を受け付けると制御手段190は、物理系蓄電手段120の電圧値Vcを検出する。そして、制御手段190は、検出した電圧値Vcが、予め定められた電圧であって、物理系蓄電手段120から自己放電が発生しにくくなる電圧であるVsよりも大きいかどうかを判定する(ステップS302)。
制御手段190は、VcがVsよりも大きいと判定した場合には(ステップS302のYES)、駐車位置に到達するまで、物理系蓄電手段120から化学系蓄電手段110に電力が流れていくように、充放電回路130のスイッチング素子132aをオンオフして、物理系蓄電手段120から化学系蓄電手段110への充電を実行する(ステップS303)。当該充電は、駐車位置に到達するまでの間に物理系蓄電手段120の電圧がVs以下になるまで、化学系蓄電手段110が破損あるいは劣化しない範囲の充電電流値で行われる。
その後も位置判定手段180は、現在地情報取得手段170から逐次送られてくる現在地と、駐車位置情報161の駐車位置が一致したか否かを判定する(ステップS304)。
駐車位置と現在地が一致していない場合には(ステップS304のNO)、位置判定手段180は、当該現在地から駐車位置までの距離が所定の距離Dis以上であるか否かを判定する(ステップS305)。
現在地から駐車位置までの距離が所定の距離Disを越えると判定された場合には(ステップS305のYES)、車両が駐車位置から遠ざかったものとして、制御手段190は充放電回路130に充電を中止させ(ステップS306)ステップS301に戻る。
なお、ステップS302においてVcがVs以下であると判定された場合(ステップS302のNO)や、ステップS304において、駐車位置と現在地が一致した場合には(ステップS304のYES)、処理を終了する。
次に、図4に示すフローチャートを用いて、設定手段185による駐車位置情報161への駐車位置の登録及び削除についての動作を説明する。図4に示すフローチャートは、現在地情報取得手段170から設定手段185に対して、現在地情報が伝達されるたびに実行されるものとする。
設定手段185は、現在地情報取得手段170から、逐次現在地情報を受付、その位置を履歴に残し、所定時間の間、その現在地情報に変化がないか否かを判定する(ステップS401)。当該判定は、新たに受け付けた現在地情報と、前回の現在地情報とが一致していることが所定時間継続したか否かにより行われる。
所定時間、現在地情報に変化がなかった場合に(ステップS401のYES)、設定手段185は、現在地情報で示される緯度、経度を新たな駐車位置として、駐車位置情報161に追加登録する。また、設定手段185は、制御手段190に新たな駐車位置を登録した旨を通知する(ステップS402)。新たに現在地情報取得手段170から伝達された現在地が前回の現在地情報と一致しなかった場合には(ステップS401のNO)、ステップS403に移行する。
次に、設定手段185は、所定期間以上、現在地と一致しない駐車位置があるかないかを判定する(ステップS403)。当該判定は、各駐車位置について、最後に現在地情報と一致したときの日時情報を記録しておき、記録されている日時情報と現在の日時との差分が、予め定めた所定期間よりも長くなっているか否かによって行われる。
所定期間以上、現在地と一致しない駐車位置があった場合には(ステップS403のYES)、その駐車位置を駐車位置情報161から削除して、処理を終了する。所定期間以上、現在地と一致しない駐車位置がなかった場合には(ステップS403のNO)、そのまま処理を終了する。
以上が、設定手段185による駐車位置の登録並びに削除の処理である。なお、本フローチャートにおいては、ユーザから駐車位置の登録あるいは削除の指定を受け付けた場合の動作については記載していないが、上述したとおり、設定手段185は、ユーザから指定された駐車位置の駐車位置情報161への登録、削除を実行する。
次に、設定手段185が新たな駐車位置を登録した場合の制御手段190の動作について図5を用いて説明する。
制御手段190は、新規駐車位置の登録があるか否かを、設定手段185から新たな駐車位置の登録をした旨の通知があるか否かに基づいて判定する(ステップS501)。
設定手段185から新たな駐車位置の登録を受けた場合(ステップS501のYES)、制御手段190は物理系蓄電手段120の電圧値Vcを検出する。そして、当該電圧値Vcが、物理系蓄電手段120から自己放電しにくくなる所定の電圧値Vsよりも高いか否かを判定する(ステップS502)。
物理系蓄電手段120の電圧値Vcが所定の電圧値Vsよりも大きい場合には(ステップS502のYES)、充放電回路130に充電を指示し、充放電回路130は充電を実行する(ステップS503)。
設定手段185が新たな駐車位置を登録したということは、車両がその位置に駐車し続けていることになるので、その時に物理系蓄電手段120に電力が残っていた場合に、その電力を化学系蓄電手段110に供給することで物理系蓄電手段120におけるエネルギーロスを抑制することができる。
<まとめ>
本実施の形態1に示したように、車両制御システム100を搭載した車両が目的地である駐車位置に近付いた場合に、車両制御システム100の制御手段190は、充放電回路130に物理系蓄電手段120から化学系蓄電手段110への充電を指示するので、これにより、駐車位置に到達するころに、物理系蓄電手段120の電圧を自己放電が抑制される電圧にまで下げることができる。よって、自己放電によるエネルギーロスを抑制することができる。

<実施の形態2>
本実施の形態2においては、実施の形態1に示した車両制御システムと同等の動作を実行するものであって、その構成の異なる車両制御システムを開示する。
<構成>
図6は、実施の形態2に係る車両制御システム200の構成を示す構成図である。
図6と図1とを比較すれば分かるように、車両制御システム200は、車両制御システム100と異なり、化学系蓄電手段110が充放電回路134を介さずに直接インバータ140に接続されている点にある。また、物理系蓄電手段120が充放電回路134の低圧側に接続されており、高圧側に化学系蓄電手段110が接続されている点も異なる。
また車両制御システム200は、車両制御システム100の制御手段190に換えて制御手段191を備える。
制御手段191は基本的に制御手段190と同等の構成を備えるが、充電を実行する場合と、放電を実行する場合にオンオフする充放電回路134のスイッチング素子が異なる。即ち、制御手段191は物理系蓄電手段120から化学系蓄電手段110への充電を実行する場合には、制御手段191は、スイッチング素子132bをオンオフさせ、化学系蓄電手段110から物理系蓄電手段120に放電する場合には、スイッチング素子132aをオンオフさせる。
実施の形態2に係る制御手段191は、車両が発進、加速する時には、充放電回路134からインバータ140を介してモータ150に電力が供給されるように、物理系蓄電手段120の電圧を昇圧させて、化学系蓄電手段110の両端電圧と同等の電圧を出力する。このとき、制御手段191は、インバータ140が出力する電力と充放電回路134が出力する電力とが同等になるようにインバータ140の制御を実行する。当該物理系蓄電手段120からの電力の出力を実現するべく、制御手段191は、このときスイッチング素子132bのオンオフを実行する。
具体的に、制御手段191は、インバータ140に流れる電流と物理系蓄電手段120の両端電圧とを検出し、演算によりインバータ140の出力電力を求める。そして、制御手段191は、充放電回路134の出力電力が求めた出力電力と同等になるように充放電回路134を制御する。
なお、当該制御の別の制御方法としては、化学系蓄電手段110に流れる充電電流を検出し、その電流が0あるいは所定の電流値の範囲以内となるように充放電回路134の出力を制御する。当該制御方法では、結果的に充放電回路134の出力電力がインバータ140の投入電力と等しくなる。
物理系蓄電手段120からインバータ140への供給電力が小さい場合はスイッチング素子132bのオン時比率を増大させればよく、逆に供給電力が大きい場合はスイッチング素子132bのオン時比率を減少させればよい。
車両が減速する場合には、インバータ140は回生動作を行う。インバータ140が回生する電力は、充放電回路134を解して、物理系蓄電手段120に供給される。制御手段191は、充放電回路134を制御して、インバータ140が回生する電力と同等かそれ以上の電力を、物理系蓄電手段120が過電圧とならない範囲で、物理系蓄電手段120に供給する。インバータ140から物理系蓄電手段120への供給電力が目標となる供給電力よりも小さい場合はスイッチング素子132aのオン時比率を増大させる。当該供給電力が大きい場合はスイッチング素子132aのオン時比率を減少させればよい。
なお、車両制御システム200は、実施の形態1に示した車両制御システム100と同様の制御(図3〜図5のフローチャート参照)を実行する。当該制御において実施の形態1と異なる点は、充電を実行する場合に制御手段191が充放電回路134のオンオフさせるスイッチング素子がスイッチング素子132aではなくスイッチング素子132bとなる点であるのみであるので、詳細な動作については、実施の形態1に順ずるものとして説明を割愛する。
<まとめ>
本実施の形態2に示した車両制御システム200の構成でも、実施の形態1と同様の構成を実現でき、駐車位置にたどり着いたときには、物理系蓄電手段120の電圧を、自己放電が抑制される電圧以下にまで低下させることができる。

<実施の形態3>
上記実施の形態1においては、物理系蓄電手段の電力を使用する手法として、物理系蓄電手段から、化学系蓄電手段に電力を供給(充電する)という手法を開示した。本実施の形態3においては、物理系蓄電手段の電力の異なる使用方法を開示する。
<構成>
図7は、実施の形態3に係る車両制御システム300の構成を示す構成図である。
図7に示すように、実施の形態1に示した車両制御システム100に示した構成に加え、更に、化学系蓄電手段110に直接に接続された空気調和機用インバータ141と、空気調和機用モータ151とを備える。
また、車両制御システム300は、実施の形態1に示した制御手段190に換えて制御手段192を備える。
空気調和機用インバータ141は、化学系蓄電手段110からの電力の供給を受けて、制御手段192からのPWM制御によるスイッチング素子のオンオフにより、交流電流を出力して空気調和機用モータ151に供給する。
空気調和機用モータ151は、空気調和機用インバータ141から交流電流を供給されて回動するモータであり、空気調和機の圧縮機などを駆動する機能を有する。
制御手段192は、実施の形態1に示した制御手段190の有する機能の他に以下の機能を有する。
制御手段192は、図3のステップS301及びS302の両方の条件が満たされた場合に、インバータ140並びに空気調和機用インバータ141のスイッチング素子をオンオフさせる。それと同時に制御手段192は、充放電回路130に対して物理系蓄電手段120から化学系蓄電手段110の方向に電流を流すべくスイッチング素子132aをオンオフさせる指示を出力する。
以上が車両制御システム300の各部の機能である。
<動作>
図8は車両制御システム300の駐車位置に近付いた場合の制御に関するフローチャートである。ステップS801及びステップS802における動作は、図3に示したステップS301及びステップS302における動作と同一なので説明は割愛する。
現在地と、駐車位置情報161に登録されている少なくとも一つの駐車位置との間の距離がDis以下であり、かつ、物理系蓄電手段120の電圧Vcが所定の電圧Vsよりも高い場合に(ステップS801のYES、かつ、ステップS802のYES)、制御手段192は、充放電回路130にスイッチング素子132aのオンを指示し、かつ、インバータ140のスイッチング素子のオンオフ制御、空気調和機用インバータ141のスイッチング素子のオンオフ制御を実行する。こうすることで、物理系蓄電手段120が保持していた電力は、インバータ140及び空気調和機用インバータ141において使用されるので、物理系逐電手段120に蓄積されていた電力は消費されて、電圧を自己放電が抑制される電圧Vsまで下げることができる。
<まとめ>
本実施の形態3に示したように、車両制御システム300では、物理系蓄電手段120から化学系蓄電手段110への充電以外の手法でも物理系蓄電手段120の電圧を低下させることができるので、自己放電によるエネルギーロスを低減することができる。

<実施の形態4>
上記実施の形態1においては、物理系蓄電手段たるキャパシタから化学系蓄電手段たる二次電池に対して電力を供給(充電)する条件としてキャパシタの電圧が自己放電しにくくなる電圧Vsよりも高い場合という条件を設定していた。本実施の形態4においては、その条件が異なる車両制御システムを開示する。
<構成>
図9は実施の形態4に係る車両制御システム400の構成を示す構成図である。図9に示すように、車両制御システム400は、車両制御システム100の構成に加えて、算出手段910と、到達電力量記憶手段920とを含んで構成される。
また、車両制御システム400は、車両制御システム100が搭載していた制御手段190に換えて制御手段193を備えている。
それ以外の構成については、車両制御システム100に示したものと同一なので、それらの構成についての説明は割愛する。
制御手段193は、制御手段190と同様の制御を実行する機能を有する。しかし、制御手段190が実施の形態1の図3のフローチャートにおけるステップS302において、物理系蓄電手段120の電圧Vcと自己放電しにくくなる電圧Vsとを比較し、電圧Vcが電圧Vsよりも大きい場合に充電を実行する構成としていたのに対し、制御手段193は、位置判定手段180から駐車位置に近付いている旨を通知された場合に、物理系蓄電手段120に残されている電力を算出し、算出した当該電力が、車両が駐車位置までの距離がDis以下になったときから駐車位置に到達するまでに必要とする到達電力よりも大きい場合に物理系蓄電手段120から化学系蓄電手段110への充電を実行すべく充放電回路130のスイッチング素子132aのオンオフを実行する。
ここで、図10を用いて到達電力量と物理系蓄電手段120の電圧の関係を説明する。
図10の上段のグラフは目的地までの距離がDis以下になった時点から目的地に到着するまでの期間に、充放電回路130及びインバータ140が出力する、電力の時間変化の一例を示す図である。実線1001は、充放電回路130が物理系蓄電手段120を電力源としてインバータ140及び化学系蓄電手段110に向けて出力する電力を示している。また、破線1002は、インバータ140がモータ150に、走行のために供給している電力を示している。
図10に示されるように、走行に要する電力は、発進・加速時に増大し、減速時に減少するとともに回生動作が発生する。破線1002の電力がマイナスになっている部分は、モータ150において回生制御が実行されている部分に該当する。
また、図10の下段のグラフは、図10上段のグラフに対応する物理系蓄電手段120の残存電圧の変化の一例を実線1003にて示しており、車両制御システム400を搭載した車両が、目的地たる駐車位置に到着したときには、物理系蓄電手段120の電圧は、自己放電しにくくなる電圧Vs以下になっている。
では、当該電力の比較を実現するための構成の詳細について説明する。
位置判定手段180は、現在地情報取得手段170から通知された現在地と駐車位置情報161で示される駐車位置の何れかとの間の距離が所定の距離Dis以下になっていた場合にその旨を、即ち車両が駐車位置に近付いている旨を制御手段193に通知する。このとき、位置判定手段180は、どの駐車位置に近付いているのかを示すべく、近付いている駐車位置の駐車位置情報161における識別番号も通知する。
算出手段910は、制御手段193から電圧値を受け取り、当該電圧値に基づき物理系蓄電手段120に残されている電力Ecを算出し、制御手段193に通知する機能を有する。当該算出は、物理系蓄電手段120の静電容量と通知された電圧値の二乗の積を2で除することで得られる。なお、物理系蓄電手段120のように直列に接続されたキャパシタの静電容量は、直列に接続されたキャパシタ各々の逆数の和の逆数から得られる。
到達電力量記憶手段920は、例えば不揮発性のHDD(Hard Disc Drive)や、フラッシュメモリなどにより実現される記録媒体であり、到達電力情報921を記憶する機能を有する。到達電力情報921は、駐車位置情報161に登録されている各駐車位置に到達するまでに必要とする到達電力量を示す情報である。その詳細については後述する。
制御手段193は、位置判定手段180から車両が駐車位置に近付いている旨を通知されると、そのときの物理系蓄電手段120の電圧を検出し、算出手段910に当該電圧を通知する機能を有する。また、当該通知に応答して算出手段910から物理系蓄電手段120に残されている電力値Ecを受け取り、当該電力値Ecを、到達電力量記憶手段920が記憶している到達電力情報921のうち、近付いている駐車位置に対応する到達電力量を通知された識別番号に基づいて検索して得られる到達電力量Ehと比較する。そして、制御手段193は、算出手段910が算出した電力値Ecが到達電力量Ehよりも大きかった場合に、充放電回路130に物理系蓄電手段120から化学系蓄電手段110に対する充電を実行させる。即ち、制御手段193は、スイッチング素子132aのオンオフを実行する。
また、制御手段193は、駐車位置に到達するまでに必要とする到達電力量を測定して到達電力情報921に登録する機能を有する。更には、制御手段193は、登録されている到達電力量を、電力量を測定する都度、登録されている到達電力量を測定した到達電力量を用いて更新する機能も有する。制御手段193は、現在地から駐車位置までの距離が所定距離以下になったと通知されたタイミングから、物理系蓄電手段120が、化学系蓄電手段110からの放電による電力の供給を受けることなく、走行のみ(回生動作によるモータからの電力供給を含む)に使用した電力を、上記タイミングにおける物理系蓄電手段120の電圧値と駐車位置に停車したときの物理系蓄電手段120の電圧値から求める。そして、制御手段193は、駐車位置に対する到達電力量の情報がない場合には測定したその到達電力量を、ある場合には既に登録されている到達電力量が何回分の到達電力量の平均値であるかに基づき、測定した電力量を合わせた平均値で更新する。制御手段193は、当該到達電力量の測定を、駐車位置ごとそれぞれについて、その駐車位置に向けて走行する場合の所定回数毎に測定する。
制御手段193が到達電力量を測定する機能を有することにより、制御手段193は、設定手段185が新たな駐車位置を登録した場合であっても、その駐車位置に到達するのに必要とする到達電力量を測定して、その到達電力情報921への登録後には、上述の制御を実行できる。なお、制御手段193は、到達電力量を測定する場合には、正確に到達電力量を測定するために、図12に示す物理系蓄電手段120から化学系蓄電手段110への充電は実行しない方がよい。

<データ>
図11は、到達電力情報921の一構成例を示すデータ概念図である。
図11に示すように到達電力情報921は、識別番号1101と到達電力量1102とを対応付けた情報である。
識別番号1101は、車両制御システムが、各到達電力量を管理、区別するために便宜上付された識別子であり、当該識別番号1101は、駐車位置情報161の各駐車位置の識別番号に対応している。
到達電力量1102は、各識別番号に対応付けられている車両が駐車位置に到達するまでに必要とする電力量を示しており、当該電力量は、現在地と駐車位置との間の距離が所定距離Dis以下になったときから、駐車位置に到達するまでに要する電力を実際に複数回測定し、その平均値が設定されている。各識別番号は駐車位置情報161の識別番号に対応しているので、当該到達電力量1102は、各駐車位置に到達するのに必要とする電力量を示していることになる。
<動作>
図12は、実施の形態4に係る車両制御システム400の物理系蓄電手段120から化学系蓄電手段110への充電を実行する場合の動作を示すフローチャートである。
当該フローチャートは、実施の形態1において説明した図3のフローチャートと略同一であるのでここでは、図3との差異のみを説明する。図12に示したフローチャートと図3に示したフローチャートとの差異はステップS1202にある。
位置判定手段180から駐車位置に近付いている旨を、その対応する識別番号とともに通知されると(ステップS1201YES)、制御手段193は、物理系蓄電手段120の電圧値Vcを検出する。そして、制御手段193は、当該電圧値Vcを算出手段910に通知する。算出手段910は、当該電圧値Vcに基づき、物理系蓄電手段120の静電容量をCとして、C×Vc2×0.5から求まる電力値Ecを物理系蓄電手段120に残されている電力として制御手段193に通知する。制御手段193は、当該電力値Ecを受け付けると、位置判定手段180から通知された識別番号に対応する到達電力量Ehを到達電力情報921から抽出し、算出手段910から受け付けた電力値Ecと到達電力量Ehとを比較し、EcがEhよりも大きいかどうかを判定する(ステップS1202)。
EcがEhよりも大きい場合には(ステップS1202のYES)、制御手段193は、充放電回路130のスイッチング素子132aをオンオフさせて物理系蓄電手段120から化学系蓄電手段110への充電を実行する。なお、EcがEh以下であった場合には(ステップS1202のNO)、処理を終了する。
<まとめ>
本実施の形態4に示した車両制御システム400によれば、車両制御システムを搭載した車両が、駐車位置まで所定の距離Dis以下になったときに、物理系蓄電手段120に残っている電力量が、駐車位置に到達するまでに走行に用いる電力量よりも大きい場合に物理系蓄電手段120から化学系蓄電手段110への充電を実行する。つまり、車両制御システム400が、現在地から駐車位置までに走行するためにモータを駆動するのに物理系蓄電手段120の電力を使用することを前提として、当該走行に用いるのに必要とする電力を除いた電力が化学系蓄電手段110に充電されることになる。これにより、駐車位置に近付いた場合に物理系蓄電手段120の電圧をVs以下にすることを保証する。また、走行に十分な量の電力が使用される場合には、化学系蓄電手段110への充電が実行されないことになるので、化学系蓄電手段110への充電回数を減らすことができる。したがって、化学系蓄電手段110の寿命が長命な車両制御システムを提供することができる。

<実施の形態5>
上記実施の形態1〜4においては、車両制御システムについて説明したが、本実施の形態5においては、当該車両制御システムを搭載した自動車について簡単に説明する。
<構成>
図13は、自動車1300の構成を示す構成図である。
図13に、示すように自動車1300は、車両制御システム100と、車輪1310、1311とを含んで構成される。
車両制御システム100は、実施の形態1に示したものと同一のものであり、ここでの詳細な説明は割愛する。
車両制御システム100のモータ150は、車輪1310と車輪1311とを駆動する車軸に取り付けられており、モータ150が回動することにより、車軸が回転し、併せて車輪1310と車輪1311が回転し、自動車1300が走行する。
このように車両制御システム100は、自動車1300の車輪を駆動することができる。なお、当該自動車1300は、図13には図示していないが、その他、車両の方向を決定するためのハンドルによるコントロール機構等、通常の自動車が備える機構を搭載しているものとする。

<補足1>
上記実施の形態において、本発明の実施の手法について説明してきたが、本発明の実施の形態がこれに限られないことは勿論である。以下、上記実施の形態以外に本発明として含まれるその他の各種変形例について説明する。
(1)車両制御システムは、上記実施の形態1と実施の形態4とを組み合わせた制御を実行することとしてもよい。
即ち、位置判定手段は、目的位置に近付いているかどうかの所定の距離Disを、実施の形態1における制御用と、実施の形態4における制御用とで、その距離を異ならせて制御を実行することとし、まず、実施の形態4に示した制御を実行して充電を行い、その後に実施の形態1に示した制御を実行して充電を行う。
こうすることで、実施の形態4においての制御を実行したとしても、例えば天候状態や走行経路の異なり等により、予定よりも電力を消費しなかった場合などにおいて、その後に、実施の形態1の制御を実行することで確実に物理系蓄電手段の電圧をVs以下にすることができる。
(2)上記実施の形態においては、化学系蓄電手段たる二次電池110の一例としてニッケル水素電池や、リチウムイオン電池などとして説明したが、当該箇所に設けられる蓄電手段は、そのほかの電池、例えば燃料電池などであってもよい。
但し、この場合、物理系蓄電手段から燃料電池への充電はできないため、実施の形態3、4等に示したように、充電ではなく、走行や、空気調和機などのモータの制御のために物理系蓄電手段の電力を使用して、物理系蓄電手段の電圧をVs以下にすればよい。
(3)上記実施の形態においては、設定手段185は、現在地情報取得手段170から受け取った現在地情報に所定時間、変化がなかった場合に、当該現在地情報を新たな駐車位置として駐車位置情報161に登録することとした。しかし、当該登録の所定時間というトリガは、設定手段185が現在地情報取得手段170から同一の現在地情報を所定回数受け付けた場合というものであってもよい。
(4)上記実施の形態においては、車両の現在地を取得する方法としてGPSを用いることとして説明したが、車両が駐車位置に近づいているか否かを判定できるものであればよく、例えば、携帯電話機網の最も車両に近い位置にある基地局等にアクセスして、当該基地局のエリア情報(基地局の通信可能範囲を示す情報)を取得する機能をGPSの換わりに備え、駐車位置情報がそのエリア情報内に含まれる場合に、駐車位置に近づいたと判定する構成にしてもよい。
(5)上記実施の形態においては、車両制御システムが現在地情報取得手段170を備えることとしたが、車両がカーナビゲーションシステムを搭載している場合には、当該カーナビゲーションシステムが取得するGPSによる位置情報を取得するという形で、現在地情報を取得することとしてもよい。
(6)上記実施の形態3において物理系蓄電手段120の電力をモータの駆動に用いる例を説明したが、走行用のモータ150の駆動に電力を用いる場合には、制御手段190は、化学系蓄電手段110から物理系蓄電手段120に電力が流れないための制御、例えば、スイッチング素子132aをオンする制御を実行することとしてもよい。
(7)上記実施の形態においては、設定手段180が駐車位置を登録するための所定の時間についての当該所定の時間の定め方について記載しなかった。ここでは、その定め方の一例を示す。
充放電回路130(131)で充電動作を行うと、充放電回路130(131)で電力の回路損失が発生する。そのため、駐車時間が短い場合に充放電回路130(131)が充電動作を行ってしまうと、充電動作での回路損失と、次に走行を開始するときに再度放電動作を行う必要があるため、充放電回路130の回路損失の方が自己放電によって失われるエネルギーよりも大きい場合がある。したがって、駐車時間の長い位置を目的地として登録するかしないかの判定に用いる時間は、充放電回路130(131)の充電動作及び放電動作によって発生する回路損失と物理系蓄電手段120の自己放電の放電速度によって定まるエネルギーロスとを比較した結果で、登録に必要な時間を定める。このような定め方により駐車位置の登録に必要な時間を決定することとしてよい。
(8)上記実施の形態において、現在地と駐車位置との間の距離が所定距離Dis以下となった場合に、充電を開始することとした。しかし、場合によっては、車両制御システムを搭載した車両が駐車位置から距離Disだけ離れた近辺を行き来することも考えられる。
そこで、上記車両制御システムにおいて、距離Disよりも少し長めにとり、上記図3のフローにおけるステップS301とステップS302との間で、ステップS301の駐車位置までの距離がDis以下となったときから所定時間経過したかの判定を行い、所定時間経過していた場合にステップS302の判定を行って、充電を実行する構成としてもよい。このとき、所定時間は、車両が駐車位置に到達するまでよりも短い時間に設定することが好ましく、例えば、距離Disを走行するのに必要とする時間を予め測定しておき、その時間よりも短い時間を用いる。
これにより、駐車位置までの距離がDisの近辺で車両が行き来して、充電とその中止の繰り返しを防止できる。
(9)上記実施の形態4において、到達電力情報921に登録されている到達電力量について、複数回の駐車位置までに使用した電力量の平均値を登録することとしたが、物理系蓄電手段120の電圧を確実に電圧Vs以下にすることを考えるのであれば、複数回分の駐車位置までに使用した電力量について、そのうち、最も少なかった電力量を到達電力量として登録することとしてもよい。
(10)上記実施の形態5において示した自動車が搭載する車両制御システムは、実施の形態1に示した車両制御システム100のものであるとして説明したが、自動車1300が搭載するのは車両制御システム100に限らず、車両制御システム200、300、400のいずれであってもよいし、また、各車両制御システムを組み合わせた形のものを搭載する構成としてもよい。
(11)上記実施の形態において、位置判定手段180は、現在地と駐車位置との距離を、両位置で示される2点間を直接結んだ場合の2点間距離として算出したが、これは、現在地から駐車位置までに通ることになるルートを、車両制御システムが搭載される車両に搭載されるカーナビゲーションシステムから取得し、そのルートの距離を算出することとしてもよい。
(12)上記実施の形態4における到達電力情報921は、更に各識別番号に、現在地から駐車位置までの距離が所定の距離Dis以下になったときから、車両が駐車位置に到達するまでに要した時間thと対応付けられていてもよい。そして、制御手段193は、電力Ec、Ehの差分Ec−Ehを時間thで除して得られる電力が逐次消費されていくように、充放電回路130のスイッチング素子132aをオンオフさせてもよい。この構成にすることで、化学系蓄電手段110には定電流での充電を実行できるので化学系蓄電手段110を破損あるいは劣化しにくくすることができる。なお、当該時間thは、各駐車位置に到達するのに要した複数回分の時間の平均値が設定されていてもよいし、複数回のうち最も短かった時間であってもよい。これによって、制御手段193は、駐車位置に到達するまでに、物理系蓄電手段120の残存電圧を自己放電しにくくなる所定の電圧以下になるように制御する(充電乃至モータを駆動する)ことができる。
(13)上記実施の形態に示した車両制御システムは、更に、上記ステップS303などにおける物理系蓄電手段120から化学系蓄電手段110に電力を充電することにより、物理系蓄電手段120の電圧が下がることで発生し得る化学系蓄電手段110から物理系蓄電手段120への放電を防止する防止回路を化学系蓄電手段110と物理系蓄電手段120との間に介挿することとしてもよい。
(14)上記実施の形態に示した構成図(図1、6、7、9、13等参照)における各機能部、各回路は、集積化されて1又は複数のLSI(Large Scale Integration)により実現されてもよい。また、複数の機能部が1のLSIにより実現されてもよい。
LSIは集積度の違いにより、IC(Integrated Circuit)、システムLSI、VLSI(Very Large Scale Integration)、SLSI(Super Large Scale Integration)、ULSI(Ultra Large Scale Integration)などと呼称されることもある。
更には、半導体技術の進歩又は派生する別技術によりLSIに置き換わる集積回路化の技術が登場すれば、当然、当該技術を用いて、機能ブロックの集積化を実現してもよい。当該技術としては、バイオ技術の適応等が可能性としてありえる。
(15)上述の実施形態で示した物理系蓄電手段の電力の使用に係る動作、充電処理、駐車位置の登録・削除等(図3、4、5、8、12参照)を車両制御システム等のプロセッサ、及びそのプロセッサに接続された各種回路に実行させるためのプログラムコードからなる制御プログラムを、記録媒体に記録すること、又は各種通信路等を介して流通させ頒布させることもできる。このような記録媒体には、ICカード、ハードディスク、光ディスク、フレキシブルディスク、ROM等がある。流通、頒布された制御プログラムはプロセッサに読み出され得るメモリ等に格納されることにより利用に供され、そのプロセッサがその制御プログラムを実行することにより、実施形態で示したような各種機能が実現されるようになる。

<補足2>
ここで、本発明の実施の態様とその効果について説明する。
本発明に係る車両制御システムは、化学系蓄電手段と、物理系蓄電手段と、前記化学系蓄電手段と前記物理系蓄電手段との間に接続され、前記化学系蓄電手段と前記物理系蓄電手段との間で電力を相互供給する充放電回路とを備えた車両制御システムであって、少なくとも一つの駐車位置を示す駐車位置情報を記憶し得る駐車位置情報記憶手段と、車両制御システムの現在地を示す現在地情報を逐次取得する現在地情報取得手段と、前記現在地と前記駐車位置との間の距離が所定距離以下となったか否かを判定する位置判定手段と、前記位置判定手段により前記距離が前記所定距離以下となったと判定された場合に、前記駐車位置情報で示される駐車位置に到着するまでに前記物理系蓄電手段の電力を使用するための制御を実行する制御手段とを備えることを特徴とする。
また、本発明に係る自動車は、化学系蓄電手段と、物理系蓄電手段と、前記化学系蓄電手段と前記物理系蓄電手段との間に接続され、前記化学系蓄電手段と前記物理系蓄電手段との間で電力を相互供給する充放電回路と、少なくとも一つの駐車位置を示す駐車位置情報を記憶する駐車位置情報記憶手段と、現在地を示す現在地情報を逐次取得する現在地情報取得手段と、前記現在地と前記駐車位置との間の距離が所定距離以下となったか否かを判定する位置判定手段と、前記位置判定手段により前記距離が前記所定距離以下となったと判定された場合に、前記駐車位置情報で示される駐車位置に到着するまでに前記物理系蓄電手段の電力を使用するための制御を実行する制御手段と、前記化学系蓄電手段または前記物理系蓄電手段から電力の供給を受けて交流電流を出力するインバータと、前記交流電流の供給を受けて回転するモータと、当該モータにより駆動される車輪とを備えることを特徴とする。
また、本発明に係る電力制御方法は、化学系蓄電手段と、物理系蓄電手段と、前記化学系蓄電手段と前記物理系蓄電手段との間に接続され前記化学系蓄電手段と前記物理系蓄電手段との間で電力を相互供給する充放電回路と、少なくとも一つの駐車位置を示す駐車位置情報を記憶し得る駐車位置情報記憶手段とを備える車両制御システムにおける電力制御方法であって、車両制御システムの現在地を示す現在地情報を逐次取得する現在地情報取得ステップと、前記現在地と前記駐車位置との間の距離が所定距離以下となったか否かを判定する位置判定ステップと、前記位置判定ステップにより前記距離が前記所定距離以下となったと判定された場合に、前記駐車位置情報で示される駐車位置に到着するまでに前記物理系蓄電手段の電力を使用するための制御を実行する制御ステップとを含むことを特徴とする。
ここで所定距離とは、上記実施の形態においては閾値Disが該当する。
上述のような構成によって、車両制御システムを搭載した車両が駐車位置情報で示される駐車位置に近づくと、制御手段が物理系蓄電手段の電力を使用する制御を実行するので、車両が停止してからの物理系蓄電手段からの自己放電が発生しにくくなるので、従来よりもエネルギーロスを抑制することができる。また、物理系蓄電手段の電力の使用が、例えば、化学系蓄電手段への充電であったとしても、予め定められた駐車位置に近づいたときにのみ当該制御が発生することになるので、車両が止まるたびに充電が実行されるということがなく、化学系蓄電手段の寿命を無駄に縮めることがなくなる。
また、前記所定距離とは、前記制御手段が前記物理系蓄電手段の電力を使用することにより前記物理系蓄電手段の電圧を少なくとも所定の電圧にまで下げるに足る時間を、前記車両制御システムを搭載した車両が走行した場合の距離であることとしてもよい。
あるいは、前記制御手段は、前記物理系蓄電手段の電圧が、前記物理系蓄電手段が所定の電圧以下になるように前記制御を実行することとしてもよい。
ここで、所定の電圧は、上記実施の形態においては電圧Vsが該当する。
これにより、車両が駐車位置に到達するときに、物理系蓄電手段の電圧を確実に所定の電圧にまで下げることができるので、その分の物理系蓄電手段からの自己放電によるエネルギーロスを抑制できる。当該所定の電圧を、例えば、上記実施の形態に示した電圧Vsに設定すれば、物理系蓄電手段の自己放電が抑制される電圧にまで確実に下げることができる。
また、前記制御手段は、前記充放電回路に、前記物理系蓄電手段から前記化学系蓄電手段に電力を供給させることで前記制御を実行することとしてもよい。
この場合、前記所定の距離とは、化学系蓄電手段が破損あるいは劣化しない範囲の電流で物理系蓄電手段から化学系逐電手段に電力を供給して、物理系蓄電手段の電圧を所定の電圧以下にすることができるのに足る時間を、前記車両制御システムを搭載した車両が所定の速度で走行した場合の距離であることとしてもよい。
これにより、車両制御システムを搭載した車両が駐車位置情報で示される駐車位置に近付くと、物理系蓄電手段から化学系蓄電手段に電力が供給、即ち、化学系蓄電手段に充電されることにより、物理系蓄電手段に蓄えられていた電力は低減するので、その電圧も低下することになる。また、低下した電力は、化学系蓄電手段の充電に用いられているのでエネルギーロスも抑制できる。
また、前記車両制御システムは、車輪を駆動するためのモータと、直流電流の供給を受けて前記モータを回転させるための交流電流を供給するインバータとを備え、前記制御手段は、前記充放電回路に、前記物理系蓄電手段から前記化学系蓄電手段に前記物理系蓄電手段が保持する電力の一部を供給させ、かつ、前記インバータに前記物理系蓄電手段から前記モータに残りの電力の一部を供給させることで前記制御を実行することとしてもよい。
あるいは、前記車両制御システムは、車輪を駆動するためのモータと、直流電流の供給を受けて前記モータを回転させるための交流電流を供給するインバータとを備え、前記制御手段は、前記インバータに前記物理系蓄電手段から前記モータに電力を供給させることで前記制御を実行することとしてもよい。
これにより、車両制御システムを搭載した車両が駐車位置情報で示される駐車位置に近付くと、物理系蓄電手段に蓄えられた電力をモータの駆動、即ち車両の走行に用いることによって消費するので、物理系蓄電手段の電圧を低減できるとともに、物理系蓄電手段の電力を走行に用いているので、無駄なエネルギーロスも抑制できる。
また、前記車両制御システムは、更に、前記位置判定手段により前記距離が前記所定距離以下になったと判定されたときから、前記現在地と前記駐車位置とが一致するまでに消費された到達電力量を記憶する到達電力量記憶手段と、前記物理系蓄電手段の現在の電圧から所定の電圧となるまで電力を消費した場合の消費電力量を算出する算出手段とを備え、前記制御手段は、前記消費電力量が前記到達電力量よりも大きい時に、前記充放電回路に前記物理系蓄電手段から前記化学系蓄電手段に前記物理系蓄電手段が保持する電力の一部を供給させ、かつ、前記インバータに前記物理系蓄電手段から前記モータに残りの電力を供給させることで前記制御を実行することとしてもよい。
ここで、所定の電圧は、上記実施の形態においては電圧Vsが該当する。
これにより、車両制御システムを搭載した車両が駐車位置情報で示される駐車位置に近付くと、物理系蓄電手段に残されている電力と、予め記憶しておいた到達電力量とを比較することで、物理系蓄電手段に残されている電力を使用する制御を実行するかを判定できる。物理系蓄電手段に蓄えられている電力を走行に使用すると仮定した場合に、駐車位置に到達するまでに必要とする到達電力量以上の電力が物理系蓄電手段に残されている場合に、物理系蓄電手段の電力を更に使用する制御を実行すれば、物理系蓄電手段の電圧を所定の電圧以下にすることができ、当該所定の電圧を上記実施の形態に示した電圧Vsに設定したとすれば、物理系蓄電手段の自己放電を抑制できる電圧にまで低下させることができる。
また、前記車両制御システムは、更に、前記位置判定手段により前記距離が前記所定距離以下になったと判定されたときから、前記現在地と前記駐車位置とが一致するまでに消費された到達電力量を記憶する到達電力量記憶手段と、前記物理系蓄電手段の現在の電圧から所定の電圧となるまで電力を消費した場合の消費電力量を算出する算出手段と、空気調和機に電力を供給する空気調和機用インバータとを備え、前記制御手段は、前記消費電力量が前記到達電力量よりも大きい時に前記空気調和機用インバータに前記物理系蓄電手段から前記空気調和機に電力を供給させることで前記制御を実行することとしてもよい。
ここで、所定の電圧は、上記実施の形態においては電圧Vsが該当する。
これにより、車両制御システムを搭載した車両が駐車位置情報で示される駐車位置に近付くと、物理系蓄電手段に蓄えられていた電力が空気調和機用のモータを駆動するのに用いられるため、物理系蓄電手段の電圧を低下させることができるとともに、エネルギーロスを抑制できる。
また、前記車両制御システムは、更に、所定時間の間、前記現在地情報で示される現在地に変化がなかった場合に、当該現在地を新たな駐車位置情報として前記駐車位置情報記憶手段に記憶させる設定手段を備えることとしてもよい。
これにより、車両制御システムは、ユーザからの入力を受け付けることなく、即ち、ユーザの手を煩わせることなく自動的に駐車位置の登録を実行することができる。
また、前記車両制御システムは、更に、ユーザからの指定された駐車位置情報を前記駐車位置情報記憶手段に設定する設定手段を備えることとしてもよい。
これにより、車両制御システムは、ユーザの所望する駐車位置を登録することができる。
また、前記設定手段は、所定の期間以上、前記現在地と前記駐車位置とが一致しなかった場合に、当該駐車位置に対応する駐車位置情報を前記駐車位置情報記憶手段から削除することとしてもよい。
これにより、車両制御システムは、ユーザからの入力を受け付けることなく、即ち、ユーザの手を煩わせることなく自動的に駐車位置の削除を実行することができる。
また、前記設定手段は、新たな駐車位置情報を前記駐車位置情報記憶手段に記憶させた場合に、その旨を前記制御手段に通知し、前記制御手段は、当該通知を受け付けた場合であって、前記物理系蓄電手段の電圧が所定の電圧を超えていたときに、前記充放電回路に前記物理系蓄電手段から前記化学系蓄電手段に電力を供給させることとしてもよい。
ここで、所定の電圧は、上記実施の形態においては電圧Vsが該当する。
これにより、車両制御システムは、新たな駐車位置が登録された場合であって、物理系蓄電手段の電圧が所定の電圧以上の電圧であった場合に、物理系蓄電手段から化学系蓄電手段への充電が行われるので、物理系蓄電手段における自己放電によるエネルギーロスを抑制できる。
また、前記位置判定手段は、前記駐車位置情報記憶手段が複数の駐車位置情報を記憶している場合に、前記現在地情報と各駐車位置情報との距離が前記所定距離以下であるか否かを判定し、前記制御手段は、前記位置判定手段により少なくとも一つの駐車位置情報で示される駐車位置について前記現在地との距離が前記所定距離以下であると判定されれば、前記制御を実行することとしてもよい。
これにより、車両制御システムは、複数の駐車位置を記憶して、それぞれの駐車位置に対しての、物理系蓄電手段の電力を使用する制御、即ち、物理系蓄電手段の電圧を低下させるための制御を実行することができる。
本発明に係る車両制御システムは、キャパシタ等の物理系蓄電手段からの自己放電が少なく、二次電池等の化学系蓄電手段の消耗が抑制できるシステムとしてハイブリッド自動車や電気自動車に活用することができる。
100、200、300、400 車両制御システム
110 化学系蓄電手段
120 物理系蓄電手段
130、134 充放電回路
131 インダクタ
132a、132b スイッチング素子
140 インバータ
141 空気調和機用インバータ
150 モータ
151 空気調和機用モータ
160 駐車位置情報記憶手段
170 現在地情報取得手段
180 位置判定手段
185 設定手段
190、191、192、193 制御手段
910 算出手段
920 到達電力量記憶手段
1300 自動車
1310、1311 車輪

Claims (16)

  1. 化学系蓄電手段と、物理系蓄電手段と、前記化学系蓄電手段と前記物理系蓄電手段との間に接続され、前記化学系蓄電手段と前記物理系蓄電手段との間で電力を相互供給する充放電回路とを備えた車両制御システムであって、
    少なくとも一つの駐車位置を示す駐車位置情報を記憶し得る駐車位置情報記憶手段と、
    車両制御システムの現在地を示す現在地情報を逐次取得する現在地情報取得手段と、
    前記現在地と前記駐車位置との間の距離が所定距離以下となったか否かを判定する位置判定手段と、
    前記位置判定手段により前記距離が前記所定距離以下となったと判定された場合に、前記物理系蓄電手段の電圧が、前記物理系蓄電手段の自己放電が抑制される電圧以下となるように、前記駐車位置情報で示される駐車位置に到着するまでに、前記化学系蓄電手段の電力に優先して前記物理系蓄電手段の電力を使用するための制御を実行する制御手段と
    を備えることを特徴とする車両制御システム。
  2. 前記所定距離とは、前記制御手段が前記物理系蓄電手段の電力を使用することにより前記物理系蓄電手段の電圧を少なくとも前記物理系蓄電手段の自己放電が抑制される電圧にまで下げるに足る時間を、前記車両制御システムを搭載した車両が走行した場合の距離である
    ことを特徴とする請求項1記載の車両制御システム。
  3. 前記制御手段は、前記充放電回路に、前記物理系蓄電手段から前記化学系蓄電手段に電力を供給させることで前記制御を実行する
    ことを特徴とする請求項1記載の車両制御システム。
  4. 前記車両制御システムは、
    車輪を駆動するためのモータと、
    直流電流の供給を受けて前記モータを回転させるための交流電流を供給するインバータとを備え、
    前記制御手段は、前記充放電回路に、前記物理系蓄電手段から前記化学系蓄電手段に前記物理系蓄電手段が保持する電力の一部を供給させ、かつ、前記インバータに前記物理系蓄電手段から前記モータに残りの電力の一部を供給させることで前記制御を実行する
    ことを特徴とする請求項4記載の車両制御システム。
  5. 前記車両制御システムは、
    車輪を駆動するためのモータと、
    直流電流の供給を受けて前記モータを回転させるための交流電流を供給するインバータとを備え、
    前記制御手段は、前記インバータに前記物理系蓄電手段から前記モータに電力を供給させることで前記制御を実行する
    ことを特徴とする請求項1記載の車両制御システム。
  6. 前記車両制御システムは、更に、
    前記位置判定手段により前記距離が前記所定距離以下になったと判定されたときから、前記現在地と前記駐車位置とが一致するまでに消費された到達電力量を記憶する到達電力量記憶手段と、
    前記物理系蓄電手段の現在の電圧から前記物理系蓄電手段の自己放電が抑制される電圧となるまで電力を消費した場合の消費電力量を算出する算出手段とを備え、
    前記制御手段は、前記消費電力量が前記到達電力量よりも大きい時に、前記充放電回路に前記物理系蓄電手段から前記化学系蓄電手段に前記物理系蓄電手段が保持する電力の一部を供給させ、かつ、前記インバータに前記物理系蓄電手段から前記モータに残りの電力を供給させることで前記制御を実行する
    ことを特徴とする請求項5記載の車両制御システム。
  7. 前記車両制御システムは、更に、
    前記位置判定手段により前記距離が前記所定距離以下になったと判定されたときから、前記現在地と前記駐車位置とが一致するまでに消費された到達電力量を記憶する到達電力量記憶手段と、
    前記物理系蓄電手段の現在の電圧から前記物理系蓄電手段の自己放電が抑制される電圧となるまで電力を消費した場合の消費電力量を算出する算出手段と、
    空気調和機に電力を供給する空気調和機用インバータとを備え、
    前記制御手段は、前記消費電力量が前記到達電力量よりも大きい時に前記空気調和機用インバータに前記物理系蓄電手段から前記空気調和機に電力を供給させることで前記制御を実行する
    ことを特徴とする請求項5記載の車両制御システム。
  8. 前記車両制御システムは、更に、
    所定時間の間、前記現在地情報で示される現在地に変化がなかった場合に、当該現在地を新たな駐車位置情報として前記駐車位置情報記憶手段に記憶させる設定手段を備える
    ことを特徴とする請求項1記載の車両制御システム。
  9. 前記車両制御システムは、更に、
    ユーザからの指定された駐車位置情報を前記駐車位置情報記憶手段に設定する設定手段を備える
    ことを特徴とする請求項1記載の車両制御システム。
  10. 前記設定手段は、所定の期間以上、前記現在地と前記駐車位置とが一致しなかった場合に、当該駐車位置に対応する駐車位置情報を前記駐車位置情報記憶手段から削除する
    ことを特徴とする請求項9記載の車両制御システム。
  11. 前記設定手段は、所定の期間以上、前記現在地と前記駐車位置とが一致しなかった場合に、当該駐車位置に対応する駐車位置情報を前記駐車位置情報記憶手段から削除する
    ことを特徴とする請求項10記載の車両制御システム。
  12. 前記設定手段は、新たな駐車位置情報を前記駐車位置情報記憶手段に記憶させた場合に、その旨を前記制御手段に通知し、
    前記制御手段は、当該通知を受け付けた場合であって、前記物理系蓄電手段の電圧が前記物理系蓄電手段の自己放電が抑制される電圧を超えていたときに、前記充放電回路に前記物理系蓄電手段から前記化学系蓄電手段に電力を供給させる
    ことを特徴とする請求項9記載の車両制御システム。
  13. 前記設定手段は、新たな駐車位置情報を前記駐車位置情報記憶手段に記憶させた場合に、その旨を前記制御手段に通知し、
    前記制御手段は、当該通知を受け付けた場合であって、前記物理系蓄電手段の電圧が前記物理系蓄電手段の自己放電が抑制される電圧を超えていたときに、前記充放電回路に前記物理系蓄電手段から前記化学系蓄電手段に電力を供給させる
    ことを特徴とする請求項10記載の車両制御システム。
  14. 前記位置判定手段は、前記駐車位置情報記憶手段が複数の駐車位置情報を記憶している場合に、前記現在地情報と各駐車位置情報との距離が前記所定距離以下であるか否かを判定し、
    前記制御手段は、前記位置判定手段により少なくとも一つの駐車位置情報で示される駐車位置について前記現在地との距離が前記所定距離以下であると判定されれば、前記制御を実行する
    ことを特徴とする請求項1記載の車両制御システム。
  15. 化学系蓄電手段と、
    物理系蓄電手段と、
    前記化学系蓄電手段と前記物理系蓄電手段との間に接続され、前記化学系蓄電手段と前記物理系蓄電手段との間で電力を相互供給する充放電回路と、
    少なくとも一つの駐車位置を示す駐車位置情報を記憶し得る駐車位置情報記憶手段と、
    現在地を示す現在地情報を逐次取得する現在地情報取得手段と、
    前記現在地と前記駐車位置との間の距離が所定距離以下となったか否かを判定する位置判定手段と、
    前記位置判定手段により前記距離が前記所定距離以下となったと判定された場合に、前記物理系蓄電手段の電圧が、前記物理系蓄電手段の自己放電が抑制される電圧以下となるように、前記駐車位置情報で示される駐車位置に到着するまでに、前記化学系蓄電手段の電力に優先して前記物理系蓄電手段の電力を使用するための制御を実行する制御手段と、
    前記化学系蓄電手段または前記物理系蓄電手段から電力の供給を受けて交流電流を出力するインバータと、
    前記交流電流の供給を受けて回転するモータと、
    当該モータにより駆動される車輪とを備える
    ことを特徴とする自動車。
  16. 化学系蓄電手段と、物理系蓄電手段と、前記化学系蓄電手段と前記物理系蓄電手段との間に接続され前記化学系蓄電手段と前記物理系蓄電手段との間で電力を相互供給する充放電回路と、少なくとも一つの駐車位置を示す駐車位置情報を記憶し得る駐車位置情報記憶手段とを備える車両制御システムにおける電力制御方法であって、
    車両制御システムの現在地を示す現在地情報を逐次取得する現在地情報取得ステップと、
    前記現在地と前記駐車位置との間の距離が所定距離以下となったか否かを判定する位置判定ステップと、
    前記位置判定ステップにより前記距離が前記所定距離以下となったと判定された場合に、前記物理系蓄電手段の電圧が、前記物理系蓄電手段の自己放電が抑制される電圧以下となるように、前記駐車位置情報で示される駐車位置に到着するまでに、前記化学系蓄電手段の電力に優先して前記物理系蓄電手段の電力を使用するための制御を実行する制御ステップと
    を含むことを特徴とする電力制御方法。
JP2011519613A 2009-06-25 2010-06-25 車両制御システム及び自動車 Expired - Fee Related JP4932062B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2011519613A JP4932062B2 (ja) 2009-06-25 2010-06-25 車両制御システム及び自動車

Applications Claiming Priority (4)

Application Number Priority Date Filing Date Title
JP2009150619 2009-06-25
PCT/JP2010/004244 WO2010150555A1 (ja) 2009-06-25 2010-06-25 車両制御システム及び自動車
JP2011519613A JP4932062B2 (ja) 2009-06-25 2010-06-25 車両制御システム及び自動車

Publications (2)

Publication Number Publication Date
JP4932062B2 true JP4932062B2 (ja) 2012-05-16
JPWO2010150555A1 JPWO2010150555A1 (ja) 2012-12-10

Family

ID=43386340

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2011519613A Expired - Fee Related JP4932062B2 (ja) 2009-06-25 2010-06-25 車両制御システム及び自動車

Country Status (3)

Country Link
US (1) US20120089286A1 (ja)
JP (1) JP4932062B2 (ja)
WO (1) WO2010150555A1 (ja)

Families Citing this family (12)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US9026813B2 (en) 2010-11-22 2015-05-05 Qualcomm Incorporated Establishing a power charging association on a powerline network
CN102139645A (zh) * 2011-01-25 2011-08-03 杭州市电力局 一种通过里程数据控制电池更换的方法及系统
US9003492B2 (en) * 2011-06-21 2015-04-07 Qualcomm Incorporated Secure client authentication and service authorization in a shared communication network
US9021278B2 (en) 2011-08-10 2015-04-28 Qualcomm Incorporated Network association of communication devices based on attenuation information
JP5707369B2 (ja) * 2012-08-17 2015-04-30 株式会社東芝 充電管理システム
KR101428293B1 (ko) * 2012-12-18 2014-08-07 현대자동차주식회사 전기자동차용 보조배터리의 주기적 충전 방법
JP2015091174A (ja) * 2013-11-05 2015-05-11 トヨタ自動車株式会社 車両制御装置
JP6060878B2 (ja) * 2013-11-20 2017-01-18 トヨタ自動車株式会社 送受電部を備えた車両
US9230748B1 (en) 2014-01-09 2016-01-05 Moog Inc. Hybrid energy storage module
US9931954B2 (en) * 2014-02-04 2018-04-03 Ford Global Technologies, Llc Vertical wireless power transfer system for charging electric vehicles
GB2523186B (en) * 2014-02-18 2020-03-25 Ford Global Tech Llc Vehicle control system for aligning inductive charging connection
WO2018163510A1 (ja) * 2017-03-10 2018-09-13 株式会社村田製作所 バッテリ装置、バッテリ管理装置、電子機器、電動車両、蓄電装置及び電力システム

Citations (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH08210866A (ja) * 1995-02-01 1996-08-20 Casio Comput Co Ltd ナビゲーション装置
JP2000166105A (ja) * 1998-11-25 2000-06-16 Toyota Motor Corp バッテリ充電状態制御装置
JP2002062156A (ja) * 2000-08-21 2002-02-28 Matsushita Electric Ind Co Ltd 地点登録装置
JP2004072892A (ja) * 2002-08-06 2004-03-04 Toyota Motor Corp 電気負荷駆動装置、電気負荷駆動方法、電気負荷の駆動をコンピュータに実行させるプログラムを記録したコンピュータ読取り可能な記録媒体
JP2005160271A (ja) * 2003-11-28 2005-06-16 Honda Motor Co Ltd ハイブリッド電源装置およびモータ駆動装置および車両
JP2008094230A (ja) * 2006-10-11 2008-04-24 Toyota Motor Corp ハイブリッド車両、ハイブリッド車両の制御方法、その制御方法をコンピュータに実行させるためのプログラム、およびそのプログラムを記録したコンピュータ読み取り可能な記録媒体
JP2009288192A (ja) * 2008-05-30 2009-12-10 Aisin Aw Co Ltd 車載ナビゲーション登録地点消去処理装置

Family Cites Families (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US8849485B2 (en) * 2007-07-06 2014-09-30 Bayerische Motoren Werke Aktiengesellscahft Utilization of navigation information for intelligent hybrid operating strategy
JP4228086B1 (ja) * 2007-08-09 2009-02-25 トヨタ自動車株式会社 車両

Patent Citations (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH08210866A (ja) * 1995-02-01 1996-08-20 Casio Comput Co Ltd ナビゲーション装置
JP2000166105A (ja) * 1998-11-25 2000-06-16 Toyota Motor Corp バッテリ充電状態制御装置
JP2002062156A (ja) * 2000-08-21 2002-02-28 Matsushita Electric Ind Co Ltd 地点登録装置
JP2004072892A (ja) * 2002-08-06 2004-03-04 Toyota Motor Corp 電気負荷駆動装置、電気負荷駆動方法、電気負荷の駆動をコンピュータに実行させるプログラムを記録したコンピュータ読取り可能な記録媒体
JP2005160271A (ja) * 2003-11-28 2005-06-16 Honda Motor Co Ltd ハイブリッド電源装置およびモータ駆動装置および車両
JP2008094230A (ja) * 2006-10-11 2008-04-24 Toyota Motor Corp ハイブリッド車両、ハイブリッド車両の制御方法、その制御方法をコンピュータに実行させるためのプログラム、およびそのプログラムを記録したコンピュータ読み取り可能な記録媒体
JP2009288192A (ja) * 2008-05-30 2009-12-10 Aisin Aw Co Ltd 車載ナビゲーション登録地点消去処理装置

Also Published As

Publication number Publication date
US20120089286A1 (en) 2012-04-12
JPWO2010150555A1 (ja) 2012-12-10
WO2010150555A1 (ja) 2010-12-29

Similar Documents

Publication Publication Date Title
JPWO2010150555A1 (ja) 車両制御システム及び自動車
CN115402146B (zh) 一种换电式混合动力车辆的能源补充方法及管理系统
EP2230146B1 (en) Method of power management for plug-in hybrid and electric vehicle
CN107406004B (zh) 用于确定车辆中的电池的能量状态的值的方法及设备
JP5067611B2 (ja) 車両用バッテリの制御装置
CN105922878B (zh) 用于增大车辆行程长度的方法和用于车辆的控制单元
JP2013126866A (ja) プラグインハイブリッドおよび電気車両の電気管理方法
US12472840B2 (en) Method for controlling an energy storage system of a vehicle
CN111196168A (zh) 车辆的充电控制装置
JP6597566B2 (ja) 燃料電池システム
JP6279748B2 (ja) 鉄道システム
CN105564257B (zh) 用于运行具有电蓄能器的机动车的方法和装置
US9889764B2 (en) Apparatus and method for controlling battery of green car
JP2014039415A (ja) 充電制御装置
JP6145998B2 (ja) ハイブリッド車両の制御装置
JP5466529B2 (ja) 電池特性制御システム
KR20150098287A (ko) 이동형 충전을 통합 제어하는 시스템 및 방법
KR20150098078A (ko) 이동형 충전을 보장하는 시스템 및 방법
JP7324078B2 (ja) 車両の電源システム
JP5473964B2 (ja) 交通システム
JP2014117957A (ja) 車両の電力マネージメントシステム
JP2013075561A (ja) 電動駆動車両
KR20170011164A (ko) 하이브리드 차량의 제어 시스템 및 그 제어 방법
JP2008132837A (ja) ハイブリッド車両
JP6935664B2 (ja) 燃料電池を備える移動体

Legal Events

Date Code Title Description
A529 Written submission of copy of amendment under article 34 pct

Free format text: JAPANESE INTERMEDIATE CODE: A5211

Effective date: 20110930

A871 Explanation of circumstances concerning accelerated examination

Free format text: JAPANESE INTERMEDIATE CODE: A871

Effective date: 20110930

A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20110930

TRDD Decision of grant or rejection written
A975 Report on accelerated examination

Free format text: JAPANESE INTERMEDIATE CODE: A971005

Effective date: 20120112

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20120117

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20120214

R150 Certificate of patent or registration of utility model

Free format text: JAPANESE INTERMEDIATE CODE: R150

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20150224

Year of fee payment: 3

LAPS Cancellation because of no payment of annual fees