JP4933005B2 - 甘藷挿苗機 - Google Patents
甘藷挿苗機 Download PDFInfo
- Publication number
- JP4933005B2 JP4933005B2 JP2001270692A JP2001270692A JP4933005B2 JP 4933005 B2 JP4933005 B2 JP 4933005B2 JP 2001270692 A JP2001270692 A JP 2001270692A JP 2001270692 A JP2001270692 A JP 2001270692A JP 4933005 B2 JP4933005 B2 JP 4933005B2
- Authority
- JP
- Japan
- Prior art keywords
- seedling
- sweet potato
- implantation
- claws
- planting
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 244000017020 Ipomoea batatas Species 0.000 title claims description 86
- 235000002678 Ipomoea batatas Nutrition 0.000 title claims description 86
- 210000000078 claw Anatomy 0.000 claims description 94
- 238000002513 implantation Methods 0.000 claims description 61
- 230000033001 locomotion Effects 0.000 claims description 18
- 241000196324 Embryophyta Species 0.000 claims description 6
- 238000003780 insertion Methods 0.000 description 10
- 230000037431 insertion Effects 0.000 description 10
- 230000000694 effects Effects 0.000 description 7
- 230000005540 biological transmission Effects 0.000 description 6
- 230000003068 static effect Effects 0.000 description 5
- 235000009508 confectionery Nutrition 0.000 description 4
- 238000000034 method Methods 0.000 description 4
- 239000007943 implant Substances 0.000 description 3
- 238000009313 farming Methods 0.000 description 2
- 238000005192 partition Methods 0.000 description 2
- 230000001154 acute effect Effects 0.000 description 1
- 238000007796 conventional method Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 206010016165 failure to thrive Diseases 0.000 description 1
- 239000002828 fuel tank Substances 0.000 description 1
- 238000003306 harvesting Methods 0.000 description 1
- 238000003973 irrigation Methods 0.000 description 1
- 230000002262 irrigation Effects 0.000 description 1
- 238000010899 nucleation Methods 0.000 description 1
- 230000002265 prevention Effects 0.000 description 1
- 230000037303 wrinkles Effects 0.000 description 1
Images




Landscapes
- Transplanting Machines (AREA)
Description
【発明の属する技術分野】
本発明は、甘藷(さつまいも)の苗を移植するための甘藷挿苗機に関する。
【0002】
【従来の技術】
甘藷苗を圃場に植込む甘藷挿苗機には、甘藷苗を苗供給機構によって植込機構の近傍まで搬送し、茎端部を植込爪で掴み、該植込爪を上下方向に揺動させ、植込爪の先端を圃場に突入させることで、植込み作業を行うものがある。この形態の甘藷挿苗機には、種々の機種が開発されており、植込作業の効率を向上するため、技術改良が行われてきた。例えば、特開2000−333515号のごとく、苗の供給を円滑に行うことで作業効率の向上を図ったものがある。
【0003】
また、甘藷苗の植込機構においては、開閉式の左右の爪で甘藷苗を掴み、両爪の間からロッドを突き出して植込む方式や、回転ドラムに甘藷苗を固定して、ドラム内からロッドを突き出して植込む方式が採用されている。
【0004】
また、マルチフィルムを被装した圃場においては、マルチカッター機構を、前記植込機構と別体に構成し、マルチフィルムを切り裂いた後に、植込む形態となっている。
【0005】
また、甘藷苗は、茎の端部を下にして、主茎を斜めに傾けて寝かせた植込姿勢とすることが、甘藷を健やかに生育させる観点から望ましい。
【0006】
【発明が解決しようとする課題】
しかし、従来の技術においては、作業効率の向上を目指す一方で、植込爪での苗取のミスや、植込姿勢を考慮したものではなかった。このため、苗の供給等のスピードアップが図られたものの、苗取のミスによる欠株や、不適当な植込姿勢による甘藷の生育不良が発生するといった不具合があった。
【0007】
また、甘藷苗の植込機構において、ロッドを突き出して植込む方式では、甘藷苗を傷めてしまい、甘藷の生育不良を来すことになる。
【0008】
以上の不具合を解決すべく、本発明は、苗取のミスの防止、甘藷苗の適切な植込姿勢、及び甘藷苗を傷めることのない植込を実現する植込機構の構成を提案するものである。
【0009】
【課題を解決するための手段】
本発明の解決しようとする課題は以上のごとくであり、次に該課題を解決する為の手段を説明する。
【0010】
請求項1においては、甘藷苗(50)を苗供給機構(8)によって植込機構(7)の近傍まで搬送し、該甘藷苗(50)の茎端部(50a)を左右一対の植込爪(12a・12b)で掴んで苗取を行い、該植込爪(12a・12b)を上下方向に揺動させ、該植込爪(12a・12b)を圃場に突入させることで、植込み作業を行う甘藷挿苗機において、前記左右一対の植込爪(12a・12b)は、爪開閉機構(20)により開閉する構成とするとともに、該植込爪(12a・12b)の中途部より下部を掴み部(35)とし、該掴み部(35)は、苗取時の側面視において、該甘藷苗(50)の茎端部(50a)に略直交する形状とし、該掴み部(35)の前面を、前側下部端面(31)に構成し、前記植込爪(12a・12b)の中途部より上部を爪基部(46)とし、該爪基部(46)を中途部において後方に屈曲させることで、前記植込爪(12a・12b)が、左側面視において略「く」字形をなすように構成し、前記苗供給機構(8)による甘藷苗(50)の搬送方向(54)と、前記植込爪(12a・12b)による、甘藷苗(50)の苗取時での掴み部(35)の移動方向は、略平行となるように構成し、該植込爪(12a・12b)の動軌跡における最下点の植込時において、前記植込爪(12a・12b)の前側下部端面(31)が、前高後低の傾斜を形成すべく構成し、該前側下部端面(31)が甘藷苗(50)の主茎(50b)に当接して、該主茎(50b)を前高後低に寝かせた状態で植込むものである。
【0011】
【発明の実施の形態】
次に、本発明の実施の形態を、図面に基づいて説明する。
【0012】
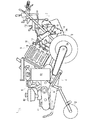
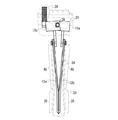
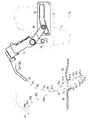
図1は本発明を適用した甘藷挿苗機を示す側面図、図2は植込機構の構成を示す側面一部断面図、図3は爪開閉機構の構成を示す斜視図、図4は植込爪を開閉する動作を示す前面図、図5は植込爪の静軌跡を示す側面図、図6は同じく動軌跡を示す側面図、図7は甘藷苗を受取る際の植込爪の側面図、図8は甘藷苗を植込む際の植込爪の側面図、図9は第二実施例における植込爪の静軌跡を示す側面図、図10は同じく動軌跡を示す側面図である。
【0013】
図1に示すごとく、甘藷挿苗機1は、前方左右のガイド車輪2と、後方左右に駆動車輪3を設けて機体4を支持する構成としている。機体4の前方に、油圧パッケージ41、燃料タンク42、灌水タンク43を配設する。機体4のほぼ中央には、エンジン5と、エンジン5に連結してミッション6を配設する。機体4の後方には、植込機構7と、植込機構7に苗を供給する苗供給機構8を左右対称に配設する。甘藷挿苗機1の走行は、エンジン5の出力をミッション6に伝達し、ミッション6より伝達チェーンを介して駆動輪スプロケット3aに動力を伝達して、駆動車輪3により機体4を走行させる。植込機構7は、植込ミッション9と駆動リンク14と挿苗杆13とから構成される。ミッション6から伝達チェーン、植込スプロケット9aを介して、植込ミッション9に駆動が伝えられ、駆動リンク14を回転運動させる。
【0014】
また、植込機構7の前方には、機体後面視において、左右一対の無端状のゴムベルト18にて「V」字を成す苗供給機構(右側苗供給機構8)が配されている。該左右のゴムベルト18は、互いに左右逆送りで駆動させられるようになっており、交互に甘藷苗を「V」字の底に間欠的に送り込むことで、甘藷苗が挿苗杆13に一本ずつ受け渡されることを可能とするものである。尚、図1には、右側苗供給機構8が示されており、ゴムベルト18より苗仕切板19・19・・・を突設させて、苗仕切板19・19・・・で仕切られる空間に、甘藷苗を載置することで、所定の間隔で甘藷苗を搬送する構成とするものである。
【0015】
次に、植込機構7について説明する。図2に示す、植込機構7は、植込ミッション9の枢軸9bに揺動自在に構成した従動アーム11と、植込ミッション9内の駆動により回転運動する駆動リンク14と、先端に爪開閉機構20(図3)を有する植込爪12a・12bを備えた挿苗杆13とから構成し、挿苗杆13の後端を前記従動アーム11の先端に枢結し、挿苗杆13の中途部を前記駆動リンク14の先端に枢結することで、駆動リンク14の回転で、挿苗杆13が植込爪12a・12bを側面視において上下方向に揺動させるようにするものである。
【0016】
また、図2乃至図4に示すごとく、前記爪開閉機構20は、挿苗杆13のケース13a内部に構成されており、該ケース13aの先端に備える左右一対の植込爪12a・12bを開閉させることにより、甘藷苗の苗取時/植込完了時においては開状態として、甘藷苗の苗取/開放が行われ、苗取時から植込完了時の間においては閉状態として、甘藷苗の保持を行うようにするものである。このように、ロッドを突き出して植込む構成ではないため、甘藷苗を傷める事もなく、甘藷の生育不良を来すことがない。
【0017】
爪開閉機構20の構成は、図3に示すごとく、カム22を嵌設した円盤状の軸21と、回動軸23(図2)を中心として先端を上下方向に揺動させる揺動アーム24と、一側端を左爪軸15aに固設され、他側端を揺動アーム24の先端上方に位置させる連動アーム26と、該連動アーム26の反左爪軸15aの上面に作用するスプリング29と、左爪軸15aの反連動アーム端に供える作用板体27aと、該作用板体27aより前方に突設した連動柱28と、該連動柱28に係合し、かつ、後方に右爪軸15bを突設する従動板体27bとからなるものであって、前記右爪軸15b・左爪軸15aは、左右対称となる関係に配置され、作用板体27a・従動板体27bには、それぞれ植込爪12a・12bの上部が固設されている。
【0018】
また、前記軸21は、円運動する駆動リンク14の先端に固設されるものであり、カム22の構成は、軸21の半径において、略半周側面分が大となるように構成するものであり、植込爪12a・12bの苗取時及び植込完了時において開状態が実現されるように揺動アーム24に作用する構成としている。そして、前記スプリング29は、押しバネとして、連動アーム26の反左爪軸15a側の上面に作用させることで、左爪軸15aを反時計回り(図4)に回転させる方向に付勢している。
【0019】
以上の構成で、駆動リンク14の回転に従い、軸21が駆動リンク軸14aを中心として公転し、該公転とともに、カム22が揺動アーム24に作用すると、揺動アーム24の先端が、連動アーム26の先端下面に作用して、該連動アーム26の先端を、スプリング29aの付勢力に抗して上方に押し上げ、左爪軸15aを時計回り(図4)に回動させる。該左爪軸15aの時計回りの回動により、作用板体27aが同じく時計回りに回動し、連動柱28が上方向に移動する。そして、該連動柱28に係合する従動板体27bが、連動柱28に押し上げられるようにして、右爪軸15bを中心に反時計周りに回動させる。即ち、作用板体27aと従動板体27bとが同時に動作するのである。以上に述べた作用板体27a及び従動板体27bの動作により、植込爪12a・12bが、閉状態となるのである。(図4 )
【0020】
一方で、駆動リンク14の回転において、カム22が揺動アーム24に作用しない回転の範囲では、押しバネであるスプリング29の付勢力により、連動アーム26の反左爪軸15a側の上面が押し下げられ、左爪軸15aが反時計回り(図4)に回動することになる。該左爪軸15aの反時計回りの回動により、作用板体27aが同じく反時計回りに回動し、連動柱28が下方向に移動する。そして、該連動柱28に係合する従動板体27bが、連動柱28に押し下げられるようにして、右爪軸15bを中心に時計回りに回動する。即ち、作用板体27aと従動板体27bとが同時に動作するのである。この作用板体27aと従動板体27bの動作により、植込爪12a・12bが、開状態となるのである。該開状態は、甘藷苗50の茎端部50a(図7)を掴む上で、充分な広さに開くようになっており、茎端部50aが曲がったり、ささくれ立ったりしている場合においても、確実に保持できるようになっている。
【0021】
次に、植込爪12a・12bの構造及び形状について詳述する。植込爪12a・12bは、図4に示すごとく、左右一対に構成され、上述したごとく、互いの内側面を近づけて閉状態とし、両者の間に甘藷苗の茎の端部を挟持するものである。また、該植込爪12a・12bは、図2に示すごとく、中途部33よりも下部(先端側)を「掴み部35」とし、該掴み部35の前面及び後面を、それぞれ「前側下部端面31」、「後側下部端面32」とし、側面視において、両者を略平行とし、該前側下部端面は、植込時において前高後低をなすようになっている。また、掴み部35は、苗取時の側面視において、茎端部50aと略直交(図7に示す直角R)するように従動アーム11及び駆動リンク14を配設している。
【0022】
さらに、中途部33よりも上部を「爪基部46」として、該掴み部35の前面及び後面を、それぞれ「前側上部端面36」、「後側上部端面37」としている。また、該爪基部46を中途部33において後方に屈曲させることで、植込爪12a・12bが、左側面視において略「く」字形をなすようにしている。
【0023】
そして、植込爪12a・12bの先端39(図2)から始まって、後側下部端面32、中途部33、後側上部端面37の中途部33側端までの辺は、その断面形状を鋭角としてナイフ状としたマルチカッター刃45とすることで、別構成のマルチフィルムカッター機構を設けることなく、マルチフィルム55で覆われた圃場面に植え込む(移植)するときに、同時にマルチフィルム55を切断できるようにしている。
【0024】
また、植込爪12a・12bは、図4に示す正面視において略「く」字形を形成され、左右対称に取り付けることで、閉じたときに中途部33よりも下部は密着し、上部において左右の間隔を広くした三角形状の空間34を形成するものである。この略「く」字形については、図4に示すごとく、左右の植込爪12a・12bが閉状態のときに、掴み部35・35を上下方向に垂直な面とすることで、中途部33よりも上部の爪基部46・46が、その上部を外側に広げた形になって、左右の爪基部46・46の間に空間34を形成するものである。即ち、図2に示す前側下部端面31で上下に垂直な面の掴み部35が形成され、前側上部端面36によって、左右の植込爪12a・12bを合わせたときに略「V」字の空間34が形成されるようにしている。
【0025】
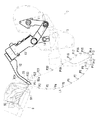
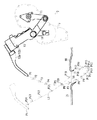
次に、以上の構成の植込機構7において、植込爪12a・12bが形成する軌跡の特徴について説明する。図5は、側面視において、植込爪12aの先端が形成する軌跡を示すものであって、機体の進行による植込爪12aの動きを加味しない場合の(静)軌跡L1を示したものである。図6は、側面視において、同じく植込爪12aの先端が形成する軌跡を示すものであるが、機体の進行による植込爪12aの動きを加味した場合の(動)軌跡L2を示したものである。また、図中の位置P1〜P24は、単位時間あたりにおける植込爪12aの先端の位置を示したものである。
【0026】
以上の軌跡において、苗取時の範囲である位置P22〜P1の単位時間あたりの移動距離は、苗取後〜圃場へ突入する直前の範囲である位置P1〜P7の範囲におけるものよりも、小さくなっている。また、地中内の位置P8〜P17の単位時間あたりの移動距離は、地中から抜き取られた後の範囲である位置P17〜P22までのものよりも小さくなっている。即ち、植込爪12a・12bの移動速度は、苗取時及び地中内では遅くなり、苗取後、及び地中から引き抜かれた後では、速くなっているのである。このことから、苗取時では、ゆっくりと動いて、甘藷苗50(茎端部50c)を確実に掴みことができるようになり、地中内でも、ゆっくりと動いて、確実に植込むことができるのである。
【0027】
また、植込爪12a・12bが甘藷苗50を掴んで受取る際の植込爪12a・12bの軌跡L1、即ち、図5に示すごとく、甘藷苗50を掴む作業が行われる位置P1〜P2の範囲における軌跡L1は、甘藷苗50の茎端部50aに対して略直交するようになっている。さらに、前記苗供給機構8(ゴムベルト18)による甘藷苗50の搬送方向54と、植込爪12a・12bによる甘藷苗50の苗取時における掴み部35の移動方向は、略平行となるようにしている。
【0028】
また、圃場へ突入する直前から最下点に到達するまでの範囲である位置P7からP13の範囲における軌跡は、図6に示すごとく、側面視において前高後低になるようになっている。つまり、掴み部35に対して略直角に把持された甘藷苗50は寝かせた状態で圃場に突入される。
【0029】
また、最下点から圃場より引き抜く際の範囲である位置P14からP19の範囲における軌跡は、図6に示すごとく、側面視において前高後低になるようになっている。つまり、機体の前進方向に斜めに植込爪12a・12bを抜くことになり、マルチフィルム55を破らないようにしている。
【0030】
次に、植込爪12a・12bが形成する軌跡の特徴による作用・効果について説明する。第一に、甘藷苗50を受取る際(位置P22〜P1)には、甘藷苗50と植込爪12a・12bとの間の相対速度が小さくなる様に作用するため、植込爪12a・12bが甘藷苗50の苗取りに失敗することが無く、苗取り失敗による欠株といった不具合を生じないという効果が得られる。
【0031】
また、第二に、甘藷苗50を植込んだ後(位置P17〜P22)においては、植込爪12a・12bは、圃場から素早く抜き取られるように作用するため、該植込爪12a・12bが、マルチフィルム55を前後方向に切り裂く距離S1を極力小さく抑えることができ、孔を形成することにより生じる雑草の生育等といった不具合が生じないという効果が得られる。
【0032】
また、第三に、苗取り時において、甘藷苗50の茎端部50aに対して軌跡L2(L1)が略直交し、掴み部35が軌跡L1と平行となるため、植込爪12a・12bは、両爪の掴み部35・35の間に茎端部50aを存在させる時間が長くなるように作用する。そして、この間に植込爪12a・12bが閉状態となれば、確実に茎端部50aを掴むことができる。即ち、植込爪12a・12bを閉状態とする動作開始のタイミングに時間的な余裕ができるため、動作開始時がずれた場合や、茎端部50aが多少屈曲している場合にも対応でき、苗取のミスを防止することができる。
【0033】
また、第四に、苗取時において、ゴムベルト18の搬送方向54と軌跡L2とが、略平行となるため、ゴムベルト18(苗供給機構8)による甘藷苗50の搬送速度と、植込爪12a・12bとの相対速度が小さくなるように作用するため、両者の移動速度の違いによる苗取のミスを防止することができる。
【0034】
また、第五に、圃場へ突入して最下点までの軌跡は、前高後低の傾斜を形成するようになっているので、植込爪12a・12bは、図8に示すごとく、甘藷苗50の主茎50bが前高後低となるように植込むように作用する。こうして、主茎50bを斜めに傾けて寝かせた状態の植込姿勢が実現され、甘藷を健やかに生育させることができる。
【0035】
また、第六に、最下点から圃場より引き抜く範囲の軌跡は、前高後低の傾斜を形成するようになっているので、植込爪12a・12bは、図6に示すごとく、斜め前方に引き抜かれる。こうして、マルチフィルム55を切り裂く範囲である距離S1を極力短くすることができる。
【0036】
次に、植込爪12a・12bを上述した形状とすることによる特別な作用・効果について説明する。第一に、植込爪12a・12bの掴み部35は、図7に示すごとく、苗取時の側面視において、茎端部50aに略直交する形状としたので、苗取時において、茎端部50aと、掴み部35を略直角Rに交差させることが可能となり、掴み部35の側面視における長手方向の広い範囲M1で、植込爪12a・12bを閉状態とするタイミングをミートさせればよいことから、植込爪12a・12bが閉じるタイミングのズレによって生じ得る苗取りミスの発生を防止することができる。即ち、植込爪12a・12bを閉状態とする動作開始のタイミングに時間的な余裕ができるため、動作開始時がずれた場合や、茎端部50aが多少屈曲している場合にも対応でき、苗取のミスを防止することができる。
【0037】
また、第二に、図8に示すごとく、動軌跡における最下点の植込時において、前側下部端面31に、前高後低の傾斜を形成させることで、該前側下部端面31(図2)が主茎50bに当接して、主茎50bを程よく前高後低に寝かせた状態で植込むことが可能となる。こうして、甘藷苗50の生育における最適な植込姿勢となって、甘藷の健やかな成長が実現される。
【0038】
また、第三に、図2に示すごとく、中途部33よりも下部の掴み部35・35において、前側下部端面31と後側下部端面32を、側面視において、両者を略平行な関係とし、植込爪12が圃場から引き抜かれる際に、後側下部端面32が前方斜め上方に向かって引き抜かれるようにしている。こうして、後側下部端面32に形成したマルチカッター刃45が上方に向かって移動することがなくなり、マルチフィルム55を切り裂く範囲を最小限に抑えることができる。
【0039】
また、第四に、植込爪12を正面視「く」字形にすることで、図4に示すごとく、中途部33よりも下部の掴み部35・35において、上下に垂直な面を形成させて、中途部33よりも上部において、植込爪12a・12bの間に、空間34が形成されるようになっている。こうして、図8に示すように、茎50cや葉50dを該空間34の間に存在させることが可能となり、これらと、植込爪12a・12bとが干渉する事がなく、甘藷苗50が安定した状態で圃場に突入し、甘藷苗50の主茎50bに無理な力がかかることによって、甘藷苗50が傷められることがない。
【0040】
そして、第五に、植込爪12を側面視「く」字形にすることで、図7に示すごとく、苗取時において、植込爪12が、苗供給機構8に近接した際においても、前側上部端面36と、苗供給機構の8との間の空間44が保たれることから、植込爪12がゴムベルト18やアイドラ47に干渉することがなく、また、苗供給機構8と、植込機構7との間の距離をより短くすることが可能となり、機体のコンパクト化を図ることができる。
【0041】
次に、植込機構の構成の第二実施例について説明する。図9及び図10に示す第二実施例の植込機構70の構成は、植込ミッション9に備えるガイド体61と、植込ミッション9内の駆動により回転運動する駆動リンク14と、先端に爪開閉機構20(図3)を有する植込爪12a・12bを備えた挿苗杆13とから構成し、挿苗杆13の後端に枢結した被ガイド体62を、前記ガイド体61に形成したガイド長孔63内を摺動自在とするように係合させるとともに、挿苗杆13の中途部を前記駆動リンク14の先端に枢結することで、駆動リンク14の回転で、挿苗杆13が植込爪12a・12bを側面視において上下方向に揺動させるようにするものである。該構成は、上述した図2に示す構成と比較すると、植込機構7において、従動アーム11で構成するところを、ガイド体61及び被ガイド体62で構成したものである。
【0042】
次に、以上の構成の植込機構70において、植込爪12a・12bが形成する軌跡の特徴と、その作用・効果について説明する。図9は、植込爪12a(以下の説明において、植込爪12bも同じ)の先端が形成する軌跡を示すものであって、機体の進行による植込爪12aの動きを加味しない場合の軌跡L3を示したものである。図10は、同じく植込爪12aの先端が形成する軌跡を示すものであるが、機体の進行による植込爪12aの動きを加味した場合の軌跡L4を示したものである。また、図中の位置P1〜P24は、単位時間あたりの植込爪12aの先端の位置を示したものである。
【0043】
以上の軌跡において、苗取時の範囲である位置P22〜P1の単位時間あたりの移動距離は、苗取後〜圃場へ突入する直前の範囲である位置P1〜P7の範囲におけるものよりも、小さくなっている。また、地中内の位置P8〜P17の単位時間あたりの移動距離は、地中から抜き取られた後の範囲である位置P17〜P22までのものよりも小さくなっている。即ち、植込爪12a・12bの移動速度は、苗取時及び地中内では遅くなり、苗取後、及び地中から引き抜かれた後では、速くなっているのである。このことから、苗取時では、ゆっくりと動いて、甘藷苗50(茎端部50c)を確実に掴みことができるようになり、地中内でも、ゆっくりと動いて、確実に植込むことができるのである。
【0044】
以上の植込爪12aの移動速度の特性により、甘藷苗50を受取る際(位置P22〜P1)には、甘藷苗50と植込爪12aとの間の相対速度が小さくなるため、植込爪12aが甘藷苗50の苗取りに失敗することが無く、苗取り失敗による欠株といった不具合が生じることが無い。
【0045】
また、甘藷苗50を植込んだ後(位置P17〜P22)においては、植込爪12aは、圃場から素早く抜き取られるため、該植込爪12aが、マルチフィルム55を前後方向に切り裂く距離S2を極力小さく抑えることができ、マルチフィルム55に孔を形成することにより生じ得る雑草の生育等といった不具合を防ぐことができる。
【0046】
ここで、植込爪12aが、マルチフィルム55を前後方向に切り裂く距離について、本実施例である図10に示す植込機構70における距離S2と、上述の実施例での図6に示す植込機構7における距離S1とを比較すると、距離S2の方が距離S1よりも短くなっていることが解る。これは、ガイド体61に構成するガイド長孔63の形状を変えることにより、軌跡L4の変形が可能であることに基づくものであり、距離S2を極力短くするようにガイド長孔63の形状をシュミレーションすることで、マルチフィルム55を切り裂く距離を短くすることを実現したものである。つまりは、図6に示すところの従動アーム11で構成するものでは、従動アーム11の長さの変更に基づく軌跡L2の変更であったものを、ガイド体61の構成では、ガイド長孔63の形状の変更に基づく軌跡L4の変更を可能としたため、軌跡の形状を変える自由度が広がり、距離S2を短く構成することが実現できたのである。
【0047】
このように、マルチフィルム55を前後方向に切り裂く距離S2が極力短くなるように、植込爪12aの描く軌跡L4を調整することで(ガイド体61・ガイド長孔63の形状を調整することで)、マルチフィルム55に孔を形成することにより生じ得る雑草の生育等といった不具合を防ぐことができる。
【0048】
【発明の効果】
本発明は以上のごとく構成したので、次のような効果を奏するのである。
即ち、請求項1に記載のごとく、甘藷苗(50)を苗供給機構(8)によって植込機構(7)の近傍まで搬送し、該甘藷苗(50)の茎端部(50a)を左右一対の植込爪(12a・12b)で掴んで苗取を行い、該植込爪(12a・12b)を上下方向に揺動させ、該植込爪(12a・12b)を圃場に突入させることで、植込み作業を行う甘藷挿苗機において、前記左右一対の植込爪(12a・12b)は、爪開閉機構(20)により開閉する構成とするとともに、該植込爪(12a・12b)の中途部より下部を掴み部(35)とし、該掴み部(35)は、苗取時の側面視において、該甘藷苗(50)の茎端部(50a)に略直交する形状としたので、植込爪を閉状態とする動作開始のタイミングに時間的な余裕ができるため、動作開始時がずれた場合や、茎端部が多少屈曲している場合にも対応でき、苗取のミスを防止することができる。
【0049】
また、前記植込爪の中途部より上部を爪基部とし、該爪基部を中途部において後方に屈曲させることで、前記植込爪が、左側面視において略「く」字形をなすように構成した前記植込爪(12a・12b)の中途部より上部を爪基部(46)とし、該爪基部(46)を中途部において後方に屈曲させることで、前記植込爪(12a・12b)が、左側面視において略「く」字形をなすように構成したので、植込爪が、苗供給機構に近接した際においても、爪基部の前側端面と、苗供給機構との間の空間が保たれることから、植込爪がゴムベルト等の苗供給機構に干渉することがなく、また、苗供給機構と、植込機構との間の距離をより短くすることが可能となり、機体のコンパクト化を図ることができる。
【0050】
また、前記苗供給機構(8)による甘藷苗(50)の搬送方向(54)と、前記植込爪(12a・12b)による、甘藷苗(50)の苗取時での掴み部(35)の移動方向は、略平行となるように構成したので、苗供給機構による甘藷苗の搬送速度と、植込爪との相対速度が小さくなり、両者の移動速度の違いによる苗取のミスを防止することができる。
また、該植込爪(12a・12b)の動軌跡における最下点の植込時において、該植込爪(12a・12b)の前側下部端面(31)が、前高後低の傾斜を形成すべく構成し、該前側下部端面(31)が甘藷苗(50)の主茎(50b)に当接して、該主茎(50b)を前高後低に寝かせた状態で植込むことを可能としたので、甘藷苗の生育における最適な植込姿勢となって、甘藷の健やかな成長が実現される。
【図面の簡単な説明】
【図1】 本発明を適用した甘藷挿苗機を示す側面図である。
【図2】 植込機構の構成を示す側面一部断面図である。
【図3】 爪開閉機構の構成を示す斜視図である。
【図4】 植込爪を開閉する動作を示す前面図である。
【図5】 植込爪の静軌跡を示す側面図である。
【図6】 同じく動軌跡を示す側面図である。
【図7】 甘藷苗を受取る際の植込爪の側面図である。
【図8】 甘藷苗を植込む際の植込爪の側面図である。
【図9】 第二実施例における植込爪の静軌跡を示す側面図である。
【図10】 同じく動軌跡を示す側面図である。
【符号の説明】
7 植込機構
8 苗供給機構
12a 植込爪
12b 植込爪
50 甘藷苗
50a 茎端部
Claims (1)
- 甘藷苗(50)を苗供給機構(8)によって植込機構(7)の近傍まで搬送し、該甘藷苗(50)の茎端部(50a)を左右一対の植込爪(12a・12b)で掴んで苗取を行い、該植込爪(12a・12b)を上下方向に揺動させ、該植込爪(12a・12b)を圃場に突入させることで、植込み作業を行う甘藷挿苗機において、前記左右一対の植込爪(12a・12b)は、爪開閉機構(20)により開閉する構成とするとともに、該植込爪(12a・12b)の中途部より下部を掴み部(35)とし、該掴み部(35)は、苗取時の側面視において、該甘藷苗(50)の茎端部(50a)に略直交する形状とし、該掴み部(35)の前面を、前側下部端面(31)に構成し、前記植込爪(12a・12b)の中途部より上部を爪基部(46)とし、該爪基部(46)を中途部において後方に屈曲させることで、前記植込爪(12a・12b)が、左側面視において略「く」字形をなすように構成し、前記苗供給機構(8)による甘藷苗(50)の搬送方向(54)と、前記植込爪(12a・12b)による、甘藷苗(50)の苗取時での掴み部(35)の移動方向は、略平行となるように構成し、該植込爪(12a・12b)の動軌跡における最下点の植込時において、前記植込爪(12a・12b)の前側下部端面(31)が、前高後低の傾斜を形成すべく構成し、該前側下部端面(31)が甘藷苗(50)の主茎(50b)に当接して、該主茎(50b)を前高後低に寝かせた状態で植込むことを特徴とする甘藷挿苗機。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001270692A JP4933005B2 (ja) | 2001-09-06 | 2001-09-06 | 甘藷挿苗機 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001270692A JP4933005B2 (ja) | 2001-09-06 | 2001-09-06 | 甘藷挿苗機 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2003070320A JP2003070320A (ja) | 2003-03-11 |
| JP2003070320A5 JP2003070320A5 (ja) | 2006-12-07 |
| JP4933005B2 true JP4933005B2 (ja) | 2012-05-16 |
Family
ID=19096311
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2001270692A Expired - Fee Related JP4933005B2 (ja) | 2001-09-06 | 2001-09-06 | 甘藷挿苗機 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4933005B2 (ja) |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006129769A (ja) * | 2004-11-05 | 2006-05-25 | Seirei Ind Co Ltd | 甘藷挿苗機 |
| JP4847007B2 (ja) * | 2004-12-13 | 2011-12-28 | ヤンマー株式会社 | 甘藷挿苗機 |
| JP4641296B2 (ja) * | 2006-09-15 | 2011-03-02 | ヤンマー株式会社 | 苗移植機 |
| CN114223363B (zh) * | 2021-12-30 | 2022-10-25 | 中国农业大学 | 一种曲柄摇杆与滑轨组合式全自动取投苗装置 |
| JP7894569B2 (ja) * | 2023-03-31 | 2026-07-24 | 井関農機株式会社 | 苗移植機 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH069442B2 (ja) * | 1990-06-28 | 1994-02-09 | 生物系特定産業技術研究推進機構 | 苗植え付け装置 |
| JP3610601B2 (ja) * | 1994-09-28 | 2005-01-19 | 井関農機株式会社 | 苗植機 |
| JPH08289624A (ja) * | 1995-04-25 | 1996-11-05 | Mametora Noki Kk | 苗保持器 |
| JP3478485B2 (ja) * | 1999-05-26 | 2003-12-15 | マメトラ農機株式会社 | 甘藷挿苗機 |
| JP2002320405A (ja) * | 2001-04-25 | 2002-11-05 | Iseki & Co Ltd | 苗移植機 |
-
2001
- 2001-09-06 JP JP2001270692A patent/JP4933005B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2003070320A (ja) | 2003-03-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4988106B2 (ja) | 甘藷挿苗機 | |
| JP3478485B2 (ja) | 甘藷挿苗機 | |
| JP4988298B2 (ja) | 甘藷挿苗機 | |
| JP4310628B2 (ja) | 苗移植機 | |
| JP4988295B2 (ja) | 甘藷挿苗機 | |
| JP2003070320A (ja) | 甘藷挿苗機 | |
| JP4988297B2 (ja) | 甘藷挿苗機 | |
| JP4988296B2 (ja) | 甘藷挿苗機 | |
| JP4542879B2 (ja) | 移植機 | |
| JP2008067661A (ja) | 苗移植機 | |
| JP4934378B2 (ja) | 苗移植機 | |
| JP3870077B2 (ja) | 甘薯苗の移植機 | |
| JPH08294307A (ja) | 苗取爪の駆動装置 | |
| JP4641296B2 (ja) | 苗移植機 | |
| JP3804051B2 (ja) | 野菜移植機 | |
| JP4381562B2 (ja) | 苗移植機 | |
| JP4719969B2 (ja) | 苗移植機 | |
| JP3815387B2 (ja) | 苗移植機 | |
| JP2006141262A (ja) | 移植機の押圧装置 | |
| JP3792150B2 (ja) | 鱗茎作物調製機 | |
| JP3305908B2 (ja) | 移植機の苗取出・供給方法及び装置 | |
| JP4899256B2 (ja) | 苗移植機 | |
| JP2004073115A (ja) | 収穫機などの縦向き茎葉引起こし装置 | |
| JPH0750891Y2 (ja) | 苗移植機における植付け苗の送り装置 | |
| JP3082275B2 (ja) | 苗移植機の植付装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20061020 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20080729 |
|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A712 Effective date: 20090721 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20100708 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20101005 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20101206 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20110823 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20111115 |
|
| A911 | Transfer of reconsideration by examiner before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20111122 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20120214 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20120216 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150224 Year of fee payment: 3 |
|
| LAPS | Cancellation because of no payment of annual fees |