JP4980384B2 - 射出成形品の矯正システム - Google Patents
射出成形品の矯正システム Download PDFInfo
- Publication number
- JP4980384B2 JP4980384B2 JP2009024677A JP2009024677A JP4980384B2 JP 4980384 B2 JP4980384 B2 JP 4980384B2 JP 2009024677 A JP2009024677 A JP 2009024677A JP 2009024677 A JP2009024677 A JP 2009024677A JP 4980384 B2 JP4980384 B2 JP 4980384B2
- Authority
- JP
- Japan
- Prior art keywords
- fixing means
- resin component
- correction
- fixing
- injection
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Landscapes
- Moulds For Moulding Plastics Or The Like (AREA)
- Injection Moulding Of Plastics Or The Like (AREA)
Description
そのため、成形金型から取り出された高温の樹脂部品を矯正治具に固定した状態で冷却する矯正作業が必要となる。
これにより、その樹脂部品に要求される最終的な形状および寸法の精度を達成するためには、樹脂原材料の組成や物性値あるいは成形条件の変動等に合わせてその矯正レベルを変更しなければならない。
これにより、冷却が完了した樹脂部品を矯正治具から解放した後に、その樹脂部品に要求されている最終的な形状および寸法の精度を達成することができる。
また、樹脂部品の生産量に応じて多数の矯正治具を使用する場合には、選択された矯正レベルに応じて多数の矯正治具の設定を1つずつ変更する作業が繁雑であり、その設定にばらつきが生じるおそれもある。
射出成形装置によって射出成形された高温の樹脂部品を矯正装置に固定した状態で冷却することにより前記樹脂部品の形状および寸法を矯正するシステムであって、
前記矯正装置は、
前記樹脂部品の第1の部分を保持して固定する第1の固定手段と、
前記第1の固定手段に対する相対位置を変更自在に支持された、前記樹脂部品の第2の部分を保持して固定する第2の固定手段と、
前記第2の固定手段の前記第1の固定手段に対する相対位置を変更するために前記第2の固定手段を駆動して変位させる駆動手段と、を備えることを特徴とする。
なお、第1および第2の固定手段の相対位置とは、矯正装置に固定された樹脂部品の長手方向を前後方向とするときの前後左右上下の各方向における相対位置、あるいは前後方向に延びる軸線の回りにおける相対角度、さらにはそれらの組み合わせを意味する。
これにより、射出成形された高温の樹脂部品を矯正装置に固定して冷却する際に、樹脂部品の射出成形に用いる樹脂原材料の組成や物性値あるいは射出成形装置における成形条件の変動等に応じて、その第1の固定手段と第2の固定手段との相対位置、したがって高温の樹脂部品に作用させる矯正レベルを適切に変更し、その樹脂部品に要求されている最終的な形状および寸法の精度を確実に達成することができる。
そして、この第1の制御手段は、前記射出成形装置から得られる射出成形条件に応じて前記第1の固定手段に対する前記第2の固定手段の相対位置を選択する第1の選択手段を有し、この第1の選択手段によって選択された相対位置へと前記第2の固定手段を変位させるべく前記駆動手段の作動を制御する。
なお、第1の選択手段は、第1の固定手段に対する第2の固定手段の相対位置と、射出成形条件、例えば射出速度、射出圧、保圧力、樹脂温度、金型温度等との関係を、2次元あるいは3次元のマップとして保持することができる。
これにより、作業員の高度の熟練を必要とすることがないから、経験の浅い作業員あるいは製造ロボットを用いつつ、最適な矯正レベルを選択することができる。
そして、第1の制御手段が駆動手段の作動を制御することにより、選択された矯正レベルに応じて第2の固定手段を最適な相対位置へと変位させることができるから、高い形状精度および高い寸法精度の樹脂部品を確実に製造することが可能となる。
そして、この第2の制御手段は、射出成形に用いる樹脂原材料の組成や物性値に応じて前記第1の固定手段に対する前記第2の固定手段の相対位置を選択する第2の選択手段を有し、この第2の選択手段によって選択された相対位置へと前記第2の固定手段を変位させるべく前記駆動手段の作動を制御する。
なお、第2の選択手段は、第1の固定手段に対する第2の固定手段の相対位置と、射出成形に用いる樹脂原材料の組成や物性値、例えば特定の成分の分量や溶融粘度等の各種の物性値との関係を、2次元あるいは3次元のマップとして保持することができる。
そして、第2の制御手段が駆動手段の作動を制御することにより、選択された矯正レベルに応じて第2の固定手段を最適な相対位置へと変位させることができるから、高い形状精度および高い寸法精度の樹脂部品を確実に製造することが可能となる。
すなわち、請求項3に記載した射出成形品の矯正システムにおいては、駆動手段であるモータを作動させることにより、第1の固定手段に対する第2の固定手段の相対位置を容易にかつ自動的に設定することが可能となる。
すなわち、請求項4に記載した射出成形品の矯正システムは複数の矯正装置を用いるものであるが、これらの矯正装置における第2の固定手段の各可動部分がリンク機構によって互いに一体に連結されているため、これらの第2の固定手段の第1の固定手段に対する相対位置の設定を容易にかつ正確に実行することができる。
すなわち、請求項5に記載した射出成形品の矯正システムにおいては、第1および第2の固定手段を構成している各挟持部分および各支持部分を、第1および第2の駆動部分によってそれぞれ駆動して作動させることができるから、射出成形装置の成形金型からロボットによって取り出された高温の樹脂部品を第1および第2の固定手段に受け入れて固定する作業および冷却後に解放する作業を自動的に行うことが可能となる。
すなわち、請求項6に記載した射出成形品の矯正システムにおいては、樹脂部品を左右方向に貫通している貫通孔にピンを挿入した状態で樹脂部品を冷却する構造であるから、冷却時に貫通孔が収縮して寸法不良となることを確実に防止することができる。
すなわち、請求項7に記載した射出成形品の矯正システムにおいては、矯正装置が、射出成形装置に隣接するコンベアや作業台等の上に配置される。
これにより、矯正に時間がかかる樹脂部品の場合には、多数の矯正装置をコンベアや作業台等の上に配置し、樹脂部品の矯正を効率よく行うことができる。
すなわち、請求項8に記載した射出成形品の矯正システムは、射出成形装置の金型から押し出された樹脂部品を受け取った後、樹脂部品を所定の位置に放出するまでの時間を利用して樹脂部品を矯正するものである。
これにより、矯正に時間がかからない樹脂部品の場合には、射出成形サイクルに合わせて、効率よく樹脂部品を矯正することができる。
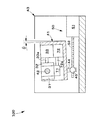
まず最初に図1〜図5を参照し、第1実施形態の射出成形品の矯正システムについて説明すると、この矯正システム100は、自動車のワイパーの一部を構成している樹脂部品10の形状および寸法を矯正するために用いるものである。
また、ワイパーを構成する他の部品への組み付けのために、第1および第2の部分11,12の幅方向(左右方向)の寸法および形状と、第1および第2の部分11,12にそれぞれ貫設されて左右方向に延びる貫通孔(図示せず)の内径寸法および形状には、それぞれ高い寸法精度および形状精度が求められる。
そのため、矯正システム100は、樹脂部品10の第1および第2の部分11,12をそれぞれ保持して固定するための第1および第2の固定手段20,30を備えている。
静止ブロック21は、この矯正システム100の図示されない本体部分に固定されており、第1の部分11に密着する側面は上下方向に延びている。
可動ブロック22は、上記本体部分に固定されたエアシリンダ23のピストンロッド23aに支持されて静止ブロック21に対し幅方向に進退自在であり、第1の部分11に密着する側面は上下方向に延びている。
さらに、可動ブロック22には、樹脂部品10の第1の部分11を幅方向に貫通して延びる貫通孔11a(図5を参照)に挿入されるピン24が突設されている。
なお、このピン24の外径は、完成した樹脂部品10の貫通孔11aの内径の狙い値に対して原材料とする樹脂材料の収縮率を勘案した値に設定されている。
これに対し、エアシリンダ23によって可動ブロック22を後退させると、第1の部分11の幅方向の挟持を解除するとともに、ピン24を引き抜いて、図4に示したように新たな樹脂部品10の第1の部分11を上方から受け入れ可能であり、かつ冷却が完了した樹脂部品10の第2の部分12を下方に落下させ得る状態となる。
静止ブロック31は、次述する揺動体41に固定されており、第2の部分12に密着する側面は揺動体41の揺動に応じて鉛直方向に対する角度θ(図3参照)が変化する。
可動ブロック32は、上記揺動体41に固定されたエアシリンダ33のピストンロッド33aに支持されて静止ブロック31に対し接離自在であり、第2の部分12に密着する側面は静止ブロック31の上記側面と平行である。
さらに、可動ブロック32には、樹脂部品10の第2の部分12を幅方向に貫通して延びる貫通孔12a(図5を参照)に挿入されるピン34が突設されている。
なお、このピン34の外径は、完成した樹脂部品10の貫通孔12aの狙い値に対して原材料とする樹脂材料の収縮率を勘案した値に設定されている。
これに対し、エアシリンダ33によって可動ブロック32を後退させると、第2の部分12の幅方向の挟持を解除するとともに、ピン34を引き抜いて、図4に示したように新たな樹脂部品10の第2の部分12を上方から受け入れ可能であり、かつ冷却が完了した樹脂部品10の第2の部分12を下方に落下させ得る状態となる。
そして、矯正システム100の本体部分に固定されている静止部分43に揺動軸42が挿通されて、揺動体41は軸線Lの回りに揺動自在となっている。
これにより、図3に示したように、静止部分43に対する揺動体41の揺動角度θの値を変更することにより、第1の固定手段20に対する第2の固定手段30の軸線L回りの相対角度、したがって樹脂部品10の第1の部分11に対する第2の部分12の軸線L回りの捩れの矯正レベルを調整することができる。
そして、このステップモータ51によって回転駆動されるねじ軸52には、揺動体41の下面に突設された支持腕44に支持されているねじナット45が螺合している。
これにより、ステップモータ51を用いてねじ軸52を正逆両方向に回転駆動すると、揺動体41が揺動軸42(軸線L)の回りで時計方向/反時計方向に自在に揺動するので、第1の固定手段20に対する第2の固定手段30の軸線L回りの相対角度を自在に調整することができる。
この第1の支持手段60は、第1の部分11の下方において樹脂部品10の幅方向(左右方向)に進退自在な可動ブロック61を有している。
そして、この可動ブロック61はエアシリンダ62のピストンロッド62aに接続されて幅方向に進退自在であり、図1に示したように第1の部分11の下側に進出して第1の部分11を下方から支持する状態と、図5に示したように、第1の部分11から幅方向に後退して第1の部分11を下方に落下させ得る状態とを取ることができる。
この第2の支持手段70は、樹脂部品10の幅方向(左右方向)に進退自在な可動ブロック71を有している。
そして、この可動ブロック71はエアシリンダ72のピストンロッド72aに接続されて幅方向に進退自在であり、図1に示したように第2の部分12の下側に進出して第2の部分12を下方から支持する状態と、図5に示したように、第2の部分12から幅方向に後退して第2の部分12を下方に落下させ得る状態とを取ることができる。
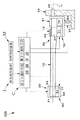
このとき、この制御手段Cには、射出成形装置Iから成形条件に関する情報が第1の選択手段に、材料判別装置Mから樹脂原材料の組成や物性値に関する情報が第2の選択手段にそれぞれ入力するようになっている。
このマップは、例えば射出速度、射出圧、保圧力、樹脂温度、金型温度等の各種の成形条件の値と、矯正レベルの値とを関連付けた2次元あるいは3次元のマップである。
なお、このマップは複数のマップから構成されるが、それらのマップから得られた矯正レベルの複数の値をそれぞれ重み付けして加算することにより、最終的に1つの矯正レベルの値を決定することができる。
このマップは、樹脂原材料を構成している複数の成分の各比率あるいは各種の物性値と、矯正レベルの値とを関連付けた2次元あるいは3次元のマップであり、複数のマップから構成されるが、それらのマップから得られた矯正レベルの複数の値をそれぞれ重み付けして加算することにより、最終的に1つの矯正レベルの値を決定することができる。
なお、材料判別装置Mは、樹脂原材料のメーカから提供されたデータシートに記載されている各成分の比率あるいは各種の物性値、または品質管理の要員が社内の試験装置を用いて分析した結果を、手動でコンピュータに入力する構成とすることもできる。
そして、最終的に決定された矯正レベルの値に基づいて、揺動手段50のステップモータ51の作動を制御し、揺動体41(第2の固定手段30)の揺動角度θを最終決定された揺動角度θに一致させる。
そして、樹脂部品10の第1および第2の部分11,12がそれぞれ可動ブロック61,71の上に載ったことが検出されると、第1および第2の固定手段20,30のエアシリンダ23,33の作動を制御し、各可動ブロック22,32を進出させて、図1に示したように樹脂部品10の第1および第2の部分11,12をそれぞれ保持して固定する。
これにより、高温の樹脂部品10は、第1および第2の固定手段20,30の間で最適な矯正レベル(揺動角度θ)で捻られた状態に固定されて自然冷却することになる。
次いで、制御手段Cは第1および第2の支持手段60,70のエアシリンダ62,72の作動をそれぞれ制御し、図5に示したように可動ブロック61,71を幅方向に後退させて樹脂部品10を落下させる。
さらに、樹脂部品10の第1および第2の部分11,12にそれぞれ貫設されている貫通孔11a,12aに、それぞれピン24,34を挿入した状態で樹脂部品10を冷却するから、貫通孔11a,12aに要求されている最終的な形状および寸法の精度を確実に達成することができる。
なお、樹脂部品10の自然冷却が完了したことは、制御手段Cが予め設定した時間が経過したことタイマーによって、あるいは樹脂部品10の各部の温度を検出することによって、それぞれ確認することができる。
次に図6および図7を参照し、上述した第1実施形態の射出成形品の矯正システム100の変形例について説明する。
言い換えると、樹脂部品10のうち幅の狭い第1の部分11を固定しつつ、幅の広い第2の部分12をその軸線Lの回りに捩ることによって矯正する構造であった。
言い換えると、樹脂部品10のうち幅の広い第2の部分12を固定しつつ、幅の狭い第1の部分11をその軸線Lの回りに捩ることによって矯正する構造となっている。
なお、本変形例の矯正システム110の各部分の作動は、第1実施形態の矯正システム100の各部分の作動と同一であり、そこから得られる効果もまた同一であることは言うまでもない。
次に図8を参照し、第2実施形態の射出成形品の矯正システムについて説明すると、この矯正システム200は、2つの樹脂部品10を同時に矯正できる構造となっている。
なお、この矯正システム200は、前述した第1実施形態の矯正システム100を2つ並べて配置した構造であって、一対の揺動体81−1、81−2を備えるとともに、揺動手段50の構造も変更されているが、それ以外の部分の構造は同一であるから、変更された部分について以下に説明する。
そして、この矯正システム200の本体部分に固定されている静止部分83に揺動軸82−1,82−2がそれぞれ挿通されて、一対の揺動体81−1,81−2はそれぞれ軸線Lの回りに揺動自在となっている。
また、図示左側の揺動体81−1の下面に突設されている支持腕86の下端には、接続リンク53の左端が揺動自在に軸支されている。
これにより、ステップモータ51を用いてねじ軸52を正逆両方向に回転駆動すると、一対の揺動体81−1,81−2は各揺動軸82−1,82−2(軸線L)の回りで時計方向/反時計方向に自在に揺動する。
したがって、本第2実施形態の矯正システム200によれば、2つの樹脂部品10を同時に、かつ同一の矯正レベルで矯正することができる。
例えば、2個取りの射出成形金型を用いる場合、上述した矯正システム200を3セット並設し、揺動体81−1〜81−6を一体に揺動させる構造の矯正システムを用いる。 このとき、1ショット目に射出成形した樹脂部品10−1,10−2をロボットで取り出し、揺動体81−1、81−2に対応する部分に固定して自然冷却させる。次いで、2ショット目に射出成形した樹脂部品10−3,10−4をロボットで取り出し、揺動体81−3、81−4に対応する部分に固定して自然冷却させる。さらに、3ショット目に射出成形した樹脂部品10−5,10−6をロボットで取り出し、揺動体81−5、81−6に対応する部分に固定して自然冷却させる。
そして、所定の冷却期間が経過すると、制御手段Cは、揺動体81−1、81−2に対応する部分に固定されている樹脂部品10−1,10−2を解放し、完成品として取り出す。次いで、4ショット目に射出成形した樹脂部品10−7,10−8を揺動体81−1、81−2に対応する部分に固定する。
以下、同様の手順を繰り返すことにより、射出成形した樹脂部品の取り出し、固定、自然冷却、解放の動作を一連のサイクルとして実行する。
これにより、矯正レベル(揺動角度θ)を大きく設定し、1ショットの射出成形サイクルに対応する短い時間にわたって樹脂部品10を固定して自然冷却させる矯正システムに比較すると、樹脂部品10の矯正精度を高めて寸法および形状精度に優れた樹脂部品10を得ることが可能となる。
このとき、各揺動体81−1〜81−6は接続リンク53によって接続されて一体に揺動するから、その揺動角度θの値は同一であり、各揺動体81−1〜81−6に対応する部分における矯正精度を一定に保つことができる。
また、樹脂原材料の組成の変動等の理由によって、矯正レベルを変更する必要が生じた場合にも、各揺動体81−1〜81−6の揺動角度を迅速にかつ正確に調整し、矯正レベルを速やかに変更することが可能となる。
次に図9を参照し、第3実施形態の射出成形品の矯正システムについて説明する。
これに対して、本第3実施形態の射出成形品の矯正システム300は、短時間で矯正が完了する樹脂部品に用いて好適なものとなっている。
そのため、この矯正システム300は、射出成形された樹脂部品を金型から取り出すロボットに把持されて、射出成形装置の金型から樹脂部品10を受け取る位置と、矯正が完了した樹脂部品10を放出する所定の位置との間で往復移動するように構成されている。
そして、これらの挟持ブロック93a,93bは、製品チャック板92上に固定されているエアシリンダ93cによって駆動され、互いに離間して第2の部分12を受け入れる状態と、互いに接近して第2の部分12を挟持する状態とを取ることができる。
そして、これらの挟持ブロック94a,94bは、製品チャック板92上に固定されているエアシリンダ94cによって駆動され、互いに離間して第1の部分11を受け入れる状態と、互いに接近して第1の部分11を挟持する状態とを取ることができる。
これらの揺動体95は、樹脂部品10の長手方向の軸線L回りにおける第1の固定手段93と第2の固定手段94の間の相対角度を調整するためのもので、製品チャック板92上の静止部分96に挿通された揺動軸97により軸線Lの回りに揺動自在に支持されている。
また、揺動軸97は、静止部分96に固定された減速機98およびステップモータ99に接続されている。
これにより、揺動体95は、減速機98およびステップモータ99によって駆動されて軸線L回りの揺動角度を自在に調整することができるから、第1の固定手段93に対する第2の固定手段94の軸線L回りの相対角度、したがって樹脂部品10の第2の部分12に対する第1の部分11の捩れ角度を自在に調整することができる。
そして、射出成形された一対の樹脂部品10がエジェクタピンによって射出成形金型からそれぞれ押し出されると、これらの樹脂部品10の第1の部分11および第2の部分12は、第1および第2の固定手段93,94の互いに離間している挟持ブロック93a,93b,94a,94bの間にそれぞれ入り込む。
次いで、第1および第2の固定手段93,94のエアシリンダ93c,94cが作動すると、樹脂部品10の第1の部分11および第2の部分12は、第1および第2の固定手段93,94の挟持ブロック93a,93b,94a,94bによってそれぞれ挟持されて固定される。
これにより、左右一対の樹脂部品10L,10Rの第1の部分11および第2の部分12が、第1および第2の固定手段93,94によってそれぞれ挟持されて固定されると、樹脂部品10は最適な矯正角度にそれぞれ固定される。
そして、図示されないゲート処理手段が、射出成形された樹脂部品10から延び出ているゲートおよびスプールを樹脂部品10の本体から分離する。
その後、所定の時間が経過すると、制御手段Cは第1の固定手段93および第2の固定手段94を開放し、冷却および矯正が終了した樹脂部品10を所定の位置に放出する。
これにより、その上下方向の向きが反対となっている左右一対の樹脂部品10L,10Rを射出成形する際における溶融樹脂の流動状態の相違により、左右一対の樹脂部品10L,10Rにそれぞれ生じる捩れの相違に合わせて、第1の固定手段93に対する第2の固定手段94揺動角度を異ならせ、左右一対の樹脂部品10L,10Rを最適に矯正することができる。
また、製品チャック板92には、樹脂部品10に冷却エアを吹き付けてその温度を迅速に低下させる、図示されない冷却手段を設けることもできる。
さらに、製品チャック板92は、左右一対の樹脂部品10L,10Rを挟持し固定する構造となっているが、より多くの樹脂部品10を挟持し固定する構造、あるいは一つの樹脂部品10だけを挟持し固定する構造とすることもできる。
加えて、上述した第1実施形態の矯正システム100のように、樹脂部品10の第1および第2の部分11,12にピン24,34を挿通する構造とすることもできる。
例えば、上述した第1および第2実施形態においては、それぞれ揺動手段50のねじ軸52をステップモータ51によって回転駆動する構造となっているが、ステップモータを用いることなく、作業員が手動で回転ハンドルを操作することによってねじ軸52を回す構造とすることもできる。
I 射出成形装置
M 材料判別装置
10 樹脂部品
11 第1の部分
11a 貫通孔
12 第2の部分
12a 貫通孔
20 第1の固定手段
21 静止ブロック
22 可動ブロック
23 エアシリンダ
23a ピストンロッド
24 ピン
30 第2の固定手段
31 静止ブロック
32 可動ブロック
33 エアシリンダ
33a ピストンロッド
34 ピン
41 揺動体(可動部分)
42 揺動軸
43 静止部分
44 支持腕
45 ねじナット
50 揺動手段
51 ステップモータ
52 ねじ軸
53 接続リンク
60 第1の支持手段
61 可動ブロック
62 エアシリンダ
62a ピストンロッド
70 第2の支持手段
71 可動ブロック
72 エアシリンダ
72a ピストンロッド
81 揺動体(可動部分)
82 揺動軸
83 静止部分
84 支持腕
85 ナット
86 支持腕
91 係合部
92 製品チャック板
93 第1の固定手段
94 第2の固定手段
95 揺動体
96 静止部分
97 揺動軸
98 減速機
99 ステップモータ
100 第1実施形態の射出成形品の矯正システム
110 変形例の射出成形品の矯正システム
200 第2実施形態の射出成形品の矯正システム
300 第3実施形態の射出成形品の矯正システム
Claims (8)
- 射出成形装置によって射出成形された高温の樹脂部品を矯正装置に固定した状態で冷却することにより前記樹脂部品の形状および寸法を矯正するシステムであって、
前記矯正装置が、
前記樹脂部品の第1の部分を保持して固定する第1の固定手段と、
前記第1の固定手段に対する相対位置を変更自在に支持された、前記樹脂部品の第2の部分を保持して固定する第2の固定手段と、
前記第2の固定手段の前記第1の固定手段に対する相対位置を変更するために前記第2の固定手段を駆動して変位させる駆動手段と、
前記駆動手段の作動を制御する第1の制御手段と、
を備え、
前記第1の制御手段は、
前記射出成形装置から得られる射出成形条件に応じて前記第1の固定手段に対する前記第2の固定手段の相対位置を選択する第1の選択手段を有し、
この第1の選択手段によって選択された相対位置へと前記第2の固定手段を変位させるべく前記駆動手段の作動を制御する
ことを特徴とする射出成形品の矯正システム。 - 射出成形装置によって射出成形された高温の樹脂部品を矯正装置に固定した状態で冷却することにより前記樹脂部品の形状および寸法を矯正するシステムであって、
前記矯正装置が、
前記樹脂部品の第1の部分を保持して固定する第1の固定手段と、
前記第1の固定手段に対する相対位置を変更自在に支持された、前記樹脂部品の第2の部分を保持して固定する第2の固定手段と、
前記第2の固定手段の前記第1の固定手段に対する相対位置を変更するために前記第2の固定手段を駆動して変位させる駆動手段と、
前記駆動手段の作動を制御する第2の制御手段と、
を備え、
前記第2の制御手段は、
射出成形に用いる樹脂原材料の組成や物性値に応じて前記第1の固定手段に対する前記第2の固定手段の相対位置を選択する第2の選択手段を有し、
この第2の選択手段によって選択された相対位置へと前記第2の固定手段を変位させるべく前記駆動手段の作動を制御する
ことを特徴とする射出成形品の矯正システム。 - 前記駆動手段が、前記第2の固定手段を構成している可動部分と静止部分との間に介装されたモータである
ことを特徴とする請求項1または2に記載した射出成形品の矯正システム。 - 前記駆動手段が、並設された複数の矯正装置における複数の前記第2の固定手段の各可動部分を一体に連結するリンク機構を有している
ことを特徴とする請求項3に記載した射出成形品の矯正システム。 - 前記第1および第2の固定手段が、
その長手方向が前後方向である前記樹脂部品を左右方向に挟持する挟持部分と、
前記樹脂部品を下方から支持する支持部分と、
前記挟持部分および前記支持部分をそれぞれ進退自在に駆動するとともに前記制御手段によってその作動が制御される第1および第2の駆動部分と、
を有している
ことを特徴とする請求項1乃至4のいずれかに記載した射出成形品の矯正システム。 - 前記第1および第2の固定手段の挟持部分が、前記樹脂部品を左右方向に貫通している貫通孔に挿抜自在に挿入されて冷却時における前記貫通孔の収縮を防止するピンを有している
ことを特徴とする請求項5に記載した射出成形品の矯正システム。 - 前記矯正装置は、前記射出成形装置に隣接して固定的に配置される
ことを特徴とする請求項1乃至6のいずれかに記載した射出成形品の矯正システム。 - 前記矯正装置は、前記射出成形装置から前記樹脂部品を取り出すためのロボットに支持されて、前記射出成形装置の金型から前記樹脂部品を受け取る位置と前記樹脂部品を放出する位置との間で往復移動するように構成されている
ことを特徴とする請求項1乃至6のいずれかに記載した射出成形品の矯正システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009024677A JP4980384B2 (ja) | 2008-06-03 | 2009-02-05 | 射出成形品の矯正システム |
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008145895 | 2008-06-03 | ||
| JP2008145895 | 2008-06-03 | ||
| JP2009024677A JP4980384B2 (ja) | 2008-06-03 | 2009-02-05 | 射出成形品の矯正システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2010012771A JP2010012771A (ja) | 2010-01-21 |
| JP4980384B2 true JP4980384B2 (ja) | 2012-07-18 |
Family
ID=41699343
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2009024677A Active JP4980384B2 (ja) | 2008-06-03 | 2009-02-05 | 射出成形品の矯正システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4980384B2 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101293917B1 (ko) * | 2011-09-07 | 2013-08-08 | 현대자동차주식회사 | 전기자동차용 플라스틱 배터리팩 케이스의 변형방지장치 |
| CN109822800B (zh) * | 2019-04-11 | 2024-05-14 | 洛阳力诺模具有限公司 | 一种深型腔及带柱类塑胶产品矫正辅具用快速拆卸机 |
| KR102748736B1 (ko) * | 2022-05-11 | 2024-12-31 | 주식회사 아성프라텍 | 사출케이스 변형부 교정장치 및 이를 이용한 교정방법 |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5932304B2 (ja) * | 1979-12-26 | 1984-08-08 | アロン化成株式会社 | プラスチツク成型品の冷却時に使用するチヤツク |
| JPH0477418U (ja) * | 1990-11-21 | 1992-07-07 | ||
| JPH04332631A (ja) * | 1991-05-08 | 1992-11-19 | Mitsubishi Heavy Ind Ltd | 箱物成形品の寸法矯正装置 |
| JP4403960B2 (ja) * | 2004-12-15 | 2010-01-27 | 株式会社デンソー | 樹脂成形品の取出し装置 |
-
2009
- 2009-02-05 JP JP2009024677A patent/JP4980384B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP2010012771A (ja) | 2010-01-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2322334B1 (en) | Mold for producing resin product and production method | |
| JP5760038B2 (ja) | 射出成形機 | |
| CN209077873U (zh) | 用于模具加工的多轴铣削设备 | |
| EP2699070A2 (en) | Work processing apparatus | |
| BR102014009461A2 (pt) | Máquina de enrolamento de mola com um dispositivo de corte ajustável | |
| PT2433723E (pt) | Dispositivo de dobragem | |
| JP6944077B2 (ja) | 射出成形機及び射出成形機の制御方法 | |
| JP2010012771A (ja) | 射出成形品の矯正システム | |
| KR20180131746A (ko) | 자동화기기의 소재 이송장치 | |
| JP6008709B2 (ja) | 樹脂成形品取出し機及び樹脂成形品取出し方法 | |
| JP2010269358A (ja) | 逐次成形方法および装置 | |
| JP6008722B2 (ja) | 成形品取出し装置 | |
| JP2014046486A (ja) | 射出成形機の型締装置 | |
| JP5424844B2 (ja) | インサート位置調整機構を内蔵した金型 | |
| JP2006320956A (ja) | 成形品の切断方法及び切断装置 | |
| JP2011079290A (ja) | 2次成形品製造方法 | |
| KR20170021588A (ko) | 종이용기 열접착 제조장치의 가변 성형 몰드 | |
| JP6917760B2 (ja) | 型締装置 | |
| JP4723539B2 (ja) | 二番材除去方法及び装置 | |
| JPS63123546A (ja) | 変断面長物の鍛造成形方法及び装置 | |
| CN223102015U (zh) | 一种橡胶密封圈取料装置 | |
| JP2528330B2 (ja) | 成形機用成形品取出装置 | |
| US9962859B2 (en) | Gemstone processing | |
| JP2875449B2 (ja) | スプルランナー付樹脂成形品のゲートカット装置 | |
| WO2005075128A1 (ja) | 多段式圧造成形機 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20100201 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20120202 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20120207 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120305 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20120323 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20120418 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150427 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 4980384 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |