JP5003473B2 - 注意喚起装置 - Google Patents
注意喚起装置 Download PDFInfo
- Publication number
- JP5003473B2 JP5003473B2 JP2007336904A JP2007336904A JP5003473B2 JP 5003473 B2 JP5003473 B2 JP 5003473B2 JP 2007336904 A JP2007336904 A JP 2007336904A JP 2007336904 A JP2007336904 A JP 2007336904A JP 5003473 B2 JP5003473 B2 JP 5003473B2
- Authority
- JP
- Japan
- Prior art keywords
- range
- driver
- vehicle
- blind spot
- alerting
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images






Landscapes
- Fittings On The Vehicle Exterior For Carrying Loads, And Devices For Holding Or Mounting Articles (AREA)
- Lighting Device Outwards From Vehicle And Optical Signal (AREA)
- Traffic Control Systems (AREA)
Description
本発明では、上記の理由等によって運転者が的確に対処することが困難な範囲を、路面に実際に描画する。本発明では、車載式描画手段によって路面を照射して前記した範囲を実際に描画する。以下では、車載式描画手段を備えている車両を自車両という。
自車両の周囲には、歩行者、自転車、オートバイ、自動車等が存在する。周囲に存在している歩行者や運転者等に、自車両では対処することが困難な範囲を知ってもらうことができれば、その範囲を知った者の注意を喚起することができる。
本発明は、自車両では対処することが困難な範囲を路面に実際に描画し、自車両の周囲に居る歩行者や運転者等にその範囲を知ってもらい、その範囲に居る歩行者や運転者等の注意を喚起する技術に関する。
例えば、SmartEye Pro & AntiSleepシステムが、株式会社東陽テクニカから販売されており、運転者の視線方位を±1度の精度で計測することが可能となっている。
非特許文献1にも、視線方位の検出技術が記載されている。
非特許文献2には、撮影した映像データから、歩行者、自転車、オートバイ、自動車等を抽出する技術が開示されている。
非特許文献3には、レーザーレーダで得られたデータから、歩行者を抽出し、抽出された歩行者が存在する方位と歩行者までの距離を特定する技術が開示されている。
非特許文献4にも、障害物の存在領域を特定する技術が開示されている。
特許文献1には、車両に運転者が着座したときの死角範囲を計算する技術が開示されている。
特許文献2には、死角範囲をディスプレイに表示したり、あるいは印刷したりすることによって、運転者の死角範囲を表示する技術を開示している。
このように、車両の安全性を向上させるためのさまざまな技術が開発されている。
現状の技術によって、死角範囲を計算することはできても、現状の技術では、死角範囲内に居ることを知らせる必要がある人に、死角範囲内に居ることを知らせる方法がない。
車速と操舵角と運転者の反応時間と制動距離等がわかれば、避けきれない範囲を計算することができる。非特許文献2の技術を用いれば、周囲に自動車が走行しているか否かを検知することができ、非特許文献3や非特許文献4の技術を用いれば、その自動車の位置まで計算することができる。それらの技術によって、周囲を走行している自動車が自車両には避けきれない範囲を走行しているのか、あるいは自車両には避けきれない範囲に侵入する動きをしているのか等を判断することができる。
しかしながら、現在の技術では、計算した結果を実際に知らせることが難しい。並走する車両に対して自車両には避けきれない範囲を知らせる技術が必要とされている。
非特許文献1の技術や、前記した視線方位の計測装置(SmartEye Pro & AntiSleepシステム)を利用すれば、運転者の実際の視線範囲を推定することができ、運転者が道路前方を注視しながら走行する場合の正常な視野内でありながらも、実際の視野の外側になっている範囲が存在するような場合には、その範囲を計算することができる。
しかしながら、現在の技術では、計算した視野外範囲を、周囲に居る者に知らせることが難しい。横断歩道を横断している歩行者が、走行してくる車両の運転者の実際の視野の外側に居るという重大な事態が生じていても、歩行者にはそれを知るすべがない。
本明細書では、運転者の死角範囲(単に死角範囲ということがある)と、運転者が避けきれない範囲(単に避けきれない範囲ということがある)と、運転者の視野外範囲(単に視野外範囲ということがある)のいずれかを運転者が対処することが困難な範囲という。死角範囲と避けきれない範囲と視野外範囲のいずれか1種を表示することによって有用な結果が得られる。システムを統合することによって、2種類の範囲を統合した範囲を表示することもできれば、3種類の範囲を統合した範囲を表示することもできる。例えば、死角範囲と避けきれない範囲のいずれかに属する範囲を表示することもできれば、避けきれない範囲と視野外範囲のいずれかに属する範囲を表示することもできれば、視野外範囲と死角範囲のいずれかに属する範囲を表示することもできれば、死角範囲と避けきれない範囲と視野外範囲のいずれかに属する範囲を表示することもできる。これらも、運転者が対処することが困難な範囲という。
本明細書でいう運転者の視野外範囲は、運転者が道路前方を注視しながら走行する場合の正常な視野内でありながらも、運転者のわき見運転等に起因して実際の視野からすると視野外になっている範囲をいう。
本明細書でいう死角は、運転者が視線方位を向けても視認できない範囲をいう。
本明細書でいう注意喚起対象は、自車両の運転者が対処することが困難な範囲に居ることを伝えることによって、自車両に注意を払うように促す対象、例えば、歩行者や、自転車・オートバイ・他車両の運転者という。
本発明の注意喚起装置によると、自車両の運転者にとって対処することが困難な範囲を路面に実際に描画して表示することができ、注意喚起対象に対して対処することが困難な範囲に居ることを直接的に知らせることができる。あるいは注意喚起対象に対して対処することが困難な範囲に侵入しようとしていることを直接的に知らせることができる。
車速や操舵角や運転者の反応時間と制動距離等がわかれば、運転者が避けきれない範囲を計算することができる。その技術を使用して避けきれない範囲を特定する特定出段を構築することができる。
前記したSmartEye Pro & AntiSleepシステムという製品や、非特許文献1の技術を用いれば、運転者の視野外範囲を計算することができる。この技術を利用して、運転者の視野外範囲を特定する特定出段を構築することができる。
これらの特定手段を統合することによって、死角範囲と避けきれない範囲の少なくとも1種に属する範囲を特定する特定出段を構築することもできれば、避けきれない範囲と視野外範囲の少なくとも1種に属する範囲を特定する特定出段を構築することもできれば、視野外範囲と死角範囲の少なくとも1種に属する範囲を特定する特定出段を構築することもできれば、死角範囲と避けきれない範囲と視野外範囲の少なくとも1種に属する範囲を特定する特定出段を構築することもできる。
非特許文献2や非特許文献3や非特許文献4の技術によって、歩行者や自転車やオートバイや他車両が存在するか否かを判別し、存在する場合にはその位置を特定することができる。それらの技術によって、注意喚起対象が存在するか否かを判別する判別手段を構築することができる。
本発明では、判別手段によって注意喚起対象が存在すると判別されたときに、描画手段が前記範囲を描画することが好ましい。
(特徴1) 特定出段が、運転者が避けきれない範囲を特定する。
(特徴2) 特定手段が、運転者の視野外範囲を特定する。
(特徴3) 特定出段が、運転者の死角範囲と視野外範囲の少なくとも1種に属する範囲を特定する。
(特徴4) 特定出段が、運転者が避けきれない範囲と運転者の視野外範囲の少なくとも1種に属する範囲を特定する。
実施例1は、図2に示すように、運転者の死角範囲を路面に実際に描画して周囲に居る歩行者等の注意を喚起する装置に関する。
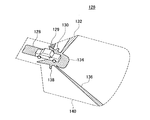
図1に示すように、この装置100は、演算装置114によって投射型表示装置110を制御し、図2に示すように、実際の路面126に死角範囲128〜138を描画する。ここでいう死角は、バックミラー等を利用しても運転者が視認できない範囲をいう。128は車両後方の死角であり、129は同乗者による死角であり、130は左サイドミラーによる死角であり、132は左ピラーによる死角であり、134は車両前方の死角であり、136は右ピラーによるによる死角であり、138は右サイドミラーによる死角である。
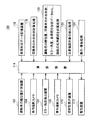
路面における死角範囲を計算するために、図1に示すように、装置100は、運転者の瞳位置を計測する装置102(この装置102は、前記したSmartEye Pro & AntiSleepシステムという製品や、非特許文献1の技術を用いて構築する)と、車内撮影カメラ104と、サイドミラー等の角度を検出する装置106と、車外を撮影するカメラ108(レーザーレーダ等であってもよいし、遠赤外線カメラであってもよい)と、投射型表示装置110と、警告装置112を備えている。また装置100は、演算装置114と、車両形状データ記憶装置116と、車内撮影カメラ104の映像情報から同乗者の外形形状を計算する処理を実行するプログラム118と、路面における死角範囲128〜138を計算する処理を実行するプログラム120と、車外撮影カメラ108の映像情報から歩行者等の注意喚起対象を抽出する処理を実行するプログラム122と、投射型表示装置110と警告装置112を制御する処理を実行するプログラム124を備えている。
投射型表示装置110は、プロジェクタなような結像方式であってもよいし、レーザービームをラスタースキャンするものあってもよいし、レーザービームをベクトルスキャンするものあってもよい。光源も限定されず、レーザーでもよいし、超高圧水銀ランプや、ハロゲンランプ等あってもよい。投射型表示装置110によって車載式の描画手段を構築することができる。上記はあくまで例示であり、任意の描画手段を採用することができる。
ステップS110では、入力されたデータによって路面における死角範囲128〜138を計算する。死角範囲128〜138の計算には、特許文献1の技術を活用することができる。
(1)のステップS112では、車外撮影カメラ108の映像情報をプログラム122で処理して、歩行者等の注意喚起対象を抽出し、歩行者等の注意喚起対象が存在すれば、その存在位置を特定する処理を実行する。この処理には、非特許文献2〜4の技術を活用することができる。ステップS114では、特定された注意喚起対象が自車両の周辺に存在しているか否かを判別する。ここでいう周辺は、図2に示されているように、予め自車両の回りに定められている範囲140を意味し、自車両が安全に走行することに影響を与える事象が生じるかも知れない範囲をいう。ステップS114で自車両の周辺に注意喚起対象が存在していると判別されると、ステップS116を実行し、図2に示すように、実際の路面126に実際の死角範囲128〜138を実際に描画する。これによって、自車両の周辺に居る注意喚起対象は死角範囲128〜138を認識し、事故の発生を防ぐのに必要な予防措置を講ずることができる。ステップS118では、特定された注意喚起対象が死角範囲128〜138内に存在しているか否かを判別する。ステップS118で死角範囲128〜138に注意喚起対象が存在していると判別されると、ステップS120で警告する。ステップS120で実施する警告は、自車両の運転者に向けた警告でもよいし、死角範囲128〜138に居る注意喚起対象に向けた警告でもよいし、両者に向けた警告でもよい。運転者に向けた警告では、例えば「前方死角に注意」といった音声警告であってもよいし、ブザー等で警告してもよい。注意喚起対象に向けた警告では、例えば「死角に入っています」といった音声警告であってもよいし、ブザー等で警告してもよい。
図5の(4)では、ステップS118に代えてステップS118aを実行する。その他の点は、図5(3)または図5(2)に同じである。
上記では、正確な死角範囲を計算して求めるが、これに代えて、死角範囲を事前に計測あるいは計算しておいてもよい。計測あるいは計算しておいた死角範囲を記憶しておき、記憶しておいた死角範囲を路面に描画してもよい。
実施例2では、図7に示すように、運転者が避けることが困難な範囲(避けきれない範囲という)を路面に実際に描画して、自車両の前方に進路変更する車両の注意を喚起する装置に関する。
図6に示すように、この装置200は、演算装置114によって投射型表示装置110を制御し、図7に示すように、実際の路面126に避けきれない範囲214を描画する。
路面における避けきれない範囲214を計算するために、図6に示すように、装置200は、車速センサ202と、操舵角センサ204と、車外を撮影するカメラ108(レーザーレーダ等であってもよいし、遠赤外線カメラであってもよい)と、投射型表示装置110と、警告装置112を備えている。また装置200は、演算装置114と、反応時間データベース206と、制動距離データベース208と、路面における避けきれない範囲214を計算する処理を実行するプログラム210と、歩行者等の注意喚起対象を抽出する処理を実行するプログラム122と、投射型表示装置110と警告装置112を制御する処理を実行するプログラム212を備えている。制動距離データベース208は、車速と制動距離の関係を記憶している。
なお、第1実施例の説明と同一の参照番号で示す部材は第1実施例のものと同一であることを示し、重複する説明を省略する。
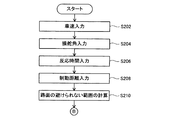
図8のステップS202では、車速センサ202で計測される車速を演算装置114に入力する。ステップS204では、操舵角センサ204で計測される操舵角を演算装置114に入力する。ステップS206では、反応時間データベース206から運転者が反応するのに要する時間を入力する。近似的には、全部の運転者に対して一定の反応時間を仮定してもよい。ステップS208では、制動距離データベース208から制動距離を読み出して演算装置114に入力する。ステップS202からS208までで、路面における避けきれない範囲214を計算するのに必要なデータが入力される。
ステップS210では、入力されたデータによって路面における避けきれない範囲214を計算する。
(1)のステップS112では、車外撮影カメラ108の映像情報をプログラム122で処理して、歩行者等の注意喚起対象を抽出し、歩行者等の注意喚起対象が存在すれば、その存在位置を特定する処理を実行する。ステップS114では、特定された注意喚起対象が自車両の周辺に存在しているか否かを判別する。ここでいう周辺は、図7に示されているように、予め自車両の回りに定められている範囲140を意味し、自車両が安全に走行することに影響を与える事象が生じるかも知れない範囲をいう。特に、自車両の前方に存在している避けきれない範囲214に車線変更して侵入する可能性のある車両の存在範囲を含んでいる。
ステップS114で自車両の周辺に注意喚起対象が存在していると判別されると、ステップS116bを実行し、図7に示すように、実際の路面126に避けきれない範囲214を実際に描画する。これによって、隣接車線を走行している自動車は避けきれない範囲214を認識し、避けきれない範囲214に侵入しないコースで進路変更を行うことができる。ステップS118bでは、特定された注意喚起対象が避けきれない範囲214内に存在しているか否かを判別する。ステップS118bで避けきれない範囲214に注意喚起対象が存在していると判別されると、ステップS120bで警告する。ステップS120bで実施する警告は、自車両の運転者に向けた警告でもよいし、避けきれない範囲214に存在する他車両に向けた警告でもよいし、両者に向けた警告でもよい。運転者に向けた警告では、例えば「直前に注意」といった音声警告であってもよいし、ブザー等で警告してもよい。注意喚起対象に向けた警告では、音声警告であってもよいし、ブザー等で警告してもよい。
図9の(4)では、ステップS118bに代えてステップS118cを実行する。その他の点は、図9(3)または図9(2)に同じである。
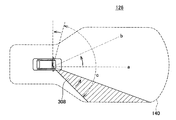
実施例3では、図11に示すように、運転者の視野外範囲308を路面126に実際に描画して、前方を横断している歩行者等の注意を喚起する。
図11において、範囲cは、運転者が車両の前方を注視しているときの正常な視野範囲を示し、周囲の居る人たちが予想している視野範囲を示している。bは実際の視線方向を示し、実際の視線方向bが車両前方方向aからずれると、矢印に示すように視野範囲が移動する。範囲308は正常視野範囲c内にあっても実際の視野内にはない範囲を示す。ここではそれを視野外範囲という。視野外範囲308があると、車両の周囲に居る人たちに重大な影響を与える恐れがある。第3実施例の装置は、視野外範囲308が生じた場合に、生じた視野外範囲308を路面に描画することによって、車両の周囲に居る人たちに視野外範囲308の存在を知らせる。
図10に示すように、この装置300は、演算装置114によって投射型表示装置110を制御し、図11に示すように、実際の路面126に視野外範囲308を描画する。
路面における視野外範囲308を計算するために、図10に示すように、装置300は、運転者の視線の方位を計測する装置302と、車外を撮影するカメラ108と、投射型表示装置110と、警告装置112を備えている。また装置300は、演算装置114と、車両形状データ記憶装置116と、路面における視野外範囲308を計算する処理を実行するプログラム304と、歩行者等の注意喚起対象を抽出する処理を実行するプログラム122と、投射型表示装置110と警告装置112を制御する処理を実行するプログラム306を備えている。
なお、第1実施例の説明と同一の参照番号で示す部材は第1実施例のものと同一であることを示し、重複する説明を省略する。運転者の視線の方位を計測する装置302は、市販の製品(例えば株式会社東陽テクニカから入手できるSmartEye Pro & AntiSleepシステム)を利用してもよいし、非特許文献1の技術を利用してもよい。路面における視野外範囲308を計算する処理では、計測された運転者の視線方位と、車両形状から、路面における視野外範囲308を計算する
図12のステップS302では、運転者の視線の方位を計測する装置302で計測される視線方位を演算装置114に入力する。ステップS108では、車両形状を演算装置114に入力する。ステップS304では、視線方位と車両形状から、路面における視野外範囲308を計算する。
(1)のステップS112では、車外撮影カメラ108の映像情報をプログラム122で処理して、歩行者等の注意喚起対象を抽出し、歩行者等の注意喚起対象が存在すれば、その存在位置を特定する処理を実行する。ステップS114では、特定された注意喚起対象が自車両の周辺に存在しているか否かを判別する。ここでいう周辺は、図11に示されているように、予め自車両の回りに定められている範囲140を意味し、自車両が安全に走行することに影響を与える事象が生じるかも知れない範囲をいう。
ステップS114で自車両の周辺に注意喚起対象が存在していると判別されると、ステップS116dを実行し、図11に示すように、実際の路面126に視野外範囲308を実際に描画する。これによって、車両の前方に居る歩行者は視野外範囲308に居ることを知ることができ、事故を避けるための対処をすることが可能となる。ステップS118dでは、特定された注意喚起対象が視野外範囲308内に存在しているか否かを判別する。ステップS118dで視野外範囲308に注意喚起対象が存在していると判別されると、ステップS120dで警告する。ステップS120dで実施する警告は、自車両の運転者に向けた警告でもよいし、視野外範囲308に存在する歩行者等に向けた警告でもよいし、両者に向けた警告でもよい。運転者に向けた警告では、例えば「前方注視」といった音声警告であってもよいし、ブザー等で警告してもよい。注意喚起対象に向けた警告では、音声警告であってもよいし、ブザー等で警告してもよい。
図13の(4)では、ステップS118dに代えてステップS118eを実行する。その他の点は、図13(3)または図13(2)に同じである。
実施例1と実施例2を組み合わせて実施することも可能であり、実施例2と実施例3を組み合わせて実施することも可能であり、実施例3と実施例1を組み合わせて実施することも可能である。実施例4は、実施例1と実施例2と実施例3を組み合わせた実施例である。
図14に示すように、この装置400は、演算装置114によって投射型表示装置110を制御し、図15に示すように、実際の路面126に、死角範囲128〜138(図2参照)と、運転者が避けきれない範囲214(図7参照)と、視野外範囲308(図11参照)の、少なくともいずれかの範囲に属する対処困難範囲402を表示する。
図14のハードウエア構成は、図1のハードウエア構成と図6のハードウエア構成と図10のハードウエア構成を頭語したものであり、重複説明を省略する。図1、図6、図10の参照番号と同一の参照番号で示す部材は、実施例1〜3で説明したものと同一である。
ステップS114で自車両の周辺に注意喚起対象が存在していると判別されると、ステップS402を実行し、図15に示すように、実際の路面126に対処困難範囲402を実際に描画する。これによって、自車両の周辺に存在する注意喚起対象は、対処困難範囲402を認識し、事故の発生を防ぐのに必要な予防措置を講ずることができる。
図17の処理では、ステップS404で、対処困難範囲402に注意喚起対象が存在しているか、あるいは侵入するか否かを判別する。対処困難範囲402に注意喚起対象が存在しているか、あるいは侵入する場合には、ステップS404を実行して警告する。
対処困難範囲402の表示条件、あるいは警告条件は、図5の(1)から(4)に示す4形態のいずれを採用してもよい。
本明細書または図面に説明した技術要素は、単独であるいは各種の組み合わせによって技術的有用性を発揮するものであり、出願時の請求項に記載の組み合わせに限定されるものではない。また、本明細書または図面に例示した技術は複数目的を同時に達成するものであり、そのうちの一つの目的を達成すること自体で技術的有用性を持つものである。
102・・・運転者の瞳位置計測装置
104・・・車内撮影カメラ
106・・・ミラー角度検出装置
108・・・車外撮影カメラ
110・・・投射型表示装置
112・・・警告装置
114・・・演算装置
116・・・車両形状データ記憶装置
118・・・同乗者の外形形状計算処理
120・・・路面の死角範囲の計算処理
122・・・注意喚起対象の抽出処理
124・・・表示・警告処理
202・・・車速センサ
204・・・操舵角センサ
206・・・反応時間データベース
208・・・制動距離データベース
210・・・避けられない範囲の計算処理
302・・・運転者の視線計測装置
304・・・視野外範囲の計算処理
Claims (8)
- 運転者が対処することが困難な路面上の範囲を特定する特定手段と、
その特定手段で特定された範囲の路面を車両から照射して路面に前記範囲を実際に描画する車載式描画手段、
を備えている注意喚起装置。 - 前記特定出段が、少なくとも運転者の視野外範囲を含む範囲を特定することを特徴とする請求項1の注意喚起装置。
- 前記特定出段が、少なくとも運転者の視野外範囲と運転者が避けきれない範囲を含む範囲を特定することを特徴とする請求項1の注意喚起装置。
- 前記特定出段が、運転者の視野外範囲と運転者の死角範囲と運転者が避けきれない範囲を含む範囲を特定することを特徴とする請求項1の注意喚起装置。
- 注意喚起対象が存在するか否かを判別する判別手段が付加されており、
その判別手段が存在すると判別したときに、前記車載式描画手段が前記範囲を描画することを特徴とする請求項1から4のいずれか1項に記載の注意喚起装置。 - 前記判別手段が、車両周囲に注意喚起対象が存在するか否かを判別することを特徴する請求項5の注意喚起装置。
- 前記判別手段が、前記特定手段で特定した範囲内に注意喚起対象が存在するか否かを判別することを特徴する請求項5の注意喚起装置。
- 前記判別手段が、前記特定手段で特定した範囲内に侵入する注意喚起対象が存在するか否かを判別することを特徴する請求項5の注意喚起装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007336904A JP5003473B2 (ja) | 2007-12-27 | 2007-12-27 | 注意喚起装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007336904A JP5003473B2 (ja) | 2007-12-27 | 2007-12-27 | 注意喚起装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2009154775A JP2009154775A (ja) | 2009-07-16 |
| JP5003473B2 true JP5003473B2 (ja) | 2012-08-15 |
Family
ID=40959247
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2007336904A Active JP5003473B2 (ja) | 2007-12-27 | 2007-12-27 | 注意喚起装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5003473B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN106347242A (zh) * | 2016-09-30 | 2017-01-25 | 惠州市德赛西威汽车电子股份有限公司 | 一种汽车分离娱乐系统的唤醒方法及其装置 |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5652690B2 (ja) * | 2009-08-24 | 2015-01-14 | いすゞ自動車株式会社 | 運転支援装置 |
| JP2012022487A (ja) * | 2010-07-14 | 2012-02-02 | Yazaki Corp | 車両接近警報システム |
| JP6287614B2 (ja) * | 2014-06-17 | 2018-03-07 | 株式会社豊田中央研究所 | 車線変更支援装置及びプログラム |
| JP6662329B2 (ja) * | 2017-03-02 | 2020-03-11 | マツダ株式会社 | 情報制御装置 |
| JP7268669B2 (ja) * | 2020-11-30 | 2023-05-08 | トヨタ自動車株式会社 | 注意喚起システム |
| JP7537391B2 (ja) | 2021-07-20 | 2024-08-21 | トヨタ自動車株式会社 | 物体検出装置 |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH09197950A (ja) * | 1996-01-22 | 1997-07-31 | Akebono Brake Ind Co Ltd | 死角領域表示装置 |
| JP2004185105A (ja) * | 2002-11-29 | 2004-07-02 | Nissan Motor Co Ltd | 障害物報知装置 |
| JP2004182121A (ja) * | 2002-12-04 | 2004-07-02 | Matsushita Electric Ind Co Ltd | 運転支援装置 |
| JP3133977U (ja) * | 2007-03-19 | 2007-08-02 | 有限会社エヌエフ商会 | バックミラー |
-
2007
- 2007-12-27 JP JP2007336904A patent/JP5003473B2/ja active Active
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN106347242A (zh) * | 2016-09-30 | 2017-01-25 | 惠州市德赛西威汽车电子股份有限公司 | 一种汽车分离娱乐系统的唤醒方法及其装置 |
| CN106347242B (zh) * | 2016-09-30 | 2019-10-29 | 惠州市德赛西威汽车电子股份有限公司 | 一种汽车分离娱乐系统的唤醒方法及其装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2009154775A (ja) | 2009-07-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5718942B2 (ja) | 輸送手段の安全な運転を補助する装置及び方法 | |
| JP6113375B2 (ja) | 運転支援装置および運転支援方法 | |
| EP2352136B1 (en) | System for monitoring the area around a vehicle | |
| US10632912B2 (en) | Alarm device | |
| US20120320212A1 (en) | Surrounding area monitoring apparatus for vehicle | |
| JP4415856B2 (ja) | 周囲感知システムによって路上車両の前方周囲を検出するための方法 | |
| CN114572232B (zh) | 在行驶中用于伴随驾驶员状态的动态盲区的注意辅助 | |
| WO2016186039A1 (ja) | 自動車周辺情報表示システム | |
| NL2018281B1 (en) | Method and system for alerting a truck driver | |
| US20190244515A1 (en) | Augmented reality dsrc data visualization | |
| KR20180065527A (ko) | 차량 후측방 경고 장치 및 이를 이용한 경고 방법 | |
| JP2009154775A (ja) | 注意喚起装置 | |
| US20170061593A1 (en) | System And Method For Visibility Enhancement | |
| JP5888339B2 (ja) | 表示制御装置 | |
| JP2019086983A (ja) | 運転支援装置、運転状況情報取得システム、運転支援方法及びプログラム | |
| JP4872245B2 (ja) | 歩行者認識装置 | |
| JP2000184368A (ja) | センサー信号重畳車載カメラシステム | |
| JP5192009B2 (ja) | 車両の周辺監視装置 | |
| JP5192007B2 (ja) | 車両の周辺監視装置 | |
| JP2008282235A (ja) | 運転支援装置、運転支援装置を搭載した自動車、および運転支援方法 | |
| JP2007241898A (ja) | 停止車両分別検出装置および車両の周辺監視装置 | |
| KR101491177B1 (ko) | 나이트 뷰 시스템 및 제어방법 | |
| JP7294483B2 (ja) | 運転支援装置、運転支援方法及びプログラム | |
| JP4900253B2 (ja) | 運転補助装置 | |
| CN109823344B (zh) | 驾驶提示方法与系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20101105 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20111128 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20111220 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120123 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20120424 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20120507 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150601 Year of fee payment: 3 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 5003473 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150601 Year of fee payment: 3 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |