JP5030751B2 - 車両用ブレーキ装置 - Google Patents

車両用ブレーキ装置 Download PDF

Info

Publication number
JP5030751B2
JP5030751B2 JP2007314417A JP2007314417A JP5030751B2 JP 5030751 B2 JP5030751 B2 JP 5030751B2 JP 2007314417 A JP2007314417 A JP 2007314417A JP 2007314417 A JP2007314417 A JP 2007314417A JP 5030751 B2 JP5030751 B2 JP 5030751B2
Authority
JP
Japan
Prior art keywords
brake
hydraulic pressure
electric motor
rotation angle
fluid pressure
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2007314417A
Other languages
English (en)
Other versions
JP2009137377A (ja
Inventor
延之 石井
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Honda Motor Co Ltd
Original Assignee
Honda Motor Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Honda Motor Co Ltd filed Critical Honda Motor Co Ltd
Priority to JP2007314417A priority Critical patent/JP5030751B2/ja
Publication of JP2009137377A publication Critical patent/JP2009137377A/ja
Application granted granted Critical
Publication of JP5030751B2 publication Critical patent/JP5030751B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B60—VEHICLES IN GENERAL
    • B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
    • B60T8/00—Arrangements for adjusting wheel-braking force to meet varying vehicular or ground-surface conditions, e.g. limiting or varying distribution of braking force
    • B60T8/32—Arrangements for adjusting wheel-braking force to meet varying vehicular or ground-surface conditions, e.g. limiting or varying distribution of braking force responsive to a speed condition, e.g. acceleration or deceleration
    • B60T8/34—Arrangements for adjusting wheel-braking force to meet varying vehicular or ground-surface conditions, e.g. limiting or varying distribution of braking force responsive to a speed condition, e.g. acceleration or deceleration having a fluid pressure regulator responsive to a speed condition
    • B60T8/40—Arrangements for adjusting wheel-braking force to meet varying vehicular or ground-surface conditions, e.g. limiting or varying distribution of braking force responsive to a speed condition, e.g. acceleration or deceleration having a fluid pressure regulator responsive to a speed condition comprising an additional fluid circuit including fluid pressurising means for modifying the pressure of the braking fluid, e.g. including wheel driven pumps for detecting a speed condition, or pumps which are controlled by means independent of the braking system
    • B60T8/4072—Systems in which a driver input signal is used as a control signal for the additional fluid circuit which is normally used for braking
    • B60T8/4081—Systems with stroke simulating devices for driver input

Landscapes

  • Physics & Mathematics (AREA)
  • Fluid Mechanics (AREA)
  • Engineering & Computer Science (AREA)
  • Transportation (AREA)
  • Mechanical Engineering (AREA)
  • Regulating Braking Force (AREA)

Description

本発明は、電動モータでピストンを作動させることでブレーキ液圧を発生する電動液圧発生手段と、前記電動モータの作動を制御する電動モータ制御手段とを備え、前記電動モータ制御手段は、運転者のブレーキ操作量に応じたブレーキ液圧を前記電動液圧発生手段に発生させるための前記電動モータの目標回転角を算出し、前記電動モータの実回転角が前記目標回転角に一致するようにフィードバック制御する車両用ブレーキ装置に関する。
運転者の制動操作を電気信号に変換して電気的液圧発生手段(スレーブシリンダ)を作動させ、このスレーブシリンダが発生するブレーキ液圧でホイールシリンダを作動させる、いわゆるBBW(ブレーキ・バイ・ワイヤ)式ブレーキ装置が、下記特許文献1により公知である。
特開平2007−230435号公報
ところで、上記従来のBBW式ブレーキ装置は、マスタシリンダが発生するブレーキ液圧を第1の液圧センサで検出するとともに、スレーブシリンダが発生するブレーキ液圧を第2の液圧センサで検出し、第2の液圧センサで検出したブレーキ液圧が、第1のブレーキ液圧センサで検出したブレーキ液圧に応じた値になるように、スレーブシリンダの電動モータの作動をフィードバック制御している。
このように、ブレーキ液圧を用いてスレーブシリンダの電動モータの作動をフィードバック制御する場合、マスタシリンダやスレーブシリンダがブレーキ液圧を発生してから、そのブレーキ液圧が液圧センサによって検出されるまでに時間遅れが発生するため、スレーブシリンダの制御応答性が低下する問題がある。
これを解消するために、運転者のブレーキ操作量を例えばブレーキペダルのストロークセンサで検出し、このブレーキペダルのストロークに対応するブレーキ液圧をスレーブシリンダに発生させるのに必要な電動モータの回転角を算出し、この回転角が得られるように電動モータの作動を制御することが考えられる。
しかしながら、電動モータの実回転角が目標回転角になるようにフィードバック制御する場合、ブレーキキャリパの剛性の変化やブレーキパッドの摩耗のような経年変化により、電動モータの回転角とスレーブシリンダが実際に発生するブレーキ液圧との関係が次第に変化してしまう可能性がある。
本発明は前述の事情に鑑みてなされたもので、電動液圧発生手段が発生するブレーキ液圧を電動モータの回転角フィードバックで制御する場合に、前記回転角と発生するブレーキ液圧との関係を一定に維持すること目的とする。
上記目的を達成するために、請求項1に記載された発明によれば、電動モータでピストンを作動させることでブレーキ液圧を発生する電動液圧発生手段と、前記電動モータの作動を制御する電動モータ制御手段とを備え、前記電動モータ制御手段は、運転者のブレーキ操作量に応じたブレーキ液圧を前記電動液圧発生手段に発生させるための前記電動モータの目標回転角を算出し、前記電動モータの実回転角が前記目標回転角に一致するようにフィードバック制御する車両用ブレーキ装置であって、前記電動モータ制御手段は、前記電動液圧発生手段に発生させるべき目標ブレーキ液圧と、前記電動液圧発生手段が発生した実ブレーキ液圧との偏差に基づいて液圧補正量を算出し、この液圧補正量によって前記電動モータの目標回転角を補正する補正手段を備え、その補正された目標回転角に基づいて前記電動モータを駆動してブレーキ液圧を発生させ、運転者がブレーキ操作を行わないとき、各車輪に対して個別にブレーキ液圧を供給可能なブレーキ液圧制御装置を備え、前記補正手段は、前記ブレーキ液圧制御装置に設けられた液圧センサの出力を用いて前記電動モータの目標回転角を補正することを特徴とする車両用ブレーキ装置が提案される。
また請求項2に記載された発明によれば、請求項1の構成に加えて、前記電動モータ制御手段は、運転者のブレーキ操作量を前記目標ブレーキ液圧に変換する変換手段を備えることを特徴とする車両用ブレーキ装置が提案される。
尚、実施の形態のスレーブシリンダ23は本発明の電動液圧発生手段に対応し、実施の形態のVSA装置24は本発明のブレーキ液圧制御装置に対応し、実施の形態の後部ピストン38Aおよび前部ピストン38Bは本発明のピストンに対応し、実施の形態のストローク−液圧変換手段M1は本発明の変換手段に対応し、実施の形態の液圧補正量算出手段M5は本発明の補正手段に対応し、実施の形態の電子制御ユニットUは本発明の電動モータ制御手段に対応する。
請求項1の構成によれば、電動液圧発生手段の電動モータでピストンを作動させて運転者のブレーキ操作量に応じたブレーキ液圧を発生させるべく、電動液圧発生手段の電動モータの目標回転角を算出し、その目標回転角に電動モータの実回転角が一致するようにフィードバック制御するので、液圧センサがブレーキ液圧を検出するタイムラグを補償してスレーブシリンダの制御応答性を高めることができる。この場合、ブレーキキャリパの剛性の変化やブレーキパッドの摩耗のような経年変化により、電動モータの回転角とスレーブシリンダが実際に発生するブレーキ液圧との関係が変化するが、補正手段が、電動液圧発生手段に発生させるべき目標ブレーキ液圧と、電動液圧発生手段が発生した実ブレーキ液圧との偏差に基づいて電動モータの目標回転角を補正し、その補正された目標回転角に基づいて電動モータを駆動してブレーキ液圧を発生させるので、前記回転角と実ブレーキ液圧との関係を一定に維持することができる。しかも運転者がブレーキ操作を行わないときに各車輪に個別にブレーキ液圧を供給するブレーキ液圧制御装置に設けられた液圧センサを利用し、その液圧センサの出力を用いて電動モータの目標回転角を補正するので、特別の液圧センサを設ける必要をなくして部品点数の削減を図ることができる。
以下、本発明の実施の形態を添付の図面に基づいて説明する。
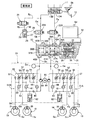
図1〜図4は本発明の実施の形態を示すもので、図1は車両用ブレーキ装置の正常時の液圧回路図、図2は図1に対応する異常時の液圧回路図、図3は制御系のブロック図、図4は電子制御ユニットの回路構成を示す図である。
図1に示すように、タンデム型のマスタシリンダ11は、運転者がブレーキペダル12を踏む踏力に応じたブレーキ液圧を出力する二つの液圧室13A,13Bを備えており、一方の液圧室13Aは液路Pa,Pb,Pc,Pd,Pe(第1系統)を介して例えば左前輪および右後輪のディスクブレーキ装置14,15のホイールシリンダ16,17に接続されるとともに、他方の液圧室13Bは液路Qa,Qb,Qc,Qd,Qe(第2系統)を介して例えば右前輪および左後輪のディスクブレーキ装置18,19のホイールシリンダ20,21に接続される。
液路Pa,Pb間に常開型電磁弁である遮断弁22Aが配置され、液路Qa,Qb間に常開型電磁弁である遮断弁22Bが配置され、液路Pb,Qbと液路Pc,Qcとの間にスレーブシリンダ23が配置され、液路Pc,Qcと液路Pd,Pe;Qd,Qeとの間にVSA(ビークル・スタビリティ・アシスト)装置24が配置される。
液路Qaから分岐する液路Ra,Rbには、常閉型電磁弁である反力許可弁25を介してストロークシミュレータ26が接続される。ストロークシミュレータ26は、シリンダ27にスプリング28で付勢されたピストン29を摺動自在に嵌合させたもので、ピストン29の反スプリング28側に形成された液圧室30が液路Rbに連通する。
スレーブシリンダ23のアクチュエータ31は、電動モータ32の出力軸に設けた駆動ベベルギヤ33と、駆動ベベルギヤ33に噛合する従動ベベルギヤ34と、従動ベベルギヤ34により作動するボールねじ機構35とを備える。
スレーブシリンダ23のシリンダ本体36の後部および前部に、それぞれリターンスプリング37A,37Bで後退方向に付勢された後部ピストン38Aおよび前部ピストン38Bが摺動自在に配置されており、後部ピストン38Aおよび前部ピストン38Bの前面にそれぞれ後部液圧室39Aおよび前部液圧室39Bが区画される。
後部液圧室39Aは入力ポート40Aを介して液路Pbに連通するとともに、出力ポート41Aを介して液路Pcに連通し、また前部液圧室39Bは入力ポート40Bを介して液路Qbに連通するとともに、出力ポート41Bを介して液路Qcに連通する。
しかして、図1において、電動モータ32を一方向に駆動すると、駆動ベベルギヤ33、従動ベベルギヤ34およびボールねじ機構35を介して後部および前部ピストン38A,38Bが前進し、液路Pb,Qbに連なる入力ポート40A,40Bが閉塞された瞬間に後部および前部液圧室39A,39Bにブレーキ液圧を発生させ、そのブレーキ液圧を出力ポート41A,41Bを介して液路Pc,Qcに出力することができる。
VSA装置24の構造は周知のもので、左前輪および右後輪のディスクブレーキ装置14,15の第1系統を制御する第1ブレーキアクチュエータ51Aと、右前輪および左後輪のディスクブレーキ装置18,19の第2系統を制御する第2ブレーキアクチュエータ51Bとに同じ構造のものが設けられる。
以下、その代表として左前輪および右後輪のディスクブレーキ装置14,15の第1系統の第1ブレーキアクチュエータ51Aについて説明する。
第1ブレーキアクチュエータ51Aは、上流側に位置するスレーブシリンダ23の出力ポート41Aに連なる液路Pcと、下流側に位置する左前輪および右後輪のホイールシリンダ16,17にそれぞれ連なる液路Pd,Peとの間に配置される。
第1ブレーキアクチュエータ51Aは左前輪および右後輪のホイールシリンダ16,17に対して共通の液路52および液路53を備えており、液路Pcおよび液路52間に配置された可変開度の常開ソレノイドバルブよりなるレギュレータバルブ54と、このレギュレータバルブ54に対して並列に配置されて液路Pc側から液路52側へのブレーキ液の流通を許容するチェックバルブ55と、液路52および液路Pe間に配置された可変開度の常開型ソレノイドバルブよりなるインバルブ56と、このインバルブ56に対して並列に配置されて液路Pe側から液路52側へのブレーキ液の流通を許容するチェックバルブ57と、液路52および液路Pd間に配置された可変開度の常開型ソレノイドバルブよりなるインバルブ58と、このインバルブ58に対して並列に配置されて液路Pd側から液路52側へのブレーキ液の流通を許容するチェックバルブ59と、液路Peおよび液路53間に配置された可変開度の常閉型ソレノイドバルブよりなるアウトバルブ60と、液路Pdおよび液路53間に配置された可変開度の常閉型ソレノイドバルブよりなるアウトバルブ61と、液路53に接続されたリザーバ62と、液路53および液路52間に配置されて液路53側から液路52側へのブレーキ液の流通を許容するチェックバルブ63と、このチェックバルブ63および液路52間に配置されて液路53側から液路52側へブレーキ液を供給するポンプ64と、このポンプ64を駆動する電動モータ65と、チェックバルブ63およびポンプ64の中間位置と液路Pcとの間に配置された常閉型ソレノイドバルブよりなるサクションバルブ66とを備える。
尚、前記電動モータ65は、第1、第2ブレーキアクチュエータ51A,51Bのポンプ64,64に対して共用化されているが、各々のポンプ64,64に対して専用の電動モータ65,65を設けることも可能である。
VSA装置24の入口側の液路Pc,Qcにスレーブシリンダ23が発生するブレーキ液圧を検出する液圧センサSa,Saが設けられ、ブレーキペダル12にペダルストローク、つまり運転者のブレーキ操作量を検出するストロークセンサSbが設けられ、四輪のそれぞれに車輪速センサSc…が設けられ、スレーブシリンダ23の電動モータ32に回転角センサSdが設けられる。
図3は、図1で説明したブレーキ装置の制御系のブロック図であって、前記液圧センサSa,Sa、ストロークセンサSb、車輪速センサSc…および回転角センサSdからの信号が入力される電子制御ユニットUは、遮断弁22A,22B、VSA装置24、反力許可弁25および電動モータ32の作動を制御する。
図4に示すように、電子制御ユニットUは、ストローク−液圧変換手段M1と、液圧−回転角変換手段M2と、実液圧推定手段M3と、減算手段M4と、液圧補正量算出手段M5と、加算手段M6と、減算手段M7と、モータ制御手段M8とを備える。
次に、上記構成を備えた本発明の実施の形態の作用を説明する。
ストローク−液圧変換手段M1は、ストロークセンサSbで検出したブレーキペダル12のストロークを、スレーブシリンダ23に発生させるべきブレーキ液圧(目標ブレーキ液圧)に変換する。スレーブシリンダ23に発生させるべきブレーキ液圧は、基本的にブレーキペダル12のストロークの増加に応じて増加する。
液圧−回転角変換手段M2は、スレーブシリンダ23の電動モータ32の回転角とスレーブシリンダ23の後部および前部ピストン38A,38Bのストロークとが所定の対応関係にあることから、ストローク−液圧変換手段M1で変換したブレーキ液圧を、スレーブシリンダ23の電動モータ32の回転角(目標回転角)に変換する。その変換特性は、ブレーキ液圧の増加に応じて、目標回転角の増加率が次第に小さくなるように設定される。
実液圧推定手段M3は、液圧センサSa,Saの出力に、液路Pc,Qcにおけるブレーキ液圧の立ち上がり遅れを補償するための一次遅れフィルタ処理を施すことで、スレーブシリンダ23が発生する実ブレーキ液圧を推定する。
減算手段M4は、ストローク−液圧変換手段M1が出力する目標ブレーキ液圧から、実液圧推定手段M3が出力する実ブレーキ液圧を減算し、その偏差を出力する。
液圧補正量算出手段M5は、減算手段M4が出力する目標ブレーキ液圧と実ブレーキ液圧との偏差に基づいて、電動モータ32の回転角に換算した液圧補正量を算出する。前記偏差はブレーキキャリパの剛性の変化やブレーキパッドの摩耗のような経年変化により発生するものであり、前記液圧補正量は前記経年変化による目標ブレーキ液圧と実ブレーキ液圧との偏差を補償するように設定される。この液圧補正量を算出するとき、液圧補正量算出手段M5は電動モータ32の作動遅れを補償するための一次遅れフィルタ処理を併せて実行する。
加算手段M6は、液圧−回転角変換手段M2が出力する電動モータ32の目標回転角に、液圧補正量算出手段M5が出力する電動モータ32の回転角に換算した液圧補正量を加算し、その加算値を出力する。加算手段M6が出力する前記加算値は、電動モータ32の最終的な目標回転角となる。
減算手段M7は、加算手段M6が出力する前記加算値、つまり電動モータ32の最終的な目標回転角を、回転角センサSdで検出した電動モータ32の実回転角から減算し、その偏差を出力する。
モータ制御手段M8は、減算手段M7が出力する偏差が0に収束するように、電動モータ32の作動をフィードバック制御する。
次に、図1に示す油圧回路の具体的な作用を説明する。
システムが正常に機能する正常時には、常開型電磁弁よりなる遮断弁22A,22Bが消磁されて開弁し、常閉型電磁弁よりなる反力許可弁25が励磁されて開弁する。この状態でブレーキペダル12に設けたストロークセンサSbが運転者によるブレーキペダル12の踏み込みを検出すると、スレーブシリンダ23のアクチュエータ31が作動して後部および前部ピストン38A,38Bが前進することで、後部および前部液圧室39A,39Bにブレーキ液圧が発生する。このブレーキ液圧はVSA装置24の開弁したインバルブ56,56;58,58を介してディスクブレーキ装置14,15,18,19のホイールシリンダ16,17,20,21に伝達され、各車輪を制動する。
スレーブシリンダ23の後部および前部ピストン38A,38Bが僅かに前進すると、液路Pb,Qbと後部および前部液圧室39A,39Bとの連通が遮断されるため、マスタシリンダ11が発生したブレーキ液圧はディスクブレーキ装置14,15,18,19に伝達されることはない。このとき、マスタシリンダ11の他方の液圧室13Bが発生したブレーキ液圧は開弁した反力許可弁25を介してストロークシミュレータ26の液圧室30に伝達され、そのピストン29をスプリング28に抗して移動させることで、ブレーキペダル12のストロークを許容するとともに擬似的なペダル反力を発生させて運転者の違和感を解消することができる。
このとき、図4で説明したように、運転者のブレーキペダル12の操作量であるストロークセンサSbの出力に応じたブレーキ液圧をスレーブシリンダ23に発生させるべく、スレーブシリンダ23の電動モータ32の目標回転角を算出し、その目標回転角に電動モータ32の実回転角が一致するようにフィードバック制御するので、液圧センサがブレーキ液圧を検出するタイムラグを補償してスレーブシリンダ23の制御応答性を高めることができる。
またブレーキキャリパの剛性の変化やブレーキパッドの摩耗のような経年変化により、電動モータ32の回転角とスレーブシリンダ23が実際に発生するブレーキ液圧との関係が変化するが、液圧補正量算出手段M5が目標ブレーキ液圧と実ブレーキ液圧との偏差に基づいて電動モータ32の目標回転角を補正するので、前記回転角と実ブレーキ液圧との関係を一定に維持し、スレーブシリンダ23が発生するブレーキ液圧を精度良く制御することができる。
また運転者がブレーキ操作を行わないときに各車輪に個別にブレーキ液圧を供給するVSA装置24に設けられた液圧センサSa,Saを利用し、その液圧センサSa,Saの出力を用いて電動モータ32の目標回転角を補正するので、特別の液圧センサを設ける必要をなくして部品点数の削減を図ることができる。
次に、VSA装置24の作用を説明する。
運転者が制動を行うべくブレーキペダル11を踏んだときには、電動モータ65が作動を停止し、レギュレータバルブ54,54が消磁して開弁し、サクションバルブ66,66が消磁して閉弁し、インバルブ56,56;58,58が消磁して開弁し、アウトバルブ60,60;61,61が消磁して閉弁する。従って、作動中のスレーブシリンダ23の出力ポート41A,41Bから出力されたブレーキ液圧は、レギュレータバルブ54,54から開弁状態にあるインバルブ56,56;58,58を経てホイールシリンダ16,17,20,21に供給され、四輪を制動することができる。
運転者がブレーキペダル11を踏んでいないときには、サクションバルブ66,66を励磁して開弁した状態で電動モータ65でポンプ64,64を駆動すると、スレーブシリンダ23側からサクションバルブ66,66を経て吸入されてポンプ64,64で加圧されたブレーキ液が、レギュレータバルブ54,54およびインバルブ56,56;58,58に供給される。従って、レギュレータバルブ54,54を励磁して開度を調整することで液路52,52のブレーキ液圧を調圧するとともに、そのブレーキ液圧を励磁により所定の開度に開弁したインバルブ56,56;58,58を介してホイールシリンダ16,17,20,21に選択的に供給することで、運転者がブレーキペダル11を踏んでいない状態でも、四輪の制動力を個別に制御することができる。
従って、第1、第2ブレーキアクチュエータ51A,51Bにより四輪の制動力を個別に制御し、旋回内輪の制動力を増加させて旋回性能を高めたり、旋回外輪の制動力を増加させて直進安定性能を高めたりすることができる。
また衝突を回避するために運転者がブレーキペダル11を急激に踏んだときには、スレーブシリンダ23が発生するブレーキ液圧がポンプ64,64によって更に増圧され、その増圧されたブレーキ液圧でホイールシリンダ16,17,20,21に最大限の制動力を発生させる。即ち、レギュレータバルブ54,54を励磁して閉弁し、かつサクションバルブ66,66を励磁して開弁した状態で電動モータ65でポンプ64,64を駆動すると、スレーブシリンダ23が発生したブレーキ液圧はサクションバルブ66,66を経てポンプ64,64に吸入され、そこで更に加圧された状態でインバルブ56,56;58,58を経てホイールシリンダ16,17,20,21に供給されることで、運転者のブレーキ操作をアシストして衝突回避のための大きな制動力を発生することができる。
また運転者がブレーキペダル12を踏んでの制動中に、例えば左前輪が低摩擦係数路を踏んでロック傾向になったことを車輪速センサSc…の出力に基づいて検出した場合には、第1ブレーキアクチュエータ51Aの一方のインバルブ58を励磁して閉弁するとともに、一方のアウトバルブ61を励磁して開弁することで、左前輪のホイールシリンダ16のブレーキ液圧をリザーバ62に逃がして所定の圧力まで減圧した後、アウトバルブ61を消磁して閉弁することで、左前輪のホイールシリンダ16のブレーキ液圧を保持する。その結果、左前輪のホイールシリンダ16のロック傾向が解消に向かうと、インバルブ58を消磁して開弁することで、スレーブシリンダ23の出力ポート41Aからのブレーキ液圧を左前輪のホイールシリンダ16に供給して所定の圧力まで増圧することで、制動力を増加させる。
この増圧によって左前輪が再びロック傾向になった場合には、前記減圧→保持→増圧を繰り返すことにより、左前輪のロックを抑制しながら制動距離を最小限に抑えるABS(アンチロック・ブレーキ・システム)制御を行うことができる。
以上、左前輪のホイールシリンダ16がロック傾向になったときのABS制御について説明したが、右後輪のホイールシリンダ17、右前輪のホイールシリンダ20、左後輪のホイールシリンダ21がロック傾向になったときのABS制御も同様にして行うことができる。
上述したVSA制御(ABS制御を含む)を実行している間、遮断弁22A,22Bが閉弁状態に維持されることで、VSA装置24の作動による液圧変化がキックバックとなってマスタシリンダ11からブレーキペダル12に伝達されるのを防止することができる。
さて、電源が失陥すると、図2に示すように、常開型電磁弁よりなる遮断弁22A,22Bは自動的に開弁し、常閉型電磁弁よりなる反力許可弁25は自動的に閉弁し、常開型電磁弁よりなるインバルブ56,56;58,58は自動的に開弁し、常閉型電磁弁よりなるアウトバルブ60,60;61,61は自動的に閉弁する。この状態では、マスタシリンダ11の二つの液圧室13A,13Bにおいて発生したブレーキ液圧は、ストロークシミュレータ26に吸収されることなく、遮断弁22A,22B、スレーブシリンダ23の後部および前部液圧室39A,39Bおよびインバルブ56,56;58,58を通過して各車輪のディスクブレーキ装置14,15,18,19のホイールシリンダ16,17,20,21を作動させ、支障なく制動力を発生させることができる。
以上、本発明の実施の形態を説明したが、本発明はその要旨を逸脱しない範囲で種々の設計変更を行うことが可能である。
例えば、実施の形態のブレーキ装置はVSA装置24を備えているが、VSA装置24の代わりにABS装置を備えていても良い。
車両用ブレーキ装置の正常時の液圧回路図 図1に対応する異常時の液圧回路図 制御系のブロック図 電子制御ユニットの回路構成を示す図
23 スレーブシリンダ(電動液圧発生手段)
24 VSA装置(ブレーキ液圧制御装置)
32 電動モータ
38A 後部ピストン(ピストン)
38B 前部ピストン(ピストン)
M1 ストローク−液圧変換手段(変換手段)
M5 液圧補正量算出手段(補正手段)
Sa 液圧センサ
U 電子制御ユニット(電動モータ制御手段)

Claims (2)

  1. 電動モータ(32)でピストン(38A,38B)を作動させることでブレーキ液圧を発生する電動液圧発生手段(23)と、前記電動モータ(32)の作動を制御する電動モータ制御手段(U)とを備え、
    前記電動モータ制御手段(U)は、運転者のブレーキ操作量に応じたブレーキ液圧を前記電動液圧発生手段(23)に発生させるための前記電動モータ(32)の目標回転角を算出し、前記電動モータ(32)の実回転角が前記目標回転角に一致するようにフィードバック制御する車両用ブレーキ装置であって、
    前記電動モータ制御手段(U)は、前記電動液圧発生手段(23)に発生させるべき目標ブレーキ液圧と、前記電動液圧発生手段(23)が発生した実ブレーキ液圧との偏差に基づいて液圧補正量を算出し、この液圧補正量によって前記電動モータ(32)の目標回転角を補正する補正手段(M5)を備え、その補正された目標回転角に基づいて前記電動モータ(32)を駆動してブレーキ液圧を発生させ、
    運転者がブレーキ操作を行わないとき、各車輪に対して個別にブレーキ液圧を供給可能なブレーキ液圧制御装置(24)を備え、前記補正手段(M5)は、前記ブレーキ液圧制御装置(24)に設けられた液圧センサ(Sa)の出力を用いて前記電動モータ(32)の目標回転角を補正することを特徴とする車両用ブレーキ装置。
  2. 前記電動モータ制御手段(U)は、運転者のブレーキ操作量を前記目標ブレーキ液圧に変換する変換手段(M1)を備えることを特徴とする、請求項1に記載の車両用ブレーキ装置。
JP2007314417A 2007-12-05 2007-12-05 車両用ブレーキ装置 Expired - Fee Related JP5030751B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2007314417A JP5030751B2 (ja) 2007-12-05 2007-12-05 車両用ブレーキ装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2007314417A JP5030751B2 (ja) 2007-12-05 2007-12-05 車両用ブレーキ装置

Publications (2)

Publication Number Publication Date
JP2009137377A JP2009137377A (ja) 2009-06-25
JP5030751B2 true JP5030751B2 (ja) 2012-09-19

Family

ID=40868471

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2007314417A Expired - Fee Related JP5030751B2 (ja) 2007-12-05 2007-12-05 車両用ブレーキ装置

Country Status (1)

Country Link
JP (1) JP5030751B2 (ja)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN106467101A (zh) * 2015-08-20 2017-03-01 株式会社万都 车辆中的电动控制制动系统及其方法

Families Citing this family (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US8583337B2 (en) 2008-12-05 2013-11-12 Honda Motor Co., Ltd. Brake device for vehicle
JP5698242B2 (ja) * 2010-08-06 2015-04-08 本田技研工業株式会社 車両用ブレーキ装置
JP5220827B2 (ja) * 2010-11-08 2013-06-26 本田技研工業株式会社 車両用ブレーキ装置
JP5320380B2 (ja) * 2010-12-20 2013-10-23 本田技研工業株式会社 車両用ブレーキ装置
CN103260968B (zh) 2010-12-23 2015-08-26 本田技研工业株式会社 车辆用制动装置
JP5685088B2 (ja) * 2011-01-06 2015-03-18 本田技研工業株式会社 車両用制動装置
CN103328286B (zh) * 2011-01-31 2016-01-20 本田技研工业株式会社 车辆用制动装置
JP5950738B2 (ja) * 2012-07-19 2016-07-13 本田技研工業株式会社 制動力発生装置
KR101501533B1 (ko) * 2014-04-28 2015-03-18 재단법인대구경북과학기술원 전기기계 브레이크의 마모 보상을 위한 모터 제어 시스템 및 그 제어 방법
WO2025249278A1 (ja) * 2024-05-30 2025-12-04 株式会社アドヴィックス 制動装置及び制動装置の制御方法

Family Cites Families (9)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH10119748A (ja) * 1996-10-17 1998-05-12 Denso Corp ブレーキ制御装置
JP3726443B2 (ja) * 1997-09-29 2005-12-14 トヨタ自動車株式会社 電動ブレーキ装置
JP4214576B2 (ja) * 1998-08-19 2009-01-28 トヨタ自動車株式会社 電動ブレーキ装置
JP4654547B2 (ja) * 2001-07-24 2011-03-23 トヨタ自動車株式会社 ブレーキ装置
JP2003205836A (ja) * 2002-01-11 2003-07-22 Asmo Co Ltd 油圧ブレーキ用アクチュエータ及び電動ブレーキ装置
JP2004192194A (ja) * 2002-12-10 2004-07-08 Nissan Motor Co Ltd 液圧制御装置
JP2006161899A (ja) * 2004-12-03 2006-06-22 Honda Motor Co Ltd 制動装置
JP4137879B2 (ja) * 2004-12-20 2008-08-20 本田技研工業株式会社 自動二輪車のブレーキ装置
JP4834397B2 (ja) * 2005-12-15 2011-12-14 日立オートモティブシステムズ株式会社 車両のブレーキ制御装置

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN106467101A (zh) * 2015-08-20 2017-03-01 株式会社万都 车辆中的电动控制制动系统及其方法
CN106467101B (zh) * 2015-08-20 2019-04-12 株式会社万都 车辆中的电动控制制动系统及其方法

Also Published As

Publication number Publication date
JP2009137377A (ja) 2009-06-25

Similar Documents

Publication Publication Date Title
JP5580293B2 (ja) Bbw式ブレーキ装置
JP5277258B2 (ja) 車両用ブレーキ装置
JP2009137377A (ja) 車両用ブレーキ装置
JP4832460B2 (ja) ブレーキ装置
JP5484359B2 (ja) 車両用ブレーキ装置の制御方法
JP5220827B2 (ja) 車両用ブレーキ装置
JP5204250B2 (ja) 車両用ブレーキ装置
US8919893B2 (en) Braking device
EP2671770B1 (en) Brake device for vehicle
JP5352669B2 (ja) 車両用ブレーキ装置
US20100001577A1 (en) Brake system
EP2090482B1 (en) Brake fluid pressure control device for bar handle vehicle
JP4801823B2 (ja) 液圧発生用電動シリンダにおける初期位置設定方法
JP5389900B2 (ja) ブレーキ装置におけるスレーブシリンダの固着解消方法
JP5107857B2 (ja) 車両用ブレーキ装置
JP2009190425A (ja) ブレーキ装置および自動ブレーキアクチュエータ
JP5049939B2 (ja) 車両用ブレーキ装置
JP2012176745A (ja) 車両用ブレーキ装置
JP6029281B2 (ja) 車両用ブレーキ装置
JP2010047044A (ja) 車両用ブレーキ装置
JP5236961B2 (ja) ブレーキ装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20091127

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20110715

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20110727

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20110924

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20120328

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20120516

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20120606

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20120626

R150 Certificate of patent or registration of utility model

Ref document number: 5030751

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

Free format text: JAPANESE INTERMEDIATE CODE: R150

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20150706

Year of fee payment: 3

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees