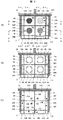
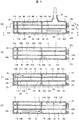
本発明の好適な一実施例である実施例1の粒子状物質測定装置を、図1から図7を用いて説明する。本実施例の粒子状物質測定装置1は、水平カスケードインパクター(粒子状物質捕集装置)2、筺体開閉装置26、移送装置36及び放射線検出装置44を備えている(図6参照)。水平カスケードインパクター2、筺体開閉装置26及び移送装置36の各構成を以下に詳細に説明する。
まず、水平カスケードインパクター2の概略構成を、図1を用いて説明する。水平カスケードインパクター2は、複数のインパクター(粒子状物質捕集部)4を、筐体3の1つの断面内、例えば、水平方向に配置して構成される。粒子状物質測定装置1は、4つのインパクター4を水平方向に配置している。水平カスケードインパクター2は、筺体3及び複数のインパクター4を有する。各インパクター4は、分級プレートホルダー5、分級プレート6、捕集プレートホルダー(捕集部材ホルダー)7及び捕集プレート(捕集部材)8をそれぞれ有し、筺体3内に設置される。筺体3は、上下方向(筐体3の1つの断面と交差する方向)に開閉可能であり、上部筺体3A及び下部筺体3Bを有している。分級プレートホルダー5は、上部筺体3A内に配置されて上部筺体3Aに取り付けられ、分級プレート6を保持している。捕集プレート8を保持する捕集プレートホルダー7は、分級プレートホルダー5の下方に配置される。この捕集プレートホルダー5は、上部筺体3Aの仕切り板13Aの下端部及び下部筺体3Bの仕切り板13Bの下端部にそれぞれ設けられる着脱部材25によって保持される。分級プレートホルダー5及び捕集プレートホルダー7は、各インパクター4で共用されている。分級プレート6には、サンプリングした空気が通過する多数の貫通孔が形成されている。この貫通孔の内径は、インパクター4ごとに異なっている。各捕集プレート8をそれぞれ取り囲んでいる複数の貫通孔9が、捕集プレートホルダー7に形成される(図3(B)参照)。
各インパクター4は、内部に、第1空間15、第2空間16及び第3空間23を形成している。第1空間15は上部筺体3Aの上端部と分級プレートホルダー5の間に形成される。第2空間16は分級プレートホルダー5と補修プレートホルダー7の間に形成される。第3空間23は分級プレートホルダー7と下部筺体3Aの底面との間に形成される。上部筺体3A内に設置された仕切り板13A及び下部筺体3B内に設置された仕切り板13Bは、上部筺体3A及び下部筺体3Bが結合された状態で、2つのインパクター4に形成された第1空間15、第2空間16及び第3空間23のそれぞれの間に配置され、互いのこれらの空間を隔離している。上部筺体3A及び下部筺体3Bは着脱可能な結合部材24A,24Bによって結合される。
上部筺体3Aに設けられた結合部材24A,24Bは、例えばゴム製であり、後述の筐体把持装置27及び31によって上部筐体3A及び下部筐体3Bを互いに押し付けたときに下部筺体3Bの側壁にそれぞれ接触する。着脱部材25も、ゴム製であり、補修プレートホルダー7に接触される。結合部材24A,24Bを設けることによって、筐体3内に流入したサンプリング空気が筐体3の外に漏洩することを防止できる。また、着脱部材25の設置により、インパクター4A,4B,4C及び4Dの相互間でのサンプリング空気の漏洩を防止することができる。
水平カスケードインパクター2は、例えば、地下街等の地下環境(またはトンネル工事現場等の作業環境)に設置される。図示されていない吸引装置を駆動することによって、環境からサンプリングした空気を、吸引口59から水平カスケードインパクター2の1つのインパクター4、すなわち、最も大きな内径を有する貫通孔を形成している分級プレート6を有するインパクター4内の第1空間15に導かれる。分級プレート6の貫通孔を通過して第2空間16に流入した空気の流れは、各貫通孔9に向かって曲げられる。このとき、空気に含まれている粒径の大きなエアロゾル(粒子)は、曲がりきらずに直進し、捕集プレート8に捕集される。各貫通孔9を通過して第3空間23に流入した空気は、水平方向において隣に存在する他のインパクター4の第1空間15内に導かれる。この空気は、このインパクター4内で、第2空間16及び第3空間23へと流れる。
粒子状物質測定装置1に用いられる水平カスケードインパクター2の詳細な構造を、図2から図5を用いて説明する。水平カスケードインパクター2は、図2及び図3に示すように、水平方向に配置された4つのインパクター4A,4B,4C及び4Dを有する。インパクター4A,4B,4C及び4Dは筺体3内に配置される。上部筺体3A及び下部筺体3Bを有する筺体3の外観形状は直方体になっている。図3(A)及び(B)に示すように、仕切り板10A及び11Aが、上部筺体3A内に平行に配置され、それぞれの両端部が上部筺体3Aの側壁に取り付けられる。仕切り板12A,13A及び14Aが、仕切り板10A及び11Aと直交する方向で上部筺体3A内に平行に配置され、それぞれの両端部が上部筺体3Aの側壁に取り付けられる。仕切り板10A及び11Aと仕切り板12A,13A及び14Aによって格子が形成される。図3(C)に示すように、仕切り板10B及び11Bが、下部筺体3B内に平行に配置され、それぞれの両端部が下部筺体3Bの側壁に取り付けられる。仕切り板12B,13B及び14Bが、仕切り板10B及び11Bと直交する方向で下部筺体3B内に平行に配置され、それぞれの両端部が下部筺体3Bの側壁に取り付けられる。仕切り板10B及び11Bと仕切り板12B,13B及び14Bによって格子が形成される。
インパクター4Aは、分級プレートホルダー5、分級プレート6A、捕集プレートホルダー7及び捕集プレート8Aをそれぞれ有する(図4(A)及び図5(A)参照)。分級プレートホルダー5は捕集プレートホルダー7の上方に配置される。分級プレートホルダー5の周辺部が上部筺体3Aの内面に取り付けられる。多数の貫通孔が形成される分級プレート6Aが分級プレートホルダー5に取り付けられる。捕集プレート8Aが捕集プレートホルダー7に取り付けられ、円弧状の4つの貫通孔9Aが捕集プレート8Aの周囲で捕集プレートホルダー7に形成される(図3(B)参照)。
さらに、インパクター4Aは、上部筺体3Aの上面と分級プレートホルダー5の間に形成される第1空間15A、分級プレートホルダー5と捕集プレートホルダー7の間に形成される第2空間16A、及び捕集プレートホルダー7と下部筺体3Bの底面の間に形成される第3空間23Aを形成している。第1空間15A、第2空間16A及び第3空間23Aは、この順序で上方より下方に向かって配置される。第1空間15A及び第2空間16Aは、四方を、上部筺体3Aの側壁、及び仕切り板10A,12A及び13Aによって取り囲まれている。第3空間23Aは、四方を、下部筺体3Bの側壁、及び仕切り板10B,12B及び13Bによって取り囲まれている。上部筺体3Aの上面に取り付けられた吸引口59は第1空間15Aに接続される。
インパクター4Bは、分級プレートホルダー5、分級プレート6B、捕集プレートホルダー7及び捕集プレート8Bをそれぞれ有する(図4(A)及び図5(B)参照)。多数の貫通孔が形成される分級プレート6Bが分級プレートホルダー5に取り付けられる。捕集プレート8Bが捕集プレートホルダー7に取り付けられ、円弧状の4つの貫通孔9Bが捕集プレート8Bの周囲で捕集プレートホルダー7に形成される。
インパクター4Bは、上部筺体3Aの上面と分級プレートホルダー5の間に形成される第1空間15B、分級プレートホルダー5と捕集プレートホルダー7の間に形成される第2空間16B、及び捕集プレートホルダー7と下部筺体3Bの底面の間に形成される第3空間23Bを形成している。第1空間15B、第2空間16B及び第3空間23Bは、この順序で上方より下方に向かって配置される。第1空間15B及び第2空間16Bは、四方を、仕切り板10A,11A,12A及び13Aによって取り囲まれている。第3空間23Bは、四方を、仕切り板10B,11B,12B及び13Bによって取り囲まれている。
インパクター4Cは、分級プレートホルダー5、分級プレート6C、捕集プレートホルダー7及び捕集プレート8Cをそれぞれ有する(図4(C)及び図5(B)参照)。多数の貫通孔が形成される分級プレート6Cが分級プレートホルダー5に取り付けられる。捕集プレート8Cが捕集プレートホルダー7に取り付けられ、円弧状の4つの貫通孔9Cが捕集プレート8Cの周囲で捕集プレートホルダー7に形成される。
インパクター4Cは、上部筺体3Aの上面と分級プレートホルダー5の間に形成される第1空間15C、分級プレートホルダー5と捕集プレートホルダー7の間に形成される第2空間16C、及び捕集プレートホルダー7と下部筺体3Bの底面の間に形成される第3空間23Cを形成している。第1空間15C、第2空間16C及び第3空間23Cは、この順序で上方より下方に向かって配置される。第1空間15C及び第2空間16Cは、四方を、仕切り板10A,11A,13A及び14Aによって取り囲まれている。第3空間23Cは、四方を、仕切り板10B,11B,13B及び14Bによって取り囲まれている。
インパクター4Dは、分級プレートホルダー5、分級プレート6D、捕集プレートホルダー7及び捕集プレート8Dをそれぞれ有する(図4(B)及び図5(A)参照)。多数の貫通孔が形成される分級プレート6Dが分級プレートホルダー5に取り付けられる。捕集プレート8Dが捕集プレートホルダー7に取り付けられ、円弧状の4つの貫通孔9Dが捕集プレート8Dの周囲で捕集プレートホルダー7に形成される。
インパクター4Dは、上部筺体3Aの上面と分級プレートホルダー5の間に形成される第1空間15D、分級プレートホルダー5と捕集プレートホルダー7の間に形成される第2空間16D、及び捕集プレートホルダー7と下部筺体3Bの底面の間に形成される第3空間23Dを形成している。第1空間15D、第2空間16D及び第3空間23Dは、この順序で上方より下方に向かって配置される。第1空間15D及び第2空間16Dは、四方を、上部筺体3Aの側壁、及び仕切り板10A,13A及び14Aによって取り囲まれている。第3空間23Dは、四方を、下部筺体3Bの側壁、及び仕切り板10B,13B及び14Bによって取り囲まれている。
分級プレートホルダー5及び捕集プレートホルダー7は、インパクター4A〜4Dで共用される。すなわち、分級プレート6A〜6Dが1つの分級プレートホルダー5に取り付けられており、分級プレート6A〜6Dのそれぞれの中心が正方形の角に位置するように配置される(図3(A)参照)。捕集プレート8A〜8Dが1つの捕集プレートホルダー7に取り付けられており、捕集プレート8A〜8Dのそれぞれの中心が正方形の角に位置するように配置される(図3(B)参照)。分級プレートホルダー5に取り付けられた分級プレート6A〜6Dに形成された各貫通孔の内径は、分級プレート6A、分級プレート6B、分級プレート6C及び分級プレート6Dの順に小さくなっている。分級プレート6Aに形成された貫通孔の内径がもっとも大きく、分級プレート6Dに形成された貫通孔の内径が最も小さい。
第3空間23Aと第1空間15Bは、連絡通路49によって連通される。連絡通路49は、下部筺体3Bの側壁、仕切り板12B、捕集プレートホルダー7及び下部筺体3Bの底面によって取り囲まれて形成される第1水平通路、及び上部筺体3Aの側壁及び仕切り板10A,11A及び12Aによって取り囲まれて形成される第1上昇通路を有する(図3(C)、図4(B)及び図5(B)参照)。第1水平通路は、空間18A、開口部17B及び空間18Bを連絡して形成され、仕切り板12Bに形成された開口部17Aによって第3空間23Aに連絡される。第1上昇通路は、開口部19A、空間20A、開口部21B及び空間22Aを連絡して形成され、仕切り板12Aに形成された開口部21Aを通して第1空間15Bに連絡される。第1水平通路と第1上昇通路は、開口部19Aにより連絡される。開口部17B,19A及び21Bは、仕切り板10B、捕集プレートホルダー7及び分級プレートホルダー5に形成される。
第3空間23Bと第1空間15Cは、連絡通路50によって連通される。連絡通路50は、下部筺体3Bの側壁、仕切り板11B、捕集プレートホルダー7及び下部筺体3Bの底面によって取り囲まれて形成される第2水平通路、及び上部筺体3Aの側壁、及び仕切り板11A,13A及び14Aによって取り囲まれて形成される第2上昇通路を有する(図3(C)、図4(C)及び図5(C)参照)。第2水平通路は、空間18C、開口部17D及び空間18Dを連絡して形成され、仕切り板11Bに形成された開口部17Cによって第3空間23Bに連絡される。第2上昇通路は、開口部19B、空間20B、開口部21D及び空間22Bを連絡して形成され、仕切り板11Aに形成された開口部21Cを通して第1空間15Cに連絡される。第1水平通路と第1上昇通路は、開口部19Bにより連絡される。開口部17D,19B及び21Dは、仕切り板13B、捕集プレートホルダー7及び分級プレートホルダー5に形成される。
第3空間23Cと第1空間15Dは、連絡通路51によって連通される。連絡通路51は、下部筺体3Bの側壁、仕切り板14B、捕集プレートホルダー7及び下部筺体3Bの底面によって取り囲まれて形成される第3水平通路、及び上部筺体3Aの直交する2つの側壁、及び仕切り板10A及び14Aによって取り囲まれて形成される第3上昇通路を有する(図3(C)、図4(D)及び図5(A)参照)。第3水平通路は、空間18E、開口部17F及び空間18Fを連絡して形成され、仕切り板14Bに形成された開口部17Eによって第3空間23Cに連絡される。第3上昇通路は、開口部19C、空間20C、開口部21F及び空間22Cを連絡して形成され、仕切り板14Aに形成された開口部21Eを通して第1空間15Dに連絡される。第3水平通路と第3上昇通路は、開口部19Cにより連絡される。開口部17F,19C及び21Fは、仕切り板10B、捕集プレートホルダー7及び分級プレートホルダー5に形成される。
筺体開閉装置26は、筺体把持装置27,31、上下方向移動装置30,34及びマスト35を有する(図6参照)。マスト35は、ベース56の上に設置され、上方に向かって伸びている。ラック57がマスト35の一面に形成される。上下方向移動装置30,34は、マスト35に移動可能に取り付けられる。上下方向移動装置30,34には、モータ(図示せず)がそれぞれ設置され、モータの回転軸に取り付けられる各ピニオン(図示せず)がラック57と噛み合っている。
筺体把持装置27は、マスト35と直交する方向に伸びるアーム28及び一対の把持部材29A,29Bを有する。筺体把持装置27、すなわち、アーム28が上下方向移動装置30に取り付けられる。アーム28に取り付けられた把持部材29A,29Bがアーム28に沿って移動可能である。把持部材29A,29Bの一端部にそれぞれ形成されたネジ孔がアーム28に取り付けられたネジ棒(図示せず)に噛み合っている。ネジ棒がアーム28に設けられた他のモータ(図示せず)によって回転されると、把持部材29A,29Bがアーム28に沿って反対方向に移動される。
筺体把持装置31は、マスト35と直交する方向に伸びるアーム32及び一対の把持部材33A,33Bを有する。筺体把持装置31、すなわち、アーム32が上下方向移動装置34に取り付けられる。アーム32に取り付けられた把持部材33A,33Bがアーム32に沿って移動可能である。アーム32にはアーム28に設けられた駆動機構と同じ駆動機構が設けられ、この駆動機構により把持部材33A,33Bはアーム32に沿って反対方向に移動される。
保管容器54がベース56上に設置され、他の保管容器52が保管容器54の上に設置される。未使用の4つの捕集プレート8が設けられた捕集プレートホルダー7が保管容器52内に保管される(図7参照)。捕集プレート8が使用済になった捕集プレートホルダー7Aが保管容器54内に保管される(図7参照)。保管容器52,54は筺体開閉装置26、すなわち、マスト35の前方に配置される。水平カスケードインパクター2は保管容器52の上に置かれる。
保管容器54の隣でベース56上に配置される放射線検出装置44は、図7に示すように、放射線検出器45及び収納容器46を有する。放射線検出器45は、アルファ線検出器であり、収納容器46上に設置される。放射線検出装置44、すなわち、収納容器46がベース56上に設置される。収納容器46は、捕集プレートホルダー7を保持する支持部材58を内部に設置しており、前面に扉47を設けている。データ処理装置48が収納容器46の脇に設置されている。
移送装置36は、ホルダー把持装置53、上下方向移動装置54、マスト39、走行装置40及びガイドレール41,42,43を有する(図6参照)。ガイドレール41がマスト35との間で保管容器54を挟むようにベース56上に設置される。このガイドレール41は、保管容器54及び放射線検出装置44の並びに沿って伸びている。ガイドレール42,43は、ガイドレール41と直交する方向に伸びてベース56上に設置される。ガイドレール42はガイドレール41から保管容器54及びマスト35に向かって伸びている。ガイドレール43はガイドレール41から放射線検出装置44に向かって伸びている。
走行装置40は、ガイドレール41に噛み合っており、ガイドレール41,42,43に沿って移動可能である。マスト39は、走行装置40上に設置され、上方に向かって伸びている。マスト39の一面にもラック(図示せず)が形成される。上下方向移動装置54には、上下方向移動装置30と同様に、駆動機構が設けられるので、上下方向移動装置54はマスト39に沿って移動することができる。
ホルダー把持装置53は、マスト39と直交する方向に伸びるアーム37及び一対の把持部材38A,38Bを有する。ホルダー把持装置53、すなわち、アーム37が上下方向移動装置54に取り付けられる。アーム37に取り付けられた把持部材38A,38Bがアーム37に沿って移動可能である。アーム37にはアーム28に設けられた駆動機構と同じ駆動機構が設けられ、この駆動機構により把持部材38A,38Bはアーム37に沿って反対方向に移動される。
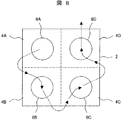
粒子状物質測定装置1は、例えば、地下街に設置される。水平カスケードインパクター2の排出口に接続された吸引装置(図示せず)を駆動することによって、地下街の環境からサンプリングされた空気がインパクター4A内に流入する。この空気は、図8に示すように、インパクター4B,4C及び4Dへと順次導かれる。この空気の流れを図3、図4及び図5を用いて詳細に説明する。
地下街の環境からサンプリングされてインパクター4A内に流入した空気は、インパクター4A内において、第1空間15A、分級プレート6A、第2空間16A及び貫通孔9Aを通過して第3空間23Aに達する。空気に含まれた粒子(エアロゾル)のうちで粒径の大きな粒子(分級プレート6Aの貫通孔の内径で決まる粒径を有する粒子)が捕集プレート8Aに捕捉される。捕捉された粒子よりも粒径の小さな粒子を含む空気は、開口部17Aから連絡通路49内に排出され、連絡通路49を通してインパクター4Bの第1空間15B内に導かれる。
第1空間15B内に流入した空気は、インパクター4B内において、分級プレート6B、第2空間16B及び貫通孔9Bを通過して第3空間23Bに達する。この空気に含まれた粒子のうちで粒径の大きな粒子(分級プレート6Bの貫通孔の内径で決まる粒径を有する粒子)が捕集プレート8Bに捕捉される。捕捉された粒子よりも粒径の小さな粒子を含む空気は、開口部17Cから連絡通路50内に排出され、連絡通路50を通してインパクター4Cの第1空間15C内に導かれる。
第1空間15C内に流入した空気は、インパクター4C内において、分級プレート6C、第2空間16C及び貫通孔9Cを通過して第3空間23Cに達する。この空気に含まれた粒子のうちで粒径の大きな粒子(例えば、分級プレート6Cの貫通孔の内径で決まる粒径を有する粒子)が捕集プレート8Cに捕捉される。捕捉された粒子よりも粒径の小さな粒子を含む空気は、開口部17Eから連絡通路51内に排出され、連絡通路51を通してインパクター4Dの第1空間15D内に導かれる。
第1空間15D内に流入した空気は、インパクター4D内において、分級プレート6D、第2空間16D及び貫通孔9Dを通過して第3空間23Dに達する。この空気に含まれた粒子(分級プレート6Dの貫通孔の内径で決まる粒径を有する粒子)が捕集プレート8Dに捕捉される。第3空間23Dに到達した空気は、下部筺体3Bに設けられた排出口(図示せず)から排出され、地下街の環境に戻される。
カスケードインパクターの各プレートでの捕集効率におけるカットオフ粒径は、分級プレート6に形成された貫通孔の内径のルートに比例する。貫通孔の内径が大きい場合は、粒径が大きい粒子は、捕集プレート8へのインパクトが大きくなるので、捕集プレート8に捕集される効率が高くなる。逆に、粒径の小さい粒子は、捕集プレート8へのインパクトが小さいので、この捕集プレート8に捕集されなくなる。ある捕集プレート8では、ある所定の粒径(カットオフ粒径)を境に、捕集されるか否かが決まる。したがって、複数の分級プレート6において形成される貫通孔の内径を除々に小さくすることによって、それぞれのカットオフ粒径の間に存在する粒子が該当する捕集プレート8で捕集されることになる。
サンプリングされた空気が上記したように各インパクター内を順次流れるので、分級プレート6A〜6Dの作用により捕集プレート8A〜8Dの各々で粒径が異なる粒子を捕捉することができる。地下街の空気のサンプリングを開始して所定時間が経過した後、吸引装置を停止して空気のサンプリングを停止する。その後、水平カスケードインパクター2内の捕集プレートホルダー7が、放射線検出装置44の収納容器46内まで移送される。この捕集プレートホルダー7の移送を以下に説明する。
捕集プレートホルダー7の移送は、移送装置36を用いて行われる。捕集プレートホルダー7の移送の前に、水平カスケードインパクター2内から捕集プレートホルダー7を取り出さねばならなく、筺体3を開く必要がある。この筺体3を開くために用いられる装置が、筺体開閉装置26である。筺体開閉装置26を用いた筺体3の開操作を以下に説明する。
アーム32に設けられたモータを駆動して持把部材33A,33Bを反対方向に移動させ、持把部材33Aと持把部材33Bの間隔を下部筺体3Bの幅よりも広くしておく。上下方向移動装置34に設けられたモータを回転させて上下方向移動装置34をマスト35に沿って移動させ、持把部材33A,33Bを保管容器52の上に置かれた下部筺体3Bの高さに合せる。このとき、持把部材33Aと持把部材33Bの間に下部筺体3Bが位置している。そして、持把部材33Aと持把部材33Bの間隔を狭め、持把部材33A及び33Bを下部筺体3Bの向き合っている2つの側面に接触させる。下部筺体3Bは筺体把持装置31によって把持される(図3(C)参照)。
上下方向移動装置30をマスト35に沿って移動させ、相互間の間隔が広げられた持把部材29A,29Bを上部筺体3Aの高さの位置に合せる。上部筺体3Aは結合部材24A,24Bによって下部筺体3Bに結合されている。持把部材29Aと持把部材29Bの間隔を狭めて、上部筺体3Aを筺体把持装置27によって把持する(図3(A)及び図3(B)参照)。上下方向移動装置30を上方に向かって移動させることによって、上部筺体3Aが上方へ移動される。下部筺体3Bとの結合状態が解除され、上部筺体3Aが下部筺体3Bから離れて上方に位置する(図9参照)。捕集プレートホルダー7は着脱部材25によって下部筺体3Bに保持されている。
走行装置40を走行させて移送装置36をガイドレール42上まで移動させる。移送装置36のホルダー把持装置53が、筺体把持装置31で把持されている下部筺体3B上の捕集プレートホルダー7に接近する。この捕集プレートホルダー7が、水平方向において、ホルダー把持装置53の把持部材38Aと把持部材38Bの間に位置するようになる。把持部材38A及び把持部材38Bは、アーム37に沿って移動され、下部筺体3B上の捕集プレートホルダー7を把持する。走行装置40が筺体開閉装置26から遠ざかる方向に移動することによって、ホルダー把持装置53に把持された捕集プレートホルダー7が、下部筺体3Bから取り外され、上部筺体3Aと下部筺体3Bの間から引き出される(図6及び図9参照)。着脱部材25は、前述したようにゴム製である。前述のように、上部筐体3Aを筐体把持装置27によって把持し、下部筐体3Bを筐体把持装置31によっては辞した状態で、筐体把持装置27を上方に移動させたとき、捕集プレートホルダー7に押し付けられている上部筐体3Aの着脱部材25が捕集プレートホルダー7から離れる。このとき、上部筺体3Aの側壁に設けられた結合部材24A,24Bも下部筺体3Bの側壁から話される。下部筺体3Bの側壁に設けられた結合部材24A及び下部筐体3Bの各仕切り板に設けられた着脱部材25は捕集プレートホルダー7に接触しているだけであるので、捕集プレートホルダー7を上部筺体3Aと下部筺体3Bの間から容易に引き出すことができる。
移送装置36は、ガイドレール42,41及び43に沿って放射線検出装置44の前方まで移動する。このとき、収納容器46の扉47が自動的に開く。上下方向移動装置54がマスト39に沿って下降し、ホルダー把持装置53が収納容器46内の支持部材58付近の高さに合せられる。移送装置36が収納容器46に向かって前進することによって、ホルダー把持装置53に保持された捕集プレートホルダー7が収納容器46内に挿入される。この捕集プレートホルダー7は支持部材58の上に載せられる。その後、移送装置36がガイドレール43に沿って後退し、扉47が閉じられる。
支持部材58上に置かれた捕集プレートホルダー7に設けられた捕集プレート8A,8B,8C,8Dのそれぞれに対して、捕集された粒子に付着したアルファ線放出核種(例えば、ラドン)から放出されたアルファ線を放射線検出器45によって検出する。捕集プレートホルダー7に設けられた捕集プレート8A,8B,8C,8Dから放出されるそれぞれのアルファ線を同時に検出するために、放射線検出器45に設けられた半導体検出素子(図示せず)を捕集プレート8の数だけ多チャンネル化し、各捕集プレート8に対応させ、対になって組み合せられた捕集プレート8及び半導体検出素子の各組の相互間に、薄い遮蔽体(図示せず)を設置している。
放射線検出器45から出力された、それぞれの捕集プレート8に対するアルファ線検出信号は、データ処理装置48に入力される。データ処理装置48は、捕集プレート8A,8B,8C,8Dのそれぞれのアルファ線検出信号に基づいて各捕集プレートに対するアルファ線スペクトルを求める。このため、各捕集プレートでは捕集された粒子の粒径が異なり粒径分布が異なっているため、異なる粒径分布に対するそれぞれのアルファ線スペクトルを得ることができる。
各粒径分布毎のアルファ線スペクトルの情報は、データ処理装置48に記憶され、定期的に監視センターに伝送される。監視センターにいる監視員は、各地の地下街に設置された各粒子状物質測定装置1から送られてくるそれらの情報を把握することができる。
アルファ線の計測が終了した後、収納容器46の扉47が自動的に開けられ、捕集プレートホルダー7が移送装置36によって収納容器46から取り出される。この捕集プレートホルダー7は、移送装置36により保管容器54内まで移送され、使用済の捕集プレートホルダー7Aとして保管容器54内に保管される。保管容器52内の、未使用の4つの捕集プレート8A〜8Dを有する捕集プレートホルダー7は、ホルダー把持装置53に保持され、移送装置36によって下部筺体3Bの上まで移送される。この捕集プレートホルダー7は下部筺体3Bに着脱部材25によって連結される。
上下方向移動装置30を駆動して筺体把持装置27を下降させる。上部筺体3Aが下部筺体3Bに接触し、上部筺体3A及び下部筺体3Bが結合部材24A,24Bによって結合される。このとき、捕集プレートホルダー7は上部筺体3Aと下部筺体3Bの間に位置している。その後、吸引装置が駆動され、前述したように、サンプリングされた空気に含まれる粒子が新しい捕集プレート8A〜8Dに捕集される。上部筺体3Aは筺体把持装置27によって把持されたままになり、下部筺体3Bは筺体把持装置31によって把持されたままになる。
粒子状物質測定装置1では、環境からの空気のサンプリング、粒子の捕集、捕集プレートホルダー7の筺体3からの取り出し、取り出した捕集プレートホルダー7の放射線検出装置44への移送、アルファ線の計測、及び新しい捕集プレートホルダー7の筺体3内への設置が、水平カスケードインパクター2、筺体開閉装置26、移送装置36及び放射線検出装置44を用いて周期的にかつ自動的に行われる。
粒子状物質測定装置1における上記の一連の操作は制御装置(図示せず)によって行われる。この制御装置は、筺体把持装置27及び31、上下方向移動装置30及び34、ホルダー把持装置53、上下方向移動装置54、走行装置40及び放射線検出器45に制御指令信号を送信し、これらの装置を前述したように操作し、上記の一連の操作を実行させる。その一連の操作は、その制御装置によって周期的に実行される。
本実施例によれば、インパクター4A〜4D、すなわち、捕集プレート8A〜8Dが水平方向において並列に配置されているので、移送装置36を用いて捕集プレートホルダー7、すなわち、捕集プレート8A〜8Dを筺体3から放射線検出装置44の位置まで自動的に搬送することができる。さらに、分級プレート6A〜6Dによって弁別された粒径の異なる粒子毎にアルファ線スペクトルを計測できる。このため、地下街での放射線エアロゾルの自動モニタリングが可能になる。本実施例では、1枚の捕集プレートホルダー7に4つの捕集プレートが設けられているので、これらの捕集プレートを一度に放射線検出装置44まで移送することができる。したがって、捕集プレートの移送に要する時間が短縮できる。また、捕集プレート8A〜8Dを筺体3内に装着するのに要する時間も短縮される。
本実施例では、筺体開閉装置26が設けられているので、上部筺体3Aと下部筺体3Bの開閉を自動的に行うことができ、筺体3内からの捕集プレートホルダー7の取り出し及び筺体3内への新しい捕集プレートホルダー7の装着が容易に行うことができる。捕集プレートホルダー7の取り出し及び捕集プレートホルダー7の装着は、筺体3が上下方向に開閉できる上部筺体3A及び下部筺体3Bを有することによって可能になる。特に、上部筺体3Aと下部筺体3Bの分割位置が、上下方向において筺体3内で捕集プレートホルダー7が配置される位置になっているので、捕集プレートホルダー7を水平方向に取り出すことができる。このため、捕集プレートホルダー7を把持した移送装置36を水平方向に移動させるだけで捕集プレートホルダー7を上下方向に開いた上部筺体3Aと下部筺体3Bの間から引き出すことができる。
さらに、本実施例は、移送装置36を設けているので、引き出した捕集プレートホルダー7を放射線検出装置44の位置まで搬送することができる。
水平カスケードインパクター2に含まれたインパクター4A〜4Dでは、分級プレート及び捕集プレートが上下方向において同じ方向に並んで配置されている。このため、捕集プレート8A〜8Dが捕集プレートホルダー7の一面に取り付けられるので、捕集プレート8A〜8Dが取り付けられる捕集プレートホルダー7の一面に向かい合っている放射線検出器45によって、各捕集プレートで捕捉された粒子のアルファ線を検出することができる。本実施例は、後述する実施例2のように、捕集プレートホルダー7の上面及び下面の二面にそれぞれ向かい合って放射線検出器45を配置する必要が無く、放射線検出器45の設置個数を低減できる。
粒子状物質測定装置1は、地下街以外に、地下駐車場及び地下鉄等の地下環境、及び石炭等の採掘現場及びトンネル工事現場等の作業環境にそれぞれ設置され、該当する環境でのアルファ線放出核種を自動モニタリングすることができる。
本実施例では、インパクター4A〜4Dを水平方向に並列に配置した例を説明したが、これらのインパクターを上下方向に並列に配置することも可能である。
本発明の他の実施例である実施例2の粒子状物質測定装置を、図10及び図11を用いて説明する。本実施例の粒子状物質測定装置1Aは、実施例1の粒子状物質測定装置1において水平カスケードインパクター2を水平カスケードインパクター2Aに替えた構成を有する。粒子状物質測定装置1Aの他の構成は、粒子状物質測定装置1と同じである。水平カスケードインパクター2Aも、水平カスケードインパクター2と同様に、インパクター4A〜4Dを水平方向に平方格子状に並べて配置している(図11参照)。換言すれば、インパクター4A〜4Dは水平方向に並列に二次元配置されている。
水平インパクター2がインパクター4A〜4Dにおいて分級プレート及び捕集プレートが上下方向において同じ方向に並んで配置されているのに対し、粒子状物質測定装置1Aでは、一部のインパクターでの分級プレート及び捕集プレートの上下方向における並ぶ順序が、他のインパクターでのそれらの上下方向における並ぶ順序と逆になっている。図10(A)に示すように、インパクター4Bで分級プレート6B及び捕集プレート8Bの上下方向において並んでいる順序が、インパクター4Aで分級プレート6A及び捕集プレート8Aの上下方向において並んでいる順序と逆になっている。インパクター4Aでは上方より下方に向かって分級プレート6A及び捕集プレート8Aの順に並んでいるのに対し、インパクター4Bでは下方より上方に向かって分級プレート6B及び捕集プレート8Bの順に並んでいる。図10(C)に示すように、インパクター4Cでは、上方より下方に向かって、分級プレート6C及び捕集プレート8Cの順に並んでおり、インパクター4Dでは、逆に、上方より下方に向かって、分級プレート6D及び捕集プレート8Dの順に並んでいる。
捕集プレート8A〜8Dは1枚の正方形をした捕集プレートホルダー7に取り付けられている。捕集プレート8A及び8Cは捕集プレートホルダー7の上面に、捕集プレート8B及び8Dは捕集プレートホルダー7の下面にそれぞれ取り付けられる。
格子状に組み合された仕切り板10A及び13Aが上部筺体3A内に配置されて上部筺体3Aの側壁に取り付けられる(図10(A)及び図10(B)参照)。格子状に組み合された仕切り板10B及び13Bが下部筺体3B内に配置されて下部筺体3Bの側壁に取り付けられる(図10(A)及び図10(B)参照)。水平カスケードインパクター2Aでは、分級プレート6A〜6Dは別々の分級プレートホルダーに取り付けられている。分級プレート6Aを設けた分級プレートホルダー5A及び分級プレート6Cを設けた分級プレートホルダー5Cは、上部筺体3A内に配置されて上部筺体3Aの2つの側壁及び仕切り板10A及び13Aに取り付けられる。分級プレート6Bを設けた分級プレートホルダー5B及び分級プレート6Dを設けた分級プレートホルダー5Dは、下部筺体3B内に配置されて下部筺体3Bの2つの側壁及び仕切り板10B及び13Bに取り付けられる。
インパクター4Aでは、第1空間15A、第2空間16A及び第3空間23Aがこの順序で上方より下方に向かって配置される。インパクター4Bでは、第1空間15B、第2空間16B及び第3空間23Bがこの順序で下方より上方に向かって配置される。インパクター4Cでは、上方より下方に向かって、第1空間15C、第2空間16C及び第3空間23Cの順に並んでいる。インパクター4Dでは、逆に、上方より下方に向かって、第1空間15D、第2空間16D及び第3空間23Dの順に並んでいる。
インパクター4Aの第1空間15A及び第2空間16A、インパクター4Bの第3空間23B、インパクター4Cの第1空間15C及び第2空間16C、及びインパクター4Dの第3空間23Dが、それぞれ、上部筺体3Aの2つの側壁及び仕切り板10A及び13Aによって取り囲まれる。インパクター4Aの第3空間23A、インパクター4Bの第1空間15B及び第2空間16B、インパクター4Cの第3空間23C、及びインパクター4Dの第1空間15D及び第2空間16Dが、それぞれ、下部筺体3Bの2つの側壁及び仕切り板10B及び13Bによって取り囲まれる。
インパクター4Aの第3空間23Aとインパクター4Bの第1空間15Bが隣り合っており、これらの空間は仕切り板10Bに形成された開口部17Aを介して連通して(図10(A)参照)。インパクター4Bの第3空間23Bとインパクター4Cの第1空間15Cが隣り合っており、これらの空間は仕切り板13Aに形成された開口部17Bを介して連通している(図10(B)参照)。インパクター4Cの第3空間23Cとインパクター4Dの第1空間15Dが隣り合っており、これらの空間は仕切り板10Bに形成された開口部17Cを介して連通している(図10(C)参照)。
粒子状物質測定装置1Aは地下街に設置される。地下街以外に、地下駐車場及び地下鉄等の地下環境、及び石炭等の採掘現場及びトンネル工事現場等の作業環境に、粒子状物質測定装置1Aをそれぞれ設置しても良い。吸引装置(図示せず)が駆動されると、地下街の空気がサンプリングされて水平カスケードインパクター2Aのインパクター4A内に流入する。この空気は、水平カスケードインパクター2A内において、インパクター4A,インパクター4B,インパクター4C及びインパクター4Dの順に導かれる(図11参照)。具体的には、サンプリングされた空気は、第1空間15A、分級プレート6A、第2空間16A、貫通孔9A、第3空間23A、開口部17A、第1空間15B、分級プレート6B、第2空間16B、貫通孔9B、第3空間23B、開口部17B、第1空間15C、分級プレート6C、第2空間16C、貫通孔9C、第3空間23C、開口部17C、第1空間15D、分級プレート6D、第2空間16D、貫通孔9D及び第3空間23Dの順に導かれる。その際、空気に含まれる粒子は粒径に応じて捕集プレート8A〜8Dにそれぞれ捕集される。
実施例1と同様に、筺体開閉装置26を用いて上部筺体3Aを上方に持ち上げて筺体3を開く。下部筺体3B上に置かれた捕集プレートホルダー7は、ホルダー把持装置53に把持されて移送装置36の移動により上部筺体3Aと下部筺体3Bの間から取り出される。この捕集プレートホルダー7は、移送装置36により収納容器46内の支持部材58上まで移送される。本実施例では、収納容器46内の捕集プレートホルダー7の上面及び下面にそれぞれ対向した2個の放射線検出器45が設けられている。捕集プレートホルダー7の上面に面している放射線検出器54は、捕集プレートホルダー7の上面に設けられた捕集プレート8A及び8Cにて捕集された粒子から放出されるアルファ線を検出する。捕集プレートホルダー7の下面に面している他の放射線検出器54は、捕集プレートホルダー7の下面に設けられた捕集プレート8B及び8Dにて捕集された粒子から放出されるアルファ線を検出する。
本実施例は、実施例1で生じる効果のうち、インパクター4A〜4Dを水平方向に並列に配置することによって生じる効果、上部筺体3A及び下部筺体3Bを有する筺体、筺体開閉装置及び移送装置を設けることによって生じる各効果を得ることができる。さらに、本実施例は、インパクター4B,4Dにおけるそれぞれの分級プレート及び捕集プレートの上下方向における配置が、インパクター4A,4Cにおけるそれらの配置と逆になっているので、第3空間23Aが開口部17Aを介して第1空間15Bに連絡でき、第3空間23Bが開口部17Bを介して第1空間15Cに連絡でき、第3空間23Cが開口部17Cを介して第1空間15Dに連絡できる。このため、水平カスケードインパクター2A内に、水平カスケードインパクター2において形成された連絡通路49,50及び51を形成する必要が無く、水平カスケードインパクター2Aをコンパクト化することができる。しかしながら、本実施例は、捕集プレート8A及び8Cを捕集プレートホルダー7の上面に、捕集プレート8B及び8Dを捕集プレートホルダー7の下面にそれぞれ取り付ける必要があるので、捕集プレートホルダー7の上面に面する放射線検出器45、及び捕集プレートホルダー7の下面に面する他の放射線検出器45をそれぞれ設置しなければならない。
本実施例の粒子状物質測定装置1Aも、地下街以外に、地下駐車場及び地下鉄等の地下環境、及び石炭等の採掘現場及びトンネル工事現場等の作業環境にそれぞれ設置され、該当する環境でのアルファ線放出核種を自動モニタリングすることができる。
本発明の他の実施例である実施例5の粒子状物質測定装置を、図18〜図19を用いて説明する。本実施例の粒子状物質測定装置1Dは、水平カスケードインパクター2D、筺体開閉装置26、放射線検出装置44A及び捕集プレート装置76A,76B,76C,76Dを備えている。水平カスケードインパクター2Dは、捕集プレートホルダー7及び捕集プレート8A〜8Dを除いて図13及び図14に示された水平カスケードインパクター2Bの構成を有する。水平カスケードインパクター2Dでは、水平カスケードインパクター2Bにおける捕集プレートホルダーとして、帯状捕集体77A,77B,77C,77Dを用いている。
放射線検出装置44Aは、分離できる上部筺体80A及び下部筺体80Bを有する筺体80、4個の放射線検出器45及びデータ処理装置48を備えている。上部筺体80A及び下部筺体80Bはゴム製の結合部材24A,24Bによって着脱可能に結合されている。各放射線検出器45は、図19(A)に示すように、上部筺体80A内に設置されている。データ処理装置48は、上部筺体80Aの上面に設置され、各放射線検出器45に接続されている。
捕集プレート装置76Aは、複数の捕集プレート8Aを直線状に等間隔に設けて所定の幅を有する帯状捕集体77A、帯状捕集体77Aが巻き付けられた回転ロール78A及び帯状捕集体77Aを巻き取る巻き取りロール79Aを有する。捕集プレート装置76Bは、複数の捕集プレート8Bを直線状に等間隔に設けて所定の幅を有する帯状捕集体77B、帯状捕集体77Bが巻き付けられた回転ロール78B及び帯状捕集体77Bを巻き取る巻き取りロール79Bを有する。捕集プレート装置76Cは、複数の捕集プレート8Cを直線状に等間隔に設けて所定の幅を有する帯状捕集体77C、帯状捕集体77Aが巻き付けられた回転ロール78C及び帯状捕集体77Cを巻き取る巻き取りロール79Cを有する。捕集プレート装置76Dは、複数の捕集プレート8Dを直線状に等間隔に設けて所定の幅を有する帯状捕集体77D、帯状捕集体77Dが巻き付けられた回転ロール78D及び帯状捕集体77Dを巻き取る巻き取りロール79Dを有する。
巻き取りロール79A,79B,79C,79Dは巻き取りロールの駆動装置であるモータ(図示せず)の回転軸に連結される回転軸に取り付けられる。帯状捕集体77A,77B,77C,77Dは、可撓性を有し、捕集プレートの周囲を取り囲んで空気が通過する複数の貫通孔9A〜9D(図13参照)を形成している。
本実施例では、筐体3内で水平方向に並列配置される各インパクター(図12、図13及び図14参照)は、各分級プレート及びそれぞれの分級プレートの下方に位置する帯状捕集体77A,77B,77C,77Dに設けられた各捕集プレートによって構成される。
粒子状物質測定装置1Dは、さらに、水平カスケードインパクター2D用の筺体開閉装置26、及び放射線検出装置44A用の他の筺体開閉装置26を有している。水平カスケードインパクター2Dの筐体3は、上部筐体3Aが1つの筺体開閉装置26の筺体把持装置27によって把持され、下部筐体3Bが筐体把持装置31によって把持され、実施例1と同様に開閉される。放射線検出装置44Aの筐体80は、上部筐体80Aが他の筺体開閉装置26の筺体把持装置27によって把持され、下部筐体80Bが筐体把持装置31によって把持され、水平カスケードインパクター2Dの筐体3と同様に開閉される。
環境の空気をサンプリングするとき、互いに結合されている上部筐体3A及び下部筐体3Bの間に帯状捕集体77A,77B,77C,77Dがそれぞれ存在する。これらの帯状捕集体は水平方向に並んで配置される。それぞれの帯状捕集体に設けられた捕集プレート8A,8B,8C,8Dは、水平カスケードインパクター2Bと同様な順序で筐体3内に配置される。この筐体3内では、捕集プレート8A,8B,8C,8Dのそれぞれは、分級プレートホルダー5の下方に位置する。
上部筐体3Aと下部筐体3Bが互いに結合されている状態で(図14参照)、サンプリングされた空気がインパクター4Aの第1空間15A内に流入し、この空気が、実施例3と同様にしてインパクター4A,4B,4C,4D内を順次流れ、インパクター4Dの第3空間34Dから外部に放出される。空気に含まれた粒子が粒径の違いによって捕集プレート8A,8B,8C,8Dのそれぞれに捕集される。帯状捕集体77A,77B,77Cには、水平カスケードインパクター2Bの捕集プレートホルダー7に形成される開口部67B,70B,73Bが該当する位置に形成され、粒子の捕集時には、開口部67B,70B,73Bが筐体3内に位置している。水平カスケードインパクター2Dにおいても、サンプリングされた空気を、水平カスケードインパクター2Bと同様に、インパクター4Aの第1空間15Aからインパクター4Dの第3空間23Dに向って容易に流すことができる。
所定時間が経過して捕集プレート8A,8B,8C,8Dによる粒子の捕集が終了した後、上部筐体3Aが1つの筺体開閉装置26の筺体把持装置27によって持ち上げられる(図9参照)。同時に、上部筐体80Aが他の筺体開閉装置26の筺体把持装置27によって持ち上げられる(図19(B)参照)。巻き取りロール79A,79B,79C,79Dが回転し、帯状捕集体77A,77B,77C,77Dのそれぞれが該当する巻き取りロールに巻き取られる。このため、水平カスケードインパクター2Dの筐体3内に位置して粒子を捕集した捕集プレート8A,8B,8C,8Dが、放射線検出装置44Aの下部筐体80Bの上方位置まで移動され、巻き取りロール79A,79B,79C,79Dの回転が停止される。帯状捕集体77A,77B,77C,77Dに設けられた新しい捕集プレート8A,8B,8C,8Dが、下部筐体3Bの上方位置まで移動される。1つの筺体開閉装置26の筺体把持装置27に把持された上部筐体3Aが下降されて下部筐体3Bと結合される。同時に、他の筺体開閉装置26の筺体把持装置27に把持された上部筐体80Aが、下降されて下部筐体80Bに結合される。
水平カスケードインパクター2D内で新しい捕集プレート8A,8B,8C,8Dを用いた粒子の捕集が開始されたとき、放射線検出装置44Aの上部筐体80Aに設けられた各放射線検出器45は、筐体80内に存在する各補集プレートに捕集された粒子から放出されるアルファ線をそれぞれ検出する。それぞれの放射線検出器45から出力された各アルファ線検出信号は、データ処理装置48に送られ、実施例1と同様に処理される。
本実施例も、実施例1と同様に、粒子状物質測定装置1Dが設置された環境(例えば、地下街及びトンネル工事現場等)におけるアルファ線の自動モニタリングが可能になる。本実施例は、実施例1で生じる各効果を得ることができる。
水平カスケードインパクター2Dとして、捕集プレートホルダー7及び捕集プレート8A〜8Dを除いた水平カスケードインパクター2Cを用いてもよい。
1,1A,1B,1C,1D…粒子状物質測定装置、2,2A,2B,2C,2D…水平カスケードインパクター(粒子状物質捕集装置)、3,80…筐体、3A,80A…上部筐体、3B,80B…下部筐体、4,4A,4B,4C,4D…インパクター、5…分級プレートホルダー、6,6A,6B,6C,6D…分級プレート、7…捕集プレートホルダー、8,8A,8B,8C,8D…捕集プレート、9,9A,9B,9C,9D…貫通孔、26…筺体開閉装置、27,31…筺体把持装置、30,34,54…上下方向移動装置、35,39…マスト、36…移送装置、40…走行装置、44,44A…放射線検出装置、45…放射線検出器、46…収納容器、49,50,51,65,68,71…連絡通路、53…ホルダー把持装置、76A,76B,76C,76D…捕集プレート装置、77A,77B,77C,77D…帯状捕集体。