JP5097730B2 - 水平軸風車 - Google Patents
水平軸風車 Download PDFInfo
- Publication number
- JP5097730B2 JP5097730B2 JP2009042378A JP2009042378A JP5097730B2 JP 5097730 B2 JP5097730 B2 JP 5097730B2 JP 2009042378 A JP2009042378 A JP 2009042378A JP 2009042378 A JP2009042378 A JP 2009042378A JP 5097730 B2 JP5097730 B2 JP 5097730B2
- Authority
- JP
- Japan
- Prior art keywords
- rotor
- angle
- titad
- teeter
- rotation surface
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images







Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02E—REDUCTION OF GREENHOUSE GAS [GHG] EMISSIONS, RELATED TO ENERGY GENERATION, TRANSMISSION OR DISTRIBUTION
- Y02E10/00—Energy generation through renewable energy sources
- Y02E10/70—Wind energy
- Y02E10/72—Wind turbines with rotation axis in wind direction
Landscapes
- Wind Motors (AREA)
Description
本発明は以上の従来技術に鑑みてなされたものであって、主軸(ナセル)のティルト角制御装置、ブレードのピッチ制御装置を用いることなく、一定の範囲においてロータ回転面の上下角を制御でき、風向の上下角変化に対応することができるティータドロータを有した水平軸風車を提供することを課題とする。
前記ティータドロータを軸支する主軸と
前記ティータドロータのロータ回転面に対して垂直な方向に移動可能に前記ティータドロータに取付けられたカウンタマスと、
前記ティータドロータのアジマス角を計測するアジマス角計測手段と、
前記ティータドロータのティータ角を計測するティータ角計測手段と、
前記アジマス角計測手段の計測値及び前記ティータ角計測手段の計測値に基づき前記カウンタマスの位置を制御して、前記カウンタマスの自重により生じるティータ軸回りのモーメントを増減させることにより前記ティータドロータのロータ回転面を傾動制御するティータ角制御手段とを備える水平軸風車である。
前記吹上角計測手段の計測値、前記主軸のティルト角、前記アジマス角計測手段の計測値及び前記ティータ角計測手段の計測値に基づき、風に対する前記ロータ回転面の上下角を算出する演算手段とを備え、
前記ティータ角制御手段は、前記演算手段の算出する上下角に基づき前記ロータ回転面を傾動制御する請求項1に記載の水平軸風車である。
まず、第1実施形態について説明する。
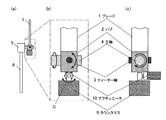
図1に示すように本水平軸風車は、ブレード1がハブ2に取付けられてなるティータドロータと、ティータ軸3を介してハブに接続される主軸4と、主軸4によりティータドロータを回転自在に軸支するナセル5と、ナセル5をヨー回転自在に支持するタワー6と、カウンタマス(重り)7と、アクチュエータ8とを備えて構成される。カウンタマス7は、アクチュエータ8を介してハブ2に取付けられている。カウンタマス7は、アクチュエータ8によりティータドロータのロータ回転面に対して垂直な方向Bに移動する。
2枚翼の場合は、図3及び図4に示すように、ブレード取付面から主軸4回りに90度異なった部位に相当する両側部にカウンタマス7,7を、アクチュエータ8,8を介して取付けることで実施することができる。この場合も図1の一枚翼の例と同様、アクチュエータ8,8によりカウンタマス7,7はティータドロータのロータ回転面に対して垂直な方向Bに移動する。なお、この両側部にカウンタマス7,7を取付ける構成は、1枚翼風車に対しても適用することができる。
さらに本水平軸風車は、各計測装置及びアクチュエータ8に接続される制御装置を備える。制御装置はティータ角制御手段及び演算手段を構成する。
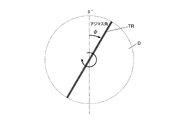
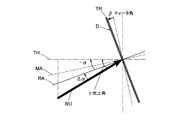
図6に示すようにβはティータドロータTRのティータ角であり、MAは主軸、RAはティータドロータTRの垂直軸である。図7に示すように、ティータ角βがゼロのとき、主軸MAとロータ垂直軸RAは一致する。
図7及び図8に示すように、水平基準線THは吹上角γがゼロとなる風向き方向を示す。水平基準線THは原則的に水平線に一致するが、浮体式洋上風車等の非固定式風車にあっては変動する。非固定式風車にあっては、水平基準線THの変動によっても計測上吹上角γが増減する。
図7に示すように、α0は主軸MAのティルト角である。
図8に示すように、αは水平基準線THに対するロータ回転面Dの上下角であり、ロータ垂直軸RAが水平基準線THに一致するとき0と定義する。α0,αはロータの風を受ける面が下向きのとき負と定義する。Δαは、吹上風向WUに対するロータ回転面Dの上下角であり、ロータ垂直軸RAが吹上風向WUに一致するとき0と定義する。
次に、制御装置CTは、ブロックB1で算出したαと、計測装置から入力されたγを用いて、ブロックB2内に示す数式の通りに計算して、Δαを算出する。
制御装置CTは、ブロックB2で算出したΔαにローパスフィルタLPFを適用する。なお、必要に応じてローパスフィルタLPFに代えてバンドパスフィルタ等、他のタイプのフィルタを用いても良い。
制御装置CTは、ローパスフィルタLPFを通過したΔαLを用いて、ブロックB3内に示す数式の通りに計算して、PI制御によりカウンタマス7の位置指令値eを算出し、アクチュエータ8に出力する。なお、PI制御に限らず例えばPID制御を適用しても良い。
すなわち、図1(a)においてカウンタマス7をナセル5側に移動させることによって図面上反時計回りのモーメントを発生、増大してロータ回転面Dを反時計回りに傾動させることができ、カウンタマス7を反対方向に移動させることによって図面上時計回りのモーメントを発生、増大してロータ回転面Dを時計回りに傾動させることができる。
上記位置指令値eを、上記演算により算出された上下角Δαを0とする又は減少させる位置指令として設定することにより、制御装置CTは、風向の上下角に対して正対するように又は正対に近づくようにロータ回転面Dを上下に傾動制御する。
次に、第2実施形態について説明する。
上記第1実施形態にあっては、吹上角を計測して風向の上下角に対して正対するようにロータ回転面Dを上下に傾動制御したが、本実施形態においては、吹上角計測手段を設けず、ロータの倒れを直す場合につき説明する。
制御処理内容としては、図9においてγ=0とした制御を適用する。
以上により、制御装置CTは、ロータ回転面Dが傾くことがあってもロータ回転面Dを垂直に直すように上下に傾動制御する。その作用を図10を参照して説明する。
以上のような状況が生じたとき、所定大きさ以上のティータ角βが所定時間以上継続すれば、制御装置CTは制御指令をアクチュエータ8に入力する。すると、アクチュエータ8は、図10(d)の矢印Gに示すようにカウンタマス7を風上側に移動させる。カウンタマス7の自重によりティータ軸3回りにロータを起すモーメントMが発生し、ロータが起される。
以上のようにしてロータ回転面Dの倒れを復旧し、ロータ回転面Dの倒れを抑制することができる。
2 ハブ
3 ティータ軸
4 主軸
5 ナセル
6 タワー
7 カウンタマス
8 アクチュエータ
9 カウンタマス
10 アクチュエータ
A ティータ軸
CT 制御装置
D ロータ回転面
LPF ローパスフィルタ
MA 主軸
RA ロータ垂直軸
TH 水平基準線
TR ティータドロータ
WTG 風力発電機
WU 吹上風向
β ティータ角
γ 吹上角
φ アジマス角
Claims (3)
- ティータドロータと、
前記ティータドロータを軸支する主軸と
前記ティータドロータのロータ回転面に対して垂直な方向に移動可能に前記ティータドロータに取付けられたカウンタマスと、
前記ティータドロータのアジマス角を計測するアジマス角計測手段と、
前記ティータドロータのティータ角を計測するティータ角計測手段と、
前記アジマス角計測手段の計測値及び前記ティータ角計測手段の計測値に基づき前記カウンタマスの位置を制御して、前記カウンタマスの自重により生じるティータ軸回りのモーメントを増減させることにより前記ティータドロータのロータ回転面を傾動制御するティータ角制御手段とを備える水平軸風車。 - 前記ティータドロータに進入する風の吹上角を計測する吹上角計測手段と、
前記吹上角計測手段の計測値、前記主軸のティルト角、前記アジマス角計測手段の計測値及び前記ティータ角計測手段の計測値に基づき、風に対する前記ロータ回転面の上下角を算出する演算手段とを備え、
前記ティータ角制御手段は、前記演算手段の算出する上下角に基づき前記ロータ回転面を傾動制御する請求項1に記載の水平軸風車。 - 前記ティータ角制御手段は、前記演算手段の算出する上下角を減少させるように前記ロータ回転面を傾動制御する請求項2に記載の水平軸風車。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009042378A JP5097730B2 (ja) | 2009-02-25 | 2009-02-25 | 水平軸風車 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009042378A JP5097730B2 (ja) | 2009-02-25 | 2009-02-25 | 水平軸風車 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2010196591A JP2010196591A (ja) | 2010-09-09 |
| JP5097730B2 true JP5097730B2 (ja) | 2012-12-12 |
Family
ID=42821552
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2009042378A Expired - Fee Related JP5097730B2 (ja) | 2009-02-25 | 2009-02-25 | 水平軸風車 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5097730B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2969720B1 (fr) * | 2010-12-23 | 2012-12-28 | IFP Energies Nouvelles | Eolienne en offshore flottant comportant un systeme de stabilisation actif en inclinaison de la nacelle |
| JP6643615B2 (ja) * | 2016-01-22 | 2020-02-12 | 国立研究開発法人産業技術総合研究所 | 風力発電機のティータ角制御装置 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2508099B2 (ja) * | 1987-06-22 | 1996-06-19 | 石川島播磨重工業株式会社 | 風力発電装置 |
| JP3240742B2 (ja) * | 1993-04-05 | 2001-12-25 | 石川島播磨重工業株式会社 | 風力発電装置 |
| JP3968235B2 (ja) * | 2001-11-29 | 2007-08-29 | 五洋建設株式会社 | 建物用風力発電装置 |
| WO2009120693A2 (en) * | 2008-03-24 | 2009-10-01 | Nordic Windpower | Turbine and system for generating power from fluid flow and method therefor |
| JP2010168937A (ja) * | 2009-01-21 | 2010-08-05 | Mitsubishi Heavy Ind Ltd | アップウインド型風力発電設備 |
-
2009
- 2009-02-25 JP JP2009042378A patent/JP5097730B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2010196591A (ja) | 2010-09-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN101994650B (zh) | 风力发电设备及其控制方法 | |
| CN104411967B (zh) | 带有载荷控制器的风力涡轮机 | |
| ES2535962T3 (es) | Control del ángulo de incidencia de los álabes en una instalación de turbina eólica | |
| JP6695401B2 (ja) | オフショア浮体式風力タービン・プラットフォームを制御するシステムおよび方法 | |
| CN102644546B (zh) | 风力涡轮机的叶片载荷减少 | |
| JP7023956B2 (ja) | 浮体式風力タービン構造用制御システム | |
| EP2877739B1 (en) | Tilting wind turbine | |
| US20200088165A1 (en) | System and method to manage torsional oscillation of a wind turbine tower | |
| JP6352778B2 (ja) | 浮体式風力発電装置及びその運転方法 | |
| JP2010506085A (ja) | ウィンド・シアおよびウィンド・ミスアライメントを補償するための翼ピッチ制御部を備えた風力タービン | |
| US20150132129A1 (en) | Method of operating a wind turbine as well as a system suitable therefore | |
| JP5881631B2 (ja) | 風力発電装置、風力発電装置の制御装置及び制御方法 | |
| US9719491B2 (en) | Systems for minimizing yaw torque needed to control power output in two-bladed, teetering hinge wind turbines that control power output by yawing | |
| CN103906921B (zh) | 用于确定风力涡轮机的偏转角误差的方法和设备和风力涡轮机 | |
| CN102046966A (zh) | 从流体流动中产生能量的涡轮机和系统及其方法 | |
| CN102242692A (zh) | 风力涡轮机 | |
| JP5097729B2 (ja) | 水平軸風車 | |
| Takao et al. | Experimental investigation of the cyclic pitch control on a horizontal axis wind turbine in diagonal inflow wind condition | |
| TWI544145B (zh) | Wind power generation system | |
| JP5550501B2 (ja) | 水平軸風車 | |
| JP2010196591A (ja) | 水平軸風車 | |
| JP5385700B2 (ja) | 水平軸風車 | |
| JP6997049B2 (ja) | 風力発電装置とその制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20111012 |
|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A711 Effective date: 20120723 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20120831 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20120911 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20120924 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5097730 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150928 Year of fee payment: 3 |
|
| LAPS | Cancellation because of no payment of annual fees |