JP5113024B2 - レーザスキャンユニット、前記ユニットを有する感光体の感度特性評価装置および前記ユニットを制御するためのプログラム - Google Patents
レーザスキャンユニット、前記ユニットを有する感光体の感度特性評価装置および前記ユニットを制御するためのプログラム Download PDFInfo
- Publication number
- JP5113024B2 JP5113024B2 JP2008297457A JP2008297457A JP5113024B2 JP 5113024 B2 JP5113024 B2 JP 5113024B2 JP 2008297457 A JP2008297457 A JP 2008297457A JP 2008297457 A JP2008297457 A JP 2008297457A JP 5113024 B2 JP5113024 B2 JP 5113024B2
- Authority
- JP
- Japan
- Prior art keywords
- laser
- unit
- light
- data
- optical
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Landscapes
- Laser Beam Printer (AREA)
- Mechanical Optical Scanning Systems (AREA)
Description
[1]複数個のレーザ光源を搭載したレーザスキャンユニット(LSU)であって、
前記レーザスキャンユニットは、マイクロプロセッサー、メモリ、インターフェース、表示デバイス、キー入力デバイスからなるマイクロコンピュータシステムを搭載し、レーザ駆動条件Iにより各レーザ光源を光の強度Lに点灯するように制御され、
各レーザ光源と各種光学部品を有し、かつ、
前記光学部品の変更を検知する検知部と、
前記マイクロコンピュータシステムからの指令に基づいて、レーザビームがポリゴンミラーに入射される前の位置であり前記光学部品通過後の位置に、前記光学部品通過後の前記複数個のレーザ光源の内の1つのレーザビームを全て受光するように、光検出手段をレーザビームの光路上に移動させる移動手段と、を有して構成され、
前記検知部により前記光学部品の変更が検知されると、
前記光学部品の変化により影響を受けるレーザ光源の前記レーザ駆動条件Iを2つ以上変化させ、得られる各光の強度Lを前記移動手段により移動された前記光検出手段により検知し、
前記マイクロコンピュータシステムは前記2つ以上変化させたIとその各Iにより得られる各光の強度Lとのデータ対(I、L)をデータ列として集録し、集録された2以上の前記データ列と、前記マイクロコンピュータシステム内のメモリに保存されたI−L特性データとを比較し、
その差がある許容基準を超えた場合には前記集録されたデータに基づき新たに導出されたI−L特性関係式を用いて、レーザ駆動条件Iに基づいて前記レーザ光源の光の強度Lを制御することを特徴とするレーザスキャンユニット。
[2] 前記光検出手段はフォトダイオードであり、前記光学部品は光の強度を減衰させるものであるか、像面ビームサイズを決定するものか、レーザビームの一部あるいは全てを反射させるものであることを特徴とする[1]に記載のレーザスキャンユニット。
[3] 前記光学部品は減光フィルター、スプリッタまたはアパーチャから選択される少なくとも1つであることを特徴とする[1]または[2]に記載のレーザスキャンユニット。
[4] 前記光検出手段はフォトダイオードであり、
前記レーザスキャンユニットは、下記の関係式(1)を用いてレーザ駆動条件Iにより各レーザ光源を光の強度Lに点灯するように制御され、
前記マイクロコンピュータシステムは、前記光学部品の変更の検知信号に基づいて前記フォトダイオードを前記光学部品の変更により影響を受けるレーザビームの光路内に移動するように前記移動手段に指示し、レーザ駆動条件Iを2つ以上変化させて前記レーザ光源のレーザビームの光の強度Lを前記フォトダイオードにより検出して前記変化させたIとこのIによって得られるLとのデータ対(I、L)のデータ列を集録し、前記集録されたデータ列から得られるI−L特性データを前記関係式(1)により新たに近似することを特徴とする[1]乃至[3]のいずれかに記載のレーザスキャンユニット。
I=anLn+an-1Ln-1+・・・ (1)
(Lは像面位置の光パワー(単位はmW)であり、Iはレーザ駆動条件(レーザ駆動条件Iが電流の場合、単位はmAであり、電流値を電圧値に変換している場合はV)であり、an、an-1、・・・は、各項の係数である。ただしnは1以上の整数である。)
[5] 前記2つ以上変化させるレーザ駆動条件Iが、レーザ駆動電流の閾値Ith(下限)から定格パワーを出力するIop(上限)までの範囲のものであり、前記範囲内のIを複数変化させてIとLとのデータ対(I、L)のデータ列を集録することを特徴とする[1]乃至[4]のいずれかに記載のレーザスキャンユニット。
[6] 前記比較により、前記データ対に、予め規定している許容基準を外れるデータ対がある場合、前記表示デバイスに警告を表示させることを特徴とする[1]乃至[5]のいずれかに記載のレーザスキャンユニット。
[7] 前記比較により、前記データ対に予め規定している許容基準を外れるデータ対があると、
前記レーザスキャンユニットは、前記集録したデータ列を下記の関係式(2)として5次の多項式による前記I−L特性関係式の近似式を用いて前記光学部品の変化により影響を受けるレーザ光源の光の強度Lを制御することを特徴とする[1]乃至[3]のいずれかに記載のレーザスキャンユニット。
I=a n L n +a n-1 L n-1 +・・・ (2)
(Lは像面位置の光パワー(単位はmW)であり、Iはレーザ駆動条件(レーザ駆動条件Iが電流の場合、単位はmAであり、電流値を電圧値に変換している場合はV)であり、an、an-1、・・・は、各項の係数である。ただしnは1以上の整数である。)
[8] [1]乃至[7]のいずれかに記載のレーザスキャンユニットを有する感光体の感度特性評価装置。
[9] レーザスキャンユニット(LSU)内の光学部品の変更を検知部で検知し、
マイクロコンピュータシステムからの指令に基づいて、レーザビームがポリゴンミラーに入射される前の位置であり、かつ前記光学部品通過後の位置に、前記光学部品通過後の前記複数個のレーザ光源の内の1つのレーザビームを全て受光するように、光検出手段をレーザの光路上に移動させ、
照射光の強度Lを測定してレーザ駆動条件Iと当該強度Lとを、前記Iを2つ以上変化させて、この変化させたIとこのIによって得られるLとのデータ対(I、L)のデータ列を集録し、
集録された2以上の前記データ列と前記マイクロコンピュータシステム内のメモリに保存されたI−L特性関係式から求まるデータ対(I、L)とを、Iの値が等しいそれぞれのデータ対のLの値で比較し、
前記比較により前記メモリに保存されたI−L特性関係式のデータとの差が所定の許容基準を越えるか否かを判断して、前記差が前記所定の許容基準を越えた場合には前記2つ以上のデータ列によって得られるI−L特性関係式により変更された光学部品により影響を受けるレーザ光源のパワーを制御し、前記違いが前記所定の許容基準を越えない場合には前記メモリに保存されたI−L特性関係式により変更された光学部品により影響を受けるレーザ光源のパワーを制御するようにレーザスキャンユニットを制御することを特徴とするレーザスキャンユニットを制御するためのプログラム。
さらに、光学部品の入れ替えを検知したとき、LSUに搭載されたマイクロプロセッサーが自動でI−L特性を(I、L)データ列として集録し、変化前(光学部品の入れ替え前)のI−L特性関係式によるデータと比較し、ちがいがあれば表示デバイスに警告を表示し、使用者は必要な処置が取れるようになる。
さらに、光学部品の入れ替えを検知したとき、LSUに搭載されたマイクロプロセッサーが自動でI−L特性を(I、L)データ列として集録し、最初にセットアップされた状態と比較し、ちがいがあったとき、像面の光パワーと駆動条件のI−L特性関係式を得ることで、いつでも正確な露光パワーを与えることができる。
さらに、I−L特性に歪みが生じていて、あらたな近似式によるI−L特性曲線を近似するとき、5次の多項式で近似して、歪みをもつI−L特性でも、正確なI−L特性曲線を採用して露光量を制御することができる。
さらに、上記したLSUを使用することで、いつでも正確な露光パワーを対象物に照射する感光体感度評価装置を提供できる。
本発明では、I−L特性のIをレーザ駆動条件とし、Lをその駆動条件によって感光体の表面に照射されるときのレーザ光の光パワーとして説明する。また本明細書中、「光学部品」は、光の強度を減衰させるもの、像面ビームサイズを決定するもの、ビームの一部、あるいは全てを透過、反射させるもの等をいう。
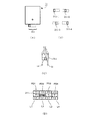
この光学部品は、光源と走査系(ポリゴンミラー)までの間に存在している。たとえば図1に示すように、アパーチャ31、31’、減光フィルター32、32’、51、51’、スプリッタ33、ミラー34などを挙げることができる。
Iとしては、レーザ駆動電流(If)を用いる場合と、レーザダイオード(LDと略す)のモニター電流(Im)を用いる場合がある。なおレーザ駆動条件Iとして、前記したIfまたはImを用いる場合、その単位として、たとえばmAを用いる。また電流値を電圧値に変換して駆動条件としている場合には、駆動条件Iの単位として、たとえばVを用いる。
アパーチャ31、31’を通過したレーザビームは、NDフィルター51、51’、減光フィルター32、32’、ビームスプリッタ33などの光学部品3を通過後、所定回転数で動作しているポリゴンミラー100により回転走査される。その後、走査光学系101を通過して感光体102上に照射される。なおこの走査光学系101の構成要素としては、たとえばfθレンズ、シリンドリカルレンズ、折り返しミラーなどを挙げることができる。これら走査光学系とともに走査上で必要な同期検知センサなどを走査系(走査光学系101とポリゴンミラー100とからなる)では、有することができる。
光学部品によりLD素子へ戻る光が、像面側の反対側に出射されると重なり、これが光電流ImとしてLDドライバーに入力されることがある。APC制御をしているときは、このことが原因でレーザの出力安定性が擾乱されて更に変動することがある。
このように光路中に薄膜を有する部品が増えることによって、I−L特性が影響される可能性が高まる。すなわち、これら薄膜を有する光学部品では、I−L特性のリニアリティを擾乱する可能性がある。
より詳細には、アパーチャ31、31’または減光フィルター32、32’などの光学部品3を代えたとき、あるいは移動したときにそれを検知する手段として、図2(C)に示すように、これらの光学部品の端部に部品番号となる切欠部を4箇所設け、この切欠部の有無を光検出素子(たとえばPTr:Photo-Transistor)で受光する。たとえば、1つずつの切欠きを1ビットとし、nビット信号として対応させておく。アパーチャを取り外すと全てのPDが受光する。これを初期単位とする(たとえば0000あるいは1111など)。一方、取り外した後にいずれかのアパーチャを使用することにより、たとえば前のアパーチャが取り付けられたとする。この場合、LDユニット1のアパーチャiからアパーチャiである。これは、一旦はずし再度セットした場合であり、部品の交換ではないが、変化があったことになる。そうするとLSU内のMPU11はアパーチャiの変化ありとする信号を、検知手段により受ける。MPU11では、この受信に基づいてLDユニット1の光パワーを計測するため、ロータリソレノイド42に移動するように送信し、これを受けたロータリソレノイド42側ではスライダ41を動作させて、このLDユニット1の光ビーム強度を測定するように、この変更に係るレーザの光路上にPD411が載置されたスライダ41を動かす。規定位置まで動かされたスライダ41は、このスライダ41に載置されたPD411を所定位置にセットされた後に、このレーザビームの強度の測定を指示に従って測定を開始することができるようになる。前記した光学部品3の変更を検知するのに、図2(D)に示すように、複数の発光素子(ここでは4つ)L1、L2、L3、L4を有し、複数の受光素子(ここでは4個)で、どのアパーチャを用い変更したのかに関する情報を検知することができる。このように本発明で用いられる検知手段としては、上記したような発光部と受光部による光学式のセンサとすることができるが、これ以外であってもよい。また図2に示すように、品番の変更を検知するために設けられる切欠き部311は、各光学部品の周の辺の任意の位置に設けられる。要するにその部品の交換が検出可能であればよい。
マルチビーム構成LSUのレイアウト(LDはそれぞれ波長が異なる)、
システムの構成 (社内製作)(図1参照)
・LD1 発光波長780nm:シャープ社製、品名GH07825C2K
・LD2 発光波長655nm:OpNext社製、品名HL6501MG
・LDドライバー :(株)旭データシステムズ、品名ALP-7033CA×2台
・温調機能内蔵LD着脱ヘッド:(株)旭データシステムズ、品名ALTH-103C 2台
・アパーチャ:50×60、70×85 (アパーチャの数値A×Bは、楕円形の短軸(A)×長軸(B)で表され、像面における狙いのビームサイズを意味する:単位はμm×μm)の2種類、主に50×60を使用した。
・直流電圧電流発生器 :(株)エーディーシー、品名6144 2台
LD駆動条件用If信号生成、Im(Ref)信号生成
光量計:横河電機(株)製、品名3292 像面の光パワーの測定用
・PD:浜松ホトニクス(株)製、品名S1336-8BK
また、レーザ駆動条件はIm(Ref)を行い、APC(Auto power control)モードで点灯させてそのパワーを測定した。
使用したLSUでは図1に示すように、LD1(780nm)のレーザビームはフィルターなどの光学部品を通過する直線のレイアウトとし、LD2(655nm)のビームは反射ミラー34とビームスプリッタ33を用いて2回光路を曲げてポリゴンミラー100に入射するレイアウトとした。いずれも像面ビームサイズが50×60(短径50μm×長径60μmの楕円ビーム)になるアパーチャを使用した。
光パワーの測定ではNDフィルターは、全て光路からはずしている。これは、ここで使用しているNDフィルター(3枚構成のフィルター)は光源LDからの照射光の強度を歪ませること無く減衰させることができることが判っているが、強い光パワーでノイズの少ない測定をするためである。
図3(A)は、図1に示すレイアウト下において、レーザユニットLD1のI−L特性を表している。この図に示すように、直線性(リニア性)は極めて良好であるので関係式として1次近似式を用いるのに問題がないことがわかる。
図3(B)は、図1に示すレイアウト下において、レーザユニットLD2のI−L特性を表している。この図でも、レーザユニットLD2の直線性は良好であり、前記同様に1次の近似式を関係式として用いるのに問題がないことがわかる。
これら図3の(A)〜(B)のI−L特性関係式によれば、それぞれのLD素子における初期状態においてI−L特性関係が1次近似式(リニア関数)を用いて表してよいことが判る。
このような初期状態の図1に示すマルチLSUユニット(初期状態のマルチLSUユニット)のレーザユニットLD2に、40%減光フィルター32’を挿入した。
この40%減光フィルター32’の挿入が、減光フィルター近傍に設置されたPTr(フォトトランジスター)により検出がされた。この検出の信号を受けてMPUはロータリソレノイド42に、スライダ41上に載置されたフォトダイオードPD411により光パワーを測定するためのスライダ41の移動を命じ、これによりスライダ41に載置されたPD411が、LD2のレーザビーム上に移動した。LD2ユニットの光パワー測定の準備が整い、LD2の光パワーの計量が可能となった。LD2における40%減光フィルター32’通過後でポリゴンミラー100入射直前における光パワーLとImとの計測結果を、図4に示す。ただし、先に説明した比率を乗じ、像面パワーに変換している。図4に示すように、I−L特性に歪みを生じた。ここでは40%の透過率のフィルターを透過しているので、I−L特性は、図3(B)に示すI−L関係式に示される関係式に、減光フィルターの減光度0.4を単に乗じればI−L関係式が得られると予想される。しかし実際のI−L関係式では、像面パワーLとImとの関係が、図4のI−L関係式に示されるように、1次近似式のリニア性から外れてしまった。図3(B)のI−L関係式(1次の関係式)によるImでLD2を制御しても、この図3(B)に示されるI−L関係式(1次式)で求められるLでの像面のスキャン(走査)がされないことが判る。
図5の実線は、図4に示されるI−L関係式である。
図5に示す点線は実施例1において得られたI−L関係式を得た後に、この40%減光フィルター32’をはずし、再度取り付けた。これにより、減光フィルター32’の変更が検出手段により検出され、実施例1と同様にポリゴンミラー100前での光パワーの計測が行なわれるようにトリガーが掛かりスライダー41上のPD411がこの変更に係るレーザユニットLD2にセットされた。このLD2ユニットにおいて、前記同様に光パワーLが測定されて求められたものである。減光フィルターはビームに対する角度を僅かに変えている。図5の実線と点線とのデータを比較すると、歪みは改善されてはいない。I−L特性は変わっていることがわかる。このように、本実施例1と2から、この40%減光フィルター32’のように光学部品の追加、再セット 等で、I−L特性関係式がかわってしまうことがあることが判る(図4〜図5参照)。
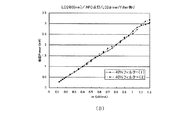
実施例1と同様に、レーザユニットLD2の光路内に50%減光フィルター32’を挿入した。これにより減光フィルター32’の変化(50%減光フィルターの挿入)を検知して実施例1と同様にロータリソレノイド42を動かすためのトリガーが印加された。これによってスライダ41が移動し、このスライダ41に載置されたPD411がLD2ユニットの光路上にセットされて、光パワーの計測が可能な状態となった。その後、Iを変化させたときのLの測定を前記実施例と同様にして行ない、IとLとのデータ対(I、L)のデータ列を、2以上集録した。集録された(I、L)データをマイクロソフト社のエクセル(商標)を用いて散布図、回帰曲線および相関係数Rの2乗を求めた。
その結果を図6に示す。
直線性は図3(B)のフィルター無しの場合と比較して、僅かに歪みが見られる。しかし、図6に示されるI−L特性関係式により、1次の近似式の特性関係式を用いてレーザ駆動条件によりレーザユニットを制御することに問題はないと言える。すなわちI−L特性関係式はL=3.4106Im−0.0609で表され(LをIの1次式で近似する式 L=a1I+a0 (この式において、a1はその直線の傾きを表し、a0は切片を表す。)で特性関係式が表され)、その相関係数R2は0.997であった。Imの範囲の中間位置でLの1次式からの少しのずれは、フィルターの種類(ガラス表面の面精度、薄膜の厚さ等)がこの原因になっていると思われる。
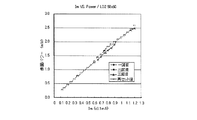
LD2のアパーチャ直後に光学部品として、ビームスプリッタを、ビーム入射角が45度になるように設置した。このビームスプリッタの、レーザ光波長655nmに対する透過率は約30%であった。実施例1と同様に、このビームスプリッタを挿入したことを検知した信号をトリガーにしてスライダ41が移動し、このスライダ41に載置されたPD411により、ポリゴンミラー100前でのLD2ユニットの光パワーLの計測が可能な状態となった。これによりLD2ユニットに係るIを変化させて光パワーLの測定を行ない、データ対(I、L)のデータ列を集録した。この測定の結果、I−L特性に歪みが出現したことを確認した。このI−L特性の測定を3回繰り返した(図7の「一回目〜三回目」参照)。図7に示すように、一回目〜三回目の繰り返しのI―L特性をデータ列として集録し一回目の測定結果を◆でプロットし、二回目の測定結果を■でプロットし、三回目の測定結果を▲でプロットした。これら一回目〜三回目までのデータ集録を比較すると、同一の特性を示しており、再現性に問題のないことが判る。またこの一回目〜三回目の測定後に、アパーチャを一旦はずし、再度セットした。これにより、実施例1と同様に、検知手段により検知した信号をトリガーにしてスライダ41が移動して、ポリゴンミラー100前での光パワーLの計測が可能となった。前記実施例と同様にしてLD2ユニットに係るI−L特性の測定をし、データ対(I、L)のデータ列を集録した。その結果を、図7に×でプロットして示す。この×と先の1回目〜3回目の繰り返しのI−L特性とは、異なっていることが認められた。
このようなビームスプリッタを使用したのは、アパーチャを入れ替えると、I−L特性が変わることがあることを示すためである。歪みをもっていると、アパーチャの差し替えの影響が強調される。
実施例1で示したように、40%減光フィルターを用いたとき、I−L特性が図4のように変化した。このように減光フィルターを換えた後に、I−L特性を測定し、メモリに記憶された変化前のI−L特性関係式とこの測定したI−L特性関係式とを比較しないと、メモリに記憶されたI−L特性関係式(変化前のI−L特性関係式)を用いてIを制御することによりLを制御できるか否かを判断することができない。
図8のフローチャートを参照しながら、LSUにおけるI−L特性関係式をどのように求めるかについての動作について、以下に説明する。
減光フィルターなしの状態を規定状態(初期状態)とする。本発明に係る複数個のLDを搭載したLSUにおいて、LSU内のマイクロコンピュータ1では、光学部品として例えば減光フィルター32’が付加されたときに、これを検知手段(光電センサー)により、減光フィルターが有りと検出される(S1/Yes)。この検出信号がMPU11に入力されると、MPU11はI−L特性値をチェック[する/しない]という可否を使用者に求める(:S2(表示装置14に表示))。使用者により「する」と入力手段(タッチパネル、キーなど)により入力された場合(S2/Yesの場合)には、フィルター32’などの光学部品の透過率(LDの波長に対応した値)の入力を求める(S2/Yes→S3)。また入力されない場合でも、前の履歴から挿入等された光学部品の透過率が表示され、その確認が入力されると、以下のように測定が行なわれるようにすることができる。なお入力が行なわれない場合でもデータ対としてメモリに保存しておき、このデータ列を透過率がわかった時点で透過率の入力を行い、ステップS9に進むこともできる(S15/No→S9)。
直流電圧発生器55’ではこのBCDデータを、対応するアナログ電圧に変換し、これがLDドライバー54’に入力される。またLSU内のマイクロコンピュータ1では、LDドライバーのパルス変調入力ラインにOn/Offの信号を、たとえばDIOラインを使用して送る。レーザがOnするとPD571’の光電流がLDドライバーに入力され、APCモードで安定発光する。順次、Im(Ref)データを直流電圧発生器55’に送り、スライダ41上に載置されたPD411により、そのときのポリゴンミラー100に照射されるレーザビームの光パワーが測定される。この測定データである光電流(単位:mA)がスライダ41上に載置されたアンプ43(同時に電流を電圧に変換している)を通して、AD変換器で読み取られる。
以上のようにして求めた変更前と変更後のI−Lの関係を表1に示す。

I−L関係式は、5次の多項式近似が適切であることはこれまでの経験に基づいている。
5次多項式による近似を組み込みのソフトウェアで算出した。図10に示した。
図10における式は次のようになる。
y =−25.519x5 + 77.478x4−85.154 x 3 + 41.3x2−2.2719x + 0.614
・・・(A)
(この式において、xはIm(Ref)であり、yは光パワーLである。)
このとき、感光体線速、LSU光学系などのパラメータから、感光体に与える静止ビームパワー(像面での光パワー)Lを算出し、そのような静止ビームパワーLを感光体に照射するための、LDの駆動条件Iを決定する。従って、関係式はxが像面Powerで、yが駆動条件Iであるのが都合がよい。表1で説明すると、xが4列目の「像面位置データへ換算したPower」で、yは1列目の駆動条件Imになる。
y=0.0526x5−0.4025x4+1.1185x3−1.3757x2+1.1238x−0.1321
・・・(B)
(上記式(B)中、xは光パワーを表し、yはIm(Ref)を表す。)
3 光学部品
4 移動手段
11 MPU(Micro-Processing Unit)
12 メモリ
13 インターフェース(I/F)
14 表示部
15 入力部
31、31’ アパーチャ
32、32’ 減光フィルター
33 ビームスプリッタ
34 反射ミラー
41 スライダー
42 ロータリソレノイド
43 アンプ
51、51’ NDフィルター(各々、複数枚の減光フィルターで構成される)
52、52’ フィルタードライバー
53、53’ 温度制御ユニット
54、54’ LDドライバ
55、55’ 直流電圧発生ユニット
56 モータードライバー(ポリゴン用)
57、57’ レーザユニット(レーザ光源)
100 偏向手段(ポリゴンミラー)
101 走査光学系
102 感光体(被検査体)
411 光検知手段(フォトダイオード)
Claims (9)
- 複数個のレーザ光源を搭載したレーザスキャンユニット(LSU)であって、
前記レーザスキャンユニットは、マイクロプロセッサー、メモリ、インターフェース、表示デバイス、キー入力デバイスからなるマイクロコンピュータシステムを搭載し、レーザ駆動条件Iにより各レーザ光源を光の強度Lに点灯するように制御され、
各レーザ光源と各種光学部品を有し、かつ、
前記光学部品の変更を検知する検知部と、
前記マイクロコンピュータシステムからの指令に基づいて、レーザビームがポリゴンミラーに入射される前の位置であり前記光学部品通過後の位置に、前記光学部品通過後の前記複数個のレーザ光源の内の1つのレーザビームを全て受光するように、光検出手段をレーザビームの光路上に移動させる移動手段と、を有して構成され、
前記検知部により前記光学部品の変更が検知されると、
前記光学部品の変化により影響を受けるレーザ光源の前記レーザ駆動条件Iを2つ以上変化させ、得られる各光の強度Lを前記移動手段により移動された前記光検出手段により検知し、
前記マイクロコンピュータシステムは前記2つ以上変化させたIとその各Iにより得られる各光の強度Lとのデータ対(I、L)をデータ列として集録し、集録された2以上の前記データ列と、前記マイクロコンピュータシステム内のメモリに保存されたI−L特性データとを比較し、
その差がある許容基準を超えた場合には前記集録されたデータに基づき新たに導出されたI−L特性関係式を用いて、レーザ駆動条件Iに基づいて前記レーザ光源の光の強度Lを制御することを特徴とするレーザスキャンユニット。 - 前記光検出手段はフォトダイオードであり、前記光学部品は光の強度を減衰させるものであるか、像面ビームサイズを決定するものか、レーザビームの一部あるいは全てを反射させるものであることを特徴とする請求項1に記載のレーザスキャンユニット。
- 前記光学部品は減光フィルター、スプリッタまたはアパーチャから選択される少なくとも1つであることを特徴とする請求項1または2に記載のレーザスキャンユニット。
- 前記光検出手段はフォトダイオードであり、
前記レーザスキャンユニットは、下記の関係式(1)を用いてレーザ駆動条件Iにより各レーザ光源を光の強度Lに点灯するように制御され、
前記マイクロコンピュータシステムは、前記光学部品の変更の検知信号に基づいて前記フォトダイオードを前記光学部品の変更により影響を受けるレーザビームの光路内に移動するように前記移動手段に指示し、レーザ駆動条件Iを2つ以上変化させて前記レーザ光源のレーザビームの光の強度Lを前記フォトダイオードにより検出して前記変化させたIとこのIによって得られるLとのデータ対(I、L)のデータ列を集録し、前記集録されたデータ列から得られるI−L特性データを前記関係式(1)により新たに近似することを特徴とする請求項1乃至3のいずれかに記載のレーザスキャンユニット。
I=anLn+an-1Ln-1+・・・ (1)
(Lは像面位置の光パワー(単位はmW)であり、Iはレーザ駆動条件(レーザ駆動条件Iが電流の場合、単位はmAであり、電流値を電圧値に変換している場合はV)であり、an、an-1、・・・は、各項の係数である。ただしnは1以上の整数である。) - 前記2つ以上変化させるレーザ駆動条件Iが、レーザ駆動電流の閾値Ith(下限)から定格パワーを出力するIop(上限)までの範囲のものであり、前記範囲内のIを複数変化させてIとLとのデータ対(I、L)のデータ列を集録することを特徴とする請求項1乃至4のいずれかに記載のレーザスキャンユニット。
- 前記比較により、前記データ対に、予め規定している許容基準を外れるデータ対がある場合、前記表示デバイスに警告を表示させることを特徴とする請求項1乃至5のいずれかに記載のレーザスキャンユニット。
- 前記比較により、前記データ対に予め規定している許容基準を外れるデータ対があると、
前記レーザスキャンユニットは、前記集録したデータ列を下記の関係式(2)として5次の多項式による前記I−L特性関係式の近似式を用いて前記光学部品の変化により影響を受けるレーザ光源の光の強度Lを制御することを特徴とする請求項1乃至3のいずれかに記載のレーザスキャンユニット。
I=a n L n +a n-1 L n-1 +・・・ (2)
(Lは像面位置の光パワー(単位はmW)であり、Iはレーザ駆動条件(レーザ駆動条件Iが電流の場合、単位はmAであり、電流値を電圧値に変換している場合はV)であり、an、an-1、・・・は、各項の係数である。ただしnは1以上の整数である。) - 請求項1乃至7のいずれかに記載のレーザスキャンユニットを有する感光体の感度特性評価装置。
- レーザスキャンユニット(LSU)内の光学部品の変更を検知部で検知し、
マイクロコンピュータシステムからの指令に基づいて、レーザビームがポリゴンミラーに入射される前の位置であり、かつ前記光学部品通過後の位置に、前記光学部品通過後の前記複数個のレーザ光源の内の1つのレーザビームを全て受光するように、光検出手段をレーザの光路上に移動させ、
照射光の強度Lを測定してレーザ駆動条件Iと当該強度Lとを、前記Iを2つ以上変化させて、この変化させたIとこのIによって得られるLとのデータ対(I、L)のデータ列を集録し、
集録された2以上の前記データ列と前記マイクロコンピュータシステム内のメモリに保存されたI−L特性関係式から求まるデータ対(I、L)とを、Iの値が等しいそれぞれのデータ対のLの値で比較し、
前記比較により前記メモリに保存されたI−L特性関係式のデータとの差が所定の許容基準を越えるか否かを判断して、前記差が前記所定の許容基準を越えた場合には前記2つ以上のデータ列によって得られるI−L特性関係式により変更された光学部品により影響を受けるレーザ光源のパワーを制御し、前記違いが前記所定の許容基準を越えない場合には前記メモリに保存されたI−L特性関係式により変更された光学部品により影響を受けるレーザ光源のパワーを制御するようにレーザスキャンユニットを制御することを特徴とするレーザスキャンユニットを制御するためのプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008297457A JP5113024B2 (ja) | 2008-11-21 | 2008-11-21 | レーザスキャンユニット、前記ユニットを有する感光体の感度特性評価装置および前記ユニットを制御するためのプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008297457A JP5113024B2 (ja) | 2008-11-21 | 2008-11-21 | レーザスキャンユニット、前記ユニットを有する感光体の感度特性評価装置および前記ユニットを制御するためのプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2010122546A JP2010122546A (ja) | 2010-06-03 |
| JP5113024B2 true JP5113024B2 (ja) | 2013-01-09 |
Family
ID=42323925
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2008297457A Active JP5113024B2 (ja) | 2008-11-21 | 2008-11-21 | レーザスキャンユニット、前記ユニットを有する感光体の感度特性評価装置および前記ユニットを制御するためのプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5113024B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3125688B2 (ja) | 1996-10-04 | 2001-01-22 | 日本電気株式会社 | 回折格子分光計 |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2993677B1 (fr) * | 2012-07-18 | 2015-03-27 | Valeo Etudes Electroniques | Dispositif et procede d'emission d'un faisceau lumineux destine a former une image, systeme de projection et afficheur utilisant ledit dispositif |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH09216414A (ja) * | 1996-02-08 | 1997-08-19 | Canon Inc | 画像形成装置 |
| JP2007079502A (ja) * | 2005-09-16 | 2007-03-29 | Ricoh Co Ltd | 光学ユニット、同ユニットを使用した画像形成装置、画像形成装置の制御方法、プログラム及びコンピュータ読取り可能な記録媒体 |
-
2008
- 2008-11-21 JP JP2008297457A patent/JP5113024B2/ja active Active
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3125688B2 (ja) | 1996-10-04 | 2001-01-22 | 日本電気株式会社 | 回折格子分光計 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2010122546A (ja) | 2010-06-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9958266B2 (en) | Chromatic range sensor including dynamic intensity compensation function | |
| CN1724969B (zh) | 提高基于散斑图像的相关位移传感器精度的系统和方法 | |
| JP6174336B2 (ja) | クロマティック・レンジ・センサで測定されたスペクトルプロファイルから異常スペクトルプロファイルを識別する方法 | |
| KR101016565B1 (ko) | 거리 측정 장치 및 방법 | |
| US9261351B1 (en) | Chromatic range sensor including high sensitivity measurement mode | |
| US20190152242A1 (en) | Automatic width detection | |
| JP2001264173A (ja) | 反射特性測定装置 | |
| US6353216B1 (en) | Confocal measurement and diagnostic system | |
| JP2010122546A (ja) | レーザスキャンユニット、前記ユニットを有する感光体の感度特性評価装置および前記ユニットを制御するためのプログラム | |
| CN104034508A (zh) | 光学检查设备和光学检查系统 | |
| US6119942A (en) | Method and apparatus for determining the position of the focus of an opto-electronic apparatus | |
| US20250116774A1 (en) | Optical interference ranging sensor | |
| EP3901568B1 (en) | Confocal sensor | |
| JP6722450B2 (ja) | 共焦点変位計 | |
| US12298117B2 (en) | Optical interference range sensor | |
| EP3910283A1 (en) | Optical measurement device and optical measurement method | |
| JP2005041224A (ja) | 光パワー制御装置および方法 | |
| CN110779629B (zh) | 一种基于干涉方式的激光波长测量装置与方法 | |
| JP7206576B2 (ja) | 測定方法及び装置 | |
| JP5300586B2 (ja) | レーザ変位計 | |
| US12411002B2 (en) | Optical interference range sensor | |
| JP3217637B2 (ja) | 自動焦点合わせ機構付き電子プローブマイクロアナライザ | |
| JP7691657B2 (ja) | 光干渉測距センサ | |
| US12442922B2 (en) | Optical measurement device and optical measurement method | |
| JPH09258091A (ja) | レーザー光射出光学ユニットのピント測定方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20110913 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20110920 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20120717 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20120718 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120913 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20121002 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20121011 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20151019 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5113024 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |