JP5122831B2 - カッティング装置およびその制御方法 - Google Patents
カッティング装置およびその制御方法 Download PDFInfo
- Publication number
- JP5122831B2 JP5122831B2 JP2007037221A JP2007037221A JP5122831B2 JP 5122831 B2 JP5122831 B2 JP 5122831B2 JP 2007037221 A JP2007037221 A JP 2007037221A JP 2007037221 A JP2007037221 A JP 2007037221A JP 5122831 B2 JP5122831 B2 JP 5122831B2
- Authority
- JP
- Japan
- Prior art keywords
- cutting
- cutter
- cutting edge
- medium
- cut
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000005520 cutting process Methods 0.000 title claims description 215
- 238000000034 method Methods 0.000 title claims description 18
- 230000007246 mechanism Effects 0.000 claims description 70
- 238000001514 detection method Methods 0.000 claims description 51
- 241000255925 Diptera Species 0.000 claims 1
- 238000004804 winding Methods 0.000 claims 1
- 238000003825 pressing Methods 0.000 description 6
- 238000004891 communication Methods 0.000 description 3
- 238000010586 diagram Methods 0.000 description 3
- 230000003028 elevating effect Effects 0.000 description 3
- XEEYBQQBJWHFJM-UHFFFAOYSA-N Iron Chemical group [Fe] XEEYBQQBJWHFJM-UHFFFAOYSA-N 0.000 description 2
- 230000005540 biological transmission Effects 0.000 description 2
- 230000007257 malfunction Effects 0.000 description 2
- 239000000463 material Substances 0.000 description 2
- 230000003287 optical effect Effects 0.000 description 2
- 238000012545 processing Methods 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 230000004886 head movement Effects 0.000 description 1
- 238000003754 machining Methods 0.000 description 1
- NJPPVKZQTLUDBO-UHFFFAOYSA-N novaluron Chemical compound C1=C(Cl)C(OC(F)(F)C(OC(F)(F)F)F)=CC=C1NC(=O)NC(=O)C1=C(F)C=CC=C1F NJPPVKZQTLUDBO-UHFFFAOYSA-N 0.000 description 1
- 239000002985 plastic film Substances 0.000 description 1
- 229920006255 plastic film Polymers 0.000 description 1
- 238000002360 preparation method Methods 0.000 description 1
- 238000000926 separation method Methods 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B26—HAND CUTTING TOOLS; CUTTING; SEVERING
- B26F—PERFORATING; PUNCHING; CUTTING-OUT; STAMPING-OUT; SEVERING BY MEANS OTHER THAN CUTTING
- B26F1/00—Perforating; Punching; Cutting-out; Stamping-out; Apparatus therefor
- B26F1/38—Cutting-out; Stamping-out
- B26F1/3806—Cutting-out; Stamping-out wherein relative movements of tool head and work during cutting have a component tangential to the work surface
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B26—HAND CUTTING TOOLS; CUTTING; SEVERING
- B26D—CUTTING; DETAILS COMMON TO MACHINES FOR PERFORATING, PUNCHING, CUTTING-OUT, STAMPING-OUT OR SEVERING
- B26D7/00—Details of apparatus for cutting, cutting-out, stamping-out, punching, perforating, or severing by means other than cutting
- B26D7/26—Means for mounting or adjusting the cutting member; Means for adjusting the stroke of the cutting member
- B26D2007/2678—Means for mounting or adjusting the cutting member; Means for adjusting the stroke of the cutting member for cutting pens mounting in a cutting plotter
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B26—HAND CUTTING TOOLS; CUTTING; SEVERING
- B26F—PERFORATING; PUNCHING; CUTTING-OUT; STAMPING-OUT; SEVERING BY MEANS OTHER THAN CUTTING
- B26F1/00—Perforating; Punching; Cutting-out; Stamping-out; Apparatus therefor
- B26F1/38—Cutting-out; Stamping-out
- B26F2001/388—Cutting-out; Stamping-out controlling the blade orientation along the cutting path
Landscapes
- Life Sciences & Earth Sciences (AREA)
- Forests & Forestry (AREA)
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Control Of Cutting Processes (AREA)
- Details Of Cutting Devices (AREA)
Description
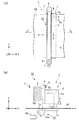
2 カッタヘッド
3 ガイドレール
4 カッタキャリッジ
5 ベルト
7、10c モータ
8 カッタ
8b 検知板(刃先方向検知機構)
9 カッタ刃方向検知センサ(刃先方向検知機構)
10 メディア送り機構(第1移動機構)
10a、10b 駆動ローラ
12 アクチュエータ
14 プラテン
30 カッタヘッド移動機構(第2移動機構)
50 メディア(被カット媒体)
100 制御部
101 CPU
104 ホストI/F
105 ROM
109 カッタ刃方向検知回路
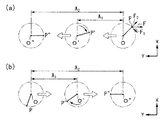
E 直線(一定方向に直交する直線)
P 刃先
Q 刃
O 回転軸
T カット線
U カット方向
Claims (6)
- 刃先が、被カット媒体に垂直な回転軸を中心として偏心回転自在に保持されたカッタと、該カッタの刃先方向を、前記刃先が前記被カット媒体に対してカット開始位置で当接したときにカット方向に向くように移動させる刃先方向初期化手段と、前記刃先方向初期化手段を制御する制御手段と、を有するカッティング装置であって、
前記刃先方向初期化手段は、
前記カッタを前記被カット媒体に対して相対昇降する昇降機構と、
前記カッタを、前記被カット媒体に平行な面内の2軸方向に相対移動する水平移動機構と、
前記回転軸を通り所定の方向に直交する直線に対して、前記刃先が前記所定の方向側に位置するか否かを検知する刃先方向検知機構と、を備え、
前記制御手段は、
前記昇降機構を制御して前記カッタの刃先を前記被カット媒体の上方に離して配置し、
前記昇降機構を制御して前記カッタを下降させて、前記カッタの刃先が前記被カット媒体に軽く接触する状態とし、
前記刃先方向検知機構を制御して前記所定の方向に直交する直線に対して、前記刃先が前記所定の方向側に位置するか否かを検知し、
前記刃先が前記所定の方向側に位置するときは、前記水平移動機構を制御して前記刃先が前記被カット媒体に軽く接触する状態で、前記カッタを前記所定の方向の逆方向に移動させて、前記刃先方向を前記所定の方向の逆方向に方向づけ、前記刃先が前記所定の方向側に位置しないときは、前記水平移動機構を制御して前記刃先が前記被カット媒体に軽く接触する状態で、前記カッタを前記所定の方向に移動させて、前記刃先方向を前記所定の方向に方向づけ、
前記昇降機構を制御して前記カッタの刃先を前記被カット媒体の上方に離して配置し、
前記水平移動機構および前記昇降機構を制御して前記カッタの刃先を前記カット開始位置に接触させ、
前記水平移動機構を制御して前記カッタの刃先を前記カット開始位置に接触させた状態で前記カット方向に回転させることを特徴とするカッティング装置。 - 前記水平移動機構は、
前記被カット媒体を第1の方向に沿って移動させる第1移動機構と、
前記カッタを前記第1の方向に直交する第2の方向に沿って移動させる第2移動機構とからなり、
前記所定の方向は、
前記第2の方向に沿った方向であることを特徴とする請求項1に記載のカッティング装置。 - 前記刃先方向検知機構は、
前記カッタに設けられた、前記カッタの回転軸を中心とした半円板または180°に開いた扇形板からなる検知板と、
前記検知板の有無を所定位置で検知する非接触型の検知センサとからなることを特徴とする請求項1または2のいずれかに記載のカッティング装置。 - 刃先が、被カット媒体に垂直な回転軸を中心として偏心回転自在に保持されたカッタを有し、該カッタの刃先方向を、前記刃先がカット開始位置で前記被カット媒体に当接したときにカット方向に向けてからカットを行うカッティング装置の制御方法であって、
前記カッタの刃先を前記被カット媒体の上方に離して配置し、
前記カッタを下降させて、前記カッタの刃先が前記被カット媒体に軽く接触する状態とし、
所定の方向に直交する直線に対して、前記刃先が前記所定の方向側に位置するか否かを検知し、
前記刃先が前記所定の方向側に位置するときは、前記刃先が前記被カット媒体に軽く接触する状態で、前記カッタを前記所定の方向と逆方向に移動させて、前記刃先方向を前記所定の方向と逆方向に方向づけ、
前記刃先が前記所定の方向側に位置しないときは、前記刃先が前記被カット媒体に軽く接触する状態で、前記カッタを前記所定の方向に移動させて、前記刃先方向を前記所定の方向に方向づけ、
前記刃先を前記所定の方向または前記所定の方向の逆方向に方向づけた後、前記刃先を前記被カット媒体の上方に離して配置し、
前記カッタを移動して前記刃先を前記カット開始位置に接触させ、
前記カッタの刃先を前記カット開始位置に接触させた状態で前記カット方向に回転させることを特徴とするカッティング装置の制御方法。 - 前記カッタの刃先を前記カット開始位置に接触させた状態で前記カット方向に回転させた後、
前記カッタを前記被カット媒体に対してさらに降下させ、
前記被カット媒体を前記カッタによってカットする請求項4に記載のカッティング装置の制御方法。 - 画像作成装置をさらに有する請求項1に記載のカッティング装置。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007037221A JP5122831B2 (ja) | 2007-02-17 | 2007-02-17 | カッティング装置およびその制御方法 |
| PCT/JP2008/051787 WO2008099704A1 (ja) | 2007-02-17 | 2008-02-04 | カッティング装置およびその制御方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007037221A JP5122831B2 (ja) | 2007-02-17 | 2007-02-17 | カッティング装置およびその制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2008200783A JP2008200783A (ja) | 2008-09-04 |
| JP5122831B2 true JP5122831B2 (ja) | 2013-01-16 |
Family
ID=39689948
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2007037221A Expired - Fee Related JP5122831B2 (ja) | 2007-02-17 | 2007-02-17 | カッティング装置およびその制御方法 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP5122831B2 (ja) |
| WO (1) | WO2008099704A1 (ja) |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5486991B2 (ja) * | 2010-04-05 | 2014-05-07 | ローランドディー.ジー.株式会社 | カッティング装置 |
| JP5486992B2 (ja) * | 2010-04-05 | 2014-05-07 | ローランドディー.ジー.株式会社 | カッティング装置 |
| JP6069907B2 (ja) * | 2012-06-28 | 2017-02-01 | ブラザー工業株式会社 | 切断装置、及び切断装置の制御プログラム |
| CN106618646B (zh) * | 2016-11-30 | 2023-05-16 | 重庆西山科技股份有限公司 | 旋切手术刀具控制方法及系统 |
| JP2018171669A (ja) * | 2017-03-31 | 2018-11-08 | ブラザー工業株式会社 | 切断装置 |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0616714Y2 (ja) * | 1987-03-20 | 1994-05-02 | グラフテック株式会社 | カツテイングプロツタ |
| JPH02124294A (ja) * | 1988-10-27 | 1990-05-11 | Mita Ind Co Ltd | 裁断機および裁断方法 |
| JP2630154B2 (ja) * | 1992-03-23 | 1997-07-16 | マックス株式会社 | カッティングプロッタに於けるカッターヘッド制御方法 |
| JP2001009783A (ja) * | 1999-06-23 | 2001-01-16 | Brother Ind Ltd | カッティングプロッタ |
-
2007
- 2007-02-17 JP JP2007037221A patent/JP5122831B2/ja not_active Expired - Fee Related
-
2008
- 2008-02-04 WO PCT/JP2008/051787 patent/WO2008099704A1/ja not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| JP2008200783A (ja) | 2008-09-04 |
| WO2008099704A1 (ja) | 2008-08-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2020023357A (ja) | 箱の開封装置及び箱の開封方法 | |
| CN110461554B (zh) | 裁断装置 | |
| JP2008200783A (ja) | カッティング装置およびその制御方法 | |
| JP3708716B2 (ja) | 描画装置 | |
| EP2425941A1 (en) | Cutting apparatus and cutting method | |
| JP5185179B2 (ja) | 頁捲り装置 | |
| KR101627555B1 (ko) | 롤투롤 레이저 패터닝 장치 | |
| US6038776A (en) | Automatic drafting machine | |
| KR20130047610A (ko) | 렌즈 심취기의 심출 방법 및 장치 | |
| KR20200115334A (ko) | 기록 장치, 기록 방법 및 저장 매체 | |
| JP2016203220A (ja) | 折曲げ線形成具付きレーザカッター装置 | |
| JP5433359B2 (ja) | 冊子の頁捲り装置 | |
| JP2008200782A (ja) | カッティング装置およびその制御方法 | |
| JPH09286148A (ja) | プリンタ | |
| JP7146509B2 (ja) | 記録装置および記録方法 | |
| JP2003220594A (ja) | カッティングプロッタ | |
| JP2003025663A (ja) | プリント装置 | |
| JP2002104716A (ja) | テープ印刷装置 | |
| JP7249625B2 (ja) | カッティング装置 | |
| JP2022057289A (ja) | 画像記録装置および画像記録装置の制御方法 | |
| JP2010201703A (ja) | 画像形成装置 | |
| JP5985375B2 (ja) | カッティングプロッタ | |
| JPH1035187A (ja) | 自動製図機における用紙切断装置 | |
| EP0841276B1 (en) | Device for turning paper sheets into a desired orientation in a paper sheet folding machine | |
| JPH09278228A (ja) | 給紙装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD01 | Notification of change of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7421 Effective date: 20091105 |
|
| RD01 | Notification of change of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7421 Effective date: 20091113 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20091118 |
|
| RD01 | Notification of change of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7421 Effective date: 20091118 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20120214 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120412 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20121023 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20121025 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20151102 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 5122831 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: R3D04 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313111 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| LAPS | Cancellation because of no payment of annual fees |