JP5123532B2 - マイクロカンチレバー - Google Patents
マイクロカンチレバー Download PDFInfo
- Publication number
- JP5123532B2 JP5123532B2 JP2007018810A JP2007018810A JP5123532B2 JP 5123532 B2 JP5123532 B2 JP 5123532B2 JP 2007018810 A JP2007018810 A JP 2007018810A JP 2007018810 A JP2007018810 A JP 2007018810A JP 5123532 B2 JP5123532 B2 JP 5123532B2
- Authority
- JP
- Japan
- Prior art keywords
- piezoelectric body
- displacement
- upper electrode
- micro cantilever
- elastic body
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Classifications
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10N—ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10N30/00—Piezoelectric or electrostrictive devices
- H10N30/20—Piezoelectric or electrostrictive devices with electrical input and mechanical output, e.g. functioning as actuators or vibrators
- H10N30/204—Piezoelectric or electrostrictive devices with electrical input and mechanical output, e.g. functioning as actuators or vibrators using bending displacement, e.g. unimorph, bimorph or multimorph cantilever or membrane benders
- H10N30/2041—Beam type
- H10N30/2042—Cantilevers, i.e. having one fixed end
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10N—ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10N30/00—Piezoelectric or electrostrictive devices
- H10N30/01—Manufacture or treatment
- H10N30/04—Treatments to modify a piezoelectric or electrostrictive property, e.g. polarisation characteristics, vibration characteristics or mode tuning
- H10N30/045—Treatments to modify a piezoelectric or electrostrictive property, e.g. polarisation characteristics, vibration characteristics or mode tuning by polarising
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10N—ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10N30/00—Piezoelectric or electrostrictive devices
- H10N30/01—Manufacture or treatment
- H10N30/08—Shaping or machining of piezoelectric or electrostrictive bodies
- H10N30/082—Shaping or machining of piezoelectric or electrostrictive bodies by etching, e.g. lithography
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10N—ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10N30/00—Piezoelectric or electrostrictive devices
- H10N30/01—Manufacture or treatment
- H10N30/07—Forming of piezoelectric or electrostrictive parts or bodies on an electrical element or another base
- H10N30/074—Forming of piezoelectric or electrostrictive parts or bodies on an electrical element or another base by depositing piezoelectric or electrostrictive layers, e.g. aerosol or screen printing
- H10N30/077—Forming of piezoelectric or electrostrictive parts or bodies on an electrical element or another base by depositing piezoelectric or electrostrictive layers, e.g. aerosol or screen printing by liquid phase deposition
- H10N30/078—Forming of piezoelectric or electrostrictive parts or bodies on an electrical element or another base by depositing piezoelectric or electrostrictive layers, e.g. aerosol or screen printing by liquid phase deposition by sol-gel deposition
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10N—ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10N30/00—Piezoelectric or electrostrictive devices
- H10N30/80—Constructional details
- H10N30/85—Piezoelectric or electrostrictive active materials
- H10N30/853—Ceramic compositions
- H10N30/8548—Lead-based oxides
- H10N30/8554—Lead-zirconium titanate [PZT] based
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/42—Piezoelectric device making
Landscapes
- Engineering & Computer Science (AREA)
- Manufacturing & Machinery (AREA)
- Micromachines (AREA)
- General Electrical Machinery Utilizing Piezoelectricity, Electrostriction Or Magnetostriction (AREA)
Description
前記駆動部材の前記支持体に支持された根元部分の近傍に、前記駆動部材の他の部分の厚みよりも薄い薄肉部を有し、前記薄肉部は、前記上部電極に形成され、前記上部電極の一部をスリット状または切り欠き状に除去した第1の部分と、
前記弾性体の下面に形成され、変形の中立面に達する深さで形成された第2の部分と、を含むことを特徴とするマイクロカンチレバーを提案する。
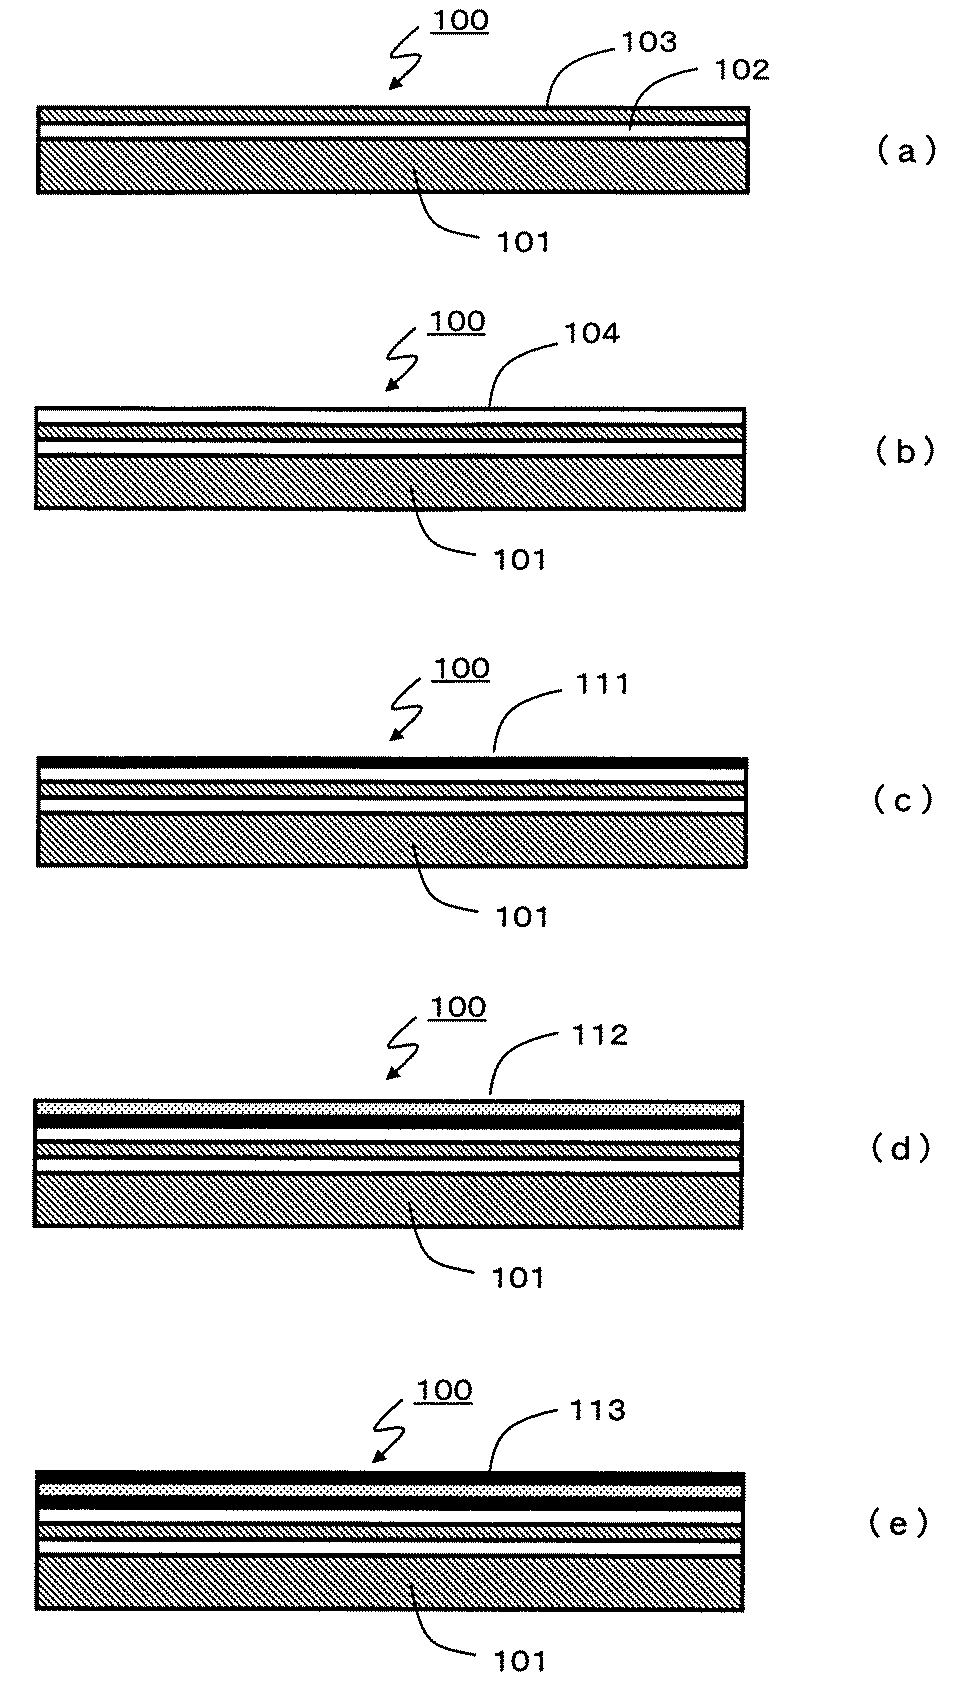
2、12 支持体
3、13、112 圧電体
4a、14a、14a‘、113 上部電極
4b、14b、111 下部電極
5、5‘、15 弾性体
6、16、16‘106 薄肉部
100 SOIウェハ
101 Si基板
102 SiO2層
103 Si層
104 Si酸化膜
105 空間
Claims (1)
- 一方の面上のほぼ全面に上部電極が形成され他方の面上のほぼ全面に下部電極が形成された略長方形の板状の圧電体と、前記圧電体の前記下部電極形成面に機械的に一体になるように密着させた板状の弾性体と、前記圧電体と前記弾性体を密着させて形成された駆動部材の長さ方向の一端近傍を片持ち梁状に支持する支持体と、を有するマイクロカンチレバーにおいて、
前記駆動部材の前記支持体に支持された根元部分の近傍に、前記駆動部材の他の部分の厚みよりも薄い薄肉部を有し、
前記薄肉部は、
前記上部電極に形成され、前記上部電極の一部をスリット状または切り欠き状に除去した第1の部分と、
前記弾性体の下面に形成され、変形の中立面に達する深さで形成された第2の部分と、を含む
ことを特徴とするマイクロカンチレバー。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007018810A JP5123532B2 (ja) | 2007-01-30 | 2007-01-30 | マイクロカンチレバー |
| US12/018,109 US7847469B2 (en) | 2007-01-30 | 2008-01-22 | Micro-cantilever |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007018810A JP5123532B2 (ja) | 2007-01-30 | 2007-01-30 | マイクロカンチレバー |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2008183658A JP2008183658A (ja) | 2008-08-14 |
| JP2008183658A5 JP2008183658A5 (ja) | 2010-02-12 |
| JP5123532B2 true JP5123532B2 (ja) | 2013-01-23 |
Family
ID=39727020
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2007018810A Expired - Fee Related JP5123532B2 (ja) | 2007-01-30 | 2007-01-30 | マイクロカンチレバー |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US7847469B2 (ja) |
| JP (1) | JP5123532B2 (ja) |
Families Citing this family (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2109931B1 (en) * | 2007-01-29 | 2015-03-11 | Drexel University | Energy harvesting device |
| EP2370345B1 (en) * | 2008-11-26 | 2017-07-05 | NXP USA, Inc. | Electromechanical transducer device having thermal compensation |
| JP5316203B2 (ja) * | 2009-04-24 | 2013-10-16 | ミツミ電機株式会社 | 圧電アクチュエータ及びその製造方法 |
| WO2011001293A2 (en) | 2009-06-29 | 2011-01-06 | Freescale Semiconductor, Inc. | Method of forming an electromechanical transducer device |
| US8441172B2 (en) * | 2009-10-26 | 2013-05-14 | Honeywell International Inc. | Nonlinear oscillator for vibration energy harvesting |
| US8956903B2 (en) | 2010-06-25 | 2015-02-17 | International Business Machines Corporation | Planar cavity MEMS and related structures, methods of manufacture and design structures |
| KR101906589B1 (ko) | 2011-08-30 | 2018-10-11 | 한국전자통신연구원 | 압전 에너지 하베스팅/저장 장치 및 그 제조 방법 |
| JP2013118234A (ja) * | 2011-12-02 | 2013-06-13 | Taiyo Yuden Co Ltd | 圧電アクチュエータ及びその製造方法 |
| JP6044989B2 (ja) * | 2013-03-27 | 2016-12-14 | 国立大学法人福井大学 | アクチュエーターにおける発生駆動力の評価方法 |
| WO2016007791A1 (en) * | 2014-07-09 | 2016-01-14 | Emx, International Llc | Micro-bolometer having an adjustable dynamic range |
| RU2572051C1 (ru) * | 2014-12-31 | 2015-12-27 | Открытое акционерное общество "Научно-исследовательский институт физических измерений" | Способ изготовления интегрального микромеханического реле |
| KR101793225B1 (ko) * | 2015-06-10 | 2017-11-03 | 한국과학기술연구원 | 곡면형 압전장치 |
| WO2017036815A1 (en) | 2015-08-31 | 2017-03-09 | Koninklijke Philips N.V. | Actuator or sensor device based on an electroactive or photoactive polymer |
| KR102754867B1 (ko) * | 2016-11-11 | 2025-01-14 | 삼성전자주식회사 | 압전 미소 기계식 공진기 |
| US10532922B2 (en) * | 2017-11-27 | 2020-01-14 | Stmicroelectronics S.R.L. | Micro-electro-mechanical actuator device of piezoelectric type and apparatus integrating the micro-electro-mechanical actuator device |
| JP6382409B2 (ja) * | 2017-07-25 | 2018-08-29 | 京セラ株式会社 | 触感呈示装置 |
| KR102084975B1 (ko) * | 2018-09-27 | 2020-03-05 | 안준형 | 원자 현미경용 마이크로 캔틸레버 구조체 및 그 제작방법 |
| US11696507B2 (en) * | 2018-12-14 | 2023-07-04 | Stmicroelectronics S.R.L. | Piezoelectric MEMS device with a suspended membrane having high mechanical shock resistance and manufacturing process thereof |
| US20250207687A1 (en) * | 2023-12-20 | 2025-06-26 | Taiwan Semiconductor Manufacturing Company, Ltd. | Normally-open piezoelectric mems valve |
Family Cites Families (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5492307A (en) * | 1977-12-29 | 1979-07-21 | Sony Corp | Driving circuit of electrostrictive converter |
| US4342936A (en) * | 1980-12-19 | 1982-08-03 | Eastman Kodak Company | High deflection bandwidth product polymeric piezoelectric flexure mode device and method of making same |
| US5914507A (en) * | 1994-05-11 | 1999-06-22 | Regents Of The University Of Minnesota | PZT microdevice |
| US5814923A (en) * | 1994-12-27 | 1998-09-29 | Seiko Epson Corporation | Piezoelectric thin-film device, process for producing the same, and ink jet recording head using said device |
| CN1191936C (zh) * | 1996-04-23 | 2005-03-09 | 萨尔技术有限公司 | 液滴沉积装置及其制造方法 |
| DE19739877C2 (de) * | 1997-09-11 | 2003-04-17 | Eurocopter Deutschland | Mechanischer Resonator mit variabler Resonanzfrequenz |
| US20020074897A1 (en) * | 2000-12-15 | 2002-06-20 | Qing Ma | Micro-electromechanical structure resonator frequency adjustment using radient energy trimming and laser/focused ion beam assisted deposition |
| US6479920B1 (en) * | 2001-04-09 | 2002-11-12 | Wisconsin Alumni Research Foundation | Direct charge radioisotope activation and power generation |
| GB0126372D0 (en) * | 2001-11-02 | 2002-01-02 | 1 Ltd | Curved electro-active actuators |
| US7098577B2 (en) * | 2002-10-21 | 2006-08-29 | Hrl Laboratories, Llc | Piezoelectric switch for tunable electronic components |
| US6895645B2 (en) * | 2003-02-25 | 2005-05-24 | Palo Alto Research Center Incorporated | Methods to make bimorph MEMS devices |
| JP4408266B2 (ja) * | 2004-04-22 | 2010-02-03 | 日本碍子株式会社 | マイクロスイッチ及びその製造方法 |
| SG118264A1 (en) * | 2004-06-29 | 2006-01-27 | Sony Corp | A magnetic material and a MEMS device using the magnetic material |
| JP4571488B2 (ja) * | 2004-12-22 | 2010-10-27 | 日本電信電話株式会社 | 微細構造体 |
| JP2006187060A (ja) * | 2004-12-27 | 2006-07-13 | Nikon Corp | マイクロアクチュエータ及びその製造方法、並びに、光学装置及び光スイッチ |
| JP4799059B2 (ja) * | 2005-06-27 | 2011-10-19 | 株式会社東芝 | 半導体装置 |
| US7420318B1 (en) * | 2006-03-20 | 2008-09-02 | The United States Of America As Represented By The Secretary Of The Army | Lateral piezoelectric microelectromechanical system (MEMS) actuation and sensing device |
-
2007
- 2007-01-30 JP JP2007018810A patent/JP5123532B2/ja not_active Expired - Fee Related
-
2008
- 2008-01-22 US US12/018,109 patent/US7847469B2/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| US20090026892A1 (en) | 2009-01-29 |
| JP2008183658A (ja) | 2008-08-14 |
| US7847469B2 (en) | 2010-12-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2008183658A (ja) | マイクロカンチレバー | |
| KR101024683B1 (ko) | 압전체 박막, 압전체 및 그 제조 방법과, 압전체 박막을이용한 압전체 공진자, 액추에이터 소자 및 물리 센서 | |
| JP5506035B2 (ja) | アクチュエータの製造方法 | |
| CN103477405B (zh) | 电子设备及其制造方法 | |
| JP5081038B2 (ja) | Memsスイッチおよびその製造方法 | |
| US7486002B2 (en) | Lateral piezoelectric driven highly tunable micro-electromechanical system (MEMS) inductor | |
| CN101373811B (zh) | 压电驱动型mems装置及便携终端 | |
| JP2007273451A (ja) | 圧電型memsスイッチ及びその製造方法 | |
| CN102185517B (zh) | 静电致动器 | |
| JP4465341B2 (ja) | 高周波マイクロマシンスイッチ及びその製造方法 | |
| JP4879760B2 (ja) | マイクロスイッチング素子およびマイクロスイッチング素子製造方法 | |
| JP2013118234A (ja) | 圧電アクチュエータ及びその製造方法 | |
| JP2009194291A (ja) | アクチュエータ | |
| WO2003061023A1 (en) | Piezoelectric/ electrostrictive device and its production method | |
| JP2007535797A (ja) | マイクロマシン技術(mems)スイッチ用のビーム | |
| JP2002075156A (ja) | マイクロスイッチおよびその製造方法 | |
| US7348711B2 (en) | Piezoelectric/electrostrictive element, method of manufacturing piezoelectric/electrostrictive element, piezoelectric/electrostrictive device, and method of manufacturing piezoelectric/electrostrictive device | |
| JP2007188866A (ja) | Memsスイッチ | |
| CN100547723C (zh) | 微移动器件及使用湿蚀刻的制造方法 | |
| US7960900B2 (en) | Assembly of a microswitch and of an acoustic resonator | |
| JP5812096B2 (ja) | Memsスイッチ | |
| JP2007026804A (ja) | 高周波マイクロマシンスイッチの構造およびその製造方法 | |
| JP4431030B2 (ja) | マイクロ接点開閉器および無線通信機器 | |
| JP2009252516A (ja) | Memsスイッチ | |
| JP2009252378A (ja) | Memsスイッチ |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20091218 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20091218 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20120229 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120411 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20121009 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20121026 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20151102 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |