JP5346558B2 - 型締装置の制御装置、及び駆動用モータの制御方法 - Google Patents
型締装置の制御装置、及び駆動用モータの制御方法 Download PDFInfo
- Publication number
- JP5346558B2 JP5346558B2 JP2008285659A JP2008285659A JP5346558B2 JP 5346558 B2 JP5346558 B2 JP 5346558B2 JP 2008285659 A JP2008285659 A JP 2008285659A JP 2008285659 A JP2008285659 A JP 2008285659A JP 5346558 B2 JP5346558 B2 JP 5346558B2
- Authority
- JP
- Japan
- Prior art keywords
- die plate
- drive motor
- crosshead
- movable die
- movable
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000000034 method Methods 0.000 title claims description 8
- 238000001514 detection method Methods 0.000 claims description 9
- 230000001133 acceleration Effects 0.000 description 19
- 238000002347 injection Methods 0.000 description 8
- 239000007924 injection Substances 0.000 description 8
- 238000001746 injection moulding Methods 0.000 description 6
- 239000002184 metal Substances 0.000 description 2
- 239000011347 resin Substances 0.000 description 2
- 229920005989 resin Polymers 0.000 description 2
- 238000005452 bending Methods 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 230000003247 decreasing effect Effects 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 239000000155 melt Substances 0.000 description 1
Images





Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C45/00—Injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould; Apparatus therefor
- B29C45/17—Component parts, details or accessories; Auxiliary operations
- B29C45/76—Measuring, controlling or regulating
- B29C45/7653—Measuring, controlling or regulating mould clamping forces
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B22—CASTING; POWDER METALLURGY
- B22D—CASTING OF METALS; CASTING OF OTHER SUBSTANCES BY THE SAME PROCESSES OR DEVICES
- B22D17/00—Pressure die casting or injection die casting, i.e. casting in which the metal is forced into a mould under high pressure
- B22D17/20—Accessories: Details
- B22D17/26—Mechanisms or devices for locking or opening dies
- B22D17/263—Mechanisms or devices for locking or opening dies mechanically
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B22—CASTING; POWDER METALLURGY
- B22D—CASTING OF METALS; CASTING OF OTHER SUBSTANCES BY THE SAME PROCESSES OR DEVICES
- B22D17/00—Pressure die casting or injection die casting, i.e. casting in which the metal is forced into a mould under high pressure
- B22D17/20—Accessories: Details
- B22D17/32—Controlling equipment
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C2945/00—Indexing scheme relating to injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould
- B29C2945/76—Measuring, controlling or regulating
- B29C2945/76003—Measured parameter
- B29C2945/76083—Position
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C2945/00—Indexing scheme relating to injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould
- B29C2945/76—Measuring, controlling or regulating
- B29C2945/76177—Location of measurement
- B29C2945/76224—Closure or clamping unit
- B29C2945/7623—Closure or clamping unit clamping or closing drive means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C2945/00—Indexing scheme relating to injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould
- B29C2945/76—Measuring, controlling or regulating
- B29C2945/76344—Phase or stage of measurement
- B29C2945/76387—Mould closing
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C2945/00—Indexing scheme relating to injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould
- B29C2945/76—Measuring, controlling or regulating
- B29C2945/76494—Controlled parameter
- B29C2945/76595—Velocity
- B29C2945/76598—Velocity linear movement
- B29C2945/76602—Velocity linear movement derivative, change thereof
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C2945/00—Indexing scheme relating to injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould
- B29C2945/76—Measuring, controlling or regulating
- B29C2945/76655—Location of control
- B29C2945/76702—Closure or clamping device
- B29C2945/76709—Closure or clamping device clamping or closing drive means
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Manufacturing & Machinery (AREA)
- Moulds For Moulding Plastics Or The Like (AREA)
- Injection Moulding Of Plastics Or The Like (AREA)
Description
前記クロスヘッドの位置を検出する位置検出部と、前記位置検出部が検出した前記クロスヘッドの位置に対応し、前記クロスヘッドが前記位置から加速する際、もしくは前記クロスヘッドが前記位置から所定の位置に停止するために減速する際、前記駆動用モータの出力トルクが前記位置にかかわらず常に所定の値となる、前記位置から前記クロスヘッドを加速させるときの前記駆動用モータの回転数の増加率あるいは前記所定の位置に停止させるときの前記駆動用モータの回転数の減少率の少なくとも一方の値を記憶する記憶部と、
前記位置検出部が検出した前記クロスヘッドの位置に基づき、前記記憶部から前記位置における前記駆動用モータの回転数の増加率あるいは減少率を読み出し、前記増加率、もしくは減少率で前記駆動用モータを駆動させる駆動部と、を備えたことを特徴とした型締装置の制御装置。
以下に、本願の出願当初の特許請求の範囲に記載された発明を付記する。
[1]
固定金型が取り付けられる固定ダイプレートと、
前記固定ダイプレートとタイバーにより連結されたリアプレートと、
可動金型が取り付けられ、前記リアプレートと前記固定ダイプレートとの間に前後動自在に設けられた可動ダイプレートと、
前記リアプレートと前記可動ダイプレートの間に設けられ、該可動ダイプレートの前後進動作、及び前記固定金型と前記可動金型とをロックアップさせるトグル機構と、
前記トグル機構のクロスヘッドに連結され、該クロスヘッドを駆動させる駆動用モータと、を備えた型締装置において、
前記クロスヘッドの停止位置と、該停止位置から該クロスヘッドを加速させるときの加速度および該停止位置に停止させるときの減速度の少なくとも一方とを対応させ、前記停止位置に対応した加減速度で該クロスヘッドを作動させることにより、前記可動ダイプレートを加減速させる際の前記駆動用モータの出力トルクを、前記可動ダイプレートの位置にかかわらず一定としたことを特徴とする型締装置。
[2]
前記一定の値とした前記駆動用モータの出力トルクを、前記可動ダイプレートを加速させる場合と減速させる場合で、異なる値に設定したことを特徴とする1に記載の型締装置。
[3]
前記駆動用モータの出力トルクを、該駆動用モータが有する最大出力トルク、もしくは該最大出力トルクの近傍で、該最大出力トルクより低い値としたことを特徴とする1または2に記載の型締装置。
[4]
固定金型が取り付けられる固定ダイプレートと、
前記固定ダイプレートとタイバーにより連結されたリアプレートと、
可動金型が取り付けられ、前記リアプレートと前記固定ダイプレートとの間に前後動自在に設けられた可動ダイプレートと、
前記リアプレートと前記可動ダイプレートの間に設けられ、該可動ダイプレートの前後
進動作、及び前記固定金型と前記可動金型とをロックアップさせるトグル機構と、
前記トグル機構のクロスヘッドに連結され、該クロスヘッドを駆動させる駆動用モータと、を備えた型締装置において、
前記クロスヘッドの位置を検出する位置検出部と、
前記クロスヘッドの位置に対応した、前記駆動用モータの回転数の増加率と減少率の少なくとも一方の値を記憶する記憶部と、
前記位置検出部が検出した前記クロスヘッドの位置に基づき、前記記憶部から該位置における前記駆動用モータの回転数の増加率あるいは減少率を読み出し、該増加率、もしくは減少率で前記駆動用モータを駆動させる駆動部と、を備え、
前記位置に対応した加減速度で前記クロスヘッドを作動させることにより、前記可動ダイプレートを加減速させる際の前記駆動用モータを、前記可動ダイプレートの位置にかかわらず所定の出力トルクで駆動させることを特徴とした型締装置の制御装置。
[5]
固定金型が取り付けられる固定ダイプレートと、
前記固定ダイプレートとタイバーにより連結されたリアプレートと、
可動金型が取り付けられ、前記リアプレートと前記固定ダイプレートとの間に前後動自在に設けられた可動ダイプレートと、
前記リアプレートと前記可動ダイプレートの間に設けられ、該可動ダイプレートの前後進動作、及び前記固定金型と前記可動金型とをロックアップさせるトグル機構と、
前記トグル機構のクロスヘッドに連結され、該クロスヘッドを駆動させる駆動用モータと、を備えた型締装置において、
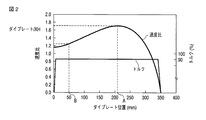
前記可動ダイプレートを加速あるいは減速させるにあたり、前記クロスヘッドの位置を求め、求められた該クロスヘッドの位置に対応した前記駆動用モータの回転数の増加率、もしくは減少率を呼び出し、呼び出された回転数の増加率、あるいは減少率に基づいて前記駆動用モータを作動させ、前記駆動用モータを、前記可動ダイプレートの位置にかかわらず所定の出力トルクで駆動させることを特徴とした駆動用モータの制御方法。
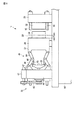
14…型締装置
22…固定ダイプレート
26…可動ダイプレート
30…駆動機構
31…制御部
32…固定金型
33…XH位置検出部
34…可動金型
35…モータ作動部
36…金型
37…記憶部
38…位置センサ
42…駆動用モータ
44…リアプレート
46…トグル機構
62…クロスヘッド
64…トグルアーム
Claims (2)
- 固定金型が取り付けられる固定ダイプレートと、
前記固定ダイプレートとタイバーにより連結されたリアプレートと、
可動金型が取り付けられ、前記リアプレートと前記固定ダイプレートとの間に前後動自在に設けられた可動ダイプレートと、
前記リアプレートと前記可動ダイプレートの間に設けられ、該可動ダイプレートの前後進動作、及び前記固定金型と前記可動金型とをロックアップさせるトグル機構と、
前記トグル機構のクロスヘッドに連結され、該クロスヘッドを駆動させる駆動用モータと、を備えた型締装置において、
前記クロスヘッドの位置を検出する位置検出部と、
前記位置検出部が検出した前記クロスヘッドの位置に対応し、前記クロスヘッドが前記位置から加速する際、もしくは前記クロスヘッドが前記位置から所定の位置に停止するために減速する際、前記駆動用モータの出力トルクが前記位置にかかわらず常に所定の値となる、前記位置から前記クロスヘッドを加速させるときの前記駆動用モータの回転数の増加率あるいは前記所定の位置に停止させるときの前記駆動用モータの回転数の減少率の少なくとも一方の値を記憶する記憶部と、
前記位置検出部が検出した前記クロスヘッドの位置に基づき、前記記憶部から前記位置における前記駆動用モータの回転数の増加率あるいは減少率を読み出し、前記増加率、もしくは減少率で前記駆動用モータを駆動させる駆動部と、
を備えたことを特徴とした型締装置の制御装置。 - 固定金型が取り付けられる固定ダイプレートと、
前記固定ダイプレートとタイバーにより連結されたリアプレートと、
可動金型が取り付けられ、前記リアプレートと前記固定ダイプレートとの間に前後動自在に設けられた可動ダイプレートと、
前記リアプレートと前記可動ダイプレートの間に設けられ、該可動ダイプレートの前後進動作、及び前記固定金型と前記可動金型とをロックアップさせるトグル機構と、
前記トグル機構のクロスヘッドに連結され、該クロスヘッドを駆動させる駆動用モータと、を備えた型締装置において、
前記クロスヘッドの位置を求め、求められた前記クロスヘッドの位置に対応し、前記駆動用モータを、前記可動ダイプレートの位置にかかわらず常に所定の出力トルク値で駆動させる、前記駆動用モータの回転数の増加率、もしくは減少率を呼び出し、呼び出された前記回転数の増加率、あるいは減少率に基づいて前記駆動用モータを作動させて、前記可動ダイプレートを加速あるいは減速させることを特徴とした駆動用モータの制御方法。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008285659A JP5346558B2 (ja) | 2008-11-06 | 2008-11-06 | 型締装置の制御装置、及び駆動用モータの制御方法 |
| DE102009052082A DE102009052082A1 (de) | 2008-11-06 | 2009-11-05 | Formbefestigungsvorrichtung und Verfahren zum Steuern der Formbefestigungsvorrichtung |
| US12/612,928 US8715548B2 (en) | 2008-11-06 | 2009-11-05 | Mold fastening device and method of controlling the mold fastening device |
| CN200910220873.2A CN101733871B (zh) | 2008-11-06 | 2009-11-06 | 模具紧固装置和控制模具紧固装置的方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008285659A JP5346558B2 (ja) | 2008-11-06 | 2008-11-06 | 型締装置の制御装置、及び駆動用モータの制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2010111021A JP2010111021A (ja) | 2010-05-20 |
| JP5346558B2 true JP5346558B2 (ja) | 2013-11-20 |
Family
ID=42105433
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2008285659A Active JP5346558B2 (ja) | 2008-11-06 | 2008-11-06 | 型締装置の制御装置、及び駆動用モータの制御方法 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US8715548B2 (ja) |
| JP (1) | JP5346558B2 (ja) |
| CN (1) | CN101733871B (ja) |
| DE (1) | DE102009052082A1 (ja) |
Families Citing this family (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5123413B2 (ja) * | 2011-04-26 | 2013-01-23 | ファナック株式会社 | 射出成形機の型開閉速度の制御方法および装置 |
| CN102922710B (zh) * | 2012-11-08 | 2015-03-25 | 广西柳州中嘉知识产权服务有限公司 | 塑料注塑机 |
| CN103072243A (zh) * | 2012-12-23 | 2013-05-01 | 浙江大学 | 一种滚珠丝杠副传动的合模机构 |
| JP5922046B2 (ja) * | 2013-01-30 | 2016-05-24 | 住友重機械工業株式会社 | 射出成形機 |
| DE102014108730A1 (de) * | 2014-06-23 | 2015-12-24 | Netstal-Maschinen Ag | Verfahren zum Betreiben einer Spritzgießmaschine |
| JP5872668B1 (ja) * | 2014-11-20 | 2016-03-01 | 東芝機械株式会社 | 開閉装置、成形装置および成形方法 |
| JP6426016B2 (ja) * | 2015-01-30 | 2018-11-21 | 住友重機械工業株式会社 | 射出成形機 |
| JP2016168696A (ja) * | 2015-03-11 | 2016-09-23 | 住友重機械工業株式会社 | 射出成形機、および射出成形機の制御方法 |
| JP6212069B2 (ja) * | 2015-05-12 | 2017-10-11 | ファナック株式会社 | 可動部をモータで駆動制御する射出成形機 |
| DE102017112477B3 (de) * | 2017-06-07 | 2018-09-13 | Krausmaffei Technologies Gmbh | Spritzgießmaschinen-Schließeinheiten-System |
| CN108890997A (zh) * | 2018-07-13 | 2018-11-27 | 浙江申达机器制造股份有限公司 | 一种电液混合注塑机开合模结构及其快速开合模控制方法 |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2942605B2 (ja) | 1990-09-07 | 1999-08-30 | 東芝機械株式会社 | 射出成形機などの型開閉制御装置 |
| US5180530A (en) * | 1991-05-28 | 1993-01-19 | Cincinnati Milacron, Inc. | Velocity profile for clamp lockover |
| JP3161850B2 (ja) * | 1992-12-21 | 2001-04-25 | ファナック株式会社 | 型開き方法 |
| AT403136B (de) | 1994-02-24 | 1997-11-25 | Engel Gmbh Maschbau | Vorrichtung zum schliessen von formen einer spritzgiessmaschine |
| JPH0976318A (ja) * | 1995-09-12 | 1997-03-25 | Fanuc Ltd | 射出成形機における可動部の加減速制御方法 |
| JP3002811B2 (ja) * | 1995-10-20 | 2000-01-24 | 日精樹脂工業株式会社 | 射出成形機の制御方法及び装置 |
| JP3564529B2 (ja) * | 1996-02-19 | 2004-09-15 | 株式会社日本製鋼所 | 電動射出成形機のトグル圧縮制御方法および制御装置 |
| JP3219268B2 (ja) | 1998-03-31 | 2001-10-15 | 住友重機械工業株式会社 | 型締制御装置 |
| JP3809997B2 (ja) * | 2001-09-03 | 2006-08-16 | 東洋機械金属株式会社 | 成形機 |
| JP2003231162A (ja) | 2002-02-06 | 2003-08-19 | Toshiba Mach Co Ltd | 射出成形機のトグル式型締装置 |
| JP4253814B2 (ja) * | 2003-06-25 | 2009-04-15 | 株式会社ニイガタマシンテクノ | 射出成形機における高圧型締開始位置設定装置 |
| JP4177800B2 (ja) | 2003-12-25 | 2008-11-05 | 日精樹脂工業株式会社 | 型締装置の金型保護方法 |
| JP4249653B2 (ja) | 2004-04-28 | 2009-04-02 | ファナック株式会社 | 射出成形機の制御装置 |
-
2008
- 2008-11-06 JP JP2008285659A patent/JP5346558B2/ja active Active
-
2009
- 2009-11-05 DE DE102009052082A patent/DE102009052082A1/de active Pending
- 2009-11-05 US US12/612,928 patent/US8715548B2/en active Active
- 2009-11-06 CN CN200910220873.2A patent/CN101733871B/zh active Active
Also Published As
| Publication number | Publication date |
|---|---|
| US20100112113A1 (en) | 2010-05-06 |
| CN101733871B (zh) | 2013-06-12 |
| JP2010111021A (ja) | 2010-05-20 |
| DE102009052082A1 (de) | 2010-05-20 |
| CN101733871A (zh) | 2010-06-16 |
| US8715548B2 (en) | 2014-05-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2010111021A (ja) | 型締装置及び型締制御方法 | |
| JP4947432B2 (ja) | 射出成形機等における安全扉自動開閉装置及び制御方法 | |
| CN100342999C (zh) | 电机驱动注射单元,配备该单元的压铸机以及电机驱动注射方法 | |
| US9138923B2 (en) | Vertical injection molding machine | |
| JP4850228B2 (ja) | 成形品取出装置 | |
| US20180029272A1 (en) | Mold clamping apparatrus, molding apparatus and molding method | |
| JP2013224011A (ja) | 射出成形機 | |
| JP3891325B2 (ja) | 成形機の型開閉装置 | |
| CN101239377B (zh) | 压铸机的控制方法 | |
| JP2020529939A (ja) | 射出成形機用の型閉鎖ユニット | |
| JP4499256B2 (ja) | 射出成形機の金型保護装置 | |
| JP3809997B2 (ja) | 成形機 | |
| JP4679533B2 (ja) | 可動型の移動制御方法 | |
| JP6794067B2 (ja) | トグル式型締装置の型開閉方法 | |
| JP6935182B2 (ja) | 射出成形機 | |
| JP6751134B2 (ja) | 射出成形機 | |
| JP5598959B2 (ja) | 成形機におけるタイバーの移動位置検出方法 | |
| WO2018084163A1 (ja) | 電動ダイカストマシンおよびその制御方法 | |
| JP4252789B2 (ja) | トグルリンク式型締装置の制御方法 | |
| JP4654063B2 (ja) | 成形品取出装置 | |
| JP6169634B2 (ja) | エジェクタを具備する射出成形機及び射出成形機のエジェクタ動作方法 | |
| JP4468205B2 (ja) | 成形機の成形方法及び成形機 | |
| EP0253906B1 (en) | Apparatus for controlling machines having movable and stationary members |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20110901 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20130116 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20130122 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20130325 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20130423 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20130621 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20130723 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20130819 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5346558 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |