JP5409727B2 - 交流電動機の速度制御装置 - Google Patents

交流電動機の速度制御装置 Download PDF

Info

Publication number
JP5409727B2
JP5409727B2 JP2011191978A JP2011191978A JP5409727B2 JP 5409727 B2 JP5409727 B2 JP 5409727B2 JP 2011191978 A JP2011191978 A JP 2011191978A JP 2011191978 A JP2011191978 A JP 2011191978A JP 5409727 B2 JP5409727 B2 JP 5409727B2
Authority
JP
Japan
Prior art keywords
axis
torque
voltage saturation
saturation amount
amount
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2011191978A
Other languages
English (en)
Other versions
JP2013055788A (ja
Inventor
洋一 江頭
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Mitsubishi Electric Corp
Original Assignee
Mitsubishi Electric Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Mitsubishi Electric Corp filed Critical Mitsubishi Electric Corp
Priority to JP2011191978A priority Critical patent/JP5409727B2/ja
Priority to CN201210009176.4A priority patent/CN102983804B/zh
Publication of JP2013055788A publication Critical patent/JP2013055788A/ja
Application granted granted Critical
Publication of JP5409727B2 publication Critical patent/JP5409727B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Control Of Ac Motors In General (AREA)

Description

本発明は、交流電動機の速度制御装置に関する。
特許文献1には、交流電動機の速度制御装置において、q軸電流制御器からq軸電圧成分がq軸電圧リミッタへ出力される場合に、q軸電圧リミッタの入出力の値を減算器に通してその偏差としてq軸電圧飽和量を求め、q軸電圧飽和量からd軸電流指令修正量を求めてd軸電流を修正することが記載されている。これにより、特許文献1によれば、交流電動機において速度が高速回転となった場合でも、回転数に比例して増加する定常的な誘起電圧飽和の発生を抑えることができるので、交流電動機の制御の安定性を向上できるとされている。
特許第4507493号公報
特許文献1に記載の速度制御装置では、定常的な誘起電圧飽和を抑制するために、q軸電圧リミッタの入出力の値の偏差として求めたq軸電圧飽和量の全てを用いてd軸電流指令修正量を求めている。すなわち、定常電圧成分と過渡電圧成分とを含むq軸電圧飽和量に対して、過渡電圧成分が十分小さいと仮定した修正(補正)を行っているものと考えられる。
しかし、q軸電圧飽和量における過渡電圧成分の割合が無視できないぐらい大きくなった場合、過渡電圧成分が十分小さいと仮定した修正(補正)をd軸電流に対して行うと、この補正は、d軸電流(磁束軸電流)の過補償となりやすい。d軸電流(磁束軸電流)の過補償が起こると、交流電動機のモータトルクが減衰する可能性がある。
本発明は、上記に鑑みてなされたものであって、磁束軸電流の過補償を抑制できる交流電動機の速度制御装置を得ることを目的とする。
上述した課題を解決し、目的を達成するために、本発明の1つの側面にかかる交流電動機の速度制御装置は、交流電動機の電流を回転する直交2軸座標上の2つの成分である磁束軸電流とトルク軸電流とに分けてそれぞれを比例積分制御する電流制御器を有する交流電動機の速度制御装置であって、トルク軸電流を比例積分制御するトルク軸電流制御器から出力されるトルク軸電圧成分を所定の値以下になるように制限するトルク軸電圧リミッタと、前記トルク軸電流制御器から出力されるトルク軸電圧成分と前記トルク軸電圧リミッタから出力されるトルク軸電圧指令とからトルク軸電圧飽和量を求める第1の減算器と、前記求められたトルク軸電圧飽和量を、推定器により推定されたトルク軸過渡電圧飽和量で補正する補正部と、前記補正されたトルク軸電圧飽和量を保持する第1の積分器と、前記保持されたトルク軸電圧飽和量と直交2軸座標の回転角速度とから磁束軸電流指令修正量を求めて出力する磁束軸電流指令修正器と、磁束軸電流指令から前記磁束軸電流指令修正量を減算し磁束軸電流指令修正指令を求めて出力する第2の減算器とを備えたことを特徴とする。
本発明によれば、磁束軸電流指令修正量を求めるためのトルク軸電圧飽和量に対して過渡電圧飽和量の影響が減少するように補正できるので、磁束軸電流指令修正量が過剰に大きくなることを抑制でき、磁束軸電流の過補償を抑制できる。
図1は、実施の形態1にかかる速度制御装置の構成を示す図である。 図2は、実施の形態1における補正部の構成を示す図である。 図3は、実施の形態1における推定器の構成を示す図である。 図4は、実施の形態1による効果を説明するための図である。 図5は、実施の形態1の変形例における推定器の構成を示す図である。 図6は、実施の形態2における補正部の構成を示す図である。 図7は、実施の形態2の変形例における補正部の構成を示す図である。 図8は、実施の形態3にかかる速度制御装置の構成を示す図である。 図9は、実施の形態3における推定器の構成を示す図である。 図10は、実施の形態3における推定器の構成を示す図である。 図11は、基本の形態にかかる速度制御装置の構成を示す図である。 図12は、基本の形態にかかる速度制御装置の動作を示す図である。 図13は、基本の形態にかかる速度制御装置の動作を示す図である。
以下に、本発明にかかる速度制御装置の実施の形態を図面に基づいて詳細に説明する。なお、この実施の形態によりこの発明が限定されるものではない。
実施の形態1.
まず、実施の形態1にかかる速度制御装置について説明する前に、実施の形態1にかかる速度制御装置に対する基本の形態について説明する。基本の形態にかかる速度制御装置900の構成について図11を用いて説明する。
速度制御装置900は、永久磁石型の同期式の交流電動機(以下、単に交流電動機とする)PMの電流(すなわち、巻線電流)を制御することにより、交流電動機PM内の固定子に対する回転子の回転速度を制御する。速度制御装置900は、交流電動機PMの電流を制御する際に、交流電動機PMの電流を、回転する直交2軸座標(以下、dq軸座標とする)上の成分である磁束軸(以下、d軸とする)成分とトルク軸(以下、q軸とする)成分とに分解して、それぞれ制御するベクトル制御を行う。
具体的には、速度制御装置900は以下の構成要素を有する。
PWMインバータ22は、電圧指令Vu *,Vv *,Vw *に基づいて交流電動機PMに電力を供給する。すなわち、PWMインバータ22は、電圧指令Vu *,Vv *,Vw *に基づき直流電力を交流電力に変換して、U相電流iu、V相電流iv、W相電流iwを含む交流電力を交流電動機PMへ供給する。電流検出器23a、23b、23cは、それぞれ交流電動機PMのU相電流iu、V相電流iv、W相電流iwを検出して3相2相座標変換器29へ供給する。
速度検出器24は、交流電動機PM内における回転子の回転速度ωrを検出する。座標回転角速度演算器40は、速度検出器24により検出された回転速度ωrに係数をかけて、dq軸座標の回転角速度ωを演算して積分器28及びd軸電流指令修正器905へ供給する。積分器28は、回転角速度ωを積分してdq軸座標の位相角θを求めて3相2相座標変換器29及び2相3相座標変換器38へ供給する。
3相2相座標変換器29は、dq軸座標の位相角θに基づいて、UVW軸座標系(固定座標系)における電流ベクトル(iu,iv,iw)をdq軸座標系(回転座標系)における電流ベクトル(id,iq)へ座標変換する。すなわち、3相2相座標変換器29は、電流検出器23a,23b,23cにより検出されたU相電流iu、V相電流iv、W相電流iwをdq軸座標上のd軸電流(d相電流)idとq軸電流(q相電流)iqとに分解して、それぞれ減算器34、36へ出力する。
減算器32は、上位コントローラ(図示せず)から速度指令ωr *を受け、速度検出器24から回転速度ωrを受ける。減算器32は、速度指令ωr *から回転速度ωrを減算して、速度指令ωr *と回転速度ωrとの速度偏差ewを求めて速度制御器33へ出力する。速度制御器33は、速度偏差ewが0になるようにPI制御して、PI制御の結果としてq軸電流成分iq’をq軸電圧リミッタ42へ出力する。
減算器34は、後述のd軸電流修正指令id * cmdを減算器907から受け、d軸電流idを3相2相座標変換器29から受ける。減算器34は、d軸電流修正指令id * cmdからd軸電流idを減算して、d軸電流修正指令id * cmdとd軸電流idとの電流偏差eidを求めてd軸電流制御器35へ出力する。d軸電流制御器35は、電流偏差eidが0になるようにPI制御して、PI制御の結果としてd軸電圧成分Vd’をd軸電圧リミッタ43へ出力する。
減算器36は、q軸電流指令iq *をq軸電流リミッタ42から受け、q軸電流iqを3相2相座標変換器29から受ける。減算器36は、q軸電流指令iq *からq軸電流iqを減算して、q軸電流指令iq *とq軸電流iqとの電流偏差eiqを求めてq軸電流制御器37へ出力する。q軸電流制御器37は、電流偏差eiqが0になるようにPI制御して、PI制御の結果としてq軸電圧成分Vq’をq軸電圧リミッタ44へ出力する。
2相3相座標変換器38は、dq軸座標の位相角θに基づいて、dq軸座標系(回転座標系)における電圧ベクトル(Vd *,Vq *)をUVW軸座標系(固定座標系)における電圧ベクトル(Vu *,Vv *,Vw *)へ座標変換する。すなわち、2相3相座標変換器38は、d軸電圧指令Vd *及びq軸電圧指令Vq *を、それぞれd軸電圧リミッタ43及びq軸電圧リミッタ44から受ける。2相3相座標変換器38は、d軸電圧指令Vd *とq軸電圧指令Vq *とを3相交流座標上の電圧指令Vu*,Vv*,Vw*に変換してPWMインバータ22へ電圧指令として出力する。
q軸電流リミッタ42は、速度制御器33から出力されるq軸電流成分iq’を所定の範囲内に制限し、その結果をq軸電流指令iq *として出力する。d軸電圧リミッタ43は、d軸電流制御器35から出力されるd軸電圧成分Vd’を所定の範囲内に制限し、その結果をd軸電圧指令Vd *として出力する。q軸電圧リミッタ44は、q軸電流制御器37から出力されるq軸電圧成分Vq’を所定の範囲内に制限し、その結果をq軸電圧指令Vq *として出力する。
減算器2は、q軸電圧成分Vq’をq軸電流制御器37から受け、q軸電圧指令Vq *をq軸電圧リミッタ44から受ける。すなわち、減算器2は、q軸電圧リミッタ44の入出力の値を受ける。減算器2は、q軸電圧成分Vq’からq軸電圧指令Vq *を減算して、q軸電圧成分Vq’とq軸電圧指令Vq *との偏差をq軸電圧飽和量ΔVqとして求めて積分器904へ出力する。積分器904は、q軸電圧飽和量ΔVqを保持しながら積分し、積分結果として保持されたq軸電圧飽和量ΔVq’をd軸電流指令修正器905へ出力する。
d軸電流指令修正器905は、保持されたq軸電圧飽和量ΔVq’を積分器904から受け、dq軸座標の回転角速度ωを回転角速度演算器40から受ける。d軸電流指令修正器905は、q軸電圧飽和量ΔVq’とdq軸座標の回転角速度ωとに基づいて、d軸電流指令修正量Δidを求めて減算器907へ出力する。
d軸電流指令生成部46は、任意のd軸電流指令id *を生成して減算器907へ出力する。減算器907は、d軸電流指令id *をd軸電流指令生成部46から受け、d軸電流指令修正量Δidをd軸電流指令修正器905から受ける。減算器907は、d軸電流指令id *からd軸電流指令修正量Δidを減算してd軸電流指令id *を修正し、修正結果としてd軸電流修正指令id * cmdを減算器34へ出力する。
次に、基本の形態にかかる速度制御装置900の動作について図12及び図13を用いて説明する。以下の速度制御装置900の動作の説明では、速度検出器24により検出される回転速度ωrを、モータの電気的な角速度を表すものとしてωreと表すことにする。
交流電動機(永久磁石型同期式電動機)PMのベクトル制御において、d軸(磁束軸)電圧指令Vd’およびq軸(トルク軸)電圧指令Vq’は、ベクトル制御の電圧方程式より次の数式1、数式2で表される。
Vd’=(R+sLd)id−ωreLqiq・・・数式1
Vq’=(R+sLq)iq+ωre(φ/Pm+Ldid)・・・数式2
数式1、2において、Vq’はq軸電圧指令(モータ印加電圧)である。Rはモータ電機子抵抗である。sはラプラス演算子(微分相当≒過渡成分)である。Lqはq軸インダクタンス(q軸モータ電機子インダクタンス)である。iqはq軸電流(q軸モータ電流)である。ωreは交流電動機PMにおける回転子の電気的な回転速度(モータ電機角速度)である。φは磁束鎖交数である。Ldはd軸インダクタンス(d軸モータ電機子インダクタンス)である。idはd軸電流(d軸モータ電流)である。
図12に示すように、インバータに供給される電圧には限りがあるのでその最大値をVMAXと設定するとd軸電圧指令Vd’およびq軸電圧指令Vq’は、それぞれd軸電圧リミットVd * Limおよびq軸電圧リミットVq * Limで制限される。すなわち、最大電圧とdq軸電圧リミットとの関係は、次の数式3で表される。
√((Vd * Lim)2+(Vq * Lim)2)≦VMAX・・・数式3
このとき、電圧指令Vd *、Vq *の制限は、次の数式4、数式5で表される。
if Vd’≦Vd * Lim
Vd *=Vd’
else
Vd *=sgn(Vd’)Vd * Lim・・・数式4
if Vq’≦Vq * Lim
Vq *=Vq’
else
Vq *=sgn(Vq’)Vq * Lim・・・数式5
高速回転時、回転角速度ωreが大きくなり電圧方程式(数式1、数式2)の右辺第2項が支配的になると、d軸電圧指令Vd *およびq軸電圧指令Vq *は、d軸電圧リミットVd * Limおよびq軸電圧リミットVq * Limで制限されやすくなる。
この現象を一般に電圧飽和と言う。交流電動機PMのベクトル制御において、電圧飽和が発生すると交流電動機PMが振動的な応答となったり不安定となったりすることが一般に知られている。特に、q軸電圧指令Vq *はωreφ/Pmの誘起電圧項があるため、高速回転になるほど電圧飽和しやすく、トルク不足なども生じるので電圧飽和対策を行う必要がある。
例えば、以下のような電圧飽和対策を行うことが考えられる。すなわち、交流電動機PMが高速回転している場合、電圧方程式(数式1、数式2)の右辺第2項の絶対値が第1項の絶対値よりも十分大きいと仮定して、電圧方程式を次のように置き直す。すなわち、下記の数式6及び数式7のように仮定して、電圧方程式を下記の数式8及び数式9のように置き直す。
|(R+sLd)id|<<|−ωreLqiq|・・・数式6
|(R+sLq)iq|<<|ωre(φ/Pm+Ldid)|・・・数式7
Vd’=−ωreLqiq・・・数式8
Vq’=ωre(φ/Pm+Ldid)・・・数式9
d軸電圧飽和量ΔVdは、d軸電圧指令(d軸電圧成分)Vd’からd軸電圧指令をリミッタで制限した値Vd *を差引いたものであるから、次の数式10が成り立つ。
ΔVd=Vd’−Vd *・・・数式10
このd軸電圧飽和量ΔVdに高速回転定常状態を想定したd軸電圧指令Vd’、すなわち数式8で表されるVd’を代入すると、下記の数式11となる。
ΔVd=−ωreLqiq−Vd *・・・数式11
このとき、電圧飽和対策の為、(ω、Lは操作できないので)q軸電流iqをΔiqで操作してd軸電圧飽和量ΔVdが0になるようにする。すなわち、下記の数式12が成り立つようにd軸電流idをΔidで操作する。
0=−ωreLq(iq−Δiq)−Vd *・・・数式12
d軸電圧飽和量ΔVdを0にする補正量Δiqを導出するため数式12を展開して変形すると下記の数式13になる。
−ωreLqΔiq=−ωreLqiq−Vd *・・・数式13
高速回転定常状態を想定したd軸電圧指令は上記の数式8で表される通りであるから、数式13に数式8を代入すると、下記の数式14になる。
−ωreLqΔiq=Vd’−Vd *・・・数式14
数式14に数式10を代入して整理すると、下記の数式15になる。
Δiq=−ΔVd/(ωreLq)・・・数式15
数式15により、q軸電流指令iqを補償する補正量を得られる。
また,q軸電圧飽和量ΔVqについても同様にして補正量を求める。すなわち,q軸電圧飽和量ΔVqは、下記の数式16で示すように、q軸電圧指令(q軸電圧成分)Vq’とq軸電圧指令をリミッタで制限した後の値Vq *の差で得られる。
ΔVq=Vq’−Vq *・・・数式16
このq軸電圧飽和量ΔVqに高速回転定常状態を想定したq軸電圧指令Vq’、すなわち数式9で表されるq軸電圧指令Vq’を与えると、下記の数式17となる。
ΔVq=ωre(φ/Pm+Ldid)−Vq *・・・数式17
このとき、電圧飽和対策の為、(ω、Lは操作できないので)d軸電流idをΔidで操作してq軸電圧飽和量ΔVqが0になるようにする。すなわち、下記の数式18が成り立つようにd軸電流idをΔidで操作する。
0=ωre(φ/Pm+Ld(id−Δid))−Vq *・・・数式18
q軸電圧飽和量ΔVqを0にする補正量Δidを導出するため数式18を展開して変形すると下記の数式19になる。
ωreLdΔid=ωre(φ/Pm+Ldid)−Vq *・・・数式19
高速回転定常状態を想定したq軸電圧指令は上記の数式9で表される通りであるから、数式19に数式9を代入すると、下記の数式20になる。
ωreLdΔid=Vq’−Vq *・・・数式20
数式20に数式16を代入して整理すると、下記の数式21になる。
Δid=ΔVq/(ωreLd)・・・数式21
数式21により、d軸電流指令idを補償する補正量を得られる。
図11に示すような基本の形態にかかる速度制御装置900では、例えば数式21で表されるd軸電流指令修正量Δidを用いてd軸電流指令id *を補正(修正)する事で、電圧飽和による不安定やトルク不足を回避しようとしている。
基本の形態にかかる速度制御装置900では、上記したように、高速回転時の定常運転を想定しているので、d軸電流指令id *を補正するために取得するq軸電圧飽和量ΔVqには、数式9に示されるように、高速回転数に起因した定常的な電圧飽和量のみが含まれるものとされている。すなわち、q軸電流制御器37から出力されるq軸電圧指令Vq’とq軸電圧リミッタから出力されるリミット後のq軸電圧指令Vq *との差からq軸電圧飽和量ΔVqを求めている。
ここで、q軸電流制御器37から出力されるq軸電圧指令Vq’は、一般的なPI制御の場合、下記の数式22で表される。
Vq’=(Kcp+Kci/s)(iq *−iq)・・・数式22
数式22におけるq軸電流iqは、電圧方程式(数式2)から求めることができるが、電圧方程式(数式2)は、変形すると、下記の数式23のように過渡電圧項と定常電圧項とに分けられる。
Vq’={sLqiq}+{Riq+ωre(φ/Pm+Ldid)}・・・数式23
数式23における1つ目のカッコ{}内が過渡電圧項であり、2つ目のカッコ{}内が定常電圧項である。そのため、数式23を変形して得るq軸電流iqも数式24に示すように過渡成分を含む形になる。
Vq’−ωre(φ/Pm+Ldid)
iq=──────────────────・・・数式24
(R+sLq)
数式24における分母のうちsLqの部分が過渡成分になっている。すなわち、基本の形態にかかる速度制御装置900では、数式2、9、16、21に示されるように、定常電圧成分と過渡電圧成分とを含むq軸電圧飽和量ΔVqに対して、過渡電圧成分が十分小さいと仮定した修正(補正)を行っているものと考えられる。
しかし、q軸電圧飽和量ΔVqにおける過渡電圧成分の割合が無視できないぐらい大きくなった場合、過渡電圧成分が十分小さいと仮定した修正(補正)をd軸電流に対して行うと、この補正は、d軸電流(磁束軸電流)の過補償となりやすい。すなわち、過渡電圧成分をΔVqt、定常電圧成分ΔVqsとすると、q軸電圧飽和量ΔVqは下記の数式25で表される。
ΔVq=ΔVqt+ΔVqs・・・数式25
数式25においてq軸電圧飽和量ΔVqにおける過渡電圧成分ΔVqtの割合が無視できないぐらい大きくなった場合、数式21に示すように、q軸電圧飽和量ΔVqを用いてd軸電流指令修正量Δidを求めると、d軸電流指令修正量Δidが過剰に大きくなるので、d軸電流(磁束軸電流)の過補償となりやすい。d軸電流(磁束軸電流)の過補償が起こると、交流電動機のモータトルクが減衰する可能性がある。
例えば、図13に示すように、モータ速度が変化する際(例えば、一点鎖線で囲った領域)において、q軸電流iqが減衰する傾向にある。このことは、モータ速度が変化する際に、交流電動機のモータトルクが減衰する傾向にあることを示している。
次に、実施の形態1にかかる速度制御装置1について図1を用いて説明する。以下では、基本の形態にかかる速度制御装置900と異なる部分を中心に説明する。
速度制御装置1は、推定器6、補正部3、積分器4、d軸電流指令修正器5、及び減算器7を備える。
推定器6は、d軸電流idを3相2相座標変換器29から受け、回転速度(モータ角速度)ωrを速度検出器24から受け、q軸電圧成分Vq’をq軸電流制御器37から受ける。推定器6は、d軸電流id、回転速度ωr、及びq軸電圧成分Vq’に基づいて、q軸過渡電圧飽和量ΔVqtを推定して補正部3へ出力する。
補正部3は、q軸電圧飽和量ΔVqを減算器2から受け、q軸過渡電圧飽和量ΔVqtを推定器6から受ける。補正部3は、過渡電圧飽和量の影響が減少するように、q軸電圧飽和量ΔVqをq軸過渡電圧飽和量ΔVqtで補正する。例えば、補正部3は、q軸電圧飽和量ΔVqからq軸過渡電圧飽和量ΔVqtを減算する。そして、補正部3は、補正されたq軸電圧飽和量ΔVqsを積分器4へ出力する。
積分器4は、q軸電圧飽和量ΔVqsを保持しながら積分し、積分されたq軸電圧飽和量ΔVqs’をd軸電流指令修正器5へ出力する。
d軸電流指令修正器5は、積分されたq軸電圧飽和量ΔVqs’を積分器4から受け、dq軸座標の回転角速度ωを回転角速度演算器40から受ける。d軸電流指令修正器5は、q軸電圧飽和量ΔVqs’とdq軸座標の回転角速度ωとに基づいて、d軸電流指令修正量Δidを求めて減算器7へ出力する。
減算器7は、d軸電流指令id *をd軸電流指令生成部46から受け、d軸電流指令修正量Δidをd軸電流指令修正器5から受ける。減算器7は、d軸電流指令id *からd軸電流指令修正量Δidを減算してd軸電流指令id *を修正し、修正結果としてd軸電流修正指令id * cmdを減算器34へ出力する。
次に、補正部3の構成について図2を用いて説明する。図2は、補正部3の構成を示す図である。
補正部3は、例えば、減算器3aを有する。減算器3aは、q軸電圧飽和量ΔVqを減算器2(図1参照)から受け、q軸過渡電圧飽和量ΔVqtを推定器6(図1参照)から受ける。減算器3aは、q軸電圧飽和量ΔVqからq軸過渡電圧飽和量ΔVqtを減算し、減算結果をq軸電圧飽和量ΔVqsとして積分器4(図1参照)へ出力する。
次に、推定器6の構成について図3を用いて説明する。図3は、推定器6の構成を示す図である。
推定器6は、乗除算器6a、乗算器6g、加算器6b、乗算器6c、減算器6d、リミット6e、及び減算器6fを有する。乗除算器6aは、磁束鎖交数φを極対数Pmで割った値「φ/Pm」を求めて加算器6bへ出力する。乗算器6gは、d軸電流idにd軸インダクタンスLdを乗算した値「idLd」を求めて加算器6bへ出力する。加算器6bは、値「φ/Pm」と値「idLd」とを加算した値「φ/Pm+idLd」を乗算器6cへ出力する。乗算器6cは、値「φ/Pm+idLd」に回転速度(モータ電気角速度)ωreを乗算した値「ωre(φ/Pm+idLd)」を減算器6dへ出力する。減算器6dは、q軸電圧成分(トルク軸電圧指令)Vq’から値「ωre(φ/Pm+idLd)」を減算した値「(R+sLq)iq」をq軸過渡電圧Vqs’として求めてリミット6e及び減算器6fへ出力する。リミット6eは、減算器6dから出力されるq軸過渡電圧Vqs’を所定の範囲内に制限し、その結果をq軸過渡電圧指令Vqs *として出力する。減算器6fは、q軸過渡電圧Vqs’からq軸過渡電圧指令Vqs *を減算してq軸過渡電圧飽和量ΔVqtを求めて出力する。
以上のように、実施の形態1では、補正部3が、q軸電圧飽和量ΔVqをq軸過渡電圧飽和量ΔVqtで補正する。これにより、d軸電流指令修正量Δidを求めるためのq軸電圧飽和量に対して過渡電圧飽和量の影響が減少するように補正できるので、d軸電流指令修正量Δidが過剰に大きくなることを抑制でき、d軸電流(磁束軸電流)の過補償を抑制できる。この結果、交流電動機のモータトルクの減衰を低減できる。
例えば、図4に示すように、モータ速度が変化する際(例えば、一点鎖線で囲った領域)におけるq軸電流iqの減衰は、過渡電圧飽和量で補正しない場合(図13参照)に比べて、低減できる。これにより、モータ速度が変化する際に、交流電動機のモータトルクの減衰を低減できる。
また、実施の形態1では、補正部3が、q軸電圧飽和量ΔVqからq軸過渡電圧飽和量ΔVqtを減算することにより、q軸電圧飽和量ΔVqをq軸過渡電圧飽和量ΔVqtで補正する。これにより、補正部3を図2に示すように簡易な構成で実現できる。
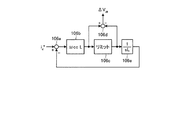
なお、速度制御装置100は、推定器6(図3参照)に代えて、図5に示すような推定器106を有していても良い。図5に示す推定器106は、q軸電流指令iq *をq軸電流リミッタ42から受け、q軸電流指令iq *に基づいてq軸過渡電圧飽和量ΔVqtを推定して補正部3へ出力する。
具体的には、推定器106は、減算器106a、制御ゲイン106b、リミット106c、積分器106e、及び減算器106dを有する。減算器106aは、q軸電流指令iq *からq軸電流変化推定値Δiqを減算した値iq’を制御ゲイン106bへ出力する。制御ゲイン106bは、値iq’をゲイン(ωccLq)により増幅してその結果sLqiqをq軸過渡電圧Vqs’としてリミット106c及び減算器106dへ出力する。リミット106cは、制御ゲイン106bから出力されるq軸過渡電圧Vqs’を所定の範囲内に制限し、その結果をq軸過渡電圧指令Vqs *として減算器106d及び積分器106eへ出力する。積分器106eは、q軸過渡電圧指令Vqs *を積分するとともに所定の係数(1/Lq)をかけてq軸電流変化推定値Δiqを求めて減算器106aへ出力する。減算器106dは、q軸過渡電圧Vqs’からq軸過渡電圧指令Vqs *を減算してq軸過渡電圧飽和量ΔVqtを求めて出力する。
実施の形態2.
次に、実施の形態2にかかる速度制御装置200について説明する。以下では、実施の形態1と異なる部分を中心に説明する。
実施の形態1では、q軸電圧飽和量ΔVqにおける過渡電圧成分の割合が無視できないぐらい大きくなった場合を想定して、補正部3が、q軸電圧飽和量ΔVqからq軸過渡電圧飽和量ΔVqtを減算することにより、q軸電圧飽和量ΔVqをq軸過渡電圧飽和量ΔVqtで補正している。
一方、q軸電圧飽和量ΔVqにおける過渡電圧成分の割合が無視できない度合は、数式7に示されるように、q軸インダクタンスLqに依存するものと考えられる。そこで、実施の形態2では、q軸インダクタンスLqがどの程度大きいかに応じて、q軸過渡電圧飽和量ΔVqtによる補正量を可変にする。
具体的には、速度制御装置200における補正部203は、図6に示すように、係数器203c、乗算器203b、及び減算器203aを有する。
係数器203cは、q軸インダクタンスLqの値に応じて係数Kの値を決定する。
例えば、係数器203cは、q軸インダクタンスLqの複数の値と係数Kの複数の値とが対応付けられた係数テーブルを有している。例えば、係数器203cは、係数テーブルを参照することにより、q軸インダクタンスLqがインダクタンス値Lq1である場合、係数Kを値K1(例えば、=1)に決定し、q軸インダクタンスLqがインダクタンス値Lq2(<Lq1)である場合、係数Kを値K2(<K1,>0)に決定し、q軸インダクタンスLqがインダクタンス値Lq3(<Lq3)である場合、係数Kを値K3(<K2,>0)に決定する。
あるいは、例えば、係数器203cは、q軸インダクタンスLqの閾値Lqthを有している。例えば、係数器203cは、q軸インダクタンスLqの値と閾値Lqthとを比較し、q軸インダクタンスLqの値が閾値Lqthより大きい場合、係数Kを値K1(例えば、=1)に決定し、q軸インダクタンスLqの値が閾値Lqth以下である場合、係数Kを値K2(<K1,>0)に決定する。
乗算器203bは、q軸過渡電圧飽和量ΔVqtを推定器6から受け、係数Kを係数器203cから受ける。乗算器203bは、q軸過渡電圧飽和量ΔVqtに係数Kを乗算し、その結果を補正量KΔVqtとして減算器203aへ出力する。
減算器203aは、q軸電圧飽和量ΔVqを減算器2(図1参照)から受け、補正量KΔVqtを乗算器203bから受ける。減算器203aは、q軸電圧飽和量ΔVqから補正量KΔVqtを減算する。
以上のように、実施の形態2では、補正部203が、q軸インダクタンスが第1のインダクタンス値である場合、q軸過渡電圧飽和量に第1の係数をかけた第1の補正量をトルク軸電圧飽和量から減算し、q軸インダクタンスが第1のインダクタンス値より小さい第2のインダクタンス値である場合、q軸過渡電圧飽和量に第1の係数より小さい第2の係数をかけた第2の補正量をトルク軸電圧飽和量から減算する。これにより、q軸電圧飽和量ΔVqにおける過渡電圧成分の割合が無視できない度合に応じて、補正量を可変にするので、補正に伴う誤差の影響を低減できる。この結果、d軸電流(磁束軸電流)の過補償をさらに抑制できる。
なお、速度制御装置200iは、q軸電流iqの時間的変化率がどの程度大きいかに応じて、q軸過渡電圧飽和量ΔVqtによる補正量を可変にしてもよい。具体的には、速度制御装置200iにおける補正部203iは、図7に示すように、演算部203di、係数器203ci、乗算器203b、及び減算器203aを有する。
演算部203diは、q軸電流iqを3相2相座標変換器29から受ける。演算部203diは、q軸電流iqの時間的変化率を演算してその演算結果siqを係数器203ciへ出力する。
係数器203ciは、q軸電流iqの時間的変化率siqの値に応じて係数Kの値を決定する。
例えば、係数器203ciは、q軸電流iqの時間的変化率siqの複数の値と係数Kの複数の値とが対応付けられた係数テーブルを有している。例えば、係数器203ciは、係数テーブルを参照することにより、q軸電流iqの時間的変化率siqが変化率siq1である場合、係数Kを値K1(例えば、=1)に決定し、q軸電流iqの時間的変化率siqが変化率siq2(<siq1)である場合、係数Kを値K2(<K1,>0)に決定し、q軸電流iqの時間的変化率siqが変化率siq3(<siq2)である場合、係数Kを値K3(<K2,>0)に決定する。
あるいは、例えば、係数器203ciは、q軸電流iqの時間的変化率siqの閾値siqthを有している。例えば、係数器203ciは、q軸電流iqの時間的変化率siqの値と閾値siqthとを比較し、q軸電流iqの時間的変化率siqの値が閾値siqthより大きい場合、係数Kを値K1(例えば、=1)に決定し、q軸電流iqの時間的変化率siqの値が閾値siqth以下である場合、係数Kを値K2(<K1,>0)に決定する。
このように、補正部203iが、q軸電流の時間的変化率が第1の変化率である場合、q軸過渡電圧飽和量に第1の係数をかけた第1の補正量をトルク軸電圧飽和量から減算し、q軸電流の時間的変化率が第1の変化率より小さい第2の変化率である場合、q軸過渡電圧飽和量に第1の係数より小さい第2の係数をかけた第2の補正量をq軸電圧飽和量から減算する。これによっても、q軸電圧飽和量ΔVqにおける過渡電圧成分の割合が無視できない度合に応じて、補正量を可変にするので、補正に伴う誤差の影響を低減できる。この結果、d軸電流(磁束軸電流)の過補償をさらに抑制できる。
あるいは、速度制御装置200iは、q軸インダクタンスLqとq軸電流iqの時間的変化率との積がどの程度大きいかに応じて、q軸過渡電圧飽和量ΔVqtによる補正量を可変にしてもよい。具体的には、速度制御装置200iにおける補正部203iは、図7に示すように、演算部203di、係数器203ci、乗算器203b、及び減算器203aを有する。
演算部203diは、q軸電流iqを3相2相座標変換器29から受ける。演算部203diは、q軸電流iqの時間的変化率を演算し、さらにq軸インダクタンスLqとq軸電流iqの時間的変化率との積を演算し、その演算結果sLqiqを係数器203ciへ出力する。
係数器203ciは、q軸インダクタンスLqとq軸電流iqの時間的変化率との積sLqiqの値に応じて係数Kの値を決定する。
例えば、係数器203ciは、積sLqiqの複数の値と係数Kの複数の値とが対応付けられた係数テーブルを有している。例えば、係数器203ciは、係数テーブルを参照することにより、積sLqiqが値sLq1iq1である場合、係数Kを値K1(例えば、=1)に決定し、積sLqiqが値sLq2iq2(<sLq1iq1)である場合、係数Kを値K2(<K1,>0)に決定し、積sLqiqが値sLq3iq3(<sLq2iq2)である場合、係数Kを値K3(<K2,>0)に決定する。
あるいは、例えば、係数器203ciは、積sLqiqの閾値sLqthiqthを有している。例えば、係数器203ciは、積sLqiqの値と閾値sLqthiqthとを比較し、積sLqiqの値が閾値sLqthiqthより大きい場合、係数Kを値K1(例えば、=1)に決定し、積sLqiqの値が閾値sLqthiqth以下である場合、係数Kを値K2(<K1,>0)に決定する。
このように、補正部203iが、q軸インダクタンスとq軸電流の時間的変化率との積が第1の値である場合、q軸過渡電圧飽和量に第1の係数をかけた第1の補正量をトルク軸電圧飽和量から減算し、q軸インダクタンスとq軸電流の時間的変化率との積が第1の値より小さい第2の値である場合、q軸過渡電圧飽和量に第1の係数より小さい第2の係数をかけた第2の補正量をq軸電圧飽和量から減算する。これによっても、q軸電圧飽和量ΔVqにおける過渡電圧成分の割合が無視できない度合に応じて、補正量を可変にするので、補正に伴う誤差の影響を低減できる。この結果、d軸電流(磁束軸電流)の過補償をさらに抑制できる。
実施の形態3.
次に、実施の形態3にかかる速度制御装置300について説明する。以下では、実施の形態1と異なる部分を中心に説明する。
実施の形態1では、q軸電圧の変動量が大きいことから、q軸電圧の飽和量に基づいてd軸電流を修正(補正)する場合について着目し、補正部3が、q軸電圧飽和量ΔVqをq軸過渡電圧飽和量ΔVqtで補正している。
一方、q軸電圧ほどではないにしてもd軸電圧も変動している。そこで、実施の形態3では、d軸電圧の飽和量に基づいてq軸電流を修正(補正)する場合についても、補正部313が、d軸電圧飽和量ΔVdをd軸過渡電圧飽和量ΔVdtで補正するようにする。
具体的には、速度制御装置300は、推定器316、補正部313、積分器314、q軸電流指令修正器315、及び減算器317を備える。
推定器316は、q軸電流iqを3相2相座標変換器29から受け、回転速度(モータ電気角速度)ωrを速度検出器24から受け、d軸電圧成分Vd’をd軸電流制御器35から受ける。推定器316は、q軸電流iq、回転速度ωr、及びd軸電圧成分Vd’に基づいて、d軸過渡電圧飽和量ΔVdtを推定して補正部313へ出力する。
補正部313は、d軸電圧飽和量ΔVdを減算器312から受け、d軸過渡電圧飽和量ΔVdtを推定器316から受ける。補正部313は、過渡電圧飽和量の影響が減少するように、d軸電圧飽和量ΔVdをd軸過渡電圧飽和量ΔVdtで補正する。例えば、補正部313は、d軸電圧飽和量ΔVdからd軸過渡電圧飽和量ΔVdtを減算する。そして、補正部313は、補正されたd軸電圧飽和量ΔVdsを積分器314へ出力する。
積分器314は、d軸電圧飽和量ΔVdsを保持しながら積分し、積分されたd軸電圧飽和量ΔVds’をq軸電流指令修正器315へ出力する。
q軸電流指令修正器315は、積分されたd軸電圧飽和量ΔVds’を積分器314から受け、dq軸座標の回転角速度ωを回転角速度演算器40から受ける。q軸電流指令修正器315は、d軸電圧飽和量ΔVds’とdq軸座標の回転角速度ωとに基づいて、q軸電流指令修正量Δiqを求めて減算器317へ出力する。
減算器317は、q軸電流指令iq *をq軸電流リミッタ42から受け、q軸電流指令修正量Δiqをq軸電流指令修正器315から受ける。減算器317は、q軸電流指令iq *からq軸電流指令修正量Δiqを減算してq軸電流指令iq *を修正し、修正結果としてq軸電流修正指令iq * cmdを減算器36へ出力する。
以上のように、実施の形態3では、補正部313が、d軸電圧飽和量ΔVdをd軸過渡電圧飽和量ΔVdtで補正する。これにより、q軸電流指令修正量Δiqを求めるためのd軸電圧飽和量に対して過渡電圧飽和量の影響が減少するように補正できるので、q軸電流指令修正量Δiqが過剰に大きくなることを抑制でき、q軸電流(トルク軸電流)の過補償を抑制できる。この結果、交流電動機のモータトルクの減衰をさらに低減できる。
なお、補正部313の内部構成は、実施の形態1と同様でもよいし、実施の形態2と同様でも良い。また、推定器316の内部構成は、図9に示す構成でもよいし、図10に示す構成でもよい。
以上のように、本発明にかかる速度制御装置は、交流電動機の速度の制御に有用である。
1、100、200、200i、300、900 速度制御装置
2 減算器
3、203、203i 補正部
4、904 積分器
5、905 d軸電流指令修正器
6、106 推定器
7、907 減算器
312 減算器
313 補正部
314 積分器
315 q軸電流指令修正器
316 推定器
317 減算器

Claims (6)

  1. 交流電動機の電流を回転する直交2軸座標上の2つの成分である磁束軸電流とトルク軸電流とに分けてそれぞれを比例積分制御する電流制御器を有する交流電動機の速度制御装置であって、
    トルク軸電流を比例積分制御するトルク軸電流制御器から出力されるトルク軸電圧成分を所定の値以下になるように制限するトルク軸電圧リミッタと、
    前記トルク軸電流制御器から出力されるトルク軸電圧成分と前記トルク軸電圧リミッタから出力されるトルク軸電圧指令とからトルク軸電圧飽和量を求める第1の減算器と、
    前記求められたトルク軸電圧飽和量を、推定器により推定されたトルク軸過渡電圧飽和量で補正する補正部と、
    前記補正されたトルク軸電圧飽和量を保持する第1の積分器と、
    前記保持されたトルク軸電圧飽和量と直交2軸座標の回転角速度とから磁束軸電流指令修正量を求めて出力する磁束軸電流指令修正器と、
    磁束軸電流指令から前記磁束軸電流指令修正量を減算し磁束軸電流指令修正指令を求めて出力する第2の減算器と、
    を備えたことを特徴とする交流電動機の速度制御装置。
  2. 前記補正部は、前記求められたトルク軸電圧飽和量から前記トルク軸過渡電圧飽和量を減算する
    ことを特徴とする請求項1に記載の交流電動機の速度制御装置。
  3. 前記補正部は、トルク軸インダクタンスが第1のインダクタンス値である場合、前記トルク軸過渡電圧飽和量に第1の係数をかけた第1の補正量を前記求められたトルク軸電圧飽和量から減算し、トルク軸インダクタンスが前記第1のインダクタンス値より小さい第2のインダクタンス値である場合、前記トルク軸過渡電圧飽和量に前記第1の係数より小さい第2の係数をかけた第2の補正量を前記求められたトルク軸電圧飽和量から減算する
    ことを特徴とする請求項1に記載の交流電動機の速度制御装置。
  4. 前記補正部は、トルク軸電流の時間的変化率が第1の変化率である場合、前記トルク軸過渡電圧飽和量に第1の係数をかけた第1の補正量を前記求められたトルク軸電圧飽和量から減算し、トルク軸電流の時間的変化率が前記第1の変化率より小さい第2の変化率である場合、前記トルク軸過渡電圧飽和量に前記第1の係数より小さい第2の係数をかけた第2の補正量を前記求められたトルク軸電圧飽和量から減算する
    ことを特徴とする請求項1に記載の交流電動機の速度制御装置。
  5. 前記補正部は、トルク軸インダクタンスとトルク軸電流の時間的変化率との積が第1の値である場合、前記トルク軸過渡電圧飽和量に第1の係数をかけた第1の補正量を前記求められたトルク軸電圧飽和量から減算し、トルク軸インダクタンスとトルク軸電流の時間的変化率との積が前記第1の値より小さい第2の値である場合、前記トルク軸過渡電圧飽和量に前記第1の係数より小さい第2の係数をかけた第2の補正量を前記求められたトルク軸電圧飽和量から減算する
    ことを特徴とする請求項1に記載の交流電動機の速度制御装置。
  6. 磁束軸電流を比例積分制御する磁束軸電流制御器から出力される磁束軸電圧成分を所定の値以下になるように制限する磁束軸電圧リミッタと、
    前記磁束軸電流制御器から出力される磁束軸電圧成分と前記磁束軸電圧リミッタから出力される磁束軸電圧指令とから磁束軸電圧飽和量を求める第3の減算器と、
    前記求められた磁束軸電圧飽和量を、第2の推定器により推定された磁束軸過渡電圧飽和量で補正する第2の補正部と、
    前記補正された磁束軸電圧飽和量を保持する第2の積分器と、
    前記保持された磁束軸電圧飽和量と直交2軸座標の回転角速度とからトルク軸電流指令修正量を求めて出力するトルク軸電流指令修正器と、
    トルク軸電流指令から前記トルク軸電流指令修正量を減算しトルク軸電流指令修正指令を求めて出力する第4の減算器と、
    をさらに備えた
    ことを特徴とする請求項1から5のいずれか1項に記載の交流電動機の速度制御装置。
JP2011191978A 2011-09-02 2011-09-02 交流電動機の速度制御装置 Active JP5409727B2 (ja)

Priority Applications (2)

Application Number Priority Date Filing Date Title
JP2011191978A JP5409727B2 (ja) 2011-09-02 2011-09-02 交流電動機の速度制御装置
CN201210009176.4A CN102983804B (zh) 2011-09-02 2012-01-12 交流电动机的速度控制装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2011191978A JP5409727B2 (ja) 2011-09-02 2011-09-02 交流電動機の速度制御装置

Publications (2)

Publication Number Publication Date
JP2013055788A JP2013055788A (ja) 2013-03-21
JP5409727B2 true JP5409727B2 (ja) 2014-02-05

Family

ID=47857596

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2011191978A Active JP5409727B2 (ja) 2011-09-02 2011-09-02 交流電動機の速度制御装置

Country Status (2)

Country Link
JP (1) JP5409727B2 (ja)
CN (1) CN102983804B (ja)

Families Citing this family (14)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
WO2014167678A1 (ja) * 2013-04-10 2014-10-16 三菱電機株式会社 永久磁石型モータの制御装置
JP6260502B2 (ja) * 2014-09-16 2018-01-17 株式会社デンソー モータ制御装置
CN104393807B (zh) * 2014-11-07 2017-09-22 美的集团股份有限公司 电机的控制方法及其控制系统
US10103667B2 (en) * 2015-05-28 2018-10-16 Steering Solutions Ip Holding Corporation Motor control anti-windup and voltage saturation design for electric power steering
CN104901598B (zh) * 2015-06-24 2017-07-28 广东威灵电机制造有限公司 电机驱动装置、方法及电机
CN104901593B (zh) * 2015-06-24 2017-10-24 广东威灵电机制造有限公司 电机驱动装置、方法及电机
EP3334029B1 (en) * 2015-08-04 2022-12-28 Mitsubishi Electric Corporation Synchronous motor control device, compressor drive device, and air-conditioner
CN107659230B (zh) * 2016-07-26 2021-01-15 广州极飞科技有限公司 电机矢量控制方法、装置和飞行器
US10008967B2 (en) * 2016-10-25 2018-06-26 Microchip Technology Inc. Closed loop flux weakening for permanent magnet synchronous motors
US10411634B2 (en) * 2017-11-28 2019-09-10 Steering Solutions Ip Holding Corporation Controller anti-windup for permanent magnet synchronous machines
CN110138285B (zh) * 2019-06-13 2022-04-01 安徽首智新能源科技有限公司 一种永磁同步电机升速控制方法及系统
CN110768602B (zh) * 2019-10-31 2021-05-25 广东美的制冷设备有限公司 转矩补偿方法、装置、空调器以及存储介质
CN112187129B (zh) * 2020-12-01 2021-04-02 深圳市兆威机电股份有限公司 电机控制方法、装置、设备及存储介质
CN119362921B (zh) * 2024-12-26 2025-03-25 北京航空航天大学 一种基于双轴质量阻尼差异映射为不均衡出力的同步控制方法

Family Cites Families (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP3679246B2 (ja) * 1998-04-24 2005-08-03 潔 大石 交流電動機の速度制御装置
JP4507493B2 (ja) * 2001-07-13 2010-07-21 三菱電機株式会社 交流電動機の速度制御装置
JP4007345B2 (ja) * 2004-06-29 2007-11-14 アイシン・エィ・ダブリュ株式会社 電動駆動制御装置、電動駆動制御方法及びプログラム
JP4715576B2 (ja) * 2006-03-22 2011-07-06 アイシン・エィ・ダブリュ株式会社 電動駆動制御装置及び電動駆動制御方法
JP5322534B2 (ja) * 2008-08-26 2013-10-23 三菱電機株式会社 制御装置およびモータ制御装置

Also Published As

Publication number Publication date
CN102983804B (zh) 2015-08-26
JP2013055788A (ja) 2013-03-21
CN102983804A (zh) 2013-03-20

Similar Documents

Publication Publication Date Title
JP2013055788A (ja) 交流電動機の速度制御装置
TWI654827B (zh) 換流器控制裝置及馬達驅動系統
JP5257365B2 (ja) モータ制御装置とその制御方法
JP5073063B2 (ja) 永久磁石同期電動機の制御装置
JP5351859B2 (ja) ベクトル制御装置、及び電動機制御システム
JP6672902B2 (ja) モータ制御装置
JP5877733B2 (ja) 電動モータの制御装置
WO2013084461A1 (ja) 電動機制御装置
JP2014027742A (ja) 電動機制御装置
JPWO2003009463A1 (ja) 交流電動機の速度制御装置
WO2016121237A1 (ja) インバータ制御装置及びモータ駆動システム
JP6115392B2 (ja) モータ制御装置
JP2011050178A (ja) モータ制御装置及び発電機制御装置
JP7363524B2 (ja) センサレスモータ制御装置
JP2018057170A (ja) 交流電動機の制御装置
JP2019213309A (ja) 巻線界磁型同期モータの制御方法、及び、制御装置
JP6769050B2 (ja) モータ制御装置
JP2013150498A (ja) 同期電動機の制御装置及び制御方法
JP5648310B2 (ja) 同期モータの制御装置、及び同期モータの制御方法
JP6519149B2 (ja) モータ制御装置
WO2016079791A1 (ja) モータ制御装置及びモータ制御方法
JP5862690B2 (ja) 電動機駆動装置の制御装置および電動機駆動システム
JP7251424B2 (ja) インバータ装置及びインバータ装置の制御方法
JP7009861B2 (ja) モータ制御装置
JP6711170B2 (ja) モータ制御装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20130614

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20131002

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20131008

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20131105

R150 Certificate of patent or registration of utility model

Ref document number: 5409727

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250