JP5460246B2 - 長物野菜の箱詰め装置 - Google Patents
長物野菜の箱詰め装置 Download PDFInfo
- Publication number
- JP5460246B2 JP5460246B2 JP2009257080A JP2009257080A JP5460246B2 JP 5460246 B2 JP5460246 B2 JP 5460246B2 JP 2009257080 A JP2009257080 A JP 2009257080A JP 2009257080 A JP2009257080 A JP 2009257080A JP 5460246 B2 JP5460246 B2 JP 5460246B2
- Authority
- JP
- Japan
- Prior art keywords
- box
- long
- mounting table
- shelf
- conveyor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 235000013311 vegetables Nutrition 0.000 title claims description 102
- 238000003825 pressing Methods 0.000 claims description 21
- 238000012856 packing Methods 0.000 claims description 13
- 230000003028 elevating effect Effects 0.000 claims description 8
- 230000000694 effects Effects 0.000 description 9
- 239000000725 suspension Substances 0.000 description 8
- 238000001514 detection method Methods 0.000 description 6
- 238000009434 installation Methods 0.000 description 6
- 229910052751 metal Inorganic materials 0.000 description 6
- 239000002184 metal Substances 0.000 description 6
- 241000220259 Raphanus Species 0.000 description 4
- 235000006140 Raphanus sativus var sativus Nutrition 0.000 description 4
- 238000000034 method Methods 0.000 description 4
- 238000005452 bending Methods 0.000 description 3
- 230000007246 mechanism Effects 0.000 description 3
- 239000002699 waste material Substances 0.000 description 3
- 240000008067 Cucumis sativus Species 0.000 description 2
- 235000009849 Cucumis sativus Nutrition 0.000 description 2
- 244000000626 Daucus carota Species 0.000 description 2
- 235000002767 Daucus carota Nutrition 0.000 description 2
- 230000001965 increasing effect Effects 0.000 description 2
- 238000004519 manufacturing process Methods 0.000 description 2
- 238000007789 sealing Methods 0.000 description 2
- 230000003313 weakening effect Effects 0.000 description 2
- 229910000831 Steel Inorganic materials 0.000 description 1
- 229910052782 aluminium Inorganic materials 0.000 description 1
- XAGFODPZIPBFFR-UHFFFAOYSA-N aluminium Chemical compound [Al] XAGFODPZIPBFFR-UHFFFAOYSA-N 0.000 description 1
- 230000001174 ascending effect Effects 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 238000002360 preparation method Methods 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
- 238000011144 upstream manufacturing Methods 0.000 description 1
Images



Landscapes
- Attitude Control For Articles On Conveyors (AREA)
- Container Filling Or Packaging Operations (AREA)
- Packaging Of Special Articles (AREA)
- Stacking Of Articles And Auxiliary Devices (AREA)
Description
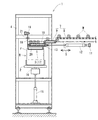
箱詰め装置1の概要について説明する。図1に示す箱詰め装置1は、箱体としての段ボール箱B内に、例えば大根、にんじん又はきゅうりといった長物野菜Mを所定本数ずつ複数段詰めるためのものであり、段ボール箱Bが載置される載置台2と、段ボール箱B内に移送される一段分(所定本数)の長物野菜Mを並列に載せる移載棚3とを少なくとも備えている。実施形態の箱詰め装置1は、鋼材やアルミ材製といった多数本の支柱及び横桟フレームにて骨組が構成された装置基枠4を備えている。載置台2は装置基枠4の下部側に配置され、移載棚3は装置基枠4のうち載置台2の上方に配置されている。
次に、箱詰め装置1を用いた箱詰め作業態様の一例について説明する。まず、第1コンベヤ8に、長物野菜Mが搬送方向と交差する方向の一方に根先側を向けた姿勢で搬入される。第1コンベヤ8に搬入された長物野菜Mは、第2コンベヤ9を経由してスライドコンベヤ10に移送される。長物野菜Mがスライドコンベヤ10に移送される毎に、長物野菜検出センサ14にてその通過本数が検出される(カウントされる)。予め設定された箱詰め一段分の本数がカウントされると、搬送コンベヤ7(第1及び第2コンベヤ8,9)は一時的に停止する。
上記の記載並びに図1〜図7から明らかなように、本願発明は、箱体B内に長物野菜Mを所定本数ずつ複数段詰めるための箱詰め装置1であって、上向き開放状の前記箱体Bが載置される載置台2と、前記箱体B内に移送される一段分の長物野菜Mを並列に載せる移載棚3とを少なくとも備えており、前記移載棚3は、前記長物野菜Mの載る棚部17が前記箱体B内に向かう斜め下向きの傾斜姿勢となり得るように、前記載置台2の上方にある横軸19回りに回動可能な状態で、前記載置台2の上方に配置されているものである。このため、長物野菜Mを前記箱体Bに移送するための前記移載棚3の動作が横軸19回りの回動(傾斜動)だけで済み、前記従来のように傾斜動と水平スライドとを組み合わせる必要がない。従って、前記従来に比べて前記移載棚3の部品点数を少なくでき、製造コストを抑制できるという効果を奏する。
本願発明は、前述の実施形態に限らず、様々な態様に具体化できる。例えば各アクチュエータはシリンダ以外に電動モータ等の様々な方式のものを採用して構わない。例えば移載棚3を電動モータにて横軸19回りに回動させる構造にしてもよい。旋回用シリンダ16による載置台2の旋回動作は、段ボール箱B内に無駄なく長物野菜Mを詰め込むための動作であり、長物野菜Mの種類によっては省略しても差し支えない。各コンベヤ5〜10,17の構造としては、ベルト式やローラ式等の様々な方式のものを採用できる。その他、各部の構成は図示の実施形態に限定されるものではなく、本願発明の趣旨を逸脱しない範囲で種々変更が可能である。
E 上向き開口
F フラップ
M 長物野菜
R 回動方向
S 進退動方向
1 箱詰め装置
2 載置台
3 移載棚
15 昇降用シリンダ(昇降動手段)
16 旋回用シリンダ(旋回動手段)
17 フリーローラコンベヤ(棚部)
19 横軸
21 回動用シリンダ(回動手段)
22 側面押さえ部材
Claims (4)
- 箱体内に長物野菜を所定本数ずつ複数段詰めるための箱詰め装置であって、
上向き開放状の前記箱体が載置される載置台と、前記箱体内に移送される一段分の長物野菜を並列に載せる移載棚とを少なくとも備えており、前記移載棚は、前記長物野菜の載る棚部が前記箱体内に向かう斜め下向きの傾斜姿勢となり得るように、前記載置台の上方にある横軸回りに回動可能な状態で、前記載置台の上方に配置されており、
前記移載棚の近傍で且つ前記移載棚の回動方向の一方側には、前記箱体の一側面部を厚み方向に挟み込むための側面押さえ部材を備えており、前記棚部上にある前記各長物野菜の長手方向は、平面視で前記移載棚の回動方向に沿わせており、前記棚部を斜め下向きの傾斜姿勢にした状態では、前記各長物野菜の長手一端側が前記側面押さえ部材に対峙するように設定されている、
長物野菜の箱詰め装置。 - 前記載置台を昇降動させる昇降動手段を備えており、前記昇降動手段による前記載置台の上昇動によって、前記載置台上にある前記箱体の一側面部を前記側面押さえ部材にて厚み方向に挟み込むように構成されている、
請求項1に記載した長物野菜の箱詰め装置。 - 前記載置台を旋回動させる旋回動手段を備えており、前記一段分の長物野菜を前記箱体内に移送する毎に、前記旋回動手段にて前記載置台を180°旋回させるように構成されている、
請求項1又は2に記載した長物野菜の箱詰め装置。 - 前記移載棚の前記棚部は、平面視で前記箱体の上向き開口内に収まる大きさに設定されている、
請求項1〜3のうちいずれかに記載した長物野菜の箱詰め装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009257080A JP5460246B2 (ja) | 2009-11-10 | 2009-11-10 | 長物野菜の箱詰め装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009257080A JP5460246B2 (ja) | 2009-11-10 | 2009-11-10 | 長物野菜の箱詰め装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2011102161A JP2011102161A (ja) | 2011-05-26 |
| JP5460246B2 true JP5460246B2 (ja) | 2014-04-02 |
Family
ID=44192693
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2009257080A Expired - Fee Related JP5460246B2 (ja) | 2009-11-10 | 2009-11-10 | 長物野菜の箱詰め装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5460246B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110355521A (zh) * | 2019-06-26 | 2019-10-22 | 武汉东焊汽车装备有限公司 | 一种用于汽车焊装线小零件的自动搬送物料架 |
Families Citing this family (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017065699A (ja) * | 2015-09-29 | 2017-04-06 | 株式会社ヒロシ工業 | 長尺野菜の箱詰装置 |
| JP6851680B2 (ja) * | 2016-06-03 | 2021-03-31 | 株式会社オシキリ | パン移載システム |
| CN107444692A (zh) * | 2017-09-22 | 2017-12-08 | 贵州大山农业科技有限公司 | 一种青脆李自动装箱机构 |
| CN109927472A (zh) * | 2017-12-19 | 2019-06-25 | 天津市祥元科技有限公司 | 一种带有储存箱的木板年画生产设备 |
| JP6571227B2 (ja) * | 2018-02-22 | 2019-09-04 | マツダエース株式会社 | ネスティング状態解除装置 |
| CN108216725A (zh) * | 2018-03-12 | 2018-06-29 | 常熟虞星光电科技有限公司 | 一种远程筛选的蔬菜打包机 |
| CN110481829B (zh) * | 2019-08-02 | 2024-04-09 | 江苏集萃智能制造技术研究所有限公司 | 一种自动套箱生产线 |
| JP7403257B2 (ja) * | 2019-08-22 | 2023-12-22 | 富士電機エフテック株式会社 | 装置および方法 |
| CN112027580A (zh) * | 2020-08-16 | 2020-12-04 | 宋洪岩 | 一种建材生产用便于上料的建材运输装置 |
| CN112810893A (zh) * | 2021-01-28 | 2021-05-18 | 付尤东 | 盘扣脚手架立杆装箱机 |
| CN114394277B (zh) * | 2022-01-07 | 2023-12-05 | 徐州启峰智能科技有限公司 | 即食秋葵装罐设备 |
| CN114671074B (zh) * | 2022-04-09 | 2022-11-22 | 江苏派乐滋食品有限公司 | 用于给容器填充水果或蔬菜的环保机械设备及填充方法 |
| CN117302644B (zh) * | 2023-11-29 | 2024-02-09 | 蜡笔小新(福建)食品工业有限公司 | 果冻条自动装箱线 |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6090104A (ja) * | 1983-10-14 | 1985-05-21 | 株式会社尾久葉鉄工所 | 麺玉自動箱詰め装置 |
| JP2002080007A (ja) * | 2000-09-12 | 2002-03-19 | Izumi Tekko Kk | 長尺根菜類の箱詰め機構及び該機構を用いた長尺根菜類の箱詰め装置 |
-
2009
- 2009-11-10 JP JP2009257080A patent/JP5460246B2/ja not_active Expired - Fee Related
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110355521A (zh) * | 2019-06-26 | 2019-10-22 | 武汉东焊汽车装备有限公司 | 一种用于汽车焊装线小零件的自动搬送物料架 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2011102161A (ja) | 2011-05-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2011102161A (ja) | 長物野菜の箱詰め装置 | |
| JP5514524B2 (ja) | 包装物の搬送装置 | |
| US9862509B2 (en) | Boxing apparatus | |
| KR102163333B1 (ko) | 적층시트 이송장치 | |
| JP7363959B2 (ja) | 物品移載設備 | |
| US20110167771A1 (en) | Package filling plant, a packing device and method for grouping a packing formation of packages and containers, and a packing device and method for grouping a packing formation of packages and containers | |
| US20040240979A1 (en) | System, apparatus, and method for manipulating a stack of paper, cardboard, and the like | |
| US20230322503A1 (en) | Inter-Container Transfer Apparatus and Inter-Container Transfer Method | |
| JP2010269380A (ja) | ロボット及び物品搬送システム | |
| WO2018155690A1 (ja) | 箱詰め装置及び箱詰め方法 | |
| JP5671910B2 (ja) | 積込装置および積込システム | |
| KR20250039256A (ko) | 적재물 하역용 로봇 장치 및 그 제어 방법 | |
| JP2007283436A (ja) | ロボット、ロボットシステム及びハンド装置の姿勢制御方法 | |
| JP7409078B2 (ja) | 搬送装置 | |
| EP3869168B1 (en) | Article transport facility | |
| CN116635318A (zh) | 容器提升及倒空装置 | |
| JP5620149B2 (ja) | 箱詰装置 | |
| CN107745847A (zh) | 输送系统 | |
| KR102763398B1 (ko) | 제품 포장 시스템 | |
| JP7353129B2 (ja) | ワーク投入装置、ワーク投入方法およびワーク収納システム | |
| JP6831739B2 (ja) | 蓋閉じ装置及び蓋閉じ方法 | |
| NL1042528B1 (en) | Palletiser station | |
| JP7403257B2 (ja) | 装置および方法 | |
| JP2021116102A (ja) | 箱詰装置 | |
| KR102510752B1 (ko) | 방향전환부 및 이를 포함하는 컨베이어 장치 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20120629 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20131023 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20131024 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20131210 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140108 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140114 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5460246 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313531 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| LAPS | Cancellation because of no payment of annual fees |