JP5580163B2 - 実装装置の平行度調整方法および平行度調整装置 - Google Patents
実装装置の平行度調整方法および平行度調整装置 Download PDFInfo
- Publication number
- JP5580163B2 JP5580163B2 JP2010230772A JP2010230772A JP5580163B2 JP 5580163 B2 JP5580163 B2 JP 5580163B2 JP 2010230772 A JP2010230772 A JP 2010230772A JP 2010230772 A JP2010230772 A JP 2010230772A JP 5580163 B2 JP5580163 B2 JP 5580163B2
- Authority
- JP
- Japan
- Prior art keywords
- parallelism
- bonding tool
- substrate stage
- parallelism adjusting
- hemispherical member
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Classifications
-
- H—ELECTRICITY
- H05—ELECTRIC TECHNIQUES NOT OTHERWISE PROVIDED FOR
- H05K—PRINTED CIRCUITS; CASINGS OR CONSTRUCTIONAL DETAILS OF ELECTRIC APPARATUS; MANUFACTURE OF ASSEMBLAGES OF ELECTRICAL COMPONENTS
- H05K13/00—Apparatus or processes specially adapted for manufacturing or adjusting assemblages of electric components
- H05K13/0015—Orientation; Alignment; Positioning
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10W—GENERIC PACKAGES, INTERCONNECTIONS, CONNECTORS OR OTHER CONSTRUCTIONAL DETAILS OF DEVICES COVERED BY CLASS H10
- H10W72/00—Interconnections or connectors in packages
- H10W72/071—Connecting or disconnecting
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10W—GENERIC PACKAGES, INTERCONNECTIONS, CONNECTORS OR OTHER CONSTRUCTIONAL DETAILS OF DEVICES COVERED BY CLASS H10
- H10W72/00—Interconnections or connectors in packages
- H10W72/071—Connecting or disconnecting
- H10W72/0711—Apparatus therefor
- H10W72/07173—Means for moving chips, wafers or other parts, e.g. conveyor belts
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10W—GENERIC PACKAGES, INTERCONNECTIONS, CONNECTORS OR OTHER CONSTRUCTIONAL DETAILS OF DEVICES COVERED BY CLASS H10
- H10W72/00—Interconnections or connectors in packages
- H10W72/071—Connecting or disconnecting
- H10W72/0711—Apparatus therefor
- H10W72/07178—Means for aligning
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10W—GENERIC PACKAGES, INTERCONNECTIONS, CONNECTORS OR OTHER CONSTRUCTIONAL DETAILS OF DEVICES COVERED BY CLASS H10
- H10W72/00—Interconnections or connectors in packages
- H10W72/071—Connecting or disconnecting
- H10W72/0711—Apparatus therefor
- H10W72/07183—Means for monitoring
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10W—GENERIC PACKAGES, INTERCONNECTIONS, CONNECTORS OR OTHER CONSTRUCTIONAL DETAILS OF DEVICES COVERED BY CLASS H10
- H10W90/00—Package configurations
- H10W90/701—Package configurations characterised by the relative positions of pads or connectors relative to package parts
- H10W90/721—Package configurations characterised by the relative positions of pads or connectors relative to package parts of bump connectors
- H10W90/724—Package configurations characterised by the relative positions of pads or connectors relative to package parts of bump connectors between a chip and a stacked insulating package substrate, interposer or RDL
Landscapes
- Engineering & Computer Science (AREA)
- Manufacturing & Machinery (AREA)
- Microelectronics & Electronic Packaging (AREA)
- Wire Bonding (AREA)
- Die Bonding (AREA)
- Supply And Installment Of Electrical Components (AREA)
Description
基板ステージに吸着保持された基板に、基板ステージの上方に位置したボンディングツールを用いてボンディングツールに吸着保持されたチップ部品を実装する実装装置のボンディングツールと基板ステージの平行度を調整する平行度調整方法であって、
ボンディングツール面もしくは基板ステージ面の傾斜を変化させる平行度調整部と、平行度調整部を駆動する駆動手段とを備え、
ボンディングツールの高さ位置を検出する高さ検出手段を備え、
ボンディングツールを平行度調整部を移動させない圧力で、基板ステージに押し付ける工程と、
駆動手段が平行度調整部の傾斜を変化させる工程と、
平行度調整部の傾斜を変化させている間の、ボンディングツールの高さ検知手段の情報から、ボンディングツールの最下点の位置を求める工程と、
ボンディングツールが最下点になった際の平行度調整部の傾斜位置を保持する工程とからなる実装装置の平行度調整方法である。
平行度調整部が、凸状半球面部材と凹状半球面部材とを組み合わせた球面軸受けからなる、実装装置の平行度調整方法である。
平行度調整部が、基板ステージ側に備えられている、実装装置の平行度調整方法である。
基板ステージに吸着保持された基板に、基板ステージの上方に位置したボンディングツールを用いてボンディングツールに吸着保持されたチップ部品を実装する実装装置の平行度調整装置であって、
ボンディングツール面もしくは基板ステージ面の傾斜を変化させる平行度調整部と、平行度調整部を駆動する駆動手段とを備え、
ボンディングツールの高さ位置を検出する高さ検出手段と、
ボンディングツールを平行度調整部を移動させない圧力で、基板ステージに押し付けた状態で平行度調整部の傾斜を駆動手段で変化させ、ボンディングツールの高さ検知手段の情報から、ボンディングツールの最下点位置となる平行度調整部の傾斜位置を保持する制御手段とを備えることを特徴とする実装装置の平行度調整装置である。
平行度調整部が、凸状半球面部材と凹状半球面部材とを組み合わせた球面軸受けからなる、実装装置の平行度調整装置である。
平行度調整部が、基板ステージ側に備えられている、実装装置の平行度調整装置である。
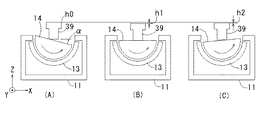
2 基台
3 基板ステージ
4 ツール昇降手段
5 制御部
6 基板
7 チップ部品
11 枠体
12 支持部
13 凹状半球面部材
14 凸状半球面部材
15 エアーベアリング
16 圧空吸引口
17 基板保持ステージ
18 駆動手段
19 アーム
20 爪
30 Z軸送り機構
31 スライダ
32 サーボモータ
33 ボールねじ
34 ブラケット
35 エアーシリンダ
36 ピストン
37 位置検出器
39 ボンディングツール
13a 凹面
14a 凸面
14b 平坦面
14b 平端部
36a 上面
36b ピストンロッド
38a 供給孔
38b 供給孔
39a 吸着面
Claims (6)
- 基板ステージに吸着保持された基板に、基板ステージの上方に位置したボンディングツールを用いてボンディングツールに吸着保持されたチップ部品を実装する実装装置のボンディングツールと基板ステージの平行度を調整する平行度調整方法であって、
ボンディングツール面もしくは基板ステージ面の傾斜を変化させる平行度調整部と、平行度調整部を駆動する駆動手段とを備え、
ボンディングツールの高さ位置を検出する高さ検出手段を備え、
ボンディングツールを平行度調整部を移動させない圧力で、基板ステージに押し付ける工程と、
駆動手段が平行度調整部の傾斜を変化させる工程と、
平行度調整部の傾斜を変化させている間の、ボンディングツールの高さ検知手段の情報から、ボンディングツールの最下点の位置を求める工程と、
ボンディングツールが最下点になった際の平行度調整部の傾斜位置を保持する工程とからなる実装装置の平行度調整方法。 - 請求項1に記載の発明において、
平行度調整部が、凸状半球面部材と凹状半球面部材とを組み合わせた球面軸受けからなる、実装装置の平行度調整方法。 - 請求項2に記載の発明において、
平行度調整部が、基板ステージ側に備えられている、実装装置の平行度調整方法。 - 基板ステージに吸着保持された基板に、基板ステージの上方に位置したボンディングツールを用いてボンディングツールに吸着保持されたチップ部品を実装する実装装置の平行度調整装置であって、
ボンディングツール面もしくは基板ステージ面の傾斜を変化させる平行度調整部と、平行度調整部を駆動する駆動手段とを備え、
ボンディングツールの高さ位置を検出する高さ検出手段と、
ボンディングツールを平行度調整部を移動させない圧力で、基板ステージに押し付けた状態で平行度調整部の傾斜を駆動手段で変化させ、ボンディングツールの高さ検知手段の情報から、ボンディングツールの最下点位置となる平行度調整部の傾斜位置を保持する制御手段とを備えることを特徴とする実装装置の平行度調整装置。 - 請求項4に記載の発明において、
平行度調整部が、凸状半球面部材と凹状半球面部材とを組み合わせた球面軸受けからなる、実装装置の平行度調整装置。 - 請求項5に記載の発明において、
平行度調整部が、基板ステージ側に備えられている、実装装置の平行度調整装置。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010230772A JP5580163B2 (ja) | 2010-10-13 | 2010-10-13 | 実装装置の平行度調整方法および平行度調整装置 |
| KR1020137006397A KR20130129359A (ko) | 2010-10-13 | 2011-10-12 | 실장장치의 평행도 조정방법 및 평행도 조정장치 |
| PCT/JP2011/073359 WO2012050096A1 (ja) | 2010-10-13 | 2011-10-12 | 実装装置の平行度調整方法および平行度調整装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010230772A JP5580163B2 (ja) | 2010-10-13 | 2010-10-13 | 実装装置の平行度調整方法および平行度調整装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012084740A JP2012084740A (ja) | 2012-04-26 |
| JP5580163B2 true JP5580163B2 (ja) | 2014-08-27 |
Family
ID=45938325
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010230772A Expired - Fee Related JP5580163B2 (ja) | 2010-10-13 | 2010-10-13 | 実装装置の平行度調整方法および平行度調整装置 |
Country Status (3)
| Country | Link |
|---|---|
| JP (1) | JP5580163B2 (ja) |
| KR (1) | KR20130129359A (ja) |
| WO (1) | WO2012050096A1 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11456202B2 (en) | 2020-10-22 | 2022-09-27 | Samsung Electronics Co., Ltd. | Stage structure for semiconductor fabrication process, system of picking up semiconductor chip, and method of controlling tilting angle of pickup head |
| TWI809393B (zh) * | 2020-05-19 | 2023-07-21 | 日商新川股份有限公司 | 接合裝置以及接合頭調整方法 |
Families Citing this family (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013224848A (ja) * | 2012-04-20 | 2013-10-31 | Oiles Ind Co Ltd | 調心機構、スラスト回転試験機、およびトルク測定装置 |
| CH708932B1 (en) * | 2013-12-09 | 2017-04-13 | Besi Switzerland Ag | Downholder for holding down the substrate locations of a substrate for the purpose of mounting semiconductor components. |
| US9929121B2 (en) * | 2015-08-31 | 2018-03-27 | Kulicke And Soffa Industries, Inc. | Bonding machines for bonding semiconductor elements, methods of operating bonding machines, and techniques for improving UPH on such bonding machines |
| US11049840B2 (en) | 2016-08-12 | 2021-06-29 | Osaka University | Bonding device |
| CN111180349B (zh) * | 2019-12-31 | 2021-12-10 | 芯思杰技术(深圳)股份有限公司 | 芯片焊接的控制方法和控制系统 |
| WO2021225066A1 (ja) * | 2020-05-08 | 2021-11-11 | 株式会社新川 | 半導体装置の製造装置および製造方法 |
| KR102719925B1 (ko) * | 2020-05-26 | 2024-10-23 | 가부시키가이샤 신가와 | 반도체 장치의 제조 장치 및 제조 방법 |
| CN117302918A (zh) * | 2023-11-03 | 2023-12-29 | 苏州天准科技股份有限公司 | 一种多自由度调整机构及物料输送装置 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH1126513A (ja) * | 1997-06-30 | 1999-01-29 | Iwate Toshiba Electron Kk | ボンディングツール及びボンディング装置 |
| JP2003224143A (ja) * | 2002-01-30 | 2003-08-08 | Toray Eng Co Ltd | 姿勢制御方法および装置並びにその装置を用いた接合装置 |
| WO2009084536A1 (ja) * | 2007-12-28 | 2009-07-09 | Nikon Corporation | 半導体基板貼り合わせ装置及び半導体基板貼り合わせ方法 |
| JP5434910B2 (ja) * | 2008-03-27 | 2014-03-05 | 株式会社ニコン | 接合装置および接合方法 |
| JP5417655B2 (ja) * | 2008-12-16 | 2014-02-19 | 株式会社アドウェルズ | 傾き調整方法および傾き調整装置並びにその傾き調整方法において調整されるデバイス |
-
2010
- 2010-10-13 JP JP2010230772A patent/JP5580163B2/ja not_active Expired - Fee Related
-
2011
- 2011-10-12 WO PCT/JP2011/073359 patent/WO2012050096A1/ja not_active Ceased
- 2011-10-12 KR KR1020137006397A patent/KR20130129359A/ko not_active Withdrawn
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| TWI809393B (zh) * | 2020-05-19 | 2023-07-21 | 日商新川股份有限公司 | 接合裝置以及接合頭調整方法 |
| US11456202B2 (en) | 2020-10-22 | 2022-09-27 | Samsung Electronics Co., Ltd. | Stage structure for semiconductor fabrication process, system of picking up semiconductor chip, and method of controlling tilting angle of pickup head |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2012050096A1 (ja) | 2012-04-19 |
| KR20130129359A (ko) | 2013-11-28 |
| JP2012084740A (ja) | 2012-04-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2012084740A (ja) | 実装装置の平行度調整方法および平行度調整装置 | |
| TWI568553B (zh) | 放置設備的放置頭之動態保持系統 | |
| JP7224694B2 (ja) | 半導体装置の製造装置および製造方法 | |
| KR20170041864A (ko) | 실장 장치 및 측정 방법 | |
| JP2009260138A (ja) | ステージ装置 | |
| JP7333391B2 (ja) | 接合ヘッドのためのアクチュエータ | |
| JP2022169624A (ja) | 検査治具 | |
| JP2006300823A (ja) | 表面粗さ/輪郭形状測定装置 | |
| JP5080861B2 (ja) | ピックアップ装置およびピックアップ方法 | |
| US6758721B2 (en) | Apparatus and method for lapping magnetic heads | |
| JP2002043797A (ja) | 電子部品実装装置 | |
| JP4339732B2 (ja) | 精密研削装置および精密研削方法 | |
| JP7145558B2 (ja) | 半導体装置の製造装置および製造方法 | |
| JPH09283990A (ja) | マウントヘッド及びボンディング装置 | |
| JP3951117B2 (ja) | 導電性ボール搭載装置 | |
| JPWO2015063950A1 (ja) | 回路基材支持システム | |
| KR20110096341A (ko) | 기판 정렬 장치 및 방법 | |
| JP3697666B2 (ja) | 導電性ボール除去装置 | |
| JP4110735B2 (ja) | ボールの搭載装置及びその搭載ヘッドの位置調整方法 | |
| JP2009212138A (ja) | 部品実装装置 | |
| JP4714504B2 (ja) | バンプ平坦化装置及びこれを用いたバンプ平坦化方法 | |
| JP4358672B2 (ja) | 基板搬送器具 | |
| JP2003017533A (ja) | チップボンディング装置におけるチップ供給方法および装置 | |
| CN121463759A (zh) | 键合系统、方法、半导体设备及计算机可读存储介质 | |
| KR102025371B1 (ko) | 부품 장착기의 부품 지지 헤드 조립체 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130902 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140521 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140606 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140707 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140710 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5580163 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313531 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| LAPS | Cancellation because of no payment of annual fees |