JP5583523B2 - 物体認識装置 - Google Patents
物体認識装置 Download PDFInfo
- Publication number
- JP5583523B2 JP5583523B2 JP2010193659A JP2010193659A JP5583523B2 JP 5583523 B2 JP5583523 B2 JP 5583523B2 JP 2010193659 A JP2010193659 A JP 2010193659A JP 2010193659 A JP2010193659 A JP 2010193659A JP 5583523 B2 JP5583523 B2 JP 5583523B2
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- target object
- estimated
- type
- rectangle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000001514 detection method Methods 0.000 claims description 56
- 238000012545 processing Methods 0.000 description 16
- 239000013598 vector Substances 0.000 description 9
- 238000000034 method Methods 0.000 description 7
- 238000002474 experimental method Methods 0.000 description 4
- 238000005259 measurement Methods 0.000 description 4
- 230000003449 preventive effect Effects 0.000 description 3
- 230000008569 process Effects 0.000 description 3
- 239000007787 solid Substances 0.000 description 2
- 230000008859 change Effects 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000000877 morphologic effect Effects 0.000 description 1
- 238000003909 pattern recognition Methods 0.000 description 1
- 230000009467 reduction Effects 0.000 description 1
- 230000000638 stimulation Effects 0.000 description 1
Images





Landscapes
- Traffic Control Systems (AREA)
- Optical Radar Systems And Details Thereof (AREA)
Description

「端点検出」
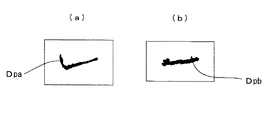
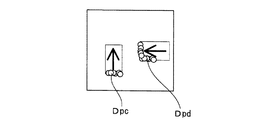
前記の端点の検出においては、まず、幅または奥行きとなる軸の検出を行なう。この軸の検出は、クラスタリングで得られた検出パターン(図3(a)、(b)は車両の場合の検出パターンの一例Dpa、他の例Dpbを示す)の全ての反射点を、クラスタ中心を原点として1度ずつ回転させ、その都度水平方向の濃度投影を行ない、濃度値がピークとなる回転状態から少なくとも矩形のL字の2辺のいずれか1辺となる軸を見つけ、一軸しか見つけられなければ、その軸となす角が直角な方向に前記L字の2辺の残りの1辺となるもう一方の軸を設定する(図4(a)、(b)は検出パターンDpa、Dpbそれぞれの軸の検出例を示し、(a)は水平、垂直の二軸の検出例、(b)は垂直の一軸の検出例)。なお、濃度値が閾値以下の場合は軸はないものとするため、軸の本数は0本、1本または2本となる。
矩形を推定する際には、対象物体の幅と奥行きの情報が必要となるが、端点のみではどちらが幅または奥行きかは不明である。そこで、その対象物体の時系列の例えば2フレームの動きベクトルにより、幅と奥行きの決定を行なう。
つぎに、各フレームの矩形の幅と奥行きの長さは、オクルージョンの問題などもあり、必ずしも対象物体の本来の幅、奥行きの長さには一致しないため、各フレームの矩形の幅と奥行きから、対象物体のサイズ推定を行なう。
上記したように矩形のサイズは対象物の移動に伴って時々刻々変化するため、各1フレームの推定された矩形から推定される対象物の車両サイズも時々刻々に変化する。そこで、物体属性推定部7は、一定期間の各1フレームの矩形それぞれから推定された車両の類別結果(種別)に基づき、矩形推定部6の推定結果を二輪車、軽自動車、小型車、普通車の類別に投票し、投票結果の最も多数の車両に種別を決定する。
実験では、(1)矩形のサイズが正しく推定できていること、(2)物体の向きが正しく推定できていることを確認するため、対象物体の四輪車(小型車)、二輪車(自転車)が自車1の前を8の字に走行した場合及び、交差点で止まっている自車1の前を種々の車両が走行する場合に、車種を推定した。
図11、図12の観測について、時系列のフレーム数を420フレームとして、1フレーム毎に矩形サイズから種別を推定し、また、数フレームの投票結果の矩形サイズから種別を推定し、さらに、それらの正答率および向きの正答率も確認したところ以下の結果が得られた。
2 レーザレーダ
6 矩形推定部
7 物体属性推定部
Claims (1)
- 車載レーダから得られた対象物体の複数の反射点の距離情報を水平面上にプロットして画像を形成し、形成した画像のフレーム毎に前記各反射点を連結して得られる反射点群の検出パターンに基づいて前記対象物体の種別を識別する物体認識装置であって、
前記車載レーダに対する前記対象物体の移動により変化する前記検出パターンが前記対象物体の横方向の長さおよび縦方向の長さのいずれであるかを推定する推定手段と、
推定した前記横方向の長さおよび前記縦方向の長さの少なくともいずれか一方から前記対象物体の種別を識別する識別手段とを備えたことを特徴とする物体認識装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010193659A JP5583523B2 (ja) | 2010-08-31 | 2010-08-31 | 物体認識装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010193659A JP5583523B2 (ja) | 2010-08-31 | 2010-08-31 | 物体認識装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012052838A JP2012052838A (ja) | 2012-03-15 |
| JP5583523B2 true JP5583523B2 (ja) | 2014-09-03 |
Family
ID=45906332
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010193659A Expired - Fee Related JP5583523B2 (ja) | 2010-08-31 | 2010-08-31 | 物体認識装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5583523B2 (ja) |
Families Citing this family (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2518099C1 (ru) * | 2012-10-22 | 2014-06-10 | Виктор Леонидович Семенов | Способ измерения длинны перемещающегося объекта и устройство для его реализации |
| JP6291781B2 (ja) * | 2013-10-17 | 2018-03-14 | 株式会社デンソー | 周辺監視装置及び周辺監視システム |
| JP6342169B2 (ja) * | 2014-01-29 | 2018-06-13 | セコム株式会社 | 物体検出センサ及びプログラム |
| JP6345558B2 (ja) * | 2014-09-24 | 2018-06-20 | 株式会社クボタ | 自動走行車両 |
| WO2017130770A1 (ja) * | 2016-01-29 | 2017-08-03 | 学校法人明治大学 | レーザスキャンシステム、レーザスキャン方法、移動レーザスキャンシステム及びプログラム |
| JP6561869B2 (ja) * | 2016-02-16 | 2019-08-21 | トヨタ自動車株式会社 | 車両形状推定装置 |
| KR101890482B1 (ko) | 2016-11-07 | 2018-09-28 | 숭실대학교산학협력단 | 레이더 스펙트럼을 이용한 정지 및 이동 물체 판별 장치 및 그 방법 |
| JP6983915B2 (ja) * | 2017-06-12 | 2021-12-17 | コンチネンタル オートモーティブ ゲゼルシャフト ミット ベシュレンクテル ハフツング | 後方プリクラッシュセーフティシステム |
| JP6911788B2 (ja) * | 2018-02-13 | 2021-07-28 | 株式会社デンソーウェーブ | 車両認識装置、車両認識システム、車両認識プログラム |
| JP7295648B2 (ja) * | 2019-02-05 | 2023-06-21 | 古河電気工業株式会社 | レーダ装置およびレーダ装置の制御方法 |
| CN111427032B (zh) * | 2020-04-24 | 2022-02-01 | 森思泰克河北科技有限公司 | 基于毫米波雷达的房间墙体轮廓识别方法及终端设备 |
| CN114913469B (zh) * | 2022-07-11 | 2022-11-22 | 浙江大华技术股份有限公司 | 一种车辆长度估计模型建立的方法、终端设备及存储介质 |
| JP7848261B2 (ja) * | 2024-03-28 | 2026-04-20 | コイト電工株式会社 | 情報処理装置 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002107453A (ja) * | 2000-09-28 | 2002-04-10 | Tokyu Car Corp | ビーム掃引型レーダ装置、移動体、固定測定エリア内物体検知装置、及び輪郭測定装置 |
| JP3952874B2 (ja) * | 2002-06-19 | 2007-08-01 | 日産自動車株式会社 | 前方物体認識装置 |
| JP2007187618A (ja) * | 2006-01-16 | 2007-07-26 | Omron Corp | 物体識別装置 |
| JP5499424B2 (ja) * | 2007-04-16 | 2014-05-21 | トヨタ自動車株式会社 | 物体検出装置 |
| JP5700940B2 (ja) * | 2010-03-16 | 2015-04-15 | ダイハツ工業株式会社 | 物体認識装置 |
-
2010
- 2010-08-31 JP JP2010193659A patent/JP5583523B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2012052838A (ja) | 2012-03-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2012052838A (ja) | 物体認識装置 | |
| JP5700940B2 (ja) | 物体認識装置 | |
| US11538254B2 (en) | Safety system for a vehicle to detect and warn of a potential collision | |
| Ziebinski et al. | Review of advanced driver assistance systems (ADAS) | |
| JP2011186584A (ja) | 物体認識装置 | |
| US9180814B2 (en) | Vehicle rear left and right side warning apparatus, vehicle rear left and right side warning method, and three-dimensional object detecting device | |
| JP5938569B2 (ja) | 方位情報を考慮する高度運転者支援システム、及びその動作方法 | |
| CN113998034A (zh) | 骑乘者辅助系统和方法 | |
| JP2011065400A (ja) | 物体認識装置 | |
| EP3594853A2 (en) | Method for detecting moving objects in a blind spot region of a vehicle and blind spot detection device | |
| Ra et al. | Part-based vehicle detection in side-rectilinear images for blind-spot detection | |
| JP2012089114A (ja) | 障害物認識装置 | |
| JP2008276689A (ja) | 車両用障害物認識装置 | |
| CN106489174A (zh) | 用于通过机动车辆的相机系统跟踪接近机动车辆的目标车辆的方法、相机系统以及机动车辆 | |
| JP2012173230A (ja) | 物体認識装置 | |
| CN107408346A (zh) | 车辆控制装置以及车辆控制方法 | |
| JP2008009843A (ja) | 障害物判別装置 | |
| JP2006140636A (ja) | 障害物検出装置および方法 | |
| Rammohan et al. | Automotive collision avoidance system: A review | |
| Tanaka et al. | Vehicle Detection Based on Perspective Transformation Using Rear‐View Camera | |
| JP7765974B2 (ja) | 車載カメラ装置、車載カメラシステム、および、画像保存方法 | |
| JP2006047033A (ja) | 物体認識方法及び物体認識装置 | |
| Tsuchiya et al. | Real-time vehicle detection using a single rear camera for a blind spot warning system | |
| Jyothi et al. | Driver assistance for safe navigation under unstructured traffic environment | |
| Inoue et al. | Following vehicle detection using multiple cameras |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130718 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140415 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140514 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140610 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140613 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140715 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140716 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5583523 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |