JP5586543B2 - 作業機の油圧システム - Google Patents
作業機の油圧システム Download PDFInfo
- Publication number
- JP5586543B2 JP5586543B2 JP2011196026A JP2011196026A JP5586543B2 JP 5586543 B2 JP5586543 B2 JP 5586543B2 JP 2011196026 A JP2011196026 A JP 2011196026A JP 2011196026 A JP2011196026 A JP 2011196026A JP 5586543 B2 JP5586543 B2 JP 5586543B2
- Authority
- JP
- Japan
- Prior art keywords
- control valve
- valve
- pilot
- oil passage
- pilot pump
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B21/00—Common features of fluid actuator systems; Fluid-pressure actuator systems or details thereof, not covered by any other group of this subclass
- F15B21/04—Special measures taken in connection with the properties of the fluid
- F15B21/042—Controlling the temperature of the fluid
- F15B21/0427—Heating
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B21/00—Common features of fluid actuator systems; Fluid-pressure actuator systems or details thereof, not covered by any other group of this subclass
- F15B21/04—Special measures taken in connection with the properties of the fluid
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/22—Hydraulic or pneumatic drives
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/22—Hydraulic or pneumatic drives
- E02F9/2203—Arrangements for controlling the attitude of actuators, e.g. speed, floating function
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/22—Hydraulic or pneumatic drives
- E02F9/2221—Control of flow rate; Load sensing arrangements
- E02F9/2239—Control of flow rate; Load sensing arrangements using two or more pumps with cross-assistance
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/22—Hydraulic or pneumatic drives
- E02F9/226—Safety arrangements, e.g. hydraulic driven fans, preventing cavitation, leakage, overheating
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/22—Hydraulic or pneumatic drives
- E02F9/2278—Hydraulic circuits
- E02F9/2285—Pilot-operated systems
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/22—Hydraulic or pneumatic drives
- E02F9/2278—Hydraulic circuits
- E02F9/2292—Systems with two or more pumps
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/22—Hydraulic or pneumatic drives
- E02F9/2278—Hydraulic circuits
- E02F9/2296—Systems with a variable displacement pump
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B11/00—Servomotor systems without provision for follow-up action ; Circuits therefor
- F15B11/08—Servomotor systems without provision for follow-up action ; Circuits therefor with only one servomotor
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B15/00—Fluid-actuated devices for displacing a member from one position to another; Gearing associated therewith
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16B—DEVICES FOR FASTENING OR SECURING CONSTRUCTIONAL ELEMENTS OR MACHINE PARTS TOGETHER, e.g. NAILS, BOLTS, CIRCLIPS, CLAMPS, CLIPS OR WEDGES; JOINTS OR JOINTING
- F16B15/00—Nails; Staples
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B2211/00—Circuits for servomotor systems
- F15B2211/30—Directional control
- F15B2211/355—Pilot pressure control
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B2211/00—Circuits for servomotor systems
- F15B2211/50—Pressure control
- F15B2211/505—Pressure control characterised by the type of pressure control means
- F15B2211/50509—Pressure control characterised by the type of pressure control means the pressure control means controlling a pressure upstream of the pressure control means
- F15B2211/50536—Pressure control characterised by the type of pressure control means the pressure control means controlling a pressure upstream of the pressure control means using unloading valves controlling the supply pressure by diverting fluid to the return line
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B2211/00—Circuits for servomotor systems
- F15B2211/60—Circuit components or control therefor
- F15B2211/62—Cooling or heating means
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B2211/00—Circuits for servomotor systems
- F15B2211/60—Circuit components or control therefor
- F15B2211/635—Circuits providing pilot pressure to pilot pressure-controlled fluid circuit elements
- F15B2211/6355—Circuits providing pilot pressure to pilot pressure-controlled fluid circuit elements having valve means
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B2211/00—Circuits for servomotor systems
- F15B2211/80—Other types of control related to particular problems or conditions
- F15B2211/875—Control measures for coping with failures
- F15B2211/8755—Emergency shut-down
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mining & Mineral Resources (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Analytical Chemistry (AREA)
- Operation Control Of Excavators (AREA)
- Fluid-Pressure Circuits (AREA)
Description
本発明は、バックホー等の作業機の油圧システムに関するものである。
従来、作業機として特許文献1に記載のバックホーがある。
このバックホーは、走行体上に旋回台を旋回自在に搭載し、該旋回台の前部にフロント作業装置を設け、走行装置の前部にドーザ装置を設けている。
走行体は走行モータで駆動される走行装置を左右一対備え、ドーザ装置はドーザシリンダで上げ下げされるブレードを備えている。旋回台は旋回モータによって旋回駆動される。
このバックホーは、走行体上に旋回台を旋回自在に搭載し、該旋回台の前部にフロント作業装置を設け、走行装置の前部にドーザ装置を設けている。
走行体は走行モータで駆動される走行装置を左右一対備え、ドーザ装置はドーザシリンダで上げ下げされるブレードを備えている。旋回台は旋回モータによって旋回駆動される。
旋回台の前部には、左右揺動自在に設けられたスイングブラケットが設けられ、このスイングブラケットはスイングシリンダによって左右に揺動駆動される。
フロント作業装置は、スイングブラケットに枢支連結されたブームと、このブームに枢支連結されたアームと、このアームに枢支連結されたバケットとを有し、ブームはブームシリンダによって、アームはアームシリンダによって、バケットはバケットシリンダによってそれぞれ揺動駆動される。
フロント作業装置は、スイングブラケットに枢支連結されたブームと、このブームに枢支連結されたアームと、このアームに枢支連結されたバケットとを有し、ブームはブームシリンダによって、アームはアームシリンダによって、バケットはバケットシリンダによってそれぞれ揺動駆動される。
前記走行モータ及び旋回モータは油圧モータで構成され、ドーザシリンダ、スイングシリンダ、ブームシリンダ、アームシリンダ及びバケットシリンダは油圧シリンダによって構成されている。
前記走行モータ、旋回モータ、ドーザシリンダ、スイングシリンダ、ブームシリンダ、アームシリンダ及びバケットシリンダを制御する制御弁はパイロット操作されるパイロット切換弁によって構成されていて、各制御弁はリモコン弁によってパイロット操作される。
前記走行モータ、旋回モータ、ドーザシリンダ、スイングシリンダ、ブームシリンダ、アームシリンダ及びバケットシリンダを制御する制御弁はパイロット操作されるパイロット切換弁によって構成されていて、各制御弁はリモコン弁によってパイロット操作される。
また、前記バックホーにあっては、パイロットポンプから吐出された油をアンロード弁を介してパイロットポンプ油路に供給し、該パイロットポンプ油路から各リモコン弁にパイロットポンプの吐出油を供給している。パイロット油路は油圧ホースによって構成されている。
前記アンロード弁は、パイロットポンプの吐出回路をパイロットポンプ油路の始端に連通させる供給位置と、前記吐出回路とパイロットポンプ油路の始端との連通を遮断すると共にパイロットポンプ油路の始端をタンクに連通させるアンロード位置とに切換自在とされている。
前記アンロード弁は、パイロットポンプの吐出回路をパイロットポンプ油路の始端に連通させる供給位置と、前記吐出回路とパイロットポンプ油路の始端との連通を遮断すると共にパイロットポンプ油路の始端をタンクに連通させるアンロード位置とに切換自在とされている。
そして、降車する際に、アンロード弁をアンロード位置に切り換えることにより、リモコン弁を操作しても、操作対象の油圧アクチュエータが起動しないようにしている。
低温時にあっては、油の粘度が高くなり、流れの抵抗による圧力損失が大きくなるので、リモコン弁の応答性が遅くなる(操作性が悪くなる)。
そこで、リモコン弁の応答性を確保するために、従来にあっては、アンロード弁からリモコン弁に至る油圧ホースのホース径をサイズアップしたり、十分な暖気運転(暖機運転)を推奨したりしている。
そこで、リモコン弁の応答性を確保するために、従来にあっては、アンロード弁からリモコン弁に至る油圧ホースのホース径をサイズアップしたり、十分な暖気運転(暖機運転)を推奨したりしている。
しかしながら、油圧ホースのホース径をサイズアップするだけでは、低温時におけるリモコン弁の応答性を十分に向上させることができない場合がある。
また、十分に暖気運転したとしても、アンロード弁をアンロード位置に切り換えていると、パイロットポンプの吐出油がパイロットポンプ油路へと流れず該パイロットポンプ油路中の油が温められないことから、リモコン弁の応答性の向上を十分に図るのは難しい。また、アンロード弁を供給位置に切り換えて暖気運転をしたとしても、パイロットポンプ油路が閉回路なので、リモコン弁からのリーク以外に油の流動がなく、パイロットポンプ油路の油温を早期に上昇させるのが難しい。
また、十分に暖気運転したとしても、アンロード弁をアンロード位置に切り換えていると、パイロットポンプの吐出油がパイロットポンプ油路へと流れず該パイロットポンプ油路中の油が温められないことから、リモコン弁の応答性の向上を十分に図るのは難しい。また、アンロード弁を供給位置に切り換えて暖気運転をしたとしても、パイロットポンプ油路が閉回路なので、リモコン弁からのリーク以外に油の流動がなく、パイロットポンプ油路の油温を早期に上昇させるのが難しい。
また、リモコン弁の二次側油路内の油を温めることにより低温時のリモコン弁の応答性の向上を図る方法もある。
この方法にあっては、リモコン弁の二次側ポートから油圧アクチュエータを制御する制御弁のパイロット受圧部に至る回路に、暖気位置とパイロット圧供給位置とに切換え自在な切換弁を介装しており、暖気運転する際にあっては、前記切換弁が暖気位置に切り換えられており、該切換弁が暖気位置に切り換えられていると、パイロットポンプの吐出油が前記切換弁を介してリモコン弁の二次側ポートに送られる。この二次側ポートに送られた油はリモコン弁のタンクポートからタンクに戻るので、リモコン弁の二次側油路を温めることができる。
この方法にあっては、リモコン弁の二次側ポートから油圧アクチュエータを制御する制御弁のパイロット受圧部に至る回路に、暖気位置とパイロット圧供給位置とに切換え自在な切換弁を介装しており、暖気運転する際にあっては、前記切換弁が暖気位置に切り換えられており、該切換弁が暖気位置に切り換えられていると、パイロットポンプの吐出油が前記切換弁を介してリモコン弁の二次側ポートに送られる。この二次側ポートに送られた油はリモコン弁のタンクポートからタンクに戻るので、リモコン弁の二次側油路を温めることができる。
また、リモコン弁を操作して制御弁をコントロールする際にあっては、前記切換弁がパイロット圧供給位置に切り換えられ、該切換弁がパイロット圧供給位置に切り換えられると、パイロットポンプの吐出油がリモコン弁の二次側ポートへと供給されるのが遮断されると共にリモコン弁の二次側圧力が制御弁のパイロット受圧部に供給可能となる。
この方法にあっては、リモコン弁の二次側ポートから制御弁のパイロット受圧部に至る回路に切換弁を介装しているので、リモコン弁を操作してパイロット圧を制御弁に送る際に、該切換弁が抵抗となり、圧損を生じさせ、応答遅れを生じさせる。
この方法にあっては、リモコン弁の二次側ポートから制御弁のパイロット受圧部に至る回路に切換弁を介装しているので、リモコン弁を操作してパイロット圧を制御弁に送る際に、該切換弁が抵抗となり、圧損を生じさせ、応答遅れを生じさせる。
そこで、本発明は、前記問題点に鑑み、油圧アクチュエータ制御用のパイロット切換弁をパイロット操作するリモコン弁の低温時における応答性の確保を良好に図ることができる作業機の油圧システムを提供することを課題とする。
前記技術的課題を解決するために本発明が講じた技術的手段は、以下に示す点を特徴とする。
請求項1に係る発明では、油圧アクチュエータ制御用のパイロット切換弁をパイロット操作するリモコン弁を備え、このリモコン弁に、パイロットポンプの吐出回路からパイロットポンプ油路を介して圧油を供給するように構成し、
前記吐出回路をパイロットポンプ油路の始端に連通させる供給位置と、前記吐出回路とパイロットポンプ油路の始端との連通を遮断し且つパイロットポンプ油路の始端をタンクに連通させるアンロード位置とに切換自在なアンロード弁を備えた作業機の油圧システムにおいて、
前記吐出回路の油をパイロットポンプ油路の終端に流す暖気回路を設けたことを特徴とする。
請求項1に係る発明では、油圧アクチュエータ制御用のパイロット切換弁をパイロット操作するリモコン弁を備え、このリモコン弁に、パイロットポンプの吐出回路からパイロットポンプ油路を介して圧油を供給するように構成し、
前記吐出回路をパイロットポンプ油路の始端に連通させる供給位置と、前記吐出回路とパイロットポンプ油路の始端との連通を遮断し且つパイロットポンプ油路の始端をタンクに連通させるアンロード位置とに切換自在なアンロード弁を備えた作業機の油圧システムにおいて、
前記吐出回路の油をパイロットポンプ油路の終端に流す暖気回路を設けたことを特徴とする。
請求項2に係る発明では、前記暖気回路は、前記吐出回路と前記パイロットポンプ油路の終端とを接続する接続油路と、この接続油路に設けられていて前記吐出回路からパイロットポンプ油路へと流量を制限して油を流すための流量制限手段とを備えてなることを特徴とする。
請求項3に係る発明では、前記流量制限手段を絞りによって構成したことを特徴とする。
請求項3に係る発明では、前記流量制限手段を絞りによって構成したことを特徴とする。
本発明によれば、以下の効果を奏する。
請求項1に係る発明によれば、アンロード弁をアンロード位置にした状態で作業機を暖気運転すると、パイロットポンプから吐出された油は、吐出回路から暖気回路を介してパイロットポンプ油路の終端へと流れると共にパイロットポンプ油路を始端側へと流通して該始端からアンロード弁を介してタンクへと排出される。したがって、パイロットポンプによってタンクから吸い上げられた油がパイロットポンプ油路を通ってタンクへと循環する。これによって、パイロットポンプ油路内の油を早期に温めることができ、低温時のリモコン弁の応答性を確保することができる。
請求項1に係る発明によれば、アンロード弁をアンロード位置にした状態で作業機を暖気運転すると、パイロットポンプから吐出された油は、吐出回路から暖気回路を介してパイロットポンプ油路の終端へと流れると共にパイロットポンプ油路を始端側へと流通して該始端からアンロード弁を介してタンクへと排出される。したがって、パイロットポンプによってタンクから吸い上げられた油がパイロットポンプ油路を通ってタンクへと循環する。これによって、パイロットポンプ油路内の油を早期に温めることができ、低温時のリモコン弁の応答性を確保することができる。
また、リモコン弁を操作して二次側圧力を出力させる際にあっては、アンロード弁が供給位置に切り換えられていて、パイロットポンプの吐出油がパイロットポンプ油路に始端側から供給されるが、暖気回路はパイロットポンプの吐出回路をパイロットポンプ油路の終端に接続するように構成されるので、該暖気回路がリモコン弁操作時の応答遅れの要因となることがない。
請求項2に係る発明によれば、暖気回路に設けた流量制限手段によって吐出回路から接続油路を介してパイロットポンプ油路へと流れる油の流量を制限することができる。これによって、アンロード弁をアンロード位置に切り換えているときに、リモコン弁を操作しても操作対象の油圧アクチュエータが起動しないようにすることができる。
請求項3に係る発明によれば、流量制限手段を絞りによって構成することにより安価に提供することができる。
請求項3に係る発明によれば、流量制限手段を絞りによって構成することにより安価に提供することができる。
以下、本発明の実施の形態を図面を参照して説明する。
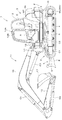
図1において、符号1はバックホー(作業機)であり、該バックホー1は下部の走行体2と、この走行体2上に搭載された上部の旋回体3とから主構成されている。
走行体2は、油圧モータ(油圧アクチュエータ)からなる走行モータML,MRによって無端帯状のクローラベルト4を周方向に循環回走させるように構成したクローラ式の走行装置5をトラックフレーム6の左右両側に備えている。
図1において、符号1はバックホー(作業機)であり、該バックホー1は下部の走行体2と、この走行体2上に搭載された上部の旋回体3とから主構成されている。
走行体2は、油圧モータ(油圧アクチュエータ)からなる走行モータML,MRによって無端帯状のクローラベルト4を周方向に循環回走させるように構成したクローラ式の走行装置5をトラックフレーム6の左右両側に備えている。
前記トラックフレーム6の前部には、ドーザ装置7が設けられている。このドーザ装置7は、後端側がトラックフレーム6に枢支連結されていて上下揺動可能な支持アーム8の前端側にブレード9を備えてなり、前記支持アーム8は、油圧シリンダ(油圧アクチュエータ)からなるドーザシリンダC1の伸縮によって上げ・下げ駆動される。
旋回体3は、トラックフレーム6上に上下方向の旋回軸心回りに回動自在に搭載された旋回台10と、この旋回台10の前部に装備されたフロント作業装置11と、旋回台10上に搭載されたキャビン12とを備えている。
旋回体3は、トラックフレーム6上に上下方向の旋回軸心回りに回動自在に搭載された旋回台10と、この旋回台10の前部に装備されたフロント作業装置11と、旋回台10上に搭載されたキャビン12とを備えている。
旋回台10には、エンジン36、ラジエータ、燃料タンク、作動油タンク、バッテリー等が設けられており、該旋回台10は、油圧モータ(油圧アクチュエータ)からなる旋回モータMTによって旋回駆動される。
前記旋回台10の前部には、該旋回台10から前方突出状に支持ブラケット13が設けられ、この支持ブラケット13には、スイングブラケット14が上下方向の軸心回りに左右揺動自在に支持されている。このスイングブラケット14は、油圧シリンダ(油圧アクチュエータ)からなるスイングシリンダC2によって左右に揺動駆動される。
前記旋回台10の前部には、該旋回台10から前方突出状に支持ブラケット13が設けられ、この支持ブラケット13には、スイングブラケット14が上下方向の軸心回りに左右揺動自在に支持されている。このスイングブラケット14は、油圧シリンダ(油圧アクチュエータ)からなるスイングシリンダC2によって左右に揺動駆動される。
フロント作業装置11は、基部側がスイングブラケット14の上部に左右軸回りに回動自在に枢支連結されて上下揺動自在とされたブーム15と、このブーム15の先端側に左右軸回りに回動自在に枢支連結されて前後揺動自在とされたアーム16と、このアーム16の先端側に左右軸回りに回動自在に枢支連結されて前後揺動自在とされたバケット17(作業具)とから主構成されている。
ブーム15は該ブーム15とスイングブラケット14との間に介装されたブームシリンダC3によって揺動駆動され、アーム16は該アーム16とブーム15との間に介装されたアームシリンダC4によって揺動駆動され、バケット17は該バケット17とアーム16との間に介装されたバケットシリンダC5(作業具シリンダ)によって揺動駆動される。
前記ブームシリンダC3、アームシリンダC4及びバケットシリンダC5は油圧シリンダ(油圧アクチュエータ)によって構成されている。
キャビン12内の後部には運転席Dが設けられている。また、キャビン12の左側面の前部には乗降ドア12Aによって開閉自在な乗降口12Bが設けられ、運転席Dの左側方には、乗降口12Bを横切るように配置されたアンロードレバーAが引き上げ可能に設けられている。
キャビン12内の後部には運転席Dが設けられている。また、キャビン12の左側面の前部には乗降ドア12Aによって開閉自在な乗降口12Bが設けられ、運転席Dの左側方には、乗降口12Bを横切るように配置されたアンロードレバーAが引き上げ可能に設けられている。
このアンロードレバーAは、オペレータが降車する際に引き上げることにより、乗降を妨げない位置に位置変更することができ、且つバックホー1に装備された各種油圧アクチュエータML,MR,MT,C1〜5の操作ができなくなるように構成されている。
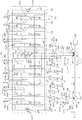
次に、図2及び図3を参照してバックホー1に装備された各種油圧アクチュエータML,MR,MT,C1〜5を作動させるための油圧システムについて説明する。
次に、図2及び図3を参照してバックホー1に装備された各種油圧アクチュエータML,MR,MT,C1〜5を作動させるための油圧システムについて説明する。
このバックホー1の油圧システムは、各種油圧アクチュエータML,MR,MT,C1〜5を制御するコントロールバルブCVと、各種油圧アクチュエータML,MR,MT,C1〜5を作動させる作動油の供給用のメインポンプ18と、パイロット切換弁の制御用パイロット圧油や圧力検出信号等の信号圧油の供給用のパイロットポンプ19とを有する。
前記コントロールバルブCVは、本実施形態では、第1ブロックB1、バケットシリンダC5を制御するバケット制御バルブV1、ブームシリンダC3を制御するブーム制御バルブV2、ドーザシリンダC1を制御する第1ドーザ制御バルブV3、右側の式走行装置5の走行モータMRを制御する右用走行制御バルブV4、圧油取入れ用の第2ブロックB2、左側の走行装置5の走行モータMLを制御する左用走行制御バルブV5、ドーザシリンダC1を制御する第2ドーザ制御バルブV6、アームシリンダC4を制御するアーム制御バルブV7、旋回モータMTを制御する旋回制御バルブV8、スイングシリンダC2を制御するスイング制御バルブV9、第3ブロックB3を順に配置(図2においては右から順に配置)すると共にこれらを相互に連結してなる。
前記各制御バルブV1〜9は、バルブボディ内に組み込まれた方向切換弁DV1〜9を有する。
各方向切換弁DV1〜9は、制御対象となる油圧アクチュエータML,MR,MT,C1〜5に対して圧油の方向を切り換えるものであり、直動スプール形切換弁から構成されていると共にパイロット操作される(パイロット圧によって切換操作される)パイロット切換弁によって構成されている。
各方向切換弁DV1〜9は、制御対象となる油圧アクチュエータML,MR,MT,C1〜5に対して圧油の方向を切り換えるものであり、直動スプール形切換弁から構成されていると共にパイロット操作される(パイロット圧によって切換操作される)パイロット切換弁によって構成されている。
また、各制御バルブV1〜9の方向切換弁DV1〜9は、各方向切換弁DV1〜9をそれぞれパイロット操作する各リモコン弁PV1〜6の操作量に比例してスプールが動かされて、該スプールの動かされた量に比例する量の圧油を制御対象の油圧アクチュエータML,MR,MT,C1〜5に供給するように構成されている(換言すると、各リモコン弁PV1〜6の操作量に比例して操作対象の油圧アクチュエータML,MR,MT,C1〜5の作動速度が変速可能とされている)。
前記各リモコン弁PV1〜6は操作量に比例したパイロット圧を二次側ポート(出力ポート)から出力して操作対象の方向切換弁DV1〜8のパイロット受圧部へと送るパイロット弁で構成されている。
このリモコン弁PV1〜6として、左用走行制御バルブV5の方向切換弁DV5を操作する左走行用リモコン弁PV1と、右用走行制御バルブV4の方向切換弁DV4を操作する右走行用リモコン弁PV2と、スイング制御バルブV9の方向切換弁DV9を操作するスイング用リモコン弁PV3と、第1ドーザ制御バルブV3の方向切換弁DV3及び第2ドーザ制御バルブV6の方向切換弁DV6を操作するドーザ用リモコン弁PV4と、旋回制御バルブV8の方向切換弁DV8及びアーム制御バルブV7の方向切換弁DV7を操作する旋回・アーム用リモコン弁PV5と、バケット制御バルブV1の方向切換弁DV1及びブーム制御バルブV2の方向切換弁DV2を操作するバケット・ブーム用リモコン弁PV6とが設けられている。
このリモコン弁PV1〜6として、左用走行制御バルブV5の方向切換弁DV5を操作する左走行用リモコン弁PV1と、右用走行制御バルブV4の方向切換弁DV4を操作する右走行用リモコン弁PV2と、スイング制御バルブV9の方向切換弁DV9を操作するスイング用リモコン弁PV3と、第1ドーザ制御バルブV3の方向切換弁DV3及び第2ドーザ制御バルブV6の方向切換弁DV6を操作するドーザ用リモコン弁PV4と、旋回制御バルブV8の方向切換弁DV8及びアーム制御バルブV7の方向切換弁DV7を操作する旋回・アーム用リモコン弁PV5と、バケット制御バルブV1の方向切換弁DV1及びブーム制御バルブV2の方向切換弁DV2を操作するバケット・ブーム用リモコン弁PV6とが設けられている。
本実施形態では、スイング用リモコン弁PV3は操作ペダル20によって操作され、その他のリモコン弁PV1,2,4〜6は操作レバー21a〜e(操作部材)によって操作され、いずれもオペレータが運転席Dに着座した位置から操作可能とされている。
また、第1ドーザ制御バルブV3の方向切換弁DV3と第2ドーザ制御バルブV6の方向切換弁DV6とは、1つのドーザ用リモコン弁PV3によって同時に操作される(同時に作動する)。
また、第1ドーザ制御バルブV3の方向切換弁DV3と第2ドーザ制御バルブV6の方向切換弁DV6とは、1つのドーザ用リモコン弁PV3によって同時に操作される(同時に作動する)。
左走行用リモコン弁PV1、右走行用リモコン弁PV2を操作する操作レバー21a,21b(走行操作部材)は中立位置から前後に操作され、該操作レバー21a,21bを前へ倒すと操作対象の走行装置2が前進駆動し、後ろに倒すと操作対象の走行装置2が後進駆動する。
旋回・アーム用リモコン弁PV5及びバケット・ブーム用リモコン弁PV6を操作する操作レバー21d,21eは前後方向と左右方向との二方向に操作可能とされている(中立位置から前後及び左右に操作可能とされている)。
旋回・アーム用リモコン弁PV5及びバケット・ブーム用リモコン弁PV6を操作する操作レバー21d,21eは前後方向と左右方向との二方向に操作可能とされている(中立位置から前後及び左右に操作可能とされている)。
旋回・アーム用リモコン弁PV5は、操作レバー21dの一方向(例えば左右方向)の操作により旋回制御バルブV8の方向切換弁DV8が操作され、他方向(例えば前後方向)の操作によりアーム制御バルブV7の方向切換弁DV7が操作される。
また、バケット・ブーム用リモコン弁PV6は、操作レバー21e(ブーム操作部材)の一方向(例えば左右方向)の操作によりバケット制御バルブV1の方向切換弁DV1が操作され、他方向(例えば前後方向)の操作によりブーム制御バルブV2の方向切換弁DV2が操作される。
また、バケット・ブーム用リモコン弁PV6は、操作レバー21e(ブーム操作部材)の一方向(例えば左右方向)の操作によりバケット制御バルブV1の方向切換弁DV1が操作され、他方向(例えば前後方向)の操作によりブーム制御バルブV2の方向切換弁DV2が操作される。
また、前記リモコン弁PV5,PV6の操作レバー21d,21eを前後左右の間の斜め方向に傾動させると複合動作が行える。
第1ブロックB1及び第3ブロックB3にはそれぞれリリーフ弁V10,V11が組み込まれ、第2ブロックB2には走行独立弁V12が組み込まれている。
前記メインポンプ18とパイロットポンプ19は旋回台10に搭載されたエンジン36(等の駆動源)によって駆動される。
第1ブロックB1及び第3ブロックB3にはそれぞれリリーフ弁V10,V11が組み込まれ、第2ブロックB2には走行独立弁V12が組み込まれている。
前記メインポンプ18とパイロットポンプ19は旋回台10に搭載されたエンジン36(等の駆動源)によって駆動される。
メインポンプ18は、斜板18a等のポンプ容量制御機構を備えた可変容量型油圧ポンプで構成され、本実施形態にあっては、独立した2つの吐出ポート18b,18cから等しい量の圧油を吐出する等流量ダブルポンプの機能を有する斜板形可変容量アキシャルポンプで構成されている。詳しくは、該メインポンプ18は、1つのピストン・シリンダバレルキットからバルブプレートの内外に形成した吐出溝へ交互に圧油を吐き出す機構をもったスプリットフロー式の油圧ポンプが採用されている。
なお、メインポンプは、1又は複数のシングルフロータイプの油圧ポンプによって構成されていてもよい。
このメインポンプ18の吐出回路Xは、メインポンプ18の第1吐出ポート18bに接続された第1メイン吐出路aと、メインポンプ18の第2吐出ポート18cに接続された第2メイン吐出路bとから構成されており、これら第1吐出路a及び第2吐出路bは共に第2ブロックB2内に引き込まれている。
このメインポンプ18の吐出回路Xは、メインポンプ18の第1吐出ポート18bに接続された第1メイン吐出路aと、メインポンプ18の第2吐出ポート18cに接続された第2メイン吐出路bとから構成されており、これら第1吐出路a及び第2吐出路bは共に第2ブロックB2内に引き込まれている。
第1吐出路aは、第2ブロックB2から右用走行制御バルブV4のバルブボディ→第1ドーザ制御バルブV3のバルブボディ→ブーム制御バルブV2のバルブボディ→バケット制御バルブV1のバルブボディバルブボディを経て第1ブロックB1に至るように配設され、流路終端がリリーフ弁V10に接続されている。
この第1吐出路aから右用走行制御バルブV4,第1ドーザ制御バルブV3,ブーム制御バルブV2,バケット制御バルブV1の各方向切換弁DV4,DV3,DV2,DV1にそれぞれ圧油分岐路fを介して圧油が供給可能とされている。
この第1吐出路aから右用走行制御バルブV4,第1ドーザ制御バルブV3,ブーム制御バルブV2,バケット制御バルブV1の各方向切換弁DV4,DV3,DV2,DV1にそれぞれ圧油分岐路fを介して圧油が供給可能とされている。
第2吐出路bは、第2ブロックB2から左側用走行制御バルブV5のバルブボディ→第2ドーザ制御バルブV6のバルブボディ→アーム制御バルブV7のバルブボディ→旋回制御バルブV8のバルブボディ→スイング制御バルブV9のバルブボディを経て第3ブロックB3に至るように配設され、流路終端がリリーフ弁V11に接続されている。
この第2吐出路bから左側用走行制御バルブV5,第2ドーザ制御バルブV6,アーム制御バルブV7,旋回制御バルブV8,スイング制御バルブV9の各方向切換弁DV5,DV6,DV7,DV8,DV9にそれぞれ圧油分岐路hを介して圧油が供給可能とされている。
この第2吐出路bから左側用走行制御バルブV5,第2ドーザ制御バルブV6,アーム制御バルブV7,旋回制御バルブV8,スイング制御バルブV9の各方向切換弁DV5,DV6,DV7,DV8,DV9にそれぞれ圧油分岐路hを介して圧油が供給可能とされている。
コントロールバルブCVには、各リリーフ弁V10,V11に接続されたドレン油路g1,g2が設けられ、各ドレン油路g1,g2は第3ブロックB3にて合流されてタンクTへと配設されている。
第1吐出路aと第2吐出路bとは、第2ブロックB2内において、走行独立弁V12を横切る連通路jを介して相互に接続されている。
第1吐出路aと第2吐出路bとは、第2ブロックB2内において、走行独立弁V12を横切る連通路jを介して相互に接続されている。
走行独立弁V12は直動スプール形切換弁から構成されていると共にパイロット圧によって切換操作されるパイロット切換弁によって構成されている。
走行独立弁V12は、連通路jの圧油流通を許容する合流位置22と、連通路jの圧油流通を遮断する独立供給位置23とに切換自在とされており、バネによって合流位置22に切り換えられる方向に付勢されている。
走行独立弁V12は、連通路jの圧油流通を許容する合流位置22と、連通路jの圧油流通を遮断する独立供給位置23とに切換自在とされており、バネによって合流位置22に切り換えられる方向に付勢されている。
この走行独立弁V12が合流位置22であると第1吐出ポート18bの吐出油と第2吐出ポート18cの吐出油とが合流されて各制御バルブV1〜9の方向切換弁DV1〜9に供給可能とされる。
また、走行独立弁V12が独立供給位置23に切り換えられると、第1吐出ポート18bの吐出油が右用走行制御バルブV4、第1ドーザ制御バルブV3の各方向切換弁DV4,DV3に供給可能とされると共に、第2吐出ポート18cからの圧油が左側用走行制御バルブV5、第2ドーザ制御バルブV6の各方向切換弁DV5,DV6に供給可能とされる。
また、走行独立弁V12が独立供給位置23に切り換えられると、第1吐出ポート18bの吐出油が右用走行制御バルブV4、第1ドーザ制御バルブV3の各方向切換弁DV4,DV3に供給可能とされると共に、第2吐出ポート18cからの圧油が左側用走行制御バルブV5、第2ドーザ制御バルブV6の各方向切換弁DV5,DV6に供給可能とされる。
前記パイロットポンプ19は定容量形のギヤポンプによって構成されている。
このパイロットポンプ19の吐出回路Yは、第1〜5のパイロット吐出路m1,m2,m3,m4,m5によって構成されている。
第1パイロット吐出路m1は、始端がパイロットポンプ19の吐出ポート19aに接続され、終端がアンロード弁V13の一次側ポート26に接続されている。
このパイロットポンプ19の吐出回路Yは、第1〜5のパイロット吐出路m1,m2,m3,m4,m5によって構成されている。
第1パイロット吐出路m1は、始端がパイロットポンプ19の吐出ポート19aに接続され、終端がアンロード弁V13の一次側ポート26に接続されている。
第2パイロット吐出路m2は、始端が第1パイロット吐出路m1に接続され、終端側が第3パイロット吐出路m3と第4パイロット吐出路m4の始端に接続されている。
第3パイロット吐出路m3及び第4パイロット吐出路m4は第2ブロックB2内に引き込まれ、第3パイロット吐出路m3の終端は走行独立弁V12の一方の受圧部24aに接続され、第4パイロット吐出路m4の終端は走行独立弁V12の他方の受圧部24bに接続されている。
第3パイロット吐出路m3及び第4パイロット吐出路m4は第2ブロックB2内に引き込まれ、第3パイロット吐出路m3の終端は走行独立弁V12の一方の受圧部24aに接続され、第4パイロット吐出路m4の終端は走行独立弁V12の他方の受圧部24bに接続されている。
第5パイロット吐出路m5は、始端が第1パイロット吐出路m1に接続され、終端がパイロットポンプ19の吐出回路Yの最高圧を設定するリリーフ弁V15に接続されている。
また、第3パイロット吐出路m3には第1検出油路r1の始端が接続され、第4パイロット吐出路m4には第2検出油路r2の始端が接続されている。
また、第3パイロット吐出路m3には第1検出油路r1の始端が接続され、第4パイロット吐出路m4には第2検出油路r2の始端が接続されている。
第1検出油路r1は、スイング制御バルブV9の方向切換弁DV9→旋回制御バルブV8の方向切換弁DV8→アーム制御バルブV7の方向切換弁DV7→第2ドーザ制御バルブV6の方向切換弁DV6→左用走行制御バルブV5の方向切換弁DV5→右用走行制御バルブV4の方向切換弁DV4→第1ドーザ制御バルブV3の方向切換弁DV3→ブーム制御バルブV2の方向切換弁DV2→バケット制御バルブV1の方向切換弁DV1を経てドレン油路g1に接続されている。
第2検出油路r2は、第2ドーザ制御バルブV6の方向切換弁DV6→左用走行制御バルブV5の方向切換弁DV5→右用走行制御バルブV4の方向切換弁DV4→第1ドーザ制御バルブV3の方向切換弁DV3を経てドレン油路g1に接続されている。
前記走行独立弁V12は、各制御バルブV1〜9の方向切換弁DV1〜9が中立である場合は、バネの力によって合流位置22に保持されている。
前記走行独立弁V12は、各制御バルブV1〜9の方向切換弁DV1〜9が中立である場合は、バネの力によって合流位置22に保持されている。
そして、右用走行制御バルブV4、左側用走行制御バルブV5、第1ドーザ制御バルブV3、第2ドーザ制御バルブV6の各方向切換弁DV6,7,5,8のいずれかが中立位置から操作されたときには、第2検出油路r2に圧が立って、走行独立弁V12が合流位置22から独立供給位置23に切り換えられる。
このとき、バケット制御バルブV1、ブーム制御バルブV2、旋回制御バルブV8、アーム制御バルブV7、スイング制御バルブV9の方向切換弁DV11,DV10,DV9,DV4,DV3,DV2,DV1のいずれかが中立位置から操作されたときには、第1検出油路r1に圧が立って、走行独立弁V12が独立供給位置23から合流位置22に切り換えられる。
このとき、バケット制御バルブV1、ブーム制御バルブV2、旋回制御バルブV8、アーム制御バルブV7、スイング制御バルブV9の方向切換弁DV11,DV10,DV9,DV4,DV3,DV2,DV1のいずれかが中立位置から操作されたときには、第1検出油路r1に圧が立って、走行独立弁V12が独立供給位置23から合流位置22に切り換えられる。
また、前記第3パイロット吐出路m3には第1感知油路s1が接続され、第4パイロット吐出路m4には第2感知油路s2が接続され、これら第1・2感知油路s1,s2の終端はシャトル弁V14に接続され、このシャトル弁V14に圧力スイッチ25が接続され、この圧力スイッチ25は、エンジン36やメインポンプ18等を制御する制御装置CUに伝送路を介して接続されている。
本実施形態の油圧システムにあっては、エンジン36のアクセル装置を自動的に操作するオートアイドリング制御システム(AIシステム)を備えている。
このオートアイドリング制御システムにあっては、各制御バルブV1〜9の方向切換弁DV1〜9が中立であるときには、第1検出油路r1と第2検出油路r2に圧が立たないので、圧力スイッチ25が感圧作動することがなく、この状態では、エンジン36のガバナが、予め設定されているアイドリング位置にまでアクセルダウンするよう電気アクチュエータ等によって自動制御される。また、制御バルブV1〜9の方向切換弁DV1〜9のうちのいずれか一つでも操作されると、第1検出油路r1又は第2検出油路r2に圧が立ち、この圧が圧力スイッチ25によって感知されて該圧力スイッチ25が感圧作動する。すると、制御装置CUから電気アクチュエータ等に指令信号が出され、該電気アクチュエータ等によってガバナが設定されたアクセル位置までアクセルアップするよう自動制御される。
このオートアイドリング制御システムにあっては、各制御バルブV1〜9の方向切換弁DV1〜9が中立であるときには、第1検出油路r1と第2検出油路r2に圧が立たないので、圧力スイッチ25が感圧作動することがなく、この状態では、エンジン36のガバナが、予め設定されているアイドリング位置にまでアクセルダウンするよう電気アクチュエータ等によって自動制御される。また、制御バルブV1〜9の方向切換弁DV1〜9のうちのいずれか一つでも操作されると、第1検出油路r1又は第2検出油路r2に圧が立ち、この圧が圧力スイッチ25によって感知されて該圧力スイッチ25が感圧作動する。すると、制御装置CUから電気アクチュエータ等に指令信号が出され、該電気アクチュエータ等によってガバナが設定されたアクセル位置までアクセルアップするよう自動制御される。
前記アンロード弁V13の二次側ポート27にはパイロットポンプ油路wの始端が接続され、このパイロットポンプ油路wに各リモコン弁PV1〜6の一次側ポート(入力ポート)がそれぞれ供給油路kを介して接続されている(各リモコン弁PV1〜6はパイロットポンプ油路wにパラレルに接続されている)。
したがって、パイロットポンプ19の吐出油はアンロード弁V13を介してパイロットポンプ油路wに送られ、このパイロットポンプ油路wから各リモコン弁PV1〜6の一次側ポートに圧油が供給される。
したがって、パイロットポンプ19の吐出油はアンロード弁V13を介してパイロットポンプ油路wに送られ、このパイロットポンプ油路wから各リモコン弁PV1〜6の一次側ポートに圧油が供給される。
アンロード弁V13は、第1パイロット吐出路m1(パイロットポンプ19の吐出回路Y)をパイロットポンプ油路wの始端に連通させる供給位置28と、前記第1パイロット吐出路m1(パイロットポンプ19の吐出回路Y)とパイロットポンプ油路wの始端との連通を遮断すると共にパイロットポンプ油路wの始端をタンクTに連通させるアンロード位置29とに切換自在な直動スプール形の二位置切換電磁弁によって構成されている。
このアンロード弁V13は、バネ30によってアンロード位置29に切り換えられる方向に付勢されていてソレノイド31が消磁されることでアンロード位置29とされ、ソレノイド31が励磁されることにより供給位置28に切り換えられる。このアンロード弁V13のソレノイド31は運転席Dの左側方に配置した前記アンロードレバーAを下げた位置で励磁され、アンロードレバーAを引き上げることにより消磁される。
したがって、降車する際にアンロードレバーAを引き上げることにより、アンロード弁V13がアンロード位置29に切り換えられて各リモコン弁PV1〜6に圧油が供給されなくなり、各油圧アクチュエータML,MR,MT,C1〜5の操作ができなくなる。
当該油圧システムには、低温時において、各制御バルブV1〜9の方向切換弁DV1〜9をパイロット操作する各リモコン弁PV1〜6の応答性をよくするために、バックホー1の暖気運転時において、パイロットポンプ油路w内の油を温めるための暖気回路Hが設けられている。
当該油圧システムには、低温時において、各制御バルブV1〜9の方向切換弁DV1〜9をパイロット操作する各リモコン弁PV1〜6の応答性をよくするために、バックホー1の暖気運転時において、パイロットポンプ油路w内の油を温めるための暖気回路Hが設けられている。
この暖気回路Hは、パイロットポンプ油路wの終端とパイロットポンプ19の吐出回路Y(図例では第2パイロット吐出路m2)とを接続する接続油路eと、該接続油路eに介装された絞り(流量制限手段)34とから構成されている。
バックホー1を暖気運転する際には、アンロードレバーAを引き上げてアンロード弁V13をアンロード位置29とした状態で暖気運転をする。
バックホー1を暖気運転する際には、アンロードレバーAを引き上げてアンロード弁V13をアンロード位置29とした状態で暖気運転をする。
すると、先ず、パイロットポンプ19から吐出された油は吐出回路Yから暖気回路Hの接続油路eを経てパイロットポンプ油路wの終端へと流れる。次いで、パイロットポンプ油路wの終端へと流入したパイロットポンプ19の吐出油はパイロットポンプ油路wを始端側へと流動して該始端からアンロード弁V13を介してタンクTへと排出される。
すなわち、パイロットポンプ19によってタンクTから吸い上げられた油はパイロットポンプ油路wを通ってタンクTへと循環するので、パイロットポンプ油路w内の油が温められる。
すなわち、パイロットポンプ19によってタンクTから吸い上げられた油はパイロットポンプ油路wを通ってタンクTへと循環するので、パイロットポンプ油路w内の油が温められる。
これによって、リモコン弁PV1〜6の一次側ポートの近くで、該一次側ポートに供給される油が暖められることから、低温時のリモコン弁PV1〜6の応答性を確保することができる(低温時のリモコン弁PV1〜6の操作性を確保することができる)のである。
また、タンクTから吸い上げられてパイロットポンプ19から吐出された油をパイロットポンプ油路wに流通させてタンクTへと循環させることにより、十分な暖気効果が得られると共に、暖気時間の短縮も図ることができる。
また、タンクTから吸い上げられてパイロットポンプ19から吐出された油をパイロットポンプ油路wに流通させてタンクTへと循環させることにより、十分な暖気効果が得られると共に、暖気時間の短縮も図ることができる。
また、パイロットポンプ19の吐出油をコントロールバルブCVへと送る第2パイロット吐出路m2も同時に早期に温められるので、前記オートアイドリング制御システムの信号回路や第1・2検出油路r1,r2内の油の暖気にも効果を発揮する。
また、前記暖気回路Hに設けた絞り34は、アンロード弁V13をアンロード位置29に切り換えている状態で、リモコン弁PV1〜6を操作しても操作対象の油圧アクチュエータML,MR,MT,C1〜5が起動しないように(リモコン弁PV1〜6の二次側ポートに各方向切換弁DV1〜9がパイロット操作されるような圧力が立たないように)、パイロットポンプ19の吐出回路Yから接続油路eを介してパイロットポンプ油路wへと流れる油の流量を制限している。
また、前記暖気回路Hに設けた絞り34は、アンロード弁V13をアンロード位置29に切り換えている状態で、リモコン弁PV1〜6を操作しても操作対象の油圧アクチュエータML,MR,MT,C1〜5が起動しないように(リモコン弁PV1〜6の二次側ポートに各方向切換弁DV1〜9がパイロット操作されるような圧力が立たないように)、パイロットポンプ19の吐出回路Yから接続油路eを介してパイロットポンプ油路wへと流れる油の流量を制限している。
したがって、アンロード弁V13をアンロード位置29にした状態で、パイロットポンプ19の吐出油を暖気回路Hを介してパイロットポンプ油路wへと流通させても各リモコン弁PV1〜6によって各制御バルブV1〜9が操作されることがない。また、アンロード弁V13を供給位置28にした状態では、通常通り、パイロットポンプ19の吐出油がアンロード弁V13を介してパイロットポンプ油路wへと流れて各リモコン弁PV1〜6によって各制御バルブV1〜9が操作可能とされ、流量の浪費は発生しない。
また、リモコン弁PV1〜6を操作して二次側圧力を出力させる際にあっては、アンロード弁V13が供給位置28に切り換えられていて、パイロットポンプ19の吐出油がパイロットポンプ油路wに始端側から供給されるが、前記暖気回路Hはパイロットポンプ19の吐出回路Yをパイロットポンプ油路wの終端に接続するので、該暖気回路Hがリモコン弁PV1〜6の操作時における応答遅れの要因とならない。
また、パイロットポンプ19の吐出回路Yから接続油路eを介してパイロットポンプ油路wへと流れる油の流量を制限する流量制限手段を絞り34によって構成することにより安価に提供することができる。
また、パイロットポンプ油路wは、通常、油圧ホースで形成されるが、暖気回路Hを設けることによって低温時におけるパイロットポンプ油路wの油の流動性をよくすることができるので、パイロットポンプ油路wを構成する油圧ホースのサイズダウンが可能となり、サイズダウンすることにより、該パイロットポンプ油路wを構成する油圧ホースを配設する際における該ホースの配策(引き回し)が容易に行える。
また、パイロットポンプ油路wは、通常、油圧ホースで形成されるが、暖気回路Hを設けることによって低温時におけるパイロットポンプ油路wの油の流動性をよくすることができるので、パイロットポンプ油路wを構成する油圧ホースのサイズダウンが可能となり、サイズダウンすることにより、該パイロットポンプ油路wを構成する油圧ホースを配設する際における該ホースの配策(引き回し)が容易に行える。
また、パイロットポンプ19の吐出回路Yから接続油路eを介してパイロットポンプ油路wへと流れる油の流量を制限する流量制限手段は前記絞り34に限定されることはない。すなわち、この流量制限手段は、アンロード弁V13をアンロード位置29に切り換えている状態で、リモコン弁PV1〜6を操作しても操作対象の油圧アクチュエータML,MR,MT,C1〜5が起動しないように、パイロットポンプ19の吐出回路Yから接続油路eを介してパイロットポンプ油路wへと流れる油の流量を制限できるものであればよく、この流量制限手段を、例えば、図5に示すような減圧弁35で構成してもよい。
この実施形態の場合、減圧弁35の一次側ポート35a(高圧側ポート)が接続油路eの吐出回路Y側の油路e1に接続され、減圧弁35の二次側ポート35b(減圧側ポート)が接続油路eのパイロットポンプ油路w側の油路e2に接続される。また、減圧弁35は、二次側ポート35bの圧力によってスプールが開く方向に押圧され、スプールバネ35cによってスプールが閉じる方向に付勢されている。
減圧弁35のスプールバネ35cのバネ圧は、減圧弁35の二次側ポート35bの圧が、アンロード弁V13をアンロード位置29に切り換えている状態で、リモコン弁PV1〜6を操作しても操作対象の油圧アクチュエータML,MR,MT,C1〜5が起動しないような圧となるように設定される。
また、本実施形態の油圧システムにあっては、メインポンプ18の吸収トルクが設定値(最大吸収トルク)を越えないように該メインポンプ18の最大吸収トルクを制限するトルク制御が行われ、且つ、この最大吸収トルクの設定値を複数の設定値に設定変更可能とされている。
また、本実施形態の油圧システムにあっては、メインポンプ18の吸収トルクが設定値(最大吸収トルク)を越えないように該メインポンプ18の最大吸収トルクを制限するトルク制御が行われ、且つ、この最大吸収トルクの設定値を複数の設定値に設定変更可能とされている。
このメインポンプ18の最大吸収トルクを制限するトルク制御は、メインポンプ18の吐出圧が上昇するに従って該メインポンプ18の容量を減じるように該メインポンプ18の斜板18aの傾転角を変化させることにより行われる。
図3に示すように、メインポンプ18の吐出圧の検出は第1吐出路aと第2吐出路bとにそれぞれ接続された圧力スイッチからなる吐出圧検出器32,33によって行われる。この吐出圧検出器32,33の検出信号は制御装置CUに伝送路を介して送信される。
図3に示すように、メインポンプ18の吐出圧の検出は第1吐出路aと第2吐出路bとにそれぞれ接続された圧力スイッチからなる吐出圧検出器32,33によって行われる。この吐出圧検出器32,33の検出信号は制御装置CUに伝送路を介して送信される。
メインポンプ18の斜板18aの傾転角の制御はレギュレータRによって行われる。
このレギュレータRは、本実施形態にあっては、斜板18aを付勢する斜板バネ37と、斜板18aを押圧する斜板アクチュエータ38と、この斜板アクチュエータ38の押圧力を制御する斜板制御弁39とを備えてなる。メインポンプ18の斜板18aは、斜板バネ37の付勢力と斜板アクチュエータ38の押圧力によって傾転角制御される。
このレギュレータRは、本実施形態にあっては、斜板18aを付勢する斜板バネ37と、斜板18aを押圧する斜板アクチュエータ38と、この斜板アクチュエータ38の押圧力を制御する斜板制御弁39とを備えてなる。メインポンプ18の斜板18aは、斜板バネ37の付勢力と斜板アクチュエータ38の押圧力によって傾転角制御される。
なお、本実施形態で示したレギュレータRは一例を示すものであり、例示した構成のレギュレータR以外に、可変容量型の油圧ポンプの斜板等を制御する公知のレギュレータを採用することができる。
前記斜板制御弁39は電磁比例減圧弁によって構成され、制御装置CUから出力される出力電流によって制御される。
前記斜板制御弁39は電磁比例減圧弁によって構成され、制御装置CUから出力される出力電流によって制御される。
この斜板制御弁39の一次側ポート39aは連通路qを介してパイロットポンプ19の吐出回路Y(図例では、第5パイロット吐出路m5)に接続され、該斜板制御弁39の二次側ポート39bは制御油路yを介して斜板アクチュエータ38に接続されている。
この斜板制御弁39は、一次側ポート39aと二次側ポート39bとを連通させる連通位置41側へとスプールを移動させる方向に付勢するバネ39cと、一次側ポート39aと二次側ポート39bとの連通を遮断させると共に二次側ポート35bをタンクTに連通させる遮断位置42側へとスプールを移動させる(バネの付勢力に対抗する力を発生させる)比例ソレノイド39dとを有する。
この斜板制御弁39は、一次側ポート39aと二次側ポート39bとを連通させる連通位置41側へとスプールを移動させる方向に付勢するバネ39cと、一次側ポート39aと二次側ポート39bとの連通を遮断させると共に二次側ポート35bをタンクTに連通させる遮断位置42側へとスプールを移動させる(バネの付勢力に対抗する力を発生させる)比例ソレノイド39dとを有する。
また、斜板制御弁39は、制御装置CUから比例ソレノイド39dへと出力される出力電流(励磁電流)が上がると斜板アクチュエータ38へと出力される二次側圧力が下がる(斜板アクチュエータ38の押圧力が下がる)ように制御される。
そして、前記圧力スイッチ32,33によって検出されて制御装置CUに入力されたメインポンプ18の吐出圧に応じて、制御装置CUから斜板制御弁39の比例ソレノイド39dに指令信号が出力されて、該メインポンプ18の最大吸収トルクが設定された最大吸収トルク設定値になるように斜板18aが制御される。
そして、前記圧力スイッチ32,33によって検出されて制御装置CUに入力されたメインポンプ18の吐出圧に応じて、制御装置CUから斜板制御弁39の比例ソレノイド39dに指令信号が出力されて、該メインポンプ18の最大吸収トルクが設定された最大吸収トルク設定値になるように斜板18aが制御される。
制御装置CUはメインポンプ18の最大吸収トルク設定値を設定する最大吸収トルク設定手段TMを有する。
この最大吸収トルク設定手段TMには、最大吸収トルク設定値が異なる複数のトルクポジションが設定され、これらトルクポジションで設定された最大吸収トルク設定値に変更可能とされている。
この最大吸収トルク設定手段TMには、最大吸収トルク設定値が異なる複数のトルクポジションが設定され、これらトルクポジションで設定された最大吸収トルク設定値に変更可能とされている。
トルクポジションは、本実施形態では、Pポジション(パワーモード)と、このPポジションよりも最大吸収トルク設定値の小さいE1ポジション(低エコノミーモード)と、このE1ポジションよりも最大吸収トルク設定値の小さいE2ポジション(高エコノミーモード)との3つのトルクポジション(最大吸収トルク設定値)に、メインポンプ18の最大吸収トルクの設定値が変更可能とされている。
当該バックホー1にあっては、図4(b)に示すように、Pポジションでは、例えば、最大吸収トルク設定値がエンジン36の出力トルク特性の最大トルク値付近(該最大トルク値を超えないよう)に設定され、E1ポジションでは、最大吸収トルク設定値がPポジションでの最大吸収トルク設定値の80%に設定され、E2ポジションでは、最大吸収トルク設定値がPポジションでの最大吸収トルク設定値の60%に設定される。
なお、当該バックホー1は、エンジン36の目標回転数を所望の目標回転数に固定して使用され、また、各トルクポジションにおける最大吸収トルク設定値は変わらない。
PポジションとE2ポジションとの相互切換えは、運転席Dの近傍に設けられた手動スイッチ等の手動操作される切換手段CMによって可能とされている。本実施形態にあっては、エンジン36を始動したときには、自動的にE2ポジションとなるように設定され、切換手段CMによって、E2ポジションからPポジションへ切り換え可能であると共にPポジションからE2ポジションへ切り換え可能である。
PポジションとE2ポジションとの相互切換えは、運転席Dの近傍に設けられた手動スイッチ等の手動操作される切換手段CMによって可能とされている。本実施形態にあっては、エンジン36を始動したときには、自動的にE2ポジションとなるように設定され、切換手段CMによって、E2ポジションからPポジションへ切り換え可能であると共にPポジションからE2ポジションへ切り換え可能である。
したがって、基本的には、メインポンプ18の出力の小さいE2ポジションで作業が行われるので、燃料消費を抑えることができる(燃費がよい)。また、すばやい作業速度及び走行速度が要求されるときには、メインポンプ18の出力の高いPポジションに切り換えることにより、高レベルのスピードでフロント作業装置11、ドーザ装置7、旋回台10、スイングブラケット14及び走行モータML,MRを駆動することができる。
E2ポジションとE1ポジションとの相互切換えは自動で行われる。
本実施形態では、左走行用リモコン弁PV1,右走行用リモコン弁PV2を操作する操作レバー21a,21bのうち一方又は両方を前後いずれかにフル操作(操作レバーを操作終端位置(ストロークエンド)まで操作すること)するか、或いはバケット・ブーム用リモコン弁PV6を操作する操作レバー21eをブーム上げ方向にフル操作する際、又は、左走行用リモコン弁PV1,右走行用リモコン弁PV2を操作する操作レバー21a,21bのうち一方又は両方を前後いずれかにフル操作し且つバケット・ブーム用リモコン弁PV6を操作する操作レバー21eをブーム上げ方向にフル操作する際に、E2ポジションからE1ポジションへ切り換えられる。
本実施形態では、左走行用リモコン弁PV1,右走行用リモコン弁PV2を操作する操作レバー21a,21bのうち一方又は両方を前後いずれかにフル操作(操作レバーを操作終端位置(ストロークエンド)まで操作すること)するか、或いはバケット・ブーム用リモコン弁PV6を操作する操作レバー21eをブーム上げ方向にフル操作する際、又は、左走行用リモコン弁PV1,右走行用リモコン弁PV2を操作する操作レバー21a,21bのうち一方又は両方を前後いずれかにフル操作し且つバケット・ブーム用リモコン弁PV6を操作する操作レバー21eをブーム上げ方向にフル操作する際に、E2ポジションからE1ポジションへ切り換えられる。
この左走行用リモコン弁PV1,右走行用リモコン弁PV2の操作レバー21a,21bのフル操作の検出は走行操作検出器43によって行われ、バケット・ブーム用リモコン弁PV6の操作レバー21eのブーム上げ方向のフル操作の検出はブーム操作検出器44によって行われる。これら検出器43,44は、本実施形態では、圧力スイッチによって構成されている。
走行操作検出器43は、左走行用リモコン弁PV1,右走行用リモコン弁PV2から左用走行制御バルブV5,右用走行制御バルブV4にパイロット圧を送る走行指令油路46に接続回路47を介して接続され、該走行指令油路46の圧(リモコン弁PV1,PV2の二次側圧力)を検出することにより、走行用の二本の操作レバー21a,21bのうちの少なくとも一本の操作レバー21a,21bのフル操作を検出するよう構成していている。
ブーム操作検出器44は、バケット・ブーム用リモコン弁PV6からブーム制御バルブV2の方向切換弁DV2のブーム上げ操作側の受圧部にパイロット圧を送るブーム上げ指令油路49に接続されており、該ブーム上げ指令油路49の圧(リモコン弁PV6のブーム上げ指令を出力するポートの二次側圧力)を検出することにより、操作レバー21eのブーム上げ側へのフル操作を検出するよう構成されている。
前記走行操作検出器43及びブーム操作検出器44は伝送路を介して制御装置CUに接続され、走行操作検出器43及びブーム操作検出器44の検出信号が制御装置CUに入力される。
図4(a)に示すように、Pポジションに切り換えているときには、走行操作検出器43及びブーム操作検出器44がon・offいずれであってもPポジションのままである(作動パターン1)。
図4(a)に示すように、Pポジションに切り換えているときには、走行操作検出器43及びブーム操作検出器44がon・offいずれであってもPポジションのままである(作動パターン1)。
また、トルクポジションがE2ポジションであるときにおいて、走行操作検出器43・ブーム操作検出器44の一方がonで他方がoffのとき(作動パターン2、3)、又は両方がonのとき(作動パターン4)には、E1ポジションに切り換わる。
また、走行操作検出器43・ブーム操作検出器44の両方がoffの場合で、トルクポジションがE2ポジションであるときは、E2ポジションのままである(作動パターン5)。
また、走行操作検出器43・ブーム操作検出器44の両方がoffの場合で、トルクポジションがE2ポジションであるときは、E2ポジションのままである(作動パターン5)。
次に、前述した操作レバー21a,21b,21eのフル操作の検出を、図4(c)を参照して説明する。
図4(c)は、操作レバー21a,21b,21eのレバー操作位置に対するリモコン弁PV1,PV2,PV6の二次側圧力の変化を表した特性図であり、縦軸にリモコン弁PV1,PV2,PV6の二次側圧力をとり、横軸に操作レバー21a,21b,21eのレバー操作位置をとっている。
図4(c)は、操作レバー21a,21b,21eのレバー操作位置に対するリモコン弁PV1,PV2,PV6の二次側圧力の変化を表した特性図であり、縦軸にリモコン弁PV1,PV2,PV6の二次側圧力をとり、横軸に操作レバー21a,21b,21eのレバー操作位置をとっている。
二次側圧力は原点から離れるにしたがって圧力が大となる。
レバー操作位置は原点がレバーストロークの始端位置である操作始端位置(中立位置、G0位置)であり、該原点から離れるにしたがってレバーストロークの終端位置である操作終端位置(G5位置)に近づく。
前記操作レバー21a,21b,21eの操作領域は、操作対象が動作しない(図例では、G0位置からG1位置に至るまでの)中立領域51と、操作終端付近の(図例では、G3位置からG5位置までの)フル操作付近領域52と、これら中立領域51とフル操作付近領域52との間(図例では、G1位置からG3位置に至るまで)の中間領域53とに分けられる。さらに、中間領域53は、G1位置からG2位置に至るまでの微速度領域53Aと、G2位置からG3位置に至るまでの中間速度領域53Bとに分けられる。
レバー操作位置は原点がレバーストロークの始端位置である操作始端位置(中立位置、G0位置)であり、該原点から離れるにしたがってレバーストロークの終端位置である操作終端位置(G5位置)に近づく。
前記操作レバー21a,21b,21eの操作領域は、操作対象が動作しない(図例では、G0位置からG1位置に至るまでの)中立領域51と、操作終端付近の(図例では、G3位置からG5位置までの)フル操作付近領域52と、これら中立領域51とフル操作付近領域52との間(図例では、G1位置からG3位置に至るまで)の中間領域53とに分けられる。さらに、中間領域53は、G1位置からG2位置に至るまでの微速度領域53Aと、G2位置からG3位置に至るまでの中間速度領域53Bとに分けられる。
中立領域では、操作レバー21a,21b,21eを操作しても二次側圧力が立たないので、左用走行制御バルブV5,右用走行制御バルブV4,ブーム制御バルブV2が作動しない。
フル操作付近領域52では、操作対象の速度調整をすることはなく、したがって、操作レバー21a,21b,21eは途中で止まることはなく操作終端位置(G5位置)まで操作される。
フル操作付近領域52では、操作対象の速度調整をすることはなく、したがって、操作レバー21a,21b,21eは途中で止まることはなく操作終端位置(G5位置)まで操作される。
中間領域53では、領域内の任意の位置で操作レバー21a,21b,21eを止めたり、位置を変更したりして、操作対象の速度がオペレータの所望の速度になるように調整される。
例えば、前記各操作領域51,53A,53B,52のレバーストロークに対する比率は、およそ、
中立領域51 :0%以上15%未満
微速度領域53A :15%以上45%未満
中間速度領域53B :45%以上75%未満
フル操作付近領域52:75%から100%
である。
例えば、前記各操作領域51,53A,53B,52のレバーストロークに対する比率は、およそ、
中立領域51 :0%以上15%未満
微速度領域53A :15%以上45%未満
中間速度領域53B :45%以上75%未満
フル操作付近領域52:75%から100%
である。
この図4(c)に示す特性図にあっては、操作レバー21a,21b,21eをG0位置からG1位置に操作すると、二次側圧力(Pa)が発生し、G1位置からG4位置まで操作レバー21a,21b,21eを操作すると、操作レバー21a,21b,21eの操作量に比例して二次側圧力がPaからPbまで上昇し、この二次側圧力(Pb)で、ブーム制御バルブV2,右用走行制御バルブV4,左用走行制御バルブV5の方向切換弁DV2,DV4,DV5のスプールがストロークエンドまで操作される。
また、G4位置において一次側圧力がショートカットされて二次側に流れ、二次側圧力がPbから一気に最高出力圧のPcに上昇する。そして、操作レバー21a,21b,21eをG4位置からG5位置まで操作する間は二次側圧力は最高出力圧(Pc)で一定である。
本実施形態では、走行操作検出器43、ブーム操作検出器44は、操作レバー21a,21b,21eが操作終端付近に位置したときの二次側圧力を検出することにより該操作レバー21a,21b,21eのフル操作を検出するようにしている。具体的には、操作レバー21a,21b,21eがG4位置(フル操作付近領域52の始端位置G3の近傍位置)、すなわち、操作レバー21a,21b,21eの操作終端位置の手前の位置における二次側圧力(G4位置における二次側圧力の最低圧力Pb)を検出するようにしている。
本実施形態では、走行操作検出器43、ブーム操作検出器44は、操作レバー21a,21b,21eが操作終端付近に位置したときの二次側圧力を検出することにより該操作レバー21a,21b,21eのフル操作を検出するようにしている。具体的には、操作レバー21a,21b,21eがG4位置(フル操作付近領域52の始端位置G3の近傍位置)、すなわち、操作レバー21a,21b,21eの操作終端位置の手前の位置における二次側圧力(G4位置における二次側圧力の最低圧力Pb)を検出するようにしている。
前述したように、フル操作付近領域52では操作レバー21a,21b,21eは途中で止まることはなく操作終端位置(G5位置)まで操作されるので、G4位置は操作レバー21a,21b,21eをフル操作する際の通過点であり、G4位置で操作レバー21a,21b,21eのフル操作を検出しても問題はない。
本実施形態にあっては、操作レバー21a,21b,21eの操作終端位置の手前で該操作レバー21a,21b,21eのフル操作を検出するようにしているので、操作レバー21a,21b,21eのフル操作に対するE2ポジションからE1ポジションへの切り換わりの応答性がよい。
本実施形態にあっては、操作レバー21a,21b,21eの操作終端位置の手前で該操作レバー21a,21b,21eのフル操作を検出するようにしているので、操作レバー21a,21b,21eのフル操作に対するE2ポジションからE1ポジションへの切り換わりの応答性がよい。
なお、操作終端位置に位置する手前で操作レバー21a,21b,21eのフル操作を検出するにあたって、走行操作検出器43、ブーム操作検出器44が、G3位置における二次側圧力を検出するようにしてもよいし、G3位置からG4位置の間の位置における二次側圧力を検出するようにしてもよいし、また、G4位置におけるPbとPcとの間の二次側圧力(または、Pb近傍の二次側圧力)を検出するようにしてもよい。
また、操作終端位置に位置する手前でなくても、操作レバー21a,21b,21eが操作終端位置に位置したときに操作レバー21a,21b,21eのフル操作を検出するようにしてもよい。
また、本実施形態では、G4位置で二次側圧力がPbから最高出力圧Pcまで一気に昇圧するようにしているが、G1位置からG5位置(操作終端位置)に至るまで操作レバー21a,21b,21eの操作量に比例して二次側圧力が昇圧するようにしてもよい。
また、本実施形態では、G4位置で二次側圧力がPbから最高出力圧Pcまで一気に昇圧するようにしているが、G1位置からG5位置(操作終端位置)に至るまで操作レバー21a,21b,21eの操作量に比例して二次側圧力が昇圧するようにしてもよい。
本実施形態にあっては、走行操作検出器43及びブーム操作検出器44の検出信号は制御装置CUに送信され、トルクポジションがE2ポジションのときに、制御装置CUがトルクポジションをE1ポジションに切り換える。
また、操作レバー21a,21b,21eを操作終端位置から中立位置側へと戻してリモコン弁PV1,PV2,PV6の二次側圧力がPb未満になるとE2ポジションに戻るよう制御装置CUによってトルクポジションが切り換えられる。
また、操作レバー21a,21b,21eを操作終端位置から中立位置側へと戻してリモコン弁PV1,PV2,PV6の二次側圧力がPb未満になるとE2ポジションに戻るよう制御装置CUによってトルクポジションが切り換えられる。
また、操作レバー21a,21b,21eのフル操作以外の操作(中間領域53での操作)ではE2ポジションからE1ポジションへのトルクポジションの切り換えは行われない。
以上のように、走行装置5を操作する操作レバー21a,21bのフル操作時、及び/または、ブーム15を操作する操作レバー21eのブーム上げフル操作時に、E1ポジションに自動的に切り換わり、該操作レバー21a,21b,21eのフル操作以外の操作では切り換わらないように制御しているので、省エネを狙う動作(走行動作、作業動作)と、速度性を重視した動作(走行直進フル操作時、ステアリング・スピンターンフル操作時、掘削時等においてブームによってバケットを持上げる際におけるブーム上げフル操作時)とを単純化しており、構造の簡素化が図られている。
以上のように、走行装置5を操作する操作レバー21a,21bのフル操作時、及び/または、ブーム15を操作する操作レバー21eのブーム上げフル操作時に、E1ポジションに自動的に切り換わり、該操作レバー21a,21b,21eのフル操作以外の操作では切り換わらないように制御しているので、省エネを狙う動作(走行動作、作業動作)と、速度性を重視した動作(走行直進フル操作時、ステアリング・スピンターンフル操作時、掘削時等においてブームによってバケットを持上げる際におけるブーム上げフル操作時)とを単純化しており、構造の簡素化が図られている。
また、速度性を重視する動作の検出を、2カ所の検出で行え、経済的かつ信頼性が高い。
また、PポジションではなくE1ポジションに自動的に切り換えるようにしているので、操作性と燃料消費低減との両立が図られている。
また、従来技術では、最大吸収トルク設定値が切り換わるとメインポンプ18の吐出量が変化し、バックホー1の機体に揺れが生じるが、操作レバー21a,21b,21eはオペレータが握っているので、フル操作以外の操作(中間領域53での操作)でバックホー1の機体が揺れると、機体に対して操作レバー21a,21b,21eが相対的に動いて操作性に悪影響を及ぼすと共に機体が暴れるという問題が生じる。
また、PポジションではなくE1ポジションに自動的に切り換えるようにしているので、操作性と燃料消費低減との両立が図られている。
また、従来技術では、最大吸収トルク設定値が切り換わるとメインポンプ18の吐出量が変化し、バックホー1の機体に揺れが生じるが、操作レバー21a,21b,21eはオペレータが握っているので、フル操作以外の操作(中間領域53での操作)でバックホー1の機体が揺れると、機体に対して操作レバー21a,21b,21eが相対的に動いて操作性に悪影響を及ぼすと共に機体が暴れるという問題が生じる。
これに対し、本実施形態にあっては、操作レバー21a,21b,21eのフル操作でE1ポジションに自動的に切り換わるようにしており、フル操作では操作レバー21a,21b,21eは操作終端位置に操作され、該操作終端位置では操作レバー21a,21b,21eによって操作される部材がリモコン弁PV1,PV2,PV6のバルブボディ側に押し付けられていて該操作レバー21a,21b,21eが安定的に保持されるので、メインポンプ18の吐出量の変化に起因する機体の揺れによる操作性に対する悪影響はなく、例えば、ステアリング時になどに機体が暴れずスムーズに旋回でき、操作性が向上する。
また、操作レバー21a,21b,21eを操作終端位置から中間領域53に戻したときには、トルクポジションがE1ポジションからE2ポジションに切り換わり、このときにもメインポンプ18の吐出量の変化があるが、この場合にあっては、E1ポジションからE2ポジションに切り換わるのが操作レバー21a,21b,21eの操作途中であるので問題はない。
また、従来技術にあっては、複数の操作レバーの複合操作が所定の組み合わせの複合操作であるときに油圧ポンプの最大吸収トルク設定値が高めの設定値に切り換わるようにしているので、中立領域51で最大吸収トルク設定値が切り換わる場合がある。この場合は、最大吸収トルク設定値が切り換わってメインポンプ18の吐出量が変化しても操作レバーの操作性に悪影響を及ばさないものの、微速度領域53Aでの操作でも高めの最大吸収トルク設定値で作業等が行われるので、無駄な燃料消費が生じてしまう。
これに対し、本実施形態のバックホー1にあっては、中立領域51や微速度領域53Aや中間速度領域53Bでは最大吸収トルク設定値が切り換わらないので(操作レバー21a,21b,21eのフル操作で最大吸収トルク設定値が切り換わるので)、省エネを図りたい操作領域において、確実に最大吸収トルク設定値の小さいE2ポジションでバックホー1を動作させることができる。
また、リモコン弁PV1,PV2,PV6の二次側圧力を検出することにより操作レバー21a,21b,21eのフル操作を検出しているものにあっては、低温時において、パイロットポンプ油路w内の油の温度が低いと、操作レバー21a,21b,21eをフル操作した場合に、リモコン弁PV1,PV2,PV6の二次側圧力が上がりにくく、E1ポジションへの切り換えに応答遅れが生じる惧れがあるが、本実施形態では、暖気回路Hを設けているので、低温時においてもリモコン弁PV1,PV2,PV6の応答性はよく、操作レバー21a,21b,21eのフル操作時におけるE1ポジションへの切り換えの応答性はよい。
なお、本実施形態では、3つのトルクポジションを設けた場合を例示したが、トルクポジションは4つ以上設定してもよい(例えば、最大吸収トルク設定値がPポジションとE1ポジションとの間のトルクポジション等)。
また、本実施形態では、E1ポジションは、最大吸収トルク設定値がエンジン36の出力トルク特性の最大トルク値付近に設定されたPポジションよりも最大吸収トルク設定値が小さく設定されたものであるが、E1ポジションの最大吸収トルク設定値がエンジン36の出力トルク特性の最大トルク値付近に設定されたものであってもよい(したがって、この場合、Pポジション=E1ポジションとなる)。
また、本実施形態では、E1ポジションは、最大吸収トルク設定値がエンジン36の出力トルク特性の最大トルク値付近に設定されたPポジションよりも最大吸収トルク設定値が小さく設定されたものであるが、E1ポジションの最大吸収トルク設定値がエンジン36の出力トルク特性の最大トルク値付近に設定されたものであってもよい(したがって、この場合、Pポジション=E1ポジションとなる)。
19 パイロットポンプ
28 供給位置
29 アンロード位置
34 絞り(流量制限手段)
35 減圧弁(流量制限手段)
V13 アンロード弁
DV2 ブーム制御バルブの方向切換弁(パイロット切換弁)
DV4 右用走行制御バルブの方向切換弁(パイロット切換弁)
DV5 左用走行制御バルブの方向切換弁(パイロット切換弁)
PV1 左走行用リモコン弁
PV2 右走行用リモコン弁
PV6 バケット・ブーム用リモコン弁
H 暖気回路
Y パイロットポンプの吐出回路
e 接続油路
w パイロットポンプ油路
28 供給位置
29 アンロード位置
34 絞り(流量制限手段)
35 減圧弁(流量制限手段)
V13 アンロード弁
DV2 ブーム制御バルブの方向切換弁(パイロット切換弁)
DV4 右用走行制御バルブの方向切換弁(パイロット切換弁)
DV5 左用走行制御バルブの方向切換弁(パイロット切換弁)
PV1 左走行用リモコン弁
PV2 右走行用リモコン弁
PV6 バケット・ブーム用リモコン弁
H 暖気回路
Y パイロットポンプの吐出回路
e 接続油路
w パイロットポンプ油路
Claims (3)
- 油圧アクチュエータ制御用のパイロット切換弁(DV5,DV4,DV2)をパイロット操作するリモコン弁(PV1,PV2,PV6)を備え、このリモコン弁(PV1,PV2,PV6)にパイロットポンプ(19)の吐出回路(Y)からの圧油を供給するパイロットポンプ油路(w)を備え、前記吐出回路(Y)をパイロットポンプ油路(w)の始端に連通させる供給位置(28)と、前記吐出回路(Y)とパイロットポンプ油路(w)の始端との連通を遮断し且つパイロットポンプ油路(w)の始端をタンク(T)に連通させるアンロード位置(29)とに切換自在なアンロード弁(V13)を備えた作業機の油圧システムにおいて、
前記吐出回路(Y)の油をパイロットポンプ油路(w)の終端に流す暖気回路(H)を設けたことを特徴とする作業機の油圧システム。 - 前記暖気回路(H)は、前記吐出回路(Y)と前記パイロットポンプ油路(w)の終端とを接続する接続油路(e)と、この接続油路(e)に設けられていて前記吐出回路(Y)からパイロットポンプ油路(w)へと流量を制限して油を流すための流量制限手段とを備えてなることを特徴とする請求項1に記載の作業機の油圧システム。
- 前記流量制限手段を絞り(34)によって構成したことを特徴とする請求項2に記載の作業機の油圧システム。
Priority Applications (6)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011196026A JP5586543B2 (ja) | 2011-09-08 | 2011-09-08 | 作業機の油圧システム |
| US13/983,276 US9328757B2 (en) | 2011-09-08 | 2012-08-21 | Hydraulic system for work machine |
| KR1020137020415A KR101458335B1 (ko) | 2011-09-08 | 2012-08-21 | 작업기의 유압 시스템 |
| DE112012000561.9T DE112012000561B4 (de) | 2011-09-08 | 2012-08-21 | Hydrauliksystem für Arbeitsmaschine |
| CN201280007896.5A CN103348144B (zh) | 2011-09-08 | 2012-08-21 | 作业机械的液压系统 |
| PCT/JP2012/071049 WO2013035521A1 (ja) | 2011-09-08 | 2012-08-21 | 作業機の油圧システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011196026A JP5586543B2 (ja) | 2011-09-08 | 2011-09-08 | 作業機の油圧システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2013057366A JP2013057366A (ja) | 2013-03-28 |
| JP5586543B2 true JP5586543B2 (ja) | 2014-09-10 |
Family
ID=47831971
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011196026A Active JP5586543B2 (ja) | 2011-09-08 | 2011-09-08 | 作業機の油圧システム |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US9328757B2 (ja) |
| JP (1) | JP5586543B2 (ja) |
| KR (1) | KR101458335B1 (ja) |
| CN (1) | CN103348144B (ja) |
| DE (1) | DE112012000561B4 (ja) |
| WO (1) | WO2013035521A1 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020002995A (ja) * | 2018-06-27 | 2020-01-09 | 株式会社クボタ | 作業機の油圧システム |
| US20220002965A1 (en) * | 2019-03-19 | 2022-01-06 | Sumitomo Construction Machinery Co., Ltd. | Shovel |
Families Citing this family (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2977620B1 (en) * | 2013-03-22 | 2018-01-17 | Hitachi Construction Machinery Tierra Co., Ltd. | Hydraulic drive device of construction machine |
| CN103527541A (zh) * | 2013-09-16 | 2014-01-22 | 洛阳中重自动化工程有限责任公司 | 一种实现备用泵自动切换的液压控制系统 |
| JP5929861B2 (ja) * | 2013-09-27 | 2016-06-08 | ダイキン工業株式会社 | 建設機械 |
| JP6306944B2 (ja) * | 2014-05-30 | 2018-04-04 | 日立建機株式会社 | 油圧作業車両 |
| CN104179738B (zh) * | 2014-08-07 | 2016-04-13 | 龙工(上海)精工液压有限公司 | 一种滑移装载机开式液压系统 |
| CN109937151B (zh) | 2016-12-22 | 2022-03-04 | 株式会社久保田 | 作业机 |
| JP6776193B2 (ja) | 2016-12-22 | 2020-10-28 | 株式会社クボタ | 作業機 |
| EP3623534B1 (en) * | 2017-05-09 | 2022-04-06 | Hitachi Construction Machinery Co., Ltd. | Work machinery |
| JP6895124B2 (ja) | 2017-10-16 | 2021-06-30 | 株式会社クボタ | 作業機の油圧システム |
| JP6961542B2 (ja) | 2018-06-27 | 2021-11-05 | 株式会社クボタ | 作業機の油圧システム |
| KR102577950B1 (ko) * | 2018-12-26 | 2023-09-14 | 웨이차이 파워 컴퍼니 리미티드 | 유압 가변 펌프 세트 및 굴착기 |
| JP7019556B2 (ja) * | 2018-12-28 | 2022-02-15 | 株式会社クボタ | 作業機 |
| CN109797802A (zh) * | 2019-02-14 | 2019-05-24 | 青岛雷沃工程机械有限公司 | 一种挖掘机自动预热的控制装置 |
| US11091899B1 (en) * | 2020-08-19 | 2021-08-17 | Deere & Company | Hydraulic fluid warm-up using ride control circuit |
| WO2023132175A1 (ja) * | 2022-01-05 | 2023-07-13 | 株式会社クボタ | 作業機の油圧システム、及び作業機 |
| KR102569022B1 (ko) | 2022-01-18 | 2023-08-21 | 고려대학교 산학협력단 | 디지털 적응형 등화기 및 그 동작 방법 |
| CN117605721A (zh) * | 2023-12-28 | 2024-02-27 | 中联重科土方机械有限公司 | 液压控制系统及工程机械 |
Family Cites Families (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4972762A (en) * | 1989-03-06 | 1990-11-27 | Kubik Philip A | Warm-up circuit for hydraulic pilot control system |
| JPH04219505A (ja) * | 1990-12-15 | 1992-08-10 | Kubota Corp | 作業車の油圧回路構造 |
| DE4135016A1 (de) | 1991-10-23 | 1993-04-29 | Linde Ag | Verfahren zum aufwaermen des druckmittels in einem hydraulischen kreislauf und vorrichtung dafuer |
| JPH05125747A (ja) * | 1991-11-06 | 1993-05-21 | Yanmar Diesel Engine Co Ltd | 建設機械の油圧操作機構 |
| JPH0726590A (ja) * | 1993-07-15 | 1995-01-27 | Hitachi Constr Mach Co Ltd | 建設機械のパイロット操作油圧回路 |
| US5667051A (en) * | 1995-03-01 | 1997-09-16 | Sundstrand Corporation | Hydraulic control and lubrication system with compressed air pre-heat circuit for rapid response at low ambient temperatures |
| JP3517817B2 (ja) * | 1997-02-24 | 2004-04-12 | 新キャタピラー三菱株式会社 | 油圧パイロット回路 |
| JP2000074011A (ja) * | 1997-09-04 | 2000-03-07 | Yutani Heavy Ind Ltd | 油圧作業機械の暖機運転装置 |
| JP3773397B2 (ja) * | 2000-06-15 | 2006-05-10 | 株式会社クボタ | バックホウの油圧装置 |
| JP4142844B2 (ja) * | 2000-09-18 | 2008-09-03 | 株式会社小松製作所 | 油圧システム |
| JP2003166502A (ja) * | 2001-11-28 | 2003-06-13 | Komatsu Ltd | 油圧パイロット回路の暖機システム |
| JP2003184827A (ja) * | 2001-12-19 | 2003-07-03 | Komatsu Ltd | 油圧パイロット回路の暖機装置 |
| SE524926C2 (sv) * | 2003-04-15 | 2004-10-26 | Volvo Constr Equip Holding Se | System och förfarande för viskositetsreglering av vätska |
| JP4825765B2 (ja) * | 2007-09-25 | 2011-11-30 | 株式会社クボタ | バックホーの油圧システム |
| JP5091071B2 (ja) * | 2008-09-19 | 2012-12-05 | 日立建機株式会社 | 建設機械の油圧駆動装置 |
-
2011
- 2011-09-08 JP JP2011196026A patent/JP5586543B2/ja active Active
-
2012
- 2012-08-21 WO PCT/JP2012/071049 patent/WO2013035521A1/ja not_active Ceased
- 2012-08-21 CN CN201280007896.5A patent/CN103348144B/zh active Active
- 2012-08-21 US US13/983,276 patent/US9328757B2/en active Active
- 2012-08-21 KR KR1020137020415A patent/KR101458335B1/ko active Active
- 2012-08-21 DE DE112012000561.9T patent/DE112012000561B4/de active Active
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020002995A (ja) * | 2018-06-27 | 2020-01-09 | 株式会社クボタ | 作業機の油圧システム |
| US11143217B2 (en) | 2018-06-27 | 2021-10-12 | Kubota Corporation | Hydraulic system for working machine |
| US20220002965A1 (en) * | 2019-03-19 | 2022-01-06 | Sumitomo Construction Machinery Co., Ltd. | Shovel |
| US12428805B2 (en) * | 2019-03-19 | 2025-09-30 | Sumitomo Construction Machinery Co., Ltd. | Shovel |
Also Published As
| Publication number | Publication date |
|---|---|
| CN103348144B (zh) | 2015-10-14 |
| CN103348144A (zh) | 2013-10-09 |
| KR101458335B1 (ko) | 2014-11-04 |
| JP2013057366A (ja) | 2013-03-28 |
| KR20130114707A (ko) | 2013-10-17 |
| WO2013035521A1 (ja) | 2013-03-14 |
| DE112012000561T5 (de) | 2013-10-31 |
| DE112012000561B4 (de) | 2014-07-17 |
| US9328757B2 (en) | 2016-05-03 |
| US20130312402A1 (en) | 2013-11-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2013057366A (ja) | 作業機の油圧システム | |
| JP5984165B2 (ja) | 作業機械の油圧制御装置 | |
| US8701399B2 (en) | Hydraulic system for working machine | |
| KR101332541B1 (ko) | 작업기 | |
| JP5586544B2 (ja) | 作業機 | |
| JP4825765B2 (ja) | バックホーの油圧システム | |
| JP5513395B2 (ja) | コンバイナ弁制御システムおよび方法 | |
| JP2004205019A (ja) | バックホウの油圧回路構造 | |
| JP4302724B2 (ja) | バックホーの油圧システム | |
| JP2020105889A (ja) | 作業機 | |
| JP2008082130A (ja) | バックホーの油圧システム | |
| JP2021021199A (ja) | ショベル | |
| JP7210651B2 (ja) | 作業機の油圧システム | |
| CA2787871C (en) | Selectable hydraulic flow control circuit | |
| JP6973893B2 (ja) | 作業機の油圧システム | |
| JP3992611B2 (ja) | バックホウの油圧回路構造 | |
| JP2008082127A (ja) | バックホー | |
| JP2019011801A (ja) | ショベル |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130926 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140701 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140722 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5586543 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |