JP5594900B2 - 人体ダミー関節部 - Google Patents

人体ダミー関節部 Download PDF

Info

Publication number
JP5594900B2
JP5594900B2 JP2011028857A JP2011028857A JP5594900B2 JP 5594900 B2 JP5594900 B2 JP 5594900B2 JP 2011028857 A JP2011028857 A JP 2011028857A JP 2011028857 A JP2011028857 A JP 2011028857A JP 5594900 B2 JP5594900 B2 JP 5594900B2
Authority
JP
Japan
Prior art keywords
ball
joint
human body
joint part
groove
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2011028857A
Other languages
English (en)
Other versions
JP2012168007A (ja
Inventor
芳裕 小澤
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
JASTI CO Ltd
Original Assignee
JASTI CO Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by JASTI CO Ltd filed Critical JASTI CO Ltd
Priority to JP2011028857A priority Critical patent/JP5594900B2/ja
Publication of JP2012168007A publication Critical patent/JP2012168007A/ja
Application granted granted Critical
Publication of JP5594900B2 publication Critical patent/JP5594900B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Orthopedics, Nursing, And Contraception (AREA)

Description

この発明は、人体の関節部と非常に近似した特性を示すと共に動きが可能な構造を備え、人間が被る傷害の予測評価に利用される人体ダミーに用いられる人体ダミー関節部に関する。
自動車等の衝突試験においては、人間が被る傷害を予測するための測定ツールとして、衝突試験用人体模型(人体ダミー)が使用されている。そして、例えば人体ダミーを自動車に人間と同じように搭乗させて衝突試験を行い、この試験から得られた各種データを分析・利用することで、自動車の衝突安全性能の向上が図られている。
このような人体ダミーとしては、例えば衝突試験用ダミーが知られている(特許文献1参照)。この衝突試験用ダミーは、肩、肘、手首、臀、膝及び足首などの関節部からデータを収集することができるように、これらの関節部をボールジョイントで構成し、ボールジョイントの動きを位置感応性検出器で検出する構造となっている。なお、ボールジョイントの回転範囲は、ボールに形成された溝とこの溝に差し込まれるボールガイドねじとによって制限或いは調節される。
特許第3990366号公報
しかしながら、上述した衝突試験用ダミーに用いられている関節部のボールジョイントでは、溝の端部においてボールガイドねじがそのまま溝の端面に当たって回転が停止する構造であるので、回転範囲が定められていてもこの回転範囲の端部では急激に回転が停止することになる。このため、必ずしも人体構造に近似した特性を再現しているとは言い難く、得られるデータも人体の関節部への傷害を正確に示すものとはなり難いという問題があった。
この発明は、上述した従来技術による問題点を解消するため、より人体の関節部に近似した特性を示しつつその特性に沿った動きが可能な構造を備え、傷害の予測評価の性能を向上させることができる人体ダミー関節部を提供することを目的とする。
上述した課題を解決し、目的を達成するため、本発明に係る人体ダミー関節部は、人体ダミーの関節部分に適用される人体ダミー関節部であって、前記関節部分を構成する一方の骨部の端部に設けられたボールを、他方の骨部の端部に設けられたボール受け部で回動可能に受けて両者を結合してなるボールジョイントからなり、前記ボールに突設された規制ピンと、前記ボール受け部に形成された前記規制ピンが差し込まれる規制溝部とにより構成され、前記ボールの可動範囲内における所定位置での所定の回転方向への移動を規制可能な回転規制部を備え、前記規制ピンは、前記ボール内に弾性体によって進退可能に支持され、前記規制溝部は、前記回転方向の少なくとも一方の端部に溝端部に向かって溝の深さが徐々に浅くなるように形成された斜面を有し、前記規制ピン、前記弾性体及び前記斜面が、前記ボールの動作抵抗を徐々に増加させて停止させる回転急停止抑制部を構成することを特徴とする。
前記規制ピンは、例えば先端部が前記斜面と摺接する凸曲面状に形成される。
前記一方及び他方の骨部の端部間には、例えば衝撃緩衝材が配置される。
前記ボールジョイントは、例えば前記人体ダミーの肩関節部、肘関節部、橈骨手根関節部、股関節部、膝関節部及び距腿関節部の少なくとも一つに適用される。
本発明によれば、より人体の関節部に近似した特性を示しつつその特性に沿った動きが可能な構造を備え、傷害の予測評価の性能を向上させることができる。
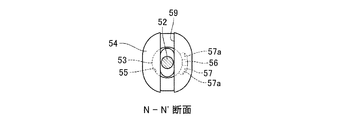
本発明の一実施形態に係る人体ダミー関節部を備える人体ダミーの全体構成を示す正面図である。 同人体ダミーの右肩の肩関節部の構造を示す正面図である。 図2のA−A’断面図である。 図2のB−B’断面図である。 図4の一部の動作展開図である。 図2のC−C’断面図である。 同人体ダミーの右肘の肘関節部の構造を示す正面図である。 図7のD−D’断面図である。 図7のE−E’断面図である。 図7のF−F’断面図である。 同人体ダミーの右股の股関節部の構造を示す正面図である。 図11のG−G’断面図である。 図11のH−H’断面図である。 同人体ダミーの右手の橈骨手根関節部の構造を示す側面図である。 図14のI−I’断面図である。 図14のK−K’断面図である。 同人体ダミーの右足の距腿関節部の構造を示す正面図である。 図17のL−L’断面図である。 図17のM−M’断面図である。 図17のN−N’断面図である。 同人体ダミーの右膝の膝関節部の構造を示す正面図である。 図21のO−O’断面図である。 図21のQ−Q’断面図である。
以下に、添付の図面を参照して、この発明に係る人体ダミー関節部の実施の形態を詳細に説明する。図1は、この発明の一実施形態に係る人体ダミー関節部を備える人体ダミーの全体構成を示す正面図である。
[人体ダミーの全体構成]
図1に示すように、この発明の一実施形態に係る人体ダミー関節部が適用された人体ダミー100は、首骨格部105を有する頭部101と、この頭部101が設置される胸部、胴部及び腰部を構成する体幹部102と、この体幹部102に取り付けられる一対の腕部103と、同じくこの体幹部102に取り付けられる一対の脚部104とを備えて構成されている。
人体ダミー100の骨部(図示せず)は、主にアルミニウム、ステンレス、鉄等の金属系材料又は高強度の合成樹脂系材料からなり、この骨部を覆う皮部106は、例えばシリコンゴム等の合成樹脂系材料からなる。衝撃や圧力等を測定するための各種センサは、人体ダミー100の任意の箇所に設置することができるため、ここでは説明を省略し、その他の構成等は公知の人体ダミーと同様であるため、同じくここでは説明を省略する。
この人体ダミー100には、関節部分として、それぞれ一対の肩関節部10、肘関節部20、橈骨手根関節部40、股関節部30、膝関節部60及び距腿関節部50が設けられている。本実施形態に係る人体ダミー関節部は、本例ではこれら全ての関節部分に適用されていることとするが、少なくともこれらのうちの一つに適用されればよい。
[肩関節部の構成]
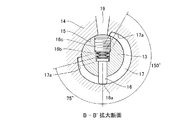
まず、人体ダミー100の肩関節部10について説明する。ここでは説明の便宜上、右肩の肩関節部10を例に挙げて説明するが、左肩についても同様の構造を適用可能であるとする。図2は、人体ダミー100の右肩の肩関節部10の構造を示す正面図である。図3は図2のA−A’断面図、図4は図2のB−B’断面図、図5は図4の一部の動作展開図、図6は図2のC−C’断面図である。
図2〜図6に示すように、右肩の肩関節部10は、右腕の上腕骨部11の端部に接続されたロッド12の先端に設けられたボール13を、肩甲骨部14の端部に設けられたボール受け部15で回動可能に受けてボール13及びボール受け部15を結合してなるボールジョイントからなる。
このボールジョイントは、ボール13に突設された規制ピン16と、ボール受け部15に形成された規制ピン16が差し込まれる規制溝部17とにより構成される回転規制部18を備える。回転規制部18は、ボール13の可動範囲内における所定位置での所定の回転方向への移動を規制する。
規制ピン16は、ボール13の内部に設けられた弾性体としてのばね16bにより、ボール13の中心方向に伸縮可能に構成されている。すなわち、規制ピン16は、ボール13の内部において後端部に配置されたばね16bをストッパ16cで押さえることで、先端部16aの方向に進退可能に付勢された状態で支持されている。
規制溝部17は、ボール13が可動範囲内における所定位置での所定の回転方向に動いた場合に、その溝端部において規制ピン16と端面とが当接するように形成されている。また、規制溝部17は、上記のような回転方向の少なくとも一方の端部に溝端部に向かって溝の深さが徐々に浅くなるように形成された斜面17aを有するように構成されている。
そして、ボール13に設けられた規制ピン16と規制溝部17に形成された斜面17aとによって、ボール13の動作抵抗を徐々に増加させてボール13の回転を停止させる回転急停止抑制部が構成されている。この場合、規制ピン16の先端部16aは、例えば斜面17aと摺接する凸曲面状に形成されているとよい。
このように構成された肩関節部10における上腕骨部11の可動範囲は、図6に示すように、主にロッド12と肩甲骨部14に形成されたロッド規制溝部19とによって設定されているが、この可動範囲内における所定位置での上腕骨部11の所定の回転方向への移動は、上記ボールジョイントの回転規制部18により規制される。肩関節部10は、具体的には次のように動作する。
[肩関節部の動作]
まず、図2に示すように、肩関節部10において、上腕骨部11が肩甲骨部14に対してボール13の中心を回転中心として人体ダミー100の身体の右横方向に垂直方向(垂直面)に沿って回転移動する場合、上腕骨部11が最も下方側に位置する基準状態においては、回転規制部18の規制溝部17の端部にボール13の規制ピン16が当接する。この基準状態においては、上腕骨部11のそれ以上の体幹部102方向への回転移動が規制される。
反対に、上腕骨部11が最も上方側に位置する状態においては、ロッド12と肩甲骨部14に形成されたロッド規制溝部19の端部とが当接する。この状態においては、上腕骨部11のそれ以上の頭部101方向への回転移動が規制される。
そして、肩関節部10は、図3に示すように、上腕骨部11が上述したような基準状態のとき、この基準状態の姿勢を崩さずに、身体の前方向及び後方向に水平方向(水平面)に沿って回転移動することができると共に、図4に示すように、身体の前方向及び後方向に垂直方向に沿って回転移動することができるように構成されている。
なお、上腕骨部11が身体の前方向及び後方向に水平方向に沿って回転移動した場合、最も前側に位置する状態及び最も後側に位置する状態においては、それぞれロッド12とロッド規制溝部19の端部とが当接し、上腕骨部11のそれ以上の水平方向への回転移動が規制される。
また、上腕骨部11が身体の前方向及び後方向に垂直方向に沿って回転移動した場合、最も前方上側に位置する状態及び最も後方上側に位置する状態においては、回転規制部18の規制溝部17の端部にボール13の規制ピン16が当接し、上腕骨部11のそれ以上の垂直方向への回転移動が規制される。
ここで、最も前方上側に位置する状態及び最も後方上側に位置する状態の手前部分においては、上記回転急停止抑制部によって、上腕骨部11の移動速度が通常移動時の移動速度よりも徐々に低下させられるように構成されている。
すなわち、図5に示すように、規制ピン16が規制溝部17内を通常移動している場合は、規制ピン16の先端部16aと規制溝部17の溝底部との接触抵抗はほとんどないように構成されている。このため、ボール13の動作抵抗はほとんど感じられないような状態となる。
一方、規制ピン16の先端部16aが斜面17aと接触し始めると、規制ピン16が斜面17aによって後端部方向へ押され、ばね16bを縮める力が発生し、接触抵抗が感じられるようになる。この接触抵抗は斜面17aに沿って溝端部に行くほど徐々に大きくなるため、これに従ってボール13の動作抵抗も最終的にボール13が停止するまで徐々に増加することとなる。
従って、回転急停止抑制部においては、上腕骨部11の移動速度が徐々に低下させられるので、回転移動中の上腕骨部11が規制溝部17の端部と規制ピン16とが勢いよく当接することにより急停止することが抑制される。通常、人体の関節部も可動範囲の端部においては、特殊な場合を除きその動きが徐々に停止するような構造となっているので、本実施形態に係る肩関節部10によれば、従来のものよりもより人体の肩関節部に近似した特性を示しつつその特性に沿った動きが可能な構造を実現することができる。
なお、肩関節部10のボール13の作動角は、例えば上記基準状態のときを0°とすると、上腕骨部11が身体の右横方向へ垂直方向に沿って回転移動して最も上方ー側へ位置する状態までの角度が140°±20°(図2においては160°と表示している)となるように設定されている。また、ボール13の作動角は、上腕骨部11が身体の前方向に水平方向に沿って回転移動して最も前側に位置する状態までの角度が80°(図3参照)、最も後側に位置する状態までの角度が60°(図3参照)となるように設定されている。
更に、ボール13の作動角は、上腕骨部11が身体の前方向に垂直方向に沿って回転移動して最も前方上側に位置する状態までの角度が170°±20°(図4においては150°と表示している)となるように設定され、上腕骨部11が身体の後方向に垂直方向に沿って回転移動して最も後方上側に位置する状態までの角度が55°±20°(図4においては75°と表示している)となるように設定されている。
なお、図2に示した規制溝部17には、回転急停止抑制部を構成する斜面は設けられていない。その理由は、図2に示した規制溝部17に回転急停止抑制部を構成する斜面が設けられていると、上記基準状態からの上腕骨部11の回転移動の動き出しが非常にし難い状態となるのを回避するためである。
[肘関節部の構成]
次に、人体ダミー100の肘関節部20について説明する。なお、以降において、既に説明した部分と重複する箇所には同一の符号を附して説明を割愛し、本発明に特に関連のない部分については明記しないことがあるとする。また、ここでは説明の便宜上、右肘の肘関節部20を例に挙げて説明するが、左肘についても同様の構造を適用可能であるとする。
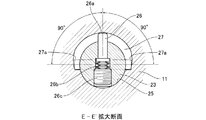
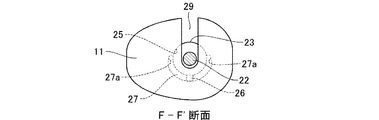
図7は、人体ダミー100の右肘の肘関節部20の構造を示す正面図である。図8は図7のD−D’断面図、図9は図7のE−E’断面図、図10は図7のF−F’断面図である。図7〜図10に示すように、右肘の肘関節部20は、尺骨部21の端部に接続されたロッド22の先端に設けられたボール23を、上腕骨部11の端部に設けられたボール受け部25で回動可能に受けてボール23及びボール受け部25を結合してなるボールジョイントからなる。なお、ボール23は、尺骨部21の隣の橈骨部21aの端部にロッド22を介して設けられていてもよい。
このボールジョイントは、ボール23に突設された規制ピン26と、ボール受け部25に形成された規制ピン26が差し込まれる規制溝部27とにより構成される回転規制部28を備える。回転規制部28は、ボール23の可動範囲内における所定位置での所定の回転方向への移動を規制する。
その他、規制ピン26の先端部26a、ボール23の内部に設けられたばね26bやストッパ26c、規制溝部27の斜面27a、ロッド規制溝部29及び回転急停止抑制部等の構成や作用効果は、上記肩関節部10で説明したものと同様であるため、ここでは説明を省略する。
このように構成された肘関節部20における尺骨部21の可動範囲は、図10に示すように、主にロッド22と上腕骨部11に形成されたロッド規制溝部29とによって設定されているが、この可動範囲内における所定位置での尺骨部21の所定の回転方向への移動は、回転規制部28により規制される。肘関節部20は、具体的には次のように動作する。
[肘関節部の動作]
まず、図8に示すように、肘関節部20において、尺骨部21が上腕骨部11に対してボール23の中心を回転中心として身体の前方向及び後方向に垂直方向に沿って回転移動する場合、尺骨部21が最も下方側に位置する基準状態においては、尺骨部21は、身体の前後方向に垂直方向に沿って自在に回転移動を開始できるような遊びをもった状態となっている。
この基準状態から、尺骨部21が身体の前方向に垂直方向に沿って回転移動した場合、最も前方上側に位置する状態においては、ロッド22とロッド規制溝部29とが当接し、尺骨部21のそれ以上の垂直方向への回転移動が規制される。一方、基準状態から、尺骨部21が身体の後方向に垂直方向に沿って回転移動した場合、最も後方上側に位置する状態においては、回転規制部28の規制溝部27の端部にボール23の規制ピン26が当接し、尺骨部21のそれ以上の垂直方向への回転移動が規制される。
また、肘関節部20は、図9に示すように、尺骨部21が上記基準状態のとき、この基準状態の姿勢を崩さずに、身体の左右横方向に水平方向に沿って回転移動することができるように構成されている。尺骨部21が身体の左右横方向に水平方向に沿って回転移動した場合、最も左横側に位置する状態及び最も右横側に位置する状態の手前部分においては、回転規制部28の回転急停止抑制部によって、尺骨部21の移動速度が通常移動時の移動速度よりも徐々に低下させられるようになっている。回転急停止抑制部の構成や作用効果は、上述したものと同様であるため、ここでは説明を省略し、以降においても説明は省略することとする。
なお、肘関節部20のボール23の作動角は、例えば上記基準状態を0°とすると、尺骨部21が身体の前方向に垂直方向に沿って回転移動して最も前方上側に位置する状態までの角度が120°±20°(図8においては140°と表示している)となるように設定されている。
また、ボール23の作動角は、尺骨部21が身体の後方向に垂直方向に沿って回転移動して最も後方上側に位置する状態までの角度が5°(図2参照)となるように設定されている。更に、ボール23の作動角は、尺骨部21が身体の左右横方向に水平方向に沿って回転移動して最も左横側及び最も右横側に位置する状態となるまでの角度がそれぞれ90°(図9参照)となるように設定されている。このように、本実施形態に係る肘関節部20によれば、従来のものよりもより人体の肘関節部に近似した特性を示しつつその特性に沿った動きが可能な構造を実現することができる。
[股関節部の構成]
次に、人体ダミー100の股関節部30について説明する。なお、ここでは説明の便宜上、右股の股関節部30を例に挙げて説明するが、左股についても同様の構造を適用可能であるとする。図11は、人体ダミー100の右股の股関節部30の構造を示す正面図である。図12は図11のG−G’断面図、図13は図11のH−H’断面図である。
図11〜図13に示すように、右股の股関節部30は、大腿骨部31の端部に接続されたロッド32の先端に設けられたボール33を、寛骨部34の端部等の所定位置に設けられたボール受け部35で回動可能に受けてボール33及びボール受け部35を結合してなるボールジョイントからなる。
このボールジョイントは、ボール33に突設された規制ピン36と、ボール受け部35に形成された規制ピン36が差し込まれる規制溝部37とにより構成される回転規制部38を備える。回転規制部38は、ボール33の可動範囲内における所定位置での所定の回転方向への移動を規制する。
その他、規制ピン36の先端部36a、ボール33の内部に設けられたばね36bやストッパ36c、規制溝部37の斜面37a、ロッド規制溝部39及び回転急停止抑制部等の構成や作用効果は、上記肩関節部10等で説明したものと同様であるため、ここでは説明を省略する。
このように構成された股関節部30における大腿骨部31の可動範囲は、図13に示すように、主にロッド32と寛骨部34に形成されたロッド規制溝部39とによって設定されているが、この可動範囲内における所定位置での大腿骨部31の所定の回転方向への移動は、回転規制部38により規制される。股関節部30は、具体的には次のように動作する。
[股関節部の動作]
まず、図11に示すように、股関節部30において、大腿骨部31が寛骨部34に対してボール33の中心を回転中心として身体の右横方向に垂直方向に沿って回転移動する場合、大腿骨部31が真っ直ぐ下がった状態で可動範囲の中間に位置する基準状態においては、大腿骨部31は、身体の右横方向及び前後方向に垂直方向に沿って自在に回転移動を開始できるような遊びをもった状態となっている。
この基準状態から、大腿骨部31が身体の右横方向に垂直方向に沿って回転移動した場合、最も上方側に位置する状態においては、規制溝部37の端部に規制ピン36が当接する。この状態においては、大腿骨部31のそれ以上の体幹部102方向への回転移動が規制される。
一方、基準状態から最も脚部104側に近いところに位置する状態においては、ロッド32と寛骨部34に形成されたロッド規制溝部39とが当接する。この状態においては、大腿骨部31のそれ以上の脚部104方向への回転移動が規制される。
そして、股関節部30は、図12に示すように、大腿骨部31が上記基準状態のとき、この基準状態の姿勢を崩さずに、身体の前後方向に垂直方向に沿って回転移動することができるように構成されている。大腿骨部31が身体の前後方向に垂直方向に沿って回転移動した場合、最も前側に位置する状態及び最も後側に位置する状態の手前部分においては、回転規制部38の回転急停止抑制部によって、大腿骨部31の移動速度が通常移動時の移動速度よりも徐々に低下させられるようになっている。
なお、股関節部30のボール33の作動角は、例えば上記基準状態を0°とすると、大腿骨部31が身体の右横方向に垂直方向に沿って回転移動して最も上方側及び最も脚部104側に近いところに位置する状態となるまでの角度がそれぞれ45°(図11参照)となるように設定されている。
また、ボール33の作動角は、大腿骨部31が身体の前方向に垂直方向に沿って回転移動して最も前側に位置する状態までの角度が125°(図12参照)となるように設定されている。更に、ボール33の作動角は、大腿骨部31が身体の後方向に垂直方向に沿って回転移動して最も後側に位置する状態までの角度が15°(図12参照)となるように設定されている。このように、本実施形態に係る股関節部30によれば、従来のものよりもより人体の股関節部に近似した特性を示しつつその特性に沿った動きが可能な構造を実現することができる。
[橈骨手根関節部の構成]
次に、人体ダミー100の橈骨手根関節部40について説明する。なお、ここでは説明の便宜上、右手の橈骨手根関節部40を例に挙げて説明するが、左手についても同様の構造を適用可能であるとする。図14は、人体ダミー100の右手の橈骨手根関節部40の構造を示す側面図である。図15は図14のI−I’断面図、図16は図14のK−K’断面図である。
図14〜図16に示すように、右手の橈骨手根関節部40は、手根骨部41の端部に接続されたロッド42の先端に設けられたボール43を、橈骨部21aの端部に設けられたボール受け部45で回動可能に受けてボール43及びボール受け部45を結合してなるボールジョイントからなる。なお、ボール受け部45は、橈骨部21aの隣の尺骨部21の端部に設けられていてもよい。
このボールジョイントは、ボール43に突設された規制ピン46と、ボール受け部45に形成された規制ピン46が差し込まれる規制溝部47とにより構成される回転規制部48を備える。回転規制部48は、ボール43の可動範囲内における所定位置での所定の回転方向への移動を規制する。
その他、規制ピン46の先端部46a、ボール43の内部に設けられたばね46bやストッパ46c、規制溝部47の斜面47a、ロッド規制溝部49及び回転急停止抑制部等の構成や作用効果は、上記肩関節部10等で説明したものと同様であるため、ここでは説明を省略する。
このように構成された橈骨手根関節部40における手根骨部41の可動範囲は、図16に示すように、主にロッド42と橈骨部21aに形成されたロッド規制溝部49とによって設定されているが、この可動範囲内における所定位置での手根骨部41の所定の回転方向への移動は、回転規制部48により規制される。橈骨手根関節部40は、具体的には次のように動作する。
[橈骨手根関節部の動作]
まず、図14に示すように、橈骨手根関節部40において、手根骨部41が橈骨部21aに対してボール43の中心を回転中心として掌を見せる方向及び手の甲を見せる方向に垂直方向に沿って回転移動する場合、手根骨部41が真っ直ぐ下がった状態で可動範囲の中間に位置する基準状態においては、手根骨部41は、上記各見せる方向に垂直方向に沿って及び身体の横方向に垂直方向に沿って自在に回転移動を開始できるような遊びをもった状態となっている。
この基準状態から、手根骨部41が掌を見せる方向及び手の甲を見せる方向に垂直方向に沿って回転移動した場合、それぞれの移動端においてはロッド42とロッド規制溝部49とが当接し、手根骨部41のそれ以上の回転移動が規制される。
また、橈骨手根関節部40は、図15に示すように、手根骨部41が上記基準状態のとき、この基準状態の姿勢を崩さずに、身体の横方向に垂直方向に沿って回転移動することができるように構成されている。手根骨部41が身体の横方向に垂直方向に沿って回転移動した場合、それぞれの移動端よりも手前部分においては、回転規制部48の回転急停止抑制部によって、手根骨部41の移動速度が通常移動時の移動速度よりも徐々に低下させられるようになっている。
なお、橈骨手根関節部40のボール43の作動角は、例えば上記基準状態を0°とすると、手根骨部41が掌を見せる方向及び手の甲を見せる方向に垂直方向に沿って回転移動してそれぞれの移動端に至るまでの角度がそれぞれ95°±10°(図14においては105°と表示している)となるように設定されている。
また、ボール43の作動角は、手根骨部41が身体の横方向に垂直方向に沿って回転移動してそれぞれの移動端に至るまでの角度が30°(図15参照)となるように設定されている。このように、本実施形態に係る橈骨手根関節部40によれば、従来のものよりもより人体の橈骨手根関節部に近似した特性を示しつつその特性に沿った動きが可能な構造を実現することができる。
[距腿関節部の構成]
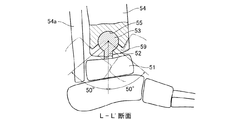
次に、人体ダミー100の距腿関節部50について説明する。なお、ここでは説明の便宜上、右足の距腿関節部50を例に挙げて説明するが、左足についても同様の構造を適用可能であるとする。図17は、人体ダミー100の右足の距腿関節部50の構造を示す正面図である。図18は図17のL−L’断面図、図19は図17のM−M’断面図、図20は図17のN−N’断面図である。
図17〜図20に示すように、右足の距腿関節部50は、距骨部51の端部に接続されたロッド52の先端に設けられたボール53を、脛骨部54の端部に設けられたボール受け部55で回動可能に受けてボール53及びボール受け部55を結合してなるボールジョイントからなる。なお、ボール受け部55は、脛骨部54の隣の腓骨部54aに設けられていてもよい。
このボールジョイントは、ボール53に突設された規制ピン56と、ボール受け部55に形成された規制ピン56が差し込まれる規制溝部57とにより構成される回転規制部58を備える。回転規制部58は、ボール53の可動範囲内における所定位置での所定の回転方向への移動を規制する。
その他、規制ピン56の先端部56a、ボール53の内部に設けられたばね56bやストッパ56c、規制溝部57の斜面57a、ロッド規制溝部59及び回転急停止抑制部等の構成や作用効果は、上記肩関節部10等で説明したものと同様であるため、ここでは説明を省略する。
このように構成された距腿関節部50における距骨部51の可動範囲は、図20に示すように、主にロッド52と脛骨部54に形成されたロッド規制溝部59とによって設定されているが、この可動範囲内における所定位置での距骨部51の所定の回転方向への移動は、回転規制部58により規制される。距腿関節部50は、具体的には次のように動作する。
[距腿関節部の動作]
まず、図18に示すように、距腿関節部50において、距骨部51が脛骨部54に対してボール53の中心を回転中心として足の裏を見せる方向及び足の甲を見せる方向に垂直方向に沿って回転移動する場合、距骨部51が真っ直ぐ下がった状態で可動範囲の中間に位置する基準状態においては、距骨部51は、上記各見せる方向に垂直方向に沿って並びに身体の内側及び外側横方向に水平方向に沿って自在に回転移動を開始できるような遊びをもった状態となる。
この基準状態から、距骨部51が足の裏を見せる方向及び足の甲を見せる方向に垂直方向に沿って回転移動した場合、それぞれの移動端においてはロッド52とロッド規制溝部59とが当接し、距骨部51のそれ以上の回転移動が規制される。
また、距腿関節部50は、図19に示すように、距骨部51が基準状態のとき、この基準状態の姿勢を崩さずに、身体の内側及び外側横方向に水平方向に沿って回転移動することができるように構成されている。距骨部51が身体の内側及び外側横方向に水平方向に沿って回転移動した場合、それぞれの移動端よりも手前部分においては、回転規制部58の回転急停止抑制部によって、距骨部51の移動速度が通常移動時の移動速度よりも徐々に低下させられるようになっている。
なお、距腿関節部50のボール53の作動角は、例えば上記基準状態を0°とすると、距骨部51が足の裏を見せる方向及び足の甲を見せる方向に垂直方向に沿って回転移動してそれぞれの移動端に至るまでの角度がそれぞれ40°±10°(図18においては50°と表示している)となるように設定されている。
また、ボール53の作動角は、距骨部51が身体の内側横方向に水平方向に沿って回転移動してその移動端に至るまでの角度が30°(図19参照)となるように設定されている。更に、ボール53の作動角は、距骨部51が身体の外側横方向に水平方向に沿って回転移動してその移動端に至るまでの角度が20°(図19参照)となるように設定されている。このように、本実施形態に係る距腿関節部50によれば、従来のものよりもより人体の距腿関節部に近似した特性を示しつつその特性に沿った動きが可能な構造を実現することができる。
[膝関節部の構成]
次に、人体ダミー100の膝関節部60について説明する。なお、ここでは説明の便宜上、右膝の膝関節部60を例に挙げて説明するが、左膝についても同様の構造を適用可能であるとする。図21は、人体ダミー100の右膝の膝関節部60の構造を示す正面図である。図22は図21のO−O’断面図、図23は図21のQ−Q’断面図である。
図21〜図23に示すように、右膝の膝関節部60は、脛骨部54の端部に接続されたロッド62の先端に設けられたボール63を、大腿骨部31の端部に設けられたボール受け部65で回動可能に受けてボール63及びボール受け部65を結合してなるボールジョイントからなる。なお、ロッド62及びボール63は、脛骨部54の隣の腓骨部54aに設けられていてもよい。また、脛骨部54及び大腿骨部31の段部間には、衝撃緩衝材61が配置されている。衝撃緩衝材61は、例えばシリコンゴムやブチルゴム等の合成樹脂系材料からなる。
このボールジョイントは、ボール63に突設された規制ピン66と、ボール受け部65に形成された規制ピン66が差し込まれる規制溝部67とにより構成される回転規制部68を備える。回転規制部68は、ボール63の可動範囲内における所定位置での所定の回転方向への移動を規制する。
その他、規制ピン66の先端部66a、ボール63の内部に設けられたばね66bやストッパ66c、規制溝部67の斜面67a、ロッド規制溝部69及び回転急停止抑制部等の構成や作用効果は、上記肩関節部10等で説明したものと同様であるため、ここでは説明を省略する。
なお、衝撃緩衝材61には、ロッド規制溝部69と連続するような切欠部61aが形成されており、ロッド62の動きを妨げないように構成されている。また、衝撃緩衝材61は、骨部の端部同士の衝突を回避したり、関節部60の動作を更に和らげるために設けられており、上述した各関節部10〜50にも適用されていてもよい。
このように構成された膝関節部60における脛骨部54の可動範囲は、図22や図23に示すように、主にロッド62と大腿骨部31に形成されたロッド規制溝部69及び上記切欠部61aとによって設定されているが、この可動範囲内における所定位置での脛骨部54の所定の回転方向への移動は、回転規制部68により規制される。膝関節部60は、具体的には、次のように動作する。
[膝関節部の動作]
まず、図22に示すように、膝関節部60において、脛骨部54が大腿骨部31に対してボール63の中心を回転中心として身体の後方向に垂直方向に沿って回転移動する場合、脛骨部54が最も下方側に位置する基準状態においては、ロッド62とロッド規制溝部69の端部及び切欠部61aの端部とが当接する。この状態においては、脛骨部54のそれ以上の身体の前方向への回転移動が規制される。同様に、脛骨部54が最も後方上側に位置する状態においては、ロッド62とロッド規制溝部69の端部とが当接し、脛骨部54のそれ以上の大腿骨部31方向への回転移動が規制される。
また、膝関節部60は、図21に示すように、脛骨部54が基準状態のとき、この基準状態の姿勢を崩さずに身体の内側及び外側横方向に垂直方向に沿って僅かに回転移動することができるように構成されている。脛骨部54が身体の内側及び外側横方向に垂直方向に沿って僅かに回転移動した場合、それぞれの移動端よりも手前部分においては、回転規制部68の回転急停止抑制部及び衝撃緩衝材61によって、脛骨部54の動作抵抗が移動端に向かって徐々に増加させられるようになっている。
通常、人体の膝関節部においては、上述したように脛骨部54が身体の内側及び外側横方向に垂直方向に沿って回転移動することは皆無であるため、本実施形態に係る膝関節部60においては、上記のように僅かに移動できる構成を採用した。なお、膝関節部60のボール63の作動角は、例えば上記基準状態を0°とすると、脛骨部54が身体の後方向に垂直方向に沿って回転移動して最も後方上側に位置する状態までの角度が140°±20°(図22においては160°と表示している)となるように設定されている。このように、本実施形態に係る膝関節部60によれば、従来のものよりもより人体の膝関節部に近似した特性を示しつつその特性に沿った動きが可能な構造を実現することができる。
10 肩関節部
11 上腕骨部
12 ロッド
13 ボール
14 肩甲骨部
15 ボール受け部
16 規制ピン
17 規制溝部
18 回転規制部
19 ロッド規制溝部
20 肘関節部
30 股関節部
40 橈骨手根関節部
50 距腿関節部
60 膝関節部
100 人体ダミー

Claims (4)

  1. 人体ダミーの関節部分に適用される人体ダミー関節部であって、
    前記関節部分を構成する一方の骨部の端部に設けられたボールを、他方の骨部の端部に設けられたボール受け部で回動可能に受けて両者を結合してなるボールジョイントからなり、
    前記ボールに突設された規制ピンと、前記ボール受け部に形成された前記規制ピンが差し込まれる規制溝部とにより構成され、前記ボールの可動範囲内における所定位置での所定の回転方向への移動を規制可能な回転規制部を備え、
    前記規制ピンは、前記ボール内に弾性体によって進退可能に支持され、
    前記規制溝部は、前記回転方向の少なくとも一方の端部に溝端部に向かって溝の深さが徐々に浅くなるように形成された斜面を有し、
    前記規制ピン、前記弾性体及び前記斜面が、前記ボールの動作抵抗を徐々に増加させて停止させる回転急停止抑制部を構成する
    ことを特徴とする人体ダミー関節部。
  2. 前記規制ピンは、先端部が前記斜面と摺接する凸曲面状に形成されていることを特徴とする請求項1記載の人体ダミー関節部。
  3. 前記一方及び他方の骨部の端部間には、衝撃緩衝材が配置されていることを特徴とする請求項1又は2記載の人体ダミー関節部。
  4. 前記ボールジョイントは、前記人体ダミーの肩関節部、肘関節部、橈骨手根関節部、股関節部、膝関節部及び距腿関節部の少なくとも一つに適用されることを特徴とする請求項1〜3のいずれか1項記載の人体ダミー関節部。
JP2011028857A 2011-02-14 2011-02-14 人体ダミー関節部 Active JP5594900B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2011028857A JP5594900B2 (ja) 2011-02-14 2011-02-14 人体ダミー関節部

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2011028857A JP5594900B2 (ja) 2011-02-14 2011-02-14 人体ダミー関節部

Publications (2)

Publication Number Publication Date
JP2012168007A JP2012168007A (ja) 2012-09-06
JP5594900B2 true JP5594900B2 (ja) 2014-09-24

Family

ID=46972321

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2011028857A Active JP5594900B2 (ja) 2011-02-14 2011-02-14 人体ダミー関節部

Country Status (1)

Country Link
JP (1) JP5594900B2 (ja)

Families Citing this family (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US9514659B2 (en) * 2013-01-07 2016-12-06 Humanetics Innovative Solutions, Inc. Upper arm assembly for crash test dummy
US10008130B2 (en) * 2014-09-17 2018-06-26 Humanetics Innovative Solutions, Inc. Omni-directional shoulder assembly for crash test dummy
CN104833526A (zh) * 2015-05-06 2015-08-12 清华大学苏州汽车研究院(相城) 汽车碰撞试验假人髋关节标定设备
CN110967196A (zh) * 2019-11-21 2020-04-07 清华大学苏州汽车研究院(相城) 一种汽车碰撞试验中假人膝部位移测量方法

Family Cites Families (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US4235025A (en) * 1979-07-26 1980-11-25 General Motors Corporation Knee joint for anthropomorphic dummy
JPS633855A (ja) * 1986-06-23 1988-01-08 創造科学技術研究所有限会社 三次元サスペンシヨンの技術を利用した義肢
JP2003195740A (ja) * 2001-12-25 2003-07-09 Toyota Central Res & Dev Lab Inc 衝突実験用ダミー関節構造
JP4113443B2 (ja) * 2003-02-19 2008-07-09 トヨタ自動車株式会社 運動解析用ダミー
KR100569008B1 (ko) * 2003-09-25 2006-04-07 현대자동차주식회사 충돌 테스트 더미의 암 어셈블리

Also Published As

Publication number Publication date
JP2012168007A (ja) 2012-09-06

Similar Documents

Publication Publication Date Title
US7958568B2 (en) Glove with support system
Kulmala et al. Forefoot strikers exhibit lower running-induced knee loading than rearfoot strikers
JP2012168007A (ja) 人体ダミー関節部
US20090183295A1 (en) Sport gloves
US3350719A (en) Knee brace
NL2017378B1 (en) Protective glove
US9693887B2 (en) Multi-piece joint guard
US9526280B2 (en) Article to protect thumb
US6889389B2 (en) Glove with padding for back of hand
EP2975961B1 (en) Finger protection device
US9149709B1 (en) Hinged articulating catcher leg guard
JP4751001B2 (ja) モータサイクルブーツの脚部片の運動を制限する構造
EP3338753B1 (en) Motion assistance apparatus
CA2918301A1 (en) Sports glove
JP2026052067A (ja) 手袋
Jahn et al. Biomechanics of shod and barefoot running: A literature review
Gruber et al. Ground Reaction Forces In Rearfoot And Forefoot Running Assessed By A Continuous Wavelet Transform: 2638 Board# 4 May 29, 100 PM-300 PM
US20070204380A1 (en) Athletic glove with thumb protector
JP2007020881A (ja) 膝関節運動測定装置
JP2021132675A (ja) 膝装具及び脚装具
Lin et al. Modulations of Foot and Ankle Frontal Kinematics for Breaking and Propulsive Movement Characteristics during Side‐Step Cutting with Varying Midsole Thicknesses
US20180193717A1 (en) Impact absorbing protection unit
Vasdekis et al. Common femoral artery injury secondary to tennis ball strike
JP2018171142A (ja) 動作補助装置の膝関節機構
Abbas et al. Patellar tracking during the gait cycle

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20131031

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20140715

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20140722

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20140804

R150 Certificate of patent or registration of utility model

Ref document number: 5594900

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250