JP5672995B2 - 建設機械の油圧制御装置 - Google Patents
建設機械の油圧制御装置 Download PDFInfo
- Publication number
- JP5672995B2 JP5672995B2 JP2010251855A JP2010251855A JP5672995B2 JP 5672995 B2 JP5672995 B2 JP 5672995B2 JP 2010251855 A JP2010251855 A JP 2010251855A JP 2010251855 A JP2010251855 A JP 2010251855A JP 5672995 B2 JP5672995 B2 JP 5672995B2
- Authority
- JP
- Japan
- Prior art keywords
- pilot
- motor
- hydraulic
- pump
- pressure
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000010276 construction Methods 0.000 title claims description 10
- 238000001514 detection method Methods 0.000 claims description 4
- 230000007935 neutral effect Effects 0.000 claims description 4
- 238000000034 method Methods 0.000 description 5
- 238000005516 engineering process Methods 0.000 description 3
- 238000012423 maintenance Methods 0.000 description 2
- 230000000903 blocking effect Effects 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 230000000087 stabilizing effect Effects 0.000 description 1
- 238000011144 upstream manufacturing Methods 0.000 description 1
Images

Landscapes
- Operation Control Of Excavators (AREA)
- Fluid-Pressure Circuits (AREA)
Description
Pp=2π×電動機トルク÷パイロットポンプ容量
で決定される上記パイロットポンプのポンプ圧Ppを一定とするためのトルク一定制御を行うように構成したものである。
Pp<Ps≦Pl
に設定するのが望ましい(請求項3)。
Pp<Ps≦Pl
に設定することにより、油圧パイロット制御部の配管を含めた機器の破損を防止することができる。
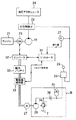
発電電動機29の発電機/電動機作用、及び動力バッテリ30の充放電作用は、制御手段を構成するコントローラ31及びインバータ32によって制御される。
Pp=2π×To÷パイロットポンプ容量
で決定される。
Pp<Ps≦Pl
に設定されている。Plは油圧パイロット制御部Bの許容圧力(配管及び機器の破損を防止し得る限界圧力である。
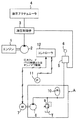
第1実施形態との相違点のみを説明する。
22 メインポンプ
23 油圧制御弁
24 油圧アクチュエータ
25 リモコン弁
26 操作手段としてのレバー
27 パイロットポンプ用電動機
28 パイロットポンプ
29 発電電動機
30 動力バッテリ
31 制御手段を構成するコントローラ
32 同、インバータ
33 同、電動機制御器
B 油圧パイロット制御部
34 リリーフ弁
35 アキュムレータ
36 チェック弁
37 操作検出手段としての圧力センサ
40 非常スイッチ
Claims (5)
- 原動機と、この原動機によって駆動されるメインポンプと、このメインポンプから吐出される圧油によって駆動される油圧アクチュエータと、この油圧アクチュエータの作動を制御する油圧パイロット式の油圧制御弁と、操作手段の操作量に応じたパイロット圧を上記油圧制御弁に送るリモコン弁と、このリモコン弁にパイロット一次圧を供給するパイロットポンプと、このパイロットポンプを駆動する電動機と、この電動機を制御する制御手段とを具備し、上記制御手段は、上記電動機について、
Pp=2π×電動機トルク÷パイロットポンプ容量
で決定される上記パイロットポンプのポンプ圧Ppを一定とするためのトルク一定制御を行うように構成したことを特徴とする建設機械の油圧制御装置。 - 上記パイロットポンプとリモコン弁とを結ぶパイロット一次圧回路にチェック弁、このチェック弁の下流にアキュムレータをそれぞれ設ける一方、上記操作手段の操作の有無を検出する操作検出手段を設け、上記制御手段は、上記操作手段の中立時に上記電動機に対するトルク指令を0にするように構成したことを特徴とする請求項1記載の建設機械の油圧制御装置。
- 上記パイロットポンプとリモコン弁とを結ぶパイロット一次圧回路にリリーフ弁を設け、上記電動機に指令されるトルク値To及びパイロットポンプの容量qから(2π×Ts)/qによって求められるパイロットポンプの吐出圧をPp、上記パイロット一次圧回路と同回路に設けられた油圧機器とから成る油圧パイロット制御部の許容圧力をPlとして、上記リリーフ弁の設定圧Psを、
Pp<Ps≦Pl
に設定したことを特徴とする請求項1または2記載の建設機械の油圧制御装置。 - 上記原動機の停止時に上記電動機の作動を許可する非常スイッチを設け、上記制御手段は、この非常スイッチの操作に基づいて電動機を作動させるように構成したことを特徴とする請求項1〜3のいずれか1項に記載の建設機械の油圧制御装置。
- 上記原動機としてのエンジンに発電電動機を接続し、上記発電電動機の発電機作用によって動力バッテリの充電を行うとともに、この動力バッテリの電力により上記発電電動機を電動機として駆動してエンジンをアシストするように構成し、上記パイロットポンプの駆動源である電動機を上記動力バッテリまたは発電電動機の電力によって駆動するように構成したことを特徴とする請求項1〜4のいずれか1項に記載の建設機械の油圧制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010251855A JP5672995B2 (ja) | 2010-11-10 | 2010-11-10 | 建設機械の油圧制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010251855A JP5672995B2 (ja) | 2010-11-10 | 2010-11-10 | 建設機械の油圧制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012102801A JP2012102801A (ja) | 2012-05-31 |
| JP5672995B2 true JP5672995B2 (ja) | 2015-02-18 |
Family
ID=46393437
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010251855A Expired - Fee Related JP5672995B2 (ja) | 2010-11-10 | 2010-11-10 | 建設機械の油圧制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5672995B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7083605B2 (ja) * | 2017-09-01 | 2022-06-13 | ナブテスコ株式会社 | パイロット油制御回路 |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2978750B2 (ja) * | 1995-12-01 | 1999-11-15 | 新キャタピラー三菱株式会社 | 建設機械 |
| JP3715063B2 (ja) * | 1997-03-07 | 2005-11-09 | 日立建機株式会社 | 油圧ポンプのカットオフ装置 |
| JP3926892B2 (ja) * | 1997-07-29 | 2007-06-06 | 日立建機株式会社 | 油圧ポンプのカットオフ装置 |
| JP2001165105A (ja) * | 1999-12-08 | 2001-06-19 | Shin Caterpillar Mitsubishi Ltd | 建設機械の駆動制御装置 |
| JP3951555B2 (ja) * | 2000-05-23 | 2007-08-01 | コベルコ建機株式会社 | 建設機械 |
| JP2004068975A (ja) * | 2002-08-08 | 2004-03-04 | Ishikawajima Constr Mach Co | 建設機械 |
| JP2012007652A (ja) * | 2010-06-23 | 2012-01-12 | Caterpillar Sarl | 建設機械 |
-
2010
- 2010-11-10 JP JP2010251855A patent/JP5672995B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2012102801A (ja) | 2012-05-31 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101273086B1 (ko) | 하이브리드 건설 기계의 제어 장치 | |
| US8700275B2 (en) | Hybrid construction machine and auxiliary control device used therein | |
| CN101825025B (zh) | 混合动力作业机械 | |
| KR101815411B1 (ko) | 작업 기계의 압유 에너지 회생 장치 | |
| KR101378222B1 (ko) | 작업 기계의 구동제어장치 | |
| KR101218018B1 (ko) | 하이브리드 건설 기계의 제어 장치 | |
| US8826653B2 (en) | Slewing type working machine | |
| US9920780B2 (en) | Slewing drive apparatus for construction machine | |
| US10030363B2 (en) | Hybrid work machine | |
| US9068321B2 (en) | Hybrid driven hydraulic work machine | |
| EP3037589B1 (en) | Construction machine | |
| US20110154815A1 (en) | Swing motor control method in open center type hydraulic system for excavator | |
| KR20100137421A (ko) | 하이브리드 건설기계의 제어장치 | |
| KR20130103326A (ko) | 하이브리드식 건설 기계 | |
| US10030361B2 (en) | Construction machine | |
| US9032722B2 (en) | Hybrid operating machine | |
| US9541103B2 (en) | Power source apparatus and hybrid construction machine equipped with same | |
| US10167613B2 (en) | Hydraulic drive system of construction machine | |
| JP2005257064A (ja) | 非常時の重装備作業装置の制御方法 | |
| US8783025B2 (en) | Split valve pump controlled hydraulic system | |
| JP2012102801A (ja) | 建設機械の油圧制御装置 | |
| KR102054519B1 (ko) | 건설기계의 유압시스템 | |
| KR20110073883A (ko) | 건설기계의 동력제어장치 | |
| JP2012007652A (ja) | 建設機械 | |
| KR20110077064A (ko) | 건설장비용 유압시스템 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130712 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140423 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140430 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140630 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20141202 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20141215 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5672995 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |