JP5771940B2 - 速度制御装置 - Google Patents
速度制御装置 Download PDFInfo
- Publication number
- JP5771940B2 JP5771940B2 JP2010232490A JP2010232490A JP5771940B2 JP 5771940 B2 JP5771940 B2 JP 5771940B2 JP 2010232490 A JP2010232490 A JP 2010232490A JP 2010232490 A JP2010232490 A JP 2010232490A JP 5771940 B2 JP5771940 B2 JP 5771940B2
- Authority
- JP
- Japan
- Prior art keywords
- speed
- command
- distance
- signal
- detected
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000001514 detection method Methods 0.000 claims description 18
- 238000006243 chemical reaction Methods 0.000 claims description 10
- 238000012545 processing Methods 0.000 claims description 7
- 230000001133 acceleration Effects 0.000 description 12
- 238000012360 testing method Methods 0.000 description 9
- 238000011156 evaluation Methods 0.000 description 8
- 238000010586 diagram Methods 0.000 description 7
- 230000001052 transient effect Effects 0.000 description 6
- 238000005259 measurement Methods 0.000 description 4
- 239000000446 fuel Substances 0.000 description 2
- 230000003542 behavioural effect Effects 0.000 description 1
- 230000006866 deterioration Effects 0.000 description 1
- 230000010354 integration Effects 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 238000004904 shortening Methods 0.000 description 1
- 230000000087 stabilizing effect Effects 0.000 description 1
Images


Landscapes
- Testing Of Engines (AREA)
Description
例えば、シャシーダイナモメータやエンジンベンチシステム等では、ダイナモメータによる速度制御が行われている。
図4はシャシーダイナモメータにおける速度制御装置を示したものである。
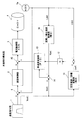
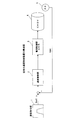
1は速度指令部で、加速・走行・減速などの速度指令Vsetが出力される。速度指令Vsetは、減算部6において速度検出器5により検出された検出速度信号Vdetが減算され、その偏差信号はPIDコントローラからなる速度制御部2に入力される。速度制御部2では入力された信号に基づいてトルク電流指令を生成し、電流制御部3を介してシャシーダイナモメータ4を制御する。シャシーダイナモメータ4の速度は速度検出器5により検出して減算部6へフィードバックし、速度を一定にしてエンジンや車両の挙動を安定にして計測を実行している。
図4で示す従来の速度制御装置ではPIDコントローラを採用し、速度指令部1により設定された速度指令Vsetと検出速度信号Vdetとが一致するような制御をしている。しかし、PIDコントローラによる速度制御では加減速運転中に制御遅れが発生して速度指令と実速度との間に偏差が生じ、この偏差が所定時間後に0となるような制御方式となっている。なお、制御遅れを防止しようとするとハンチング現象が発生するなどの問題が生じる。
前記速度指令を入力して距離信号に変換する設定速度/距離変換部と、
前記速度検出器として角度位置検出が可能な速度検出器を用い、この速度検出器により検出された距離信号を微分して検出速度信号に変換する距離/検出速度変換部と、
前記設定速度/距離変換部により変換された距離信号と前記速度検出器によって検出された距離信号の差を入力して距離信号の差に基づく差速度指令を生成する同期化処理部と、
前記速度指令と距離/検出速度変換部により変換された検出信号との偏差信号と、前記同期化処理部からの差速度指令をそれぞれ入力し、前記偏差信号と差速度指令に基づいてPID演算を実行して補償電流指令を生成し、この補償電流指令を前記トルク電流指令に加算する差速度制御部を備えたことを特徴としたものである。
なお、シャシーダイナモメータ4は、図示省略されているが、動力計とこの動力計に連結されたローラやインバータ等を備えている。
速度指令部1による速度指令Vsetに基づき速度制御部2はトルク電流指令を演算して電流制御部3に出力する。電流制御部3は、トルク電流指令に対応したトルク制御指令を演算してインバータを介して動力計を制御する。
本発明に使用される速度検出器5としては、回転数検出や角度位置検出を可能とする何れの速度検出器でもよいが、ここではパルスピックアップが用いられ、パルスピックアップはパルスのエッジ部を検出してパルス数をカウントすることで回転角度を検出しシャシーダイナモメータ4の速度を検出する。検出速度信号Vdetは減算部6へフィードバックされて速度指令Vsetとの偏差が求められ、偏差信号が0となるような制御が実行される。
同期化処理部12では、位置の偏差信号を所定の関数変換に基づく差速度指令として差速度制御部13に出力する。差速度制御部13は、入力された偏差信号と差速度指令をもとにPID演算を実行して補償電流指令を生成し、加算部15においてトルク電流指令と加算される。これにより、電流制御部3で演算されるトルク制御指令は、加減速運転中に生じる速度と位置(距離)の差が補償された指令値となる。
したがって、過渡運転時での速度偏差が防止できる。また、速度制御で走行距離が指令と一致することでエネルギーが安定し、シャシーダイナモメータ4のローラ上に搭載した車両の加減速評価試験時の精度が向上するものである。
また、速度検出器5aによって検出された距離信号Ldetは距離/検出速度変換器16に入力されて速度検出値Vdetに変換され、減算部14において速度指令Vsetとの偏差信号が求められ、差速度制御部13に入力される。差速度制御部13では、入力された偏差信号と差速度信号をもとにPID演算を実行して補償電流指令を生成し、加算部15においてトルク電流指令と加算される。これにより、電流制御部3で演算されるトルク制御指令は、加減速運転中に生じる速度と位置(距離)の差が補償された指令値となる。
2… 速度制御部
3… 電流制御部
4… シャシーダイナモメータ
5… 速度検出器
12…同期化処理部
13…差速度制御部
10…設定速度/距離変換部
11…検出速度/距離変換部
16…距離/検出速度変換部
Claims (1)
- 速度指令と速度検出器により検出されたシャシーダイナモメータの検出速度信号との偏差信号に基づいてトルク電流指令を演算し、算出されたトルク電流指令により電流制御部、インバータを介してシャシーダイナモメータを制御するものにおいて、
前記速度指令を入力して距離信号に変換する設定速度/距離変換部と、
前記速度検出器として角度位置検出が可能な速度検出器を用い、この速度検出器により検出された距離信号を微分して検出速度信号に変換する距離/検出速度変換部と、
前記設定速度/距離変換部により変換された距離信号と前記速度検出器によって検出された距離信号の差を入力して距離信号の差に基づく差速度指令を生成する同期化処理部と、
前記速度指令と距離/検出速度変換部により変換された検出信号との偏差信号と、前記同期化処理部からの差速度指令をそれぞれ入力し、前記偏差信号と差速度指令に基づいてPID演算を実行して補償電流指令を生成し、この補償電流指令を前記トルク電流指令に加算する差速度制御部を備えたことを特徴とした速度制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010232490A JP5771940B2 (ja) | 2010-10-15 | 2010-10-15 | 速度制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010232490A JP5771940B2 (ja) | 2010-10-15 | 2010-10-15 | 速度制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012088064A JP2012088064A (ja) | 2012-05-10 |
| JP5771940B2 true JP5771940B2 (ja) | 2015-09-02 |
Family
ID=46259843
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010232490A Expired - Fee Related JP5771940B2 (ja) | 2010-10-15 | 2010-10-15 | 速度制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5771940B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6090153B2 (ja) * | 2013-12-25 | 2017-03-08 | トヨタ自動車株式会社 | 車速制御装置及び車速制御方法 |
| KR101891276B1 (ko) * | 2016-05-10 | 2018-10-01 | 알에스오토메이션주식회사 | 속도 제어 장치 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3136810B2 (ja) * | 1992-12-11 | 2001-02-19 | 株式会社明電舎 | エンジンベンチテストシステム |
| JP3334357B2 (ja) * | 1994-09-09 | 2002-10-15 | 神鋼電機株式会社 | 振動制御装置 |
| JP2004019725A (ja) * | 2002-06-13 | 2004-01-22 | Sakai Seisakusho:Kk | 回転数制御機能付伝動装置 |
| JP2005031877A (ja) * | 2003-07-10 | 2005-02-03 | Fuji Xerox Co Ltd | モータ制御装置及びモータ制御方法 |
| JP2005033889A (ja) * | 2003-07-10 | 2005-02-03 | Fuji Xerox Co Ltd | モータ制御装置 |
-
2010
- 2010-10-15 JP JP2010232490A patent/JP5771940B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2012088064A (ja) | 2012-05-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10464594B2 (en) | Model based driver torque estimation | |
| KR101841138B1 (ko) | 다이나모미터 시스템의 제어장치 | |
| WO2012027431A3 (en) | Machine navigation system having integrity checking | |
| US8532868B2 (en) | Acceleration/deceleration detecting system | |
| US20150177022A1 (en) | Method for Determining a Rotational Angle Position and/or a Rotational Speed | |
| JP2015523268A (ja) | 電動パワーステアリングシステムを備えた自動車両の後輪制御を確保するための方法 | |
| JP2008032591A (ja) | 角速度算出装置およびそのオフセット決定方法並びに車両停車検出装置 | |
| JP6279446B2 (ja) | 車上装置及び走行情報補正方法 | |
| US11186310B2 (en) | Frequency tracking based friction detection using accelerometer | |
| JP5790339B2 (ja) | 動力伝達系の試験装置 | |
| JP2013053978A (ja) | エンジンベンチシステムの制御装置 | |
| JP2012088064A (ja) | 速度制御装置 | |
| JP2010043940A (ja) | 動力伝達系の試験装置およびその制御方法 | |
| US8532878B2 (en) | Method and device for detecting and compensating for a transverse inclination of a roadway on which a vehicle is traveling | |
| JP4645231B2 (ja) | 動力伝達系の試験装置とその制御方法 | |
| KR102419489B1 (ko) | 모터 속도 측정 장치 및 방법 | |
| TWI720662B (zh) | 伺服放大器和伺服系統 | |
| JP6614384B1 (ja) | サーボアンプ及びサーボシステム | |
| JP6002079B2 (ja) | 位置制御装置 | |
| CN106461506A (zh) | 用于底盘测功机的控制装置 | |
| EP2489574B1 (en) | Electric power steering simulated travel stops | |
| EP2112464B1 (en) | Tracking type laser interferometer | |
| CN117320947A (zh) | 用于探测方向盘干预状态的计算机实现的方法、计算机程序产品、驾驶辅助系统以及机动车 | |
| JP5888371B2 (ja) | 揺動式ダイナモメータシステム及びその制御方法 | |
| US9669870B2 (en) | Active front steering system for vehicle |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130828 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140228 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140304 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140428 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20140428 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20141028 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20141224 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20150602 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20150615 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5771940 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |