図1は、本発明が好適に適用される車両6に備えられた車両用駆動装置7の構成を説明するための骨子図である。車両6は車両用駆動装置7及び一対の駆動輪38等を備えており、その車両用駆動装置7は車両用動力伝達装置8(以下、「動力伝達装置8」という)とエンジン10とを備えている。その動力伝達装置8は、エンジン10と駆動輪38との間に介装されており、自動変速機12と、エンジン10の出力軸13に連結されてそのエンジン10と自動変速機12との間に介装されたトルクコンバータ14とを備えている。そして、動力伝達装置8は、車両6(図4参照)の左右方向(横置き)に搭載するFF車両に好適に用いられるものである。
自動変速機12は、エンジン10から駆動輪38(図4参照)への動力伝達経路の一部を構成しており、エンジン10の動力を駆動輪38に向けて出力する。すなわち、変速機入力軸26に入力されたエンジン10の動力を出力歯車28から駆動輪38に向けて出力する。自動変速機12は、複数の遊星歯車装置18,20,22と、複数の油圧式摩擦係合装置(クラッチC、ブレーキB)具体的には5つの油圧式摩擦係合装置(第1クラッチC1,第2クラッチC2,第1ブレーキB1,第2ブレーキB2,第3ブレーキB3)と、一方向クラッチF1とを備え、その複数の油圧式摩擦係合装置の何れかの掴み替えにより複数の変速段(ギヤ段)が択一的に成立させられる有段の変速機である。例えば、自動変速機12は、車速Vとアクセルペダル開度PAP(単位は例えば%)とで表される車両状態に基づき予め設定された関係(変速線図)に従って変速を行う。端的に言えば、一般的な車両によく用いられる所謂クラッチツークラッチ変速を行う有段変速機である。すなわち、自動変速機12の変速(ダウンシフト又はアップシフト)は、その変速のために係合される係合装置である係合側係合装置が係合作動すると共に、その変速のために解放される係合装置である解放側係合装置が解放作動することにより、進行する。具体的に、自動変速機12の第1遊星歯車装置18はシングルピニオン型であり、第1サンギヤS1と第1ピニオンギヤP1と第1キャリヤCA1と第1リングギヤR1とを備えている。また、第2遊星歯車装置20はダブルピニオン型であり、第2サンギヤS2と第2ピニオンギヤP2と第3ピニオンギヤP3と第2キャリヤCA2と第2リングギヤR2とを備えている。また、第3遊星歯車装置22はシングルピニオン型であり、第3サンギヤS3と第3ピニオンギヤP3と第3キャリヤCA3と第3リングギヤR3とを備えている。その第2遊星歯車装置20および第3遊星歯車装置22は、第2、第3リングギヤR2およびR3が共通の部材にて構成されており、且つ第3遊星歯車装置22の第3ピニオンギヤP3が第2遊星歯車装置20の一方のピニオンギヤを兼ねているラビニヨ型の遊星歯車列とされている。図1から判るように、自動変速機12の入力回転部材である変速機入力軸26はトルクコンバータ14のタービン軸である。また、自動変速機12の出力回転部材である出力歯車28は、差動歯車装置32(図4参照)のデフドリブンギヤ(大径歯車)34と噛み合うデフドライブギヤとして機能している。エンジン10の出力は、トルクコンバータ14、自動変速機12、差動歯車装置32、および一対の車軸36を介して一対の駆動輪(前輪)38へ伝達されるようになっている(図4参照)。なお、この自動変速機12は中心線に対して略対称的に構成されており、図1ではその中心線の下半分が省略されている。
図2は、自動変速機12において複数の変速段(ギヤ段)を成立させる際の係合要素の作動状態を説明するための作動表である。図2の作動表は、上記各変速段とクラッチC1、C2、ブレーキB1〜B3の作動状態との関係をまとめたものであり、「○」は係合、「◎」はエンジンブレーキ時のみ係合、「△」は駆動時のみ係合を表している。図2に示すように、自動変速機12は、各係合要素(クラッチC1、C2、ブレーキB1〜B3)の作動状態に応じて第1速ギヤ段「1st」〜第6速ギヤ段「6th」の6つの前進変速段が成立させられるとともに、後進変速段「R」の後進変速段が成立させられる。なお、第1変速段「1st」を成立させるブレーキB2には並列に一方向クラッチF1が設けられているため、発進時(加速時)には必ずしもブレーキB2を係合させる必要は無いのである。また、自動変速機12の変速比γatは、変速機入力軸26の回転速度Ninである入力回転速度Ninと出力歯車28の回転速度Noutである出力回転速度Noutとに基づいて「変速比γat=入力回転速度Nin/出力回転速度Nout」という式から算出される。
上記クラッチC1、C2、およびブレーキB1〜B3(以下、特に区別しない場合は単にクラッチC、ブレーキBという)は、多板式のクラッチやブレーキなど油圧アクチュエータによって係合制御される油圧式摩擦係合装置であり、油圧制御回路40(図1参照)に設けられたリニアソレノイドバルブの励磁、非励磁や電流制御により、係合、解放状態が切り換えられるとともに、係合、解放時の過渡油圧などが制御される。
トルクコンバータ14は、エンジン10の出力軸(クランク軸)13に連結されたポンプ翼車14aと、自動変速機12の変速機入力軸26に連結されたタービン翼車14bと、一方向クラッチを介して自動変速機12のハウジング(トランスミッションケース)30に連結されたステータ翼車14cとを備えており、エンジン10により発生させられた動力を自動変速機12へ流体を介して伝達する流体伝動装置である。また、上記ポンプ翼車14a及びタービン翼車14bの間には、直結クラッチであるロックアップクラッチ16が設けられており、油圧制御等により係合状態、スリップ状態、或いは解放状態とされるようになっている。このロックアップクラッチ16が係合状態とされることにより、厳密に言えば、完全係合状態とされることにより、上記ポンプ翼車14a及びタービン翼車14bが一体回転させられる。
図3は、エンジン10の構成を説明するための概略構成図である。エンジン10はディーゼルエンジンなどの内燃機関であってもよいが、本実施例のエンジン10は、一般的に知られたポート噴射型の自動車用ガソリンエンジンである。そして、エンジン10は、そのエンジン10の出力軸(クランク軸)13が2回転する間に、吸気工程、圧縮工程、膨張工程、排気工程から構成された1サイクルを完了する4サイクルエンジンである。エンジン10は、燃焼室41の吸気ポートを開放または閉塞させる吸気弁42と、その吸気弁42を出力軸13の回転に連動して往復運動させることにより開閉作動させる吸気弁駆動装置44と、燃焼室41の排気ポートを開放または閉塞させる排気弁45と、その排気弁45を出力軸13の回転に連動して往復運動させることにより開閉作動させる排気弁駆動装置46と、吸気弁42を開く開弁タイミング及び吸気弁42を閉じる閉弁タイミングを油圧制御により進角させ又は遅角させるバルブタイミング可変機構48とを含んでいる。例えば、吸気弁駆動装置44および排気弁駆動装置46は出力軸13の回転に連動するカム機構を主体としてそれぞれ構成されている。そして、バルブタイミング可変機構48は、吸気弁駆動装置44に含まれる前記カム機構の出力軸13に対する位相をずらすことにより吸気弁42の開弁タイミング及び閉弁タイミングを変更する位相切替式のバルブタイミング可変機構である。従って、バルブタイミング可変機構48は吸気弁42の開弁タイミングから閉弁タイミングまでのバルブ開放期間を伸縮することはできず、例えば吸気弁42の閉弁タイミングを遅角させればその遅角量と同じだけ前記開弁タイミングも遅角させられる。
また、図1に示されるように、エンジン10は過給機54を備えている。その過給機54は、エンジン10の吸排気系に設けられており、エンジン10の排気の一部又は全部によって回転駆動されてエンジン10の吸気を昇圧する公知の排気タービン過給機、すなわちターボチャージャーである。具体的には図1に示すように、過給機54は、エンジン10の排気管56内に設けられエンジン10の排気によって回転駆動される排気タービンホイール58と、エンジン10の吸気管60内に設けられ排気タービンホイール58により回転させられることでエンジン10の吸気を圧縮する吸気コンプレッサーホイール62と、排気タービンホイール58と吸気コンプレッサーホイール62とを連結する回転軸64とを備えている。エンジン10は、過給機54を駆動するのに十分なエンジン10の排気が排気タービンホイール58に導かれると、過給機54により過給されている過給状態で動作する。一方で、排気タービンホイール58に導かれるエンジン10の排気が過給機54の駆動に不十分であると過給機54が殆ど駆動されず、エンジン10は、前記過給状態に比して過給が抑制された状態すなわち過給機54の無い自然吸気エンジンと同等の過給されない吸気の状態である自然吸気状態(NA状態又は非過給状態とも言う)で動作する。
また、排気管56内の排気タービンホイール58が設けられている排気経路と並列に配設された排気バイパス経路66と、その排気バイパス経路66を開閉するウェイストゲートバルブ68とが設けられている。ウェイストゲートバルブ68は、そのウェイストゲートバルブ68の開度θwg(以下、ウェイストゲートバルブ開度θwgという)が連続的に調節可能になっており、電子制御装置52は、電動アクチュエータ70を制御することにより、吸気管60内の圧力を利用してウェイストゲートバルブ68を連続的に開閉する。また、ウェイストゲートバルブ開度θwgが大きいほどエンジン10の排気は排気バイパス経路66を通って排出され易くなるので、エンジン10を前記過給状態にすることが可能な程度にエンジン10の排気ポートからの排気が得られていれば、吸気管60内での吸気コンプレッサーホイール62の下流側気圧PLin、要するに吸気コンプレッサーホイール62の出口圧力である過給機54による過給圧Pcm(=PLin)は、ウェイストゲートバルブ開度θwgが大きいほど低くなる。すなわち、ウェイストゲートバルブ68は、過給機54を駆動する排気の量、具体的にはその過給機54の排気タービンホイール58に供給される排気の量を調節することにより過給圧Pcmを調節する過給圧調節装置として機能する。
また、エンジン10は電子スロットル弁72を備えている。その電子スロットル弁72は、エンジン10の吸入空気量Qin(単位は例えばg/sec)を調節する弁機構であって、電動のスロットルアクチュエータ94により開閉作動させられる。具体的には、電子スロットル弁72の開度であるスロットル開度θthが小さいほど、言い換えれば電子スロットル弁72が閉じられる(絞られる)ほど、エンジン10の吸入空気量Qinは減少する。また、電子スロットル弁72は、エンジン10の吸気管60によって構成される吸気経路において過給機54の下流に配設されている。具体的には、その過給機54の吸気コンプレッサーホイール62よりも下流に配設されている。
図4は、車両用駆動装置7の制御装置すなわち車両用駆動制御装置としての機能を含む電子制御装置52に入力される信号を例示した図であると共に、電子制御装置52に備えられた制御機能の要部を説明するための機能ブロック線図である。この電子制御装置52は、所謂マイクロコンピュータを含んで構成されており、予め記憶されたプログラムに従って信号処理を行うことにより例えばエンジン10や自動変速機12に関する車両制御を実行するものである。
電子制御装置52には、図4に示すような各センサやスイッチなどから、スロットル開度センサ74により検出される電子スロットル弁72の開度θthすなわちスロットル開度θthを表す信号、第1吸気センサ76により検出される吸気管60内での吸気コンプレッサーホイール62の上流側気圧PHinを表す信号、第2吸気センサ(過給圧センサ)78により検出される吸気管60内での吸気コンプレッサーホイール62の下流側気圧PLin(=過給圧Pcm)を表す信号、ウェイストゲートバルブ開度センサ82により検出されるウェイストゲートバルブ開度θwgを表す信号、エンジン回転速度センサ84により検出されるエンジン回転速度Neを表す信号、出力回転速度センサ86により検出される出力歯車28の回転速度Noutを表す信号、運転者の要求出力に対応するアクセルペダル88の踏込量であるアクセルペダル開度PAP(アクセル開度とも呼ぶ)を表すアクセルペダル開度センサ90からの信号、タービン翼車14bの回転速度Nt(以下、「タービン回転速度Nt」という)すなわち変速機入力軸26の回転速度Nin(=Nt)を表すタービン回転速度センサ92からの信号、車速センサ96により検出される車速Vを表す信号、加速度センサ97により検出される車両6の前後方向の加速度ACcr(以下、車両加速度ACcrという)を表す信号、および、吸入空気量センサ98により検出されるエンジン10の吸入空気量Qin(以下、エンジン吸入空気量Qinという)を表す信号等が、それぞれ供給される。なお、コンプレッサー上流側気圧PHinは車両6まわりの気圧Pairと同じであるので、第1吸気センサ76はその気圧Pairを検出する気圧センサとしても機能する。
また、電子制御装置52から、車両6に設けられた各装置に各種出力信号が供給されるようになっている。例えば、電子制御装置52は、運転者の意思に沿ったエンジン出力が得られるように予め実験的に設定された関係から、アクセルペダル開度PAPが大きいほどスロットル開度θthを大きくする。
ところで、電子制御装置52は、エンジン10の運転状態に基づいて、吸気弁42の閉弁タイミング(以下、吸気閉弁タイミングという)の下死点からの遅角量を変更する。そのようにして前記遅角量が変更される場合、前記下死点からの前記遅角量が拡大するほど、エンジン10のシリンダ内に一旦吸入された混合気の一部は下死点から前記吸気閉弁タイミングまでの間にて吸気管60に戻されるので、エンジン10の充填効率は低下する。その結果、その充填効率の低下により燃費の向上を図ることができる。しかし、エンジン吸入空気量Qinはエンジン回転速度Neが低いほど少なくなるので、エンジン10の充填効率が低い状態でエンジン回転速度Neが低下すると、その充填効率を引き上げるためにバルブタイミング可変機構48が前記吸気閉弁タイミングを進角させるように作動する必要がある。例えば自動変速機12のアップシフトのイナーシャ相におけるエンジン回転速度Ne変化のようにそのエンジン回転速度Neの低下が急速であると、それに対し何ら対策を行わないとすれば、そのエンジン回転速度Neの急速低下にバルブタイミング可変機構48が追従できずに、必要以上にエンジン10の充填効率が低下した状態が生じ、一時的に駆動力不足になる可能性がある。そこで、本実施例では、バルブタイミング可変機構48の応答遅れに起因した駆動力不足を抑えるための制御が実行される。その制御機能の要部について、図4を用いて説明する。
図4に示すように、電子制御装置52は、充填効率低下制御部である充填効率低下制御手段110と、アップシフト時バルブタイミング制御開始判断部であるアップシフト時バルブタイミング制御開始判断手段112と、アップシフト時バルブタイミング制御部であるアップシフト時バルブタイミング制御手段114とを機能的に備えている。
充填効率低下制御手段110は、バルブタイミング可変機構48を作動させることにより、エンジン10の所定の運転状態に対しエンジン10の充填効率が低くなるように前記吸気閉弁タイミングを変更する充填効率低下制御を実行する。例えば、充填効率低下制御手段110は、エンジン回転速度センサ84及び吸入空気量センサ98によりエンジン回転速度Ne及びエンジン吸入空気量Qinを逐次検出しており、そのエンジン回転速度Ne及びエンジン吸入空気量Qinで表されるエンジン10の運転状態に基づき、燃費性能と加速性能との両立を図ることができるように予め実験的に設定された充填効率低下制御実行条件に従って前記充填効率低下制御を実行する。前記所定の運転状態とは、前記吸気閉弁タイミングがエンジン10の運転における基準の予め実験的に定められた基準吸気閉弁タイミングとされてエンジン10が運転されている基準エンジン運転状態である。この充填効率低下制御は公知のエンジン制御の1つであり、その充填効率低下制御の実行により前記所定の運転状態よりもエンジン10の充填効率が低下させられると、エンジン10の膨張比が大きくされたことと同等の作用効果を生じ燃費が向上する。すなわち、エンジン10が、圧縮比よりも膨張比を大きくしたアトキンソンサイクルエンジンのように運転される。
本実施例のエンジン10では、前記所定の運転状態(基準エンジン運転状態)に対し前記吸気閉弁タイミングが遅角されるほど、エンジン10の充填効率は低くなるので、前記充填効率低下制御とは、具体的に言えば、前記所定の運転状態に対し前記吸気閉弁タイミングを遅角させる吸気弁遅閉じ制御である。その充填効率低下制御において、充填効率低下制御手段110は、前記基準吸気閉弁タイミングに対する前記吸気閉弁タイミングの遅角量を、例えばエンジン回転速度Ne及びエンジン吸入空気量Qinに基づいて、予め実験的に設定された関係から逐次決定する。
アップシフト時バルブタイミング制御開始判断手段112(以下、アップシフト時制御開始判断手段112と略する)は、後述のアップシフト時バルブタイミング制御の実行を開始するアップシフト時制御開始条件が成立したか否かを逐次判断する。具体的に、そのアップシフト時制御開始条件は、(i)前記充填効率低下制御が実行されていること、(ii)自動変速機12のアップシフトが開始されておりそのアップシフト開始時から所定時間TIME01が経過したこと、という2つの条件から構成されている。そして、前記アップシフト時制御開始条件は、前記(i)および(ii)の全部の条件が満たされた場合に成立する。ここで、自動変速機12の変速の際には、自動変速機12の変速を行う変速判断が前記変速線図から行われてから、その変速判断に従った変速を行うための指令信号を油圧制御回路40等に出力する変速出力が行われるところ、前記(ii)の条件におけるアップシフト開始時とは、そのアップシフトを行う変速判断時であっても差し支えないが、本実施例ではそのアップシフトを行う変速出力時である。また、前記アップシフト開始時からの所定時間TIME01は、零であっても良いが、本実施例では、バルブタイミング可変機構48の作動が前記アップシフトのイナーシャ相でのエンジン回転速度Ne低下に対して遅れないように、且つ前記(ii)の条件が前記イナーシャ相の開始前であってそのイナーシャ相開始時にできるだけ近い時点で成立するように、予め実験的に設定されている。また、好適には、前記(ii)の条件における自動変速機12のアップシフトは、車両加速中のアップシフトすなわちパワーオンアップシフトである。
アップシフト時バルブタイミング制御手段114(以下、アップシフト時制御手段114と略する)は、自動変速機12のアップシフト時に前記充填効率低下制御が実行されている場合には、その充填効率低下制御を中断し、その充填効率低下制御中に対しエンジン10の充填効率が高くなるように前記吸気閉弁タイミングを変更するアップシフト時バルブタイミング制御を実行する。その自動変速機12のアップシフト時に充填効率低下制御が実行されている場合とは、具体的には、アップシフト時制御開始判断手段112により前記アップシフト時制御開始条件が成立したと判断された場合である。すなわち、アップシフト時制御手段114は、そのアップシフト時制御開始条件が成立すれば、自動変速機12のアップシフト開始時から前記所定時間TIME01が経過した時から、前記アップシフト時バルブタイミング制御を開始する。
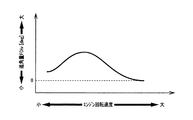
具体的には、前述した前記吸気閉弁タイミングとエンジン10の充填効率との関係から判るように、前記アップシフト時バルブタイミング制御とは、バルブタイミング可変機構48を作動させることにより、前記充填効率低下制御中に対し前記吸気閉弁タイミングを進角させる制御、すなわち吸気バルブタイミング進角制御である。また、アップシフト時制御手段114は、そのアップシフト時バルブタイミング制御おいて、前記充填効率低下制御中に対する前記吸気閉弁タイミングの進角量FDivを、図5および図6に示されるような予め実験的に設定された関係(マップ)から、現在のエンジン回転速度Neと前記アップシフト前後にわたるエンジン回転速度Neの低下幅DNeとに基づいて決定する。例えば、アップシフト前後のギヤ段とそのアップシフト前のエンジン回転速度Neとが、アップシフト開始時に判っているので、前記エンジン回転速度Neの低下幅DNeは、そのアップシフト前後のギヤ段とそのアップシフト前のエンジン回転速度Neとに基づいて算出される。また、アップシフト時制御手段114は、図5に示されるように、前記エンジン回転速度Neの低下幅DNeが大きいほど、前記吸気閉弁タイミングの進角量FDivを大きくする。それと共に、図6に示されるように、エンジン回転速度Neの中速域では、低速域および高速域に比して前記吸気閉弁タイミングの進角量FDivを大きくする。なお、アップシフト時制御手段114は、アップシフト時バルブタイミング制御おいて、図5および図6に示されるようなマップから前記吸気閉弁タイミングの進角量FDivを決定するが、そのように進角量FDivを決定せずに、前記充填効率低下制御を中断し、エンジン10を前記所定の運転状態(基準エンジン運転状態)に戻しても差し支えない。また、前記アップシフトで駆動力不足が生じるとすればその駆動力不足はそのアップシフトにてエンジン回転速度Neが低下することに起因するので、その駆動力不足を回避する確実性を高めるために、図6のマップでは、その横軸に採用されている現在のエンジン回転速度Neに替えて前記アップシフト後のエンジン回転速度Neが採用されても差し支えない。すなわち、アップシフト時制御手段114は、前記アップシフト時バルブタイミング制御おいて、前記充填効率低下制御中に対する前記吸気閉弁タイミングの進角量FDivを、前記アップシフト後のエンジン回転速度Neと前記エンジン回転速度Neの低下幅DNeとに基づいて決定しても差し支えないということである。そのアップシフト後のエンジン回転速度Neは、例えば、そのアップシフト前後のギヤ段とそのアップシフト前のエンジン回転速度Neとに基づいて算出される。
アップシフト時制御手段114は、前述のようにして、自動変速機12のアップシフト時に前記アップシフト時バルブタイミング制御を実行すると、そのアップシフト時バルブタイミング制御の実行と共に、そのアップシフトが終了したか否かを逐次判断する。そして、そのアップシフトの終了時またはそのアップシフトの終了後にその前記アップシフト時バルブタイミング制御を終了する。そのアップシフト時バルブタイミング制御が終了させられると、充填効率低下制御手段110は、前記充填効率低下制御の実行を再開する。なお、前記アップシフトの終了時とは、例えば、そのアップシフトのイナーシャ相終了時である。
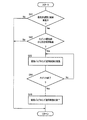
図7は、電子制御装置52の制御作動の要部、すなわち、自動変速機12のアップシフト時に前記アップシフト時バルブタイミング制御を実行する制御作動を説明するためのフローチャートであり、例えば数msec乃至数十msec程度の極めて短いサイクルタイムで繰り返し実行される。この図7に示す制御作動は、単独で或いは他の制御作動と並列的に実行される。
先ず、ステップ(以下、「ステップ」を省略する)SA1においては、前記充填効率低下制御すなわち前記吸気弁遅閉じ制御が実行されているか否かが判断される。このSA1の判断が肯定された場合、すなわち、前記充填効率低下制御が実行されている場合には、SA2に移る。一方で、このSA1の判断が否定された場合には、本フローチャートは終了する。
SA2においては、自動変速機12のアップシフトが開始されておりそのアップシフト開始時から所定時間TIME01が経過したか否かが判断される。このSA2の判断が肯定された場合、すなわち、自動変速機12のアップシフト中であってそのアップシフト開始時から所定時間TIME01が経過した場合には、SA3に移る。一方で、このSA2の判断が否定された場合には、本フローチャートは終了する。なお、SA1およびSA2はアップシフト時制御開始判断手段112に対応する。
SA3においては、前記アップシフト時バルブタイミング制御すなわち前記吸気バルブタイミング進角制御が開始される。また、そのアップシフト時バルブタイミング制御が既に実行されているのであれば、その実行が継続される。そのアップシフト時バルブタイミング制御おいて、前記充填効率低下制御中に対する前記吸気閉弁タイミングの進角量FDivは、現在のエンジン回転速度Neと前記アップシフト前後にわたるエンジン回転速度Neの低下幅DNeとに基づいて決定される。なお、前記アップシフト時バルブタイミング制御の実行中は前記充填効率低下制御が中断される。SA3の次はSA4に移る。
SA4においては、自動変速機12のアップシフトが終了したか否かが判断される。このSA4の判断が肯定された場合、すなわち、自動変速機12のアップシフトが終了した場合には、SA5に移る。一方で、このSA4の判断が否定された場合には、SA3に戻る。
SA5においては、前記アップシフト時バルブタイミング制御(吸気バルブタイミング進角制御)が終了させられる。それと共に、前記充填効率低下制御の実行が再開される。なお、SA3からSA5はアップシフト時制御手段114に対応する。
本実施例のフローチャートは上述した図7のとおりであるが、その図7のフローチャートは、図8のように一部ステップが置き換えられても差し支えない。その図8では、図7のSA3とSA5とがそれぞれSA31とSA51とに置き換わっている。図8のフローチャートでは、SA31,SA4,SA51はアップシフト時制御手段114に対応する。
図8のSA31においては、前記アップシフト時バルブタイミング制御すなわち前記吸気バルブタイミング進角制御が開始される。また、そのアップシフト時バルブタイミング制御が既に実行されているのであれば、その実行が継続される。これらの点では、図7のSA3と同様である。しかし、SA31で実行される前記アップシフト時バルブタイミング制御では、前記充填効率低下制御が中断されて、エンジン10が前記所定の運転状態(基準エンジン運転状態)に戻される。すなわち、前記アップシフト時バルブタイミング制御中の前記吸気閉弁タイミングが前記基準吸気閉弁タイミングとされる。要するに、このSA31では、前記充填効率低下制御(吸気弁遅閉じ制御)を禁止する処理がなされる。
SA51においては、前記アップシフト時バルブタイミング制御が終了させられる。それと共に、前記充填効率低下制御の実行が再開される。要するに、前記SA31にて開始された前記充填効率低下制御(吸気弁遅閉じ制御)の禁止処理が終了させられる。
上述のように、本実施例によれば、電子制御装置52は、バルブタイミング可変機構48を作動させることにより、エンジン10の所定の運転状態に対しエンジン10の充填効率が低くなるように前記吸気閉弁タイミングを変更する前記充填効率低下制御を実行する。そして、自動変速機12のアップシフト時に前記充填効率低下制御を実行している場合には、その充填効率低下制御を中断し、その充填効率低下制御中に対しエンジン10の充填効率が高くなるように前記吸気閉弁タイミングを変更する前記アップシフト時バルブタイミング制御を実行する。そのため、自動変速機12のアップシフトによる急速なエンジン回転速度低下により駆動力が一時的に不足することが、前記アップシフト時バルブタイミング制御の実行により過不足なく回避される。従って、前記充填効率低下制御によって良好な燃費性能を確保できると共に、前記アップシフト時バルブタイミング制御の実行により、バルブタイミング可変機構48の応答遅れに起因した一時的な駆動力不足を抑えることができる。
また、本実施例によれば、前記充填効率低下制御は、前記所定の運転状態に対し前記吸気閉弁タイミングを遅角させるものである。また、前記アップシフト時バルブタイミング制御は、前記充填効率低下制御中に対し前記吸気閉弁タイミングを進角させるものである。従って、エンジン10が、前記吸気閉弁タイミングを遅角させるほどエンジン10の充填効率が低下する本実施例のバルブタイミング可変機構48のような前記位相切替式のバルブタイミング可変機構を有する場合において、良好な燃費性能を確保できると共に、バルブタイミング可変機構48の応答遅れに起因した一時的な駆動力不足を抑えることができる。
また、本実施例によれば、電子制御装置52は、前記アップシフトの終了時または終了後に、前記アップシフト時バルブタイミング制御を終了する。従って、バルブタイミング可変機構48の応答遅れに起因した一時的な駆動力不足が適切に抑えられる範囲内で、前記充填効率低下制御による燃費向上効果を十分に得ることが可能である。
また、本実施例によれば、図7または図8から判るように、前記アップシフト時バルブタイミング制御は自動変速機12のアップシフト時に実行されるものであり、自動変速機12のダウンシフト時には実行されない。ここで、自動変速機12のダウンシフト中にはエンジン回転速度Neは漸増するので、駆動力不足がバルブタイミング可変機構48の応答遅れに起因して生じるおそれが無い。従って、前記アップシフト時バルブタイミング制御の実行機会が過剰に多くはならないので、前記充填効率低下制御によって良好な燃費を得易いという利点がある。
また、本実施例によれば、アップシフト時制御手段114は、アップシフト時バルブタイミング制御おいて、前記充填効率低下制御を中断し、エンジン10を前記所定の運転状態(基準エンジン運転状態)に戻しても差し支えない。そのようにしたとすれば、前記アップシフト時バルブタイミング制御での前記吸気閉弁タイミングを前記所定の運転状態に基づいて容易に決定できるので、制御負荷の軽減を図ることが可能である。
また、本実施例によれば、アップシフト時制御手段114は、前記アップシフト時バルブタイミング制御における前記吸気閉弁タイミングの変更量すなわち前記進角量FDivを、エンジン回転速度Neと前記アップシフト前後にわたるエンジン回転速度Neの低下幅DNeとに基づいて決定する。そして、図5に示されるように、そのエンジン回転速度Neの低下幅DNeが大きいほど、前記吸気閉弁タイミングの進角量FDivを大きくする。従って、前記アップシフト時バルブタイミング制御において、燃費向上と駆動力不足の回避との両立を図るという観点から、前記吸気閉弁タイミングの進角量FDivを過不足のない大きさに定めることが可能である。
次に、本発明の他の実施例を説明する。なお、以下の説明において実施例相互に共通する部分には同一の符号を付して説明を省略する。
図9に示す本実施例(実施例2)の車両206は、電子制御装置52に換えて電子制御装置210を有している点が前述の実施例1の車両6に対して異なるが、それ以外では実施例1の車両6と同じである。
図9は、本実施例の電子制御装置210に備えられた制御機能の要部を説明するための機能ブロック線図である。図9に示すように、電子制御装置210は、走行抵抗判断部である走行抵抗判断手段212と、過給応答性判断部である過給応答性判断手段214と、充填効率向上制御部である充填効率向上制御手段216とを機能的に備えている。
走行抵抗判断手段212は、車両206の駆動力と車両加速度ACcrとに基づいて、車両206の走行抵抗を逐次推定する。例えば、その走行抵抗と駆動力及び車両加速度ACcrとの関係が予め求められて走行抵抗マップとして設定してされており、走行抵抗判断手段212は、その走行抵抗マップから車両206の走行抵抗を算出する。走行抵抗判断手段212は、その車両206の走行抵抗を算出するための車両加速度ACcrを加速度センサ97により検出する。また、スロットル開度θth及びエンジン回転速度Neに基づいてエンジントルクTeを算出し、そのエンジントルクTe、自動変速機12の変速比γat、及びトルクコンバータ14の速度比などに基づいて車両206の駆動力を算出する。従って、走行抵抗判断手段212が算出する駆動力はセンサ等で直接検出されるものではなく、車両6まわりの気圧Pairが大気圧(=1013hPa)であるという前提で算出された算出値であり、車両206が走行している走行路の標高が高くなるほど吸入空気圧が低下するので、走行抵抗判断手段212が算出する駆動力が変わらなくても実際の駆動力は小さくなり、その結果、車両206の走行抵抗は大きく算出される。
そして、走行抵抗判断手段212は、前記算出した走行抵抗が予め実験的に定められた走行抵抗判定値よりも大きいか否かを逐次判断する。その走行抵抗判定値は、例えば、車両206が、高い過給応答性が要求される高負荷の走行状態であるときに、前記算出した走行抵抗がその走行抵抗判定値よりも大きくなるように、予め実験的に設定されている。その高い過給応答性が要求される高負荷の走行状態とは、例えば、車両206が登坂路を走行している状態、車両206が従動車両を牽引して走行している状態、又は、標高が非常に高い高地を車両206が走行している状態等である。従って、走行抵抗判断手段212は、前記走行抵抗を算出せずに、車両206が走行している走行路の上り勾配が予め定められた走行路勾配判定値よりも大きい場合、車両206が従動車両を牽引して走行している場合、又は、前記走行路の標高が予め定められた走行路標高判定値よりも高い場合に、前記算出した走行抵抗が前記走行抵抗判定値よりも大きいと判断しても差し支えない。なお、前記走行路勾配判定値と前記走行路標高判定値とはそれぞれ前記走行抵抗判定値に対応して定められる。また、前記算出した走行抵抗は、その走行抵抗に相当する前記走行路の上り勾配である等価勾配に置き換えられて判断されても差し支えない。
過給応答性判断手段214は、走行抵抗判断手段212により走行抵抗が前記走行抵抗判定値よりも大きいと判断された場合に、過給機54による過給応答性の良否、すなわち、過給圧Pcmの応答遅れの度合PCMdly(以下、過給遅れ度合PCMdlyという)の大小について逐次判断する。そのために先ず、過給応答性判断手段214は、その過給遅れ度合PCMdlyを算出する。この過給遅れ度合PCMdlyは、実際の計測値ではなく、過給圧Pcmが上昇する前に推定される予測値(算出値)である。例えば、その過給遅れ度合PCMdlyは、過給圧Pcmを上昇させる予め定められた制御を実行したと仮定したときの応答の時定数または応答時間などで表され、その応答の時定数が大きいほど又はその応答時間が長いほど過給遅れ度合PCMdlyが大きいということになる。そして、その応答の時定数又は応答時間は、逐次検出される過給圧Pcm、エンジン回転速度Ne、スロットル開度θth、及び前記吸気閉弁タイミング等に基づいて、予め実験的に求められたマップもしくは過給圧モデルから算出される。
過給応答性判断手段214は、過給遅れ度合PCMdlyを算出すると、その過給遅れ度合PCMdlyが予め定められた過給遅れ判定値PCMXdly以上であるか否かを判断する。過給遅れ度合PCMdlyが過給遅れ判定値PCMXdly以上であれば、過給応答性は悪いということである。前記過給遅れ判定値PCMXdlyは、例えば、過給遅れ度合PCMdlyがその過給遅れ判定値PCMXdly以上であれば、過給遅れに起因した駆動力不足を運転者が顕著に感じることになると判断できるように、予め実験的に設定されている。
充填効率向上制御手段216は、過給遅れ度合PCMdlyが大きい走行状態であるほど、前記吸気閉弁タイミングをエンジン10の充填効率が高くなる方向へ大きく変更する充填効率向上制御を実行する。詳細に言えば、エンジン10の充填効率は前記吸気閉弁タイミングが下死点に近付くように進角させられるほど高くなるので、前記充填効率向上制御は、過給遅れ度合PCMdlyが大きい走行状態であるほど、バルブタイミング可変機構48を作動させることにより前記吸気閉弁タイミングを進角させる制御である。具体的に、前記過給遅れ度合PCMdlyの大小は過給応答性判断手段214の判断に基づく。そして、充填効率向上制御手段216は、前記充填効率向上制御では、過給応答性判断手段214により過給遅れ度合PCMdlyが過給遅れ判定値PCMXdly以上であると判断された場合に、過給遅れ度合PCMdlyが過給遅れ判定値PCMXdly未満であると判断されたと仮定した場合と比較して、前記吸気閉弁タイミングを進角させる。すなわち、前記充填効率向上制御の非実行時と比較して前記吸気閉弁タイミングを進角させる。その充填効率向上制御における前記吸気閉弁タイミングの進角量は、例えば一定値であってもよいし、過給遅れ度合PCMdlyが大きいほど大きくされてもよい。或いは、前記充填効率低下制御が実行されているときに前記充填効率向上制御が開始されるのであれば、その充填効率向上制御は、その充填効率低下制御を中断してエンジン10を前記所定の運転状態(基準エンジン運転状態)に戻すものであっても差し支えない。
充填効率向上制御手段216は、前述のようにして、前記充填効率向上制御を実行すると、その充填効率向上制御の実行と共に、走行抵抗判断手段212と同様にして車両206の走行抵抗を逐次算出し、その走行抵抗が前記走行抵抗判定値以下になったか否かを逐次判断する。その判断の結果、その走行抵抗が走行抵抗判定値以下になったと判断した場合には、前記充填効率向上制御を終了する。
図10は、電子制御装置210の制御作動の要部、すなわち、前記充填効率向上制御を実行する制御作動を説明するためのフローチャートであり、例えば数msec乃至数十msec程度の極めて短いサイクルタイムで繰り返し実行される。この図10に示す制御作動は、単独で或いは他の制御作動と並列的に実行される。
先ず、SB1においては、車両206の走行抵抗が算出され、その走行抵抗が前記走行抵抗判定値よりも大きいか否かが判断される。すなわち、大きい駆動力が必要とされる走行領域(駆動力必要領域)にて車両206が走行中であるか否かが判断される。このSB1の判断が肯定された場合、すなわち、前記走行抵抗が前記走行抵抗判定値よりも大きい場合には、SB2に移る。一方で、このSB1の判断が否定された場合には、本フローチャートは終了する。なお、SB1は走行抵抗判断手段212に対応する。
過給応答性判断手段214に対応するSB2においては、過給遅れ度合PCMdlyが算出され、その過給遅れ度合PCMdlyが前記過給遅れ判定値PCMXdly以上であるか否かが判断される。このSB2の判断が肯定された場合、すなわち、前記過給遅れ度合PCMdlyが前記過給遅れ判定値PCMXdly以上である場合には、SB3に移る。一方で、このSB2の判断が否定された場合には、本フローチャートは終了する。
SB3においては、前記充填効率向上制御が実行される。この充填効率向上制御により前記吸気閉弁タイミングが進角させられると、過給機54による過給応答性が向上するので、前記充填効率向上制御は、前記過給応答性を向上させる過給応答性向上制御であると言える。SB3の次はSB4に移る。
SB4においては、車両206の走行抵抗が算出され、その走行抵抗が前記走行抵抗判定値以下になったか否かが判断される。このSB4の判断が肯定された場合、すなわち、前記走行抵抗が前記走行抵抗判定値以下になった場合には、SB5に移る。一方で、このSB4の判断が否定された場合には、SB3に戻る。
SB5においては、前記充填効率向上制御(過給応答性向上制御)が終了させられる。なお、SB3からSB5は充填効率向上制御手段216に対応する。
上述のように、本実施例によれば、電子制御装置210は、過給遅れ度合PCMdlyが大きい走行状態であるほど、前記吸気閉弁タイミングをエンジン10の充填効率が高くなる方向へ大きく変更する前記充填効率向上制御を実行する。従って、前記吸気閉弁タイミングの変更によって過給圧Pcmの応答遅れが抑えられ、所望の駆動力を得易くなる。
以上、本発明の実施例を図面に基づいて詳細に説明したが、これはあくまでも一実施形態であり、本発明は当業者の知識に基づいて種々の変更、改良を加えた態様で実施することができる。
例えば、前述の実施例1,2において、車両6,206は走行用の駆動力源として電動機を備えていないが、走行用の電動機を備えたハイブリッド車両であっても差し支えない。
また、前述の実施例1において、エンジン10は、過給機54、排気バイパス経路66、及びウェイストゲートバルブ68を備えているが、それら過給機54、排気バイパス経路66、及びウェイストゲートバルブ68を備えていない自然吸気エンジンであっても差し支えない。
また、前述の実施例1,2において、バルブタイミング可変機構48は、吸気弁42の閉弁タイミングを下死点から遅角させるほどエンジン10の充填効率が低下する構成であるが、その閉弁タイミングを進角させるほどエンジン10の充填効率が低下する構成であっても差し支えない。
また、前述の実施例1,2において、自動変速機12は有段変速機であるが、ベルト式等の無段変速機(CVT)であってもよい。
また、前述の実施例1,2において、図1に示すように車両6,206はトルクコンバータ14を備えているが、そのトルクコンバータ14は必須ではない。
また、前述の実施例1において実行される前記アップシフト時バルブタイミング制御は、自動変速機12のダウンシフト時には実行されないのが好ましいが、そのアップシフト時バルブタイミング制御と同様の制御を自動変速機12のダウンシフト時に行う実施態様も考え得る。
また、前述した複数の実施例はそれぞれ、例えば優先順位を設けるなどして、相互に組み合わせて実施することができる。