JP5809094B2 - 作業車両 - Google Patents

作業車両 Download PDF

Info

Publication number
JP5809094B2
JP5809094B2 JP2012077952A JP2012077952A JP5809094B2 JP 5809094 B2 JP5809094 B2 JP 5809094B2 JP 2012077952 A JP2012077952 A JP 2012077952A JP 2012077952 A JP2012077952 A JP 2012077952A JP 5809094 B2 JP5809094 B2 JP 5809094B2
Authority
JP
Japan
Prior art keywords
control device
buzzer
signal
movable range
hydraulic
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2012077952A
Other languages
English (en)
Other versions
JP2013204400A (ja
Inventor
実寛 高橋
実寛 高橋
崇之 白水
崇之 白水
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Yanmar Co Ltd
Original Assignee
Yanmar Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Yanmar Co Ltd filed Critical Yanmar Co Ltd
Priority to JP2012077952A priority Critical patent/JP5809094B2/ja
Publication of JP2013204400A publication Critical patent/JP2013204400A/ja
Application granted granted Critical
Publication of JP5809094B2 publication Critical patent/JP5809094B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Component Parts Of Construction Machinery (AREA)

Description

本発明は、作業車両に関する。
従来、バックホー等の作業車両は、エンジン、油圧機器、作業装置等を制御するための制御機構や制御装置がそれぞれ設けられている。また、各制御機構や各制御装置は、それぞれが制御する機器や装置に異常等が生じた場合に操縦者に通知する手段として警報装置(ブザー)を有している。例えば特許文献1の如くである。
特許文献1に記載の作業車両は、多機能化によって搭載する機器や装置の制御機構や制御装置が増加すると、それに伴って新たにブザーも増加する。一方、各ブザーは、搭載されている各種機器や装置を避けつつ、ブザーの通知音が操縦者に確実に伝えることができる位置に配置する必要がある。しかし、各種機器や装置が密集して配置されている小型の作業車両等においては、全てのブザーを適切な位置に配置することが難しい場合があった。
特開2000−240108号公報
本発明の目的は、搭載される制御機構や制御装置の数が増加しても警報装置を適切な位置に配置することができる作業車両の提供を目的とする。
本発明の解決しようとする課題は以上の如くであり、次にこの課題を解決するための手段を説明する。
請求項1においては、内部にそれぞれ制御プログラムを具備し、該制御プログラムは警報装置に出力する信号を決定する機能を持つ複数の制御装置が搭載される作業車両であって、単一の警報装置を具備し、前記複数の制御装置は、それぞれ前記単一の警報装置に接続されて、前記単一の警報装置によって前記複数の制御装置からの吹鳴信号に基づく通知音を発生可能に構成されるものである。
請求項2においては、請求項1記載の作業車両において、前記複数の制御装置は、互いに接続され、前記複数の制御装置のうち一の制御装置が前記単一の警報装置に吹鳴信号を送る場合、一の制御装置が他の制御装置に吹鳴信号を発信しないように要求するものである。
請求項3においては、請求項1記載の作業車両において、前記複数の制御装置は、吹鳴信号についての優先順位が設定され、前記複数の制御装置において前記単一の警報装置に吹鳴信号を送る状態になった場合、前記優先順位が最も高く設定されている制御装置の吹鳴信号が最も優先して前記単一の警報装置に送られるものである。
本発明の効果として、以下に示すような効果を奏する。
請求項1においては、内部にそれぞれ制御プログラムを具備し、該制御プログラムは警報装置に出力する信号を決定する機能を持つ複数の制御装置が搭載される作業車両であって、単一の警報装置を具備し、前記複数の制御装置は、それぞれ前記単一の警報装置に接続されて、前記単一の警報装置によって前記複数の制御装置からの吹鳴信号に基づく通知音を発生可能に構成されるので、複数の制御装置は、単一の警報装置によって通知音を発生させることができる。
これにより、搭載される制御機構や制御装置の数が増加しても警報装置を適切な位置に配置することができる。
請求項2においては、単一の警報装置であっても複数の制御装置が同時に警報装置によって通知音を発生させることがない。これにより、搭載される制御機構や制御装置の数が増加しても警報装置を適切な位置に配置することができる。
請求項3においては、単一の警報装置であってもより重要な異常信号や警告信号を早急に操縦者に通知することができる。
これにより、搭載される制御機構や制御装置の数が増加しても、警報装置を適切な位置に配置することができる。
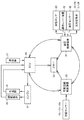
本発明の第一実施形態に係る作業車両の全体的な構成を示す側面図。 本発明の第一実施形態に係る油圧回路の全体的な構成を示す図。 本発明の第一・第二実施形態に係る制御構成を示すブロック図。 本発明の第一実施形態に係るブザー制御の制御手順を示すフローチャート図。 本発明の第二実施形態に係るブザー制御の優先順位1位の制御装置の制御手順を示すフローチャート図。 本発明の第二実施形態に係るブザー制御の優先順位2位の制御装置の制御手順を示すフローチャート図。 本発明の第二実施形態に係るブザー制御の優先順位3位の制御装置の制御手順を示すフローチャート図。
まず、図1から図3を用いて、本発明の第一実施形態に係る作業車両であるバックホー1について説明する。なお、本実施形態においては、バックホー1を作業車両の一実施形態として説明するが、作業車両はこれに限るものではなく、その他の農業車両、建設車両、産業車両等であっても良い。以下の説明では、矢印F方向をバックホー1の前方向、矢印L方向をバックホー1の左方向として前後左右上下方向を規定して説明する。
バックホー1は、主として走行装置2、旋回装置3、及び作業装置4を具備する。
走行装置2は、主として左右一対のクローラ5・5、左走行用油圧モータ5L、及び右走行用油圧モータ5Rを具備する。走行装置2は、左走行用油圧モータ5Lにより機体左側のクローラ5を、右走行用油圧モータ5Rにより機体右側のクローラ5を、それぞれ駆動することで、バックホー1を前後進及び旋回させることができる。
旋回装置3は、主として旋回台6、旋回モータ7、操縦部8、及びエンジン9を具備する。旋回台6は、旋回装置3の主たる構造体となるものである。旋回台6は、走行装置2の上方に配置され、走行装置2に旋回可能に支持される。旋回装置3は、旋回モータ7を駆動することで、当該旋回台6を走行装置2に対して旋回させることができる。また、旋回台6上には、種々の操作具を備える操縦部8、動力源となるエンジン9等が配置される。
作業装置4は、主としてブーム10、アーム11、アタッチメントの一種であるバケット12、ブームシリンダ13、アームシリンダ14、アタッチメント用シリンダ15を具備する。
ブーム10は、その一端部が旋回台6の前部に回転自在に支持される。ブーム10は、伸縮自在に駆動するブームシリンダ13によって一端部を回転中心として回転される。より詳細には、ブームシリンダ13が伸ばされた場合、ブーム10は上方に回転され、ブームシリンダ13が縮められた場合、ブーム10は下方に回転される。また、ブーム10の支持部には、ブーム10の回転位置を検出する位置センサー10aが設けられる。なお、本実施形態において、位置センサー10aによってブーム10の回転位置を検出するものとしたが、これに限定されるものではなく、ブームシリンダ13の伸縮量等を検出するものでもよい。
アーム11は、その一端部がブーム10の他端部に回転自在に支持される。アーム11は、伸縮自在に駆動するアームシリンダ14によって一端部を回転中心として回転される。より詳細には、アームシリンダ14が伸ばされた場合、アーム11は下方(アーム11の他端側がブーム10に近接する方向)に回転され、アームシリンダ14が縮められた場合、アーム11は上方(アーム11の他端側がブーム10から離間する方向)に回転される。また、アーム11の支持部には、アーム11の回転位置を検出する位置センサー11aが設けられる。なお、本実施形態において、位置センサー11aによってアーム11の回転位置を検出するものとしたが、これに限定されるものではなく、アームシリンダ14の伸縮量等を検出するものでもよい。
アタッチメントの一種であるバケット12は、その一端部がアーム11の他端部に回転自在に支持される。バケット12は、伸縮自在に駆動するアタッチメント用シリンダ15によって一端部を回転中心として回転される。より詳細には、アタッチメント用シリンダ15が伸ばされた場合、バケット12は下方(バケット12の他端側がアーム11に近接する方向)に回動され、アタッチメント用シリンダ15が縮められた場合、バケット12は上方(バケット12の他端側がアーム11から離間する方向)に回動される。また、バケット12の支持部には、バケット12の回転位置を検出する位置センサー12aが設けられる。なお、本実施形態において、位置センサーによってバケット12の回転位置を検出するものとしたが、これに限定されるものではなく、アタッチメント用シリンダ15の伸縮量等を検出するものでもよい。
位置センサー10a、位置センサー11a及び位置センサー12aは、可動範囲制御装置20に接続される(図3参照)。作業装置4は、各位置センサー10a・11a・12aからの信号に基づく可動範囲制御装置20の制御によって可動範囲内における位置の把握及び可動範囲の制限が可能に構成される。
以上の如く、作業装置4は、バケット12を用いて土砂等の掘削を行う多関節構造を構成している。なお、本実施形態に係るバックホー1は、バケット12を有して掘削作業を行う作業装置4としているが、これに限定するものではなく、例えば油圧ブレーカーを有して破砕作業を行う作業装置4であっても良い。
操縦部8には、略中央に操縦席21が設けられ、その左右両側に操作レバー装置22が配置される。操作レバー装置22は、旋回モータ7、ブームシリンダ13、アームシリンダ14、及びアタッチメント用シリンダ15を操作可能に構成される。また、操縦部8には、エンジン9のスロットル開度を変更する図示しないスロットルレバー及び各種エラーや警報を通知する警報装置であるブザー33が備えられる。操縦者は、スロットルレバーを操作することによってエンジン9の出力を変更することができる。
次に、図2を用いて、バックホー1が具備する油圧回路24について説明する。
図2に示すように、油圧回路24は、主として旋回モータ用方向切換弁25、ブームシリンダ用方向切換弁26、アームシリンダ用方向切換弁27、アタッチメント用方向切換弁28、油圧ポンプ29、作動油タンク30、油圧制御装置31、油圧センサー32を具備する。
旋回モータ用方向切換弁25、ブームシリンダ用方向切換弁26、アームシリンダ用方向切換弁27及びアタッチメント用方向切換弁28は、パイロット圧によってスプールが摺動されることにより旋回モータ7、ブームシリンダ13、アームシリンダ14、及びアタッチメント用シリンダ15に供給される作動油の流れを切り換えるパイロット式の方向切換弁である。
旋回モータ用方向切換弁25は、旋回モータ7に供給される作動油の方向を切り換える。旋回モータ用方向切換弁25が一のポジションのとき、旋回モータ7は作動油によって一方向に回転駆動される。旋回モータ用方向切換弁25が他のポジションのとき、旋回モータ7は作動油によって他方向に回転駆動される。
ブームシリンダ用方向切換弁26は、ブームシリンダ13に供給される作動油の方向を切り換える。ブームシリンダ13は、ブームシリンダ用方向切換弁26の作用により伸縮し、ブーム10が上方又は下方に回動される。
アームシリンダ用方向切換弁27は、アームシリンダ14に供給される作動油の方向を切り換える。アームシリンダ14は、アームシリンダ用方向切換弁27の作用により伸縮し、アーム11が上方又は下方に回動される。
アタッチメント用方向切換弁28は、アタッチメント用シリンダ15に供給される作動油の方向を切り換える。アタッチメント用シリンダ15は、アタッチメント用方向切換弁28の作用により伸縮し、アタッチメント用シリンダ15が上方(バケット12の他端側がアーム11から離間する方向)又は下方(バケット12の他端側がアーム11に近接する方向)に回動される。
旋回モータ用方向切換弁25、ブームシリンダ用方向切換弁26、アームシリンダ用方向切換弁27及びアタッチメント用方向切換弁28は、油圧制御装置31に接続され、操作レバー装置22からの操作信号に基づいて各方向切換弁に供給される作動油の方向を切り換え可能に構成される。
油圧ポンプ29は、エンジン9によって駆動され、作動油を吐出する。油圧ポンプ29は、図示しない可動斜板の斜板角度を変更することによって吐出量を変更可能な可変容量型のポンプである。油圧ポンプ29から吐出された作動油は、各方向切換弁へと供給され作動油タンク30に排出される。
次に、図3を用いて、本発明に係るバックホー1が具備するECU16、可動範囲制御装置20及び油圧制御装置31について説明する。
図3に示すように、ECU16は、エンジン9等を制御する。ECU16は、エンジン9等を制御するために種々のプログラムが格納される。また、ECU16は、これらのプログラム等に従って所定の演算を行うことができ、当該演算の結果等を記憶することができる。
ECU16は、実体的には、CPU、ROM、RAM、HDD等がバスで接続される構成であってもよく、あるいはワンチップのLSI等からなる構成であってもよい。
ECU16は、エンジン9に設けられる図示しない各種センサーや燃料噴射装置に接続され、エンジン9を制御することが可能である。
ECU16は、燃料計17に接続され、燃料計17が検出する図示しない燃料タンク内の燃料残量を取得することが可能である。
ECU16は、水温計18に接続され、水温計18が検出するエンジン9の冷却水温度を取得することが可能である。
ECU16は、回転数計19に接続され、回転数計19が検出するエンジン9の回転数を取得することが可能である。
ECU16は、警報装置となるブザー33に接続され、ブザー33に吹鳴信号を送信してブザーを吹鳴させることが可能である。すなわち、ECU16は、燃料残量が所定値を下回った場合、冷却水温度が所定値を上回った場合、回転数が所定値を上回った場合等に、ブザー33に吹鳴信号を送りブザーを吹鳴可能に構成される。なお、警報装置はブザー33に限定するものではなく、ホーンやスピーカーやランプや振動体等で構成することも可能である。
可動範囲制御装置20は、作業装置4の可動範囲を制限する。可動範囲制御装置20は、作業装置4を制御するために種々のプログラムが格納される。また、可動範囲制御装置20は、これらのプログラム等に従って所定の演算を行うことができ、当該演算の結果等を記憶することができる。
可動範囲制御装置20は、実体的には、CPU、ROM、RAM、HDD等がバスで接続される構成であってもよく、あるいはワンチップのLSI等からなる構成であってもよい。
可動範囲制御装置20は、位置センサー10a・11a・12aに接続され、位置センサー10a・11a・12aが検出する旋回台6に対するブーム10の位置、ブーム10に対するアーム11の位置及びアーム11に対するバケット12の位置を取得し、可動範囲内におけるバケット12の位置を算出することが可能である。
また、可動範囲制御装置20には、可動範囲の規制面S1・S2・S3・S4.S5(図1参照)が予め設定され、規制面S1・S2・S3・S4.S5のうち任意に選択された規制面に対するバケット12の位置を算出することが可能である。
可動範囲制御装置20は、ブザー33に接続され、ブザー33に吹鳴信号を送信してブザーを吹鳴させることが可能である。すなわち、可動範囲制御装置20は、バケット12の位置が規制面S1・S2・S3・S4.S5のうち選択された規制面を超えた場合、ブザー33に吹鳴信号を送りブザーを吹鳴可能に構成される。
油圧制御装置31は、旋回モータ用方向切換弁25、ブームシリンダ用方向切換弁26、アームシリンダ用方向切換弁27及びアタッチメント用方向切換弁28を制御する。油圧制御装置31は、各方向切換弁を制御するために種々のプログラムが格納される。また、油圧制御装置31は、これらのプログラム等に従って所定の演算を行うことができ、当該演算の結果等を記憶することができる。
油圧制御装置31は、実体的には、CPU、ROM、RAM、HDD等がバスで接続さ
油圧制御装置31は、操作レバー装置22に接続され、操作レバー装置22からの操作信号を取得することが可能である。
油圧制御装置31は、油圧回路24に設けられる旋回モータ用方向切換弁25、ブームシリンダ用方向切換弁26、アームシリンダ用方向切換弁27及びアタッチメント用方向切換弁28に接続され、各方向切換弁を制御することが可能である。
油圧制御装置31は、油圧センサー32に接続され、油圧センサー32が検出する作動油の圧力を取得することが可能である。
油圧制御装置31は、油圧ポンプ29に設けられる図示しない各種センサーやアクチュエータに接続され、油圧ポンプ29を制御することが可能である。
油圧制御装置31は、ブザー33に接続され、ブザー33に吹鳴信号を送信してブザーを吹鳴させることが可能である。すなわち、油圧制御装置31は、油圧が所定の範囲を外れた場合、ブザー33に吹鳴信号を送りブザーを吹鳴可能に構成される。
上述のように、ECU16、可動範囲制御装置20及び油圧制御装置31は、それぞれが同一のブザー33に接続される。また、ECU16、可動範囲制御装置20及び油圧制御装置31は、互いに接続されて吹鳴信号の有無の確認やブザー制御の引渡要求をすることができるように構成される。また、ECU16、可動範囲制御装置20及び油圧制御装置31からの吹鳴信号に応じてブザー33か音または大きさまたは断続が異なるように発生させて、警報の種類を認識できるようにしている。
以下では、図4を用いて、上述の如く構成されるECU16、可動範囲制御装置20及び油圧制御装置31におけるブザー33の吹鳴制御の態様について具体的に説明する。
図4に示すように、異常等が生じた場合に、ECU16、可動範囲制御装置20及び油圧制御装置31は、以下のステップでブザー33に吹鳴信号を送信する。
まず、ステップS010において、ECU16、可動範囲制御装置20及び油圧制御装置31のうちいずれか一つ(以下、第一実施形態において単に「一の制御装置」と示す)が、異常・警告信号を取得する。
ステップS020において、一の制御装置は、他の制御装置の吹鳴信号が在るか否か判定する。その結果、他の制御装置の吹鳴信号が在ると判定した場合、一の制御装置はステップをステップS030に移行させる。一方、他の制御装置の吹鳴信号がないと判定した場合、一の制御装置はステップをステップS050に移行させる。
ステップS030において、一の制御装置は、ブザー33に吹鳴指令を出している他の制御装置に対してブザー制御の引渡要求を行う。
ステップS040において、一の制御装置は、他の制御装置からの引渡応答を受信したか否か判定する。他の制御装置からの引渡応答は、ブザー33の吹鳴を許可する応答である。その結果、他の制御装置からの引渡応答を受信したと判定した場合、一の制御装置は、はステップをステップS050に移行させる。一方、他の制御装置からの引渡応答を受信していないと判定した場合、一の制御装置はステップをステップS040に戻すように移行させる。つまり、他の制御装置からの応答を待つ。
ステップS050において、一の制御装置は、ブザー33に吹鳴信号を送信する。
ステップS060において、一の制御装置は、異常・警告信号が継続しているか否か判定する。その結果、異常・警告信号が継続していると判定した場合、一の制御装置はステップをステップS070に移行させる。一方、異常・警告信号が継続していない判定した場合、一の制御装置はステップをステップS090に移行させる。
ステップS070において、一の制御装置は、他の制御装置から引渡要求の信号を受信したか否か判定する。その結果、他の制御装置から引渡要求の信号を受信したと判定した場合、一の制御装置はステップをステップS080に移行させる。一方、他の制御装置から引渡要求の信号を受信していないと判定した場合、一の制御装置はステップをステップS050に移行させる。
ステップS080において、一の制御装置は、引渡要求の信号を送信している他の制御装置に引渡応答を行う。
ステップS090において、一の制御装置は、ブザー33に吹鳴信号の送信を停止する。その後、一の制御装置は、ステップをステップS010に戻すように移行させる。これにより、ECU16、可動範囲制御装置20及び油圧制御装置31は、それぞれの吹鳴信号が重複することなく単一のブザー33を吹鳴させることができる。言い換えれば、一の制御装置からの吹鳴信号によりブザー33を吹鳴させているときに、他の制御装置からの引渡要求の信号を受信すると、一の制御装置は引渡応答を発してブザー33の吹鳴を停止させ、他の制御装置からの吹鳴信号により吹鳴させる。
以上の如く、複数の制御装置であるECU16、可動範囲制御装置20及び油圧制御装置31が搭載される作業車両であるバックホー1であって、単一の警報装置であるブザー33を具備し、ECU16、可動範囲制御装置20及び油圧制御装置31は、それぞれ単一のブザー33に接続されて単一のブザー33によってECU16、可動範囲制御装置20及び油圧制御装置31からの吹鳴信号に基づく通知音を発生可能に構成されるバックホー1である。
このように構成することにより、ECU16、可動範囲制御装置20及び油圧制御装置31は、単一のブザー33によって通知音を発生させることができる。これにより、搭載される制御機構や制御装置の数が増加してもブザー33を適切な位置に配置することができる。
また、ECU16、可動範囲制御装置20及び油圧制御装置31は、互いに接続され、ECU16、可動範囲制御装置20及び油圧制御装置31のうち一の制御装置が単一のブザー33に吹鳴信号を送る場合、一の制御装置が他の制御装置に吹鳴信号を発信しないように要求するものである。このように構成することにより、単一のブザー33であってもECU16、可動範囲制御装置20及び油圧制御装置31が同時にブザー33によって通知音を発生させることがない。これにより、搭載される制御機構や制御装置の数が増加してもブザー33を適切な位置に配置することができる。
以下では、図3及び図5から図7を用いて、本発明に係る作業車両における第二実施形態に係る作業車両であるバックホー1について説明する。なお、以下の実施形態において、既に説明した実施形態と同様の点に関してはその具体的説明を省略し、相違する部分を中心に説明する。
図3を用いて、本発明に係るバックホー1が具備するECU16、可動範囲制御装置20及び油圧制御装置31の関係について説明する。
図3に示すように、ECU16、可動範囲制御装置20及び油圧制御装置31は、それぞれが同一のブザー33に接続される。また、ECU16、可動範囲制御装置20及び油圧制御装置31は、互いに接続されて吹鳴信号の有無の確認やブザー制御の引渡要求をすることができるように構成される。ここで、ECU16、可動範囲制御装置20及び油圧制御装置31は、ブザー制御の引渡しにおいて優先順位が設定される。本実施形態において、可動範囲制御装置20を優先順位1位、ECU16を優先順位2位、油圧制御装置31を優先順位3位とする。つまり、可動範囲制御装置20からの吹鳴信号は、ECU16又は油圧制御装置31からの吹鳴信号よりも優先的にブザー33に送信される。また、ECU16からの吹鳴信号は、油圧制御装置31からの吹鳴信号よりも優先的にブザー33に送信される。
以下では、図5から図7を用いて、上述の如く構成されるECU16、可動範囲制御装置20及び油圧制御装置31におけるブザー33の吹鳴制御の態様について具体的に説明する。
図5に示すように、ブザー制御の優先順位1位である可動範囲制御装置20は、以下のステップでブザー33に吹鳴信号を送信する。
ステップS010からステップS050までは既に説明した実施形態と同様であるのでその具体的説明を省略する。
ステップS160において、可動範囲制御装置20は、異常・警告信号が停止しているか否か判定する。その結果、異常・警告信号が停止していると判定した場合、可動範囲制御装置20はステップをステップS170に移行させる。一方、異常・警告信号が停止していない判定した場合、可動範囲制御装置20はステップをステップS050に戻すように移行させる。
ステップS170において、可動範囲制御装置20は、ブザー33に吹鳴信号の送信を停止する。その後、一の制御装置は、ステップをステップS010に戻すように移行させる。これにより、可動範囲制御装置20は、吹鳴信号をECU16及び油圧制御装置31よりも優先して単一のブザー33に送信することができる。
図6に示すように、ブザー制御の優先順位2位であるECU16は、以下のステップでブザー33に吹鳴信号を送信する。
ステップS010は既に説明した実施形態と同様であるのでその具体的説明を省略する。
ステップS020において、ECU16は、可動範囲制御装置20又は油圧制御装置31の吹鳴信号が在るか否か判定する。その結果、可動範囲制御装置20又は油圧制御装置31の吹鳴信号が在ると判定した場合、ECU16はステップをステップS225に移行させる。一方、可動範囲制御装置20又は油圧制御装置31の吹鳴信号がないと判定した場合、ECU16はステップをステップS050に移行させる。
ステップS225において、ECU16は、優先順位1位である可動範囲制御装置20からの吹鳴信号が無いか在るか判定する。その結果、優先順位1位である可動範囲制御装置20からの吹鳴信号が無いと判定した場合、ECU16はステップをステップS030に移行させる。一方、優先順位1位である可動範囲制御装置20からの吹鳴信号が在ると判定した場合、ECU16はステップをステップS020に戻すように移行させる。
ステップS030からステップS050までは既に説明した実施形態と同様であるのでその具体的説明を省略する。
ステップS060において、ECU16は、異常・警告信号が継続しているか否か判定する。その結果、異常・警告信号が継続していると判定した場合、ECU16はステップをステップS270に移行させる。一方、異常・警告信号が継続していない判定した場合、ECU16はステップをステップS290に移行させる。
ステップS270において、ECU16は、優先順位1位である可動範囲制御装置20から引渡要求の信号を受信したか否か判定する。その結果、優先順位1位である可動範囲制御装置20から引渡要求の信号を受信したと判定した場合、一の制御装置はステップをステップS280に移行させる。一方、優先順位1位である可動範囲制御装置20から引渡要求の信号を受信していないと判定した場合、ECU16はステップをステップS050に移行させる。
ステップS280において、ECU16は、引渡要求の信号を送信している優先順位1位である可動範囲制御装置20に引渡応答を行う。
ステップS290においてECU16は、ブザー33に吹鳴信号の送信を停止する。その後、ECU16は、ステップをステップS010に戻すように移行させる。これにより、ECU16は、可動範囲制御装置20からの吹鳴信号が無い場合に単一のブザー33を吹鳴させることができる。
図7に示すように、ブザー制御の優先順位3位である油圧制御装置31は、以下のステップでブザー33に吹鳴信号を送信する。
ステップS010は既に説明した実施形態と同様であるのでその具体的説明を省略する。
ステップS320において、油圧制御装置31は、可動範囲制御装置20又はECU16の吹鳴信号が無いか在るか判定する。その結果、可動範囲制御装置20又はECU16の吹鳴信号が無いと判定した場合、油圧制御装置31はステップをステップS330に移行させる。一方、可動範囲制御装置20又はECU16の吹鳴信号が在ると判定した場合、油圧制御装置31はステップをステップS320に戻すように移行させる。
ステップS330において、油圧制御装置31は、ブザー33に吹鳴信号を送信する。
ステップS340において、油圧制御装置31は、異常・警告信号が継続しているか否か判定する。その結果、異常・警告信号が継続していると判定した場合、油圧制御装置31はステップをステップS350に移行させる。一方、異常・警告信号が継続していない判定した場合、油圧制御装置31はステップをステップS370に移行させる。
ステップS350において、油圧制御装置31は、ECU16又は可動範囲制御装置20から引渡要求の信号を受信したか否か判定する。その結果、ECU16又は可動範囲制御装置20から引渡要求の信号を受信したと判定した場合、油圧制御装置31はステップをステップS360に移行させる。一方、ECU16又は可動範囲制御装置20から引渡要求の信号を受信していないと判定した場合、油圧制御装置31はステップをステップS330に戻すように移行させる。
ステップS360において、油圧制御装置31は、引渡要求の信号を送信しているECU16又は可動範囲制御装置20に引渡応答を行う。
ステップS370において油圧制御装置31は、ブザー33に吹鳴信号の送信を停止する。その後、油圧制御装置31は、ステップをステップS010に戻すように移行させる。これにより、油圧制御装置31は、ECU16又は可動範囲制御装置20からの吹鳴信号が無い場合に単一のブザー33を吹鳴させることができる。
以上の如く、であるECU16、可動範囲制御装置20及び油圧制御装置31は、吹鳴信号についての優先順位が設定され、ECU16、可動範囲制御装置20及び油圧制御装置31において単一のブザー33に吹鳴信号を送る状態になった場合、優先順位が最も高く設定されている可動範囲制御装置20の吹鳴信号が最も優先して単一のブザー33に送られる。このように構成することにより、単一のブザー33であってもより重要な異常信号や警告信号を早急に操縦者に通知することができる。これにより、搭載される制御機構や制御装置の数が増加してもブザー33を適切な位置に配置することができる。
1 バックホー
16 ECU
20 可動範囲制御装置
31 油圧制御装置
33 ブザー

Claims (3)

  1. 内部にそれぞれ制御プログラムを具備し、該制御プログラムは警報装置に出力する信号を決定する機能を持つ複数の制御装置が搭載される作業車両であって、
    単一の警報装置を具備し、
    前記複数の制御装置は、それぞれ前記単一の警報装置に接続されて、前記単一の警報装置によって前記複数の制御装置からの吹鳴信号に基づく通知音を発生可能に構成される
    作業車両。
  2. 前記複数の制御装置は、互いに接続され、前記複数の制御装置のうち一の制御装置が前記単一の警報装置に吹鳴信号を送る場合、一の制御装置が他の制御装置に吹鳴信号を発信しないように要求する請求項1に記載の作業車両。
  3. 前記複数の制御装置は、吹鳴信号についての優先順位が設定され、前記複数の制御装置において前記単一の警報装置に吹鳴信号を送る状態になった場合、前記優先順位が最も高く設定されている制御装置の吹鳴信号が最も優先して前記単一の警報装置に送られる請求項2に記載の作業車両。
JP2012077952A 2012-03-29 2012-03-29 作業車両 Expired - Fee Related JP5809094B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2012077952A JP5809094B2 (ja) 2012-03-29 2012-03-29 作業車両

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2012077952A JP5809094B2 (ja) 2012-03-29 2012-03-29 作業車両

Publications (2)

Publication Number Publication Date
JP2013204400A JP2013204400A (ja) 2013-10-07
JP5809094B2 true JP5809094B2 (ja) 2015-11-10

Family

ID=49523783

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2012077952A Expired - Fee Related JP5809094B2 (ja) 2012-03-29 2012-03-29 作業車両

Country Status (1)

Country Link
JP (1) JP5809094B2 (ja)

Family Cites Families (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS5676895A (en) * 1979-11-26 1981-06-24 Nissan Motor Sound generator
JPS5890496U (ja) * 1981-12-08 1983-06-18 ヤンマー農機株式会社 作業用機械
JPS5992998U (ja) * 1982-12-11 1984-06-23 株式会社明電舎 優先選択警報器
JPS60243799A (ja) * 1984-05-17 1985-12-03 沖電気工業株式会社 警報出力装置
JPH0455531A (ja) * 1990-06-25 1992-02-24 Yutani Heavy Ind Ltd 建設機械の警報装置
JP3410009B2 (ja) * 1997-12-17 2003-05-26 三菱電機株式会社 回路遮断器の音声警報方法および装置
JP2000136551A (ja) * 1998-10-30 2000-05-16 Shin Caterpillar Mitsubishi Ltd 作業機械における警報方法、その装置および作業機械

Also Published As

Publication number Publication date
JP2013204400A (ja) 2013-10-07

Similar Documents

Publication Publication Date Title
KR102646808B1 (ko) 작업 기계 및 주위 감시 시스템
CN112638696B (zh) 电动式作业机械
EP2402513B1 (en) Dual-arm engineering machine
WO2020012911A1 (ja) 旋回式作業機械の安全装置
JP2015190159A (ja) ショベル及びその制御方法
JP2009144505A (ja) 小旋回式掘削機のブーム衝撃緩和装置及びその制御方法
JP2014218849A (ja) 建設機械の動作制限装置
CN103180523B (zh) 作业车辆
JP2017172223A (ja) 小型の油圧ショベル
JP7182947B2 (ja) ステアリング装置、ステアリングシステム、および作業車両
WO2020166241A1 (ja) 監視装置及び建設機械
JP6945540B2 (ja) ショベル
JP6941108B2 (ja) ショベル
JP2013204400A (ja) 作業車両
KR102698839B1 (ko) 작업 기계
JP2011196066A (ja) 作業車両の油圧回路
JP6797523B2 (ja) 作業機械
JP5344117B2 (ja) 台船に搭載された重機の高さ制限装置
JP2023074758A (ja) 建設機械
WO2023135917A1 (ja) 作業機械、作業機械を制御するための方法、及びシステム
JP6689772B2 (ja) ショベル
CN118202123A (zh) 作业机械、用于控制作业机械的方法及作业机械的控制系统
JP2016145566A (ja) 作業車両のエンジン制御装置
JP6013015B2 (ja) 建設機械の油圧制御装置及びその制御方法
KR20130087167A (ko) 건설기계 상체의 독립적인 선회를 위한 유압장치

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20140806

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20150511

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20150616

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20150806

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20150901

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20150910

R150 Certificate of patent or registration of utility model

Ref document number: 5809094

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

S533 Written request for registration of change of name

Free format text: JAPANESE INTERMEDIATE CODE: R313533

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350

LAPS Cancellation because of no payment of annual fees