JP6083231B2 - 天吊り型溶接ロボットのケーブル保持装置 - Google Patents
天吊り型溶接ロボットのケーブル保持装置 Download PDFInfo
- Publication number
- JP6083231B2 JP6083231B2 JP2012276515A JP2012276515A JP6083231B2 JP 6083231 B2 JP6083231 B2 JP 6083231B2 JP 2012276515 A JP2012276515 A JP 2012276515A JP 2012276515 A JP2012276515 A JP 2012276515A JP 6083231 B2 JP6083231 B2 JP 6083231B2
- Authority
- JP
- Japan
- Prior art keywords
- cable
- welding
- torch
- guide
- gripping
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000003466 welding Methods 0.000 title claims description 127
- 230000004323 axial length Effects 0.000 claims 1
- 238000005452 bending Methods 0.000 description 9
- XAGFODPZIPBFFR-UHFFFAOYSA-N aluminium Chemical compound [Al] XAGFODPZIPBFFR-UHFFFAOYSA-N 0.000 description 4
- 229910052782 aluminium Inorganic materials 0.000 description 4
- RLAWWYSOJDYHDC-BZSNNMDCSA-N lisinopril Chemical compound C([C@H](N[C@@H](CCCCN)C(=O)N1[C@@H](CCC1)C(O)=O)C(O)=O)CC1=CC=CC=C1 RLAWWYSOJDYHDC-BZSNNMDCSA-N 0.000 description 4
- 238000010276 construction Methods 0.000 description 3
- 238000000034 method Methods 0.000 description 3
- 238000010586 diagram Methods 0.000 description 2
- 210000000245 forearm Anatomy 0.000 description 2
- 239000013307 optical fiber Substances 0.000 description 2
- 239000002826 coolant Substances 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 239000000446 fuel Substances 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 229910052710 silicon Inorganic materials 0.000 description 1
- 239000010703 silicon Substances 0.000 description 1
- 239000000725 suspension Substances 0.000 description 1
- 230000037303 wrinkles Effects 0.000 description 1
Images


Landscapes
- Manipulator (AREA)
Description
特許文献2は、天吊り溶接ロボットの上端部のロボット旋回部にケーブル処理金具が固定され、スプリングバランサ及びケーブル保持具を介してトーチケーブルの中間部分が支持されるものである。
特許文献3は、溶接トーチを先端部に有する前腕の基部上に前腕の長手方向に沿って移動可能なスライド機構が設けられたものである。
また、トーチの移動によりケーブルの屈曲半径が変化するため、溶材ワイヤがアルミである場合などは、ケーブルによる屈曲変化が溶接ワイヤの曲がり癖となり、施工品質が悪化又は不安定となるなどの問題点があった。
前記天吊り型溶接ロボットは、溶接用のケーブルが接続された溶接トーチと、前記溶接トーチを把持するトーチ把持装置と、先端部に前記トーチ把持装置を取り付け末端部から下方又は斜め下方に延びる最下端アームとを有し、前記トーチ把持装置は、前記最下端アームの長さ方向の軸線を含む直交3軸まわりに搖動可能であり、
前記ケーブル保持装置は、前記最下端アームの全長より短く、前記最下端アームの側面に沿って固定されており、
上方から供給された前記ケーブルを把持し前記溶接トーチに向けて案内するケーブルガイドと、
前記ケーブルガイドを前記最下端アームに沿って前記溶接トーチと反対方向に移動して前記溶接トーチとの間の移動方向の弛みを低減するスライド装置と、
前記ケーブルガイドの溶接トーチ側が上方を向く方向に前記ケーブルガイドを付勢して前記ケーブルの軌道がSの字を描くように回動する回動装置と、を備えることを特徴とする天吊り型溶接ロボットのケーブル保持装置が提供される。
また、上方からケーブルガイドまでのケーブルは、最下端アームの上端より上方に位置するので、ワークの狭隘部に最下端アームを挿入する場合にワークとは干渉しない。
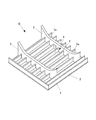
この図において、大型枠組構造物Bは、平板状のパネル1の表面に複数列のロンジ2を配置する一方、これらロンジ2と直交する方向にトランス3を一定間隔で配置し、パネル1とロンジ2とトランス3とで形成され四方が囲まれた枠組部分(溶接対象領域4)の内側交差部5を溶接することで構成される。
すなわち、本発明が溶接対象とする大型枠組構造物Bは、水平に位置するパネル1と、パネル1の上面に固定され互いに間隔を隔てて長手方向に延びる複数のロンジ2と、パネル1の上面に固定され互いに間隔を隔ててロンジ2と直交する幅方向に延びる複数のトランス3とからなる。
またこの例において、ロンジ2及びトランス3は、それぞれの上端部に水平に延びる水平部材2a、3aを有している。
なお、本発明において、大型枠組構造物Bは、この構成に限定されず、その他の構造であってもよい。
また、溶接対象領域4の具体的な溶接箇所は、図中に5で示す内側交差部である。なお、本発明の溶接箇所は、この例に限定されず、溶接対象領域4の内側であればよい。
天吊り型溶接ロボット10は、そのベース11が水平レール(図示せず)に吊り下げられ、水平レールに沿って移動し、その下方において溶接対象領域4を溶接可能に構成された逆吊多関節溶接ロボットである。
また、溶接トーチ24は、第3回転部22に取り付けられる。
言い換えれば、天吊り型溶接ロボット10は、溶接用のケーブル29が接続された溶接トーチ24と、溶接トーチ24を把持するトーチ把持装置23と、先端部にトーチ把持装置23を取り付け末端部から下方又は斜め下方に延びる最下端アーム16とを有する。また、トーチ把持装置23は、最下端アーム16の長さ方向の軸線を含む直交3軸(第4軸R4、第5軸R5、第6軸R6)まわりに搖動可能に構成されている。
なお溶接ワイヤ26aの供給手段は、ワイヤ供給装置28のみによるプッシュ方式でも、ワイヤ供給装置28と溶接トーチ24とで供給するプッシュプル方式でもよい。
なお、この例ではケーブル29の内側を通して溶接ワイヤ26aを溶接トーチ24まで供給しているが、本発明はこれに限定されず、電力、冷却媒体、燃料等を通すケーブルであってもよい。
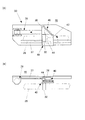
この図において、ケーブル保持装置30は、ケーブルガイド32、スライド装置34、及び回動装置40を備える。
ケーブルガイド32は、上方から供給されたケーブル29を把持し溶接トーチ24に向けて案内する。
スライド装置34は、ケーブルガイド32を最下端アーム16に沿って溶接トーチ24と反対方向に移動して溶接トーチ24との間の移動方向の弛みを低減する。
回動装置40は、ケーブルガイド32の溶接トーチ側が上方を向く方向にケーブルガイド32を付勢して回動し、溶接トーチ24との間のケーブル29の曲率半径を大きくする。
この例で、引張装置39は、スライド38を所定の力で引っ張る定荷重バネ39である。
レール37とスライド38は、1軸のリニアスライダであり、レール37に対してスライド38が姿勢を保持したまま直線上を摺動するようになっている。
定荷重バネ39は、例えばコンストンバネであり、スライド38の移動範囲にわたりほぼ一定の力でスライド38を引っ張るようになっている。「所定の力」は、ケーブルガイド32と溶接トーチ24との間に位置するケーブル29から移動方向に受ける力が過大にならず、かつその間の移動方向の弛みを低減するように設定するのがよい。この力は例えば、1〜10Nの範囲である。
付勢部材46は、この例では、両端がスライド38とガイド把持部材42にそれぞれ取り付けられた引張バネであるが、その他のバネであってもよい。
付勢部材46による付勢力は、トーチ後端からのケーブル29の角度が急激に変化することなく、ほぼ一定の曲率を保つことができるように設定するのがよい。この力は例えば、1〜10Nの範囲である。
また、上方からケーブルガイド32までのケーブル29は、最下端アーム16の上端より上方に位置するので、ワークの狭隘部に最下端アーム16を挿入する場合にワークとは干渉しない。
すなわち、ケーブルガイド32の溶接トーチ側が上方を向く方向にケーブルガイド32を付勢して回動する回動装置40を備えるので、溶接トーチ24の下端部が前後左右に動く場合でも、溶接トーチ24とケーブルガイド32との間のケーブル29の曲率半径を大きく維持し、ケーブル29のねじれやケーブル29の屈曲半径の変化を抑制して溶接ワイヤ26aの曲がり癖を低減することができる。
これは溶接ワイヤ26aがアルミなど曲がり癖が付きやすい場合には非常に効果的であり、溶接個所ごとのケーブル位置、曲率に再現性があるため、これに起因する溶接ワイヤ26aの曲がり癖にも再現性があり、予めのロボットティーチングでこれを考慮した軌道生成を行うことで施工品質が安定し、高品質な施工が可能となる。
上述の例で、スライド38は、コンパクトな配置をするために定荷重バネ39で張力を与えているが、同様に動作するスプリングバランサなどを使用してもよい。
また上述の例で、ガイド把持部材42に旋回力を与えるために、組立性、メンテ性を考慮して引張バネを使用しているが、より省スペースで配置するためにねじりコイルばねを使用してもよい。
またケーブル29の曲率をより安定させるために、ケーブル保持装置30の前後のケーブル部にスプリングバランサなどで重力方向にケーブルを支持してもよい。
また上述の例では、ワイヤ供給装置28及びワイヤリール26を溶接ロボット10上に設置しているが、ワイヤパックなどを使用して、ロボット外部にワイヤ供給装置28を備えてもよい。この場合、ケーブル保持装置30を、例えばロボット10の第1アーム14上にも追加設置してもよい。
4 溶接対象領域、5内側交差部、
10 天吊り型溶接ロボット(溶接ロボット)、
11 ベース、12 旋回部、14 第1アーム、
16 第2アーム(最下端アーム)、18 第1回転部、
20 第2回転部、22 第3回転部、
23 トーチ把持装置、24 溶接トーチ、
26 ワイヤリール、26a 溶接ワイヤ、
28 ワイヤ供給装置、29 ケーブル、
30 ケーブル保持装置、32 ケーブルガイド、
34 スライド装置、37 レール、
38 スライド、39 引張装置(定荷重バネ)、
40 回動装置、42 ガイド把持部材、
44 旋回軸受、46 付勢部材(引張バネ)
Claims (3)
- 上方から吊り下げられた天吊り型溶接ロボットのケーブル保持装置であって、
前記天吊り型溶接ロボットは、溶接用のケーブルが接続された溶接トーチと、前記溶接トーチを把持するトーチ把持装置と、先端部に前記トーチ把持装置を取り付け末端部から下方又は斜め下方に延びる最下端アームとを有し、前記トーチ把持装置は、前記最下端アームの長さ方向の軸線を含む直交3軸まわりに搖動可能であり、
前記ケーブル保持装置は、前記最下端アームの全長より短く、前記最下端アームの側面に沿って固定されており、
上方から供給された前記ケーブルを把持し前記溶接トーチに向けて案内するケーブルガイドと、
前記ケーブルガイドを前記最下端アームに沿って前記溶接トーチと反対方向に移動して前記溶接トーチとの間の移動方向の弛みを低減するスライド装置と、
前記ケーブルガイドの溶接トーチ側が上方を向く方向に前記ケーブルガイドを付勢して前記ケーブルの軌道がSの字を描くように回動する回動装置と、を備えることを特徴とする天吊り型溶接ロボットのケーブル保持装置。 - 前記スライド装置は、前記最下端アームの長さ方向の軸線方向に延びるレールと、前記レールに沿って移動可能なスライドと、前記スライドを前記溶接トーチと反対方向に前記最下端アームの長さの範囲内で引っ張る引張装置とを有し、
前記スライドに前記ケーブルガイドが取り付けられている、ことを特徴とする請求項1に記載の天吊り型溶接ロボットのケーブル保持装置。 - 前記回動装置は、前記ケーブルガイドを把持するガイド把持部材と、前記ガイド把持部材を前記最下端アームの軸方向に直交する回転軸を中心に搖動可能に保持する旋回軸受と、前記ガイド把持部材の溶接トーチ側を上方に付勢する付勢部材とを有する、ことを特徴とする請求項1に記載の天吊り型溶接ロボットのケーブル保持装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012276515A JP6083231B2 (ja) | 2012-12-19 | 2012-12-19 | 天吊り型溶接ロボットのケーブル保持装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012276515A JP6083231B2 (ja) | 2012-12-19 | 2012-12-19 | 天吊り型溶接ロボットのケーブル保持装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2014117789A JP2014117789A (ja) | 2014-06-30 |
| JP6083231B2 true JP6083231B2 (ja) | 2017-02-22 |
Family
ID=51173101
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012276515A Active JP6083231B2 (ja) | 2012-12-19 | 2012-12-19 | 天吊り型溶接ロボットのケーブル保持装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6083231B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| TWI675728B (zh) | 2014-09-30 | 2019-11-01 | 日商精工愛普生股份有限公司 | 機器人及機器人系統 |
| CN106151691B (zh) * | 2016-08-31 | 2018-08-31 | 安徽零点精密机械有限责任公司 | 一种管线包固定装置 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH03103193U (ja) * | 1990-02-08 | 1991-10-25 | ||
| JP2575070Y2 (ja) * | 1992-06-30 | 1998-06-25 | マツダ株式会社 | 溶接作業装置 |
| JP2002086381A (ja) * | 2000-09-11 | 2002-03-26 | Unipres Corp | 産業用ロボットにおけるケーブル案内装置 |
| JP4233503B2 (ja) * | 2004-09-06 | 2009-03-04 | ファナック株式会社 | アーク溶接ロボットのトーチケーブル処理構造 |
| JP5341421B2 (ja) * | 2008-07-31 | 2013-11-13 | 株式会社ダイヘン | 溶接ロボット |
| JP2012161903A (ja) * | 2011-02-09 | 2012-08-30 | Honda Motor Co Ltd | ケーブル支持装置 |
-
2012
- 2012-12-19 JP JP2012276515A patent/JP6083231B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP2014117789A (ja) | 2014-06-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102253215B1 (ko) | 다관절 용접 로봇 | |
| US9902010B2 (en) | Welding robot monitoring feedability of welding wire | |
| CN100469541C (zh) | 工业机器人的管线处理构造 | |
| CN100475407C (zh) | 电弧焊接机器人的焊炬缆线处理构造 | |
| CN1666847B (zh) | 用于产业用机器人的管线处理系统 | |
| CN113840684B (zh) | 顶吊式的工业用机器人 | |
| JP4741639B2 (ja) | アーク溶接用ロボット | |
| JP6315672B2 (ja) | 肉盛溶接システム | |
| US20140137685A1 (en) | Cable arrangement structure of multi-joint robot | |
| US11141869B2 (en) | Robot-arm harness connection structure and multi-joined welding robot | |
| JPWO2015141196A1 (ja) | レーザ加工ロボット | |
| JP2015006683A (ja) | 産業用ロボット | |
| JP2010036253A (ja) | 溶接ロボット | |
| JP2014117789A (ja) | 天吊り型溶接ロボットのケーブル保持装置 | |
| JP5151513B2 (ja) | 線条体案内機構を備えた産業用ロボット | |
| JP7456800B2 (ja) | 加工装置 | |
| JP7384779B2 (ja) | ケーブル処理装置、ケーブル処理方法及び溶接システム | |
| JP5307642B2 (ja) | 大型部材用溶接装置 | |
| JP4108581B2 (ja) | 自動溶接制御装置 | |
| CN108747173A (zh) | 加工生产线及加工机械手 | |
| JP2026061545A (ja) | 協働ロボット | |
| JP2010051996A (ja) | レーザ・アークハイブリッド溶接装置の設置方法及び溶接ロボット |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20151027 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20160817 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20160819 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20161017 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20161227 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20170109 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6083231 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |