JP6156830B2 - ソーラパネル用架台、ソーラパネル用架台駆動装置及びプログラム - Google Patents
ソーラパネル用架台、ソーラパネル用架台駆動装置及びプログラム Download PDFInfo
- Publication number
- JP6156830B2 JP6156830B2 JP2012111598A JP2012111598A JP6156830B2 JP 6156830 B2 JP6156830 B2 JP 6156830B2 JP 2012111598 A JP2012111598 A JP 2012111598A JP 2012111598 A JP2012111598 A JP 2012111598A JP 6156830 B2 JP6156830 B2 JP 6156830B2
- Authority
- JP
- Japan
- Prior art keywords
- main body
- solar panel
- drive
- receiving surface
- light receiving
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000004364 calculation method Methods 0.000 claims description 28
- 238000009434 installation Methods 0.000 claims description 26
- NJPPVKZQTLUDBO-UHFFFAOYSA-N novaluron Chemical compound C1=C(Cl)C(OC(F)(F)C(OC(F)(F)F)F)=CC=C1NC(=O)NC(=O)C1=C(F)C=CC=C1F NJPPVKZQTLUDBO-UHFFFAOYSA-N 0.000 claims description 5
- 230000005484 gravity Effects 0.000 claims description 4
- 238000005259 measurement Methods 0.000 claims description 2
- 238000000034 method Methods 0.000 description 14
- 230000003014 reinforcing effect Effects 0.000 description 10
- 238000012545 processing Methods 0.000 description 9
- 230000006870 function Effects 0.000 description 5
- 238000010248 power generation Methods 0.000 description 4
- 238000010586 diagram Methods 0.000 description 3
- 238000004590 computer program Methods 0.000 description 2
- 230000005611 electricity Effects 0.000 description 2
- 238000012986 modification Methods 0.000 description 2
- 230000004048 modification Effects 0.000 description 2
- 230000003287 optical effect Effects 0.000 description 2
- 241000112598 Pseudoblennius percoides Species 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 238000004891 communication Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 239000011150 reinforced concrete Substances 0.000 description 1
- 238000003466 welding Methods 0.000 description 1
Images

Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02B—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO BUILDINGS, e.g. HOUSING, HOUSE APPLIANCES OR RELATED END-USER APPLICATIONS
- Y02B10/00—Integration of renewable energy sources in buildings
- Y02B10/10—Photovoltaic [PV]
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02E—REDUCTION OF GREENHOUSE GAS [GHG] EMISSIONS, RELATED TO ENERGY GENERATION, TRANSMISSION OR DISTRIBUTION
- Y02E10/00—Energy generation through renewable energy sources
- Y02E10/50—Photovoltaic [PV] energy
Landscapes
- Photovoltaic Devices (AREA)
Description
特許文献1の技術によれば、ソーラパネルを搭載した架台の他端を上下に移動させ、受光面の仰角を調節することで、受光面を太陽に対面させることができるので、発電効率が向上する。
よって、ソーラパネルの受光面を東側から西側に向けて回動できるとともに、ソーラパネルの受光面を南側から北側に向けて回動できるので、例えば、夜明け時に受光面を北東側に向け、正午に受光面を略水平にし、日没時に北西側に向けることが可能となる。
したがって、ソーラパネルの受光面を、常に太陽に対面させることができるソーラパネル用架台を提供できる。
(2)の発明によれば、ソーラパネルが固定された本体を回動させるための負荷を均等にできる。
これにより、例えば、ソーラパネルが固定された本体を、電気により駆動する駆動手段により回動させる場合、消費電力を軽減できる。また、本体を、人力で回動させる場合、労力を軽減できる。
これにより、ソーラパネルの設置位置とある時における正確な太陽の位置に、ソーラパネルの受光面を対面させることができるので、より発電効率を向上できる。
これにより、風が強いときには、ソーラパネルの受光面を、風圧が比較的小さくなる水平近傍に配置することができるので、風によりソーラパネルが破損するのを防止できる。
これにより、ソーラパネルの受光面に降り積もった雪を、下方に滑らせて落下させることができるので、積雪によりソーラパネルが破損するのを防止できる。
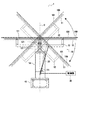
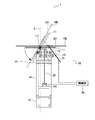
図1及び図2は、本発明の実施形態に係るソーラパネル用架台駆動装置1を説明する図である。
ソーラパネル用架台駆動装置1は、ソーラパネル100を支持するソーラパネル用架台10と、ソーラパネル用架台10の一部を回動させる本体駆動手段21及び支持部駆動手段22と、ソーラパネル用架台駆動装置1の動作を制御する制御部30と、を備える。
図2に示すソーラパネル用架台10は、ソーラパネル用架台10の側面図である。
ソーラパネル用架台10は、ソーラパネル100が固定される本体11と、本体11の下方に配置され、本体11を回動自在に軸支する支持部12と、支持部12の下方に配置され、支持部12を回動自在に軸支する基台部13と、基台部13の下方に配置され、基台部13が固定される第1ベース14と、第1ベース14の下方に配置され、第1ベース14が固定される第2ベース15と、を備える。
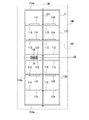
本体11は、ソーラパネル100における太陽光を受光する受光面101に対して平行して延びる本体回動軸111と、本体11の外枠を形成する枠112と、枠112の内側に所定間隔で複数配置される補強部材113と、補強部材113の一部に設けられ、ソーラパネル100が固定されるパネル受け部材114と、補強部材113の一部に設けられ、本体駆動手段21の先端部が回動自在に接続される本体駆動手段接続部材115と、を備える。
なお、本実施形態において、本体回動軸111は、本体中心線CA上を延び、垂直線Cと交差するように配置したが、これに限らず、任意の位置に配置してもよい。
本体回動軸111は、2つの短辺部材112aの中心を回転自在に貫通する。
なお、本実施形態において、枠112を平面視長方形に形成しているが、これに限らず、例えば、正方形や円形等の任意の形状に形成してもよい。また、枠112の寸法は、本体11に固定するソーラパネル100の大きさに応じた寸法で形成することができる。
本体回動軸111は、複数の補強部材113の中心を貫通する。
複数の補強部材113は、本体回動軸111上をスライド自在に移動可能であり、任意の位置において、2つの長辺部材112bに、溶接又は固定手段(螺子やボルト及びナット等)により固定される。
例えば、補強部材113と2つの長辺部材112bとを固定手段で固定する場合、長辺部材112bには、任意の位置に固定手段が挿通する孔を形成してもよい。これにより、補強部材113を本体回動軸111上において、本体回動軸111が延びる方向にスライドさせ、任意の位置(例えば、ソーラパネルを固定可能な位置)に配置して、補強部材113と2つの長辺部材112bとを固定手段で固定できる。
ここで、ソーラパネルの寸法は、製造メーカーや発電能力によって異なる。そこで、上記の構成によれば、本体11に固定するソーラパネルの寸法に応じた位置に補強部材113を配置し2つの長辺部材112bに固定できる。また、例えば、現状のソーラパネルから、大きさや形状が異なる他のソーラパネルに交換する場合、上記の構成によれば、補強部材113の位置を変える又は簡単な加工(例えば、長辺部材112bの適切な位置に固定手段を挿通する孔を形成する加工)を加えるだけで、本体11を他のソーラパネルを固定するのに適した形態に変形できる。
本体駆動手段接続部材115は、本体11の長辺方向の中心近傍であって、本体中心線CAより2分された一方の範囲の中心近傍に設けられる。
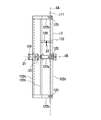
支持部12は、ソーラパネル100における太陽光を受光する受光面101に対して平行して延びる支持部回動軸121と、支持部12の外枠を形成する枠122と、枠122に設けられ、本体11の本体回動軸111を回転自在に軸支する本体回動軸受け部123と、本体駆動手段21の基端部が回動自在に接続される本体駆動手段支持部材124と、支持部駆動手段22の先端部が回動自在に接続される支持部駆動手段接続部材125と、を備える。
このように、ソーラパネル100が固定された本体11及び支持部12を軸対称構造とすることで、ソーラパネル100が固定された本体11及び支持部12を回動させる電力を最小限にすることが可能となり、ソーラパネル用省電力架台を提供できる。
なお、本実施形態において、支持部回動軸121は、支持部中心線CB上を延び、垂直線Cと交差するように配置したが、これに限らず、任意の位置に配置してもよい。
中央部材122aは、支持部回動軸121を軸支する。
本体駆動手段支持部材124は、中央部材122aの外側に、水平方向に突出するように固定されている。
支持部駆動手段接続部材125は、2つの連結部材122c間に配置され、これら2つの連結部材122cに固定されている。
また、第1ベース14には、支持部駆動手段22の基端部が回動自在に接続される支持部駆動手段支持部材141が設けられている。
本体11は、本体駆動手段21が伸縮すると、図2中点線で示すように、本体回動軸111を中心に回動する。これにともない、本体11に固定されたソーラパネル100も回動する。
また、本体11及び支持部12は、支持部駆動手段22が伸縮すると、図1中点線で示すように、支持部回動軸121を中心に回動する。
上記のソーラパネル用架台10の動作にともない、本体11に固定されたソーラパネル100も回動する。
制御部30は、ある時における本体11又は支持部12の移動方向と移動量を示す駆動情報を生成する駆動情報生成部31と、駆動情報を記憶する駆動情報記憶部32と、駆動情報に基づき、本体駆動手段21及び支持部駆動手段22の駆動を制御する駆動制御部33と、風速を計測し風速値を生成する風速計測部34と、を備える。
なお、本実施形態において制御部30は、駆動情報生成部31を備えるが、これに限らず、駆動情報生成部31を別の装置とし、制御部30は、別の装置である駆動情報生成部が生成した駆動情報を読み込んでもよい。
駆動情報生成部31は、予め設定された年月日の日の出時刻から日の入り時刻までの間において、予め設定された時間毎に、駆動情報を生成する。例えば、駆動情報生成部31は、ある年月日において、日の出が5時であり、日の入りが19時であれば、5時から19時の間において、1時間毎に駆動情報を生成する。
具体的には、仮想日光線算出手段311は、予め設定された年月日及び時刻を示す時刻情報を取得し、当該時刻情報が示す時における太陽位置情報に基づき、ソーラパネル100の設置位置の仮想日光線を算出する。
現状座標取得手段313は、ソーラパネル100の設置位置を基準点とした、架台における予め設定された3つの特定点の現状の座標である現状座標を取得する。
また、3つの特定点は、例えば、ソーラパネル100の受光面101における任意の点とすることができる。
また、駆動情報記憶部32は、強風時又は夜間(降雪期を除く)に、読み出される特定駆動情報を記憶する。特定駆動情報は、ソーラパネル100の受光面101を水平面又は仰角が10度の範囲に配置させる駆動情報である。また、本実施形態において、夜間とは、日の入り時刻から日の出時刻までの間を言う。
また、判定手段332は、時刻取得手段331が取得した現在の絶対時刻が、夜間であるか否かを判定する。また、判定手段332は、時刻取得手段331が取得した現在の絶対時刻が、予め設定された降雪期(例えば、11月から3月)に含まれるか否かを判定する。
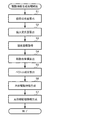
図6は、図5の駆動情報生成部31が実行する駆動情報生成処理の流れを説明するフローチャートである。
ステップS3において、現状座標取得手段313は、ソーラパネル100の設置位置を基準点とした、架台における予め設定された3つの特定点の現状の座標である現状座標を取得する。
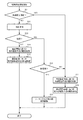
図7は、図5の駆動制御部33が実行する駆動制御処理の流れを説明するフローチャートである。
ステップS12において、時刻取得手段331は、現在の絶対時刻を取得する。
即ち、図5の機能構成は例示に過ぎず、特に限定されない。即ち、上述した一連の処理を全体として実行できる機能が制御部に備えられていれば足り、この機能を実現するためにどのような機能ブロックを用いるのかは特に図5の例に限定されない。
また、1つの機能ブロックは、ハードウェア単体で構成してもよいし、ソフトウェア単体で構成してもよいし、それらの組み合わせで構成してもよい。
コンピュータは、専用のハードウェアに組み込まれているコンピュータであってもよい。また、コンピュータは、各種のプログラムをインストールすることで、各種の機能を実行することが可能なコンピュータ、例えば汎用のパーソナルコンピュータであってもよい。
11 本体
12 支持部
13 基台部
101 受光面
111 本体回動軸
121 支持部回動軸
Claims (6)
- ソーラパネルを支持するソーラパネル用架台であって、
ソーラパネルが固定される本体と、
前記ソーラパネルにおける太陽光を受光する受光面に対して平行して延びる本体回動軸を中心に、前記本体を回動自在に軸支する支持部と、
前記ソーラパネルの前記受光面に平行して延び、前記本体回動軸と直交する方向に延びる支持部回動軸を中心に、前記支持部を回動自在に軸支する基台部と、
を備え、
前記本体回動軸は、前記本体回動軸が延びる方向から視て前記本体の中心となる前記本体の中心線上を延び、
前記支持部回動軸は、
前記本体回動軸及び水平に配置された状態の前記ソーラパネルの前記受光面と直交する方向から視て、前記ソーラパネルが固定された前記本体及び前記支持部の重量を2分する位置であって、
前記支持部回動軸が延びる方向から視て、前記本体及び前記支持部により形成される領域の図心で延びるソーラパネル用架台。 - 前記本体回動軸及び前記支持部回動軸は、前記ソーラパネルが固定された前記本体の重心をとおる垂直線と交差する請求項1に記載のソーラパネル用架台。
- 請求項1又は2に記載のソーラパネル用架台と、
前記本体に接続され、前記本体を回動させる本体駆動手段と、
前記支持部に接続され、前記支持部を回動させる支持部駆動手段と、
前記本体駆動手段及び前記支持部駆動手段の駆動を制御する駆動制御手段と、を備えるソーラパネル用架台駆動装置であって、
前記駆動制御手段は、
前記ソーラパネルの設置位置における、ある時毎の太陽の方位と高度を示す太陽位置情報に基づき算出された、前記本体又は前記支持部の移動方向と移動量を示す駆動情報に基づき前記本体駆動手段及び前記支持部駆動手段の駆動を制御し、
前記本体に固定された前記ソーラパネルの前記受光面を太陽に対面させて配置させるソーラパネル用架台駆動装置。 - 風速を計測し、風速値を生成する風速計測手段と、
前記風速計測手段が生成した前記風速値が、予め設定された閾値以上か否かを判定する風速判定手段と、を更に備え、
前記駆動制御手段は、前記風速判定手段により前記風速値が前記閾値以上であると判定された場合、前記本体駆動手段及び前記支持部駆動手段の駆動を制御し、前記ソーラパネルの前記受光面を水平面又は仰角が10度の範囲に配置させる請求項3に記載のソーラパネル用架台駆動装置。 - 前記駆動制御手段は、予め設定された降雪期において、前記本体駆動手段及び前記支持部駆動手段の駆動を制御し、前記ソーラパネルの前記受光面を仰角が50度以上80度以下の範囲に配置させる請求項3又は4に記載のソーラパネル用架台駆動装置。
- 請求項3に記載のソーラパネル用架台駆動装置を制御するコンピュータを、
前記太陽位置情報に基づき、前記ソーラパネルの前記設置位置とある時における太陽とを結ぶ仮想日光線を算出する仮想日光線算出手段、
前記設置位置を含み、前記仮想日光線に対して直交する最大受光面を算出する最大受光面算出手段、
前記設置位置を基準点とした、架台における特定点の現状の座標である現状座標を取得する現状座標取得手段、
前記設置位置を基準点とした、前記特定点の可動範囲における経路と前記最大受光面算出手段が算出した前記最大受光面との交差点の座標である移動先座標を算出する移動先座標算出手段、
前記現状座標取得手段が取得した前記現状座標から前記移動先座標算出手段が算出した移動先座標に向かうベクトルのX成分とY成分を算出するベクトル成分算出手段、
前記ベクトル成分算出手段が算出した前記X成分の方向を前記本体の移動方向とし、前記X成分の長さを前記本体の移動量とし、前記本体駆動手段の駆動を制御するための前記駆動情報を生成する本体駆動情報生成手段、
前記ベクトル成分算出手段が算出した前記Y成分の方向を前記本体及び前記支持部の移動方向とし、前記Y成分の長さを前記本体及び前記支持部の移動量とし、前記支持部駆動手段の駆動を制御するための前記駆動情報を生成する支持部駆動情報生成手段、
として機能させることを特徴とするプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012111598A JP6156830B2 (ja) | 2012-05-15 | 2012-05-15 | ソーラパネル用架台、ソーラパネル用架台駆動装置及びプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012111598A JP6156830B2 (ja) | 2012-05-15 | 2012-05-15 | ソーラパネル用架台、ソーラパネル用架台駆動装置及びプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2013239582A JP2013239582A (ja) | 2013-11-28 |
| JP6156830B2 true JP6156830B2 (ja) | 2017-07-05 |
Family
ID=49764368
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012111598A Active JP6156830B2 (ja) | 2012-05-15 | 2012-05-15 | ソーラパネル用架台、ソーラパネル用架台駆動装置及びプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6156830B2 (ja) |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3026876U (ja) * | 1996-01-17 | 1996-07-23 | ソーラーシステム株式会社 | 太陽電池パネルの支持架台 |
| KR100898501B1 (ko) * | 2007-09-03 | 2009-05-21 | 윤주평 | Cds소자를 이용한 태양광 추적장치 |
| US7795568B2 (en) * | 2008-10-24 | 2010-09-14 | Emcore Solar Power, Inc. | Solar tracking for terrestrial solar arrays |
| JP5061047B2 (ja) * | 2008-06-30 | 2012-10-31 | フジプレアム株式会社 | 太陽光発電装置のトラッキングシステム |
| KR100913074B1 (ko) * | 2008-09-10 | 2009-08-21 | (주) 파루 | 고효율 집광용 태양광 추적 장치 및 그 방법 |
-
2012
- 2012-05-15 JP JP2012111598A patent/JP6156830B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP2013239582A (ja) | 2013-11-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12155344B2 (en) | Articulating joint solar panel array | |
| KR101195740B1 (ko) | 태양광 발전 장치 및 그의 태양광 추적 방법 | |
| US20050284468A1 (en) | Solar tracking system | |
| CN101764166A (zh) | 太阳能光伏跟踪天文控制系统 | |
| ES2870585T3 (es) | Método y sistema para controlar una agrupación de seguidores solares | |
| JP2012246651A (ja) | パネル組立体の架台、追尾型太陽光発電装置、及び追尾型太陽光発電システム | |
| KR102061577B1 (ko) | 사용자 편의성을 보유한 고효율 태양광 발전장치 | |
| JP6554248B1 (ja) | 太陽追尾機能付き架台及び太陽光発電機 | |
| KR20110136935A (ko) | 태양광 발전 장치 및 태양광 전지판 조절 방법 | |
| KR20120067325A (ko) | 태양광 발전 장치 및 태양광 전지판 조절 방법 | |
| JP2010010543A (ja) | 太陽光発電装置のトラッキングシステム | |
| CN103632605B (zh) | 一种用于日照投影模拟的实验装置 | |
| US20110017259A1 (en) | Manually Positionable Solar Tracking System | |
| JP2014095318A (ja) | 風力発電とソーラー発電とのハイブリッド発電装置 | |
| KR101714498B1 (ko) | 추적식 태양광 발전장치 | |
| Zulkafli et al. | Dual axis solar tracking system in Perlis, Malaysia | |
| JP5576839B2 (ja) | 太陽追尾装置 | |
| US20170288606A1 (en) | Measurement system, control device, method of controlling measurement system, and program | |
| JP2013239582A (ja) | ソーラパネル用架台、ソーラパネル用架台駆動装置及びプログラム | |
| CN201398160Y (zh) | 太阳能电池板最佳仰角定位装置 | |
| CN209343209U (zh) | 一种太阳能指示装置 | |
| CN102749932B (zh) | 用于太阳能路灯的追日控制系统及方法 | |
| JP2017227408A (ja) | ヘリオスタット装置 | |
| CN207380562U (zh) | 一种光伏板追日装置 | |
| CN115978762A (zh) | 太阳能空调的太阳能光伏板数量调节方法、装置及设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20150420 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20150420 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A821 Effective date: 20150420 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20151209 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20160212 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20160403 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20161004 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20161129 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20170509 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20170531 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6156830 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |